
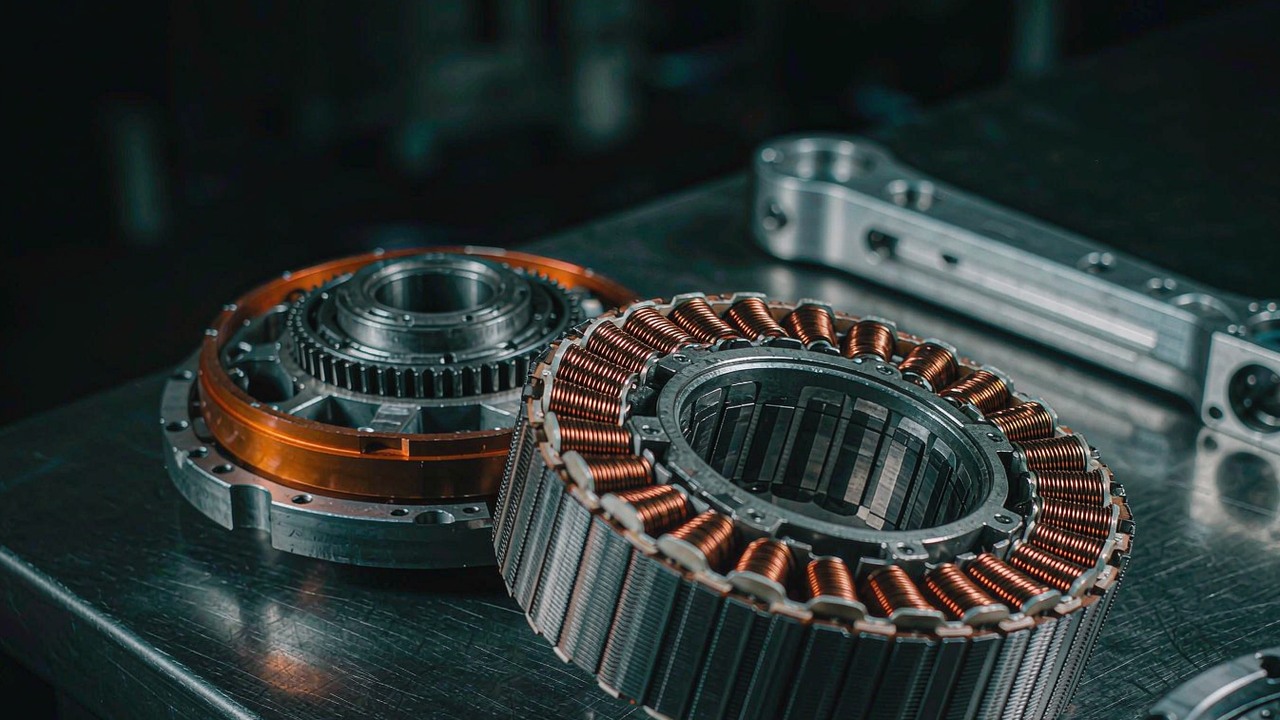
協働ロボットアームは作業空間を人と共有するため、この一つの制約が各関節の内側のモーターに求められることを変えます。産業用アームはペイロードとサイクルタイムを基準に選定し、その後フェンスで囲えば済みますが、協働アームはペイロード、サイクルタイム、そして人を基準に選定しなければならず、それによってトルク、速度、寸法をすでに満たさなければならない仕様に、力制御、手引き(ハンドガイディング)、連続デューティが加わります。こうした関節に適するモーターはフレームレスキットです——ハウジングもベアリングも減速段も持たないステータとロータの組み合わせです——協働アームでは、関節の形状も、ケーブル経路も、減速機も、モーターの属性ではなくインテグレーターが決める設計事項だからです。したがって協働ロボットアーム向けBLDCモーターの選定は関節から逆算して進みます。デューティと減速段を先に定め、型番は最後に確定します。
要点
協働関節がモーターに求める三つのことは、産業用関節には当てはまりません。関節は手で押せる必要があり、そのため低いコギングトルクと低いロータ慣性が重視されます。関節はサイクルではなくシフト全体にわたって動き続ける必要があり、そのためピーク値ではなく連続トルクの値と連続電流が実務上の数値になります。そしてその質量は、人が隣に立つ可能性のあるリンクに載るため、遠位端の質量はその上位のすべての関節でコストとして支払われます。ハーネスが関節を横切らなければならない場合、軸を通る穴はサービスループを外形から完全に排除します。したがって協働ロボットアームのアクチュエータは、小さなトルクでの挙動と長いデューティでの挙動で評価され、到達できるピーク値はその後で評価されます。
ToBMS では、協働ロボットアームのアプリケーションが、こうした関節に用いられる CubeMars のキットと一体型ユニットをまとめています。本ガイドは、フレームレスキットのうち7機種——RI および RO ファミリ、20 g のユニットから 710 g のユニットまで——を一つの仕様セットとして読み解き、それらの記録がどれも持たない減速段を、小さなモーターを協働関節に変える選択として位置づけます。
協働関節がモーターに求めるもの
協働アームを産業用アームから分かつ要求は、同じ仕様に後付けされる追加機能ではありません。それらは仕様を書く順序そのものを変えます。拘束条件をサイクルタイムから、低トルクでの挙動、長いデューティでの挙動、そしてモーターが組み込まれる構造の挙動へと移すからです。まとめて読むと、これらは協働ロボットアーム向けBLDCモーターを、フェンスで囲まれた産業用セル向けに規定された同種のモーターから分かつものになります。
荷重経路はフェンスの向こうではなく、人の隣を走る
人の隣で動作するアームは、力制御モードで動作できる必要があります。このモードでは加えられるトルクが制限され、達成可能なトルクを小さな値でも正確に指令しなければなりません。モーターにとってこれは二つの性質を意味します。ある電流に対して発生するトルクが、小さな電流に至るまで予測可能であること。そして電流をまったく与えていないときに発生するトルク——コギング——が、減速機を介して駆動される関節を手でゆっくり動かしたときに段付きや引っかかりを生じない程度に小さいことです。ハウジングもベアリングも持たないフレームレスキットは、こうした性質を歯車列の背後に隠せないため、それらはモーターの記録と、巻線および極数から直接読み取られます。
手引きは正直なモーターを求める
人がアームを経路に沿って動かし、コントローラがそれを記録する教示(ティーチング・バイ・デモンストレーション)は、協働アームが購入される理由の一つです。関節をバックドライブできるかどうかは主に減速機が決めます——高い減速比は外部からの押しに抵抗します——が、モーターは、減速機が出力側に反映するロータ慣性を減速比の二乗で割った分と、段を介して人が感じるコギングに関与します。低いロータ慣性と滑らかな巻線は、引きずりを軽く均一にします。大きなロータはそれを重く曖昧に感じさせます。本セットではロータ質量は 20 g から 710 g にわたり、小さい側のユニットこそ、手引きされる関節が感触への直接の寄与として受け入れられるものです。
デューティはエピソード的ではなく連続である
溶接セルは短く速いサイクルを回し、その後待機します。協働アームはシフトを通じて人と並んで働くことでその存在意義を得ており、その時間の多くは工具をある位置に保持するか、負荷に抗してゆっくり動くことに費やされます。これは動的なデューティではなく熱的なデューティであり、関節を決める数値は連続トルクの値になります。ピーク値は移動開始時の過渡のために取っておかれます。またこれは連続電流をシステムの数値にします。重力下で姿勢を保持している関節は依然として電流を引き、依然としてそれを巻線の中で熱に変えているからです。サイクルタイムだけで選ばれたロボット関節用モーターは、誤ったデューティに対して選定されており、その不足は、長い保持の間に巻線が絶縁クラスを外れるという形で現れます。
アーム自身の質量もペイロードの一部である
協働アームは通常、数キログラムのペイロードに対して定格が定められ、アーム自身の質量はその数倍です。したがってモーターと構造の1グラムごとが、あらゆる動作で加速され、有効なペイロードから差し引かれます。手首に置かれたモーターは、手首、肘、肩によって順に加速されます。単位質量あたりのトルクは、この制約をモーターの記録に結びつける数値であり、減速段を念頭に置いて読まなければなりません。大きな段の背後にある軽いモーターは、小さな段の背後にある重いモーターよりも1グラムあたり多くの関節トルクを生むからです。これが、以下の比較が単位トルクではなく単位質量あたりで行われる理由です。
減速機が小さなモーターを協働ロボットの関節に変える仕組み
減速段は、モーターの記録と関節の要求との間のインターフェースであり、モーター側のあらゆる量を関節側へ一定の規則で写像します。その写像なしにモーターの記録を読むことが、仕様が紙の上では一致しながら関節では誤って挙動する原因になります。
減速比はインテグレーターに属し、これらの記録はどれもそれを持たない
本ガイドで用いる7件の記録は、定格電圧、定格出力、定格トルクとピークトルク、定格電流とピーク電流、定格回転数と無負荷回転数、質量、外径、軸方向長さ、極対数、KV を保持しています。なかには Ke の値と駆動方式も保持するものがあります。しかし減速比、バックラッシの値、軸径はどれも保持していません。これはプラットフォームの記録の欠落ではありません——それらの量はキットが組み込まれる関節に属し、インテグレーターが選ぶものです。またこれが、協働アームのプロジェクトが型番ではなく関節から始まる理由でもあります。同じモーターが、高速・低トルクの手首軸にも、低速・高トルクの肩軸にも使え、異なるのはモーターと負荷の間の段だけだからです。
トルクは減速比を掛け、速度は減速比で割る
段の関節側では、トルクはモーターのトルクに減速比と段の効率を掛けたものになり、速度はモーターの速度を減速比で割ったものになります。さらに二つの効果が減速比に従います。ロータから出力側へ反映される慣性は減速比の二乗で減少し、これが高い減速比が指令しやすく感じ取りにくい関節を生む理由です。また、減速段を一つ加えるごとに、そこを通過する動力の数パーセントが失われ、バックラッシへの寄与も加わります。したがって掛け算は現実のものですが、無償ではありません。そのため関節の仕様は、前提とする減速比を明記しなければなりません。トルクの要求と速度の要求は、それから独立にモーターの記録から読み取ることはできないからです。
一つの記録済みモーターを二つの異なる段の背後に置く
計算は、一つの記録済みユニットで最も見やすくなります。RI80 V2.0 KV75は 411 g で、定格 1.45 Nm、ピーク 4.1 Nm のトルクを公表しており、24 V 電源で定格 1135 rpm、無負荷 1480 rpm を出力します——これは段をまったく装着しない状態で毎秒 6810 度および 8880 度です。10:1 の段の背後では、計算を概算として扱うと、これらの値はピーク約 41 Nm、定格約 14.5 Nm のトルクとなり、関節での無負荷出力は毎秒最大 888 度になります。50:1 の段の背後では、ピーク約 205 Nm、定格約 72.5 Nm となり、無負荷出力は毎秒最大 178 度になります。二つ目の構成は、関節側のピークトルク約 205 Nm(公表されたピークトルクと仮定した減速比から算出)となり、1396 g の一体型アクチュエータが公表する 222 Nm と同じオーダーに位置します——両者は同一の測定基準ではなく、前者はモーター側の数値を減速比で換算した値、後者は組み立て済み関節の公表値であるため、直接比較すべきではありません。そのモーターがその質量の3分の1にも満たないのは、トルクがモーターからではなく減速比から来ているからです。この比較が持ち込まないのは、減速機が伴うバックラッシ、剛性、そして組立工数であり、それらこそ一体型ユニットが購入される理由です。
協働ロボットの関節用モーターを決める7つの仕様
ロボット関節用モーターの記録から7つの数値が判断を担い、それらはこの順に読むことになります。それぞれが次に満たすべきものを狭めるからです。7つのうちどれも最大値ではなく、それぞれが挙動についての記述であり、それこそが協働アプリケーションの買っているものです。
連続トルク——熱についての記述である
定格トルクは、巻線が絶縁クラス内に収まったままモーターが無期限に保持できるトルクであり、したがってステータから熱がどのように逃げるかに依存します——圧入または接着される構造へ、そして関節から離れる方向へです。これら7機種では、公表された定格トルクは 20 g のユニットの 0.024 Nm から 710 g のユニットの 4 Nm まで及び、2桁を超える範囲です。これは移動中の最悪ケースではなく、シフトにわたる関節の平均負荷と比較すべき数値です。協働ロボットアームのアクチュエータにとって、これは作業時間の大半における拘束条件であり、周囲の構造が変えられる唯一の記録値です。
ピークトルク——ウィンドウである
ピークトルクは、ドライバの電流制限を超えたり磁石を減磁したりすることなく、モーターが短い期間に発生できるものを記述します。公表された2つの列から読み取ると、本セットではピークと定格の倍率はどのユニットでも3に近く、約 2.8 から約 3.0 の間にあり、これは ToBMS に収録された一体型アクチュエータファミリが示すものより狭い帯で、同じ定格トルクを持つ2機種がほぼ同じ過渡を出すことを意味します。ただしこのウィンドウは、何かを選定する根拠として使う前に、メーカーによって定義される必要があります——どれだけの時間、どのくらいの頻度で、どのような冷却のもとで、という形で。
連続電流——保持した姿勢が要するものである
負荷を受けて静止している関節は、巻線から見ればアイドルではありません。ドライブは各相に電流を流して位置を保持しており、銅損はゆっくり動いているときと同じです。本セットで公表されている連続電流は、最小のユニットの 1.47 A から最大のユニットの 20 A まで及び、協働アームではその消費はコントローラの熱的予算から支払われ、移動プラットフォームでは稼働時間から支払われます。バッテリー駆動のベースでは、同じ消費は熱的な数値であると同時に稼働時間の数値です。アームが最も頻繁に保持する姿勢に、バッテリーパックが代価を払うからです。
KV と、モーター側の速度を支える電源電圧
KV はモーター側の定数です。印加されたバス電圧1ボルトあたりにロータが回る速度で、減速前の値です。定格電源電圧を掛けると、モーター側の回転数が得られます——RI20 KV600 では 600 に 16 V を掛けると 9600 rpm、RI30 KV260 では 260 に 24 V を掛けると 6240 rpm、RO60 KV115 Standard では 115 に 48 V を掛けると 5520 rpm です。KV と無負荷回転数の関係は、巻線の定義とテスト条件によっても変わるため、設計の基準とすべきはメーカーが公表する無負荷回転数と定格出力回転数であり、電源電圧は候補リストを作る前に固定しなければならないシステムの決定です。20 g のユニットは 16 V で動き、最大のユニットは 48 V で動くからです。
外径、そしてそれに付随する穴
外径は、関節の内側にどれだけのステータと磁石の材料が収まるかを決め、これら7機種では 25 mm から 113.5 mm にわたります。協働アームでは、外径は二つの外形寸法のうち通常より厳しいほうです。リンクの断面は荷重を支える構造によって固定される一方、軸方向長さはしばしばリンクに吸収できるからです。外径はまた、穴が存在する場所でもあります。メーカーの特徴記述は、RI30 KV260 について Ø17 mm の開口を持つ中空軸を、RO50 KV108 Lite、RO60 KV115 Standard、RO100 KV55 Standard について大きな中空軸を挙げています。本セットの残り3機種は、公表された説明にその特徴を持ちません。関節が電力とセンサの配線を自身の軸を通して引き回さなければならない場合、穴はケーブルを故障しうる部品から遠ざけるものであり、協働ロボットアーム向けBLDCモーターでは、そのために外径と穴が一緒に読まれます。
積厚と軸方向の予算
これらキットの軸方向長さは 14 mm から 36.2 mm にわたり、同じ軸にボルト留めされる減速段と空間を争います。長く細いパッケージはリンクの内側に収まり、短く幅のあるパッケージはブラケットの外側によりよく収まります。減速機、ベアリングの配置、エンコーダのすべてが同じ中心線上に収まらなければならないため、軸方向の予算は最初のスケッチが示唆するより速く使われます。14 mm の長さのキットは、36 mm のものより多くの予算を残します。
遠位リンクの質量
質量は最後に読む数値であり、位置を踏まえて読まなければならない数値です。手首にあるモーターはアームのあらゆる動作を通じて運ばれるため、そのコストはモーターとベースの間のすべての関節で支払われますが、肩にある同じ質量は一度だけ支払われます。これら7機種で公表されている単位質量あたりのピークトルクは、20 g のユニットの約 3.6 Nm/kg から 710 g のユニットの約 16.9 Nm/kg まで上昇し、単位質量あたりの定格トルクは約 1.2 Nm/kg から約 5.6 Nm/kg まで上昇します——どちらも記録された列からの計算であり、どちらも ToBMS に収録された一体型アクチュエータファミリよりかなり低い値です。減速段がまだ数えられていないからです。
7機種の CubeMars RI および RO モーターを一つの仕様セットとして読む
以下の表は、7機種の CubeMars フレームレスキットを一つの仕様セットとして、質量順に読んだものです。質量は協働アームが設計される軸だからです。はしごは、手または手首の軸向けの 20 g のユニットから、肩またはベースに近い軸向けの 710 g のユニットまで及びます。すべての数値はメーカーの公表値であり、周囲の本文中のすべての派生値は計算として明示されています。
| モデル | 定格電圧 | 定格トルク | ピークトルク | 質量 | 外形 |
|---|---|---|---|---|---|
| RI20 KV600 | 16 V | 0.024 Nm | 0.072 Nm | 20 g | Ø25 × 14.5 mm |
| RI30 KV260 | 24 V | 0.076 Nm | 0.23 Nm | 40 g | Ø38 × 14 mm |
| RO50 KV108 Lite | 24 V | 0.3 Nm | 0.9 Nm | 105 g | Ø61.7 × 14.5 mm |
| RI50 KV100 | 24/36/48 V | 0.58 Nm | 1.67 Nm | 180.8 g | Ø54 × 27 mm |
| RO60 KV115 Standard | 48 V | 0.8 Nm | 2.4 Nm | 248 g | Ø73.8 × 23 mm |
| RI80 V2.0 KV75 | 24/36/48 V | 1.45 Nm | 4.1 Nm | 411 g | Ø85 × 27 mm |
| RO100 KV55 Standard | 48 V | 4 Nm | 12 Nm | 710 g | Ø113.5 × 36.2 mm |
定格トルクとピークトルク、電源電圧、質量と外形はメーカーの公表値です。定格トルクはモーターの熱的限界内での連続値であり、ピークトルクは短いウィンドウの値です。これらキットの記録は減速比、バックラッシの値、軸径を持ちません。それらはキットが組み込まれる関節に属するからです。
一つのセットとして読むと、7機種は 20 g から 710 g の質量範囲にわたり、公表ピークトルク 0.072 Nm から 12 Nm までのトルクのはしごを描きます。また、中間域より上では質量順がトルクに追随しなくなる ToBMS に収録された一体型アクチュエータファミリとは異なり、ここではその順序が最上位まで保たれます。単位質量あたりのピークトルクは、20 g のユニットの約 3.6 Nm/kg から 710 g のユニットの約 16.9 Nm/kg まで着実に上昇します。この単調な形は減速機の不在の結果です。数値に段が含まれないため、これらのモーターを分かつものは、それぞれがどれだけのステータと磁石の材料を担うかであり、それは外形に比例します。
表が示す二つ目は、裸のキットのトルク密度が、関節が必要とする水準よりどれだけ低いかです。表のすべての数値はモーター側の数値であり、関節の要求はすべて出力側の要求です。したがって両者の比が、インテグレーターがまだ選んでいない段になります。これが、20 g のユニットが手首軸を駆動でき、710 g のユニットが肩を駆動できる理由です。大型のモーターが根本的に優れているからではなく、それぞれの背後にある段が関節に合わせて選定されているからです。したがってこの表から作られる候補リストは、段を前提としたうえで関節のトルク、速度、熱の要求に耐えられるモーターのリストであり、段は候補リストを作る前に前提としなければなりません。その手順を省いた協働ロボットアーム向けBLDCモーターの比較は、モーター側の数値を関節側の要求と突き合わせていることになります。
表が示す三つ目は、電源電圧がサイズとともにどう動くかです。最小のユニットは 16 V、最大のユニットは 48 V で動作し、RI50 KV100 と RI80 V2.0 KV75 は 24 V、36 V、48 V のそれぞれについて定格回転数と無負荷回転数を公表しています——RI50 では定格 1090、1860、2600 rpm、同じユニットで無負荷 2004、3006、4008 rpm です。これら3点の記録は、バスの効果を1行の中で可視化し、システム電圧の決定がモーターの比較の後ではなく前に属する理由でもあります。48 V のアーキテクチャと 24 V のアーキテクチャでは、同じ表から異なる選定がなされます。
7機種を手首からベースへ読む
協働アームは、手と手首の遠位軸から肩とベースへ至る連鎖であり、要求はそれに沿って移ります。トルクは増え、質量予算は増え、関節で必要な速度は下がります。以下の7機種はその連鎖を3つのグループに分け、その分け方は公表質量に従います。
20 g と 40 g の端:手と手首の軸
最も小さい2機種は、低トルク・高速の用途を担います。RI20 KV600は、直径 25 mm、長さ 14.5 mm の外形で 20 g の質量を持ち、16 V 電源で定格 0.024 Nm、ピーク 0.072 Nm のトルクを発生し、7極対で連続電流 1.47 A、定格 7452 rpm、無負荷 9600 rpm を公表しています。その高い KV と小さな外形は、素早く動きほとんど何も運ばない軸に適しており、協働アームでは大きな段を介して駆動される手または手首のロールを意味します。RI30 KV260は同じ考え方に材料を増やし、巻線を低速にしたものです。直径 38 mm、長さ 14 mm の外形で 40 g、24 V で定格 0.076 Nm、ピーク 0.23 Nm のトルク、連続電流 1.98 A、定格 4110 rpm、無負荷 6240 rpm で、メーカーの説明はケーブル配線用の Ø17 mm の中空軸を挙げています。この穴が、ハーネスが軸を横切らなければならない手首でこれを使えるものにしており、RI20 との違いを分ける唯一の特徴です。
RI30 に関するメーカーの紹介です。その特徴記述は、小型のフレームレスなステータ・ロータ構造とともに Ø17 mm の中空軸を挙げています。協働アームでは、この組み合わせが配線をサービスループなしで手首軸に通すことを可能にし、この 40 g のキットがここで、もう一つの小さなモーターではなく遠位関節用モーターとして読まれる理由です。
ToBMSの動画ページYouTubeで見る105 g から 248 g の中間:前腕と肘の軸
セットの中間は前腕と肘の関節が位置する部分であり、ペイロードとアーム自身の質量が最も近い大きさになる協働アームの部位です。RO50 KV108 Liteは、直径 61.7 mm、長さ 14.5 mm の外形で 105 g という最も軽い実用的な選択肢で、24 V で定格 0.3 Nm、ピーク 0.9 Nm のトルクを発生し、定格 2100 rpm、無負荷 2600 rpm を出力し、連続電流 3.4 A、14極対です。その特徴記述は大きな中空軸を挙げ、記録は駆動方式として FOC を挙げています。RI50 KV100は、直径 54 mm、長さ 27 mm の外形で 180.8 g の質量を持ち、24 V、36 V、48 V を受け付け、連続電流 4.8 A で定格 0.58 Nm、ピーク 1.67 Nm のトルクを発生します。その3点の速度記録は、バス電圧を計画するうえで表の中で最も有用な1行です。RO60 KV115 Standardは、直径 73.8 mm、長さ 23 mm の外形で 248 g となり、48 V で定格 0.8 Nm、ピーク 2.4 Nm のトルクを発生し、定格 4200 rpm、無負荷 5520 rpm、連続電流 8.5 A、14極対で、特徴記述に大きな中空軸が挙げられています。この3機種に共通するのは、軸を通る穴と、前腕とペイロードを重力に抗して保持するのに十分な連続トルクであり、過渡の余裕を使わずに済みます——協働肘がシフトの大半にわたって回すデューティです。
大きな中空軸を中心に構成された 105 g のキット、RO50 KV108 Lite に関するメーカーの紹介です。上の表と照らして読むと、有用な点はトルクではなくパッケージです。前腕の軸はペイロードを支えながら同時にハーネスを引き回さなければならず、モーターを貫く穴がハーネスを外形から排除します。
ToBMSの動画ページYouTubeで見る411 g と 710 g の端:肩とベース隣接の軸
表の最上位は、アームを支える関節のためのものです。RI80 V2.0 KV75は、直径 85 mm、長さ 27 mm の外形で 411 g の質量を持ち、24 V、36 V、48 V を受け付け、連続電流 9.4 A で定格 1.45 Nm、ピーク 4.1 Nm のトルクを発生し、3つの電圧にわたって定格 1135、1785、2430 rpm、無負荷 1480、2220、2960 rpm を、8極対で実現し、記録には FOC が挙げられています。RO100 KV55 Standardはここで最大のキットで、直径 113.5 mm、長さ 36.2 mm の外形で 710 g、48 V で定格 4 Nm、ピーク 12 Nm のトルクを発生し、定格 2000 rpm、無負荷 2550 rpm を出力し、連続電流 20 A、21極対で、特徴記述に大きな中空軸が挙げられています。その低い KV 55 は肩関節が求めるものです。あるバス電圧ではロータがゆっくり回り、アンペアあたりのトルクが大きくなります。これは、アームを支え続けて過ごす軸において連続電流、したがって銅損を低く保つ配置です。RI80 V2.0 KV75 は、ピークトルクが定格トルクの約 2.8 倍であり、ピーク電流 27.6 A は定格電流 9.4 A の約 2.9 倍です。RI20 KV600 は、Ke の記載が KV と電源電圧と並んで同じ記録に載っています。これらの数値のテスト条件は記録に記載されておらず、仕様レビューの際に製造元へその定義とデューティウィンドウを確認する価値があります。
歩行型検査ロボットの脚を駆動する RI80 V2.0 KV75 に関するメーカーの事例紹介です。本セットの中で、自身の質量を運ばなければならない機械における肩クラスのデューティを示す最も明快な公表例であり、ここに埋め込んでいるのは、そこで示されるユニットが上の表の7機種の一つだからです。
ToBMSの動画ページYouTubeで見る自作アーム、移動マニピュレータ(mobile manipulator)、実験室セル
この表のすべてのキットは ToBMS 上で同じアプリケーションに関連づけられており、これはデューティがいかに狭いかを反映しています。協働ロボットアームのアプリケーションは、フェンスで囲まれたセルではなく共有された作業空間を中心に関節が構成される機械を対象としています。以下の3つの場面は、このセットが最も頻繁に用いられ、協働ロボットアームのアクチュエータがその質量を正当化しなければならない場面です。
自作・組み立て式の協働アーム
アームが関節モジュールとして購入されるのではなく、リンク、ベアリング、減速機から組み上げられる場合、モーターは最後に選ばれ、段は最初に選ばれます。上の7件の記録はその選択への入力です。最も多く現れるパターンは、速度と軽い質量のために手首に小さなキット、保持トルクとケーブル配線のために肘に中間のキット、低電流での連続トルクのために肩に低 KV のキットを置くものです。このように組み上げられた協働ロボットアームでは、バックラッシ、剛性、組立工数が3つ以上の減速機に分散されます。これは、関節の形状を制御する代わりに組み立て側が受け入れるトレードオフです。
移動マニピュレータと検査プラットフォーム
アームを移動するベースに載せることは、他のどの決定よりも質量予算を変えます。ベースはアームを運び、アームはペイロードを運び、連鎖全体がバッテリーで動くため、連続電流は熱的な数値であると同時に稼働時間の数値になります。肩に置かれた低 KV のキットは、別の段を介して同じ仕事を求められた高 KV のキットより、保持トルクの単位あたりの電流が少なくて済み、穴を持つキットはハーネスを可動部の外に保ちます。同じ理屈は、検査プラットフォームに搭載された協働ロボットアームにも当てはまります。そこではアームは、すでに自身の質量問題を抱える機械の付属品だからです。
実験室セル、教育用ベンチ、研究用ハードウェア
研究用および教育用のハードウェアは、計測器を付け替え、作り直せるように作られるため、試験キャンペーンなしに記録から挙動を予測できるキットが好まれます。滑らかな巻線、公表された連続電流、そしてコントローラを確認するためにアームを手で動かせる程度に小さい質量です。教示によって教えられるシステムはまた、関節の引きずりが小さく均一であることを必要とします。これが、生産セルではなく実験室向けにアームを組み上げるとき、コギングとロータ慣性を最初に読む数値にする制約です。
一つの協働ロボット関節のための選定手順
3つの手順をこの順で進めます。順序はどれか一つの手順の中身よりも重要です。各手順が次に検討すべきものを狭めるからです。
まず連続トルクとデューティを固定する
アームが最も長い時間を過ごす姿勢で関節が保持するトルクを求め、移動中にリンクとペイロードを加速するのに必要なトルクを加え、それぞれにシフトのどれだけの割合を費やすかを推定します。最初の数値が熱的なケースを決め、したがって定格トルクを決めます。二つ目の数値がピークの主張を決めます。そして両者の比が、ピークの余裕のうちどれだけを重力に費やし、どれだけを過渡のために残すかを決めます。これより前に型番について決められることは何もありません。同じ関節トルクは、大きな段の背後にある小さなキットでも、小さな段の背後にある大きなキットでも満たせ、人がアームを押したときに二つの配置は異なる挙動を示すからです。
次に電源、穴、取付外形を固定する
バス電圧はモーターではなく機械の電力アーキテクチャに従うため、固定された制約として扱うべきです。本セットでは電源は最小のキットの 16 V から最大のキットの 48 V まで及び、48 V 定格のキットはトルクがどれほど合っていても 16 V のプラットフォームでは使えません。外形はリンクに従います——まず外径、次に軸方向長さです——そしてハーネスが関節を横切らなければならない場合、穴は同じ決定の一部です。この二つのフィルタを通過した候補リストは、通常、適切に比較できる程度に短くなります。
記録が省いている数値をメーカーに問い合わせる
このクラスのキットの公表記録は、トルク、速度、質量、外形については充実していますが、モーターがどう性能を発揮するかではなく、関節がどう挙動するかを決める数値については薄くなっています。メーカーに持っていくべき質問は短く、具体的です。
- 関節が実際に担う減速比とバックラッシ、そしてその仕様の責任が誰にあるか——それはモーターの数値ではなくインテグレーションの決定です。
- ピークトルクの数値に付随するデューティウィンドウ。どれだけの時間、どのくらいの頻度で、どのような冷却のもとで、という点です。
- 連続電流が、その関節が用いる取付配置に対して示されているかどうか。熱経路は構造そのものだからです。
- RI80 V2.0 KV75 について、ピーク電流の数値が置かれたテスト条件とデューティウィンドウ——記録にはピーク電流 27.6 A が、定格電流 9.4 A の約 2.9 倍として載っています。
- RI20 KV600 について、Ke の記載が置かれた測定条件——記録には定格出力 18 W が示されており、Ke、KV と電源電圧はいずれも仕様表に載っています。
- 記録に記載のないユニットについて、明示された駆動方式と軸径。
記録に数値がない場合、それは仮定ではなく設計余裕に属し、その評価は関節を発注する前に文書として残すべきものです。
よくある質問
Q協働アームはなぜ産業用アームとは異なるモーターを必要とするのですか。
関節が定格点だけでなく、低トルクで、そして長いデューティにわたって良好に挙動しなければならないからです。協働関節は教示中に手で押され、動作中は力制御され、シフトの大半を工具を重力に抗して保持することに費やすため、コギングトルク、ロータ慣性、連続電流は、モーターが一瞬だけ到達できる最大トルクよりも重い意味を持ちます。産業用関節はサイクルタイムを基準に選定し、接触から遮蔽できるため、これら三つの要求がすべて除かれます。これが、協働ロボットアーム向けBLDCモーターが、最大値で規定される前に連続的な挙動で規定される理由です。
Qフレームレスモーターは減速機を含みますか。
いいえ。フレームレスキットはステータとロータであり、ハウジングも、ベアリングも、エンコーダも、ドライブも、減速段も持ちません。そのため本ガイドの7件の記録はどれも減速比やバックラッシの値を持たず、定格トルクとピークトルクの列はモーター側の値であり、関節の要求と比較するには減速比で割る必要があります。減速機、ベアリングの配置、フィードバックデバイス、ハウジングはインテグレーターが供給し、関節自身の剛性とバックラッシの一部になります。
Q協働関節の連続トルクはどのようにして定めますか。
アームが作業時間の大半にわたって保持する姿勢から定めます。リンクの質量を含めて工具をある位置に保持するのに必要なトルクが熱的なケースを定め、リンクとペイロードを加速するのに必要なトルクが過渡のケースを定めます。前者は公表された定格トルクと、後者は公表されたピークトルクと比較され、各姿勢に費やす時間の割合が、巻線を絶縁クラスの外に出さずにピークの余裕のどれだけを使えるかを決めます。加速のケースだけで選定された関節は、何も長くは保持できません。
Q中空軸は協働アームで何を変えますか。
ハーネスを関節の周りから関節を通る経路へ移します。回転する関節は電力とセンサの配線を可動インターフェースの向こうへ通さなければならず、通常の解決策は曲げ半径と屈曲寿命を考慮して設計されたサービスループです。モーター自身の軸を貫く穴は、そのループを関節の外形から、そして有限の寿命を持つ部品から排除します。本セットでは、メーカーの特徴記述が RI30 KV260 について Ø17 mm の中空軸を、RO50 KV108 Lite、RO60 KV115 Standard、RO100 KV55 Standard について大きな中空軸を挙げています。
Qピークと定格の倍率は、協働アームの設計者に何を伝えますか。
連続値の上にどれだけの過渡トルクが利用できるか、したがって定格トルクがより小さいモーターで関節の要求のどれだけを満たせるかです。公表された2つの列から読み取ると、本ガイドの7機種では倍率はどのユニットでも3に近く、約 2.8 から約 3.0 の間にあり、これは ToBMS に収録された一体型アクチュエータファミリが示すものより狭い帯です。狭い帯は組み立て側にとって便利です。同じ定格トルクを持つ2機種はほぼ同じ過渡を出すため、候補リストは連続トルクと質量だけで作れます。ただしウィンドウそのものは、何かの根拠として使う前にメーカーによって定義される必要があります。
Q関節用モーターを発注する前に、メーカーと何を確認すべきですか。
性能ではなく挙動を決める4つの数値です。ピークトルクの主張の背後にあるデューティウィンドウ、その関節が用いる取付配置での連続電流、キットが想定する駆動方式とフィードバックの配置、そして記録に記載のない軸径や穴径です。本ガイドの7件の記録のうち2点は、仕様レビューの際に併せて確認する価値があります——RI80 V2.0 KV75 のピーク電流 27.6 A と定格電流 9.4 A、そして RI20 KV600 の Ke の記載が KV と電源電圧と並んで同じ記録に載っている点です。これらの点はいずれもモーターを排除する理由にはなりませんが、すべてを文書で問い合わせる理由になります。
公式リソース
CubeMars は、プラットフォームの資料セクションにまとめられたフレームレスキットの製品ドキュメントを公開しており、各モデルには完全な仕様、性能曲線、取付図を掲載した公式ページがあります——メーカーの製品ラインナップが入口であり、本ガイドの7機種は個別に文書化されており、RI80 V2.0 KV75とRO100 KV55 Standardも含まれます。トルク曲線、熱定格、バックラッシの基準、ドライブの構成についての信頼できる情報源は依然としてメーカーです。ToBMS は発見と比較のレイヤーを検索可能で比較可能な状態に保っており、本ガイドで用いた数値は、プラットフォームの製品記録に保持されている公表値です。
次のステップ
このガイドのカテゴリレベルの対応物は、フレームレストルクモーター:ロボット関節向けステータ・ロータキットの選び方であり、RI および RO ファミリを部品として読み、そのうち12機種を比較しています。またジョイントモジュールの選び方:190 gから1.4 kgまでのCubeMarsアクチュエータ5機種は、組み上がった関節を設計の単位として扱います。本ガイドは代わりに共有された作業空間から出発します。力制御、手引き、連続デューティを経て同じクラスのモーターに到達します。これは、どのキットが大きいかではなく、協働ロボットアームに何が必要かが問いであるときに取るべき道です。新規プロジェクトで協働ロボットアーム向けBLDCモーターの選択を絞り込む場合も、同じ順序に従います。
アーキテクチャが変わる場面では、隣接する二つの道をたどる価値があります。裸のキットと密閉モジュールのどちらを選ぶかという場面では、外骨格向けBLDCモーター:フレームレストルクモーターと一体型アクチュエータの比較が、その比較をロボット用アクチュエータのラインナップに対して直接示しています。関節がアームではなく脚式またはヒューマノイド型のプラットフォームに属する場合には、ヒューマノイドロボット向けBLDCモーター:トルク・速度・寸法の整合が、バランスも取らなければならない関節の連鎖に沿って同じトレードオフを扱っています。
モーターのクラスがどう関係するかというより広い文脈については、BLDCモーター完全ガイド:ブラシレスDCモーターの種類、仕様、選び方がフレームレスキットを他のカテゴリの中に位置づけています。調査ではなく候補の絞り込みには、製品選定でトルク、電圧、質量、外形によって候補を絞り、次に製品比較でそれらを互いに突き合わせます。関連する関節クラスは、プラットフォームのジョイントモジュール、ヒューマノイドロボット、パワーアシストスーツ、四足歩行ロボット、リハビリテーションロボットの各アプリケーションにまとめられています。フレームレストルクモーターカテゴリにはここで比較した7機種が収められており、CubeMarsのページにはレンジの残りがまとめられています。







