
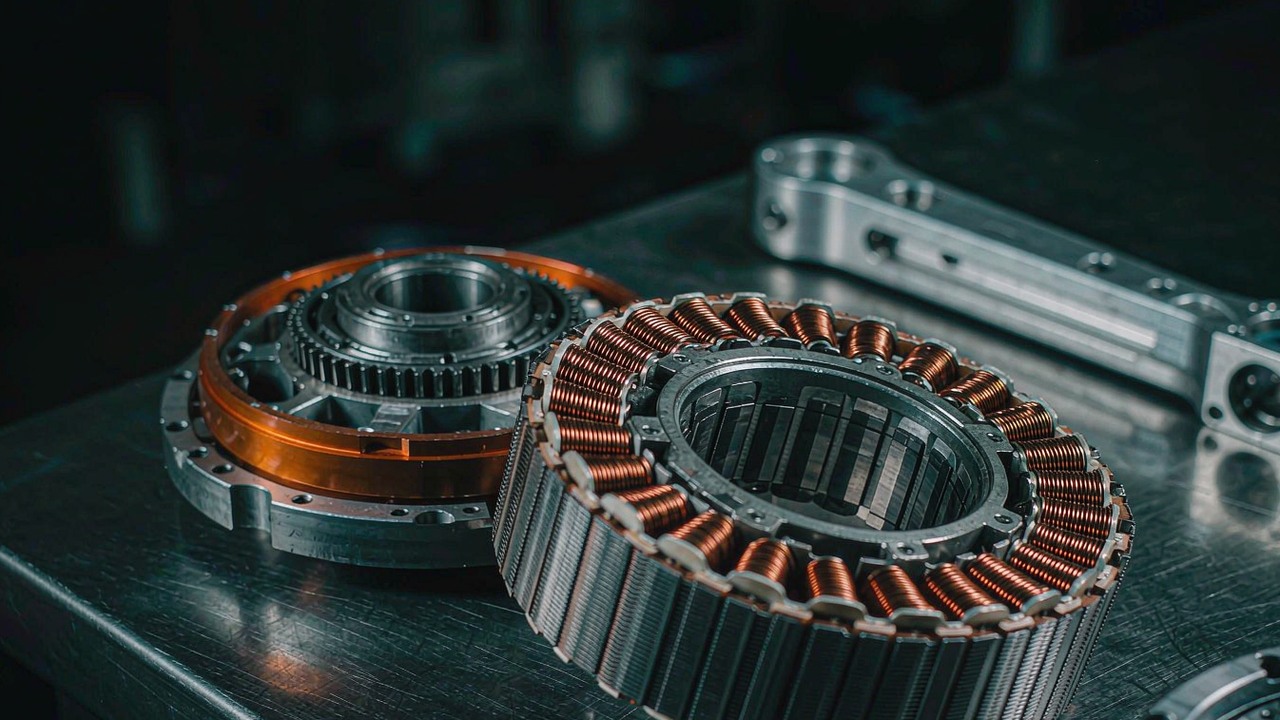
แขนหุ่นยนต์ร่วมงาน (collaborative robot arm) ใช้พื้นที่ทำงานร่วมกับผู้คน และข้อจำกัดข้อเดียวนี้เปลี่ยนสิ่งที่มอเตอร์ภายในข้อต่อแต่ละข้อต้องทำ แขนแบบอุตสาหกรรมสามารถกำหนดขนาดจากเพย์โหลดและรอบการทำงานของมันแล้วกั้นรั้วออกไปได้ ส่วนแขนร่วมงานต้องกำหนดขนาดจากเพย์โหลด รอบการทำงาน และคน ซึ่งเพิ่มการจำกัดแรง (force limitation) การนำทางด้วยมือ (hand guiding) และการทำงานต่อเนื่อง (continuous duty) เข้าไปในข้อกำหนดที่ต้องตอบโจทย์แรงบิด ความเร็ว และขนาดอยู่แล้ว มอเตอร์ที่เหมาะกับข้อต่อเหล่านี้คือชุดไร้เฟรม (frameless kit) นั่นคือ stator หนึ่งตัวกับ rotor หนึ่งตัวที่ไม่มีเรือน ไม่มีตลับลูกปืน และไม่มีขั้นลดรอบ เพราะในแขนร่วมงาน เรขาคณิตของข้อต่อ เส้นทางเดินสาย และชุดลดรอบ ล้วนเป็นการตัดสินใจของผู้ผสานรวม ไม่ใช่คุณสมบัติของมอเตอร์ การเลือกมอเตอร์ BLDC สำหรับแขนหุ่นยนต์ร่วมงานจึงเดินจากข้อต่อย้อนกลับมา: ภาระงานและขั้นลดรอบถูกระบุชื่อก่อน และหมายเลขรุ่นถูกตรึงไว้เป็นลำดับสุดท้าย
คำตอบสั้น
ข้อต่อแบบร่วมงานเรียกสามสิ่งจากมอเตอร์ของมันที่ข้อต่อแบบอุตสาหกรรมไม่เรียก ข้อต่อต้องถูกดันด้วยมือได้ ซึ่งทำให้แรงบิดคอกกิ้ง (cogging torque) ต่ำและความเฉื่อยของ rotor ต่ำมีค่าสูง ข้อต่อต้องทำงานตลอดกะ ไม่ใช่แค่หนึ่งรอบ ซึ่งทำให้ตัวเลขแรงบิดต่อเนื่องและกระแสต่อเนื่องกลายเป็นตัวเลขใช้งานแทนค่าสูงสุด และมวลของมันอยู่บนลิงก์ที่คนอาจยืนอยู่ข้าง ๆ ดังนั้นมวลที่ปลายทางจึงถูกจ่ายไปในทุกข้อต่อที่อยู่เหนือขึ้นไป ในจุดที่ชุดสายต้องข้ามข้อต่อ รูทะลุผ่านแกนหมุนจะขจัดเซอร์วิสลูป (service loop) ออกจากโครงขนาดไปเลย แอคชูเอเตอร์ของแขนหุ่นยนต์ร่วมงานจึงถูกตัดสินจากพฤติกรรมที่แรงบิดต่ำและตลอดภาระงานยาวนานก่อน และจากตัวเลขสูงสุดที่มันไปถึงเป็นลำดับรองลงมา
บน ToBMS การใช้งาน แขนหุ่นยนต์ร่วมงาน รวบรวมชุด CubeMars และหน่วยแบบผสานรวมที่รองรับข้อต่อเหล่านี้ คู่มือนี้อ่านชุดไร้เฟรมเจ็ดชุด ซึ่งก็คือตระกูล RI และ RO ตั้งแต่หน่วย 20 g ถึงหน่วย 710 g เป็นชุดข้อกำหนดชุดเดียว และวางขั้นลดรอบ ซึ่งไม่มีบันทึกใดในนั้นระบุไว้ เป็นทางเลือกที่แปลงมอเตอร์ตัวเล็กให้เป็นข้อต่อแบบร่วมงาน
ข้อต่อแบบร่วมงานเรียกอะไรจากมอเตอร์ของมัน
ข้อกำหนดที่แยกแขนร่วมงานออกจากแขนอุตสาหกรรมไม่ใช่ฟีเจอร์เสริมที่ขันเพิ่มเข้าไปในข้อกำหนดเดียวกัน พวกมันเปลี่ยนลำดับในการเขียนข้อกำหนด เพราะพวกมันย้ายข้อจำกัดที่ผูกมัดออกจากรอบการทำงานไปสู่พฤติกรรมที่แรงบิดต่ำ พฤติกรรมตลอดภาระงานยาวนาน และพฤติกรรมของโครงสร้างที่มอเตอร์ถูกฝังเข้าไป เมื่ออ่านรวมกัน พวกมันคือสิ่งที่แยกมอเตอร์ BLDC สำหรับแขนหุ่นยนต์ร่วมงานออกจากมอเตอร์คลาสเดียวกันที่กำหนดสเปกไว้สำหรับเซลล์อุตสาหกรรมที่มีรั้วกั้น
เส้นทางรับแรงวิ่งอยู่ข้างคน ไม่ใช่หลังรั้ว
แขนที่ทำงานข้างคนต้องสามารถทำงานในโหมดจำกัดแรงที่แรงบิดที่มันจ่ายได้ถูกจำกัดขอบเขต และแรงบิดที่ทำได้ต้องถูกสั่งอย่างแม่นยำที่ค่าต่ำ ๆ สำหรับมอเตอร์ นั่นหมายถึงสองคุณสมบัติ: แรงบิดที่มันผลิตสำหรับกระแสที่กำหนดควรคาดเดาได้จนถึงกระแสต่ำ และแรงบิดที่มันผลิตเมื่อไม่มีกระแสจ่ายเลย ซึ่งก็คือคอกกิ้ง ควรต่ำพอที่ข้อต่อซึ่งขับผ่านชุดลดรอบจะไม่กระตุกหรือฝืดค้างขณะถูกขยับช้า ๆ ด้วยมือ ชุดไร้เฟรมที่ไม่มีเรือนและไม่มีตลับลูกปืนไม่อาจซ่อนคุณสมบัติเหล่านั้นไว้หลังชุดเฟืองได้ ดังนั้นจึงอ่านได้โดยตรงจากบันทึกของมอเตอร์และจากจำนวนขดลวดและจำนวนขั้ว
การนำทางด้วยมือต้องการมอเตอร์ที่ซื่อตรง
การสอนด้วยการสาธิต ซึ่งคนขยับแขนไปตามเส้นทางหนึ่งและคอนโทรลเลอร์บันทึกไว้ เป็นเหตุผลหนึ่งที่ซื้อแขนร่วมงาน การที่ข้อต่อจะถูกขับย้อนกลับได้หรือไม่นั้นตัดสินโดยชุดลดรอบเป็นหลัก อัตราทดสูงต้านการดันจากภายนอก แต่ตัวมอเตอร์มีส่วนด้วยผ่านความเฉื่อยของ rotor ที่ชุดลดรอบสะท้อนไปยังเอาต์พุต หารด้วยกำลังสองของอัตราทด และผ่านคอกกิ้งที่คนรู้สึกได้ผ่านขั้นลดรอบ ความเฉื่อยของ rotor ต่ำและขดลวดที่ราบรื่นทำให้แรงลากเบาและสม่ำเสมอ ส่วน rotor ขนาดใหญ่ทำให้รู้สึกหนักและคลุมเครือ ในชุดนี้มวลของ rotor อยู่ระหว่าง 20 g ถึง 710 g และหน่วยที่ปลายเล็กคือหน่วยที่ข้อต่อแบบนำด้วยมือสามารถแบกได้ในฐานะส่วนสนับสนุนโดยตรงต่อความรู้สึก
ภาระงานต่อเนื่อง ไม่ใช่เป็นครั้งคราว
เซลล์เชื่อมทำงานรอบสั้นและเร็วแล้วรอ แขนร่วมงานได้ที่ของมันจากการทำงานเคียงข้างคนตลอดกะ และเวลาเกือบทั้งหมดนั้นใช้ไปกับการยึดเครื่องมือไว้ที่ตำแหน่งหนึ่งหรือเคลื่อนช้า ๆ ต้านน้ำหนักบรรทุก นั่นคือภาระงานทางความร้อน ไม่ใช่ทางพลวัต และมันทำให้ตัวเลขแรงบิดต่อเนื่องเป็นตัวเลขที่กำหนดขนาดข้อต่อ โดยตัวเลขสูงสุดถูกสงวนไว้สำหรับสภาวะชั่วขณะตอนเริ่มการเคลื่อนไหว มันยังทำให้กระแสต่อเนื่องเป็นตัวเลขระดับระบบด้วย เพราะข้อต่อที่ยึดท่าทางไว้ภายใต้แรงโน้มถ่วงยังคงดึงกระแสและยังคงแปลงมันเป็นความร้อนในขดลวด มอเตอร์ข้อต่อหุ่นยนต์ที่เลือกจากรอบการทำงานเพียงอย่างเดียวถูกกำหนดขนาดผิดภาระงาน และการขาดนั้นจะปรากฏเป็นขดลวดที่หลุดออกจากชั้นฉนวนของมันระหว่างการยึดท่าไว้นาน ๆ
มวลของแขนเองเป็นส่วนหนึ่งของเพย์โหลด
แขนร่วมงานมักมีพิกัดเพย์โหลดเพียงไม่กี่กิโลกรัม ขณะที่มวลของแขนเองมากกว่านั้นหลายเท่า ทุกกรัมของมอเตอร์และโครงสร้างจึงถูกเร่งในทุกการเคลื่อนไหว และถูกหักออกจากเพย์โหลดที่ใช้งานได้ และมอเตอร์ที่วางไว้ที่ข้อมือจะถูกเร่งโดยข้อมือ ข้อศอก และไหล่ ตามลำดับ แรงบิดต่อหน่วยมวลคือตัวเลขที่เชื่อมข้อจำกัดนี้เข้ากับบันทึกของมอเตอร์ และต้องอ่านโดยคำนึงถึงขั้นลดรอบ เพราะมอเตอร์เบาที่อยู่หลังขั้นลดรอบขนาดใหญ่ให้แรงบิดที่ข้อต่อต่อกรัมมากกว่ามอเตอร์หนักที่อยู่หลังขั้นลดรอบขนาดเล็ก นั่นคือเหตุผลที่การเปรียบเทียบด้านล่างทำต่อหน่วยมวล ไม่ใช่ต่อหน่วยแรงบิด
ชุดลดรอบแปลงมอเตอร์ตัวเล็กให้เป็นข้อต่อหุ่นยนต์ร่วมงานได้อย่างไร
ขั้นลดรอบคืออินเทอร์เฟซระหว่างบันทึกของมอเตอร์กับข้อกำหนดของข้อต่อ และมันแมปปริมาณฝั่งมอเตอร์ทุกตัวไปยังฝั่งข้อต่อในแบบที่แน่นอน การอ่านบันทึกของมอเตอร์โดยไม่มีแผนที่นั้นคือสาเหตุที่ข้อกำหนดลงเอยด้วยการเข้าคู่กันบนกระดาษแต่ทำงานผิดที่ข้อต่อ
อัตราทดเป็นเรื่องของผู้ผสานรวม และไม่มีบันทึกใดในนี้ระบุไว้
บันทึกทั้งเจ็ดที่ใช้ในคู่มือนี้มีแรงดันไฟฟ้าพิกัด กำลังพิกัด แรงบิดพิกัดและสูงสุด กระแสพิกัดและสูงสุด ความเร็วพิกัดและไม่โหลด มวล เส้นผ่านศูนย์กลางภายนอก ความยาวตามแนวแกน จำนวนคู่ขั้ว และ KV บางบันทึกยังมีค่า Ke และวิธีการขับด้วย ไม่มีบันทึกใดมีอัตราทด ค่าแบ็คแลช หรือเส้นผ่านศูนย์กลางเพลา นั่นไม่ใช่ช่องว่างในบันทึกของแพลตฟอร์ม ปริมาณเหล่านั้นเป็นของข้อต่อที่ชุดนี้ถูกประกอบเข้าไป และผู้ผสานรวมเป็นผู้เลือกมัน มันยังเป็นเหตุผลที่โครงการแขนร่วมงานเริ่มจากข้อต่อ ไม่ใช่จากหมายเลขรุ่น: มอเตอร์ตัวเดียวกันสามารถรับใช้แกนข้อมือที่เร็วและแรงบิดต่ำ กับแกนไหล่ที่ช้าและแรงบิดสูงได้ และมีเพียงขั้นระหว่างมันกับโหลดที่ต่างกัน
แรงบิดคูณด้วยอัตราทด และความเร็วหารด้วยอัตราทด
ที่ฝั่งข้อต่อของขั้นลดรอบ แรงบิดคือแรงบิดของมอเตอร์คูณด้วยอัตราทดและคูณด้วยประสิทธิภาพของขั้นลดรอบ และความเร็วคือความเร็วของมอเตอร์หารด้วยอัตราทด ผลอีกสองอย่างตามอัตราทดมา ความเฉื่อยที่สะท้อนจาก rotor ไปยังเอาต์พุตลดลงตามกำลังสองของอัตราทด ซึ่งเป็นเหตุผลที่อัตราทดสูงสร้างข้อต่อที่สั่งงานง่ายแต่รับรู้ได้ยาก และขั้นลดรอบที่เพิ่มเข้ามาแต่ละขั้นสูญเสียกำลังที่ผ่านมันไปไม่กี่เปอร์เซ็นต์ พร้อมทั้งเพิ่มส่วนของตัวเองเข้าไปในค่าแบ็คแลช ดังนั้นการคูณนั้นเป็นของจริงแต่ไม่ฟรี ข้อกำหนดของข้อต่อจึงต้องระบุอัตราทดที่มันสมมติไว้ เพราะข้อกำหนดแรงบิดและข้อกำหนดความเร็วไม่สามารถอ่านจากบันทึกของมอเตอร์โดยเป็นอิสระจากค่านั้นได้
มอเตอร์ที่มีบันทึกตัวเดียวหลังขั้นลดรอบสองแบบที่ต่างกัน
เลขคณิตเห็นได้ชัดที่สุดบนหน่วยที่มีบันทึกตัวเดียว RI80 V2.0 KV75 หนัก 411 g และระบุแรงบิดพิกัด 1.45 Nm กับแรงบิดสูงสุด 4.1 Nm โดยมีความเร็วพิกัด 1135 rpm และความเร็วไม่โหลด 1480 rpm ที่แรงดันไฟฟ้าจ่าย 24 V ซึ่งคิดเป็น 6810 และ 8880 องศาต่อวินาทีก่อนติดตั้งขั้นลดรอบใด ๆ หลังขั้นลดรอบ 10:1 และถือว่าเลขคณิตนี้เป็นการประมาณ ตัวเลขเหล่านั้นกลายเป็นแรงบิดสูงสุดราว 41 Nm กับแรงบิดพิกัด 14.5 Nm และความเร็วไม่โหลดที่ข้อต่อสูงสุด 888 องศาต่อวินาที ส่วนหลังขั้นลดรอบ 50:1 ตัวเลขเหล่านั้นกลายเป็นแรงบิดสูงสุดราว 205 Nm กับแรงบิดพิกัด 72.5 Nm และความเร็วไม่โหลดสูงสุด 178 องศาต่อวินาที การจัดวางแบบที่สองคำนวณออกมาเป็นแรงบิดสูงสุดฝั่งข้อต่อราว 205 Nm (ได้จากแรงบิดสูงสุดที่เปิดเผยกับอัตราทดที่สมมติขึ้น) ซึ่งอยู่ในอันดับเดียวกันกับ 222 Nm ที่ระบุไว้สำหรับแอคชูเอเตอร์แบบผสานรวมขนาด 1396 g ทั้งสองไม่ได้วัดบนฐานเดียวกัน เพราะค่าแรกเป็นค่าฝั่งมอเตอร์ที่ส่งผ่านอัตราทด ส่วนค่าที่สองเป็นค่าที่เปิดเผยสำหรับข้อต่อที่ประกอบแล้ว จึงไม่ควรนำมาเปรียบเทียบกันโดยตรง มอเตอร์มีมวลน้อยกว่าหนึ่งในสามของมวลนั้น เพราะแรงบิดมาจากอัตราทด ไม่ได้มาจากมอเตอร์ สิ่งที่การเปรียบเทียบนี้ไม่ได้พามาด้วยคือค่าแบ็คแลช ความแข็งเกร็ง และงานประกอบที่ชุดลดรอบนำติดตัวมา และสิ่งเหล่านั้นคือเหตุผลที่ซื้อหน่วยแบบผสานรวมตั้งแต่แรก
เจ็ดข้อกำหนดที่ตัดสินมอเตอร์ข้อต่อหุ่นยนต์ร่วมงาน
ตัวเลขเจ็ดตัวจากบันทึกมอเตอร์ข้อต่อหุ่นยนต์เป็นตัวแบกการตัดสินใจ และอ่านตามลำดับนี้ เพราะแต่ละตัวจำกัดขอบเขตว่าตัวถัดไปต้องส่งมอบอะไร ไม่มีสักตัวในเจ็ดตัวที่เป็นค่าสูงสุด แต่ละตัวเป็นข้อความเกี่ยวกับพฤติกรรม ซึ่งเป็นสิ่งที่งานร่วมงานกำลังซื้อ
แรงบิดต่อเนื่อง ซึ่งเป็นข้อความทางความร้อน
แรงบิดพิกัดคือแรงบิดที่มอเตอร์ยึดไว้ได้ไม่จำกัดเวลาโดยขดลวดยังคงอยู่ในชั้นฉนวนของมัน ดังนั้นจึงขึ้นอยู่กับว่าความร้อนออกจาก stator อย่างไร เข้าไปในโครงสร้างที่มันถูกอัดหรือติดกาวเข้าไป และออกห่างจากข้อต่อ ในชุดทั้งเจ็ดนี้ แรงบิดพิกัดที่ระบุอยู่ระหว่าง 0.024 Nm บนหน่วย 20 g ถึง 4 Nm บนหน่วย 710 g ซึ่งเป็นช่วงที่กว้างกว่าสองอันดับขนาด และมันเป็นตัวเลขที่ควรเทียบกับภาระเฉลี่ยของข้อต่อตลอดกะ ไม่ใช่เทียบกับกรณีเลวร้ายที่สุดในการเคลื่อนไหวครั้งหนึ่ง สำหรับแอคชูเอเตอร์ของแขนหุ่นยนต์ร่วมงาน นั่นคือข้อจำกัดที่ผูกมัดเกือบตลอดวันทำงาน และเป็นตัวเลขเดียวในบันทึกที่โครงสร้างโดยรอบสามารถเปลี่ยนได้
แรงบิดสูงสุด ซึ่งเป็นหน้าต่างช่วงเวลา
แรงบิดสูงสุดอธิบายสิ่งที่มอเตอร์ผลิตได้ในช่วงสั้น ๆ โดยไม่เกินขีดจำกัดกระแสของไดรฟ์หรือทำให้แม่เหล็กสูญเสียอำนาจแม่เหล็ก คำนวณจากสองคอลัมน์ที่เปิดเผย ในชุดนี้ ตัวคูณระหว่างค่าสูงสุดกับค่าพิกัดใกล้สามสำหรับทุกหน่วย อยู่ระหว่างราว 2.8 ถึงราว 3.0 ซึ่งเป็นแถบที่แคบกว่าที่ตระกูลแอคชูเอเตอร์แบบผสานรวมที่ระบุบน ToBMS แสดง และหมายความว่าชุดสองชุดที่มีแรงบิดพิกัดเท่ากันจะให้สภาวะชั่วขณะใกล้เคียงกันมาก หน้าต่างนี้ยังต้องถูกนิยามโดยผู้ผลิต ทั้งนานเท่าใด บ่อยเท่าใด และระบายความร้อนอย่างไร ก่อนจะใช้กำหนดขนาดสิ่งใดได้
กระแสต่อเนื่อง ซึ่งคือค่าใช้จ่ายของการยึดท่าทางไว้
ข้อต่อที่หยุดนิ่งอยู่ภายใต้ภาระไม่ได้ว่างงานจากมุมมองของขดลวด: ไดรฟ์ยึดตำแหน่งไว้ด้วยกระแสในเฟสต่าง ๆ และการสูญเสียในทองแดงก็เท่ากับตอนที่มันเคลื่อนช้า ๆ กระแสต่อเนื่องที่ระบุในชุดนี้อยู่ระหว่าง 1.47 A บนหน่วยเล็กสุดถึง 20 A บนหน่วยใหญ่สุด และบนแขนร่วมงาน กระแสที่ดึงไปนั้นจ่ายจากงบทางความร้อนของคอนโทรลเลอร์ และบนแพลตฟอร์มเคลื่อนที่ก็จ่ายจากความอึดของแบตเตอรี่ บนฐานที่ขับด้วยแบตเตอรี่ กระแสที่ดึงไปเดียวกันนั้นเป็นทั้งตัวเลขทางความร้อนและตัวเลขความอึด เพราะท่าทางที่แขนยึดไว้บ่อยที่สุดคือท่าที่แบตเตอรี่ต้องจ่ายให้
KV และแรงดันไฟฟ้าจ่ายที่อยู่เบื้องหลังความเร็วฝั่งมอเตอร์
KV คือค่าคงที่ฝั่งมอเตอร์ นั่นคือความเร็วที่ rotor หมุนต่อแรงดันบัสหนึ่งโวลต์ที่จ่ายให้ ก่อนการลดรอบใด ๆ เมื่อคูณกับแรงดันไฟฟ้าจ่ายพิกัด มันให้ความเร็วฝั่งมอเตอร์ คือ 600 คูณ 16 V ได้ 9600 rpm สำหรับ RI20 KV600, 260 คูณ 24 V ได้ 6240 rpm สำหรับ RI30 KV260 และ 115 คูณ 48 V ได้ 5520 rpm สำหรับ RO60 KV115 Standard ความสัมพันธ์ระหว่าง KV กับความเร็วไม่โหลดยังขึ้นอยู่กับนิยามของขดลวดและสภาพการทดสอบ ดังนั้นความเร็วเอาต์พุตไม่โหลดและความเร็วพิกัดที่ผู้ผลิตเปิดเผยจึงเป็นตัวเลขที่ต้องออกแบบให้สอดคล้อง และแรงดันไฟฟ้าจ่ายเป็นเรื่องระดับระบบที่ต้องตรึงไว้ก่อนจัดทำรายการคัดเลือกสั้น เพราะหน่วย 20 g ทำงานที่ 16 V และหน่วยที่ใหญ่ที่สุดทำงานที่ 48 V
เส้นผ่านศูนย์กลางภายนอก และรูทะลุที่มาพร้อมกัน
เส้นผ่านศูนย์กลางภายนอกกำหนดว่าเนื้อ stator และแม่เหล็กจะพอดีภายในข้อต่อได้มากเท่าใด และในชุดเจ็ดตัวนี้มันอยู่ระหว่าง 25 mm ถึง 113.5 mm บนแขนร่วมงาน เส้นผ่านศูนย์กลางมักเป็นมิติที่จัดให้ลงตัวได้ยากกว่าในสองมิติของโครงขนาด เพราะภาคตัดขวางของลิงก์ถูกตรึงด้วยโครงสร้างที่ต้องรับน้ำหนัก ขณะที่ความยาวตามแนวแกนมักถูกซับเข้าไปในลิงก์ได้ เส้นผ่านศูนย์กลางยังเป็นที่อยู่ของรูทะลุด้วย ข้อความระบุฟีเจอร์ของผู้ผลิตระบุเพลากลวงที่มีช่องเปิด Ø17 mm สำหรับ RI30 KV260 และเพลากลวงขนาดใหญ่สำหรับ RO50 KV108 Lite, RO60 KV115 Standard และ RO100 KV55 Standard ส่วนอีกสามชุดในชุดนี้ไม่มีฟีเจอร์นั้นในคำอธิบายที่เผยแพร่ ในจุดที่ข้อต่อต้องเดินสายกำลังและสายเซนเซอร์ผ่านแกนของตัวเอง รูทะลุคือสิ่งที่ขจัดสายเคเบิลออกจากชิ้นส่วนที่อาจเสียหายได้ และบนมอเตอร์ BLDC สำหรับแขนหุ่นยนต์ร่วมงาน เส้นผ่านศูนย์กลางกับรูทะลุจึงถูกอ่านรวมกันด้วยเหตุผลนั้น
ความยาวชุดซ้อนและงบตามแนวแกน
ความยาวตามแนวแกนของชุดเหล่านี้อยู่ระหว่าง 14 mm ถึง 36.2 mm และมันแย่งพื้นที่กับขั้นลดรอบที่จะถูกขันยึดเข้ากับแกนเดียวกัน แพ็กเกจยาวและบางพอดีกับภายในลิงก์ ส่วนแพ็กเกจสั้นและกว้างวางบนด้านนอกของแถบยึดได้ดีกว่า เพราะชุดลดรอบ ชุดตลับลูกปืน และ encoder ล้วนต้องพอดีบนแนวศูนย์กลางเดียวกัน งบตามแนวแกนจึงมักถูกใช้ไปเร็วกว่าที่แบบร่างแรกบอก และชุดที่ยาว 14 mm เหลืองบไว้มากกว่าชุดที่ยาว 36 mm
มวลที่ลิงก์ปลายทาง
มวลเป็นตัวเลขสุดท้ายที่อ่าน และเป็นตัวที่ต้องอ่านตามตำแหน่ง มอเตอร์ที่ข้อมือถูกแบกไปในทุกการเคลื่อนไหวของแขน ต้นทุนของมันจึงถูกจ่ายที่ทุกข้อต่อระหว่างมันกับฐาน ขณะที่มวลเดียวกันที่ไหล่ถูกจ่ายเพียงครั้งเดียว แรงบิดสูงสุดต่อหน่วยมวลที่ระบุในชุดเจ็ดตัวนี้เพิ่มจากราว 3.6 Nm/kg บนหน่วย 20 g ถึงราว 16.9 Nm/kg บนหน่วย 710 g และแรงบิดพิกัดต่อหน่วยมวลจากราว 1.2 Nm/kg ถึงราว 5.6 Nm/kg ทั้งคู่เป็นเลขคณิตจากคอลัมน์ที่บันทึกไว้ และทั้งคู่ต่ำกว่าตระกูลแอคชูเอเตอร์แบบผสานรวมที่ระบุบน ToBMS อยู่มาก เพราะยังไม่ได้นับขั้นลดรอบใด ๆ เข้าไป
มอเตอร์ CubeMars RI และ RO เจ็ดรุ่นเป็นชุดข้อกำหนดชุดเดียว
ตารางด้านล่างอ่านชุดไร้เฟรม CubeMars เจ็ดชุดเป็นชุดข้อกำหนดชุดเดียว เรียงตามมวล เพราะมวลคือแกนที่แขนร่วมงานถูกออกแบบไปตามนั้น: บันไดนี้ไล่จากหน่วย 20 g สำหรับแกนมือหรือข้อมือ ไปจนถึงหน่วย 710 g สำหรับแกนไหล่หรือแกนที่อยู่ใกล้ฐาน ทุกตัวเลขเป็นค่าที่ผู้ผลิตเผยแพร่ และทุกตัวเลขที่ได้มาในเนื้อความโดยรอบถูกระบุว่าเป็นเลขคณิต
| รุ่น | แรงดันไฟฟ้าพิกัด | แรงบิดพิกัด | แรงบิดสูงสุด | น้ำหนัก | ขนาด |
|---|---|---|---|---|---|
| RI20 KV600 | 16 V | 0.024 Nm | 0.072 Nm | 20 g | Ø25 × 14.5 mm |
| RI30 KV260 | 24 V | 0.076 Nm | 0.23 Nm | 40 g | Ø38 × 14 mm |
| RO50 KV108 Lite | 24 V | 0.3 Nm | 0.9 Nm | 105 g | Ø61.7 × 14.5 mm |
| RI50 KV100 | 24/36/48 V | 0.58 Nm | 1.67 Nm | 180.8 g | Ø54 × 27 mm |
| RO60 KV115 Standard | 48 V | 0.8 Nm | 2.4 Nm | 248 g | Ø73.8 × 23 mm |
| RI80 V2.0 KV75 | 24/36/48 V | 1.45 Nm | 4.1 Nm | 411 g | Ø85 × 27 mm |
| RO100 KV55 Standard | 48 V | 4 Nm | 12 Nm | 710 g | Ø113.5 × 36.2 mm |
แรงบิดพิกัดและแรงบิดสูงสุด แรงดันไฟฟ้าจ่าย มวล ขนาด ตามที่ผู้ผลิตเผยแพร่ แรงบิดพิกัดคือค่าต่อเนื่องภายในขีดจำกัดทางความร้อนของมอเตอร์ ส่วนแรงบิดสูงสุดเป็นค่าที่ใช้ในช่วงสั้น บันทึกของชุดเหล่านี้ไม่มีอัตราทด ค่าแบ็คแลช หรือเส้นผ่านศูนย์กลางเพลา เพราะสิ่งเหล่านั้นเป็นของข้อต่อที่ชุดนี้ถูกประกอบเข้าไป
เมื่ออ่านเป็นชุดเดียว ชุดทั้งเจ็ดบรรยายบันไดแรงบิดจากแรงบิดสูงสุดที่ระบุ 0.072 Nm ถึง 12 Nm ครอบคลุมช่วงมวล 20 g ถึง 710 g และต่างจากตระกูลแอคชูเอเตอร์แบบผสานรวมที่ระบุบน ToBMS ที่การเรียงตามมวลหยุดตามแรงบิดเหนือช่วงกลาง การเรียงลำดับที่นี่คงอยู่ตลอดทั้งช่วง แรงบิดสูงสุดต่อหน่วยมวลเพิ่มขึ้นอย่างสม่ำเสมอจากราว 3.6 Nm/kg บนหน่วย 20 g ถึงราว 16.9 Nm/kg บนหน่วย 710 g รูปร่างที่เพิ่มขึ้นแบบ monotonic นี้เป็นผลจากชุดลดรอบที่หายไป: เมื่อไม่มีขั้นลดรอบอยู่ในตัวเลข สิ่งที่แยกมอเตอร์เหล่านี้ก็คือเนื้อ stator และแม่เหล็กที่แต่ละตัวแบกไว้ และนั่นสเกลตามโครงขนาด
สิ่งที่สองที่ตารางแสดงคือความหนาแน่นแรงบิดของชุดเปล่าต่ำกว่าที่ข้อต่อต้องการอยู่ไกลเพียงใด ทุกตัวเลขในตารางเป็นตัวเลขฝั่งมอเตอร์ และทุกข้อกำหนดของข้อต่อเป็นข้อกำหนดฝั่งเอาต์พุต ดังนั้นอัตราส่วนระหว่างสองฝั่งก็คือขั้นลดรอบที่ผู้ผสานรวมยังไม่ได้เลือก มันเป็นเหตุผลที่หน่วย 20 g ขับแกนข้อมือได้และหน่วย 710 g ขับไหล่ได้ ไม่ใช่เพราะมอเตอร์ที่ใหญ่กว่าโดยพื้นฐานดีกว่า แต่เพราะขั้นลดรอบหลังแต่ละตัวถูกกำหนดขนาดให้เข้ากับข้อต่อ รายการคัดเลือกสั้นที่จัดทำจากตารางนี้จึงเป็นรายการของมอเตอร์ที่ทนต่อข้อกำหนดแรงบิด ความเร็ว และความร้อนของข้อต่อได้ เมื่อสมมติขั้นลดรอบขึ้นมาแล้ว และต้องสมมติขั้นลดรอบก่อนจัดทำรายการ การเปรียบเทียบมอเตอร์ BLDC สำหรับแขนหุ่นยนต์ร่วมงานที่ข้ามขั้นตอนนี้คือการเทียบตัวเลขฝั่งมอเตอร์กับข้อกำหนดฝั่งข้อต่อ
สิ่งที่สามที่ตารางแสดงคือแรงดันไฟฟ้าจ่ายเปลี่ยนไปตามขนาดอย่างไร หน่วยที่เล็กที่สุดทำงานที่ 16 V และหน่วยที่ใหญ่ที่สุดที่ 48 V และ RI50 KV100 กับ RI80 V2.0 KV75 ระบุความเร็วพิกัดและความเร็วไม่โหลดไว้สำหรับ 24 V, 36 V และ 48 V คือ 1090, 1860 และ 2600 rpm พิกัดสำหรับ RI50 และ 2004, 3006 และ 4008 rpm ไม่โหลดสำหรับหน่วยเดียวกัน บันทึกแบบสามจุดนั้นทำให้ผลของแรงดันบัสมองเห็นได้ในแถวเดียว และเป็นเหตุผลที่การตัดสินใจเรื่องแรงดันระดับระบบควรอยู่ก่อนการเปรียบเทียบมอเตอร์ ไม่ใช่หลัง สถาปัตยกรรม 48 V และสถาปัตยกรรม 24 V เลือกจากตารางเดียวกันได้ต่างกัน
อ่านเจ็ดรุ่นจากข้อมือถึงฐาน
แขนร่วมงานคือโซ่จากแกนปลายทางที่มือและข้อมือไปจนถึงไหล่และฐาน และข้อกำหนดเคลื่อนไปตามโซ่นั้น: แรงบิดสูงขึ้น งบมวลสูงขึ้น และความเร็วที่ต้องการที่ข้อต่อลดลง ชุดทั้งเจ็ดด้านล่างแบ่งโซ่นั้นออกเป็นสามกลุ่ม และการแบ่งนั้นเป็นไปตามมวลที่ระบุไว้
ปลาย 20 g และ 40 g: แกนมือและข้อมือ
ชุดที่เล็กที่สุดสองชุดแบกภาระงานแรงบิดต่ำและความเร็วสูง RI20 KV600 หนัก 20 g ในโครงขนาดเส้นผ่านศูนย์กลาง 25 mm ยาว 14.5 mm หมุนที่แรงดันไฟฟ้าจ่าย 16 V ให้แรงบิดพิกัด 0.024 Nm และแรงบิดสูงสุด 0.072 Nm และระบุกระแสต่อเนื่อง 1.47 A พร้อมความเร็วพิกัด 7452 rpm และความเร็วไม่โหลด 9600 rpm บน 7 คู่ขั้ว KV สูงและโครงขนาดเล็กของมันเหมาะกับแกนที่ต้องเคลื่อนเร็วและแบกน้อยมาก ซึ่งในแขนร่วมงานหมายถึงมือหรือการหมุนข้อมือที่ขับผ่านขั้นลดรอบขนาดใหญ่ RI30 KV260 เป็นแนวคิดเดียวกันที่มีเนื้อมากกว่าและขดลวดที่ช้ากว่า: 40 g ในโครงขนาดเส้นผ่านศูนย์กลาง 38 mm ยาว 14 mm แรงบิดพิกัด 0.076 Nm และแรงบิดสูงสุด 0.23 Nm ที่ 24 V กระแสต่อเนื่อง 1.98 A ความเร็วพิกัด 4110 rpm และความเร็วไม่โหลด 6240 rpm และคำอธิบายของผู้ผลิตระบุเพลากลวง Ø17 mm สำหรับการเดินสาย รูทะลุนั้นคือสิ่งที่ทำให้มันใช้ได้ที่ข้อมือ ซึ่งชุดสายต้องข้ามแกนหมุน และเป็นฟีเจอร์เดียวที่แยกมันออกจาก RI20
บทนำจากผู้ผลิตสำหรับ RI30 ซึ่งข้อความระบุฟีเจอร์ของมันระบุเพลากลวง Ø17 mm ควบคู่กับโครงสร้าง stator และ rotor ไร้เฟรมขนาดจิ๋ว ในแขนร่วมงาน การรวมกันนั้นคือสิ่งที่ทำให้สายไฟข้ามแกนข้อมือได้โดยไม่มีเซอร์วิสลูป และเป็นเหตุผลที่ชุด 40 g นี้ถูกอ่านในที่นี้ในฐานะมอเตอร์ข้อต่อปลายทาง ไม่ใช่แค่มอเตอร์เล็กอีกตัวหนึ่ง
หน้าวิดีโอใน ToBMSรับชมบน YouTubeช่วงกลาง 105 g ถึง 248 g: แกนปลายแขนและข้อศอก
ช่วงกลางของชุดคือที่ที่ข้อต่อปลายแขนและข้อศอกตั้งอยู่ และเป็นส่วนของแขนร่วมงานที่เพย์โหลดกับมวลของแขนเองใกล้เคียงกันที่สุด RO50 KV108 Lite เป็นตัวเลือกที่เบาที่สุดที่ใช้งานได้จริงที่ 105 g ในโครงขนาดเส้นผ่านศูนย์กลาง 61.7 mm ยาว 14.5 mm และให้แรงบิดพิกัด 0.3 Nm และแรงบิดสูงสุด 0.9 Nm ที่ 24 V พร้อมความเร็วพิกัด 2100 rpm และความเร็วไม่โหลด 2600 rpm กระแสต่อเนื่อง 3.4 A และ 14 คู่ขั้ว ข้อความระบุฟีเจอร์ของมันระบุเพลากลวงขนาดใหญ่ และบันทึกของมันระบุ FOC เป็นวิธีการขับ RI50 KV100 หนัก 180.8 g ในโครงขนาดเส้นผ่านศูนย์กลาง 54 mm ยาว 27 mm และรับ 24 V, 36 V หรือ 48 V ให้แรงบิดพิกัด 0.58 Nm และแรงบิดสูงสุด 1.67 Nm ที่กระแสต่อเนื่อง 4.8 A บันทึกความเร็วแบบสามจุดของมันเป็นแถวเดียวที่มีประโยชน์ที่สุดในตารางสำหรับการวางแผนแรงดันบัส RO60 KV115 Standard ขยับไปที่ 248 g ในโครงขนาดเส้นผ่านศูนย์กลาง 73.8 mm ยาว 23 mm ให้แรงบิดพิกัด 0.8 Nm และแรงบิดสูงสุด 2.4 Nm ที่ 48 V พร้อมความเร็วพิกัด 4200 rpm ความเร็วไม่โหลด 5520 rpm กระแสต่อเนื่อง 8.5 A 14 คู่ขั้ว และเพลากลวงขนาดใหญ่ที่ระบุในข้อความระบุฟีเจอร์ สิ่งที่ทั้งสามตัวนี้มีร่วมกันคือรูทะลุผ่านแกนหมุนและแรงบิดต่อเนื่องที่พอจะยึดปลายแขนบวกเพย์โหลดไว้ต้านแรงโน้มถ่วงโดยไม่ต้องใช้แรงสำรองชั่วขณะ ซึ่งเป็นภาระงานที่ข้อศอกของแขนร่วมงานทำเกือบตลอดกะ
บทนำจากผู้ผลิตสำหรับ RO50 KV108 Lite ชุด 105 g ที่สร้างขึ้นรอบเพลากลวงขนาดใหญ่ เมื่ออ่านเทียบกับตารางด้านบน ประเด็นที่มีประโยชน์ไม่ใช่แรงบิดแต่เป็นแพ็กเกจ: แกนปลายแขนต้องแบกเพย์โหลดและเดินชุดสายไปพร้อมกัน และรูทะลุผ่านมอเตอร์คือสิ่งที่ขจัดชุดสายออกจากโครงขนาด
หน้าวิดีโอใน ToBMSรับชมบน YouTubeปลาย 411 g และ 710 g: แกนไหล่และแกนใกล้ฐาน
ส่วนบนของตารางเป็นของข้อต่อที่แบกแขน RI80 V2.0 KV75 หนัก 411 g ในโครงขนาดเส้นผ่านศูนย์กลาง 85 mm ยาว 27 mm และรับ 24 V, 36 V หรือ 48 V ให้แรงบิดพิกัด 1.45 Nm และแรงบิดสูงสุด 4.1 Nm พร้อมกระแสต่อเนื่อง 9.4 A ความเร็วพิกัด 1135, 1785 และ 2430 rpm และความเร็วไม่โหลด 1480, 2220 และ 2960 rpm ตามแรงดันทั้งสาม บน 8 คู่ขั้ว โดยมี FOC ระบุไว้ในบันทึก RO100 KV55 Standard เป็นชุดที่ใหญ่ที่สุดในที่นี้ที่ 710 g ในโครงขนาดเส้นผ่านศูนย์กลาง 113.5 mm ยาว 36.2 mm และให้แรงบิดพิกัด 4 Nm และแรงบิดสูงสุด 12 Nm ที่ 48 V พร้อมความเร็วพิกัด 2000 rpm และความเร็วไม่โหลด 2550 rpm กระแสต่อเนื่อง 20 A 21 คู่ขั้ว และเพลากลวงขนาดใหญ่ที่ระบุในข้อความระบุฟีเจอร์ KV ต่ำที่ 55 ของมันคือสิ่งที่ข้อต่อไหล่ต้องการ: ที่แรงดันบัสหนึ่งค่า rotor หมุนช้าโดยมีแรงบิดต่อแอมป์มากกว่า ซึ่งเป็นการจัดวางที่ทำให้กระแสต่อเนื่อง และด้วยเหตุนั้นการสูญเสียในทองแดง ต่ำลงบนแกนที่ใช้ชีวิตทั้งชีวิตยึดแขนไว้ RI80 V2.0 KV75 มีแรงบิดสูงสุดประมาณ 2.8 เท่าของแรงบิดพิกัด และกระแสสูงสุด 27.6 A ของมันประมาณ 2.9 เท่าของกระแสพิกัด 9.4 A ส่วน RI20 KV600 มีค่า Ke อยู่ในบันทึกเดียวกันกับ KV และแรงดันไฟฟ้าจ่าย สภาพการทดสอบเบื้องหลังตัวเลขเหล่านี้ไม่ได้ระบุไว้ในบันทึก จึงควรยืนยันนิยามและช่วงเวลาภาระงานกับผู้ผลิตขณะตรวจสอบข้อกำหนด
กรณีศึกษาจากผู้ผลิตของ RI80 V2.0 KV75 ที่ขับขาของหุ่นยนต์ตรวจสอบแบบเดิน เป็นตัวอย่างที่เผยแพร่ชัดเจนที่สุดในชุดนี้ของภาระงานระดับไหล่ในเครื่องจักรที่ต้องแบกมวลของตัวเอง และถูกฝังไว้ที่นี่เพราะหน่วยที่มันแสดงเป็นหนึ่งในเจ็ดตัวในตารางด้านบน
หน้าวิดีโอใน ToBMSรับชมบน YouTubeแขนที่ประกอบเอง แมนิพูเลเตอร์เคลื่อนที่ และเซลล์ในห้องแล็บ
ทุกชุดในตารางนี้ถูกเชื่อมบน ToBMS เข้ากับการใช้งานเดียวกัน ซึ่งสะท้อนว่าภาระงานนี้แคบเพียงใด: การใช้งาน แขนหุ่นยนต์ร่วมงาน ครอบคลุมเครื่องจักรที่ข้อต่อถูกสร้างขึ้นรอบพื้นที่ทำงานร่วมกัน ไม่ใช่รอบเซลล์ที่มีรั้วกั้น สามบริบทด้านล่างคือที่ที่ชุดนี้ถูกหยิบมาใช้บ่อยที่สุด และเป็นที่ที่แอคชูเอเตอร์ของแขนหุ่นยนต์ร่วมงานต้องพิสูจน์มวลของตัวเอง
แขนร่วมงานที่ผลิตและประกอบเอง
ในกรณีที่แขนถูกสร้างจากลิงก์ ตลับลูกปืน และชุดลดรอบ แทนที่จะซื้อเป็นโมดูลข้อต่อสำเร็จรูป มอเตอร์จะถูกเลือกเป็นลำดับสุดท้ายและขั้นลดรอบถูกเลือกก่อน และบันทึกทั้งเจ็ดด้านบนคือข้อมูลป้อนเข้าของการเลือกนั้น รูปแบบที่พบบ่อยที่สุดคือชุดเล็กที่ข้อมือเพื่อความเร็วและมวลเบา ชุดช่วงกลางที่ข้อศอกเพื่อแรงบิดยึดและเส้นทางเดินสาย และชุด KV ต่ำที่ไหล่เพื่อแรงบิดต่อเนื่องที่กระแสต่ำ แขนหุ่นยนต์ร่วมงาน ที่สร้างด้วยวิธีนี้มีค่าแบ็คแลช ความแข็งเกร็ง และงานประกอบกระจายอยู่ทั่วชุดลดรอบสามชุดขึ้นไป ซึ่งเป็นข้อแลกเปลี่ยนที่ผู้ประกอบยอมรับเพื่อแลกกับการควบคุมเรขาคณิตของข้อต่อ
แมนิพูเลเตอร์เคลื่อนที่ (mobile manipulator) และแพลตฟอร์มตรวจสอบ
การวางแขนบนฐานที่เคลื่อนที่ได้เปลี่ยนงบมวลมากกว่าการตัดสินใจอื่นใด ฐานต้องแบกแขน แขนต้องแบกเพย์โหลด และทั้งโซ่ทำงานด้วยแบตเตอรี่ กระแสต่อเนื่องจึงกลายเป็นตัวเลขความอึดพอกับที่เป็นตัวเลขทางความร้อน ชุด KV ต่ำที่ไหล่ดึงกระแสต่อหน่วยแรงบิดยึดน้อยกว่าชุด KV สูงที่ถูกขอให้ทำงานเดียวกันผ่านขั้นลดรอบต่างกัน และชุดที่มีรูทะลุทำให้ชุดสายไม่อยู่ในชิ้นส่วนที่เคลื่อนไหว เหตุผลเดียวกันนี้ใช้กับ แขนหุ่นยนต์ร่วมงาน ที่ติดตั้งบนแพลตฟอร์มตรวจสอบ ซึ่งแขนเป็นอุปกรณ์เสริมของเครื่องจักรที่มีปัญหามวลของตัวเองอยู่แล้ว
เซลล์ในห้องแล็บ แท่นสอน และฮาร์ดแวร์งานวิจัย
ฮาร์ดแวร์งานวิจัยและการสอนถูกสร้างเพื่อให้ติดตั้งเครื่องมือวัดและประกอบใหม่ได้ จึงชอบชุดที่พฤติกรรมคาดเดาจากบันทึกได้โดยไม่ต้องจัดชุดทดสอบ: ขดลวดที่ราบรื่น กระแสต่อเนื่องที่ระบุไว้ และมวลเล็กพอที่แขนจะถูกขยับด้วยมือเพื่อตรวจสอบคอนโทรลเลอร์ได้ ระบบที่สอนด้วยการสาธิตยังต้องให้แรงลากของข้อต่อต่ำและสม่ำเสมอ ซึ่งเป็นข้อจำกัดที่ทำให้คอกกิ้งและความเฉื่อยของ rotor เป็นตัวเลขที่ต้องอ่านก่อนเมื่อแขนถูกประกอบขึ้นสำหรับห้องแล็บ ไม่ใช่สำหรับเซลล์ผลิต
ลำดับการกำหนดขนาดสำหรับข้อต่อหุ่นยนต์ร่วมงานหนึ่งข้อ
สามขั้นตอนตามลำดับนี้ และลำดับสำคัญกว่ารายละเอียดภายในแต่ละขั้น เพราะแต่ละขั้นจำกัดขอบเขตว่าขั้นถัดไปต้องพิจารณาอะไร
ตรึงแรงบิดต่อเนื่องและภาระงานก่อน
กำหนดแรงบิดที่ข้อต่อยึดไว้ในท่าที่แขนใช้เวลาส่วนใหญ่อยู่ บวกแรงบิดที่ต้องใช้เร่งลิงก์และเพย์โหลดระหว่างการเคลื่อนไหว และประเมินว่าใช้เวลากี่ส่วนของกะในแต่ละท่า ตัวเลขแรกกำหนดขนาดกรณีทางความร้อนและด้วยเหตุนั้นคือแรงบิดพิกัด ตัวเลขที่สองกำหนดขนาดการอ้างแรงบิดสูงสุด และอัตราส่วนระหว่างสองตัวตัดสินว่าแรงสำรองสูงสุดถูกใช้ไปกับแรงโน้มถ่วงเท่าใดและเหลือไว้ให้สภาวะชั่วขณะเท่าใด ไม่มีสิ่งใดเกี่ยวกับรุ่นที่ตัดสินได้ก่อนหน้านี้ เพราะแรงบิดที่ข้อต่อเดียวกันสามารถตอบได้ด้วยชุดเล็กหลังขั้นลดรอบใหญ่ หรือชุดใหญ่หลังขั้นลดรอบเล็ก และการจัดวางทั้งสองแบบทำตัวต่างกันเมื่อมีคนดันแขน
ตรึงแรงดันไฟฟ้าจ่าย รูทะลุ และโครงขนาดการติดตั้งเป็นลำดับที่สอง
แรงดันบัสเป็นไปตามสถาปัตยกรรมกำลังของเครื่องจักร ไม่ใช่ตามมอเตอร์ จึงควรถือเป็นข้อจำกัดตายตัว: ในชุดนี้แรงดันไฟฟ้าจ่ายอยู่ระหว่าง 16 V บนชุดที่เล็กที่สุดถึง 48 V บนชุดที่ใหญ่ที่สุด และชุดที่พิกัด 48 V ใช้บนแพลตฟอร์ม 16 V ไม่ได้ ไม่ว่าแรงบิดของมันจะเข้าคู่ดีเพียงใด โครงขนาดเป็นไปตามลิงก์ โดยเริ่มจากเส้นผ่านศูนย์กลางภายนอก แล้วจึงความยาวตามแนวแกน และในจุดที่ชุดสายต้องข้ามข้อต่อ รูทะลุเป็นส่วนหนึ่งของการตัดสินใจเดียวกัน รายการคัดเลือกสั้นที่ผ่านตัวกรองสองข้อนี้มักสั้นพอที่จะเปรียบเทียบกันได้อย่างเหมาะสม
ถามผู้ผลิตถึงตัวเลขที่บันทึกไม่ได้ระบุ
บันทึกที่เผยแพร่สำหรับชุดในคลาสนี้แข็งแรงในเรื่องแรงบิด ความเร็ว มวล และโครงขนาด แต่บางกว่าในเรื่องตัวเลขที่ตัดสินว่าข้อต่อทำตัวอย่างไร มากกว่าที่ตัดสินว่ามอเตอร์ทำผลงานอย่างไร ชุดคำถามที่จะนำไปถามผู้ผลิตนั้นสั้นและเจาะจง
- อัตราทดและค่าแบ็คแลชที่ข้อต่อจะแบกจริง และใครเป็นเจ้าของข้อกำหนดนั้น ซึ่งเป็นการตัดสินใจเรื่องการผสานรวม ไม่ใช่ตัวเลขของมอเตอร์
- ช่วงเวลาภาระงานที่ผูกกับตัวเลขแรงบิดสูงสุด: นานเท่าใด บ่อยเท่าใด และระบายความร้อนอย่างไร
- กระแสต่อเนื่องถูกอ้างอิงสำหรับการจัดวางการติดตั้งที่ข้อต่อใช้หรือไม่ เพราะเส้นทางความร้อนคือโครงสร้าง
- สำหรับ RI80 V2.0 KV75 สภาพการทดสอบและช่วงเวลาภาระงานเบื้องหลังตัวเลขกระแสสูงสุด บันทึกระบุกระแสสูงสุด 27.6 A ซึ่งประมาณ 2.9 เท่าของกระแสพิกัด 9.4 A
- สำหรับ RI20 KV600 สภาพการวัดเบื้องหลังค่า Ke บันทึกระบุกำลังพิกัด 18 W และค่า Ke, KV กับแรงดันไฟฟ้าจ่ายปรากฏอยู่ในตารางข้อกำหนดเดียวกัน
- วิธีการขับที่ระบุชื่อและเส้นผ่านศูนย์กลางเพลาสำหรับหน่วยที่บันทึกไม่ได้ระบุไว้
ในจุดที่ตัวเลขหนึ่งหายไปจากบันทึก มันควรอยู่ในระยะเผื่อการออกแบบ ไม่ใช่ในการสันนิษฐาน และการประเมินควรถูกเขียนเป็นลายลักษณ์อักษรก่อนสั่งข้อต่อ
คำถามที่พบบ่อย
Qทำไมแขนร่วมงานจึงต้องใช้มอเตอร์ที่ต่างจากแขนอุตสาหกรรม
เพราะข้อต่อต้องทำตัวดีที่แรงบิดต่ำและตลอดภาระงานยาวนาน ไม่ใช่แค่ที่จุดพิกัดของมัน ข้อต่อแบบร่วมงานถูกดันด้วยมือระหว่างการสอน ถูกจำกัดแรงขณะทำงาน และใช้เวลาเกือบทั้งกะยึดเครื่องมือต้านแรงโน้มถ่วง ดังนั้นแรงบิดคอกกิ้ง ความเฉื่อยของ rotor และกระแสต่อเนื่องจึงมีน้ำหนักมากกว่าแรงบิดสูงสุดที่มอเตอร์ไปถึงได้เสี้ยววินาที ข้อต่อแบบอุตสาหกรรมสามารถกำหนดขนาดจากรอบการทำงานและถูกกำบังจากการสัมผัส ซึ่งขจัดข้อกำหนดทั้งสามนั้นออกไป นั่นคือเหตุผลที่มอเตอร์ BLDC สำหรับแขนหุ่นยนต์ร่วมงานถูกกำหนดสเปกจากพฤติกรรมต่อเนื่องก่อนที่จะถูกกำหนดสเปกจากค่าสูงสุด
Qมอเตอร์ไร้เฟรมรวมชุดลดรอบมาด้วยหรือไม่
ไม่ ชุดไร้เฟรมคือ stator หนึ่งตัวกับ rotor หนึ่งตัว มันไม่มีเรือน ไม่มีตลับลูกปืน ไม่มี encoder ไม่มีไดรฟ์ และไม่มีขั้นลดรอบ นั่นคือเหตุผลที่ไม่มีบันทึกใดในเจ็ดบันทึกของคู่มือนี้มีอัตราทดหรือค่าแบ็คแลช และเป็นเหตุผลที่คอลัมน์แรงบิดพิกัดและแรงบิดสูงสุดเป็นค่าฝั่งมอเตอร์ที่ข้อกำหนดของข้อต่อต้องหารด้วยอัตราทดก่อนเทียบ ชุดลดรอบ ชุดตลับลูกปืน อุปกรณ์ป้อนกลับ และเรือน ถูกจัดหาโดยผู้ผสานรวมและกลายเป็นส่วนหนึ่งของความแข็งเกร็งและค่าแบ็คแลชของข้อต่อเอง
Qแรงบิดต่อเนื่องของข้อต่อแบบร่วมงานถูกกำหนดอย่างไร
จากท่าทางที่แขนยึดไว้เกือบตลอดวันทำงาน แรงบิดที่ต้องใช้ยึดเครื่องมือไว้ที่ตำแหน่งหนึ่งโดยรวมมวลของลิงก์เข้าไปด้วยเป็นตัวกำหนดกรณีทางความร้อน ส่วนแรงบิดที่ต้องใช้เร่งลิงก์และเพย์โหลดเป็นตัวกำหนดกรณีชั่วขณะ ตัวแรกถูกเทียบกับแรงบิดพิกัดที่ระบุ และตัวที่สองเทียบกับแรงบิดสูงสุดที่ระบุ และสัดส่วนเวลาที่ใช้ในแต่ละท่าตัดสินว่าแรงสำรองสูงสุดถูกใช้ไปได้เท่าใดโดยที่ขดลวดไม่หลุดออกจากชั้นฉนวนของมัน ข้อต่อที่กำหนดขนาดจากกรณีการเร่งความเร็วเพียงอย่างเดียวจะยึดอะไรไว้ได้ไม่นาน
Qเพลากลวงเปลี่ยนอะไรในแขนร่วมงาน
มันย้ายชุดสายจากรอบ ๆ ข้อต่อไปยังผ่านตัวข้อต่อ ข้อต่อที่หมุนต้องส่งสายกำลังและสายเซนเซอร์ข้ามอินเทอร์เฟซที่เคลื่อนไหว และวิธีแก้ปกติคือเซอร์วิสลูปที่ออกแบบสำหรับรัศมีการดัดและอายุการดัดงอเป็นรอบ รูทะลุผ่านแกนของมอเตอร์เองขจัดลูปนั้นออกจากโครงขนาดของข้อต่อและออกจากชิ้นส่วนที่มีอายุจำกัด ในชุดนี้ ข้อความระบุฟีเจอร์ของผู้ผลิตระบุเพลากลวง Ø17 mm สำหรับ RI30 KV260 และเพลากลวงขนาดใหญ่สำหรับ RO50 KV108 Lite, RO60 KV115 Standard และ RO100 KV55 Standard
Qตัวคูณระหว่างค่าสูงสุดกับค่าพิกัดบอกอะไรกับนักออกแบบแขนร่วมงาน
บอกว่าแรงบิดชั่วขณะที่ใช้ได้เหนือค่าต่อเนื่องมีอยู่เท่าใด และด้วยเหตุนั้นข้อกำหนดของข้อต่อจะตอบได้มากเท่าใดด้วยมอเตอร์ที่มีแรงบิดพิกัดเล็กกว่า คำนวณจากสองคอลัมน์ที่เปิดเผย ในชุดทั้งเจ็ดของคู่มือนี้ ตัวคูณอยู่ใกล้สามสำหรับทุกหน่วย ระหว่างราว 2.8 ถึงราว 3.0 ซึ่งเป็นแถบที่แคบกว่าที่ตระกูลแอคชูเอเตอร์แบบผสานรวมที่ระบุบน ToBMS แสดง แถบที่แคบเป็นเรื่องสะดวกสำหรับผู้ประกอบ: ชุดสองชุดที่มีแรงบิดพิกัดเท่ากันจะให้สภาวะชั่วขณะใกล้เคียงกันมาก รายการคัดเลือกสั้นจึงจัดทำจากแรงบิดต่อเนื่องและมวลเพียงอย่างเดียวได้ ส่วนหน้าต่างนี้เองยังต้องถูกนิยามโดยผู้ผลิตก่อนจะใช้กำหนดขนาดสิ่งใด
Qควรยืนยันอะไรกับผู้ผลิตก่อนสั่งมอเตอร์ข้อต่อ
ตัวเลขสี่ตัวที่ตัดสินพฤติกรรมมากกว่าผลงาน: ช่วงเวลาภาระงานที่อยู่เบื้องหลังการอ้างแรงบิดสูงสุด กระแสต่อเนื่องในการจัดวางการติดตั้งที่ข้อต่อใช้ วิธีการขับและการจัดวางการป้อนกลับที่ชุดนี้ถูกออกแบบมาสำหรับ และมิติเพลาหรือรูทะลุใด ๆ ที่บันทึกไม่ได้ระบุ สองประเด็นในเจ็ดบันทึกของคู่มือนี้ยังควรยืนยันขณะตรวจสอบข้อกำหนด คือกระแสสูงสุด 27.6 A เทียบกับกระแสพิกัด 9.4 A บน RI80 V2.0 KV75 และค่า Ke บน RI20 KV600 ที่อยู่ในบันทึกเดียวกันกับ KV และแรงดันไฟฟ้าจ่าย ไม่มีข้อใดในนั้นเป็นเหตุผลที่จะปฏิเสธมอเตอร์ แต่ทั้งหมดเป็นเหตุผลที่จะเขียนคำถามเป็นลายลักษณ์อักษร
แหล่งข้อมูลทางการ
CubeMars เผยแพร่เอกสารผลิตภัณฑ์สำหรับชุดไร้เฟรมที่รวบรวมไว้ในส่วน แหล่งข้อมูล ของแพลตฟอร์ม และแต่ละรุ่นมีหน้าอย่างเป็นทางการที่บรรทุกข้อกำหนดฉบับเต็ม กราฟสมรรถนะ และแบบแปลนการติดตั้ง โดย ช่วงผลิตภัณฑ์ของผู้ผลิต เป็นจุดเริ่มต้น และชุดทั้งเจ็ดในคู่มือนี้มีเอกสารเป็นรายตัว รวมถึง RI80 V2.0 KV75 และ RO100 KV55 Standard ผู้ผลิตยังคงเป็นแหล่งอ้างอิงหลักสำหรับกราฟแรงบิด พิกัดทางความร้อน เกณฑ์ค่าแบ็คแลช และการตั้งค่าไดรฟ์ ส่วน ToBMS ดูแลชั้นการค้นพบให้ค้นหาและเปรียบเทียบได้ และตัวเลขที่ใช้ในคู่มือนี้คือค่าที่เผยแพร่ซึ่งอยู่ในบันทึกผลิตภัณฑ์ของแพลตฟอร์ม
ไปต่อที่ไหน
คู่เทียบระดับหมวดหมู่ของคู่มือนี้คือ มอเตอร์แรงบิดไร้เฟรม: การเลือกชุด stator และ rotor สำหรับข้อต่อหุ่นยนต์ ซึ่งอ่านตระกูล RI และ RO ในฐานะชิ้นส่วนและเปรียบเทียบสิบสองรุ่น และ วิธีเลือกโมดูลข้อต่อ: แอคชูเอเตอร์ CubeMars ห้ารุ่นตั้งแต่ 190 g ถึง 1.4 kg ซึ่งถือข้อต่อที่ประกอบเสร็จเป็นหน่วยของการออกแบบ คู่มือนี้เริ่มจากพื้นที่ทำงานร่วมกันแทน: มันไปถึงมอเตอร์คลาสเดียวกันผ่านการจำกัดแรง การนำทางด้วยมือ และการทำงานต่อเนื่อง ซึ่งเป็นเส้นทางที่ควรใช้เมื่อคำถามคือว่า แขนหุ่นยนต์ร่วมงาน ต้องการอะไร ไม่ใช่ว่าชุดใดใหญ่กว่า การจำกัดตัวเลือกมอเตอร์ BLDC สำหรับแขนหุ่นยนต์ร่วมงานในโครงการใหม่เดินตามลำดับเดียวกัน
มีสองเส้นทางข้างเคียงที่ควรตามต่อในกรณีที่สถาปัตยกรรมเปลี่ยน ในกรณีที่ตัวเลือกระหว่างชุดเปล่ากับโมดูลปิดผนึก มอเตอร์ BLDC สำหรับโครงกระดูกภายนอก: มอเตอร์แรงบิดไร้เฟรม vs แอคชูเอเตอร์แบบผสานรวม วางการเปรียบเทียบนั้นไว้เทียบกับช่วง แอคชูเอเตอร์หุ่นยนต์ โดยตรง ในกรณีที่ข้อต่อเป็นของแพลตฟอร์มแบบขาหรือฮิวแมนนอยด์มากกว่าเป็นของแขน มอเตอร์ BLDC สำหรับหุ่นยนต์ฮิวแมนนอยด์: วิธีจับคู่แรงบิด ความเร็ว และขนาด ไล่ข้อแลกเปลี่ยนเดียวกันไปตามโซ่ข้อต่อที่ต้องทรงตัวด้วย
สำหรับบริบทที่กว้างขึ้นว่าคลาสของมอเตอร์สัมพันธ์กันอย่างไร มอเตอร์ BLDC: คู่มือฉบับสมบูรณ์เกี่ยวกับประเภท, ข้อกำหนด และการเลือก วางชุดไร้เฟรมไว้ท่ามกลางหมวดหมู่อื่น ๆ หากต้องการจัดทำรายการคัดเลือกสั้นแทนการค้นคว้า ให้กรองตัวเลือกตามแรงบิด แรงดัน มวล และโครงขนาดใน การเลือก แล้วนำมาเทียบกันใน เปรียบเทียบผลิตภัณฑ์ ส่วนคลาสข้อต่อที่เกี่ยวข้องถูกจัดกลุ่มไว้ในการใช้งาน โมดูลข้อต่อ, หุ่นยนต์ฮิวแมนนอยด์, หุ่นยนต์โครงกระดูกภายนอก, หุ่นยนต์สี่ขา และ หุ่นยนต์ฟื้นฟู หมวด มอเตอร์แรงบิดไร้เฟรม มีชุดทั้งเจ็ดที่เปรียบเทียบที่นี่ และหน้า CubeMars รวบรวมรุ่นที่เหลือของช่วงผลิตภัณฑ์







