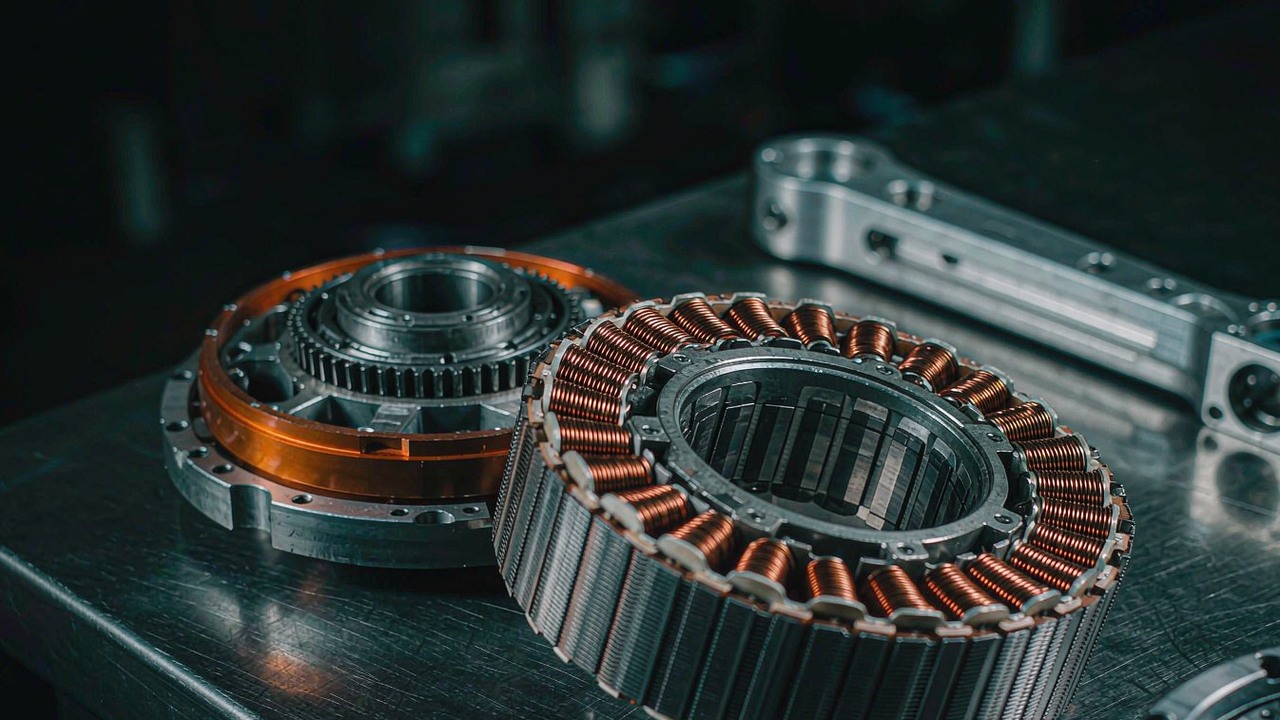
협동로봇 팔은 작업 공간을 사람과 공유하며, 그 하나의 제약이 각 관절 내부 모터가 해야 할 일을 바꿉니다. 산업용 로봇 팔은 페이로드와 사이클 타임을 기준으로 선정한 뒤 울타리로 격리하면 되지만, 협동 로봇 팔은 페이로드와 사이클 타임, 그리고 사람을 함께 기준으로 선정해야 하므로, 이미 토크와 속도, 크기를 만족해야 했던 사양에 힘 제한(force limitation), 핸드 가이딩(hand guiding), 연속 듀티가 더해집니다. 이런 관절에 맞는 모터는 프레임리스 키트입니다. 하우징도 베어링도 감속단도 없는 스테이터와 회전자 한 쌍인데, 협동 로봇 팔에서는 관절 형상과 케이블 경로, 감속기가 모두 모터의 속성이 아니라 통합 업체가 내리는 결정이기 때문입니다. 따라서 협동로봇 팔용 BLDC 모터 선정은 관절에서 거꾸로 진행됩니다. 듀티와 감속단을 먼저 정하고, 모델명은 마지막에 확정합니다.
한눈에 보는 답
협동 관절은 산업용 관절과 달리 모터에 세 가지를 요구합니다. 관절은 손으로 밀 수 있어야 하므로 낮은 코깅 토크와 낮은 회전자 관성이 중요해집니다. 한 사이클이 아니라 한 교대 근무 시간 내내 작동해야 하므로 최대값이 아니라 연속 토크와 정격 전류가 기준 수치가 됩니다. 그리고 그 질량은 사람이 옆에 서 있을 수 있는 링크에 실리므로, 말단의 질량은 그 위의 모든 관절에서 비용으로 지불됩니다. 하네스가 관절을 가로질러야 하는 곳에서는 축을 관통하는 보어가 서비스 루프를 외형에서 완전히 없애 줍니다. 따라서 협동로봇 팔 액추에이터는 낮은 토크에서의 거동과 긴 듀티에서의 거동으로 평가되며, 도달할 수 있는 최대값은 그다음 문제입니다.
ToBMS에서는 협동로봇 팔 애플리케이션이 이런 관절에 쓰이는 CubeMars 키트와 일체형 유닛을 모아 두고 있습니다. 이 가이드는 프레임리스 키트 일곱 종, 즉 20 g 모델부터 710 g 모델까지의 RI 및 RO 제품군을 하나의 사양 세트로 읽고, 그 기록 어디에도 담겨 있지 않은 감속단을 작은 모터를 협동 관절로 바꾸는 선택으로서 정리합니다.
협동 관절이 모터에 요구하는 것
협동 로봇 팔을 산업용과 구분 짓는 요구사항은 같은 사양에 덧붙는 추가 기능이 아닙니다. 그것들은 구속 조건을 사이클 타임에서 낮은 토크에서의 거동, 긴 듀티에서의 거동, 그리고 모터가 내장되는 구조물의 거동으로 옮기기 때문에 사양을 적는 순서 자체를 바꿉니다. 함께 읽으면, 이것이 협동로봇 팔용 BLDC 모터를 울타리로 둘러싼 산업용 셀에 맞춰 선정한 같은 등급의 모터와 구분 짓는 요소입니다.
하중 경로는 울타리 뒤가 아니라 사람 옆을 지난다
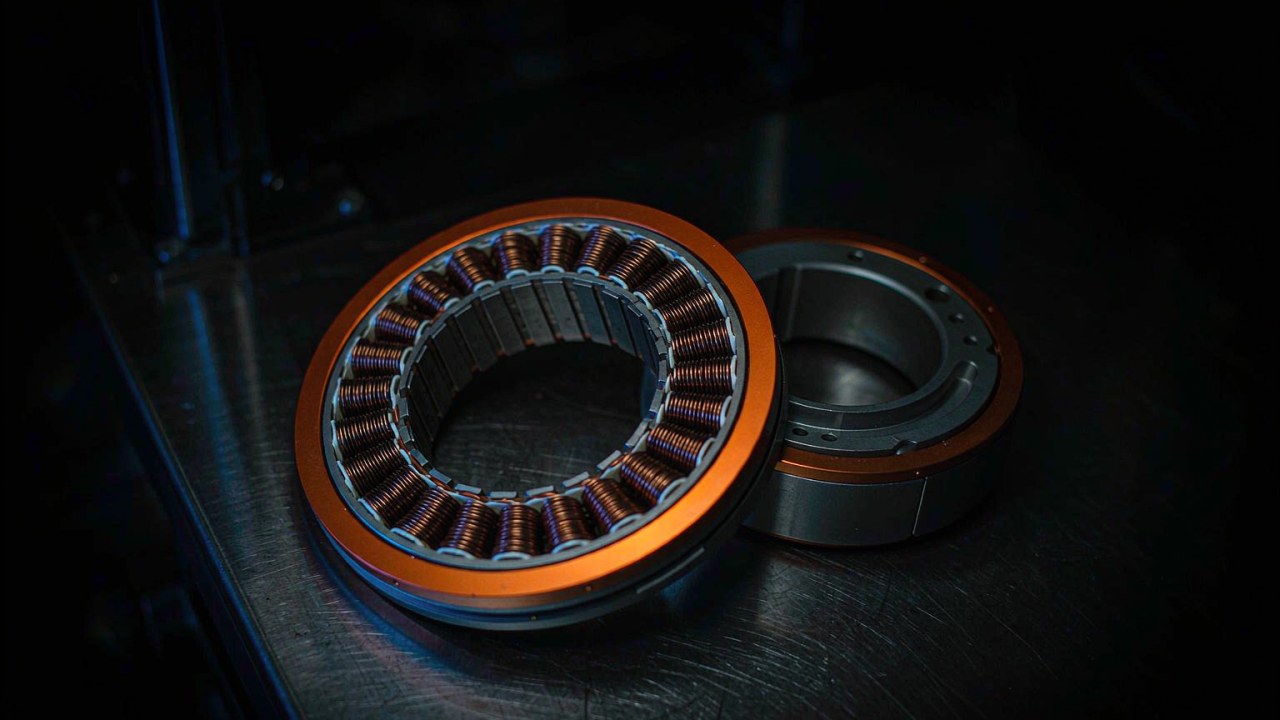
사람 옆에서 작업하는 팔은 가할 수 있는 토크가 제한되고 작은 값에서도 도달 토크를 정확히 지령해야 하는 힘 제한 모드로 동작할 수 있어야 합니다. 모터에 이는 두 가지 속성을 뜻합니다. 주어진 전류에 대해 내는 토크가 작은 전류까지 예측 가능해야 하고, 전류를 전혀 가하지 않았을 때 내는 토크, 즉 코깅이 충분히 작아서 감속기를 거쳐 구동되는 관절이 손으로 천천히 움직일 때 걸리거나 붙지 않아야 합니다. 하우징도 베어링도 없는 프레임리스 키트는 이런 속성을 기어 트레인 뒤에 숨길 수 없으므로, 이 값들은 모터 기록과 권선 및 극 수에서 곧바로 읽습니다.
핸드 가이딩은 정직한 모터를 요구한다
사람이 팔을 경로를 따라 움직이면 컨트롤러가 그것을 기록하는 시연 교시(teaching by demonstration)는 협동 로봇 팔을 구매하는 이유 중 하나입니다. 관절이 역구동될 수 있는지는 대부분 감속기가 결정합니다. 높은 감속비는 외부에서 미는 힘에 저항합니다. 그러나 모터도 기여합니다. 감속기가 출력으로 반사하는 회전자 관성을 감속비의 제곱으로 나눈 값, 그리고 감속단을 통해 사람이 느끼는 코깅입니다. 낮은 회전자 관성과 매끄러운 권선은 끌림을 가볍고 고르게 만들고, 큰 회전자는 무겁고 흐릿하게 느껴지게 합니다. 이 세트에서 회전자 질량은 20 g에서 710 g에 걸치며, 작은 쪽 끝의 모델들이 핸드 가이딩 관절이 감각에 직접 기여하는 몫으로 감당할 수 있는 유닛입니다.
듀티는 간헐적이 아니라 연속이다
용접 셀은 짧고 빠른 사이클을 돌린 뒤 대기합니다. 협동 로봇 팔은 한 교대 근무 동안 사람과 나란히 일함으로써 제 역할을 하며, 그 시간의 상당 부분은 공구를 한 위치에 유지하거나 부하에 맞서 천천히 움직이는 데 쓰입니다. 이는 동적 듀티가 아니라 열적 듀티이며, 관절을 선정하는 수치를 연속 토크로 만들고 최대값은 이동 시작 시점의 과도 상태를 위해 남겨 둡니다. 또한 정격 전류도 시스템 수치로 만드는데, 중력 아래에서 자세를 유지하는 관절도 계속 전류를 끌어오고 그것을 권선에서 열로 바꾸기 때문입니다. 사이클 타임만으로 선정한 로봇 관절 모터는 잘못된 듀티에 맞춰진 것이며, 그 부족분은 긴 유지 구간에서 절연 등급을 벗어나는 권선으로 드러납니다.
로봇 팔 자체의 질량도 페이로드의 일부다
협동 로봇 팔은 보통 몇 킬로그램의 페이로드로 정격이 매겨지고, 팔 자체의 질량은 그 몇 배입니다. 따라서 모터와 구조물의 1그램마다 모든 이동에서 가속되며 유효 페이로드에 부과되고, 손목에 놓인 모터는 손목과 팔꿈치, 어깨에 의해 차례로 가속됩니다. 질량당 토크는 이 제약을 모터 기록에 연결하는 수치이며, 큰 감속단 뒤의 가벼운 모터가 작은 감속단 뒤의 무거운 모터보다 그램당 관절 토크를 더 많이 내기 때문에 감속단을 염두에 두고 읽어야 합니다. 아래 비교가 토크당이 아니라 질량당으로 이루어지는 이유입니다.
감속기가 작은 모터를 협동로봇 관절로 바꾸는 방법
감속단은 모터 기록과 관절 요구사항 사이의 인터페이스이며, 모든 모터 측 수치를 정해진 방식으로 관절 측에 대응시킵니다. 그 대응 없이 모터 기록을 읽는 것이 바로 사양이 서류상으로는 맞지만 관절에서 잘못 거동하게 되는 경로입니다.
감속비는 통합 업체의 몫이며, 이 기록들 어디에도 담겨 있지 않다
이 가이드에서 사용하는 일곱 개 기록에는 정격 전압, 정격 출력, 정격 및 최대 토크, 정격 및 최대 전류, 정격 및 무부하 속도, 질량, 외경, 축 방향 길이, 극쌍 및 KV가 담겨 있고, 일부는 Ke 값과 구동 방식을 함께 담고 있습니다. 어느 기록에도 감속비나 백래시 값, 축 직경은 없습니다. 이는 플랫폼 기록의 공백이 아니라, 그 수치들이 키트가 내장되는 관절에 속하고 통합 업체가 선택하는 값이기 때문입니다. 또한 협동 로봇 팔 프로젝트가 모델명이 아니라 관절에서 시작하는 이유이기도 합니다. 같은 모터가 빠르고 토크가 낮은 손목 축에도, 느리고 토크가 높은 어깨 축에도 쓰일 수 있으며, 다른 것은 모터와 부하 사이의 감속단뿐입니다.
토크는 감속비만큼 곱해지고, 속도는 그만큼 나뉜다
감속단의 관절 측에서 토크는 모터 토크에 감속비와 감속단 효율을 곱한 값이고, 속도는 모터 속도를 감속비로 나눈 값입니다. 감속비에 따라 두 가지 효과가 더 따릅니다. 회전자에서 출력으로 반사되는 관성은 감속비의 제곱에 따라 줄어들며, 높은 감속비가 지령하기는 쉽고 느끼기는 어려운 관절을 만드는 이유가 이것입니다. 그리고 감속단이 하나 추가될 때마다 통과하는 동력의 몇 퍼센트가 비용으로 들고 백래시에도 각자의 몫이 더해지므로, 곱셈은 실제지만 공짜는 아닙니다. 따라서 관절 사양은 전제한 감속비를 명시해야 합니다. 토크 요구와 속도 요구는 그것과 무관하게 모터 기록에서 읽어 낼 수 없기 때문입니다.
기록된 모터 하나, 서로 다른 두 감속단
산술은 기록된 유닛 하나에서 가장 보기 쉽습니다. RI80 V2.0 KV75는 411 g이며 정격 1.45 Nm와 최대 4.1 Nm의 토크를 공개하고, 24 V 공급에서 정격 1135 rpm과 무부하 1480 rpm의 출력을 냅니다. 이는 어떤 감속단도 붙이기 전에 초당 6810도와 8880도입니다. 10:1 감속단 뒤에서는, 산술을 근사로 볼 때, 이 수치들이 관절에서 최대 약 41 Nm와 정격 14.5 Nm 토크, 무부하 출력 최대 초당 888도가 됩니다. 50:1 감속단 뒤에서는 최대 약 205 Nm와 정격 72.5 Nm 토크, 무부하 출력 최대 초당 178도가 됩니다. 두 번째 조합은 관절 측 최대 토크 약 205 Nm(공개된 최대 토크와 가정한 감속비로 산출)로, 1396 g 일체형 액추에이터가 공개한 222 Nm와 같은 자릿수에 놓입니다 - 둘은 같은 측정 기준이 아니며, 전자는 모터 측 수치를 감속비로 환산한 값이고 후자는 조립된 관절의 공개값이므로 직접 비교해서는 안 됩니다. 그 질량의 3분의 1도 안 되는 모터에서 나오는데, 토크가 모터가 아니라 감속비에서 왔기 때문입니다. 이 비교가 담지 못하는 것은 감속기가 함께 가져오는 백래시와 강성, 조립 작업이며, 일체형 유닛을 구매하는 이유가 바로 그것들입니다.
협동로봇 관절 모터를 결정하는 일곱 가지 사양
로봇 관절 모터 기록에서 결정을 좌우하는 수치는 일곱 가지이며, 각각이 다음 수치가 감당해야 할 범위를 좁히므로 이 순서로 읽습니다. 일곱 가지 중 최대값은 하나도 없습니다. 각각은 거동에 대한 진술이며, 협동 애플리케이션이 사는 것이 바로 그것입니다.
연속 토크: 열에 관한 진술
정격 토크는 권선이 절연 등급 안에 머무르면서 모터가 무한히 유지할 수 있는 토크이므로, 열이 스테이터에서 어떻게 빠져나가는지에 달려 있습니다. 압입하거나 접합한 구조물로 전달되고 관절 밖으로 나가는 경로입니다. 이 일곱 키트에서 공개된 정격 토크는 20 g 모델의 0.024 Nm에서 710 g 모델의 4 Nm에 이르며, 두 자릿수 이상의 범위를 가집니다. 이 수치는 이동 중 최악 조건이 아니라 한 교대 근무 동안의 관절 평균 부하와 비교해야 합니다. 협동로봇 팔 액추에이터에서 이것은 근무 시간 대부분의 구속 조건이며, 기록 안에서 주변 구조가 바꿀 수 있는 수치입니다.
최대 토크: 하나의 창
최대 토크는 드라이브의 전류 한계를 넘지 않고 자석을 감자시키지 않으면서 모터가 짧은 구간 동안 낼 수 있는 값을 나타냅니다. 공개된 두 열에서 읽으면, 이 세트에서 최대 대 정격 배수는 모든 유닛에서 3에 가까우며 약 2.8에서 약 3.0 사이인데, 이는 ToBMS에 수록된 일체형 액추에이터 제품군이 보이는 것보다 좁은 폭이며 같은 정격 토크를 가진 두 키트가 거의 같은 과도 성능을 낸다는 뜻입니다. 그 창은 여전히 제조사가 정의해야 합니다. 얼마나 길게, 얼마나 자주, 어떤 냉각 조건에서인지가 정해져야 비로소 무언가를 선정하는 데 쓸 수 있습니다.
정격 전류: 자세를 유지하는 데 드는 비용
부하를 받은 채 정지해 있는 관절도 권선의 관점에서는 유휴가 아닙니다. 드라이브가 상에 전류를 흘려 위치를 유지하고, 동손은 천천히 움직일 때와 같습니다. 이 세트에서 공개된 정격 전류는 가장 작은 유닛의 1.47 A에서 가장 큰 유닛의 20 A에 이르며, 협동 로봇 팔에서는 그 소비가 컨트롤러의 열 예산에서, 이동형 플랫폼에서는 운용 시간에서 지불됩니다. 배터리 기반 베이스에서는 같은 소비가 열적 수치이면서 동시에 운용 시간 수치입니다. 팔이 가장 자주 유지하는 자세를 배터리 팩이 부담하기 때문입니다.
KV와 모터 측 속도를 뒷받침하는 공급 전압
KV는 모터 측 상수로, 어떤 감속도 하기 전에 인가된 버스 전압 1 V당 회전자가 도는 속도입니다. 정격 공급 전압을 곱하면 모터 측 회전수가 나옵니다. RI20 KV600은 600에 16 V를 곱해 9600 rpm, RI30 KV260은 260에 24 V를 곱해 6240 rpm, RO60 KV115 Standard는 115에 48 V를 곱해 5520 rpm입니다. KV와 무부하 속도의 관계는 권선 정의와 시험 조건에 따라서도 달라지므로, 설계 기준이 되는 수치는 제조사가 공개하는 무부하 속도와 정격 출력 속도이며, 공급 전압은 후보 목록을 작성하기 전에 확정해야 하는 시스템 결정입니다. 20 g 모델은 16 V로, 가장 큰 모델들은 48 V로 동작하기 때문입니다.
외경, 그리고 그와 함께 오는 보어
외경은 관절 안에 스테이터와 자석 재료가 얼마나 들어가는지를 정하며, 이 일곱 종에서는 25 mm에서 113.5 mm에 걸칩니다. 협동 로봇 팔에서 직경은 보통 두 외형 치수 중 더 까다로운 쪽입니다. 링크의 단면은 하중을 지탱해야 하는 구조물이 고정하기 때문이며, 축 방향 길이는 링크 안에 흡수할 수 있는 경우가 많습니다. 직경은 또한 보어가 사는 자리입니다. 제조사의 특징 설명에는 RI30 KV260의 Ø17 mm 중공축과 RO50 KV108 Lite, RO60 KV115 Standard, RO100 KV55 Standard의 대형 중공축이 명시되어 있고, 이 세트의 나머지 세 키트는 공개 설명에 그 특징이 없습니다. 관절이 자체 축을 통해 전원과 센서 배선을 통과시켜야 할 때, 보어는 케이블을 고장날 수 있는 부품에서 떼어내 주는 요소이며, 협동로봇 팔용 BLDC 모터에서 직경과 보어를 함께 읽는 이유입니다.
적층 길이와 축 방향 예산
이 키트들의 축 방향 길이는 14 mm에서 36.2 mm에 걸치며, 같은 축에 볼트로 붙을 감속단과 공간을 두고 겨룹니다. 길고 가는 패키지는 링크 안에 들어가고, 짧고 넓은 패키지는 브래킷 바깥쪽에 더 잘 맞습니다. 감속기와 베어링 배치, 엔코더가 모두 같은 중심선 위에 들어가야 하므로 축 방향 예산은 첫 스케치가 시사하는 것보다 빨리 소진되며, 길이 14 mm 키트는 36 mm 키트보다 그것을 더 많이 남깁니다.
말단 링크의 질량
질량은 마지막으로 읽는 수치이며, 위치와 함께 읽어야 하는 수치입니다. 손목에 있는 모터는 팔의 모든 동작에서 함께 운반되므로 그 비용을 모터와 베이스 사이의 모든 관절에서 지불하지만, 어깨에 있는 같은 질량은 한 번만 지불됩니다. 이 일곱 키트에서 공개된 질량당 최대 토크는 20 g 모델의 약 3.6 Nm/kg에서 710 g 모델의 약 16.9 Nm/kg으로 올라가고, 질량당 정격 토크는 약 1.2 Nm/kg에서 약 5.6 Nm/kg으로 올라갑니다. 둘 다 기록된 열에서 계산한 산술이며, 아직 어떤 감속단도 세지 않았기 때문에 ToBMS에 수록된 일체형 액추에이터 제품군보다 상당히 낮습니다.
하나의 사양 세트로 본 CubeMars RI 및 RO 모터 일곱 종
아래 표는 CubeMars 프레임리스 키트 일곱 종을 하나의 사양 세트로, 질량 순으로 정리한 것입니다. 질량이 협동 로봇 팔을 설계해 나가는 축이기 때문입니다. 사다리는 손이나 손목 축용 20 g 모델에서 어깨나 베이스에 인접한 축용 710 g 모델까지 이어집니다. 모든 수치는 제조사가 공개한 값이며, 주변 본문의 모든 도출 수치는 산술이라고 표시했습니다.
| 모델 | 정격 전압 | 정격 토크 | 최대 토크 | 무게 | 외형 |
|---|---|---|---|---|---|
| RI20 KV600 | 16 V | 0.024 Nm | 0.072 Nm | 20 g | Ø25 × 14.5 mm |
| RI30 KV260 | 24 V | 0.076 Nm | 0.23 Nm | 40 g | Ø38 × 14 mm |
| RO50 KV108 Lite | 24 V | 0.3 Nm | 0.9 Nm | 105 g | Ø61.7 × 14.5 mm |
| RI50 KV100 | 24/36/48 V | 0.58 Nm | 1.67 Nm | 180.8 g | Ø54 × 27 mm |
| RO60 KV115 Standard | 48 V | 0.8 Nm | 2.4 Nm | 248 g | Ø73.8 × 23 mm |
| RI80 V2.0 KV75 | 24/36/48 V | 1.45 Nm | 4.1 Nm | 411 g | Ø85 × 27 mm |
| RO100 KV55 Standard | 48 V | 4 Nm | 12 Nm | 710 g | Ø113.5 × 36.2 mm |
제조사가 공개한 정격 및 최대 토크, 공급 전압, 질량 및 외형. 정격 토크는 모터의 열적 한계 내 연속 수치이고, 최대 토크는 짧은 구간의 수치입니다. 이 키트들의 기록에는 감속비나 백래시 값, 축 직경이 없는데, 그것들은 키트가 내장되는 관절에 속하기 때문입니다.
하나의 세트로 읽으면, 일곱 키트는 20 g에서 710 g의 질량 범위에 걸쳐 공개 최대 토크 0.072 Nm에서 12 Nm에 이르는 토크 사다리를 이룹니다. 중간 등급 위로는 질량 순서가 토크를 따라가지 않는 ToBMS에 수록된 일체형 액추에이터 제품군과 달리, 여기서는 그 순서가 끝까지 유지됩니다. 질량당 최대 토크는 20 g 모델의 약 3.6 Nm/kg에서 710 g 모델의 약 16.9 Nm/kg까지 꾸준히 올라갑니다. 이 단조로운 형태는 감속기가 빠져 있기 때문입니다. 수치에 감속단이 없으므로 이 모터들을 구분하는 것은 각자가 품은 스테이터와 자석 재료의 양이며, 그것은 외형에 비례합니다.
표가 보여 주는 두 번째 사실은 맨 키트의 토크 밀도가 관절이 필요로 하는 수준에 얼마나 못 미치는가입니다. 표의 모든 수치는 모터 측 수치이고, 모든 관절 요구사항은 출력 측 요구사항이므로, 둘 사이의 비율이 바로 통합 업체가 아직 고르지 않은 감속단입니다. 20 g 모델이 손목 축을 구동하고 710 g 모델이 어깨를 구동할 수 있는 이유입니다. 더 큰 모터가 근본적으로 더 우수해서가 아니라, 각각 뒤에 붙는 감속단이 관절에 맞춰 선정되기 때문입니다. 따라서 이 표에서 뽑은 후보 목록은 감속단을 가정했을 때 관절의 토크와 속도, 열 요구를 견딜 수 있는 모터의 목록이며, 감속단은 후보 목록을 작성하기 전에 가정되어야 합니다. 그 단계를 건너뛴 협동로봇 팔용 BLDC 모터 비교는 모터 측 수치를 관절 측 요구사항과 맞대는 것입니다.
표가 보여 주는 세 번째 사실은 공급 전압이 크기에 따라 어떻게 움직이는가입니다. 가장 작은 유닛은 16 V로, 가장 큰 유닛은 48 V로 동작하며, RI50 KV100과 RI80 V2.0 KV75는 24 V, 36 V, 48 V 각각에 대한 정격 속도와 무부하 속도를 공개합니다. RI50의 정격은 1090, 1860, 2600 rpm이고 같은 유닛의 무부하는 2004, 3006, 4008 rpm입니다. 이 세 지점 기록은 버스의 효과를 한 행에서 보이게 하며, 시스템 전압 결정이 모터 비교 뒤가 아니라 앞에 속하는 이유입니다. 48 V 아키텍처와 24 V 아키텍처는 같은 표에서 서로 다르게 선정합니다.
손목에서 베이스까지 일곱 종 읽기
협동 로봇 팔은 손과 손목의 말단 축에서 어깨와 베이스로 이어지는 사슬이며, 요구사항도 그를 따라 이동합니다. 토크가 올라가고 질량 예산이 올라가며, 관절에서 필요한 속도는 내려갑니다. 아래 일곱 키트는 그 사슬을 세 그룹으로 나누며, 구분은 공개된 질량을 따릅니다.
20 g과 40 g 쪽 끝: 손과 손목 축
가장 작은 두 키트는 저토크·고속 듀티를 담당합니다. RI20 KV600은 직경 25 mm, 길이 14.5 mm의 외형에 20 g이며, 16 V 공급에서 정격 0.024 Nm와 최대 0.072 Nm 토크를 내고, 극쌍 7개로 정격 전류 1.47 A, 정격 7452 rpm과 무부하 9600 rpm을 공개합니다. 높은 KV와 작은 외형은 빠르게 움직이고 아주 적게 나르는 축, 즉 협동 로봇 팔에서는 큰 감속단을 통해 구동되는 손이나 손목 롤 축에 맞습니다. RI30 KV260은 재료가 더 많고 권선이 더 느린 같은 개념입니다. 직경 38 mm, 길이 14 mm 외형에 40 g, 24 V에서 정격 0.076 Nm와 최대 0.23 Nm, 정격 전류 1.98 A, 정격 4110 rpm과 무부하 6240 rpm이며, 제조사 설명에는 케이블 배선을 위한 Ø17 mm 중공축이 명시되어 있습니다. 그 보어가 하네스가 축을 가로질러야 하는 손목에서 이 모터를 쓸 수 있게 하며, RI20과 구분 짓는 특징입니다.
제조사가 소개하는 RI30으로, 그 특징 설명에는 소형 프레임리스 스테이터·회전자 구조와 함께 Ø17 mm 중공축이 명시되어 있습니다. 협동 로봇 팔에서 그 조합은 배선이 서비스 루프 없이 손목 축을 가로지르게 하며, 이 40 g 키트를 또 하나의 작은 모터가 아니라 말단 관절 모터로 읽는 이유입니다.
ToBMS 동영상 페이지YouTube에서 시청105 g에서 248 g 중간: 아래팔과 팔꿈치 축
세트의 중간은 아래팔과 팔꿈치 관절이 있는 자리이며, 협동 로봇 팔에서 페이로드와 팔 자체 질량의 크기가 가장 비슷한 부분입니다. RO50 KV108 Lite는 직경 61.7 mm, 길이 14.5 mm 외형에 105 g인 가장 가벼운 실용 옵션으로, 24 V에서 정격 0.3 Nm와 최대 0.9 Nm 토크를 내고 정격 2100 rpm과 무부하 2600 rpm 출력, 정격 전류 3.4 A, 극쌍 14개를 기록합니다. 특징 설명에는 대형 중공축이, 기록에는 구동 방식으로 FOC가 명시되어 있습니다. RI50 KV100은 직경 54 mm, 길이 27 mm 외형에 180.8 g이며 24 V, 36 V, 48 V를 받고, 정격 전류 4.8 A에서 정격 0.58 Nm와 최대 1.67 Nm 토크를 냅니다. 이 모델의 세 지점 속도 기록은 버스 전압을 계획할 때 표에서 가장 유용한 한 행입니다. RO60 KV115 Standard는 직경 73.8 mm, 길이 23 mm 외형에 248 g으로 올라가 48 V에서 정격 0.8 Nm와 최대 2.4 Nm 토크를 내며, 정격 4200 rpm, 무부하 5520 rpm, 정격 전류 8.5 A, 극쌍 14개와 특징 설명에 명시된 대형 중공축을 갖습니다. 이 셋의 공통점은 축을 관통하는 보어와, 과도 예비분을 쓰지 않고 아래팔과 페이로드를 중력에 맞서 유지할 만큼의 연속 토크입니다. 협동 팔꿈치가 한 교대 근무 동안 대부분 수행하는 듀티입니다.
대형 중공축을 중심으로 만들어진 105 g 키트 RO50 KV108 Lite에 대한 제조사 소개입니다. 위 표와 대조해 읽으면 유용한 점은 토크가 아니라 패키지입니다. 아래팔 축은 페이로드를 나르면서 동시에 하네스를 배선해야 하는데, 모터를 관통하는 보어가 하네스를 외형에서 떼어냅니다.
ToBMS 동영상 페이지YouTube에서 시청411 g과 710 g 쪽 끝: 어깨와 베이스 인접 축
표의 위쪽은 팔을 지탱하는 관절을 위한 것입니다. RI80 V2.0 KV75는 직경 85 mm, 길이 27 mm 외형에 411 g이며 24 V, 36 V, 48 V를 받고, 정격 전류 9.4 A에서 정격 1.45 Nm와 최대 4.1 Nm 토크를 내며, 세 전압에서 정격 1135, 1785, 2430 rpm과 무부하 1480, 2220, 2960 rpm을 극쌍 8개로 기록하고, 기록에 FOC가 명시되어 있습니다. RO100 KV55 Standard는 직경 113.5 mm, 길이 36.2 mm 외형에 710 g인 여기서 가장 큰 키트로, 48 V에서 정격 4 Nm와 최대 12 Nm 토크를 내고 정격 2000 rpm과 무부하 2550 rpm 출력, 정격 전류 20 A, 극쌍 21개와 특징 설명에 명시된 대형 중공축을 갖습니다. 낮은 KV 55는 어깨 관절이 원하는 값입니다. 주어진 버스 전압에서 회전자가 천천히 돌면서 암페어당 토크가 커지며, 이 배치가 팔을 들어 올리는 데 평생을 쓰는 축에서 정격 전류, 나아가 동손을 낮게 유지합니다. RI80 V2.0 KV75는 최대 토크가 정격 토크의 약 2.8배이며, 최대 전류 27.6 A는 정격 전류 9.4 A의 약 2.9배입니다. RI20 KV600은 Ke 항목이 KV 및 공급 전압과 같은 기록에 나란히 실려 있습니다. 이 수치들의 시험 조건은 기록에 명시되어 있지 않으므로, 사양 검토 시 제조사에 그 정의와 듀티 창을 확인할 가치가 있습니다.
보행 점검 로봇의 다리를 구동하는 RI80 V2.0 KV75에 대한 제조사 사례 연구입니다. 자체 질량을 나르는 기기에서 어깨급 듀티를 보여 주는 이 세트에서 가장 분명한 공개 사례이며, 여기 삽입한 이유는 그것이 보여 주는 유닛이 위 표의 일곱 종 중 하나이기 때문입니다.
ToBMS 동영상 페이지YouTube에서 시청직접 제작한 팔, 이동형 매니퓰레이터, 실험실 셀
이 표의 모든 키트는 ToBMS에서 같은 애플리케이션에 연결되어 있는데, 이는 듀티가 얼마나 좁은지를 반영합니다. 협동로봇 팔 애플리케이션은 울타리로 둘러싼 셀이 아니라 공유 작업 공간을 중심으로 관절을 구성한 기기를 포괄합니다. 아래 세 가지 상황은 이 세트가 가장 자주 쓰이는 곳이며, 협동로봇 팔 액추에이터가 자기 질량을 정당화해야 하는 곳입니다.
직접 제작하고 조립한 협동 로봇 팔
팔을 관절 모듈로 사는 대신 링크와 베어링, 감속기로 직접 만드는 경우, 모터는 마지막에 선정하고 감속단은 먼저 고르며, 위의 일곱 기록이 그 선택의 입력값입니다. 가장 자주 나타나는 패턴은 속도와 가벼운 질량을 위한 손목의 소형 키트, 유지 토크와 케이블 배선을 위한 팔꿈치의 중형 키트, 낮은 전류에서 연속 토크를 위한 어깨의 저KV 키트입니다. 이렇게 만든 협동로봇 팔은 백래시와 강성, 조립 작업이 세 개 이상의 감속기에 분산되며, 이것이 제작사가 관절 형상에 대한 통제권과 맞바꾸어 받아들이는 트레이드오프입니다.
이동형 매니퓰레이터와 점검 플랫폼
팔을 움직이는 베이스에 올리는 것은 다른 어떤 결정보다 질량 예산을 크게 바꿉니다. 베이스는 팔을 날라야 하고 팔은 페이로드를 날라야 하며 전체 사슬이 배터리로 돌아가므로, 정격 전류는 열적 수치이면서 동시에 운용 시간 수치가 됩니다. 어깨의 저KV 키트는 다른 감속단을 통해 같은 일을 하도록 요구받은 고KV 키트보다 유지 토크 단위당 전류를 적게 끌어오고, 보어가 있는 키트는 하네스를 움직이는 부품 밖에 둡니다. 같은 논리가 점검 플랫폼에 장착된 협동로봇 팔에도 적용됩니다. 이미 자체 질량 문제를 가진 기기에 팔이 부속품으로 붙는 경우입니다.
실험실 셀, 교시 벤치, 연구용 하드웨어
연구용과 교시용 하드웨어는 계측과 재구성을 전제로 만들어지므로, 시험 캠페인 없이 기록만으로 거동을 예측할 수 있는 키트를 선호합니다. 매끄러운 권선, 공개된 정격 전류, 그리고 컨트롤러를 확인하려고 팔을 손으로 움직일 수 있을 만큼 작은 질량입니다. 시연으로 교시하는 시스템은 관절의 끌림이 낮고 고르기를 요구하며, 생산 셀이 아니라 실험실용으로 팔을 조립할 때 코깅과 회전자 관성을 먼저 읽어야 하는 수치로 만드는 제약이 바로 그것입니다.
협동로봇 관절 하나를 위한 선정 순서
세 단계이며 이 순서를 따릅니다. 각 단계가 다음 단계가 고려할 범위를 좁히기 때문에, 순서가 각 단계 내부의 세부보다 더 중요합니다.
연속 토크와 듀티를 먼저 확정하라
팔이 가장 오래 머무는 자세에서 관절이 유지하는 토크를 정하고, 이동 중 링크와 페이로드를 가속하는 데 필요한 토크를 더한 뒤, 한 교대 근무에서 각각에 쓰이는 비중을 추정합니다. 첫 번째 수치는 열적 조건과 따라서 정격 토크를 정하고, 두 번째 수치는 최대 주장을 정하며, 둘 사이의 비율이 최대 예비분 중 얼마를 중력에 쓰고 얼마를 과도 상태에 남기는지를 결정합니다. 이전에는 모델에 대해 아무것도 정할 수 없습니다. 같은 관절 토크를 큰 감속단 뒤의 작은 키트로도, 작은 감속단 뒤의 큰 키트로도 충족할 수 있고, 사람이 팔을 밀 때 두 배치가 다르게 거동하기 때문입니다.
공급 전압과 보어, 장착 외형을 두 번째로 확정하라
버스 전압은 모터가 아니라 기기의 전원 아키텍처를 따르므로 고정된 제약으로 다루어야 합니다. 이 세트에서 공급은 가장 작은 키트의 16 V에서 가장 큰 키트의 48 V에 이르며, 48 V용으로 정격된 키트는 토크가 아무리 잘 맞아도 16 V 플랫폼에 쓸 수 없습니다. 외형은 링크를 따르며, 외경이 먼저이고 축 방향 길이가 그다음이며, 하네스가 관절을 가로질러야 하는 경우 보어도 같은 결정의 일부입니다. 이 두 필터를 통과한 후보 목록은 보통 제대로 비교할 수 있을 만큼 짧습니다.
기록이 빠뜨린 수치를 제조사에 요청하라
이 등급 키트의 공개 기록은 토크와 속도, 질량, 외형에는 충실하지만, 모터의 성능이 아니라 관절의 거동을 결정하는 수치에는 얇습니다. 제조사에 가져갈 질문 목록은 짧고 구체적입니다.
- 관절이 실제로 감당할 감속비와 백래시, 그리고 그 사양을 누가 소유하는지 - 모터 수치가 아니라 통합 결정입니다.
- 최대 토크 수치에 붙는 듀티 창: 얼마나 길게, 얼마나 자주, 어떤 냉각 조건에서인지.
- 정격 전류가 관절이 사용하는 장착 배치 기준으로 제시된 것인지, 열 경로는 구조물이기 때문입니다.
- RI80 V2.0 KV75의 경우, 최대 전류 수치 뒤에 있는 시험 조건과 듀티 창 - 기록에는 최대 전류 27.6 A가 정격 전류 9.4 A의 약 2.9배로 실려 있습니다.
- RI20 KV600의 경우, Ke 항목 뒤에 있는 측정 조건 - 기록에는 정격 출력 18 W가 제시되어 있고, Ke, KV 및 공급 전압은 모두 사양표에 실려 있습니다.
- 기록에 명시되지 않은 유닛의 구동 방식과 축 직경.
기록에 없는 수치는 가정이 아니라 설계 여유에 속하며, 그 평가는 관절을 발주하기 전에 문서로 남겨야 합니다.
자주 묻는 질문
Q협동 로봇 팔은 왜 산업용 로봇 팔과 다른 모터가 필요한가?
관절이 정격점에서만이 아니라 낮은 토크와 긴 듀티에서 잘 거동해야 하기 때문입니다. 협동 관절은 교시 중에 손으로 밀리고, 작업하는 동안 힘 제한 상태에 있으며, 교대 근무의 대부분을 중력에 맞서 공구를 들고 보내므로, 코깅 토크와 회전자 관성, 정격 전류가 모터가 1초의 일부 동안 도달할 수 있는 최대 토크보다 더 큰 비중을 차지합니다. 산업용 관절은 사이클 타임을 기준으로 선정하고 접촉에서 차단할 수 있으므로 그 세 가지 요구가 모두 사라집니다. 협동로봇 팔용 BLDC 모터를 최대값보다 연속 거동 기준으로 먼저 선정하는 이유입니다.
Q프레임리스 모터에 감속기가 포함되는가?
포함되지 않습니다. 프레임리스 키트는 스테이터와 회전자이며, 하우징도 베어링도 엔코더도 드라이브도 감속단도 없습니다. 이 가이드의 일곱 기록 어디에도 감속비나 백래시 값이 없는 이유이며, 정격 및 최대 토크 열이 모터 측 값이어서 관절 요구사항을 감속비로 나누어야 비교할 수 있는 이유입니다. 감속기와 베어링 배치, 피드백 소자, 하우징은 통합 업체가 공급하며 관절 자체의 강성과 백래시의 일부가 됩니다.
Q협동 관절의 연속 토크는 어떻게 정하는가?
팔이 근무일 대부분 유지하는 자세에서 정합니다. 링크 질량을 포함해 공구를 한 위치에 유지하는 데 필요한 토크가 열적 조건을 정하고, 링크와 페이로드를 가속하는 데 필요한 토크가 과도 조건을 정합니다. 첫 번째는 공개된 정격 토크와, 두 번째는 공개된 최대 토크와 비교하며, 각 자세에 머무는 시간 비중이 권선이 절연 등급을 벗어나지 않고 쓸 수 있는 최대 예비분의 양을 결정합니다. 가속 조건만으로 선정한 관절은 오래 아무것도 유지하지 못합니다.
Q중공축은 협동 로봇 팔에서 무엇을 바꾸는가?
하네스를 관절 주위에서 관절 통과로 옮깁니다. 회전하는 관절은 움직이는 인터페이스를 가로질러 전원과 센서 배선을 통과시켜야 하며, 통상적인 해법은 굽힘 반경과 굽힘 수명을 고려해 설계한 서비스 루프입니다. 모터 자체의 축을 관통하는 보어는 그 루프를 관절 외형에서, 그리고 수명이 유한한 부품에서 떼어냅니다. 이 세트에서 제조사의 특징 설명에는 RI30 KV260의 Ø17 mm 중공축과 RO50 KV108 Lite, RO60 KV115 Standard, RO100 KV55 Standard의 대형 중공축이 명시되어 있습니다.
Q최대 대 정격 배수는 협동 로봇 팔 설계자에게 무엇을 알려 주는가?
연속 수치 위로 얼마만큼의 과도 토크를 쓸 수 있는지, 따라서 정격 토크가 더 작은 모터로 관절 요구사항의 얼마를 충족할 수 있는지입니다. 공개된 두 열에서 읽으면, 이 가이드의 일곱 키트에서 배수는 모든 유닛에서 3에 가까워 약 2.8에서 약 3.0 사이이며, ToBMS에 수록된 일체형 액추에이터 제품군이 보이는 것보다 좁은 폭입니다. 좁은 폭은 제작사에 편리합니다. 같은 정격 토크를 가진 두 키트가 거의 같은 과도 성능을 내므로 후보 목록을 연속 토크와 질량만으로 만들 수 있습니다. 그 창 자체는 여전히 제조사가 정의해야 어떤 것을 선정하는 데 쓸 수 있습니다.
Q관절 모터를 발주하기 전에 제조사와 무엇을 확인해야 하는가?
성능이 아니라 거동을 결정하는 네 가지 수치입니다. 최대 토크 주장 뒤의 듀티 창, 관절이 사용하는 장착 배치에서의 정격 전류, 키트가 의도된 구동 방식과 피드백 구성, 그리고 기록에 없는 축 또는 보어 치수입니다. 이 가이드의 일곱 기록 중 두 가지는 사양 검토 시 함께 확인할 가치가 있습니다. RI80 V2.0 KV75의 최대 전류 27.6 A와 정격 전류 9.4 A, 그리고 RI20 KV600의 Ke 항목이 KV 및 공급 전압과 같은 기록에 나란히 실려 있다는 점입니다. 그 어느 것도 모터를 거부할 이유는 아니며, 모두 질문을 문서로 남길 이유입니다.
공식 자료
CubeMars는 플랫폼의 기술 자료 섹션에 모아 둔 프레임리스 키트의 제품 문서를 공개하고 있으며, 각 모델에는 전체 사양과 성능 곡선, 장착 도면을 담은 공식 페이지가 있습니다. 제조사 제품군이 입구이며, 이 가이드의 일곱 키트는 RI80 V2.0 KV75와 RO100 KV55 Standard를 포함해 개별적으로 문서화되어 있습니다. 토크 곡선, 열 정격, 백래시 기준, 드라이브 구성에 대해서는 제조사가 계속 확실한 정보원이며, ToBMS는 검색과 비교가 가능한 발견 계층을 유지합니다. 이 가이드에서 사용한 수치는 플랫폼의 제품 기록에 담긴 공개 값입니다.
다음 단계
이 가이드의 카테고리 수준 대응물은 프레임리스 토크 모터: 로봇 관절용 스테이터·로터 키트 선택으로, RI 및 RO 제품군을 부품으로 읽고 열두 종을 비교하며, 관절 모듈 선택 가이드: 190 g에서 1.4 kg까지, CubeMars 액추에이터 5종은 조립된 관절을 설계 단위로 삼습니다. 이 가이드는 대신 공유 작업 공간에서 출발합니다. 힘 제한과 핸드 가이딩, 연속 듀티를 거쳐 같은 등급의 모터에 도달하며, 어느 키트가 더 큰지가 아니라 협동로봇 팔에 무엇이 필요한지가 질문일 때 택할 경로입니다. 새 프로젝트에서 협동로봇 팔용 BLDC 모터의 선택 폭을 좁히는 것도 같은 순서를 따릅니다.
아키텍처가 바뀌는 곳에서는 인접한 두 경로를 따라갈 만합니다. 맨 키트와 밀폐 모듈 사이의 선택이라면, 외골격용 BLDC 모터: 프레임리스 토크 모터 대 일체형 액추에이터가 로봇 액추에이터 제품군을 두고 그 비교를 직접 다룹니다. 관절이 팔이 아니라 족형 또는 휴머노이드 플랫폼에 속한다면, 휴머노이드 로봇용 BLDC 모터: 토크와 속도, 크기를 맞추는 방법이 균형도 맞춰야 하는 관절 사슬을 따라 같은 트레이드오프를 짚습니다.
모터 등급들이 어떻게 연결되는지에 대한 더 넓은 맥락은 BLDC 모터: 브러시리스 DC 모터 유형, 사양, 선정 완전 가이드가 프레임리스 키트를 다른 카테고리들 사이에 위치시킵니다. 조사가 아니라 후보 압축이 목적이라면 제품 선정에서 토크와 전압, 질량, 외형으로 후보를 필터링한 뒤 제품 비교에서 서로 맞세우십시오. 관련 관절 등급은 플랫폼의 관절 모듈, 휴머노이드 로봇, 외골격 로봇, 4족 보행 로봇 및 재활 로봇 애플리케이션으로 묶여 있습니다. 프레임리스 토크 모터 카테고리에 여기서 비교한 일곱 키트가 있으며, CubeMars 페이지가 나머지 제품군을 모아 둡니다.