ToBMS - To BLDC Motor Source
Roboteraktuatoren

CubeMars AK80-6 KV100 Roboteraktuator

CubeMars
China

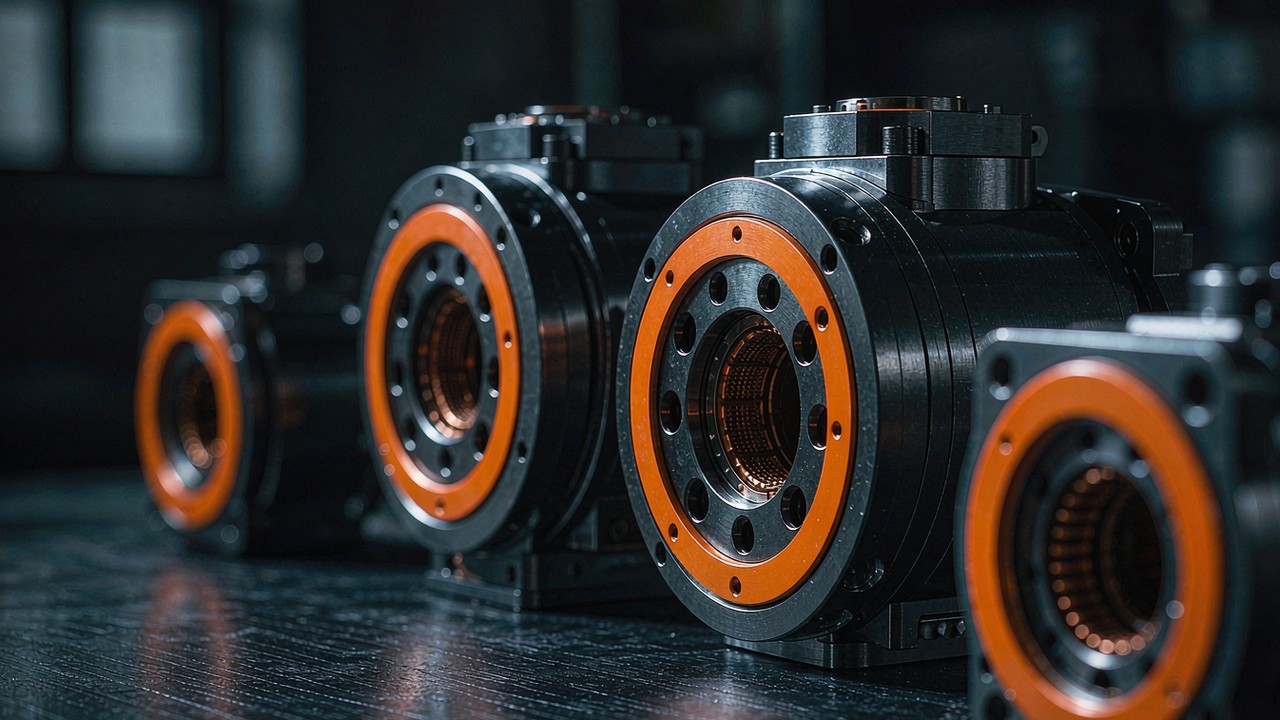
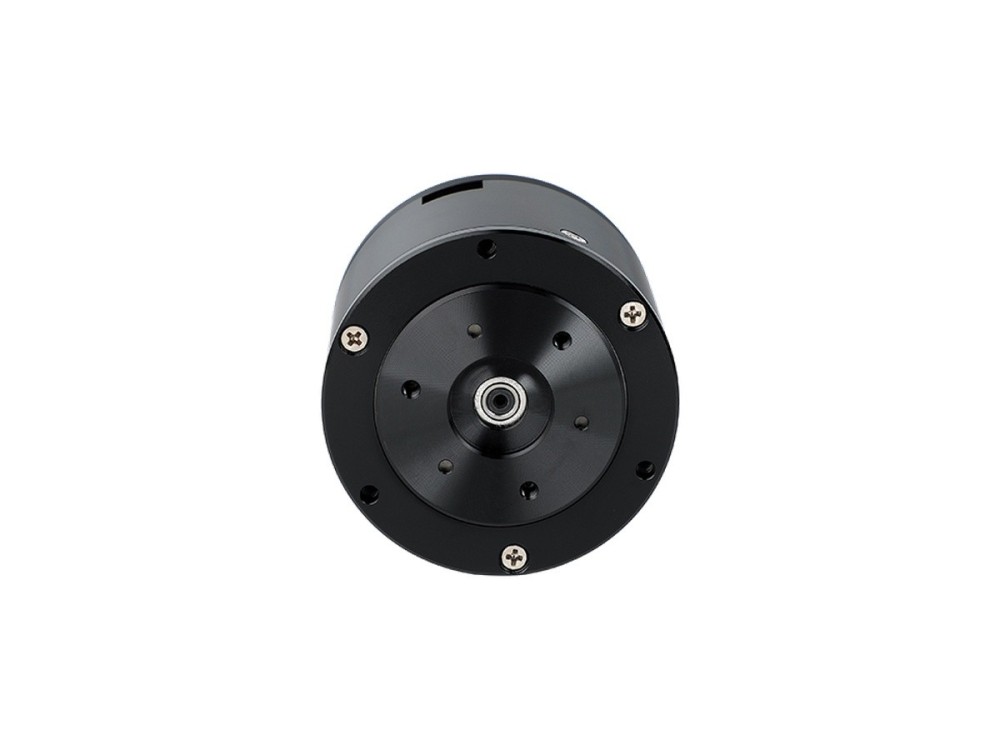
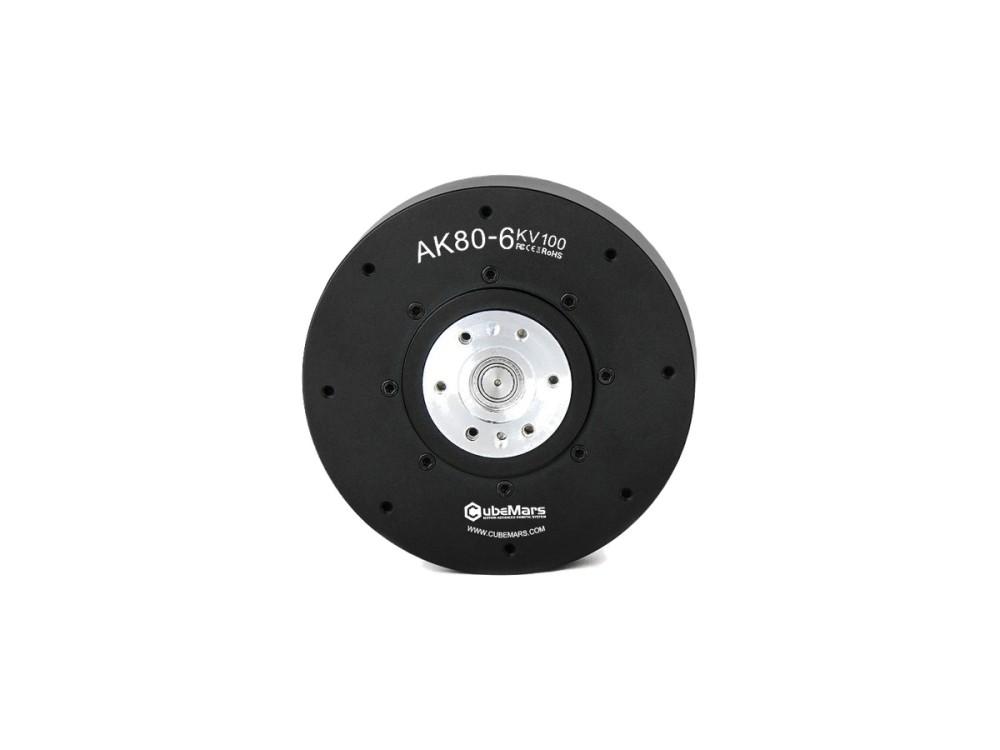
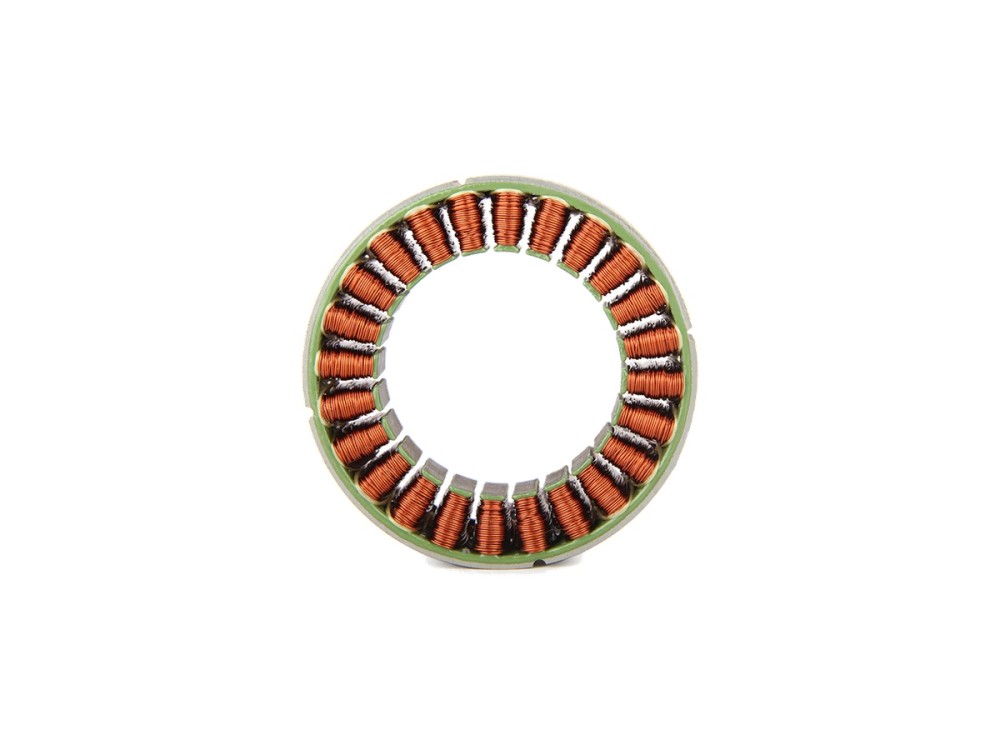
Der AK80-6 V1.0 nutzt eine 6:1-Untersetzung für 12 Nm Spitzen- und 6 Nm Nenndrehmoment und erreicht 800 rpm im Leerlauf bei 340 W Nennleistung. Mit 485 g an 48 V eignet er sich für schnellere Gelenke in humanoiden Armen und leichten Quadruped-Robotern.

Anwendungen
Humanoider RoboterExoskelettQuadruped-RoboterRehabilitationsroboterGelenkmodulKollaborativer Roboterarm
Hersteller-Website
Über globale Bezugsquellen kaufen

Technische Daten

Nennspannung (V)48
Nennleistung (W)340
Nenndrehmoment (Nm)6
Nennstrom (A)9.7
Nenndrehzahl (rpm)603
Spitzendrehmoment (Nm)12
Spitzenstrom (A)20
Leerlaufdrehzahl (rpm)800
Untersetzungsverhältnis6:1
Gewicht (g)485
Durchmesser (mm)98
Länge (mm)38.5
Polpaare21
KV (rpm/V)100
Phasenwiderstand (mΩ)170
Phaseninduktivität (μH)57
Spiel (°)0.22
Ke (V/krpm)10.5
AntriebsartFOC

※ Die angegebenen Spezifikationen sind Referenzwerte. Die neuesten Spezifikationen sind beim jeweiligen Hersteller zu erfragen.

Beschreibung

FAQ

Über "Manufacturer Website" geht es zur offiziellen Produktseite des Herstellers; dort lässt sich online bestellen oder direkt das Vertriebsteam kontaktieren.
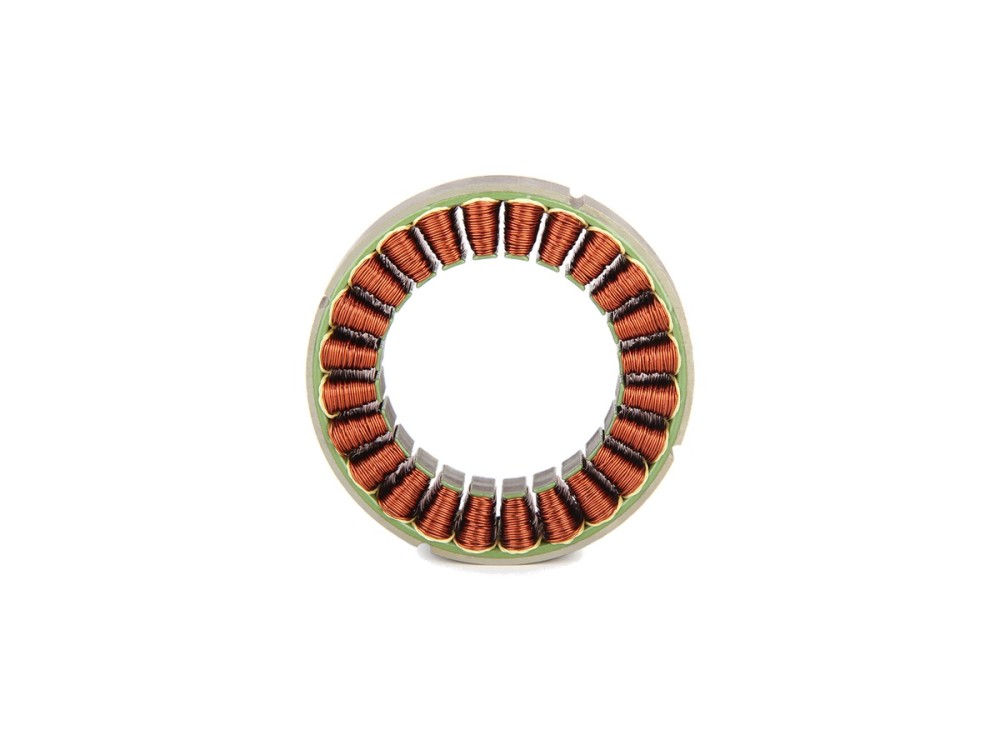
Ja. Es handelt sich um ein integriertes Modul: bürstenloser Gleichstrommotor, 6:1-Untersetzungsstufe und Reglerelektronik sind in einer Einheit zusammengefasst, sodass weder ein separater Regler noch ein separates Getriebe nötig ist.
Das Modul liefert bis zu 12 N·m Spitzendrehmoment und 6 N·m Dauerdrehmoment bei 48 V, bei einer KV von 100 rpm/V. Busspannung und Drehmomentenhüllkurve des Gelenks sind mit diesen Werten abzugleichen.

Produktanfrage

Mehr von CubeMars

Hersteller ansehen →
CubeMars RI70 KV95 Rahmenloser Innenläufer-Drehmomentmotor Rahmenlose Drehmomentmotoren

CubeMars RI70 KV95 Rahmenloser Innenläufer-Drehmomentmotor

Der RI70 KV95 bietet 2.68 Nm Spitzen- und 0.94 Nm Nenndrehmoment bei 125 W Nennleistung in einem rahmenlosen 76-mm-Innenläufergehäuse mit 270 g. Für 24-48-V-Busse ausgelegt, zielt er auf Laufroboter, Gelenkmodule und präzise Roboterarme.

Nennspannung (V) 24/36/48Nennleistung (W) 125Nenndrehmoment (Nm) 0.94Nennstrom (A) 7.1Nenndrehzahl (rpm) 1270/1990/2710
Zum Produkt
CubeMars RI60 KV120 Rahmenloser Innenläufer-Drehmomentmotor Rahmenlose Drehmomentmotoren

CubeMars RI60 KV120 Rahmenloser Innenläufer-Drehmomentmotor

Der rahmenlose Innenläufer CubeMars RI60 KV120 liefert 1.63 Nm Spitzen- und 0.57 Nm Nenndrehmoment bei 85 W Nennleistung. Der 60-mm-Rotor läuft an 24-48 V und wiegt nur 156 g — passend für humanoide Gelenke, Radantriebe und kollaborative Arme.

Nennspannung (V) 24/36/48Nennleistung (W) 85Nenndrehmoment (Nm) 0.57Nennstrom (A) 5.6Nenndrehzahl (rpm) 1440/2320/3190
Zum Produkt
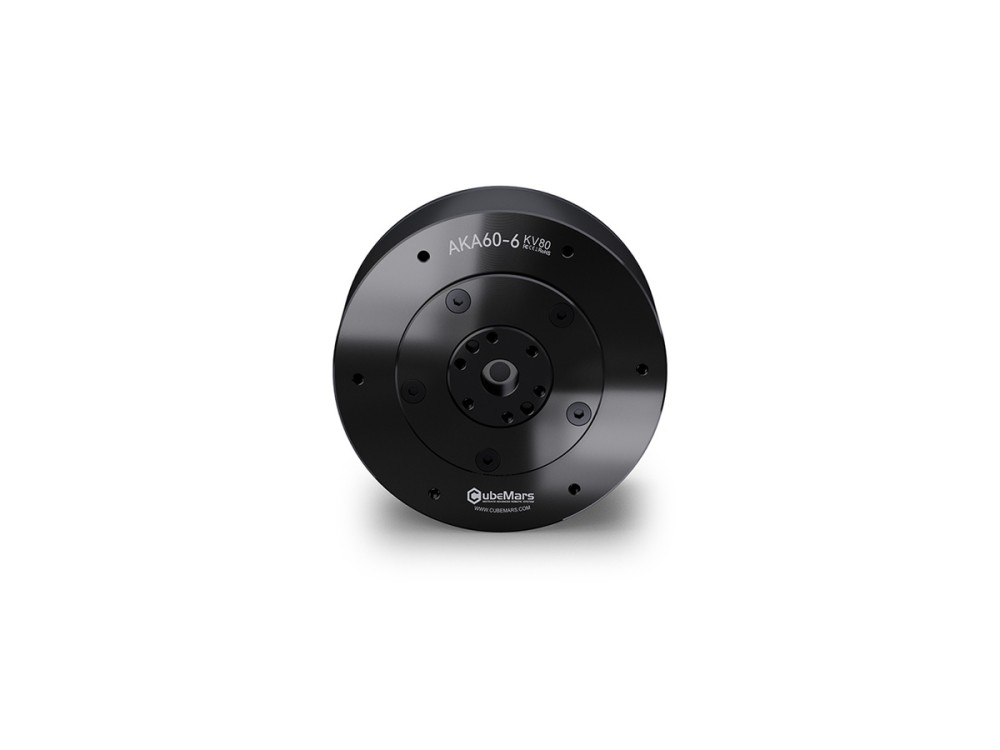
CubeMars AKA60-6 KV80 Roboteraktuator Roboteraktuatoren

CubeMars AKA60-6 KV80 Roboteraktuator

Der AKA60-6 KV80 Aktuator ist für Radroboter und AGV ausgelegt und liefert über ein 6:1-Getriebe 9 Nm Spitzen- und 3 Nm Nenndrehmoment bei verstärkter Radialtragfähigkeit. Er wiegt 460 g, läuft an 24/48 V und gibt 62 W Nennleistung ab.

Nennspannung (V) 24/48Nennleistung (W) 62Nenndrehmoment (Nm) 3Nennstrom (A) 4Nenndrehzahl (rpm) 200/400
Zum Produkt
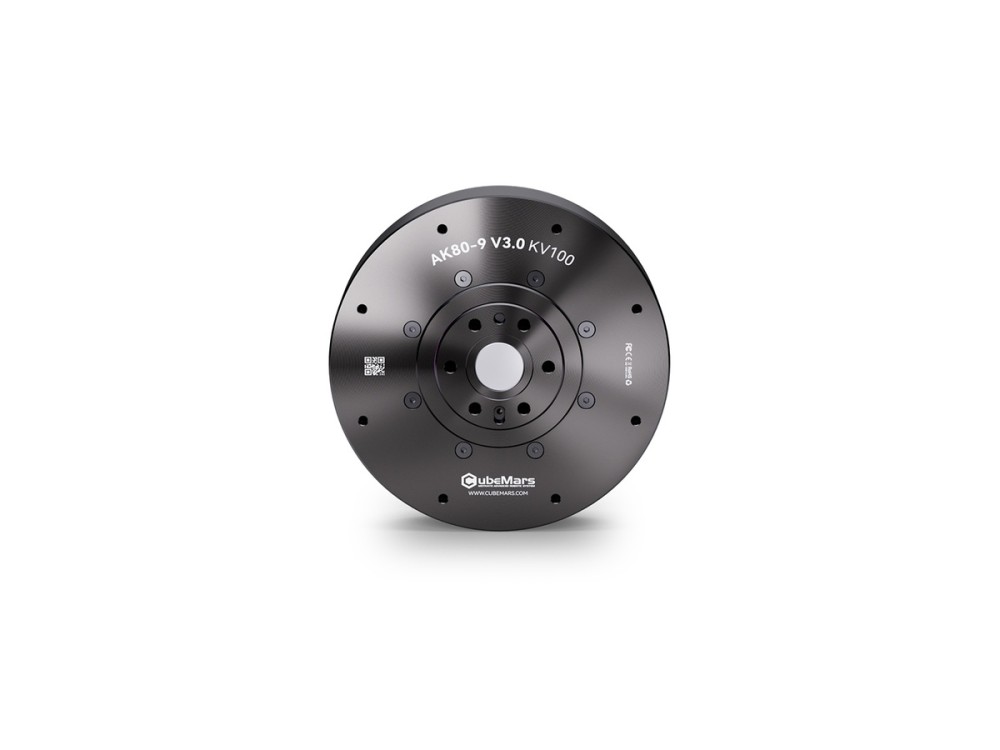
CubeMars AK80-9 V3.0 KV100 Roboteraktuator Roboteraktuatoren

CubeMars AK80-9 V3.0 KV100 Roboteraktuator

Der AK80-9 V3.0 fasst BLDC-Motor, 9:1-Planetengetriebe und Regler in einem 98-mm-Aktuator mit 490 g zusammen. Er liefert 22 Nm Spitzen- und 9 Nm Nenndrehmoment bei 368 W Nennleistung an 48 V für agile Laufroboter und kompakte Arme.

Nennspannung (V) 48Nennleistung (W) 368Nenndrehmoment (Nm) 9Nennstrom (A) 12Nenndrehzahl (rpm) 390
Zum Produkt
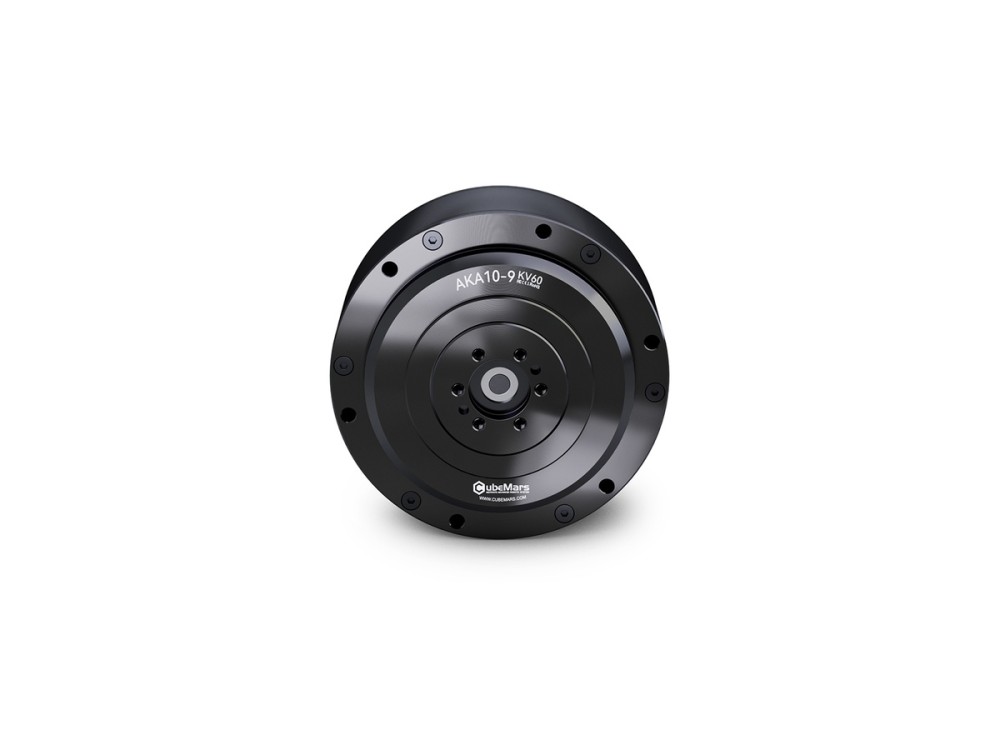
CubeMars AKA10-9 KV60 Roboteraktuator Roboteraktuatoren

CubeMars AKA10-9 KV60 Roboteraktuator

Der AKA10-9 KV60 ist ein Radantriebs-Aktuator für AGV und Radroboter mit 53 Nm Spitzen- und 18 Nm Nenndrehmoment sowie 120 Prozent höherer Radialtragfähigkeit. Das 9:1-Getriebe, ein 16-Bit-Magnetencoder und 205 W Nennleistung an 48 V sichern robuste Traktion.

Nennspannung (V) 48Nennleistung (W) 205Nenndrehmoment (Nm) 18Nennstrom (A) 10.6Nenndrehzahl (rpm) 109
Zum Produkt
CubeMars AK40-10 V3.0 KV170 Roboteraktuator Roboteraktuatoren

CubeMars AK40-10 V3.0 KV170 Roboteraktuator

Der AK40-10 V3.0 ist ein ultraleichter Roboteraktuator mit 190 g, der BLDC-Motor, 10:1-Planetengetriebe und Regler integriert. Er liefert 4.1 Nm Spitzen- und 1.3 Nm Nenndrehmoment bei 24 V und eignet sich für feinfühlige Roboterarme und kleine Gelenkmodule.

Nennspannung (V) 24Nennleistung (W) 50Nenndrehmoment (Nm) 1.3Nennstrom (A) 2.7Nenndrehzahl (rpm) 370
Zum Produkt
CubeMars DW15 Unterwasser-Thruster Unterwasser-Thruster

CubeMars DW15 Unterwasser-Thruster

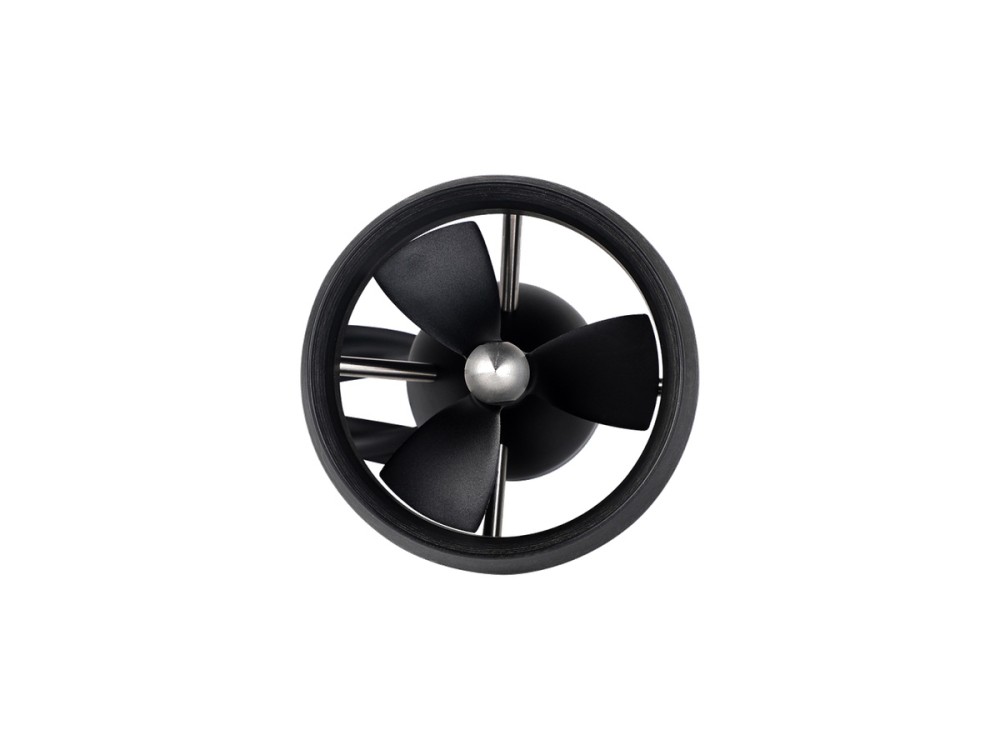
Der CubeMars DW15 Thruster liefert 15 kgf Schub bei 750 W Nennleistung an 48 V in einem 131-mm-Gehäuse mit 1.26 kg. Für anspruchsvolle ROV-Missionen gebaut, bringt er Schub, Wirkungsgrad und Lebensdauer in Einklang.

Nennspannung (V) 48Nennleistung (W) 750Gewicht (g) 1260Durchmesser (mm) 130.6Länge (mm) 174.5
Zum Produkt
CubeMars AK45-36 V3.0 KV80 Roboteraktuator Roboteraktuatoren

CubeMars AK45-36 V3.0 KV80 Roboteraktuator

Der AK45-36 V3.0 verbindet einen KV80-Motor mit einem 36:1-Planetengetriebe zu 24 Nm Spitzen- und 8 Nm Nenndrehmoment in einem 349-g-Gehäuse. Bei 24 V ist er für Gelenkmodule mit hoher Untersetzung und präziser, stabiler Abgabe ausgelegt.

Nennspannung (V) 24Nennleistung (W) 33.5Nenndrehmoment (Nm) 8Nennstrom (A) 2Nenndrehzahl (rpm) 40
Zum Produkt
CubeMars AK10-9 V2.0 KV60 Roboteraktuator Roboteraktuatoren

CubeMars AK10-9 V2.0 KV60 Roboteraktuator

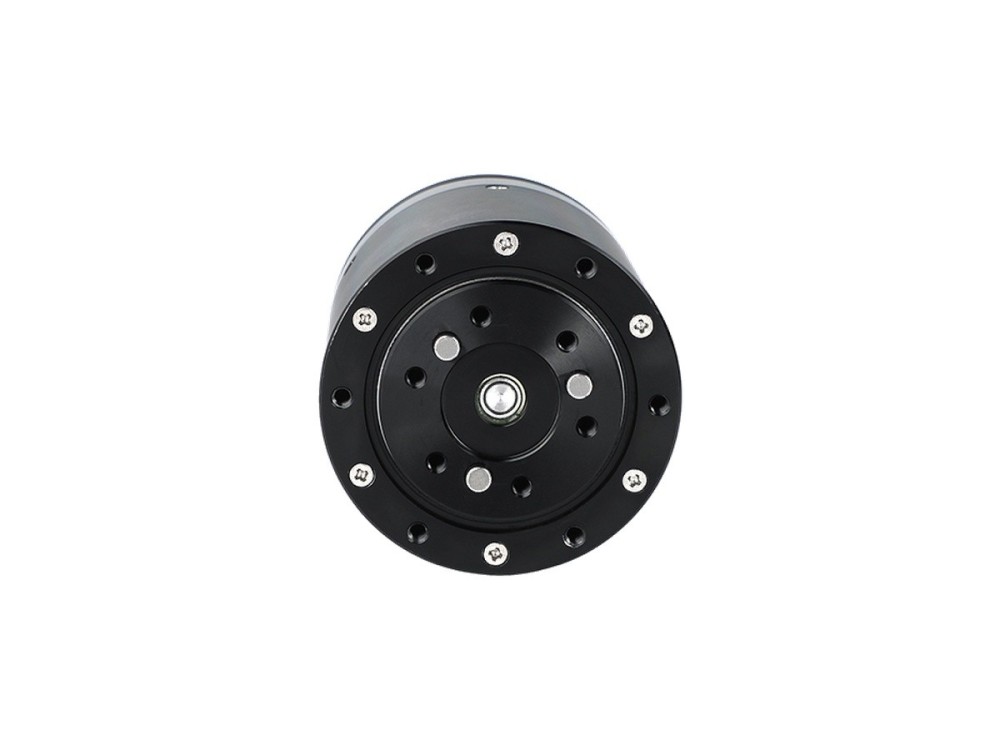
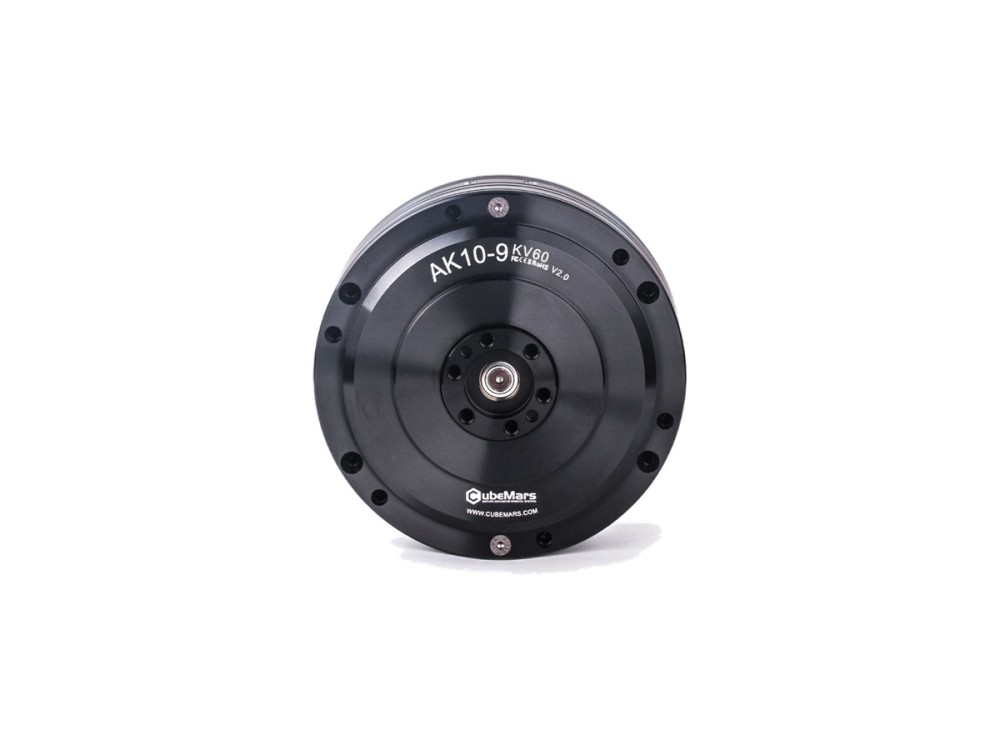
Der Roboteraktuator CubeMars AK10-9 V2.0 liefert über ein 9:1-Getriebe 48 Nm Spitzen- und 18 Nm Nenndrehmoment, mit zwei Encodern und wahlweise 24/48 V. Mit 960 g dient er humanoiden Robotern, Exoskeletten und präzisen Gelenkmodulen.

Nennspannung (V) 24/48Nennleistung (W) 430Nenndrehmoment (Nm) 18Nennstrom (A) 10.6Nenndrehzahl (rpm) 109/228
Zum Produkt
CubeMars AKE60-8 KV80 Quasi-Direct-Drive-Aktuator Quasi-Direct-Drive-Aktuatoren

CubeMars AKE60-8 KV80 Quasi-Direct-Drive-Aktuator

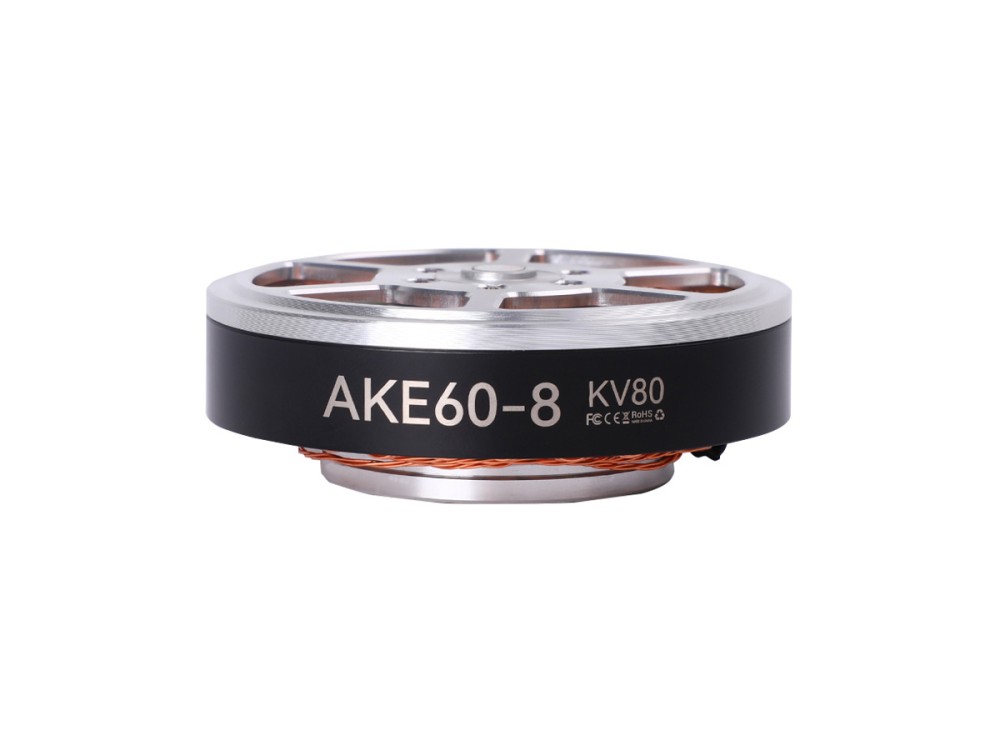
Der AKE60-8 KV80 bietet über eine 8:1-Planetenstufe 12.5 Nm Spitzen- und 5 Nm Nenndrehmoment bei 24 V und wiegt nur 260 g. Die Quasi-Direct-Drive-Auslegung bringt geringe Trägheit und Nachgiebigkeit für kompakte humanoide Gelenke und Exoskelettgelenke.

Nennspannung (V) 24Nennleistung (W) 95Nenndrehmoment (Nm) 5Nennstrom (A) 4.8Nenndrehzahl (rpm) 180
Zum Produkt
CubeMars GL40 II KV82.5 Gimbal-Motor Gimbal-Motoren

CubeMars GL40 II KV82.5 Gimbal-Motor

Der GL40 II KV82.5 ist ein Gimbal-Motor mit Direktantrieb, 0.68 Nm Spitzen- und 0.25 Nm Nenndrehmoment in einem 125-g-Gehäuse. Niedriges Rastmoment und ruhiges Drehmoment passen zu Kamerastabilisatoren und Anwendungen zum präzisen Ausrichten.

Nennspannung (V) 16Nenndrehmoment (Nm) 0.25Nennstrom (A) 1.88Nenndrehzahl (rpm) 697Spitzendrehmoment (Nm) 0.68
Zum Produkt
CubeMars DW20 Unterwasser-Thruster Unterwasser-Thruster

CubeMars DW20 Unterwasser-Thruster

Der Unterwasser-Thruster DW20 gibt 20 kgf Schub aus 910 W Nennleistung an 48 V ab. Die gekapselte 152-mm-Konstruktion mit 1.63 kg zielt auf schwere ROV-Plattformen und Unterwasser-Manipulationsaufgaben.

Nennspannung (V) 48Nennleistung (W) 910Gewicht (g) 1630Durchmesser (mm) 152Länge (mm) 182
Zum Produkt

Passende Artikel

Alle Artikel →
BLDC-Motoren für humanoide Roboter: Drehmoment, Drehzahl und Größe abstimmen

BLDC-Motoren für humanoide Roboter: Drehmoment, Drehzahl und Größe abstimmen

BLDC-Motoren für humanoide Robotergelenke: Drehmomentfenster, Untersetzungsverhä···

Weiterlesen →
BLDC-Motoren für Exoskelette: Rahmenloser Drehmomentmotor vs. integrierter Aktuator

BLDC-Motoren für Exoskelette: Rahmenloser Drehmomentmotor vs. integrierter Aktuator

Rahmenloser Drehmomentmotor oder gekapselter Aktuator für ein Exoskelett-Gelenk:···

Weiterlesen →
48-V-Roboteraktuatoren: Modelle, Leistungsvorteile und Systemgrenzen

48-V-Roboteraktuatoren: Modelle, Leistungsvorteile und Systemgrenzen

Welche CubeMars-Roboteraktuatoren einen 48-V-Bus vertragen, was die höhere Spann···

Weiterlesen →
BLDC-Motor für Rehabilitationsroboter auswählen

BLDC-Motor für Rehabilitationsroboter auswählen

BLDC-Motor für Rehabilitationsroboter: Nenndrehmoment, Untersetzungsverhältnis u···

Weiterlesen →

Passende Videoclips

Alle Videoclips →
CubeMars AK80-6 KV100 bei der AI Olympics mit RealAIGym (ICRA) 00:52

CubeMars AK80-6 KV100 bei der AI Olympics mit RealAIGym (ICRA)

Der Roboteraktuator AK80-6 treibt dynamische Robotiksysteme bei der AI Olympics ···

Ansehen →
CubeMars AK80-6 KV100 treibt das fortschrittliche Exoskelett von Georgia Tech an 02:00

CubeMars AK80-6 KV100 treibt das fortschrittliche Exoskelett von Georgia Tech an

Offizielles CubeMars-Video des Roboteraktuators AK80-6 KV100 im bilateralen Exos···

Ansehen →
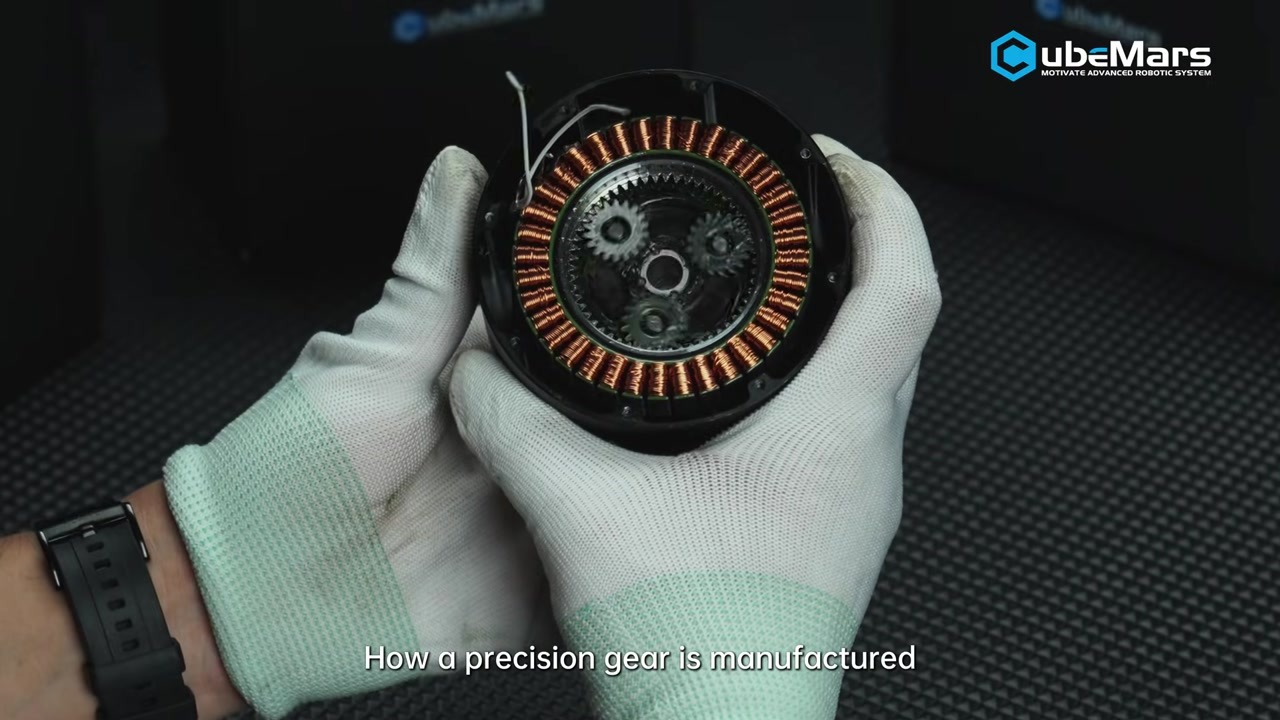
Wie CubeMars-Präzisionszahnräder gefertigt werden: Zahnradfertigung für Roboteraktuatoren 02:01

Wie CubeMars-Präzisionszahnräder gefertigt werden: Zahnradfertigung für Roboteraktuatoren

Das offizielle Video von CubeMars zeigt die Fertigung von Präzisionszahnrädern f···

Ansehen →

Passende Produkte in Roboteraktuatoren

Kategorie entdecken →
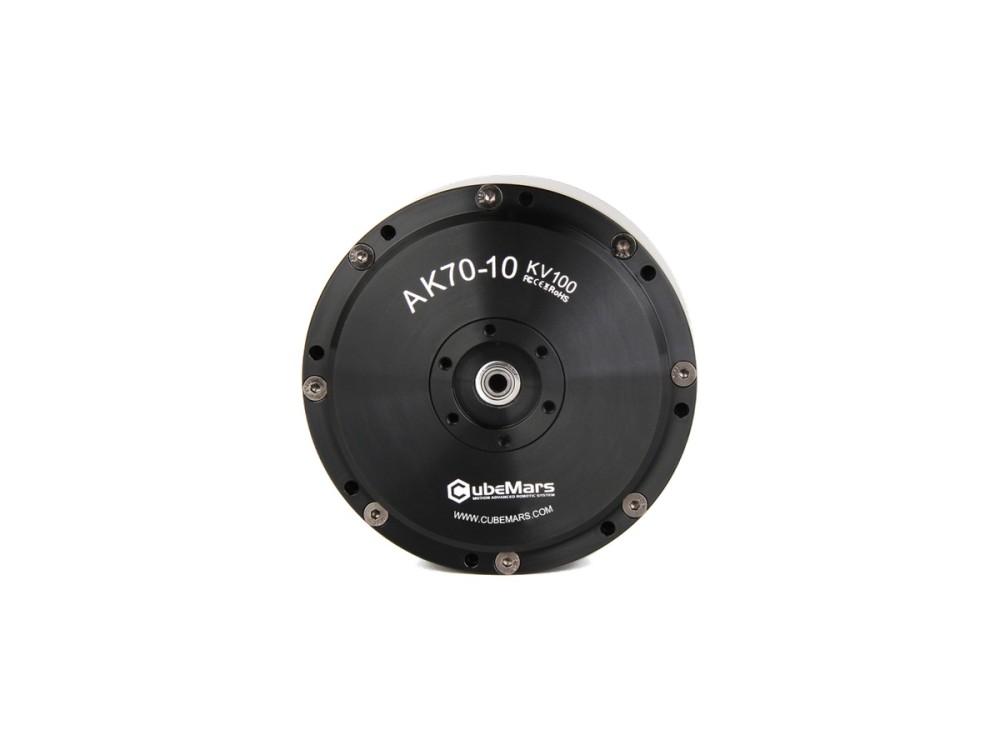
CubeMars AK70-10 KV100 Roboteraktuator Roboteraktuatoren

CubeMars AK70-10 KV100 Roboteraktuator

Der AK70-10 verbindet eine 10:1-Planetenstufe mit einem einzelnen 14-Bit-Magnetencoder und liefert 24.8 Nm Spitzen- und 8.3 Nm Nenndrehmoment sowie 230 W Nennleistung. Der 621-g-Aktuator läuft an 24/48 V und passt zu Exoskelettgelenken, Quadruped-Robotern und Roboterarmen.

Nennspannung (V) 24/48Nennleistung (W) 230Nenndrehmoment (Nm) 8.3Nennstrom (A) 7.2Nenndrehzahl (rpm) 148/310
Zum Produkt
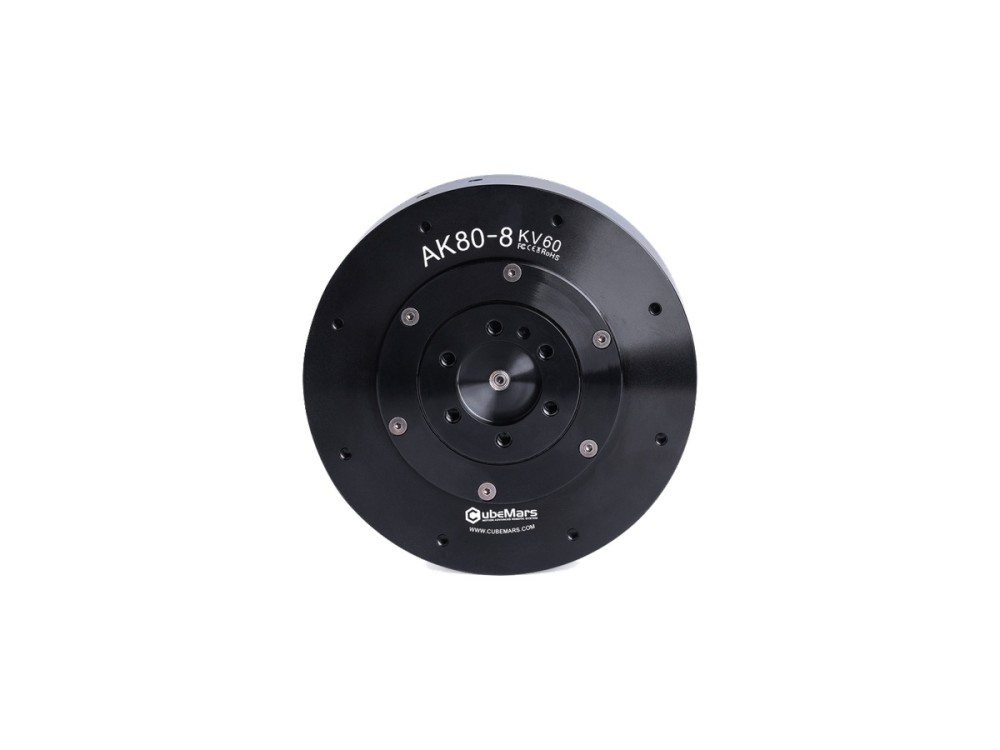
CubeMars AK80-8 KV60 Roboteraktuator Roboteraktuatoren

CubeMars AK80-8 KV60 Roboteraktuator

Der CubeMars AK80-8 Aktuator integriert ein 8:1-Getriebe für 25 Nm Spitzen- und 10 Nm Nenndrehmoment bei 230 W Nennleistung am 48-V-Bus. Die 570-g-Einheit wird vielfach in Exoskeletten, Quadruped-Robotern und kollaborativen Robotergelenken eingesetzt.

Nennspannung (V) 48Nennleistung (W) 230Nenndrehmoment (Nm) 10Nennstrom (A) 6.9Nenndrehzahl (rpm) 243
Zum Produkt
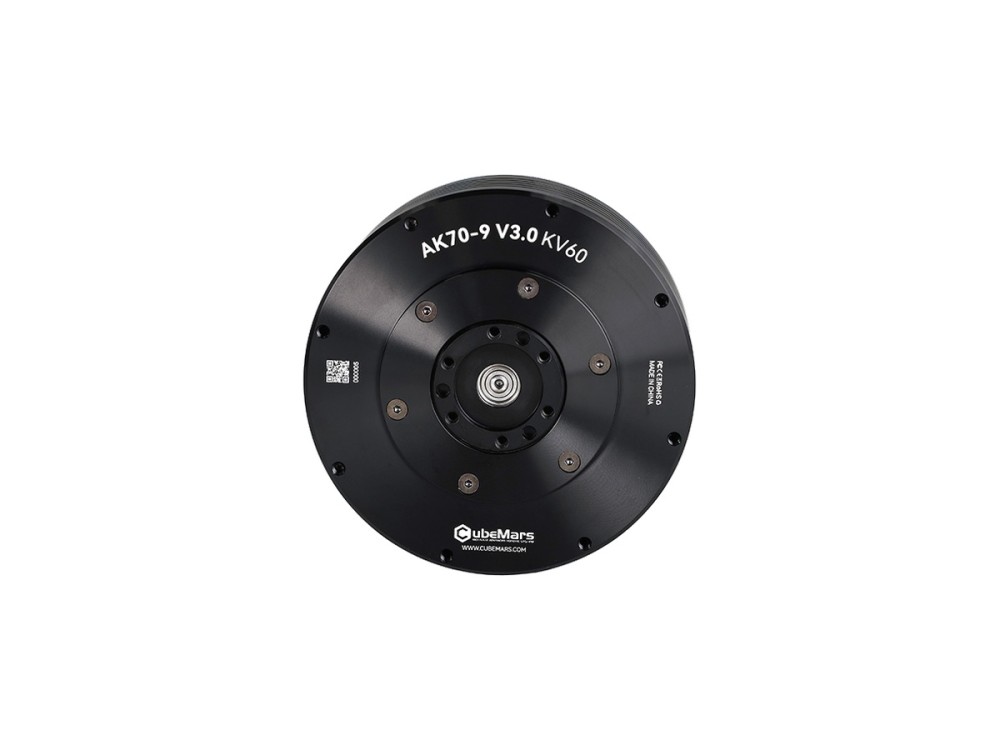
CubeMars AK70-9 V3.0 KV60 Roboteraktuator Roboteraktuatoren

CubeMars AK70-9 V3.0 KV60 Roboteraktuator

Der CubeMars AK70-9 V3.0 liefert über ein 9:1-Getriebe 29.2 Nm Spitzen- und 8.5 Nm Nenndrehmoment bei 231 W Nennleistung an 48 V. Das 89-mm-Gehäuse mit 540 g integriert zwei Encoder für humanoide Beine, Exoskelette und Armgelenke.

Nennspannung (V) 48Nennleistung (W) 231Nenndrehmoment (Nm) 8.5Nennstrom (A) 6.25Nenndrehzahl (rpm) 260
Zum Produkt
CubeMars AK45-10 V3.0 KV75 Roboteraktuator Roboteraktuatoren

CubeMars AK45-10 V3.0 KV75 Roboteraktuator

Der CubeMars AK45-10 V3.0 Aktuator liefert über ein 10:1-Getriebe 7 Nm Spitzen- und 2.5 Nm Nenndrehmoment bei 262 g Masse und 53 mm Durchmesser. Mit 39 W Nennleistung am 24-V-Bus passt er zu kompakten Robotergelenken und Reha-Exoskeletten.

Nennspannung (V) 24Nennleistung (W) 39Nenndrehmoment (Nm) 2.5Nennstrom (A) 1.9Nenndrehzahl (rpm) 120
Zum Produkt
CubeMars AKH70-48 V1.0 KV41 Hohlwellen-Planetenaktuator Roboteraktuatoren

CubeMars AKH70-48 V1.0 KV41 Hohlwellen-Planetenaktuator

Der Hohlwellen-Planetenaktuator AKH70-48 V1.0 liefert über ein 48:1-Getriebe 222 Nm Spitzen- und 74 Nm Nenndrehmoment bei 48 V. Mit 1.4 kg Masse und Kabeldurchführung treibt er schwere Laufroboter, AGV-Antriebe und große Gelenkmodule an.

Nennspannung (V) 48Nennleistung (W) 217Nenndrehmoment (Nm) 74Nennstrom (A) 6Nenndrehzahl (rpm) 28
Zum Produkt
CubeMars AK60-6 V3.0 KV80 Roboteraktuator Roboteraktuatoren

CubeMars AK60-6 V3.0 KV80 Roboteraktuator

Der CubeMars AK60-6 V3.0 Aktuator liefert über eine kompakte 6:1-Stufe 9 Nm Spitzen- und 3 Nm Nenndrehmoment bei 74 W Nennleistung an 24/48 V. Mit 380 g und 79 mm dient er leichten Roboterarmen, kleinen Gelenkmodulen und kompakten Quadruped-Robotern.

Nennspannung (V) 24/48Nennleistung (W) 74Nenndrehmoment (Nm) 3Nennstrom (A) 3.8Nenndrehzahl (rpm) 233/490
Zum Produkt
CubeMars AKH70-16 V1.0 KV41 Hohlwellen-Planetenaktuator Roboteraktuatoren

CubeMars AKH70-16 V1.0 KV41 Hohlwellen-Planetenaktuator

Der CubeMars AKH70-16 V1.0 verbindet eine Hohlwelle mit einer 16:1-Planetenstufe zu 78 Nm Spitzen- und 26 Nm Nenndrehmoment. Der 879-g-Aktuator läuft an 48 V und passt zu Quadruped-Kniegelenken, Roboterarmgelenken und Radantrieben mit interner Kabelführung.

Nennspannung (V) 48Nennleistung (W) 245Nenndrehmoment (Nm) 26Nennstrom (A) 6.5Nenndrehzahl (rpm) 90
Zum Produkt
CubeMars AKA60-6 KV80 Roboteraktuator Roboteraktuatoren

CubeMars AKA60-6 KV80 Roboteraktuator

Der AKA60-6 KV80 Aktuator ist für Radroboter und AGV ausgelegt und liefert über ein 6:1-Getriebe 9 Nm Spitzen- und 3 Nm Nenndrehmoment bei verstärkter Radialtragfähigkeit. Er wiegt 460 g, läuft an 24/48 V und gibt 62 W Nennleistung ab.

Nennspannung (V) 24/48Nennleistung (W) 62Nenndrehmoment (Nm) 3Nennstrom (A) 4Nenndrehzahl (rpm) 200/400
Zum Produkt
CubeMars AK10-9 V3.0 KV60 Roboteraktuator Roboteraktuatoren

CubeMars AK10-9 V3.0 KV60 Roboteraktuator

Der AK10-9 V3.0 integriert einen drehmomentstarken BLDC-Motor, ein 9:1-Planetengetriebe und einen Regler mit zwei Encodern. Er gibt 53 Nm Spitzen- und 18 Nm Nenndrehmoment bei 442 W Nennleistung an 48 V ab und ist eine bewährte Wahl für humanoide Beine und Roboterarme.

Nennspannung (V) 48Nennleistung (W) 442Nenndrehmoment (Nm) 18Nennstrom (A) 10.7Nenndrehzahl (rpm) 235
Zum Produkt
CubeMars AK80-9 V3.0 KV100 Roboteraktuator Roboteraktuatoren

CubeMars AK80-9 V3.0 KV100 Roboteraktuator

Der AK80-9 V3.0 fasst BLDC-Motor, 9:1-Planetengetriebe und Regler in einem 98-mm-Aktuator mit 490 g zusammen. Er liefert 22 Nm Spitzen- und 9 Nm Nenndrehmoment bei 368 W Nennleistung an 48 V für agile Laufroboter und kompakte Arme.

Nennspannung (V) 48Nennleistung (W) 368Nenndrehmoment (Nm) 9Nennstrom (A) 12Nenndrehzahl (rpm) 390
Zum Produkt
CubeMars AK60-6 V1.1 KV140 Roboteraktuator Roboteraktuatoren

CubeMars AK60-6 V1.1 KV140 Roboteraktuator

Der AK60-6 V1.1 KV140 bietet 9 Nm Spitzen- und 3 Nm Nenndrehmoment bei 130 W Nennleistung an 24 V und erreicht 560 rpm im Leerlauf. Das integrierte 368-g-Gehäuse mit 6:1-Getriebe passt zu flinken Gelenken in Desktop-Armen und kleinen Laufrobotern.

Nennspannung (V) 24Nennleistung (W) 130Nenndrehmoment (Nm) 3Nennstrom (A) 6.5Nenndrehzahl (rpm) 420
Zum Produkt
CubeMars AK80-6 KV100 Roboteraktuator Roboteraktuatoren

CubeMars AK80-6 KV100 Roboteraktuator

Der AK80-6 V1.0 nutzt eine 6:1-Untersetzung für 12 Nm Spitzen- und 6 Nm Nenndrehmoment und erreicht 800 rpm im Leerlauf bei 340 W Nennleistung. Mit 485 g an 48 V eignet er sich für schnellere Gelenke in humanoiden Armen und leichten Quadruped-Robotern.

Nennspannung (V) 48Nennleistung (W) 340Nenndrehmoment (Nm) 6Nennstrom (A) 9.7Nenndrehzahl (rpm) 603
Zum Produkt

Passende Hersteller

Alle Hersteller →
Jetzt vergleichen