Toda hoja de datos de un motor BLDC se reduce a una imagen: una curva par-velocidad, una línea que cae a medida que sube la velocidad. Esa misma imagen lleva dos cifras que se confunden de forma habitual —el par continuo, que un motor puede sostener mientras se mantiene dentro de su especificación térmica, y el par máximo, que puede entregar durante una ventana corta y no más—. Distinguir una de otra es cuestión de leer la curva par-velocidad tal como se dibujó: como una frontera eléctrica con una pregunta térmica adjunta. Este texto sigue esa línea a través de seis módulos CubeMars, desde un actuador articular con reducción 64:1 hasta un motor gimbal de accionamiento directo, y expone lo que la curva promete, lo que deja sin declarar y cómo interrogar las cifras que hay detrás.
Qué muestra una curva par-velocidad
Una curva par-velocidad representa el par de salida frente a la velocidad de rotación. El par se sitúa en el eje vertical, la velocidad en el horizontal, y la región de trabajo del motor queda por debajo de una línea que empieza alta a la izquierda —poca velocidad, mucho par— y cae hacia la derecha hasta cruzar el eje de velocidad en la velocidad en vacío. Todo punto por debajo de la línea es, en principio, una combinación de par y velocidad a la que el motor puede funcionar. La línea misma es la frontera, y todo lo que una persona de selección hace con una hoja de datos empieza por leer correctamente esa frontera —que es lo que el resto de este texto practica sobre las filas de curva par-velocidad de seis módulos reales.
Dos ejes y dos límites
Dos límites distintos dan forma al cuadro. El primero es eléctrico. A medida que el rotor gira más rápido, la fuerza contraelectromotriz generada en el bobinado sube, el margen de tensión que queda para inyectar corriente en las fases se reduce y el par que el accionamiento puede mantener cae. Ahí está el origen de la pendiente descendente. El segundo límite es térmico. La corriente que atraviesa la resistencia del cobre vierte calor en el bobinado; una caja de engranajes añade sus propias pérdidas por fricción; y cada componente tiene una temperatura que no debe superar para que los materiales —aislamiento, imanes, lubricante— sobrevivan. En una curva par-velocidad solo se dibuja el primero de los dos límites. La especificación publicada de par continuo describe el par que un módulo está especificado para sostener bajo las condiciones de funcionamiento y térmicas declaradas por el fabricante: los límites eléctricos acotan el par disponible a una velocidad dada, los límites térmicos acotan cuánto de esa capacidad puede sostenerse en el tiempo, y en un actuador integrado las pérdidas de la caja de engranajes y los límites del accionamiento o de los componentes también perfilan la región continua utilizable. Esa fila es lo que separa una cifra en la que una articulación puede apoyarse todo el día de una que solo puede visitar.
Una curva par-velocidad dibujada solo a partir del límite eléctrico es, por tanto, un documento optimista. Responde a qué puede el accionamiento obligar a hacer al motor; no responde a cuánto tiempo puede el motor seguir haciéndolo. La mitad térmica de la respuesta vive en filas aparte —corriente nominal, elevación de temperatura, ciclo de trabajo— y en la brecha entre la cifra de par continuo y la cifra de par máximo. Leer una curva par-velocidad significa leer las dos mitades juntas, y la segunda es la que la propia línea oculta.
Por qué la línea cae
La pendiente de una curva par-velocidad no es una debilidad del motor; es consecuencia de una tensión de bus fija. En parada, la fuerza contraelectromotriz es cero, así que el accionamiento no tiene que vencer una tensión generada por la velocidad. La corriente y el par alcanzables ahí siguen estando limitados por el controlador, la resistencia del bobinado, el límite de corriente del accionamiento y las condiciones de funcionamiento. A medida que sube la velocidad, la fuerza contraelectromotriz consume más de la tensión de alimentación, queda menos para impulsar corriente y el par disponible cae de forma aproximadamente lineal hasta que las dos tensiones se equilibran y no queda corriente: ese punto de cruce es la velocidad en vacío. Cambiar la tensión de alimentación mueve toda la línea con ella, y por eso un mismo motor puede publicar varias curvas par-velocidad distintas en una sola hoja de datos.
El Motor de par inrunner sin carcasa CubeMars RI80 V2.0 KV75 muestra el efecto en tres tensiones de bus. Las velocidades en vacío publicadas son 1480 rpm con 24 V, 2220 rpm con 36 V y 2960 rpm con 48 V —el mismo estátor y el mismo rotor dibujados como tres curvas par-velocidad, cada una estirada más a lo largo del eje de velocidad a medida que sube la alimentación—. Las velocidades nominales publicadas se mueven igual: 1135, 1785 y 2430 rpm. Un módulo especificado frente a la curva de 24 V no alcanzará las velocidades que promete la curva de 48 V, y una curva par-velocidad leída sin su tensión de bus es medio documento.
Par continuo frente a par máximo: dónde se sitúa la línea
El par continuo es la cifra que un motor sostiene mientras su temperatura se estabiliza en lugar de subir: la carga que puede transportar durante toda la sesión de trabajo de una máquina dentro de su especificación térmica. El par máximo es una tolerancia transitoria: el par disponible durante el intervalo corto en que una articulación acelera, una pierna impulsa o una pinza atrapa una carga. Las dos cifras son dos lecturas de la misma curva par-velocidad a tiempos de exposición distintos, y confundirlas es el error de dimensionamiento más común en el diseño de articulaciones. Un módulo dimensionado sobre el par máximo se sobrecalentará cuando la carga sea continua; un módulo dimensionado solo sobre el par continuo puede ser más pesado y más lento de lo que la tarea necesita. Una curva par-velocidad dibujada para una articulación robótica se lee frente a esa misma pregunta: cuánto de la línea es habitable, y durante cuánto tiempo.
La relación pico-nominal en seis módulos
Si se divide la fila de par máximo publicada de una curva par-velocidad por la fila de par continuo publicada, los seis módulos comparados en este texto caen en una banda estrecha. La aritmética da 120 Nm sobre 48 Nm, es decir 2.5, en el Actuador robótico CubeMars AK80-64 KV80; 72 sobre 24, es decir 3.0, en el Actuador robótico CubeMars AK60-39 V3.0 KV80; 53 sobre 18, unos 2.9, en el Actuador robótico CubeMars AK10-9 V3.0 KV60; 5.5 sobre 1.8, unos 3.1, en el Actuador QDD CubeMars AKE40-6 KV90; 4.1 sobre 1.45, unos 2.8, en el RI80 V2.0; y 1.5 sobre 0.6, de nuevo 2.5, en el Motor de gimbal CubeMars GL60 II KV28. Son relaciones derivadas, calculadas a partir de las cifras publicadas y no publicadas como filas, y en esta muestra la relación pico-nominal derivada va de unos 2.5 a 3.1. El rango describe estos seis módulos, no una banda de especificación universal. La relación depende de la corriente máxima que permite el accionamiento, de cuánto tiempo se permite fluir esa corriente, de la masa térmica y la refrigeración del módulo, de los límites mecánicos de la caja de engranajes y de la etapa de salida, y de las definiciones que el fabricante aplica al par nominal y al par máximo. Al evaluar otro módulo, conviene comprobar esas definiciones junto con cualquier duración o condición de ensayo térmico publicada, en lugar de tratar este rango como un criterio de aprobado o rechazo.
De dónde sale el par máximo adicional es de la corriente, no del magnetismo. El AK60-39 V3.0 publica 4.5 A de corriente nominal frente a 17 A de corriente máxima; el AK10-9 V3.0 publica 10.7 A frente a 31.9 A; el AKE40-6 publica 2.5 A frente a 8 A. El circuito magnético no se vuelve más fuerte cuando un módulo entra en su zona de pico: el accionamiento simplemente empuja más corriente, y para un bobinado dado en condiciones comparables la pérdida en el cobre crece aproximadamente con su cuadrado. Funcionar al triple de corriente implica, por tanto, unas nueve veces la pérdida en el bobinado, que es la razón de que la zona de pico esté cronometrada y la zona continua no. La relación entre el par máximo y el par continuo no debe leerse, sin embargo, como una relación de corriente directa: la constante de par, las definiciones de especificación, los límites del accionamiento y el lado de la caja de engranajes en que se midieron las cifras difieren entre los módulos comparados aquí. Lo que sí se sostiene es la dirección del intercambio: el par adicional se compra con corriente adicional, y la corriente se paga en calor.
Las consecuencias de ese coste para la selección —cuánto par necesita realmente una articulación y adónde va el presupuesto térmico— se desarrollan en Cómo elegir un actuador robótico de par elevado, que aborda el extremo de par elevado de la misma pregunta desde el lado del dimensionamiento.
Par nominal, par de bloqueo y la ruta térmica
Par nominal y par continuo se usan de forma intercambiable en la mayoría de las hojas de datos de esta clase, y a efectos prácticos de selección pueden leerse como la misma afirmación: el par al que el módulo funciona en estado térmico estacionario, la región plana de la curva par-velocidad en la que una máquina puede vivir. El par de bloqueo es distinto. Es el par a velocidad cero con corriente máxima —el extremo superior izquierdo de la curva par-velocidad— y en un motor BLDC es un punto que el bobinado solo puede ocupar brevemente, porque velocidad cero significa que no hay refrigeración por convección desde el rotor mientras el calentamiento resistivo está en su máximo. Un motor que sostiene el par de bloqueo es un calentador con un eje acoplado. Las hojas de datos que imprimen una cifra de bloqueo sin una duración están imprimiendo una frontera eléctrica y no un punto de funcionamiento.
De dónde viene el calor
Tres fuentes de calor conviven dentro de un actuador con engranajes, y cada una domina en una esquina distinta de la curva par-velocidad. Las pérdidas en el cobre escalan con el cuadrado de la corriente y dominan a poca velocidad y mucho par: la zona de pico. Las pérdidas en el hierro escalan con la velocidad y el flujo, y aparecen incluso con el motor poco cargado. Las pérdidas de la caja de engranajes siguen al par transmitido y a la relación, y acaban en la carcasa y no en el bobinado, lo que importa porque la carcasa y el bobinado tienen constantes de tiempo térmicas distintas. La ruta térmica de cada fuente hasta el aire ambiente —a través del estátor, la carcasa, la brida de montaje— decide la rapidez con que cada una de ellas se acumula. Un módulo atornillado a un bastidor de aluminio disipa el calor de forma distinta que el mismo módulo colgado de un soporte impreso, y ninguna de las dos condiciones es visible en la curva par-velocidad.
Este es el límite honesto de la lectura de curvas. La cifra publicada de par continuo se mide bajo las condiciones de ensayo del fabricante, que normalmente significan un montaje especificado y una temperatura ambiente especificada, y la hoja de datos rara vez las reexpone. Donde la aplicación se aparta de esas condiciones, la cifra utilizable de par continuo se mueve, y la dirección es descendente. Esa es también la razón de que la fila de par continuo, y no la fila de pico, sea la que responde a la calidad del montaje.
La tensión de bus mueve toda la curva
Las filas nominales cambian con la tensión de alimentación, y el RI80 V2.0 publica el cuadro completo: 1.45 Nm de par nominal con velocidades nominales de 1135, 1785 y 2430 rpm frente a 24, 36 y 48 V. El GL60 II KV28 publica el mismo efecto como dos paneles en una sola página. Con una tensión de trabajo de 16 V el motor gimbal indica 1 Nm de par máximo y 153 rpm de velocidad nominal; el panel de 24 V indica 1.5 Nm y 319 rpm. Los dos paneles declaran la misma masa de motor y la misma disposición 24N28P mientras publican cifras distintas de velocidad nominal y par máximo, y por eso la tensión de alimentación especificada tiene que formar parte de cualquier lectura de la curva par-velocidad publicada. Que las condiciones de ensayo del fabricante sean por lo demás comparables no se declara en la página, de modo que la totalidad de la diferencia no debe atribuirse solo a la tensión antes de confirmarlo. Cuando dos hojas de datos discrepan sobre motores similares, la tensión de bus a la que se dibujó la curva está entre las primeras cosas que hay que comprobar.
Con un bus de 48 V la misma física eleva las velocidades y cambia el cuadro de sistema de formas que van más allá del motor, y esas restricciones —disponibilidad de alimentación, seguridad, compatibilidad del accionamiento— se exponen en Actuadores robóticos de 48 V: modelos, ventajas y restricciones de sistema.
Ciclo de trabajo: cuánto dura el par máximo
Una cifra de par máximo sin una duración es una promesa sin reloj, y la propia curva par-velocidad guarda silencio sobre el tiempo: muestra lo que el accionamiento puede ordenar y no dice nada sobre con qué frecuencia ni durante cuánto. La duración la fija la elevación térmica: el bobinado se calienta hacia su límite a una velocidad que depende del cuadrado de la corriente, y la zona de pico termina cuando la temperatura llega ahí. La mayoría de las páginas de módulo de esta clase no imprimen una sola cifra para ello, porque la respuesta honesta depende de dónde arranca térmicamente el módulo, de cómo está montado y de qué ocurre entre eventos de pico. El ciclo de trabajo es el puente entre la mitad eléctrica y la mitad térmica de una curva par-velocidad, y es donde un perfil de carga se encuentra con los límites del módulo. Lo que las páginas sí publican basta para razonar: la cifra continua como ancla estacionaria, la pareja de corrientes como multiplicador del calentamiento y, en algunas páginas, puntos de funcionamiento medidos que describen directamente la zona sostenida.
Cómo leer una tabla de elevación de temperatura
La página del AKE40-6 KV90 enumera puntos de funcionamiento medidos en lugar de una curva dibujada: 1.5 Nm a 260 rpm, 2 Nm a 233 rpm y 2.5 Nm a 206 rpm. Leídos en conjunto, los tres puntos muestran el par sostenido subiendo a medida que baja la velocidad a la que se declara. Describen el funcionamiento declarado en esas tres combinaciones de par y velocidad. Por sí solos no son una curva par-velocidad completa, ni una especificación de duración del par máximo, ni un límite de ciclo de trabajo, y la página no publica la duración del ensayo ni las condiciones de montaje o de ambiente que hay detrás. Antes de contraponer los puntos a las cifras publicadas de 1.8 Nm continuos y 5.5 Nm de pico, hay que confirmar con el fabricante las definiciones y las condiciones de ensayo que respaldan cada una de esas especificaciones. Lo que la página sí aporta es inhabitual: puntos medidos en lugar de una única cifra destacada, a partir de los cuales la parte sostenida de la curva par-velocidad puede razonarse en lugar de suponerse.
Para una máquina en movimiento, el ciclo de trabajo es aritmética de la marcha. Una pata de cuadrúpedo pide mucho par durante el apoyo y casi ninguno durante el balanceo, así que la articulación pasa una fracción de cada zancada en la zona de pico y el resto enfriándose; cómo se reparte ese presupuesto a lo largo de un ciclo de marcha completo, y qué hace al par, la velocidad y los límites térmicos de los motores, se desarrolla en Cómo elegir un motor BLDC para un robot cuadrúpedo: par, velocidad y límites térmicos. La misma aritmética gobierna un manipulador que atrapa una carga, un exoesqueleto que asiste un cambio de paso o cualquier aplicación cuya carga es una secuencia de eventos y no una constante. La cifra en la que se asienta una marcha es un requisito de par continuo en primer lugar y un requisito de par máximo en segundo lugar, y solo la primera de las dos es un lugar de la curva par-velocidad donde se puede vivir.
Leer una curva par-velocidad en hojas de datos reales
Las tablas de especificaciones comprimen la curva par-velocidad en filas, y la compresión pierde contexto salvo que quien lea sepa en qué lado de la caja de engranajes se midió cada fila y qué tensión de bus supone cada una: los dos datos de contexto que una curva par-velocidad no puede llevar dentro de una celda de tabla. Las filas de par continuo y par máximo de abajo se reproducen exactamente como se publican. Los seis módulos abarcan todo el espectro —una reducción profunda de 64:1, una media de 39:1, una superficial de 9:1, un accionamiento cuasi directo de 6:1 y dos motores de accionamiento directo sin ninguna etapa—, lo que convierte la tabla en un ejercicio de lectura por sí misma.
Seis módulos como un único conjunto de especificaciones
| Modelo | Par nominal (Nm) | Par máximo (Nm) | Relación de reducción | Velocidad nominal (rpm) | Peso (g) | Tensión nominal (V) |
|---|---|---|---|---|---|---|
| AK80-64 KV80 | 48 | 120 | 64:1 | 23/48 | 850 | 24/48 |
| AK60-39 V3.0 KV80 | 24 | 72 | 39:1 | 70 | 750 | 48 |
| AK10-9 V3.0 KV60 | 18 | 53 | 9:1 | 235 | 940 | 48 |
| AKE40-6 KV90 | 1.8 | 5.5 | 6:1 | 260 | 140 | 24 |
| RI80 V2.0 KV75 | 1.45 | 4.1 | direct drive | 1135/1785/2430 | 411 | 24/36/48 |
| GL60 II KV28 | 0.6 | 1.5 | direct drive | 319 | 276 | 24 |
Filas tal como se publican en cada página de producto del fabricante, con las cifras de varias tensiones reproducidas exactamente como aparecen impresas: el AK80-64 publica una velocidad nominal por tensión de bus y el RI80 una por escalón de tensión de bus. Las velocidades nominales de los cuatro actuadores integrados son cifras del lado de salida, tomadas detrás de la etapa de reducción; los dos motores de accionamiento directo publican velocidades del lado del motor. Los nombres de modelo llevan el valor de KV, así que no se da una columna de KV aparte. Estas cifras se reproducen a partir de las páginas de fabricante citadas; las definiciones de especificación y las condiciones de ensayo pueden diferir entre modelos, y el par máximo se publica sin una duración en estas páginas, de modo que la tabla es una comparación de especificaciones y no un banco de ensayo de rendimiento controlado. Conviene confirmar las condiciones de funcionamiento y los límites de medición antes de usar los valores para dimensionar un sistema.
Si se recorren las columnas de par, la historia de la reducción se cuenta sola. El AK80-64 publica 48 Nm continuos y 120 Nm de pico desde una carcasa de 850 g porque una etapa planetaria de 64:1 se interpone entre el bobinado y la salida. El AK10-9 V3.0, un módulo más grande y más pesado con 940 g, publica menos par —18 Nm continuos y 53 Nm de pico— porque su etapa de 9:1 multiplica menos y compra velocidad en su lugar: 235 rpm de velocidad nominal de salida frente a 23 rpm en el extremo profundo del AK80-64 con un bus de 24 V. Ninguna columna es mejor; son puntos distintos de la misma curva par-velocidad, elegidos para articulaciones distintas. Una rodilla en un humanoide y un hombro en un brazo de recogida y colocación quieren esquinas distintas del cuadro.
Sobre el terreno, el AK80-64 y el AK10-9 V3.0 aparecen exactamente en esos papeles: el caso de estudio de arriba los empareja en una plataforma de investigación en rehabilitación, donde el módulo de relación profunda aporta sus 48 Nm de par continuo en las articulaciones de carga alta y el módulo de relación superficial sirve donde importa la velocidad de salida. El AKE40-6 cubre el extremo vestible de la misma familia, y su lugar en la discusión sobre articulaciones de exoesqueleto se expone en AKE40-6 KV90 y AKE50-8 KV110: actuadores QDD compactos para exoesqueleto.
Cuando las cifras publicadas no se autocomprueban
Las filas nominales de una hoja de datos deberían cuadrar entre sí: multiplicar el par nominal por la velocidad nominal y por 0.10472 —el factor que convierte rpm en radianes por segundo— y el resultado debería quedar cerca de la potencia nominal publicada. El AK60-39 V3.0 cuadra limpio: sus 24 Nm de par continuo a 70 rpm dan unos 176 W, frente a 176 W publicados. El AK80-64 es menos ordenado. Publica 220 W de potencia nominal y velocidades nominales de 23 rpm con 24 V y 48 rpm con 48 V; la aritmética da unos 116 W en el primer punto y unos 241 W en el segundo, y la cifra publicada queda entre los dos puntos de bus en lugar de coincidir con alguno. Las filas publicadas no establecen si la cifra de potencia nominal y los dos puntos de par y velocidad específicos de cada tensión se refieren a la misma condición de funcionamiento, de modo que la diferencia debe marcarse para verificación con el fabricante en lugar de atribuirse a una condición de ensayo no documentada o de redondearse hasta hacerla desaparecer. La lección general se sostiene: las cifras que hay detrás de una curva par-velocidad merecen interrogarse antes de que un diseño se comprometa con ellas, y una fila que no cuadra con sus vecinas es una señal y no un error tipográfico. Donde una cifra es ambigua, la documentación del fabricante para el módulo concreto es la autoridad.
Relación de reducción y carga reflejada en la salida
Una caja de engranajes intercambia velocidad de salida por multiplicación de par, lo que convierte la relación de reducción en un factor de primer orden en el punto de la curva par-velocidad donde se sitúa un módulo. La capacidad de salida de un módulo también depende del motor en sí, de los límites del accionamiento, de la eficiencia de la transmisión y de las especificaciones de funcionamiento del fabricante, de modo que la relación es una palanca y no el cuadro completo. También introduce consecuencias que la curva no dibuja: en un modelo de transmisión por engranajes ideal, la inercia de carga reflejada al lado del motor escala con el inverso del cuadrado de la relación; la etapa añade su propio juego y su propia fricción; y decide cuánto de una fuerza externa en la salida llega al motor como una perturbación que el controlador puede percibir. Las cinco relaciones de la tabla anterior —64:1, 39:1, 9:1, 6:1 y ninguna— son cinco respuestas distintas a ese intercambio, cada una situando el módulo en un punto distinto de la curva par-velocidad, y no cinco grados de calidad.
Qué hace la relación con la salida
En los actuadores integrados, toda velocidad publicada es una cifra del lado de salida, tomada detrás de la etapa. El AK80-64 publica sus 48 Nm de par continuo a 23 rpm con 24 V y a 48 rpm con 48 V; el AK60-39 V3.0 publica 24 Nm continuos a 70 rpm; el AK10-9 V3.0 publica 18 Nm continuos a 235 rpm. Comparar esas filas es comparar articulaciones acabadas, y es la comparación que una persona que diseña máquinas necesita realmente. Pero cuando una curva par-velocidad se cita para el motor desnudo dentro del módulo, la relación tiene que aplicarse antes de que las cifras signifiquen algo en la salida, y olvidar ese paso está entre los errores clásicos de lectura de hojas de datos. La misma cautela funciona en sentido inverso para la inercia: en un modelo de transmisión por engranajes ideal, la inercia de carga reflejada al lado del motor escala con el inverso del cuadrado de la relación de reducción, de modo que una etapa de 64:1 refleja bastante menos inercia de carga al motor que una etapa de 6:1. La dinámica real del sistema también depende de la rigidez de la transmisión, de la fricción y del resto de la cadena de transmisión, y por eso las articulaciones de accionamiento cuasi directo sienten la carga más directamente y las de relación alta la sienten menos.
El extremo de relación baja de ese intercambio —qué compra una etapa de 8:1 en retroaccionabilidad, inercia reflejada y transparencia de fuerza, y qué cuesta en par— se trata en profundidad en Actuadores QDD: qué aporta una relación 8:1.
Accionamiento directo sin etapa
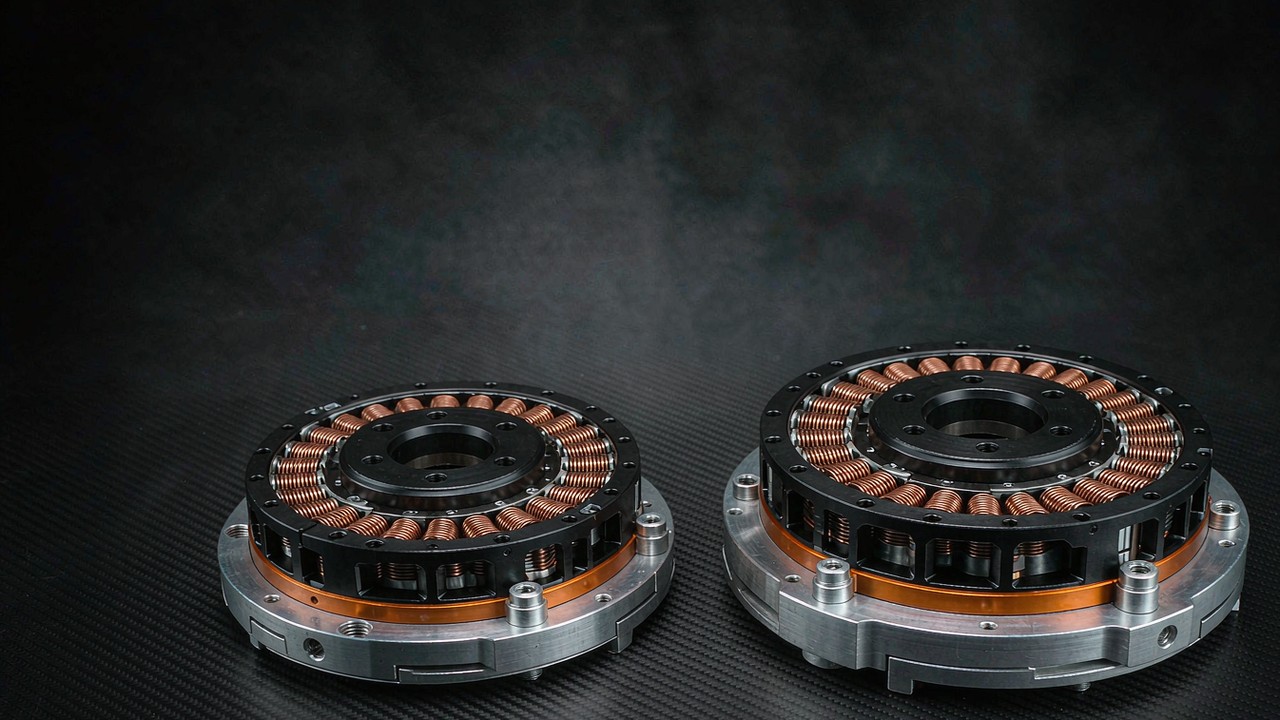
Si se elimina la etapa por completo, la curva pertenece solo al motor. El RI80 V2.0 se suministra como kit sin carcasa —estátor y rotor, sin caja ni rodamientos— y publica 1.45 Nm continuos y 4.1 Nm de pico a velocidades del lado del motor de 1135 rpm y más, según la tensión de bus. El GL60 II es un motor gimbal de accionamiento directo especificado en 0.6 Nm de par continuo y 1.5 Nm de par máximo en su panel de 24 V. Esas filas describen la capacidad de par publicada del motor; que una cámara dada se mantenga estable en un eje dado depende de la carga útil, de su centro de masas, de la configuración del eje, del controlador y de las condiciones de funcionamiento, y la forma de la región utilizable de la curva par-velocidad debe tomarse de la curva o de los datos de ensayo publicados por el fabricante en lugar de inferirse solo a partir de las especificaciones de par. Eliminar la etapa sí elimina el juego aportado por el engrane de los engranajes y la reflexión de inercia a través de un tren de engranajes, mientras que el juego de los rodamientos, la flexibilidad estructural y la inercia de carga que actúa directamente sobre el eje permanecen. El coste es la densidad de par: igualar 48 Nm continuos sin etapa requeriría un motor sin carcasa de dimensiones enteramente distintas, una historia de escalado que se cuenta en Motor de par sin carcasa de par elevado: de dónde viene el par. Cómo seleccionar el kit de estátor y rotor en sí —envolvente, ánima, montaje térmico— se cubre en Motores de par sin carcasa: elección del kit de estátor y rótor.
Preguntas frecuentes
Q¿Cuál es la diferencia entre par continuo y par máximo?
El par continuo es la cifra que un motor sostiene en estado térmico estacionario, durante todo el tiempo que la aplicación funcione dentro de su especificación. El par máximo es una tolerancia transitoria, disponible durante un intervalo corto en que la carga da un pico, y acotada por la elevación de temperatura más que por el límite eléctrico solo. Ambas cifras viven en la misma curva par-velocidad, a tiempos de exposición distintos. En los seis módulos comparados aquí la relación pico-nominal derivada se sitúa entre 2.5 y 3.1, un rango que describe esta muestra y no una banda de especificación general.
Q¿Cómo se lee una curva par-velocidad en la hoja de datos de un motor?
Empezar por los ejes y por la tensión de bus a la que se dibujó la curva, porque toda la línea se mueve con la alimentación. Leer la velocidad en vacío donde la línea cruza el eje de velocidad, leer el par a la velocidad de funcionamiento que la aplicación usa realmente y comprobar después la especificación continua y las filas térmicas antes de fiarse de ningún punto por debajo de la línea. En un actuador integrado, confirmar que las velocidades impresas son cifras del lado de salida tomadas detrás de la etapa de reducción.
Q¿Cuánto tiempo puede sostener un motor BLDC el par máximo?
Solo hasta que la temperatura del bobinado llega a su límite, lo que depende de la temperatura de partida, del nivel de corriente, del montaje, de la refrigeración y del espaciado entre eventos de pico. La mayoría de las páginas de esta clase no publican una duración, y sin una duración publicada o un perfil de ensayo térmico los datos disponibles pueden no ser suficientes para establecer una ventana transitoria segura. Donde una hoja de datos dibuja dos fronteras en la curva par-velocidad, la línea de pico se sitúa por encima de la línea continua y ninguna de las dos lleva un reloj. El AKE40-6 publica puntos de funcionamiento medidos —1.5 Nm a 260 rpm, 2 Nm a 233 rpm y 2.5 Nm a 206 rpm— que describen el funcionamiento declarado en esas combinaciones y no son una especificación de duración de pico. Conviene verificar los límites aplicables en la documentación del fabricante para el módulo y las condiciones de funcionamiento concretos.
Q¿Por qué el par nominal es menor a mayor velocidad?
Dos efectos pueden sumarse. En el plano eléctrico, la fuerza contraelectromotriz sube con la velocidad y reduce el margen de tensión disponible para mantener la corriente productora de par, de modo que el par disponible a lo largo de la curva par-velocidad cae a medida que sube la velocidad. En el plano térmico, las pérdidas dependientes de la velocidad, entre ellas las pérdidas en el hierro, crecen con la velocidad y pueden sumarse al mismo tiempo a las pérdidas en el cobre. Cuál de los dos domina depende del motor, del accionamiento, de la tensión de alimentación, de la refrigeración y de los límites de funcionamiento del fabricante, y el punto nominal de una curva par-velocidad se fija en la condición declarada.
Q¿Modifica una caja de engranajes la curva par-velocidad?
La reescala. El par en la salida es el par del motor multiplicado por la relación, la velocidad en la salida es la velocidad del motor dividida por ella, y la curva conserva su forma mientras sube por el eje de par y baja por el eje de velocidad. La inercia se reescala igual: en un modelo de engranajes ideal, la inercia de carga reflejada al lado del motor cae con el inverso del cuadrado de la relación. Lo que la caja de engranajes añade más allá del reescalado —juego, fricción— no se dibuja en la curva, pero decide cómo se comporta la articulación bajo carga. Las velocidades publicadas de los actuadores integrados ya son cifras del lado de salida, así que no se aplica ninguna división adicional.
Leer la curva es un eslabón de una cadena de decisiones de articulación. La realimentación decide lo que el controlador sabe, y el lado de la medición se cubre en Resolución del encoder en una articulación: bits, juego y repetibilidad. La etapa de reducción decide cómo se traducen el par y la inercia entre motor y carga, como se expuso arriba. El par, el límite térmico y el ciclo de trabajo deciden cuánto de la curva par-velocidad puede habitar realmente la aplicación: el asunto de este texto. Los módulos pueden filtrarse por par nominal y par máximo entre categorías en Selección y compararse lado a lado en Comparar productos, con la gama integrada en Actuadores robóticos y los motores desnudos en Motores par sin carcasa.