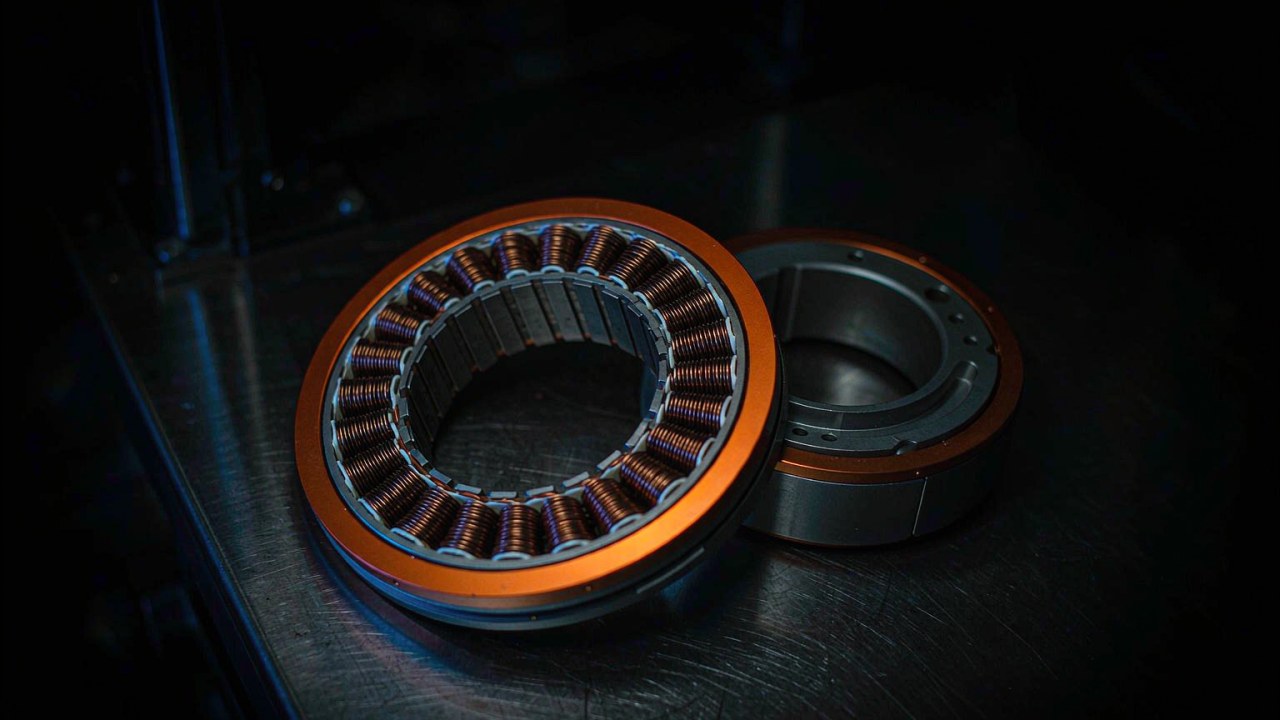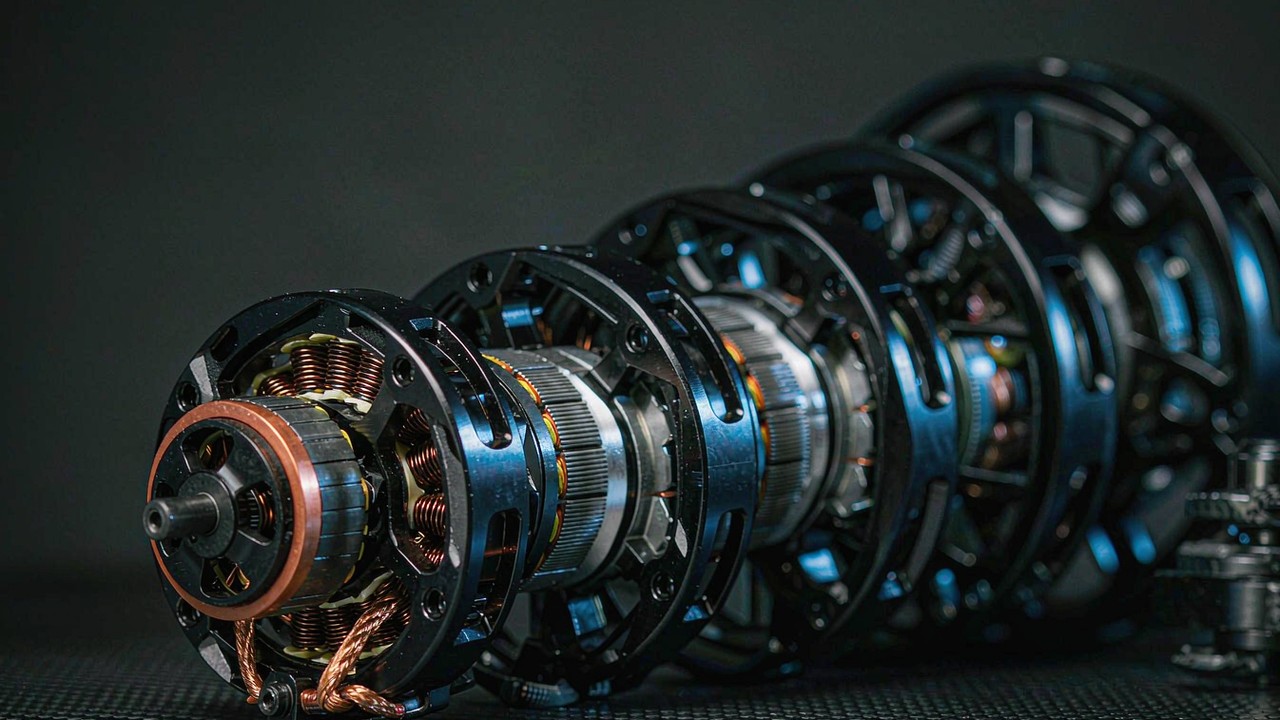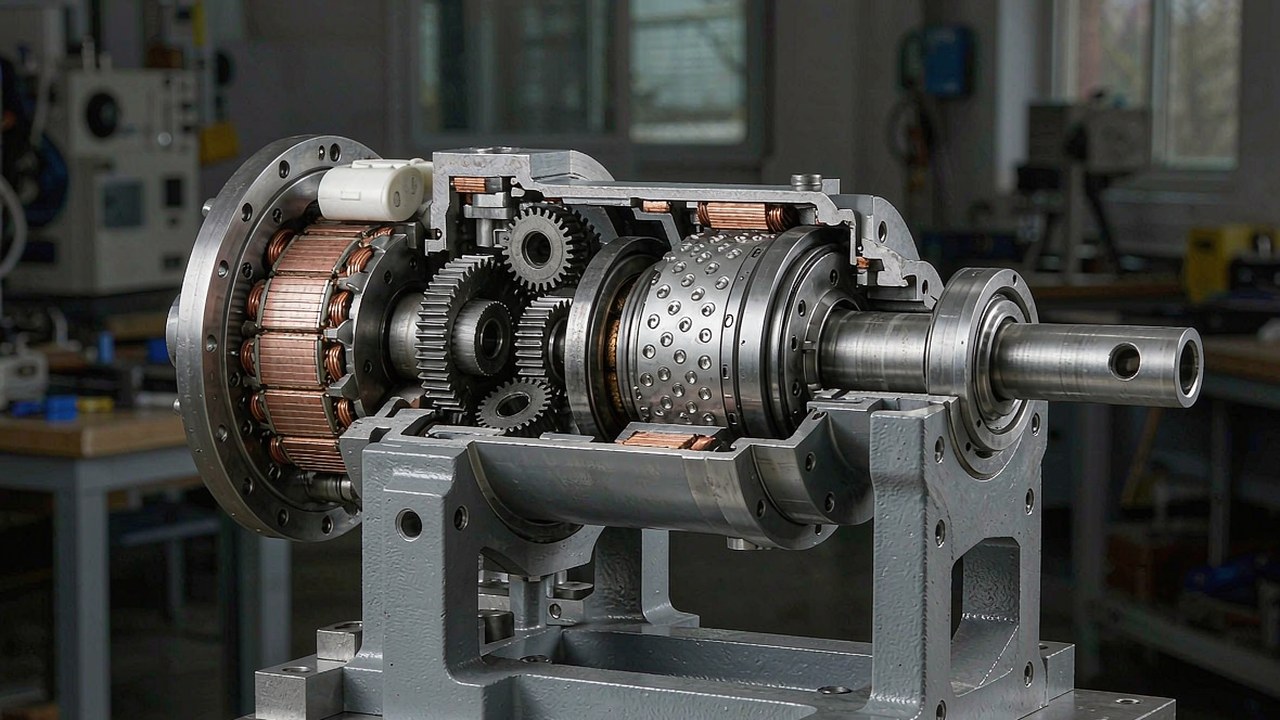
क्वासी डायरेक्ट ड्राइव दो चरम सीमाओं के बीच में बैठता है। डायरेक्ट-ड्राइव मोटर में रोटर और भार के बीच कोई गियर स्टेज नहीं होता, इसलिए टॉर्क-पारदर्शिता और बैकड्राइवेबिलिटी उच्च होती है, लेकिन उपयोगी जोड़-टॉर्क उत्पन्न करने के लिए बड़ी और भारी मोटर चाहिए; उच्च-अनुपात वाला गियरयुक्त एक्चुएटर वही टॉर्क छोटी मोटर से निकालता है, लेकिन यह छिपा देता है कि भार क्या कर रहा है और धकेले जाने का विरोध करता है। क्वासी डायरेक्ट ड्राइव एक्चुएटर कम-अनुपात वाले रिडक्शन स्टेज के साथ बीच का रास्ता लेता है - इस श्रेणी में 8:1 - और यह स्वीकार करता है कि दोनों गुण आदर्श नहीं रहेंगे, इसके बदले जोड़ टॉर्क-स्रोत की तरह व्यवहार करता है और फिर भी संहत रहता है।
इस गाइड में यह शामिल है कि 8:1 का अनुपात वास्तव में क्या बदलता है, कौन-से आँकड़े चुनाव तय करते हैं, और ToBMS की QDD एक्चुएटर श्रेणी में इस समय सूचीबद्ध तीन मॉडल आपस में कैसे तुलना करते हैं। नीचे दिया गया हर आँकड़ा ToBMS उत्पाद डेटा या निर्माता की प्रकाशित विशिष्टता से लिया गया है - इनमें से कोई भी अनुमानित नहीं है।
संक्षिप्त उत्तर
क्वासी डायरेक्ट ड्राइव एक्चुएटर एक एकीकृत जोड़-मॉड्यूल है जो पोज़िशनिंग एक्चुएटर के सामान्य 50:1 से 100:1 के बजाय कम रिडक्शन अनुपात - यहाँ 8:1 - के इर्द-गिर्द बनाया जाता है। कम अनुपात परावर्तित जड़त्व (reflected inertia) और गियर घर्षण को कम रखता है, इसलिए जोड़ इतना टॉर्क-पारदर्शी बना रहता है कि उसे इम्पीडेंस मोड में कमांड किया जा सके, जबकि रिडक्शन मोटर-टॉर्क को उपयोगी आउटपुट में बढ़ा भी देता है। इस श्रेणी के तीनों मॉडल वही 8:1 स्टेज साझा करते हैं, इसलिए मुख्य अंतर आकार, टॉर्क और वोल्टेज में है: एक छोर पर 260 g के बॉडी में 5 Nm रेटेड, दूसरे छोर पर 1400 g के बॉडी में 55 Nm रेटेड।
8:1 अनुपात वास्तव में क्या बदलता है
इस श्रेणी में रिडक्शन अनुपात सबसे निर्णायक आँकड़ा है, और उसके असर को अलग-अलग देखना उपयोगी होता है।
परावर्तित जड़त्व और टॉर्क-पारदर्शिता
परावर्तित जड़त्व आउटपुट की ओर से देखने पर मोटर और गियरबॉक्स का जड़त्व है, और यह मोटे तौर पर अनुपात के वर्ग के हिसाब से बढ़ता है। इसीलिए यह अनुपात दिखने में जितना लगता है उससे कहीं अधिक मायने रखता है: 8:1 का स्टेज 64:1 के स्टेज की तुलना में जड़त्व का बहुत छोटा हिस्सा परावर्तित करता है, इसलिए भार पर आया व्यवधान रोटर तक महसूस होता है और रोटर पर दिया गया टॉर्क-कमांड भार तक पहुँचता है। यही वह गुण है जो जोड़ को केवल स्थिति-अक्ष के रूप में नहीं बल्कि टॉर्क-स्रोत के रूप में नियंत्रित करने योग्य बनाता है, और यही कारण है कि क्वासी डायरेक्ट ड्राइव मॉड्यूल धीमे पोज़िशनिंग स्टेजों के बजाय लेग्ड रोबोट तथा मानव-इंटरैक्शन उपकरणों के लिए निर्दिष्ट किए जाते हैं।
बैकड्राइवेबिलिटी
कम अनुपात आम तौर पर बैकड्राइवेबिलिटी सुधारते हैं क्योंकि रोटर और भार के बीच कम गियर घर्षण तथा कम परावर्तित जड़त्व रहता है। यह कोई गारंटी नहीं है - वास्तविक व्यवहार गियरबॉक्स डिज़ाइन, घर्षण, बैकलैश, ट्रांसमिशन दक्षता, मोटर टॉर्क स्थिरांक, नियंत्रण रणनीति और स्वयं भार पर निर्भर करता है - लेकिन दिशा एक जैसी रहती है, और 8:1 मॉड्यूल को उसी आउटपुट टॉर्क वाली 64:1 इकाई की तुलना में हाथ से धकेलना आम तौर पर आसान होता है। जिस जोड़ को किसी व्यक्ति की गति के साथ ढलना हो, या जिसे सेटअप और रखरखाव के दौरान हिलाना पड़े, उसके लिए यह सुविधा नहीं बल्कि डिज़ाइन-आवश्यकता है।
किसी दिए गए मोटर के लिए टॉर्क
8:1 का स्टेज मोटर-टॉर्क को आठ गुना बढ़ाता है, हानियाँ घटाकर। यह एक साधारण मोटर को उपयोगी जोड़-एक्चुएटर बनाने के लिए पर्याप्त है, लेकिन उच्च-अनुपात वाले स्टेज से बहुत कम है। इसका परिणाम द्रव्यमान के आँकड़ों में दिखता है: 8:1 पर लगातार 55 Nm देने के लिए उसी टॉर्क को 64:1 के स्टेज से देने की तुलना में बड़ी मोटर और इसलिए भारी मॉड्यूल चाहिए। इस श्रेणी में यह सौदा जानबूझकर किया गया है - मॉड्यूल को प्रति किलोग्राम टॉर्क के लिए अनुकूलित नहीं किया गया, बल्कि कामचलाऊ टॉर्क पर नियंत्रणीयता के लिए अनुकूलित किया गया है।
बैकलैश और उसका मूल्य
चूँकि अनुपात कम है, गियर-ट्रेन छोटी रहती है, जिससे चरणों में बैकलैश जमा होने की मात्रा सीमित रहती है। यह इस टोपोलॉजी का संरचनात्मक लाभ है: सिंगल-स्टेज 8:1 रिड्यूसर में खोई हुई गति एक ही मेश की होती है, श्रृंखला में जुड़े कई की नहीं। यह बैकलैश को समाप्त नहीं करता - यहाँ तीनों मॉडलों का प्रकाशित आँकड़ा 9 arcmin है, इसलिए इसे तुलनात्मक मान मानकर निर्माता की डेटाशीट से पुष्टि कर लेनी चाहिए, इससे पहले कि कोई दोहराव-बजट उस पर निर्भर करे। इस अनुपात पर मायने यह रखता है कि सूक्ष्म स्थिति-नियंत्रण और इम्पीडेंस नियंत्रण दोनों व्यावहारिक हैं।
आपूर्ति वोल्टेज, करंट और ऊष्मा
तीनों में से दो मॉडल 48 V पर और एक 24 V पर चलते हैं, पीक करंट 12 से 72 A के बीच। 8:1 पर 55 Nm का आउटपुट टॉर्क पर्याप्त मोटर-टॉर्क और इसलिए पर्याप्त करंट की माँग करता है - AKE90-8 21 A सतत और 72 A पीक के लिए रेटेड है। जिस करंट को तापीय सीमाओं के भीतर टिकाए रखना होता है वह पीक नहीं बल्कि रेटेड टॉर्क है, और लेग्ड रोबोट में यह ड्यूटी-साइकल ही तय करता है कि मॉड्यूल गर्म चलेगा या नहीं: स्थिर मुद्रा थामे हिप जोड़ लैंडिंग सोखने वाले घुटने की तुलना में कहीं कम करंट खींचता है।
वे विशिष्टताएँ जो वास्तव में चुनाव तय करती हैं
तीन मॉडलों के एक ही अनुपात को साझा करने पर अंतर कुछ ही आँकड़ों में सिमट जाते हैं।
रेटेड और पीक टॉर्क
रेटेड टॉर्क सतत रेटिंग है - अर्थात दिए गए परिवेश और माउंटिंग हालात में मॉड्यूल अपनी तापीय सीमाओं के भीतर जो थामे रख सकता है। पीक टॉर्क वह अधिकतम है जो निर्माता परिभाषित परिचालन स्थितियों में निर्दिष्ट करता है, आम तौर पर थोड़े समय के लिए, और यह आउटपुट स्टेज या बेयरिंग की यांत्रिक मज़बूती से नहीं बल्कि वाइंडिंग के तापमान और चुंबकीय मार्जिन से सीमित होता है। कूद-लैंडिंग या टकराव की जाँच इस बात से करनी पड़ती है कि आउटपुट स्टेज कितना झटका झेल सकता है, जो प्रकाशित पीक आँकड़े से अलग प्रश्न है। इस श्रेणी में रेटेड टॉर्क 5 से 55 Nm और पीक 12.5 से 170 Nm तक फैला है, यानी हर आकार पर करीब 2.5 से 3.1 गुना का उछाल।
टॉर्क घनत्व और वह कहाँ बदलता है
टॉर्क घनत्व का अर्थ तभी बनता है जब उसका आधार बताया गया हो। रेटेड आधार पर यहाँ के तीन मॉडल लगभग 19, 21 और 39 Nm/kg पर चलते हैं; पीक आधार पर लगभग 48, 53 और 121 Nm/kg पर। सबसे बड़ा मॉड्यूल दो छोटे मॉड्यूलों की तुलना में लगभग दुगना सघन है - यह वास्तविक अंतर है, पूर्णांकन की गड़बड़ नहीं, और यह श्रेणी के शीर्ष पर अलग मोटर तथा तापीय डिज़ाइन दर्शाता है, न कि उसी मशीन की स्केलिंग।
आउटपुट गति और KV
रेटेड आउटपुट गतियाँ कम हैं - 120 से 180 rpm - जो जोड़-मॉड्यूल का उद्देश्य है, कोई सीमा नहीं। तुलना से पहले रेडियन प्रति सेकंड में दी गई आवश्यकता को आउटपुट rpm में बदल लेना उपयोगी होता है, क्योंकि इन गतियों पर तीनों मॉडलों के बीच अंतर छोटा है: जिस जोड़ को तेज़ी से चलना है वह दूसरी समस्या है, और जिसे भार थामे रखना है वह अलग। KV 30 से 80 तक चलता है, और KV की दृष्टि से सबसे आगे 24 V वाला मॉडल है, जो कम बस वोल्टेज पर तुलनीय आउटपुट गति तक पहुँचने के अनुरूप है।
तीन क्वासी डायरेक्ट ड्राइव एक्चुएटरों की तुलना
यह तालिका QDD एक्चुएटर श्रेणी में इस समय सूचीबद्ध एकीकृत मॉड्यूलों को समेटती है, हल्के से भारी के क्रम में।
| मॉडल | न्यूनीकरण अनुपात | रेटेड टॉर्क | पीक टॉर्क | रेटेड वोल्टेज | बैकलैश | वजन |
|---|---|---|---|---|---|---|
| AKE60-8 KV80 | 8:1 | 5 Nm | 12.5 Nm | 24 V | 9 | 260 g |
| AKE80-8 KV30 | 8:1 | 12 Nm | 30 Nm | 48 V | 9 | 570 g |
| AKE90-8 KV35 | 8:1 | 55 Nm | 170 Nm | 48 V | 9 | 1400 g |
निर्माता द्वारा प्रकाशित रिडक्शन अनुपात, रेटेड और पीक टॉर्क, आपूर्ति वोल्टेज, बैकलैश तथा द्रव्यमान। बैकलैश का स्तंभ मान को arcmin में बताता है; इसे तुलनात्मक मान के रूप में पढ़ा जाना चाहिए और दोहराव-बजट में उपयोग करने से पहले निर्माता की डेटाशीट से पुष्टि कर लेनी चाहिए।
तीनों एक ही अनुपात और वही दर्ज बैकलैश मान साझा करते हैं, जिसका अर्थ है कि यह श्रृंखला तीन अलग इंजीनियरिंग समझौतों की नहीं बल्कि एक ही डिज़ाइन की तीन आकारों में स्केलिंग है। जो बदलता है वह काफी है: सबसे छोटे से सबसे बड़े तक 5.4 गुना द्रव्यमान-वृद्धि सतत टॉर्क में 11 गुना वृद्धि दिलाती है। इसे दूसरी दिशा से पढ़ें तो रेटेड आधार पर AKE90-8, AKE60-8 की तुलना में लगभग दुगना टॉर्क-सघन है। AKE60-8 और AKE80-8 के बीच का अंतर अधिक संयत है - 5 से 12 Nm के लिए 260 g से 570 g - और जब जोड़ का डिज़ाइन सीमा पर हो, तब सबसे अधिक तुलना इन्हीं दोनों की होती है।
करंट के आँकड़े भी वही पैटर्न दिखाते हैं, बस और स्पष्ट रूप में। AKE60-8 और AKE80-8 दोनों 4.8 A सतत और 12 A पीक के लिए रेटेड हैं, जो दुगने टॉर्क-अंतर के बावजूद एक चौंकाने वाला संयोग है: छोटा मॉड्यूल उसी करंट से 5 Nm रेटेड तक पहुँचता है और बड़ा 12 Nm तक। यह कम KV वाइंडिंग तथा बड़े रोटर का साझा हस्ताक्षर है, जो टॉर्क-प्रति-एम्पीयर वक्र पर अलग बिंदु पर काम कर रहे हैं, और यह ठीक वही विवरण है जो तब मायने रखता है जब ड्राइवर और पावर वितरण डिज़ाइन में किसी अन्य मॉड्यूल द्वारा पहले ही तय हो चुके हों।
AKE60-8 KV80: 260 g में 5 Nm
इस श्रेणी का सबसे छोटा मॉड्यूल AKE60-8 KV80 है: 260 g, 14 पोल-पेयर वाली इकाई जो 24 V पर 8:1 प्लेनेटरी स्टेज के ज़रिए 5 Nm रेटेड और 12.5 Nm पीक टॉर्क देती है, 180 rpm रेटेड आउटपुट गति तथा 4.8 A रेटेड / 12 A पीक करंट के साथ। इसका ToBMS परिचय इसे संहत ह्यूमनॉइड और एक्सोस्केलेटन जोड़ों के लिए रखता है, जहाँ कच्चे आउटपुट से अधिक कम जड़त्व और अनुरूपता मायने रखती है।
24 V की रेटिंग उल्लेखनीय विशिष्टता क्यों है
ऐसी श्रेणी में 8:1 मॉड्यूल को 24 V बस पर चलाना जानबूझकर लिया गया निर्णय है जहाँ बड़ी इकाइयाँ 48 V का उपयोग करती हैं। इससे छोटा जोड़ किसी संहत रोबोट के बाकी हिस्से की उसी पावर आर्किटेक्चर में रहता है, जो तब मायने रखता है जब किसी पहनने योग्य उपकरण को एक ही बैटरी पैक और एक ही वितरण बोर्ड से चलना हो। कीमत करंट में चुकानी पड़ती है: उसी आउटपुट टॉर्क पर 24 V मॉड्यूल 48 V वाले से अधिक करंट खींचता है, इसलिए ड्राइवर और केबलिंग उसी हिसाब से निर्दिष्ट करने पड़ते हैं। हल्के एक्सोस्केलेटन जोड़ के लिए, जहाँ मॉड्यूल कई में से एक है, यह आम तौर पर स्वीकार्य सौदा है; भारी सतत भार वाले जोड़ के लिए यह नहीं है।
AKE80-8 KV30: श्रेणी का मध्य
एक्सोस्केलेटन और लेग्ड-जोड़ कार्यों के लिए सबसे अधिक उद्धृत मॉड्यूल AKE80-8 KV30 है: 570 g में वही 8:1 स्टेज के ज़रिए 12 Nm रेटेड और 30 Nm पीक टॉर्क, 48 V पर, 150 rpm रेटेड आउटपुट गति तथा 4.8 A रेटेड / 12 A पीक करंट के साथ। इसके 21 पोल-पेयर इस श्रेणी में इनसे अधिक किसी के नहीं हैं और ये AKE90-8 के साथ साझा हैं, तथा इसका ToBMS परिचय एक्सोस्केलेटन, पुनर्वास रोबोट और लेग्ड जोड़ों की ओर संकेत करता है - वे तीन कार्य जहाँ जोड़ को इतना मज़बूत होना चाहिए कि वह किसी व्यक्ति या मशीन को उठा सके, और इतना अनुरूप कि उसके आसपास सुरक्षित रहे।
अतिरिक्त द्रव्यमान कहाँ कुछ दिलाता है
AKE60-8 से AKE80-8 तक द्रव्यमान दुगना करने पर सतत टॉर्क दुगने से अधिक बढ़ जाता है जबकि करंट रेटिंग वही रहती है, जिससे इस जोड़ी में यह प्रति एम्पीयर अधिक कुशल मॉड्यूल बन जाता है - पहनने योग्य उपकरण पर यह अर्थपूर्ण अंतर है, जहाँ बैटरी का द्रव्यमान उपयोगकर्ता उठाता है। 48 V बस भी किसी दिए गए टॉर्क के लिए आवश्यक करंट घटा देती है, इसलिए मॉड्यूल को बड़े AKE90-8 के इर्द-गिर्द बनी वितरण आर्किटेक्चर में जोड़ना आसान हो जाता है। जहाँ रोबोट जोड़ों के आकार के हिसाब से मॉड्यूल मिलाता है, वहाँ पूरी श्रृंखला में 48 V बस और वही नियंत्रण इंटरफ़ेस साझा करना छोटी इकाई की थोड़ी-सी द्रव्यमान-बचत से अधिक मूल्यवान होता है।
निर्माता की फ़ुटेज, जिसमें AKE80-8 और AKE60-8 क्वासी डायरेक्ट ड्राइव मॉड्यूल संहत जोड़ों को चला रहे हैं। चूँकि इस वर्ग का पूरा आधार संख्याओं के बजाय व्यवहार है - कम परावर्तित जड़त्व और बैकड्राइवेबिलिटी - मॉड्यूल भार पर कैसे प्रतिक्रिया देते हैं, यह देखना अकेले टॉर्क आँकड़ों से अधिक जानकारी देता है।
ToBMS वीडियो पृष्ठYouTube पर देखेंAKE90-8 KV35: 1400 g पर 55 Nm रेटेड
इस श्रेणी का सबसे बड़ा मॉड्यूल AKE90-8 KV35 है और यह वही है जिसमें क्वासी डायरेक्ट ड्राइव का विचार सबसे आगे तक ले जाया गया है: 48 V पर 8:1 स्टेज के ज़रिए 55 Nm रेटेड और 170 Nm पीक टॉर्क, 1400 g तथा 21 पोल-पेयर के बॉडी में, 21 A रेटेड और 72 A पीक करंट तथा 120 rpm रेटेड आउटपुट गति के साथ। इसका ToBMS परिचय ह्यूमनॉइड पैरों, एक्सोस्केलेटन और उच्च-गतिशील जोड़-मॉड्यूलों को लक्षित करता है।
8:1 पर 55 Nm का व्यवहार में क्या अर्थ है
उच्च-अनुपात गियरबॉक्स के बिना लगातार 55 Nm देने के लिए रोटर पर लगभग 7 Nm उत्पन्न करने वाली मोटर चाहिए, इसीलिए यह मॉड्यूल 1400 g का है और इसकी रेटेड करंट 21 A है। इसका फल यह है कि हिप या घुटने का जोड़ उस परावर्तित जड़त्व के एक छोटे हिस्से के साथ टॉर्क-नियंत्रित किया जा सकता है जो 50:1 मॉड्यूल प्रस्तुत करता, और वह इतना बैकड्राइवेबल भी बना रहता है कि अनुरूप रहे - यही दो गुण लेग्ड लोकोमोशन और मानव-इंटरैक्शन को व्यावहारिक बनाते हैं। 72 A का पीक करंट इसी सिक्के का दूसरा पहलू है: इस पैमाने पर ड्राइवर, कनेक्टर और केबल का क्रॉस-सेक्शन डिज़ाइन का उतना ही हिस्सा हैं जितना मॉड्यूल स्वयं, और आकार तय करते समय पीक आँकड़े को ही जगह देनी पड़ती है, भले ही ड्यूटी उस तक शायद ही पहुँचे।
यह श्रृंखला में घनत्व के मामले में क्यों आगे है
लगभग 39 Nm/kg रेटेड और 121 Nm/kg पीक पर AKE90-8 दो छोटे मॉड्यूलों की तुलना में करीब दुगना टॉर्क घनत्व रखता है। यह स्केलिंग की गड़बड़ नहीं है: बड़ी रोटर त्रिज्या प्रति इकाई चुंबक तथा वाइंडिंग द्रव्यमान अधिक टॉर्क देती है, इसीलिए डायरेक्ट-ड्राइव और कम-अनुपात वाली मशीनों को आकार से अनुपात में अधिक लाभ मिलता है। यही असर व्यापक प्लेटफ़ॉर्म डेटा में भी दिखता है - डायरेक्ट-ड्राइव जिम्बल मोटरें और बड़े फ़्रेमलेस किट वही प्रवृत्ति दिखाते हैं - और इसीलिए जब जोड़-टॉर्क की आवश्यकता श्रेणी के ऊपरी छोर पर हो, तब दो छोटे मॉड्यूलों के बजाय एक बड़ा मॉड्यूल अक्सर बेहतर इंजीनियरिंग विकल्प होता है।
क्वासी डायरेक्ट ड्राइव एक्चुएटर कहाँ उपयोग होते हैं
ToBMS पर तीनों मॉड्यूल एक ही चार अनुप्रयोगों से जुड़े हैं, जो उनके इच्छित कार्य के बारे में स्पष्ट कथन है।
लेग्ड मशीनें और पहनने योग्य रोबोटिक्स
ह्यूमनॉइड रोबोट, क्वाड्रुपेड रोबोट और एक्सोस्केलेटन सभी जोड़ों से होकर टकराव-भार भेजते हैं और चाहते हैं कि मशीन उन्हें झेले या उनके साथ ढले, न कि उनका विरोध करे। कम परावर्तित जड़त्व और बैकड्राइवेबिलिटी यही संभव बनाते हैं, और इसीलिए यह वर्ग उच्च-अनुपात वाले जोड़-मॉड्यूलों से अलग मौजूद है।
पुनर्वास और जोड़-मॉड्यूल
पुनर्वास रोबोट और जोड़-मॉड्यूल एक दूसरी आवश्यकता जोड़ते हैं: जोड़ किसी व्यक्ति के अंग को चलाता है, इसलिए टॉर्क नियंत्रण अनुमेय होना चाहिए और बैकलैश इतना कम कि स्थिति-कमांड दोहराने योग्य रहें। जहाँ जोड़ को कठोर होकर लंबे समय तक गुरुत्व के विरुद्ध मुद्रा थामे रखना है, वहाँ उच्च-अनुपात वाला मॉड्यूल आम तौर पर बेहतर साधन होता है, और रोबोटिक एक्चुएटर श्रेणी श्रृंखला के उस छोर को समेटती है।
चयन हेतु जाँच-सूची
क्वासी डायरेक्ट ड्राइव मॉड्यूल टॉर्क के साथ-साथ व्यवहार के लिए भी निर्दिष्ट किए जाते हैं, इसलिए यह जाँच-सूची पोज़िशनिंग एक्चुएटर की तुलना में छोटी है और सवाल तीखे हैं।
व्यवहार और ड्यूटी
- यह तय किया जाता है कि जोड़ को टॉर्क-नियंत्रित होना है या केवल स्थिति-नियंत्रित। यदि इम्पीडेंस नियंत्रण आवश्यक है, तो कम-अनुपात वाला मॉड्यूल विकल्प नहीं बल्कि प्रारंभिक बिंदु है।
- सबसे प्रतिकूल आउटपुट टॉर्क की गणना करके उसकी जाँच पीक टॉर्क के विरुद्ध मार्जिन सहित की जाती है, और फिर अलग से पुष्टि की जाती है कि आउटपुट स्टेज कितना झटका झेल सकता है।
- वास्तविक ड्यूटी-साइकल के लिए सतत टॉर्क का अनुमान लगाया जाता है - स्थिर मुद्रा थामे हिप का भार-मामला लैंडिंग सोखने वाले घुटने से अलग है - और उसकी तुलना माउंटिंग हालात में मॉड्यूल की तापीय सीमाओं के भीतर रेटेड टॉर्क से की जाती है।
- मॉड्यूलों की तुलना से पहले आवश्यक जोड़-गति को आउटपुट rpm में बदला जाता है; 120 से 180 rpm रेटेड पर तीनों मॉडल अपने टॉर्क आँकड़ों से जितना लगता है उससे अधिक पास हैं।
मेकैनिक्स और एकीकरण
- बैकलैश का बजट तय करके निर्माता के आँकड़े की पुष्टि उसकी डेटाशीट से की जाती है, इसलिए दोहराव-बजट उस पर निर्भर करने से पहले यह पुष्टि कर लेनी चाहिए।
- द्रव्यमान की जाँच कीनेमैटिक श्रृंखला में मॉड्यूल की स्थिति के विरुद्ध की जाती है; दूरस्थ लिंक पर लगा 1400 g का मॉड्यूल हर ऊपरी जोड़ को ढोना पड़ता है।
- आपूर्ति वोल्टेज की पुष्टि रोबोट की बस के विरुद्ध, और रेटेड तथा पीक करंट की पुष्टि ड्राइवर तथा पावर वितरण के विरुद्ध की जाती है।
- जोड़ का डिज़ाइन तय होने से पहले माउंटिंग पैटर्न, कनेक्टर प्रकार और केबल रूटिंग की जाँच की जाती है।
अक्सर पूछे जाने वाले प्रश्न
Q"क्वासी डायरेक्ट ड्राइव" का अर्थ क्या है?
यह ऐसे एक्चुएटर को दर्शाता है जो कम रिडक्शन अनुपात का उपयोग करता है - इस श्रेणी में 8:1, जबकि सामान्य पोज़िशनिंग एक्चुएटर में 50:1 से 100:1 - ताकि परावर्तित जड़त्व और गियर घर्षण इतने कम रहें कि जोड़ टॉर्क-पारदर्शी बना रहे, और साथ ही मोटर-टॉर्क उपयोगी आउटपुट में बढ़ भी जाए। यह डायरेक्ट ड्राइव नहीं है, क्योंकि एक गियर स्टेज मौजूद है और वह कुछ बैकलैश तथा घर्षण लाता भी है। मायने यह रखता है कि स्टेज इतना छोटा है कि जोड़ केवल स्थिति-अक्ष की तरह नहीं बल्कि टॉर्क-स्रोत की तरह भी व्यवहार करता रहता है, और लेग्ड रोबोट तथा मानव-इंटरैक्शन उपकरणों को यही चाहिए।
Qअधिक अनुपात के बजाय 8:1 क्यों?
क्योंकि परावर्तित जड़त्व मोटे तौर पर अनुपात के वर्ग के हिसाब से बढ़ता है। 8:1 का स्टेज 64:1 के स्टेज की तुलना में जड़त्व का बहुत छोटा हिस्सा प्रस्तुत करता है, इसलिए कंट्रोलर गियरबॉक्स से जूझने के बजाय भार पर टॉर्क महसूस और कमांड कर सकता है, और जोड़ बैकड्राइवेबल बना रहता है। कीमत द्रव्यमान-दक्षता में चुकानी पड़ती है: 8:1 पर 55 Nm उत्पन्न करने के लिए बड़ी, भारी मोटर चाहिए, और इसीलिए AKE90-8 का द्रव्यमान 1400 g है, जबकि वही टॉर्क उच्च-अनुपात वाला मॉड्यूल कहीं हल्के पैकेज से दे सकता। चुनाव नियंत्रणीयता और प्रति किलोग्राम टॉर्क के बीच है।
Qक्या पीक टॉर्क को लगातार थामे रखा जा सकता है?
नहीं। पीक टॉर्क परिभाषित परिचालन स्थितियों में निर्दिष्ट अधिकतम आउटपुट टॉर्क है, आम तौर पर थोड़े समय के लिए, और यह यांत्रिक मज़बूती से नहीं बल्कि वाइंडिंग तथा चुंबक के तापमान से सीमित होता है। सतत ड्यूटी का आकार मॉड्यूल के माउंटिंग हालात में तापीय सीमाओं के भीतर रेटेड टॉर्क के हिसाब से तय करना पड़ता है। इस श्रेणी में इसका अर्थ 12.5, 30 और 170 Nm के बजाय 5, 12 और 55 Nm सतत है - और लेग्ड रोबोट पर ड्यूटी-साइकल यह भी तय करता है कि मॉड्यूल सही आँकड़े के आधार पर छाँटा जा रहा है या नहीं, क्योंकि मुद्रा थामे जोड़ लैंडिंग सोखने वाले जोड़ की तुलना में कहीं कम करंट खींचता है।
Qक्या इन मॉड्यूलों में बैकलैश होता है?
हाँ, हालाँकि बहु-चरणीय उच्च-अनुपात रिड्यूसर की तुलना में कम जमा होता है, क्योंकि 8:1 की ट्रेन छोटी होती है - आम तौर पर श्रृंखला में कई की नहीं बल्कि एक ही मेश। यहाँ तीनों मॉडलों का प्रकाशित आँकड़ा 9 arcmin है, इसलिए इसे केवल तुलनात्मक मान मानना चाहिए। जिस भी डिज़ाइन में स्थिति की दोहराव-क्षमता मायने रखती है, उसके लिए निर्माता की डेटाशीट से आँकड़ा पुष्ट करना चाहिए, और यह भी पूछना चाहिए कि वह आउटपुट शाफ़्ट का है या नहीं, भार सहित मापा गया या बिना भार, और नई इकाई का है या रन-इन के बाद का।
Q24 V या 48 V मॉड्यूल में कौन-सा चुना जाए?
रोबोट की पावर आर्किटेक्चर का अनुसरण किया जाता है। AKE60-8 24 V पर चलता है और बाकी दो 48 V पर, और उसी आउटपुट टॉर्क पर 24 V मॉड्यूल अधिक करंट खींचता है, जिससे ड्राइवर और केबल की विशिष्टता ऊपर चली जाती है। उस संहत पहनने योग्य उपकरण पर जहाँ पूरा सिस्टम एक ही छोटा पैक साझा करता है, 24 V सबसे सरल उत्तर हो सकता है; जिस रोबोट में पहले से 48 V बस मौजूद है, वहाँ कम करंट और साझा आर्किटेक्चर आम तौर पर छोटे मॉड्यूल तथा AKE80-8 के बीच के 310 g द्रव्यमान-अंतर से अधिक भारी होते हैं।
Qउच्च-अनुपात एक्चुएटर कब बेहतर विकल्प होता है?
जब जोड़ को लंबे समय तक गुरुत्व के विरुद्ध भारी भार थामे रखना हो और उसे इधर-उधर धकेलने की आवश्यकता न हो। उच्च-अनुपात मॉड्यूल प्रति किलोग्राम कहीं अधिक आउटपुट टॉर्क देता है, और इसीलिए रोबोटिक एक्चुएटर श्रेणी के मॉड्यूल 1.5 kg से कम द्रव्यमान से 200 से अधिक न्यूटन-मीटर पहुँचते हैं। सौदा यह है कि परावर्तित जड़त्व और गियर घर्षण बढ़ जाते हैं, इसलिए जोड़ कम टॉर्क-पारदर्शी और धकेलने में कठिन हो जाता है। जो हिप तथा घुटने के अक्ष अधिकतर मुद्रा थामे रहते हैं, या औद्योगिक उपकरणों में भार थामने वाले अक्ष, अक्सर इस श्रेणी के बजाय उसी ओर आते हैं।
आधिकारिक संसाधन
CubeMars AKE क्वासी डायरेक्ट ड्राइव श्रृंखला को समेटती एक पूरी उत्पाद सूचना प्रकाशित करता है, और हर मॉडल का एक आधिकारिक उत्पाद पृष्ठ है जिसमें उसकी पूरी विशिष्टता, ड्रॉइंग और नियंत्रण दस्तावेज़ शामिल हैं - उदाहरण के लिए क्वासी डायरेक्ट ड्राइव एक्चुएटर श्रृंखला। बैकलैश आँकड़ों, तापीय रेटिंग और फ़र्मवेयर के लिए निर्माता ही विश्वसनीय स्रोत बना रहता है; ToBMS खोज-योग्य तथा तुलना-योग्य डिस्कवरी परत बनाए रखता है।
आगे का मार्ग
यदि लक्ष्य शोध नहीं बल्कि संभावित मॉडलों की छाँट है, तो प्लेटफ़ॉर्म के तीन उपकरण क्रम से यह काम कर देते हैं। पूरी QDD एक्चुएटर श्रेणी देखकर हर मॉडल और विशिष्टता साथ-साथ देखी जा सकती है, चयन में टॉर्क, वोल्टेज और द्रव्यमान के आधार पर उम्मीदवार छाँटे जा सकते हैं, और फिर उत्पाद तुलना में उन्हें एक-दूसरे के सामने रखा जा सकता है। जहाँ जोड़ को अनुरूप होने के बजाय कठोर होकर भारी भार थामे रखना है, वहाँ रोबोटिक एक्चुएटर श्रेणी उच्च-अनुपात वाला विकल्प समेटती है, और जहाँ जोड़ नंगे स्टेटर तथा रोटर के इर्द-गिर्द बनाया जाता है वहाँ फ्रेमलेस टॉर्क मोटर प्रारंभिक बिंदु है।
संक्षेप में, क्वासी डायरेक्ट ड्राइव तब चुना जाता है जब जोड़ को टॉर्क-नियंत्रित या बैकड्राइवेबल होना है, रेटेड टॉर्क का आकार ड्यूटी-साइकल के हिसाब से और पीक टॉर्क का आकार क्षणिक स्थिति के हिसाब से तय किया जाता है, आपूर्ति वोल्टेज की पुष्टि रोबोट की बस के विरुद्ध की जाती है, और बैकलैश के आँकड़े को एक ही इकाई में जाँचा जाता है, इससे पहले कि कोई दोहराव-बजट उस पर निर्भर करे। बाकी सब कुछ - कनेक्टर, नियंत्रण मोड, माउंटिंग - इन चारों से निकलता है।