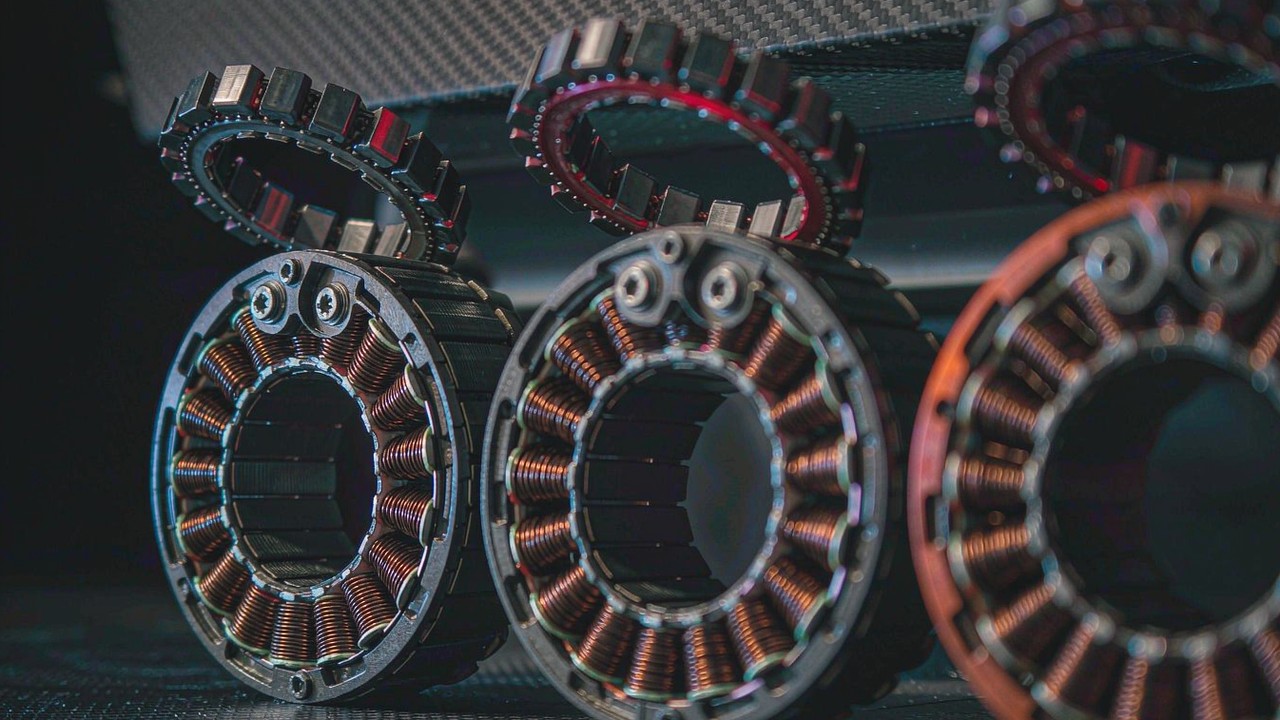
48 V बस किसी रोबोटिक एक्चुएटर को अधिक शक्तिशाली नहीं बनाती। इस प्लेटफ़ॉर्म पर रखे CubeMars मॉड्यूलों में, जो भी अभिलेख 24 V और 48 V दोनों रेटिंग प्रकाशित करता है, वह दोनों के लिए वही रेटेड टॉर्क और वही रेटेड धारा दर्ज करता है, और केवल गति के स्तंभ में बँटता है, जहाँ 48 V का आँकड़ा 24 V के लगभग दुगना है। यही एक पैटर्न पूरे विषय को नए सिरे से व्यवस्थित कर देता है। 48 V बस एक मशीन-स्तरीय विद्युत निर्णय है, यह जो देती है वह टॉर्क के बजाय गति और बस-धारा की गुंजाइश है, और यह तय करने वाली बाध्यताएँ कि इसका उपयोग संभव है भी या नहीं, एक्चुएटर के बाहर - ड्राइवर, बैटरी पैक और हार्नेस में - बैठती हैं। रोबोटिक एक्चुएटर तथा QDD एक्चुएटर श्रेणियों में वर्तमान में सूचीबद्ध इक्कीस एकीकृत एक्चुएटरों में से सोलह 48 V बस स्वीकार करते हैं, और जो पाँच अभिलेख ऐसा नहीं करते वे 24 V तक सीमित हैं। यह मार्गदर्शिका बताती है कि कौन-से मॉडल संगत हैं, अधिक बस किसी जोड़ में क्या बदलती है, लाभ कहाँ रुक जाता है, और आसपास का तंत्र इसके इर्द-गिर्द किस प्रकार डिज़ाइन किया जाना चाहिए।
त्वरित उत्तर
इस प्लेटफ़ॉर्म पर वर्तमान में सूचीबद्ध इक्कीस एकीकृत एक्चुएटरों में से सोलह 48 V बस स्वीकार करते हैं, जो दो उत्पाद श्रेणियों में फैले हैं। CubeMars अभिलेखों में, दोहरी रेटिंग वाले मॉड्यूल को 48 V पर चलाने से गति की ऊपरी सीमा 24 V के आँकड़े के लगभग दुगनी हो जाती है और रेटेड टॉर्क, पीक टॉर्क तथा रेटेड धारा अपरिवर्तित रहते हैं, क्योंकि टॉर्क वाइंडिंग की धारा से तय होता है और वाइंडिंग समान टॉर्क के लिए दोनों हालतों में वही धारा लेती है। अधिक बस जो भी देती है वह गति दायरे के ऊपरी सिरे पर गुंजाइश है, जहाँ अन्यथा बैक-EMF सीमित कर देता कि ड्राइवर कितनी धारा दे सकता है। जो वह नहीं देती वह सतत टॉर्क है, क्योंकि वह आँकड़ा वाइंडिंग के तापीय पथ और ड्यूटी साइकिल से बँधा होता है। बाध्यताएँ मॉड्यूल-स्तरीय नहीं बल्कि तंत्र-स्तरीय हैं: ड्राइवर की अपनी इनपुट विंडो, मंदन के दौरान लौटाई गई ऊर्जा के अवशोषण का तरीक़ा, इन्सुलेशन तथा कनेक्टर की प्रथा, और बस को आपूर्ति करने वाली पैक, चार्जर तथा बैटरी प्रबंधन व्यवस्था। नीचे के अनुभाग इसी क्रम का अनुसरण करते हैं: एक्चुएटर के भीतर क्या बदलता है, वह परिवर्तन किस लायक़ है, उसे समेटने की क़ीमत क्या है, कौन-से मॉडल प्रभावित हैं, और किसी जोड़ के साथ एक को कैसे मिलाया जाए।
48 V रोबोटिक एक्चुएटर के भीतर वास्तव में क्या बदलती है
बस एक्चुएटर का गुण नहीं है। वह मशीन का गुण है, और मॉड्यूल उसके भारों में से एक है। किसी 48 V रोबोटिक एक्चुएटर अभिलेख को ठीक से पढ़ने का अर्थ है निर्माता द्वारा प्रकाशित उन दो स्तंभों को अलग करना, जो वह तब देता है जब कोई मॉडल एक से अधिक बस का समर्थन करता हो, और इस बात में सटीक होना कि बस बदलने पर कौन-से आँकड़े हिलते हैं। मोटर, न्यूनीकरण चरण, ड्राइवर तथा फ़ीडबैक को समेकित करने वाले एकीकृत मॉड्यूल के लिए, यह बँटवारा पहली नज़र में लगने से कहीं संकरा होता है।
बस मॉड्यूल के बाहर चुनी जाती है
एक रोबोटिक एक्चुएटर एक DC बस तथा एक नियंत्रण इंटरफ़ेस देखता है। न्यूनीकरण अनुपात, बेयरिंग व्यवस्था, आयाम या माउंटिंग पैटर्न में कुछ भी इस पर निर्भर नहीं करता कि वह बस 48 V पर बैठती है या किसी निचले स्तर पर। बस जो तय करती है वह ड्राइवर को उपलब्ध वोल्टेज है, और ड्राइवर के माध्यम से वह वह गति तय करती है जिस पर दी गई धारा अब भी वाइंडिंग में डाली जा सकती है। इसलिए यह चुनाव मशीन के आर्किटेक्ट का है, पैक टोपोलॉजी, चार्जर के चयन तथा उस आवरण के तापीय बजट के साथ जिसमें मॉड्यूल बैठेगा। दो बस रेटिंग प्रकाशित करने वाली एक्चुएटर डेटाशीट दो उत्पाद नहीं दे रही; वह एक ही उत्पाद को दो परिचालन बिंदुओं पर बता रही है।
एक बस, दो प्रकाशित रेटिंग: 24/48 V अभिलेख का अर्थ
यहाँ वर्तमान में सूचीबद्ध एकीकृत एक्चुएटरों में से पाँच पर एकल के बजाय दोहरी बस रेटिंग है: AK10-9 V2.0 KV60, AK60-6 V3.0 KV80, AK70-10 KV100, AK80-64 KV80 तथा AKA60-6 KV80। उनके अभिलेख दो रेटेड गतियाँ और दो नो-लोड गतियाँ प्रकाशित करते हैं, जो स्लैश से अलग की गई हैं, और हर मामले में यह युग्म पहले 24 V का आँकड़ा और फिर 48 V का आँकड़ा है। वही अभिलेख एक ही रेटेड टॉर्क, एक ही रेटेड धारा तथा एक ही पीक टॉर्क प्रकाशित करते हैं। यह असमानता विनिर्देश तालिका की एक पंक्ति में पूरी कहानी है: मॉड्यूल जो विद्युत कार्य करता है वह धारा का फलन है, और दिए गए टॉर्क के लिए आवश्यक धारा बस के साथ नहीं बदलती।
दोहरी रेटिंग केवल आयु या संस्करण का मामला नहीं है। बाद का संस्करण AK10-9 V3.0 KV60 एकल 48 V रेटिंग प्रकाशित करता है, जबकि पहले का AK10-9 V2.0 KV60 दोनों रखता है। बाद का संस्करण थोड़े कम द्रव्यमान पर अधिक पीक टॉर्क भी प्रकाशित करता है, 48 Nm के विरुद्ध 53 Nm। बस समर्थन और यांत्रिक संस्करण अभिलेख से पढ़े जाने चाहिए, न कि मॉडल संख्या से अनुमान लगाए जाने चाहिए।
गति का स्तंभ बँटता है, टॉर्क और धारा यथावत रहते हैं
प्रकाशित युग्म इतने सुसंगत हैं कि इस प्रभाव को प्रभाव के बजाय नियम के रूप में बताया जा सके। AK10-9 V2.0 KV60 24 V पर 109 rpm और 48 V पर 228 rpm पर रेटेड है, जिसकी नो-लोड गतियाँ 160 rpm तथा 320 rpm हैं। AK70-10 KV100 रेटेड में 148 rpm से 310 rpm तक, और नो-लोड में 240 rpm से 480 rpm तक जाता है। AK80-64 KV80, जो 64:1 इकाई है, रेटेड में 23 rpm से 48 rpm तक तथा नो-लोड में 37 rpm से 75 rpm तक जाता है। AKA60-6 KV80 रेटेड में 200 rpm से 400 rpm तक और नो-लोड में 320 rpm से 640 rpm तक दुगना हो जाता है, तथा AK60-6 V3.0 KV80 233 rpm से 490 rpm तक और 320 rpm से 640 rpm तक। पाँचों में, 48 V का आँकड़ा रेटेड और नो-लोड, दोनों बिंदुओं पर 24 V के आँकड़े का लगभग दो से लगभग दो दशमलव एक गुना के बीच बैठता है।
इसके विपरीत, पाँचों में से कोई भी दो स्तंभों के बीच अपना रेटेड टॉर्क, अपना पीक टॉर्क या अपनी रेटेड धारा नहीं बदलता। AK60-6 V3.0 KV80 दोनों बसों पर 3 Nm तथा 3.8 A पर रेटेड है और दोनों पर 9 Nm तक पहुँचता है; पीक धारा का युग्म 10.3 A तथा 11.2 A है, जो इतना नज़दीक है कि छोटा अंतर भिन्न वाइंडिंग सीमा से अधिक संभवतः मापन या पूर्णांकन की परिपाटी है। व्यावहारिक परिणाम यह है कि वाइंडिंग किसी भी बस पर दिए गए टॉर्क पर वही ऊष्मा खोती है, प्रति न्यूटन-मीटर ताँबे की हानि अपरिवर्तित रहती है, और इसलिए सतत टॉर्क पर तापीय सीमा समान होती है। जो कोई अपेक्षा करे कि 48 V बस उसी मॉड्यूल से अधिक सतत टॉर्क खोल देगी, वह ग़लत स्तंभ पढ़ रहा है।
क्या नहीं हिलता: न्यूनीकरण अनुपात और आयाम
बस वोल्टेज यांत्रिक अभिलेख को भी अछूता छोड़ देती है। एक 48 V रोबोटिक एक्चुएटर का न्यूनीकरण अनुपात, बैकलैश वर्ग, बाहरी व्यास, स्टैक लंबाई तथा द्रव्यमान वही होते हैं जो उसी मॉड्यूल को निचली बस पर चलाने पर होते हैं, क्योंकि इनमें से कोई भी राशि विद्युत-संदर्भित नहीं है। AK80-8 KV60 बस निर्णय के दोनों ओर 8:1 तथा 98 mm गुणा 43.9 mm पर ही रहता है। AKH70-48 V1.0 KV41 90 mm व्यास और 81.5 mm लंबे शरीर के भीतर 48:1 पर ही रहता है। यह डिज़ाइन के क्रम के लिए मायने रखता है: पैक टोपोलॉजी तय होने से पहले आयाम और अनुपात तय किए जा सकते हैं, और बाद में 24 V से 48 V की ओर जाने पर यांत्रिक डिज़ाइन फिर से नहीं खुलता।
48 V बस पर रोबोटिक एक्चुएटर चलाने के प्रदर्शन लाभ
अधिक बस का लाभ अक्सर दक्षता के रूप में बताया जाता है, और यह चित्रण छिपा देता है कि लाभ वास्तव में कहाँ प्रकट होता है। एकीकृत मॉड्यूल में वाइंडिंग की धारा वह टॉर्क तय करता है जिसे जोड़ से उत्पन्न करने को कहा जाता है, और न्यूनीकरण चरण तथा ड्राइवर उस वाइंडिंग और बस के बीच बैठते हैं। बस जो नियंत्रित करती है वह वह गति है जिस पर आवश्यक धारा अब भी धकेली जा सकती है, और यह कि दी गई यांत्रिक शक्ति देने के लिए मशीन की अपनी वायरिंग से कितनी धारा गुज़रनी पड़ती है।
समान KV पर गति की ऊपरी सीमा बस के साथ बढ़ती है
मोटर पर गति वाइंडिंग के वेग स्थिरांक तथा उसमें धारा डालने के लिए उपलब्ध वोल्टेज से तय होती है। वाइंडिंग वही रखते हुए बस दुगनी करने से नो-लोड की ऊपरी सीमा बढ़ती है, और न्यूनीकरण चरण उस सीमा को भाग देकर जोड़ तक लाता है। यह किसी गणना के बजाय सीधे प्रकाशित युग्मों में दिखता है: AK10-9 V2.0 KV60 नो-लोड में 160 rpm से 320 rpm तक जाता है, AK70-10 KV100 240 rpm से 480 rpm तक, AKA60-6 KV80 320 rpm से 640 rpm तक। इसलिए जोड़ पर, निश्चित अनुपात वाले मॉड्यूल की उपलब्ध गति दुगनी हो जाती है। जिस जोड़ का कार्यभार टॉर्क थामने के बजाय गति का अनुसरण करने में प्रधान हो, उसके लिए यही अंतर है कि मॉड्यूल आवश्यकता पर खरा उतरेगा या नहीं। यही कारण भी है कि दोहरी रेटिंग वाला मॉड्यूल ऐसे प्लेटफ़ॉर्म के लिए निर्दिष्ट किया जा सकता है जिससे अपेक्षा है कि वह एक्चुएशन बदले बिना कम-वोल्टेज प्रोटोटाइप पैक से 48 V उत्पादन पैक पर चला जाए।
वही धारा अधिक शक्ति ढोती है
यांत्रिक शक्ति टॉर्क और गति का गुणनफल है। यदि कोई मॉड्यूल दी गई धारा को, और इसलिए दिए गए टॉर्क को, अधिक गति तक बनाए रखता है, तो उसी धारा से उपलब्ध यांत्रिक शक्ति उसी अनुपात में बढ़ जाती है। यही दक्षता के तर्क का ईमानदार रूप है: बात यह नहीं कि वाइंडिंग 48 V पर अधिक दक्ष हो जाती है, बात यह है कि वही तापीय बजट, जो वाइंडिंग में धारा के रूप में व्यक्त होता है, अधिक आउटपुट शक्ति में बदल जाता है क्योंकि ड्राइवर का वोल्टेज ख़त्म होने से पहले परिचालन बिंदु को गति अक्ष पर और ऊपर धकेला जा सकता है। जहाँ जोड़ को एक या दूसरे के बजाय टॉर्क और गति दोनों चाहिए, वहाँ अधिक बस दोनों के गुणनफल की ऊपरी सीमा उठा देती है।
धारा की बचत कहाँ दिखती है: हार्नेस और पैक
बचत वास्तविक है, पर वह मॉड्यूल के भीतर नहीं बल्कि मशीन-स्तर पर दिखती है। दी गई यांत्रिक शक्ति के लिए, दुगने वोल्टेज वाली बस लगभग आधी धारा खींचती है, और बस की धारा ही केबल, कनेक्टर तथा उनके आसपास की सुरक्षा का आकार तय करती है। जिस मशीन में कई एक्चुएटर एक ही बस से चलते हैं, वहाँ यह कमी साझा हार्नेस, वितरण बोर्ड तथा पैक के अपने डिस्चार्ज पथ से गुज़रती है। यह वहाँ सर्वाधिक मायने रखती है जहाँ लिंक लंबे हों या एक ही बस से कई जोड़ चलते हों, और कम से कम किसी छोटे, एकल-जोड़ वाले बेंच निर्माण पर। यह पैक का आकार भी बदलती है: वही ऊर्जा प्रति सेल समूह कम धारा के साथ दी जाती है, जो भार को एक बिंदु पर केंद्रित करने के बजाय सीरीज़ स्ट्रिंग पर फैला देती है।
गति दायरे के ऊपरी सिरे पर पीक विंडो के लिए गुंजाइश
पीक टॉर्क एक अल्प-विंडो आँकड़ा है, और गति पर उस तक पहुँचने के लिए ड्राइवर को उस बैक-EMF को पार करना पड़ता है जो घूमती मोटर उत्पन्न करती है, तभी कोई धारा बह सकती है। अधिक बस उसके लिए अधिक वोल्टेज छोड़ती है, इसलिए पीक टॉर्क की विंडो गति दायरे में और ऊपर तक पहुँच में बनी रहती है। यह नो-लोड गति की ऊपरी सीमा से भिन्न लाभ है और अक्सर यही व्यावहारिक कारण होता है कि कोई मशीन अधिक बस पर जाती है: जोड़ को स्थिर अवस्था में तेज़ नहीं घूमना है, पर उसे टॉर्क का छोटा विस्फोट तब देना है जब वह पहले से तेज़ चल रहा हो। दोहरी रेटिंग वाला मॉड्यूल दोनों बसों पर वही पीक टॉर्क बताता है, और अधिक बस ही वह चीज़ है जो उस आँकड़े को केवल स्टॉल के पास नहीं बल्कि गति दायरे के ऊपरी सिरे पर भी प्राप्त करने योग्य बनाती है।
अधिक बस जो नहीं देती
48 V बस रेटेड टॉर्क नहीं बढ़ाती, न्यूनीकरण अनुपात नहीं बदलती, दिए गए आउटपुट टॉर्क पर उत्पन्न ऊष्मा नहीं घटाती, और बैकलैश वर्ग या बेयरिंग रेटिंग नहीं बदलती। यह मॉड्यूल की प्रकाशित परिचालन परिवेश तापमान सीमा भी नहीं बदलती, जो पूरे परास में एक ही कथन है। जिस कार्यभार में कम गति पर गुरुत्व के विरुद्ध टॉर्क थामना प्रधान हो, उसमें मॉड्यूल को अधिक बस से कोई लाभ नहीं मिलता, और अतिरिक्त वोल्टेज नियमन, सुरक्षा तथा इन्सुलेशन का कार्य बिना प्रतिफल की लागत है। बस का निर्णय गति-टॉर्क कार्यभार के आकार पर लिया जाना चाहिए, इस धारणा पर नहीं कि अधिक वोल्ट सामान्य सुधार है।
वे तंत्र-बाध्यताएँ जो तय करती हैं कि 48 V उपयोग योग्य है या नहीं
चूँकि बस मशीन की है, इसलिए उसके उपयोग की बाध्यताएँ अधिकतर मशीन की बाध्यताएँ हैं। उनमें से कुछ उत्पाद अभिलेखों पर प्रकाशित हैं और सीधे पढ़ी जा सकती हैं; अन्य ड्राइवर के अपने दस्तावेज़ तथा पैक डिज़ाइन पर निर्भर हैं, और तंत्र-स्तर पर पुष्ट की जानी चाहिए। नीचे की सूची दोनों को अलग करती है।
ड्राइवर की इनपुट वोल्टेज विंडो
मॉड्यूल का ड्राइवर वह घटक है जो बस देखता है, इसलिए उस ड्राइवर की अनुमेय इनपुट विंडो पहला द्वार है। उत्पाद अभिलेख बताते हैं कि मॉड्यूलों में अति-धारा, अति-वोल्टेज तथा न्यून-वोल्टेज के विरुद्ध, और अति-तापमान के विरुद्ध अंतर्निहित सुरक्षा होती है, जिसका अर्थ है कि ड्राइवर जिस बस पर बैठा है उसकी निगरानी करता है, न कि विस्तृत दायरे के किसी भी वोल्टेज को स्वीकार करता है। विनिर्देश में रेटेड वोल्टेज का आँकड़ा एक परिचालन बिंदु है, अनुमेय अधिकतम नहीं। जहाँ डिज़ाइन का आशय किसी मॉड्यूल को चार्जिंग चक्र के शीर्ष पर चलाना हो, या जहाँ मशीन के चालू रहते पैक चार्ज किया जा सकता हो, वहाँ उस विशिष्ट मॉड्यूल और फ़र्मवेयर के लिए अनुमेय इनपुट विंडो तथा सुरक्षा सीमाएँ पैक निर्दिष्ट करने से पहले निर्माता के वर्तमान दस्तावेज़ के विरुद्ध पुष्ट की जानी चाहिए।
रीजनरेशन, बस क्षणिक स्थितियाँ और लौटाई गई ऊर्जा कहाँ जाती है
जो भी जोड़ किसी भार को धीमा करता है, वह अपनी मोटर को बैकड्राइव करता है, और बैकड्राइव की गई मोटर जनरेटर बन जाती है जो बस से ऊर्जा लेने के बजाय उसे लौटाती है। केवल बैटरी से चलने वाली बस पर उस ऊर्जा के जाने की जगह होती है। बेंच सप्लाई पर, या लंबे केबल रन तथा सीमित कैपेसिटेंस वाली बस पर, लौटाई गई ऊर्जा मंदन की अवधि भर बस को उसके स्थिर स्तर से ऊपर धकेल सकती है, और यह क्षणिक स्थिति मॉड्यूल की नहीं बल्कि तंत्र-डिज़ाइन की समस्या बन जाती है: कैपेसिटेंस का आकार, ब्रेकिंग व्यवस्था तथा सप्लाई की प्रतिक्रिया, सब गणना में आते हैं। प्रासंगिक आँकड़ा रेटेड बस वोल्टेज नहीं, बल्कि वह ऊर्जा है जो कोई विशिष्ट मंदन प्रोफ़ाइल लौटाती है, जो भार के जड़त्व, जोड़ की गति तथा ड्यूटी साइकिल पर निर्भर करती है। वह प्रोफ़ाइल मशीन से निकाली जानी चाहिए, एक्चुएटर अभिलेख से पढ़ी नहीं जानी चाहिए।
इन्सुलेशन, कनेक्टर और 60 V DC की रेखा
विद्युत सुरक्षा ढाँचे सामान्यतः मानकीय 48 V DC बस को सुरक्षा अतिरिक्त-निम्न वोल्टेज के रूप में संभाले जाने वाले दायरे में मानते हैं, जो कई राष्ट्रीय तथा अंतर्राष्ट्रीय मानकों में आने वाली 60 V DC की सीमा से नीचे है, और यही एक कारण है कि यह वोल्टेज मोबाइल मशीनों में लोकप्रिय है। लागू मानक और उसका स्थानीय क्रियान्वयन ही नियंत्रक दस्तावेज़ बने रहते हैं, और यह सीमा मानकीय आँकड़े पर नहीं बल्कि वास्तविक अधिकतम बस वोल्टेज पर लागू होती है। मॉड्यूल के अपने इंटरफ़ेस पर तापीय तथा धारा रेटिंग अलग प्रश्न हैं, और किसी मशीन के लिए निर्दिष्ट कनेक्टर तथा वायरिंग प्रथा को वोल्टेज वर्ग के बारे में सामान्य धारणा के बजाय उस इंटरफ़ेस के लिए मॉड्यूल निर्माता द्वारा प्रकाशित बात का अनुसरण करना चाहिए।
पैक, चार्जर और BMS के परिणाम
मानकीय 48 V बस सामान्यतः लिथियम-आयन सेलों की सीरीज़ स्ट्रिंग से बनाई जाती है, और स्ट्रिंग का पूर्ण-चार्ज वोल्टेज मानकीय आँकड़े से ऊपर बैठता है, जो किसी एक्चुएटर का विनिर्देश नहीं बल्कि सेल रसायन का गुण है। इससे दो परिणाम निकलते हैं। पहला, आगे का सब कुछ चार्ज दायरे के शीर्ष को सहन कर सके, केवल मानकीय स्तर को नहीं। दूसरा, पैक की बैटरी प्रबंधन प्रणाली, उसकी चार्ज प्रोफ़ाइल तथा उसका डिस्चार्ज कट-ऑफ़, सब यह तय करते हैं कि एक्चुएटर वास्तव में क्या देखता है, जिसमें मंदन करते जोड़ द्वारा उत्पन्न छोटी क्षणिक स्थितियाँ भी शामिल हैं। जहाँ किसी एक्चुएटर की अनुमेय विंडो और किसी पैक का परिचालन दायरा अलग-अलग दस्तावेज़ों में प्रकाशित हों, वहाँ उनका प्रतिच्छेद ही डिज़ाइन विंडो है, और मानकीय आँकड़े मेल खाते हैं यह मान लेने के बजाय उस प्रतिच्छेद को लिख लेना उचित है।
तापीय व्यवहार और ड्यूटी साइकिल
सतत टॉर्क पर तापीय सीमा वाइंडिंग की और उससे ऊष्मा निकलने के पथ की है, और वह बस के साथ नहीं हिलती। जो जोड़ निचली बस पर तापीय रूप से सीमांत था, वह 48 V पर भी तापीय रूप से सीमांत रहता है, क्योंकि दिए गए टॉर्क पर धारा और इसलिए ताँबे की हानि अपरिवर्तित रहती है। अधिक बस जो बदलती है वह ताँबे की हानि और उससे मिलने वाले यांत्रिक आउटपुट के बीच का बँटवारा है। जिस कार्यभार में कम गति पर लंबे थामने वाले चरण हों, या रेटेड टॉर्क के नज़दीक बिताए गए समय का बड़ा हिस्सा हो, वहाँ तापीय डिज़ाइन बाध्यकारी सीमा है और बस का निर्णय गौण है। जिस कार्यभार में तेज़, हल्के भार वाली गति प्रधान हो, वहाँ गति की ऊपरी सीमा बाध्यकारी है, और बस का निर्णय प्राथमिक है।
वे प्रश्न जो प्रकाशित दस्तावेज़ खुले छोड़ देता है
किसी तंत्र-डिज़ाइन को पूरा करने के लिए आवश्यक हर संख्या उत्पाद पृष्ठ पर नहीं दिखती। ड्राइवर की अनुमेय इनपुट विंडो तथा उसकी सुरक्षा सीमाएँ, किसी विशिष्ट मंदन प्रोफ़ाइल के अधीन मॉड्यूल का व्यवहार, वह टॉर्क डीरेटिंग जो तब लागू होती है जब मॉड्यूल लंबे समय तक अपनी गति सीमा के शीर्ष पर चलता है, और कार्यभार-विशिष्ट सतत टॉर्क - ये सब उत्पाद पृष्ठ पर प्रकाशित मानों के बजाय तंत्र के प्रश्न हैं। इनका उत्तर दिया जा सकता है, और निर्माता का नियंत्रण दस्तावेज़ तथा अनुप्रयोग सहायता ही सही स्रोत है, पर इनकी पुष्टि पैक और हार्नेस को स्थिर करने से पहले की जानी चाहिए। रेटेड वोल्टेज के आँकड़े को अनुमेय बस मान लेना और पीक टॉर्क के आँकड़े को उपलब्ध टॉर्क मान लेना, 48 V डिज़ाइन के ग़लत आकार लेने का सबसे सामान्य तरीक़ा है।
48 V रोबोटिक एक्चुएटर: विनिर्देश तुलना मैट्रिक्स
नीचे की तालिका रोबोटिक एक्चुएटर श्रेणी में वर्तमान में सूचीबद्ध हर 48 V रोबोटिक एक्चुएटर को एक ही विनिर्देश कुल की तरह पढ़ती है, प्रकाशित रेटेड टॉर्क के क्रम में, ताकि हल्के जोड़ों से भार ढोने वाले जोड़ों तक का संक्रमण स्तंभ में ही दिख जाए। हर आँकड़ा वह मान है जो निर्माता उस मॉडल के लिए प्रकाशित करता है और जिसे यह प्लेटफ़ॉर्म अपने उत्पाद अभिलेखों में रखता है। रेटेड वोल्टेज जैसा प्रकाशित है वैसा दिखाया गया है, इसलिए दोहरी रेटिंग वाला अभिलेख दोनों स्तरों के साथ आता है।
| मॉडल | रेटेड वोल्टेज | रेटेड टॉर्क | पीक टॉर्क | न्यूनीकरण अनुपात | वजन | आयाम |
|---|---|---|---|---|---|---|
| AK60-6 V3.0 KV80 | 24/48 V | 3 Nm | 9 Nm | 6:1 | 380 g | Ø79 × 43 mm |
| AKA60-6 KV80 | 24/48 V | 3 Nm | 9 Nm | 6:1 | 460 g | Ø80 × 51.2 mm |
| AK80-6 KV100 | 48 V | 6 Nm | 12 Nm | 6:1 | 485 g | Ø98 × 38.5 mm |
| AK70-10 KV100 | 24/48 V | 8.3 Nm | 24.8 Nm | 10:1 | 621 g | Ø89 × 50.25 mm |
| AK70-9 V3.0 KV60 | 48 V | 8.5 Nm | 29.2 Nm | 9:1 | 540 g | Ø89 × 49 mm |
| AK80-9 V3.0 KV100 | 48 V | 9 Nm | 22 Nm | 9:1 | 490 g | Ø98 × 38.5 mm |
| AK80-8 KV60 | 48 V | 10 Nm | 25 Nm | 8:1 | 570 g | Ø98 × 43.9 mm |
| AK10-9 V2.0 KV60 | 24/48 V | 18 Nm | 48 Nm | 9:1 | 960 g | Ø98 × 61.7 mm |
| AK10-9 V3.0 KV60 | 48 V | 18 Nm | 53 Nm | 9:1 | 940 g | Ø98 × 61.7 mm |
| AKA10-9 KV60 | 48 V | 18 Nm | 53 Nm | 9:1 | 1060 g | Ø100 × 70 mm |
| AK60-39 V3.0 KV80 | 48 V | 24 Nm | 72 Nm | 39:1 | 750 g | Ø79 × 67 mm |
| AK80-64 KV80 | 24/48 V | 48 Nm | 120 Nm | 64:1 | 850 g | Ø98 × 61.9 mm |
| AKH70-16 V1.0 KV41 | 48 V | 26 Nm | 78 Nm | 16:1 | 879 g | Ø90 × 60.5 mm |
| AKH70-48 V1.0 KV41 | 48 V | 74 Nm | 222 Nm | 48:1 | 1396 g | Ø90 × 81.5 mm |
निर्माता द्वारा प्रकाशित रेटेड वोल्टेज, रेटेड टॉर्क, पीक टॉर्क, न्यूनीकरण अनुपात, द्रव्यमान तथा आयाम, उन मॉडलों के लिए जो रोबोटिक एक्चुएटर श्रेणी में वर्तमान में सूचीबद्ध हैं और 48 V बस स्वीकार करते हैं, रेटेड टॉर्क के क्रम में। रेटेड टॉर्क वाइंडिंग की तापीय सीमाओं के भीतर सतत आँकड़ा है; पीक टॉर्क अल्प-विंडो आँकड़ा है। एकल वोल्टेज आँकड़ा एक-बस मॉड्यूल दर्शाता है; दोहरा आँकड़ा यह कि मॉड्यूल दोनों स्तरों पर प्रकाशित है, और संबंधित गति तथा शक्ति के आँकड़े भी हर एक के लिए अलग प्रकाशित हैं। आयाम बाहरी व्यास गुणा शरीर की लंबाई के रूप में दिया गया है और इसमें शाफ़्ट, केबल तथा कनेक्टर की बाहर निकली लंबाई शामिल नहीं है।
जब मैट्रिक्स को वोल्टेज स्तंभ के आर-पार के बजाय टॉर्क स्तंभ में नीचे की ओर पढ़ा जाता है तो दो बातें उभरती हैं। पहली यह कि 48 V तक पहुँचने वाले मॉड्यूल कोई अलग उत्पाद परिवार नहीं हैं: वे 79 mm शरीर में 3 Nm की इकाई से लेकर 1396 g पर 74 Nm की इकाई तक चलते हैं, और दो 6:1 मॉड्यूल तालिका के निचले सिरे पर बैठते हैं जबकि 24 Nm वाले अभिलेख और 48 Nm वाले अभिलेख के बीच 24:1 का टॉर्क क़दम दिखता है। दूसरी यह कि इस श्रेणी में बस समर्थन लगभग सार्वभौमिक है। वर्तमान में सूचीबद्ध अठारह अभिलेखों में से चौदह 48 V स्वीकार करते हैं; जो चार ऐसा नहीं करते वे सब परास के हल्के सिरे पर हैं, और हर एक एकल 24 V रेटिंग पर प्रकाशित है। इसलिए 48 V के इर्द-गिर्द बनी मशीन के पास एक ही निर्माता से जोड़ के आकारों का चौड़ा चयन होता है, संकरी छोटी सूची नहीं।
तालिका को छोटी सूची की तरह पढ़ने से यह भी दिखता है कि केवल वोल्टेज ख़राब छन्नी है। AK60-6 V3.0 KV80 तथा AKA60-6 KV80 वही रेटेड और पीक टॉर्क, वही अनुपात तथा वही बस समर्थन प्रकाशित करते हैं, और मुख्यतः पैकेजिंग में भिन्न हैं: AKA इकाई 80 g भारी और 8.2 mm लंबी है, थोड़े छोटे व्यास में। AK10-9 V3.0 KV60 तथा AKA10-9 KV60 भी समान टॉर्क और अनुपात के आँकड़े प्रकाशित करते हैं, और 120 g द्रव्यमान से भिन्न हैं। ये चुनाव संरचना और एकीकरण के हैं, बस के नहीं, और इन्हें यांत्रिक आवश्यकता पर किया जाना चाहिए।
सोलह को वोल्टेज से नहीं, कार्यभार से पढ़ना
चूँकि इस श्रेणी में बस समर्थन लगभग सार्वभौमिक है, सूची को संकरा करने का उपयोगी तरीक़ा यह है कि हर मॉड्यूल किस कार्यभार के लिए उपयुक्त है उसके अनुसार देखा जाए। नीचे के समूह वोल्टेज के बजाय प्रकाशित टॉर्क और अनुपात का अनुसरण करते हैं, क्योंकि जोड़ की आवश्यकता इन्हीं दो आँकड़ों के विरुद्ध लिखी जाती है।
6:1 का युग्म: AKA60-6 KV80 और AK60-6 V3.0 KV80
दोनों मॉड्यूल 6:1 अनुपात पर 3 Nm रेटेड तथा 9 Nm पीक प्रकाशित करते हैं, और दोनों 48 V स्वीकार करते हैं। कम अनुपात उन्हें 48 V समूह में उनके आउटपुट टॉर्क के सापेक्ष सबसे तेज़ जोड़ बनाता है: AK60-6 V3.0 KV80 24 V पर 320 rpm और 48 V पर 640 rpm नो-लोड प्रकाशित करता है, और AKA60-6 KV80 वही युग्म प्रकाशित करता है। 48 V बस पर या तो इकाई ऐसी जोड़-पक्ष गति तक पहुँचती है जिसके नज़दीक तालिका का कोई भी अधिक-अनुपात मॉड्यूल नहीं पहुँचता। उनके बीच अंतर पैकेजिंग और द्रव्यमान का है: AK60-6 V3.0 KV80 दोनों में हल्का है, 79 mm गुणा 43 mm शरीर में 380 g, जबकि AKA60-6 KV80 80 mm गुणा 51.2 mm शरीर में 460 g है। दोनों ऐसी दूरस्थ अक्ष के लिए उपयुक्त हैं जिसे हल्के भार में तेज़ी से चलना हो, और कोई भी ऐसी अक्ष के लिए उपयुक्त नहीं है जिसे बड़ा स्थिर टॉर्क थामना हो।
परास का मध्य: 8:1, 9:1 और 10:1
48 V पर इस पट्टी में चार मॉड्यूल हैं, और फैलाव अनुपात के आँकड़ों से जितना लगता है उससे चौड़ा है। AK80-9 V3.0 KV100 490 g, 98 mm गुणा 38.5 mm शरीर में 9:1 पर 9 Nm रेटेड और 22 Nm पीक प्रकाशित करता है। AK80-8 KV60 570 g में 98 mm गुणा 43.9 mm शरीर में 8:1 पर 10 Nm और 25 Nm प्रकाशित करता है। AK70-10 KV100 621 g, 89 mm गुणा 50.25 mm शरीर में 10:1 पर 8.3 Nm और 24.8 Nm प्रकाशित करता है, और AK70-9 V3.0 KV60 540 g में 9:1 पर 8.5 Nm और 29.2 Nm। इतने नज़दीक अनुपात अलग-अलग परिचालन व्यवस्थाओं का समूह नहीं बल्कि सूक्ष्म-समायोजन का दायरा हैं, और इस पट्टी में चुनाव सामान्यतः आयाम, द्रव्यमान तथा इस पर निर्भर करता है कि जोड़ को अपने दायरे के शीर्ष पर कितनी गति चाहिए। जहाँ पीक टॉर्क सतत टॉर्क से अधिक मायने रखता हो, वहाँ AK70-9 V3.0 KV60 देखने योग्य है, क्योंकि उसका 29.2 Nm पीक इस पट्टी में सर्वाधिक है और चारों में सबसे कम द्रव्यमान पर।
भारी जोड़: AK60-39 V3.0 KV80, AK80-64 KV80, AKA10-9 KV60 और AK10-9 V3.0 KV60
18 Nm रेटेड के ऊपर तालिका दो दृष्टिकोणों में बँट जाती है। AK10-9 V3.0 KV60 तथा AKA10-9 KV60 दोनों 9:1 पर उच्च-अनुपात का रास्ता लेते हैं और 18 Nm रेटेड तथा 53 Nm पीक प्रकाशित करते हैं, क्रमशः 940 g और 1060 g में; अधिक बस ही 9:1 अनुपात को जोड़-पक्ष गति पर उपयोगी बनाती है, क्योंकि 9:1 मॉड्यूल जो दे सकता है वह 48 V की 320 rpm नो-लोड आँकड़ा है। AK60-39 V3.0 KV80 तथा AK80-64 KV80 दूसरा रास्ता लेते हैं, और न्यूनीकरण चरण के माध्यम से गति के बदले टॉर्क लेते हैं: 39:1 750 g में 24 Nm रेटेड और 72 Nm पीक देता है, और 64:1 850 g में 48 Nm रेटेड और 120 Nm पीक देता है, 24 V पर 37 rpm तथा 48 V पर 75 rpm की नो-लोड गति पर। जहाँ जोड़ को लंबे समय तक गुरुत्व के विरुद्ध भार थामना हो, वहाँ प्रति इकाई धारा वह टॉर्क, जो बस से नहीं बल्कि अनुपात से ख़रीदा जाता है, ही काम करने वाला तंत्र है।
हॉलो शाफ़्ट: AKH70-16 V1.0 KV41 और AKH70-48 V1.0 KV41
दो हॉलो-शाफ़्ट मॉड्यूल अपनी बस के बजाय अपने न्यूनीकरण अनुपातों से अलग पहचाने जाते हैं, और मॉडल संख्याएँ ऐसी ग़लत पढ़ाई को न्योता देती हैं जिसे साफ़ करना उचित है। AKH70-48 V1.0 KV41 में "48" एक 48:1 न्यूनीकरण अनुपात है, 48 V रेटिंग नहीं; वही मॉड्यूल 48 V पर प्रकाशित है, और AKH70-16 V1.0 KV41 भी 16:1 पर। दोनों एक ही 41 KV वाइंडिंग पर चलते हैं। AKH70-16 V1.0 KV41 879 g में 26 Nm रेटेड तथा 78 Nm पीक प्रकाशित करता है, और AKH70-48 V1.0 KV41 81.5 mm शरीर की लंबाई पर 1396 g में 74 Nm तथा 222 Nm प्रकाशित करता है। इस युग्म को विशिष्ट बनाने वाला बोर है: हॉलो शाफ़्ट केबलों को जोड़ के भीतर से ले जाता है, जो जोड़ के टॉर्क के बजाय बहु-जोड़ वाले अंग की हार्नेस वास्तुकला बदल देता है। 48:1 इकाई यहाँ वर्तमान में सूचीबद्ध सर्वाधिक-टॉर्क वाला 48 V मॉड्यूल है, और 16:1 इकाई उस जोड़ के लिए मध्य क़दम है जिसे बोर चाहिए पर उतनी कम आउटपुट गति नहीं जो 48:1 अनुपात के साथ आती है।
दो क्वाज़ी डायरेक्ट ड्राइव मॉड्यूल: AKE80-8 KV30 और AKE90-8 KV35
इस तुलना में 48 V मॉड्यूल देने वाली दूसरी श्रेणी QDD एक्चुएटर है, और उसके दो 48 V सदस्य AK श्रृंखला से भिन्न व्यवहार करते हैं, जो तंत्र-डिज़ाइन के लिए मायने रखता है। AKE80-8 KV30 87 mm गुणा 32 mm शरीर में 570 g में 8:1 पर 12 Nm रेटेड तथा 30 Nm पीक प्रकाशित करता है, और AKE90-8 KV35 107.5 mm गुणा 43.5 mm शरीर में 1400 g में 8:1 पर 55 Nm रेटेड तथा 170 Nm पीक प्रकाशित करता है। दोनों 8:1 अनुपात के इर्द-गिर्द बने हैं, जो इस परिवार की परिभाषित विशेषता है और यह समूह अलग से संभाले जाने का कारण भी: कम अनुपात जोड़ को उत्तरदायी तथा बैकड्राइव करने योग्य बनाए रखता है, और टॉर्क गहरे न्यूनीकरण चरण से नहीं बल्कि मोटर से आता है। परिवार का तीसरा सदस्य, AKE60-8 KV80, केवल 24 V पर प्रकाशित है, इसीलिए वह एक ही श्रेणी में बैठते हुए भी 48 V तुलना में नहीं आता।
तंत्र-डिज़ाइन की बात यह है कि निर्माता की तुलना तालिका AKE मॉड्यूलों को ड्राइवर बोर्ड के बिना सूचीबद्ध करती है, जबकि AK तथा AKH मॉड्यूल एक के साथ सूचीबद्ध हैं, और AKE80-8 KV30 के सहायक पैक में ड्राइव इलेक्ट्रॉनिकी के बजाय एक अलग संवेदन चुंबक होता है। यह क्षमता का अंतर नहीं बल्कि तंत्र-स्तर का अंतर है: मॉड्यूल अब भी FOC ड्राइव विधि तथा वही बोल्ट-ऑन एकीकरण प्रकाशित करता है, पर ड्राइव और उसकी वोल्टेज विंडो मॉड्यूल के बाहर, मशीन की अपनी इलेक्ट्रॉनिकी में बैठते हैं, इसलिए इनपुट विंडो, सुरक्षा व्यवस्था तथा हार्नेस, सब इंटीग्रेटर को निर्दिष्ट करने पड़ते हैं। जहाँ AK श्रृंखला अपने ड्राइवर के साथ आवरण के भीतर आती है, वहाँ AKE श्रृंखला वह निर्णय मशीन में ले जाती है। किसी विशिष्ट मॉड्यूल की व्यवस्था, जिसमें वह जिस फ़ीडबैक इलेक्ट्रॉनिकी की अपेक्षा करता है वह भी शामिल है, विद्युत वास्तुकला स्थिर करने से पहले निर्माता के वर्तमान दस्तावेज़ के विरुद्ध पुष्ट की जानी चाहिए।
एक ही जोड़ को 24 V और 48 V दोनों के लिए डिज़ाइन करना
पाँच दोहरी-रेटिंग वाले मॉड्यूल एक विशिष्ट अभियांत्रिकी विकल्प उपलब्ध कराते हैं, और उसे सटीकता से बताना उचित है। किसी मशीन को ऐसे मॉड्यूल के इर्द-गिर्द निर्दिष्ट किया जा सकता है जिसकी वाइंडिंग दोनों स्तरों पर प्रकाशित हो, फिर प्रोटोटाइपिंग के दौरान उसे निचली बस पर और उत्पादन में अधिक बस पर चलाया जा सकता है, और पूरे समय वही न्यूनीकरण अनुपात, वही आयाम, वही द्रव्यमान तथा वही रेटेड टॉर्क बना रहता है। केवल गति की ऊपरी सीमा और दी गई धारा पर उपलब्ध शक्ति बदलती है। नीचे की तालिका उन पाँचों के प्रकाशित गति-युग्म रखती है, जो पूरा परिवर्तन है।
| मॉडल | रेटेड वोल्टेज | रेटेड गति (24 V) | रेटेड गति (48 V) | नो-लोड गति (24 V) | नो-लोड गति (48 V) | न्यूनीकरण अनुपात |
|---|---|---|---|---|---|---|
| AK10-9 V2.0 KV60 | 24/48 V | 109 rpm | 228 rpm | 160 rpm | 320 rpm | 9:1 |
| AK60-6 V3.0 KV80 | 24/48 V | 233 rpm | 490 rpm | 320 rpm | 640 rpm | 6:1 |
| AK70-10 KV100 | 24/48 V | 148 rpm | 310 rpm | 240 rpm | 480 rpm | 10:1 |
| AK80-64 KV80 | 24/48 V | 23 rpm | 48 rpm | 37 rpm | 75 rpm | 64:1 |
| AKA60-6 KV80 | 24/48 V | 200 rpm | 400 rpm | 320 rpm | 640 rpm | 6:1 |
निर्माता द्वारा प्रकाशित रेटेड गति, नो-लोड गति तथा न्यूनीकरण अनुपात, रोबोटिक एक्चुएटर श्रेणी में वर्तमान में सूचीबद्ध दोहरी-रेटिंग वाले मॉड्यूलों के लिए, 24 V तथा 48 V के आँकड़े अलग-अलग स्तंभों में दिखाए गए हैं। रेटेड गति रेटेड टॉर्क पर आउटपुट-पक्ष का आँकड़ा है; नो-लोड गति आउटपुट-पक्ष की ऊपरी सीमा है। हर अभिलेख में दोनों स्तंभ एक ही रेटेड टॉर्क, एक ही पीक टॉर्क तथा एक ही रेटेड धारा साझा करते हैं, और यही इस युग्म को दो विद्युत परिचालन बिंदुओं वाले एक ही यांत्रिक विनिर्देश के रूप में उपयोगी बनाता है।
48 V रोबोटिक एक्चुएटर को जोड़ से मिलाना
दोबारा काम से बचने वाला क्रम छोटा है, और वह किसी मॉडल संख्या के आने से पहले शुरू होता है। बस पहले के बजाय अंतिम निर्णयों में से एक है, क्योंकि वह ऐसे मॉड्यूल का केवल विद्युत परिचालन बिंदु बदलती है जिसकी यांत्रिक भूमिका पहले से तय है।
बस से पहले कार्यभार का निर्धारण
जोड़ की आवश्यकता एक गति और एक टॉर्क है, और हर एक के साथ एक अवधि जुड़ी होती है। गुरुत्व के विरुद्ध सतत टॉर्क, किसी झटके या लैंडिंग के लिए छोटी विंडो, और गति प्रोफ़ाइल को अपने दायरे के शीर्ष पर जो जोड़-गति चाहिए, ये तीन अलग संख्याएँ हैं, और मॉड्यूल तीनों पर चुना जाता है। इन्हें लिख लेने के बाद ही बस का निर्णय उत्तर देने योग्य बनता है: यदि सतत टॉर्क का आँकड़ा चुनाव चलाता है, तो अनुपात और तापीय पथ काम करते हैं और बस गौण है; यदि आवश्यकता दायरे के शीर्ष की गति पर तंग है, तो बस ही लीवर है और दोहरी-रेटिंग मॉड्यूल विकल्प खुला रखता है। पीक टॉर्क का आँकड़ा उसकी अवधि के बिना लिख लेना जोड़ को अति-निर्दिष्ट करने का सबसे सामान्य तरीक़ा है, क्योंकि पीक टॉर्क उपलब्ध टॉर्क नहीं बल्कि अल्प-विंडो रेटिंग है।
इसके बाद बोर और माउंटिंग आयाम का निर्धारण
कार्यभार तय हो जाने पर, समान टॉर्क प्रकाशित करने वाले उम्मीदवारों के बीच यांत्रिक आवश्यकता ही निर्णय करती है। समान रेटेड और पीक टॉर्क वाले दो मॉड्यूल सौ ग्राम से अधिक तथा शरीर की लंबाई के कई मिलीमीटर से भिन्न हो सकते हैं, और बहु-जोड़ वाले अंग में वह अंतर आधार के नज़दीक के हर जोड़ पर फिर चुकाया जाता है। जहाँ केबलों को जोड़ के चारों ओर से नहीं बल्कि उसके भीतर से गुज़रना हो, वहाँ हॉलो-शाफ़्ट विकल्प पूरे अंग की हार्नेस वास्तुकला बदल देता है, और AKH मॉड्यूलों का 7 mm बोर उनके टॉर्क के बजाय प्रासंगिक आयाम है। द्रव्यमान, आयाम और बोर यांत्रिक आवश्यकता से तय होते हैं और बस से अप्रभावित रहते हैं, इसीलिए इन्हें पहले तय कर लेना वोल्टेज का निर्णय खुला छोड़ देता है।
प्रकाशित दस्तावेज़ जो मान नहीं रखता, उनकी पुष्टि
छोटी सूची एक या दो उम्मीदवारों तक आ जाने पर प्रश्नों का एक छोटा समूह शेष रह जाता है, और वे विनिर्देश तालिका के नहीं बल्कि निर्माता के हैं। ड्राइवर की अनुमेय इनपुट वोल्टेज विंडो तथा उसकी सुरक्षा सीमाएँ, वह टॉर्क जो कार्यभार को वास्तव में जितनी अवधि चाहिए उतनी देर तक गति दायरे के शीर्ष पर थामा जा सकता है, मशीन जो मंदन प्रोफ़ाइल उत्पन्न करेगी उसके अधीन मॉड्यूल का व्यवहार, और बिना एकीकृत ड्राइवर वाले मॉड्यूल की अपेक्षित फ़ीडबैक व्यवस्था। इस प्लेटफ़ॉर्म के अभिलेख प्रकाशित मान रखते हैं, और उनसे आगे की हर बात के लिए निर्माता ही सत्य का स्रोत बना रहता है।
48 V रोबोटिक एक्चुएटर कहाँ उपयोग होते हैं
48 V बस वहाँ दिखने की प्रवृत्ति रखती है जहाँ मशीन बैटरी से चलती हो और जहाँ एक से अधिक जोड़ एक ही सप्लाई से चलते हों। इस पैटर्न को उत्पाद श्रेणी के बजाय विद्युत वास्तुकला की तरह पढ़ना उचित है, क्योंकि वही मॉड्यूल कई मशीन प्रकारों में दिखता है।
बैटरी से चलने वाले पैरों वाले और पहियेदार प्लेटफ़ॉर्म
पैरों वाले प्लेटफ़ॉर्म तथा पहियेदार मोबाइल बेस अपनी ऊर्जा स्वयं ढोते हैं और उसे कई जोड़ों में बाँटते हैं। साझा हार्नेस में धारा की बचत तथा अधिक बस से जोड़ पर मिलने वाली गति, दोनों ही उपयोगी हैं, और मंदन करता पैर उसी बस को ऊर्जा लौटाता है जो बाक़ी को चलाती है, इसीलिए पैक और उसके आसपास की सुरक्षा व्यवस्था बाद के विचार के बजाय डिज़ाइन का हिस्सा है। मैट्रिक्स की मध्य तथा भारी पट्टियों के 48 V मॉड्यूल ही सामान्यतः कूल्हे और घुटने की अक्षों के लिए छोटी सूची में आते हैं, और 6:1 का युग्म अधिक तेज़, हल्के जोड़ों की सेवा करता है।
सहयोगी आर्म और मैनिपुलेटर
एक सहयोगी आर्म कई मॉड्यूलों को छोटी कीनेमैटिक श्रृंखला में केंद्रित करती है, जहाँ दूरस्थ सिरे का द्रव्यमान उसके ऊपर के हर जोड़ पर फिर चुकाया जाता है। यहाँ धारा की बचत गति की ऊपरी सीमा से कम मायने रखती है, क्योंकि आर्म का कार्यभार अधिक टॉर्क पर लंबे थामने वाले चरणों के बजाय अनुसरण और पहुँच में प्रधान होता है। हॉलो-शाफ़्ट मॉड्यूल उस श्रृंखला की हार्नेस वास्तुकला बदल देते हैं क्योंकि वे केबलों को जोड़ों के चारों ओर के बजाय उनके भीतर से ले जाते हैं। इस मशीन वर्ग के लिए प्रासंगिक तुलना Cobot आर्म के लिए BLDC मोटर चुनते समय क्या देखें है।
एक्सोस्केलेटन और पुनर्वास हार्डवेयर
पहनने योग्य हार्डवेयर एक ऐसी आवश्यकता जोड़ता है जो एक्चुएटर अभिलेख में नहीं दिखती: जब जोड़ को आदेश देने के बजाय किसी व्यक्ति द्वारा बैकड्राइव किया जाए तो उसे स्वीकार्य व्यवहार करना होता है। यही अनुपात और मॉड्यूल के बैकड्राइव व्यवहार को केंद्रीय बना देता है, इसीलिए इस वर्ग के लिए 8:1 वाला क्वाज़ी डायरेक्ट ड्राइव परिवार AK परास के कम-अनुपात वाले सिरे के साथ छोटी सूची में आता है, और इसीलिए बस का निर्णय पहनने वाले के सामने के व्यवहार का नेतृत्व करने के बजाय उसका अनुसरण करता है। चौड़ा चयन एक्सोस्केलेटन के लिए BLDC मोटर: फ्रेमलेस टॉर्क मोटर बनाम इंटीग्रेटेड एक्चुएटर में रखा गया है।
मोबाइल मैनिपुलेशन और फ़ील्ड हार्डवेयर
जहाँ कोई मशीन मोबाइल बेस को आर्म के साथ जोड़ती है, वहाँ बस को एक ही सप्लाई से बहुत भिन्न आकारों और कार्यभारों के जोड़ों की सेवा करनी होती है, और सबसे बड़े जोड़ द्वारा खींची गई धारा साझा पथ का आकार तय करती है। यही वह स्थिति है जिसमें अधिक बस की धारा-बचत सर्वाधिक मूल्यवान है, और जिसमें पिछले अनुभाग की बाध्यताएँ - ड्राइवर की इनपुट विंडो से लेकर पैक और चार्जर होते हुए सुरक्षा व्यवस्था तक - किसी एक मॉड्यूल के भीतर नहीं बल्कि पूरी मशीन पर तय करनी पड़ती हैं।
अक्सर पूछे जाने वाले प्रश्न
QAKH70-48 V1.0 KV41 जैसे मॉडल नाम का "48" क्या 48 V दर्शाता है?
नहीं। उस अभिलेख में डैश के बाद की संख्या न्यूनीकरण अनुपात है, इसलिए AKH70-48 V1.0 KV41 एक 48:1 मॉड्यूल है, और वही मॉड्यूल 48 V रेटेड वोल्टेज के साथ प्रकाशित है। उसका सहोदर AKH70-16 V1.0 KV41 उसी 41 KV वाइंडिंग पर 16:1 मॉड्यूल है, जो भी 48 V पर प्रकाशित है। बस रेटिंग और अनुपात अभिलेख में अलग-अलग फ़ील्ड हैं, और मॉडल संख्या को वोल्टेज की तरह पढ़ने से ऐसे मॉड्यूलों की तुलना हो जाती है जो विकल्प नहीं हैं।
Qक्या रोबोटिक एक्चुएटर के लिए 48 V बस 24 V से बेहतर है?
यह इस पर निर्भर है कि जोड़ को किस आँकड़े की कमी है। दोहरी-रेटिंग वाले अभिलेखों में 48 V का परिचालन बिंदु गति की ऊपरी सीमा को लगभग दुगना कर देता है और रेटेड टॉर्क, पीक टॉर्क तथा रेटेड धारा अपरिवर्तित छोड़ देता है, इसलिए गति से सीमित कार्यभार को बहुत लाभ मिलता है और गुरुत्व के विरुद्ध सतत टॉर्क से सीमित कार्यभार को कुछ नहीं। लागत पक्ष तंत्र-स्तर का है: ड्राइवर की विंडो, सुरक्षा सीमाएँ, इन्सुलेशन तथा कनेक्टर की प्रथा, और ऐसी पैक तथा चार्जर व्यवस्था जिसे चार्ज दायरे का शीर्ष समेटना हो। निर्णय कार्यभार का है, वोल्टेज का नहीं।
Qक्या दोहरी-रेटिंग वाला मॉड्यूल 24 V पर चलाकर बाद में 48 V पर ले जाया जा सकता है?
दोहरी रेटिंग इसी के लिए है। दोनों स्तरों पर प्रकाशित मॉड्यूल दो परिचालन बिंदुओं के आर-पार वही न्यूनीकरण अनुपात, आयाम, द्रव्यमान, रेटेड टॉर्क, पीक टॉर्क तथा रेटेड धारा बनाए रखता है; केवल गति के स्तंभ और दी गई धारा पर उपलब्ध शक्ति बदलती है। इसलिए किसी मशीन का प्रोटोटाइप निचली बस पर बनाया जा सकता है और बाद में उसे अधिक बस पर ले जाया जा सकता है, बिना यांत्रिक डिज़ाइन फिर से खोले, बशर्ते ड्राइवर और पैक बाद में उन्नत करने के बजाय शुरुआत से ही अधिक स्तर के लिए निर्दिष्ट किए गए हों।
Qएक अभिलेख दो गति के आँकड़े पर केवल एक टॉर्क का आँकड़ा क्यों प्रकाशित करता है?
क्योंकि टॉर्क वाइंडिंग की धारा से उत्पन्न होता है, और दिए गए आउटपुट टॉर्क के लिए आवश्यक धारा बस वोल्टेज जो भी हो, वही रहती है। इसलिए उन अभिलेखों में रेटेड और पीक धारा एकल मान हैं, और रेटेड तथा पीक टॉर्क उनका अनुसरण करते हैं। गति वह राशि है जिसे बस नियंत्रित करती है: वह तय करती है कि ड्राइवर का वोल्टेज ख़त्म होने से पहले परिचालन बिंदु को गति अक्ष पर कितना आगे धकेला जा सकता है। एकल टॉर्क मान के साथ गति के दो मान, ऐसे मॉड्यूल का हस्ताक्षर है जिसे दो अलग मॉड्यूलों के बजाय दो बस स्तरों पर अभिलक्षित किया गया है।
Q48 V बस पर सतत टॉर्क क्या तय करता है?
वाइंडिंग और उससे ऊष्मा निकलने का पथ, तथा साथ में ड्यूटी साइकिल, ठीक वैसे ही जैसे किसी भी अन्य बस पर। चूँकि दिए गए टॉर्क पर धारा बस के साथ नहीं बदलती, उस टॉर्क पर ताँबे की हानि भी नहीं बदलती, इसलिए जो जोड़ निचली बस पर तापीय रूप से सीमांत था वह 48 V पर भी तापीय रूप से सीमांत रहता है। अधिक बस जो बदलती है वह उस हानि का उपलब्ध यांत्रिक आउटपुट से अनुपात है, क्योंकि वही धारा अधिक गति तक बनाए रखी जा सकती है।
Qहार्नेस और पैक के लिए अधिक बस क्या बदलती है?
दी गई यांत्रिक शक्ति के लिए बस की धारा वोल्टेज बढ़ने के साथ घटती है, और बस की धारा ही केबल, कनेक्टर तथा उनके आसपास की सुरक्षा का आकार तय करती है। जिस मशीन में कई जोड़ एक ही बस से चलते हैं, वहाँ यह कमी साझा हार्नेस तथा वितरण पथ से गुज़रती है, और यह बदल देती है कि पैक में भार सीरीज़ स्ट्रिंग पर किस प्रकार फैलता है। मॉड्यूल की अपनी आंतरिक धारा वह टॉर्क तय करता है जो वह उत्पन्न कर रहा है, और अधिक बस उसे नहीं घटाती, इसलिए बचत एक्चुएटर के भीतर नहीं बल्कि मशीन की वायरिंग में दिखती है।
आधिकारिक संसाधन
CubeMars हर एक्चुएटर के लिए एक आधिकारिक उत्पाद पृष्ठ प्रकाशित करता है, जिस पर उसका पूरा विनिर्देश, ड्राइंग तथा नियंत्रण दस्तावेज़ होते हैं, और यहाँ उद्धृत हर आँकड़े के लिए वही पृष्ठ सत्य का स्रोत बने रहते हैं - उदाहरण के लिए AK70-10 KV100 उत्पाद पृष्ठ, AK80-64 KV80 उत्पाद पृष्ठ तथा AKH70-48 V1.0 KV41 उत्पाद पृष्ठ। जो ब्योरे उत्पाद पृष्ठ पर नहीं होते, जिनमें ड्राइवर की अनुमेय इनपुट विंडो, उसकी सुरक्षा सीमाएँ तथा किसी विशिष्ट कार्यभार के अधीन लागू डीरेटिंग शामिल है, उनकी पुष्टि पैक निर्दिष्ट करने से पहले निर्माता के वर्तमान दस्तावेज़ से की जानी चाहिए। यह प्लेटफ़ॉर्म प्रकाशित मानों को अपने उत्पाद अभिलेखों में रखता है और उन्हें खोजने योग्य तथा तुलनीय बनाए रखता है; डिज़ाइन के लिए निर्माता ही सत्य का स्रोत बना रहता है।
आगे कहाँ जाएँ
पढ़ने के बजाय छोटी सूची बनाने के लिए, प्लेटफ़ॉर्म के तीन साधन क्रम से यह काम करते हैं। पूरी रोबोटिक एक्चुएटर श्रेणी देखी जा सकती है जहाँ हर मॉडल और उसका विनिर्देश साथ-साथ दिखता है, टॉर्क, वोल्टेज और द्रव्यमान के आधार पर संकरा करने के लिए चयन का उपयोग किया जा सकता है, और फिर उम्मीदवारों को उत्पाद तुलना में रखा जा सकता है। जहाँ जोड़ को कठोर के बजाय डिज़ाइन से ही अनुकूल रहना है, वहाँ QDD एक्चुएटर श्रेणी स्वाभाविक अगला पड़ाव है, और उस परिवार के पीछे का अनुपात-तर्क क्वाज़ी डायरेक्ट ड्राइव एक्चुएटर: 8:1 अनुपात से क्या मिलता है में रखा गया है।
दो और लेख इस विषय के वे हिस्से लेकर आते हैं जिन्हें बस का निर्णय तय नहीं करता। रोबोटिक एक्चुएटर: रोबोट जोड़ों के लिए एकीकृत एक्चुएटर का चयन एकीकृत मॉड्यूल की आंतरिक संरचना तथा उन विनिर्देश अक्षों से गुज़रती है जो चुनाव तय करते हैं। जॉइंट मॉड्यूल कैसे चुनें: 190 g से 1.4 kg तक पाँच CubeMars एक्चुएटर उन्हीं मॉड्यूलों का जोड़ की स्थिति के अनुसार अनुसरण करती है, कलाई से लेकर भारी कूल्हे तक, और वहाँ सही साथी है जहाँ यांत्रिक आवश्यकता तय हो पर जोड़ का आकार नहीं।
संक्षेप में: पहले जोड़ का कार्यभार तय किया जाता है, दूसरे बोर और आयाम, और फिर बस का निर्णय उस आँकड़े से किया जाता है जिसकी कार्यभार को वास्तव में कमी है। 48 V बस गति और धारा की गुंजाइश ख़रीदती है और टॉर्क को वहीं छोड़ देती है, और उससे आगे की हर बात, ड्राइवर की विंडो से लेकर पैक तक, ऐसा तंत्र-निर्णय है जिसे हार्डवेयर मँगाने से पहले लिख लेना चाहिए।