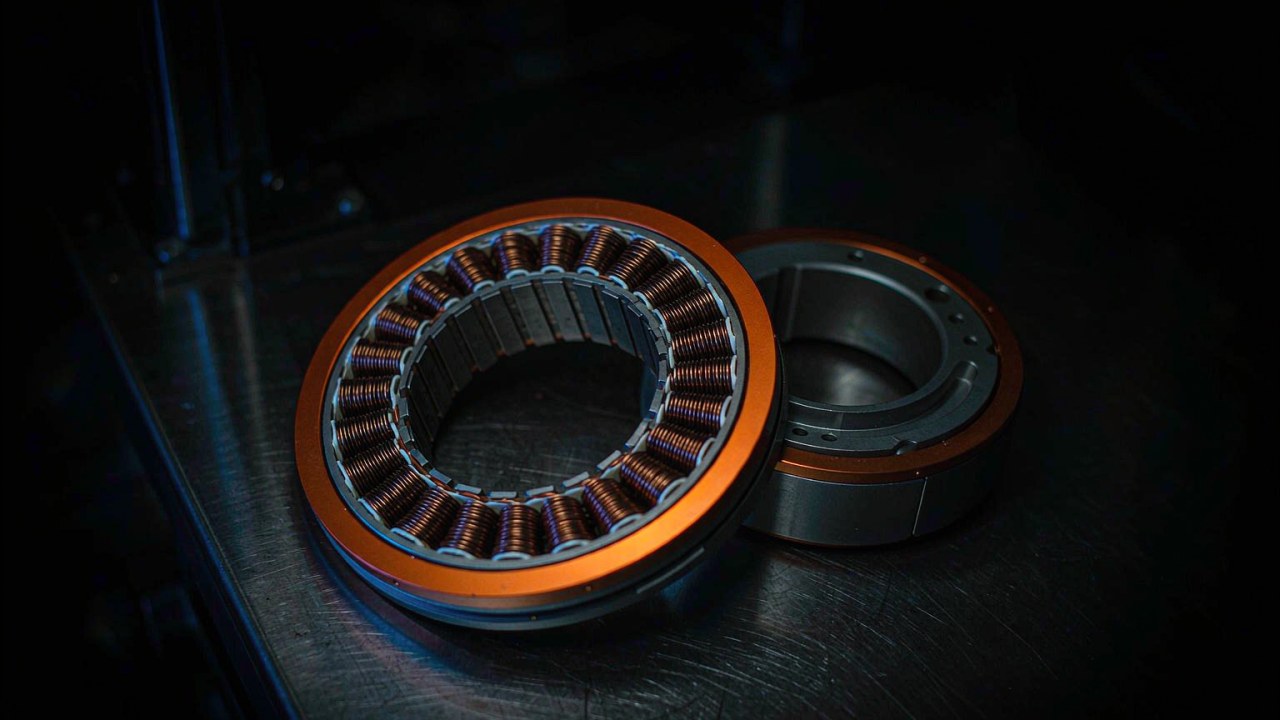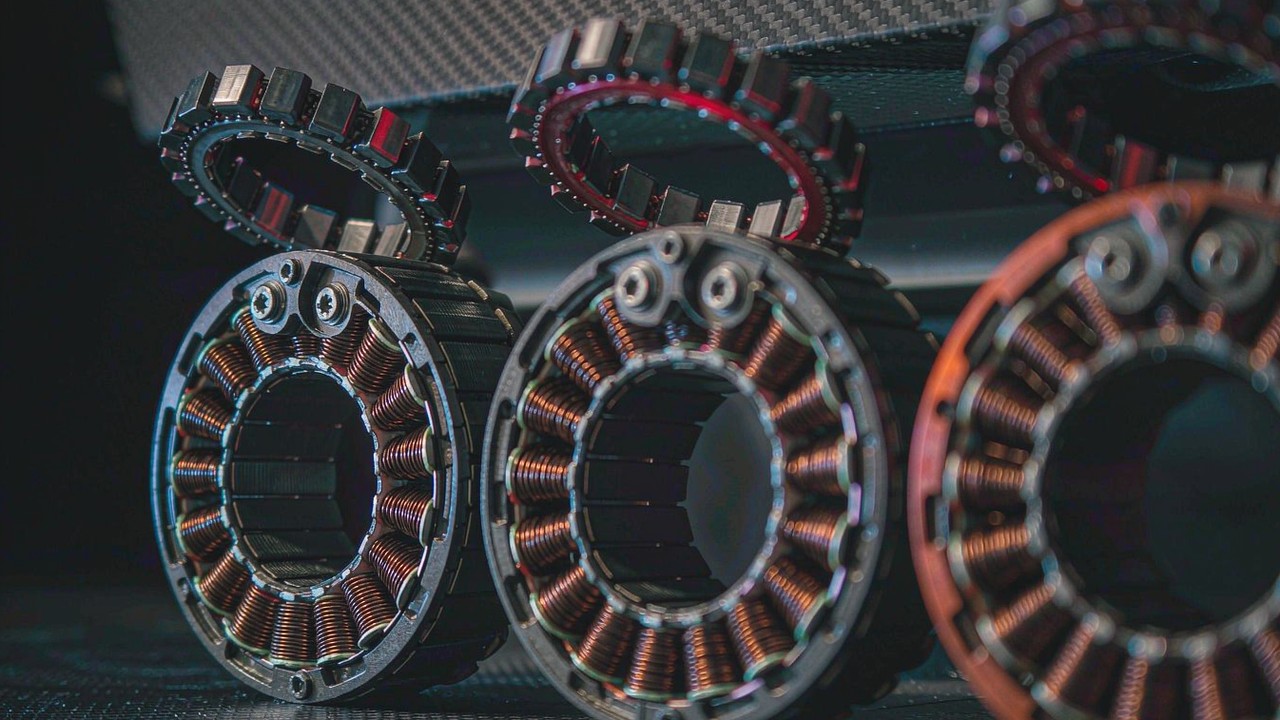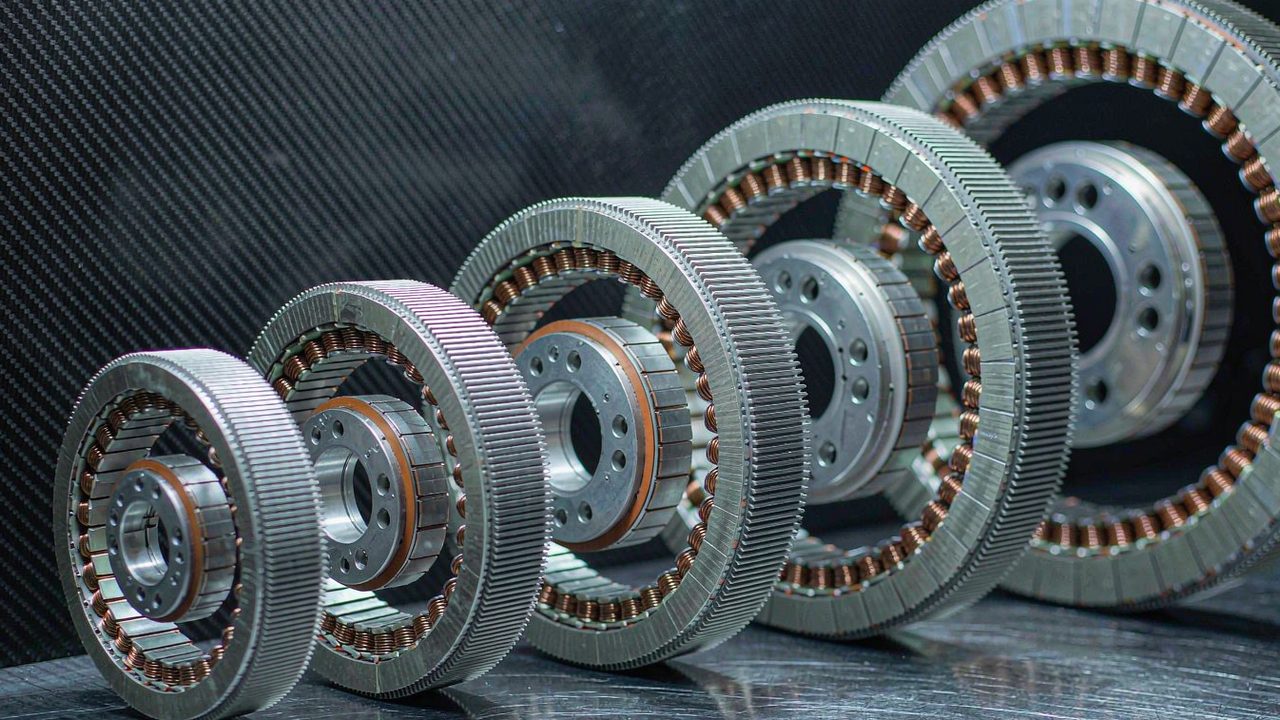
फ़्रेमलेस टॉर्क मोटर दो भागों के रूप में आती है जिनके बीच कुछ नहीं होता: एक स्टेटर, जिसे किसी फ़्रेम आकार तक वाइंड और लैमिनेट किया गया है, और चुंबक ढोने वाला एक रोटर, जिसमें न हाउसिंग होती है, न अपनी अलग बेयरिंग संरचना और न शाफ़्ट। यही पूरा प्रस्ताव है, और यही कारण भी है कि फ्रेमलेस टॉर्क मोटर श्रेणी में वर्तमान में सूचीबद्ध बारह किटों को एक ही अक्ष पर जमाकर क्रम से नहीं पढ़ा जा सकता। इनमें से दो का वज़न 40 g अथवा उससे कम है, और उनका प्रकाशित पीक टॉर्क न्यूटन मीटर के सौवें हिस्सों में नापा जाता है। एक इकाई 838 W के लिए रेटेड है और 12 Nm प्रकाशित करती है। 20 g के प्रवेश बिंदु और परास के 710 g शीर्ष के बीच प्रकाशित पीक टॉर्क 0.072 Nm से 12 Nm तक फैला है, और इस विस्तार के किसी भी सिरे की इकाई किसी भी अनुप्रयोग में दूसरे सिरे की इकाई का विकल्प नहीं बन सकती। इसलिए उपयोगी प्रश्न यह नहीं है कि इन बारह में से कौन सबसे शक्तिशाली है, बल्कि यह है कि सीमा कहाँ पड़ती है - उस पट्टी के बीच जो दूरस्थ और हल्के भार वाले अक्ष के लिए उपयुक्त है, उस पट्टी के बीच जो व्यक्ति अथवा पेलोड ढोने वाले कार्यशील जोड़ के लिए उपयुक्त है, और उस पट्टी के बीच जिसे लिंक के बजाय मशीन चलानी होती है।
संक्षिप्त उत्तर
प्रकाशित पीक टॉर्क के अनुसार क्रमबद्ध करने पर ये बारह इकाइयाँ तीन ऐसी पट्टियों में बँटती हैं जो एक-दूसरे को नहीं काटतीं और जिनके बीच रिकॉर्ड में स्पष्ट अंतराल हैं: 20 g से 105 g के बीच 1 Nm पीक अथवा उससे कम पर चार इकाइयाँ, 156 g से 270 g के बीच 1.63 Nm से 2.68 Nm पीक पर चार इकाइयाँ, और 352 g से 710 g के बीच 4 Nm पीक तथा उससे ऊपर चार इकाइयाँ। यह क्रम कोई मार्केटिंग विभाजन नहीं है। यह वह क्रम है जिसमें प्रकाशित रेटेड धारा बढ़ती है, वह क्रम जिसमें बाहरी व्यास बढ़ता है, और वह क्रम जिसमें वाइंडिंग एकल 16 V अथवा 24 V डिज़ाइन से 48 V बस अथवा बहु-बस डिज़ाइन पर चली जाती है, जो वास्तव में वह धारा ढो सकती है जिसकी माँग बड़ी वाइंडिंग करती है। पूरी फ्रेमलेस टॉर्क मोटर श्रेणी को एक साथ पढ़ें तो यही सीढ़ी कारण है कि इन बारह को शक्ति की एक ही रैंकिंग में नहीं समेटा जा सकता।
दो संरचनात्मक तथ्य तीनों पट्टियों को काटते हैं और पट्टियों से अधिक मायने रखते हैं। पहला है लेआउट: बारह में से सात इनरनर हैं, जिनमें चुंबक भीतरी रोटर पर होते हैं और वाइंडिंग बाहरी स्टेटर ढोता है, और पाँच आउटरनर हैं जो यह व्यवस्था उलट देते हैं। दूसरा है फ़ीडबैक: बारह में से तीन रिकॉर्ड हॉल सेंसर के साथ आपूर्ति किए गए किट का वर्णन करते हैं और दो उनके बिना आपूर्ति किए गए किट का, जबकि शेष सात रिकॉर्ड - जो सभी RI श्रृंखला के हैं - फ़ीडबैक व्यवस्था का उल्लेख ही नहीं करते, और यह अंतर बदल देता है कि कम गति पर मोटर को कम्युटेट करने से पहले एकीकरणकर्ता को क्या जोड़ना पड़ेगा। जहाँ इन बारह में से कोई भी अपेक्षित लिफ़ाफ़े के भीतर न बैठे, वहाँ फ़्रेमलेस प्रारूप ही वह है जिसे पुनः-निर्दिष्ट किया जा सकता है, और इन किटों के पीछे का निर्माता ऐसे अनुरोध का मार्ग प्रलेखित करता है।
मूल्यांकन के प्रमुख मापदंड: इन 12 मोटरों को कैसे वर्गीकृत किया गया
नीचे का वर्गीकरण पाँच प्रकाशित राशियों पर टिका है, और उन्हें इसी क्रम में पढ़ा जाता है क्योंकि हर एक संकरा करती है कि अगली को क्या समझाना है। बारहों रिकॉर्ड इनमें से प्रत्येक को प्रकाशित करते हैं, और यही इस परिवार की टियर-वार तुलना को संभव बनाता है।
पीक टॉर्क ही टियर की सीमा तय करता है
यहाँ हर इकाई दो टॉर्क आंकड़े प्रकाशित करती है, और इस मार्गदर्शिका में टियर की सीमाएँ इनमें से बड़े आंकड़े पर खींची गई हैं। पीक टॉर्क बताता है कि वाइंडिंग थोड़े अंतराल के लिए क्या उत्पन्न कर सकती है, इससे पहले कि या तो ड्राइव अपनी धारा-सीमा तक पहुँचे या चुंबक अपना कार्यबिंदु खो दें; यह क्षमता का नहीं, एक खिड़की का कथन है, और यही उन किटों को अलग करने का ईमानदार तरीका है जिनकी सतत रेटिंगें एक-दूसरे के करीब हैं। इस तरह पढ़ने पर बारह साफ़ बँट जाती हैं: पहली पट्टी में 0.072 Nm, 0.23 Nm, 0.6 Nm और 0.9 Nm, फिर 1.63 Nm, 1.67 Nm, 2.4 Nm और 2.68 Nm, फिर 4 Nm, 4.1 Nm, 4.95 Nm और 12 Nm। पट्टियों के बीच के अंतराल - 0.9 Nm से 1.63 Nm तक, और 2.68 Nm से 4 Nm तक - लगभग-लगभग दोगुने हैं, इसलिए किसी सीमा के गलत ओर बैठी इकाई कोई मामूली निर्णय नहीं है।
रेटेड टॉर्क ही सतत आंकड़ा है
दो टॉर्क स्तंभों में से छोटा वही है जिसके साथ जोड़ को जीना पड़ता है। रेटेड टॉर्क वह टॉर्क है जिसे किट तब तक बनाए रख सकती है जब तक वाइंडिंग अपने इन्सुलेशन वर्ग के भीतर रहे, और रोबोटिक एक्चुएटर श्रेणी के एकीकृत एक्चुएटरों के विपरीत यह गियर चरण के पीछे नहीं, मोटर पर ही उद्धृत किया जाता है, क्योंकि फ़्रेमलेस किट में कोई गियर चरण नहीं होता। इन बारह में हर रिकॉर्ड पर पीक और रेटेड का अनुपात लगभग 2.8 से लगभग 3.1 के बीच बैठता है, जो दोनों प्रकाशित स्तंभों पर साधारण अंकगणित है, इसलिए दोनों आंकड़े साथ-साथ चलते हैं और किसी से भी कोई छिपा सौदा नहीं खोजा जा सकता। जो साथ-साथ नहीं चलता वह है प्रति इकाई द्रव्यमान टॉर्क: दोनों सबसे छोटी किट प्रति किलोग्राम लगभग 3.6 और लगभग 5.8 Nm पीक टॉर्क प्रकाशित करती हैं, जबकि 60 g से ऊपर की इकाइयाँ उसी अंकगणित पर लगभग 8.6 से लगभग 16.9 Nm/kg के बीच चलती हैं। सबसे छोटे फ़्रेम प्रति ग्राम सबसे कम कुशल हैं, और इसीलिए एंट्री पट्टी एक पट्टी के रूप में मौजूद है, न कि केवल शीर्ष पट्टी के सस्ते संस्करण के रूप में।
धारा, शक्ति और उनके पीछे की बस
रेटेड धारा वह संख्या है जो तय करती है कि बैटरी और ड्राइवर को क्या आपूर्ति करनी होगी और वाइंडिंग से कितनी ऊष्मा निकलनी होगी, और यही वह स्तंभ है जो पट्टियों को सबसे साफ़ अलग करता है। पहली पट्टी रेटेड पर 1.47 A से 3.4 A खींचती है, दूसरी 4.8 A से 7.1 A, और तीसरी 8.5 A से 20 A। रेटेड शक्ति उसी सीढ़ी पर चलती है, प्रवेश बिंदु पर 18 W से शीर्ष पर 838 W तक, और उन आंकड़ों के पीछे के वोल्टेज भी उनके साथ चलते हैं: सबसे छोटी किट 16 V पर रेटेड है, एंट्री पट्टी तथा मध्य पट्टी का एक हिस्सा 24 V पर, और शीर्ष पट्टी 48 V पर, जहाँ मध्य की पाँच इकाइयाँ एकल बस के बजाय 24 V, 36 V और 48 V पर परिचालन बिंदु प्रकाशित करती हैं। एक निरंतरता दर्ज करने योग्य है क्योंकि यह इस प्लेटफ़ॉर्म के रिकॉर्ड में सार्वभौमिक नहीं है: बारहों में से प्रत्येक पर रेटेड टॉर्क को रेटेड गति से गुणा करने और रेडियन प्रति सेकंड को चक्कर प्रति मिनट में बदलने पर हर एक रिकॉर्ड पर प्रकाशित रेटेड शक्ति लगभग चार प्रतिशत के भीतर मिलती है, इसलिए तीनों स्तंभ एक ही शर्तों के तहत लिए गए हैं और उन्हें मिलाकर पढ़ा जा सकता है।
बिना हाउसिंग वाले किट में लिफ़ाफ़ा और द्रव्यमान
इस परिवार में व्यास 25 mm से 113.5 mm तक और स्टैक लंबाई 13 mm से 36.2 mm तक चलती है, और चूँकि कोई हाउसिंग नहीं होती, प्रकाशित माप तैयार पैकेज का नहीं बल्कि स्टेटर का ही होता है - बेयरिंग, शाफ़्ट और माउंटिंग एकीकरणकर्ता ही देता है, इसलिए किसी डिज़ाइन को जो रेडियल जगह खोजनी होती है वह वाइंडिंग और रोटर है, और अक्षीय जगह एक स्टैक है। द्रव्यमान इस बात का ईमानदार प्रतिनिधि है कि उस जगह का कितना हिस्सा भरा है: एंट्री पट्टी में 20 g, 40 g, 60 g और 105 g, मध्य में 155.9 g से 270.4 g, और शीर्ष पर 352 g से 710 g। फ़्रेमलेस जोड़ में यह द्रव्यमान वहीं बैठता है जहाँ मोटर बैठती है, जो दूरस्थ अक्ष के लिए इस श्रेणी को चुनने का पूरा तर्क है।
किट में हॉल सेंसर हैं या नहीं
बारह में से तीन रिकॉर्ड हॉल सेंसर के साथ आपूर्ति किए गए किट का नाम लेते हैं और दो उनके बिना आपूर्ति किए गए किट का, और यह विभाजन RI श्रृंखला के बजाय RO श्रृंखला के साथ पड़ता है: RO40 KV140 Lite और RO50 KV108 Lite रिकॉर्ड वही दो हैं जिन्हें हॉल सेंसर के बिना आपूर्ति के रूप में चिह्नित किया गया है, जबकि RO60, RO80 और RO100 Standard रिकॉर्ड उनके साथ आपूर्ति के रूप में चिह्नित हैं। यह एक शब्द आसपास के डिज़ाइन को बदल देता है। हॉल सेंसर के बिना किट को कम्युटेशन के लिए या तो वाइंडिंग से ही निकाले गए स्थिति-अनुमान से, या एकीकरणकर्ता द्वारा लगाए गए एन्कोडर से चलाना पड़ता है, और कम गति पर अथवा ठहराव पर - जहाँ होल्डिंग जोड़ अपना अधिकांश समय बिताता है - यह अनुमान गति की तुलना में प्राप्त करना कठिन होता है। हॉल सेंसर वाली किट शुरुआत से ही मोटा निरपेक्ष स्थिति देती है और स्टार्ट-अप पथ सरल बनाती है, कीमत चुकाकर जोड़ के लिफ़ाफ़े के भीतर एक सेंसर हार्नेस की। अमूर्त रूप में कोई भी बेहतर नहीं है; मायने यह रखता है कि अंतर रिकॉर्ड में दर्ज हो, न कि माउंट की मशीनिंग के बाद पता चले।
12 फ़्रेमलेस टॉर्क मोटरों की विनिर्देश तुलना मैट्रिक्स
नीचे की तालिका फ्रेमलेस टॉर्क मोटर श्रेणी में वर्तमान में सूचीबद्ध हर फ़्रेमलेस टॉर्क मोटर को एक ही विनिर्देश समुच्चय के रूप में पढ़ती है, और प्रकाशित पीक टॉर्क के अनुसार क्रमबद्ध करती है क्योंकि टियर इसी अक्ष पर खींचे गए हैं। हर आंकड़ा निर्माता का प्रकाशित मान है जो इस प्लेटफ़ॉर्म के उत्पाद रिकॉर्ड में रखा है। गतियाँ मोटर-पक्ष की हैं, जो बिना रिडक्शन चरण वाली फ़्रेमलेस किट के लिए एकीकरणकर्ता द्वारा जोड़ी गई किसी भी गियरिंग के बाद जोड़-पक्ष का आंकड़ा भी है।
| मॉडल | रेटेड टॉर्क | पीक टॉर्क | रेटेड शक्ति | रेटेड गति | लिफ़ाफ़ा (Ø × L) | द्रव्यमान |
|---|---|---|---|---|---|---|
| RI20 KV600 | 0.024 Nm | 0.072 Nm | 18 W | 7452 rpm | 25 × 14.5 mm | 20 g |
| RI30 KV260 | 0.076 Nm | 0.23 Nm | 33 W | 4110 rpm | 38 × 14 mm | 40 g |
| RO40 KV140 Lite | 0.2 Nm | 0.6 Nm | 51 W | 2450 rpm | 46.3 × 13 mm | 60 g |
| RO50 KV108 Lite | 0.3 Nm | 0.9 Nm | 66 W | 2100 rpm | 61.7 × 14.5 mm | 105 g |
| RI60 KV120 | 0.57 Nm | 1.63 Nm | 85 W | 1440 / 2320 / 3190 rpm | 60 × 23 mm | 155.9 g |
| RI50 KV100 | 0.58 Nm | 1.67 Nm | 66 W | 1090 / 1860 / 2600 rpm | 54 × 27 mm | 180.8 g |
| RO60 KV115 Standard | 0.8 Nm | 2.4 Nm | 352 W | 4200 rpm | 73.8 × 23 mm | 248 g |
| RI70 KV95 | 0.94 Nm | 2.68 Nm | 125 W | 1270 / 1990 / 2710 rpm | 76 × 24 mm | 270.4 g |
| RO80 KV105 Standard | 1.3 Nm | 4 Nm | 490 W | 3600 rpm | 92.6 × 26.4 mm | 352 g |
| RI80 V2.0 KV75 | 1.45 Nm | 4.1 Nm | 172 W | 1135 / 1785 / 2430 rpm | 85 × 27 mm | 411 g |
| RI100 KV105 | 1.76 Nm | 4.95 Nm | 252 W | 1370 / 2100 / 2825 rpm | 104 × 26 mm | 500 g |
| RO100 KV55 Standard | 4 Nm | 12 Nm | 838 W | 2000 rpm | 113.5 × 36.2 mm | 710 g |
प्रकाशित रेटेड और पीक टॉर्क, रेटेड शक्ति, रेटेड टॉर्क पर रेटेड गति, स्टेटर का लिफ़ाफ़ा बाहरी व्यास गुणा स्टैक लंबाई के रूप में, और द्रव्यमान - फ़्रेमलेस टॉर्क मोटर श्रेणी में वर्तमान में सूचीबद्ध फ़्रेमलेस टॉर्क मोटरों के लिए, पीक टॉर्क के अनुसार क्रमबद्ध। रेटेड टॉर्क वाइंडिंग की तापीय सीमाओं के भीतर सतत आंकड़ा है; पीक टॉर्क छोटी खिड़की का आंकड़ा है। गति का एक ही आंकड़ा एकल-बस किट दर्शाता है; तीन आंकड़े उसी क्रम में 24 V, 36 V और 48 V परिचालन बिंदु हैं। ये केवल स्टेटर और रोटर वाली किट हैं, इसलिए किसी भी बारह रिकॉर्ड में न रिडक्शन अनुपात, न बैकलैश और न आउटपुट-पक्ष की कोई रेटिंग आती है।
जब ये बारह एक ही पृष्ठ पर आ जाती हैं तो दो बातें उभरती हैं। पहली यह कि पट्टियाँ किसी चुने हुए कट-बिंदु से नहीं, बल्कि रिकॉर्ड में मौजूद अंतरालों से अलग होती हैं। 0.9 Nm पीक वाली 105 g की RO50 KV108 Lite और 1.63 Nm पीक वाली 155.9 g की RI60 KV120 के बीच कोई इकाई ही नहीं है, और यही बात 2.68 Nm वाली 270.4 g की RI70 KV95 तथा 4 Nm वाली 352 g की RO80 KV105 Standard के बीच भी सच है। मान लीजिए किसी चयन-सूची को 1.2 Nm पीक और 130 g चाहिए - उसे दो पड़ोसियों के बीच आधे रास्ते जाकर पूरा नहीं किया जा सकता, क्योंकि वहाँ कोई पड़ोसी ही नहीं है।
दूसरी यह कि छोटे सिरे पर द्रव्यमान और प्रति इकाई द्रव्यमान टॉर्क विपरीत दिशाओं में इशारा करते हैं। 20 g की RI20 KV600 प्रति किलोग्राम 3.6 Nm पीक टॉर्क प्रकाशित करती है और 40 g की RI30 KV260 लगभग 5.8, जबकि 60 g की RO40 KV140 Lite पहले ही लगभग 10 तक पहुँच जाती है और 710 g की RO100 KV55 Standard लगभग 16.9 तक - चारों आंकड़े प्रकाशित टॉर्क और द्रव्यमान स्तंभों पर अंकगणित हैं। इसे छोटी किटों का दोष मानना गलत पाठ है। 20 g के फ़्रेम में कम लोहा, छोटा चुंबकीय पथ और उसके द्रव्यमान का अनुपाततः अधिक हिस्सा ऐसे ताँबे में होता है जो ज्यामिति जितना फ़्लक्स ढो सकती है उतना नहीं ढो सकता, इसलिए छोटा सिरा घनत्व नहीं, विभेदन और निकटता ख़रीदता है।
इस तालिका की सबसे छोटी इकाई, जिसे CubeMars संक्षिप्त रोबोटिक जोड़ों के लिए फ़्रेमलेस किट के रूप में दिखाता है। यह सबसे स्पष्ट उदाहरण है कि एंट्री पट्टी वास्तव में कैसी दिखती है: बिना हाउसिंग, बिना बेयरिंग और बिना शाफ़्ट वाला स्टेटर और रोटर, जो ऐसे दूरस्थ अक्ष के लिए नापा गया है जहाँ एकीकृत मॉड्यूल का द्रव्यमान-दंड ही बाध्यकारी रुकावट है।
ToBMS वीडियो पृष्ठYouTube पर देखेंटियर 1: एंट्री और कॉम्पैक्ट
इस पट्टी में चार इकाइयाँ बैठती हैं, सभी प्रकाशित पीक टॉर्क के 1 Nm अथवा उससे कम पर और सभी 20 g से 105 g के बीच। इन्हें जोड़ती कोई कीमत या गुणवत्ता नहीं, बल्कि वह कार्यभार है जो ये ढो सकती हैं: हाथ अथवा कलाई का अक्ष, किसी छोटे मैनिपुलेटर का दूरस्थ जोड़, हल्के भार वाली पुनर्वास कड़ी, अथवा किसी संक्षिप्त कैमरा प्लेटफ़ॉर्म का दिशा-अक्ष। इन्हें अलग करता है लेआउट और फ़ीडबैक, और ये दो शब्द टॉर्क स्तंभ से अधिक आसपास का डिज़ाइन तय करते हैं। चारों एकल-बस डिज़ाइन हैं - सबसे छोटी के लिए 16 V, बाकी तीन के लिए 24 V - इसलिए 24 V की एकल आपूर्ति के लिए रेटेड ड्राइवर पहले ही इस पट्टी का अधिकांश हिस्सा कवर कर लेता है।
RI20 KV600 और RI30 KV260: संक्षिप्त इनरनर जोड़ी
पूरी श्रेणी का प्रवेश बिंदु RI20 KV600 है - 25 mm व्यास और 14.5 mm स्टैक में 20 g, जो 0.024 Nm रेटेड और 0.072 Nm पीक टॉर्क, 18 W रेटेड शक्ति और 16 V बस पर रेटेड गति के रूप में 7452 rpm प्रकाशित करती है। इसकी 9600 rpm नो-लोड गति तालिका में सर्वाधिक है और इसकी 600 KV भी सर्वाधिक, जो मिलकर ऐसी किट बताती हैं जो धकेलने के बजाय घूमने के लिए बनी है: 25 mm फ़्रेम पर 7 पोल-जोड़े वाली वाइंडिंग कोई उपयोगी टॉर्क नहीं देगी, लेकिन गियर लगाने पर अथवा किसी छोटे कैप्स्टन को सीधे चलाने पर वह बहुत महीन कोणीय विभेदन देगी। RI30 KV260 वही विचार एक फ़्रेम आकार ऊपर है - 40 g, 38 mm व्यास, 14 mm स्टैक - जिसमें 0.076 Nm रेटेड और 0.23 Nm पीक टॉर्क, 33 W रेटेड शक्ति और 24 V पर 4110 rpm रेटेड गति है। दोनों रिकॉर्ड में नए आगमन के रूप में अंकित हैं और उनकी लॉन्च तिथियाँ पिछले कुछ महीनों के भीतर हैं, और दोनों इनरनर हैं, इसलिए चुंबक उसी शाफ़्ट पर बैठते हैं जो एकीकरणकर्ता देगा और वाइंडिंग उसी स्टेटर में बैठती है जिसे एकीकरणकर्ता क्लैंप करेगा। इनमें से कोई भी 2 A से ऊपर रेटेड धारा प्रकाशित नहीं करती, और यही उन्हें हैंडहेल्ड अथवा वियरेबल लिफ़ाफ़े के भीतर छोटे ड्राइवर पर व्यावहारिक बनाता है।
RO40 KV140 Lite और RO50 KV108 Lite: बिना हॉल वाली आउटरनर जोड़ी
RO40 KV140 Lite और RO50 KV108 Lite वही दो इकाइयाँ हैं जिनके रिकॉर्ड हॉल सेंसर के बिना आपूर्ति किए गए किट का नाम लेते हैं, और ये इस पट्टी की दोनों आउटरनर भी हैं। RO40 0.2 Nm रेटेड और 0.6 Nm पीक टॉर्क देती है, 2450 rpm रेटेड गति पर 51 W रेटेड शक्ति के साथ, 46.3 mm व्यास और 13 mm स्टैक में, जिसका वज़न 60 g है; RO50 उसका अधिकांश दुगुना कर देती है - 0.3 Nm रेटेड और 0.9 Nm पीक टॉर्क, 66 W रेटेड शक्ति, 2100 rpm रेटेड गति, 61.7 mm व्यास और 14.5 mm स्टैक में, जिसका वज़न 105 g है। यहाँ चपटापन ही आउटरनर लेआउट का उद्देश्य है: उन दो किटों के लिए 13 mm और 14.5 mm की अक्षीय जगह, जो 0.6 Nm और 0.9 Nm पीक तक पहुँचती हैं, ही उन्हें ऐसे जोड़ में फ़िट कराती है जिसका लिफ़ाफ़ा बेलन के बजाय चक्रिका हो। सौदा है ग़ायब सेंसर। रिकॉर्ड में कोई हॉल उपकरण न होने पर कम गति और ठहराव पर कम्युटेशन किसी बाहरी एन्कोडर अथवा सेंसरलेस अनुमान से आना पड़ता है, और ऐसे होल्डिंग जोड़ के लिए जो अपना समय स्थिर बिताता है, यह निर्णय माउंट की मशीनिंग के बाद नहीं, उससे पहले लेना पड़ता है।
टियर 2: मध्य-परास और सहयोगी
मध्य पट्टी में वे चार इकाइयाँ हैं जिनसे किसी कार्यशील जोड़ का विनिर्देश सबसे अधिक संभावना से बनाया जाएगा: 1.63 Nm से 2.68 Nm पीक टॉर्क, 155.9 g से 270.4 g द्रव्यमान, 4.8 A से 8.5 A रेटेड धाराएँ। यह वह पट्टी है जहाँ कई अक्षों के बीच साझा घटक का अर्थ बनने लगता है, क्योंकि सबसे हल्की और सबसे भारी इकाई का फ़र्क़ दोगुने से कम है जबकि प्रकाशित टॉर्क 1.6 Nm से 2.7 Nm तक फैला है। यह वह पट्टी भी है जहाँ बस बँट जाती है: यहाँ की तीन इनरनर 24 V, 36 V और 48 V पर परिचालन बिंदु प्रकाशित करती हैं, जबकि आउटरनर एकल 48 V रेटिंग प्रकाशित करती है, इसलिए 48 V आपूर्ति का चुनाव हर अक्ष के लिए अलग नहीं, पूरी भुजा के लिए एक बार किया जाता है।
RI50 KV100 और RI60 KV120: 24-48 V बस पर दो मध्य इनरनर
जोड़ी में हल्की RI60 KV120 है - 60 mm व्यास और 23 mm स्टैक में 155.9 g, जो 0.57 Nm रेटेड और 1.63 Nm पीक टॉर्क, 85 W रेटेड शक्ति और 24 V परिचालन बिंदु पर 1440 rpm रेटेड गति प्रकाशित करती है, जो 48 V पर 3190 rpm तक बढ़ती है। चौड़ी RI50 KV100 है - 54 mm व्यास और 27 mm स्टैक में 180.8 g, जो 0.58 Nm रेटेड और 1.67 Nm पीक टॉर्क, 66 W रेटेड शक्ति और 24 V पर 1090 rpm, 48 V पर 2600 rpm रेटेड गति प्रकाशित करती है। टॉर्क पर दोनों इतनी करीब हैं कि पहले अनुमान में विनिमेय हैं और आकार में इतनी अलग कि बाद में मायने रखती हैं: RI60 में 14 पोल-जोड़े वाली वाइंडिंग है जहाँ RI50 में 7 पोल-जोड़े वाली, इसलिए कम गति पर RI60 प्रति एम्पियर अधिक टॉर्क देती है जबकि RI50 उसी बस पर तेज़ घूमती है और उसका बड़ा व्यास तथा छोटा स्टैक चपटे लिफ़ाफ़े के अनुकूल है। दोनों FOC द्वारा संचालित दर्ज हैं, जो वह कम्युटेशन योजना है जो कम गति पर बिना स्थिति-सेंसर वाली किट से भी उपयोगी व्यवहार निकालती है।
RI70 KV95: 3 Nm पीक से नीचे की अंतिम इकाई
RI70 KV95 मध्य पट्टी को 270.4 g पर, 76 mm व्यास और 24 mm स्टैक में बंद करती है, और 0.94 Nm रेटेड तथा 2.68 Nm पीक टॉर्क, 125 W रेटेड शक्ति तथा 24 V पर 1270 rpm रेटेड गति प्रकाशित करती है, जो 48 V पर 2710 rpm तक बढ़ती है, रेटेड पर 7.1 A के साथ। पट्टी में अपने नीचे की दो इकाइयों के मुकाबले पढ़ें तो यह यहाँ की पहली किट है जिसका रेटेड टॉर्क 1 Nm के करीब पहुँचता है, और यही वह बिंदु है जहाँ एक फ़्रेमलेस किट किसी छोटी मशीन पर बिना गियरिंग के लिंक को गुरुत्व के विरुद्ध थाम सकती है। इसकी 7.1 A रेटेड धारा मध्य पट्टी में सर्वाधिक है, इसलिए इसके पीछे का ड्राइवर और हार्नेस उसी समय एक आकार बढ़ जाते हैं जब फ़्रेम बढ़ता है। इसके ऊपर 4 Nm पीक तक कुछ नहीं है, और इसीलिए जो डिज़ाइन 2.7 Nm से 4 Nm पीक की आवश्यकता के बीच पड़े, उसे या तो अपनी इच्छा से बड़ा फ़्रेम स्वीकार करना पड़ता है अथवा फ़्रेमलेस मार्ग छोड़कर किसी एकीकृत इकाई पर जाना पड़ता है।
RO60 KV115 Standard: टियर सीमा पर बैठी आउटरनर
RO60 KV115 Standard मध्य पट्टी की इकलौती आउटरनर है और तालिका की वह सबसे हल्की इकाई है जो अपने आप 48 V रेटिंग प्रकाशित करती है - 73.8 mm व्यास और 23 mm स्टैक में 248 g। यह 0.8 Nm रेटेड और 2.4 Nm पीक टॉर्क, 352 W रेटेड शक्ति, 4200 rpm रेटेड गति और 5520 rpm नो-लोड के साथ प्रकाशित होती है, रेटेड पर 8.5 A खींचती है। वह शक्ति आंकड़ा इस पट्टी का अपवाद है - RI60 KV120 की रेटेड शक्ति से चार गुना से अधिक, टॉर्क के मात्र डेढ़ गुने पर - और इसकी व्याख्या उस गति से होती है जिस पर रेटिंग ली गई है, क्योंकि वही टॉर्क 4200 rpm पर देना 1440 rpm की तुलना में प्रति सेकंड अधिक कार्य है। इसका रिकॉर्ड उन तीन में भी है जो हॉल सेंसर के साथ आपूर्ति किए गए किट का नाम लेते हैं, इसलिए जहाँ जोड़ को भार के नीचे ठहराव से भरोसेमंद शुरुआत करनी हो वहाँ यह मध्य पट्टी का स्वाभाविक चुनाव है, और आउटरनर लेआउट इसे वही चपटा चक्रिका लिफ़ाफ़ा देता है जो दोनों Lite किटों के पास चौथाई टॉर्क पर है।
टियर 3: उच्च-प्रदर्शन और भारी पेलोड
शीर्ष पट्टी प्रकाशित पीक टॉर्क के 4 Nm पर खुलती है और 12 Nm पर बंद होती है, 352 g से 710 g के बीच, और इसमें हर इकाई या तो 48 V एकल-बस डिज़ाइन है या 24-48 V तीन-बस डिज़ाइन। यहीं फ़्रेमलेस किट लिंक का घटक होना छोड़ देती है और वह चीज़ बन जाती है जो अंग अथवा मशीन चलाती है: द्विपाद पर कूल्हे और घुटने, चौपाया पर पैरों के जोड़, व्हील ड्राइव इकाइयाँ, और पुनर्वास रिग के भार-वहन करने वाले अक्ष। यहाँ की रेटिंगें इतनी बड़ी हैं कि आसपास का डिज़ाइन मोटर जितना ही मायने रखता है: यह पट्टी रेटेड पर 9.4 A से 20 A के बीच खींचती है, और जहाँ ऐसे कई अक्ष एक ही बैटरी और एक ही तापीय आयतन साझा करते हैं, वहाँ एकल इकाई का रिकॉर्ड नहीं, सिस्टम का बजट ऊपरी सीमा तय करता है।
RO80 KV105 Standard और RI80 V2.0 KV75: पहली 4 Nm जोड़ी
RO80 KV105 Standard इस पट्टी का प्रवेश है - 92.6 mm व्यास और 26.4 mm स्टैक में 352 g, जो 1.3 Nm रेटेड और 4 Nm पीक टॉर्क, 490 W रेटेड शक्ति, 48 V पर 3600 rpm रेटेड गति और 5040 rpm नो-लोड के साथ प्रकाशित होती है, रेटेड पर 15 A खींचती है। RI80 V2.0 KV75 टॉर्क पर इसके बगल में बैठती है - 4.1 Nm पीक और 1.45 Nm रेटेड - लेकिन बहुत अलग आकार में: 85 mm व्यास और 27 mm स्टैक में 411 g, और बहुत कम रेटेड शक्ति 172 W पर, 24 V पर 1135 rpm रेटेड गति के साथ, जो 48 V पर 2430 rpm तक बढ़ती है। दोनों एक ही पीक टॉर्क अलग-अलग रास्तों से बनाती हैं। RO80 यह एकल 48 V बस पर गति के साथ धारा और 15 A रेटेड खिंचाव से करती है; RI80 यह तीन चयन-योग्य बसों पर 9.4 A के साथ धीमी, अधिक-टॉर्क वाली वाइंडिंग से करती है। RO80 का रिकॉर्ड हॉल सेंसर के साथ आपूर्ति किए गए किट का नाम लेता है, और RI80 FOC द्वारा संचालित दर्ज है। जहाँ जोड़ को लंबे समय तक भार को गुरुत्व के विरुद्ध थामना हो, वहाँ RI80 की कम-गति रेटिंग अधिक आरामदेह जगह है; जहाँ पहिया अथवा कोई तेज़ कूल्हा-अक्ष शीघ्रता से चलाना हो, वहाँ RO80 का गति आंकड़ा निर्णय कर देता है।
Transgrid का Gorilla MK1 निरीक्षण प्लेटफ़ॉर्म, जो इस पट्टी के ऊपरी आधे हिस्से में बैठी इकाई के इर्द-गिर्द बना है। यहाँ फ़ुटेज का मूल्य यह है कि यह बेंच परीक्षण नहीं, वास्तविक तैनाती है: किट लोड सेल को किसी स्क्रिप्ट से नहीं, बल्कि एक मशीन को ज़मीन पर ढो रही है, जो सतत कार्यभार में फ़्रेमलेस जोड़ के व्यवहार का सबसे मज़बूत प्रमाण है।
ToBMS वीडियो पृष्ठYouTube पर देखेंRI100 KV105 और RO100 KV55 Standard: परास का शीर्ष
श्रेणी की दो सबसे बड़ी किटें एक ही सौदे पर अलग-अलग स्थिति लेती हैं। RI100 KV105 यहाँ की सबसे चौड़ी इनरनर है - 104 mm व्यास पर मात्र 26 mm स्टैक, वज़न 500 g - और 1.76 Nm रेटेड तथा 4.95 Nm पीक टॉर्क, 252 W रेटेड शक्ति, 24 V पर 1370 rpm रेटेड गति के साथ प्रकाशित होती है, जो 48 V पर 2825 rpm तक बढ़ती है, रेटेड पर 13.6 A के साथ। RO100 KV55 Standard बारहों में से हर उस आयाम में सबसे बड़ी किट है जो मायने रखता है: 113.5 mm व्यास, 36.2 mm स्टैक, 710 g, जो 4 Nm रेटेड और 12 Nm पीक टॉर्क, 838 W रेटेड शक्ति, 48 V पर 2000 rpm रेटेड गति और 2550 rpm नो-लोड के साथ प्रकाशित होती है, रेटेड पर 20 A खींचती है। इसकी 55 KV तालिका में सबसे कम है, और 113.5 mm फ़्रेम पर 21 पोल-जोड़े वाली वाइंडिंग इसीलिए होती है: टॉर्क गति से नहीं, धारा से बनाना, ऐसे बस वोल्टेज पर जो इतना कम हो कि बैटरी पैक उसे आपूर्ति कर सके। RO100 का रिकॉर्ड हॉल सेंसर के साथ आपूर्ति किए गए किट का नाम लेता है, और दोनों इतनी बड़ी हैं कि एकीकरणकर्ता को तापीय पथ जानबूझकर योजनाबद्ध करना पड़े, क्योंकि नंगे स्टेटर के पास तब तक कोई हाउसिंग नहीं होती जिसमें ऊष्मा जाए, जब तक उसके चारों ओर एक डिज़ाइन न कर लिया जाए।
चयन मैट्रिक्स: किसी टियर को अनुप्रयोग से मिलाना
ये तीन पट्टियाँ उद्योगों पर नहीं, जोड़ की स्थितियों पर मैप होती हैं, क्योंकि वही मोटर एक वियरेबल, एक कोबॉट और एक मोबाइल प्लेटफ़ॉर्म में दिखती है। नीचे का मैट्रिक्स प्रत्येक पट्टी को उन जोड़ों के विरुद्ध पढ़ता है जिन्हें वह ढो सकती है, और इस प्लेटफ़ॉर्म की उन अनुप्रयोग श्रेणियों के विरुद्ध जहाँ वे जोड़ आते हैं।
| टियर | पीक टॉर्क पट्टी | कहाँ उपयुक्त है | बस | द्रव्यमान परास | प्रतिनिधि इकाई | अनुप्रयोग श्रेणियाँ |
|---|---|---|---|---|---|---|
| एंट्री और कॉम्पैक्ट | 1 Nm तक | हाथ, कलाई और दूरस्थ अक्ष; छोटे दिशा-प्लेटफ़ॉर्म; हल्के भार वाली सहायक कड़ियाँ | 16 V से 24 V | 20 g से 105 g | RI20 KV600 | पुनर्वास रोबोट, Cobot आर्म |
| मध्य-परास और सहयोगी | 1.6 Nm से 2.7 Nm | कोहनी और अग्रबाहु के अक्ष; हल्के घुटने के अक्ष; साझा पार्ट नंबर के इर्द-गिर्द बने जॉइंट मॉड्यूल | 24 V से 48 V | 156 g से 270 g | RI50 KV100 | Cobot आर्म, जॉइंट मॉड्यूल, क्वाड्रुपेड रोबोट |
| उच्च-प्रदर्शन और भारी पेलोड | 4 Nm से 12 Nm | कूल्हा, घुटना और कंधे के अक्ष; चौपाया के पैर; व्हील ड्राइव इकाइयाँ; भार-वहन करने वाले सहायक जोड़ | 24 V से 48 V | 352 g से 710 g | RO100 KV55 Standard | ह्यूमनॉइड रोबोट, एक्सोस्केलेटन, व्हील रोबोट, AGV |
पीक टॉर्क पट्टी, सामान्य जोड़-स्थितियाँ, बस परास, द्रव्यमान परास, प्रत्येक पट्टी से एक प्रतिनिधि इकाई, और इस प्लेटफ़ॉर्म की वे अनुप्रयोग श्रेणियाँ जहाँ वे जोड़ आते हैं। पट्टियाँ प्रकाशित पीक टॉर्क पर खींची गई हैं और एक-दूसरे को नहीं काटतीं; अनुप्रयोग-सूचियाँ बताती हैं कि पट्टी सामान्यतः कहाँ उपयोग होती है, न कि वह कहाँ सीमित है, क्योंकि एक ही जोड़-स्थिति कई मशीन प्रकारों में आती है।
मैट्रिक्स में दो पैटर्न सीधे बताने योग्य हैं। पहला यह कि बस अनुप्रयोग का नहीं, पट्टी का अनुसरण करती है। कोबॉट पर हाथ का अक्ष और पुनर्वास दस्ताने पर हाथ का अक्ष दोनों एंट्री-पट्टी के कार्य हैं, और दोनों सामान्यतः एक ही 24 V रेल से आपूर्तित होते हैं; जिस क्षण जोड़ को पूरा अंग गुरुत्व के विरुद्ध थामना पड़े, रिकॉर्ड 48 V पर चला जाता है, क्योंकि 4 Nm और उससे ऊपर का होल्डिंग टॉर्क ऐसी धारा माँगता है जिसे छोटा पैक 24 V पर बिना ऐसे स्टेप-अप के नहीं दे सकता जो अपनी हानियाँ जोड़ दे। दूसरा यह कि आवश्यकता किस पट्टी में पड़ती है, यह जोड़ को दिखने वाला सबसे ख़राब टॉर्क तय करता है, औसत नहीं। जो कलाई अपना अधिकांश जीवन 0.024 Nm पर बिताती है और तेज़ पुनर्अभिविन्यास के दौरान 0.9 Nm पीक लेती है, वह एंट्री पट्टी में ही आती है, और चुनी गई इकाई को उस पीक के विरुद्ध पढ़ना पड़ता है, न कि उस कार्यभार के विरुद्ध जो वह दिन भर थामे रहती है। इस आधार पर पढ़ें तो फ्रेमलेस टॉर्क मोटर श्रेणी एक दूरस्थ समूह, एक कार्यशील-जोड़ समूह और एक मशीन-चालक समूह में बँटती है, और ऊपर का मैट्रिक्स यही दोहराता है।
हर आवश्यकता इन बारह के भीतर नहीं पड़ती। चूँकि फ़्रेमलेस किट तैयार उत्पाद नहीं बल्कि स्टेटर और रोटर है, वही फ़्रेम किसी अलग विनिर्देश तक वाइंड, स्टैक और बोर किया जा सकता है, और इन मॉडलों के पीछे का निर्माता ठीक इसी का मार्ग प्रलेखित करता है: अलग स्टैक लंबाई, उसी बस पर किसी अन्य KV के लिए अलग वाइंडिंग, अलग बोर अथवा वह शाफ़्ट इंटरफ़ेस जो एकीकरणकर्ता को चाहिए। इसलिए पट्टियों के बीच के अंतराल में पड़ने वाली आवश्यकता - लगभग 1.2 Nm पीक, अथवा 12 Nm से आगे, अथवा ऐसे लिफ़ाफ़े में जिसे बारहों में से कोई व्यास नहीं देता - बंद रास्ता नहीं, बल्कि एक विनिर्देश-पूछताछ है। ऊपर की तालिका का प्रत्येक उत्पाद पृष्ठ निर्माता की अपनी साइट से जुड़ता है, और वही लिंक ऐसी पूछताछ की शुरुआत है; इस मार्गदर्शिका के आंकड़े प्लेटफ़ॉर्म रिकॉर्ड में रखे प्रकाशित मान ही रहते हैं।
फ़्रेमलेस जोड़ के लिए चयन का क्रम
तीन चरण निर्णय का अधिकांश हिस्सा उठा लेते हैं, इसी क्रम में, क्योंकि हर एक संकरा करता है कि अगले को क्या देना है।
पहले कार्यभार और सबसे ख़राब स्थिति वाला पीक टॉर्क तय करें
किसी भी मॉडल नंबर से पहले लिख लें: जोड़ को जो द्रव्यमान चलाना है, सबसे ख़राब मुद्रा पर मोमेंट आर्म, कार्यचक्र और हर चरण कितनी देर चलता है, और जोड़ को दिखने वाला सबसे बड़ा क्षणिक। इनसे तीन आंकड़े निकलते हैं - सतत थामा जाने वाला टॉर्क, सबसे ख़राब क्षण पर आवश्यक टॉर्क, और सबसे तेज़ चरण द्वारा माँगी गई कोणीय यात्रा। पट्टी इनमें से दूसरे पर चुनी जाती है, और पट्टी के भीतर की इकाई पहले पर।
दूसरे चरण में बस और लिफ़ाफ़ा तय करें
इकाइयों की तुलना करने से पहले आपूर्ति वोल्टेज चुनें, क्योंकि बहु-बस रिकॉर्ड 24 V, 36 V और 48 V पर अलग-अलग आंकड़े प्रकाशित करते हैं और कौन-सा लागू है, उसके अनुसार तुलना का आकार बदल जाता है। फिर लिफ़ाफ़ा तय करें: बाहरी व्यास बनाम स्टैक लंबाई, और यह कि जोड़ के पास चक्रिका के लिए रेडियल जगह है या बेलन के लिए अक्षीय जगह। टॉर्क स्तंभ पर जीतने वाली इकाई अकेले इसी चरण पर हार सकती है, क्योंकि 54 mm का स्टेटर और 60 mm का स्टेटर अलग लिंक ज्यामितियों में फ़िट होते हैं, चाहे उनका प्रकाशित टॉर्क न्यूटन मीटर के कुछ सौवें हिस्सों के भीतर ही हो।
पुष्टि करें कि मौजूदा फ़्रेम पर क्या पुनः-निर्दिष्ट किया जा सकता है
फ़्रेमलेस मोटर कोई सीलबंद पार्ट नंबर नहीं, बल्कि उसकी वाइंडिंग, उसका स्टैक और उसका बोर परिभाषित करते हैं, इसलिए थोड़े अंतर से इन बारह को चूकने वाली आवश्यकता सामान्यतः नया विकास नहीं, बल्कि एक विविधता-अनुरोध होती है: उसी बस पर कोई अन्य KV, उसी व्यास में अधिक टॉर्क के लिए ऊँचा स्टैक, अथवा किसी विशेष शाफ़्ट के लिए नापा गया बोर। निर्माता का अपना उत्पाद पृष्ठ वही है जहाँ यह बातचीत शुरू होती है, और ऊपर की तालिका की हर इकाई उससे जुड़ती है।
अक्सर पूछे जाने वाले प्रश्न
Qइन बारह को द्रव्यमान अथवा रेटेड टॉर्क के बजाय पीक टॉर्क से क्यों क्रमबद्ध किया गया है?
क्योंकि पीक टॉर्क ही वह स्तंभ है जहाँ बारह तीन समूहों में बँटती हैं जिनके बीच वास्तविक अंतराल हैं, और क्योंकि किसी जोड़ की आवश्यकता पहले इसी आंकड़े के विरुद्ध लिखी जाती है। द्रव्यमान बहुत अलग क्षमता की दो इकाइयों को एक-दूसरे के बगल में रख देता - 352 g की RO80 KV105 Standard और 411 g की RI80 V2.0 KV75 4 Nm और 4.1 Nm पीक टॉर्क प्रकाशित करती हैं, लेकिन रेटेड शक्ति मात्र 490 W और 172 W, इसलिए शक्ति-सीमित मशीन पर वे विकल्प नहीं हैं। रेटेड टॉर्क पूरी तालिका को दबा देता, क्योंकि हर रिकॉर्ड में पीक-से-रेटेड अनुपात लगभग 2.8 से लगभग 3.1 के बीच रहता है। पीक टॉर्क वह आंकड़ा भी है जिसे किसी कार्यभार के सबसे ख़राब क्षण को कवर करना होता है, और यही तय करता है कि कोई जोड़ लैंडिंग, कैच अथवा तेज़ पुनर्अभिविन्यास को झेल पाएगा या नहीं।
Qफ़्रेमलेस किट एकीकरणकर्ता के लिए क्या छोड़ देती है?
स्टेटर और भार के बीच सब कुछ: रोटर माउंटिंग और शाफ़्ट, बेयरिंग व्यवस्था और उसका प्रीलोड, वह हाउसिंग अथवा क्लैंपिंग जो स्टेटर को जगह पर रखती है और उसमें से ऊष्मा बाहर ले जाती है, और उन मामलों में स्थिति-फ़ीडबैक जहाँ रिकॉर्ड हॉल सेंसर के बिना आपूर्ति किए गए किट का नाम लेता है। अंतिम मद वही है जिसे सबसे अधिक कम आँका जाता है, क्योंकि ठहराव पर अपनी स्थिति थामने वाले जोड़ को ठहराव पर भी स्थिति की सूचना चाहिए, और सेंसरलेस अनुमान ठीक वहीं प्राप्त करना सबसे कठिन होता है। रिकॉर्ड हर इकाई के लिए इस प्रश्न का उत्तर देता है: RO40 KV140 Lite और RO50 KV108 Lite हॉल सेंसर के बिना आपूर्ति के रूप में दर्ज हैं, और RO60 KV115 Standard, RO80 KV105 Standard तथा RO100 KV55 Standard उनके साथ आपूर्ति के रूप में।
Qपरास के छोटे सिरे पर प्रति इकाई द्रव्यमान टॉर्क क्यों गिरता है?
क्योंकि छोटे फ़्रेम में अनुपाततः कम लोहा और छोटा चुंबकीय पथ होता है, इसलिए उसके द्रव्यमान का बड़ा हिस्सा ऐसे ताँबे में बैठता है जो उपयोगी रूप से फ़्लक्स नहीं ढो सकता, और क्योंकि वाइंडिंग को कम ताँबे-अनुप्रस्थ काट वाले महीन तार से बनाना पड़ता है। प्रकाशित आंकड़ों पर प्रति किलोग्राम पीक टॉर्क 20 g की इकाई पर लगभग 3.6, 40 g की इकाई पर लगभग 5.8, 60 g की इकाई पर लगभग 10 और 710 g की इकाई पर लगभग 16.9 है। इससे छोटी किटें ख़राब उत्पाद नहीं हो जातीं; उन्हें इसलिए चुना जाता है कि उनका द्रव्यमान कहाँ बैठता है और कम टॉर्क पर छोटा फ़्रेम जो विभेदन देता है, और घनत्व उस चुनाव की धुरी ही नहीं है।
Qक्या 2.7 Nm और 4 Nm के बीच का अंतराल वास्तविक बाधा है?
यह वर्तमान सूची के अनुसार इस श्रेणी के भीतर वास्तविक है, और यह किसी ग़ायब उत्पाद श्रृंखला का नहीं, बल्कि इस बात का परिणाम है कि फ़्रेम आकार कैसे बनाए जाते हैं। जिस जोड़ को सचमुच 3.2 Nm पीक टॉर्क चाहिए, उसके पास तीन व्यावहारिक रास्ते हैं: 352 g पर अगला बड़ा फ़्रेम स्वीकार करके अतिरिक्त द्रव्यमान ढो लेना, रोबोटिक एक्चुएटर वर्ग की किसी एकीकृत इकाई पर जाना जहाँ रिडक्शन चरण छोटी मोटर को उस परास तक गुणा कर देता है, अथवा निर्माता से मौजूदा फ़्रेम पर वाइंडिंग और स्टैक की विविधता माँगना। तीसरा रास्ता इसलिए उपलब्ध है कि फ़्रेमलेस किट जोड़ी नहीं, निर्दिष्ट की जाती है, लेकिन यह एक लीड टाइम वाली विनिर्देश-पूछताछ है, तैयार माल का चुनाव नहीं, और इसीलिए चयन-सूची तय करने से पहले इस अंतराल को जानना उपयोगी है।
Qक्या इन बारह के बाहर की आवश्यकता भी पूरी की जा सकती है?
सामान्यतः हाँ, और इस प्लेटफ़ॉर्म के बजाय निर्माता के माध्यम से। फ़्रेमलेस मोटर वही एक वर्ग है जहाँ मोटर कोई सीलबंद पार्ट नंबर नहीं, बल्कि उसकी वाइंडिंग, उसका स्टैक और उसका बोर परिभाषित करते हैं, इसलिए उसी बस पर अलग KV, उसी व्यास में अधिक टॉर्क के लिए ऊँचा स्टैक, अथवा किसी विशेष शाफ़्ट के लिए नापे गए बोर की आवश्यकता नया विकास नहीं, मौजूदा फ़्रेम पर एक विविधता है। रास्ता निर्माता के उत्पाद पृष्ठ हैं, जिनसे यहाँ के रिकॉर्ड हर इकाई के लिए जोड़ते हैं। ToBMS विनिर्देश-स्तर रखता है - जो प्रकाशित, तुलनीय और खोजने योग्य है - और क्या बनाया जा सकता है तथा किस सह्यता तक, इसका अंतिम प्रमाण-स्रोत निर्माता ही रहता है।
आधिकारिक संसाधन
CubeMars अपनी साइट पर फ़्रेमलेस परास का दस्तावेज़ीकरण करता है, और इस तालिका की बारहों इकाइयों में से प्रत्येक का एक आधिकारिक पृष्ठ है जिस पर उसका पूरा विनिर्देश, वाइंडिंग डेटा और माउंटिंग ड्रॉइंग है। प्रवेश बिंदु निर्माता की उत्पाद श्रृंखला है, और इस तुलना के दोनों सिरे अलग-अलग प्रलेखित हैं - हल्के सिरे पर RI20 KV600 और भारी सिरे पर RO100 KV55 Standard। प्लेटफ़ॉर्म की श्रेणियों में उत्पाद दस्तावेज़ीकरण संसाधन के अंतर्गत एकत्र किया गया है। वाइंडिंग विकल्पों, तापीय रेटिंगों, कस्टम स्टैक और बोर की पूछताछ तथा ड्राइव कॉन्फ़िगरेशन के लिए निर्माता ही अंतिम प्रमाण-स्रोत रहता है; ToBMS खोज और तुलना का स्तर रखता है, और इस मार्गदर्शिका में प्रयुक्त हर आंकड़ा प्लेटफ़ॉर्म के उत्पाद रिकॉर्ड में रखा प्रकाशित मान है।
आगे कहाँ जाएँ
इस मार्गदर्शिका का सबसे निकट साथी फ्रेमलेस टॉर्क मोटर: रोबोट जोड़ों के लिए stator और rotor किट का चयन है, जो उन्हीं बारह इकाइयों को भीतर से बाहर पढ़ता है - स्टेटर, रोटर, दोनों लेआउट, और हर विनिर्देश स्तंभ क्या वादा करता है - जबकि यह मार्गदर्शिका उन्हें बाहर से भीतर पढ़ती है, पट्टी और जोड़-स्थिति के अनुसार। साथ पढ़ने पर ये दो अलग प्रश्नों का उत्तर देते हैं जो फ़्रेम आकार खड़े करता है: फ़्रेमलेस किट क्या है, और कोई दी गई किट कहाँ बैठती है।
जहाँ चुनाव इस वर्ग और किसी जुड़े हुए वर्ग के बीच हो, वहाँ एक्सोस्केलेटन के लिए BLDC मोटर: फ्रेमलेस टॉर्क मोटर बनाम इंटीग्रेटेड एक्चुएटर दोनों रास्तों को द्रव्यमान, कठोरता, बैकलैश और इस पर साथ-साथ रखता है कि वाइंडिंग की ऊष्मा कहाँ जानी है, और यही वह निर्णय है जो ऊपर के मैट्रिक्स की किसी भी पट्टी से पहले आता है। जहाँ रिडक्शन चरण ही छोटी मोटर को भारी जोड़ तक पहुँचाता है, वहाँ क्वाज़ी डायरेक्ट ड्राइव एक्चुएटर: 8:1 अनुपात से क्या मिलता है कम-अनुपात वाले मामले को कवर करता है, और रोबोटिक एक्चुएटर: रोबोट जोड़ों के लिए एकीकृत एक्चुएटर का चयन जुड़े हुए विकल्प को पूरा कवर करता है।
शोध के बजाय चयन-सूची बनाने के लिए उम्मीदवारों को टॉर्क, वोल्टेज, द्रव्यमान और लिफ़ाफ़े के अनुसार चयन में छाँटें और उन्हें उत्पाद तुलना में एक-दूसरे के विरुद्ध रखें। मैट्रिक्स में नामित जोड़-स्थितियों के लिए प्लेटफ़ॉर्म उम्मीदवारों को ह्यूमनॉइड रोबोट, एक्सोस्केलेटन, क्वाड्रुपेड रोबोट, पुनर्वास रोबोट, जॉइंट मॉड्यूल, Cobot आर्म, व्हील रोबोट और AGV के अंतर्गत समूहित करता है। यहाँ तुलना की गई बारहों इकाइयाँ फ्रेमलेस टॉर्क मोटर श्रेणी में बैठती हैं, और CubeMars पृष्ठ शेष परास को एकत्र करता है।