
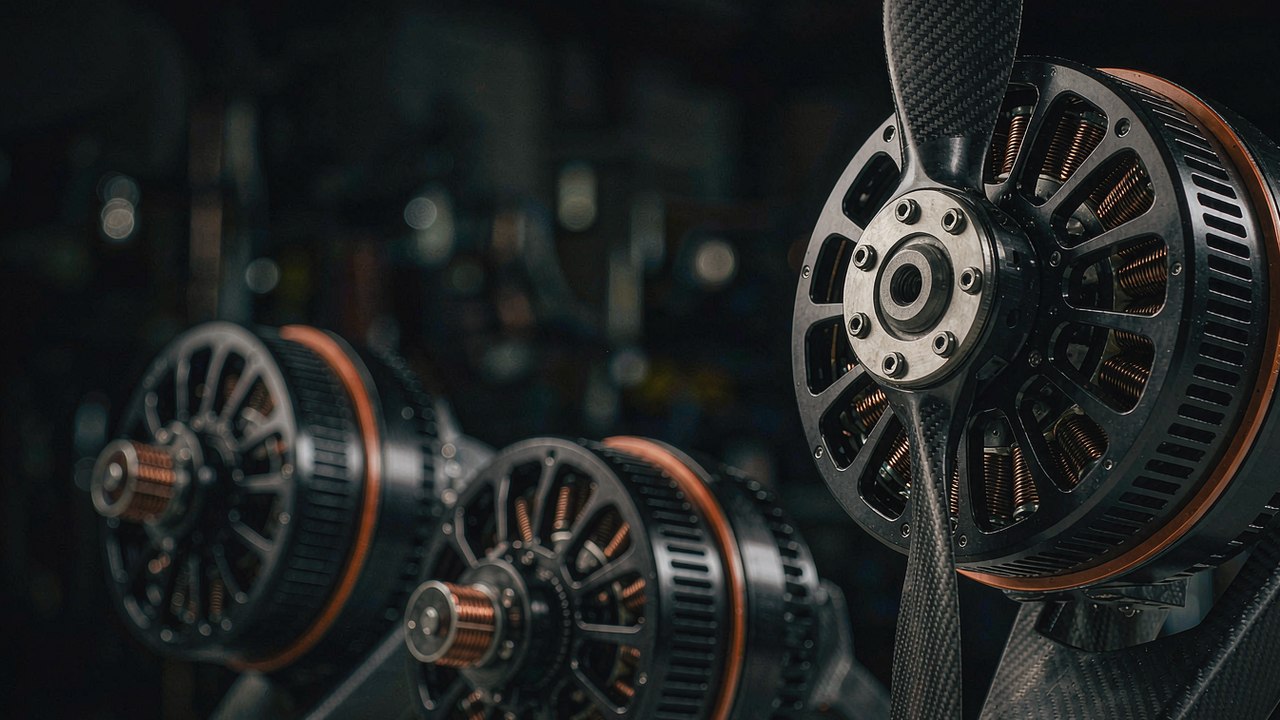
有人機推進システム 向けにモーターのサイズを決める作業は、無人機体向けにサイズを決める作業とは別の前提から始まります。無人機は、ミッションとコストを基準に設計することができ、多くのミッションでは、推進系の故障によって飛行が終わることを許容するのが妥当です。人が乗る機体は、そのようには設計できません。デューティはより長く、動作点は包絡の連続側に寄り、単一の故障は「起こりにくい」ものではなく「生き延びられる」ものでなければならず、機体側が依存するすべての数値は、見出しの数値ではなく試験にまで遡れなければなりません。本ガイドでは、T-Motor の U15 モーター三機種——記録上最も広いバス窓を持つ 1740 g の機種、24 S バス向けに作られた 4408 g の機種、そして三機種の中で最も高い推力を記録する 5130 g の機種——を取り上げ、それぞれの場合にどの記録値が選択を確定させるのか、そしてどの値がメーカーのデータシートにあるのかを説明します。
三機種はいずれも、外部 ESC で駆動されるアウターロータ型ブラシレスモーターであり、三機種とも ToBMS の単一カテゴリである UAV用モーター に属しています。これらを分けているのは、質量、KV、記録された推力、そしてそれぞれが想定するバスであり、その違いは、軽量な二座機体、パワードパラグライダーのトライク、そして有人運用に向けて改修される大型貨物プラットフォームに対応します。ここに引用する数値はすべて、対応する ToBMS の製品記録に由来します。グラムとキログラムの換算、二つの記録値から作った比率、セル化学から推測した量は、いずれも導出値として明示し、値を持たない項目は、隣の機種から埋めるのではなく欠落として扱います。三つの記録のうち二つは電気的な各列をすべては記載しておらず、どの列がどの記録に欠けているのかを把握することも、選択の一部です。
要点
このカテゴリで最初に決めるのは推力ではなく、機体がいくつのモーターを搭載するのか、そしてその一つが停止したときに何が起きるのかという点です。KV、質量、バス、プロペラといったそれ以外のすべては、名目上のホバリング点ではなく、この故障ケースに照らしてサイズが決まります。その前提に立てば、ここに挙げる三機種は順位を成すのではなく、三つの異なる役割を担います。
機体が小さく、パックが制約条件となり、推進レイアウトの基数が十分にあって一基を失っても快適な余裕が残る場合には、T-Motor U15 II KV80 UAV用モーター が三機種のうち 12-24S に対応する唯一の機種であり、1740 g という質量は、二倍を超える差で最も軽いものです。最大推力 36.5 kg と、180 秒の枠で 8580 W を記録しており、三機種のうち記録に何らかの出力値が公表されている唯一の機種でもあります。
機体が固定の 24 S 設計であり、質量の予算がより重いモーターを許容する場合には、T-Motor U15XL KV38 UAV用モーター が 4408 g で 81.2 kg の推力を記録しており、ピーク電流 180 A、10 V でのアイドル電流 3.5 A、巻線抵抗 17 mΩ を備えています。この抵抗値は本グループで記録された最小値であり、U15 II と同値です。そのためこの機種は、質量レンジの中ほどにおいて、電気的な記録が最も揃っているユニットになります。
一基あたりの記録上の推力が最も高いことが設計の要件である場合には、T-Motor U15XXL KV29 UAV用モーター が、同じ 24 S バスと同じ 36N42P ステータで、5130 g において 101.4 kg を記録し、ピーク電流 210 A、巻線抵抗 20 mΩ を備えています。三つの記録のいずれも記載していないのは、連続的で無期限の出力定格です。最も近い代替は、U15 II の 180 秒の出力値と、他の二機種のピーク電流値ですが、これらは連続定格ではなくデューティ枠の記述です。設計レビューで上昇をどれだけ保持できるかが問われるときには、この区別を手放さないことが重要です。
機体が人を乗せるようになると何が変わるか
これらのモーターの構造そのものに、このカテゴリの他の大型アウターロータと異なる点はありません。変わるのは要求の形であり、有人機推進システム では、その要求が記録のどの列を制約条件にするかを決めます。
故障は起こりにくいのではなく、生き延びられなければならない
無人機体は、推進系の故障によってミッションが終わるように設計することができ、その規模では通常、そのトレードは受け入れられます。人が乗る機体ではそうはいきません。推進レイアウトは、少なくとも一基を失ってもなお機体を支え続けられるものでなければならず、それによって有用な数値は、モーター一基あたりの推力から、最悪の一基を取り除いた状態でのモーター一基あたりの推力へと移ります。四発のレイアウトでは搭載推力の四分の三が残り、六発のレイアウトでは六分の五が残ります。算術は単純であり、名目上のホバリング点に対して過大に見えるモーターが、故障ケースに対してはしばしば正しくサイズ決めされているのは、そのためです。
このグループに照らして読むと、U15XXL KV29 モーターで組んだ四発の機体は、単一の故障の後に三基が残り、四基がそろって記録する 406 kg のうち約 304 kg を支えることになります。どちらの数値も、記録されたモーター一基あたり 101.4 kg から導いたものです。同じ算術を U15 II KV80 に当てはめると、四基が記録する 146 kg のうち 110 kg が残ります。この数値が機体の三基での飛行可否を決めるわけではありません。それは設計に依存し、設計はモーターではなく機体側に属します。数値が示すのは、追加する質量に対してどちらのモーターがより大きな余裕を買うかという点であり、設計が余裕の近くに位置する場合、その差が選定の論拠のすべてになります。
持続的な動作点はピークよりも重要である
人が乗る機体のホバリングは過渡状態ではなく、巡航上昇も同様です。無人のミッションプロファイルが快適な平均をわずかに超える短い逸脱に時間を使うのに対し、有人のプロファイルは、利用可能な出力の高い割合を数分間にわたって保持する傾向があります。そのため判断の中心には、ピーク出力ではなく熱的な挙動が来ます。ピーク値も依然として重要ですが、その目的は異なります。すなわち、ハーネス、コネクタ、ESC のサイズを決めるためです。導体が感じるのは電力ではなく電流だからです。
持続的な運用を語る列こそ、最も欠けやすい列です。U15 II KV80 の記録には 180 秒の枠で 8580 W があり、これは定格ではなくデューティの記述です。他の二つの記録は出力値をまったく記載していません。その二機種について利用できる電気的な情報は、ピーク電流値——U15XL KV38 で 180 A、U15XXL KV29 で 210 A——と、10 V で測定された無負荷のアイドル電流です。これはハーネスのサイズを決め、巻線を比較するには十分ですが、連続的な動作点を宣言するには足りません。それを足りるかのように扱うことが、有人推進の見積もりが誤る最も一般的な経路です。
プロペラ側の質量は二重に課金される
航空機におけるモーターの質量は、持ち上げられるだけでなく、加速もされます。翼やアームでは、外端側にある回転体と非回転体の質量が、機体がピッチとロールで克服しなければならない慣性を高め、それが推力の不足ではなく、操縦応答と乗り心地として現れます。この影響は連続的に感じられる一方、その質量で買った推力は包絡の上端でしか使われません。
このグループ内のばらつきは、無視できないほど大きいものです。U15 II KV80 を四基そろえると合計 7.0 kg、U15XL KV38 を四基そろえると合計 17.6 kg、U15XXL KV29 を四基そろえると合計 20.5 kg になります。いずれも記録された質量から導いた値です。したがって、最も軽い四基セットと最も重い四基セットの差は、機体質量にして 13.6 kg となり、軽量な二座プラットフォームでは、これは丸め誤差ではなく実際の数値です。ここで最も軽い機種が自動的に正しい出発点にならない理由も同じです。三機種の中で最も小さい推力を記録しており、推力を必要とする設計は、他のどこかで質量を削ってそれを買い戻すことはできません。
記録されたデータは設計の入力であり、要約ではない
無人のプロジェクトでは、欠けた仕様の列は、試験によって解消できる不便さにすぎません。有人のプロジェクトでは、それは設計レビューにおける未解決のアクション項目です。レビューを閉じる数値は、推測ではなく文書化された試験から来なければならないからです。それによって、ある列が欠けた記録の読み方も変わります。似たモーターから借用したもっともらしい値で埋めるべき隙間としてではなく、部品を選定する前にメーカーへ投げかけるべき問いとして読むべきものです。
ここに当てはめると、U15 II KV80 の記録は出力と寸法を記載しており、ピーク電流とアイドル電流はメーカーのデータシートにあります。U15XL KV38 と U15XXL KV29 の記録は、ピーク電流とアイドル電流、抵抗、シャフト、リード線を記載しており、出力値はメーカーのデータシートにあります。したがって三機種のそれぞれは、ある種類の統合に必要な列を記載しており、別の種類の統合のために一列を開けたままにしています。正直な対応は、その隙間を覆い隠すのではなく、名指しすることです。なお、このうち二機種については、メーカー自身の命名が有人運用を直接指し示していますが、設計レビューは、その命名を記録された推力と電流の値と併せて読むことができます。
選択を決める数値
六つの値のグループが、有人機推進システム の作業における判断のほとんどすべてを担っています。そのうち三つは三機種すべてで公表されており、三つはそうではありません。候補リストを作る前に、この点を確認しておく価値があります。
一基を取り除いた状態での揚力
これは候補を順位づけするのではなく、候補を除外するフィルタであり、従来の推力比較とは逆の方向に働きます。ここでモーターが除外されるのは、それ自身の定格とは無関係な理由によります。それ自身が故障した後に残りのモーターが生み出せる推力が不足するからです。したがって問いは、常に個々のモーターではなく、セット全体について立てられます。このグループでは、記録された最大推力は 36.5 kg から 101.4 kg にわたり、四発のレイアウトが保持する四分の三の値は 110 kg から 304 kg にわたります。いずれも記録されたモーター一基あたりの値から導いたものです。
この算術には二つの注意が伴います。第一に、最大推力は ToBMS によって、メーカーの試験データから取られた単一の値として記録されており、あるプロペラ、あるスロットル位置、ある電圧における値を表します。それは動作点ではなく上限です。第二に、三機種のいずれもホバリング定格の推力値を記録していないため、最大値から計算した余裕は上限に対する余裕であり、実際のホバリング余裕は、両者を隔てる差の分だけ小さくなります。設計が境界の近くに位置する場合、機体のレイアウトを確定する前に、その差はメーカーの試験データから埋める価値があります。
連続運転について記録が語るもの
このグループで唯一の持続値は、U15 II KV80 の 180 秒の枠における 8580 W です。デューティの記述として読めば、このモーターが試験台上で三分間にわたってその出力を保持したことを意味し、これは熱的な能力の有用な指標ではありますが、無期限に保持できるものを定義するものではありません。導出による一つの確認が可能です。12-24S の窓の上端で 8580 W を引き出したとすると、公称でおよそ 88.8 V の 24 S パック——モーターの仕様ではなく、セルあたり 3.7 V という標準的な慣例——は、約 97 A を意味します。これは本稿の推定であり、記録値から導いた数値であって、メーカーの定格値ではありません。モーターの限界よりも、試験がどのように実施されたかを多く語るものです。
他の二機種は出力値を公表していないため、その持続的な挙動は電流と抵抗の列から推測するほかありません。その推測は正当であり、同時に限界があります。銅損は電流の二乗に比例するため、以下に示す数値は比較には有用ですが、定格としては使えません。そこで確認できるのは、より重い二機種のうちどちらが自身のピークにおいて低温で動作するかという点であり、これは同じ種類の二つの記録の間で比較するのに妥当な事柄です。
バス、電流、そしてその背後のハーネス
バス電圧はパックによって決まり、このグループでは、それが候補リストをほぼ決めます。U15 II KV80 は 12-24S に対応し、これは三機種の中で記録されている最も広い窓であり、より低い電圧のパックを含む唯一のものです。U15XL KV38 と U15XXL KV29 はともに 24 S を記録しています。広い窓が自動的に優れているわけではありません。同じモーターをより穏やかなパックで回せるということであり、一つの機体がモーターを交換せずに試験計画と飛行計画の両方を担わなければならない場合に有用です。
電流は、重い二機種が最も軽い機種と分かれる点です。U15XL KV38 はピーク 180 A を、U15XXL KV29 はピーク 210 A を記録していますが、U15 II KV80 はピーク電流値を公表していないため、三機種すべてを横並びで比較することはできません。公称でおよそ 88.8 V という 24 S の慣例では、U15XXL のピーク 210 A はその瞬間に約 18.6 kW を、U15XL のピーク 180 A は本稿の推定で約 16 kW を意味します。どちらも記録値から導いた数値であってメーカーの定格値ではなく、主にサイズ決めに有用です。同じ数値が、リード線の銅断面積、コネクタの定格、ESC の連続電流を定めます。有人機では、これら三つの項目は通常、モーター自体よりも小さな余裕で選ばれます。
巻線抵抗と、熱が向かう先
抵抗は、電流を温度に結びつける列です。ある電流において銅損を確定し、銅損は、すでに冷却を気流に頼っているモーターの内部で発生する熱です。三つの記録のうち二つがこれを公表しています。U15 II KV80 と U15XL KV38 がいずれも 17 mΩ、U15XXL KV29 が 20 mΩ です。それぞれの記録上のピーク電流で保持した場合、U15XL KV38 の 17 mΩ の巻線は約 551 W を、U15XXL KV29 の 20 mΩ の巻線は約 882 W を消費します。どちらも記録値に基づく本稿の推定値であり、温度補正は行っておらず、持続値ではなくピーク瞬間の値です。持続的な上昇はピークよりはるかに少ない電流しか引き出さないからです。
この比較が示唆に富むのは、あらゆる軸で大きいほうのモーターに有利になるわけではないからです。U15XXL KV29 はより高い抵抗とより高いピーク電流を持つため、ピーク時に U15XL KV38 よりも多くの熱を生み出します。その代わりに、81.2 kg に対して 101.4 kg の推力を記録しています。したがって有人機体で両者を選ぶことは、どちらのモーターが優れているかという問いではなく、デューティプロファイル——高出力区間がどれだけ続くのか、その間にどれだけの気流が利用できるのか——に関する問いです。U15 II KV80 は、ピーク電流が記録されていないため、この軸にまったく置くことができません。その 17 mΩ の巻線はここで最も低く、より小さなステータがより少ない巻数を担っていることと整合します。
ロータの形状と、回せるプロペラ
三つの記録はいずれも同じ 36N42P のステータ構成を共有しており、これはグループ全体に共通であり、選定に有用です。つまり、機種間の違いはスロットと極のアーキテクチャではなく、巻線、磁石、積厚、質量にあるということです。それによって比較から一つの変数が除かれ、残る幾何学的な問いとしてプロペラのマッチングが残ります。
KV は、あるユニットが有用な回転数でどのプロペラを回せるかを決める値です。ここに挙げる三つの値、80, 38 と 29 は、強さの順位ではありません。与えられたバスに対してロータ回転数をどこに着地させるかという問いへの三つの答えです。24 S バス上の 29 KV のユニットは、80 KV のユニットよりもはるかに大きなプロペラをより低い回転数で回します。だからこそ両者は、機体が物理的にどちらでも受け入れられる場合であっても、互換ではありません。設計が既存の機体を拡大または縮小する場合に動作点を保つのは、KV とプロペラディスクをまとめて合わせることであり、モーターのサイズだけを変えることがそれを壊します。
シャフト、マウント、リード線のインターフェース
機械的な列は、モーターを搭載できるかどうかを決め、有人機では、どれだけ整備しやすいかも決めます。外形はグループ内で近いものの同一ではありません。U15 II KV80 は Ø147.5 × 55 mm であるのに対し、U15XL KV38 と U15XXL KV29 はともに Ø151.5 mm で、長さはそれぞれ 96 mm と 106 mm で異なります。最も軽い機種の 55 mm という長さは、最大の機種の半分を少し超える程度であり、U15XXL KV29 に対する 3.39 kg の質量優位のほとんどはここから来ています。
シャフト径は、見た目以上に重要な形でグループを分けます。U15 II KV80 は 20 mm のシャフトを記録しているのに対し、他の二機種は 25 mm を記録しており、これはプロペラアダプタ、保持方法、ハブが担える荷重を変えます。U15XL KV38 と U15XXL KV29 はそれぞれ 200 mm のリード線長を公表しており、アーム端から離れた位置に取り付けた ESC に届き、大電流の経路を短く保つのに十分です。U15 II KV80 は代わりに 100 mm のケーブル長を記録しており、より近い ESC には適しますが、同じ基準での同じ測定ではないため、両者を同じものとして比較すべきではありません。値が記録されていない場合、その仮定は兄弟機種ではなく、その部品そのものに照らして確認すべきです。
T-Motor U15 モーター三機種の比較
以下の表は、三機種を質量の昇順にまとめたものです。すべての値は、各 ToBMS 製品記録に公表されているとおりであり、欠落は埋めるのではなく明示しています。
| モデル | 質量 | 最大推力 | ステータ | ピーク電流 | セル数 (LiPo) |
|---|---|---|---|---|---|
| T-Motor U15 II KV80 | 1740 g | 36.5 kg | 36N42P | 記載なし | 12-24S |
| T-Motor U15XL KV38 | 4408 g | 81.2 kg | 36N42P | 180 A | 24S |
| T-Motor U15XXL KV29 | 5130 g | 101.4 kg | 36N42P | 210 A | 24S |
三機種はいずれも ToBMS の UAV用モーター カテゴリに掲載されており、T-Motor によって公表されています。推力は各記録の中でグラムで保持されているため、ここではキログラムに換算して示しています。推力、質量、電流の値は記録どおりであり、本記事の他の箇所で引用する比率や合計は、すべてそれらから導いた値で、登場する箇所で導出値として明示しています。表の一つのセルは、埋めるのではなく明示しています。U15 II KV80 のピーク電流は記録されていません。さらに二つの値は、そのような列自体を持たないため、表の外にあります。U15XL KV38 と U15XXL KV29 の出力値はいずれもメーカーのデータシートにあるため、グループ全体として、三機種すべてで埋まっている電気的な列は一つもありません。
表が示す第一の傾向は、推力と質量がほぼ正確に比例して増え、その比例関係がサイズに報いていないという点です。三機種は質量で 1740 g から 5130 g までおよそ 2.9 倍、記録上の推力で 36.5 kg から 101.4 kg までおよそ 2.8 倍にわたります。どちらも導出値です。モーター質量の単位あたりの推力は、U15 II KV80、U15XL KV38、U15XXL KV29 についてそれぞれ約 21.0, 18.4 と 19.8 倍となります。いずれも同じ方法で導いた値です。したがって最も軽い機種が三機種の中で記録上の比率が最も高く、中間の機種が最も低いということになり、これは率直に述べておく価値があります。最大のモーターが推力を買う最も効率的な方法であるという期待とは反するからです。
第二の傾向は、欠けている列にあります。最も高い推力を記録した機種は出力値を公表しておらず、最も広いバス窓を持つ機種はピーク電流を公表していません。つまり電気的な側面では、各記録は相手に値がないところでちょうど埋まっているのです。同じモーターについて連続出力値とピーク電流値の両方を必要とする設計は、このグループの中にその両方を見つけることはできません。適切な対応は、記録の間で補間するのではなく、その問いをメーカーに持ち込むことです。
第三の傾向はバスに関するものです。二機種は固定の 24 S バスに位置し、一機種は 12-24S を含みます。三機種がステータ構成を共有しているということは、この違いが磁気回路ではなく、もっぱら巻線にあることを意味します。設計がパックを変更するときに知っておくと有用なことです。二つの 24 S 機種ではパックは仕様の一部であるのに対し、U15 II KV80 ではより低い電圧のパックが記録された窓の内側にあり、プロペラだけを合わせ直せば済みます。
各モーターを有人ミッションに照らして読む
記録された数値は、機体が何をするかに照らして読んで初めて判断になります。以下に挙げる三機種はそれぞれ別の種類の機体に適合し、いずれも三種類すべてに適合するものはありません。
U15 II KV80 — 最も軽い機種と最も広いバス
U15 II KV80 は 1740 g、最大推力 36.5 kg、80 KV の巻線、36N42P ステータ、抵抗 17 mΩ、20 mm のシャフト、100 mm のケーブル長、12-24S の窓を記録し、180 秒の枠で 8580 W を記録しています。ここで出力値を公表している唯一の機種であり、より少ないセル数を含むバス窓を持つ唯一の機種でもあります。そして 1740 g は、他のどちらと比べても半分以下の質量です。55 mm という本体長が 96 mm と 106 mm に対するという点が、その説明のほとんどです。
この組み合わせが指し示すのは、モーター一基あたりのピーク推力よりも、質量とパックの柔軟性のほうが重みを持つ設計です。この機種で四発のレイアウトを組むとモーターの合計は 7.0 kg となり、他の二機種で同じレイアウトを組んだ場合の 17.6 kg と 20.5 kg に対して、記録された質量から導いた値で、両極端の差である 13.6 kg を構造、バッテリ、ペイロードに回すことができます。単一の故障を吸収できるだけの基数を持つ軽量な機体では、それは単純な利得です。
その代償は、一基あたりの推力と電気的な文書化です。36.5 kg は U15XXL KV29 の 101.4 kg の三分の一を少し超える程度であり、そのため U15 II KV80 を使った四発のレイアウトは、単一の故障の後に約 110 kg を保持し、より大きな機種ではおよそ 304 kg となります。どちらも導出値です。またピーク電流が記録されていないため、ハーネスのサイズ決めも銅損の比較も、記録だけでは閉じられません。有人のプロジェクトでは、これは脚注ではなくアクション項目です。
U15XL KV38 — 中間の質量点と、最も揃った電気的記録
U15XL KV38 は 4408 g、最大推力 81.2 kg、同じ 36N42P ステータに 38 KV の巻線、抵抗 17 mΩ、ピーク電流 180 A、10 V でのアイドル電流 3.5 A、25 mm のシャフト、200 mm のリード線長、そして固定の 24 S バスを記録しています。三機種のうち、電気的な記録にピーク電流と抵抗値の両方がアイドル電流の測定値と並んで含まれている唯一の機種であり、メーカーに戻ることなく熱的な軸に置くことができるユニットです。
グループ内でのこの位置が、妥協ではなく中間域の答えとなることが多い理由です。三機種の中で最も低い抵抗を U15 II KV80 と共有するため、ある電流において、より大きな U15XXL KV29 よりも少ない銅損を生み出します。自身のピーク 180 A で約 551 W であるのに対し、相手のピーク 210 A では約 882 W となり、どちらも導出値です。一方で 81.2 kg の推力を記録しており、これは最も軽い機種の値の二倍を超えます。これらのモーターで四発のレイアウトを組むと、単一の故障の後に約 244 kg を保持し、導出値でモーターの合計は 17.6 kg になります。
その制約はバスです。固定の 24 S では、窓を外れずにより穏やかなパックで運用する記録上の選択肢がないため、より少ないセル数で飛行試験を始めたい機体は、モーターを替えるか、パックの計画を変える必要があります。一方、200 mm のリード線と 25 mm のシャフトは、ここに記録された二組のインターフェースの中でより余裕のあるほうであり、ESC がアームの内側に位置する搭載方法に適しています。
U15XXL KV29 — 三機種の中で最も高い記録上の推力
U15XXL KV29 は 5130 g、最大推力 101.4 kg、36N42P ステータに 29 KV の巻線、抵抗 20 mΩ、ピーク電流 210 A、10 V でのアイドル電流 3.3 A、Ø151.5 × 106 mm、25 mm のシャフト、200 mm のリード線、そして固定の 24 S バスを記録しています。グループの中で最も重く、最も推力の高い機種であり、メーカーはこれを有人機と無人機の両方に対して直接名指ししています。これは命名であり、記録された推力と電流の値がそれを裏付けており、持続出力の値はメーカーのデータシートにあります。
セットとして読むと、これは余裕を買う機種です。四発のレイアウトは記録値において、単一の故障の後に約 304 kg を保持し、導出値で、六発のレイアウトは 608 kg の六分の五を保持します。それに対して、四基でモーター質量が 20.5 kg 増え、ピーク電流ではそれぞれが 5130 g の筐体の中でおよそ 882 W の銅損を生み出します。記録値に基づく本稿の推定値であり、温度補正は行っておらず、持続的な上昇では、冷却経路が十分かどうかを決める数値になります。20 mΩ の巻線はここで記録された最も高い抵抗であり、銅損が電流の二乗に比例するため、最も高い電流と最も高い抵抗が同じ機種に組み合わさっていることが、まさにこの機種で組んだ搭載において熱設計を中心に据える理由です。
10 V でのアイドル電流 3.3 A は、U15XL KV38 の 3.5 A をわずかに下回り、より低い KV の巻線が自身を回すために引く電流がやや少ないことと整合します。これは無負荷側で両者を比較できる唯一の信号です。それだけでは動作範囲全体にわたる効率について結論を出すには足りず、そのように使うべきではありません。
これらのシステムが使われる場面
同じ三機種が、制約の異なる機体に現れ、その違いによって選定の論拠は形を変えます。だからこそ 有人機推進システム では、記録と同じくらいプラットフォームが重要になります。
軽量な二座機とパーソナル eVTOL プラットフォーム
これらは故障ケースがすべてを決める設計です。推進レイアウトが通常、機体を支えることのできる唯一のシステムだからです。六基または八基のモーターによる分散レイアウトが一般的なのは、まさにそれが単一の故障を全損ではなく部分的な推力損失に変えるからであり、そのレイアウトの選好が、より高い推力の選択肢に対して、より低推力・より低質量のモーターを成立させます。ここで関連する記録は、ハーネスのサイズを決めるのに十分な電気的情報を公表しているもの——U15XL KV38 と U15XXL KV29 が有利です——であり、パック電圧をまだ検討している設計では、U15 II KV80 の 12-24S の窓がグループ内で唯一の記録された柔軟性です。VTOLドローン のまとまりは、同じ揚力と巡航のトレードオフを無人側から扱っており、そこでは制約の集合が異なります。
パワードパラグライダーとパラモータートライク
このクラスの機体は、このカテゴリの中で、単一の推進ユニットを中心に作られた飛行機械に最も近いものであり、質量が最も直接的に効く場面でもあります。パラモータートライクは、質量の予算が厳しく、プロペラが大きく低速で回る構造に、一基または二基のモーターを載せます。これは最大推力ではなく、低い KV と軽いユニットを指し示します。グループ全体の 29 から 80 にわたる KV の幅が、ここでの話のすべてではありません。意味のある比較は、他の二機種の 38 と 29 KV に対するものです。しかし 1740 g と広いバス窓を持つ U15 II KV80 は、電圧ではなく航続時間のためにパックを選ぶ機体に適合します。単一モーター搭載でのトレードは、故障を吸収する二基目が存在しないことであり、その立場にある設計は、まったく別の種類の判断を下しています。
有人の役割へと移行する貨物機体
多くの大型マルチロータプラットフォームは、まず貨物用として開発され、その後、人を運ぶために改修されます。その場合、推進セットは通常、そのまま引き継がれる部分です。その場合にこれらの記録の有用な読み方は、名目推力ではなく故障ケースの算術です。貨物ペイロードを前提にすでに U15XXL KV29 モーターでサイズが決まっているレイアウトは、一度の故障の後に搭載推力のおよそ四分の三を保持し、その余裕は有人型が評価の基準とするものであり、実証された性能ではありません。これはまた、欠けている連続出力値が最も痛む場面でもあります。有人のデューティプロファイルは貨物のそれより長く、短い貨物ホップには十分だった熱的な余裕が、より長い有人のレグには十分でない可能性があるからです。重荷重ドローン のアプリケーションは、同じモーターを故障ケースではなくペイロードクラス別にまとめており、この二つの見方は合わせて読む価値があります。
同じモーターが答えでなくなる地点
このカテゴリには境界があり、それを名指しする価値があります。設計が高度を保持することから距離を効率よくカバーすることへ——ホバリングから巡航へ——移った瞬間、上記の順位づけはすべて当てはまらなくなります。動作点が、低い KV の巻線、低い巻線抵抗、大きく低速なプロペラが推力ではなく航続で勝つ領域へ移るからです。これは別の選定問題であり、ここではなく 長時間飛行UAV にまとめられています。同様に、推進セットが性能目標ではなく認証の入力として持続的な出力値を保持することが求められる機体は、この三つの記録のいずれも答えない問いを立てており、その答えはメーカーの試験文書から来なければなりません。
選定チェックリスト
三つの確認でほとんどの範囲をカバーでき、それぞれが次のために候補を絞るため、この順序で行うほうがうまく機能します。
まずデューティ
モーターを比較する前に、機体が何を求められているかを確定します。高出力区間がどれだけ続くのか、レイアウトが高度を保持するのはホバリング時か前進飛行時のみか、パック電圧がすでに決まっているかどうかです。有人機体では、これらの三つの答えが、どの仕様の列よりも多くの候補をふるい落とすことが多いのです。持続値がそもそも必要かどうか、そして記録されたピーク電流で足りるかどうかを決めるからです。
次に冗長性
機体が搭載する推進ユニットの数を決め、最悪の単一故障に対して保持される推力を、記録された一基あたりの値を使って計算し、それを導出値として明示します。その保持推力は、揚力だけでなく操縦権限のための余裕を含めた全備重量と比較し、記録された推力がホバリング定格ではなく試験台の値による上限であることを思い出します。ここに挙げた三つの記録はいずれもホバリング定格の値を公表していないため、実際の作業上の余裕は、その差の分だけ上限の余裕よりも小さくなります。
最後にインターフェースと未解決の問い
デューティと冗長性が固まって初めて、機械的および電気的な列が生き残った候補の間を決めます。シャフト径、取り付けパターン、リード線長とケーブル長を、ESC がどこに位置するかに照らして確認し、ハーネスは出力値ではなく記録されたピーク電流に照らしてサイズを決め、記録が持っていない列を書き出しておき、部品を確定する前にメーカーの試験データから閉じられるようにします。
- デューティプロファイルとパック電圧を先に確定し、どちらも決まっていない設計は、まだモーターの候補を絞る段階にないものとして扱います。
- 最悪の単一故障に対して保持される推力を、記録された一基あたりの値から計算し、その結果を導出値として明示します。
- 保持推力を、操縦権限のための余裕を含めた全備重量と比較し、記録された最大推力がホバリング定格ではなく上限であることを忘れないようにします。
- 記録が持続的な出力値をそもそも持っているかどうかを確認し、ピーク電流値をその代用として扱わないようにします。
- リード線、コネクタ、ESC は記録されたピーク電流に照らしてサイズを決め、その電流での銅損を、利用可能な冷却経路に照らして確認します。
- 設計がまだ検討段階にある場合には、実際に入手可能なパックを含むバス窓を選び、固定のセル数は、それを前提に設計すべき仕様として扱います。
- シャフト径、取り付けパターン、リード線長を ESC の位置に照らして確認し、ケーブル長とリード線長を同じ測定であるかのように比較しないようにします。
- 製品記録が空のままにしているすべての列を記録し、選定を確定する前にメーカーの試験文書でそれらを閉じられるようにします。
よくある質問
Q大型の無人機体ではなく、有人機の推進にモーターを適したものにするのは何ですか。
モーターの作りが違うのではなく、要求のほうが違います。人が乗る機体は、推進系の故障の後も飛び続けなければならないため、レイアウトは名目推力ではなく保持推力でサイズが決まり、動作点は無人のミッションプロファイルよりも熱的な包絡の連続側に寄ります。どちらも、有用な仕様を持続的な挙動へと向かわせ、ピーク値から遠ざけます。そしてそれは、これら三機種の記録が最も不完全である方向そのものです。
Qこれらのモーターには、認証された連続出力定格がありますか。
そのような定格は、三つの ToBMS 記録のいずれにも現れません。また、航空機の認証はモーターの性質ではなく、機体側のプロセスです。ここで記録されている唯一の持続値は、U15 II KV80 の 180 秒の枠における 8580 W であり、これは無期限の定格ではなくデューティの記述です。他の二つの記録は出力値をまったく公表しておらず、あるのはピーク電流だけです。U15XL KV38 で 180 A、U15XXL KV29 で 210 A です。連続定格を必要とする設計では、その文書はメーカーから取得する必要があります。
Q三機種のうち、自身の質量に対して最も多くの推力を生み出すのはどれですか。
記録値では U15 II KV80 です。36.5 kg の推力と 1740 g から導いた、自身の質量のおよそ 21.0 倍という値です。U15XXL KV29 がおよそ 19.8 でこれに続き、これも導出値であり、U15XL KV38 はおよそ 18.4 です。この順序は、最大のモーターが推力を買う最も効率的な方法であるという想定と一致しないため、注目に値します。ここで最も重い機種は絶対推力が最も高いものの、比率が最も高いわけではなく、絶対推力を必要とする設計は、比率でそれを代替する方法を持ちません。
Qモーターが一基故障した後、推力はどれだけ残りますか。
四発のレイアウトでは搭載推力の四分の三、六発のレイアウトでは六分の五です。このグループに当てはめると、U15XXL KV29 を四基そろえると合計 406 kg を記録し、約 304 kg を保持することになり、U15 II KV80 を四基そろえると 146 kg を記録し、約 110 kg を保持することになります。どちらも記録された一基あたりの値から導いたものです。機体がその保持推力で飛べるかどうかは、機体と飛行状態に依存し、それは製品記録が答えられることではなく、機体側の解析です。
Q最も広いバス窓が最良の選択ですか。
それだけではそうではありません。U15 II KV80 はここで 12-24S を記録する唯一の機種であり、パック電圧をまだ決めている最中である場合や、一つの機体が二つの計画を担う必要がある場合には、本当に有用です。しかし広い窓は三機種の中で最も低い記録上の推力を伴うため、自由な選択肢ではなく、柔軟性と能力のトレードです。パックがすでに 24 S に固定されており、一基あたりのより高い推力が必要な場合には、より狭い記録のほうが、より適したモーターに属します。
Q比較表のあるセルになぜ「記載なし」とあるのですか。
U15 II KV80 にピーク電流値がなく、そのセルを U15XL KV38 や U15XXL KV29 の記録から埋めることは、誤った搭載を生み出すまさにその種類の推測だからです。名指ししておく価値のある二つの帰結があります。ハーネスのサイズを記録から決められないこと、そして三機種間の銅損の比較を完了できないことです。損失はメーカーのデータシートにある電流の二乗に比例するからです。
Q三機種はすべて同じステータを使っていますか。
はい。三つの記録はいずれも 36N42P の構成を持っており、それは機種間の違いが、スロットと極のアーキテクチャではなく、巻線、磁石、積厚、質量にあることを意味します。それによって比較から一つの変数が除かれ、動作点をどこに着地させるかを決める幾何学的な問いとして、KV とそれで回すプロペラが残ります。24 S での 29 KV と、同じ公称バスでの 80 KV は、同じ問いへの二つの答えであり、一つの答えの低い版と高い版ではありません。
公式リソース
三機種はいずれも T-Motor によって公表されており、メーカー自身のページには、ToBMS の記録が再現していない試験データと文書が掲載されています。U15 II KV80、U15XL KV38、U15XXL KV29 の三機種で、より広いラインナップは T-Motor公式ストア にあります。ToBMS の記録が沈黙している部分——U15 II KV80 のピーク電流とアイドル電流、U15XL KV38 と U15XXL KV29 の出力値、そして三機種すべてにわたるホバリング定格の推力値——は、これらのページまたは対応するデータシートが、欠落を閉じる場所です。
次のステップ
ここまで読むと、判断ではなく候補リストが得られます。それを一つの判断に変えるツールが三つあります。ここに挙げたすべてのモーターは UAV用モーター カテゴリにあり、候補は 製品選定 で KV、質量、バスによって絞り込むことができ、二、三の機種は 製品比較 で互いに突き合わせることができます。同じ判断のアプリケーション側は、有人機推進システム のページにまとめられており、記録された適合を仕様別ではなくプラットフォーム別に分類しています。
既存の二つのガイドが、ここから横に広がります。ヘビーリフトドローン用モーターガイド は、この三機種のうち二機種をペイロードクラスの側から扱っており、そこでは故障ケースではなく推力の予算が構成の中心的な考え方であり、この有人の見方の対になるものです。UAV用モーター選定ガイド は、これらのユニットを、問いの形がまったく変わるより広い T-Motor のラインナップの中に位置づけ、BLDCモーター完全ガイド は、機体ではなく技術から始める場合のために、すべてのクラスを一つの枠にまとめています。
要約すると、モーターを比較する前にデューティプロファイルとパックを確定し、名目推力ではなく最悪の単一故障に対して保持される推力を計算し、そのうえで残った候補を質量と電気的な文書化によって選びます。このグループでは、その手順は通常、質量とパックの柔軟性が支配的な場合には U15 II KV80 に、電気的な記録が揃っている必要がありバスがすでに 24 S である場合には U15XL KV38 に、機体が実際に必要とするのが一基あたりの最も高い記録上の推力である場合には U15XXL KV29 に落ち着きます。







