
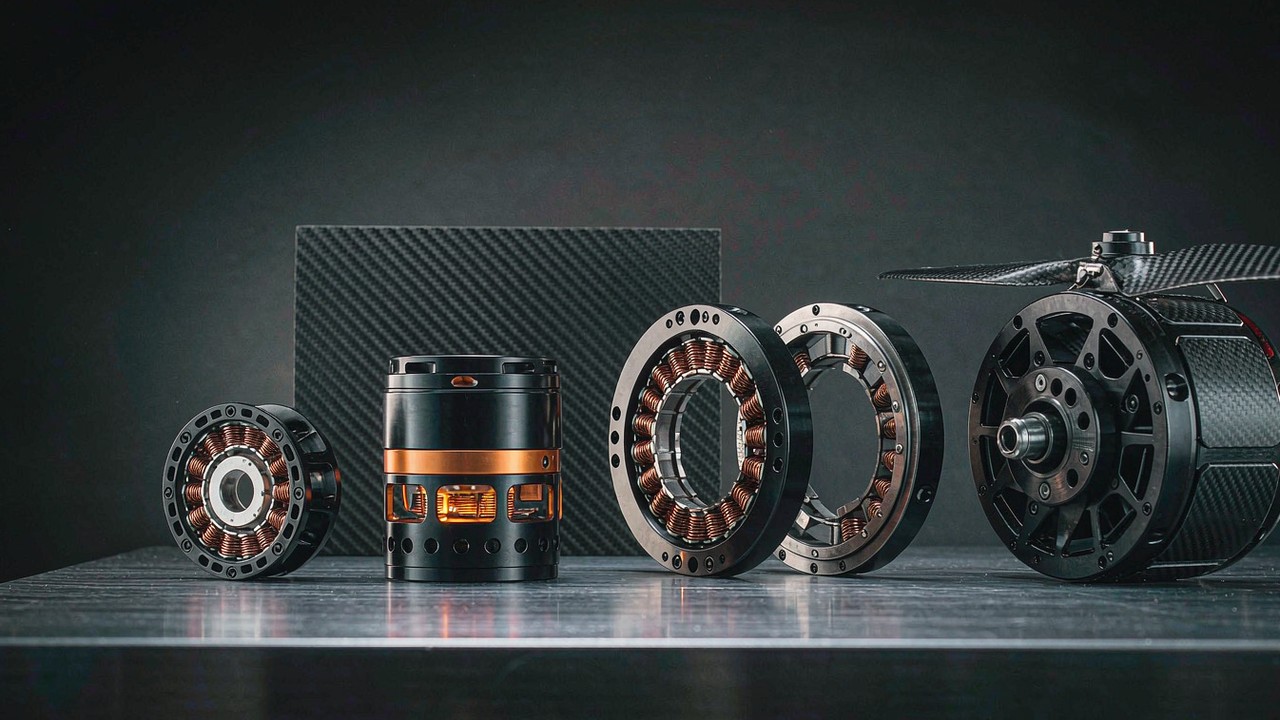
BLDCモーターとはブラシレスDCモーターのことです。永久磁石のローター、巻線を施したステータ、そしてかつてブラシが担っていた転流を行う電子コントローラで構成されます。この置き換え一つが、ブラシレスモーターが今やロボットの関節、マルチロータ機体、カメラジンバル、海中スラスタの中にある理由です。摩耗するブラシがなく、アークを飛ばす整流子もなく、機械が生み出すトルクは固定された曲線として受け入れるものではなくソフトウェアで形作れるからです。そして「BLDCモーター」が単一の購買判断ではなくなった理由でもあります。同じ電磁的原理が、フレームレスのステータ・ローターキット、密閉された一体型アクチュエータ、推進用アウターロータ、低速のジンバルモーター、耐水深仕様のスラスタとして製品化され、それらは七つの製品カテゴリに記録されています。その仕様欄は、機械的な形状と同じくらい大きく異なります。本ガイドでは、機械がどのようにトルクを生むのか、2026-2027年の選定を決める仕様欄、記録がすでに示している変化、五段階の選定手順、そして各パッケージを実務に引き出すアプリケーションクラスを扱います。
以下の数値はすべて、推定ではなく対応する製品記録から取得したものです。記録された値から計算された値——比率、合計、あるいはセル化学から導かれる値——は、それが現れる箇所で派生値として明示します。記録に値がまったくない場合は、隣接するモデルから埋めるのではなくその欠落を明示し、ある欄が構造的に存在しないカテゴリは明記します。どの欄が欠けているかを知ること自体が選択の一部だからです。カテゴリとアプリケーションのリンクは、記録された一致をまとめたページへ導きます。製品は七つのカテゴリで構成され、製品選定と製品比較のツールは同じ記録欄を基に動作します。
要点
ブラシレスモーターの選定で最初の問いは、どのモーターが最良かではなく、出力が何でなければならないかです。関節には軸におけるトルクが求められ、機体にはプロペラからの推力が求められ、安定化されたカメラにはゼロに近い速度での滑らかさが求められ、海中ビークルには圧力に耐える推力が求められます。この四つの要求は、それぞれ異なる形にパッケージされた四つの機械で満たされ、出力の慣例が確定すれば候補リストの大半はすでに決まっています。
出力が関節におけるトルクである場合、候補はロボット用アクチュエータに並びます。記録には定格トルク1.3 Nm-74 Nmと減速比6:1-64:1が含まれます。あるいは準ダイレクトドライブアクチュエータでは、記録された三機種すべてが同じ8:1の減速比と同じ0.15のバックラッシ値を用いるため、定格トルクだけが実質的な変数になります。機械を既存の構造にボルト留めするのではなく組み込む必要がある場合、フレームレストルクモーターが同じ電磁的な構成要素をハウジングなしで、20 g-710 gの範囲で供給します。
出力が推力である場合、選択は規模によって分かれます。UAV用モーターは3S-24Sのバスで1220 g-101449 gの推力を記録し、ドローン用モーターは2S-12Sのバスで351 g-9749 gの推力を記録するため、二つのカテゴリの境界は推力だけでなく質量とセル数によって引かれます。出力が滑らかな指向である場合、ジンバルモーターは経路にギアボックスを持たず、12 V-24 Vで定格トルク0.08 Nm-3 Nmを記録しています。出力が水に耐える必要がある場合、水中スラスタは耐水深30 mまたは350 mで最大係留推力7 kgf-25 kgfを記録しています。
四つすべてに当てはまる注意が二つあります。ピーク値は短い窓についての記述であり、連続能力ではありません。ここにあるどのカテゴリも、無期限の出力定格やトルク定格を公表していません。また、公表された最大値は試験条件から取られた上限であり、動作点ではありません。したがって余裕に近い位置で設計する場合は、見出しの数値ではなくメーカーの試験データから差を埋める必要があります。
BLDCモーターとは何か、どのように動作するか
機械そのものは単純であり、ブラシレスモーターの挙動のほとんどは、ブラシを取り除いた一つの帰結から導かれます。電流はモーターの外部にある何かによって切り替えられなければならず、その何かはローターが何をしているかを知っていなければなりません。
ローターはコントローラが作る界磁に従う
ステータは相ごとに配置された巻線コイルを担い、コントローラはそれらの相を順に励磁します。各励磁ステップは特定の方向を指す磁界を生み、永久磁石のローターはそれに整列するよう回転します。順序を進めると磁界が回転し、ローターは連続的に追従します。したがってモーター制御の全体は、いつ切り替えるか、どれだけの電流を流すかという問いになり、その両方は機械ではなく電子回路で設定されます。これが、ブラシレスモーターのトルク曲線をソフトウェアで形作れる構造的な理由です。コントローラは固定された整流子ではなく能動的な参加者であり、転流の品質が出力の滑らかさと、巻線の熱のうちどれだけが有用な仕事に変わるかを決めます。
コントローラはローターの位置を知らなければならない
誤ったタイミングで相を切り替えると誤った方向のトルクが生じるため、コントローラにはローター位置が必要です。二つの方式が一般に用いられ、その違いは製品名に現れます。ホールセンサを備えたモーターは位置を直接報告し、停止状態からトルクを発生できます。これは重力下で負荷を保持したり始動したりする必要がある場合に重要です。ホールセンサのないモーターは、回転するローターが生む逆起電力から位置を推定します。これはより単純で、シャフトが回っていれば良好に機能しますが、止まっているときには読むものがありません。この区別は暗黙ではなく記録されています。CubeMars RO40 KV140 LiteとRO50 KV108 Liteはホールセンサなしとして名付けられ、RO60 KV115、RO80 KV105、RO100 KV55 Standardはホールセンサ付きとして名付けられています。そのため選択肢は仕様欄を開く前に見えます。
ドライブがインテグレータに委ねられず製品に組み込まれている場合、記録は制御方式も示します。磁界方向制御方式は、ドライブを備えるフレームレストルクモーター、ロボット用アクチュエータ、ジンバルモーター、そして三機種すべての準ダイレクトドライブアクチュエータに記録されています。英語版セットでは31件の記録です。これは特筆に値します。制御方式が統合時の仮定ではなく製品の事実になるからです。
インナーロータとアウターロータは磁石の位置が違うだけの同じ機械
二つの機械的配置は、回転する質量がどこにあるかだけが異なります。インナーロータでは磁石が固定されたステータの内側で回転し、小径と高速度に適します。CubeMars RIシリーズはこの方式で作られており、製品名もそれを示しています。RI50 KV100、RI60 KV120、RI70 KV95、RI80 V2.0 KV75、RI100 KV105はいずれもフレームレスのインナーロータ型トルクモーターとして記録されています。アウターロータでは磁石がステータの外側で回転するベルに担われ、同じ質量でより大きなトルク半径が得られ、ゆっくり回り強く引くプロペラに適します。当サイトのUAVとドローンの領域はすべてこの方式で作られています。フレームレストルクモーターカテゴリ内のROシリーズはRIシリーズの外側ローター側の対応製品であり、両方の配置が一つのカテゴリに存在し、直接比較できます。
ブラシを取り除くと何がどこへ移るのか
ブラシモーターは整流子とブラシで摩耗し、その摩耗が保守項目になります。ブラシレスモーターは同等の負担をドライブ側へ移します。電子回路が転流の役割を担い、タイミングは全速度域で正しくなければならず、それなしではモーターはまったく動作できません。選定にとって、これは何を指定すべきかを変えます。ブラシモーターはトルクと電圧だけで選べましたが、ブラシレスモーターはドライブ、制御方式、フィードバック構成、熱的限界を同じ判断に持ち込みます。ドライブが製品に統合されている場合、それらは設計メモの仮定ではなく記録の欄になります。
選定を決めるBLDCモーターの主要仕様
六つの値のグループがブラシレスモーターの選定のほとんどを担っていますが、すべてのカテゴリで同じようには振る舞いません。そのうち三つはほぼどこでも公表されており、残りの三つは選択的に公表されています。どれが欠けているかが、そもそも何を比較できるかを形作ります。
与えられたバスで得られる速度を決めるKV
KVは、印加されたバス電圧1 Vあたりで機械が到達する無負荷回転速度であり、品質ではなく巻線を記述する値です。まさにその理由から、当サイト全体では広い範囲に及びます。フレームレストルクモーターで55-600、ロボット用アクチュエータで41-170、UAV用モーターで29-700、ドローン用モーターで180-2150、ジンバルモーターで9.3-255、準ダイレクトドライブアクチュエータで30-80です。これらの数値の中にあるパターンが役に立つ部分です。低いKV値は大型で低速回転・高トルクの用途に、高い値は高速で回る小型プロペラに結びつきます。したがって二つのモーターをKVだけで比較することは、異なる問いへの二つの答えを比較することになります。この欄がまったく存在しないカテゴリが一つあります。水中スラスタはKV値を持ちません。これらの製品は軸速度ではなく推力と水深で指定されるからです。
定格トルクとピークトルクは二つの異なる約束
定格トルクは機械が熱的限界内で保持できる値であり、ピークトルクは短時間だけ発生できる値です。ギアボックスが存在する箇所では両者は大きく離れており、そこがこの区別の意味するところです。ロボット用アクチュエータは定格トルク1.3 Nm-74 Nmに対しピークトルク4.1 Nm-222 Nmを記録し、準ダイレクトドライブアクチュエータは定格5 Nm-55 Nmに対しピーク12.5 Nm-170 Nmを記録し、ジンバルモーターは定格0.08 Nm-3 Nmに対しピーク0.28 Nm-7.7 Nmを記録しています。これらの組のいずれでも、ピーク値はより大きな数であり、見出しが引用する数です。だからこそ、持続的なデューティの土台にはできない数でもあります。負荷を瞬間ではなく数分間保持するデューティでは、機械を記述するのは定格値のほうです。
トルク密度と、その割る対象である質量
トルク密度は派生値であり、トルクを質量で割ったものです。トルク値と単位の両方が示されなければ意味を持ちません。ケーブルを含まない質量で割ったピーク値は、持続的なデューティの計画に使えない数になります。単一カテゴリ内の質量範囲は広く、この区別は机上のものではありません。フレームレストルクモーターは20 g-710 g、ロボット用アクチュエータは190 g-1396 g、準ダイレクトドライブアクチュエータは260 g-1400 gに及びます。その広がりの中では、肢の遠位端で最小の質量を必要とする設計と、固定された基部で最大のトルクを必要とする設計とは別の計算をしています。質量の欄には知っておくべき慣例もあります。メーカーがケーブルを含まない質量を示す場合、記録は両者を区別して保持します。四つのUAV用モーターが両方の値を持ち、その差は実際に存在します。MN3110 KV470はケーブル込み98 g、ケーブルなし80 g、MN3510 KV360は117 gと97 g、MN4014 KV400は171 gと150 g、U5 KV400は195 gと156 gとして記録されています。誤った欄を読むと、これらの機種では質量予算が最大20パーセントずれます。
バス電圧、電流、巻線抵抗
バス電圧は速度範囲の上限を定め、候補リストも定めます。固定されたセル数向けに巻かれ定格されたモーターは、動作点を変えずに別のパックへ移せないからです。当サイトはバスを二つの慣例で記録しており、それらは互換ではありません。推進系カテゴリではセル数として記録し、UAV用モーターは3S-24S、ドローン用モーターは2S-12Sに及びます。それ以外では電圧として記録し、フレームレストルクモーターは16 V-48 V、ロボット用および準ダイレクトドライブアクチュエータは24 V-48 V、ジンバルモーターは12 V-24 V、スラスタは36 V-48 Vです。セル数は直列セルの数であり、電圧ではありません。24Sがおよそ88.8 Vになるのは、標準的な1セルあたり3.7 Vという慣例によってのみであり、これは派生値であって、モーターの仕様ではなく慣例です。
電流は導体が感じるものであり、リード、コネクタ、ドライブの寸法を決める数値です。UAV用モーターはピーク電流を16 A-210 A、ドローン用モーターは23 A-75 A、ロボット用アクチュエータは5 A-32 Aとして記録していますが、この欄の完全性は大きく異なります。すべてのUAV用モーターが巻線抵抗を記録しており——カテゴリ全体で17 mΩ〜194 mΩ——一方でピーク電流を記録しているのは半数だけです。つまり、電流定格が公表されていない機種についても、所与の電流での銅損を見積もることができます。これは慎重に行わなければならない比較であり、記録だけからは完了できません。
フィードバック分解能、減速比、バックラッシ
これら三つの欄は、測定すべきものや減速すべきものが存在する場合にのみ存在するため、アクチュエーション系カテゴリに現れ、推進系カテゴリにはありません。減速比はロボット用アクチュエータで6:1-64:1、三機種すべての準ダイレクトドライブでは固定の8:1として記録されています。減速比は関節の挙動に対する単一の最大の影響要因です。高い減速比はトルクを買い、透明性を失わせます。低い減速比は関節をバックドライブしやすいままにし、モーターにより多くの電流を求めます。バックラッシはアクチュエータで0.15-0.55、準ダイレクトドライブで0.15として、当サイトのフィルタが度として提示する単位で記録されており、関節が位置を精密に保持できるかを決める欄です。フィードバック分解能は数値欄ではなく製品説明に記載されており、似て見えるモデル間でも異なります。AK70-10 KV100は10:1段に単一の14ビット磁気エンコーダを組み合わせると説明され、AKA10-9 KV60は単一の16ビット磁気エンコーダ、一方でAK10-9 V2.0とV3.0、およびAK70-9 V3.0はデュアルエンコーダを備えると説明されています。似た名前、異なるフィードバック構成——したがってこれはファミリー単位ではなくモデル単位で読む欄です。
デューティ窓は脚注ではなく欄である
出力の数値は、それが測定された窓が添えられている場合にのみ役に立ちます。推進系カテゴリはまさにそれを記録しています。UAV用モーター14機種のうち12機種、ドローン用モーター14機種のうち10機種が、180 sの窓で示された最大出力値を持ち、値はUAV側で380 W-8580 W、ドローン側で250 W-2100 Wに及びます。同じ窓での最大連続電流を持つ機種はより少ない数です。アクチュエーション系と安定化系のカテゴリは出力値をまったく記録していません。この二つの事実を合わせて読むと、見出しには言えないことが分かります。180 sの値は試験についての熱的記述であり、定格ではありません。また値が公表されていない場合、その機械の持続的な挙動は記録にまったく記載されていません。連続した動作点を必要とする選定は、ピークから推測するのではなく、メーカーから取得しなければなりません。
2026-2027年のBLDCアクチュエーション技術における変化
現在の技術の状態を読む最も有用な方法は、記録が公表し始めたものを見ることです。三つの変化が欄そのものに現れており、それらは電磁気的なものではなく、購入者が指定できるものの変化です。
駆動エレクトロニクスがアクチュエータ内部へ移った
最も明確な変化は、ドライブが独立した判断でなくなったことです。製品がドライブを含む場合、記録は制御方式を示します。磁界方向制御は、三機種すべての準ダイレクトドライブアクチュエータ、ロボット用アクチュエータ18機種のうち14機種、ジンバルモーター8機種のうち7機種、フレームレストルクモーター12機種のうち7機種に記録されています。残りのフレームレス機種はステータ・ローターキットであり、ドライブをインテグレータに委ねます。これは細部ではなく市場の実質的な分岐です。ドライブを内蔵した密閉型ユニットはトルク、バス、インターフェースで選べますが、キットはインテグレータが供給するドライブに合わせる必要があり、両者は異なる故障モードで届きます。2026-2027年における実務的な帰結は、制御方式がトルクと並んで候補リストに載るということです。同じトルクと同じ減速比を持つ二つの製品でも、ドライブが関与すると互いに代替できない場合があるからです。
フィードバック分解能が公表される選定事実になった
数年前まで、フィードバックはシステムレベルの細部でした。現在の記録では、トルクと同じレベルで記載される製品レベルの事実です。あるアクチュエータには単一の14ビット磁気エンコーダ、別のものには単一の16ビット磁気エンコーダ、さらに別のものにはデュアルエンコーダ。すべて同じ名目上のファミリー内で、すべて同じ減速比帯の中にあります。それによって得られるのは、位置をより細かく指令し検証できる関節であり、これが力制御とコンプライアントな相互作用をそもそも可能にします。その代償は、数と分解能をモデル単位で読まなければならないことです。ファミリー名はフィードバックについての約束ではなく、AK70-10 KV100、AKA10-9 KV60、AK10-9 V2.0、AK70-9 V3.0が合わせて三つの構成すべてを覆っています。
バスは上がり、減速比は下がった
二つの方向の動きが同時に見えます。推進側ではバスが上がりました。UAVカテゴリでは、記録された窓が大型機種で24Sに達し、同じカテゴリには3S-6Sの機体向けに作られたモーターも含まれます。セル数が多ければ同じ出力でより低い電流で済み、大型モーターから運び出さなければならない銅損が減ります。だからこそ、並んで読む価値が出てきた欄が巻線抵抗であり、カテゴリ内のすべてのUAV用モーターについて公表されています。アクチュエーション側では減速比が下がりました。三機種の準ダイレクトドライブはすべて8:1と0.15のバックラッシ値に位置し、一方でロボット用アクチュエータカテゴリは依然として6:1-64:1に及んでいます。同じ出力トルクでより低い減速比は、より大きく重いモーターがより多くの電流で動作することを意味し、その引き換えになるのは透明性です。環境を押すだけでなく、環境から押されることもできる関節です。どちらの動きも同じ方向を指しています。より多くの電流、より多くの熱設計、そして機械が実際に何をしているかを記述する値のより高い精度です。
記録が依然として公表していないもの
これら三つの変化に対する誠実な対応物は、依然として述べられていないものです。それらの値が存在すると仮定する2026-2027年の選定は誤るからです。どのカテゴリも無期限の連続定格を公表していません。どのカテゴリも効率マップを公表していないため、動作範囲全体にわたる効率の比較は記録からはできず、試験値がたまたま存在する単一の点でしかできません。スラスタはKV欄もトルク欄もまったく記録していないため、そのカテゴリは推力、水深、バス、質量でのみ比較できます。UAV用モーターはすべての機種で抵抗を記録していますが、ピーク電流を記録しているのは半数だけであり、候補リスト全体にわたる銅損の比較は往々にして不完全です。また、メーカーが推力を値ではなく下限として示す場合——SW7、SW12、SW17スラスタは少なくとも7、12、17 kgfとして記録されています——記録はそれを保持します。これは丸めた数値よりも有用な形の誠実さです。
七つのアプリケーションクラスと、それぞれが縛られる条件
以下の表は、七つのカテゴリをそれぞれが提供するアプリケーションを通して読み、選定を実際に決める制約を示します。すべての値は対応する製品記録に公表されたとおりであり、薄い欄や存在しない欄は省略せず明示します。
| アプリケーションクラス | 縛る制約 | それを決める仕様 | それを提供するカテゴリ | 記録された出力範囲 | 記録が薄い箇所 | グルーピング |
|---|---|---|---|---|---|---|
| ロボット関節とマニピュレータ | 頻繁に反転する関節での持続トルク | 定格トルク、減速比、バックラッシ | ロボット用アクチュエータ | 1.3-74 Nm定格、4.1-222 Nmピーク、6:1-64:1 | 連続定格は公表されていない | ジョイントモジュール |
| ヒューマノイド、脚式、装着型プラットフォーム | 肢の遠位端で運ばれる質量 | 定格点でのトルク対質量 | フレームレストルクモーター | 20-710 gで0.024-4 Nm定格 | 密度は派生値であり、単位の明示が必要 | ヒューマノイドロボット |
| 力制御およびコンプライアントな関節 | 透明性、すなわち関節がバックドライブ可能であること | 減速比とバックラッシ | 準ダイレクトドライブアクチュエータ | 5-55 Nm定格、12.5-170 Nmピーク、8:1、0.15バックラッシ | 減速比が固定のため、トルク範囲だけが変数 | 協働ロボットアーム |
| マルチロータ機体 | 質量あたりの、明示された動作点での推力 | 最大推力、KV、セル数 | UAV用モーター | 1220-101449 g推力、29-700 KV、3-24S | ピーク電流は半数だけの機種でしか公表されていない | 重荷重ドローン |
| FPV、固定翼、VTOLモデル | 高軸速度での応答、または巡航での効率 | KV、巻線抵抗、質量 | ドローン用モーター | 351-9749 g推力、180-2150 KV、2-12S | トルク欄がまったく存在しない | FPVレーシングドローン |
| カメラの安定化と指向 | ギアボックスなしでゼロ速度付近の滑らかさ | 低速巻線、定格トルク、電圧 | ジンバルモーター | 0.08-3 Nm定格、0.28-7.7 Nmピーク、12-24 V | 減速比欄も推力欄もない | ジンバルシステム |
| 海中ビークルと点検 | 明示された水深での密閉双方向推力 | 係留推力、耐水深、バス | 水中スラスタ | 7-25 kgf係留推力、0-350 m、36-48 V | KV欄もトルク欄もない | ROVスラスタ |
範囲は、英語版の製品セットにおいて各カテゴリで記録された値の広がりです。定格トルクとピークトルクは公表どおり、減速比とバックラッシは公表どおりかつ当サイトのフィルタが度として提示する単位で、推力は記録にグラムで保存されここでも記録どおりに示し、セル数は電圧ではなく直列セル数として示しています。推力とトルクは異なる出力の慣例であり、プロペラと動作点がなければ換算できません。最終列は各カテゴリで薄い欄または存在しない欄を明示します。その欠落が、記録だけから完了できる比較を制限するからです。
第一のパターンは、縛る制約と決める仕様が通常同じものではないということで、その間の隔たりが選定を誤らせる場所です。マルチロータ機体は質量あたりの推力に縛られますが、それを決める仕様はセル数です。パックが動作点を固定し、KVはそれから有用な速度で回るプロペラに合わせなければならないからです。ロボット関節は持続トルクに縛られますが、それを決める仕様は減速比です。減速比は小さなモーターを大きなトルクに変換するものであり、同時にその関節がバックドライブ可能かどうかを決めるものだからです。制約を読み、それから見出しになっている数値で購入することが、候補リストが誤った結論まで生き残る最も一般的な経路です。
第二のパターンは、記録の完全性がメーカーではなくカテゴリに従うことです。カテゴリ内のすべてのUAV用モーターが巻線抵抗とセル数を記録し、ピーク電流を記録するのは半数だけです。すべてのロボット用および準ダイレクトドライブアクチュエータが減速比を記録し、バックラッシ値はアクチュエータ18機種のうち15機種、および三機種すべての準ダイレクトドライブに記録されています。スラスタは推力、水深、バス、質量を記録し、電気的またはトルクに関するそれ以外は何も記録しません。これらのパターンは各カテゴリが何で指定されるかの性質であり、カテゴリをまたぐ候補リストには常に空のセルが存在します。正しい対応は、設計レビューの前にそれらを明示することであり、補間することではありません。
第三のパターンはカテゴリが重なる場所です。そこでは二つの推論の筋道が同じ製品に到達します。ヒューマノイドやパワーアシストスーツの関節は、インテグレータが供給するドライブを備えたフレームレスキットからも、密閉型のロボット用アクチュエータからも、低減速比の準ダイレクトドライブユニットからも作ることができ、三つすべてが同じプラットフォームに対して現れます。それらの間で決める問いはトルクではありません——三つすべてが同等の出力で見つかります——ではなく、プロジェクトが統合のどこまでを自ら持つかです。キットはハウジング、シャフト、ベアリング、フィードバック、ドライブを設計することを意味し、密閉型アクチュエータは取り付けとバスを設計することを意味し、準ダイレクトドライブユニットは固定の8:1とより広い減速比のどちらを選ぶかを意味します。同じ関節をパワーアシストスーツを通して読むのと四足歩行ロボットを通して読むのとでは、同じ理由で製品が異なる形にまとまります。二つのグルーピングをカテゴリページと突き合わせることが、アーキテクチャを決めることが多いのです。
適切なBLDCモーターを選ぶ方法:段階的なガイド
五つの手順がブラシレスモーターの選定の全体をカバーします。この順序で機能するのは、各手順がすでに下した決定を再び開くことなく、次の手順のために候補を絞るからです。
トルクではなくデューティから始める
一台のモーターを見る前に、その機械が何を求められているかを書き出します。負荷が保持されるのか、一度動かされるのか、数分間繰り返し循環するのか。関節が連続的に方向を反転するのか。シャフトが軽負荷で速く回るのか、重負荷でゆっくり回るのか。デューティがどの欄を縛るかを決め、それは製品を比較する前に決まります。負荷を数分間保持するデューティには定格値が必要であり、質量を短時間だけ加速するデューティはピークで寸法決めできます。両者を混同することが、公表されたピーク値が招く誤りです。ピークは常により大きく、より印象的な数であり、持続的なデューティの土台にできる数ではないからです。
バスと動作点を確定する
候補を絞る前にパックまたは電源を決めます。バスは速度範囲を定め、トルクと同じくらい強く候補を排除するからです。設計がまだ反復中である場合、固定された数ではなく窓を記録するカテゴリは、点を記録するカテゴリよりも価値があります。UAV用モーターには3-6S、4-8S、12-24Sとして記録された機種が含まれるため、より低電圧の試験計画が必ずしもモーター変更を強いるわけではありません。記録された値がセル数である場合、それを数として扱い、示されたセル化学の慣例によってのみ換算してください。数値が電圧であるかのように扱ってはいけません。
供給できるパッケージまで絞り込む
デューティとバスが確定すれば、候補は出力の慣例がアプリケーションと一致するカテゴリに絞られます。軸におけるトルク、プロペラからの推力、低速での滑らかさ、または水深における密閉された推力です。選んだカテゴリ内で、デューティが縛るものとした一つか二つの欄で絞り込みます。関節なら定格トルクと減速比、機体なら最大推力と質量、安定化軸なら定格トルクと電圧です。この手順で製品選定ツールが作業の大部分を行います。フィルタはカテゴリページが表示するのと同じ記録欄から作られているからです。
公表されている欄で比較する
残った二、三機種を製品比較で並べ、実際に記録されているものだけを比較します。ある候補で欄が空で別の候補で埋まっている場合、その欄の比較は完了できません。その事実は仮定で埋めるのではなく注記に残します。値が派生値である場合——トルク密度、セット全体の合計推力、出力値と公称バス電圧から導かれる電流——派生値として明示します。記録されたかのように引き継がれた派生値こそ、設置が誤る場所だからです。
確定する前に欠落を埋める
候補機種について記録が空のままにしている欄をすべて列挙し、部品を確定する前にそれらの問いをメーカーに持ち込みます。デューティが連続定格を必要とするならそれ、ハーネスの寸法を決める必要があるならピーク電流、関節を精密に指令する必要があるならフィードバックの数、ビークルが潜航するなら余裕を持った耐水深定格です。欠落は製品の欠陥ではなく、各カテゴリが何を公表するかの性質であり、それを埋めるコストは再設計ではなくメーカーへの問いです。
- まずデューティプロファイルを書き出す——保持、一度の移動、繰り返し循環——そして定格値とピーク値のどちらが縛るものかを決めます。
- モーターより先にバスを決め、記録されたセル数を電圧ではなく直列セルの数として扱います。
- 出力の慣例がアプリケーションと一致するカテゴリに絞り、次にデューティが縛るものとした一つか二つの欄で絞り込みます。
- 候補リスト全体で公表されている欄だけを比較し、どの欄が空かを記録します。
- トルク密度は、示されたトルク値と示された単位に対してのみ導出し、すべての派生値を派生値として明示します。
- 記録が出力値とともにデューティ窓を持っているかを確認し、180 sの値を連続定格として扱わないでください。
- ハーネス、コネクタ、ドライブは、記録されたピーク電流が存在する場合はそれに合わせて寸法を決め、存在しない場合は未解決の問いとして扱います。
- 候補機種の空の欄をすべて書き出し、選定を確定する前にメーカーの試験文書でそれらを埋められるようにします。
2026年におけるBLDCモーターの主要アプリケーション
同じ電磁的な機械が、制約の異なるアプリケーションクラスタを通じて実務に届きます。制約が十分に異なるため、仕様の重点はクラスタ間で変わります。以下のページは、記録された一致を仕様ではなくプラットフォームでまとめており、二つを合わせて読むことがアーキテクチャを確定させることがよくあります。
ロボット関節とマニピュレータ
ここは軸におけるトルクが問いのすべてであり、減速比が決定の大部分を担うクラスタです。重力に逆らって負荷を保持しなければならない関節には定格値が必要であり、連続的に反転する関節にはそのデューティがどれだけの熱を生むかを知る必要があります。ジョイントモジュールと協働ロボットアームのグルーピングは同じアクチュエータを異なる候補リストへ引き込みます。前者は関節機能によって、後者はアームのアーキテクチャによってです。ロボット用アクチュエータの選定ガイドは、アプリケーションではなく減速比とフィードバックを通して同じ範囲を扱っています。
移動型、脚式、装着型プラットフォーム
ここではアクチュエータが肢の先端に載るため、制約はトルクから質量へ移ります。そこでは質量が一歩ごとに加速されます。そのためフレームレスキットがこのクラスタを支配します。ハウジングとベアリングを肢に追加するのではなく肢の中に設計できるからです。低減速比の準ダイレクトドライブユニットは、関節が装着者や歩行面に抵抗するのではなく従わなければならない場所に現れます。ヒューマノイドロボット、四足歩行ロボット、パワーアシストスーツ、リハビリテーションロボットのグルーピングが四つの変種をカバーし、フレームレストルクモーターの選定ガイドが同じ判断のキット側をカバーしています。
滞空しなければならない機体
推進系のクラスタは、推力だけでなく、機体がどのように飛ぶことを求められるかによって分かれます。高度を保持するマルチロータは推力と熱的余裕に縛られ、巡航での効率に縛られる固定翼モデルは低い巻線抵抗と大きく低速なプロペラを求め、応答に縛られるFPV機体は高いKVと低い質量を求めます。重荷重ドローン、VTOLドローン、産業用UAV、点検用UAV、空撮用UAVのグルーピングがマルチロータ側をカバーし、FPVレーシングドローン、固定翼モデル、農業用UAVがそれ以外をカバーします。ペイロードではなく人が運ばれる場合、制約はまったく形を変え、有人機推進システムのガイドがそれに伴う故障ケースを扱っています。
カメラの安定化と指向
安定化軸は、トルクよりも滑らかさが重要になる唯一の場所です。ジンバルモーターは低速向けに巻かれ、何によっても減速されず、保持している像をどれだけ乱さないかで選ばれます。そのため判断ではKVより定格トルクと電圧が優先されます。ジンバルシステムのグルーピングが記録された一致を集めており、ジンバル用モーターのガイドが低速ダイレクトドライブ側から同じ範囲を扱っています。
海中ビークルと点検
水中では媒体がその上のすべてを変えます。ユニットは密閉され、推力は双方向であり、候補を排除する仕様はトルクではなく水深です。カテゴリは30 mと350 mの二つの水深クラスを記録しており、その一つの欄が推力値よりもビークルのアーキテクチャの多くを決めます。密閉システムは現場でアップグレードできないからです。ROVスラスタのグルーピングが作業ビークルをカバーし、水中スラスタのガイドがDWファミリーとSWファミリーにわたって同じ機種を比較しています。
よくある質問
QBLDCモーターはブラシレスモーターと同じものですか?
はい。BLDCはブラシレスDCの略称にすぎず、その用語は同じ構造を表します。永久磁石のローター、巻線を施したステータ、そして転流を行う電子コントローラです。関連する用語である永久磁石同期機は、制御理論の側から同じ物理的配置を記述するものであり、二つの呼称の違いは構造ではなく慣例の問題です。ここでは両方とも同じ七つのカテゴリに記録されており、どちらの呼称が当てられるかではなく、各パッケージが何を出力するように作られているかによって区別されています。
QKVが高いほど優れたモーターですか?
いいえ。KVは巻線が1 Vあたりに生む無負荷回転速度を記述するものであり、動作点がどこに着地するかを示すのであって、機械の能力を示すものではありません。ここにあるカテゴリ全体では9.3-2150 KVに及び、低い値は大型で低速回転の用途に、高い値は高速で回る小型プロペラに属します。高KVのモーターは軸速度についての問いには正しい答えであり、トルクについての問いには誤った答えです。二つのモーターをKVだけで比較することは、異なる問いへの二つの答えを比較することになります。
Q最初に確認すべき仕様はどれですか?
出力の慣例です。軸におけるトルク、プロペラからの推力、低速での滑らかさ、または水深における密閉された推力であり、これは製品を比較する前にカテゴリごと排除するからです。その次に、デューティが定格値とピーク値のどちらが縛るものかを決め、バスがどの候補がリストに残るかを決めます。この順序で進めると通常、七つすべてをまたぐ候補リストではなく、各カテゴリ内の二、三機種の候補リストが残ります。
Qなぜ一部の記録は推力の値ではなく下限を示すのですか?
それが値の公表のされ方だからです。SW7、SW12、SW17スラスタは最大係留推力が少なくとも7、12、17 kgfとして記録され、一方でDW10、DW15、DW20、DW25は10、15、20、25 kgfという単一の値として記録されています。しきい値と値の区別を保持することは、丸めて消すよりも有用です。しきい値の数値は、記録された数が仕様の中央ではなく下限であることを設計者に伝えるからです。
Q180 sの出力値は連続定格ですか?
いいえ。180 sの窓で測定された値は、試験台でそのユニットがその出力をどれだけ保持したかについての記述であり、熱的能力の有用な指標ではありますが、無期限に保持できるものを定義するものではありません。UAV用モーターはその窓で380 W-8580 W、ドローン用モーターは250 W-2100 Wの出力値を記録しており、アクチュエーション系とジンバルのカテゴリは出力値をまったく記録していません。持続的な動作点を必要とするデューティでは、その値はメーカーの試験文書から取得しなければなりません。
Qブラシレスモーターにはエンコーダまたはホールセンサが必要ですか?
常に必要というわけではありませんが、コントローラはどこかからローター位置を得る必要があります。ホールセンサを備えたモーターはそれを直接報告し、停止状態からトルクを発生できます。ホールセンサのないモーターは、回転するローターの逆起電力からそれを推定します。これはシャフトが動いていれば良好に機能し、静止しているときには読むものを何も提供しません。当サイトは製品がどの構成を使うかをその名称に記録しています。RO40 KV140 LiteとRO50 KV108 Liteはホールセンサなしとして、RO60 KV115、RO80 KV105、RO100 KV55 Standardはホールセンサ付きとして記録されています。また、ドライブが統合されている場合は制御方式も記録され、仮定に委ねられていません。
Q一つのアプリケーションを複数のカテゴリが担うことはありますか?
よくあります。そしてその重なりこそが統合の判断が宿る場所です。装着型やヒューマノイドの関節は、プロジェクトが供給するドライブを備えたフレームレスのステータ・ローターキットからも、密閉型のロボット用アクチュエータからも、低減速比の準ダイレクトドライブモジュールからも作ることができ、三つすべてが同じプラットフォームに対して記録されています。決める問いはトルクではありません。それぞれに同等の出力が存在するからです。問いは、ハウジング、シャフト、ベアリング、フィードバック、ドライブの設計のどこまでをプロジェクトが自ら持つかです。同じ関節を二つの異なるアプリケーショングルーピングを通して比較することが、通常その選択を明示的なものにします。
公式リソース
ここに製品が記録されているメーカーは、記録が再現していない試験データと文書を公表しています。連続定格、効率データ、ホバリング定格推力、フィードバックの数などです。CubeMarsはフレームレスとアクチュエータのレンジをCubeMars公式サイトで公表しており、T-Motorは推進レンジをT-Motor公式サイトと公式ストアで公表しています。記録がある欄を空のままにしている箇所——記録範囲全体を通じた連続定格、ほとんどのUAV用・ドローン用モーターのピーク電流、スラスタのKV値、アクチュエーション系と安定化系カテゴリの出力値——は、部品を確定する前に差を埋めなければならないページです。
次のステップ
ここまで読むと決定ではなく候補リストが得られますが、三つのツールがそれを決定に変えます。ここで扱ったすべての製品は七つの製品カテゴリのいずれかにあり、候補は製品選定で記録された欄に沿って絞り込め、二、三機種は製品比較で突き合わせられます。同じ判断のアプリケーション側はジョイントモジュールと機体のグルーピングに集められており、記録された一致を仕様ではなくプラットフォーム順に並べています。
四つの既存ガイドがここから横に広がります。BLDCモーター完全ガイドは、ワークフローより先に種類を求める場合のために、七つのパッケージを分類として示します。ロボット用アクチュエータの選定ガイドと準ダイレクトドライブのガイドは関節側の二つのカテゴリを詳しく扱い、UAV用モーターのガイドはKV、推力、質量を整理の軸とする推進レンジについて同じことを行います。
短くまとめると、まず出力の慣例を確定し、次にデューティ、次にバスを決めます。候補リスト全体で公表されている欄だけを比較します。すべてのピーク値を、能力ではなく窓についての約束として扱います。そして空の欄を書き出し、部品を確定する前に埋められるようにします。この記録範囲では、その順序は通常、関節を密閉型アクチュエータまたは低減速比モジュールに、肢をフレームレスキットに、機体をセル数とプロペラで寸法を決める推進用モーターに、密閉型ビークルをその密閉システムが実際に保持できる耐水深定格に着地させます。







