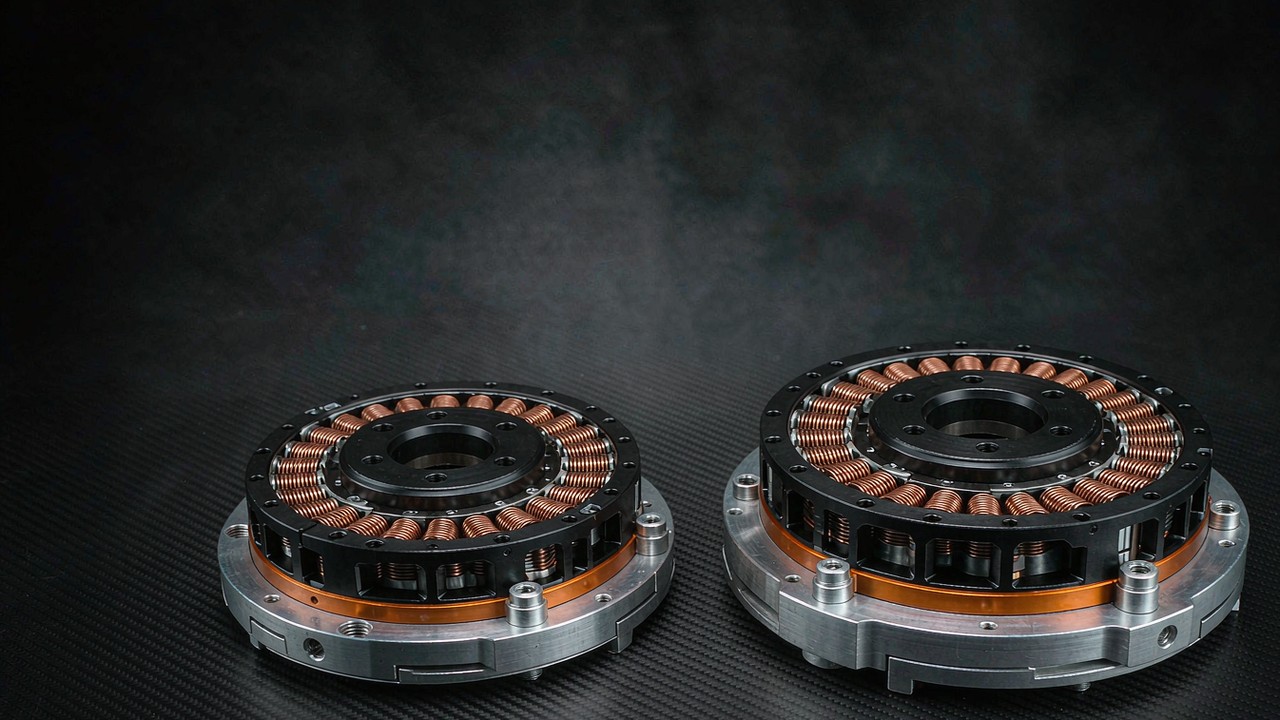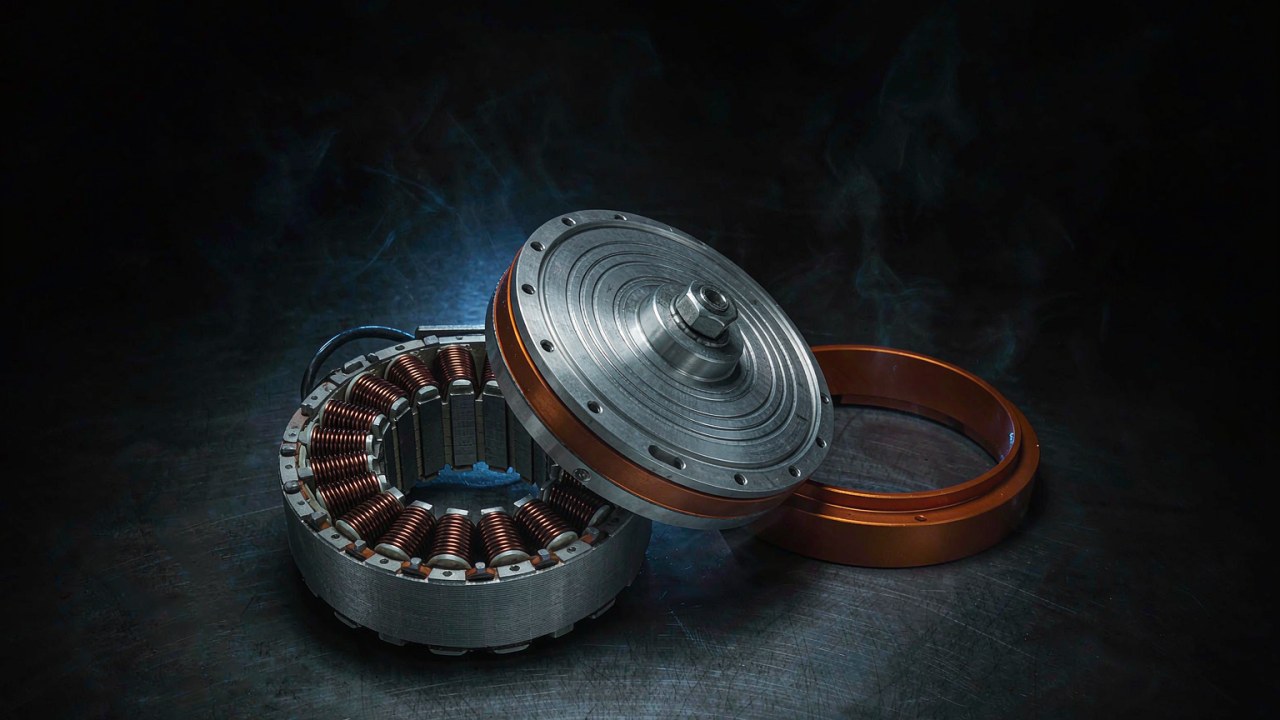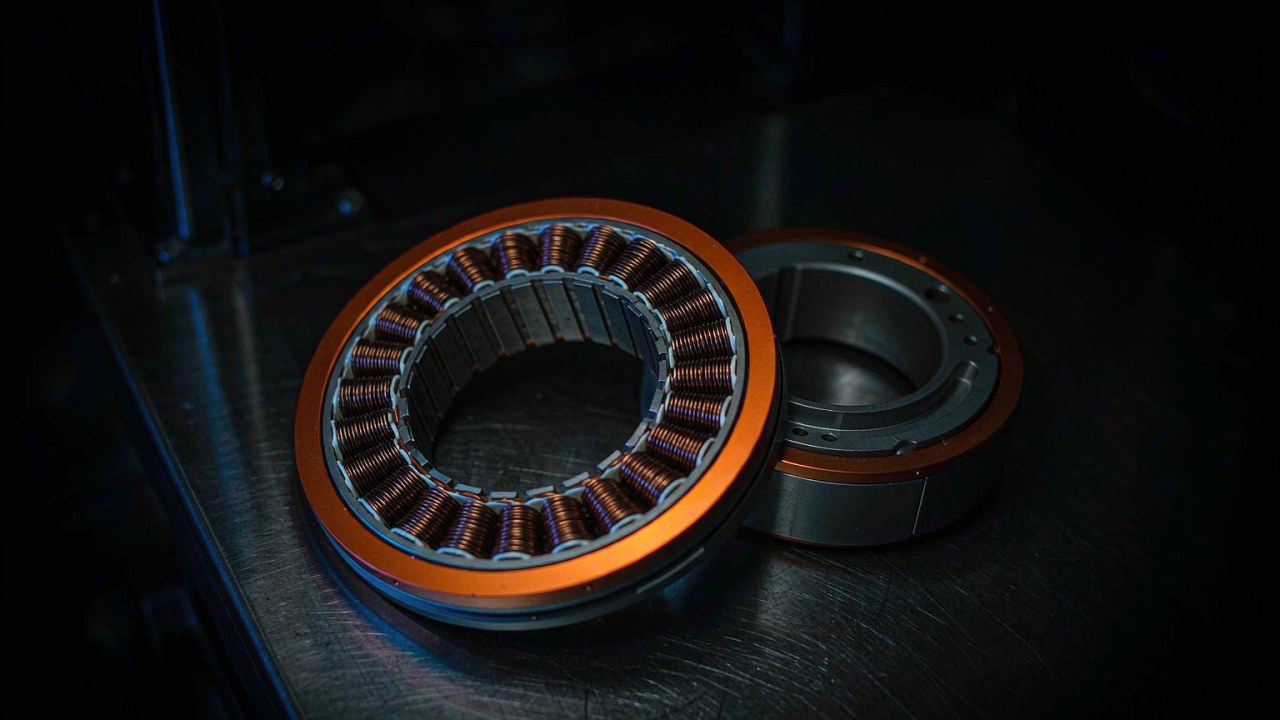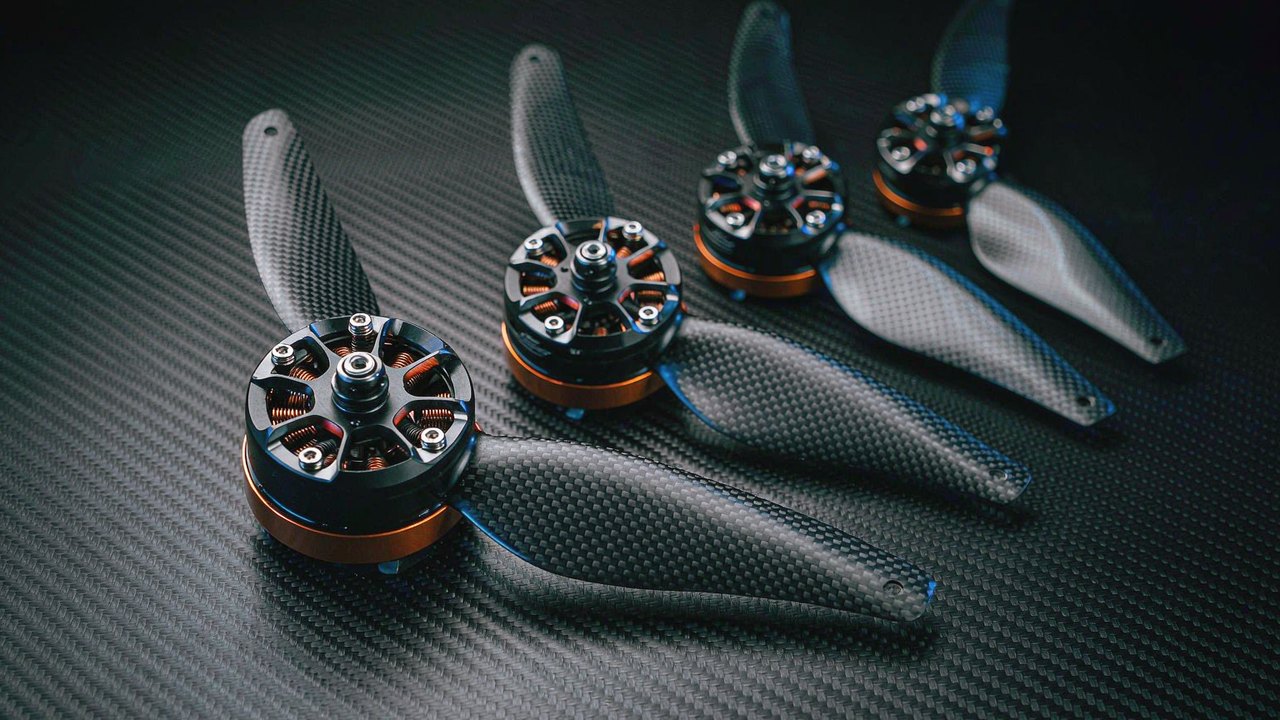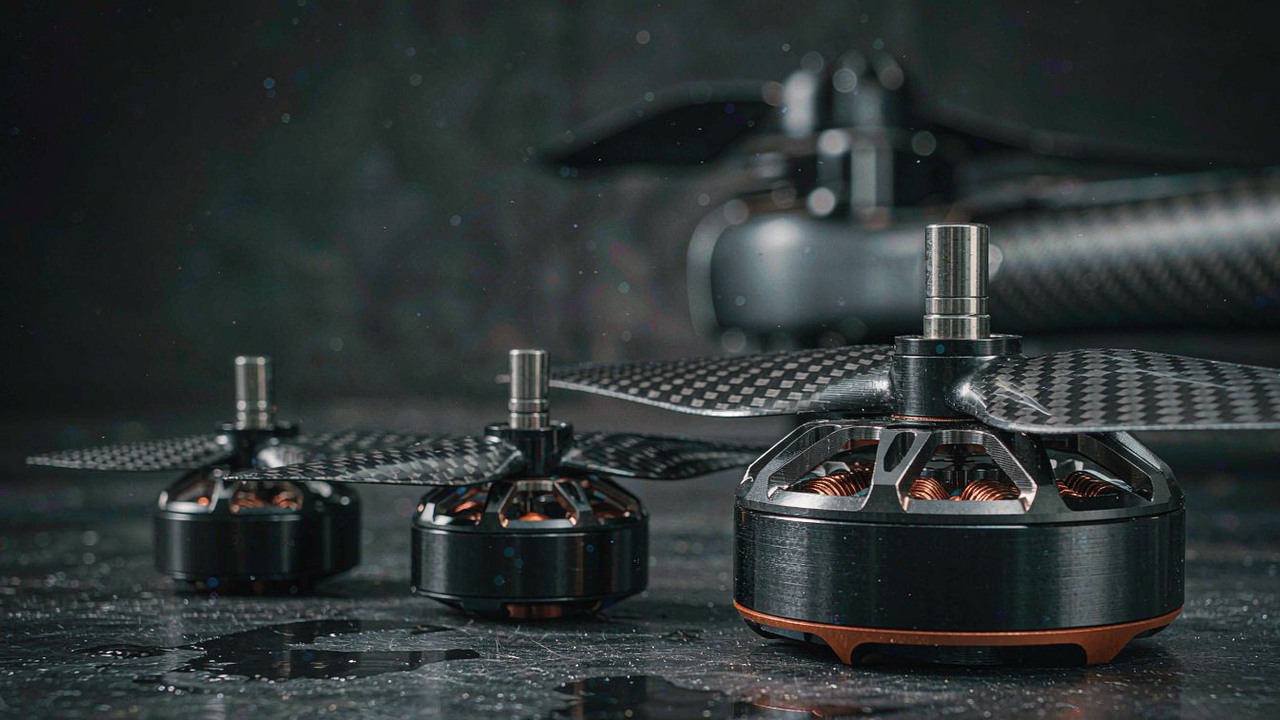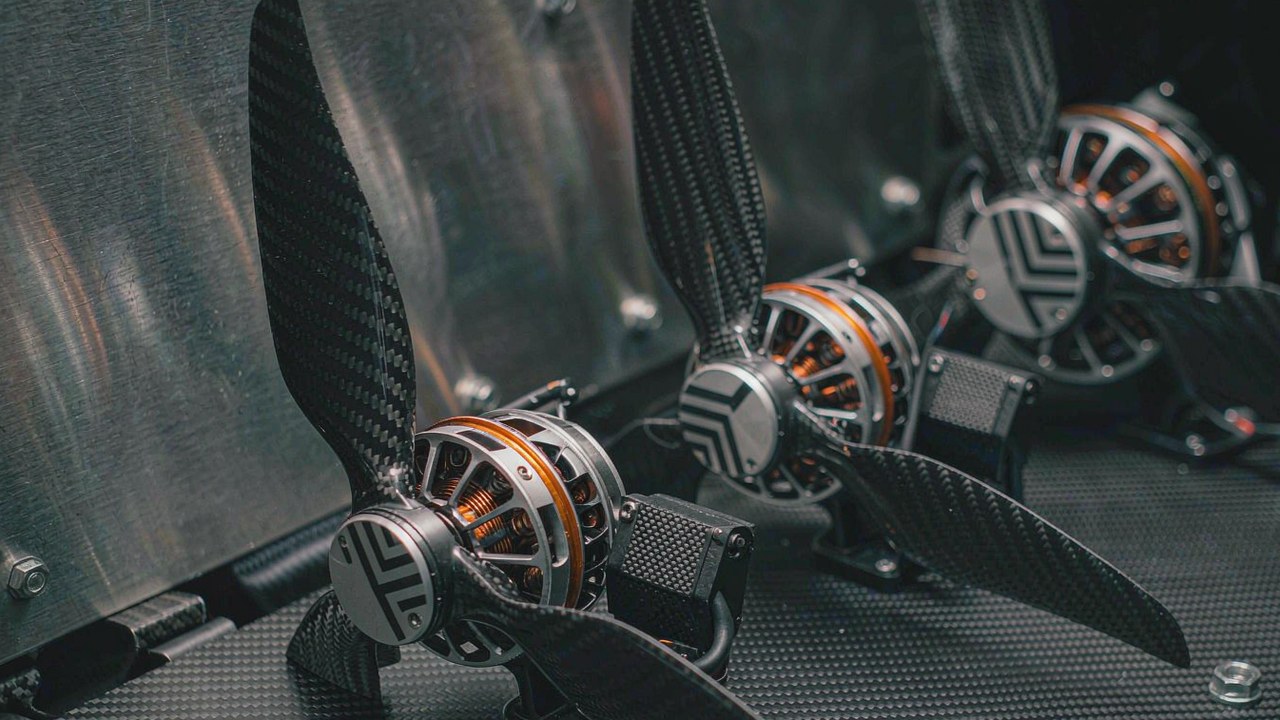
T-Motor VLシリーズは、固定翼VTOL機のリフト段階のために作られた16組のVTOL推進セットの集合です。各セットはモーターに、適合するESCとプロペラを組み合わせたもので、メーカーはすべての段階について、クアッドコプター機体での推奨最大離陸重量を公表しています。本記事はその段階を整理し、機体重量がどの段階に着地するのかを示します。
要点
T-Motor VLシリーズは、16セットにわたって12 kgから150 kgまでのクアッドコプターMTOWを公表しており、どのセットもモーター単体ではなく、モーター、ESC、プロペラの組み合わせとして販売されています。範囲は三つの電圧帯に分かれ、10セットが12S、2セットが14S、4セットが24Sで動作します。ここでのMTOWは最大離陸重量を意味し、メーカーはクアッドコプター機体についてその数値を示しているため、ヘキサコプターやオクトコプターでは同じ総質量を、アームあたりより低い負荷で達成できます。
したがって選定はモーターからではなく、機体から始まります。T-Motor VLシリーズを下から上へ読むことが、離陸重量から特定のセットへ至る最短の経路です。公表された段階は離散しており、それぞれが独自のVTOL推進システムの構成部品を名指ししているからです。バッテリーバスとプロペラ径を前提に設計済みのプラットフォームは、型番を読む前に、候補を数段階へ絞り込んでいます。VTOLドローンカテゴリは、この範囲が担う機体の任務を集めたものです。
T-Motor VLシリーズの推進セットに含まれるもの
この範囲は、付属品を別売りする単体モーターの列ではありません。T-Motor VLシリーズの各項目は推進セットであり、三つの部品は工場で整合されています。モーター、それを駆動するESC、そして特性評価に用いられたプロペラです。この範囲をモーターの列として読むと、取り付けの成否を決める二つの部品を見落とします。このシリーズが固定翼機用やマルチローター用のモーターとどう並ぶかを広く見るには、ドローン用モーター:FPV、固定翼、VTOLのモーター選定のガイドがより広い領域を扱っています。
モーター、ESC、プロペラを一組として
プロペラは後付けの付属品ではなく、仕様の一部です。T-Motor VLシリーズは、最小の項目のDZ17 × 6.2から最大のVZ45 × 18まで、すべてのセットに名前の付いたプロペラを公表しており、そのセットに示された推力値はそのプロペラに属します。別のブレードを装着すればモーターが受ける負荷が変わり、ESCが供給すべき電流も変わります。三つの部品は一体で動くため、VTOL推進システムは個別に選んだ部品を組み立てるのではなく、一つの単位として仕様化されます。
ESCの質量も自重に含まれる
ESC は機体上で独立した部品であり、レンジ上端では 1 台だけでリフト用ハードウェアの相当な部分を占めます。下表の「モーター重量」列はメーカーが公表するモーター質量(ケーブル込み)であり、ESC、プロペラ、マウント、配線は含みません。この列だけで組んだ空虚重量の予算はリフト用ハードウェアを過小評価しますので、予算に入れるのはセット全体を搭載した状態の質量です。
MTOWのはしご:クアッドコプターMTOW 12 kgから150 kg
T-Motor VL シリーズが階段のように読めるのは、推奨クアッドコプター MTOW の刻みが公表された離散値だからです。下位 12 項目が 12 kg から 70 kg を数 kg 刻みで覆い、4 つの 24S 項目が 90 kg から引き継ぎます。段は公表された帯であって連続した目盛りではないため、2 つの項目の間に落ちる重量もあります。下から上へ読むと、どの段が推力を増やし、どの段が質量を増やすかが見えます。
12Sと14S:12 kgから70 kg
12セットが範囲の下側を覆います。最小のVL5009 KV275は、12-15 kgのクアッドコプター向けに公表され、アームあたり8624 gの推力と280 gのモーターを備えます。はしごはそこから、15-22 kgのVL6011 KV180とVL6013 KV210、22-25 kg前後のVL7015 KV190とVL8015 KV170、30-35 kgのVL8018 KV180とVL8020 KV170、そして40 kgのVL8022 KV170へと上がります。14Sの組であるVL1035 KV150とVL1040 KV150が、アームあたり36173 gと45797 gの推力で、この帯域を55-70 kgで締めくくります。
24S:90 kgから150 kg
四つのセットがはしごの上端を担います。VL1155 KV65はアームあたり57036 gの推力で90-105 kg向けに、VL1165 KV60は66032 gで115-125 kg向けに、VL1180 KV60とVL1380 KV60はいずれも88075 gと83024 gで140-150 kg向けに公表されています。四つはいずれも24Sバスで動作し、VL200AまたはVL300AのESCと組み合わされます。これは下位で使われるV60AからV200Aのユニットとは別のコントローラ系列です。
メーカー自身の映像は、実機プラットフォーム上のT-MOTOR VLシリーズVTOL推進システムを収めており、塩水噴霧試験中のVL1155 KV65と、ESCとプロペラを含む完成セットとして装着されたVL7015 KV190が映っています。
下表の前にこの映像を見る価値があるのは、同じファミリーの両端が、むき出しのハードウェアとしてではなく実際に動いている姿で示されるからです。T-MOTOR VLシリーズのVTOL推進システム:実機プラットフォーム が扱うのはこの 2 モデルだけで、階段はその先にも続きます。T-Motor VL シリーズのクアッドコプター MTOW 帯はいずれも 4 アーム向けに公表されており、この数値は単体モーターではなく機体全体を表しています。
範囲のどちらの端がどの機体に合うか
離陸重量はプロジェクトがレンジのどちら側に属するかを決めますが、ローター数とペイロードの任務がその側にどれだけの余裕を必要とするかを決めます。40 kg のクアッドコプターと 40 kg のオクトコプターは同じ項目には落ちません。後者は同じ質量を 2 倍のアームに分散するため、1 アームあたりの平均負荷は下がります。ただし公表された帯はあくまでクアッドコプター向けであり、オクトコプターには表から持ち込んだ定格ではなく独自の評価が必要です。
ペイロードの任務とローター数
T-Motor VL シリーズの公表値は 4 アームを前提としており、MTOW 帯もその構成向けに公表されています。負荷が均等に分散した理想的なホバリングでは、リフト用アームを増やすと、機体質量が同じでも 1 アームあたりに必要な平均推力は下がります。ただしこれは推定であって段下げの規則ではありません。ヘキサコプターやオクトコプターには、推力余裕、ローター間干渉、制御権限、遷移挙動、故障ケースについて独自の評価が必要であり、同じ質量のクアッドコプターより推進ハードウェアも多くなります。ペイロード質量は別の論点で、全備重量を押し上げ、それに伴って必要な揚力も増やします。ペイロードの位置は重心を動かし、制御や構造への要求を高めうるものの、同じ離陸重量のもとで偏ったペイロードがそれ自体で大きな推力を要求するわけではありません。まず推力と運用余裕に対して推進系を定め、その後でペイロード配置に対する重心限界、制御権限、構造荷重を確認します。
ローター数は推定値であり、定格ではない
理想化した関係は反比例です。アーム数を 2 倍にすると、同じ全備重量で各アームが必要とする平均推力は半分になります。これはホバリングに対する初期推定であり、公表 MTOW の換算係数ではありません。帯は 4 アームを前提としており、オクトコプターに載せたセットはその機体に対して検証されていません。実務で重要なのは逆方向です。オクトコプターを前提に選んだセットをクアッドコプターのフレームに移すと、規定の約 2 倍の推力を求められることになり、公表されたクアッドコプター MTOW がその不整合を露呈させる数値になります。したがって順序としてはローター数が型番より先に来ますが、機体全体は実際に飛ぶ構成で確認する必要があります。
プロペラロックがこのシリーズを定義する理由
T-Motor VL シリーズでメーカーが最初に掲げる能力はプロペラロックであり、ESC が保持する 360 度の設定可能角度として説明されています。ホバリングから翼面飛行へ遷移する固定翼機ではリフト用プロペラが停止し、停止したブレードは気流任せの位置ではなく既知の向きに収まる必要があります。そのため停止位置は、偶然に委ねる細部ではなく機体レイアウトの一部になります。
360度のプロペラロック
任意の角度で止まったプロペラは翼上の気流の中に位置し、どこに落ち着くかは飛行ごとに変わります。ブレードを選んだ角度で保持するロックは、その位置を再現可能にします。メーカーはロックが数秒で掛かり、角度が設定可能だと述べており、停止したブレードの向きを選べます。ある角度が特定の翼に役立つかどうかは機体、プロペラ、取り付け方によって決まるため、空力的な結果はロック単体ではなく機体全体の性質です。
ロック状態の保持電流
ブレードを気流に抗して保持するにはトルクが必要で、ESC はそれを電流として供給します。メーカーは、ESC が固定値を保つのでなく外部負荷に合わせて保持電流を調整すると説明し、ロック状態の待機消費電力を約 10 W と公表しています。これにより保持機能の発熱は巡航中も低く保たれます。同じ ESC ファミリーはコントローラ側で CAN 2.0 に対応すると説明されており、T-Motor VL シリーズの構成では自動操縦からセットを指令・監視するインターフェースになります。
ロックは遷移問題の半分にすぎません。2 つの飛行状態は同じモーターに異なるものを求めており、VTOLドローン用モーター:ホバリング推力と巡航効率の両立 は揚力フェーズが終わった後にホバリング推力と巡航効率が逆向きに引っ張り合うことを示しています。
電圧帯:12S、14S、24S
この範囲は三つのバス電圧を軸に構成されており、案件が属する帯域は通常、モーターを選ぶ前に決まっています。その時点でバッテリーパックと機体の配線がすでに決まっているからです。メーカーは、シリーズ全体が6Sから24Sの範囲に対応すると述べており、公表された16セットは12S、14S、24Sを占めています。
12S:10セット
T-Motor VLシリーズのうち10セットが12Sバスで動作し、VL5009 KV275からVL8022 KV170、その上のVL1028 KV190とVL1032 KV180まで続きます。この帯域は12 kgから55 kgまでの公表クアッドコプターMTOWを担います。このグループのESCは下端のV60Aから上端のV200Aまでにわたり、同じ範囲でモーター質量は280 gから1090 gへ上がります。
14S:2セット
14S に上がるのは 2 セット、1205 g の VL1035 KV150 と 1100 g の VL1040 KV150 です。どちらも 55-70 kg 帯向けに公表され、150 KV とされています。この 2 つを 12S 群から分けるのが 14S バスです。同じ電気的出力水準と同じ程度のシステム効率のもとでは、バス電圧が高いほど供給電流は一般に小さくなります。一方、機体が実際に引き出す電流は電圧の表示ではなく動作点に従います。
24S:4セット
24S で動くのは 4 セットで、クアッドコプター MTOW の 90 kg から 150 kg を覆います。14S の 2 セットから VL1155 KV65 への跳びは T-Motor VL シリーズで最大の一段であり、VL200A と VL300A の ESC へコントローラファミリーが変わることを伴います。この段を越えるプロジェクトは、モーターだけでなくバス電圧とコントローラファミリーも変えます。したがってレンジ上端は下位の拡大版ではなく、別のパワートレインです。
VTOL推進システムにおけるESCとプロペラの組み合わせ
T-Motor VL シリーズの各セットは工場で組み合わせ済みであるため、モーターとともに公表された ESC とプロペラが、推力値の属する組み合わせになります。どちらかを替えるとセットは公表構成から外れ、数値は機体が実際に示す性能を表さなくなります。この組み合わせを固定として扱うことが、VTOL 推進システムの公表範囲にとどまる最も簡単な方法です。
範囲全体で8種類のESC定格
T-Motor VLシリーズは8種類のESC定格を使います。V60A、V80A、V120A、V150A、V200A、VL248A、VL200A、VL300Aです。V系列のユニットが12Sと14Sのセットを担い、VL系列のユニットが範囲の上端を担います。V150AからV200Aへの段差はVL8022 KV170とVL1028 KV190の間で起こり、VL系列のコントローラへの段差は24Sの境界で起こります。
プロペラの交換はESCを変える
同じ回転数では、大きなプロペラほど多くのトルクを吸収するため、与えられた推力に対する電流が増えます。ESC が公表されたブレードに合わせて定められていれば、その余裕はこの変更で使い切られます。実際、組み合わせ済みセットのプロペラ交換は 4 つの問いになります。モーターがその負荷に耐えられるか、ESC がその電流を出せるか、モーターと ESC が熱的な限界内にとどまるか、機体に大きなディスクの地上クリアランスが残っているか。4 つのどれかが成り立たなければ、その搭載は公表された VTOL 推進システム構成の外に出ます。
T-Motor VLシリーズ仕様マトリクス
下表は T-Motor VL シリーズの 16 セットすべてを公表どおりに、推奨クアッドコプター MTOW 順で並べたものです。型番には KV 値が含まれ、電圧の列は各セットが動くバスを示します。
| モデル | 電圧 | モーター重量 (g) | アームあたりの最大推力 (g) | 推奨MTOW (kg) | ESC | プロペラ |
|---|---|---|---|---|---|---|
| VL5009 KV275 | 12S | 280 | 8624 | 12-15 | V60A | DZ17 × 6.2 |
| VL6011 KV180 | 12S | 300 | 10464 | 15-18 | V60A | VZ22 × 7.4 |
| VL6013 KV210 | 12S | 388 | 12889 | 20-22 | V80A | VZ22 × 7.4 |
| VL7015 KV190 | 12S | 540 | 15867 | 22-24 | V80A | P24 × 7.2 |
| VL8015 KV170 | 12S | 610 | 14754 | 25 | V80A | VZ26 × 9.5 |
| VL8018 KV180 | 12S | 655 | 17129 | 30-32 | V120A | VZ26 × 9.5 |
| VL8020 KV170 | 12S | 735 | 19679 | 35 | V150A | VZ28 × 10.8 |
| VL8022 KV170 | 12S | 785 | 22268 | 40 | V150A | VZ29 × 11 |
| VL1028 KV190 | 12S | 940 | 26322 | 45-50 | V200A | VZ29 × 11 |
| VL1032 KV180 | 12S | 1090 | 31766 | 50-55 | V200A | G30 × 10.5 |
| VL1035 KV150 | 14S | 1205 | 36173 | 55-60 | V200A | PL32 × 11 |
| VL1040 KV150 | 14S | 1100 | 45797 | 65-70 | VL248A | VZ32 × 12 |
| VL1155 KV65 | 24S | 1420 | 57036 | 90-105 | VL200A | VZ40 × 16.1 |
| VL1165 KV60 | 24S | 1710 | 66032 | 115-125 | VL200A | VZ42 × 16.5 |
| VL1180 KV60 | 24S | 2680 | 88075 | 140-150 | VL300A | VZ45 × 18 |
| VL1380 KV60 | 24S | 2400 | 83024 | 140-150 | VL300A | VZ45 × 18 |
推奨 MTOW はメーカーがクアッドコプター向けに公表した数値です。1 アームあたりの最大推力とモーター重量は、組み合わせ済みセットについてメーカーが公表した値であり、推力の背後にある試験条件は各製品ページに記載されています。
モーター質量は表全体で 280 g から 2680 g へ、1 アームあたりの推力は 8624 g から 88075 g へ増えます。つまり両端は質量で約 9 倍、推力で約 10 倍離れています。この比較が成り立つのは表の両端についてであって、各行についてではありません。公表された 1 アームあたり推力とモーター質量の比は、VL8015 KV170 の約 24 g/g から VL1040 KV150 の約 42 g/g までの幅を持ちます。この比は公表された 2 つの値の算術であって、効率の指標でも、搭載後の機体を予測するものでもありません。
24Sのグループは、はしごが緩やかでなくなる場所です。65-70 kgのVL1040 KV150と90-105 kgのVL1155 KV65の間には、電圧、モーター質量、ESC系列、推力というすべての列で同時に跳びがあります。この隙間にある案件は隣り合う項目のどちらかを選んでいるのではなく、駆動系の変更のどちら側を前提に設計するかを選んでいます。
140-150 kg で公表された 2 つの 24S 項目、VL1180 KV60 と VL1380 KV60 は、バス電圧、ESC、プロペラサイズを共有し、公表されたモーター質量と 1 アームあたり推力が異なります。メーカーは両者を 36N40P と 36N42P としており、スロット数と極数の違いは表から推測するものではなく仕様に書かれています。質量と推力の配分を表だけでは説明できませんので、どちらかを他方と交換可能とみなす前に、製品ページで全仕様と試験条件を比較する必要があります。
セットを機体に合わせる:選定手順
以下の手順は、離陸重量をT-Motor VLシリーズの一つの項目へ変えます。各段階が候補を絞り込み、後の段階が前の選択を無効にしうるため、順序が重要です。
ステップ1:MTOWを確定する
バッテリー、ペイロード、リフト用機材を含め、機体が実際に飛行する全備重量から始めます。公表された数値はクアッドコプター向けなので、質量と並べてアーム数を記録します。帯域の中ほどにある質量が最も簡単な場合であり、帯域の上端にある質量には、より重いバッテリーのための余裕が残っていません。
ステップ2:アーム数で割る
全備重量をリフト用アームの数で割ると、負荷が均等に分散していると仮定したときのホバリング時の 1 アームあたり平均負荷が得られます。この数値は平均的な推力要求であり、それ自体が選定基準ではありません。選んだセットは、機体が飛ぶ条件に対して推力余裕を持つ必要があり、公表された推力値はメーカーの試験条件と併せて読む必要があります。比較する相手は推奨 MTOW ではなく 1 アームあたり推力であり、その後、ホバリング、遷移、飛行包絡線の残りの部分を含めて、構造と制御の限界まで機体全体を確認します。
ステップ3:電圧帯を決める
パックがすでに決まっていれば電圧帯は固定され、候補は12Sと14Sの12セット、または24Sの4セットへ絞られます。パックがまだ開いている場合、離陸重量がまず帯域を決めます。24Sグループが70 kg超のすべての項目を担うため、12Sや14Sの選択肢が範囲のその部分へ届くことはありません。
ステップ4:ESCとプロペラを確認する
選んだセットとともに公表されたESCが、機体が引き出す電流を担えること、そしてプロペラ径が地上クリアランスと翼の配置に合うことを確認します。推力では合うがプロペラ径では合わないセットは適合ではなく、公表された構成を離れずにこの組み合わせを調整することはできません。
ステップ5:バス電圧とバス電流を確認する
最後の確認は駆動系全体です。バス電圧はパックによって決まり、バス電流は各ESCが引き出す電流の合計です。範囲の上端にある24Sの構成は、配線、コネクタ、配電ボードのすべてが担わなければならない電流を引き出します。推力余裕と熱裕度の背後にある一般的な選定の考え方は高推力ドローン用モーターの選定:ペイロード、効率、熱裕度に示されており、ここでセットを選んだ後もそのまま当てはまります。
よくある質問
QT-Motor VLシリーズで25 kgのクアッドコプターに合うのはどのセットですか
VL8015 KV170が25 kgで公表された項目で、アームあたり14754 gの推力とV80AのESCを備えます。VL7015 KV190が22-24 kgを覆い、その1段下になります。
Q100 kgのクアッドコプターにはどのセットが合いますか
VL1155 KV65が、アームあたり57036 gの推力、1420 gのモーター、VL200AのESCで90-105 kg向けに公表されています。24S帯域への最初の段であり、範囲内でVL系列のESCで動作する最初のセットです。
Q公表されたクアッドコプターMTOWは何本のアームを前提としていますか
数値はクアッドコプター向けに公表されています。同じ全備重量のヘキサコプターやオクトコプターはアームあたりの負荷が小さいため、比較すべきは推奨MTOWではなく候補セットのアームあたり推力です。
Q推進セットは部品を個別に買うより重くなりますか
どちらの場合も同じ 3 つの部品であり、空虚重量の予算から最も抜け落ちやすいのが ESC です。組み合わせ済みセットが提供するのは、そのモーター、ESC、プロペラの組み合わせに属する公表推力値と、その背後の試験データです。
Q12Sのセットを24Sバスで動作させられますか
同じ設定では使えません。モーター、ESC、プロペラは 1 つの電圧帯の中で組み合わせられており、ESC の定格は公表されたバスに結び付いています。セットの一部をより高いバスで再利用できるかは、その部品自身の電圧上限とメーカーの仕様によります。したがって実務上の前提は、再設定ではなくセットごとの交換です。
Qセットのプロペラを交換すると何が変わりますか
推力、電流、ESC への負荷は同時に変わります。大きなディスクは同じ回転数でより多くのトルクを吸収するため、まず ESC の電流域の余裕、次にモーターと ESC の熱的な余裕、三番目に地上クリアランスを確認します。
Q固定角度のプロペラロックは固定翼機体にとって何を変えますか
停止したリフト用プロペラを選んだ角度で保持すると、たまたま落ち着いた位置ではなく再現可能な位置になります。これによって停止時の向きが機体設計の前提にできます。メーカーはロックを 360 度の設定可能角度と説明しており、ある角度がどれだけ役立つかは翼と取り付け方によって決まります。
公式リソース
16の製品ページには各セットの詳細な仕様と試験データが掲載され、メーカーのページはより広いプログラムへリンクしています。上の表のすべての項目のメーカーはT-Motorであり、各製品ページはそのセットのVTOL推進システムの組み合わせを繰り返し示しています。
次に読むもの
はしごは重量の問いに答えます。飛行領域の問い、推力余裕の問い、遷移の問題はサイトの別の場所で扱われており、製品ページがマトリクスの各行の背景となる詳細を担っています。
VTOLドローン用モーター:ホバリング推力と巡航効率の両立が二つの領域の問題を示します。ドローン用モーター:FPV、固定翼、VTOLのモーター選定は、T-Motor VLシリーズを他の固定翼機やマルチローターの系列と並べます。高推力ドローン用モーターの選定:ペイロード、効率、熱裕度は、セットを選んだ後に選定の考え方をさらに進め、VTOLドローンカテゴリのページは、この範囲が担う機体の任務を集めています。