
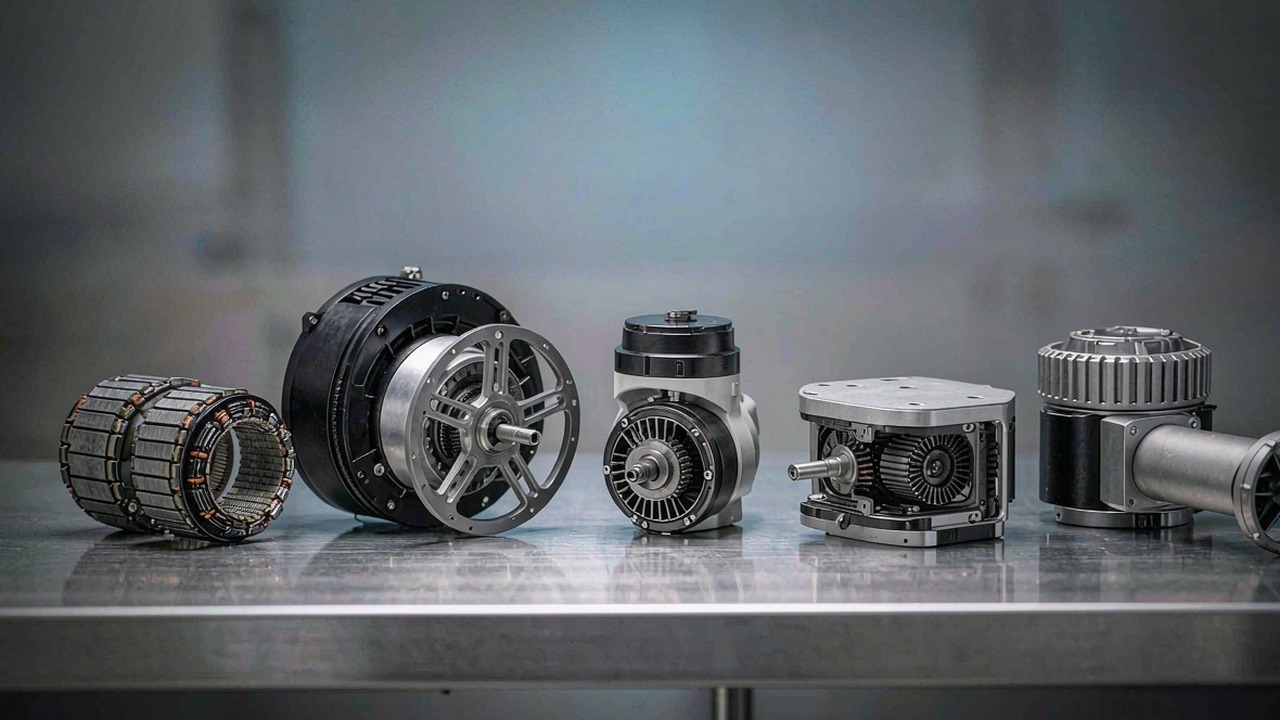
BLDC モータとはブラシレス DC モータのことです。永久磁石を持つロータ、巻線を施したステータ、そしてかつてブラシが担っていた整流を電子回路が行う構成です。この一つの変更によって、BLDC モータ は現在ではロボットの関節、マルチロータの機体、カメラジンバル、水中スラスタの内部に収まっています。摩耗するブラシがなく、アークを発生する整流子がなく、トルク曲線もソフトウェアから制御できるだけの予測可能性を備えています。「BLDC モータ」という言葉がもはや単一の購買判断を指さなくなった理由もここにあります。同じ電磁気原理が七つの異なる形で製品化されており、そのパッケージングがモータの仕様のほぼすべてを決定します。
本ガイドでは、ブラシレス DC モータの動作原理、実際に判断を左右する仕様、そして ToBMS に掲載されている七つのモータカテゴリの違いを説明します。各カテゴリには「それは何か」「何が選択を決めるのか」「どこに適合するのか」という同じ三つの質問を当てているため、該当セクションだけを読むことも、他のセクションと比較することもできます。掲載している数値はすべて ToBMS の製品データまたはメーカーの公開仕様から取得したもので、推定値は含まれていません。
簡潔な答え
BLDC モータは、ブラシ付きモータの機械的な整流子を電子式の整流に置き換えたものです。どのステータコイルにいつ通電するかを決めるのはブラシではなくコントローラです。実用上の結果として、効率の向上、るるかに長い使用寿命、質量あたりのトルクの向上、そしてコントローラがソフトウェアで形を整えられるトルク・速度特性が得られます。その代償として、ブラシレス DC モータは決して単体の部品ではありません。ロータ位置を把握できる、あるいは推定できるドライバと組み合わせて初めて機能します。
選定は二段階の問題です。まず機械的な役割に合うカテゴリを選びます。機械構造体をそのままハウジングとすべきならむき出しのフレームレスキット、関節を密閉モジュールとして受け取りたいなら一体型アクチュエータ、出力がシャフトトルクではなく推力なら推進用モータ、出力がなめらかな低速動作ならダイレクトドライブのジンバルモータ、水中で動作する必要があるなら密閉型のスラスタです。そのうえで、カテゴリの内側では KV をバス電圧と必要な回転速度に対して、定格トルクをデューティサイクルに対して、ピークトルクを過渡的な条件に対して設計します。どのカテゴリのものかを把握せずに仕様を読むことが、候補選定を誤らせる最も多い原因です。
ブラシレス DC モータとは何か
ブラシに代わる構成要素
どの BLDC モータも、機能としては同じ三つのグループで構成されます。ステータは巻線を保持します。一般にはスロット付きの積層鉄心に三相を配置したもので、静止したままです。ロータは永久磁石を保持します。通常はネオジム磁石のセグメントをスチールハブに接着または埋め込みしたものです。コントローラは各相に順番に通電し、回転するステータの磁界が常にロータの磁界に対して最大トルクを生む角度だけ先行するようにします。ブラシ付きモータでは、カーボンブラシと分割された整流子がこの切り替えを機械的に行います。ブラシレスモータでは、インバータが毎秒数千回という頻度で電子的に切り替えを行います。
ここから直接的に二つの帰結が導かれます。摺動する部分がないため、保守費用のうち摩耗に関する部分は実質的に消え、モータを密閉できるようになります。水中スラスタや IP 規格に対応した関節モジュールが成立するのはこのためです。また、切り替えがソフトウェアの管理下にあるため、トルクは結果として生じる量ではなく指令できる量になります。同じハードウェアがある用途では剛性の高い位置サーボになり、別の用途では柔軟な力源になるのはこのためです。
コントローラを検討対象に含めるべき理由
ブラシレス DC モータは、ドライバ抜きでは意味のある仕様を持ちません。整流にはロータ位置が必要で、それを得る方法は二つあります。センサで計測するか、モータ自体が回転中に生成する電圧と電流から推定するかです。台形波駆動(六ステップ駆動)は構成が簡潔で、プロペラやポンプには十分です。FOC(フィールドオリエンテッド制御)は電流をトルクを生む成分と磁界を生む成分に分解して最適な角度に保持します。低速域でのなめらかなトルクと広い範囲での高効率を実現するのがこの方式であり、速度制御だけでなくトルク制御を実用的なものにしているのもこの方式です。
一体型のロボット用アクチュエータが単なるモータではなく一つのカテゴリを成している理由もここにあります。モータ、減速機、エンコーダ、FOC ドライバは一組として組み合わされており、メーカーが公表するトルクの数値はモータ単体ではなくその組に対する値です。この数値とむき出しのモータの数値を比べても、異なる対象を比較していることになります。
センサ付き、センサレス、そして負荷下での起動
ホールセンサは停止状態から絶対的な整流位置を与えます。モータがゼロ速度またはそれに近い速度でトルクを発生しなければならない場面、すなわち姿勢を保持するロボットの関節、突風に抗するジンバル、回転方向を反転させるスラスタでは、この点が重要になります。センサレス制御は逆起電力から位置を推定しますが、逆起電力はモータが回転して初めて発生します。負荷が予測可能で起動トルクが小さいプロペラやファンには適していますが、負荷に抗して起動する必要があるものや、ゼロ速度をまたいでなめらかに反転する必要があるものには適しません。多くの設計では、制御には出力側のエンコーダを使い、整流はホールセンサで行います。これにより整流の堅牢性と制御の精度を同時に確保できます。
インランナーとアウトランナー
形式の一つがインランナーです。ロータがステータの内側で回転し、磁石はシャフトの近くにあり、慣性は小さく、静止している外側のハウジングを通して冷却しやすい構造です。もう一つの形式がアウトランナーです。ロータはステータの周囲を回転するベル状になっており、磁石がより大きな半径に位置するため、同じ磁気負荷でより大きなトルクを発生します。プロペラをベルに直接取り付けて減速機を不要にできるため、推進用途で主流となっている形状です。ToBMS の フレームレストルクモーター カテゴリに含まれるフレームレスキットには両方のレイアウトがあり、ファミリの間でトルク密度の数値を直接比較できない理由の一つになっています。
選択を左右する仕様
KV、そしてそれが品質指標ではない理由
KV はモータの速度定数で、概ね印加電圧あたりの無負荷回転数を示します。380 KV のモータを 22 V のバッテリで駆動すると無負荷で約 8000 rpm に達し、同じバッテリで 29 KV のモータなら概ね 640 rpm になります。KV は巻線で決まります。細い線を多く巻けば KV は低くなり、電流あたりのトルクが増えて最高回転速度は下がります。太い線を少なく巻けば KV は高くなり、速度が出る代わりに電流あたりのトルクは減ります。KV が高いことが優れているわけではありません。適切な値とは、必要な回転速度を利用できるバス電圧で実現しつつ、電流、したがって発熱を巻線とドライバが耐えられる範囲に収める値です。
定格トルクとピークトルク
定格トルクは、メーカーが規定した取り付けおよび冷却条件のもとで、熱的制限の範囲内でモータが連続して出力できるトルクです。ピークトルクは短時間の値であり、数秒間にわたって出力できる過渡的な値です。機械的な破断点ではなく、巻線温度、磁石温度、ドライバの電流制限によって決まります。ピーク値を常用値として扱うことは、運用中に静かに出力が低下していくモータへ至る最短の道です。逆側の命題も同じだけ重要です。ピーク値は機械側が耐えられる量を示すものでもありません。減速機の衝撃限界、軸受の負荷、シャフトの強度は別の問題であり、それらが設計を決める場合にはメーカーへの確認が必要です。
Nm/kg で見るトルク密度
トルク密度は仕様ではなく比較のための道具であり、定格とピークでは語る内容が異なるため二通りで示す必要があります。定格トルクを質量で割った値は、その質量の予算で得られる連続出力の大きさを示し、歩行ロボットや長時間滞空の機体が実感するのはこちらです。ピークトルクを質量で割った値は、搭載されている過渡的な能力の大きさを示し、着地の衝撃を吸収する脚や固着を破る必要のあるアームではこちらが重要になります。フレームレスのレンジではその幅が広く、小型のインランナーキットと大型のアウターロータ Standard は両方の指標で異なる位置にありますが、これは品質の序列ではなく設計上の選択です。ToBMS で Nm/kg の値を掲載しているレンジでは両方の数値を併記しているため、用途に合う方で比較できます。
減速機、バックドライブ性、バックラッシ
減速機は速度をトルクに変換すると同時に、出力の性質も変えます。減速比が高いほど一般に出力トルクは増加し、バックドライブ性は低下します。摩擦と反射慣性がその段を介して増幅されるためです。減速比が低いほど一般にバックドライブ性とトルクの透過性は向上しますが、トルクの増幅は犠牲になります。バックドライブ性があることで、関節は衝撃を吸収でき、教示時に手で動かすことができ、ロードセルではなくモータ電流から力を推定できます。準ダイレクトドライブアクチュエータ カテゴリが 8:1 で成り立っている前提は、まさにここにあります。
バックラッシは歯車列内で失われる動作であり、明示的に確認する価値があります。位置決めの再現性と制御の剛性を直接的に制限する要素であり、単位のない数値は比較できないため、設計入力として扱う前にメーカーのデータシートで数値を確認する必要があります。
熱的な制限とデューティサイクル
モータを停止に至らせるのは通常はトルクではなく熱です。銅損は電流の二乗に比例して増えるため、電流を二倍にするデューティサイクルではこの損失成分が四倍になります。定格が前提とするのは、特定の取り付け条件、特定の周囲温度、特定のデューティです。大型のアルミハウジングにクランプしたフレームレスモータは、自由空気中にある同じモータよりるるかに大きな出力を維持できます。ベルにプロペラ後流を受ける推進用モータは、台上の同じモータより大きな出力を維持できます。数値を信頼する必要がある場合は、見出しの数値ではなくメーカーの熱的条件を基準とする必要があります。
電圧、電流、ドライバ
バス電圧は、与えられた KV に対する速度の上限を決めます。トルクを決めるのは電流です。実際の制約となるのは、通常はモータ自体ではなくドライバの電流制限、絶縁、コネクタの定格です。カタログを比較する前に、バッテリ電圧、KV、ドライバ電流の三つをそろえておけば、誤った候補の多くを早い段階で除外できます。また、ドライバ側が何を必要とするかを確認しておく価値もあります。ゼロ速度でトルクを保持しなければならないセンサ付きモータには、そのセンサを読み取れるコントローラが必要ですし、エンコーダを前提とする FOC ドライバはホールセンサのみのインターフェースを受け付けません。
七つの BLDC モータカテゴリの比較
以下の表は、本ガイドの該当セクションを探す最短の手段です。トルクと推力の数値は、現在 ToBMS に掲載されている各カテゴリの公称定格値とピーク値です。速度は単一の数値ではなく KV の範囲で示しています。出力回転速度は選択したバス電圧に依存するためです。
| カテゴリ | 想定された役割 | トルクまたは推力 | 速度(KV) | 定格電圧 | 設計者が用意するもの | まずここから |
|---|---|---|---|---|---|---|
| フレームレストルクモーター | 機械構造体に組み込むステータ・ロータキット | 定格 0.024-4 Nm、ピーク 0.072-12 Nm | 55-600 | 16-48 V | ハウジング、シャフト、ベアリング、エンコーダ | ロボットの関節 |
| ロボット用アクチュエータ | モータ、減速機、エンコーダ、ドライバを一つの密閉ユニットに収めたもの | 定格 1.3-74 Nm、ピークは 222 Nm まで | 41-170 | 24-48 V | 取り付けとバスのみ | 脚式ロボット、アーム |
| UAV用モーター | 滞空が求められる機体向けのアウトランナ推進 | トルクではなく推力で規定 | 29-700 | 3-24S | プロペラ、ESC、冷却 | マルチロータ、大型運搬 |
| ドローン用モーター | FPV、レース、固定翼、VTOL の推進 | トルクではなく推力で規定 | 180-2150 | 2-12S | プロペラ、ESC、フレーム | FPV、固定翼、VTOL |
| ジンバルモーター | なめらかで静かな低速のダイレクトドライブ | 定格 0.08-3 Nm、ピーク 0.28-7.7 Nm | 9.3-255 | 12-24 V | IMU と制御ループ | カメラの安定化 |
| 水中スラスタ | 密閉された双方向の水中推進 | 係留推力 7-25 kgf | 非公開 | 36-48 V | 艇体とのインターフェースとケーブル | ROV、AUV |
| 準ダイレクトドライブアクチュエータ | トルクの透過性を重視して作られた低減速比モジュール | 定格 5-55 Nm、ピーク 12.5-170 Nm | 30-80 | 24-48 V | 取り付けとバスのみ | 力制御、コンプライアントな関節 |
七つのカテゴリはそれぞれ独自の出力表記を持ちます。トルクの数値はメーカーが公表している定格値とピーク値、KV の範囲は各カテゴリでの掲載値、推力は公表されている最大係留推力です。トルクではなく推力を公表しているカテゴリが劣っているわけではありません。それらは別の問いに答えているのであり、両者を換算するにはプロペラと動作点が必要です。
最初の分岐は、シャフトトルクを公表するカテゴリと推力を公表するカテゴリの違いです。フレームレスモーター、ロボット用アクチュエータ、ジンバルモーター、QDD モジュールはトルクデバイスです。出力はシャフトであり、負荷は Nm で定義されます。UAV モーター、ドローン用モーター、水中スラスタは推力デバイスです。出力は移動させる流体であり、意味を持つ数値は特定のプロペラと電圧における推力です。この二つを一つの比較に混ぜることが、仕様に関する誤りのうち最も多く見られるものです。
二つ目の分岐は、選定側にどれだけの用意が求められるかです。フレームレスキットは、ハウジング、軸受の配置、熱経路を機械構造体が提供することを前提としており、その作業に対して最小の質量と最短の軸方向長さという見返りを与えます。一体型アクチュエータやスラスタは逆を前提としています。すべてが組み合わされて密閉されており、設計の労力はソフトウェアと取り付けに移ります。どちらが進んでいるということはなく、チームの構成や台数によって適否が変わります。
フレームレストルクモーター
それは何か
フレームレスモーターとは、二つの部品、すなわち巻線を施したステータと磁石を持つロータとして販売されるブラシレス DC モーターです。ハウジング、シャフト、ベアリング、エンドキャップはなく、それらは機械メーカーが用意します。モーター自体の外郭を持たないため、構造体として関節に組み込むことができ、ハウジングの質量と長さを削減しながら、軸受の配置を機構に合わせて設計できます。
何が選択を決めるのか
まず外郭です。ステータは確保できる外径と積厚に収まる必要があり、この制約はトルクより多くの候補を除外します。次に KV をバス電圧と必要な回転速度に対して、次に定格トルクをデューティサイクルに対して、そしてピークを過渡的な条件に対して検討します。ハウジングは設計者側のものなので、熱経路は設計変数になります。同じステータでも、大型のアルミ製関節にクランプすれば自由空気中よりるるかに大きな連続トルクを維持できます。残る分岐はフィードバックです。整流用のホールセンサ、制御用の出力側エンコーダ、あるいはその両方です。
どこに適合するのか
フレームレスキットは、質量と軸方向長さが競合する関節モジュールで標準的な選択です。すべてのグラムがレバーの先端に位置するヒューマノイドロボットや四脚ロボット、そしてモーターを機構の中に消し込む必要があるパワーアシストスーツやリハビリ機器にも適します。レンジは、20 g で定格 0.024 Nm のRI20 KV600から、710 g で定格 4 Nm のRO100 KV55 Standardまであり、その中間をRO60 KV115が担います。選定の考え方はフレームレストルクモーターのガイドにまとめられています。
メーカーが 40 g のキットを関節アセンブリで動作させており、完成した機構のうちどれだけがモーターではなく設計者が用意する構造体で占められているかが分かります。
ToBMSの動画ページYouTubeで視聴するロボット用アクチュエータ
それは何か
一体型のロボット用アクチュエータは、BLDC モーター、遊星減速機、出力軸受、位置検出、FOC ドライバを一つのボルトオンユニットに収めたものです。メーカーがモーターと減速機を組み合わせ、出力フランジにおけるトルクを公表するため、選定の対象はモーターではなく関節になります。
何が選択を決めるのか
最初の判断は減速比です。出力トルクと関節の性質の両方を決めるためです。6:1 や 8:1 のような低い比率は速度、バックドライブ性、トルクの透過性に有利です。64:1 のような高い比率はトルクを増幅し、一般にバックドライブが難しくなるため、負荷を保持する関節に適します。ハーネスを関節に通す必要がある場合は中空軸が重要になります。AKH70-48 は 48:1 の段とケーブルの経路を組み合わせ、定格 74 Nm を実現しています。バックラッシは単位とともに確認する必要があります。記録されている値の測定条件が記載されていないためです。
どこに適合するのか
一体型モジュールは、軸受の予圧よりも制御に設計工数をかけたいチームに適します。協働ロボットアーム、四脚ロボットの脚、車輪型ロボット、AGV(無人搬送車) がその例です。このカテゴリは、190 g で定格 1.3 Nm のAK40-10 V3.0から、1396 g で定格 74 Nm までをカバーし、その間に 6:1 から 64:1 の段があります。
メーカーが AK40-10、AK45-10、AK45-36 を並べて解説しており、一つのファミリの内部で減速比と質量がどのように振り替えられているかが最も明確に分かります。
ToBMSの動画ページYouTubeで視聴するUAV モーター
それは何か
UAV モーターは、滞空が求められる機体、すなわちマルチロータ、大型運搬プラットフォーム、専用のリフトセットを持つ VTOL 機に向けたアウトランナ推進ユニットです。ベルがプロペラを直接保持するため減速機が不要で、仕様はシャフトトルクではなく推力、KV、出力、質量で表記されます。
何が選択を決めるのか
まずプロペラとセル数です。公表されている推力は常に特定のプロペラと電圧に結びついており、それらを示さずに順位付けされたモーターは比較できません。次に KV をバッテリに対して検討します。効率と大型運搬には低 KV と大きなプロペラ、応答性には高 KV と小さなプロペラです。次に 180 秒の出力値です。これは瞬間値ではなく持続能力を示すものです。そして質量です。マルチロータでは質量は二重に支払われます。搭載できないペイロードにもなるためです。ステータ構成(12N14P から 36N42P)は、なめらかさと部分スロットル時の挙動に関わります。
どこに適合するのか
このカテゴリは、産業用 UAV や点検機体、農業用散布機、空撮、大型運搬、有人機の推進を扱います。軽量側では MN4006 KV380 が 68 g で 380 W を供給し、上位では U15XXL KV29 と U15 II KV80 が数 kg 級の機体を支え、P80 III Pin が農業用のペイロードを担います。
MN レンジに関するメーカーの発表映像で、68 g から 171 g のモーターが機体の許すディスク面積に見合うかを判断する材料になります。
ToBMSの動画ページYouTubeで視聴するドローン用モーター
それは何か
ドローン用モーターは、空中推進のうち小型で高速な側の領域です。数十グラム単位で測られる FPV やレース用ユニット、単一の効率的な動作点に特化した固定翼・グライダー用モーター、より重い機体を大きなディスクで支える VTOL リフト用モーターです。UAV モーターと同じく推力デバイスですが、設計点の隔たりが大きく、デューティサイクルは短く、るるかに過酷です。
何が選択を決めるのか
FPV では、制約となるのは応答性と質量です。3 インチ機の 9.8 g モーターや 5 インチ機の 33.5 g ユニットは、効率ではなく推力をどれだけ速く変えられるかで選ばれます。プロペラが小さくバッテリが 4S から 6S であるため、KV は 1300 から 2150 と高めになります。固定翼や長距離飛行は逆の端に位置します。AT4130 KV230 や F90 KV1300 は、持続的な巡航点を重視して選ばれます。V505 KV260 のような VTOL リフト用モーターはその中間にあり、過渡的な状態ではなく機体が維持しなければならないホバリングに合わせて設計されます。
どこに適合するのか
FPV レースやフリースタイル、固定翼モデル、長時間滞空プラットフォーム、ホバーと前進飛行を遷移するVTOL ドローンが該当します。機体が重く、低速で、長時間の滞空が求められる場合は、通常は UAV用モーター カテゴリから始める方が適しています。
ジンバルモーター
それは何か
ジンバルモーターは、非常に低い速度でなめらかな動作を実現するために作られた、低 KV かつ大径のダイレクトドライブ BLDC モーターです。減速機はありません。駆動系にバックラッシやコギングがあれば映像の目に見える揺れとして現れるため、モーターが軸を直接駆動します。そのため優先順位は他のどのカテゴリとも異なり、コギングトルク、トルクリップル、低速域のなめらかさがトルク密度より上位になります。
何が選択を決めるのか
まずペイロードの質量と軸の慣性です。モーターはそのカメラを重力と機体の動きに抗して保持し、加速させる必要があります。次に、最悪条件のレバーアームでそのペイロードを保持するために必要なトルクを、ピークではなく定格に対して確認します。ジンバルは連続的に保持するため、これはまさに定格トルクが表す条件です。KV は設計上低く、レンジ全体で 9.3 から 255 です。大型の GL100 は定格 3 Nm で大型シネマ用のペイロードに対応し、GL30 は 0.08 Nm で小型カメラの軸に対応します。配線を軸に通す必要があるため、中空軸が重要になります。
どこに適合するのか
ジンバルシステムは、UAV やハンディスタビライザー、車載カメラリグ、そしてセンサーを取り付け部が動いても向きを保つ必要があるあらゆる用途に搭載されます。中間の GL60 KV25 は定格 0.6 Nm で単軸の作業をカバーします。
水中スラスタ
それは何か
水中スラスタは、モーター、一体型 ESC、ダクト付きプロペラ、耐圧または圧力補償方式の密封を一つのハウジングに収めた密閉型のブラシレス推進ユニットです。内部の BLDC モーターは一般的なものですが、その周囲にあるすべては水の浸入を防ぎ、推力を可逆かつ比例制御可能にするために存在します。
何が選択を決めるのか
まず推力です。最大係留推力として表されます。静止時にスラスタが生み出す引張力であり、定点保持に関する正直な数値です。次にバスです。レンジ全体で 36 V または 48 V、定格出力は 360 W から 1315 W です。そして深度定格です。ここが二つのファミリの分かれ目であり、SW シリーズは 0-30 m、DW シリーズは 0-350 m と記載されています。公表されている単位は、深度の深い機体を確定させる前にメーカーへ確認する必要があります。質量と外径は、艇体に何基搭載できるかを決めます。
どこに適合するのか
ROV スラスタは、点検や作業用途、AUV の推進、そして推力の向きを変える必要がある水中機全般に使われます。700 g で 360 W の SW7 は小型の点検機に適し、25 kgf で 1315 W の DW25 は主力となる領域で、DW10 が中規模の艇体をカバーします。
メーカーが最大の DW ユニットを水槽で稼働させており、ダクト、可逆の推力、そしてこのカテゴリを他のどのブラシレスモーターとも分けている密封構成を確認できます。
ToBMSの動画ページYouTubeで視聴するQuasi direct drive アクチュエータ
それは何か
quasi direct drive アクチュエータは、意図的に低い減速比、本カテゴリでは 8:1 を持つ一体型モジュールです。ダイレクトドライブモーターと従来の高減速比アクチュエータの中間に位置します。実用的なトルクに達するだけの歯車を残しながら、ロードセルなしで力制御を可能にするトルクの透過性を保ちます。
何が選択を決めるのか
QDD を選ぶ理由はバックドライブ性です。摩擦や慣性が段を介して反射される量が少ないため、一般に減速比が低いほどこの特性は向上します。これによって、関節は衝撃を吸収でき、教示時に手で動かすことができ、モーター電流から接触力を推定できます。代償として、モータートルクあたりの出力トルクが小さくなるため、同じ出力にはより大きなモーターが必要になります。AKE90-8 が定格 55 Nm に達するために 1400 g を要するのに対し、64:1 のロボット用アクチュエータが同等のトルクをより小さなパッケージで実現するのはこのためです。バックラッシの値は ToBMS に記録されていますが、測定条件は記載されていません。その数値に依存する前に確認が必要です。
どこに適合するのか
コンプライアントな接地が必要な脚式ロボット、力制御による組み立てを行うアーム、モーターが利用者に譲る必要があるパワーアシストスーツやリハビリ機器、そしてトルクの透過性が最大出力より重要となる研究プラットフォームが該当します。260 g で定格 5 Nm の AKE60-8 は軽量な関節をカバーし、12 Nm の AKE80-8 がその中間に位置します。
メーカーが 8:1 のモジュールを関節アセンブリで実演しており、このカテゴリを定義づけるバックドライブ時の挙動も含まれています。
ToBMSの動画ページYouTubeで視聴するカテゴリが重なる領域
フレームレスモーター、一体型アクチュエータ、QDD モジュール
三つはいずれも回転する関節に行き着きますが、選択の本質は統合を誰が担うかです。フレームレスキットは最小の質量と最短の軸方向長さを実現する代わりに、ハウジング、ベアリング、熱経路を要求します。一体型のロボット用アクチュエータは、組み合わせ済みのドライバを備えた密閉ユニットを提供する代わりに、外郭が固定され、同じトルクに対する質量が大きくなります。QDD モジュールは、そのトルク密度の一部をトルクの透過性とコンプライアントな挙動に振り替えます。関節の形状がまだ変わりうる段階では、通常はフレームレスの方が許容度の高い選択です。形状が確定し、日程が短い場合は一体型モジュールがそうです。
UAV モーターかドローン用モーターか
二つの空中カテゴリは意図的に重なっています。どちらもアウトランナ推進であり、軽量な産業用クアッドならどちらを使ってもおかしくありません。実際の違いは用途と機体のクラスです。UAV用モーター は持続出力、大きなディスク、数 kg 級の機体を前提に資料が整えられています。ドローン用モーター は、長時間のホバーではなく瞬間的な出力や巡航が動作点となる FPV、固定翼、VTOL の作業を扱います。180 秒の出力値とローターごとの質量予算を読みにいくなら UAV から、スロットル応答とプロペラサイズならドローンから始めるのが適切です。
ジンバルモーターとその他のカテゴリ
ジンバルモーターは、なめらかさが密度に優先する唯一のカテゴリです。そのため KV の値は低く、外径は大きく見えます。トルクの数値が十分に見えるからといって推進用モーターを代わりに使えば、低速域でコギングやハンチングを起こす軸になります。逆の置き換えも成立しません。ジンバルモーターには、推進に必要な速度域も熱設計も備わっていません。
スラスタ: 同じモーター、異なる媒体
水中スラスタの内部には、ありふれたブラシレス DC モーターが入っています。それを別のカテゴリにしているのは、シャフトより下流にあるすべてです。密封、耐圧、ダクト付きプロペラ、双方向の可逆駆動、耐食性です。仕様の慣例もそれに合わせて変わり、Nm のトルクではなく kgf の推力になります。空中用モーターとの比較は、モーターを通すのではなく、プロペラと流体を通して行う必要があります。
選定チェックリスト
以下の手順を順に実行します。各ステップで、仕様をどれだけ読み込んでも復活しない候補が除外されます。
負荷とデューティ
- 出力を定義します。Nm 単位のシャフトトルクか、プロペラと電圧を明記したうえでの kgf 単位の推力かです。これだけでカテゴリのグループが決まります。
- 連続的な条件と過渡的な条件を分け、定格トルクは前者に対して、ピークトルクは後者に対して設計します。ピークが機械的な限界ではなく、温度とドライバ電流によって制限される値である点に注意が必要です。
- デューティサイクルは、見出しの出力値ではなくメーカーの熱的条件に照らして確認します。
- 関節や軸がゼロ速度でトルクを保持する必要があるかどうかを確認します。必要がある場合は、センサーとそれを読み取るドライバを用意します。
機械面と組み込み
- トルクを比較する前に、外郭、すなわち外径、積厚、艇体内の空間を確定します。
- ハウジング、ベアリング、シャフト、熱経路を誰が用意するかを決めます。答えが「自社で」であればフレームレスキットが対象になり、「サプライヤーが」であれば一体型モジュールが対象になります。
- 減速比はトルクだけでなく、求める挙動で選びます。負荷の保持には高い比率、バックドライブ性と力の透明性には低い比率です。
- バックラッシは単位とともに確認し、設計入力として扱う前にデータシートで照合します。
電子回路と制御
- まずバス電圧を確定し、そのうえで必要な回転速度が電圧の内側に収まるように KV を選びます。
- ドライバの連続電流とピーク電流を要求トルクに照らして確認し、整流のインターフェース、すなわちホール、エンコーダ、センサレスの別が動作プロファイルの要件に合っているかも確認します。
- ドライバで利用できる制御モードを確認します。トルク制御は、コンプライアントな関節や力の推定に不可欠な要件であり、あれば望ましいという性質のものではありません。
- 設計を凍結する前に、サプライヤーが現在のデータシートで公表している数値を照合します。バックラッシなどの量の記録は測定条件を常に記載しているわけではありません。
よくある質問
QBLDC モーターは AC と DC のどちらでしょうか。
どこで測定するかによって両方です。電源は DC、すなわちバッテリまたは DC バスであり、コントローラがそれを三相波形に変換してステータ巻線を駆動します。そのためモーター自体は、電子整流子を備えた同期 AC 機と実質的に同じものです。実用上の意味は、ブラシレス DC モーターを DC 電源に接続しても動作しないという点にあります。ドライバは必須であり、その電流制限と制御モードはモーターの実質的な仕様の一部です。
QKV とは何でしょうか。また KV が高いほど優れているのでしょうか。
KV はおおよそ印加電圧あたりの無負荷回転数です。これは巻線の性質であり、品質の指標ではありません。ターン数を増やせば KV は下がり電流あたりのトルクが増え、ターン数を減らせば KV は上がり速度が出る代わりに電流あたりのトルクが減ります。適切な KV とは、必要な回転速度を利用できるバス電圧で実現しつつ、電流、したがって発熱を巻線とドライバの制限内に収める値です。同じ電圧で KV を上げれば速度は上がり、通常はシャフトで使えるトルクが減ります。
Q定格トルクとピークトルクの違いは何ですか。
定格トルクは、メーカーが規定した取り付けおよび冷却条件のもとで、熱的制限の範囲内でモーターが連続して出力できるトルクです。ピークトルクは短時間の過渡値であり、巻線と磁石の温度、およびドライバの電流制限によって制限されます。ピークは機械的な破断点ではないため、そのように扱うべきではありません。減速機やシャフトの強度が設計を決める場合は、その点を別途メーカーに確認する必要があります。デューティサイクルは定格に対して、過渡的な条件はピークに対して設計します。
Qギヤボックスを持つ BLDC モーターと持たないものがあるのはなぜですか。
歯車はトルクを増幅し速度を下げるため、小型で高速なモーターから実用的な出力トルクを得られます。一体型のロボット用アクチュエータが数十 Nm に達するのはこの仕組みによります。ダイレクトドライブには歯車列がなく、バックラッシと反射慣性が取り除かれ、最もなめらかで最もバックドライブしやすい出力が得られます。ジンバルモーターやフレームレスの関節キットがダイレクトドライブであり、quasi direct drive モジュールが意図的に 8:1 に留めているのはこのためです。ここで取引されているのは数値だけでなく挙動です。比率が高いほど一般にバックドライブが難しくなり、比率が低いほど透過性が保たれます。
Qブラシレス DC モーターはセンサーなしでも動作しますか。
負荷が予測可能で、ゼロ速度で意味のあるトルクを発生する必要がなければ動作します。センサレス制御は逆起電力からロータ位置を推定しますが、逆起電力はモーターが回転して初めて発生します。プロペラ、ファン、ポンプには適していますが、姿勢を保持する関節、突風に抗するジンバル、ゼロ速度をまたいで反転するスラスタでは最も弱くなります。停止状態でトルクを保持する必要がある用途や、負荷下で起動する用途には、ホールセンサーまたはエンコーダが必要です。
Qカテゴリをまたいでモーターを比較するにはどうすればよいでしょうか。
まず出力の表記をそろえます。シャフトトルクを公表しているカテゴリ、すなわちフレームレスモーター、ロボット用アクチュエータ、ジンバルモーター、QDD モジュールは、定格とピークの Nm、質量、外郭で並べて比較できます。推力を公表しているカテゴリ、すなわち UAV モーター、ドローン用モーター、水中スラスタは、プロペラ、電圧、動作点を添えたうえでなければ比較できません。推力とトルクを換算するにはプロペラと流体の情報が必要であり、トルクの数値と kgf の数値を同じ列に置くべきではありません。
QBLDC モーターの小型化を制限しているのは何ですか。
熱とトルク密度で、この順に効いてきます。銅損は電流の二乗に比例して増えるため、トルクを保ったままモーターを小さくすれば電流密度、したがって温度が上がります。どのカテゴリにおいても小型側の限界は、巻線が放出できる熱量で決まります。そもそも得られるトルクを決めているのは磁石の体積であり、最小のフレームレスキット、おおよそ 20 g が 1 Nm の数分の一に留まるのに対し、700 g のユニットが数 Nm に達するのはこのためです。質量が制約となる場合は、質量あたりの定格トルクを確認したうえで、熱的な構成をメーカーに確認します。
公式リソース
トルクの表記、熱定格、バックラッシの単位、現在のファームウェアについては、今もメーカーのドキュメントが一次情報源です。CubeMars はフレームレス、アクチュエータ、スラスタの各レンジを cubemars.com で公開しており、T-Motor は UAV、ドローン、推進用の各レンジを tmotor.com で公開しています。ToBMS は、両者を横断して検索可能で比較しやすい発見層を維持しています。
次のステップ
機械的な役割に合うカテゴリから始め、その内側で絞り込みます。すべてのモデルと仕様を並べた全レンジは 製品 にあります。七つのカテゴリにはそれぞれ専用のページがあります。フレームレストルクモーター、ロボット用アクチュエータ、UAV用モーター、ドローン用モーター、ジンバルモーター、水中スラスタ、そして 準ダイレクトドライブアクチュエータ です。製品選定 でトルク、電圧、質量による絞り込みを行い、製品比較 で最終候補を並べて比較します。
各カテゴリには、この概要より踏み込んだ専用ガイドもあります。フレームレストルクモーター、ロボット用アクチュエータ、UAV モーター、ドローン用モーター、ジンバルモーター、水中スラスタ、そして 準ダイレクトドライブアクチュエータ:8:1減速比がもたらすもの です。カテゴリではなく用途から探す場合は、ヒューマノイドロボット、四脚ロボット、ROV、ジンバル の各ページに、それぞれの用途にすでに紐づけられたモーターが掲載されています。また、ToBMS に掲載されている ブラシレス DC モーター の全ラインアップは、ホームページから一度の操作で辿れます。これらのカテゴリガイドとは別に、UAV 用モーターとドローン用モーターの先にある有人機の領域には、独立した比較があります。有人機推進システム向けモーター選定:T-Motor U15 三機種の比較 は U15 II、U15XL、U15XXL を並べて比較しています。
要点をまとめます。カテゴリは機械的な役割から選び、外郭を確定し、KV はバス電圧と必要な回転速度から選び、定格トルクはデューティサイクルに対して、ピークは過渡的な条件に対して設計し、関節がゼロ速度でトルクを保持する必要があるかどうかを早い段階で判断します。BLDC モーターの仕様におけるその他の要素は、すべてこの五つから導かれます。







