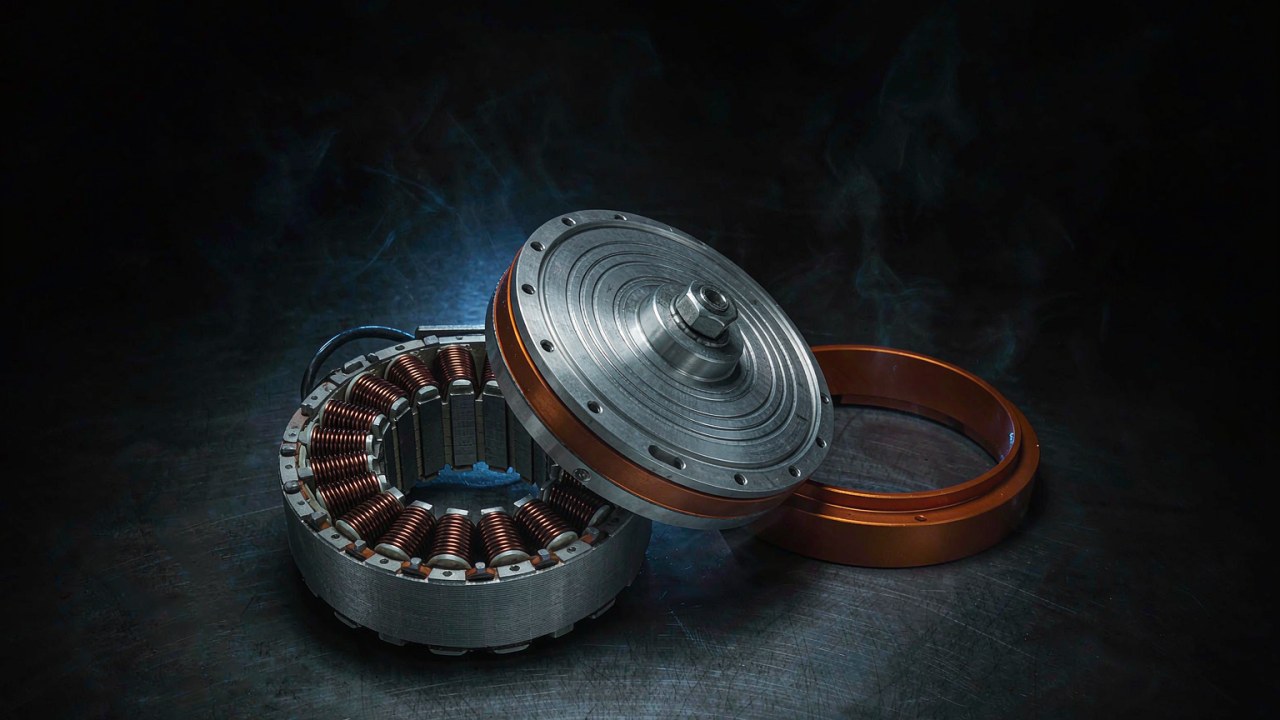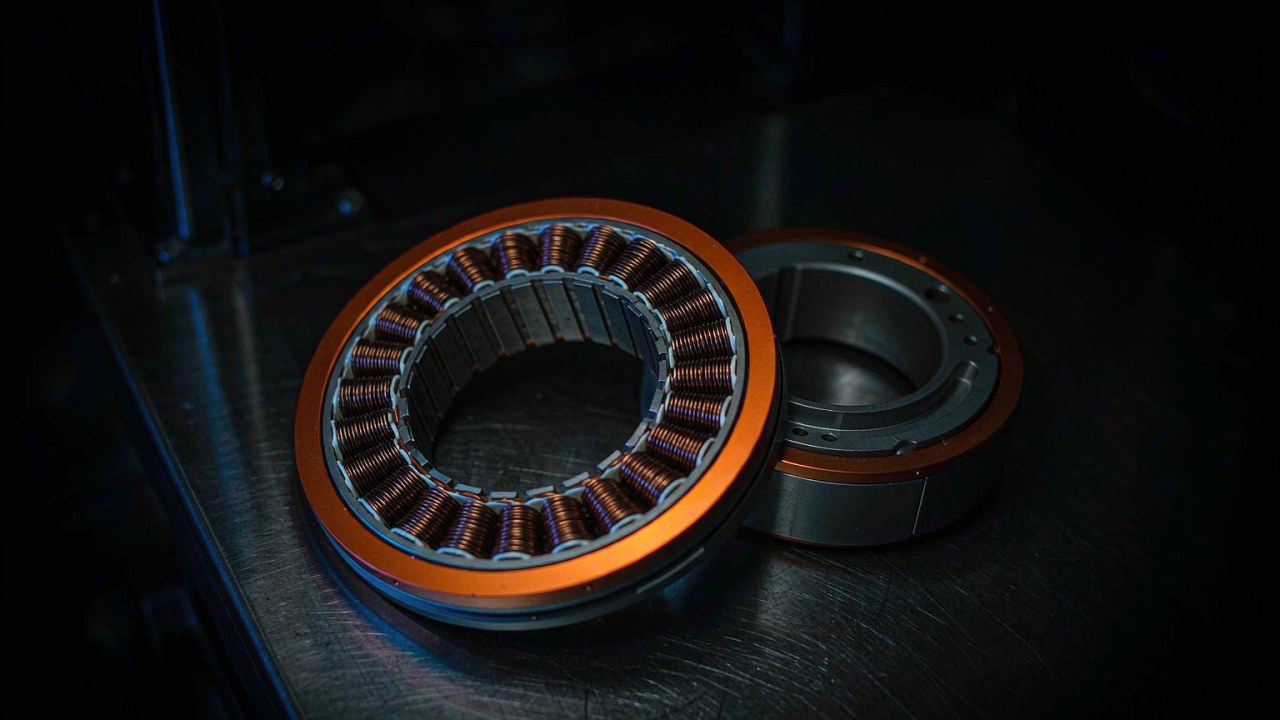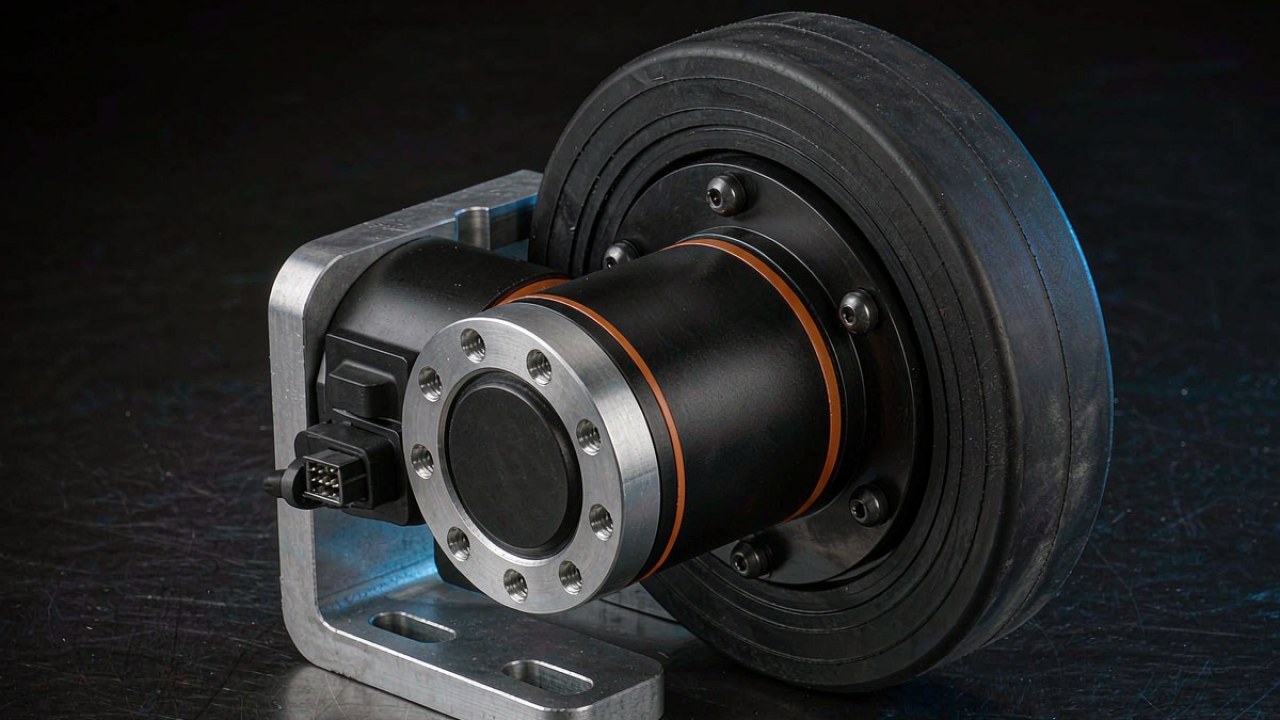
車輪を駆動するAGV用アクチュエータには、関節用アクチュエータが決して経験しない要求がかかる。プラットフォームの質量が車輪、ハブ、軸受スタックを通過してはじめて、トルクは有効な運動に変わる。この荷重は駆動中でも停止中でもかかるため、車輪式プラットフォームで候補を絞り込む指標はトルクではなくラジアル荷重になる。本記事は車輪1輪にかかる荷重を算出し、ラジアル荷重定格を公表している2つのAKAレコードと突き合わせる。駆動方式の比較というより広い論点は、荷重値ではなく駆動レイアウトを比較する車輪型ロボット向けBLDCモーター:駆動レイアウト、デューティ、減速に委ねる。
要点
AGV用アクチュエータは、車輪が受けるラジアル荷重で候補を絞り、次に速度で確認し、最後に電流で容量を決める。ToBMSのラインアップでこの定格を公表しているのはギアードの2レコード、CubeMars AKA60-6 KV80の18 kgとCubeMars AKA10-9 KV60の50 kgである。動的係数1.5で除し、4輪に均等に配分すると、車両総質量で約48 kgと約133 kgという概算スクリーニング値になる。いずれも軽量プラットフォームの領域であり、車輪荷重を外部の軸受構造で受け、駆動側はトルクのみを供給するトン級車両の領域ではない。
ラジアル荷重を先に:AGV用アクチュエータの絞り込み方
公表されたラジアル荷重定格は、候補を最初に落とす数値である。制御の変更でも減速比の変更でも引き上げられない能力を表しているからだ。トルクだけで選んだ駆動は、けん引力の要求に合致していても誤った部品になりうる。車輪を経由する荷重経路は、モーターがどれだけのトルクを出せるかを問わないからである。トルク欄より先に定格を読むことは、駆動選定シートの通常の順序を反転させる。車輪式プラットフォームでは、この反転がAGV用アクチュエータの候補リストを正しく保つ。
公表定格がトルクを読む前に排除するもの
ラジアル荷重定格は、メーカー自身の試験基準のもとで、そのユニットがハブにおいていくらの荷重を受け入れるかを示す。性能値ではなく適格性の表明であり、プラットフォームがどれだけ速く動くかではなく、どのような据え付けに耐えるように作られているかを述べている。この数値を公表していないレコードは荷重の問いを開いたままにする。候補段階で開いた問いは、試作段階では設計リスクになる。2つのAKAレコードはこれをキログラムで答えており、車体の質量予算と直接突き合わせられる単位である。それが、最初のパスでAGV用アクチュエータを選ぶときに照合する数値になる。
AGV用アクチュエータと関節用アクチュエータで候補の並べ方が異なる理由
関節用アクチュエータは、駆動するリンクからのトルクと曲げモーメントを受け、軸受の構成はそのモーメントを前提にロボットの設計者が決める。車輪式プラットフォームでは、駆動体は荷重経路の脇ではなく内側にあり、車輪はその出力フランジにボルト留めされる。同じ製品群から、この2つの用途は異なる候補リストを生む。ロボット関節の選定は通常ピークトルクと減速比から始まるのに対し、AGV用アクチュエータの選定は車輪1輪にかかる荷重から始まり、それを受け入れられるモジュールまで遡る。
AGVの車輪ラジアル荷重を算出する
AGV用アクチュエータが車輪1輪で受ける荷重は、プラットフォーム質量を車輪数で割った値ではない。ただし計算はその割り算から始まる。平均値から数値を動かす入力は4つあり、いずれも車体設計がすでに下した判断である(文書化されていなくても)。重心がホイールベース上のどこにあるか、どれだけ強く制動するか、どの程度の勾配を保持する必要があるか、そして1輪が接地を失ったときに何が起こるかである。この方法で出る数値はすべてメーカー値ではなくToBMSの概算である。AGV用アクチュエータに公表された定格と、車体に対して計算された要求は種類の異なる数であり、同じ列に並べてはいけない。
車輪ごとの静的配分、次に重心偏位
静的配分は、プラットフォーム質量と積載荷重の和を、接地している車輪に分けたものである。重心が幾何中心にある4輪車体では、各コーナーが質量の4分の1を負担する。重心を片方の軸寄りに動かすと、その移動距離に比例して荷重がその軸へ移る。非駆動軸から測って、重心がホイールベースの60%にある場合、その軸には質量の40%が残るので、駆動輪はそれぞれ総質量の30%を負担することになり、25%ではない。リフト式プラットフォームは第2のケースを加える。上昇した荷重は重心を上方へ動かし、ホイールベース方向にどれだけ移動するかはリフト機構と荷重の位置関係で決まる。動的ケースを加える前にAGV用アクチュエータを照合するのは、まずこの最初の数値である。
制動、勾配、段差の係数
動的ケースは静的値に掛け算する。制動は減速度と重心高さに比例して荷重を前軸へ移し、勾配も斜面で同じことをする。段差の衝撃はより大きな係数をもつ短時間の事象であり、ある係数が定格の内側にすでに含まれているのか、その上に掛ける必要があるのかは、定格の背後にある試験基準で決まる。静的配分に1つの合成動的係数を掛けるのは公表された標準ではなく慣例であり、ここで用いる値は説明のための仮定であって、特定の車両に対する設計係数ではない。1.5は通常の加減速、制動、床のつなぎ目に対する一般的な出発点であり、2.0は段差、スロープ、屋外路面を含む経路に対する値だが、単一の係数が衝撃の大きさを代表するわけではない。速度、減速度、重心高さ、車輪径、事象の継続時間がすべて実際の値に入る。どの係数を適用するかはプラットフォーム側の判断であり、AGV用アクチュエータの定格がその代わりを務めることはない。
1輪が浮く場合:平均値が隠すケース
剛体フレームの4輪車体は平坦な床では静的に不確定であり、実際には3点で接地する。接地を失った車輪は何も負担しないが、残る3輪がその荷重をどう分けるかは支持形状、重心位置、フレーム剛性、サスペンションの有無で決まるため、1コーナーの荷重が平均値の固定倍率になるわけではない。短いホイールベースではプラットフォーム質量の半分に近づくことがあり、これが4輪平均では隠れるケースであり、ラジアル荷重定格を最悪の1輪に対して読む理由である。これは車輪数から導かれるものではなく、計算、シミュレーション、実測で確認すべき荷重ケースとして扱う。サスペンションや3点支持は配分を変えるが、結果として生じる最大車輪荷重は、後工程の設計レビューではなくAGV用アクチュエータの選定で扱うべきものである。
18 kgの定格に数値を当てはめる
AKA60-6 KV80の18 kgはAGV用アクチュエータの1輪あたり定格であり、動的係数を決めればプラットフォームの概算に変換できる。係数1.5では1輪あたりの許容静的荷重は12 kgとなり、4輪に均等配分すると積載を含む車体で約48 kgになる。これは概算スクリーニング値であり、メーカーが保証する限界ではない。18 kgが何に対して測られたのか、定格がどのように試験されるのか、荷重がどこに作用すると仮定されているのかは、この数値が設計に入る前のチェックリストに載せるべき項目である。プラットフォームの規模としては軽量の牽引車、小型のサービスユニット、実験室用の搬送車であり、6:1段をもつ460 gのモジュールはその規模に合う。
係数1.5における48 kgの4輪車体
48 kgは車両総質量であり、積載荷重ではない。フレーム、バッテリー、コントローラー、センサーがまずそこから差し引かれ、残りが積載になる。質量予算にすると具体的である。構造・エネルギー・電子部品に30 kgを割くと積載は18 kg残り、これが小型AGV用アクチュエータを選ぶ用途の階級になる。床のつなぎ目がある経路で係数を2.0にすると、同じ定格で約36 kgまで下がる。この低下はモジュールが変わったのではなく、より厳しい環境のコストである。
同じ巻線で24 Vと48 V、それが速度に与える影響
AKA60-6 KV80は同じ巻線で24 Vと48 Vが公表されており、2つの母線は出力で200 RPMと400 RPMの定格速度を生む。直径150 mmの車輪では、定格点で地上速度1.571 m/sと3.142 m/sになり、高い方の値は48 V母線でのみ得られる。定格トルク3 Nmはどちらでも同じであるため、母線の選択はけん引力ではなく速度と電力を変える。直径150 mmの車輪のリムにおける3 Nmは、タイヤのグリップと駆動系損失を除いた理論リム周力で40.0 Nとなり、定格電力は200 RPMで62.83 Wと計算され、レコードに公表された62 Wと対比される。これが、定格点が整合的に記載されていることを確認する算術チェックである。
50 kgの定格に数値を当てはめる
AKA10-9 KV60の50 kg定格は、同じ4輪の前提でその概算を約3倍にする。係数1.5では1輪あたりの許容静的荷重は33.3 kgとなり、車両総質量で約133 kgの車体になる。係数2.0では100 kgまで下がる。中型の軽量プラットフォーム、すなわちトート搬送車、移動ピッキングユニット、小型牽引車の階級である。モジュールは100 mmフレームに9:1段を収めた1060 gで、公表定格トルクは18 Nm、ピークは53 Nmである。荷重定格と実際のけん引力の両方を必要とする用途では、2つのAGV用アクチュエータレコードのうち大きい方になる。
出力109 RPMと、そこから導かれる地上速度
AKA10-9 KV60の定格速度は出力で109 RPMであり、直径150 mmの車輪では0.856 m/sすなわち3.08 km/hになる。理論リム周力は定格点で240.0 N、ピークで706.7 Nで、いずれもタイヤのグリップと駆動系損失を除いた値である。ピークトルクは作業点ではなく短時間の条件であるため、余裕は検証済みのけん引力ではなくトルク側にある。定格点は内部的にも整合している。109 RPMで18 Nmは205.46 Wと計算され、レコードに公表された205 Wと対比される。小さい方のモジュールに同じチェックを当てると、200 RPMで3 Nmは62.83 Wとなり公表値62 Wと対比される。これはAGV用アクチュエータのレコードを読むときに保つ価値のある習慣である。電力で閉じない定格点は、別の基準で記載された定格点だからだ。
公式ページの2つの無負荷回転数が食い違う箇所
AKA10-9 KV60の公式ページは、詳細仕様表で1つの無負荷回転数を示し、同じページの比較表ではそれとは異なるより高い値を示している。高い方は公表定数から導かれる値である。48 V母線でKV60はモーター側2880 RPMとなり、9:1段で出力は推定320 RPMになる。これはAKA60-6 KV80の無負荷回転数320 RPMと640 RPMを正確に再現するのと同じ方法である。この推定は測定値ではなく公表定数からの算術であり、ページ上の低い方はどの公表定数からも再現できない。メーカーがどちらが適用されるかを示すまで、仕様表は整合していないものとして扱う必要がある。出力の無負荷回転数は選定量ではないため、本記事は定格109 RPMで容量を決め、320 RPMは作業点ではなく上限として読む。
AKレコードとAKAレコードの間で機械的に何が変わったか
AKAレコードは新しいモーターと新しいギアボックスの組み合わせではない。派生元のAKレコードと比べると、巻線と減速比は引き継がれている。AKA60-6 KV80は6:1段とKV80をAK60-6 KV80と共有し、AKA10-9 KV60は9:1段とKV60をAK10-9 KV60と共有する。レコードが示しているのは強化されたラジアル荷重容量とプラットフォームへの異なる接続であり、公表定格にはAGV用アクチュエータの容量を決めるときに重要な第2の違いがある。同じ定格トルクでAKAレコードの定格速度は低く、定格電力もそれに追随して下がる。
巻線と減速比は同じまま
AKA60-6 KV80のピークトルク9 Nm、AKA10-9 KV60の53 Nmは派生元のAKレコードと一致し、減速比も一致する。定格点は一致しない。AKA60-6 KV80は24 Vで200 RPM、AK60-6 V3.0 KV80は233 RPM、AKA10-9 KV60は109 RPM、AK10-9 V3.0 KV60は235 RPMである。したがって両方のAKAレコードは、より狭い速度帯で定格トルクを保持する。公表された数値はその違いを示すが原因は示さない。定格点は熱設計、制御構成、定格を取得した条件からも決まりうるし、ここで引用したどちらのページも両者を結び付けていない。AGV用アクチュエータを定格で選ぶとは、その包絡線を公表どおりに受け入れることであり、巻線を共有するAKレコードから外挿することではない。
2+5 PINコネクタと同定ルーチン
コネクタは第2の構造変更である。電源、CAN、UARTがM2ねじで固定される単一の2+5 PINプラグに統合され、AKレコードの個別プラグに代わる。移動するプラットフォームでは、これは電気的な判断というより保守の判断である。複数のプラグではなく1つを差し込めばよく、車輪駆動が受ける振動に対してねじ固定が保持し、キー付きのボディが誤った組み合わせを組み付けにくくする。信頼性がどれだけ向上するかは、コネクタの図面ではなくメーカーの試験データに属する問いである。ドライバファームウェアには1コマンドで走るパラメータ同定ルーチンが加わり、同一モジュールを複数搭載するプラットフォームのコミッショニングを短縮する。
| 項目 | AKA60-6 KV80 | AKA10-9 KV60 |
|---|---|---|
| ラジアル荷重定格 | 18 kg | 50 kg |
| 定格電圧 | 24 V / 48 V | 48 V |
| 定格電力 | 62 W | 205 W |
| 定格トルク | 3 Nm | 18 Nm |
| ピークトルク | 9 Nm | 53 Nm |
| 定格速度 | 200 RPM / 400 RPM | 109 RPM |
| 無負荷回転数 | 320 RPM / 640 RPM | 320 RPM |
| 減速比 | 6:1 | 9:1 |
| 出力エンコーダ | 14ビット磁気式・シングル | 16ビット磁気式・シングル |
| コネクタ | 2+5 PIN | 2+5 PIN |
| 質量 | 460 g | 1060 g |
| フレーム | 80 mm x 51.2 mm | 100 mm x 70 mm |
定格はメーカー公表値。両方のAKAレコードはラジアル荷重定格を記載しているが、派生元のAKレコードには記載がない。無負荷回転数は上限として示し、本記事の容量計算には用いない。
AGV用アクチュエータの容量決定:荷重、次に速度、次に電流
定格から導かれる順序は一方向に進み、後戻りしない。荷重が候補を落とし、速度が残った1つを確認または却下し、電流がプラットフォームの電気側を決める。逆順で進めると候補リストを作り直すことになる。速度で選んだモジュールがラジアル荷重で不足していた場合、電気側に打てる手はないからだ。この順序はまた、レイアウト判断が先に来て荷重を後から確認する駆動レイアウト比較とは、この選定を分かつものでもある。出力構造が車輪荷重を負担する一体型車輪駆動のための絞り込み順序であり、完全な駆動選定ではない。必要なけん引力、制動、デューティサイクル、熱余裕、ギアボックス寿命は、これと並行して確認する。
荷重がどのAGV用アクチュエータかを決める
算出した最悪の1輪荷重を公表定格と突き合わせ、その値が収まるなら小さい方のモジュールを選ぶ。これらの例の前提では、48 kgの車体は18 kgレコードに、133 kgの車体は50 kgレコードに落ち着く。2つの包絡線の間にある車体が興味深いケースである。大きい方のレコードに余裕をもって収まり、その余裕は重心偏位と床の条件の見積もりに対して費やされる。
速度が却下するか確認するか
AGV用アクチュエータの出力定格速度が連続地上速度を決め、プラットフォームの要求がそれで足りるかを決める。50 kgレコードに直径150 mmの車輪を組み合わせると、定格点で連続0.856 m/sとなり、これは実測した走行速度ではなく計算値である。それを上回る要求がある場合は、より高速なモジュールか、より大きな車輪に選定を移す。母線電圧は別の問いである。AKA60-6 KV80は同じ巻線で24 Vで200 RPM、48 Vで400 RPMを公表しているため、定格速度は公表された電圧に属し、高い母線への移行は駆動の定格と熱限界の内側に収まる必要がある。定格点より上にピーク速度があり、その領域で大半の時間を過ごすデューティは連続包絡線を外れている。
1本の母線に4つの車輪
電流の容量決定はAGV用アクチュエータ選定の最終段であり、プラットフォームの残りに触れる最初の段でもある。AKA60-6 KV80を4台、公表定格電流4 Aで合計16 A、公表ピーク電流11.2 Aで合計44.8 A。AKA10-9 KV60を4台、各10.6 Aで合計42.4 A、各32 Aで合計128 A。これらはモジュール電流の合計であり、バッテリー側の要求値ではない。定格電流は定格電力を母線電圧で割った値と一致しないため、2つの項目は別のものを測っている。パック、コンタクタ、ハーネスは母線側で容量を決め、そこでは電圧、駆動効率、同時に引く車輪の数、ピークを許容する時間がすべて計算に入る。4つのモジュールが同時刻に同じ時間だけピークに達することもない。荷重で選び速度で確認したAGV用アクチュエータは、4輪が同時に引くときにパックが供給できるものに対して、なお確認を要する。
ラジアル荷重定格が適切でない場面
定格は1つの問いに答えるが、選定を決めきれない状況が3つある。包絡線を超える車体、ハブ中心から離れた位置に加わる荷重、中空でなければならない車軸は、いずれも問題を公表値が記述する範囲の外へ移す。それらを見分けることはAGV用アクチュエータのレコードを正しく読む一部であり、それぞれがより大きなモジュールではなく別の対処を指し示す。
定格が許すより重い車体
包絡線を超えてもAGV用アクチュエータは定格トルクを出し続け、けん引力の算術も成り立つ。それこそが誤りを犯しやすくする。成り立たないのは荷重経路である。出力軸受は定格が示す以上のラジアル荷重を要求され、その先に生じるリスクはその軸受またはその周囲の構造における過負荷と寿命低下であり、破壊様式は据え付けで決まるのでトルク限界にきれいに帰着しない。車輪荷重が定格を超える場合、荷重経路を設計し直す必要がある。外部軸受ハウジングを設け、駆動はカップリングを介してトルクを供給する構成がその一つで、トン級の車輪荷重では一般的である。
ハブ中心から離れた位置に加わる荷重
定格は荷重がハブに作用することを前提とする。オフセットブラケットに取り付けた車輪、操舵軸上の駆動、チェーンやベルトによる取り出しは、作用線を軸受中心から離し、ラジアル荷重にモーメントを加える。公表値はそのケースを対象としない。モーメントアームはモジュールではなく据え付けの性質だからである。対処は機械的である。荷重をハブの真上に戻すか、オフセット荷重を別の軸受で受け、駆動はトルクのみを供給する。
車軸を中空にしなければならない場合
中空の車軸は荷重の要求ではなく配線の要求であり、別のモジュール群を指す。ラインアップにはそのための遊星中空軸モジュールがあり、ここで引用したレコードはそれらのラジアル荷重定格を公表していない。したがってメーカーが示すまでは、車輪荷重をモジュールの外側で受け、モジュールは中空出力を介してトルクを供給する必要がある。荷重問題を解決するためにそれらを選ぶのは、存在理由を逆転させることになる。配線経路の問題を解決するために選ぶなら、荷重の問いはそのまま残り、AGV用アクチュエータの候補は定格を記載している2つのレコードに戻る。
よくある質問
Q車輪式プラットフォームでAGV用アクチュエータは何に使われるか
車輪1輪を駆動し、同時にその車輪が担うプラットフォーム質量の配分を支える。出力フランジが車輪を受け、出力軸受がラジアル荷重を受け、ハウジングがその反力を受ける。内部のモーターと減速段が電力をリムのトルクに変える。このけん引力と荷重支持の組み合わせが、同程度のトルクの関節用アクチュエータとAGV用アクチュエータを分ける。
QAKA60-6とAKA10-9はどのくらいのラジアル荷重を支えられるか
2つのAGV用アクチュエータレコードは、AKA60-6 KV80が18 kg、AKA10-9 KV60が50 kgで、いずれもハブにおける1台あたりの値である。動的係数1.5で除し4輪に均等配分すると、車両総質量で約48 kgと約133 kgに相当する。これはその前提のもとでの概算スクリーニング値であり、メーカーが保証する限界ではない。
Q車輪1輪にかかる荷重はどう計算するか
プラットフォーム質量と積載荷重の和を接地域の車輪に配分し、軸間の重心偏位で補正し、加減速、制動、勾配、床のつなぎ目に対する合成係数を掛け、最後に1コーナーが接地を失う単輪ケースを確認する。それらの結果のうち最悪の値が、定格と比較する数値になる。
Q車輪荷重が定格を超えるとどうなるか
AGV用アクチュエータはトルクを出し続けるため、出力軸受が定格以上の荷重を要求されている間も、プラットフォームは正常に見えることがある。その先に生じるのはその軸受または周囲の構造の過負荷であり、据え付けに応じて寿命低下や損傷となるが、トルク限界に達するわけではない。対処は車輪荷重をモジュールの外側で負担し、駆動はトルクのみを供給することである。
QギアードのAGV用アクチュエータは車輪荷重を単独で支えるか
公表定格までは支える。その値を超えると荷重は駆動体ではなく周囲の構造が受ける必要があり、それは車体側の判断である。定格を性能値ではなく荷重経路の表明として読むことで判断が明示的になり、すでに製作済みのプラットフォームにAGV用アクチュエータを適合させるときに最初に確認する項目になる。
公式リソース
2つの製品レコードには各モジュールの全仕様があり、メーカーは下記リンク先のページで定格、寸法図、コネクタの割り当てを公開している。いずれもCubeMarsのレコードであり、本記事で引用した定格はそれらのページに基づく。比較に用いたAKレコードの定格速度は、AK60-6 V3.0 KV80の24 V、AK10-9 V3.0 KV60の48 Vについてのメーカーページによる。
CubeMars AKA60-6 KV80は18 kgのラジアル荷重定格、6:1段、24 Vと48 Vの定格点を公開している。CubeMars AKA10-9 KV60は50 kgのラジアル荷重定格、9:1段、単一の16ビット出力エンコーダを公開している。
次のステップ
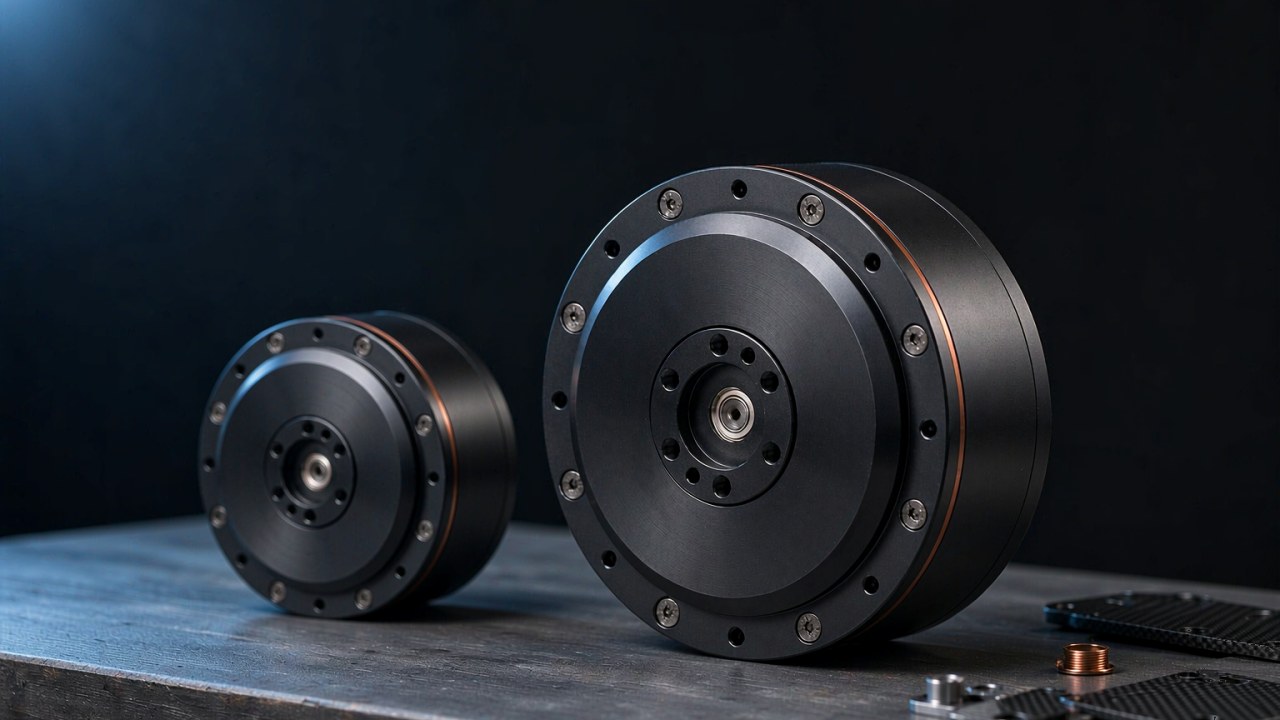
荷重計算でどのモジュールが合うかが決まり、AGV(無人搬送車)カテゴリはこの選定が役立つプラットフォーム用途を集めている。ロボット用アクチュエータには上記のレコードがあり、製品選定と製品比較のツールは仕様項目を並べて表示する。
本記事の背景にある2つのレコードはCubeMars AKA60-6 KV80 ロボット用アクチュエータとCubeMars AKA10-9 KV60 ロボット用アクチュエータである。車軸を中空にする必要がある場合は、CubeMars AKH70-48 V1.0 KV41 中空軸遊星アクチュエータがその要求と併せて読むべきレコードであり、荷重経路はモジュールの外側で扱う。