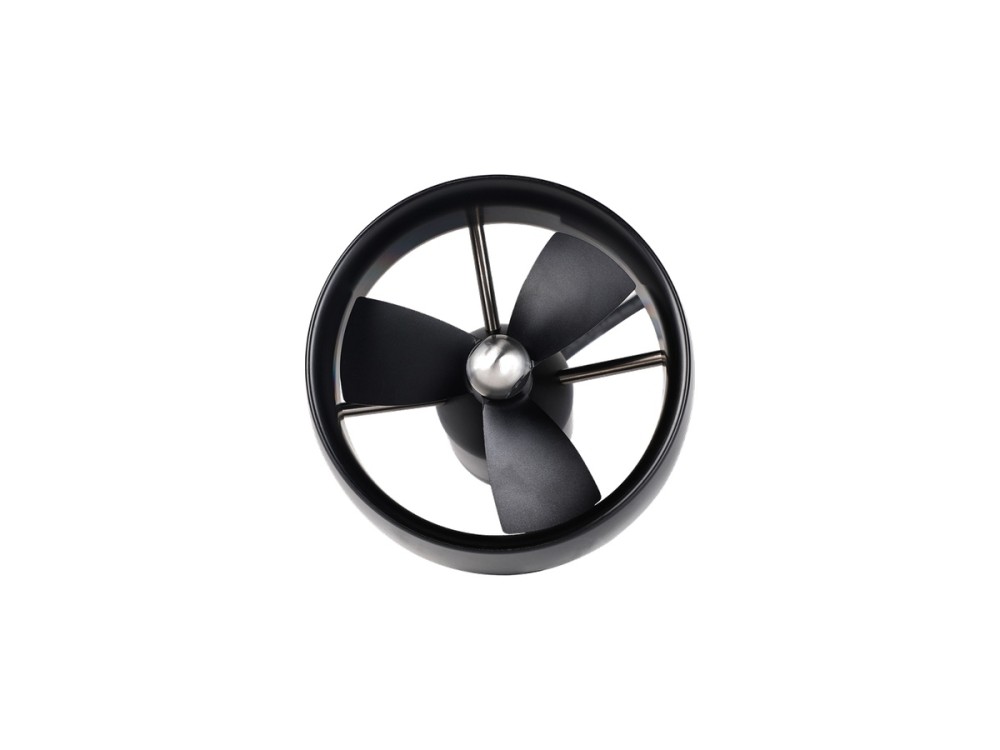
CubeMars DW20 pędnik podwodny
Pędnik podwodny DW20 daje 20 kgf ciągu z mocy znamionowej 910 W przy 48 V. Szczelna konstrukcja 152 mm o masie 1.63 kg jest przewidziana dla ciężkich platform ROV i podwodnych zadań manipulacyjnych.
Silnik gimbala GL40 KV70 daje 0.5 Nm momentu szczytowego i 0.25 Nm znamionowego w korpusie z napędem bezpośrednim o masie 107 g i średnicy 46.5 mm. Niski moment zaczepowy i płynne sterowanie pasują do stabilizatorów kamer ręcznych i montowanych na dronach.
※ Podane parametry techniczne mają charakter orientacyjny. Najnowsze parametry techniczne należy potwierdzić u producenta.
Pędnik podwodny DW20 daje 20 kgf ciągu z mocy znamionowej 910 W przy 48 V. Szczelna konstrukcja 152 mm o masie 1.63 kg jest przewidziana dla ciężkich platform ROV i podwodnych zadań manipulacyjnych.
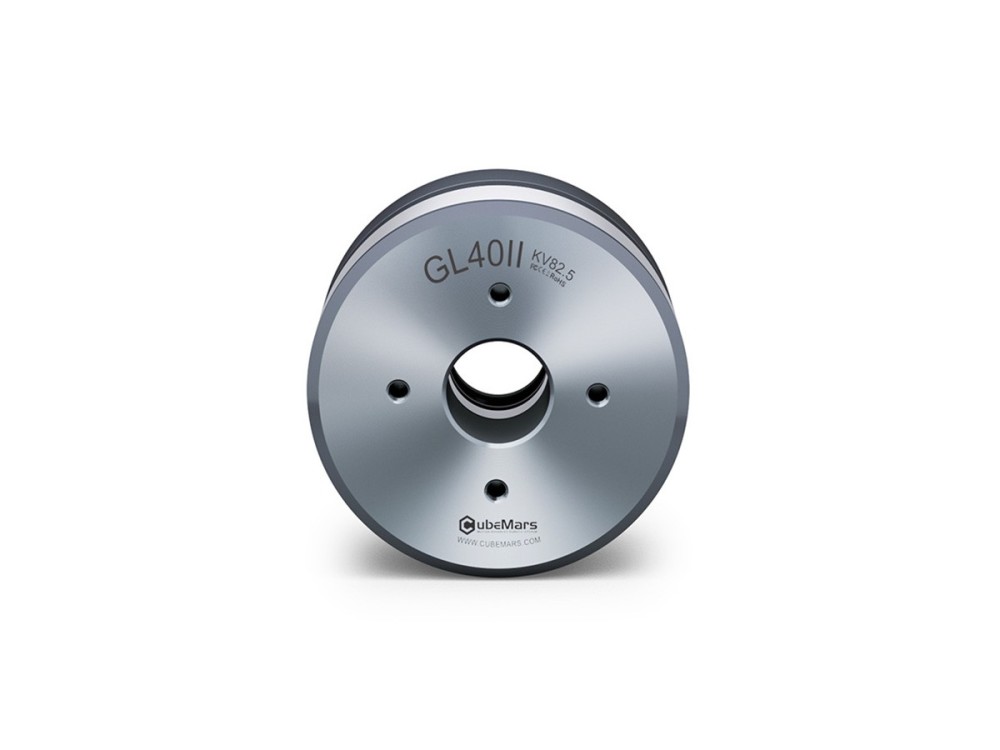
GL40 II KV82.5 to silnik gimbala z napędem bezpośrednim, dający 0.68 Nm momentu szczytowego i 0.25 Nm znamionowego w korpusie o masie 125 g. Niski moment zaczepowy i płynny przebieg momentu sprawdzają się w stabilizatorach kamer i precyzyjnym pozycjonowaniu.
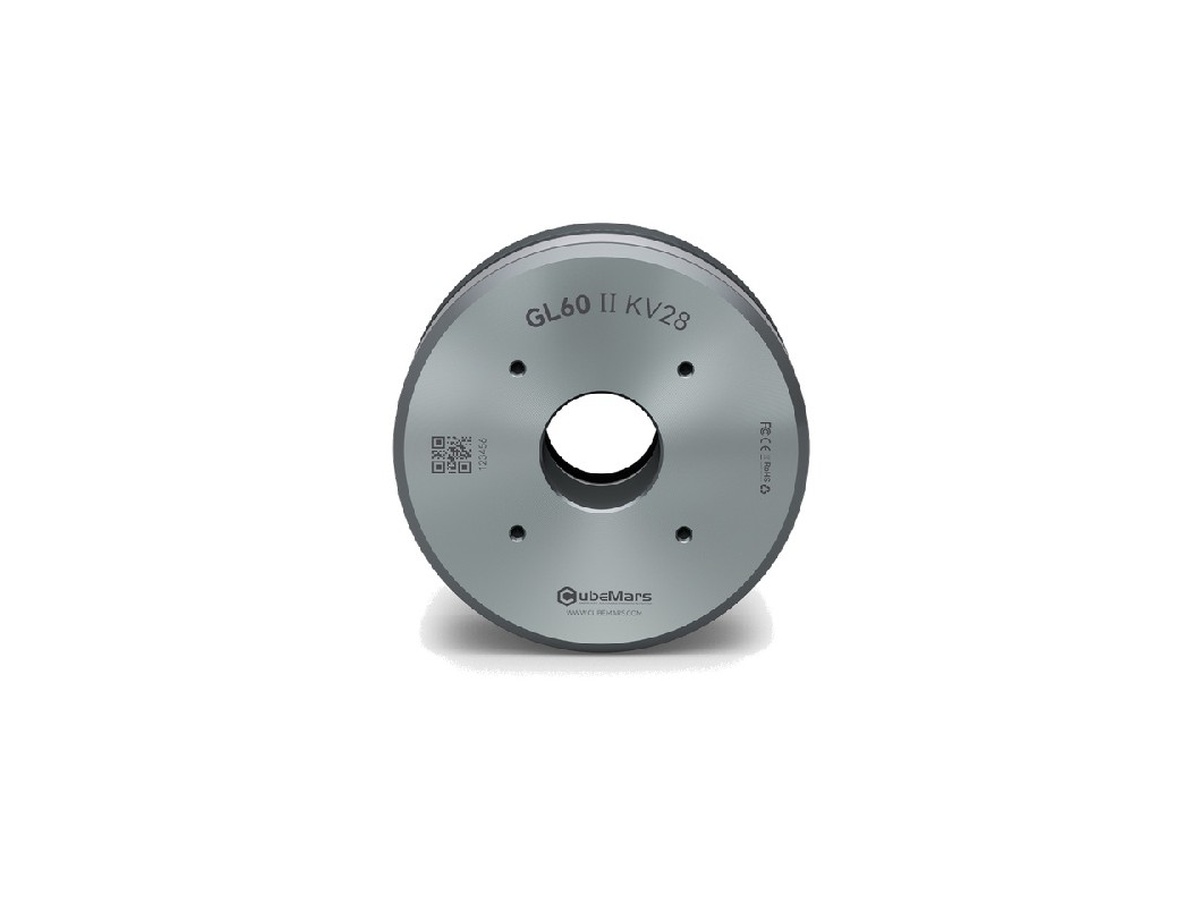
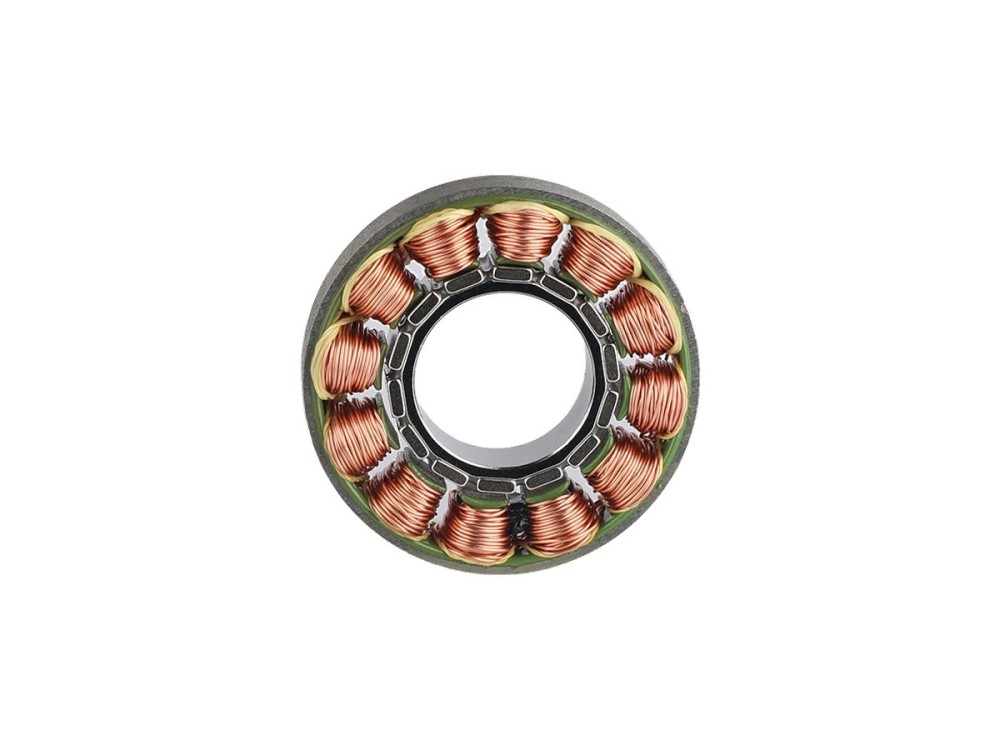
Silnik gimbala CubeMars GL60 II KV28 daje 1.5 Nm momentu szczytowego i 0.6 Nm znamionowego przy masie zaledwie 276 g. Konstrukcja o niskim momencie zaczepowym i stojan 24N28P zapewniają płynną i pewną stabilizację kamery w systemach gimbala wysokiej klasy.
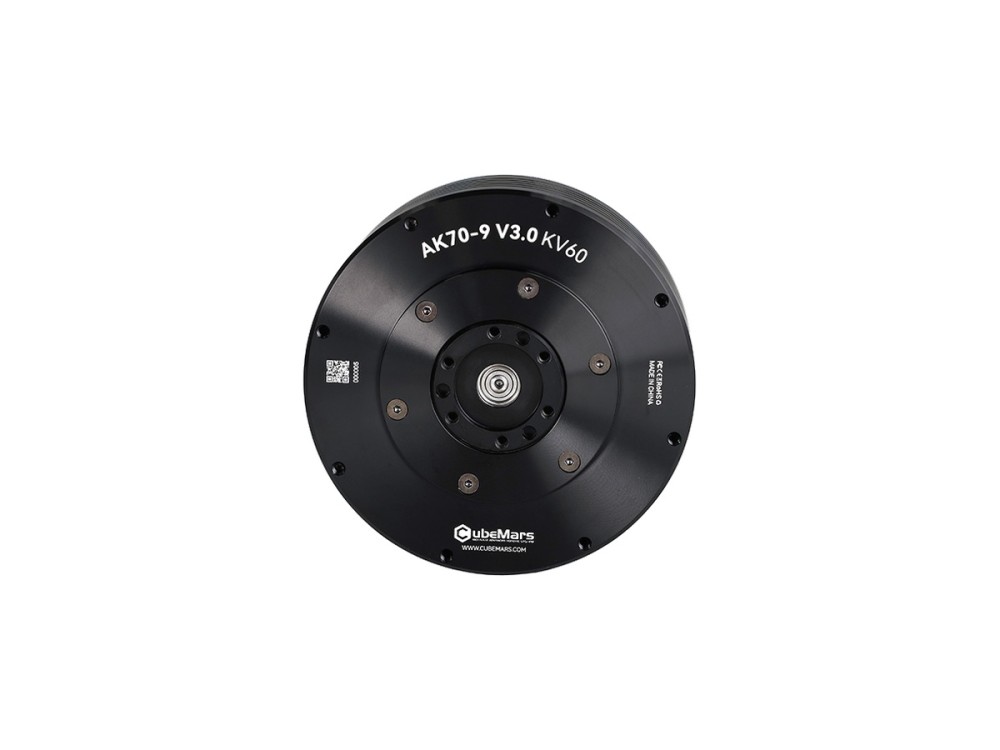
CubeMars AK70-9 V3.0 daje 29.2 Nm momentu szczytowego i 8.5 Nm znamionowego za pomocą przekładni 9:1, przy mocy znamionowej 231 W i napięciu 48 V. Obudowa o średnicy 89 mm i masie 540 g integruje podwójne enkodery — do nóg humanoidów, egzoszkieletów i stawów ramion.
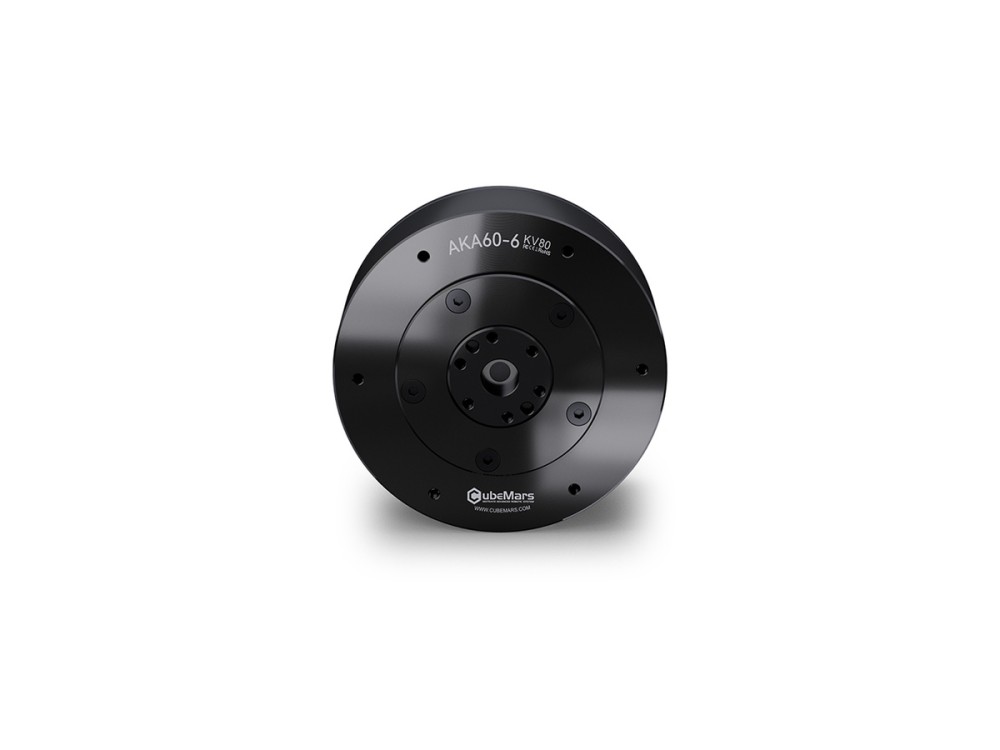
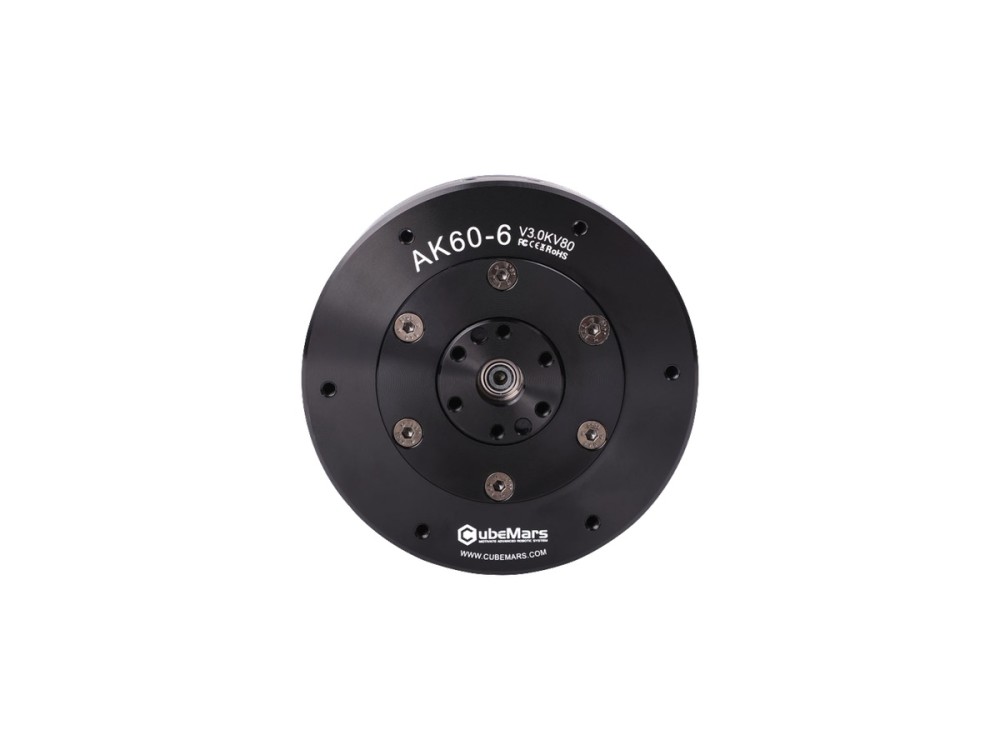
Siłownik AKA60-6 KV80, przewidziany do robotów kołowych i AGV, daje 9 Nm momentu szczytowego i 3 Nm znamionowego za pomocą przekładni 6:1 o wzmocnionej nośności promieniowej. Waży 460 g, pracuje przy 24/48 V i osiąga 62 W mocy znamionowej.
Silnik gimbala GL80 KV30 uzyskuje 2.9 Nm momentu szczytowego i 1 Nm znamionowego przy mocy znamionowej 48 W i napięciu 24 V. Ważąc 312 g przy stojanie 87 mm, napędza średnie i duże osie gimbala z płynną precyzją.
RI100 KV105 to największy inrunner serii RI, dający 4.95 Nm momentu szczytowego i 1.76 Nm znamionowego przy mocy znamionowej 252 W. Bezramowa konstrukcja 104 mm o masie 500 g na szynie 24-48 V służy robotom humanoidalnym, egzoszkieletom i modułom stawów o dużym obciążeniu.
AK60-6 V1.1 KV140 daje 9 Nm momentu szczytowego i 3 Nm znamionowego przy mocy znamionowej 130 W i napięciu 24 V, osiągając 560 rpm na biegu jałowym. Zintegrowany korpus o masie 368 g z przekładnią 6:1 pasuje do zwinnych stawów w ramionach stołowych i małych robotach krocznych.
Silnik gimbala GL40 KV70 daje 0.5 Nm momentu szczytowego i 0.25 Nm znamionowego w korpusie z napędem bezpośrednim o masie 107 g i średnicy 46.5 mm. Niski moment zaczepowy i płynne sterowanie pasują do stabilizatorów kamer ręcznych i montowanych na dronach.
Bezramowy silnik CubeMars RO80 KV105 Standard daje 4 Nm momentu szczytowego i 1.3 Nm znamionowego przy mocy znamionowej 490 W. Zespół 93 mm o masie 352 g pracuje przy 48 V i zapewnia napęd bezpośredni o dużym momencie dla robotów krocznych i modułów stawów klasy przemysłowej.
Siłownik CubeMars AK60-6 V3.0 daje 9 Nm momentu szczytowego i 3 Nm znamionowego przez kompaktowy stopień 6:1, przy mocy znamionowej 74 W i napięciu 24/48 V. Przy masie 380 g i średnicy 79 mm służy w lekkich ramionach robotów, małych modułach stawów i kompaktowych czworonogach.
Bezramowy silnik momentowy CubeMars RI30 KV260 mieści 0.23 Nm momentu szczytowego i 0.076 Nm znamionowego w pakiecie 38 mm o masie 40 g. Przy mocy znamionowej 33 W i napięciu 24 V nadaje się do kompaktowych modułów stawów, ramion cobotów i urządzeń rehabilitacyjnych wymagających płynnego, precyzyjnego momentu.

Silniki gimbala 24V i silniki gimbala 16V dzieli wielkość osi: napięcie znamiono···

Dobór silnika gimbala: moment zaczepowy, moment znamionowy i szczytowy, KV i mas···
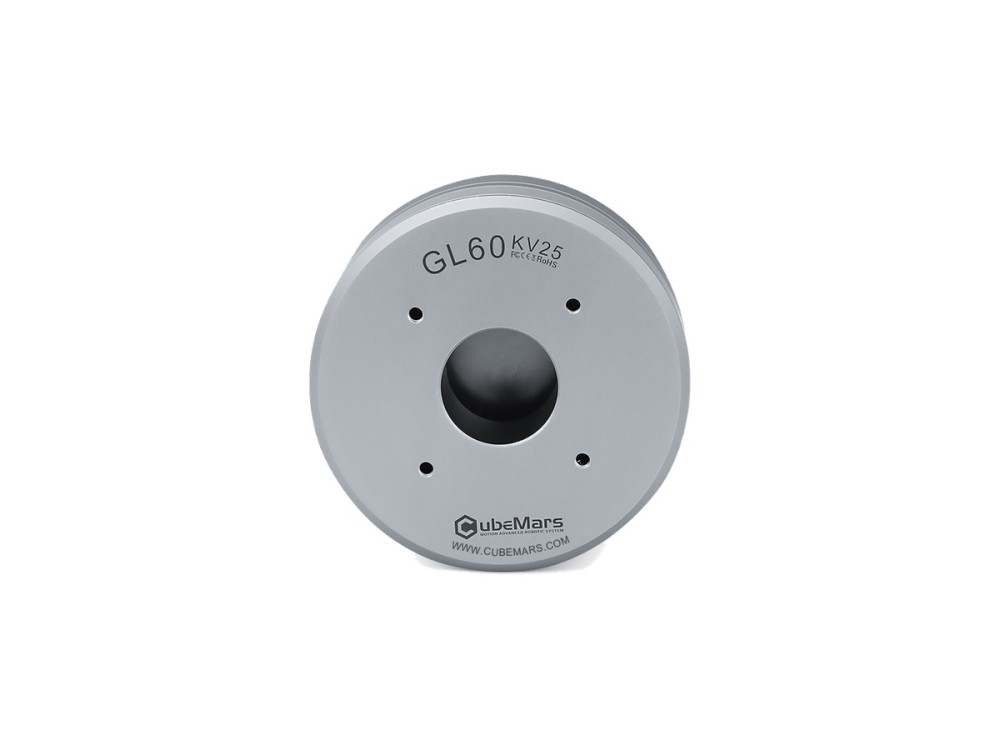
Silnik gimbala CubeMars GL60 daje 1.75 Nm momentu szczytowego i 0.6 Nm znamionowego przy masie 230 g. Konstrukcja z napędem bezpośrednim 69 mm o niskim momencie zaczepowym obsługuje większe ładunki kamer w profesjonalnych systemach gimbala.
Silnik gimbala CubeMars GL60 II KV28 daje 1.5 Nm momentu szczytowego i 0.6 Nm znamionowego przy masie zaledwie 276 g. Konstrukcja o niskim momencie zaczepowym i stojan 24N28P zapewniają płynną i pewną stabilizację kamery w systemach gimbala wysokiej klasy.
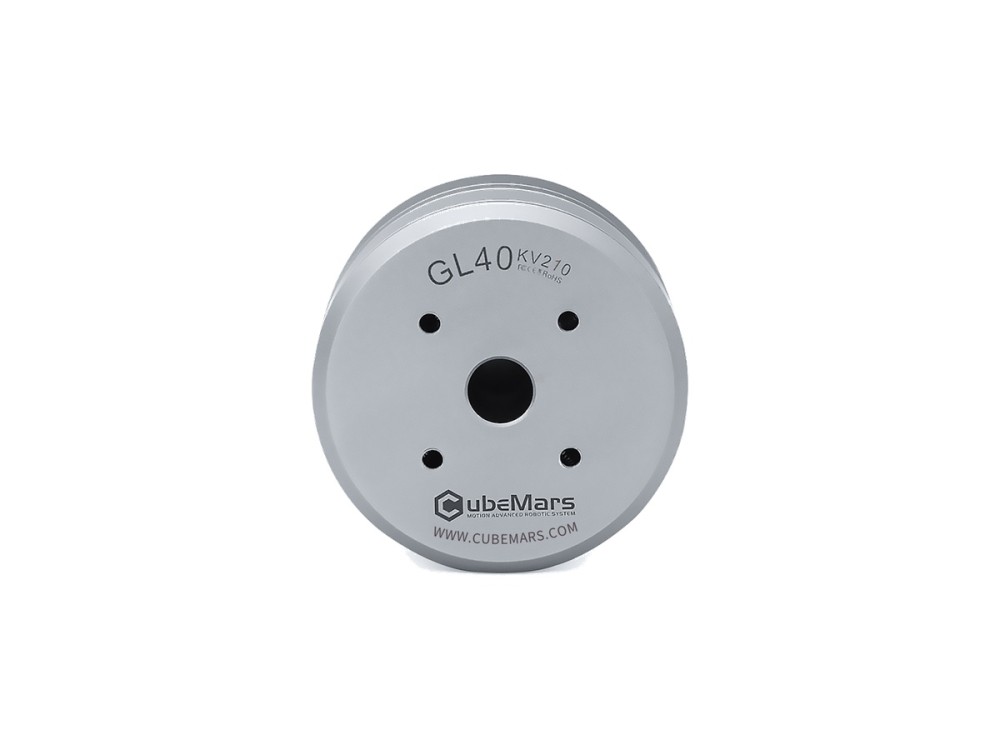
Silnik gimbala GL40 KV70 daje 0.5 Nm momentu szczytowego i 0.25 Nm znamionowego w korpusie z napędem bezpośrednim o masie 107 g i średnicy 46.5 mm. Niski moment zaczepowy i płynne sterowanie pasują do stabilizatorów kamer ręcznych i montowanych na dronach.
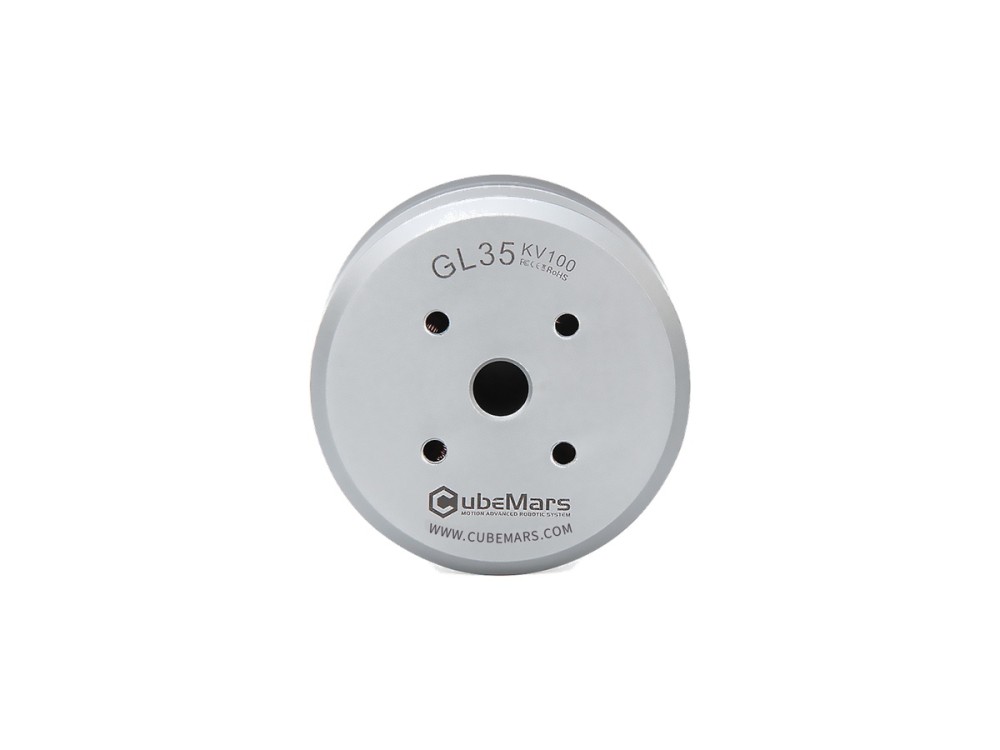
Silnik gimbala CubeMars GL35 daje 0.46 Nm momentu szczytowego i 0.15 Nm znamionowego, ważąc tylko 90 g. Zespół z napędem bezpośrednim 41.8 mm ma niski moment zaczepowy, co sprawdza się w małych gimbalach i przy pozycjonowaniu.
GL40 II KV82.5 to silnik gimbala z napędem bezpośrednim, dający 0.68 Nm momentu szczytowego i 0.25 Nm znamionowego w korpusie o masie 125 g. Niski moment zaczepowy i płynny przebieg momentu sprawdzają się w stabilizatorach kamer i precyzyjnym pozycjonowaniu.
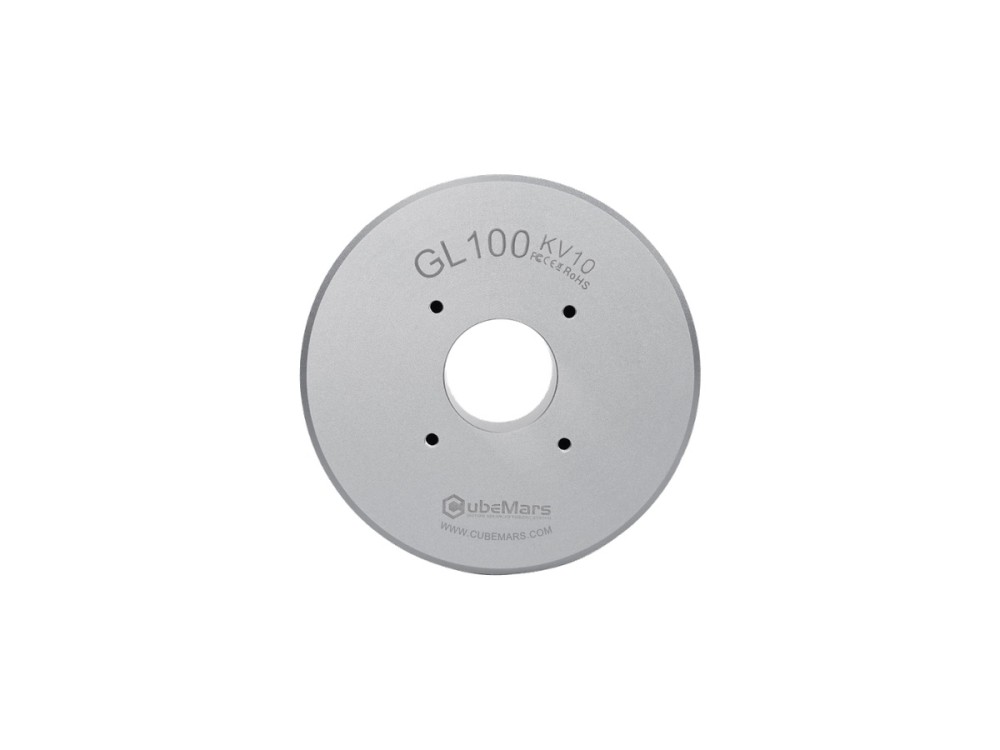
CubeMars GL100 KV10 to największy silnik gimbala serii GL, dający 7.7 Nm momentu szczytowego i 3 Nm znamionowego dla ciężkich kamer. Zespół z napędem bezpośrednim 107 mm o masie 698 g przy 24 V stabilizuje gimbale klasy kinowej.
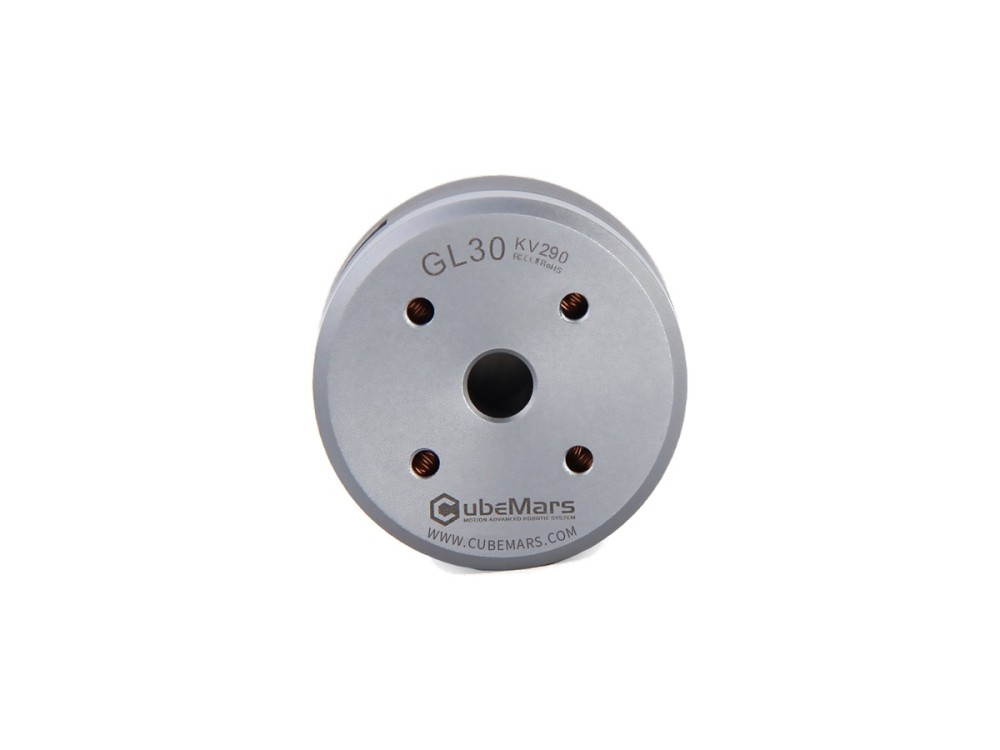
GL30 KV290 to ultralekki silnik gimbala o masie 41 g, dający 0.28 Nm momentu szczytowego w korpusie 34.5 mm. Przewidziany do systemów 12 V, zapewnia precyzyjną stabilizację z napędem bezpośrednim w kompaktowych gimbalach kamer.
Silnik gimbala GL80 KV30 uzyskuje 2.9 Nm momentu szczytowego i 1 Nm znamionowego przy mocy znamionowej 48 W i napięciu 24 V. Ważąc 312 g przy stojanie 87 mm, napędza średnie i duże osie gimbala z płynną precyzją.
Najnowsze produkty, producenci i informacje z branży.