ToBMS - To BLDC Motor Source
Siłowniki robotyczne

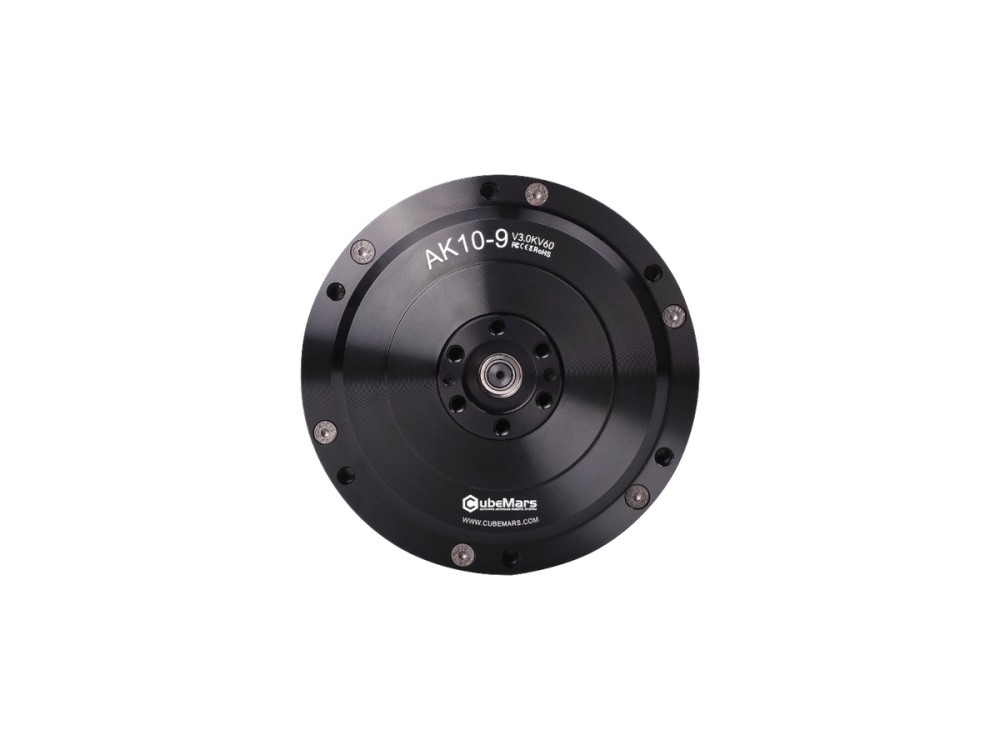
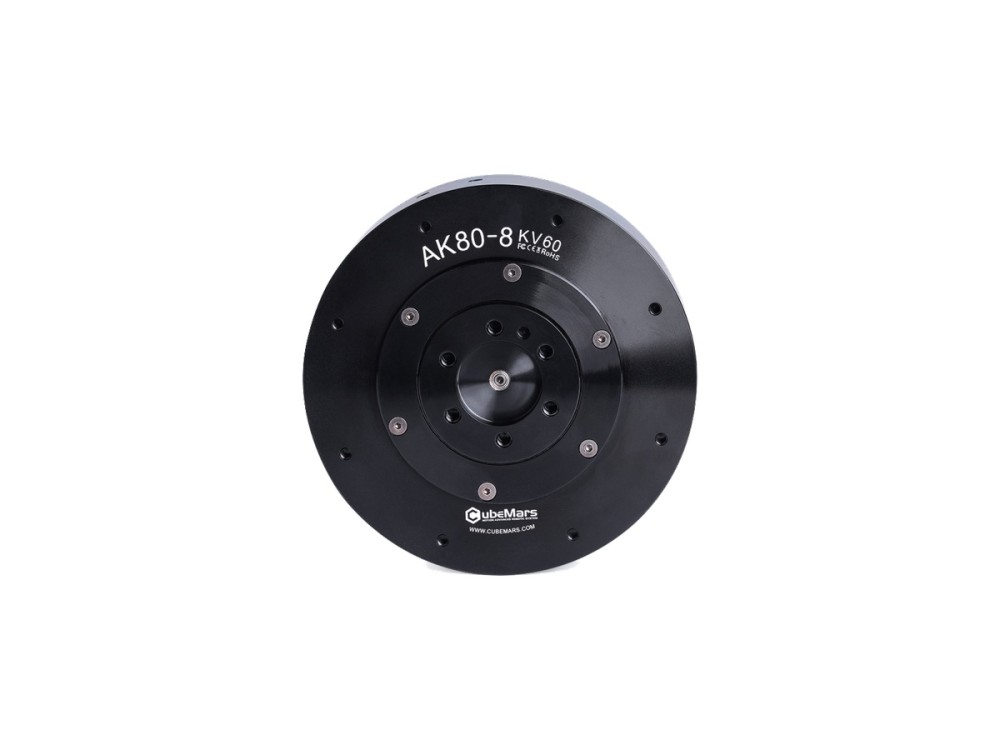
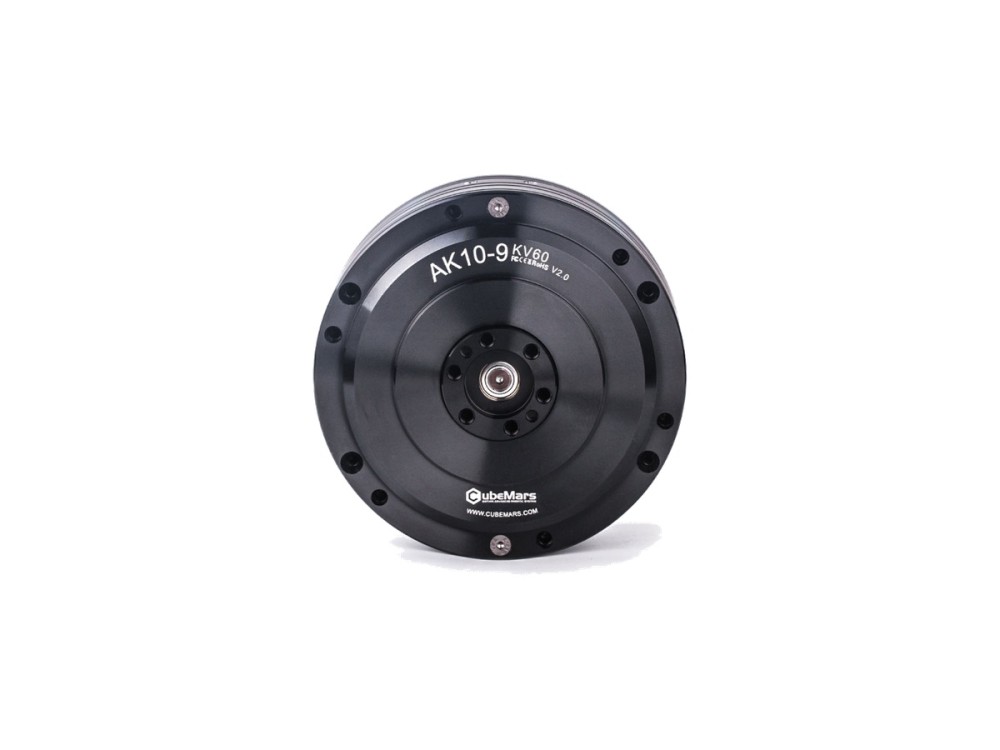
CubeMars AK10-9 V2.0 KV60 siłownik robotyczny

CubeMars
Chiny

Siłownik robotyczny CubeMars AK10-9 V2.0 daje 48 Nm momentu szczytowego i 18 Nm znamionowego za pomocą przekładni 9:1, z podwójnymi enkoderami i elastycznością napięcia 24/48 V. Ważąc 960 g, służy w robotach humanoidalnych, egzoszkieletach i precyzyjnych modułach stawów.

Zastosowania
Robot humanoidalnyEgzoszkieletRobot czworonożnyRobot rehabilitacyjnyModuł stawuRamię cobota
Strona producenta
Zakup w globalnych kanałach sprzedaży

Dane techniczne

Napięcie znamionowe (V)24/48
Moc znamionowa (W)430
Moment znamionowy (Nm)18
Prąd znamionowy (A)10.6
Prędkość znamionowa (rpm)109/228
Moment szczytowy (Nm)48
Prąd szczytowy (A)29.8
Prędkość biegu jałowego (rpm)160/320
Przełożenie9:1
Waga (g)960
Średnica (mm)98
Długość (mm)61.7
Liczba par biegunów21
KV (rpm/V)60
Rezystancja międzyfazowa (mΩ)195
Indukcyjność międzyfazowa (μH)181
Luz (°)0.33
Ke (V/krpm)17.2
Sposób napęduFOC

※ Podane parametry techniczne mają charakter orientacyjny. Najnowsze parametry techniczne należy potwierdzić u producenta.

Opis

FAQ

Kliknięcie "Strona producenta" otwiera oficjalną stronę produktu marki, gdzie możliwy jest zakup online lub bezpośredni kontakt z działem sprzedaży.
Tak. To moduł zintegrowany: silnik bezszczotkowy prądu stałego, stopień redukcji 9:1 i elektronika sterownika tworzą jedną całość, więc nie trzeba ani osobnego kontrolera, ani montażu przekładni.
Na wyjściu dostępne jest do 48 N·m momentu szczytowego i 18 N·m ciągłego przy 24/48 V, przy KV 60 rpm/V. Napięcie zasilania oraz zakres momentu stawu warto porównać z tymi wartościami.

Zapytanie o produkt

Więcej od CubeMars

Zobacz producenta →
CubeMars AKA10-9 KV60 siłownik robotyczny Siłowniki robotyczne

CubeMars AKA10-9 KV60 siłownik robotyczny

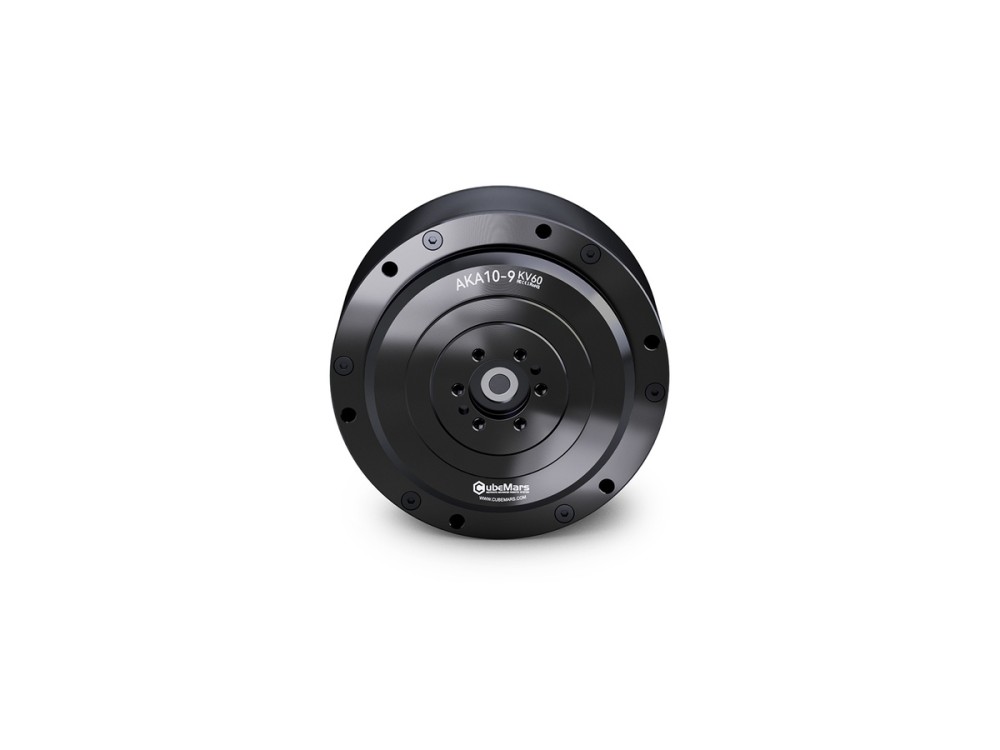
AKA10-9 KV60 to siłownik napędu kołowego do AGV i robotów kołowych, dający 53 Nm momentu szczytowego i 18 Nm znamionowego przy nośności promieniowej wyższej o 120 procent. Przekładnia 9:1, pojedynczy enkoder magnetyczny 16 bitów oraz 48 V i 205 W mocy znamionowej zapewniają solidną trakcję.

Napięcie znamionowe (V) 48Moc znamionowa (W) 205Moment znamionowy (Nm) 18Prąd znamionowy (A) 10.6Prędkość znamionowa (rpm) 109
Szczegóły
CubeMars RO100 KV55 Standard bezramowy silnik momentowy Silniki momentowe bezramowe

CubeMars RO100 KV55 Standard bezramowy silnik momentowy

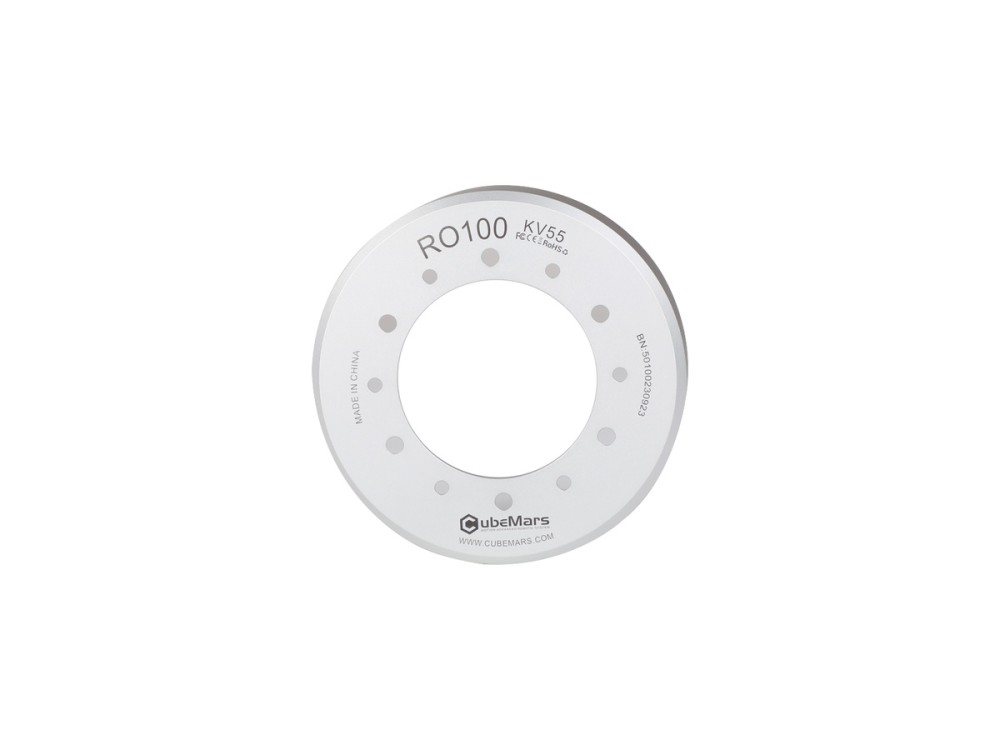
RO100 KV55 Standard wieńczy serię RO wartościami 12 Nm momentu szczytowego i 4 Nm znamionowego oraz 838 W mocy znamionowej przy 48 V. Bezramowa konstrukcja 113 mm o masie 710 g jest budowana pod wymagające zastosowania w humanoidach, czworonogach i ciężkich stawach.

Napięcie znamionowe (V) 48Moc znamionowa (W) 838Moment znamionowy (Nm) 4Prąd znamionowy (A) 20Prędkość znamionowa (rpm) 2000
Szczegóły
CubeMars GL100 KV10 silnik gimbala Silniki gimbala

CubeMars GL100 KV10 silnik gimbala

CubeMars GL100 KV10 to największy silnik gimbala serii GL, dający 7.7 Nm momentu szczytowego i 3 Nm znamionowego dla ciężkich kamer. Zespół z napędem bezpośrednim 107 mm o masie 698 g przy 24 V stabilizuje gimbale klasy kinowej.

Napięcie znamionowe (V) 24Moc znamionowa (W) 41Moment znamionowy (Nm) 3Prąd znamionowy (A) 2.9Prędkość znamionowa (rpm) 130
Szczegóły
CubeMars RI20 KV600 bezramowy silnik momentowy Silniki momentowe bezramowe

CubeMars RI20 KV600 bezramowy silnik momentowy

Bezramowy silnik momentowy CubeMars RI20 KV600 z wirnikiem wewnętrznym waży zaledwie 20 g przy średnicy 25 mm. Daje 0.072 Nm momentu szczytowego i 0.024 Nm znamionowego przy mocy do 18 W, do robotów rehabilitacyjnych, modułów stawów i kompaktowych ramion robotów.

Napięcie znamionowe (V) 16Moc znamionowa (W) 18Moment znamionowy (Nm) 0.024Prąd znamionowy (A) 1.47Prędkość znamionowa (rpm) 7452
Szczegóły
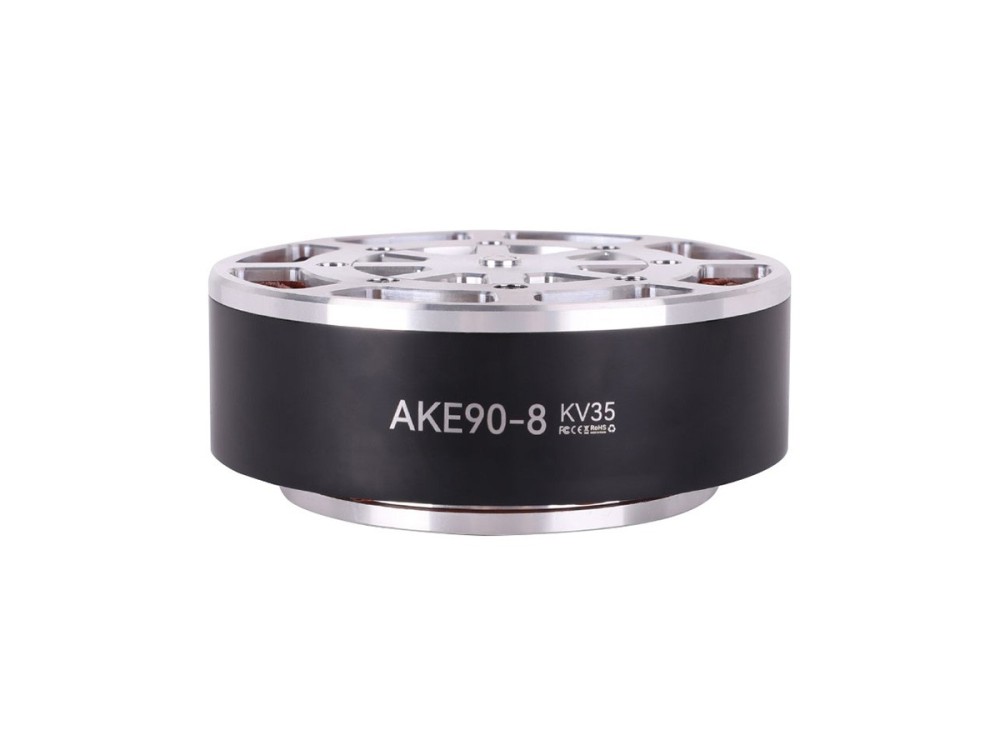
CubeMars AKE90-8 KV35 siłownik QDD Siłowniki QDD

CubeMars AKE90-8 KV35 siłownik QDD

Siłownik z napędem quasi-bezpośrednim AKE90-8 KV35 łączy stopień planetarny 8:1 ze sterowaniem o małej bezwładności, dając 170 Nm momentu szczytowego i 55 Nm znamionowego. Ważąc 1.4 kg przy 48 V, jest przewidziany do nóg humanoidów, egzoszkieletów i dynamicznych modułów stawów.

Napięcie znamionowe (V) 48Moc znamionowa (W) 700Moment znamionowy (Nm) 55Prąd znamionowy (A) 21Prędkość znamionowa (rpm) 120
Szczegóły
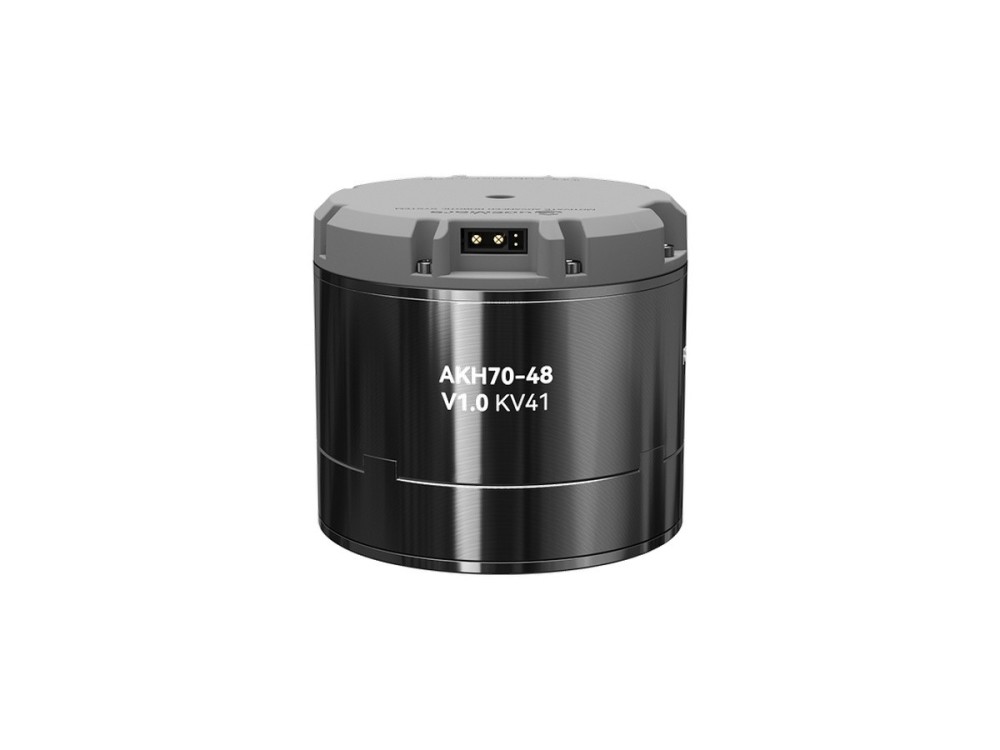
CubeMars AKH70-48 V1.0 KV41 siłownik planetarny z wałem drążonym Siłowniki robotyczne

CubeMars AKH70-48 V1.0 KV41 siłownik planetarny z wałem drążonym

Siłownik planetarny z wałem drążonym AKH70-48 V1.0 daje 222 Nm momentu szczytowego i 74 Nm znamionowego za pomocą przekładni 48:1 przy 48 V. Ważąc 1.4 kg i przepuszczając przewody, napędza ciężkie roboty kroczne, napędy AGV i duże moduły stawów.

Napięcie znamionowe (V) 48Moc znamionowa (W) 217Moment znamionowy (Nm) 74Prąd znamionowy (A) 6Prędkość znamionowa (rpm) 28
Szczegóły
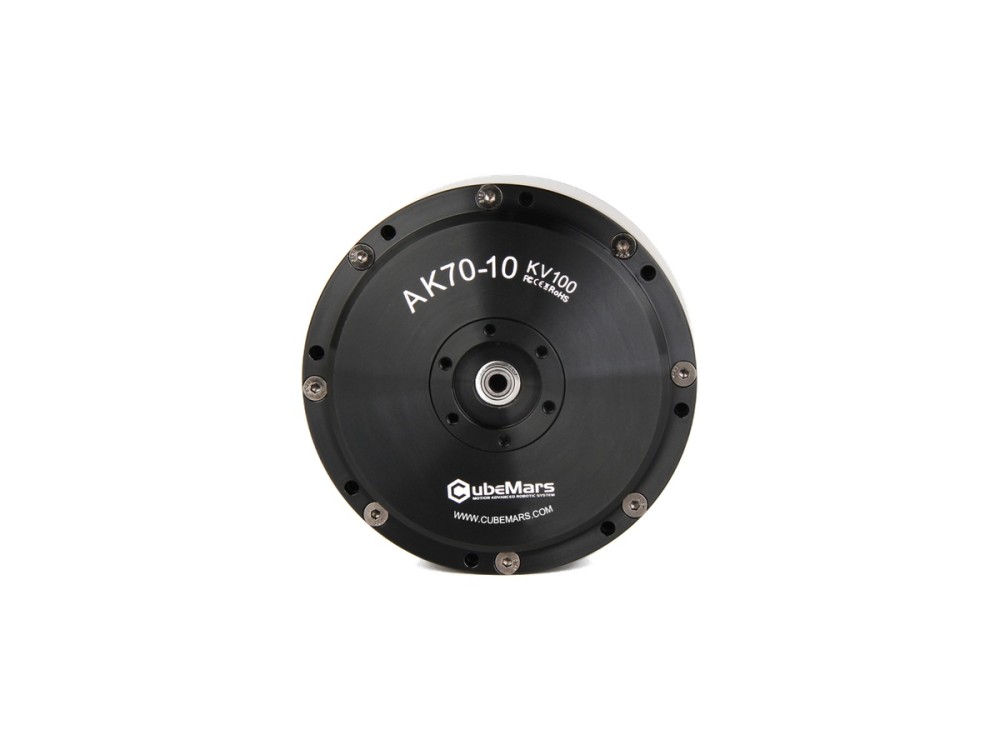
CubeMars AK70-10 KV100 siłownik robotyczny Siłowniki robotyczne

CubeMars AK70-10 KV100 siłownik robotyczny

AK70-10 łączy stopień planetarny 10:1 z pojedynczym enkoderem magnetycznym 14-bitowym, dając 24.8 Nm momentu szczytowego i 8.3 Nm znamionowego oraz 230 W mocy znamionowej. Siłownik o masie 621 g pracuje przy 24/48 V i pasuje do stawów egzoszkieletów, czworonogów i ramion robotów.

Napięcie znamionowe (V) 24/48Moc znamionowa (W) 230Moment znamionowy (Nm) 8.3Prąd znamionowy (A) 7.2Prędkość znamionowa (rpm) 148/310
Szczegóły
CubeMars RO40 KV140 Lite bezramowy silnik momentowy Silniki momentowe bezramowe

CubeMars RO40 KV140 Lite bezramowy silnik momentowy

RO40 KV140 Lite to bezramowy silnik momentowy o masie 60 g, dający 0.6 Nm momentu szczytowego i 0.2 Nm znamionowego w kompaktowym formacie 46 mm. Przy mocy znamionowej 51 W i napięciu 24 V zapewnia napęd bezpośredni o szybkiej odpowiedzi w lekkich stawach robotów.

Napięcie znamionowe (V) 24Moc znamionowa (W) 51Moment znamionowy (Nm) 0.2Prąd znamionowy (A) 2.85Prędkość znamionowa (rpm) 2450
Szczegóły
CubeMars RI30 KV260 bezramowy silnik momentowy Silniki momentowe bezramowe

CubeMars RI30 KV260 bezramowy silnik momentowy

Bezramowy silnik momentowy CubeMars RI30 KV260 mieści 0.23 Nm momentu szczytowego i 0.076 Nm znamionowego w pakiecie 38 mm o masie 40 g. Przy mocy znamionowej 33 W i napięciu 24 V nadaje się do kompaktowych modułów stawów, ramion cobotów i urządzeń rehabilitacyjnych wymagających płynnego, precyzyjnego momentu.

Napięcie znamionowe (V) 24Moc znamionowa (W) 33Moment znamionowy (Nm) 0.076Prąd znamionowy (A) 1.98Prędkość znamionowa (rpm) 4110
Szczegóły
CubeMars AK60-6 V3.0 KV80 siłownik robotyczny Siłowniki robotyczne

CubeMars AK60-6 V3.0 KV80 siłownik robotyczny

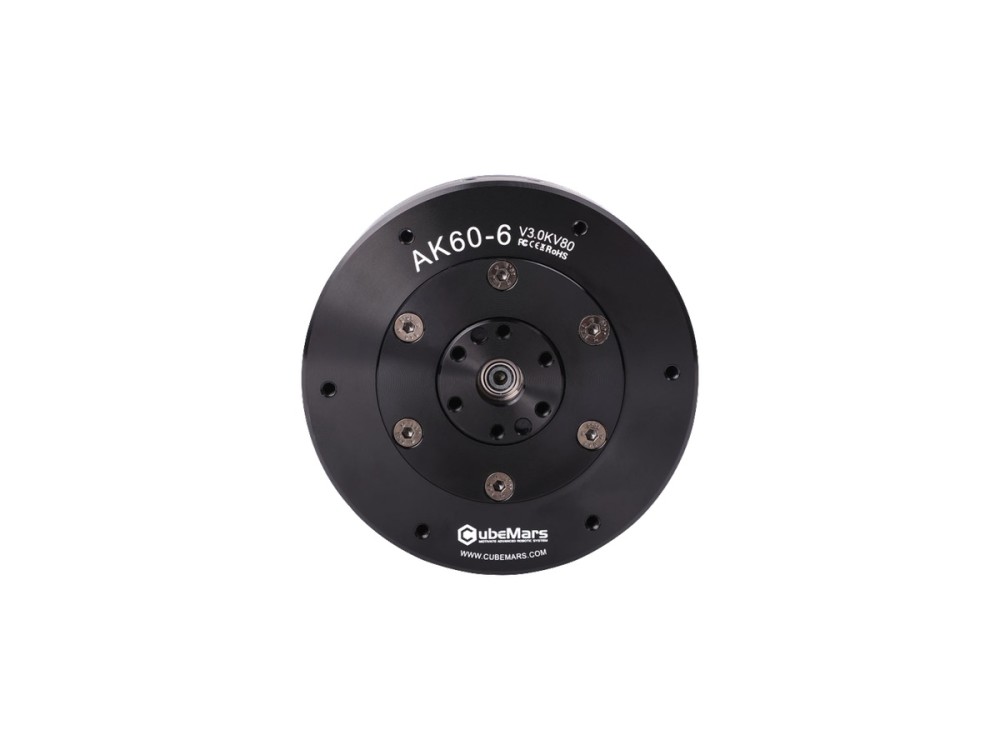
Siłownik CubeMars AK60-6 V3.0 daje 9 Nm momentu szczytowego i 3 Nm znamionowego przez kompaktowy stopień 6:1, przy mocy znamionowej 74 W i napięciu 24/48 V. Przy masie 380 g i średnicy 79 mm służy w lekkich ramionach robotów, małych modułach stawów i kompaktowych czworonogach.

Napięcie znamionowe (V) 24/48Moc znamionowa (W) 74Moment znamionowy (Nm) 3Prąd znamionowy (A) 3.8Prędkość znamionowa (rpm) 233/490
Szczegóły
CubeMars AK80-9 V3.0 KV100 siłownik robotyczny Siłowniki robotyczne

CubeMars AK80-9 V3.0 KV100 siłownik robotyczny

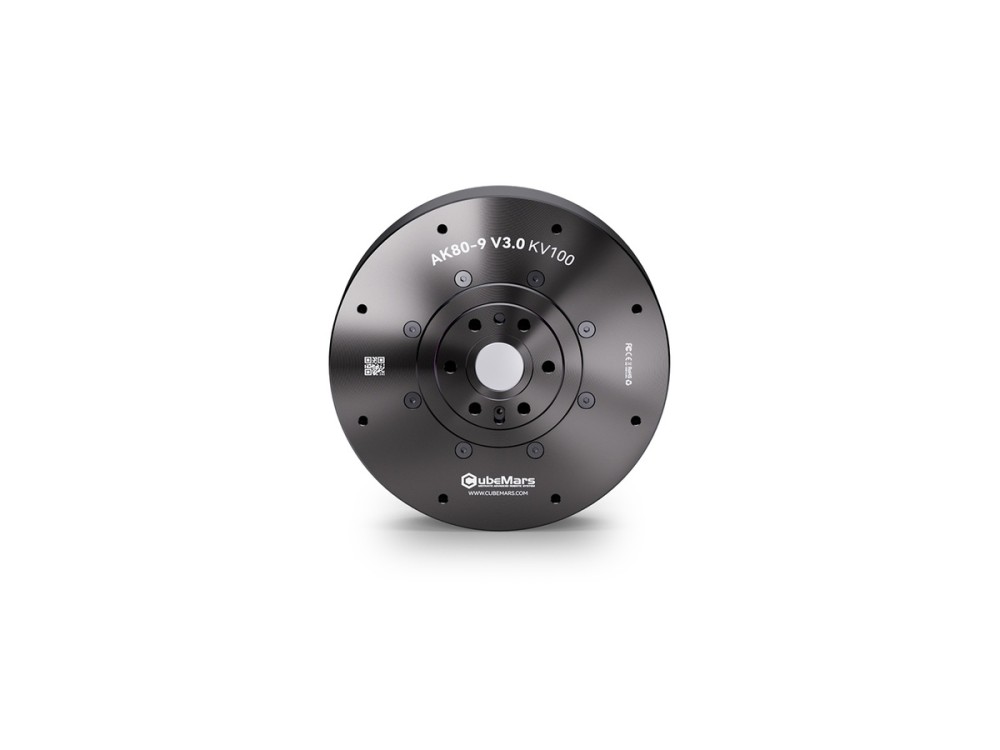
AK80-9 V3.0 mieści silnik BLDC, przekładnię planetarną 9:1 i sterownik w siłowniku o średnicy 98 mm i masie 490 g. Daje 22 Nm momentu szczytowego i 9 Nm znamionowego przy mocy znamionowej 368 W i napięciu 48 V, do zwinnych robotów krocznych i kompaktowych ramion.

Napięcie znamionowe (V) 48Moc znamionowa (W) 368Moment znamionowy (Nm) 9Prąd znamionowy (A) 12Prędkość znamionowa (rpm) 390
Szczegóły
CubeMars RI80 V2.0 KV75 bezramowy silnik momentowy inrunner Silniki momentowe bezramowe

CubeMars RI80 V2.0 KV75 bezramowy silnik momentowy inrunner

CubeMars RI80 V2.0 KV75 dochodzi do 4.1 Nm momentu szczytowego i 1.45 Nm znamionowego przy mocy znamionowej 172 W. Bezramowy inrunner 85 mm o masie 411 g przyjmuje napięcie 24-48 V i pasuje do robotów humanoidalnych, egzoszkieletów, czworonogów i ciężkich modułów stawów.

Napięcie znamionowe (V) 24/36/48Moc znamionowa (W) 172Moment znamionowy (Nm) 1.45Prąd znamionowy (A) 9.4Prędkość znamionowa (rpm) 1135/1785/2430
Szczegóły

Powiązane artykuły

Wszystkie artykuły →
Wybór silnika BLDC do robota czworonożnego: moment, prędkość i granice termiczne

Wybór silnika BLDC do robota czworonożnego: moment, prędkość i granice termiczne

Silnik przegubu robota czworonożnego: moment znamionowy, prąd ciągły i cykl prac···

Czytaj więcej →
Siłowniki robotyczne 48 V: modele, korzyści i ograniczenia systemu

Siłowniki robotyczne 48 V: modele, korzyści i ograniczenia systemu

Które siłowniki robotyczne CubeMars przyjmują szynę 48 V, co zmienia wyższe napi···

Czytaj więcej →

Powiązane wideo

Wszystkie wideo →
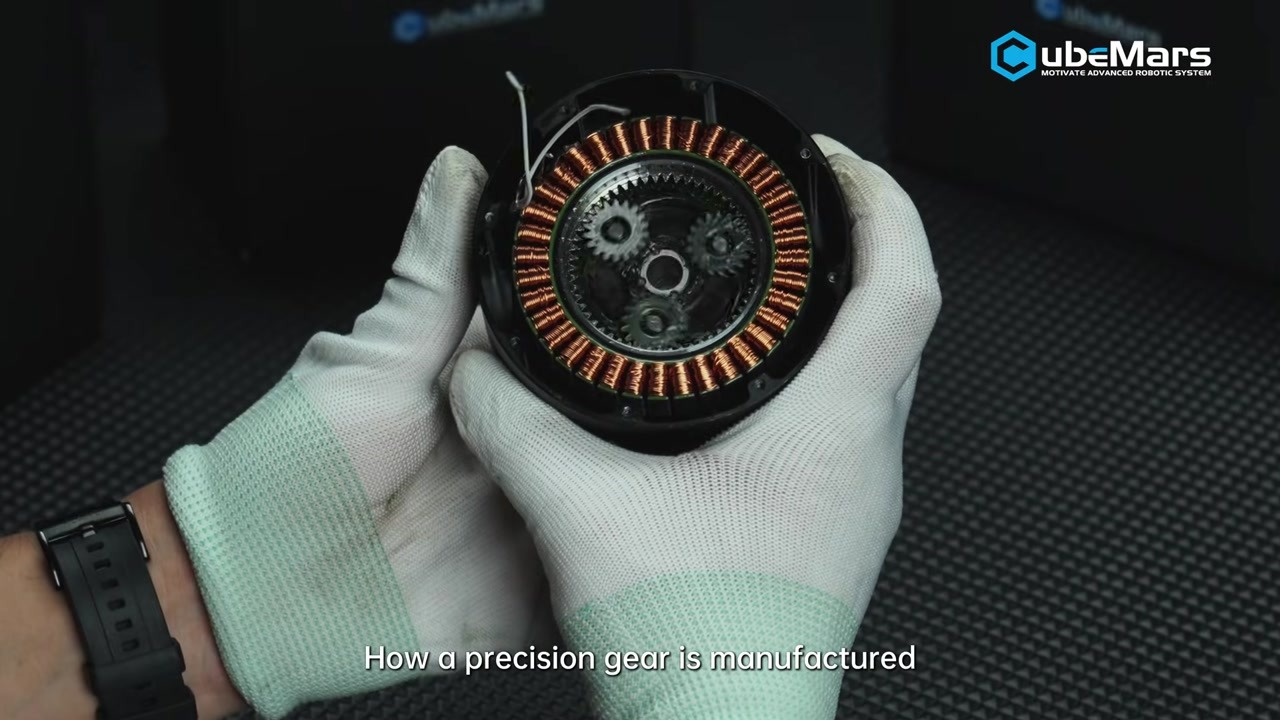
Jak powstają precyzyjne przekładnie CubeMars: produkcja przekładni do siłowników robotycznych 02:01

Jak powstają precyzyjne przekładnie CubeMars: produkcja przekładni do siłowników robotycznych

Oficjalne nagranie CubeMars pokazuje produkcję precyzyjnych przekładni do siłown···

Obejrzyj →

Powiązane produkty: Siłowniki robotyczne

Poznaj kategorię →
CubeMars AK45-10 V3.0 KV75 siłownik robotyczny Siłowniki robotyczne

CubeMars AK45-10 V3.0 KV75 siłownik robotyczny

Siłownik CubeMars AK45-10 V3.0 daje 7 Nm momentu szczytowego i 2.5 Nm znamionowego za pomocą przekładni 10:1, ważąc 262 g przy średnicy 53 mm. Przy mocy znamionowej 39 W na szynie 24 V nadaje się do kompaktowych stawów robotów i egzoszkieletów rehabilitacyjnych.

Napięcie znamionowe (V) 24Moc znamionowa (W) 39Moment znamionowy (Nm) 2.5Prąd znamionowy (A) 1.9Prędkość znamionowa (rpm) 120
Szczegóły
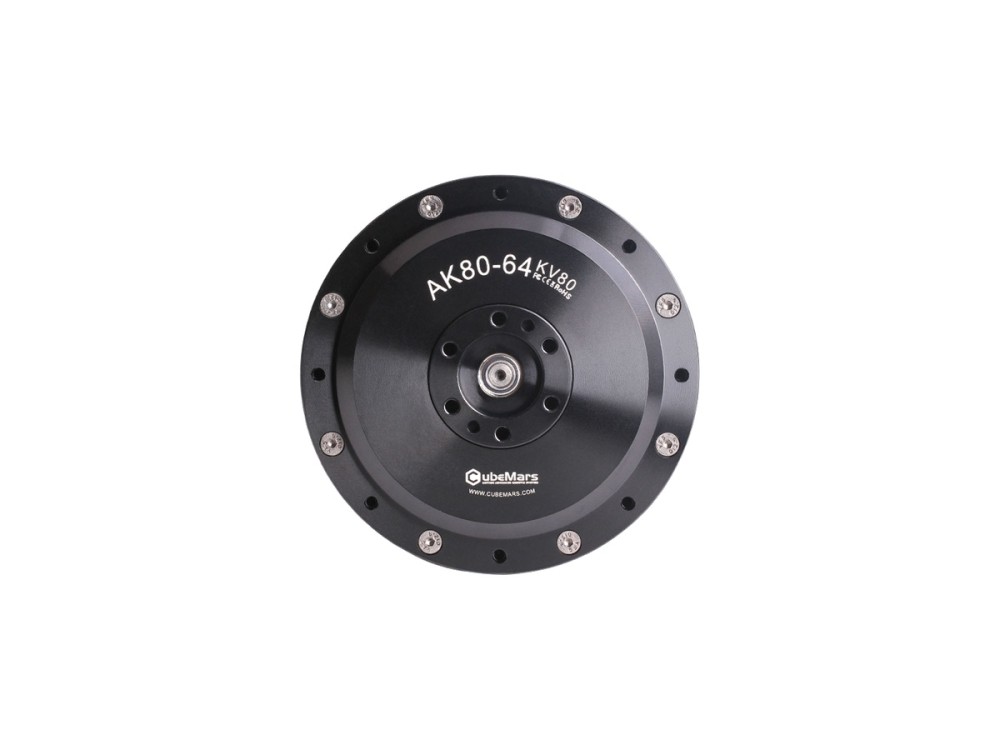
CubeMars AK80-64 KV80 siłownik robotyczny Siłowniki robotyczne

CubeMars AK80-64 KV80 siłownik robotyczny

Siłownik CubeMars AK80-64 łączy silnik KV80 z przekładnią planetarną 64:1, dając 120 Nm momentu szczytowego i 48 Nm znamionowego w korpusie o masie 850 g. Przyjmując napięcie 24/48 V, jest przewidziany do stawów o dużym obciążeniu w robotach krocznych i ciężkich manipulatorach.

Napięcie znamionowe (V) 24/48Moc znamionowa (W) 220Moment znamionowy (Nm) 48Prąd znamionowy (A) 7Prędkość znamionowa (rpm) 23/48
Szczegóły
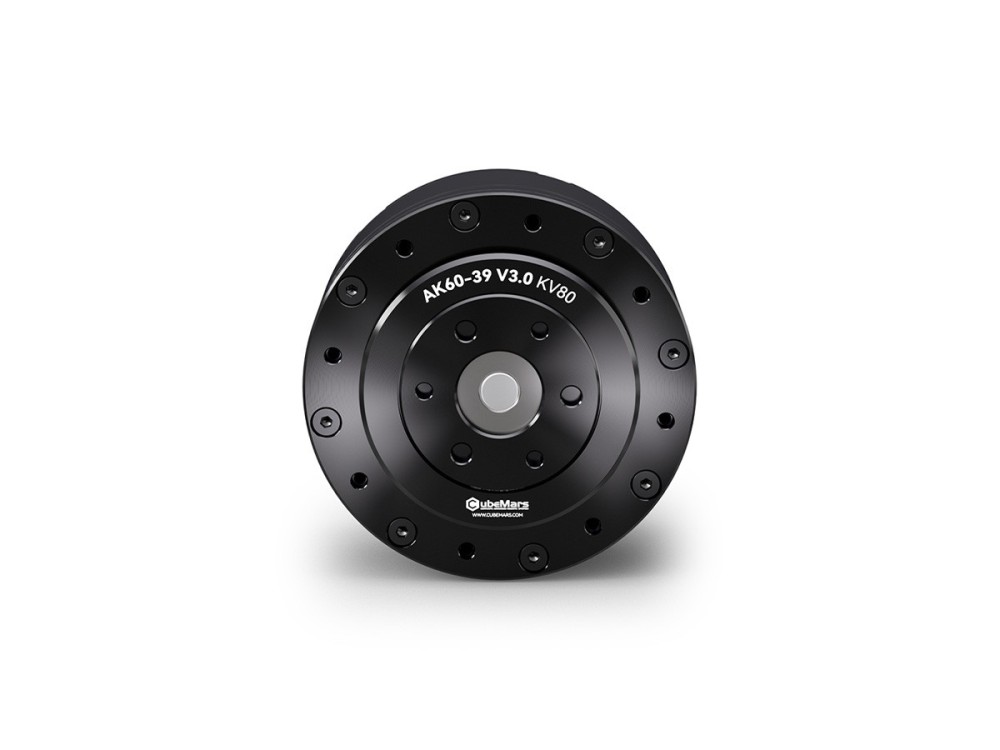
CubeMars AK60-39 V3.0 KV80 siłownik robotyczny Siłowniki robotyczne

CubeMars AK60-39 V3.0 KV80 siłownik robotyczny

AK60-39 V3.0 łączy silnik KV80 z przekładnią 39:1, dając 72 Nm momentu szczytowego i 24 Nm znamionowego przy mocy znamionowej 176 W i napięciu 48 V. Ważąc 750 g, jest zbudowany do stawów nośnych w robotach krocznych i manipulatorach przemysłowych.

Napięcie znamionowe (V) 48Moc znamionowa (W) 176Moment znamionowy (Nm) 24Prąd znamionowy (A) 4.5Prędkość znamionowa (rpm) 70
Szczegóły
CubeMars AKH70-48 V1.0 KV41 siłownik planetarny z wałem drążonym Siłowniki robotyczne

CubeMars AKH70-48 V1.0 KV41 siłownik planetarny z wałem drążonym

Siłownik planetarny z wałem drążonym AKH70-48 V1.0 daje 222 Nm momentu szczytowego i 74 Nm znamionowego za pomocą przekładni 48:1 przy 48 V. Ważąc 1.4 kg i przepuszczając przewody, napędza ciężkie roboty kroczne, napędy AGV i duże moduły stawów.

Napięcie znamionowe (V) 48Moc znamionowa (W) 217Moment znamionowy (Nm) 74Prąd znamionowy (A) 6Prędkość znamionowa (rpm) 28
Szczegóły
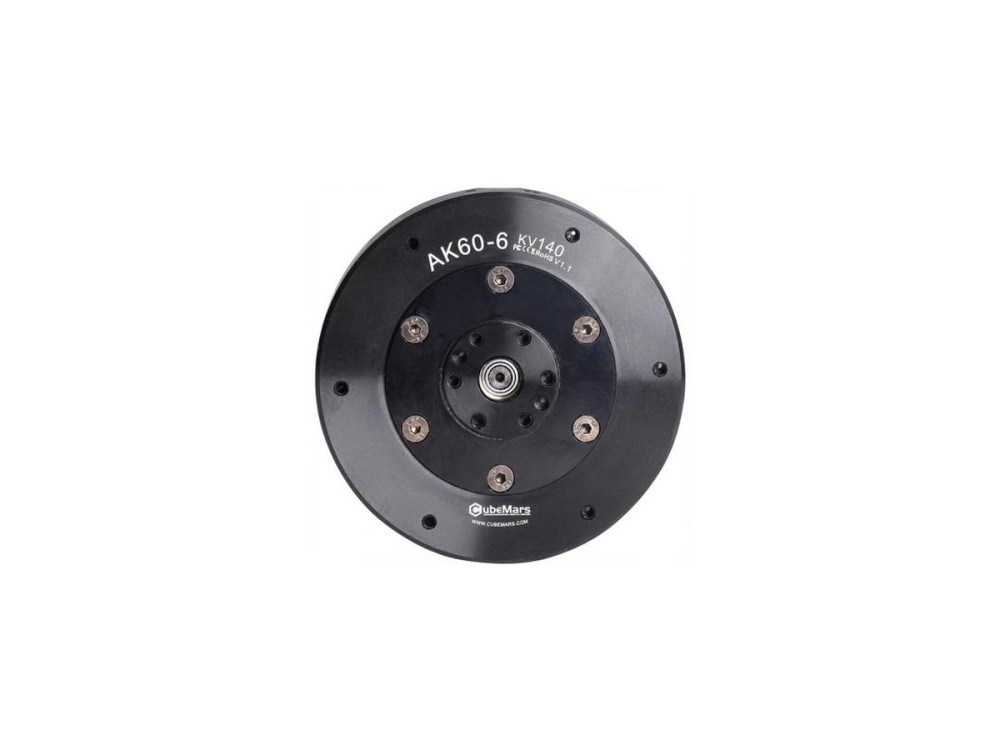
CubeMars AK60-6 V1.1 KV140 siłownik robotyczny Siłowniki robotyczne

CubeMars AK60-6 V1.1 KV140 siłownik robotyczny

AK60-6 V1.1 KV140 daje 9 Nm momentu szczytowego i 3 Nm znamionowego przy mocy znamionowej 130 W i napięciu 24 V, osiągając 560 rpm na biegu jałowym. Zintegrowany korpus o masie 368 g z przekładnią 6:1 pasuje do zwinnych stawów w ramionach stołowych i małych robotach krocznych.

Napięcie znamionowe (V) 24Moc znamionowa (W) 130Moment znamionowy (Nm) 3Prąd znamionowy (A) 6.5Prędkość znamionowa (rpm) 420
Szczegóły
CubeMars AKA10-9 KV60 siłownik robotyczny Siłowniki robotyczne

CubeMars AKA10-9 KV60 siłownik robotyczny

AKA10-9 KV60 to siłownik napędu kołowego do AGV i robotów kołowych, dający 53 Nm momentu szczytowego i 18 Nm znamionowego przy nośności promieniowej wyższej o 120 procent. Przekładnia 9:1, pojedynczy enkoder magnetyczny 16 bitów oraz 48 V i 205 W mocy znamionowej zapewniają solidną trakcję.

Napięcie znamionowe (V) 48Moc znamionowa (W) 205Moment znamionowy (Nm) 18Prąd znamionowy (A) 10.6Prędkość znamionowa (rpm) 109
Szczegóły
CubeMars AK80-6 KV100 siłownik robotyczny Siłowniki robotyczne

CubeMars AK80-6 KV100 siłownik robotyczny

AK80-6 V1.0 wykorzystuje przełożenie 6:1, dając 12 Nm momentu szczytowego i 6 Nm znamionowego oraz 800 rpm na biegu jałowym przy mocy znamionowej 340 W. Przy masie 485 g i napięciu 48 V jest przewidziany do szybkich stawów w ramionach humanoidów i lekkich robotach czworonożnych.

Napięcie znamionowe (V) 48Moc znamionowa (W) 340Moment znamionowy (Nm) 6Prąd znamionowy (A) 9.7Prędkość znamionowa (rpm) 603
Szczegóły
CubeMars AKH70-16 V1.0 KV41 siłownik planetarny z wałem drążonym Siłowniki robotyczne

CubeMars AKH70-16 V1.0 KV41 siłownik planetarny z wałem drążonym

CubeMars AKH70-16 V1.0 łączy wał drążony ze stopniem planetarnym 16:1, dając 78 Nm momentu szczytowego i 26 Nm znamionowego. Siłownik o masie 879 g pracuje przy 48 V i pasuje do kolan czworonogów, stawów ramion robotów oraz napędów kołowych wymagających wewnętrznego prowadzenia przewodów.

Napięcie znamionowe (V) 48Moc znamionowa (W) 245Moment znamionowy (Nm) 26Prąd znamionowy (A) 6.5Prędkość znamionowa (rpm) 90
Szczegóły
CubeMars AK80-9 V3.0 KV100 siłownik robotyczny Siłowniki robotyczne

CubeMars AK80-9 V3.0 KV100 siłownik robotyczny

AK80-9 V3.0 mieści silnik BLDC, przekładnię planetarną 9:1 i sterownik w siłowniku o średnicy 98 mm i masie 490 g. Daje 22 Nm momentu szczytowego i 9 Nm znamionowego przy mocy znamionowej 368 W i napięciu 48 V, do zwinnych robotów krocznych i kompaktowych ramion.

Napięcie znamionowe (V) 48Moc znamionowa (W) 368Moment znamionowy (Nm) 9Prąd znamionowy (A) 12Prędkość znamionowa (rpm) 390
Szczegóły
CubeMars AK10-9 V3.0 KV60 siłownik robotyczny Siłowniki robotyczne

CubeMars AK10-9 V3.0 KV60 siłownik robotyczny

AK10-9 V3.0 łączy silnik BLDC o dużym momencie, przekładnię planetarną 9:1 i sterownik z podwójnymi enkoderami. Daje 53 Nm momentu szczytowego i 18 Nm znamionowego przy mocy znamionowej 442 W i napięciu 48 V — sprawdzony wybór do nóg humanoidów i ramion robotów.

Napięcie znamionowe (V) 48Moc znamionowa (W) 442Moment znamionowy (Nm) 18Prąd znamionowy (A) 10.7Prędkość znamionowa (rpm) 235
Szczegóły
CubeMars AK45-36 V3.0 KV80 siłownik robotyczny Siłowniki robotyczne

CubeMars AK45-36 V3.0 KV80 siłownik robotyczny

AK45-36 V3.0 łączy silnik KV80 z przekładnią planetarną 36:1, dając 24 Nm momentu szczytowego i 8 Nm znamionowego w pakiecie o masie 349 g. Pracując przy 24 V, jest przewidziany do modułów stawów wymagających dużego przełożenia oraz precyzyjnego, stabilnego wyjścia.

Napięcie znamionowe (V) 24Moc znamionowa (W) 33.5Moment znamionowy (Nm) 8Prąd znamionowy (A) 2Prędkość znamionowa (rpm) 40
Szczegóły
CubeMars AK80-8 KV60 siłownik robotyczny Siłowniki robotyczne

CubeMars AK80-8 KV60 siłownik robotyczny

Siłownik CubeMars AK80-8 integruje przekładnię 8:1, dając 25 Nm momentu szczytowego i 10 Nm znamionowego przy mocy znamionowej 230 W na szynie 48 V. Zespół o masie 570 g jest szeroko stosowany w egzoszkieletach, czworonogach i stawach cobotów.

Napięcie znamionowe (V) 48Moc znamionowa (W) 230Moment znamionowy (Nm) 10Prąd znamionowy (A) 6.9Prędkość znamionowa (rpm) 243
Szczegóły

Powiązani producenci

Wszyscy producenci →
Porównaj teraz