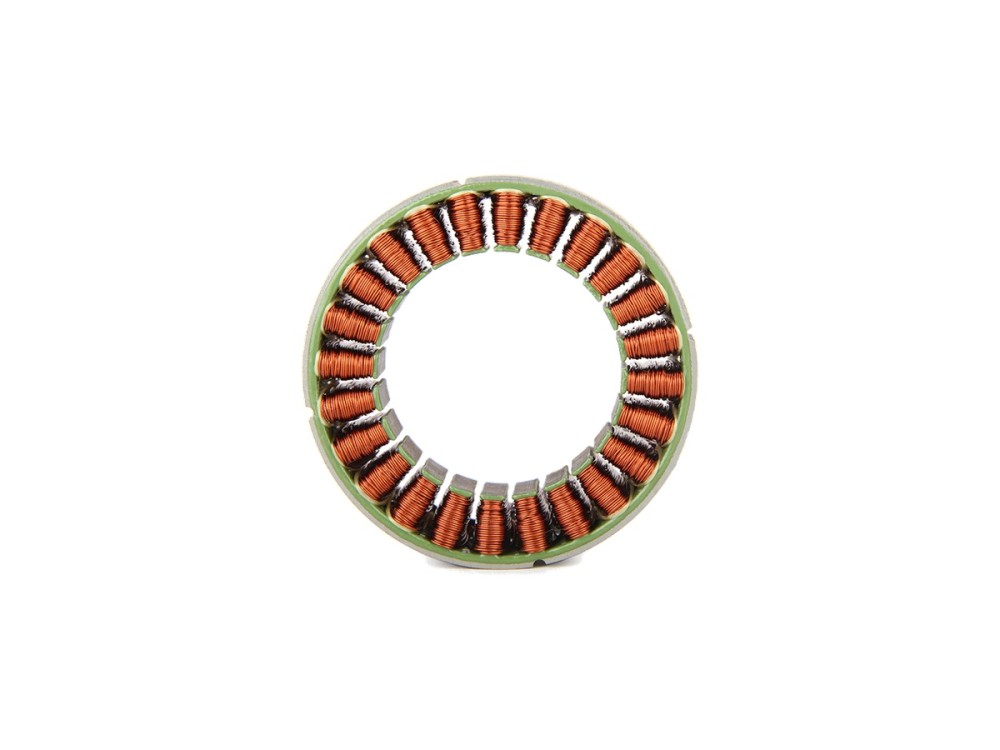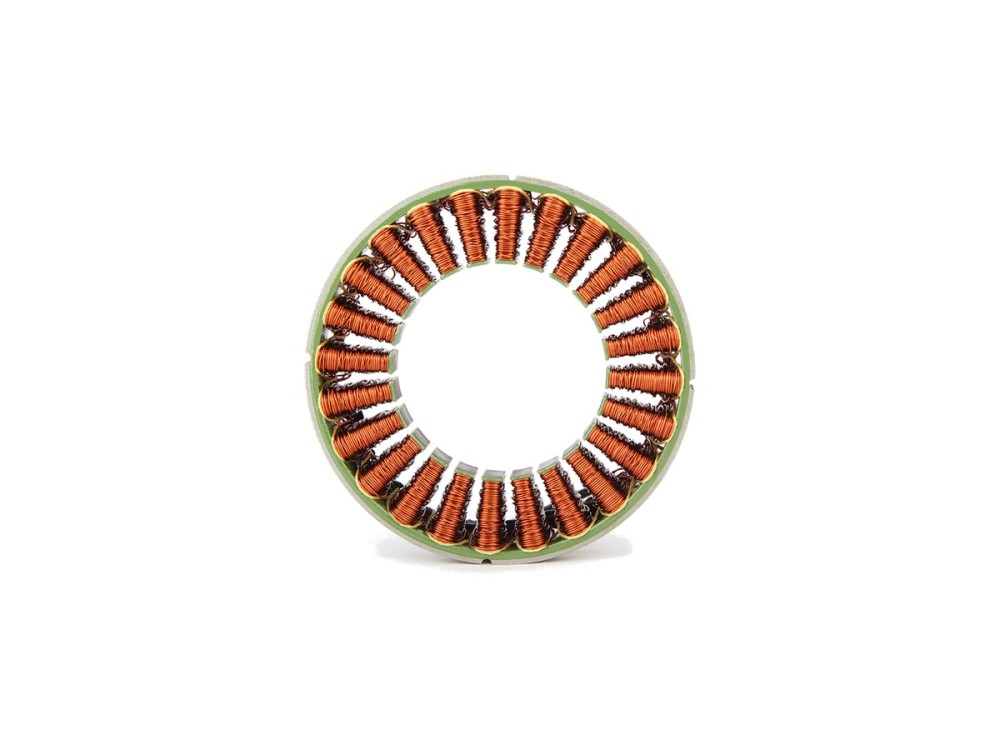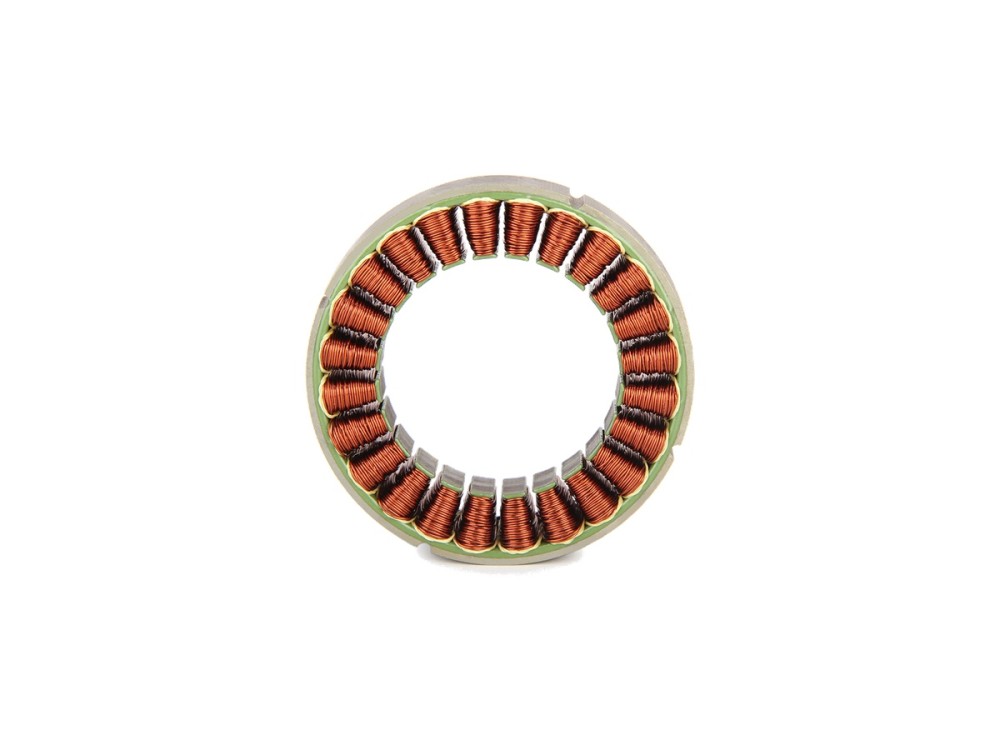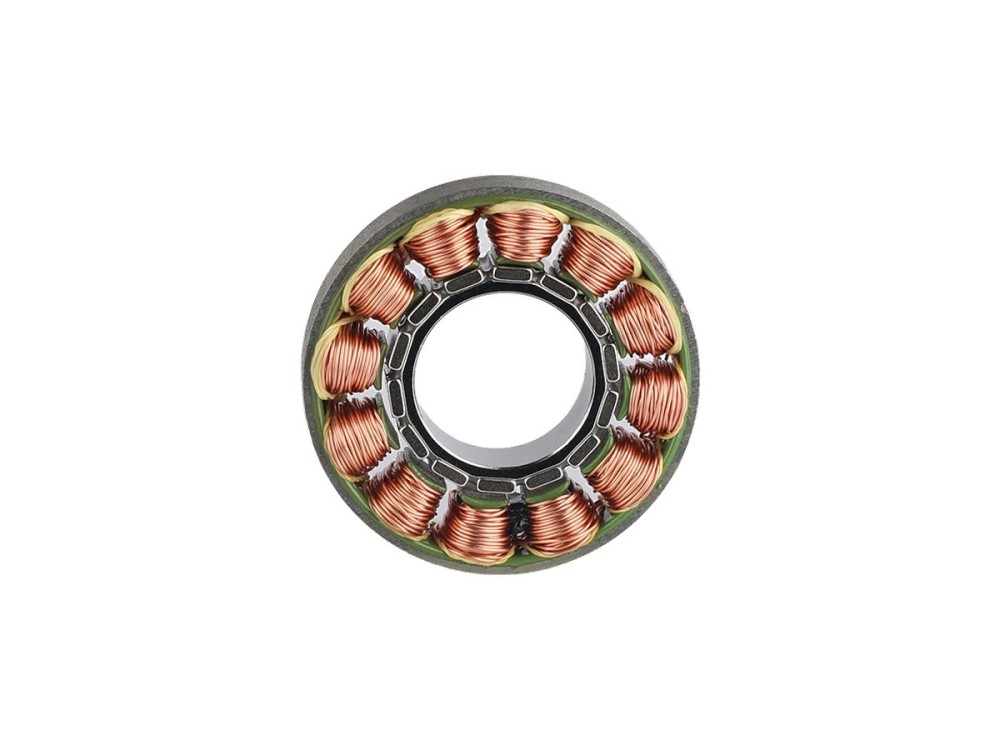
CubeMars SW17 pędnik podwodny
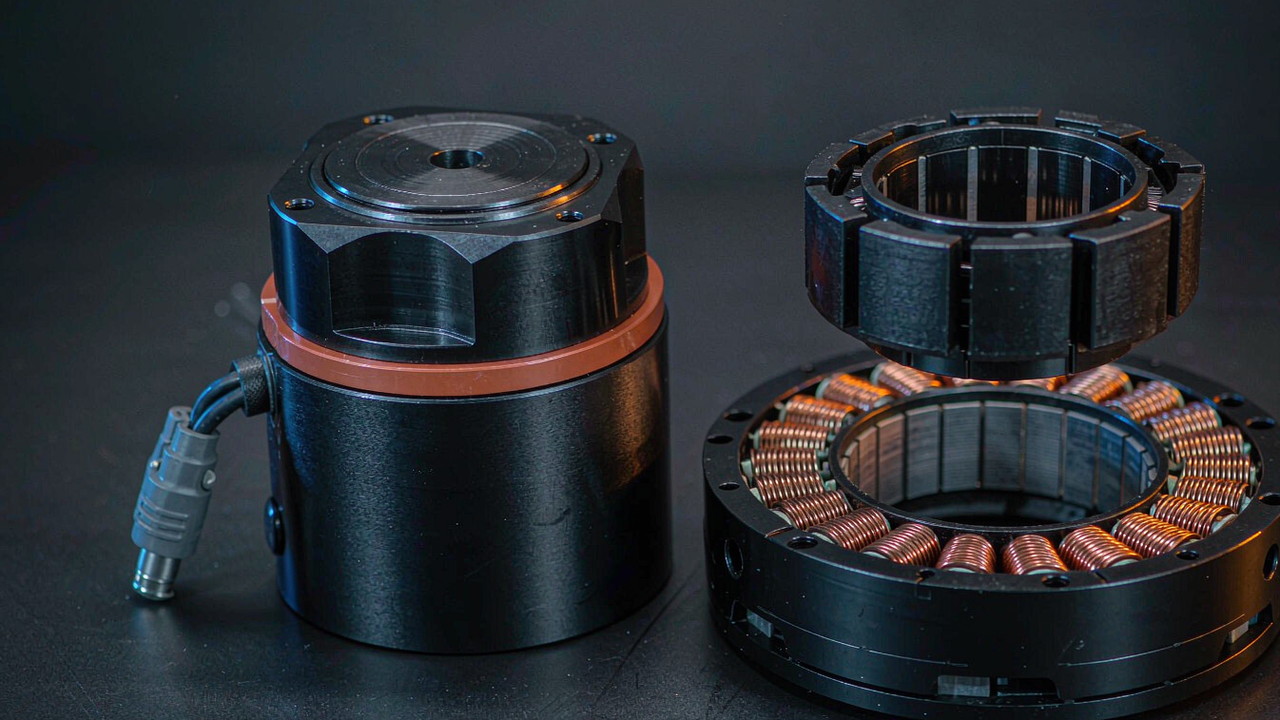
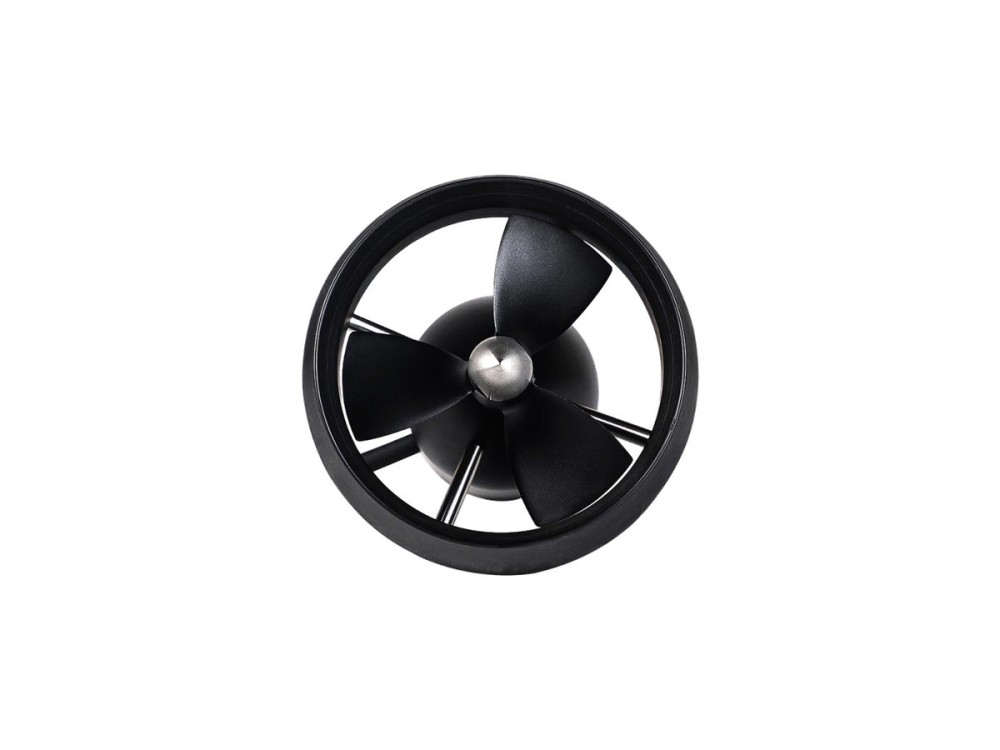
Pędnik podwodny SW17 wytwarza co najmniej 17 kgf ciągu z mocy znamionowej 870 W przy 48 V. Szczelny zespół o masie 1.35 kg zapewnia dużą, czystą moc dla ROV klasy roboczej i robotów podwodnych.
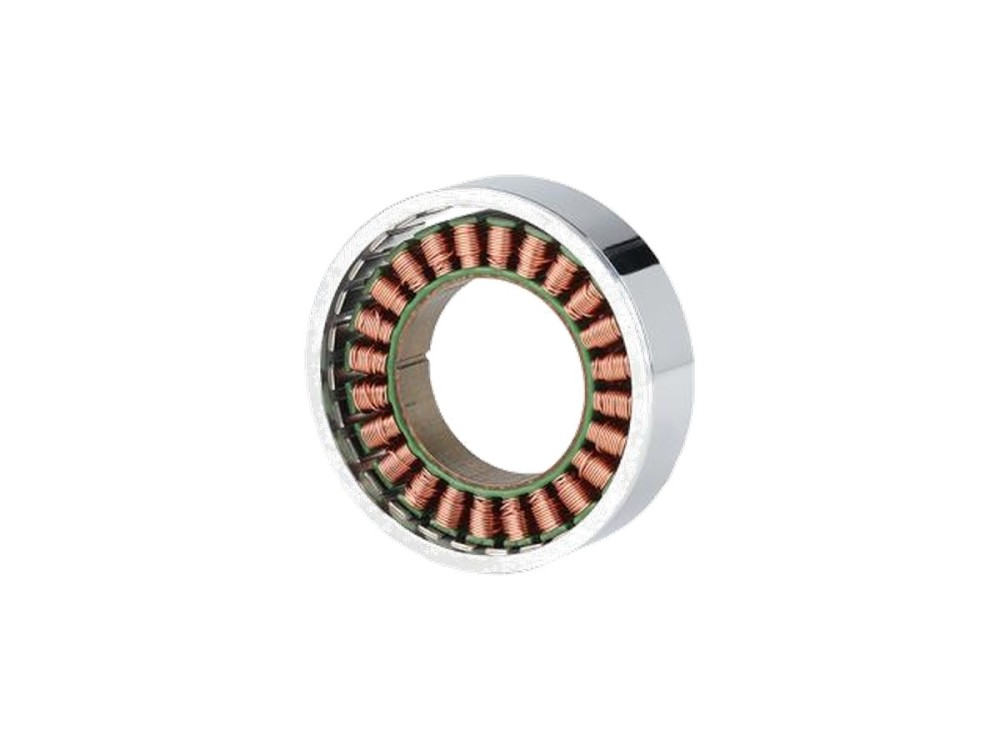
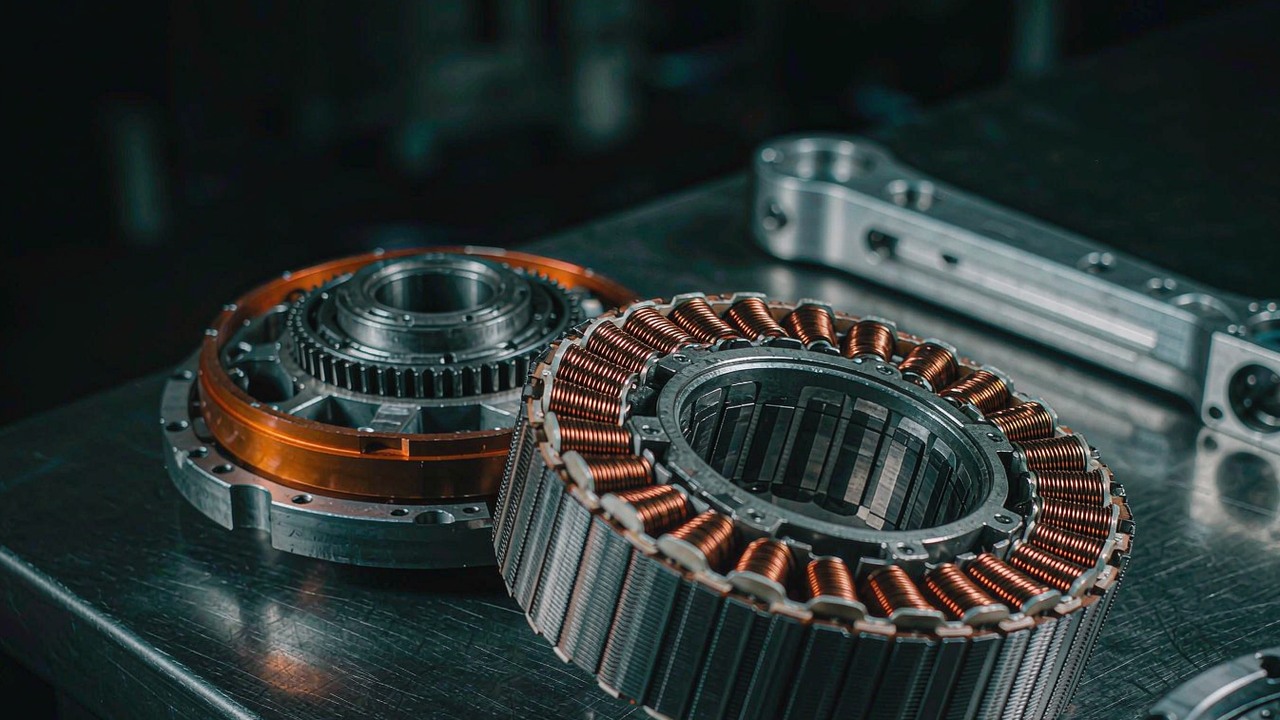
CubeMars RI80 V2.0 KV75 dochodzi do 4.1 Nm momentu szczytowego i 1.45 Nm znamionowego przy mocy znamionowej 172 W. Bezramowy inrunner 85 mm o masie 411 g przyjmuje napięcie 24-48 V i pasuje do robotów humanoidalnych, egzoszkieletów, czworonogów i ciężkich modułów stawów.
※ Podane parametry techniczne mają charakter orientacyjny. Najnowsze parametry techniczne należy potwierdzić u producenta.
Pędnik podwodny SW17 wytwarza co najmniej 17 kgf ciągu z mocy znamionowej 870 W przy 48 V. Szczelny zespół o masie 1.35 kg zapewnia dużą, czystą moc dla ROV klasy roboczej i robotów podwodnych.
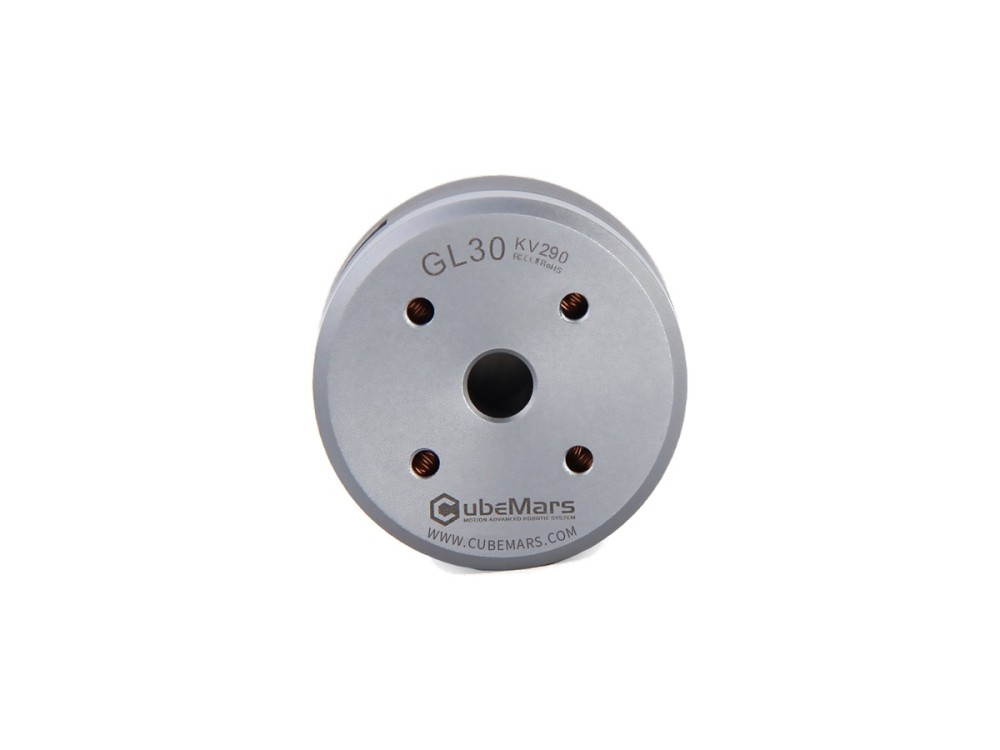
GL30 KV290 to ultralekki silnik gimbala o masie 41 g, dający 0.28 Nm momentu szczytowego w korpusie 34.5 mm. Przewidziany do systemów 12 V, zapewnia precyzyjną stabilizację z napędem bezpośrednim w kompaktowych gimbalach kamer.
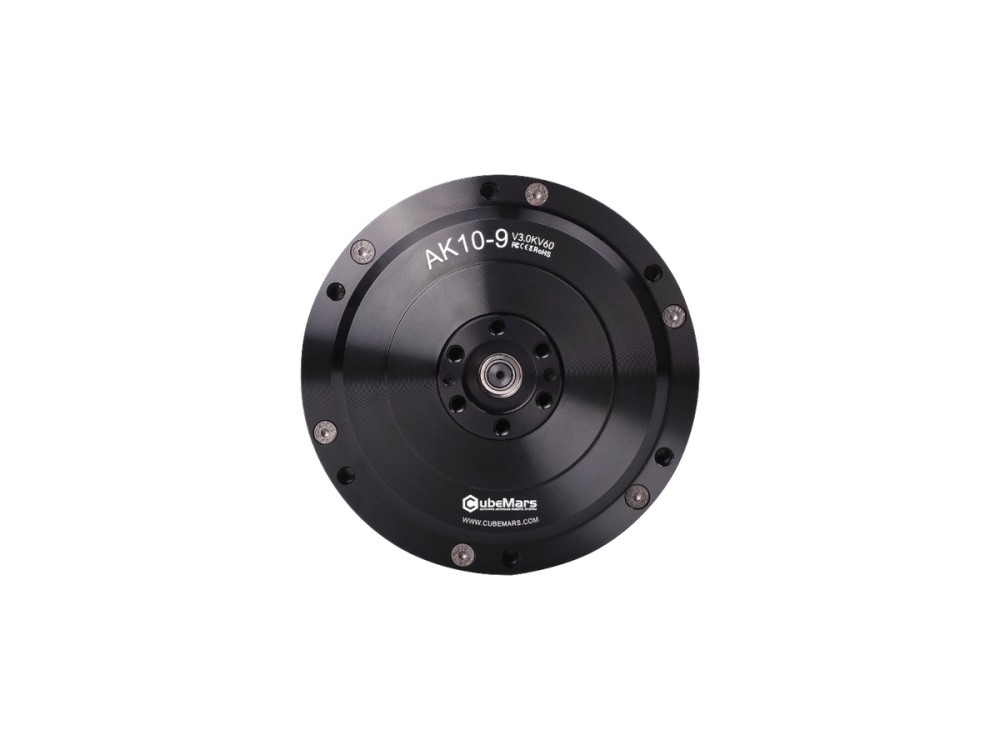
AK10-9 V3.0 łączy silnik BLDC o dużym momencie, przekładnię planetarną 9:1 i sterownik z podwójnymi enkoderami. Daje 53 Nm momentu szczytowego i 18 Nm znamionowego przy mocy znamionowej 442 W i napięciu 48 V — sprawdzony wybór do nóg humanoidów i ramion robotów.
Bezramowy silnik CubeMars RO50 KV108 Lite daje 0.9 Nm momentu szczytowego i 0.3 Nm znamionowego, ważąc zaledwie 105 g. Przy mocy znamionowej 66 W i napięciu 24 V pasuje do kompaktowych stawów robotów, gdzie liczy się szybka odpowiedź i mała masa.
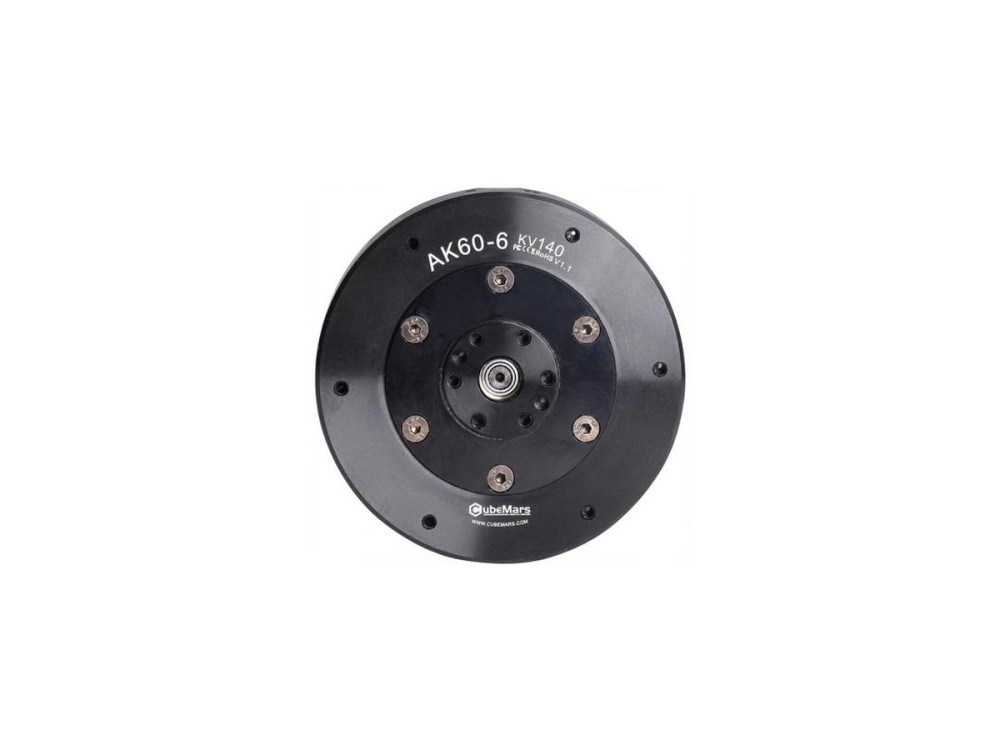
AK60-6 V1.1 KV140 daje 9 Nm momentu szczytowego i 3 Nm znamionowego przy mocy znamionowej 130 W i napięciu 24 V, osiągając 560 rpm na biegu jałowym. Zintegrowany korpus o masie 368 g z przekładnią 6:1 pasuje do zwinnych stawów w ramionach stołowych i małych robotach krocznych.
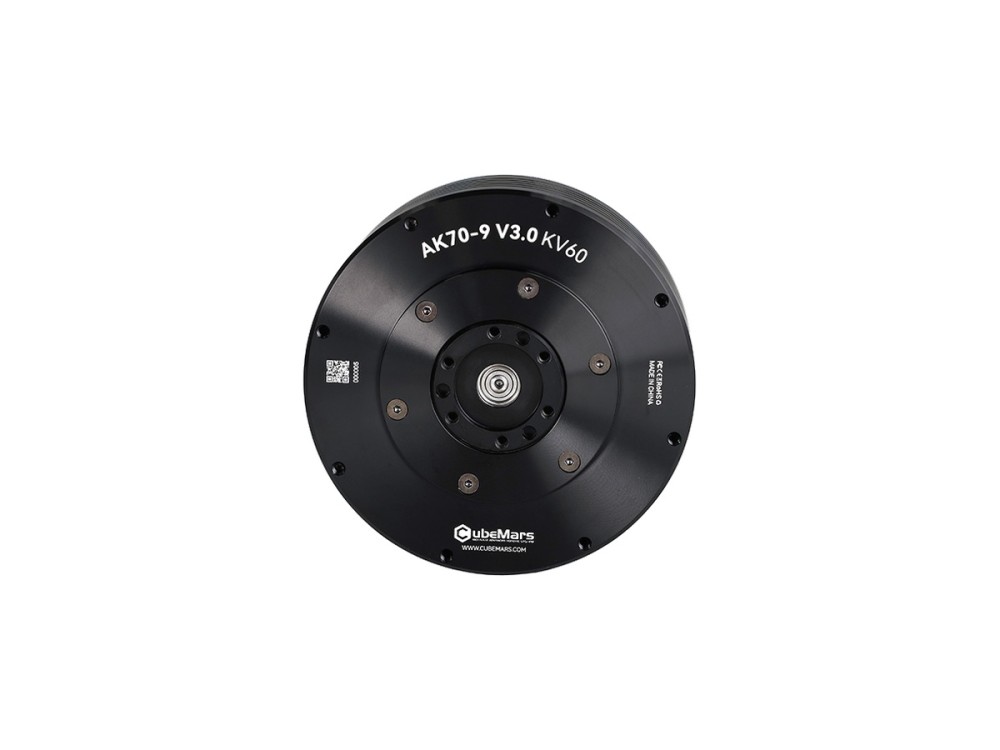
CubeMars AK70-9 V3.0 daje 29.2 Nm momentu szczytowego i 8.5 Nm znamionowego za pomocą przekładni 9:1, przy mocy znamionowej 231 W i napięciu 48 V. Obudowa o średnicy 89 mm i masie 540 g integruje podwójne enkodery — do nóg humanoidów, egzoszkieletów i stawów ramion.
AK45-36 V3.0 łączy silnik KV80 z przekładnią planetarną 36:1, dając 24 Nm momentu szczytowego i 8 Nm znamionowego w pakiecie o masie 349 g. Pracując przy 24 V, jest przewidziany do modułów stawów wymagających dużego przełożenia oraz precyzyjnego, stabilnego wyjścia.
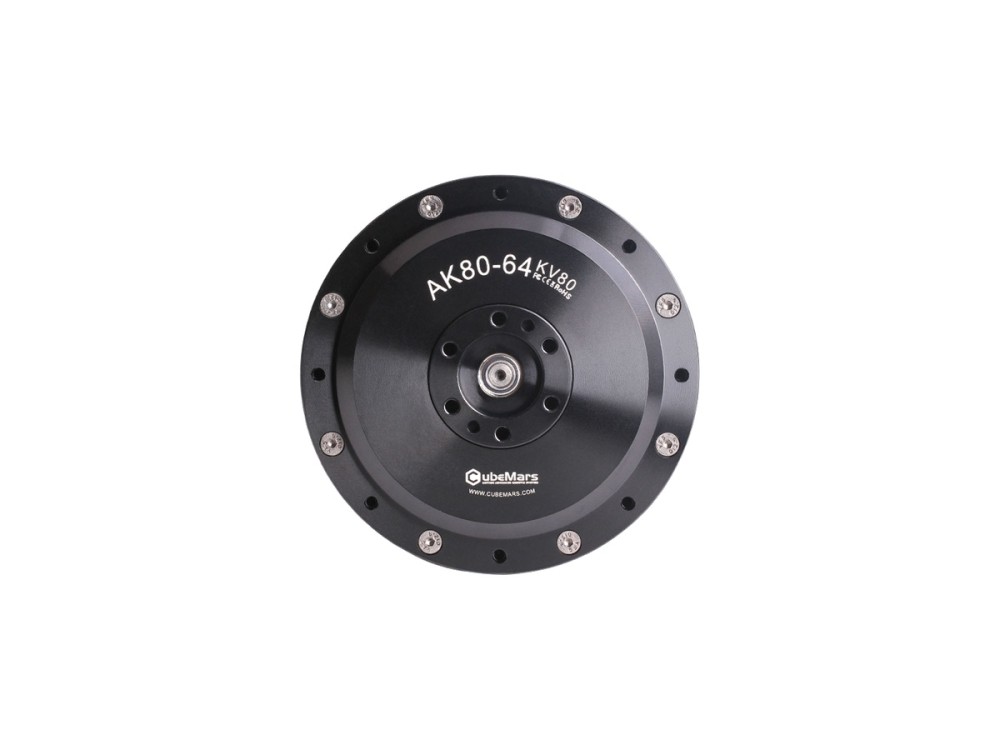
Siłownik CubeMars AK80-64 łączy silnik KV80 z przekładnią planetarną 64:1, dając 120 Nm momentu szczytowego i 48 Nm znamionowego w korpusie o masie 850 g. Przyjmując napięcie 24/48 V, jest przewidziany do stawów o dużym obciążeniu w robotach krocznych i ciężkich manipulatorach.
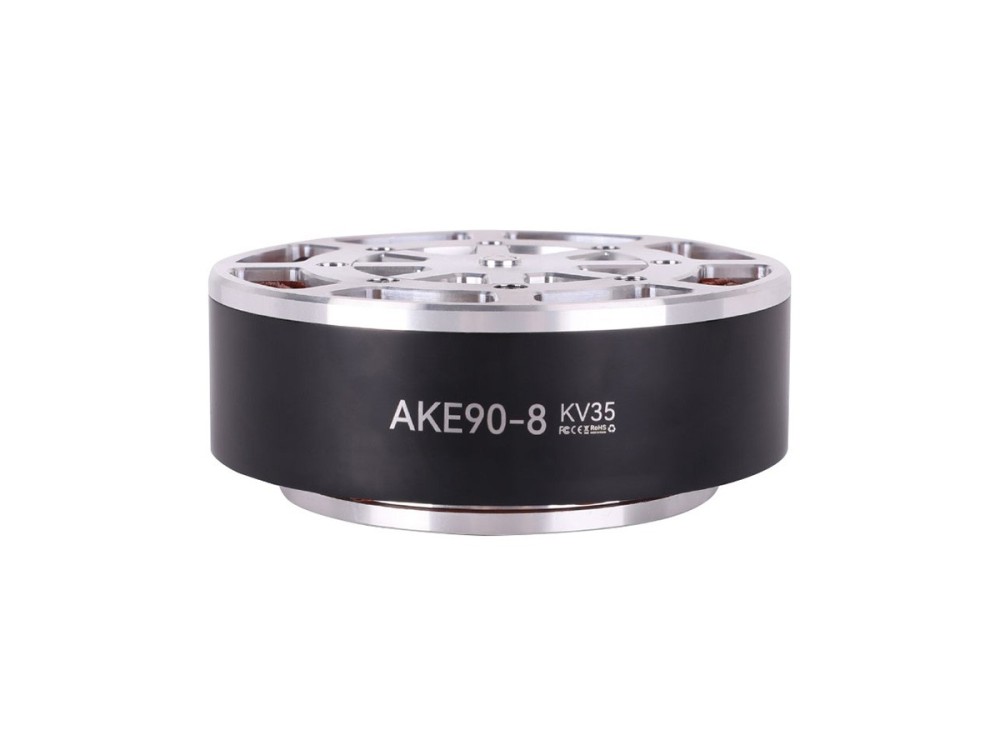
Siłownik z napędem quasi-bezpośrednim AKE90-8 KV35 łączy stopień planetarny 8:1 ze sterowaniem o małej bezwładności, dając 170 Nm momentu szczytowego i 55 Nm znamionowego. Ważąc 1.4 kg przy 48 V, jest przewidziany do nóg humanoidów, egzoszkieletów i dynamicznych modułów stawów.
RO40 KV140 Lite to bezramowy silnik momentowy o masie 60 g, dający 0.6 Nm momentu szczytowego i 0.2 Nm znamionowego w kompaktowym formacie 46 mm. Przy mocy znamionowej 51 W i napięciu 24 V zapewnia napęd bezpośredni o szybkiej odpowiedzi w lekkich stawach robotów.
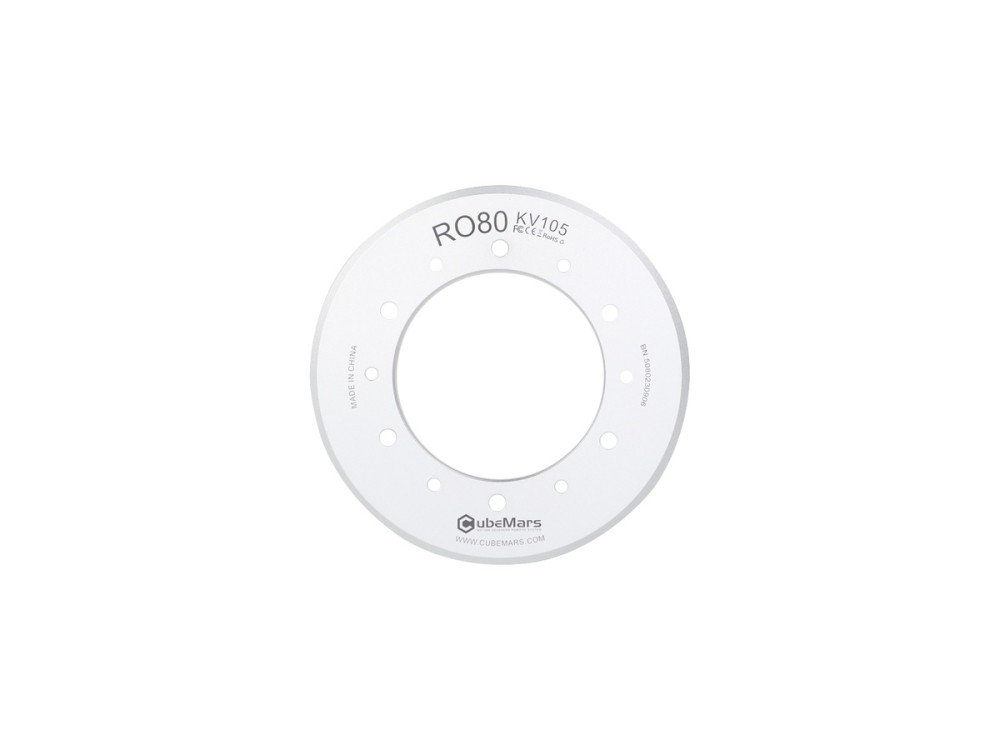
Bezramowy silnik CubeMars RO80 KV105 Standard daje 4 Nm momentu szczytowego i 1.3 Nm znamionowego przy mocy znamionowej 490 W. Zespół 93 mm o masie 352 g pracuje przy 48 V i zapewnia napęd bezpośredni o dużym momencie dla robotów krocznych i modułów stawów klasy przemysłowej.
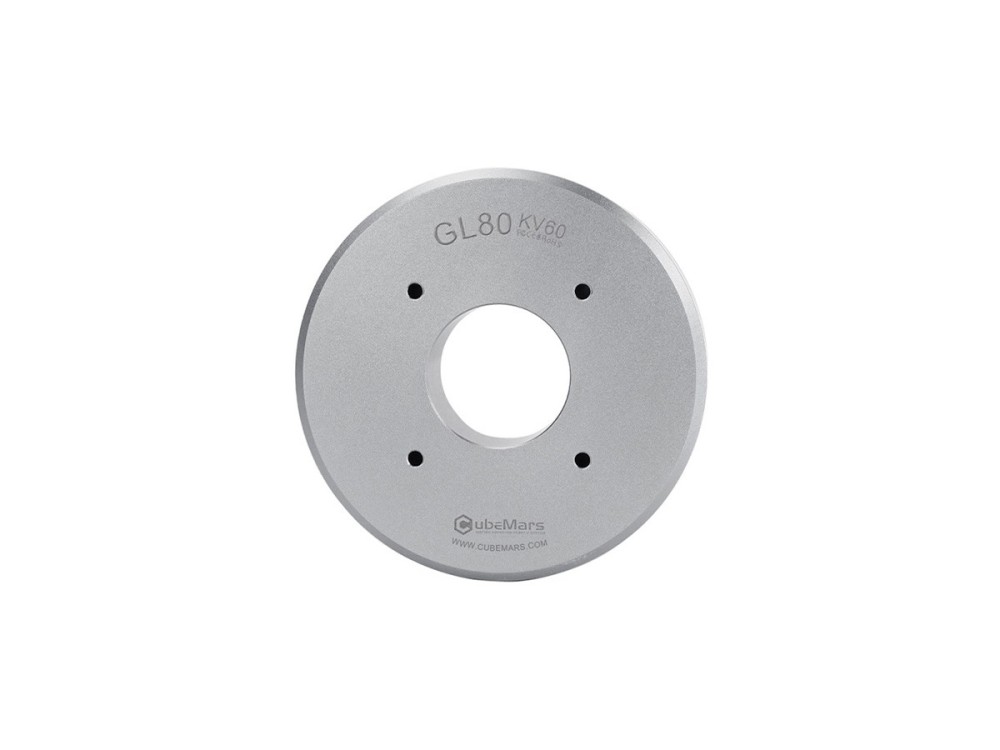
Silnik gimbala GL80 KV30 uzyskuje 2.9 Nm momentu szczytowego i 1 Nm znamionowego przy mocy znamionowej 48 W i napięciu 24 V. Ważąc 312 g przy stojanie 87 mm, napędza średnie i duże osie gimbala z płynną precyzją.

Dwanaście bezramowych silników momentowych od 20 g do 710 g porównanych w trzech···

Silniki BLDC do ramienia cobota: ograniczenie siły, prowadzenie ręczne, cykl pra···

Bezramowy silnik momentowy czy uszczelniony siłownik: jak wybrać do przegubu egz···

Porównanie bezramowych silników momentowych BLDC: moment znamionowy i szczytowy,···
01:15
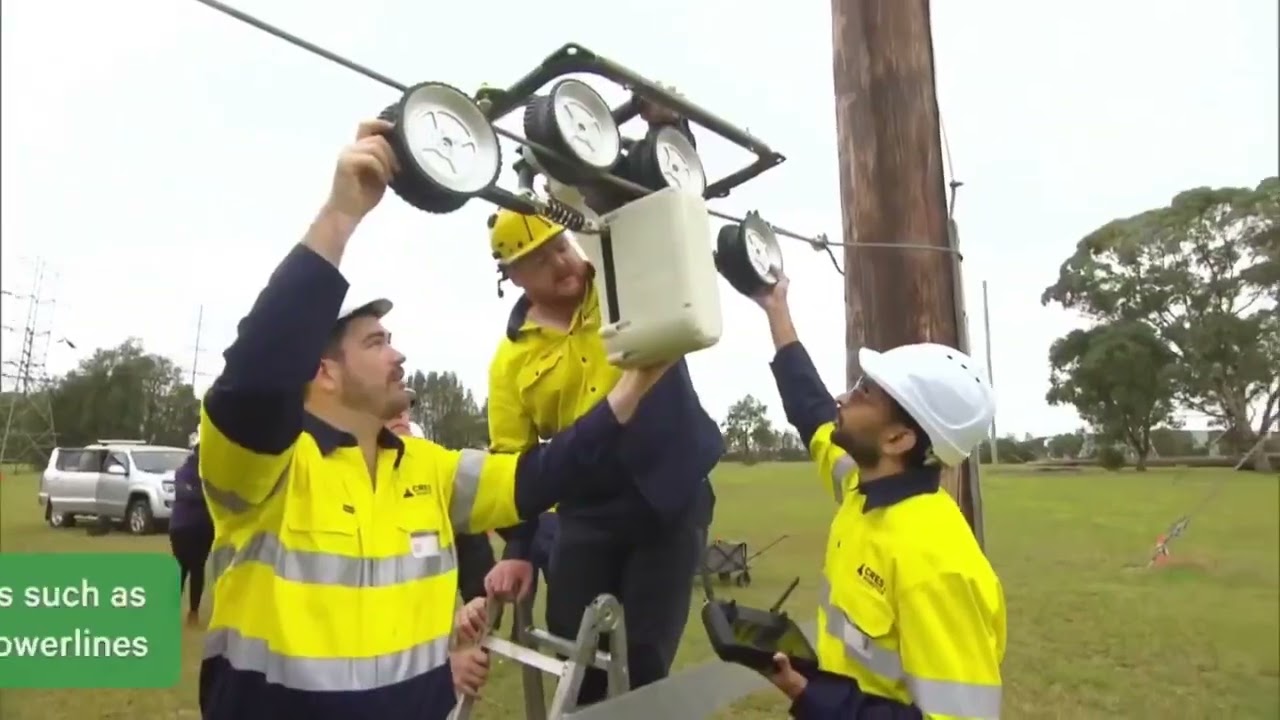
Robot inspekcyjny Gorilla MK1 (Transgrid) do linii przesyłowych używa bezramoweg···
00:46
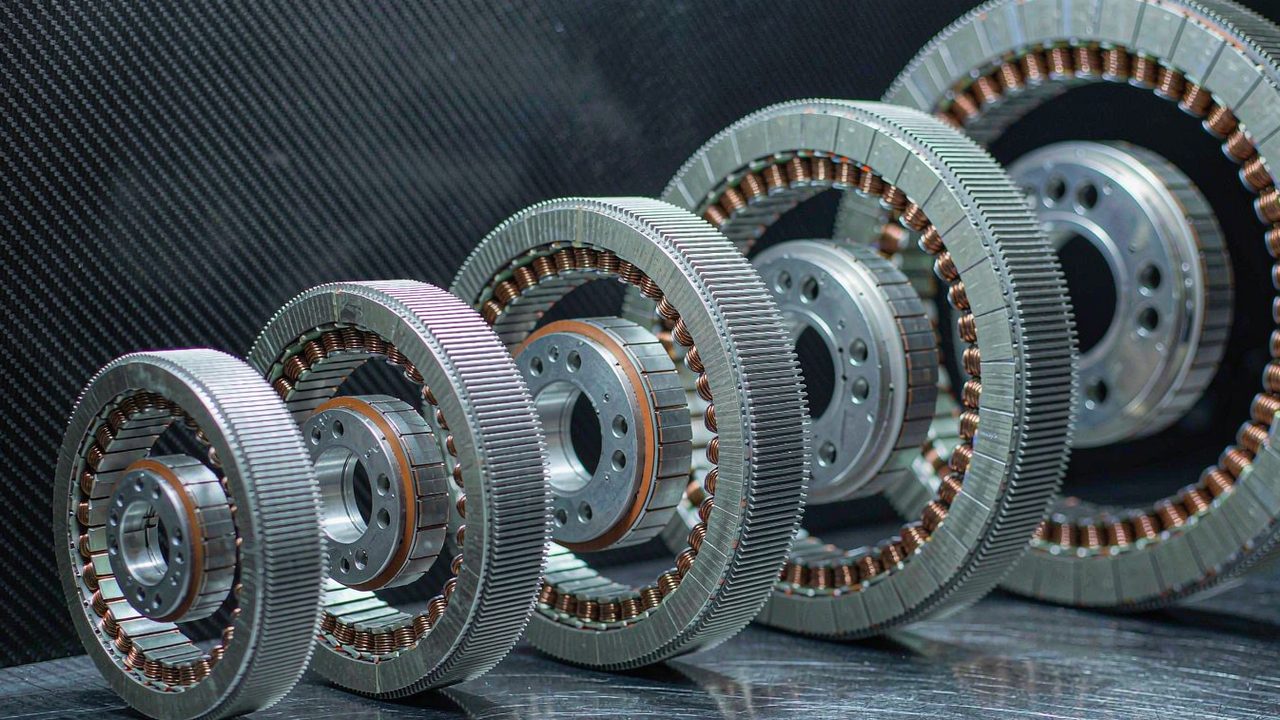
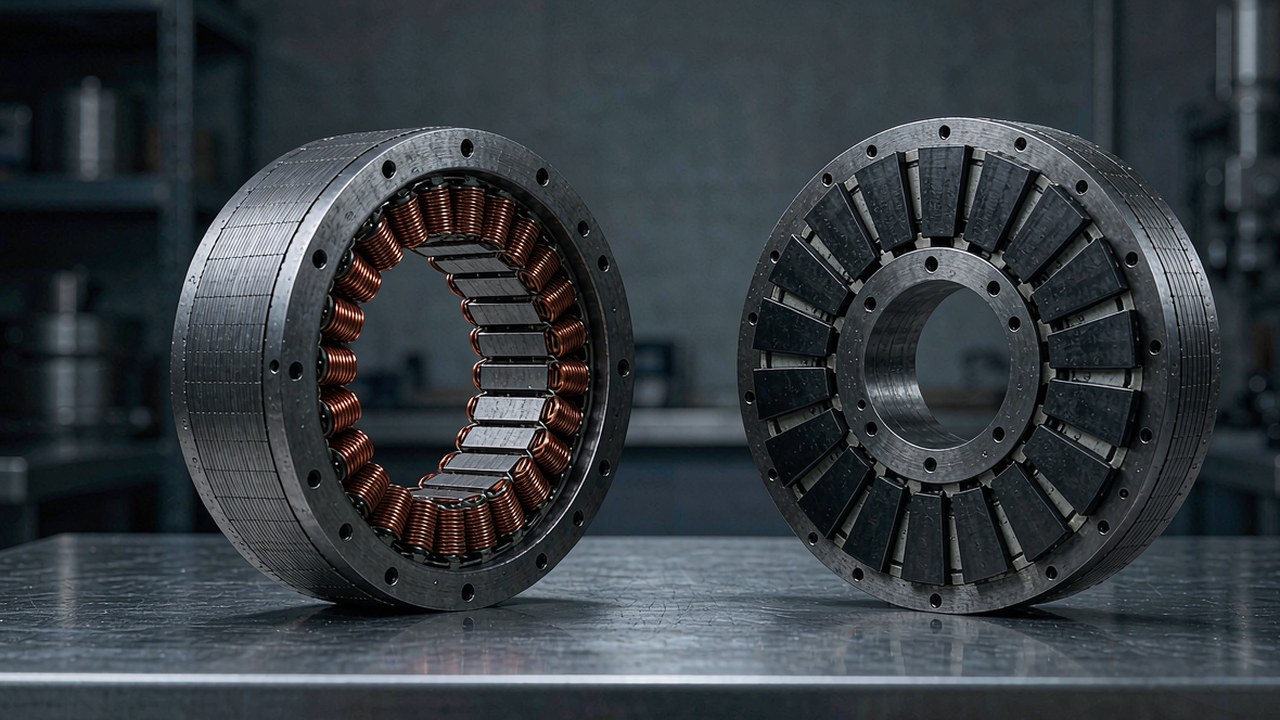
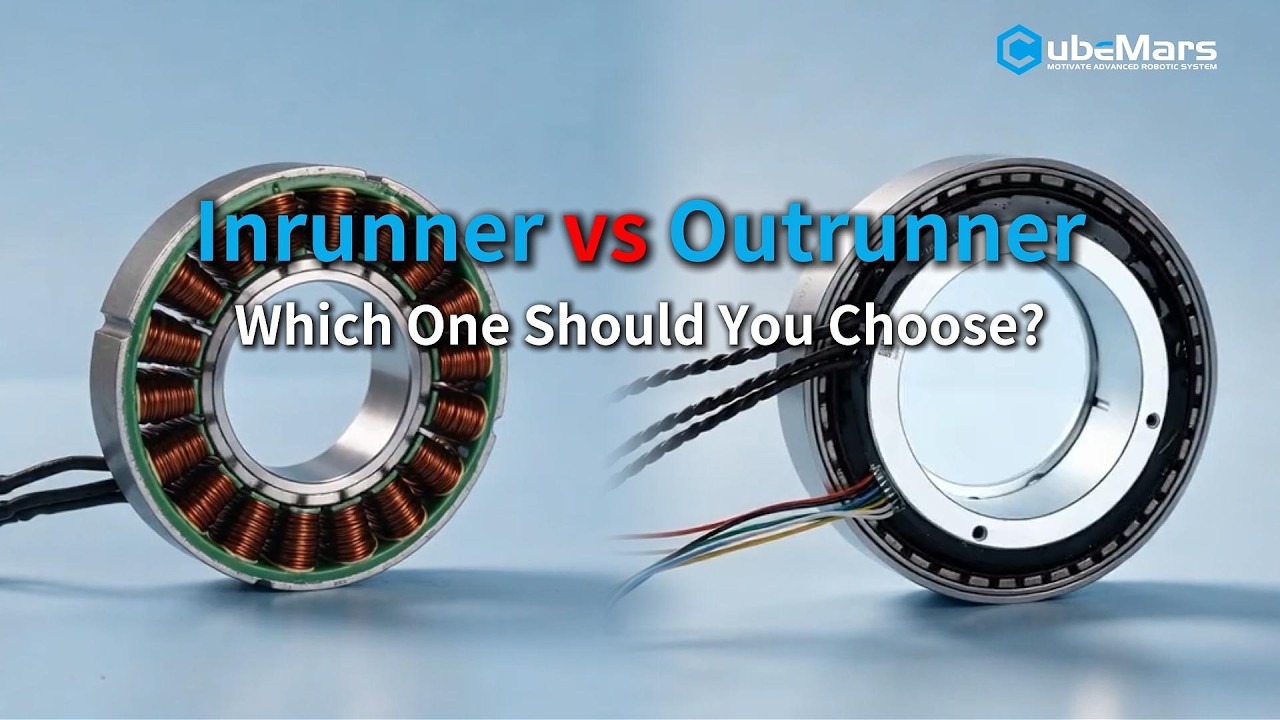
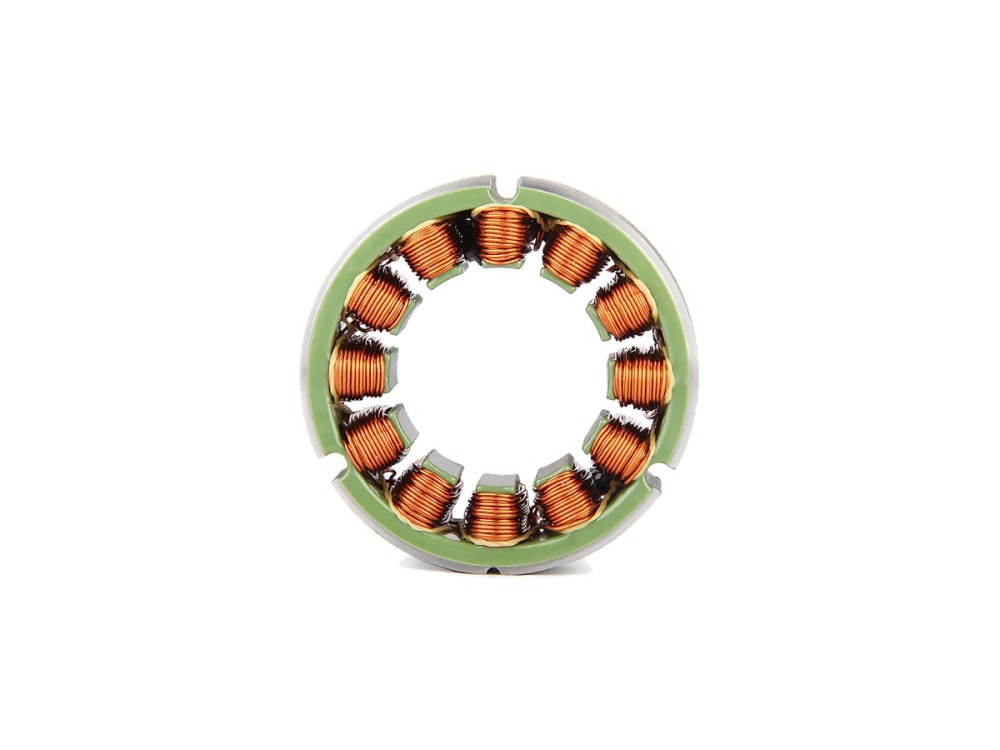
CubeMars oferuje bezramowe silniki momentowe w dwóch architekturach wirnika: ser···
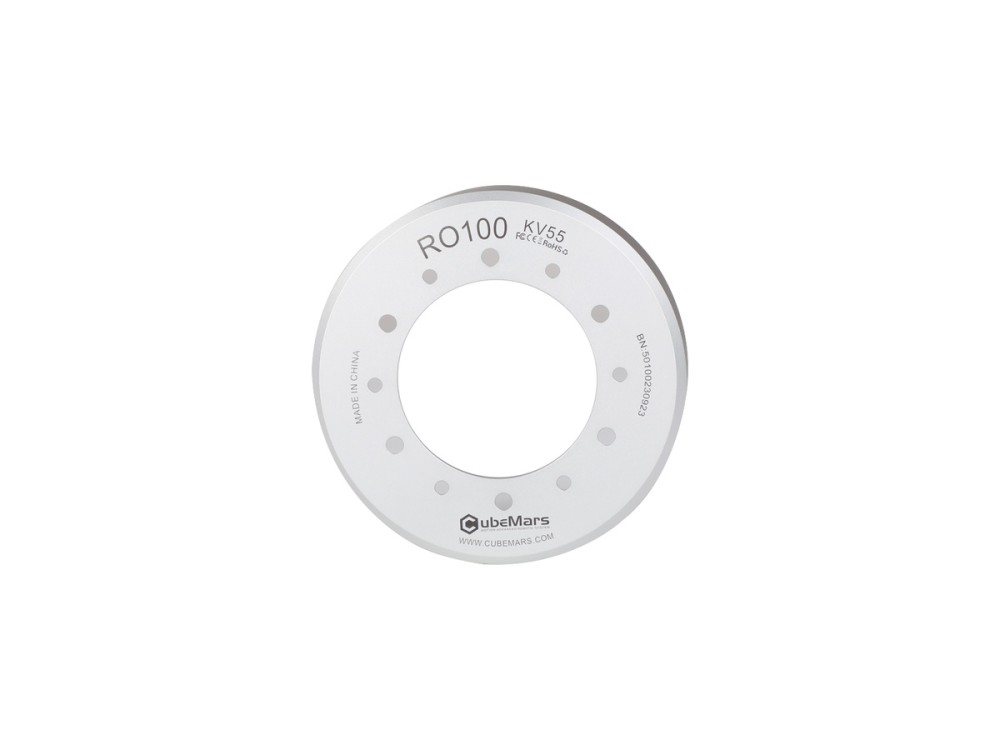
RO100 KV55 Standard wieńczy serię RO wartościami 12 Nm momentu szczytowego i 4 Nm znamionowego oraz 838 W mocy znamionowej przy 48 V. Bezramowa konstrukcja 113 mm o masie 710 g jest budowana pod wymagające zastosowania w humanoidach, czworonogach i ciężkich stawach.
Bezramowy silnik CubeMars RO50 KV108 Lite daje 0.9 Nm momentu szczytowego i 0.3 Nm znamionowego, ważąc zaledwie 105 g. Przy mocy znamionowej 66 W i napięciu 24 V pasuje do kompaktowych stawów robotów, gdzie liczy się szybka odpowiedź i mała masa.
CubeMars RI80 V2.0 KV75 dochodzi do 4.1 Nm momentu szczytowego i 1.45 Nm znamionowego przy mocy znamionowej 172 W. Bezramowy inrunner 85 mm o masie 411 g przyjmuje napięcie 24-48 V i pasuje do robotów humanoidalnych, egzoszkieletów, czworonogów i ciężkich modułów stawów.
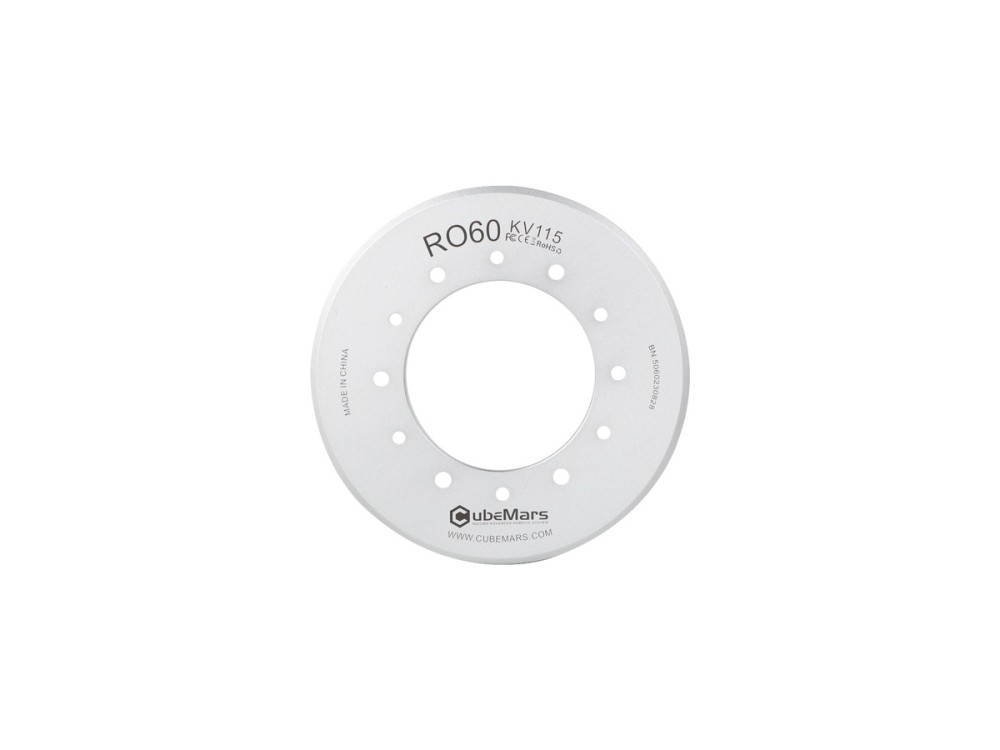
RO60 KV115 Standard daje 2.4 Nm momentu szczytowego i 0.8 Nm znamionowego przy mocy znamionowej 352 W i napięciu 48 V, osiągając 5520 rpm na biegu jałowym. Przeprojektowana bezramowa platforma 74 mm o masie 248 g oferuje dużą adaptacyjność w stawach robotów humanoidalnych i czworonożnych.
RI50 KV100 to bezramowy silnik momentowy inrunner zbudowany pod systemy 24-48 V. W pakiecie 54 mm o masie 181 g daje 1.67 Nm momentu szczytowego i 0.58 Nm znamionowego przy mocy znamionowej 66 W, służąc robotom czworonożnym, egzoszkieletom, AGV i stawom ramion robotów.
Bezramowy silnik CubeMars RO80 KV105 Standard daje 4 Nm momentu szczytowego i 1.3 Nm znamionowego przy mocy znamionowej 490 W. Zespół 93 mm o masie 352 g pracuje przy 48 V i zapewnia napęd bezpośredni o dużym momencie dla robotów krocznych i modułów stawów klasy przemysłowej.
Bezramowy inrunner CubeMars RI60 KV120 daje 1.63 Nm momentu szczytowego i 0.57 Nm znamionowego przy mocy znamionowej 85 W. Wirnik 60 mm pracuje przy 24-48 V i waży tylko 156 g, dobrze pasując do stawów humanoidów, napędów kołowych i ramion cobotów.
RI100 KV105 to największy inrunner serii RI, dający 4.95 Nm momentu szczytowego i 1.76 Nm znamionowego przy mocy znamionowej 252 W. Bezramowa konstrukcja 104 mm o masie 500 g na szynie 24-48 V służy robotom humanoidalnym, egzoszkieletom i modułom stawów o dużym obciążeniu.
RO40 KV140 Lite to bezramowy silnik momentowy o masie 60 g, dający 0.6 Nm momentu szczytowego i 0.2 Nm znamionowego w kompaktowym formacie 46 mm. Przy mocy znamionowej 51 W i napięciu 24 V zapewnia napęd bezpośredni o szybkiej odpowiedzi w lekkich stawach robotów.
RI70 KV95 daje 2.68 Nm momentu szczytowego i 0.94 Nm znamionowego przy mocy znamionowej 125 W, w bezramowym korpusie inrunner 76 mm o masie 270 g. Przewidziany do szyn 24-48 V, jest przeznaczony dla robotów krocznych, modułów stawów i precyzyjnych ramion robotów.
Bezramowy silnik momentowy CubeMars RI30 KV260 mieści 0.23 Nm momentu szczytowego i 0.076 Nm znamionowego w pakiecie 38 mm o masie 40 g. Przy mocy znamionowej 33 W i napięciu 24 V nadaje się do kompaktowych modułów stawów, ramion cobotów i urządzeń rehabilitacyjnych wymagających płynnego, precyzyjnego momentu.
Bezramowy silnik momentowy CubeMars RI20 KV600 z wirnikiem wewnętrznym waży zaledwie 20 g przy średnicy 25 mm. Daje 0.072 Nm momentu szczytowego i 0.024 Nm znamionowego przy mocy do 18 W, do robotów rehabilitacyjnych, modułów stawów i kompaktowych ramion robotów.
Najnowsze produkty, producenci i informacje z branży.