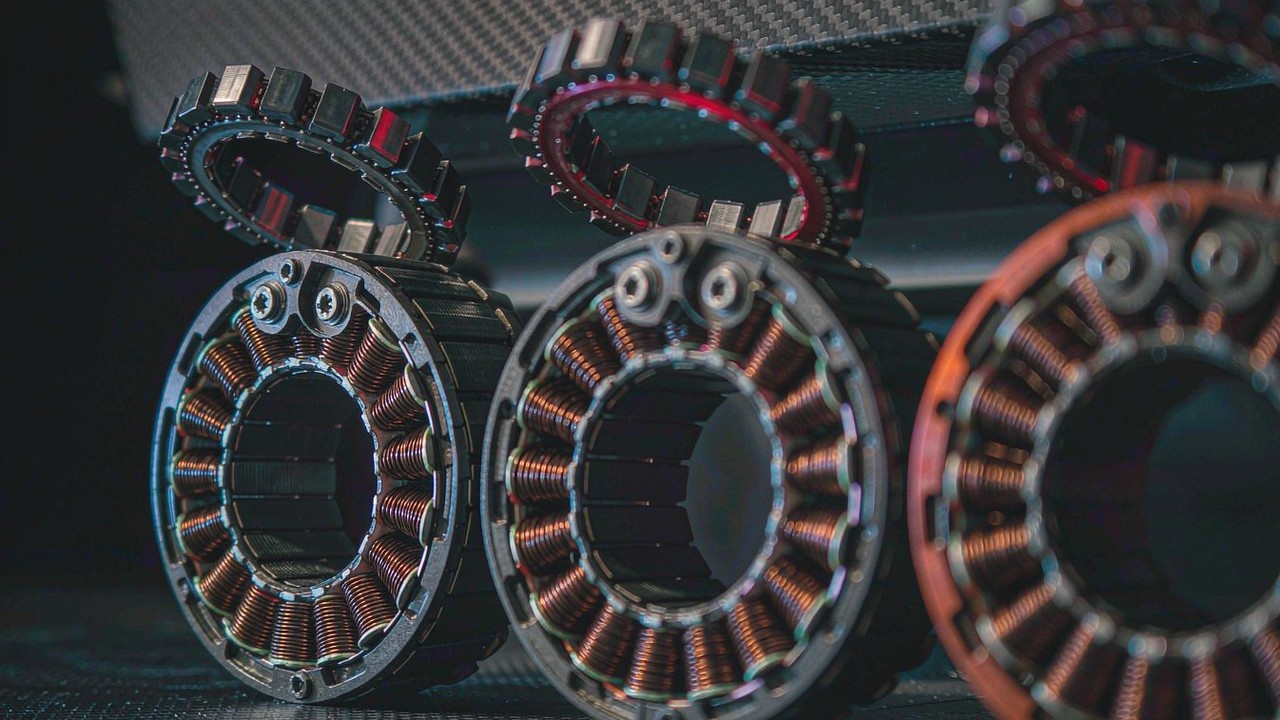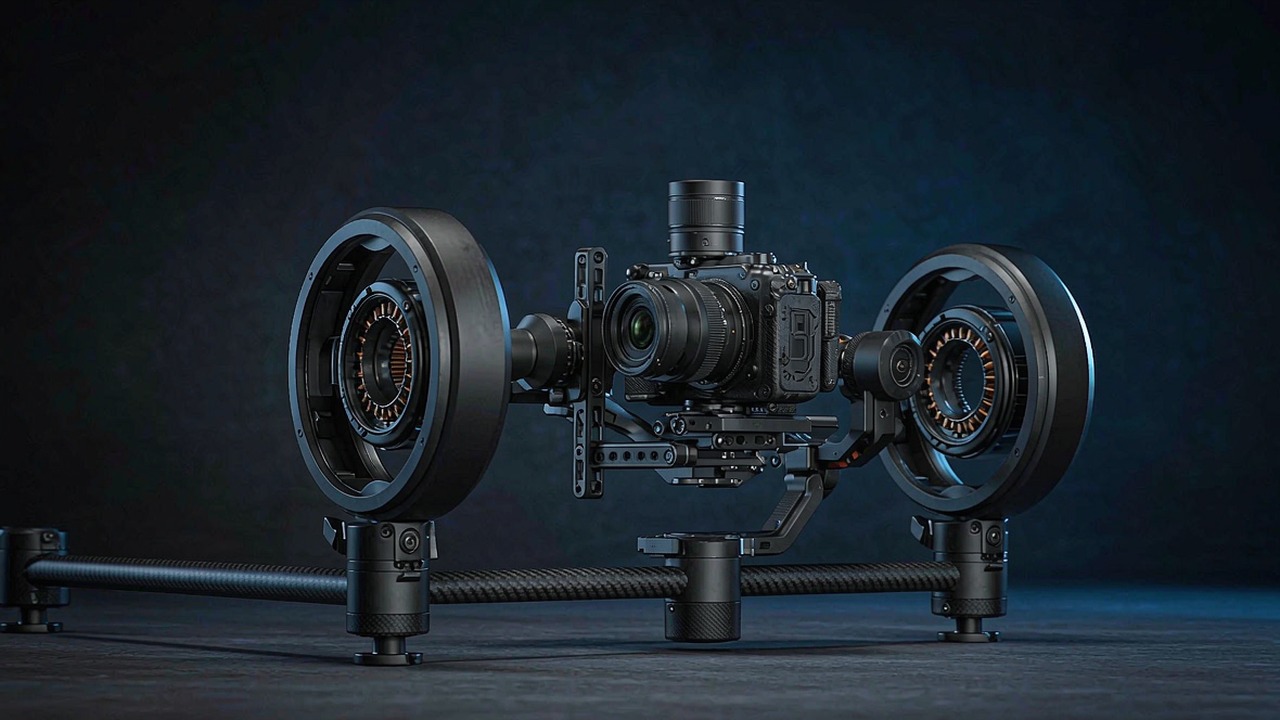
Silnik gimbalowy musi robić coś, czego nie wymaga się od silnika napędowego: utrzymywać ciężki obiekt w bezruchu albo poruszać nim z prędkością kilku stopni na sekundę, bez żadnych drobnych nieregularności, na które silnik napędowy może sobie pozwolić. Drgania niewidoczne na śmigle stają się widoczne na osi kamery, a cała istota tej klasy polega na tym, że moment obrotowy jest płynny, powtarzalny i wolny od skoków zapadkowania, które pojawiają się, gdy silnik projektuje się pod prędkość, a nie pod równomierność pracy.
Ten przewodnik opisuje, jak specyfikuje się silniki gimbalowe o niskim KV i napędzie bezpośrednim, które wartości rzeczywiście zmieniają decyzję projektową oraz jak wypada osiem modeli aktualnie wymienionych w kategorii ToBMS Silniki gimbalowe. Każda wartość poniżej pochodzi z danych produktowych ToBMS lub z opublikowanej specyfikacji producenta – żadna nie jest szacowana.
Szybka odpowiedź
Silnik gimbalowy to bezszczotkowy silnik o napędzie bezpośrednim, o niskim KV i dużej liczbie biegunów, projektowany pod płynny moment obrotowy przy niskiej prędkości, a nie pod gęstość mocy. Wybiera się go głównie na podstawie momentu ciągłego i zachowania przy zapadkowaniu, ponieważ oś stabilizatora przez cały czas utrzymuje kamerę wbrew grawitacji i koryguje drobne zakłócenia, a nie przyspiesza. KV jest niskie – w tym zakresie od 9.3 do 255 – a znamionowe prędkości wyjściowe odpowiednio niskie: od 130 do 1990 rpm. Brak przekładni całkowicie eliminuje luz z układu, i to właśnie ta cecha pozwala używać osi o napędzie bezpośrednim jako precyzyjnego stopnia celowania.
Co odróżnia silnik gimbalowy
Pięć właściwości odróżnia tę klasę od silnika napędowego albo przegubowego o podobnej masie.
Zapadkowanie i płynność momentu obrotowego
Zapadkowanie to zmienność momentu obrotowego podczas przechodzenia wirnika między kolejnymi preferowanymi położeniami magnetycznymi. W silniku śmigłowym jest w dużej mierze nieistotne, bo silnik obraca się dość szybko, aby ta zmienność się uśredniła. Na osi gimbala już nie: widoczny skok zapadkowania staje się drobnym drganiem obrazu, gdy oś ma się poruszać powoli, i utrudnia sterownikowi precyzyjne utrzymanie pozycji. Większa liczba biegunów i uzwojenia rozłożone zwykle zmniejszają ten skok, dlatego większe silniki w tej kategorii mają 14, 20 i 21 par biegunów, a nie 7 jak najmniejsze jednostki.
Napęd bezpośredni i brak luzu
Każdy model w tej kategorii to silnik o napędzie bezpośrednim – między wirnikiem a platformą kamery nie ma przekładni. Warto to powiedzieć wyraźnie, bo eliminuje to całą klasę błędów: brak ruchu straconego przy zmianie kierunku, brak luzu sumującego się na kolejnych stopniach i brak tarcia przekładni między zadanym momentem ze sterownika a obciążeniem. Kompromisem jest to, że silnik musi wytworzyć pełny moment osi na własnym wirniku; dlatego przy swoich parametrach momentowych te silniki mają dużą średnicę w porównaniu z odpowiednikiem z przekładnią.
Niskie KV i niska prędkość znamionowa
KV w tym zakresie mieści się między 9.3 a 255, a znamionowe prędkości wyjściowe między 130 a 1990 rpm. Silnik o niskim KV daje większy moment na amper prądu, czego dokładnie wymaga powolny, drobny ruch: sterownik może precyzyjnie zadawać małe momenty przy umiarkowanym prądzie. Konsekwencją jest duża liczba biegunów przy danej prędkości i odpowiednio wysoka częstotliwość elektryczna, więc napęd nadal trzeba dopasować – to nie jest klasa, w której można podstawić dowolny regulator ESC.
Płaska geometria o dużej średnicy
Te silniki są szerokie i płaskie: od Ø34.5 × 15.7 mm na małym końcu do Ø106.8 × 34.2 mm na dużym. Geometria wynika z wymagań – duży promień wirnika pozwala efektywnie wytwarzać moment przy niskim prądzie, a płaskie gabaryty pasują do przestrzeni, jaką gimbal rzeczywiście ma wokół kamery. Oznacza to także, że masa rozkłada się na tarczy, a nie jest skupiona, co ma znaczenie dla bezwładności, którą oś musi kontrolować.
Praca ciągła i granice termiczne
Oś stabilizatora kamery może utrzymywać ciężką kamerę filmową wbrew grawitacji przez całe ujęcie. To moment ciągły w granicach termicznych, a nie stan przejściowy, dlatego podstawowymi wartościami do wymiarowania stają się moment znamionowy i prąd znamionowy. Moc znamionowa w tej kategorii jest skromna – od 12 do 48 W w jednostkach, które ją podają – bo zadanie polega na utrzymywaniu i korygowaniu, a nie na wykonywaniu pracy przy dużej prędkości.
Parametry, które rzeczywiście decydują o wyborze
Karty danych silników gimbalowych są krótkie i niemal każda pozycja ma znaczenie.
Moment znamionowy i szczytowy
Moment znamionowy to wartość, jaką oś może utrzymywać w sposób ciągły w granicach termicznych, a w gimbalu to właśnie ona decyduje o tym, czy dany ładunek kamery można bezpiecznie przenosić w locie. Moment szczytowy to maksimum podane przez producenta dla określonych warunków pracy – przydatne przy sprawdzaniu stanu przejściowego, gdy stabilizator musi zatrzymać ruch albo zareagować na podmuch – ale ograniczają go temperatura uzwojenia i marginesy magnesów, a nie wytrzymałość mechaniczna, więc nie jest to wartość do utrzymywania obciążenia ani granica mechaniczna. W tych modelach stosunek obu wartości wynosi od około 2:1 w większych jednostkach do 3.5:1 w najmniejszej.
Pobór prądu w punkcie pracy
Prąd znamionowy i szczytowy mówią sterownikowi, ile musi dostarczyć i ile ciepła wytworzy uzwojenie przy utrzymywaniu pozycji. W tej kategorii prąd znamionowy wynosi od 1.3 A do 2.9 A, a szczytowy od 3.3 A do 8.2 A; w wartościach bezwzględnych to niewiele, ale płynie w sposób ciągły przez całe ujęcie. Gdy gimbal zasilany jest z akumulatora, ta wartość decyduje o czasie pracy; gdy zasilanie doprowadza kabel, określa wymagania wobec przewodu i sterownika.
Napięcie i napęd
Te silniki są podane dla 12, 16 albo 24 V. W odróżnieniu od silnika napędowego wybór napięcia nie dotyczy ciągu – określa dostępny zakres prędkości oraz prąd potrzebny do uzyskania danego momentu. Mały GL30 pracuje przy 12 V, średnia rodzina GL40 przy 16 V, a większe GL60, GL80 i GL100 przy 24 V. Dopasowanie napędu do liczby biegunów i prędkości znamionowej silnika jest częścią wyboru, a nie dodatkiem na końcu.
Średnica, grubość i masa
Gabaryty decydują o tym, wokół czego można zbudować oś, a masa – co muszą przenosić pozostałe osie. W tej kategorii masa się kumuluje: silnik osi przechylenia (roll) znajduje się na końcu ramienia osi pochylenia (tilt), poruszanego przez silnik osi obrotu (pan), więc gramy dodane na małym końcu są przenoszone dalej. Rozrzut jest tu duży – od 41 g do 698 g – a o wyborze decyduje najpierw moment dla ładunku, a dopiero potem gabaryty.
Porównanie ośmiu silników gimbalowych
Tabela obejmuje silniki o napędzie bezpośrednim aktualnie wymienione w kategorii Silniki gimbalowe, uszeregowane od najlżejszego do najcięższego.
| Model | Moment znamionowy | Moment szczytowy | Napięcie znamionowe | Gabaryty | Waga |
|---|---|---|---|---|---|
| GL30 | 0.08 Nm | 0.28 Nm | 12 V | Ø34.5 × 15.7 mm | 41 g |
| GL35 | 0.15 Nm | 0.46 Nm | 16 V | Ø41.8 × 21 mm | 90 g |
| GL40 | 0.25 Nm | 0.5 Nm | 16 V | Ø46.5 × 21.5 mm | 107 g |
| GL40 II | 0.25 Nm | 0.68 Nm | 16 V | Ø46.1 × 33.5 mm | 125 g |
| GL60 | 0.6 Nm | 1.75 Nm | 24 V | Ø69 × 22.3 mm | 230 g |
| GL60 II | 0.6 Nm | 1.5 Nm | 24 V | Ø70.5 × 33.6 mm | 276 g |
| GL80 | 1 Nm | 2.9 Nm | 24 V | Ø87 × 22.3 mm | 312 g |
| GL100 | 3 Nm | 7.7 Nm | 24 V | Ø106.8 × 34.2 mm | 698 g |
Moment znamionowy i szczytowy, napięcie znamionowe, gabaryty i masa według danych producenta. KV zapisane w rekordzie ToBMS nieznacznie różni się od wartości w nazwach niektórych produktów; przy obliczeniach prędkości lub prądu źródłem rozstrzygającym jest aktualna karta danych producenta. Napięcie znamionowe oznaczono jako "Nie podano", gdy nie zawiera się wartości; znajduje się w karcie danych producenta.
Zakres jest szeroko rozłożony. Moment znamionowy rośnie od 0.08 Nm do 3 Nm w ośmiu modelach – 37-krotnie – a masa od 41 g do 698 g, czyli 17-krotnie. Innymi słowy największy silnik nie jest po prostu powiększoną kopią małego: przenosi więcej momentu na gram, a także większy moment bezwzględny, co jest typowym kierunkiem w silnikach o napędzie bezpośrednim, ponieważ moment skaluje się z promieniem wirnika i objętością magnesów, a nie z samą masą.
GL100 pokazuje to konkretnie. Przy masie 698 g oferuje 3 Nm znamionowo i 7.7 Nm w szczycie, przy 41 W mocy znamionowej i prędkości znamionowej 130 rpm – to najwolniejsza i najmocniejsza jednostka w zestawieniu. Na drugim końcu GL30 utrzymuje 0.08 Nm przy 1990 rpm znamionowo w zestawie o masie 41 g i mocy znamionowej 16 W. Przy żadnym ładunku nie są to zamienniki; należą do różnych kamer i różnych pozycji osi.
Małe osie: GL30 i GL35
Dwa silniki obejmują lekki koniec zakresu, gdzie ładunkiem jest mała kamera albo głowica czujnika, a gabaryty osi są ciasne.
GL30: 41 g, 12 V
Model GL30 to najmniejszy silnik w kategorii: 41 g w obudowie Ø34.5 × 15.7 mm, z 0.08 Nm momentu znamionowego i 0.28 Nm szczytowego, 2.13 A prądu znamionowego i 7.4 A szczytowego oraz 16 W mocy znamionowej przy 12 V. To konstrukcja o 7 parach biegunów, osiągająca 1990 rpm znamionowo i 3060 rpm bez obciążenia. Jego opis w ToBMS wskazuje kompaktowe gimbale kamerowe, co jest właściwą ramą dla silnika tej wielkości: przy 0.08 Nm momentu ciągłego to oś dla małego ładunku, a niska masa ma znaczenie, bo najczęściej trafia ona na koniec łańcucha złożonego z dwóch silników.
GL35: 90 g i 0.46 Nm w szczycie
Model GL35 w przybliżeniu podwaja średnicę i masę do Ø41.8 × 21 mm i 90 g, a moment znamionowy podnosi do 0.15 Nm przy 0.46 Nm w szczycie i 16 V. Prąd znamionowy wynosi 1.3 A, szczytowy 4 A, moc znamionowa 13 W, a prędkość znamionowa 815 rpm. Zapisana rezystancja uzwojenia wynosi 3.6 Ω – i przypomina, że w gimbalu rezystancja dotyczy ciepła przy utrzymywaniu pozycji, a nie sprawności przy dużej prędkości. ToBMS opisuje go jako jednostkę o niskim momencie zapadkowym, przeznaczoną do płynnych małych gimbali i zastosowań celowniczych.
Średnia klasa: GL40, GL40 II i GL60
Tu mieści się większość stabilizatorów kamer, a trzy modele pokazują, jak niewielka zmiana KV i liczby biegunów zmienia charakter osi.
GL40 i GL40 II: 0.25 Nm znamionowo, dwa uzwojenia
Modele GL40 oraz GL40 II mają taki sam moment znamionowy 0.25 Nm, ale różnią się stałą prędkości i możliwościami szczytowymi: GL40 to silnik o 63.5 KV i 14 parach biegunów, o masie 107 g, z 0.5 Nm w szczycie oraz 1.62 A prądu znamionowego i 3.3 A szczytowego przy 16 V, natomiast GL40 II to jednostka 82.5 KV o masie 125 g, z wyższym momentem szczytowym 0.68 Nm oraz 1.88 A prądu znamionowego / 5.22 A szczytowego. Druga generacja o wyższym KV osiąga 1388 rpm prędkości bez obciążenia wobec 1015 rpm w GL40. Dla osi, która ma szybko przemieszczać się między pozycjami, dodatkowa prędkość jest przydatna; dla osi głównie utrzymującej pozycję różnica jest mniejsza niż 18 g masy.
GL60: 1.75 Nm w szczycie przy 230 g
Model GL60 to pierwszy silnik w tym zakresie przeznaczony do większych ładunków kamerowych: 230 g przy 0.6 Nm znamionowo i 1.75 Nm w szczycie, 1.35 A prądu znamionowego i 4 A szczytowego przy 24 V, w obudowie Ø69 × 22.3 mm. Prędkość znamionowa spada do 310 rpm, a bez obciążenia wynosi 516 rpm; silnik ma 14 par biegunów. Jego opis w ToBMS wskazuje profesjonalne systemy gimbalowe przenoszące cięższe ładunki, a połączenie niskiego KV z dużą średnicą pozwala to osiągnąć bez przekładni.
Duże osie: GL60 II, GL80 i GL100
Powyżej 250 g silniki wchodzą w obszar kamer filmowych i głowic czujników, gdzie oś musi długotrwale utrzymywać realną masę wbrew grawitacji.
GL60 II: 24N28P dla płynniejszego momentu
Model GL60 II wyróżnia się wśród większych silników: stojan 24N28P w obudowie Ø70.5 × 33.6 mm o masie 276 g, z 0.6 Nm momentu znamionowego i 1.5 Nm szczytowego oraz 1.54 A prądu znamionowego / 4.09 A szczytowego. Prędkość znamionowa 319 rpm jest trzecią najniższą w kategorii. Układ 24N28P to parametr wart odnotowania – więcej żłobków i biegunów oznacza zwykle płynniejsze przekazywanie momentu i mniejszy skok zapadkowania, a dokładnie tego wymaga powoli poruszająca się oś kamery. Napięcie znamionowe 24 V jest zapisane w rekordzie ToBMS i widoczne w tabeli powyżej.
GL80: 1 Nm znamionowo w obudowie 312 g
Model GL80 przekracza próg 1 Nm momentu ciągłego przy masie 312 g: 1 Nm znamionowo i 2.9 Nm w szczycie, 2.8 A prądu znamionowego i 8.2 A szczytowego, 48 W mocy znamionowej przy 24 V, w gabarycie Ø87 × 22.3 mm i z 21 parami biegunów. Ta liczba biegunów w połączeniu z prędkością znamionową 450 rpm daje świadomie płynną konfigurację dla średnich i dużych osi gimbalowych – a prąd szczytowy 8.2 A jest najwyższy w kategorii, co ma znaczenie przy doborze sterownika.
GL100: filmowy koniec zakresu
Model GL100 to największy silnik w tym zestawieniu: 698 g, 3 Nm momentu znamionowego i 7.7 Nm szczytowego, 2.9 A prądu znamionowego i 7.8 A szczytowego, 41 W mocy znamionowej przy 24 V w obudowie Ø106.8 × 34.2 mm. Jego prędkość znamionowa 130 rpm i prędkość bez obciążenia 223 rpm są najniższe w zestawie, podobnie jak KV wynoszące 9.3 – co jest po prostu wymaganiem, jakie oś o momencie 3 Nm w napędzie bezpośrednim stawia zasilaniu 24 V. To silnik stabilizatora klasy filmowej i przy masie 698 g jedyny model w tej kategorii, którego masa ukształtuje konstrukcję całego gimbala, a nie tylko własnej osi.
Gdzie stosuje się silniki gimbalowe
W ToBMS każdy silnik w tej kategorii jest przypisany do jednego zastosowania, co odzwierciedla, jak wyspecjalizowane jest to zadanie.
Stabilizacja kamery na ziemi i w powietrzu
Systemy gimbalowe obejmują stabilizatory ręczne, gimbale kamerowe montowane na dronach oraz precyzyjne platformy celownicze. W każdym przypadku wymagania są te same trzy: moment ciągły do utrzymania ładunku wbrew grawitacji, niskie zapadkowanie dla płynnego powolnego ruchu i brak luzu w całej osi – dlatego napęd bezpośredni jest tu rozwiązaniem domyślnym, a nie preferencją.
Pokrewne zastosowania tej samej klasy silników
Silnik o napędzie bezpośrednim, o niskim KV i dużej liczbie biegunów, jest także naturalnym wyborem do powolnego, precyzyjnego ruchu poza pracą z kamerą; szersza oferta w ToBMS obejmuje pokrewne zadania w kategoriach Siłowniki robotyczne i Siłowniki QDD, gdzie tę samą zasadę płynnego momentu przy niskiej prędkości stosuje się ze stopniem redukcyjnym i zintegrowanym sterownikiem.
Lista kontrolna doboru
Silniki gimbalowe są zwykle dobierane jako jedne z ostatnich elementów i najtrudniej je zmienić, gdy geometria klatki jest już obrobiona, dlatego te punkty warto przejść przed wydaniem rysunków.
Moment obrotowy i obciążenie
- Oblicz moment statyczny, jaki oś musi utrzymać przy najgorszej orientacji kamery, z uwzględnieniem ramienia dźwigni od środka osi, i porównaj go z momentem znamionowym.
- Sprawdź stan przejściowy względem momentu szczytowego – stabilizator zatrzymujący ruch albo reagujący na podmuch – pamiętając, że szczyt jest ograniczeniem termicznym, a nie mechanicznym.
- Potwierdź prąd znamionowy i szczytowy względem sterownika, a przy zasilaniu z akumulatora sprawdź prąd ciągły względem czasu pracy baterii.
Mechanika i sterowanie
- Sprawdź gabaryty względem przestrzeni dostępnej wokół kamery, pamiętając, że te silniki są z założenia szerokie i płaskie.
- Zsumuj masę w łańcuchu od kamery na zewnątrz; w wieloosiowym gimbalu małe silniki są przenoszone przez duże.
- Potwierdź liczbę biegunów i prędkość maksymalną względem możliwości komutacji i częstotliwości aktualizacji napędu.
- Zweryfikuj, czy oś rzeczywiście pracuje w napędzie bezpośrednim. Każda przekładnia wprowadzona między silnikiem a ładunkiem przywraca luz, którego ta klasa miała unikać.
- Zaplanuj prowadzenie przewodów, zanim konstrukcja klatki zostanie ustalona; wiązka zginana przy każdym ruchu osi to zmęczenie materiału czekające na awarię.
Najczęściej zadawane pytania
PDlaczego silniki gimbalowe mają niskie KV?
Ponieważ pracują w napędzie bezpośrednim i obracają się powoli. Uzwojenie o niskim KV daje większy moment na amper, czego potrzebuje oś poruszająca się wolno lub utrzymująca pozycję – sterownik może precyzyjnie zadawać małe momenty przy umiarkowanym prądzie. Wszystkie silniki w tej kategorii pracują w zakresie od 9.3 do 255 KV, a ich znamionowe prędkości wyjściowe wynoszą od 130 do 1990 rpm, podczas gdy silnik napędowy ma kilkaset KV i dziesiątki tysięcy rpm. Ceną jest duża liczba biegunów przy danej prędkości i wyższa częstotliwość elektryczna, więc napęd nadal trzeba dopasować do silnika.
PCzym jest zapadkowanie i dlaczego ma znaczenie na osi kamery?
Zapadkowanie to zmienność momentu obrotowego podczas przemieszczania się wirnika między preferowanymi położeniami magnetycznymi. W szybko obracającym się silniku napędowym się uśrednia; na osi gimbala, która ma się poruszać kilka stopni na sekundę, staje się drobnym okresowym zakłóceniem widocznym w materiale i utrudnia precyzyjne utrzymanie pozycji. Większa liczba biegunów i uzwojenia rozłożone zwykle je zmniejszają, dlatego większe modele mają tu 14, 20 i 21 par biegunów, a GL60 II stosuje stojan 24N28P.
PCzy silniki gimbalowe mają luz?
Nie – same w sobie nie. Każdy model w tej kategorii pracuje w napędzie bezpośrednim, bez przekładni między wirnikiem a platformą kamery, więc nie ma ruchu straconego przy zmianie kierunku ani luzu sumującego się na kolejnych stopniach. To w dużej mierze powód, dla którego w stabilizacji stosuje się napęd bezpośredni: oś z przekładnią wprowadzałaby błąd pozycji, którego żaden sterownik nie usunie w pełni. Luz staje się zagadnieniem dopiero wtedy, gdy między silnikiem a ładunkiem doda się stopień redukcyjny – wtedy oś przestaje zachowywać się jak oś gimbala.
PCzy silnik gimbalowy może pracować ciągle z momentem szczytowym?
Nie. Moment szczytowy to maksymalny moment wyjściowy podany dla określonych warunków pracy, ograniczany przez temperaturę uzwojenia i marginesy magnesów, a nie przez wytrzymałość mechaniczną. Oś gimbala utrzymująca kamerę wbrew grawitacji wykonuje dokładnie tę pracę ciągłą, którą trzeba zwymiarować względem momentu znamionowego w granicach termicznych – a w tych silnikach oznacza to od 0.08 do 3 Nm, a nie od 0.28 do 7.7 Nm. Moment szczytowy służy do stanu przejściowego: zatrzymania ruchu albo reakcji na zakłócenie.
PKtóry silnik do gimbala ręcznego, a który do montowanego na dronie?
Decyduje ładunek, a nie platforma. Mały stabilizator ręczny z kompaktową kamerą mieści się w przedziale od 41 do 125 g – GL30, GL35 i GL40. Gimbal drona z większą kamerą przechodzi do przedziału od 230 do 312 g, gdzie GL60 i GL80 dają od 0.6 do 1 Nm momentu ciągłego. Ładunki filmowe wymagają GL100 i jego 3 Nm momentu znamionowego. W każdym przypadku masę wybranych silników przenosi rama albo operator, co jest drugą połową decyzji.
PCzy te silniki wymagają specjalnego sterownika?
Potrzebują napędu, który potrafi komutować przy liczbie biegunów i prędkości, z jaką pracuje silnik, oraz obsługuje pętlę sterowania wymaganą przez stabilizator – zwykle sterowanie polowo-zorientowane z wysokorozdzielczym sprzężeniem zwrotnym pozycji. Liczba par biegunów sięga tu 21, więc częstotliwość elektryczna przy prędkości obrotowej jest kilkakrotnie wyższa od mechanicznej i częstotliwość aktualizacji napędu musi być wystarczająca. Traktowanie silnika gimbalowego jako zamiennika silnika napędowego z dowolnym regulatorem ESC jest częstym źródłem niewyjaśnionych drgań.
Zasoby oficjalne
CubeMars publikuje pełny przegląd produktów obejmujący serię GL, a każdy model ma oficjalną stronę produktu z pełną specyfikacją, rysunkiem i dokumentacją sterowania – na przykład gama silników gimbalowych. Producent pozostaje źródłem wiarygodnych danych w zakresie zapadkowania, zaleceń dotyczących napędu i aktualnego oprogramowania układowego; ToBMS utrzymuje warstwę odkrywania i porównywania w formie przeszukiwalnej.
Co dalej
Jeżeli celem jest utworzenie listy kandydatów, a nie rozpoznanie rynku, trzy narzędzia platformy wykonują tę pracę po kolei. Pełna kategoria Silniki gimbalowe pozwala zobaczyć każdy model i specyfikację obok siebie, narzędzie Dobór służy do filtrowania kandydatów według momentu obrotowego, napięcia i masy, a następnie do zestawienia ich ze sobą w narzędziu Porównanie produktów. Tam, gdzie powolna, precyzyjna oś wymaga wbudowanego sterownika i stopnia redukcyjnego, zintegrowanym odpowiednikiem tego zakresu jest kategoria Siłowniki QDD.
W skrócie: zwymiaruj oś na moment ciągły przy najgorszej orientacji, potwierdź stan przejściowy względem momentu szczytowego, sprawdź, czy liczba biegunów i prędkość odpowiadają napędowi, a potem pozwól ładunkowi i gabarytom rozstrzygnąć między końcami zakresu o masie 41 g i 698 g. Na osi o napędzie bezpośrednim nie ma przekładni, która skorygowałaby błąd popełniony w którymkolwiek z tych czterech punktów.
Tam, gdzie otwartym pytaniem jest napięcie szyny, a nie oś, Silniki gimbala 16V i 24V, jak wybrać analizuje, co etykieta 16 V lub 24 V rozstrzyga, a czego nie rozstrzyga w tym samym zakresie GL.