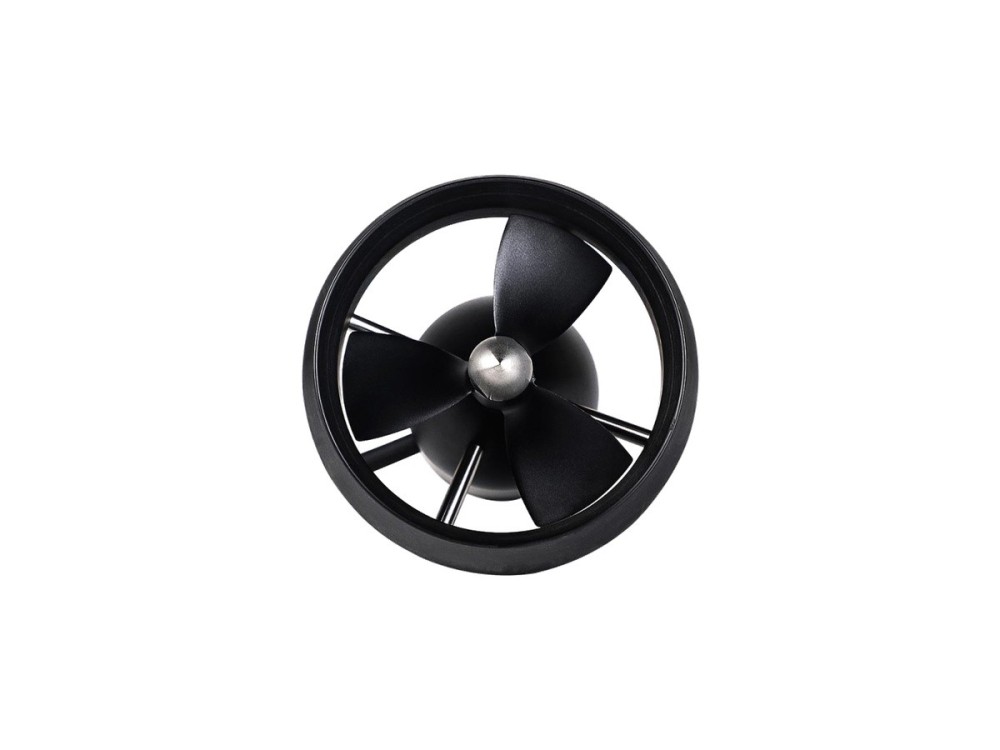
Propulsor subaquático CubeMars SW12
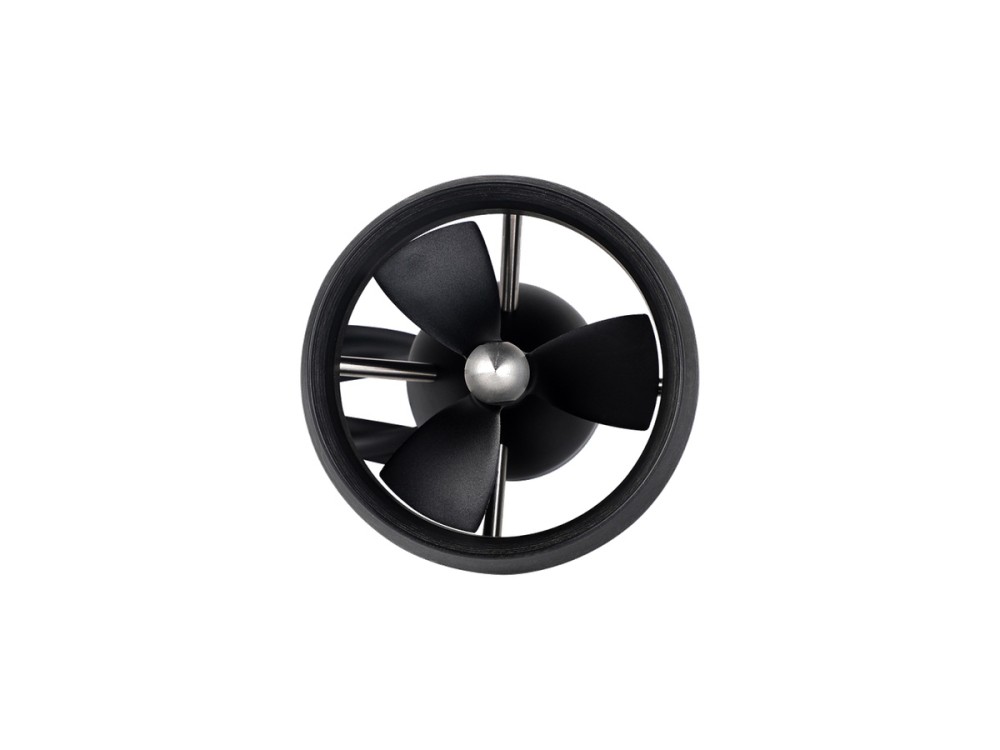
O propulsor subaquático CubeMars SW12 entrega 12 kgf ou mais de empuxo com 520 W nominais a 48 V. Com 1.18 kg, oferece propulsão eficiente e resistente à corrosão para ROV de inspeção.
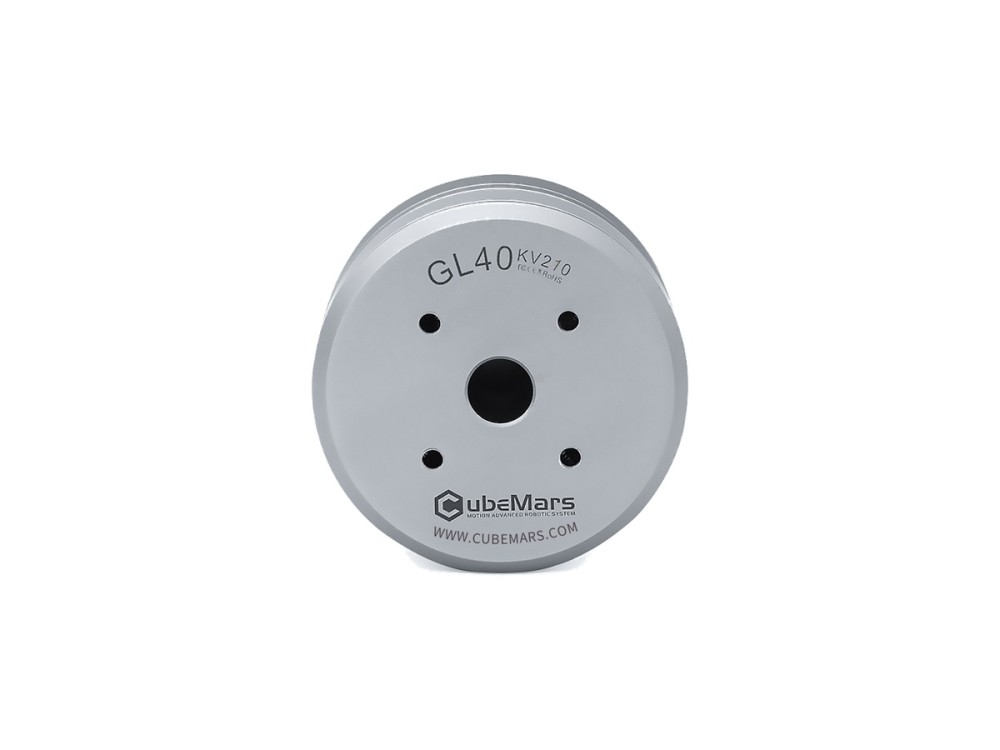
O motor de gimbal GL40 KV70 entrega 0.5 Nm de pico e 0.25 Nm nominais em um corpo de acionamento direto de 107 g e 46.5 mm. O baixo torque de engrenamento e o controle suave atendem estabilizadores de câmera portáteis e embarcados em drones.
※ As especificações apresentadas são valores de referência. As especificações mais recentes devem ser confirmadas com o fabricante.
O propulsor subaquático CubeMars SW12 entrega 12 kgf ou mais de empuxo com 520 W nominais a 48 V. Com 1.18 kg, oferece propulsão eficiente e resistente à corrosão para ROV de inspeção.
O AK40-10 V3.0 é um atuador robótico ultraleve de 190 g que integra motor BLDC, redutor planetário de 10:1 e driver. Fornece 4.1 Nm de pico e 1.3 Nm nominais a 24 V, indicado para braços robóticos ágeis e módulos de junta compactos.
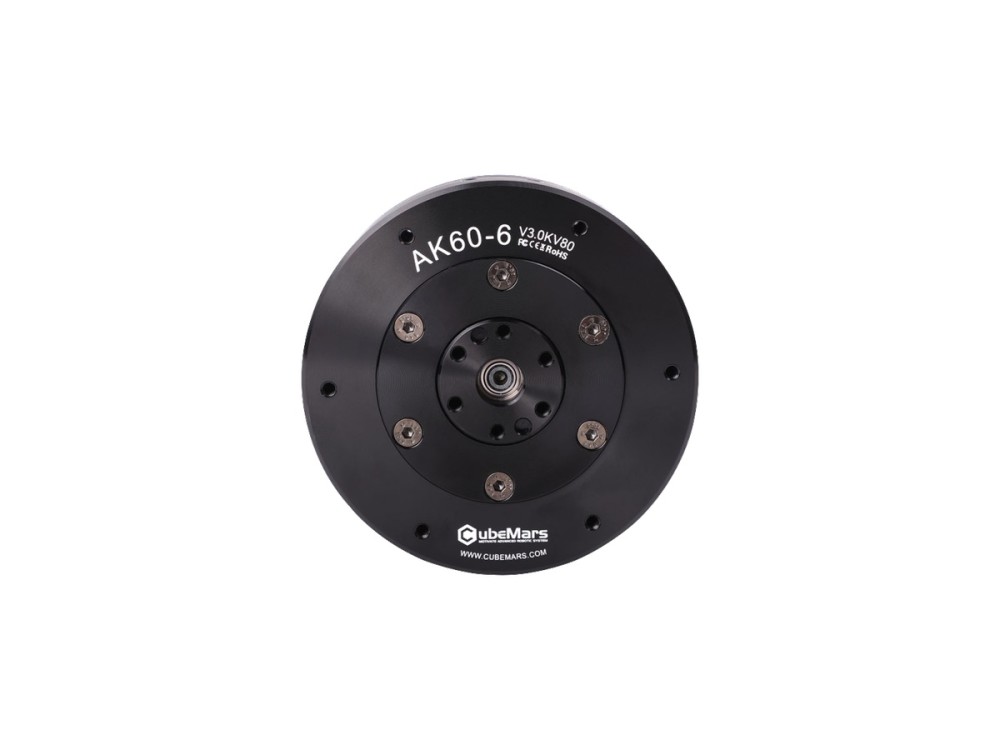
O atuador CubeMars AK60-6 V3.0 entrega 9 Nm de pico e 3 Nm nominais por meio de um estágio compacto de 6:1, com 74 W nominais em 24/48 V. Com 380 g e 79 mm, atende braços robóticos leves, módulos de junta pequenos e quadrúpedes compactos.
O CubeMars RI20 KV600 é um motor de torque sem carcaça de rotor interno ultracompacto, com apenas 20 g e 25 mm de diâmetro. Entrega 0.072 Nm de pico e 0.024 Nm nominais em até 18 W, indicado para robôs de reabilitação, módulos de junta e braços robóticos compactos.
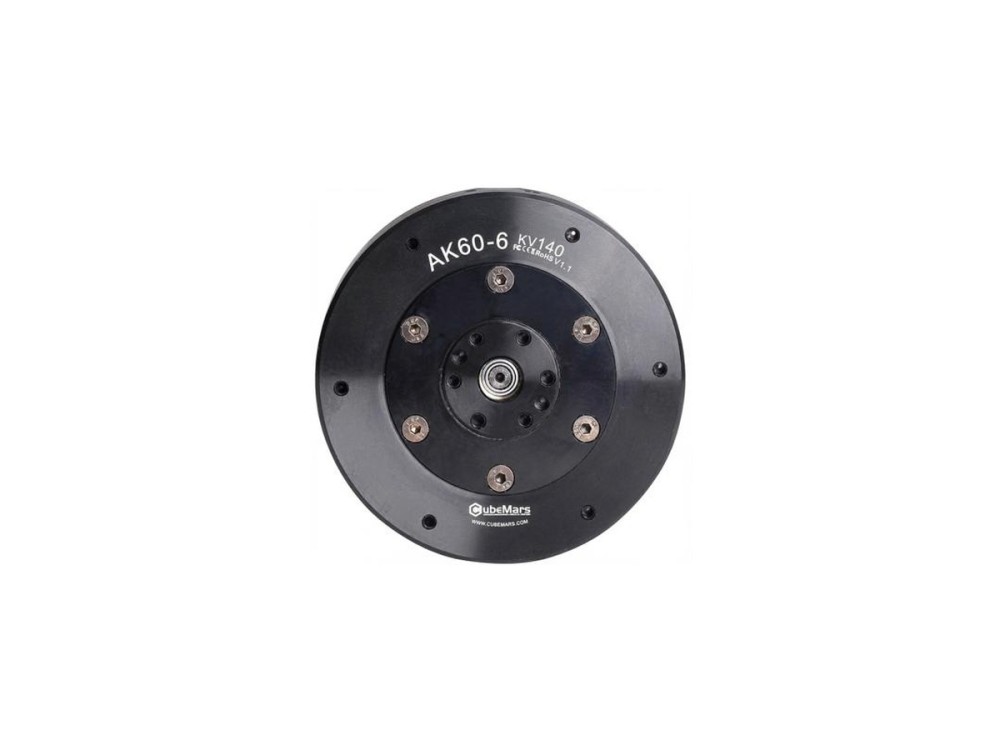
O AK60-6 V1.1 KV140 oferece 9 Nm de pico e 3 Nm nominais com 130 W nominais a 24 V, alcançando 560 rpm em vazio. O corpo integrado de 368 g com redutor de 6:1 atende juntas ágeis em braços de bancada e pequenos robôs com pernas.
O propulsor CubeMars DW15 entrega 15 kgf de empuxo com 750 W nominais a 48 V em um corpo de 131 mm e 1.26 kg. Construído para missões exigentes de ROV, equilibra empuxo, eficiência e durabilidade.
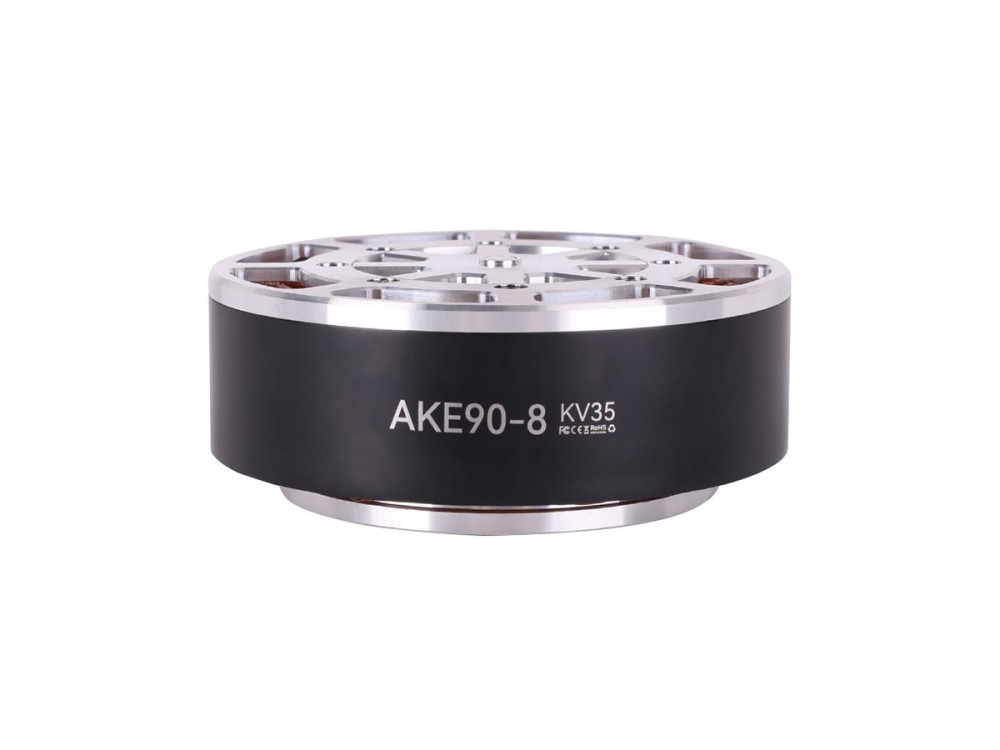
O atuador de acionamento quase direto AKE90-8 KV35 combina um estágio planetário de 8:1 com controle de baixa inércia, produzindo 170 Nm de pico e 55 Nm nominais. Com 1.4 kg a 48 V, é voltado a pernas de humanoides, exoesqueletos e módulos de junta de alta dinâmica.
O inrunner sem carcaça CubeMars RI60 KV120 entrega 1.63 Nm de pico e 0.57 Nm nominais com 85 W nominais. O rotor de 60 mm opera em 24-48 V e pesa apenas 156 g, o que o torna uma opção adequada para juntas de humanoides, acionamentos com rodas e braços colaborativos.
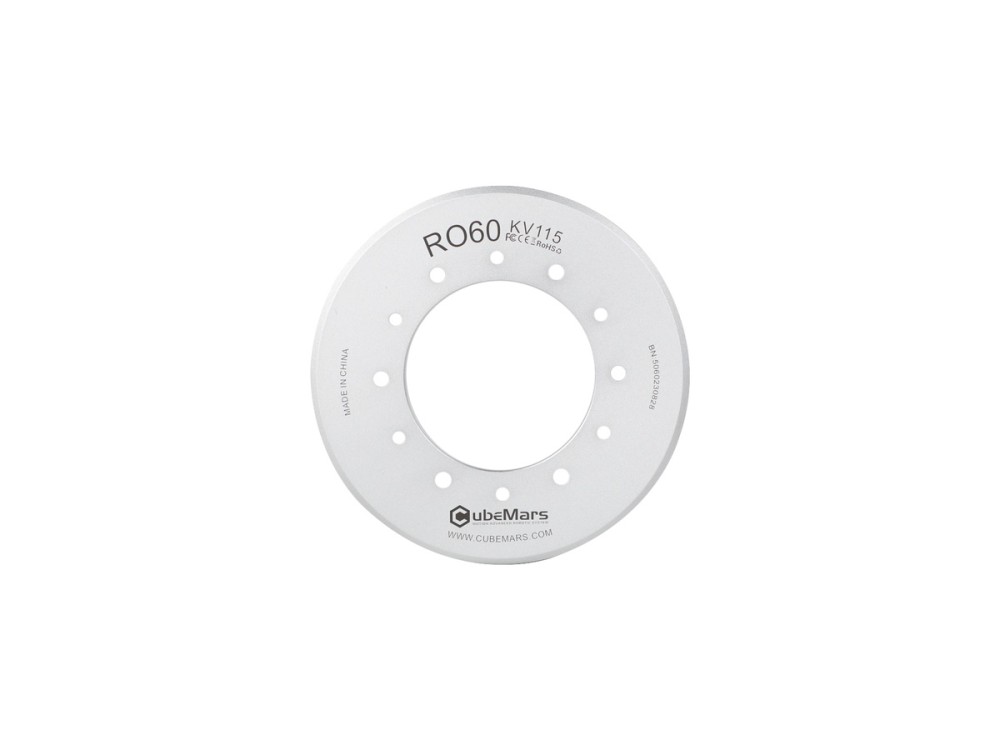
O RO60 KV115 Standard entrega 2.4 Nm de pico e 0.8 Nm nominais com 352 W nominais a 48 V, girando até 5520 rpm em vazio. A plataforma sem carcaça reprojetada de 74 mm e 248 g oferece alta adaptabilidade para juntas de robôs humanoides e quadrúpedes.
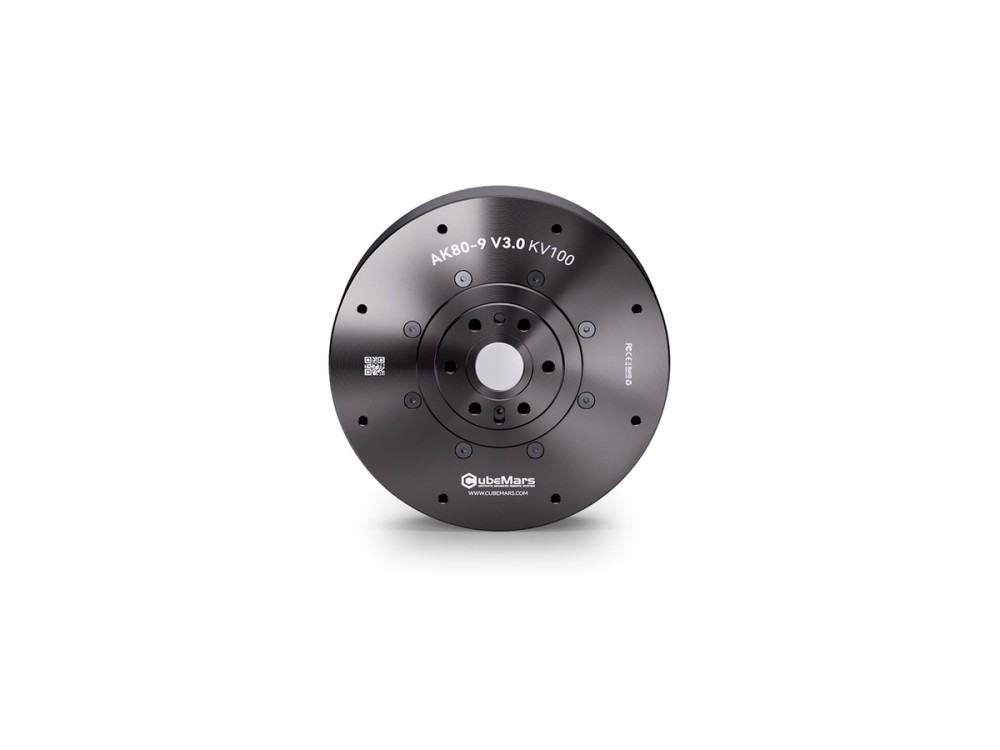
O AK80-9 V3.0 reúne motor BLDC, redutor planetário de 9:1 e driver em um atuador de 98 mm e 490 g. Entrega 22 Nm de pico e 9 Nm nominais com 368 W nominais a 48 V para robôs ágeis com pernas e braços compactos.
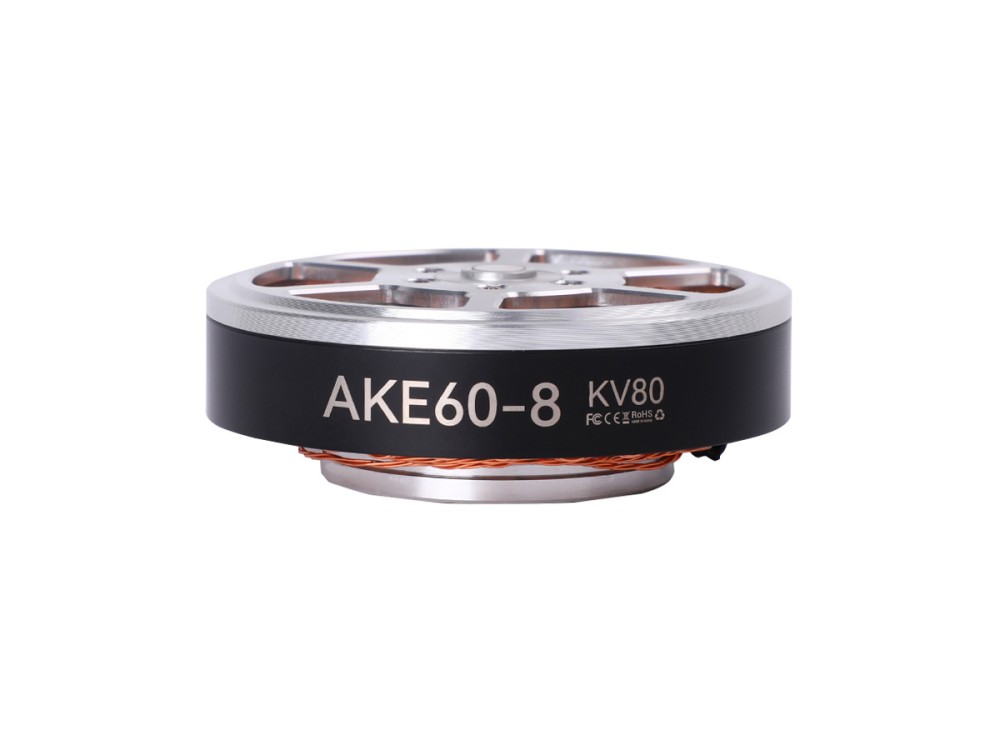
O AKE60-8 KV80 oferece 12.5 Nm de pico e 5 Nm nominais por meio de um estágio planetário de 8:1 a 24 V, com apenas 260 g. O projeto de acionamento quase direto garante baixa inércia e conformidade para juntas compactas de humanoides e exoesqueletos.
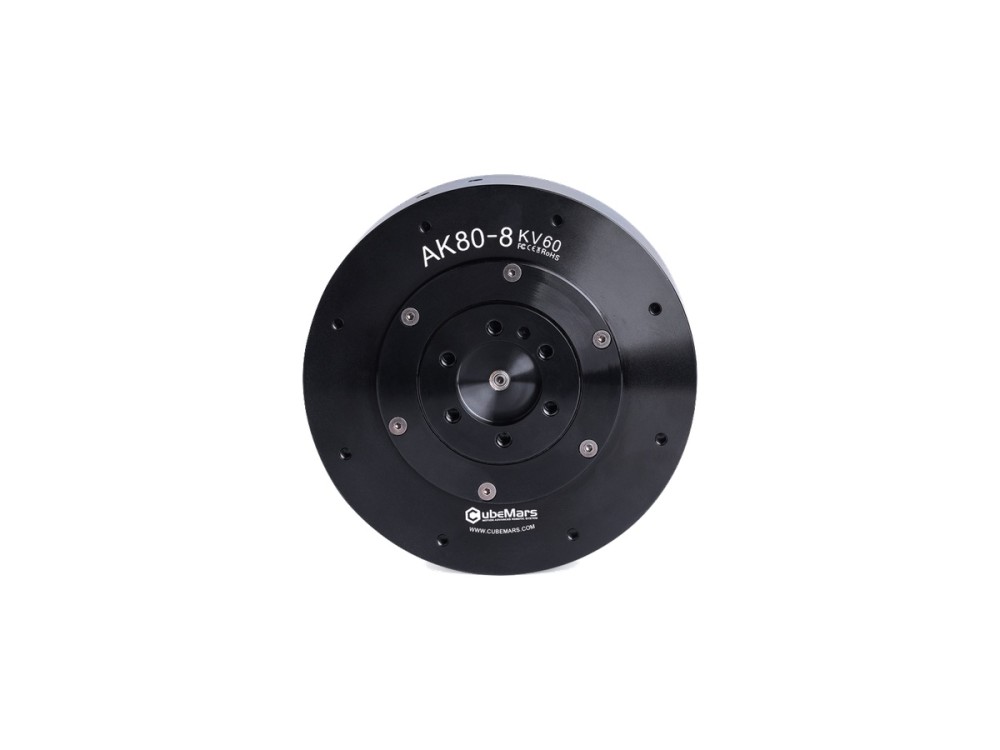
O atuador CubeMars AK80-8 integra um redutor de 8:1 para 25 Nm de pico e 10 Nm nominais, com 230 W nominais em barramento de 48 V. A unidade de 570 g é amplamente usada em exoesqueletos, quadrúpedes e juntas de robôs colaborativos.

Seleção de motores de gimbal: torque de engrenamento, torque nominal e de pico, ···

Motores de gimbal de 16V e de 24V dividem a classe pelo tamanho do eixo: tensão ···
O CubeMars GL100 KV10 é o maior motor de gimbal da linha GL, entregando 7.7 Nm de pico e 3 Nm nominais para cargas pesadas de câmera. A unidade de acionamento direto de 107 mm e 698 g a 24 V estabiliza gimbals de nível cinematográfico.
O GL30 KV290 é um motor de gimbal ultraleve de 41 g com 0.28 Nm de torque de pico em um quadro de 34.5 mm. Projetado para sistemas de 12 V, proporciona estabilização de acionamento direto precisa a gimbals de câmera compactos.
O motor de gimbal GL40 KV70 entrega 0.5 Nm de pico e 0.25 Nm nominais em um corpo de acionamento direto de 107 g e 46.5 mm. O baixo torque de engrenamento e o controle suave atendem estabilizadores de câmera portáteis e embarcados em drones.
O motor de gimbal CubeMars GL35 fornece 0.46 Nm de pico e 0.15 Nm nominais pesando apenas 90 g. A unidade de acionamento direto de 41.8 mm oferece baixo torque de engrenamento para gimbals pequenos e aplicações de apontamento com movimento suave.
O motor de gimbal CubeMars GL60 II KV28 fornece 1.5 Nm de pico e 0.6 Nm nominais com apenas 276 g. O projeto de baixo torque de engrenamento e o estator 24N28P entregam estabilização de câmera suave e estável para sistemas de gimbal de alto nível.
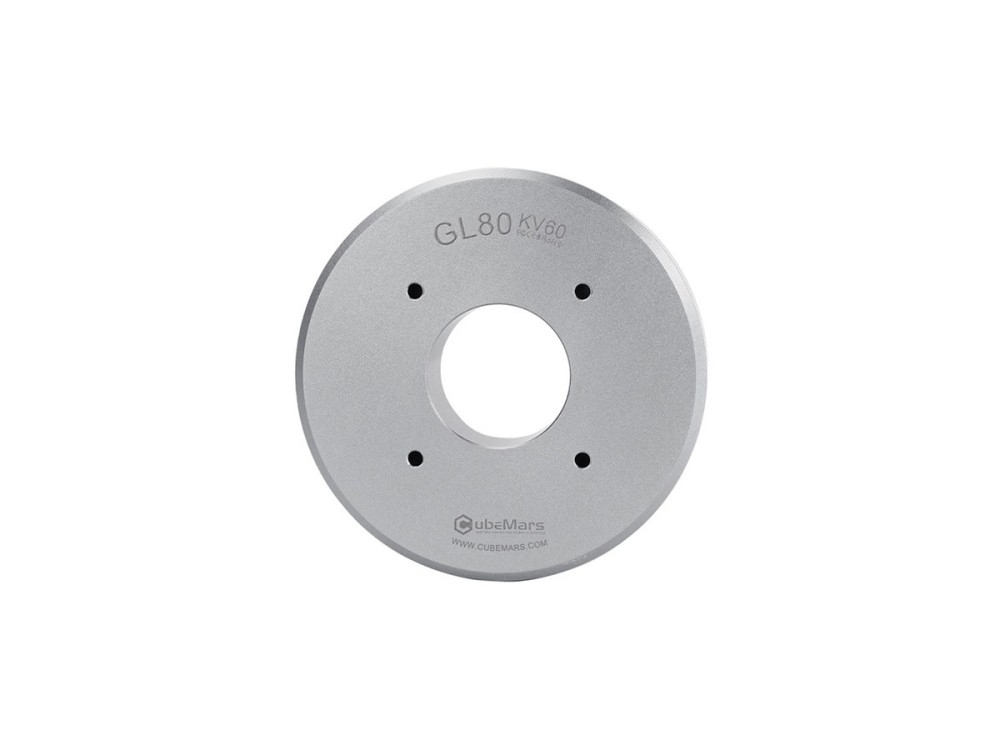
O motor de gimbal GL80 KV30 trabalha com 2.9 Nm de pico e 1 Nm nominal com 48 W nominais a 24 V. Pesando 312 g com estator de 87 mm, aciona eixos de gimbal médios e grandes com suavidade e precisão.
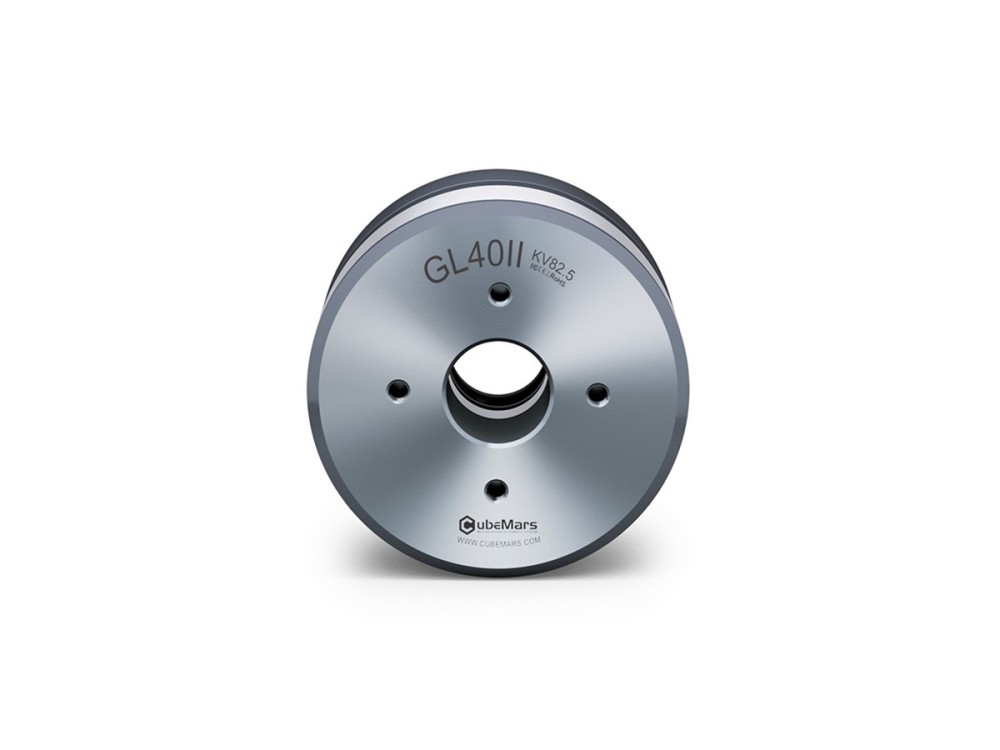
O GL40 II KV82.5 é um motor de gimbal de acionamento direto com 0.68 Nm de pico e 0.25 Nm nominais em um corpo de 125 g. O baixo torque de engrenamento e o torque suave são adequados a estabilizadores de câmera e aplicações de apontamento de precisão.
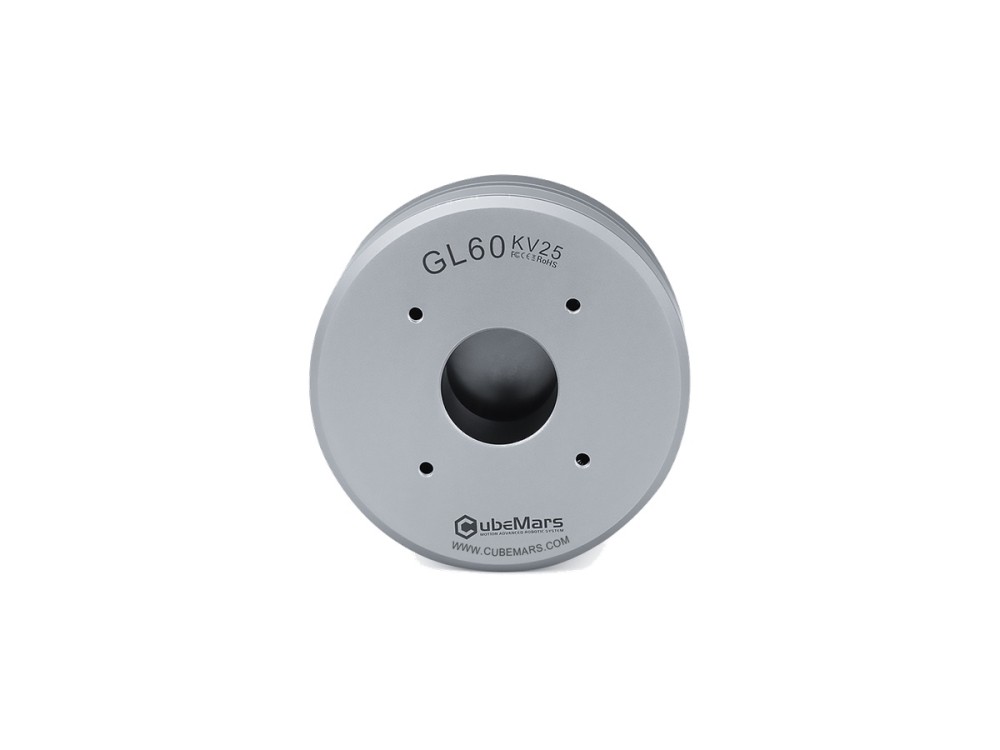
O motor de gimbal CubeMars GL60 produz 1.75 Nm de pico e 0.6 Nm nominais com 230 g. O projeto de acionamento direto de 69 mm e baixo torque de engrenamento suporta cargas maiores de câmera em sistemas de gimbal profissionais.
Novidades sobre produtos, fabricantes e tendências do setor.