

Motores de gimbal de 16V y de 24V: cómo elegir
Los motores de gimbal de 16V y los motores de gimbal de 24V se separan por tamaño de eje: la tensión nominal, el par, el···
Guía de producto
Guías de compra, explicaciones técnicas, comparativas y casos prácticos sobre motores BLDC, actuadores y sus aplicaciones reales.
Los motores de gimbal de 16V y los motores de gimbal de 24V se separan por tamaño de eje: la tensión nominal, el par, el···

Un motor para UAV de inspección se elige por el empuje que sostiene a gas parcial y no por su pico. Cuatro registros T-M···

Un motor BLDC para UAV agrícola mantiene el par a gas parcial con el depósito lleno. Ajustar el KV, el tamaño del estato···

Motor BLDC para UAV industrial elegido por el ciclo de servicio, el margen de empuje si falla un motor, el margen térmic···

Motores para drones VTOL: dos servicios opuestos, empuje en vuelo estacionario y eficiencia en crucero, en tres registro···

Selección de un motor BLDC para UAV de larga autonomía: eficiencia, calor, servicio, masa y tensión del bus, comparada e···

Guía para elegir un motor BLDC para robot de rehabilitación: par nominal, relación de reducción, retroaccionabilidad y c···

Un motor de par sin carcasa de par elevado genera y limita el par: geometría del estator, KV y Kt, corriente de fase y p···
Guía para elegir un motor BLDC para un dron de carreras FPV: clase de hélice, KV, paquete, resistencia del bobinado, cor···
Motores BLDC para modelo de ala fija: cómo hélice, KV y número de celdas forman una cadena, y qué deciden la velocidad d···
Motores BLDC para robot con ruedas: conjuntos sin carcasa frente a actuadores con reducción, par continuo, carga radial ···
Qué actuadores robóticos CubeMars aceptan un bus de 48 V, qué cambia la tensión más alta y las restricciones de controla···
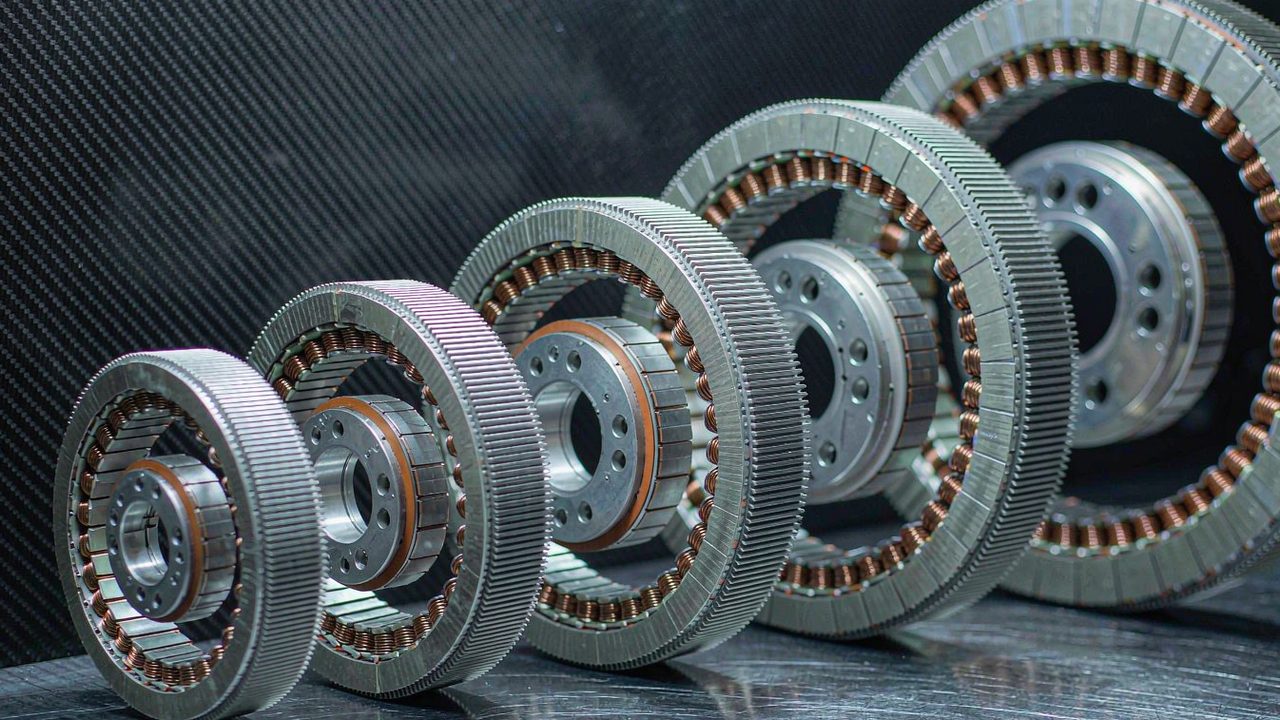
Doce motores de par sin carcasa de 20 g a 710 g comparados en tres niveles de rendimiento, con par, potencia, velocidad ···
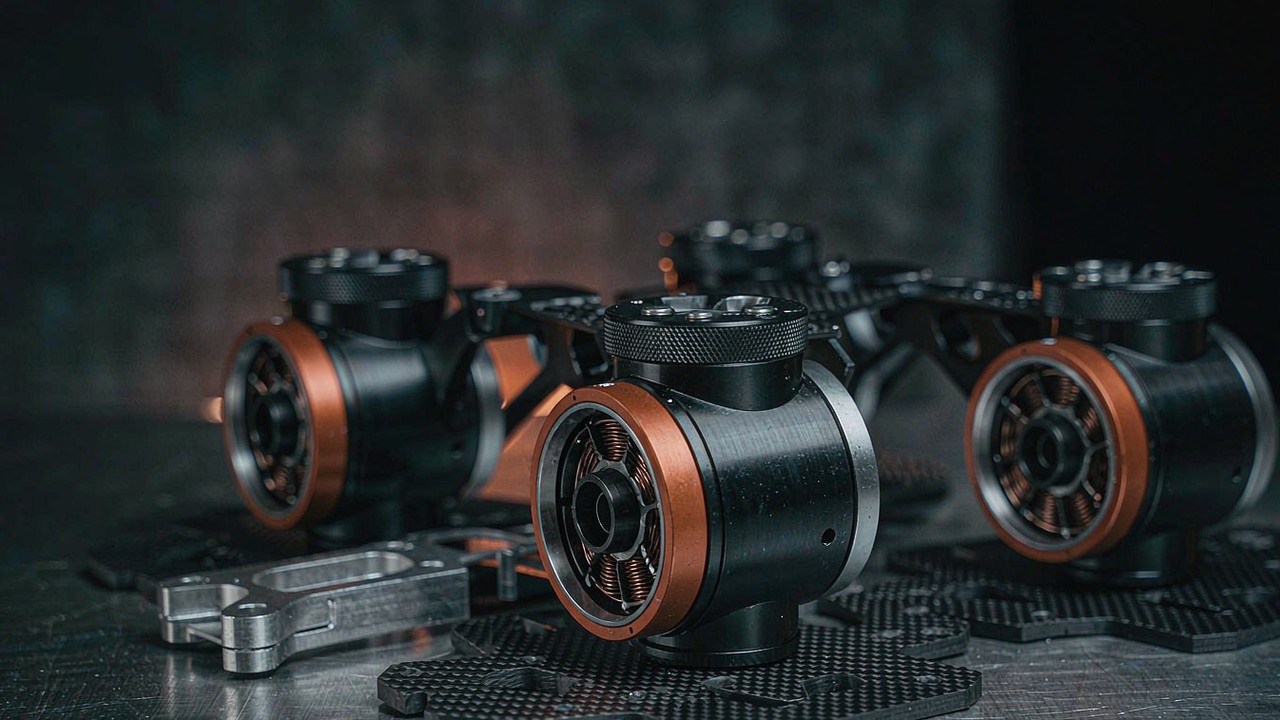
Motores BLDC para la pierna de un robot cuadrúpedo: el apoyo fija el par continuo, la relación convierte el KV en veloci···
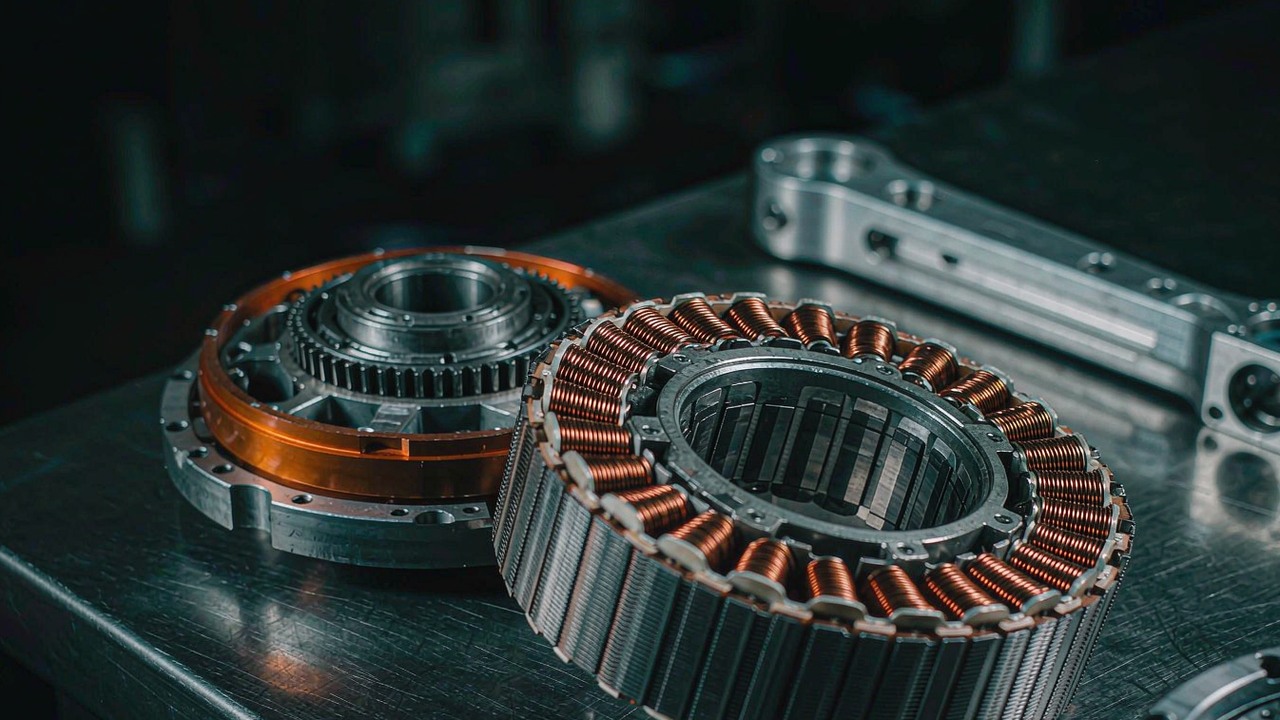
Motores BLDC para un brazo de robot colaborativo: limitación de fuerza, guiado manual y servicio continuo fijan el plieg···
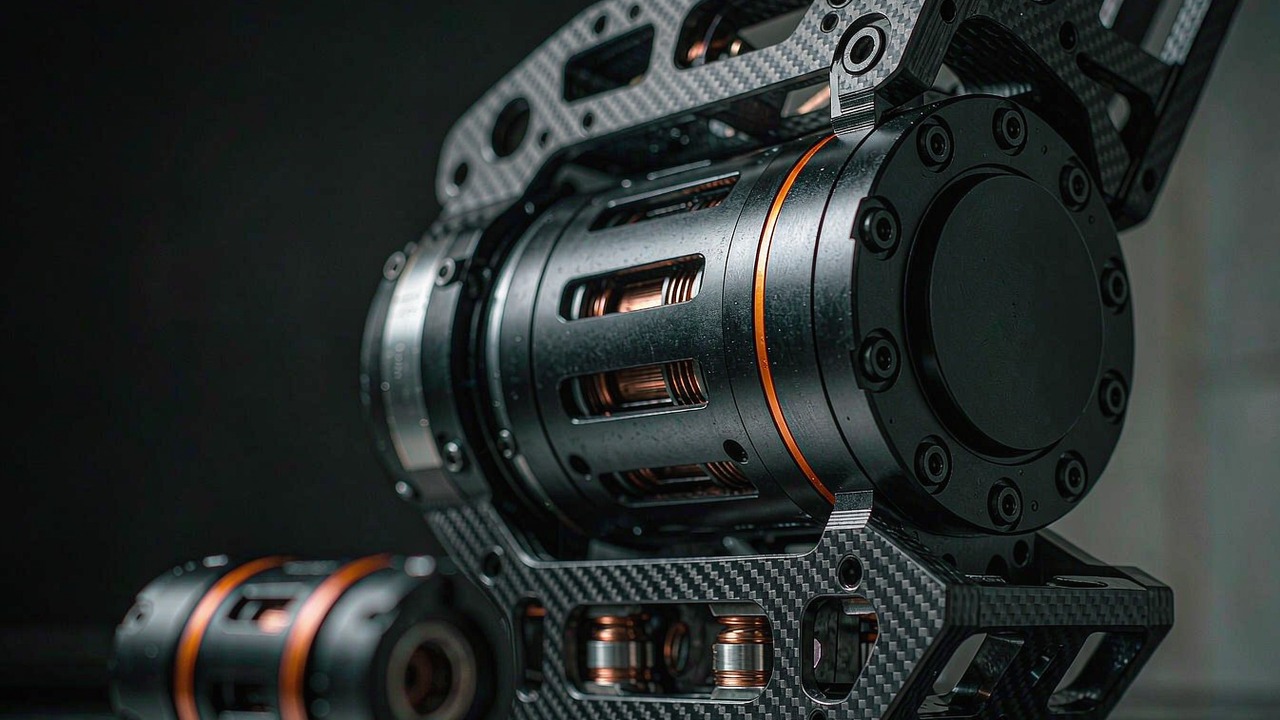
Motores BLDC para articulaciones de robot humanoide: ventana de par, relación de reducción, velocidad y masa distal, leí···
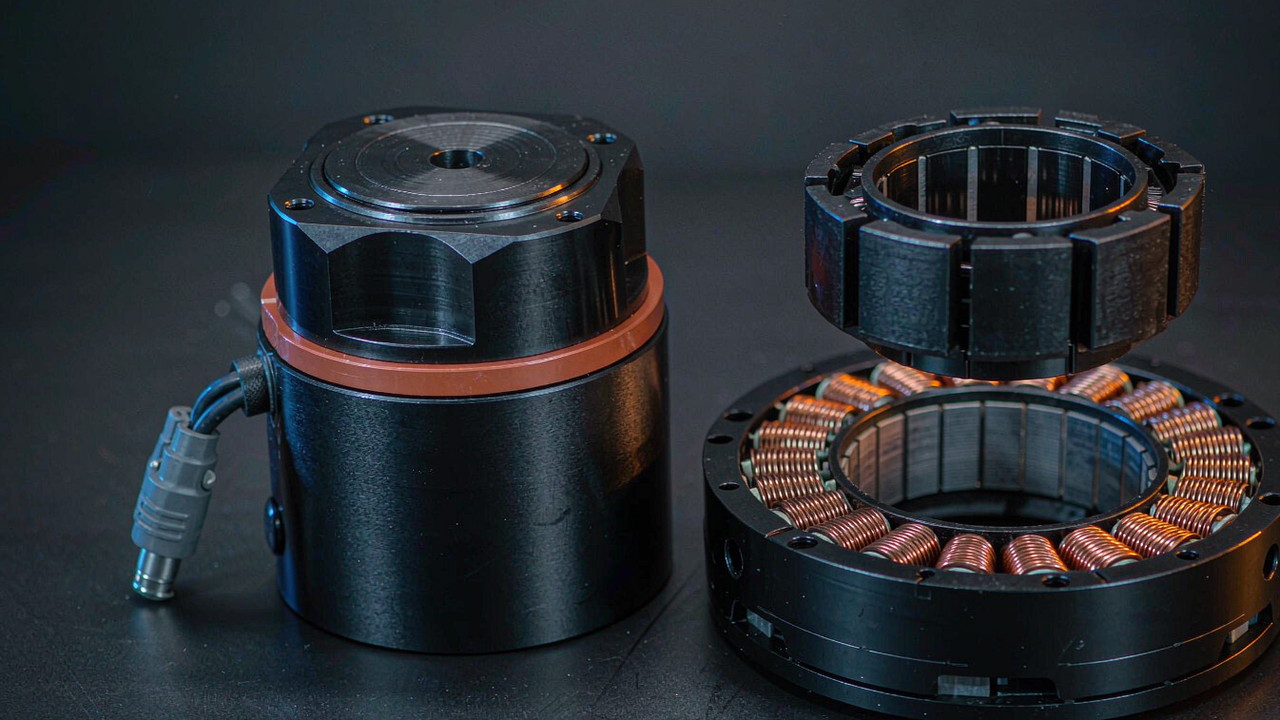
Motor de par sin carcasa o actuador sellado: cómo elegir para una articulación de exoesqueleto, con densidad de par, jue···
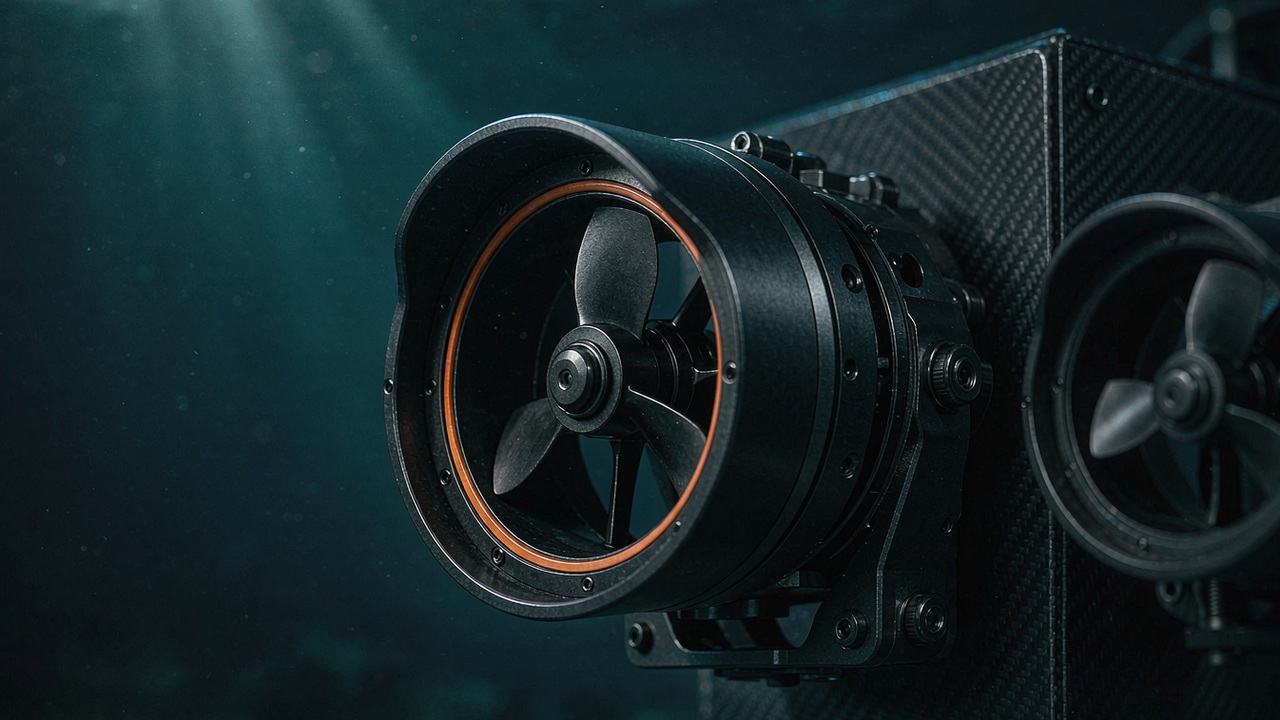
Cómo especificar un propulsor para ROV en cinco pasos: empuje y potencia, sellado y profundidad nominal, motor BLDC, con···
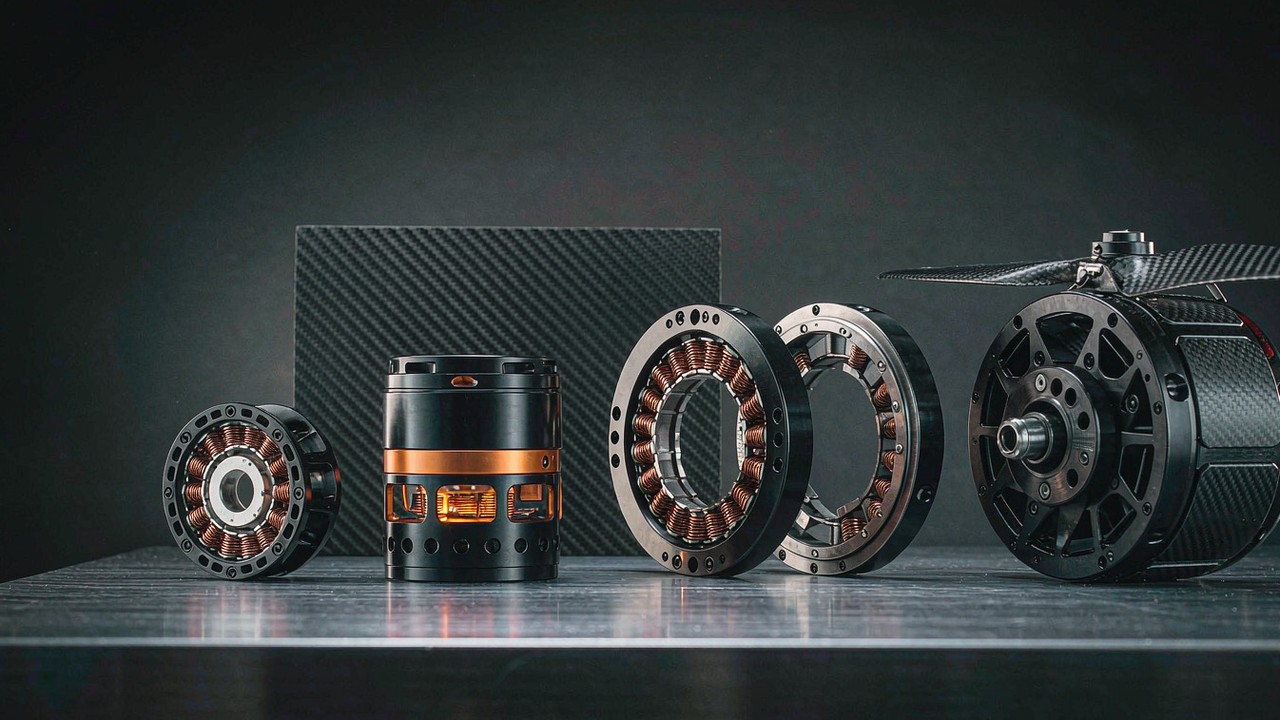
Cómo funciona un motor BLDC, las especificaciones que deciden una selección para 2026-2027 y las aplicaciones de cada un···
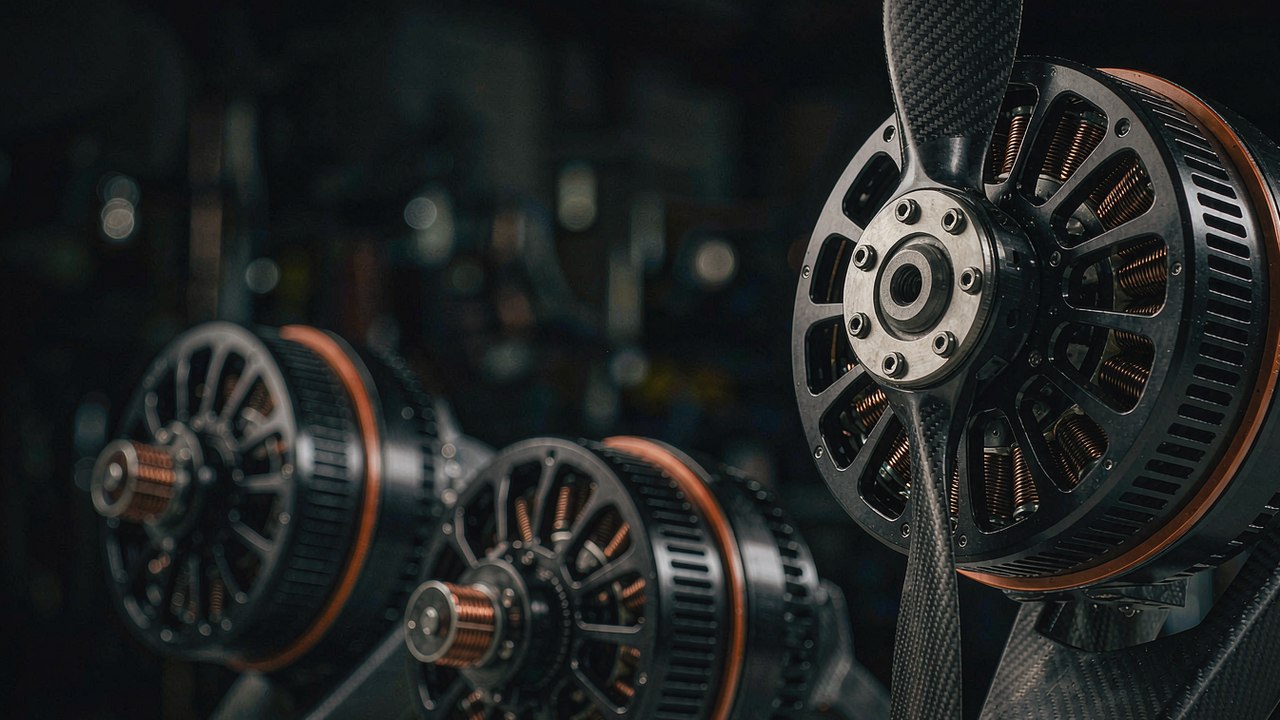
Tres motores T-Motor U15 para propulsión de aeronaves tripuladas: empuje, masa, bus, corriente de pico y por qué falta l···
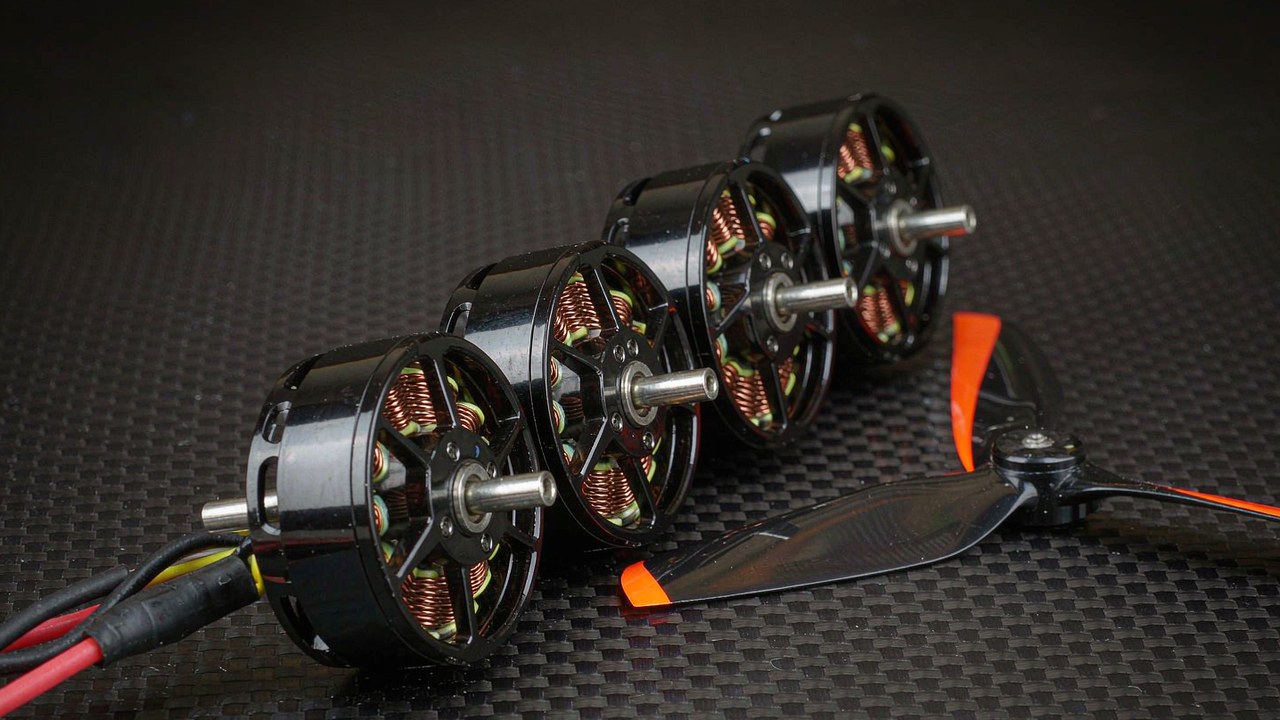
Comparativa de motores BLDC para drones de carreras FPV: cuatro motores T-Hobby de 9.8 g a 34.3 g, con KV, empuje, venta···
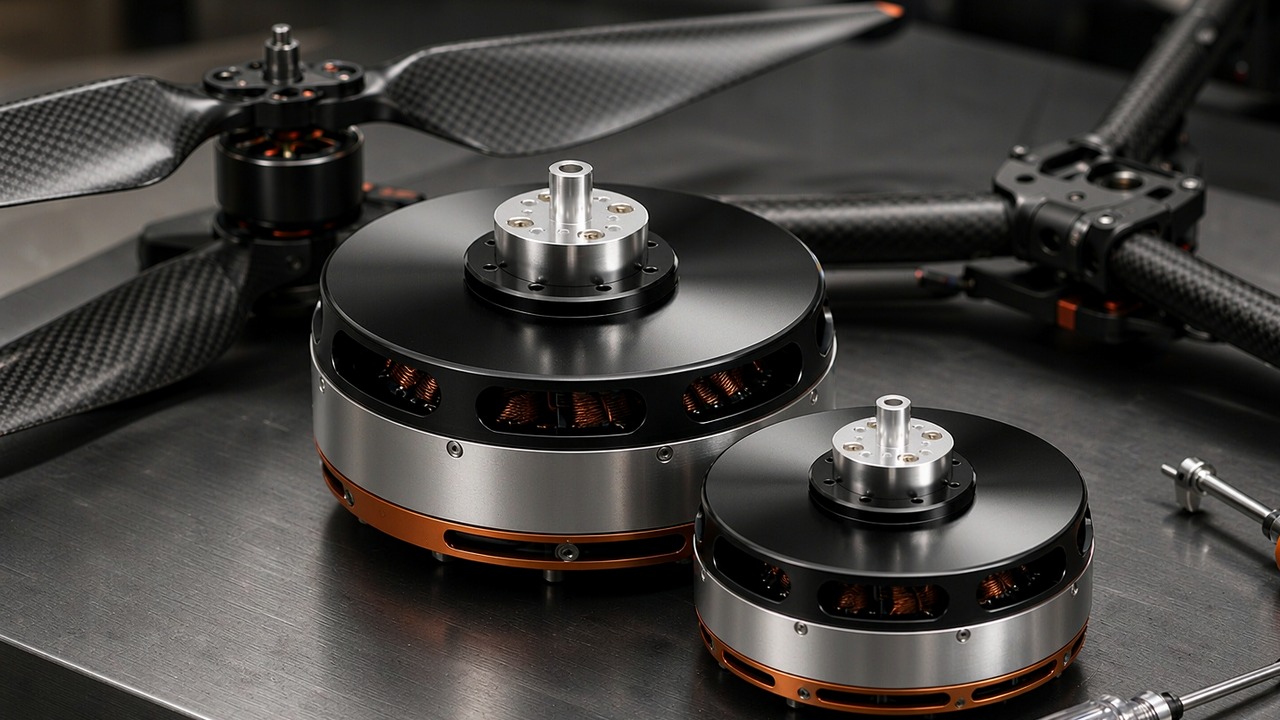
Masa, empuje por motor y margen de 180 s deciden un motor de carga pesada. Tres motores outrunner T-Motor serie U de 2.8···
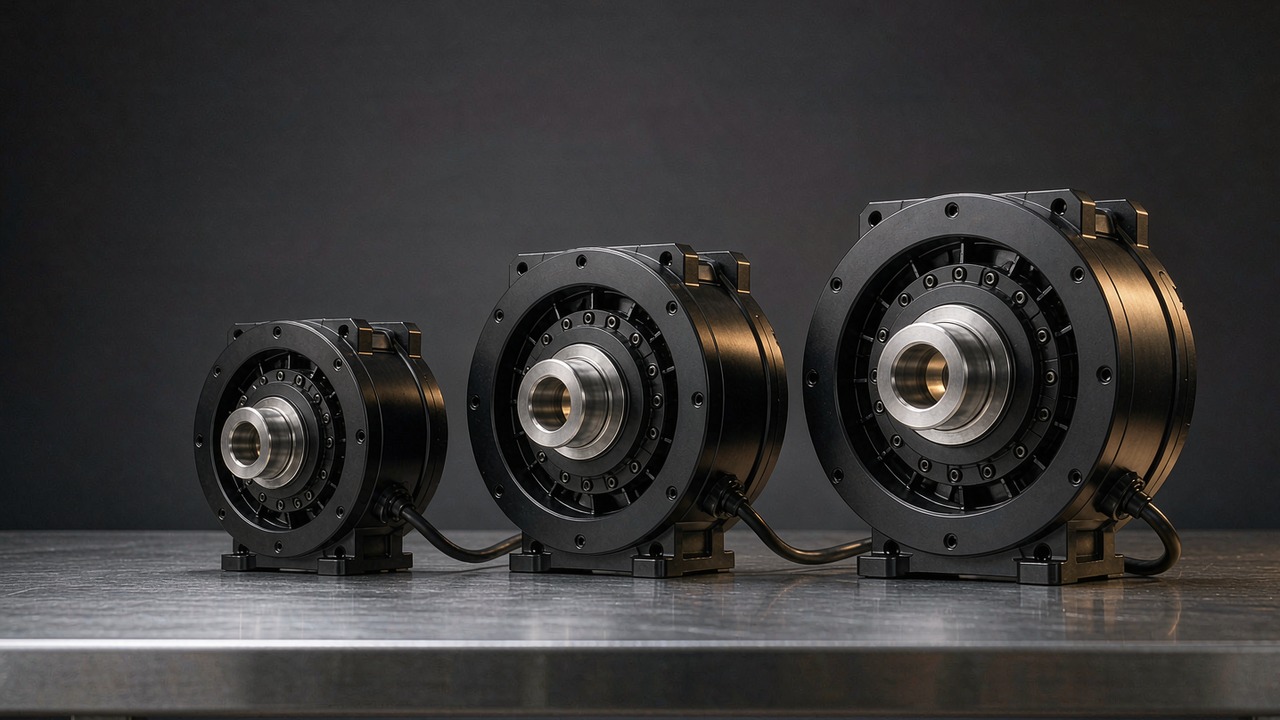
Guía de selección: qué actuador QDD CubeMars eligen cadera, rodilla y tobillo según par nominal y pico, masa, tensión y ···
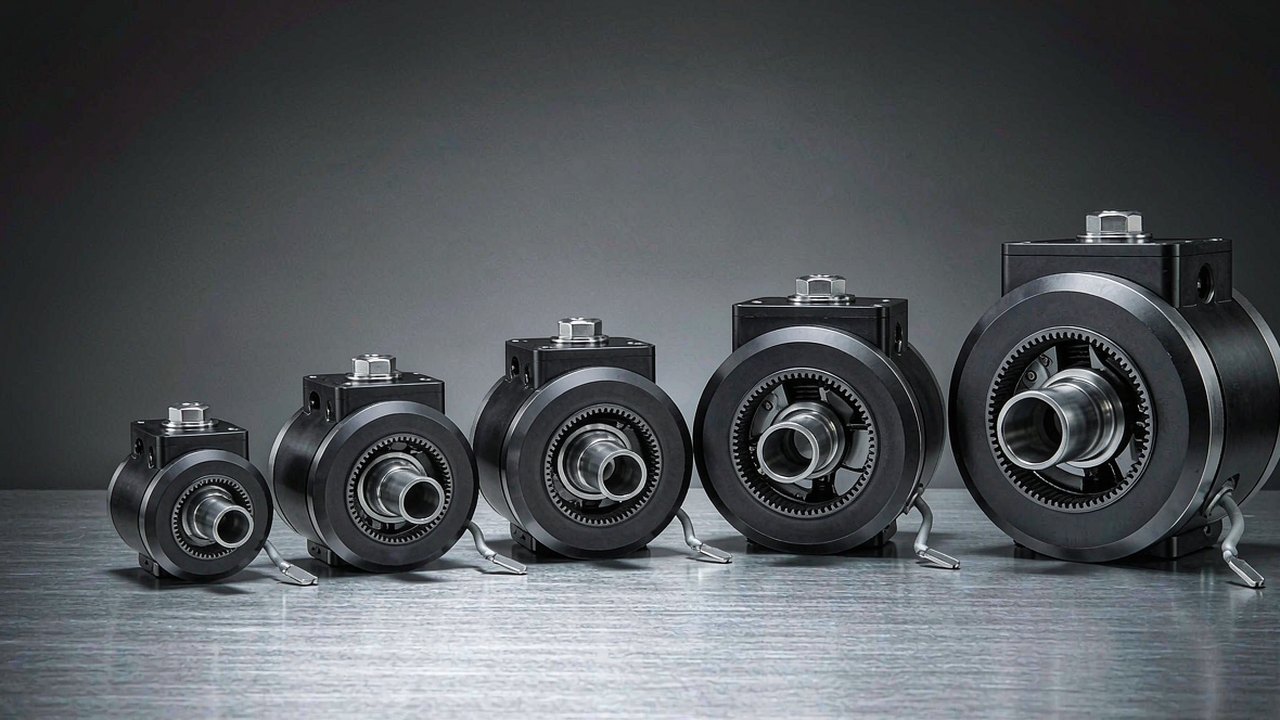
Guía de selección de módulos de articulación: cinco actuadores CubeMars de 190 g a 1.4 kg comparados por par, reducción,···
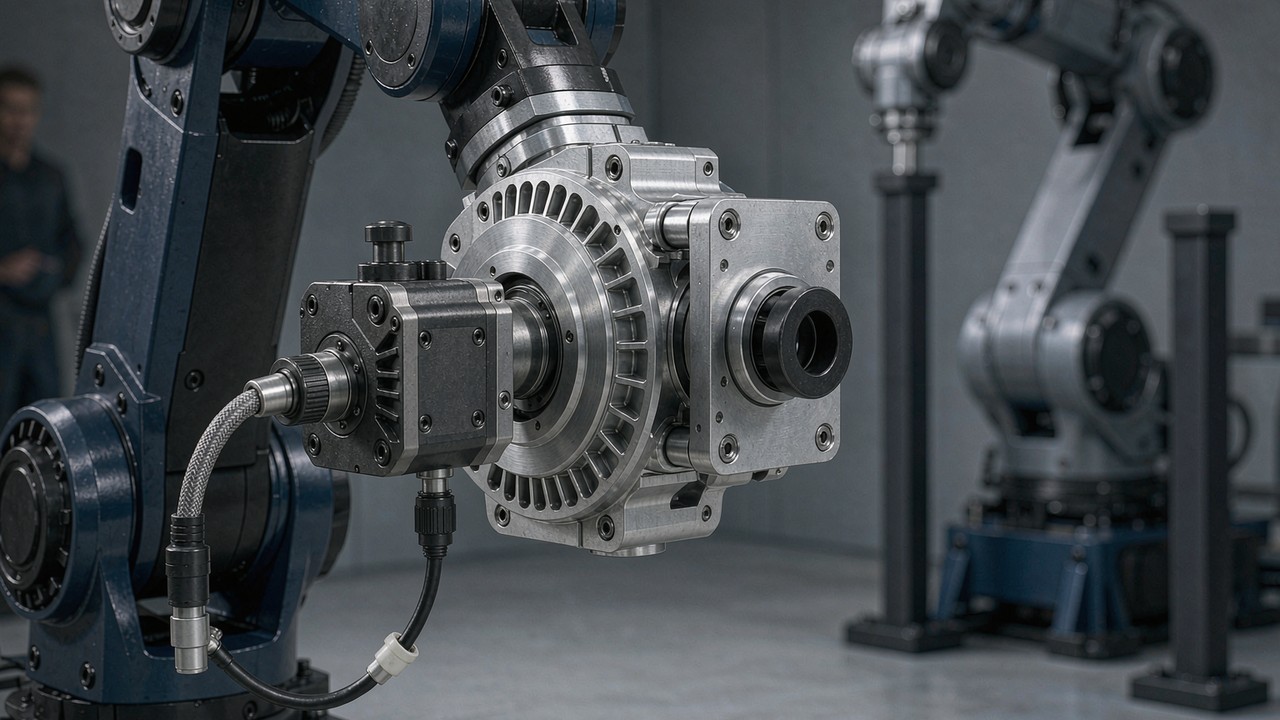
Actuadores robóticos integrados comparados: cómo varían el par, la relación de reducción, el peso y el control en los mó···
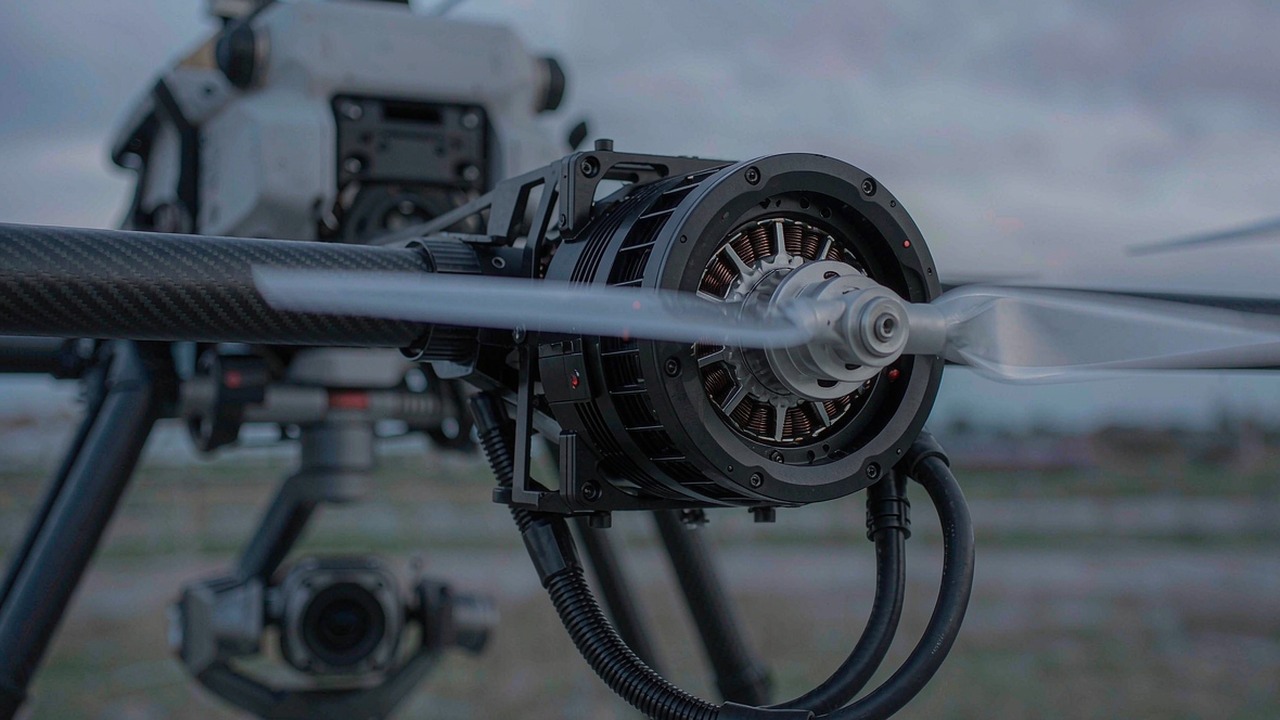
Cómo elegir motores de propulsión para UAV: KV, configuración del estátor, resistencia interna, potencia a 180 s y masa ···
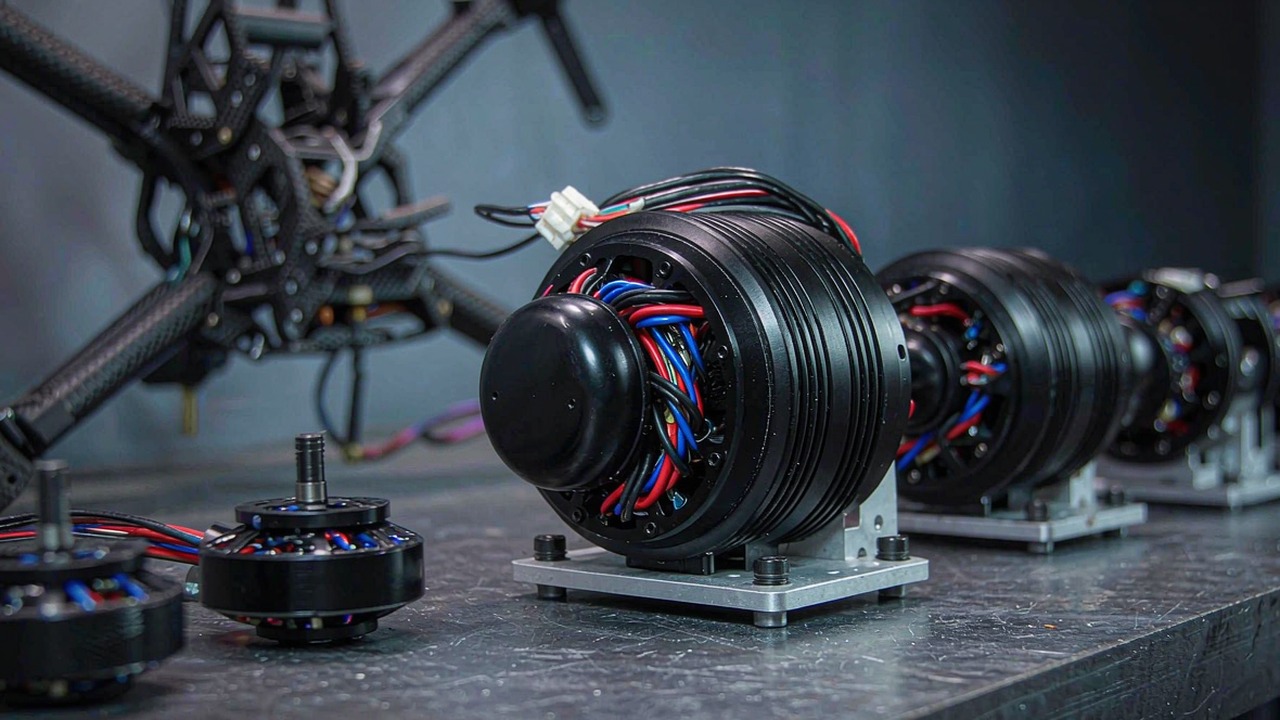
Selección de motores para FPV, ala fija y VTOL: KV, tamaño del estátor, resistencia del devanado, potencia a 180 s y mas···
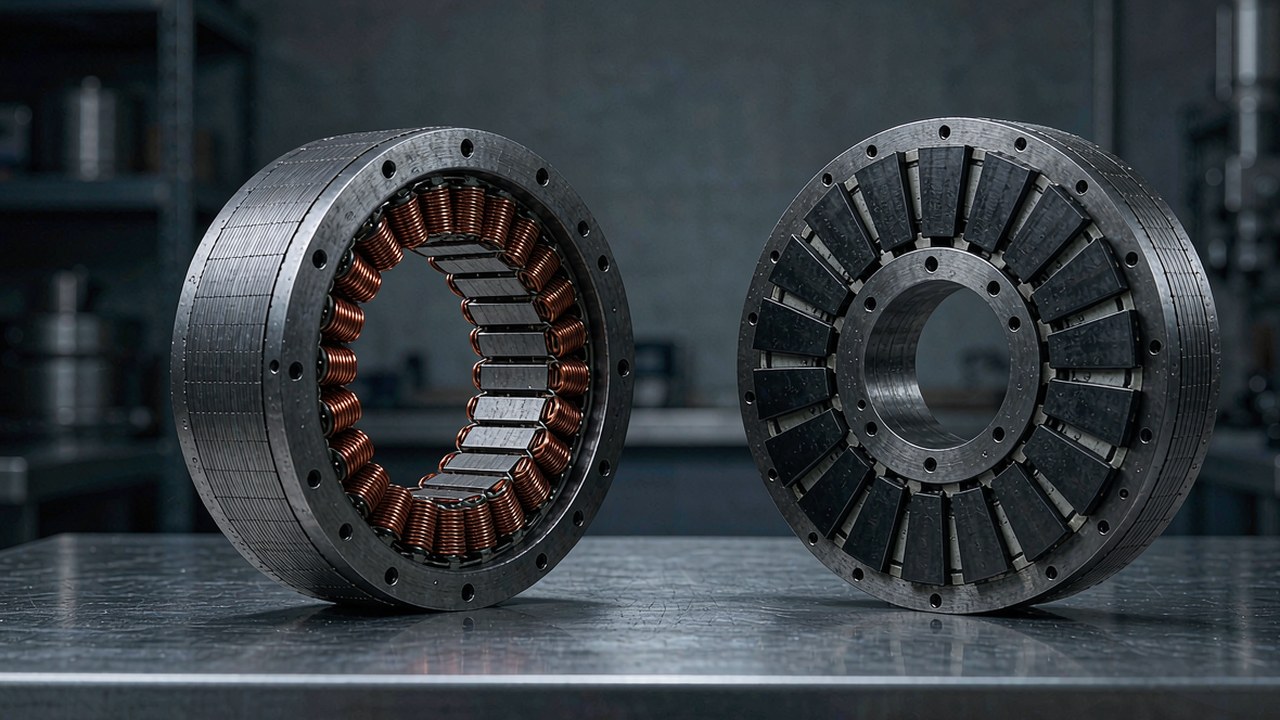
Comparativa de motores BLDC de par sin carcasa: cómo varían el par nominal y de pico, el KV, el diámetro y la masa en lo···
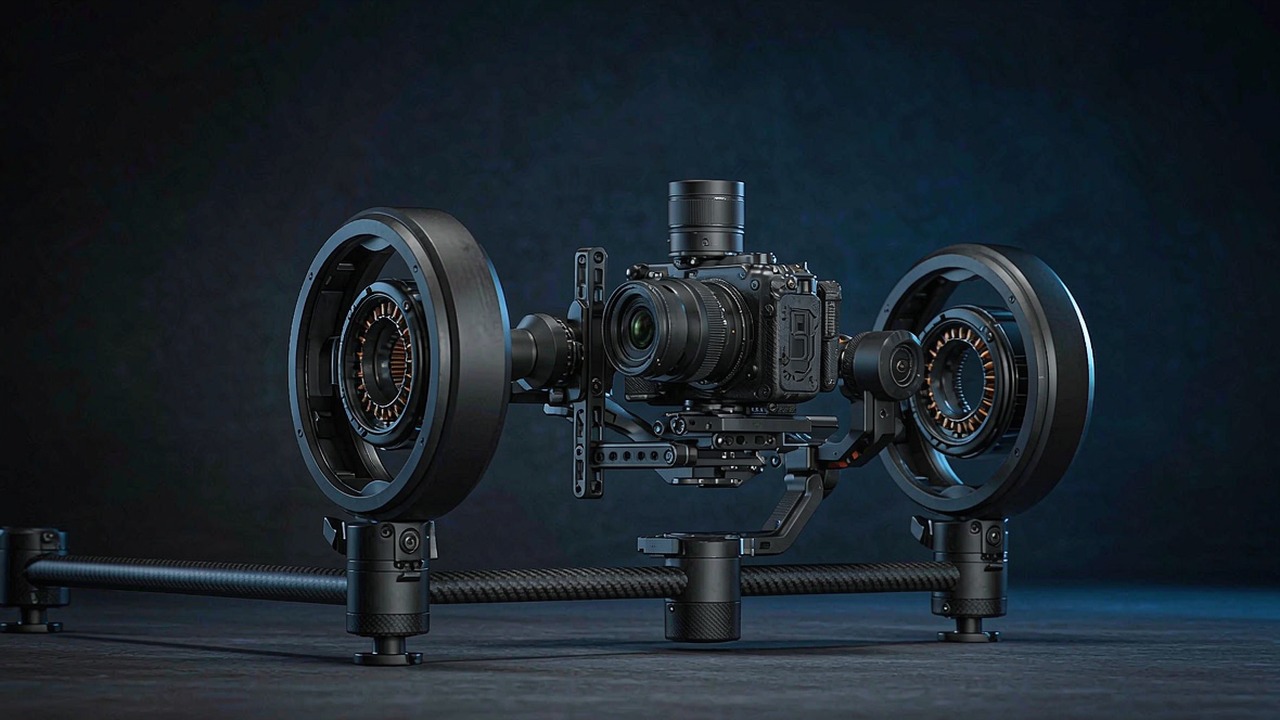
Selección de motores de gimbal: par de dentado, par nominal y de pico, KV y masa en el accionamiento directo que estabil···
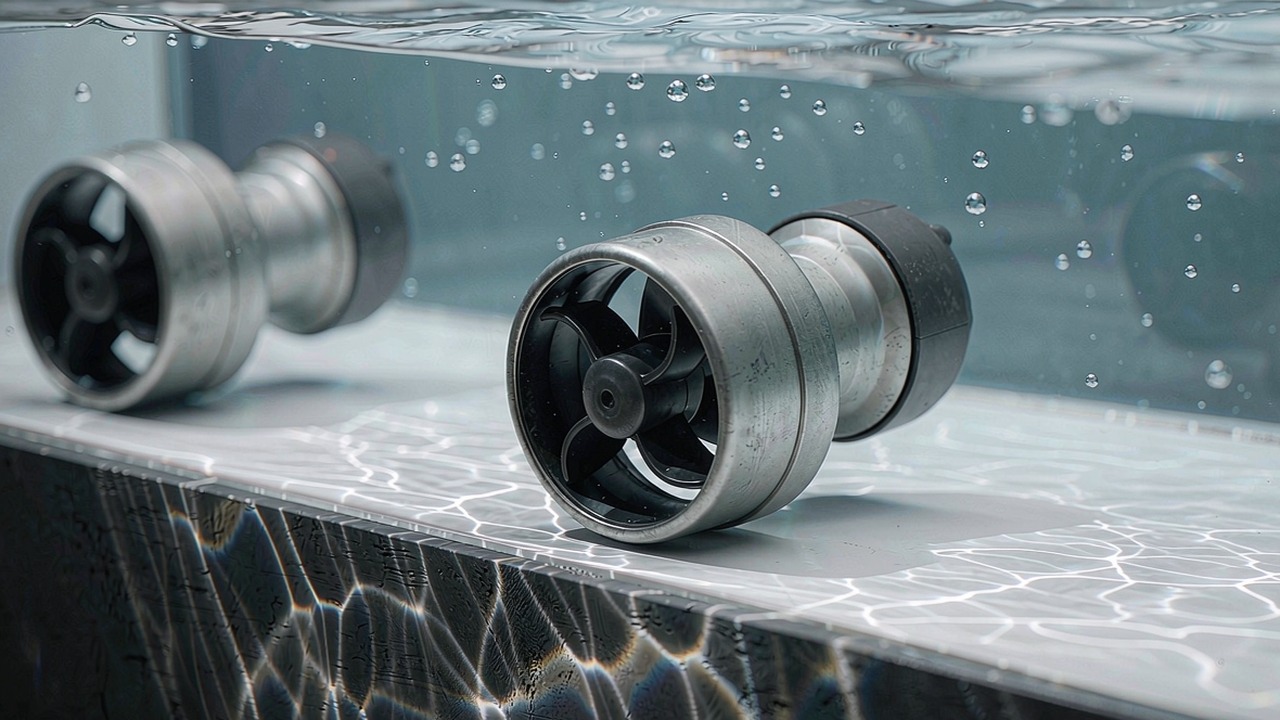
Selección de propulsores submarinos para ROV y AUV: empuje, potencia nominal, tensión de bus, profundidad nominal y masa···
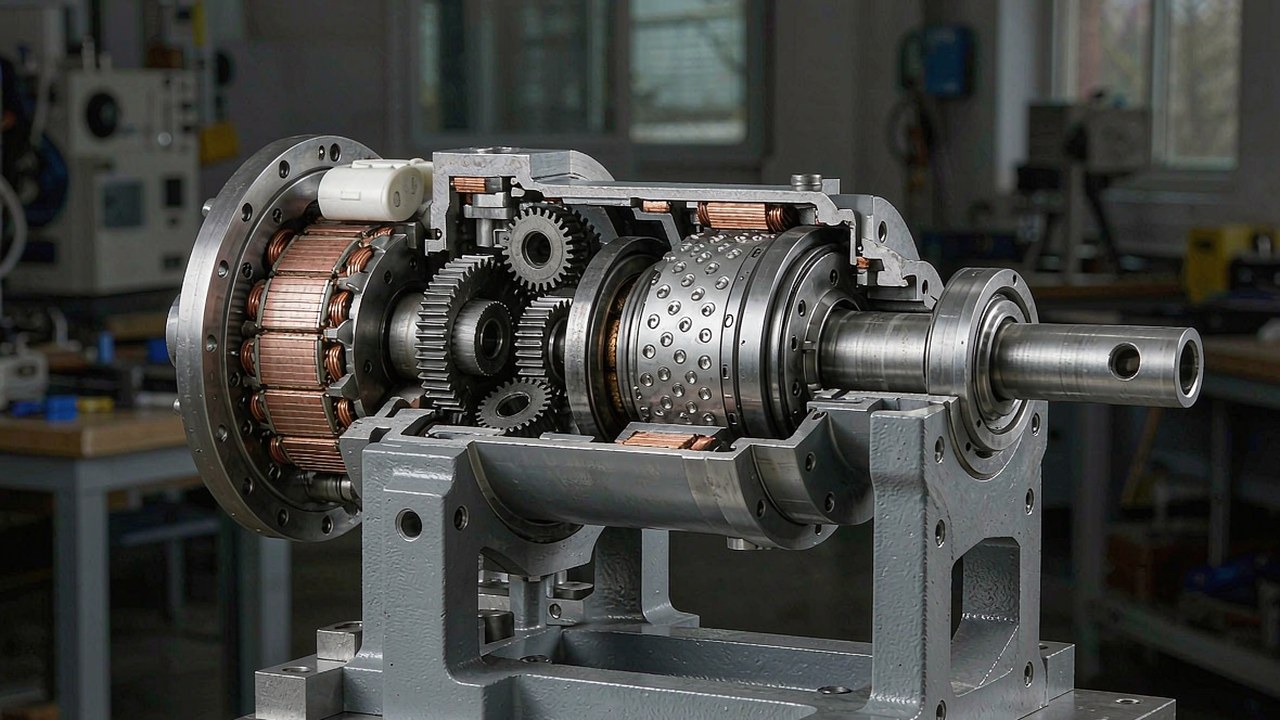
Cómo una etapa planetaria 8:1 equilibra par, reversibilidad e inercia reflejada en los actuadores QDD AKE60-8, AKE80-8 y···
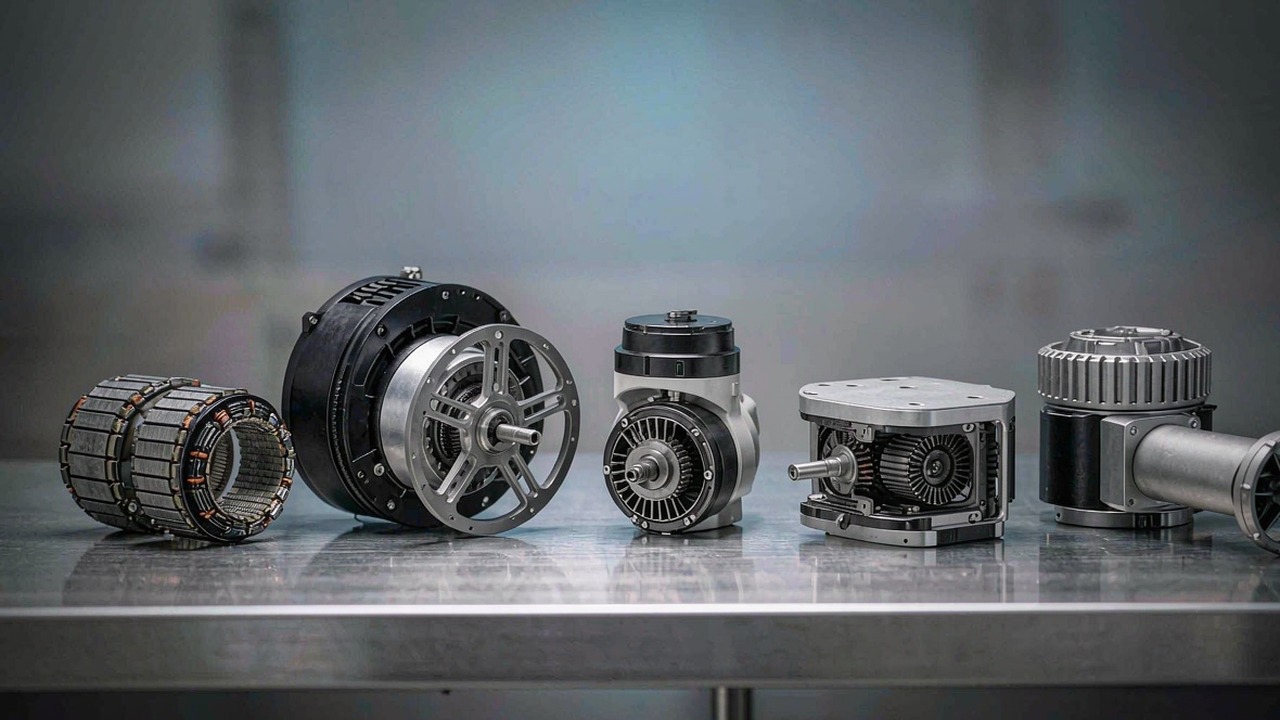
Explicación de los motores BLDC: funcionamiento, especificaciones que deciden la elección y diferencias entre las siete ···