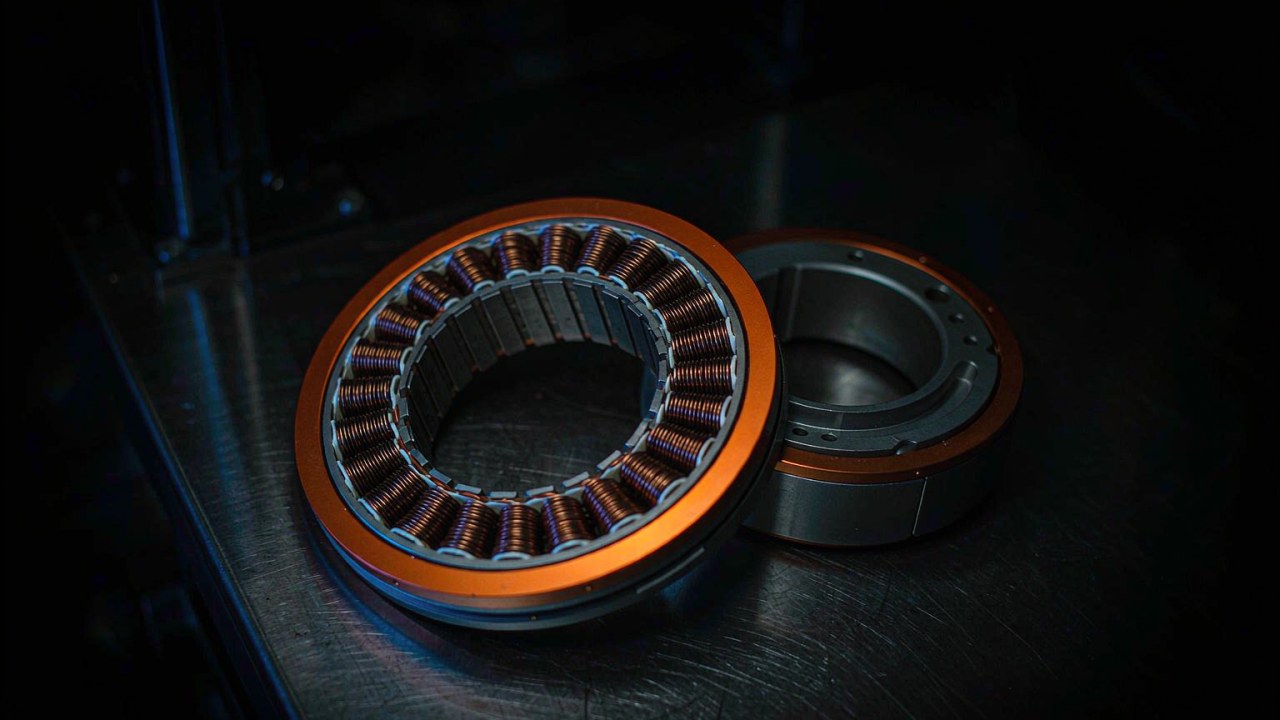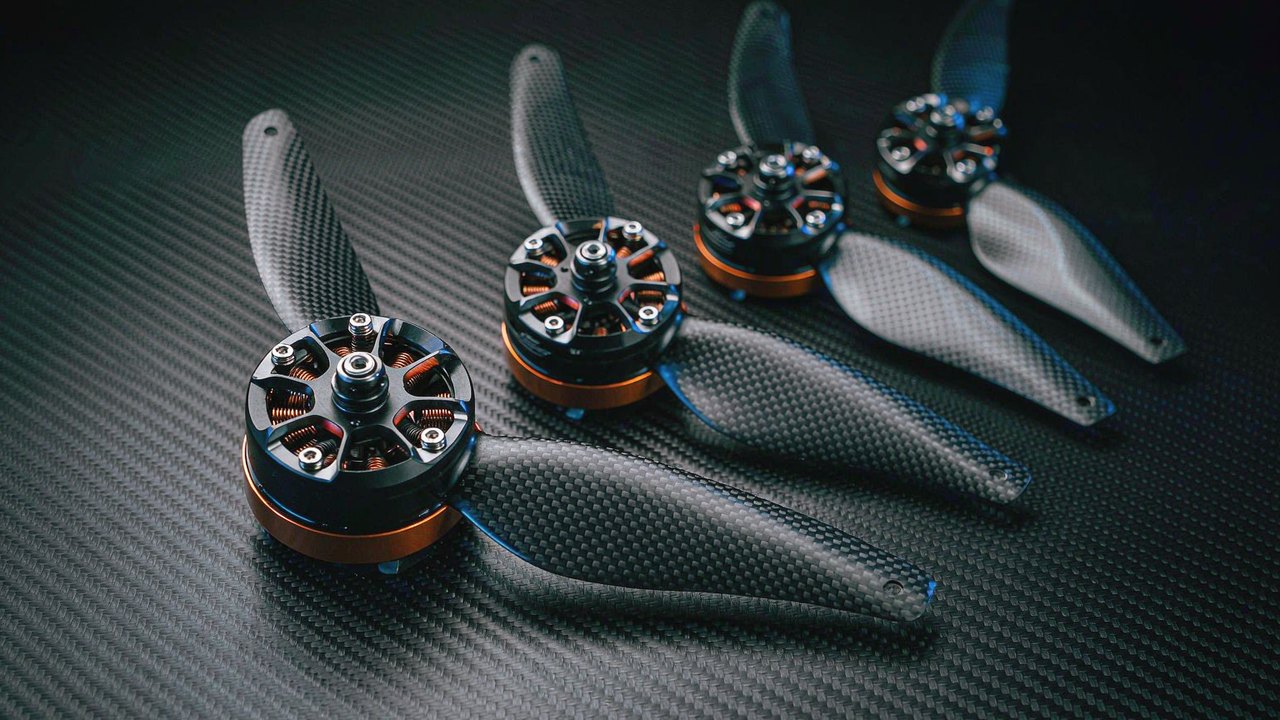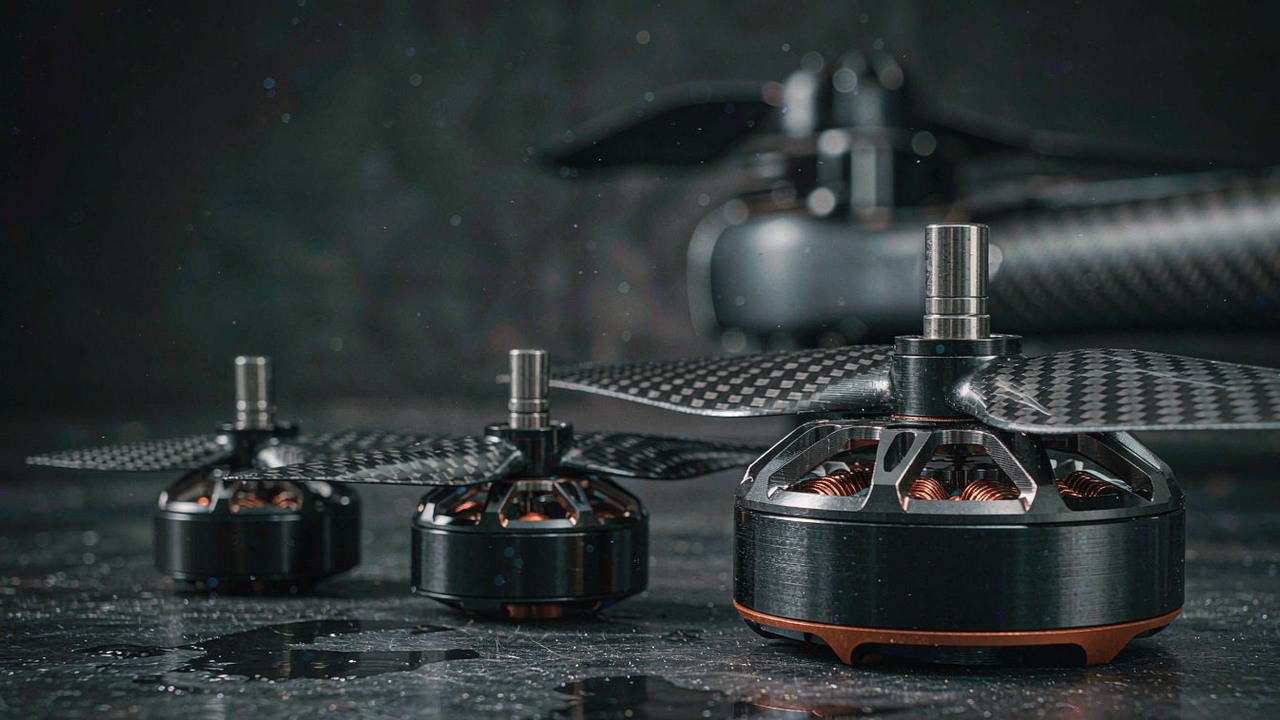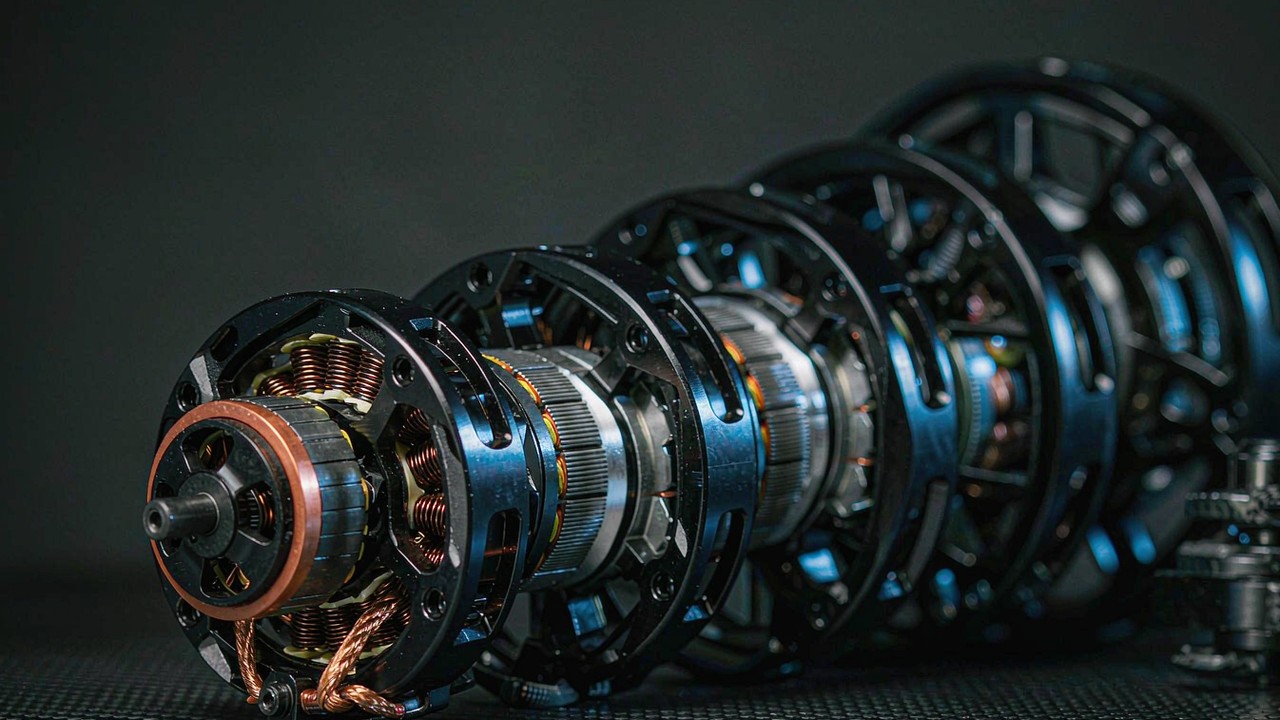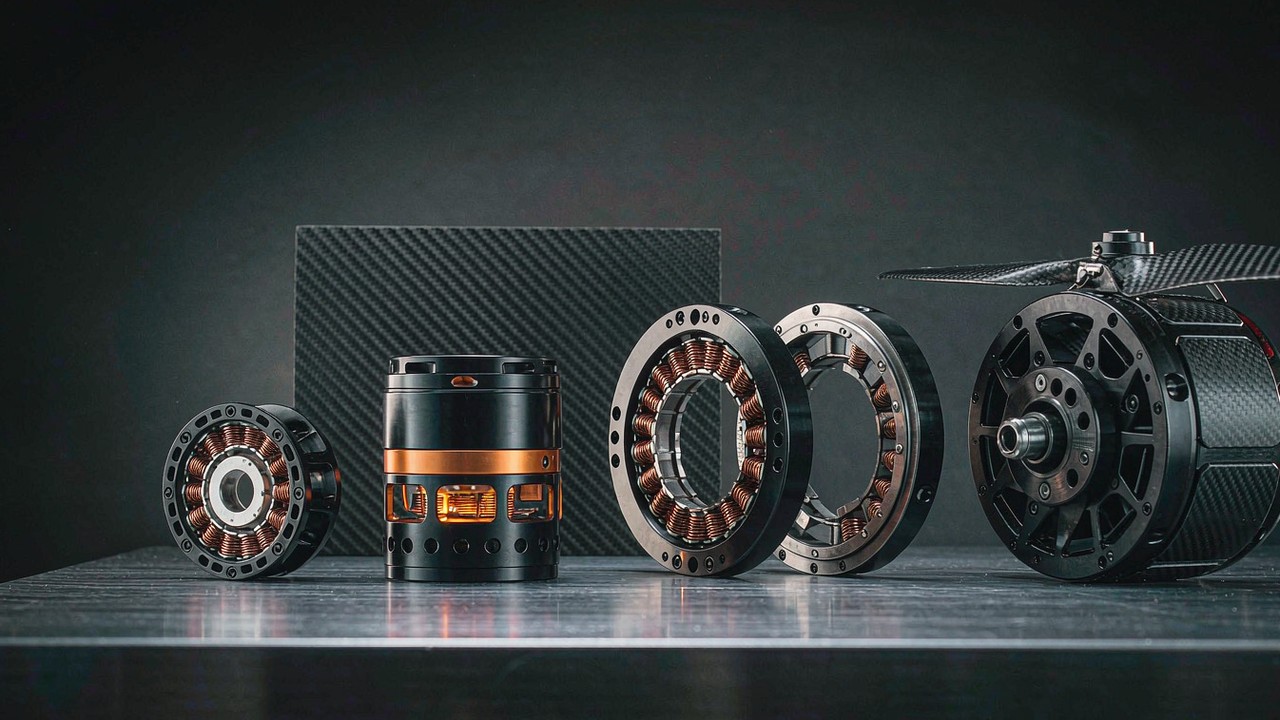
Một động cơ BLDC là một động cơ DC không chổi than: một rotor nam châm vĩnh cửu, một stator có cuộn dây, và một bộ điều khiển điện tử thực hiện việc chuyển mạch mà trước đây chổi than đảm nhiệm. Chính sự thay thế đó là lý do động cơ BLDC ngày nay nằm trong khớp robot, khung máy bay đa cánh, gimbal camera và bộ đẩy dưới biển - không có chổi than để mài mòn và không có cổ góp để phóng hồ quang, và mô-men mà cỗ máy tạo ra có thể được định hình bằng phần mềm thay vì phải chấp nhận như một đường cong cố định. Đó cũng là lý do "động cơ BLDC" đã thôi là một quyết định mua duy nhất. Cùng một nguyên lý điện từ đi ra thị trường dưới dạng một bộ stator và rotor không vỏ, một bộ truyền động tích hợp kín, một động cơ đẩy kiểu outrunner, một động cơ gimbal tốc độ thấp và một bộ đẩy chịu được độ sâu, và những gói sản phẩm đó được ghi lại trong bảy nhóm sản phẩm mà các cột thông số khác nhau rõ rệt không kém gì hình dạng cơ khí của chúng. Hướng dẫn này trình bày cách cỗ máy tạo ra mô-men, những cột thông số quyết định một lựa chọn cho 2026-2027, những thay đổi đã thấy rõ trong những gì hồ sơ công bố, một trình tự chọn gồm năm bước, và những nhóm ứng dụng kéo mỗi gói sản phẩm vào phục vụ.
Mọi con số dưới đây đều được lấy từ hồ sơ sản phẩm tương ứng chứ không phải ước lượng. Ở đâu một giá trị được tính từ các giá trị đã ghi lại - một tỷ số, một tổng, hay một con số suy ra từ hóa học của cell - thì nó được đánh dấu là dẫn xuất ngay tại chỗ xuất hiện. Ở đâu một hồ sơ hoàn toàn không có giá trị, khoảng trống đó được nêu tên thay vì được điền từ một model lân cận, và những nhóm mà một cột vắng mặt về mặt kết cấu đều được chỉ rõ, bởi vì biết cột nào còn thiếu là một phần của việc đưa ra lựa chọn. Các liên kết nhóm và ứng dụng dẫn tới những trang tập hợp các kết quả khớp đã ghi; Sản phẩm được tổ chức thành bảy nhóm, và các công cụ Lựa chọn cùng So sánh sản phẩm làm việc trên chính những cột đã ghi đó.
Trả lời nhanh
Câu hỏi đầu tiên khi chọn một động cơ BLDC không phải là động cơ nào tốt nhất, mà là đầu ra phải là gì. Một khớp được hỏi về mô-men tại trục, một khung bay được hỏi về lực đẩy từ cánh quạt, một camera ổn định được hỏi về độ mượt ở tốc độ gần bằng không, và một phương tiện dưới biển được hỏi về lực đẩy chịu được áp suất. Bốn yêu cầu đó được đáp ứng bởi bốn cỗ máy đóng gói khác nhau, và khi quy ước đầu ra đã được chốt thì phần lớn danh sách rút gọn đã được quyết định.
Ở đâu đầu ra là mô-men tại một khớp, các ứng viên nằm trong Bộ truyền động robot, nơi hồ sơ mang mô-men định mức từ 1.3 Nm đến 74 Nm và tỷ số giảm tốc từ 6:1 đến 64:1, hoặc trong Bộ truyền động gần như trực tiếp, nơi cả ba sản phẩm được ghi đều dùng cùng tỷ số 8:1 và cùng giá trị độ rơ 0.15, nên mô-men định mức là biến số thực sự duy nhất. Ở đâu cỗ máy phải được tích hợp vào một kết cấu sẵn có thay vì bắt vít lên nó, Động cơ mô-men xoắn không vỏ cung cấp chính những bộ phận điện từ đó mà không có vỏ, từ 20 g đến 710 g.
Ở đâu đầu ra là lực đẩy, lựa chọn chia theo quy mô. Động cơ UAV ghi lực đẩy từ 1220 g đến 101449 g trên bus từ 3S đến 24S, và Động cơ drone ghi lực đẩy từ 351 g đến 9749 g trên bus từ 2S đến 12S, nên ranh giới giữa hai nhóm được vẽ bằng khối lượng và số cell chứ không chỉ bằng lực đẩy. Ở đâu đầu ra là khả năng ngắm mượt, Động cơ gimbal ghi mô-men định mức từ 0.08 Nm đến 3 Nm ở 12 V đến 24 V mà không có hộp giảm tốc trên đường truyền. Ở đâu đầu ra phải chịu được nước, Bộ đẩy dưới nước ghi lực đẩy neo đậu tối đa từ 7 kgf đến 25 kgf ở độ sâu định mức 30 m hoặc 350 m.
Hai lưu ý đi kèm cả bốn trường hợp. Một con số đỉnh là một phát biểu cho một cửa sổ ngắn chứ không phải một khả năng liên tục, và không nhóm nào ở đây công bố định mức công suất hay mô-men vô thời hạn. Và một mức tối đa được công bố là một trần lấy từ một điều kiện thử, không phải một điểm làm việc, nên một thiết kế nằm sát biên của nó phải khép khoảng cách bằng dữ liệu thử của nhà sản xuất chứ không bằng con số trên tiêu đề.
Động cơ BLDC là gì và nó hoạt động như thế nào?
Bản thân cỗ máy thì đơn giản, và gần như toàn bộ hành vi của một động cơ không chổi than đều bắt nguồn từ một hệ quả của việc bỏ chổi than: dòng điện phải được chuyển mạch bởi một thứ gì đó bên ngoài động cơ, và thứ đó phải biết rotor đang làm gì.
Rotor đi theo một từ trường do bộ điều khiển tạo ra
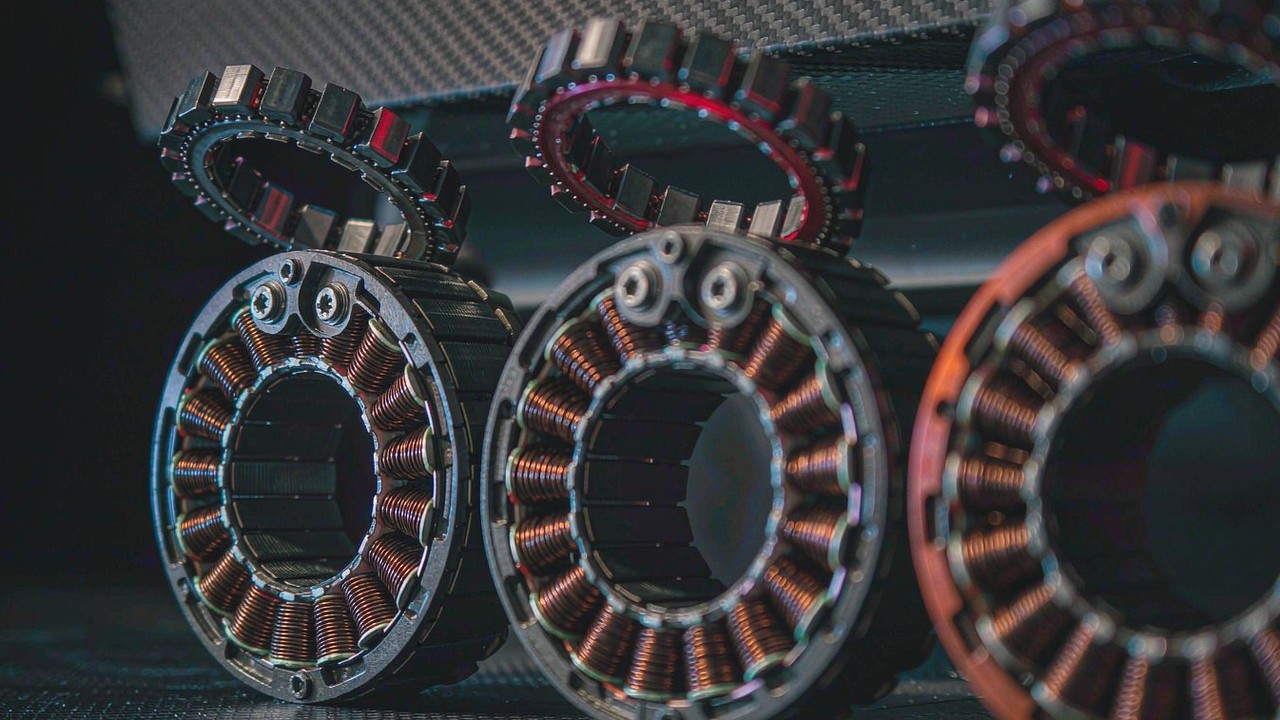
Stator mang các cuộn dây được quấn thành các pha, và bộ điều khiển cấp điện cho các pha đó theo một trình tự. Mỗi bước cấp điện tạo ra một từ trường hướng theo một phương nhất định, và rotor nam châm vĩnh cửu quay để thẳng hàng với nó. Việc tiến trình tự làm từ trường quay, và rotor đi theo liên tục. Toàn bộ việc điều khiển động cơ vì vậy là câu hỏi chuyển mạch khi nào và đẩy vào bao nhiêu dòng, và cả hai điều đó được đặt trong phần điện tử chứ không phải trong cỗ máy. Đó là lý do mang tính kết cấu khiến đường cong mô-men của một động cơ không chổi than có thể được định hình bằng phần mềm: bộ điều khiển không phải một cổ góp cố định, nó là một bên tham gia chủ động, và chất lượng của việc chuyển mạch quyết định đầu ra mượt đến đâu và bao nhiêu nhiệt của cuộn dây được biến thành công có ích.
Bộ điều khiển phải biết rotor đang ở đâu
Chuyển mạch một pha sai thời điểm sẽ tạo ra mô-men sai hướng, nên bộ điều khiển cần biết vị trí rotor. Có hai cách tiếp cận thông dụng và khác biệt thể hiện ngay trong cách đặt tên sản phẩm. Một động cơ được trang bị cảm biến Hall báo trực tiếp vị trí và có thể tạo mô-men từ trạng thái đứng yên, điều quan trọng ở nơi phải giữ hoặc khởi động một tải dưới tác dụng của trọng lực. Một động cơ không có chúng suy ra vị trí từ sức điện động ngược (back-EMF) mà rotor đang quay sinh ra, cách này đơn giản hơn và hoạt động tốt khi trục đã quay nhưng không có gì để đọc khi trục đứng yên. Sự khác biệt này được ghi lại chứ không chỉ được ngầm hiểu: CubeMars RO40 KV140 Lite và RO50 KV108 Lite được đặt tên là không có cảm biến Hall, trong khi RO60 KV115, RO80 KV105 và RO100 KV55 Standard được đặt tên là có cảm biến Hall, nên lựa chọn đã hiển hiện trước cả khi mở một cột thông số.
Ở đâu driver được tích hợp sẵn vào sản phẩm thay vì để cho người tích hợp lo, hồ sơ cũng nêu phương thức điều khiển. Phương thức điều khiển định hướng trường được ghi trên những động cơ không vỏ có mang driver, trên các bộ truyền động robot, trên các động cơ gimbal và trên cả ba bộ truyền động gần như trực tiếp - 31 hồ sơ trong bộ tiếng Anh. Điều đó đáng lưu ý vì nó biến phương thức điều khiển thành một dữ kiện của sản phẩm thay vì một giả định của khâu tích hợp.
Inrunner và outrunner là cùng một cỗ máy với nam châm được chuyển chỗ
Hai cách bố trí cơ khí chỉ khác nhau ở chỗ khối lượng quay nằm ở đâu. Trong một inrunner, nam châm quay bên trong một stator đứng yên, phù hợp với đường kính nhỏ và tốc độ cao; dòng CubeMars RI được chế tạo theo cách này, và tên sản phẩm nói rõ điều đó - RI50 KV100, RI60 KV120, RI70 KV95, RI80 V2.0 KV75 và RI100 KV105 đều được ghi là động cơ mô-men xoắn không vỏ kiểu inrunner. Trong một outrunner, nam châm được mang trong một chuông quay bên ngoài stator, cho bán kính mô-men lớn hơn với cùng khối lượng và phù hợp với những cánh quạt quay chậm mà kéo khỏe; toàn bộ phần UAV và drone của trang được chế tạo theo cách này. Dòng RO trong nhóm không vỏ là bản rotor ngoài tương ứng của dòng RI, nên cả hai cách bố trí đều có mặt trong cùng một nhóm và có thể được so sánh trực tiếp.
Việc bỏ chổi than chuyển gánh nặng đi đâu
Một động cơ chổi than bị mài mòn ở cổ góp và chổi than, và sự mài mòn đó chính là hạng mục bảo trì. Một động cơ không chổi than chuyển gánh nặng tương đương vào driver: phần điện tử giờ đây đảm nhận nhiệm vụ chuyển mạch, thời điểm phải chính xác trên toàn bộ dải tốc độ, và động cơ hoàn toàn không chạy được nếu thiếu chúng. Với việc chọn lựa, điều này thay đổi những gì phải được chỉ định. Một động cơ chổi than có thể được chọn chỉ dựa trên mô-men và điện áp; một động cơ không chổi than mang theo driver, phương thức điều khiển, cách bố trí phản hồi và một giới hạn nhiệt vào cùng một quyết định, và ở đâu driver được tích hợp vào sản phẩm thì những hạng mục đó trở thành các cột trong hồ sơ thay vì những giả định trong một bản ghi chú thiết kế.
Những thông số động cơ BLDC then chốt quyết định một lựa chọn
Sáu nhóm giá trị mang gần như toàn bộ một lựa chọn động cơ BLDC, và chúng không hành xử giống nhau ở mọi nhóm. Ba nhóm được công bố gần như ở mọi nơi; ba nhóm còn lại được công bố có chọn lọc, và việc nhóm nào vắng mặt định hình những gì có thể so sánh được.
KV, thông số đặt ra tốc độ mà một bus cho trước sẽ tạo ra
KV là tốc độ không tải mà cỗ máy đạt được trên mỗi vôn điện áp bus đặt vào, nên nó mô tả một cuộn dây chứ không mô tả chất lượng. Trên toàn trang, nó trải một dải rộng đúng vì lý do đó: 55 đến 600 trên động cơ không vỏ, 41 đến 170 trên bộ truyền động robot, 29 đến 700 trên động cơ UAV, 180 đến 2150 trên động cơ drone, 9.3 đến 255 trên động cơ gimbal và 30 đến 80 trên bộ truyền động gần như trực tiếp. Quy luật trong những con số đó mới là phần hữu ích. Giá trị KV thấp đi cùng những nhiệm vụ lớn, quay chậm, mô-men cao và giá trị cao đi cùng những cánh quạt nhỏ quay nhanh, nên so sánh hai động cơ chỉ dựa trên KV là so sánh hai câu trả lời cho hai câu hỏi khác nhau. Có một nhóm mà cột này hoàn toàn không tồn tại: không bộ đẩy dưới nước nào mang giá trị KV, bởi vì những sản phẩm đó được chỉ định theo lực đẩy và độ sâu chứ không theo tốc độ trục.
Mô-men định mức và mô-men đỉnh là hai lời hứa khác nhau
Mô-men định mức là mức mà cỗ máy có thể giữ trong giới hạn nhiệt của nó, còn mô-men đỉnh là mức nó có thể tạo ra trong thời gian ngắn. Hai giá trị này cách xa nhau ở mọi nơi có hộp giảm tốc, và đó chính là chỗ sự phân biệt này đáng giá. Các bộ truyền động robot ghi mô-men định mức từ 1.3 Nm đến 74 Nm so với mô-men đỉnh từ 4.1 Nm đến 222 Nm; các bộ truyền động gần như trực tiếp ghi 5 Nm đến 55 Nm định mức so với 12.5 Nm đến 170 Nm đỉnh; các động cơ gimbal ghi 0.08 Nm đến 3 Nm định mức so với 0.28 Nm đến 7.7 Nm đỉnh. Trong từng cặp đó, giá trị đỉnh luôn là con số lớn hơn và là con số mà một tiêu đề sẽ trích dẫn, đó cũng là lý do nó là con số mà một chế độ làm việc liên tục không thể dựa vào. Ở đâu một chế độ làm việc phải giữ tải trong hàng phút thay vì trong khoảnh khắc, con số định mức mới là con số mô tả cỗ máy.
Mật độ mô-men, và khối lượng mà nó được chia cho
Mật độ mô-men là một con số dẫn xuất - mô-men chia cho khối lượng - và nó vô nghĩa trừ khi cả con số mô-men lẫn đơn vị đều được nêu. Một giá trị đỉnh chia cho khối lượng không tính cáp cho ra một con số mà không chế độ làm việc bền nào có thể dựa vào để tính toán. Dải khối lượng trong một nhóm duy nhất rộng đến mức sự phân biệt này không còn là chuyện lý thuyết: động cơ không vỏ chạy từ 20 g đến 710 g, bộ truyền động robot từ 190 g đến 1396 g và bộ truyền động gần như trực tiếp từ 260 g đến 1400 g, và trong dải đó một thiết kế cần khối lượng thấp nhất ở đầu xa của một chi đang làm một phép tính khác với một thiết kế cần mô-men cao nhất ở một đế cố định. Cột khối lượng cũng có một quy ước đáng biết: ở đâu nhà sản xuất nêu khối lượng không tính cáp, hồ sơ giữ tách hai giá trị đó ra. Bốn động cơ UAV mang cả hai giá trị, và khoảng cách là có thật - MN3110 KV470 được ghi 98 g kèm cáp và 80 g không kèm cáp, MN3510 KV360 là 117 g và 97 g, MN4014 KV400 là 171 g và 150 g, còn U5 KV400 là 195 g và 156 g. Đọc nhầm cột sẽ làm lệch ngân sách khối lượng tới 20 phần trăm trên những sản phẩm đó.
Điện áp bus, dòng điện và điện trở cuộn dây
Điện áp bus đặt ra đỉnh của dải tốc độ và cũng đặt ra danh sách ứng viên, bởi vì một động cơ được quấn và định mức cho một số cell cố định không thể chuyển sang một bộ pin khác mà không thay đổi điểm làm việc của nó. Trang ghi bus theo hai quy ước và chúng không thể thay thế cho nhau: theo số cell đối với các nhóm động cơ đẩy, nơi động cơ UAV trải từ 3S đến 24S và động cơ drone từ 2S đến 12S, và theo điện áp đối với phần còn lại, nơi động cơ không vỏ ghi 16 V đến 48 V, bộ truyền động robot và bộ truyền động gần như trực tiếp 24 V đến 48 V, động cơ gimbal 12 V đến 24 V và bộ đẩy 36 V đến 48 V. Số cell là số lượng cell mắc nối tiếp, không phải một điện áp, và 24S chỉ đổi thành khoảng 88.8 V theo quy ước tiêu chuẩn 3.7 V mỗi cell - một con số dẫn xuất, và là một quy ước chứ không phải một thông số của động cơ.
Dòng điện là thứ mà một dây dẫn phải chịu, nên nó là con số dùng để chọn kích cỡ dây dẫn, đầu nối và driver. Động cơ UAV ghi dòng đỉnh từ 16 A đến 210 A, động cơ drone từ 23 A đến 75 A và bộ truyền động robot từ 5 A đến 32 A, nhưng mức độ đầy đủ của cột đó thay đổi rất mạnh. Mọi động cơ UAV đều ghi điện trở cuộn dây - từ 17 mΩ đến 194 mΩ trên toàn nhóm - trong khi chỉ một nửa trong số đó ghi dòng đỉnh, nghĩa là tổn hao đồng ở một dòng cho trước có thể được ước tính cho những sản phẩm không công bố định mức dòng. Đó là một phép so sánh phải được làm cẩn thận và không thể khép lại chỉ từ hồ sơ.
Độ phân giải phản hồi, tỷ số giảm tốc và độ rơ
Ba cột này chỉ tồn tại ở nơi có thứ gì đó để đo hoặc có thứ gì đó để giảm, nên chúng xuất hiện trong các nhóm truyền động và vắng mặt trong các nhóm động cơ đẩy. Tỷ số giảm tốc được ghi từ 6:1 đến 64:1 trên các bộ truyền động robot và ở mức cố định 8:1 trên cả ba sản phẩm truyền động gần như trực tiếp, và tỷ số là yếu tố ảnh hưởng lớn nhất tới cách một khớp hành xử: tỷ số cao mua được mô-men và mất đi độ trong suốt, tỷ số thấp giữ cho khớp dễ bị truyền động ngược và đòi hỏi động cơ nhiều dòng hơn. Độ rơ được ghi trong khoảng 0.15 đến 0.55 trên các bộ truyền động và ở mức 0.15 trên các sản phẩm truyền động gần như trực tiếp, theo đơn vị mà bộ lọc của chính trang này trình bày là độ, và đây là cột quyết định liệu một khớp có thể giữ vị trí một cách chính xác hay không. Độ phân giải phản hồi được nêu trong phần mô tả sản phẩm chứ không ở một cột số, và nó khác nhau giữa những model trông giống nhau: AK70-10 KV100 được mô tả là ghép cấp 10:1 của nó với một encoder từ tính 14 bit, AKA10-9 KV60 với một encoder từ tính 16 bit, trong khi AK10-9 V2.0 và V3.0 cùng AK70-9 V3.0 được mô tả là mang encoder kép. Tên giống nhau, cách bố trí phản hồi khác nhau - nên đây là cột phải đọc theo từng model chứ không phải theo từng dòng.
Cửa sổ làm việc là một cột, không phải một chú thích
Một con số công suất chỉ hữu ích khi đi kèm cửa sổ mà nó được đo. Các nhóm động cơ đẩy ghi đúng điều đó: 12 trong 14 động cơ UAV và 10 trong 14 động cơ drone mang một giá trị công suất tối đa được nêu trong cửa sổ 180 s, và các giá trị chạy từ 380 W đến 8580 W ở phía UAV và từ 250 W đến 2100 W ở phía drone, với một nhóm nhỏ hơn mang dòng liên tục tối đa trên cùng cửa sổ đó. Các nhóm truyền động và ổn định hoàn toàn không ghi con số công suất nào. Đọc cùng nhau, hai dữ kiện đó nói lên điều mà một tiêu đề không thể nói: một con số 180 s là một phát biểu về nhiệt cho một phép thử, không phải một định mức, và ở đâu không công bố con số nào thì hành vi bền của cỗ máy hoàn toàn không được ghi lại trong hồ sơ. Một lựa chọn cần một điểm làm việc liên tục phải lấy nó từ nhà sản xuất thay vì suy ra từ một giá trị đỉnh.
Những đổi mới 2026-2027 trong công nghệ truyền động BLDC
Cách hữu ích nhất để đọc hiện trạng của công nghệ là nhìn vào những gì các hồ sơ đã bắt đầu công bố. Ba thay đổi hiển hiện ngay trong chính các cột, và chúng là những thay đổi về điều mà người mua có thể chỉ định chứ không phải về điện từ học.
Điện tử điều khiển đã chuyển vào bên trong bộ truyền động
Thay đổi rõ nhất là driver đã thôi không còn là một quyết định tách riêng. Ở đâu sản phẩm có tích hợp driver, hồ sơ giờ nêu phương thức điều khiển: điều khiển định hướng trường được ghi trên cả ba bộ truyền động gần như trực tiếp, trên 14 trong 18 bộ truyền động robot, trên 7 trong 8 động cơ gimbal và trên 7 trong 12 động cơ không vỏ, còn những sản phẩm không vỏ còn lại là các bộ stator và rotor để người tích hợp tự lo driver. Đó là một sự phân tách thực sự của thị trường chứ không phải một chi tiết - một sản phẩm kín có driver bên trong có thể được chọn theo mô-men, bus và giao diện, trong khi một bộ kit phải được ghép với một driver do người tích hợp cung cấp, và hai thứ đó đến với những kiểu hỏng hóc khác nhau. Hệ quả thực tế cho 2026-2027 là phương thức điều khiển cần nằm trong danh sách rút gọn cùng với mô-men, bởi vì hai sản phẩm có cùng mô-men và cùng tỷ số có thể không thay thế được cho nhau một khi đã liên quan tới driver.
Độ phân giải phản hồi đã trở thành một dữ kiện chọn lựa được công bố
Cách đây vài năm, phản hồi chỉ là một chi tiết ở tầng hệ thống. Trong các hồ sơ hiện nay, nó là một dữ kiện ở tầng sản phẩm, được nêu ngang hàng với mô-men: một encoder từ tính 14 bit trên một bộ truyền động, một encoder từ tính 16 bit trên một bộ khác, encoder kép trên bộ thứ ba, tất cả trong cùng một dòng sản phẩm và cùng một dải tỷ số giảm tốc. Điều đó mua được một khớp mà vị trí có thể được ra lệnh và kiểm chứng tinh vi hơn, và chính điều đó mới khiến việc điều khiển lực cùng tương tác mềm dẻo trở nên khả thi. Cái giá phải trả là số lượng và độ phân giải phải được đọc theo từng model - tên dòng không phải một lời hứa về phản hồi, và AK70-10 KV100, AKA10-9 KV60, AK10-9 V2.0 cùng AK70-9 V3.0 gộp lại bao quát cả ba cách bố trí.
Bus đi lên trong khi tỷ số đi xuống
Hai hướng dịch chuyển cùng hiển hiện một lúc. Ở phía động cơ đẩy, bus đã đi lên: trong nhóm UAV, cửa sổ được ghi đạt tới 24S trên những sản phẩm hạng nặng, trong khi cùng nhóm đó cũng chứa những động cơ chế tạo cho khung bay 3S đến 6S, và số cell cao hơn cho phép dòng thấp hơn với cùng công suất, qua đó giảm tổn hao đồng phải thoát ra khỏi một động cơ nặng. Đó là lý do cột trở nên đáng đọc song song với nó là điện trở cuộn dây, được công bố cho mọi động cơ UAV trong nhóm. Ở phía truyền động, tỷ số đã đi xuống: cả ba sản phẩm truyền động gần như trực tiếp đều ở 8:1 với giá trị độ rơ 0.15, so với một nhóm bộ truyền động robot vẫn trải từ 6:1 đến 64:1. Tỷ số thấp hơn ở cùng mô-men đầu ra nghĩa là một động cơ lớn hơn, nặng hơn chạy nhiều dòng hơn, và cái đánh đổi là độ trong suốt - một khớp có thể bị môi trường đẩy thay vì chỉ đẩy môi trường. Cả hai chuyển động đều chỉ về cùng một hướng: nhiều dòng hơn, nhiều thiết kế nhiệt hơn, nhiều độ chính xác hơn trong những giá trị mô tả điều cỗ máy thực sự đang làm.
Những gì các hồ sơ vẫn chưa công bố
Đối trọng trung thực cho ba thay đổi đó là những gì vẫn chưa được nêu, bởi vì một lựa chọn cho 2026-2027 giả định rằng những giá trị đó tồn tại sẽ là sai. Không nhóm nào công bố một định mức liên tục vô thời hạn. Không nhóm nào công bố một bản đồ hiệu suất, nên không thể so sánh hiệu suất trên cả một dải làm việc từ hồ sơ, mà chỉ so được tại điểm duy nhất nơi tình cờ có một giá trị đã thử nghiệm. Các bộ đẩy hoàn toàn không ghi cột KV và cột mô-men, nên nhóm đó chỉ có thể được so sánh theo lực đẩy, độ sâu, bus và khối lượng. Động cơ UAV ghi điện trở cho mọi sản phẩm nhưng ghi dòng đỉnh cho chỉ một nửa, nên việc so sánh tổn hao đồng trên một danh sách rút gọn thường không đầy đủ. Và ở đâu nhà sản xuất nêu lực đẩy như một cận dưới thay vì một giá trị - các bộ đẩy SW7, SW12 và SW17 được ghi là ít nhất 7, 12 và 17 kgf - hồ sơ giữ nguyên như vậy, đó là một dạng trung thực hữu ích hơn một con số được làm tròn.
Bảy nhóm ứng dụng và điều mà mỗi nhóm ràng buộc
Bảng dưới đây đọc bảy nhóm qua ứng dụng mà mỗi nhóm phục vụ, và nêu ràng buộc thực sự định đoạt lựa chọn. Mọi giá trị đều đúng như đã công bố trong các hồ sơ sản phẩm tương ứng, và cột nào mỏng hoặc vắng mặt đều được nêu tên thay vì bị bỏ qua.
| Nhóm ứng dụng | Ràng buộc định đoạt | Thông số quyết định nó | Nhóm đáp ứng nó | Dải đầu ra được ghi | Chỗ hồ sơ còn mỏng | Nhóm liên kết |
|---|---|---|---|---|---|---|
| Khớp và tay máy robot | Mô-men bền tại một khớp đảo chiều thường xuyên | Mô-men định mức, tỷ số giảm tốc, độ rơ | Bộ truyền động robot | 1.3-74 Nm định mức, 4.1-222 Nm đỉnh, 6:1-64:1 | Không công bố định mức liên tục | Mô-đun khớp |
| Nền tảng hình người, chân và đeo trên người | Khối lượng mang ở đầu xa của một chi | Tỷ lệ mô-men trên khối lượng tại điểm định mức | Động cơ mô-men xoắn không vỏ | 0.024-4 Nm định mức từ 20-710 g | Mật độ phải được suy ra, và đơn vị phải được nêu | Robot hình người |
| Khớp điều khiển lực và khớp mềm dẻo | Độ trong suốt, để khớp có thể bị truyền động ngược | Tỷ số giảm tốc và độ rơ | Bộ truyền động gần như trực tiếp | 5-55 Nm định mức, 12.5-170 Nm đỉnh, 8:1, độ rơ 0.15 | Tỷ số cố định, nên dải mô-men là biến số duy nhất | Cánh tay robot cộng tác |
| Khung bay đa cánh | Lực đẩy tại một điểm làm việc đã nêu, trên mỗi đơn vị khối lượng | Lực đẩy tối đa, KV, số cell | Động cơ UAV | 1220-101449 g lực đẩy, 29-700 KV, 3-24S | Dòng đỉnh được công bố cho chỉ một nửa số sản phẩm | Drone hạng nặng |
| Mô hình FPV, cánh cố định và VTOL | Đáp ứng ở tốc độ trục cao, hoặc hiệu suất khi bay hành trình | KV, điện trở cuộn dây, khối lượng | Động cơ drone | 351-9749 g lực đẩy, 180-2150 KV, 2-12S | Hoàn toàn không có cột mô-men | Drone đua FPV |
| Ổn định và ngắm camera | Độ mượt ở tốc độ gần bằng không, không có hộp giảm tốc | Cuộn dây tốc độ thấp, mô-men định mức, điện áp | Động cơ gimbal | 0.08-3 Nm định mức, 0.28-7.7 Nm đỉnh, 12-24 V | Không có cột tỷ số và không có cột lực đẩy | Hệ thống gimbal |
| Phương tiện và kiểm tra dưới biển | Lực đẩy hai chiều được làm kín ở một độ sâu đã nêu | Lực đẩy neo đậu, độ sâu định mức, bus | Bộ đẩy dưới nước | 7-25 kgf lực đẩy neo đậu, 0-350 m, 36-48 V | Không có cột KV và không có cột mô-men | Bộ đẩy ROV |
Các dải là khoảng giá trị được ghi trong mỗi nhóm trong bộ sản phẩm tiếng Anh: mô-men định mức và mô-men đỉnh như đã công bố, tỷ số và độ rơ như đã công bố và theo đơn vị mà bộ lọc của trang này trình bày là độ, lực đẩy được lưu bằng gam trong hồ sơ và hiển thị ở đây như đã ghi, và số cell được nêu theo số cell mắc nối tiếp chứ không theo vôn. Lực đẩy và mô-men là hai quy ước đầu ra khác nhau và không thể quy đổi cho nhau nếu thiếu cánh quạt và điểm làm việc. Cột cuối cùng nêu tên cột mỏng hoặc vắng mặt trong mỗi nhóm, bởi vì khoảng trống đó giới hạn những so sánh nào có thể hoàn tất chỉ từ hồ sơ.
Quy luật thứ nhất là ràng buộc định đoạt và thông số quyết định thường không phải là cùng một thứ, và khoảng cách giữa chúng chính là nơi các lựa chọn đi sai. Một khung bay đa cánh bị ràng buộc bởi lực đẩy trên mỗi đơn vị khối lượng, nhưng thông số quyết định nó là số cell, bởi vì bộ pin cố định điểm làm việc và khi đó KV phải được khớp với một cánh quạt quay ở tốc độ hữu ích. Một khớp robot bị ràng buộc bởi mô-men bền, nhưng thông số quyết định nó là tỷ số giảm tốc, bởi vì tỷ số chính là thứ biến một động cơ nhỏ thành một mô-men lớn và đồng thời quyết định liệu khớp có thể bị truyền động ngược hay không. Đọc ràng buộc rồi mua theo con số được đưa lên tiêu đề là cách phổ biến nhất để một danh sách rút gọn đi tới một kết luận sai.
Quy luật thứ hai là mức độ đầy đủ của một hồ sơ đi theo nhóm sản phẩm chứ không theo nhà sản xuất. Mọi động cơ UAV trong nhóm đều ghi điện trở cuộn dây và số cell, và chỉ một nửa ghi dòng đỉnh. Mọi bộ truyền động robot và bộ truyền động gần như trực tiếp đều ghi tỷ số, và giá trị độ rơ được ghi trên 15 trong 18 bộ truyền động và trên cả ba sản phẩm truyền động gần như trực tiếp. Các bộ đẩy ghi lực đẩy, độ sâu, bus và khối lượng và không ghi gì khác về phương diện điện hay mô-men. Những quy luật đó là thuộc tính của việc mỗi nhóm được chỉ định theo cái gì, nên một danh sách rút gọn vắt qua nhiều nhóm sẽ luôn có những ô trống - và phản ứng đúng là nêu tên chúng trước một buổi đánh giá thiết kế thay vì nội suy qua chúng.
Quy luật thứ ba là nơi các nhóm chồng lấn, bởi vì đó là nơi hai lối lập luận dẫn tới cùng một sản phẩm. Một khớp hình người hay khớp bộ xương ngoài có thể được dựng từ một bộ không vỏ với driver do người tích hợp cung cấp, từ một bộ truyền động robot kín, hoặc từ một sản phẩm truyền động gần như trực tiếp tỷ số thấp, và cả ba đều xuất hiện cho cùng những nền tảng. Câu hỏi quyết định giữa chúng không phải mô-men - cả ba đều có thể tìm được ở một mức đầu ra tương đương - mà là dự án định tự đảm nhận bao nhiêu phần tích hợp: một bộ kit nghĩa là phải thiết kế vỏ, trục, vòng bi, phản hồi và driver; một bộ truyền động kín nghĩa là phải thiết kế phần lắp đặt và bus; một sản phẩm truyền động gần như trực tiếp nghĩa là phải chọn giữa một tỷ số 8:1 cố định và một tỷ số rộng hơn. Đọc cùng một khớp qua Bộ xương ngoài và qua Robot bốn chân nhóm các sản phẩm khác nhau vì cùng một lý do, và so sánh hai cách nhóm đó với một trang nhóm sản phẩm thường là điều chốt lại kiến trúc.
Cách chọn đúng động cơ BLDC: hướng dẫn từng bước
Năm bước bao quát toàn bộ một lựa chọn động cơ BLDC, và chúng vận hành theo trình tự này bởi vì mỗi bước thu hẹp phạm vi cho bước sau mà không cần mở lại một quyết định đã đưa ra.
Bắt đầu từ chế độ làm việc, không phải từ mô-men
Hãy viết ra những gì cỗ máy được yêu cầu làm trước khi nhìn vào một động cơ nào: tải được giữ, được dịch chuyển một lần, hay được lặp chu kỳ trong nhiều phút liền; khớp có đảo chiều liên tục hay không; trục quay nhanh dưới tải nhẹ hay quay chậm dưới tải nặng. Chế độ làm việc quyết định cột nào là ràng buộc, và nó quyết định điều đó trước khi bất kỳ sản phẩm nào được so sánh. Một chế độ làm việc giữ tải trong nhiều phút cần con số định mức; một chế độ làm việc chỉ tăng tốc một khối lượng trong chốc lát có thể được tính theo giá trị đỉnh. Nhầm lẫn hai điều đó chính là sai sót mà một con số đỉnh được công bố mời gọi, bởi vì giá trị đỉnh luôn là con số lớn hơn và ấn tượng hơn và không bao giờ là con số mà một chế độ làm việc bền có thể dựa vào.
Cố định bus và điểm làm việc
Hãy quyết định bộ pin hoặc nguồn cấp trước khi lập danh sách rút gọn, bởi vì bus đặt ra dải tốc độ và loại bỏ các ứng viên dứt khoát không kém gì mô-men. Ở đâu thiết kế còn đang lặp, một nhóm ghi một cửa sổ thay vì một con số cố định thì có giá trị hơn một nhóm chỉ ghi một điểm - động cơ UAV bao gồm những sản phẩm được ghi ở 3-6S, 4-8S và 12-24S, nên một chương trình thử ở điện áp thấp hơn không nhất thiết buộc phải đổi động cơ. Ở đâu giá trị được ghi là số cell, hãy coi nó là một số lượng và chỉ quy đổi theo quy ước hóa học cell đã nêu, tuyệt đối không coi như thể con số đó là vôn.
Thu hẹp về những gói sản phẩm có thể đáp ứng
Khi chế độ làm việc và bus đã cố định, phạm vi thu lại còn những nhóm có quy ước đầu ra khớp với ứng dụng - mô-men tại một trục, lực đẩy từ một cánh quạt, độ mượt ở tốc độ thấp, hoặc lực đẩy được làm kín ở độ sâu. Trong nhóm đã chọn, hãy lọc theo một hoặc hai cột mà chế độ làm việc đã biến thành ràng buộc: mô-men định mức và tỷ số cho một khớp, lực đẩy tối đa và khối lượng cho một khung bay, mô-men định mức và điện áp cho một trục ổn định. Đây là bước mà công cụ Lựa chọn làm phần lớn công việc, bởi vì các bộ lọc được dựng từ chính những cột đã ghi mà các trang nhóm sản phẩm hiển thị.
So sánh trên những cột đã được công bố
Hãy đặt hai hoặc ba ứng viên còn lại cạnh nhau trong So sánh sản phẩm và chỉ so sánh những gì thực sự được ghi. Ở đâu một cột trống ở ứng viên này mà có giá trị ở ứng viên kia, phép so sánh cho cột đó không thể hoàn tất, và dữ kiện đó thuộc về phần ghi chú thay vì được lấp bằng một giả định. Ở đâu một con số là dẫn xuất - một mật độ mô-men, một tổng lực đẩy trên cả một bộ, một dòng suy ra từ một con số công suất và một điện áp bus danh nghĩa - hãy đánh dấu nó là dẫn xuất, bởi vì một con số dẫn xuất được mang tiếp như thể nó đã được ghi lại chính là nơi một hệ lắp đặt đi sai.
Khép các khoảng trống trước khi chốt
Hãy liệt kê mọi cột mà hồ sơ để trống cho những sản phẩm trong danh sách rút gọn và mang những câu hỏi đó tới nhà sản xuất trước khi chốt linh kiện: một định mức liên tục ở nơi chế độ làm việc cần đến nó, một dòng đỉnh ở nơi bó dây phải được chọn kích cỡ, một số lượng phản hồi ở nơi một khớp phải được ra lệnh chính xác, một độ sâu định mức kèm dự phòng ở nơi một phương tiện phải lặn. Những khoảng trống không phải là khuyết điểm của sản phẩm, chúng là thuộc tính của việc mỗi nhóm công bố những gì, và chi phí khép chúng lại là một câu hỏi dành cho nhà sản xuất chứ không phải một cuộc thiết kế lại.
- Viết trước hết chế độ làm việc - giữ, dịch chuyển một lần, hay lặp chu kỳ - và quyết định xem con số định mức hay con số đỉnh là ràng buộc.
- Quyết định bus trước động cơ, và coi số cell được ghi là số lượng cell mắc nối tiếp chứ không phải vôn.
- Thu hẹp về nhóm có quy ước đầu ra khớp với ứng dụng, rồi lọc theo một hoặc hai cột mà chế độ làm việc đã biến thành ràng buộc.
- Chỉ so sánh những cột được công bố trên toàn bộ danh sách rút gọn, và ghi lại những cột nào còn trống.
- Chỉ suy ra mật độ mô-men dựa trên một con số mô-men đã nêu và một đơn vị đã nêu, và đánh dấu mọi giá trị dẫn xuất là dẫn xuất.
- Kiểm tra xem hồ sơ có kèm cửa sổ làm việc với con số công suất của nó hay không, và tuyệt đối không coi một giá trị 180 s là định mức liên tục.
- Chọn kích cỡ bó dây, đầu nối và driver theo dòng đỉnh đã ghi ở nơi có, và coi việc thiếu nó là một câu hỏi còn để ngỏ.
- Viết ra mọi cột còn trống cho những sản phẩm trong danh sách rút gọn để tài liệu thử nghiệm của nhà sản xuất có thể khép chúng lại trước khi chốt lựa chọn.
Những ứng dụng hàng đầu của động cơ BLDC năm 2026
Cùng một cỗ máy điện từ đi vào phục vụ qua những cụm ứng dụng có ràng buộc khác nhau đủ để trọng tâm thông số thay đổi giữa chúng. Những trang dưới đây nhóm các kết quả khớp đã ghi theo nền tảng chứ không theo thông số, và đọc hai trang cùng nhau thường là điều chốt lại một kiến trúc.
Khớp và tay máy robot
Đây là cụm mà mô-men tại trục là toàn bộ vấn đề, và nơi tỷ số làm phần lớn việc quyết định. Một khớp phải giữ tải chống lại trọng lực cần con số định mức, và một khớp đảo chiều liên tục cần biết chế độ làm việc đó sinh ra bao nhiêu nhiệt. Các nhóm Mô-đun khớp và Cánh tay robot cộng tác kéo cùng những bộ truyền động đó vào những danh sách rút gọn khác nhau, nhóm thứ nhất theo chức năng khớp và nhóm thứ hai theo kiến trúc cánh tay, còn hướng dẫn chọn bộ truyền động robot đi qua cùng dải đó theo tỷ số và phản hồi thay vì theo ứng dụng.
Nền tảng di động, chân và đeo trên người
Ở đây ràng buộc chuyển từ mô-men sang khối lượng, bởi vì bộ truyền động được mang ở đầu một chi và mỗi gam ở đó đều bị tăng tốc trong mỗi bước. Các bộ không vỏ chiếm ưu thế trong cụm này vì lý do đó, do vỏ và vòng bi có thể được thiết kế vào chính chi thay vì gắn thêm vào nó, và những sản phẩm truyền động gần như trực tiếp tỷ số thấp xuất hiện ở mọi nơi khớp phải tuân theo người đeo hoặc mặt đường thay vì chống lại chúng. Các nhóm Robot hình người, Robot bốn chân, Bộ xương ngoài và Robot phục hồi chức năng bao quát bốn biến thể, còn hướng dẫn chọn động cơ mô-men xoắn không vỏ bao quát phần bộ kit của cùng quyết định đó.
Những khung bay phải giữ được trên không
Các cụm động cơ đẩy tách nhau theo cách khung bay được yêu cầu bay chứ không chỉ theo lực đẩy. Một máy bay đa cánh giữ độ cao bị ràng buộc bởi lực đẩy và biên nhiệt; một mô hình cánh cố định bị ràng buộc bởi hiệu suất khi bay hành trình cần điện trở cuộn dây thấp và một cánh quạt lớn quay chậm; một khung bay FPV bị ràng buộc bởi đáp ứng cần KV cao và khối lượng thấp. Các nhóm Drone hạng nặng, Drone VTOL, UAV công nghiệp, UAV kiểm tra và UAV chụp ảnh trên không bao quát phía máy bay đa cánh, trong khi Drone đua FPV, Mô hình cánh cố định và UAV nông nghiệp bao quát những nhóm còn lại. Ở đâu chở người thay vì chở tải, ràng buộc thay đổi hình dạng hoàn toàn, và hướng dẫn động lực máy bay có người lái xử lý trường hợp hỏng hóc nảy sinh từ đó.
Ổn định và ngắm camera
Trục ổn định là nơi duy nhất mà độ mượt quan trọng hơn mô-men. Một động cơ gimbal được quấn cho tốc độ thấp, không qua bất kỳ cấp giảm tốc nào, và được chọn theo mức độ nó ít làm xáo trộn hình ảnh mà nó đang giữ, điều đó đưa mô-men định mức và điện áp lên trước KV trong quyết định. Nhóm Hệ thống gimbal tập hợp các kết quả khớp đã ghi, và hướng dẫn chọn động cơ gimbal đi qua cùng dải đó từ phía dẫn động trực tiếp tốc độ thấp.
Phương tiện và kiểm tra dưới biển
Dưới nước, môi trường thay đổi mọi thứ phía trên nó: sản phẩm được làm kín, lực đẩy là hai chiều, và thông số loại bỏ ứng viên là độ sâu chứ không phải mô-men. Nhóm này ghi hai cấp độ sâu, 30 m và 350 m, và chỉ riêng cột đó quyết định kiến trúc của một phương tiện nhiều hơn con số lực đẩy, bởi vì một hệ làm kín không thể được nâng cấp tại hiện trường. Nhóm Bộ đẩy ROV bao quát những phương tiện làm việc, và hướng dẫn chọn bộ đẩy dưới nước so sánh cùng những sản phẩm đó giữa các dòng DW và SW.
Câu hỏi thường gặp
QĐộng cơ BLDC có phải là cùng một thứ với động cơ không chổi than không?
Đúng vậy. BLDC chỉ đơn giản là chữ viết tắt của DC không chổi than, và thuật ngữ này mô tả cùng một kết cấu: một rotor nam châm vĩnh cửu, một stator có cuộn dây và một bộ điều khiển điện tử thực hiện việc chuyển mạch. Thuật ngữ liên quan là máy đồng bộ nam châm vĩnh cửu mô tả cùng một cách bố trí vật lý từ góc nhìn lý thuyết điều khiển, và khác biệt giữa hai nhãn gọi là vấn đề quy ước chứ không phải kết cấu. Cả hai đều được ghi dưới cùng bảy nhóm ở đây, phân biệt bằng thứ mà mỗi gói sản phẩm được chế tạo để xuất ra chứ không bằng nhãn nào được gán cho nó.
QKV cao hơn có nghĩa là một động cơ tốt hơn không?
Không. KV mô tả tốc độ không tải mà một cuộn dây tạo ra trên mỗi vôn, nên nó mô tả điểm làm việc rơi vào đâu chứ không mô tả cỗ máy mạnh đến đâu. Trên các nhóm ở đây, nó chạy từ 9.3 đến 2150 KV, và những giá trị thấp thuộc về các nhiệm vụ lớn quay chậm trong khi những giá trị cao thuộc về những cánh quạt nhỏ quay nhanh. Một động cơ KV cao là câu trả lời đúng cho một câu hỏi về tốc độ trục và là câu trả lời sai cho một câu hỏi về mô-men, và so sánh hai động cơ chỉ dựa trên KV là so sánh hai câu trả lời cho hai câu hỏi khác nhau.
QNên kiểm tra thông số nào trước tiên?
Quy ước đầu ra - mô-men tại một trục, lực đẩy từ một cánh quạt, độ mượt ở tốc độ thấp, hoặc lực đẩy được làm kín ở độ sâu - bởi vì nó loại bỏ cả những nhóm trước khi bất kỳ sản phẩm nào được so sánh. Sau đó, chế độ làm việc quyết định con số định mức hay con số đỉnh là ràng buộc, và bus quyết định những ứng viên nào còn lại trong danh sách. Làm theo trình tự đó thường để lại một danh sách rút gọn gồm hai hoặc ba sản phẩm trong mỗi nhóm thay vì một danh sách vắt qua cả bảy nhóm.
QVì sao một số hồ sơ hiển thị một cận dưới thay vì một giá trị lực đẩy?
Bởi vì đó là cách giá trị được công bố. Các bộ đẩy SW7, SW12 và SW17 được ghi là ít nhất 7, 12 và 17 kgf lực đẩy neo đậu tối đa, trong khi DW10, DW15, DW20 và DW25 được ghi bằng một con số duy nhất là 10, 15, 20 và 25 kgf. Giữ nguyên sự phân biệt giữa một ngưỡng và một giá trị hữu ích hơn việc làm tròn nó đi, vì một con số ngưỡng cho nhà thiết kế biết rằng con số được ghi là sàn của thông số chứ không phải điểm giữa của nó.
QMột con số công suất 180 s có phải là định mức liên tục không?
Không. Một con số được đo trong cửa sổ 180 s là một phát biểu về việc sản phẩm giữ được công suất đó bao lâu trên một bàn thử, đó là một chỉ dấu hữu ích về khả năng nhiệt chứ không phải một định nghĩa về những gì có thể được duy trì vô thời hạn. Động cơ UAV ghi các con số công suất từ 380 W đến 8580 W trong cửa sổ đó và động cơ drone từ 250 W đến 2100 W, còn các nhóm truyền động và gimbal hoàn toàn không ghi con số công suất nào. Ở đâu một chế độ làm việc cần một điểm làm việc bền, con số đó phải đến từ tài liệu thử nghiệm của nhà sản xuất.
QĐộng cơ không chổi than có cần encoder hay cảm biến Hall không?
Không phải lúc nào cũng cần, nhưng bộ điều khiển cần biết vị trí rotor từ đâu đó. Một động cơ được trang bị cảm biến Hall báo trực tiếp vị trí và có thể tạo mô-men từ trạng thái đứng yên; một động cơ không có chúng suy ra vị trí từ sức điện động ngược của một rotor đang quay, cách này hoạt động tốt khi trục đã chuyển động và không có gì để đọc khi trục đứng yên. Trang này ghi cách bố trí mà một sản phẩm sử dụng ngay trong tên của nó - RO40 KV140 Lite và RO50 KV108 Lite được ghi là không có cảm biến Hall còn RO60 KV115, RO80 KV105 và RO100 KV55 Standard thì có - và ở đâu driver được tích hợp, phương thức điều khiển cũng được ghi lại thay vì để cho người ta giả định.
QMột ứng dụng có thể được đáp ứng bởi nhiều hơn một nhóm không?
Thường xuyên, và chính chỗ chồng lấn đó là nơi quyết định tích hợp nằm. Một khớp đeo trên người hoặc khớp hình người có thể được dựng từ một bộ stator và rotor không vỏ với driver do dự án cung cấp, từ một bộ truyền động robot kín, hoặc từ một mô-đun truyền động gần như trực tiếp tỷ số thấp, và cả ba đều được ghi cho cùng những nền tảng. Câu hỏi quyết định không phải mô-men, vì mỗi cách đều có những mức đầu ra tương đương, mà là dự án định tự đảm nhận bao nhiêu phần thiết kế vỏ, trục, vòng bi, phản hồi và driver. So sánh cùng một khớp qua hai cách nhóm ứng dụng khác nhau thường là điều làm cho lựa chọn đó trở nên rõ ràng.
Nguồn tài liệu chính thức
Những nhà sản xuất có sản phẩm được ghi ở đây công bố dữ liệu thử nghiệm và tài liệu mà các hồ sơ không sao chép lại - trong đó có định mức liên tục, dữ liệu hiệu suất, lực đẩy ở chế độ bay treo và số lượng phản hồi. CubeMars công bố các dòng động cơ không vỏ và bộ truyền động của mình qua trang chính thức của CubeMars, còn T-Motor công bố dòng động cơ đẩy của mình qua trang chính thức của T-Motor và cửa hàng chính thức. Ở đâu một hồ sơ để trống một cột - một định mức liên tục ở bất kỳ đâu trong dải được ghi, một dòng đỉnh trên hầu hết động cơ UAV và drone, một giá trị KV trên các bộ đẩy, một con số công suất trên các nhóm truyền động và ổn định - thì đó chính là những trang nơi khoảng trống phải được khép lại trước khi chốt một linh kiện.
Đi tiếp ở đâu
Đọc đến đây tạo ra một danh sách rút gọn chứ không phải một quyết định, và ba công cụ biến danh sách đó thành một quyết định. Mọi sản phẩm được bàn ở đây đều nằm trong một trong bảy nhóm Sản phẩm, các ứng viên có thể được thu hẹp theo những cột đã ghi trong Lựa chọn, và hai hoặc ba sản phẩm có thể được đặt cạnh nhau trong So sánh sản phẩm. Khía cạnh ứng dụng của cùng quyết định đó được tập hợp qua nhóm Mô-đun khớp và các nhóm khung bay, những nhóm này sắp xếp các kết quả khớp đã ghi theo nền tảng chứ không theo thông số.
Bốn hướng dẫn đã có mở rộng sang các hướng bên cạnh từ đây. hướng dẫn đầy đủ về động cơ BLDC trình bày bảy gói sản phẩm như một hệ phân loại cho những ai muốn nắm các chủng loại trước khi vào quy trình. hướng dẫn chọn bộ truyền động robot và hướng dẫn về bộ truyền động gần như trực tiếp đi sâu vào hai nhóm phía khớp, còn hướng dẫn chọn động cơ UAV làm điều tương tự cho dải động cơ đẩy, nơi KV, lực đẩy và khối lượng là những ý tưởng tổ chức.
Bản ngắn gọn: cố định quy ước đầu ra trước, rồi đến chế độ làm việc, rồi đến bus; chỉ so sánh những cột được công bố trên toàn bộ danh sách rút gọn; coi mọi con số đỉnh là một lời hứa về một cửa sổ chứ không phải một khả năng; và viết ra những cột còn trống để chúng có thể được khép lại trước khi chốt linh kiện. Trên dải được ghi này, trình tự đó thường đưa một khớp về một bộ truyền động kín hoặc một mô-đun tỷ số thấp, một chi về một bộ không vỏ, một khung bay về một động cơ đẩy được chọn kích cỡ theo số cell và cánh quạt, và một phương tiện kín về độ sâu định mức mà hệ làm kín của nó thực sự chịu được.