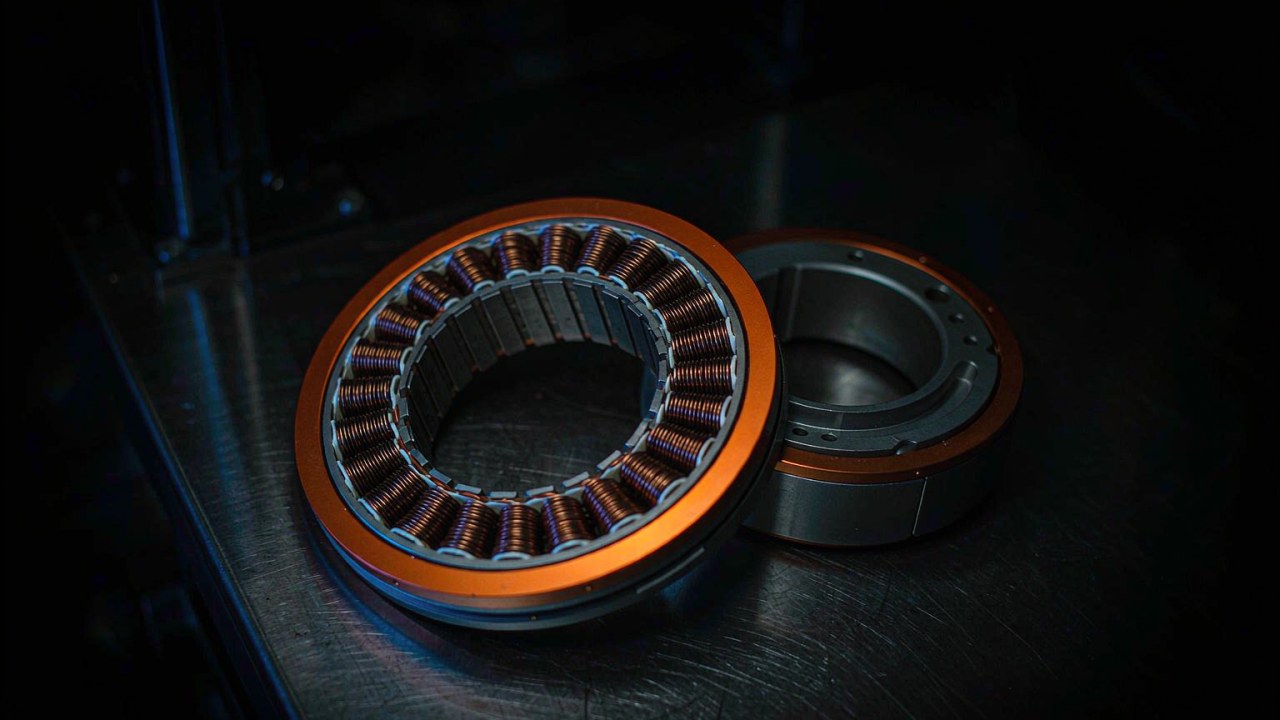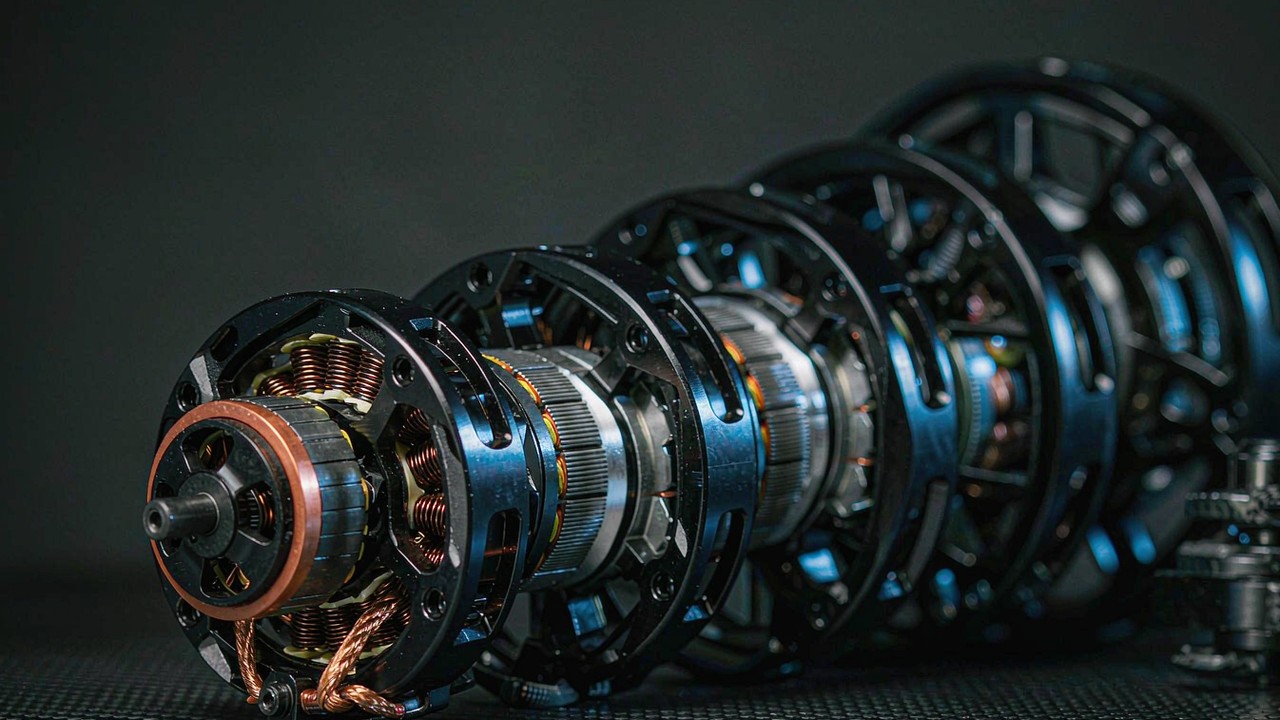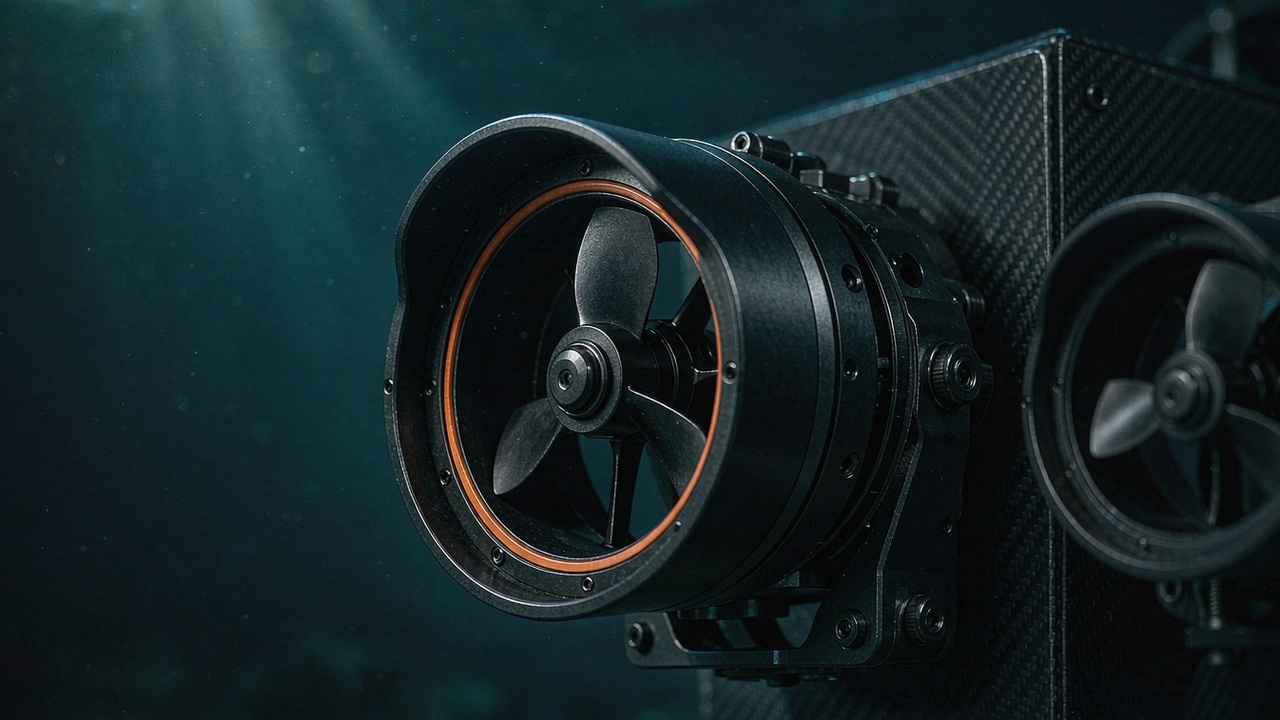
Một bộ đẩy ROV không phải là một động cơ có gắn chân vịt vào. Nó là một ranh giới áp suất mà tình cờ tạo ra lực đẩy, và trình tự kỹ thuật suy ra từ đó là ngược lại so với một bộ truyền động làm mát bằng không khí: trường hợp tải của phương tiện được cố định trước, khái niệm làm kín được cố định sau, và chỉ khi đó máy điện mới được chọn để nằm vừa bên trong. Làm sai trình tự đó thì kết quả thường không phải một phương tiện chậm mà là một phương tiện bị ngập.
Hướng dẫn kỹ thuật này đi qua năm quyết định thực sự xác định liệu một bộ đẩy có phù hợp với một phương tiện hay không - định cỡ lực đẩy và công suất, chống nước và làm kín, thông số BLDC dưới biển, thiết kế chân vịt và ống dẫn Kort, và tích hợp ESC - và khép lại bằng ba chế độ hỏng hóc đặc biệt cần cân nhắc trong các hệ thống bộ đẩy dưới biển cùng cách phòng ngừa từng loại. Mọi con số được nêu dưới đây đều lấy từ dữ liệu sản phẩm ToBMS hoặc từ thông số công bố của nhà sản xuất, và mọi giá trị suy ra đều được ghi rõ là phép tính số học trên những con số đó.
Trả lời nhanh
Định cỡ một bộ đẩy ROV bắt đầu từ tải ổn định lớn nhất mà phương tiện phải giữ hoặc vượt qua - thường là giữ vị trí trước dòng chảy có tính cả lực cản của dây - rồi đi ngược qua lực đẩy, công suất định mức và dòng bus để tới số lượng bộ và bao thể khung. Cấp độ sâu được quyết định cùng lúc, vì nó là thuộc tính của hệ làm kín và vỏ và không thể cải thiện sau khi mua. Làm kín, ống dẫn chân vịt và điện tử truyền động sau đó là hệ quả của hai quyết định đó chứ không phải những lựa chọn độc lập. Các bộ đẩy được liệt kê trong ứng dụng Bộ đẩy ROV trên ToBMS trải từ 7 đến 25 kgf, 360 đến 1315 W và hai cấp độ sâu, 0-30 m và 0-350 m, và các con số trong hướng dẫn này là những con số được ghi nhận vào tháng Chín năm 2026.
Vì sao bộ đẩy ROV được định thông số ngược so với động cơ chạy trong không khí
Một động cơ làm mát bằng không khí được chọn theo yêu cầu mô-men xoắn - tốc độ, còn việc lắp đặt chỉ là chuyện tính sau. Một bộ đẩy dưới biển đảo ngược điều đó: việc lắp đặt và ranh giới áp suất được cố định bởi nhiệm vụ, sau đó máy điện được chọn để sống bên trong chúng.
Yêu cầu của phương tiện đến trước, linh kiện đến sau
Các con số công bố của một bộ đẩy - lực đẩy, công suất định mức, điện áp, khối lượng, bao thể, độ sâu - đều là hệ quả của một quyết định ở cấp phương tiện đã được đưa ra từ trước. Đó là lý do hai bộ 15 kgf cùng một dòng có thể khác nhau về khối lượng, và vì sao một quy trình chọn theo linh kiện trước thường kết thúc bằng một phương tiện hoặc thiếu công suất ở các giới hạn của phạm vi hoạt động, hoặc mang theo phần cứng làm kín mà nó không bao giờ cần.
Áp suất môi trường là đường truyền nhiệt
Trong không khí, động cơ xả nhiệt vào một dòng khí chuyển động - thứ dẫn nhiệt kém nhưng dễ dịch chuyển. Dưới nước tình hình đảo ngược: nước biển dẫn nhiệt tốt hơn không khí nhiều, nhưng động cơ bị ngăn cách với nó bởi một vỏ kín, một chất độn cuộn dây và một khe không khí hoặc dầu. Hệ quả thực tế là một BLDC dưới biển thường không bị giới hạn bởi nhiệt độ cuộn dây nhanh như một động cơ không khí tương đương, mà bị giới hạn bởi mọi thứ nằm giữa cuộn dây và nước. Vỏ là tấm tản nhiệt, và vỏ cũng là ranh giới áp suất - đó là điều khiến làm kín và thiết kế nhiệt trở thành cùng một cuộc trò chuyện.
Lực đẩy ở tốc độ bằng không là con số mà mọi phép tính định cỡ bắt đầu từ đó
Lực đẩy trong nhóm ứng dụng này được công bố dưới dạng lực đẩy giữ vị trí tối đa: con số tĩnh tạo ra ở tốc độ tiến bằng không. Đó chính xác là điều kiện quan trọng để giữ vị trí, thoát khỏi một nền trầm tích (silt) hoặc bắt đầu một thao tác cơ động chống lại dây, và cũng là lực đẩy cao nhất mà bộ đẩy tạo ra. Ngay khi phương tiện di chuyển, lực đẩy giảm đi khi chân vịt gặp dòng vào tăng lên. Mọi so sánh giữa các bộ đẩy - và mọi phép tính định cỡ - chỉ có ý nghĩa ở cùng điều kiện tốc độ bằng không đó.
Một vỏ mang động cơ, truyền động và chân vịt
ToBMS ghi nhận nhóm ứng dụng này là bộ đẩy kín có ESC tích hợp và điều khiển hai chiều. Trên thực tế, điều đó nghĩa là phần điện tử chuyển mạch chia sẻ ranh giới áp suất với động cơ, bộ đẩy nhận lệnh bằng một điểm đặt lực đẩy hoặc tốc độ thay vì được đấu dây theo từng pha, và chiều quay được xử lý bằng điện thay vì bằng một cơ cấu đảo chiều. Điều đó cũng có nghĩa giới hạn dòng và giới hạn nhiệt là giới hạn hệ thống của cả bộ kín hoàn chỉnh, chứ không phải giới hạn động cơ đo trên băng thử.
Bước 1: Tính yêu cầu lực đẩy và công suất của ROV
Phép tính định cỡ là phần duy nhất của quy trình có thể làm trước khi có bất kỳ phần cứng nào trên bàn, và cũng là phần thường bị làm sai hướng nhất - đi từ một bộ đẩy ứng viên ra ngoài thay vì đi từ phương tiện vào trong.
Xây dựng trường hợp tải trước danh sách linh kiện
Liệt kê mọi điều kiện mà phương tiện phải thỏa mãn, và với mỗi điều kiện hãy ghi ra lực chống lại nó: giữ vị trí trước dòng chảy, hành trình giữa hai điểm, chống lại lực kéo của dây, giữ tư thế khi một tay máy hoặc công cụ tác dụng phản lực, và phục hồi sau khi chân vịt bị vướng. Giá trị lớn nhất trong số đó, chứ không phải giá trị trung bình, đặt ra yêu cầu lực đẩy. Biên dạng nhiệm vụ quan trọng không kém giá trị đỉnh, vì một phương tiện giữ vị trí suốt một giờ là đang chạy bộ đẩy liên tục chứ không phải theo từng đợt cơ động.
Lực cản từ dòng chảy và dây, không phải từ tốc độ mục tiêu
Nhu cầu giữ vị trí bị chi phối bởi hai số hạng. Thứ nhất là lực cản thủy động lên khung và tải trọng, tăng theo bình phương tốc độ nước tương đối; thứ hai là lực cản của dây, tăng theo chiều dài cáp, dòng chảy và độ võng mà cáp tạo thành. Cả hai đều tỷ lệ với diện tích mặt cắt ngang mà phương tiện trình ra, đó là lý do một cụm thiết bị đo lớn có thể thay đổi yêu cầu về bộ đẩy nhiều hơn cả việc đổi mẫu bộ đẩy. Vì lực cản tăng theo bình phương tốc độ, yêu cầu tăng nhanh khi tốc độ thiết kế được nâng lên, và một mức giảm nhỏ trong tốc độ thiết kế mang lại mức giảm lực đẩy và công suất lớn hơn tương xứng.
Từ tổng lực đẩy đến công suất định mức và dòng bus
Khi tổng yêu cầu lực đẩy đã được cố định, công suất định mức suy ra từ dải hiệu suất mà dòng sản phẩm thực sự đạt được. Trên bảy bộ được liệt kê trên ToBMS, con số này rất nhất quán: khoảng 18.5 đến 23.1 kgf lực đẩy giữ vị trí tối đa trên mỗi kilowatt công suất định mức, tính từ các giá trị lực đẩy và công suất định mức được công bố. Sự nhất quán đó hữu ích - nó có nghĩa là ngân sách công suất có thể được ước tính chỉ từ yêu cầu lực đẩy, trước khi chọn mẫu, và bất kỳ ứng viên nào nằm xa ngoài dải đều đáng được xem lại cách các con số của nó được nêu ra.
Dòng bus sau đó là phép tính số học: công suất định mức chia cho điện áp bus, tại điểm làm việc định mức và trước tổn thất trên cáp. Hai cấp điện áp trong nhóm này cho thấy quy mô - các bộ 36 V ở 360 W và 540 W tiêu thụ khoảng 10 A và 15 A, và dòng 48 V trải từ khoảng 11 A ở 520 W đến khoảng 27 A ở 1315 W. Những dòng điện đó đặt ra định mức cho đầu xuyên (penetrator), cỡ cáp và, trên một phương tiện chạy pin, tiết diện bên trong của vỏ chịu áp.
Bao nhiêu bộ, và bố trí nào
- Bậc tự do trước tiên: một phương tiện có bộ đẩy ngang và dọc riêng điều khiển sáu trục; ít bộ hơn thì đánh đổi sự linh hoạt để lấy khối lượng, dây cáp và đường dẫn hỏng hóc.
- Trường hợp hỏng hóc thứ hai: một phương tiện phải hoàn thành chuyến lặn sau khi mất một bộ đẩy cần nhiều bộ hơn so với phép tính lực đẩy đơn thuần gợi ý, vì các bộ còn lại phải gánh phần đã mất mà không vượt quá giới hạn của chính chúng.
- Biên dự phòng thứ ba: phần lực đẩy dư trên mỗi bộ còn lại sau một lần mất là thước đo thực sự về mức độ có thể phục hồi của phương tiện.
- Mẫu sau cùng: khi số lượng và bố trí đã chốt, mẫu được chọn để vừa bao thể khung và ngân sách công suất.
Một ví dụ định cỡ cụ thể trên các con số đã ghi nhận
Lấy một phương tiện kiểm tra sáu bộ đẩy cần tổng cộng 40 kgf lực đẩy giữ vị trí tối đa, chạy trên bus 48 V. Ở dải hiệu suất phía trên - ước lượng của chúng tôi chứ không phải một con số của nhà sản xuất - mức đó cần khoảng 1.7 kW đến 2.2 kW công suất định mức của bộ đẩy, tức trên bus 48 V là khoảng 36 A đến 45 A tổng cộng. Chia cho sáu bộ, yêu cầu mỗi bộ là khoảng 6.7 kgf.
Hai ứng viên đáp ứng yêu cầu đó từ đầu nông của dải. Bộ SW7, công bố tối thiểu 7 kgf từ 360 W, đáp ứng với biên mỏng và tiêu thụ 6 × 360 W = 2.16 kW - đầu trên của dải tính được, và ở khoảng 19 kgf mỗi kilowatt thì nằm ở phần thuận lợi của dải. Bộ DW10, công bố 10 kgf từ 540 W, đáp ứng cùng yêu cầu 6.7 kgf với chỗ cho vòng điều khiển làm việc, nhưng tiêu thụ 6 × 540 W = 3.24 kW. Chọn bộ 350 m do đó tốn thêm khoảng 1.08 kW và khoảng 840 g khối lượng đẩy cho cùng một yêu cầu ở cấp phương tiện. Đó là phép tính số học trên các con số đã công bố, không phải một khuyến nghị - quyết định thuộc về độ sâu nhiệm vụ.
Bước 2: Đánh giá công nghệ chống nước và làm kín
Làm kín là nơi một bộ đẩy dưới biển được hay mất, vì đây là hệ thống con duy nhất suy giảm liên tục, và nó hỏng theo hướng mất toàn bộ chứ không phải giảm khả năng.
Trục quay là khớp chuyển động duy nhất trong ranh giới áp suất
Một bộ đẩy kín có một ranh giới áp suất và một chuyển động cần truyền qua nó. Mọi thứ khác - mối ghép vỏ, lối vào cáp, cổng cảm biến - đều có thể làm tĩnh và do đó đơn giản. Trục chân vịt là ngoại lệ, và đó là lý do công nghệ làm kín trục, chứ không phải công nghệ động cơ, phân biệt nhóm bộ đẩy này với nhóm khác.
Làm kín mặt tĩnh, làm kín trục động và mỗi loại chịu được gì
Các mối ghép tĩnh được đóng kín bằng O-ring cao su đàn hồi hoặc gioăng trong một rãnh giữ, và hiệu năng của chúng phụ thuộc vào hình học rãnh, độ nhẵn bề mặt và độ ép chứ không phải vào chuyển động. Làm kín động cho một trục quay thì khó hơn: phớt phải giữ áp suất trong khi trượt trên trục, và hai dòng phổ biến đánh đổi khác nhau. Phớt môi và phớt trục hướng kính đơn giản và gọn nhưng dựa vào một màng nước mỏng làm chất bôi trơn, nên chúng mài mòn và nhạy với trầm tích cũng như với tình trạng chạy khô. Phớt mặt cơ khí cho hai bề mặt đã mài rà trượt lên nhau và chịu được chênh áp (differential pressure) và tốc độ cao hơn, đổi lại là kích thước, dung sai căn chỉnh và giá cao hơn. Cách tiếp cận thứ ba loại bỏ mối ghép hoàn toàn bằng cách truyền mô-men xoắn bằng từ trường qua một thành tĩnh, điều này loại bỏ phớt động nhưng hạn chế mô-men xoắn mà thiết kế có thể truyền.
Bù áp, nạp dầu và những gì chúng thay đổi
Một vỏ kín cứng ở độ sâu chịu toàn bộ áp suất bên ngoài dưới dạng chênh áp qua các thành của nó, buộc phải dùng tiết diện dày và nắp đầu nặng. Bù áp (pressure compensation) lấp đầy khoảng rỗng bằng một chất lỏng không nén được và nối nó với nước xung quanh qua một màng hoặc bọng đàn hồi, nên chênh áp qua các phớt và vỏ giảm xuống gần bằng không. Lợi ích là một vỏ mỏng và nhẹ hơn nhiều cùng điều kiện làm việc dịu hơn cho các phớt. Cái giá là một chất lỏng phải tương thích với cách điện cuộn dây và phần điện tử, một màng phải chịu được cùng độ sâu như vỏ, và một quy trình bảo dưỡng phải được tuân thủ chính xác sau mọi lần can thiệp.
Ăn mòn, kim loại khác loại và anốt hy sinh
Nước biển là một chất điện ly, nên hai kim loại khác loại bất kỳ tiếp xúc với nó tạo thành một pin điện hóa và kim loại kém quý hơn bị tiêu hao. Hệ quả thiết kế mang tính thực tế chứ không kỳ lạ: vỏ thường là hợp kim nhôm, thép không gỉ hoặc composite polymer; ốc vít và trục được chọn để nằm gần kim loại vỏ trong dãy điện hóa; tiếp xúc kim loại giữa các loại khác nhau được ngăn bằng long đền hoặc ống lót cách điện ở những chỗ không thể tránh; và anốt hy sinh được lắp trên cả cụm chứ không phải trên từng linh kiện riêng lẻ, để vật liệu kém quý nhất trong toàn bộ cụm là thứ bị tiêu hao có chủ đích.
Cấp độ sâu hứa gì và không hứa gì
Cấp độ sâu là một tuyên bố về hệ làm kín và vỏ, không phải về động cơ, và là con số duy nhất trong nhóm này không thể thay đổi sau khi mua. Nó nên được đọc như một phạm vi có điều kiện chứ không phải một con số nổ vỡ: các bộ được liệt kê trên ToBMS được công bố là 0-30 m cho dòng nông và 0-350 m cho dòng sâu, và sự phân biệt này là một chế độ thiết kế, không phải một dung sai. Một bộ 30 m có thể hoạt động ở 5 m, nhưng một bộ 350 m không đơn thuần là một bộ 30 m được gia cố - khái niệm làm kín, kiến trúc vỏ và do đó khối lượng đều khác. Khi định cỡ, phạm vi hoạt động nên được so với định mức với biên dự trữ cho điểm sâu nhất của kế hoạch, cho lần vượt độ sâu không thường xuyên, và cho hiện tượng quá độ áp suất đi kèm việc hạ hoặc thu hồi động.
Bước 3: Thông số động cơ BLDC cho môi trường dưới biển
Khi trường hợp tải và ranh giới áp suất đã cố định, động cơ được chọn để khớp với chân vịt và tồn tại được bên trong vỏ.
kV và hằng số mô-men xoắn quyết định sự khớp với chân vịt
Hằng số vận tốc kV và nghịch đảo của nó, hằng số mô-men xoắn, mô tả cùng một thuộc tính của máy từ hai hướng: kV cho tốc độ trên mỗi vôn đặt vào, và hằng số mô-men xoắn cho mô-men xoắn trên mỗi ampe. Một bộ đẩy dưới biển quay một chân vịt tương đối lớn một cách chậm rãi, nên nó cần một máy kV thấp với hằng số mô-men xoắn cao - cùng sự đánh đổi thấy ở động cơ truyền động trực tiếp và động cơ gimbal. Chọn một động cơ kV cao cho cùng chân vịt làm tăng dòng cho cùng mô-men xoắn, làm tăng tổn thất cáp và truyền động, thêm nhiệt bên trong một vỏ khó thải nhiệt, và rút ngắn tuổi thọ phần ứng mà việc định cỡ đáng lẽ phải bảo vệ. Ở nơi có một dải được cung cấp qua nhiều đường kính chân vịt, kV nên giảm khi chân vịt lớn lên, để sự thay đổi tải được hấp thụ bằng điện thay vì bằng cơ.
Mô-men cogging và định vị tốc độ thấp
Cogging là gợn mô-men xoắn tuần hoàn sinh ra bởi tương tác giữa nam châm và răng stator. Ở một chân vịt quay tự do, nó chủ yếu thể hiện dưới dạng tiếng ồn và một tổn hao hiệu suất nhỏ ở tốc độ thấp; ở một phương tiện giữ hướng chính xác với lực đẩy rất thấp, nó thể hiện dưới dạng một chu trình giới hạn - lệnh của bộ điều khiển và gợn mô-men xoắn chống lại nhau. Tổ hợp rãnh - cực, độ nghiêng nam châm và tạo hình stator là những đòn điều chỉnh thông thường, và chúng được cố định ở thời điểm thiết kế, nên cogging nên được coi là một tiêu chí chọn lựa chứ không phải thứ mà truyền động có thể tinh chỉnh loại bỏ.
Phản hồi vị trí bên trong một vỏ kín
Cảm biến Hall cho truyền động một vị trí tuyệt đối thô và làm cho việc khởi động đáng tin cậy cùng điều khiển tốc độ thấp trở nên đơn giản, đổi lại là một bộ cảm biến, một bó dây và một đầu xuyên bên trong thể tích kín. Chuyển mạch không cảm biến loại bỏ tất cả những thứ đó và dựa vào ước lượng sức điện động ngược, vốn hoạt động tốt ở tốc độ cao nhưng trở nên yếu nhất ở những tốc độ rất thấp nơi một phương tiện giữ vị trí dành phần lớn thời gian. Trên thực tế, lựa chọn đi theo chế độ làm việc: một phương tiện phải tạo ra lực đẩy êm từ gần tốc độ bằng không hưởng lợi từ phản hồi, còn một phương tiện chạy ở tốc độ cao hưởng lợi từ cụm kín đơn giản hơn. Dù theo cách nào, bản thân thiết bị phản hồi là một linh kiện bên trong ranh giới áp suất và chịu cùng môi trường ăn mòn và nhiệt như cuộn dây.
Cách điện cuộn dây, chất độn và vỏ làm mát bằng nước không thể bỏ qua
Cuộn dây chịu nhiệt của chính nó và của vỏ, và đường thoát duy nhất là dẫn nhiệt. Cấp cách điện, chất độn cuộn dây và đường truyền nhiệt từ rãnh ra vỏ do đó quan trọng hơn so với ở một máy làm mát bằng không khí, và vỏ thoát nhiệt đồng thời là bộ phận chống áp suất. Đó là lý do việc thay đổi vật liệu vỏ hoặc độ dày thành vỏ cũng là một thay đổi trong chọn động cơ chứ không chỉ là thay đổi cơ khí, và vì sao dòng liên tục cho phép nên được lấy từ nhà sản xuất cho cả cụm kín thay vì từ đường cong của một động cơ trần.
Những con số nào được công bố cho dòng này
Dữ liệu ToBMS cho nhóm ứng dụng này mang các con số cấp hệ thống mà nhà thiết kế phương tiện cần trước tiên: lực đẩy giữ vị trí tối đa, công suất định mức, điện áp định mức, khối lượng, bao thể và cấp độ sâu, và chúng là những con số đứng sau bảng so sánh Bộ đẩy ROV ở phía dưới. Ở nơi một dự án cần dữ liệu máy sâu hơn - kV, điện trở pha, hằng số mô-men xoắn, hằng số thời gian nhiệt - thì dữ liệu đó đến từ tài liệu sản phẩm của nhà sản xuất cho mẫu cụ thể, và nên được lấy theo từng mẫu thay vì suy ra từ cả dòng. Con số chọn lựa và dữ liệu máy trả lời những câu hỏi khác nhau, và trộn lẫn chúng là con đường thông thường dẫn đến một chân vịt không khớp.
Bước 4: Thiết kế chân vịt và ống dẫn Kort
Chân vịt là nơi đầu vào điện trở thành lực đẩy, và trong nhóm ứng dụng này nó hầu như luôn được bao trong một ống dẫn.
Vì sao các thiết bị đẩy dưới biển có ống dẫn
Một ống dẫn, hay ống dẫn Kort, là một vòng tiết diện cánh quanh chân vịt. Nó tạo thêm lực đẩy của chính nó ở tốc độ tiến thấp và cải thiện dòng vào các cánh, qua đó nâng lực đẩy giữ vị trí (bollard pull) - lực đẩy ở tốc độ bằng không mà phép tính định cỡ dựa trên đó - cho một đường kính cánh và công suất cho trước. Sự đánh đổi nằm ở đầu kia của phạm vi: lực cản của chính ống dẫn tăng theo tốc độ, nên một thiết bị đẩy có ống dẫn hiệu quả hơn ở tốc độ thấp và kém hiệu quả hơn ở tốc độ hành trình cao so với một chân vịt hở cùng đường kính. Với một ROV giữ vị trí, đó là một đánh đổi thuận lợi; với một AUV khảo sát tầm xa chạy liên tục ở tốc độ hành trình thì không, đó là lý do cả bộ đẩy có ống dẫn và chân vịt hở đều tồn tại trong thực tế.
Hình học ống dẫn: khe hở, dây cung và đánh đổi với tốc độ tối đa
Biên dạng bên trong của ống dẫn, dây cung của nó so với dây cung cánh, và khe hở đỉnh giữa đỉnh cánh và mặt trong ống dẫn đều quyết định bao nhiêu lực nâng của ống dẫn đến được dòng chảy dưới dạng lực đẩy hữu ích. Khe hở đỉnh là yếu tố nhạy nhất trong ba yếu tố: quá lớn thì xoáy đỉnh rò qua khe, mất đi phần đóng góp của ống dẫn và thêm tiếng ồn; quá nhỏ thì cụm trở nên không dung thứ mảnh vụn, sự giãn nở nhiệt và sai lệch chế tạo. Dây cung ống dẫn đặt ra sự cân bằng giữa lực đẩy ở tốc độ thấp và lực cản ở tốc độ cao, nên cùng một chân vịt trong hai ống dẫn khác nhau là hai thiết bị đẩy khác nhau. Không điều nào trong số này có thể được tinh chỉnh lại trên một bộ kín tại hiện trường, đó là một lý do khiến bao thể lắp đặt - đường kính và chiều dài ghi nhận của cả cụm - thuộc về bản thông số bên cạnh lực đẩy và công suất.
Số cánh, bước cánh và tiết diện hai chiều
Vì những bộ này có hai chiều, tiết diện cánh phải làm việc với dòng chảy đến từ cả hai phía. Tiết diện đối xứng hoặc gần đối xứng đạt được điều đó với một tổn thất nhỏ về hiệu suất đỉnh so với một tiết diện có độ cong được tối ưu cho một chiều, và đây là thỏa hiệp được chấp nhận cho một phương tiện cần lực đẩy ngược để hãm và để lùi ra khỏi một không gian hẹp. Số cánh đánh đổi độ êm lấy lực cản và khối lượng, và bước cánh là lựa chọn có ảnh hưởng nhất: bước thô thiên về chạy tốc độ cao còn bước mịn thiên về lực đẩy giữ vị trí, đúng như với mọi chân vịt. Con số lực đẩy giữ vị trí tối đa được công bố là kết quả của cả ba quyết định, đó là lý do một con số lực đẩy nên được đọc như một kết quả hệ thống chứ không phải một định mức động cơ.
Xâm thực, độ sâu và giới hạn của một đường cong lực đẩy
Xâm thực (cavitation) xảy ra ở nơi áp suất cục bộ trên bề mặt cánh giảm xuống dưới áp suất hơi của nước, và nó phá hủy lực đẩy cũng như ăn mòn cánh. Hai biến số quyết định một thiết bị đẩy tiến gần điều kiện đó đến mức nào: tải cánh, tăng theo lực đẩy trên mỗi đơn vị diện tích cánh, và áp suất môi trường, tăng theo độ sâu. Hệ quả đáng được nêu rõ cho công việc ROV: một bộ đẩy có ống dẫn chịu xâm thực tốt hơn ở 300 m so với ở 3 m, vì áp suất xung quanh ngăn các khoang hơi mà một lần chạy ở vùng nước nông cùng công suất sẽ cho phép hình thành. Điều đó cũng có nghĩa một đường cong lực đẩy đo trong bể gần mặt nước không tự động là một mô tả bảo thủ cho cùng bộ đẩy ở độ sâu - phép đo nông mới là trường hợp khó hơn, và đó là trường hợp cần được đánh giá kỹ cho công việc kiểm tra vùng nước nông, nơi phương tiện hoạt động ở lực đẩy tối đa trong vài mét nước.
Bước 5: Tích hợp bộ điều khiển tốc độ điện tử (ESC)
Truyền động không phải một hộp riêng trong nhóm ứng dụng này. Nó nằm bên trong ranh giới áp suất, điều này thay đổi cả những gì nó có thể làm và ý nghĩa các giới hạn của nó.
Vì sao truyền động nằm bên trong ranh giới áp suất ở dòng này
ToBMS ghi nhận nhóm ứng dụng này là bộ đẩy kín có ESC tích hợp và điều khiển hai chiều, điều này đặt phần điện tử chuyển mạch vào cùng vỏ với động cơ và loại bỏ nhu cầu về một đầu xuyên riêng, một hộp kín riêng và cáp pha phải đi qua ranh giới. Phía phương tiện của giao diện trở thành một cặp dây nguồn và một liên kết lệnh thay vì ba dây pha và một bó cảm biến vị trí. Hệ quả thiết kế là truyền động phải chịu cùng môi trường nhiệt và áp suất như cuộn dây, và giới hạn dòng cùng giới hạn nhiệt của bộ đẩy mô tả cả cụm hoàn chỉnh.
Chuyển mạch ở tốc độ thấp và ở cả hai chiều
Chiến lược chuyển mạch là một quyết định hệ thống, không phải một chi tiết của truyền động. Chuyển mạch có cảm biến cho bộ điều khiển một tham chiếu vị trí ở tốc độ bằng không, giúp đạt được lực đẩy êm từ trạng thái đứng yên và mô-men khởi động dự đoán được. Ước lượng không cảm biến phụ thuộc vào sức điện động ngược và do đó vào tốc độ, nên một bộ không cảm biến được yêu cầu giữ lực đẩy rất thấp trước dòng chảy đang hoạt động ở vùng mà ước lượng của nó yếu nhất. Vận hành hai chiều thêm một yêu cầu thứ hai: việc đảo chiều phải được tăng giảm dần thay vì đóng cắt, vì một chân vịt và một cột nước cuốn theo tạo thành một quán tính lớn và một lệnh bước nhảy sẽ gặp phải một xung dòng. Cả hai hành vi này thuộc về tiêu chí nghiệm thu của phương tiện, không phải bảng dữ liệu của bộ đẩy.
Giới hạn dòng, giảm định mức theo nhiệt và hành vi khi kẹt
Câu hỏi bảo vệ phổ biến nhất là điều gì xảy ra khi chân vịt ngừng quay - một sợi dây mắc quanh trục, rong rêu, hoặc một khối trầm tích. Một BLDC bị kẹt hành xử như một điện trở giá trị thấp, nên dòng bị giới hạn bởi truyền động chứ không phải bởi tải, và phản ứng của truyền động quyết định liệu bộ đẩy có sống sót. Hành vi hữu ích là một giới hạn dòng có thể lập trình được giảm nhanh trở lại, một mô hình nhiệt giảm định mức dòng liên tục khi vỏ ấm lên, và một lỗi được báo cáo mà hệ điều khiển của phương tiện có thể xử lý - thường là bằng cách đảo chiều trong chốc lát để gỡ vật cản thay vì đẩy mạnh hơn. Một truyền động phục hồi công suất đầy đủ sau mỗi lần kẹt, không giảm định mức và không truyền dữ liệu, biến một vật cản có thể gỡ được thành một cuộn dây bị chảy.
Giao diện điều khiển, truyền dữ liệu và nhiễu trên dây
Khi truyền động đã nằm trong vỏ kín, các tín hiệu duy nhất đi qua ranh giới là trên dây, và những sợi cáp dài trong nước biển là một môi trường nhiễu điện. Tín hiệu vi sai, cách ly điện hóa và một sơ đồ đóng khung mạnh mẽ trên liên kết lệnh quan trọng hơn băng thông thô, và logic kéo lên hoặc đẩy kéo được điều khiển qua nhiều mét cáp là một nguồn lỗi gián đoạn phổ biến chỉ xuất hiện ở độ sâu và chỉ trên những sợi dây dài. Truyền dữ liệu là nửa còn lại: điểm đặt lực đẩy, dòng bus, nhiệt độ và trạng thái lỗi là những giá trị giúp người vận hành phân biệt một chân vịt bị vướng với một đầu xuyên đang hỏng trong lúc lặn thay vì sau đó.
3 lý do hàng đầu khiến bộ đẩy ROV hỏng (và cách phòng ngừa)
Các hỏng hóc trong vận hành tập trung quanh ba điểm. Không điểm nào là hỏng động cơ, và đó là điểm đáng mang theo vào một buổi rà soát thông số.
1. Nước xâm nhập tại phớt trục
Một phớt động là bộ phận mài mòn duy nhất trong ranh giới áp suất, và nó suy giảm tỷ lệ với lượng trầm tích, cát và mảnh vụn lơ lửng mà phương tiện làm việc trong đó. Triệu chứng thường đến từ từ - dò cách điện tăng lên, rồi chuyển mạch thất thường, rồi bộ đẩy chết hẳn - khiến dễ quy cho phần điện tử.
- Khớp khái niệm làm kín với môi trường làm việc chứ không chỉ với độ sâu; một cảng có tính mài mòn, nhiều trầm tích khắc nghiệt với phớt môi hơn một cột nước sâu sạch.
- Bảo vệ phớt khỏi chính dòng mảnh vụn từ chân vịt, và đặt anốt hy sinh gần trục và phần cứng phớt để vỏ phớt không phải là kim loại bị ăn mòn.
- Kiểm tra và thay phớt động theo khoảng thời gian đặt bởi số giờ hoạt động trong trầm tích, không phải theo thời gian lịch, và coi mọi lần mở vỏ là một lý do để thay chúng.
- Ghi lại điện trở cách điện như một phần của kiểm tra trước khi lặn để xu hướng suy giảm hiện rõ trước khi lỗi trở thành một vụ ngập.
2. Vướng vật, kẹt và chạm giới hạn dòng
Chân vịt trong nước thu gom mọi thứ: dây, dây câu, rong rêu, trầm tích bị bộ đẩy tự khuấy lên. Một chân vịt bị vướng sẽ kẹt, truyền động đưa giới hạn dòng của nó vào một rotor gần như đứng yên, và cuộn dây nóng lên mà không có luồng khí và không có dòng nước qua vỏ vì phương tiện không còn di chuyển.
- Đặt một giới hạn dòng của truyền động mà cả cụm kín có thể giữ vô thời hạn, và yêu cầu tự động giảm trở lại thay vì ngắt giữ.
- Đưa việc đảo chiều trong chốc lát vào phản ứng tiêu chuẩn với một vật cản; một bộ hai chiều thường có thể tự gỡ trục của nó mà không cần nổi lên.
- Giữ hệ điều khiển của phương tiện nhận biết lỗi để lực đẩy có thể được phân bổ lại cho các bộ còn lại thay vì giữ trên bộ đã kẹt.
- Thiết kế bố trí bộ đẩy sao cho các bộ không thổi trầm tích trực tiếp vào ống dẫn của nhau trong không gian hẹp - nguồn gây vướng thường là bộ đẩy bên cạnh.
3. Hỏng đầu nối và lối vào cáp
Đầu xuyên là điểm vượt ranh giới áp suất thứ hai trên một bộ đẩy kín, và trên các phương tiện có dây thì đó là nơi tải cơ khí, nước và kim loại khác loại gặp nhau cùng lúc. Ứng suất của dây tác dụng lên một đầu nối, một đầu xuyên đặt vào chưa khít và một đầu nối ướt được ghép tại hiện trường là ba nguyên nhân thường gặp nhất.
- Giảm ứng suất cho dây trên khung để không có lực căng cáp nào truyền tới đầu xuyên hoặc thân đầu nối.
- Giữ số lượng đầu xuyên ở mức thấp nhất mà kiến trúc cho phép; mỗi lối xuyên thêm là một giao diện làm kín nữa và một cặp điện hóa nữa.
- Chỉ chọn đầu nối ghép ướt ở nơi thực sự cần ghép dưới nước; một đầu nối ghép khô được bảo vệ bằng một đoạn dây ngắn giảm ứng suất thì đáng tin cậy hơn ở nơi phương tiện luôn được thu hồi trước khi bảo dưỡng.
- Kiểm tra định mức độ sâu và dòng của chính đầu nối so với trường hợp xấu nhất của phương tiện, không phải so với điểm làm việc điển hình của bộ đẩy.
Bảy bộ đẩy ROV được liệt kê trên ToBMS, như một bộ thông số
Bảng bao quát các bộ hiện được liệt kê trong ứng dụng Bộ đẩy ROV, sắp xếp theo lực đẩy giữ vị trí tối đa được công bố. Lực đẩy là con số giữ vị trí tối đa, công suất là con số định mức ở điện áp bus đã nêu, và bao thể là đường kính cùng chiều dài vỏ được ghi nhận.
| Mẫu | Lực đẩy neo tối đa | Công suất định mức | Điện áp định mức | Độ sâu nước | Bao thể | Khối lượng |
|---|---|---|---|---|---|---|
| SW7 | ≥7 kgf | 360 W | 36 V | 0-30 m | Ø100 × 125.5 mm | 700 g |
| DW10 | 10 kgf | 540 W | 36 V | 0-350 m | Ø100 × 148 mm | 840 g |
| SW12 | ≥12 kgf | 520 W | 48 V | 0-30 m | Ø130.6 × 151.5 mm | 1180 g |
| DW15 | 15 kgf | 750 W | 48 V | 0-350 m | Ø130.6 × 174.5 mm | 1260 g |
| SW17 | ≥17 kgf | 870 W | 48 V | 0-30 m | Ø130.6 × 163.5 mm | 1350 g |
| DW20 | 20 kgf | 910 W | 48 V | 0-350 m | Ø152 × 182 mm | 1630 g |
| DW25 | 25 kgf | 1315 W | 48 V | 0-350 m | Ø152 × 191 mm | 1790 g |
Lực đẩy giữ vị trí tối đa đo ở tốc độ tiến bằng không, công suất định mức ở điện áp bus đã nêu, cấp độ sâu, bao thể và khối lượng theo công bố của nhà sản xuất. Các con số lực đẩy của dòng SW được công bố dưới dạng giá trị tối thiểu chứ không phải giá trị chính xác, đó là lý do chúng xuất hiện với tiền tố "≥".
Đọc như một tổng thể, bảy bộ mô tả một thang lực đẩy từ 7 đến 25 kgf với hai cấp độ sâu trải ngang qua. Lực đẩy trên mỗi đơn vị khối lượng tăng theo kích cỡ - khoảng 10.0 kgf/kg ở bộ 700 g SW7, khoảng 11.9 kgf/kg trên DW10 và DW15, và khoảng 14.0 kgf/kg ở bộ 1790 g DW25 - vì một vỏ lớn hơn mang kết cấu chịu áp và ống dẫn của nó hiệu quả hơn một vỏ nhỏ. Với một khung có bao thể lắp đặt cố định, độ dốc đó là lập luận cho bộ lớn nhất mà kết cấu có thể nhận, miễn là ngân sách công suất và trường hợp hỏng hóc cho phép.
Lực đẩy trên mỗi kilowatt là đường cong phẳng hơn và là con số quy hoạch hữu ích hơn: bảy bộ nằm trong khoảng 18.5 đến 23.1 kgf mỗi kilowatt, tất cả đều tính từ các giá trị lực đẩy và công suất định mức được công bố. Hai bộ dùng chung bus 36 V ở các kích cỡ khác nhau - SW7 ở 360 W và DW10 ở 540 W - và năm bộ dùng chung 48 V, từ 520 W đến 1315 W. Vì dải hiệu suất hẹp, ngân sách công suất của một phương tiện có thể được ước tính từ yêu cầu lực đẩy trước khi chọn bất kỳ mẫu nào, và lựa chọn giữa các dòng khi đó quy về độ sâu, bao thể và khối lượng chứ không phải việc tìm một bộ hiệu quả hơn.
Hai cấp độ sâu không phải là một thứ tự kích cỡ. Dòng SW chạy từ 7 đến 17 kgf ở 700 đến 1350 g, và dòng DW từ 10 đến 25 kgf ở 840 đến 1790 g, nên hai dòng chồng lấn trên phần lớn dải lực đẩy và khác biệt ở một mức lực đẩy cho trước là khối lượng mà chế độ làm kín sâu hơn phải trả. Giữa DW10 và SW7, sự chồng lấn là trực tiếp: ở một lực đẩy tương đương, bộ 350 m nặng hơn và tiêu thụ nhiều công suất hơn cho cùng một việc. Việc đó có đáng trả hay không hoàn toàn phụ thuộc vào việc nhiệm vụ có bao giờ vượt quá 30 m hay không - một câu hỏi mà, như phần làm kín ở trên đã nêu, phải được trả lời trước khi vẽ khung chứ không phải sau đó.
Mỗi dòng mang lại gì ở cấp phương tiện
Cả hai dòng đều được ghi nhận là các bộ kín có ESC tích hợp và điều khiển hai chiều, nên khác biệt giữa chúng là chế độ áp suất và mọi thứ suy ra từ đó.
Ba bộ 30 m: 700 g đến 1350 g
Dòng nông là lựa chọn nhẹ hơn ở mọi mức lực đẩy cho trước và bao quát những lớp phương tiện không bao giờ rời khỏi phần trên của cột nước - công việc trong bể và máng thử, kiểm tra cảng và sông, nuôi trồng thủy sản và khảo sát nông. Bộ SW7 là điểm khởi đầu, với mức tối thiểu công bố 7 kgf từ 360 W trên bus 36 V trong một vỏ Ø100 × 125.5 mm, 700 g; mức tiêu thụ dòng khiêm tốn của nó giữ yêu cầu về đầu xuyên và cáp đơn giản trên một micro-ROV mà dây có thể là tải điện chiếm ưu thế. Bộ SW12 chuyển sang bus 48 V với mức tối thiểu công bố 12 kgf từ 520 W trong một bộ Ø130.6 × 151.5 mm, 1180 g, đây là bước điện áp giúp dây dài hơn trở nên khả thi. Bộ SW17 là bộ nước nông lớn nhất với mức tối thiểu công bố 17 kgf từ 870 W, cùng đường kính 130.6 mm nhưng dài hơn 12 mm và nặng hơn 170 g so với SW12 - điểm mà độ cứng khung và phần cứng lắp đặt trở thành một phần của quyết định về bộ đẩy.
Bốn bộ 350 m: 840 g đến 1790 g
Dòng sâu mang chế độ áp suất mà công việc kiểm tra, khảo sát và can thiệp ngoài khơi đòi hỏi, và thành viên nhẹ nhất của nó là bộ làm thay đổi hình dạng thông số của một phương tiện nhỏ. Bộ DW10 cung cấp 10 kgf từ 540 W trong một vỏ Ø100 × 148 mm, 840 g - một định mức 350 m với khối lượng và đường kính xấp xỉ bộ 7 kgf nông, đổi lại là 180 W và mức tiêu thụ dòng sâu hơn trên bus 36 V. Bộ DW15 và DW20 bao quát phần giữa của dải ở 15 kgf và 20 kgf từ 750 W và 910 W, trong các vỏ Ø130.6 × 174.5 mm và Ø152 × 182 mm. Bộ DW25 đứng đầu nhóm ở 25 kgf từ 1315 W trong một bộ Ø152 × 191 mm, 1790 g, và nó mang tỷ lệ lực đẩy trên khối lượng cao nhất trong nhóm ở khoảng 14.0 kgf/kg. Nhà sản xuất đã công bố một video giới thiệu riêng cho nó, được nhúng bên dưới.
Phần giới thiệu của nhà sản xuất về DW25, cho thấy bộ kín đang chạy trong nước. Vì các con số lực đẩy được công bố là giá trị giữ vị trí tĩnh, thước phim về bộ đẩy thực sự đẩy nước là cách trực tiếp nhất để đánh giá mức định mức 25 kgf chuyển thành chuyển động của phương tiện như thế nào.
Trang video ToBMSXem trên YouTubeNơi hai dòng chồng lấn về lực đẩy
Sự chồng lấn là phần của dải nơi quyết định kỹ thuật thực sự diễn ra. Ở khoảng 10 kgf, lựa chọn là giữa một bộ sâu 36 V và một bộ nông 36 V chủ yếu khác nhau về khối lượng và dòng điện; ở 12 đến 17 kgf, dòng nông cạnh tranh về khối lượng với các bộ sâu có lực đẩy tương đương; và trên 17 kgf, dòng sâu là lựa chọn duy nhất trong bộ này. Đọc cùng với ví dụ định cỡ cụ thể ở Bước 1, quy tắc thực tế là dòng được chọn theo độ sâu nhiệm vụ và mẫu được chọn theo yêu cầu lực đẩy - đảo ngược thứ tự đó tạo ra hoặc khối lượng làm kín dư thừa, hoặc một phạm vi hoạt động phải được tôn trọng suốt vòng đời của phương tiện.
Những bộ đẩy này cuối cùng làm việc ở đâu
Mọi bộ trong nhóm ứng dụng này đều được gắn trên ToBMS với cùng một ứng dụng, phản ánh mức độ đặc thù của chế độ làm việc: ứng dụng Bộ đẩy ROV bao quát những phương tiện mà việc đẩy là ràng buộc thiết kế chính chứ không phải một phụ kiện.
Phương tiện kiểm tra và quan sát
Các phương tiện cấp kiểm tra giữ vị trí trước dòng chảy trong khi người vận hành nghiên cứu một kết cấu, một thân tàu hoặc một đường ống, nghĩa là bộ đẩy của chúng chạy liên tục chứ không theo từng đợt cơ động. Chế độ làm việc liên tục là điều khiến đường truyền nhiệt qua vỏ trở thành ràng buộc chặt, và đó là chế độ mà dải hiệu suất quan trọng nhất: một bộ tạo ra nhiều lực đẩy hơn trên mỗi kilowatt để dành nhiều công suất khả dụng hơn cho đèn, camera và cảm biến.
Phương tiện cấp công việc và can thiệp
Công việc can thiệp thêm một tải phản lực không liên quan gì tới dòng nước - một tay máy đẩy vào một kết cấu sẽ đẩy phương tiện ngược lại, và bộ đẩy phải giữ tư thế trong khi làm việc đó. Yêu cầu đó được đáp ứng bằng biên lực đẩy phân bố trên nhiều bộ hơn thay vì bằng những bộ lớn hơn, và đây là nơi trường hợp hỏng hóc trong quyết định bố trí trở thành số hạng chi phối. Cấp độ sâu được quyết định ở đây: công việc can thiệp ngoài khơi là lý do dòng 350 m tồn tại, và khối lượng thêm trên mỗi bộ là cái giá của chế độ đó.
AUV, phương tiện lai và nền tảng chạy pin
Một phương tiện mang pin của riêng nó phải mang pin đó bên trong một vỏ chịu áp, điều này khiến kiến trúc điện áp trở thành một quyết định về khối lượng chứ không chỉ về điện: một bus cao hơn tiêu thụ dòng ít hơn cho một công suất cho trước, nghĩa là dây dẫn mỏng hơn bên trong vỏ và một đầu xuyên nhỏ hơn. Các bộ 48 V trong bộ này bao quát 520 W đến 1315 W, nên một phương tiện chạy pin với bố trí nhiều bộ thường được thiết kế quanh bus đó. Ở nơi cùng phương tiện còn chạy bằng dây cho những giai đoạn giữ vị trí dài, kiến trúc có ống dẫn và hai chiều của những bộ này phù hợp với cả hai chế độ mà không cần thay phần cứng.
Công việc vùng nước nông và trong bể
Công việc trong bể bơi, máng thử, cảng và sông là nơi dòng nông là câu trả lời đúng chứ không phải một thỏa hiệp, và cũng là chế độ mà hành vi xâm thực đáng được chú ý vì một lý do khác: áp suất môi trường thấp nhất trong vài mét trên cùng, nên một chân vịt có ống dẫn chạy ở công suất tối đa gần mặt nước đang hoạt động gần nhất với giới hạn xâm thực của nó. Điều đó khiến chế độ nông là trường hợp khó đánh giá kỹ hơn so với chế độ sâu, và là lập luận để giữ biên lực đẩy ở đầu nông của phạm vi thay vì tiêu hết ngân sách cho khả năng giữ vị trí ở độ sâu.
Câu hỏi thường gặp
QYêu cầu lực đẩy cho một ROV được tính như thế nào?
Từ tải ổn định lớn nhất mà phương tiện phải giữ hoặc vượt qua, thường là giữ vị trí trước dòng chảy thiết kế có tính cả lực cản của dây, cộng với bất kỳ tải phản lực nào mà một công cụ hoặc tay máy tác dụng. Lực cản thủy động tăng theo bình phương tốc độ nước tương đối và lực cản của dây tăng theo chiều dài cáp cùng dòng chảy, nên cả hai số hạng đều tỷ lệ với diện tích mặt cắt ngang mà phương tiện trình ra. Lực đẩy được công bố là con số giữ vị trí ở tốc độ bằng không, nên trường hợp hành trình phải được tính riêng. Tổng sau đó được chia cho dải hiệu suất của dòng - 18.5 đến 23.1 kgf mỗi kilowatt trên các bộ được liệt kê trên ToBMS - để ra công suất định mức, và chia tiếp cho điện áp bus để ra dòng mà dây, đầu xuyên và nguồn phải mang.
QỐng dẫn Kort thay đổi điều gì về lực đẩy?
Nó nâng lực đẩy giữ vị trí - lực đẩy ở tốc độ bằng không dùng để giữ vị trí - bằng cách tạo ra lực đẩy của chính nó ở tốc độ tiến thấp và bằng cách cải thiện dòng vào các cánh, cho một đường kính cánh và công suất cho trước. Sự đánh đổi xuất hiện ở đầu kia của dải tốc độ, vì lực cản của chính ống dẫn tăng theo tốc độ. Đó là lý do một thiết bị đẩy có ống dẫn phù hợp với một ROV giữ vị trí còn một chân vịt hở phù hợp với một AUV khảo sát chạy liên tục ở tốc độ hành trình, và vì sao cả hai cách bố trí đều tồn tại trong thực tế thay vì cái này thay thế cái kia.
QVì sao 48 V là bus phổ biến cho các bộ đẩy ROV lớn hơn?
Vì dòng điện, không phải công suất, quyết định cỡ cáp, kích thước đầu xuyên và tiết diện dây dẫn bên trong một vỏ kín. Ở điểm làm việc định mức, các bộ 36 V trong bộ này tiêu thụ khoảng 10 A và 15 A ở 360 W và 540 W, trong khi dòng 48 V trải từ khoảng 11 A ở 520 W đến khoảng 27 A ở 1315 W. Một bus cao hơn do đó giữ dòng ở mức dễ quản lý khi lực đẩy tăng, điều này quan trọng nhất trên một phương tiện chạy pin nơi các dây dẫn nằm bên trong ranh giới áp suất. Điện áp là một quyết định hệ thống chứ không phải quyết định của bộ đẩy, và nó nên đi theo kiến trúc nguồn của phương tiện.
QBù áp thay đổi điều gì trong một bộ đẩy dưới biển?
Nó thay thế chênh áp qua vỏ bằng một chênh áp gần bằng không nhờ lấp đầy các khoảng rỗng bên trong bằng một chất lỏng không nén được nối với nước xung quanh qua một màng đàn hồi. Kết quả là một vỏ mỏng và nhẹ hơn nhiều cùng điều kiện làm việc dịu hơn cho các phớt. Cái giá là một chất lỏng phải tương thích với cách điện cuộn dây và phần điện tử, một màng phải chịu được cùng độ sâu như vỏ, và một quy trình lắp lại phải được tuân thủ chính xác sau mọi lần can thiệp - nên lợi ích là về cơ khí, còn kỷ luật thêm vào là về quy trình.
QCấp độ sâu liên quan thế nào đến xâm thực?
Áp suất môi trường tăng theo độ sâu, và xâm thực bắt đầu ở nơi áp suất cục bộ trên bề mặt cánh giảm xuống dưới áp suất hơi của nước. Một bộ đẩy có ống dẫn do đó chịu xâm thực tốt hơn ở 300 m so với ở 3 m với cùng công suất, vì áp suất xung quanh ngăn các khoang hơi mà một lần chạy nông sẽ cho phép hình thành. Hệ quả thực tế là chế độ nông là trường hợp khó đánh giá kỹ hơn, và một đường cong lực đẩy đo trong bể gần mặt nước không tự động là một mô tả bảo thủ cho cùng bộ đẩy ở độ sâu.
QVì sao phớt trục quay là điểm hỏng phổ biến nhất?
Vì nó là phần duy nhất của ranh giới áp suất chuyển động. Các mối ghép tĩnh có thể được làm kín và bỏ qua, nhưng một trục quay phải giữ áp suất trong khi trượt, và phớt môi dựa vào một màng nước mỏng làm chất bôi trơn trong khi phớt mặt cơ khí dựa vào hai bề mặt đã mài rà giữ đúng căn chỉnh. Cả hai suy giảm nhanh hơn trong nước nhiều trầm tích so với trong một cột nước sạch, và cả hai hỏng dần dần - dò cách điện trước, rồi chuyển mạch thất thường, rồi bộ đẩy chết hẳn - đó là lý do một chỉ số điện trở cách điện thuộc về danh sách kiểm tra trước khi lặn và vì sao khoảng thời gian thay phớt nên được đặt theo số giờ hoạt động trong trầm tích thay vì theo thời gian lịch.
QCó đáng để chọn bộ đẩy ROV quá lớn không?
Lực đẩy dư là đáng có, nhưng nên được mua dưới dạng biên trong phép tính định cỡ thay vì dưới dạng một bộ lớn hơn trong cùng khung. Lực đẩy thêm trên mỗi bộ tốn khối lượng, dòng điện và công suất trên mọi bộ trong bố trí, và trên một phương tiện chạy pin thì điều đó lấy trực tiếp từ thời lượng hoạt động; thêm bộ tốn cùng ba thứ đó nhưng còn thêm đường dẫn hỏng hóc và bậc tự do, vốn là thứ công việc can thiệp cần. Ở nơi đường kính khung được dùng chung giữa hai mẫu, như trường hợp các bộ sâu 152 mm trong bộ này, có thể nâng cấp về sau trong cùng không gian lắp đặt - đó thường là cách mua dư địa tốt hơn là mang nó theo ngay từ lần lặn đầu tiên.
Tài nguyên chính thức
CubeMars công bố tài liệu sản phẩm bao quát các dải bộ đẩy SW và DW, được tập hợp trong mục Tài liệu của nền tảng, và mỗi mẫu có một trang sản phẩm chính thức với thông số đầy đủ, đường cong hiệu năng và bản vẽ lắp đặt - dải bộ đẩy dưới nước là điểm vào. Nhà sản xuất vẫn là nguồn chuẩn xác cho các đường cong lực đẩy, thông số làm kín, chứng nhận áp suất và cấu hình truyền động; ToBMS giữ lớp khám phá sản phẩm ở dạng có thể tìm kiếm và so sánh.
Bước tiếp theo
Đối tác cấp linh kiện của hướng dẫn này là Bộ đẩy dưới nước: phối hợp lực đẩy, công suất và độ sâu định mức, bài đi qua bảy bộ trong nhóm Bộ đẩy dưới nước theo từng mẫu và đọc các con số được công bố của chúng cạnh nhau. Hướng dẫn này bắt đầu ở một cấp xa hơn, từ trường hợp tải và chế độ áp suất của phương tiện, và đến cùng bảy bộ đó bằng một con đường khác - hữu ích khi câu hỏi là phương tiện cần gì chứ không phải mẫu nào lớn hơn, và khi danh sách rút gọn phải đến từ ứng dụng Bộ đẩy ROV chứ không phải từ một dòng mẫu duy nhất.
Để lập danh sách rút gọn thay vì nghiên cứu, các công cụ của nền tảng chạy theo trình tự: lọc ứng viên theo lực đẩy, điện áp, khối lượng và độ sâu trong Lựa chọn, rồi đặt chúng cạnh nhau trong So sánh sản phẩm. Ở nơi cần cùng kiến trúc kín đó cho một khớp quay thay vì cho việc đẩy, nhóm Bộ truyền động robot bao quát dải đó.
Bản ngắn gọn: cố định trường hợp tải và chế độ áp suất trước, vì không cái nào có thể thay đổi sau khi vẽ khung; chuyển yêu cầu lực đẩy thành công suất và dòng điện dùng dải 18.5 đến 23.1 kgf mỗi kilowatt; rồi để bao thể, khối lượng và trường hợp hỏng hóc chọn giữa hai dòng 30 m và 350 m cũng như giữa các mẫu trong chúng. Làm kín, ống dẫn và điện tử truyền động là hệ quả của ba quyết định đó, không phải những lựa chọn độc lập - và ba chế độ hỏng hóc chi phối thực tế đều nằm ở ranh giới áp suất, đúng nơi một buổi rà soát thông số nên kết thúc.