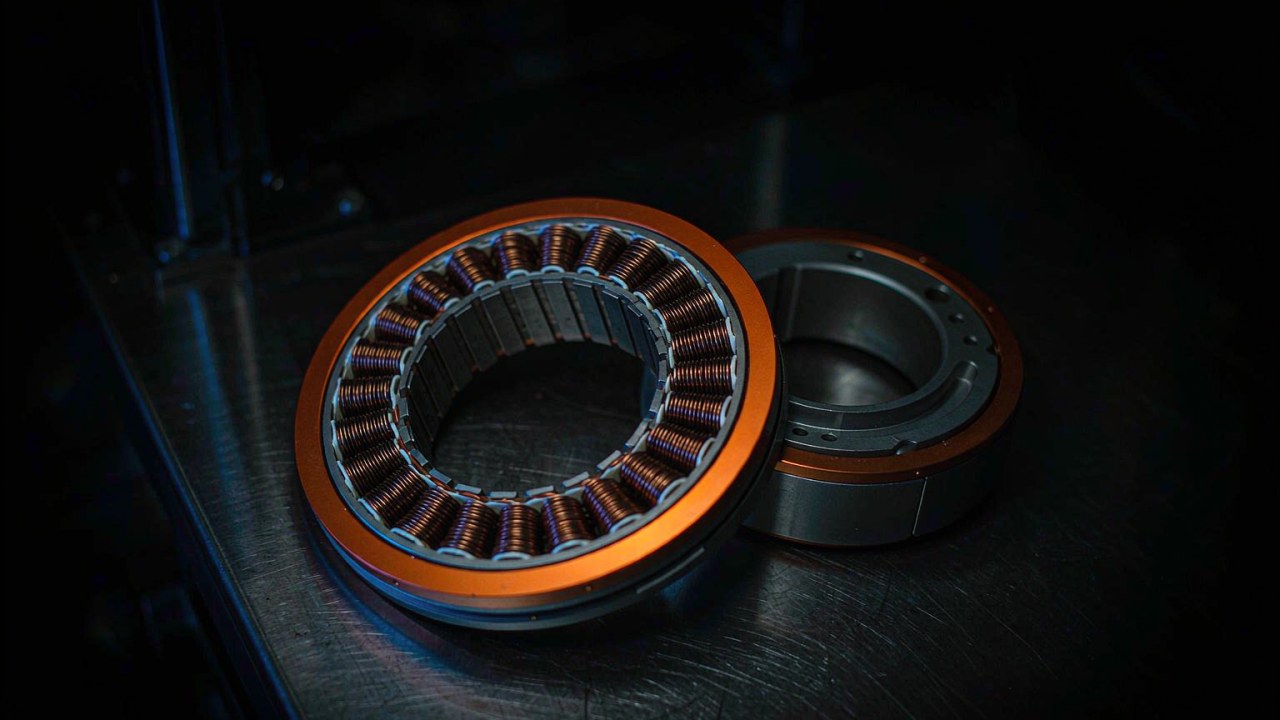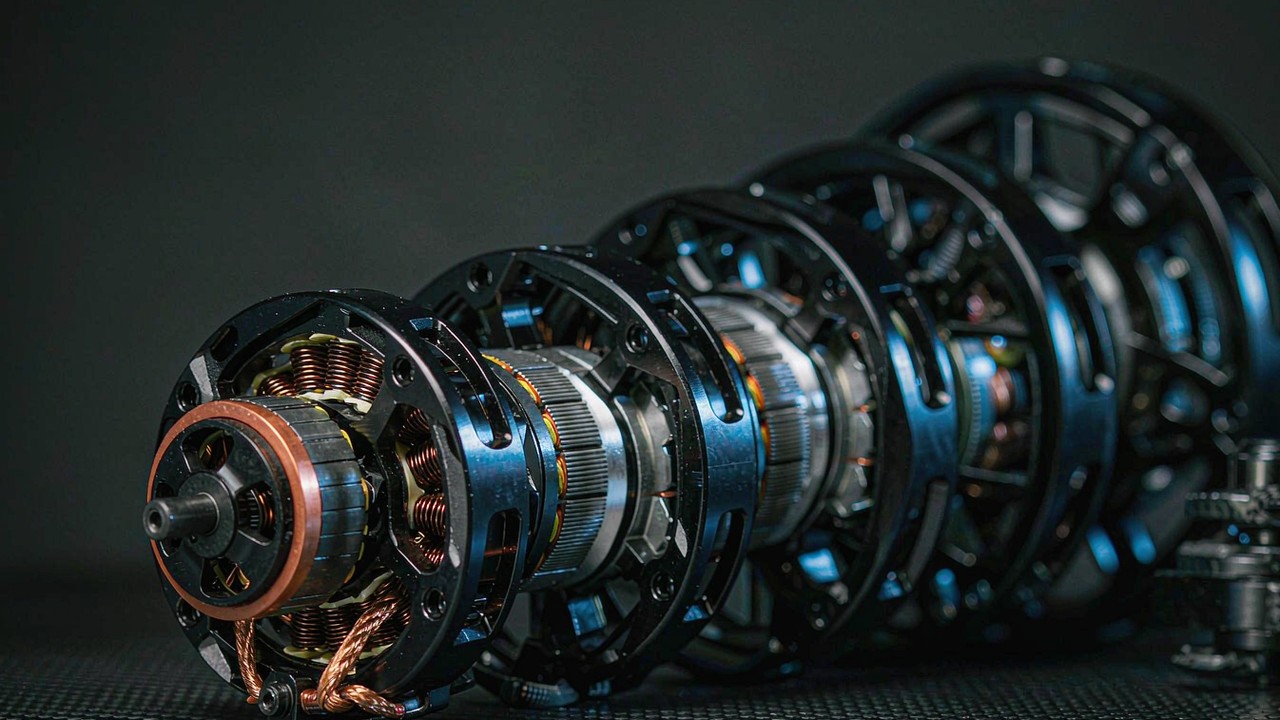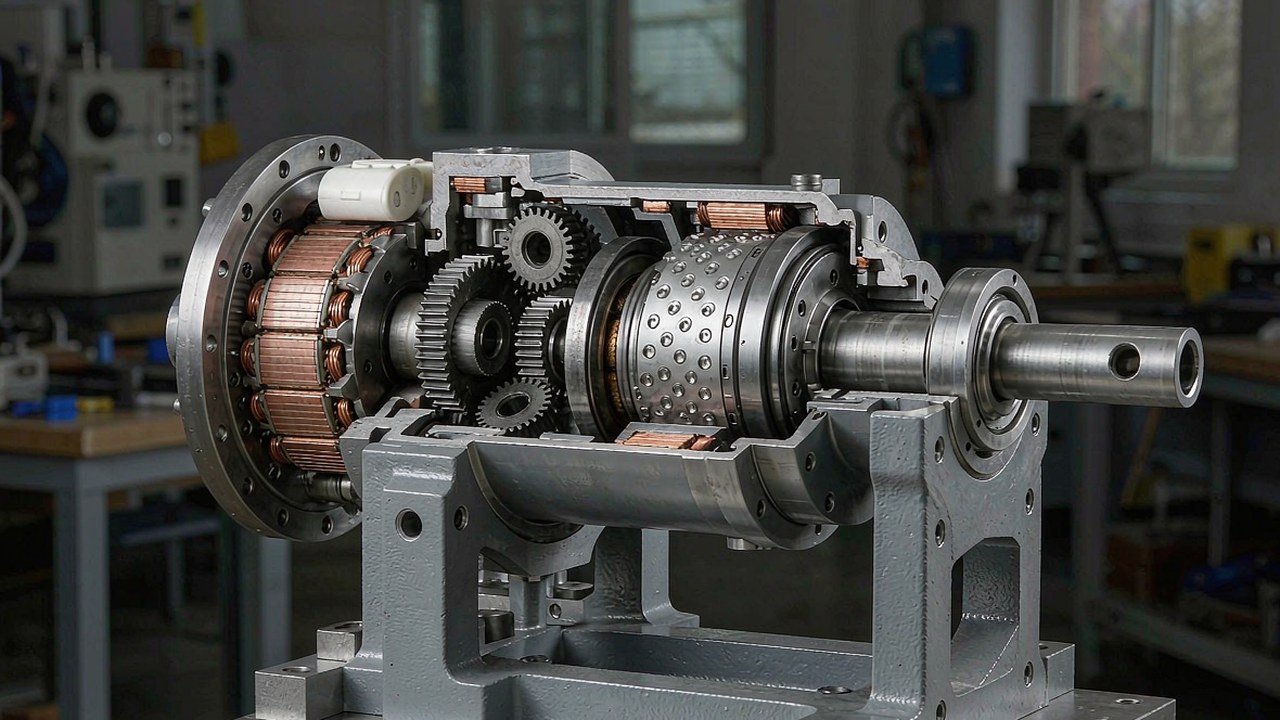
Truyền động gần trực tiếp nằm giữa hai thái cực. Một động cơ truyền động trực tiếp không có tầng giảm tốc giữa rôto và tải, nên độ minh bạch mô-men và khả năng truyền ngược ở mức cao, nhưng cần một động cơ lớn và nặng để tạo ra mô-men khớp hữu ích; một cơ cấu chấp hành dùng bánh răng tỷ số cao tạo ra mô-men đó từ một động cơ nhỏ nhưng che giấu việc tải đang làm gì và chống lại việc bị đẩy. Một cơ cấu chấp hành truyền động gần trực tiếp chọn con đường giữa với một tầng giảm tốc tỷ số thấp - trong nhóm này là 8:1 - và chấp nhận rằng không thuộc tính nào là tối ưu, để đổi lấy một khớp hành xử như một nguồn mô-men mà vẫn gọn nhẹ.
Hướng dẫn này trình bày tỷ số 8:1 thực sự thay đổi điều gì, những con số nào quyết định lựa chọn, và ba mẫu hiện được giới thiệu trong nhóm Bộ truyền động gần trực tiếp trên ToBMS so sánh với nhau như thế nào. Mọi con số bên dưới đều lấy từ dữ liệu sản phẩm ToBMS hoặc thông số công bố của nhà sản xuất - không có con số nào là ước lượng.
Trả lời nhanh
Một cơ cấu chấp hành truyền động gần trực tiếp là một mô-đun khớp tích hợp được xây dựng quanh một tỷ số giảm tốc thấp - ở đây là 8:1 - thay vì mức 50:1 đến 100:1 thường thấy ở một cơ cấu chấp hành định vị. Tỷ số thấp giữ quán tính phản chiếu và ma sát bánh răng ở mức thấp, nên khớp vẫn đủ minh bạch về mô-men để có thể điều khiển ở chế độ trở kháng, trong khi tầng giảm tốc vẫn nhân mô-men của động cơ thành một đầu ra hữu ích. Cả ba mẫu trong nhóm này dùng chung tầng 8:1, nên chúng khác nhau chủ yếu ở kích cỡ, mô-men và điện áp: 5 Nm định mức trong thân 260 g ở một đầu, 55 Nm định mức trong thân 1400 g ở đầu kia.
Tỷ số 8:1 thực sự thay đổi điều gì
Tỷ số giảm tốc là con số hệ trọng nhất trong nhóm này, và đáng tách riêng các tác động của nó.
Quán tính phản chiếu và độ minh bạch mô-men
Quán tính phản chiếu là quán tính của động cơ và hộp giảm tốc khi nhìn từ đầu ra, và nó tỷ lệ gần đúng với bình phương của tỷ số. Đó là lý do tỷ số quan trọng hơn nhiều so với vẻ ngoài của nó: một tầng 8:1 chỉ phản chiếu một phần nhỏ quán tính so với tầng 64:1, nên một nhiễu ở tải được cảm nhận ở rôto và một lệnh mô-men ở rôto được cảm nhận ở tải. Đây là thuộc tính khiến một khớp có thể điều khiển như một nguồn mô-men chứ không chỉ như một trục định vị, và là lý do các mô-đun truyền động gần trực tiếp được định thông số cho robot chân và thiết bị tương tác với con người thay vì cho các tầng định vị chậm.
Khả năng truyền ngược
Tỷ số thấp hơn thường cải thiện khả năng truyền ngược vì ít ma sát bánh răng hơn và quán tính phản chiếu thấp hơn nằm giữa rôto và tải. Đó không phải một bảo đảm - hành vi thực tế phụ thuộc vào thiết kế hộp giảm tốc, ma sát, độ rơ, hiệu suất truyền động, hằng số mô-men của động cơ, chiến lược điều khiển và chính tải - nhưng xu hướng là nhất quán, và một mô-đun 8:1 nói chung dễ đẩy bằng tay hơn một bộ 64:1 có cùng mô-men đầu ra. Với một khớp phải tuân theo chuyển động của con người, hoặc một khớp phải được dịch chuyển trong quá trình thiết lập và bảo dưỡng, đó là một yêu cầu thiết kế chứ không phải một tiện ích.
Mô-men cho một động cơ nhất định
Một tầng tỷ số 8:1 khuếch đại mô-men của động cơ lên gấp tám lần, trừ đi tổn thất. Như vậy đủ để biến một động cơ khiêm tốn thành một cơ cấu chấp hành khớp hữu dụng, nhưng còn kém xa mức mà một tầng tỷ số cao đạt được. Hệ quả thể hiện rõ ở các con số khối lượng: để cung cấp liên tục 55 Nm ở tỷ số 8:1 cần một động cơ lớn hơn, và do đó là một mô-đun nặng hơn, so với việc truyền cùng mô-men đó qua một tầng tỷ số 64:1. Trong nhóm sản phẩm này, sự đánh đổi đó là có chủ đích - mô-đun không được tối ưu cho mô-men trên mỗi kilôgam, mà được tối ưu cho khả năng điều khiển ở một mức mô-men khả thi.
Độ rơ và cái giá phải trả
Vì tỷ số thấp nên chuỗi bánh răng ngắn, điều này hạn chế lượng độ rơ có thể tích lũy qua các cấp. Đó là một lợi thế kết cấu của kiểu truyền động này: một hộp giảm tốc 8:1 một cấp chỉ có độ rơ của một lần ăn khớp thay vì nhiều lần xếp nối tiếp. Nó không triệt tiêu độ rơ - giá trị được công bố cho cả ba mẫu ở đây là 9 arcmin, nên cần coi đó là giá trị so sánh và đối chiếu với bảng dữ liệu của nhà sản xuất trước khi một ngân sách độ lặp lại phụ thuộc vào nó. Điều quan trọng ở tỷ số này là cả điều khiển vị trí tinh và điều khiển trở kháng đều khả thi.
Điện áp cấp, dòng điện và nhiệt
Hai trong ba mẫu chạy ở 48 V và một mẫu ở 24 V, với dòng đỉnh từ 12 đến 72 A. Ở tỷ số 8:1, mô-men đầu ra 55 Nm đòi hỏi mô-men động cơ đáng kể và do đó dòng điện cũng đáng kể - bộ AKE90-8 có định mức 21 A liên tục và 72 A đỉnh. Mô-men định mức, chứ không phải mô-men đỉnh, mới là mức mà dòng điện đó phải được duy trì trong giới hạn nhiệt, và ở robot dạng chân, chu trình làm việc là yếu tố quyết định mô-đun có nóng lên hay không: một khớp hông giữ tư thế tĩnh tiêu thụ dòng ít hơn nhiều so với một khớp gối hấp thụ cú tiếp đất.
Những thông số thực sự quyết định lựa chọn
Khi ba mẫu cùng chia sẻ một tỷ số, các khác biệt tập trung vào một vài con số.
Mô-men định mức và mô-men đỉnh
Mô-men định mức là mức liên tục - mức mà mô-đun có thể giữ trong giới hạn nhiệt của nó ở điều kiện môi trường và điều kiện lắp đặt đã nêu. Mô-men đỉnh là mức tối đa mà nhà sản xuất công bố trong các điều kiện vận hành xác định, thường trong thời gian ngắn, và bị giới hạn bởi nhiệt độ cuộn dây cùng biên dự trữ nam châm chứ không phải bởi độ bền cơ học của cấp đầu ra hay vòng bi. Một cú tiếp đất khi nhảy hoặc một sự kiện va đập phải được đối chiếu với mức mà cấp đầu ra có thể chịu được, và đây là câu hỏi khác với con số đỉnh đã công bố. Trong nhóm sản phẩm này, mô-men định mức trải từ 5 đến 55 Nm và mô-men đỉnh từ 12.5 đến 170 Nm, tức mức tăng khoảng 2.5 đến 3.1 lần ở mỗi cỡ.
Mật độ mô-men và nơi nó thay đổi
Mật độ mô-men chỉ có ý nghĩa khi nêu rõ cơ sở tính. Theo cơ sở định mức, ba mẫu ở đây đạt khoảng 19, 21 và 39 Nm/kg; theo cơ sở đỉnh là khoảng 48, 53 và 121 Nm/kg. Mô-đun lớn nhất có mật độ gần gấp đôi hai mô-đun nhỏ hơn - một khác biệt thực, không phải sai lệch do làm tròn, và phản ánh thiết kế động cơ cùng thiết kế nhiệt khác ở đầu trên của dải chứ không phải sự mở rộng tỉ lệ của cùng một cỗ máy.
Tốc độ đầu ra và KV
Tốc độ đầu ra định mức thấp - 120 đến 180 rpm - và đó chính là đặc điểm của một mô-đun khớp chứ không phải một hạn chế. Nên đổi một yêu cầu biểu diễn bằng radian trên giây sang rpm đầu ra trước khi so sánh, vì ở các tốc độ này khác biệt giữa ba mẫu là nhỏ: một khớp cần di chuyển nhanh là bài toán khác với một khớp cần giữ tải. KV trải từ 30 đến 80, và mức KV cao nhất thuộc về mẫu 24 V, điều này phù hợp với việc đạt tốc độ đầu ra tương đương trên điện áp bus thấp hơn.
So sánh ba cơ cấu chấp hành truyền động gần trực tiếp
Bảng dưới đây bao quát các mô-đun tích hợp hiện được giới thiệu trong nhóm Bộ truyền động gần trực tiếp, sắp xếp từ nhẹ nhất đến nặng nhất.
| Mẫu | Tỷ số giảm tốc | Mô-men xoắn định mức | Mô-men xoắn đỉnh | Điện áp định mức | Độ rơ | Khối lượng |
|---|---|---|---|---|---|---|
| AKE60-8 KV80 | 8:1 | 5 Nm | 12.5 Nm | 24 V | 9 | 260 g |
| AKE80-8 KV30 | 8:1 | 12 Nm | 30 Nm | 48 V | 9 | 570 g |
| AKE90-8 KV35 | 8:1 | 55 Nm | 170 Nm | 48 V | 9 | 1400 g |
Tỷ số giảm tốc, mô-men định mức và mô-men đỉnh, điện áp cấp, độ rơ và khối lượng theo công bố của nhà sản xuất. Cột độ rơ nêu giá trị theo đơn vị arcmin; nên cần đọc đây là con số so sánh và đối chiếu với bảng dữ liệu của nhà sản xuất trước khi đưa nó vào một ngân sách độ lặp lại.
Cả ba dùng chung một tỷ số và cùng một giá trị độ rơ được ghi nhận, nghĩa là dải sản phẩm này là cùng một thiết kế được mở rộng theo ba cỡ chứ không phải ba sự đánh đổi kỹ thuật khác nhau. Phần thay đổi thì đáng kể: khối lượng tăng 5.4 lần từ mẫu nhỏ nhất lên mẫu lớn nhất đổi lấy mức tăng 11 lần về mô-men liên tục. Đọc theo chiều ngược lại, AKE90-8 có mật độ mô-men gần gấp đôi AKE60-8 theo cơ sở định mức. Bước giữa AKE60-8 và AKE80-8 là bước khiêm tốn hơn - từ 260 g lên 570 g cho 5 đến 12 Nm - và đây là cặp mẫu thường được cân nhắc với nhau nhất khi thiết kế khớp đang ở ngưỡng giới hạn.
Các con số dòng điện theo cùng một quy luật nhưng rõ nét hơn. Bộ AKE60-8 và bộ AKE80-8 đều có định mức 4.8 A liên tục và 12 A đỉnh, một sự trùng hợp đáng chú ý khi mô-men khác nhau gấp đôi: mô-đun nhỏ hơn đạt 5 Nm định mức với cùng dòng điện đó, còn mô-đun lớn hơn đạt 12 Nm. Đó là dấu hiệu chung của một cuộn dây KV thấp hơn và một rôto lớn hơn vận hành ở điểm khác trên đường cong mô-men trên mỗi ampe, và đúng là kiểu chi tiết quan trọng khi bộ điều khiển cùng hệ phân phối điện đã được cố định bởi một mô-đun khác trong thiết kế.
AKE60-8 KV80: 5 Nm trong 260 g
Bộ AKE60-8 KV80 là mô-đun nhỏ nhất trong nhóm: một khối 260 g, 14 cặp cực, cung cấp 5 Nm định mức và 12.5 Nm mô-men đỉnh qua một tầng hành tinh 8:1 ở 24 V, với tốc độ đầu ra định mức 180 rpm và dòng định mức 4.8 A / dòng đỉnh 12 A. Phần tổng quan trên ToBMS của nó định vị mẫu này cho các khớp robot hình người và khớp khung xương nhỏ gọn, nơi quán tính thấp và độ tuân thủ quan trọng hơn công suất thô.
Vì sao mức 24 V là thông số đáng chú ý
Chạy một mô-đun 8:1 trên bus 24 V là lựa chọn có chủ đích trong một nhóm mà các khối lớn hơn dùng 48 V. Nó giữ một khớp nhỏ nằm trong cùng kiến trúc nguồn với phần còn lại của robot nhỏ gọn, điều này quan trọng khi một thiết bị đeo phải chạy từ chỉ một khối pin và một bảng phân phối. Cái giá là dòng điện: ở cùng mô-men đầu ra, mô-đun 24 V tiêu thụ dòng nhiều hơn mô-đun 48 V, nên bộ điều khiển và hệ cáp phải được định thông số tương ứng. Với một khớp khung xương nhẹ, nơi mô-đun chỉ là một trong nhiều khớp, đó thường là đánh đổi chấp nhận được; với một khớp chịu tải liên tục nặng thì không.
AKE80-8 KV30: mẫu tầm trung của dải
Bộ AKE80-8 KV30 là mô-đun được nhắc đến nhiều nhất cho công việc khung xương và khớp dạng chân: 570 g với 12 Nm định mức và 30 Nm mô-men đỉnh qua cùng tầng 8:1, ở 48 V, với tốc độ đầu ra định mức 150 rpm và dòng định mức 4.8 A / dòng đỉnh 12 A. Mức 21 cặp cực của nó là cao nhất trong nhóm, dùng chung với AKE90-8, và phần tổng quan trên ToBMS của nó hướng tới khung xương, robot phục hồi chức năng và khớp dạng chân - ba nhiệm vụ mà một khớp phải vừa đủ khỏe để mang một người hay một cỗ máy, vừa đủ tuân thủ để an toàn khi ở cạnh một người.
Khối lượng tăng thêm đổi lấy được điều gì
Khối lượng tăng gấp đôi từ AKE60-8 lên AKE80-8 làm mô-men liên tục tăng hơn gấp đôi trong khi định mức dòng điện giữ nguyên, khiến mô-đun này hiệu quả hơn trên mỗi ampe trong cặp mẫu - một khác biệt có ý nghĩa trên thiết bị đeo, nơi khối lượng pin do người dùng mang theo. Bus 48 V cũng làm giảm dòng điện cần cho một mức mô-men nhất định, nên mô-đun dễ tích hợp hơn vào một kiến trúc phân phối được thiết kế quanh AKE90-8 lớn hơn. Khi một robot phối hợp các mô-đun ở nhiều cỡ khớp khác nhau, việc dùng chung bus 48 V và cùng giao diện điều khiển trong cả dải có giá trị hơn khoản tiết kiệm khối lượng nhỏ của khối nhỏ hơn.
Thước phim của nhà sản xuất về các mô-đun truyền động gần trực tiếp AKE80-8 và AKE60-8 dẫn động các khớp nhỏ gọn. Vì toàn bộ lý do tồn tại của nhóm này mang tính hành vi hơn là con số - quán tính phản chiếu thấp và khả năng truyền ngược - nên xem cách các mô-đun phản ứng với tải cho nhiều thông tin hơn là chỉ các con số mô-men.
Trang video ToBMSXem trên YouTubeAKE90-8 KV35: 55 Nm định mức ở 1400 g
Bộ AKE90-8 KV35 là mô-đun lớn nhất trong nhóm và là mẫu mà ý tưởng truyền động gần trực tiếp được đẩy xa nhất: 55 Nm định mức và 170 Nm mô-men đỉnh qua một tầng 8:1 ở 48 V, trong thân 1400 g với 21 cặp cực, cùng dòng định mức 21 A, dòng đỉnh 72 A và tốc độ đầu ra định mức 120 rpm. Phần tổng quan trên ToBMS của nó hướng tới chân robot hình người, khung xương và các mô-đun khớp động học cao.
55 Nm ở tỷ số 8:1 nghĩa là gì trong thực tế
Để cung cấp liên tục 55 Nm mà không có hộp giảm tốc tỷ số cao thì cần một động cơ tạo ra khoảng 7 Nm ở rôto, đó là lý do mô-đun này nặng 1400 g và dòng định mức của nó là 21 A. Phần đổi lại là một khớp hông hoặc khớp gối có thể được điều khiển mô-men với chỉ một phần nhỏ quán tính phản chiếu mà một mô-đun 50:1 sẽ thể hiện, và vẫn đủ khả năng truyền ngược để tuân thủ - hai thuộc tính khiến việc di chuyển bằng chân và tương tác với con người trở nên khả thi. Dòng đỉnh 72 A là mặt còn lại của cùng vấn đề: ở quy mô này, bộ điều khiển, đầu nối và tiết diện cáp là một phần của thiết kế quan trọng ngang với chính mô-đun, và con số đỉnh là con số mà việc chọn kích thước phải đáp ứng dù chu trình làm việc hiếm khi chạm tới nó.
Vì sao đây là mô-đun có mật độ cao nhất trong dải
Ở mức khoảng 39 Nm/kg định mức và 121 Nm/kg đỉnh, AKE90-8 mang mật độ mô-men gấp khoảng hai lần hai mô-đun nhỏ hơn. Đó không phải hệ quả của việc mở rộng tỉ lệ: bán kính rôto lớn hơn tạo ra nhiều mô-men hơn trên mỗi đơn vị khối lượng nam châm và cuộn dây, đó là lý do các cỗ máy truyền động trực tiếp và tỷ số thấp hưởng lợi không tương xứng từ kích cỡ. Hiệu ứng tương tự cũng xuất hiện trong dữ liệu rộng hơn của nền tảng - động cơ gimbal truyền động trực tiếp và các bộ khung không viền lớn cho thấy cùng xu hướng - và đó là lý do một mô-đun lớn thường là lựa chọn kỹ thuật hợp lý hơn hai mô-đun nhỏ khi yêu cầu mô-men khớp nằm ở đỉnh của dải.
Bộ truyền động gần trực tiếp được dùng ở đâu
Trên ToBMS, cả ba mô-đun đều gắn với cùng bốn ứng dụng, một tuyên bố rõ ràng về nhiệm vụ dự kiến.
Máy dạng chân và robot đeo trên người
Robot hình người, robot bốn chân và Bộ xương ngoài đều đưa tải va đập qua các khớp và cần cỗ máy hấp thụ hoặc tuân theo chúng thay vì chống lại. Quán tính phản chiếu thấp và khả năng truyền ngược chính là điều khiến việc đó khả thi, và là lý do nhóm sản phẩm này tồn tại tách biệt với các mô-đun khớp tỷ số cao.
Phục hồi chức năng và mô-đun khớp
Robot phục hồi chức năng và mô-đun khớp bổ sung một yêu cầu thứ hai: khớp di chuyển chi của một người, nên điều khiển mô-men phải có thể dự đoán và độ rơ phải đủ nhỏ để các lệnh vị trí có thể lặp lại. Khi một khớp cần cứng và giữ tư thế trong thời gian dài trước trọng lực, một mô-đun tỷ số cao hơn thường là công cụ phù hợp hơn, và nhóm Bộ truyền động robot bao quát đầu đó của dải.
Danh sách kiểm tra khi chọn
Các mô-đun truyền động gần trực tiếp được định thông số cho hành vi nhiều ngang với mô-men, nên danh sách kiểm tra ngắn hơn và các câu hỏi sắc hơn so với một cơ cấu chấp hành định vị.
Hành vi và nhiệm vụ
- Quyết định xem khớp cần được điều khiển mô-men hay chỉ cần điều khiển vị trí. Nếu cần điều khiển trở kháng thì mô-đun tỷ số thấp là điểm khởi đầu chứ không phải một lựa chọn thay thế.
- Tính mô-men đầu ra ở trường hợp xấu nhất và đối chiếu với mô-men đỉnh kèm biên dự trữ, sau đó xác nhận riêng mức va đập mà cấp đầu ra có thể chịu được.
- Ước tính mô-men liên tục cho chu trình làm việc thực tế - một khớp hông giữ tư thế tĩnh là trường hợp tải khác với một khớp gối hấp thụ cú tiếp đất - rồi so sánh với mô-men định mức trong giới hạn nhiệt của mô-đun ở điều kiện lắp đặt.
- Đổi tốc độ khớp yêu cầu sang rpm đầu ra trước khi so sánh các mô-đun; ở mức định mức 120 đến 180 rpm, ba mẫu gần nhau hơn mức mà các con số mô-men của chúng gợi ra.
Cơ khí và tích hợp
- Đặt một ngân sách độ rơ và đối chiếu con số của nhà sản xuất với bảng dữ liệu của họ trước khi một ngân sách độ lặp lại phụ thuộc vào nó.
- Kiểm tra khối lượng so với vị trí của mô-đun trong chuỗi động học; một mô-đun 1400 g ở khâu xa phải được mọi khớp phía trên mang theo.
- Xác nhận điện áp cấp so với bus của robot, và dòng định mức cùng dòng đỉnh so với bộ điều khiển và hệ phân phối điện.
- Kiểm tra kiểu lắp, loại đầu nối và tuyến cáp trước khi chốt thiết kế khớp.
Câu hỏi thường gặp
QThuật ngữ "truyền động gần trực tiếp" nghĩa là gì?
Nó mô tả một cơ cấu chấp hành dùng tỷ số giảm tốc thấp - 8:1 trong nhóm này, so với 50:1 đến 100:1 ở một cơ cấu chấp hành định vị thông thường - để giữ quán tính phản chiếu và ma sát bánh răng đủ thấp cho khớp vẫn minh bạch về mô-men, trong khi vẫn nhân mô-men động cơ thành một đầu ra hữu ích. Đây không phải truyền động trực tiếp, vì vẫn tồn tại một tầng bánh răng và tầng đó có đưa vào một ít độ rơ cùng ma sát. Điểm mấu chốt là tầng này đủ ngắn để khớp vẫn hành xử như một nguồn mô-men chứ không chỉ như một trục định vị, và đó là điều robot dạng chân cùng các thiết bị tương tác với con người cần.
QVì sao dùng 8:1 mà không dùng tỷ số cao hơn?
Vì quán tính phản chiếu tỷ lệ gần đúng với bình phương của tỷ số. Một tầng 8:1 thể hiện chỉ một phần nhỏ quán tính so với tầng 64:1, nên bộ điều khiển có thể cảm nhận và ra lệnh mô-men tại tải thay vì chống lại hộp giảm tốc, và khớp vẫn giữ được khả năng truyền ngược. Cái giá là hiệu quả về khối lượng: tạo ra 55 Nm ở tỷ số 8:1 đòi hỏi một động cơ lớn và nặng, đó là lý do bộ AKE90-8 nặng 1400 g cho một mức mô-men mà một mô-đun tỷ số cao có thể cung cấp từ một khối nhẹ hơn nhiều. Lựa chọn nằm giữa khả năng điều khiển và mô-men trên mỗi kilôgam.
QCó thể giữ mô-men đỉnh liên tục không?
Không. Mô-men đỉnh là mô-men đầu ra tối đa được công bố trong các điều kiện vận hành xác định, thường trong thời gian ngắn, và bị giới hạn bởi nhiệt độ cuộn dây cùng nhiệt độ nam châm chứ không phải bởi độ bền cơ học. Chế độ làm việc liên tục phải được chọn kích thước theo mô-men định mức trong giới hạn nhiệt ở điều kiện lắp đặt của mô-đun. Trong nhóm này, điều đó nghĩa là 5, 12 và 55 Nm liên tục chứ không phải 12.5, 30 và 170 Nm - và trên một robot dạng chân, chu trình làm việc cũng quyết định việc lập danh sách rút gọn có dựa trên đúng con số hay không, vì một khớp giữ tư thế tiêu thụ dòng ít hơn nhiều so với một khớp hấp thụ cú tiếp đất.
QCác mô-đun này có độ rơ không?
Có, tuy lượng độ rơ tích lũy ít hơn so với một hộp giảm tốc tỷ số cao nhiều cấp, vì chuỗi 8:1 ngắn - thường chỉ một lần ăn khớp thay vì nhiều lần nối tiếp. Giá trị được công bố cho cả ba mẫu ở đây là 9 arcmin, nên chỉ nên coi đây là giá trị so sánh. Với bất kỳ thiết kế nào mà độ lặp lại vị trí là quan trọng, cần đối chiếu con số của nhà sản xuất với bảng dữ liệu của họ, kèm theo việc con số đó nói về trục đầu ra hay không, được đo khi có tải hay khi không tải, và là giá trị của máy mới hay sau chạy rà.
QNên chọn mô-đun 24 V hay 48 V?
Hãy theo kiến trúc nguồn của robot. Bộ AKE60-8 chạy ở 24 V và hai mẫu còn lại chạy ở 48 V, và với cùng mô-men đầu ra, mô-đun 24 V tiêu thụ dòng nhiều hơn, đẩy yêu cầu về bộ điều khiển cùng cáp lên cao hơn. Trên một thiết bị đeo nhỏ gọn mà toàn hệ thống dùng chung một khối pin nhỏ, 24 V có thể là câu trả lời đơn giản nhất; trên một robot đã có bus 48 V, dòng điện thấp hơn cùng kiến trúc dùng chung thường lớn hơn khoản chênh 310 g về khối lượng giữa mô-đun nhỏ và AKE80-8.
QKhi nào một cơ cấu chấp hành tỷ số cao là lựa chọn phù hợp hơn?
Khi khớp phải giữ một tải nặng trước trọng lực trong thời gian dài và không cần bị đẩy qua lại. Một mô-đun tỷ số cao tạo ra mô-men đầu ra trên mỗi kilôgam cao hơn nhiều, đó là lý do các mô-đun trong nhóm Bộ truyền động robot đạt tới hơn 200 newton-mét từ dưới 1.5 kg. Sự đánh đổi là quán tính phản chiếu cùng ma sát bánh răng tăng lên, nên khớp trở nên kém minh bạch về mô-men hơn và khó truyền ngược hơn. Các trục hông và gối chủ yếu giữ tư thế, hoặc các trục giữ tải trong thiết bị công nghiệp, thường thuộc về đó hơn là nhóm này.
Tài nguyên chính thức
CubeMars công bố một bộ Tài liệu bao quát dải truyền động gần trực tiếp AKE, và mỗi mẫu có một trang sản phẩm chính thức với thông số đầy đủ, bản vẽ và tài liệu điều khiển - ví dụ dải bộ truyền động gần trực tiếp. Nhà sản xuất vẫn là nguồn chuẩn xác cho các con số độ rơ, định mức nhiệt và firmware; ToBMS giữ lớp khám phá sản phẩm ở dạng có thể tìm kiếm và so sánh.
Bước tiếp theo
Nếu mục tiêu là lập danh sách rút gọn thay vì nghiên cứu, ba công cụ trên nền tảng sẽ làm việc đó theo trình tự. Khám phá toàn bộ nhóm Bộ truyền động gần trực tiếp để xem mọi mẫu và thông số cạnh nhau, lọc các ứng viên theo mô-men, điện áp và khối lượng trong Chọn, rồi đặt chúng cạnh nhau trong So sánh sản phẩm. Khi một khớp cần cứng và giữ tải nặng thay vì tuân thủ, nhóm Bộ truyền động robot bao quát phương án tỷ số cao hơn, và Động cơ mô-men xoắn không vỏ là điểm khởi đầu khi khớp được xây quanh một stato và rôto trần thay vào đó.
Bản tóm gọn: chọn truyền động gần trực tiếp khi khớp cần được điều khiển mô-men hoặc cần truyền ngược, chọn kích thước mô-men định mức theo chu trình làm việc và mô-men đỉnh theo trường hợp quá độ, xác nhận điện áp cấp so với bus của robot, và kiểm tra con số độ rơ theo đơn vị nhất quán trước khi một ngân sách độ lặp lại phụ thuộc vào nó. Mọi thứ khác - đầu nối, chế độ điều khiển, cách lắp - đều suy ra từ bốn điểm đó.