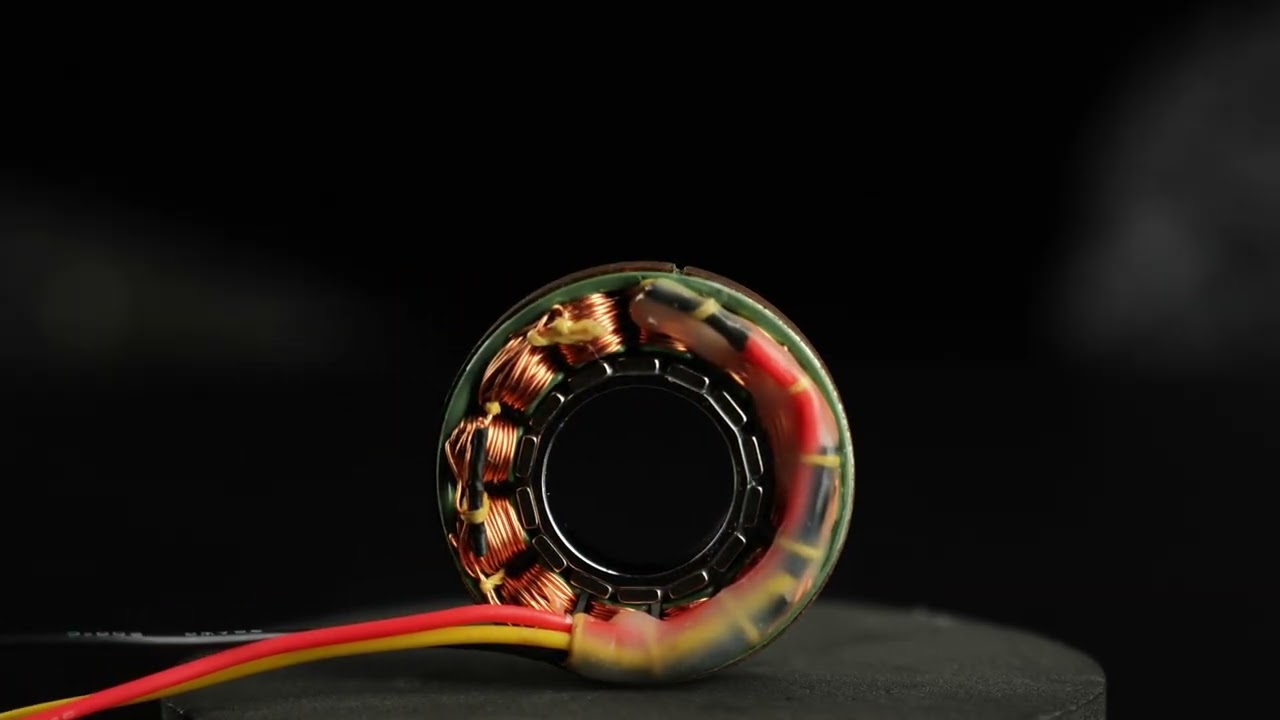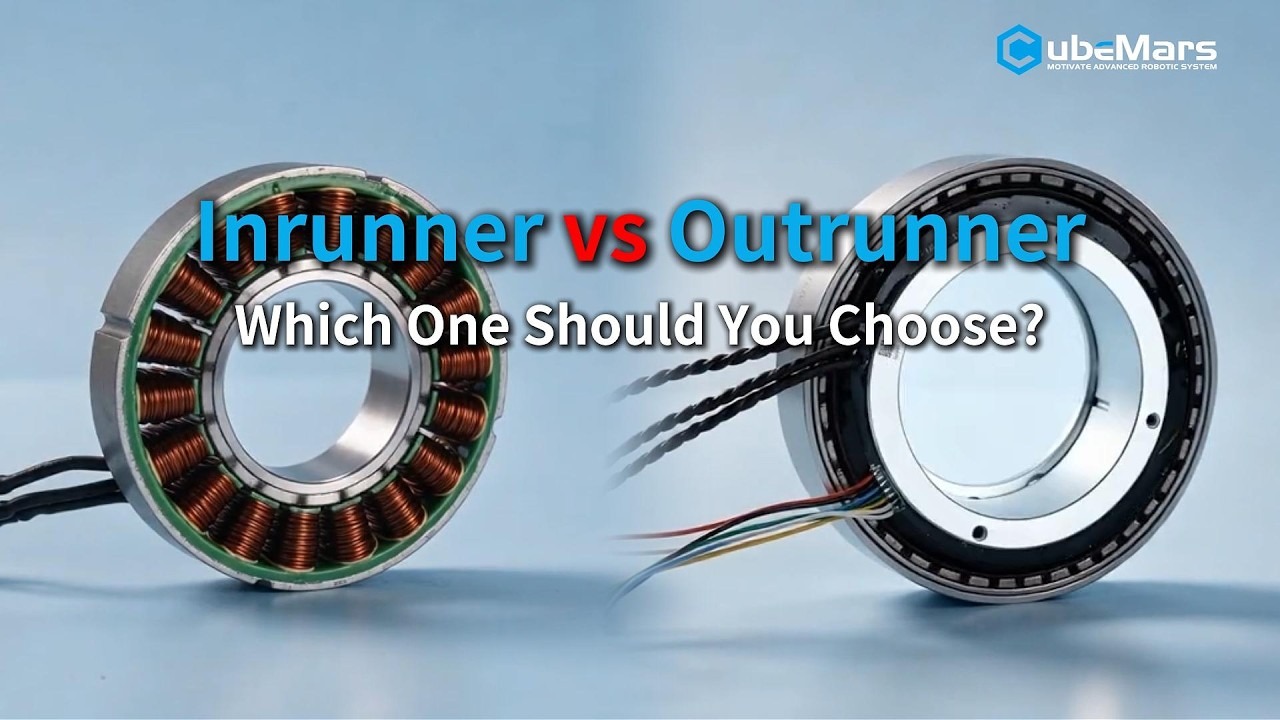
CubeMars xây dựng dải động cơ mô-men không khung quanh hai cấu trúc rotor: dòng RI rotor trong (inrunner) và dòng RO rotor ngoài (outrunner). Cả hai được cung cấp dưới dạng bộ stator-rotor không có vỏ, bạc đạn hay trục, để phần bao cơ học do người thiết kế máy quyết định. Bài viết này đặt cạnh nhau các dữ liệu do nhà sản xuất công bố cho hai dòng và giải thích mỗi cấu trúc phù hợp ở đâu trong một khớp robot.
Nội dung video
Trong 46 giây, CubeMars đóng khung lựa chọn này như một câu hỏi về cách bố trí rotor. Inrunner giữ stator ở phía ngoài với rotor quay ở tâm, cho mô-men quán tính quay thấp hơn và đáp ứng nhanh hơn; nhà sản xuất hướng nó tới các khớp chính xác thường xuyên khởi động và dừng lại. Outrunner đặt stator ở tâm với rotor quay quanh phía ngoài, và tay đòn dài hơn tạo ra mô-men lớn hơn trong cùng một kích thước. Video khép lại bằng các tiêu chí chọn: mô-men, tốc độ, không gian sẵn có, nhu cầu trục rỗng và tích hợp cơ khí.
Video gốc
Nguồn: kênh YouTube chính thức của CubeMars
Video: Động cơ mô-men không khung CubeMars dòng RI và RO
“Không khung” nghĩa là gì trong thực tế
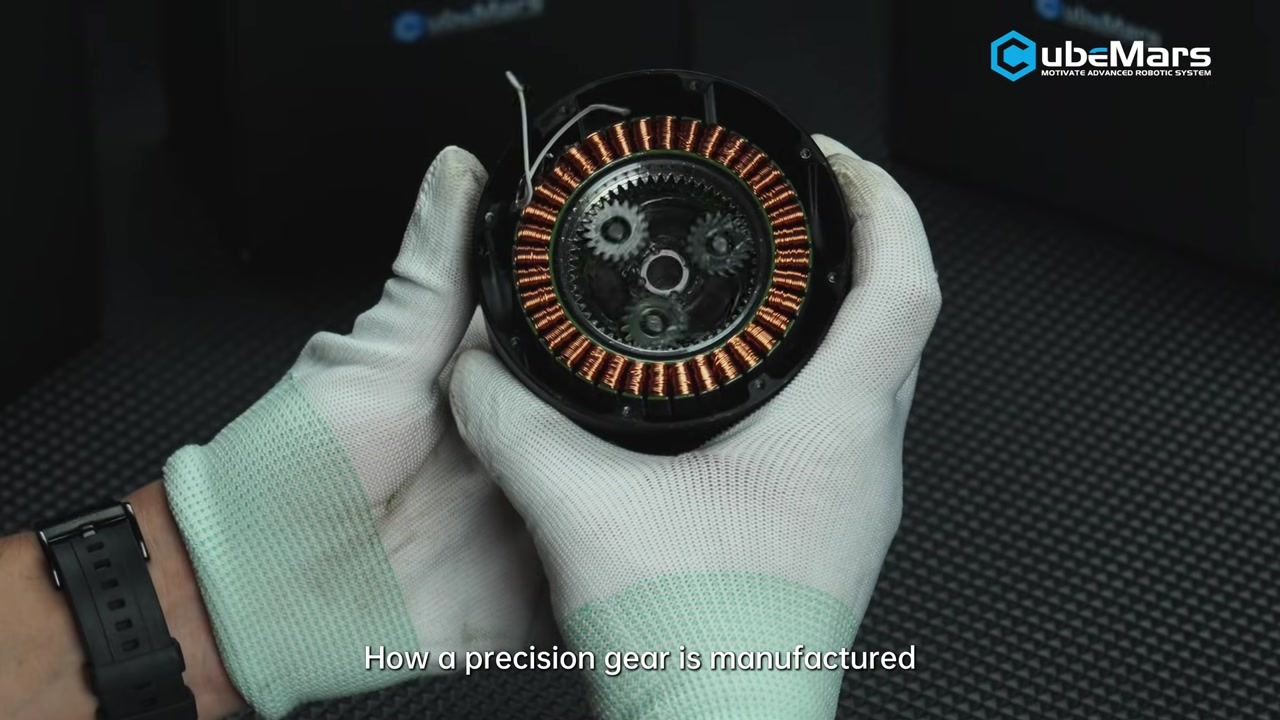
Động cơ mô-men không khung được giao thành hai phần: một stator đã quấn dây và một vòng rotor, không có vỏ, trục đầu ra hay bạc đạn. Cụm được dán hoặc kẹp trực tiếp vào cấu trúc khớp, vì vậy đường kính ngoài của động cơ trở thành đường kính ngoài của khớp, và lỗ rỗng dọc theo trục quay vẫn để trống cho cáp, vòng trượt hoặc trục vào của hộp giảm tốc.
Hệ quả thực tế là sự gọn gàng và minh bạch cơ học: không có vỏ hộp giảm tốc phải tính đến trong thiết kế, và độ cứng của khớp do cấu trúc mang lực quyết định chứ không phải vỏ động cơ. Mặt trái là đỡ bạc đạn, căn chỉnh và tản nhiệt chuyển sang người tích hợp. Thiết kế không khung mang lại lợi thế cho những đội đã nắm thiết kế kết cấu và nhiệt của khớp, và bất lợi cho ai tìm một cụm sẵn sàng lắp vào.
Dòng RI: động cơ mô-men không khung rotor trong
Dòng RI là phía rotor trong của dải sản phẩm. Theo nhà sản xuất, các động cơ này được phát triển cho robot độ chính xác cao và tự động hóa công nghiệp — bộ xương ngoài, robot bốn chân và cánh tay cộng tác — và có đặc điểm là mật độ mô-men cao, mô-men khấng thấp và độ phân giải điều khiển tới 0,01°. Chiều rộng và độ dày được thiết kế cho không gian lắp đặt chật hẹp, và dòng này hỗ trợ tùy chỉnh.
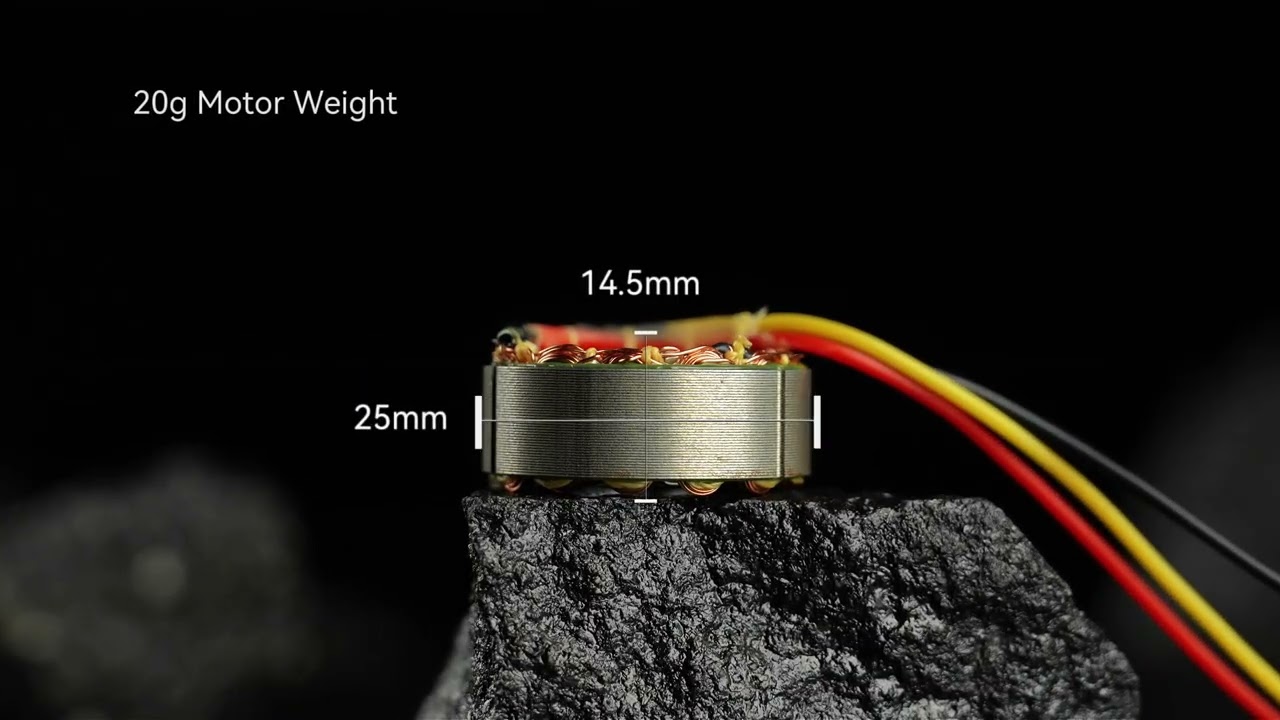
Bảng so sánh dưới đây gồm bảy mẫu RI, từ 20 g đến 500 g, với mô-men đỉnh từ 72 mN·m đến 4,95 N·m. Lỗ rỗng tăng đều theo cỡ vỏ, từ 11,6 mm trên RI20 đến 45 mm trên RI100; đây thường là thông số quyết định việc một khớp có thể luồn bó dây qua động cơ hay không.
| Mẫu | Kích thước | Lỗ / trục rỗng | Khối lượng | Mô-men đỉnh |
|---|---|---|---|---|
| RI20 KV600 | Ø25 × 14,5 mm | 11,6 mm | 20 g | 72 mN·m |
| RI30 KV260 | Ø38 × 14 mm | 17 mm | 40 g | 230 mN·m |
| RI50 KV100 | Ø54 × 27 mm | 22 mm | 180,8 g | 1,67 N·m |
| RI60 KV120 | Ø60 × 23 mm | 30 mm | 155,9 g | 1,63 N·m |
| RI70 KV95 | Ø76 × 24 mm | 38 mm | 270,4 g | 2,68 N·m |
| RI80 V2.0 KV75 | Ø85 × 27 mm | 40,5 mm | 411 g | 4,1 N·m |
| RI100 KV105 | Ø104 × 26 mm | 45 mm | 500 g | 4,95 N·m |
Thông số được nhà sản xuất công bố trên các trang sản phẩm của hãng. Lỗ được ghi là đường kính lỗ xuyên hoặc đường kính trục rỗng tùy theo mẫu.
Dòng RO: động cơ mô-men không khung rotor ngoài
Dòng RO đi theo hướng ngược lại: rotor quay bên ngoài stator. CubeMars định vị dải này cho robot với điểm nhấn là lỗ rỗng lớn, và chia mỗi cỡ thành hai phiên bản: Standard có cảm biến Hall và Lite không có. Sự phân biệt này quan trọng lúc tích hợp, vì một khớp cần phản hồi chuyển mạch khi khởi động sẽ đòi hỏi phiên bản có cảm biến Hall.
Bảng dưới gồm năm mẫu RO, từ RO40 Lite 60 g đến RO100 710 g. Mô-men đỉnh từ 0,6 N·m đến 12 N·m, và tốc độ không tải được công bố giảm khi cỡ vỏ tăng, từ 5520 rpm trên RO60 xuống 2550 rpm trên RO100: hệ quả tất yếu của KV thấp hơn trên các mẫu lớn hơn và có mô-men lớn hơn.
| Mẫu | Kích thước | Khối lượng | Mô-men đỉnh | Tốc độ không tải | Phiên bản |
|---|---|---|---|---|---|
| RO40 KV140 Lite | Ø46,3 × 13 mm | 60 g | 0,6 N·m | 3400 rpm | Lite (không Hall) |
| RO50 KV108 Lite | Ø61,7 × 14,5 mm | 105 g | 0,9 N·m | 2600 rpm | Lite (không Hall) |
| RO60 KV115 Standard | Ø73,8 × 23 mm | 248 g | 2,4 N·m | 5520 rpm | Standard (có Hall) |
| RO80 KV105 Standard | Ø92,6 × 26,4 mm | 352 g | 4 N·m | 5040 rpm | Standard (có Hall) |
| RO100 KV55 Standard | Ø113,5 × 36,2 mm | 710 g | 12 N·m | 2550 rpm | Standard (có Hall) |
Thông số được nhà sản xuất công bố trên các trang sản phẩm của hãng. «Standard» và «Lite» lần lượt chỉ các phiên bản có và không có cảm biến Hall.
Rotor trong hay rotor ngoài: hai cấu trúc khác nhau thế nào
Việc chọn giữa hai dòng chủ yếu là câu hỏi về hình dạng vật lý mà khớp có thể chấp nhận. Rotor trong tập trung khối lượng quay gần trục, giữ mô-men quán tính rotor thấp và phù hợp các khớp cần tăng tốc nhanh; các số liệu RI được công bố phản ánh điều này, với mẫu RI lớn nhất đạt 4,95 N·m ở 500 g. Rotor ngoài đặt rotor ở bán kính lớn hơn, thuận lợi cho tạo mô-men ở tốc độ thấp: RO100 cho 12 N·m, khoảng hai lần rưỡi mức đỉnh của RI100, ở 710 g.
| Đặc điểm | RI100 KV105 | RO100 KV55 |
|---|---|---|
| Bố trí rotor | Rotor trong | Rotor ngoài |
| Đường kính ngoài | 104 mm | 113,5 mm |
| Chiều dài trục | 26 mm | 36,2 mm |
| Khối lượng | 500 g | 710 g |
| Mô-men đỉnh | 4,95 N·m | 12 N·m |
| Lỗ | 45 mm | Lỗ rỗng lớn |
| Phản hồi chuyển mạch | Tùy mẫu | Hall trên các phiên bản Standard |
Các giá trị do nhà sản xuất công bố. Hai mẫu là lớn nhất trong dòng tương ứng và không phải là sản phẩm thay thế trực tiếp.
Chiều dài trục là con số quyết định thứ hai. Dòng RI vẫn mỏng — từ 13 mm đến 27 mm trên toàn dải — phù hợp các khớp mà động cơ phải ẩn vào trong một đoạn chi. Dải RO cao hơn, và RO100 với 36,2 mm đòi nhiều không gian dọc trục hơn một cổ tay hay mắt cá nhỏ gọn thường có.
Mỗi dòng phù hợp ở đâu
Cả hai dòng hướng tới cùng một nhóm máy rộng, nhưng các kích thước được công bố đưa chúng tới những khớp khác nhau. Dải RI với tiết diện mỏng và lỗ nhỏ ở các cỡ dưới phù hợp các khớp nhẹ và bị giới hạn không gian: RI20 và RI30 ở 20 g và 40 g nằm tự nhiên ở khớp hông của bộ xương ngoài hoặc chân của robot bốn chân nhỏ, nơi mỗi gram đều do người dùng hoặc ngân sách tải trọng gánh. Các mẫu RI lớn hơn chuyển sang trục của cánh tay cộng tác, nơi lỗ 45 mm của RI100 chừa chỗ cho bó dây phải đi qua một khớp quay.
Dải RO tập trung vào các khớp đổi không gian dọc trục lấy mô-men và lỗ xuyên lớn. Trục gốc của một cánh tay robot cộng tác, khớp hông của robot bốn chân nặng, hoặc khớp bộ xương ngoài cần cả mô-men lẫn khoảng hở đi dây là những trường hợp điển hình cho các phiên bản Standard. Các phiên bản Lite ở 60 g và 105 g là lựa chọn ưu tiên khối lượng khi khớp có thể chuyển mạch mà không cần phản hồi Hall.
Ghi chú tích hợp
Ba điểm quyết định hầu hết các lắp đặt không khung. Thứ nhất là phản hồi chuyển mạch: các phiên bản RO Standard được giao kèm cảm biến Hall còn phiên bản Lite thì không, vì vậy bộ điều khiển cần vị trí rotor lúc khởi động phải đi với đúng phiên bản. Thứ hai là lỗ: nó phải chừa đường cho bó dây, vòng trượt hay trục hộp giảm tốc mà khớp thực sự dùng, và các giá trị lỗ được công bố trên dòng RI nằm trong khoảng 11,6 mm đến 45 mm. Thứ ba là đường nhiệt. Không có vỏ, nhiệt của stator phải thoát qua cấu trúc mà nó được dán vào, do đó bề mặt lắp trở thành một phần của thiết kế nhiệt.
Khám phá trên ToBMS
Các mẫu được đề cập trong bài viết này như sau và có thể so sánh cạnh nhau:
Mười hai trong số các mẫu hiện có trong danh mục động cơ mô-men không khung thuộc dòng RI và RO, và toàn bộ dải sản phẩm được CubeMars công bố.
Kết luận
Dòng RI và RO bao phủ hai cấu trúc không khung tiêu chuẩn từ một nhà sản xuất, khiến việc so sánh trở nên đặc biệt rõ ràng: cùng thương hiệu, cùng định dạng dữ liệu công bố, và sự tách biệt rõ rệt giữa các thiết kế rotor trong mỏng nhẹ và các thiết kế rotor ngoài đánh đổi chiều dài trục lấy mô-men và cỡ lỗ. Với một khớp có ngân sách dọc trục chặt, dòng RI là điểm xuất phát tự nhiên. Với khớp cần mô-men và khoảng hở đi dây hơn là độ mỏng, dòng RO — và đặc biệt là các phiên bản Standard có cảm biến Hall — là điểm xuất phát tốt hơn.