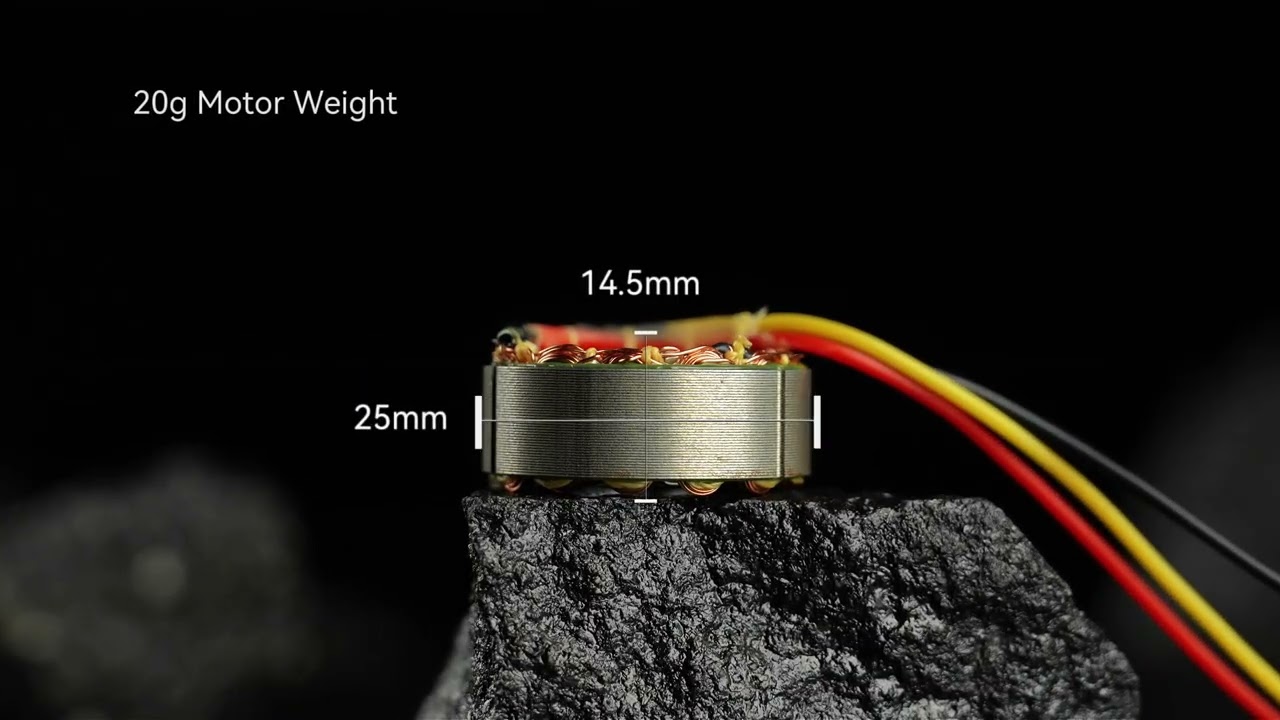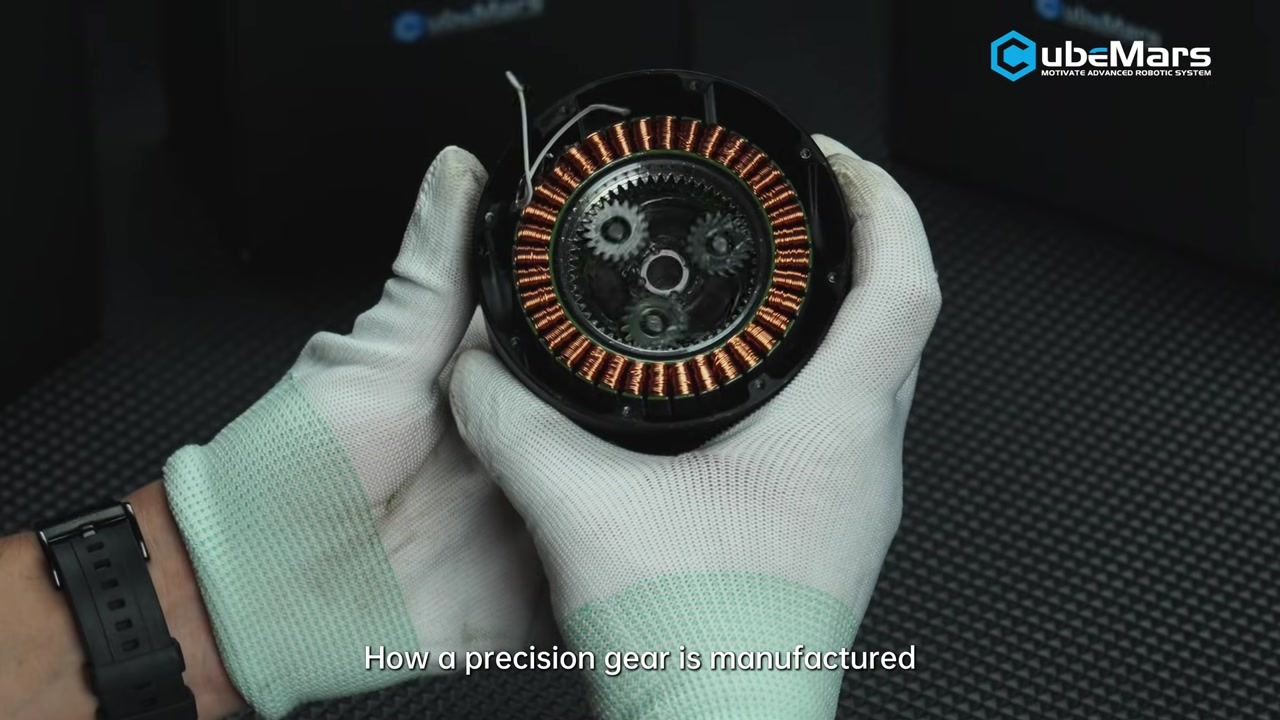
CubeMars đã công bố một video sản xuất ngắn, theo chân quá trình chế tạo những bánh răng chính xác dùng bên trong các bộ truyền động robot của hãng, từ nguyên liệu thô qua gia công đến hoàn thiện. Với thời lượng 2 phút 1 giây, đây là một clip quay tại xưởng hơn là một bản thuyết minh thông số, và chủ đề thực sự của nó là phần của một bộ truyền động tích hợp mà không bảng thông số nào thể hiện: cấp bánh răng biến một động cơ không chổi than nhanh, mô-men xoắn thấp thành một khớp chậm, mô-men xoắn cao.
Bài viết này trình bày những gì video thể hiện, vì sao cấp giảm tốc quyết định nhiều về một khớp hơn cả tỷ số in bên cạnh tên của nó, và dải giảm tốc của dòng bộ truyền động robot CubeMars - 6:1 ở đầu nhanh, 64:1 ở đầu chậm - ánh xạ thế nào lên những khớp mà mỗi mô-đun được chế tạo để phục vụ.
Video thể hiện điều gì
Được công bố trên kênh YouTube chính thức của CubeMars ngày 19 tháng 9 năm 2026, clip dài 2 phút 1 giây với tiêu đề “Cách chế tạo bánh răng chính xác của CubeMars | Quy trình sản xuất”. Đây là một thước phim quy trình: trình tự bắt đầu từ nguyên liệu thô rồi đi qua gia công chính xác tới hoàn thiện, với trọng tâm là cách mỗi bước góp phần tạo ra một bánh răng hành xử giống nhau mỗi lần được lắp đặt.
Cách đặt vấn đề đó đáng được hiểu theo đúng nghĩa đen. Một cấp bánh răng trong khớp robot không được đánh giá bằng một con số đỉnh duy nhất; nó được đánh giá ở việc đầu ra có lặp lại được không, độ rơ ở đầu ra có nằm trong dung sai của vòng điều khiển suốt vòng đời phục vụ hay không, và hai mô-đun cùng một mẫu có hành xử giống hệt nhau khi thay thế cho nhau hay không. Những đặc tính đó do quá trình sản xuất quyết định chứ không phải do tệp thiết kế, đó là lý do một nhà sản xuất quay lại chính phần này của nhà máy.
Clip không mang dữ liệu thử nghiệm, con số dung sai, vật liệu bánh răng hay một quy trình đo lường, nên cần được hiểu như một bản tổng quan quy trình. Các con số của mỗi bộ truyền động vẫn là những con số đã công bố cho mẫu đó.
Video gốc
Nguồn: Kênh YouTube chính thức của CubeMars
Video: Cách chế tạo bánh răng chính xác của CubeMars | Quy trình sản xuất
Vì sao cấp giảm tốc quyết định hành vi của một khớp
Một bộ truyền động tích hợp là một chuỗi đánh đổi, và cấp giảm tốc nằm ở trung tâm của phần lớn những đánh đổi đó. Động cơ được chọn theo tốc độ và mật độ mô-men xoắn; cấp bánh răng chuyển tốc độ đó thành mô-men xoắn khớp dùng được. Những gì diễn ra giữa hai phần đó - hiệu suất, độ rơ, độ cứng, quán tính phản xạ và mài mòn - đều được quyết định tại điểm ăn khớp.
Tỷ số là con số dễ nắm
Một tỷ số cho biết tốc độ đầu ra bị giảm bao nhiêu và, trong trường hợp lý tưởng, mô-men xoắn đầu ra được nhân lên bao nhiêu. Nó không cho biết bao nhiêu mô-men xoắn bị mất đi trên đường truyền. Một cấp hành tinh trả lại phần lớn, nhưng không phải toàn bộ, mô-men xoắn đưa vào nó; phần còn lại thoát ra dưới dạng nhiệt trong hộp giảm tốc thay vì thành mô-men xoắn ở mặt bích đầu ra. Ở một khớp phải giữ tải trong nhiều giờ, đường nhiệt đó có trọng lượng ngang với chính con số mô-men xoắn.
Tỷ số cũng không cho biết khoảng thời gian mà một mức đỉnh được áp dụng. Con số mô-men xoắn đỉnh là nhất thời; con số định mức mới là mức mà cuộn dây và chất bôi trơn có thể chịu đựng liên tục. Trong các hồ sơ đã công bố của dòng bộ truyền động này, con số đỉnh nằm trong khoảng từ hai đến khoảng ba lần rưỡi con số định mức, tùy từng mẫu. Độ trải đó là bình thường với nhóm sản phẩm này và hữu ích cho việc chọn cỡ, vì nó xác định bao nhiêu phần của một chu kỳ làm việc có thể dành cho việc tăng tốc thay vì giữ tải.
Độ rơ và độ cứng thuộc về điểm ăn khớp
Độ rơ là khoảng chuyển động tự do ở đầu ra khi chiều quay đảo lại. Với một khớp điều khiển vòng kín, đó là một giới hạn về độ lợi: bộ điều khiển không thể phân biệt một lệnh nhỏ với một sai số nhỏ cho đến khi khoảng tự do đó được khử hết, đó là lý do một chân robot có hộp giảm tốc lỏng sẽ dao động thay vì giữ được tư thế dưới tải thay đổi. Các giá trị được nêu theo nhiều cách khác nhau trong ngành - đo ở đầu vào hay ở đầu ra, trên mô-đun mới hay sau một giai đoạn chạy rà - và những lựa chọn đó làm con số thay đổi theo một hệ số lớn. Nơi một giá trị độ rơ được công bố cho dòng này, giá trị đó nằm trong khoảng 0.15° đến 0.55°, và một vài hồ sơ để trống trường này, nên cơ sở đằng sau một con số quan trọng ngang với chính con số đó.
Vị trí của cấp giảm tốc trong kích thước tổng thể
Cấp giảm tốc cũng quyết định cách đi dây cho cụm lắp ráp. Một trục đầu ra rỗng cho phép cáp nguồn và cáp cảm biến đi xuyên qua trục quay thay vì vòng quanh nó, nhờ đó loại bỏ khỏi kích thước tổng thể của khớp một vòng dây phục vụ có tuổi thọ uốn hữu hạn. CubeMars chế tạo hai mẫu thuộc kiểu này, AKH70-48 V1.0 và AKH70-16 V1.0, và ghi trục rỗng là một đặc điểm của từng mẫu.
Những gì CubeMars nêu trong video
Những điểm dưới đây lấy từ phần mô tả video chính thức và được quy cho CubeMars, không phải cho một phép thử độc lập:
- Từ nguyên liệu thô đến bánh răng hoàn thiện - clip được giới thiệu như một trình tự sản xuất trọn vẹn thay vì một công đoạn đơn lẻ.
- Gia công chính xác rồi đến hoàn thiện - hai công đoạn sản xuất mà phần mô tả nêu tên.
- Tính nhất quán là mục tiêu - mục tiêu được nêu là hiệu năng đáng tin cậy và nhất quán thay vì một dung sai gây chú ý.
- Được chế tạo cho robot - các bánh răng được giới thiệu như linh kiện cho những ứng dụng robot đòi hỏi cao thay vì cho mục đích truyền động thông thường.
Các cấp giảm tốc đằng sau dòng bộ truyền động robot CubeMars
CubeMars chế tạo các bộ truyền động robot tích hợp của mình quanh bốn phần trong một vỏ: động cơ DC không chổi than, một cấp giảm tốc hành tinh, một bo mạch driver và một encoder. Tỷ số giảm tốc phân tách các mẫu rõ hơn bất kỳ con số đơn lẻ nào khác, và dòng sản phẩm chạy từ 6:1 ở đầu nhanh đến 64:1 ở đầu chậm.
Từ 6:1 đến 64:1
Nhóm tỷ số thấp đánh đổi khả năng nhân mô-men xoắn để lấy tốc độ đầu ra và độ trong suốt. Các mẫu AK80-6 KV100 và AK60-6 dùng cấp 6:1, AK80-8 KV60 dùng cấp 8:1, còn AK10-9, AK70-9 và AK80-9 dùng cấp 9:1. Đây là những mô-đun phù hợp với các khớp cần di chuyển nhanh hoặc bị đẩy bằng tay - những trục ở xa của một cánh tay, cổ chân, và những khớp nhanh hơn của một nền tảng dạng chân.
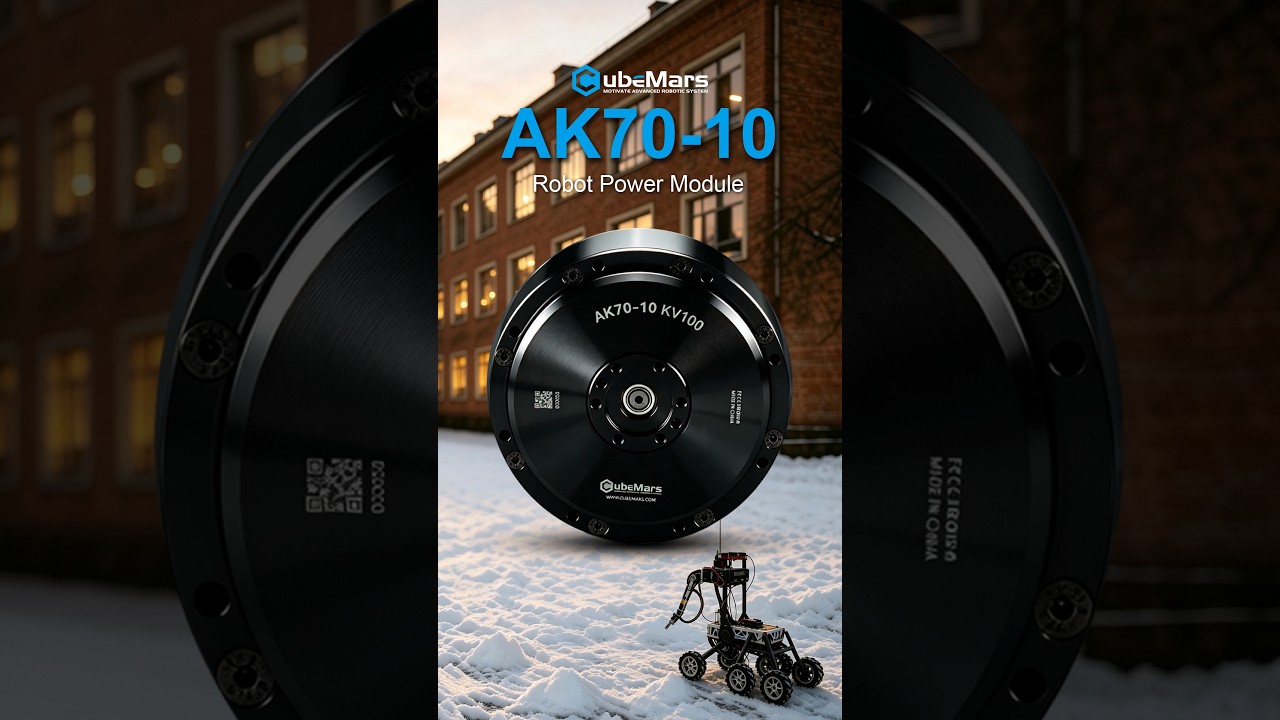
Nhóm tỷ số trung bình nằm giữa độ trong suốt và khả năng chịu tải. AK40-10 và AK45-10 dùng cấp 10:1, AK70-10 KV100 dùng cấp 10:1 trong một vỏ nặng 621 g, còn AKH70-16 dùng cấp 16:1 trên trục rỗng. Ở đây bộ truyền động thường được chọn theo mô-men xoắn giữ liên tục của khớp hơn là theo tốc độ tối đa của nó.
Nhóm tỷ số cao được chế tạo cho các khớp chịu tải: AK45-36 ở 36:1, AK60-39 ở 39:1, AKH70-48 ở 48:1 và AK80-64 ở 64:1. Một cấp 64:1 biến mô-men xoắn động cơ khiêm tốn thành 120 Nm ở đầu ra, mức mà một đầu gối, một hông hay một trục tay máy chịu tải nặng cần đến, với cái giá là tốc độ và độ trong suốt trước lực bên ngoài.
Một họ sản phẩm nằm ngoài cách xếp đó. AKA60-6 và AKA10-9 là các mô-đun truyền động bánh xe; chúng mang khả năng chịu tải hướng kính được gia cường cho các tải bên mà một bánh xe tác dụng lên trục đầu ra, một yêu cầu khác với các tải dọc trục và mô-men mà một khớp phải chịu.
Chi tiết sản phẩm
| Mẫu | Điện áp định mức | Tỷ số giảm tốc | Mô-men xoắn định mức | Mô-men xoắn đỉnh | Khối lượng | Kích thước |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 10:1 | 1.3 Nm | 4.1 Nm | 190 g | Ø53 × 40.2 mm |
| AK45-10 V3.0 KV75 | 24 V | 10:1 | 2.5 Nm | 7 Nm | 262 g | Ø53 × 45.2 mm |
| AK45-36 V3.0 KV80 | 24 V | 36:1 | 8 Nm | 24 Nm | 349 g | Ø55 × 56.5 mm |
| AKH70-48 V1.0 KV41 | 48 V | 48:1 | 74 Nm | 222 Nm | 1396 g | Ø90 × 81.5 mm |
| AKH70-16 V1.0 KV41 | 48 V | 16:1 | 26 Nm | 78 Nm | 879 g | Ø90 × 60.5 mm |
| AK10-9 V3.0 KV60 | 48 V | 9:1 | 18 Nm | 53 Nm | 940 g | Ø98 × 61.7 mm |
| AK10-9 V2.0 KV60 | 24/48 V | 9:1 | 18 Nm | 48 Nm | 960 g | Ø98 × 61.7 mm |
| AK80-9 V3.0 KV100 | 48 V | 9:1 | 9 Nm | 22 Nm | 490 g | Ø98 × 38.5 mm |
| AK80-8 KV60 | 48 V | 8:1 | 10 Nm | 25 Nm | 570 g | Ø98 × 43.9 mm |
| AK80-6 KV100 | 48 V | 6:1 | 6 Nm | 12 Nm | 485 g | Ø98 × 38.5 mm |
| AK80-64 KV80 | 24/48 V | 64:1 | 48 Nm | 120 Nm | 850 g | Ø98 × 61.9 mm |
| AK70-10 KV100 | 24/48 V | 10:1 | 8.3 Nm | 24.8 Nm | 621 g | Ø89 × 50.25 mm |
| AK70-9 V3.0 KV60 | 48 V | 9:1 | 8.5 Nm | 29.2 Nm | 540 g | Ø89 × 49 mm |
| AK60-39 V3.0 KV80 | 48 V | 39:1 | 24 Nm | 72 Nm | 750 g | Ø79 × 67 mm |
| AK60-6 V3.0 KV80 | 24/48 V | 6:1 | 3 Nm | 9 Nm | 380 g | Ø79 × 43 mm |
| AK60-6 V1.1 KV140 | 24 V | 6:1 | 3 Nm | 9 Nm | 368 g | Ø79 × 39.5 mm |
| AKA60-6 KV80 | 24/48 V | 6:1 | 3 Nm | 9 Nm | 460 g | Ø80 × 51.2 mm |
| AKA10-9 KV60 | 48 V | 9:1 | 18 Nm | 53 Nm | 1060 g | Ø100 × 70 mm |
Thông số lấy từ trang sản phẩm của chính nhà sản xuất, được lưu trong hồ sơ sản phẩm trên ToBMS. Các con số mô-men xoắn là giá trị ở phía đầu ra; cột đỉnh là một mức nhất thời, và cột tỷ số nêu tỷ số giảm tốc danh nghĩa của cấp hành tinh.
Bối cảnh ứng dụng và kỹ thuật
Dải giảm tốc ánh xạ lên các nền tảng theo cách khá trực tiếp. Công việc với robot dạng chân và robot hình người tập trung vào khoảng giữa của dải, nơi một khớp cần đủ mô-men xoắn để mang một cơ thể nhưng vẫn phải đủ khả năng dẫn động ngược để lấy lại thăng bằng; AK80-9, AK70-9 và AK10-9 nằm ở đó, và AK70-10 KV100 từng là chủ đề của một clip giới thiệu CubeMars trước đó trong cùng khoảng thời gian. Các khớp cho bộ xương ngoài và phục hồi chức năng thường rơi vào cùng những tỷ số vì cùng một lý do, khi khối lượng và kích thước quyết định nhiều hơn là mô-men xoắn.
Các trục tay máy công nghiệp và tay máy chịu tải nặng thiên về những tỷ số cao, nơi khớp giữ tải trong thời gian dài thay vì tăng tốc nó. AGV và các mô-đun truyền động bánh xe lại dùng những tỷ số thấp với một trường hợp tải khác: tải hướng kính liên tục tác dụng lên trục đầu ra thay vì mô-men quanh một khớp.
Hai điểm thực tiễn rút ra từ chủ đề của video. Thứ nhất, một cấp bánh răng được sản xuất theo một quy trình nhất quán chính là điều cho phép một vòng điều khiển giữ được tinh chỉnh qua các mô-đun khác nhau, điều quan trọng hơn trong một lô sản xuất so với một nguyên mẫu đơn chiếc. Thứ hai, những con số quyết định việc này không nằm hết trên một bảng thông số: khoảng làm việc đằng sau một mức đỉnh, cơ sở đo lường của một giá trị độ rơ và tốc độ thay đổi của nó theo thời gian phục vụ là những câu hỏi dành cho nhà sản xuất. ToBMS lưu giữ các con số đã công bố theo từng mẫu; nó không thay thế cho những câu trả lời đó.
Khám phá trên ToBMS
- Khám phá danh mục Bộ truyền động robot →
- Bộ truyền động robot: cách chọn bộ truyền động tích hợp cho khớp robot →
- Khám phá động cơ BLDC cho robot hình người →
- Khám phá động cơ BLDC cho khung xương trợ lực →
- Xem hồ sơ nhà sản xuất CubeMars trên ToBMS →
Về CubeMars
CubeMars là một thương hiệu nguồn động lực cho robot, hoạt động trong lĩnh vực mô-đun truyền động tích hợp cao, động cơ mô-men xoắn không vỏ và động cơ gimbal. Công ty đã đóng góp cho dự án MIT Mini Cheetah và từ đó xây dựng một dải bộ truyền động dòng AK được dùng trong phát triển robot hình người, robot bốn chân, bộ xương ngoài và tay máy robot.
Kết luận
Một thước phim dài hai phút về sản xuất bánh răng là lời nhắc rằng những con số trên trang của một bộ truyền động là đầu ra của một quá trình chứ không phải đầu vào của nó. Tỷ số, mô-men xoắn định mức, khối lượng và kích thước thu hẹp lựa chọn một cách nhanh chóng trên toàn dòng bộ truyền động robot CubeMars, từ những mô-đun 6:1 được chế tạo cho tốc độ đến mô-đun 64:1 được chế tạo cho tải; những gì đằng sau các con số đó - các bánh răng được chế tạo nhất quán đến mức nào, và độ rơ ở đầu ra hành xử ra sao trong suốt vòng đời phục vụ - chính là phần mà video muốn thể hiện và là phần đáng được viết ra trước khi một khớp được đặt hàng.