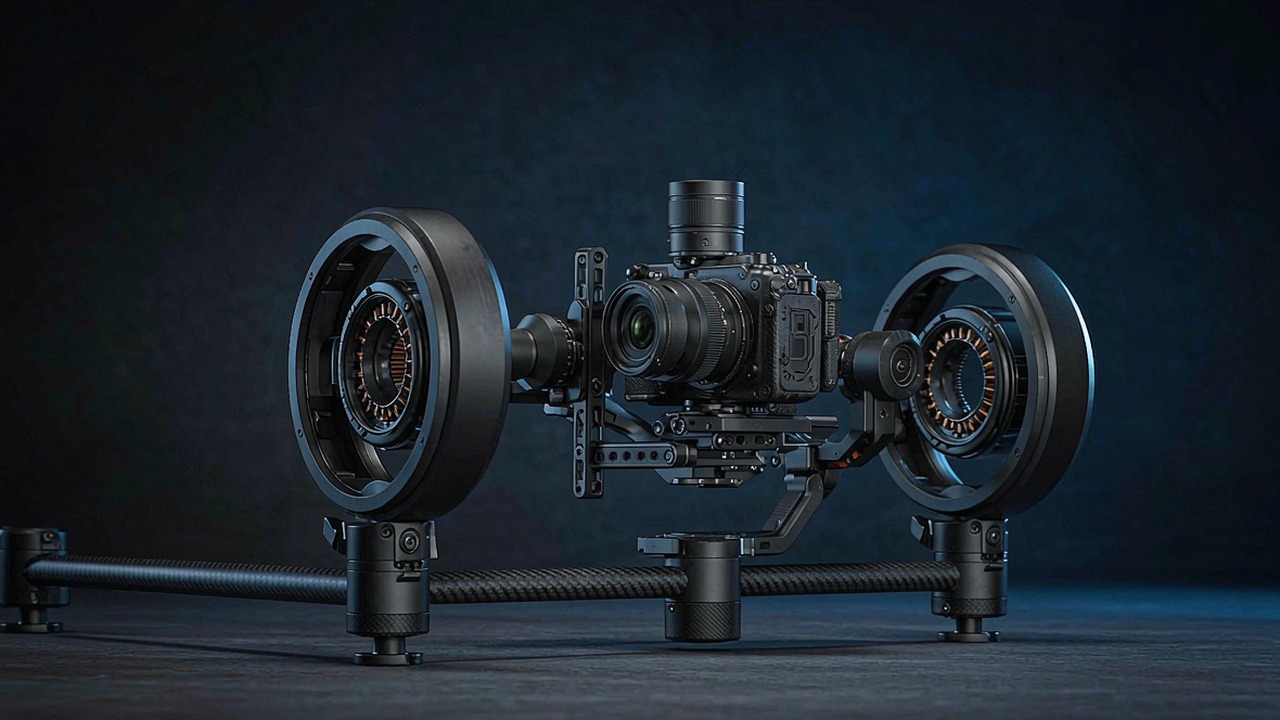
على محرك الجيمبال أن يؤدي مهمة لا يُطلب من محرك الدفع أداؤها: أن يُثبّت جسمًا ثقيلًا في مكانه، أو يحرّكه ببضع درجات في الثانية، دون أي من التفاوتات الصغيرة التي يُسمح لمحرك الدفع بها. فالاهتزاز الذي لا يُرى على مروحة يصبح مرئيًا على محور كاميرا، وجوهر هذه الفئة هو أن العزم سلس وقابل للتكرار وخالٍ من خطوات التسنين التي تظهر حين يُصمَّم المحرك للسرعة بدل ذلك.
يغطي هذا الدليل كيفية تحديد مواصفات محركات الجيمبال ذات الدفع المباشر وقيمة KV المنخفضة، وأي الأرقام يغيّر فعليًا قرار التصميم، وكيف تتباين الطرازات الثمانية المُدرجة حاليًا في فئة محركات الجيمبال على منصة ToBMS. وكل رقم أدناه مأخوذ من بيانات منتجات ToBMS أو من المواصفة المنشورة للشركة المصنّعة - ولا شيء منه مُقدَّر.
إجابة سريعة
محرك الجيمبال هو محرك بلا فرش ذو دفع مباشر وقيمة KV منخفضة وعدد أقطاب مرتفع، مُصمَّم لعزم سلس عند السرعة المنخفضة لا لكثافة القدرة. ويُختار أساسًا وفق العزم المستمر وسلوك التسنين، لأن محور المثبِّت يقضي عمره في تثبيت كاميرا ضد الجاذبية وتصحيح اضطرابات صغيرة، لا في التسريع. وقيمة KV منخفضة - من 9.3 إلى 255 في هذه الفئة - والسرعات الاسمية للخرج منخفضة بالمقابل، من 130 إلى 1990 rpm. ويُزيل غياب علبة التروس الارتداد من النظام كليًا، وهذه هي الخاصية التي تجعل محور الدفع المباشر صالحًا كمنصة توجيه دقيقة.
ما الذي يميّز محرك الجيمبال
خمس خصائص تفصل هذه الفئة عن محرك دفع أو محرك مفصل بكتلة مماثلة.
التسنين وسلاسة العزم
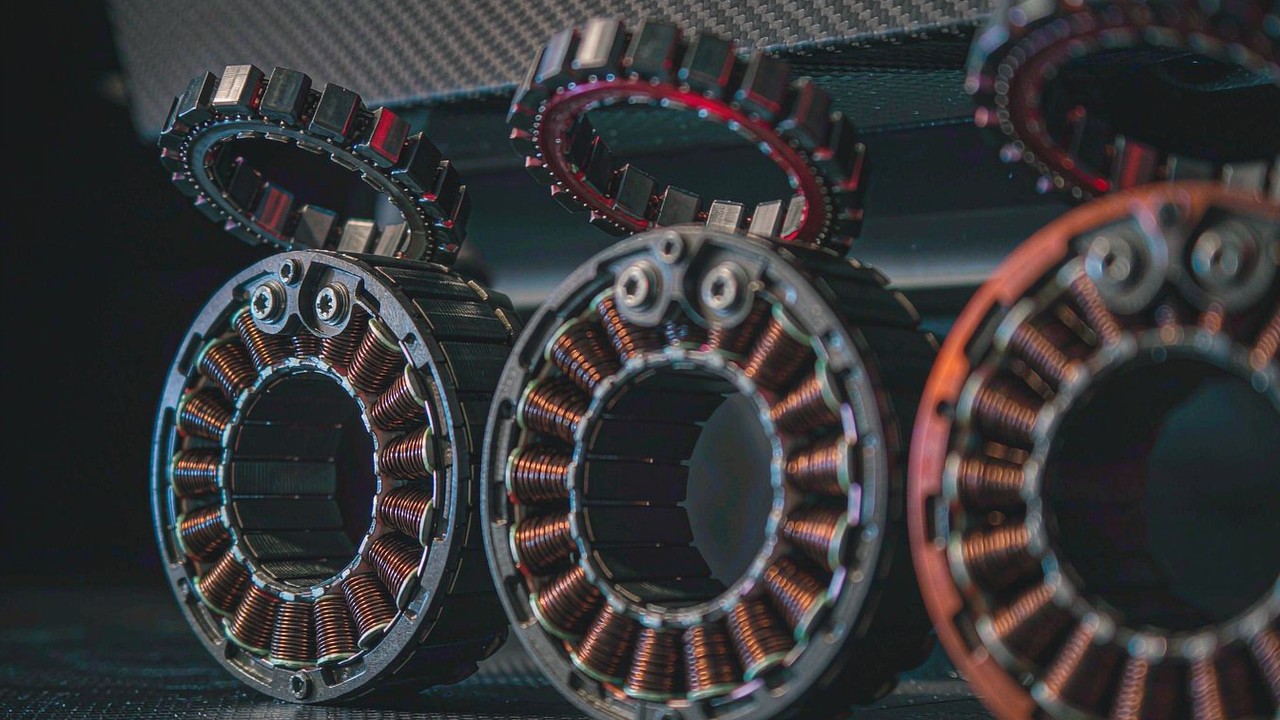
التسنين هو تباين العزم حين ينتقل الدوّار من موضع مغناطيسي مفضّل إلى الموضع الذي يليه. وفي محرك المروحة لا يكاد يهم، لأن المحرك يدور بسرعة تكفي لتتوسط فيها هذه التباينات. أما على محور الجيمبال فالأمر ليس كذلك: فخطوة تسنين مرئية تتحوّل إلى تذبذب صغير في الصورة عندما يُؤمر المحور بالحركة البطيئة، وتُصعِّب على وحدة التحكم ضبط الموضع الدقيق. وعمومًا يقلّل ارتفاع عدد الأقطاب والملفات الموزّعة خطوة التسنين، ولهذا تستخدم المحركات الأكبر في هذه الفئة 14 و 20 و 21 زوجًا من الأقطاب بدل 7 في أصغر الوحدات.
الدفع المباشر وغياب الارتداد
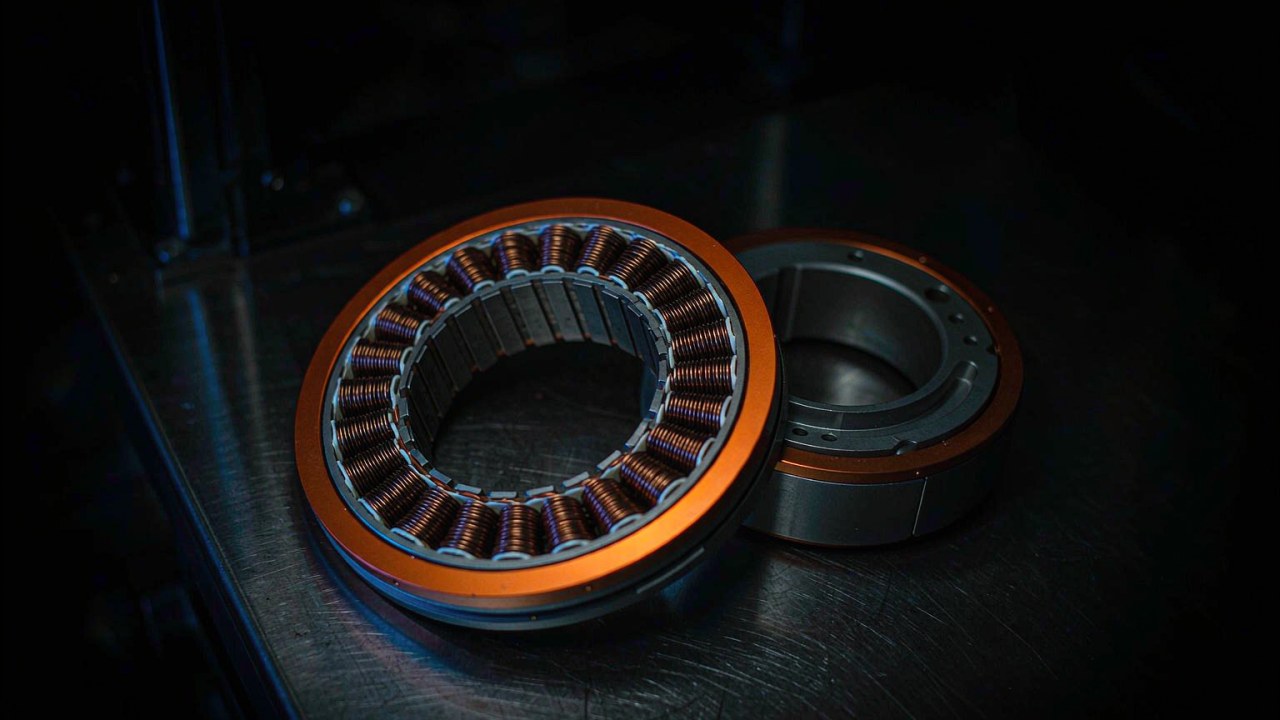
كل طراز في هذه الفئة محرك دفع مباشر - فلا توجد علبة تروس بين الدوّار ومنصة الكاميرا. ويستحق ذلك التصريح صراحةً، لأنه يُلغي فئة كاملة من الأخطاء: لا حركة مفقودة عند العكس، ولا ارتداد متراكم عبر المراحل، ولا احتكاك تروس بين أمر العزم من وحدة التحكم والحمل. والمقايضة أن على المحرك توليد عزم المحور الكامل عند دوّاره نفسه، ولهذا تكون هذه المحركات كبيرة القطر نسبةً إلى أرقام عزمها مقارنةً بمكافئ مزوّد بتروس.
قيمة KV منخفضة وسرعة اسمية منخفضة
تمتد قيمة KV في هذه الفئة من 9.3 إلى 255، والسرعات الاسمية للخرج من 130 إلى 1990 rpm. والمحرك ذو KV المنخفض يولّد عزمًا أكبر لكل أمبير من التيار، وهذا تحديدًا ما تحتاجه الحركة البطيئة الدقيقة: إذ تستطيع وحدة التحكم إصدار أوامر بعزوم صغيرة بدقة عند تيار متواضع. والنتيجة عدد أقطاب مرتفع عند سرعة معيّنة وتردّد كهربائي مرتفع بالمقابل، لذا يجب مطابقة وحدة التحكم رغم ذلك - فهذه ليست فئة يمكن فيها استبدال أي وحدة ESC.
هندسة مسطّحة كبيرة القطر
هذه المحركات عريضة وضحلة: Ø34.5 × 15.7 مم عند الطرف الصغير، و Ø106.8 × 34.2 مم عند الطرف الكبير. والهندسة تتبع المتطلّب - فنصف قطر الدوّار الكبير يولّد العزم بكفاءة عند تيار منخفض، والأبعاد المسطّحة تناسب المساحة المتاحة فعلًا حول الكاميرا في الجيمبال. وهي تعني أيضًا أن الكتلة موزّعة على قرص لا مركّزة في نقطة، وهذا مهم للعزم القصوري الذي على المحور التحكم فيه.
التشغيل المستمر والحدود الحرارية
قد يُثبّت محور مثبِّت الكاميرا كاميرا سينمائية ثقيلة ضد الجاذبية طوال مشهد كامل. وهذا عزم مستمر ضمن الحدود الحرارية، لا حالة عابرة، وهو ما يجعل العزم الاسمي والتيار الاسمي الرقمين الأساسيين للتحجيم. والقدرة الاسمية في هذه الفئة متواضعة - من 12 إلى 48 W في الوحدات التي تنشرها - لأن المهمة تتعلق بالتثبيت والتصحيح لا بأداء شغل عند السرعة.
المواصفات التي تحسم الاختيار فعليًا
لمحركات الجيمبال أوراق بيانات قصيرة، وكل سطر فيها يكاد يكون مهمًّا.
العزم الاسمي والعزم الأقصى
العزم الاسمي هو ما يستطيع المحور حمله باستمرار ضمن حدوده الحرارية، وفي الجيمبال هذا هو الرقم الذي يحدّد ما إذا كان حمل الكاميرا آمنًا للطيران. والعزم الأقصى هو الحد الأقصى الذي تحدّده الشركة المصنّعة في ظروف تشغيل معيّنة - وهو مفيد لفحص الحالة العابرة عندما يضطر المثبِّت إلى إيقاف حركة أو الاستجابة لهبّة - لكنه محدود بدرجة حرارة الملفات وهوامش المغناطيسات لا بالقوة الميكانيكية، فهو ليس تصنيفًا لحفظ الحمل وليس حدًّا ميكانيكيًا. وفي هذه الطرازات تتراوح النسبة بينهما من نحو 2:1 في الوحدات الأكبر إلى 3.5:1 في أصغرها.
سحب التيار عند نقطة التشغيل
يخبر التيار الاسمي والأقصى وحدة التحكم بما يجب أن توفّره وبمقدار الحرارة التي ستولّدها الملفات أثناء تثبيت وضع ما. وفي هذه الفئة يمتد التيار الاسمي من 1.3 A إلى 2.9 A والأقصى من 3.3 A إلى 8.2 A، وهو متواضع بالقيمة المطلقة لكنه مستمر على مدى مشهد كامل. وحيث يعمل الجيمبال بالبطارية، فهذا هو الرقم المهم للتحمّل؛ وحيث يُغذّى بكابل، فهو يحدّد مواصفات الكابل والمشغّل.
الجهد ووحدة التحكم
تُحدَّد مواصفات هذه المحركات عند 12 أو 16 أو 24 V. وخلافًا لمحرك الدفع، لا يتعلق اختيار الجهد بالدفع - بل يحدّد نطاق السرعة المتاح والتيار اللازم لعزم معيّن. فالطراز الصغير GL30 يعمل على 12 V، وعائلة GL40 في المدى المتوسط على 16 V، والطرازات الأكبر GL60 و GL80 و GL100 على 24 V. ومطابقة وحدة التحكم لعدد أقطاب المحرك وسرعته الاسمية جزء من الاختيار، لا فكرة لاحقة.
القطر والسماكة والكتلة
تحدّد الأبعاد الخارجية ما يمكن بناء المحور حوله، وتحدّد الكتلة ما يجب أن تحمله المحاور الأخرى. وهذه فئة تتراكم فيها الكتلة: فمحرك محور الالتفاف يقع عند نهاية ذراع محور الإمالة الذي يحرّكه محرك محور الدوران، لذا تُحمَل الجرامات المضافة عند الطرف الصغير في السلسلة. والمدى هنا واسع - من 41 g إلى 698 g - والاختيار بينها يحدّده عزم الحمل أولًا والأبعاد ثانيًا.
مقارنة بين ثمانية محركات جيمبال
يغطي الجدول محركات الدفع المباشر المُدرجة حاليًا في فئة محركات الجيمبال، مرتّبة من الأخف إلى الأثقل.
| الطراز | عزم الدوران المقنن | عزم الدوران الأقصى | الجهد المقنن | الأبعاد الخارجية | الوزن |
|---|---|---|---|---|---|
| GL30 | 0.08 Nm | 0.28 Nm | 12 V | Ø34.5 × 15.7 mm | 41 g |
| GL35 | 0.15 Nm | 0.46 Nm | 16 V | Ø41.8 × 21 mm | 90 g |
| GL40 | 0.25 Nm | 0.5 Nm | 16 V | Ø46.5 × 21.5 mm | 107 g |
| GL40 II | 0.25 Nm | 0.68 Nm | 16 V | Ø46.1 × 33.5 mm | 125 g |
| GL60 | 0.6 Nm | 1.75 Nm | 24 V | Ø69 × 22.3 mm | 230 g |
| GL60 II | 0.6 Nm | 1.5 Nm | 24 V | Ø70.5 × 33.6 mm | 276 g |
| GL80 | 1 Nm | 2.9 Nm | 24 V | Ø87 × 22.3 mm | 312 g |
| GL100 | 3 Nm | 7.7 Nm | 24 V | Ø106.8 × 34.2 mm | 698 g |
العزم الاسمي والأقصى، والجهد الاسمي والأبعاد الخارجية والكتلة كما نشرتها الشركة المصنّعة. وثابت السرعة KV المثبَّت في سجل ToBMS يختلف قليلًا عن الرقم الوارد في بعض أسماء المنتجات؛ ولأي حساب سرعة أو تيار تكون ورقة بيانات الشركة المصنّعة الحالية هي المصدر الموثوق. ويُشار إلى الجهد الاسمي بعبارة «غير مُدرَج» حيث لا تُحمل قيمة؛ وهو مذكور في ورقة بيانات المُصنّع.
الفئة موزّعة على نطاق واسع. يرتفع العزم الاسمي من 0.08 Nm إلى 3 Nm عبر الطرازات الثمانية - بمعامل 37 - بينما ترتفع الكتلة من 41 g إلى 698 g بمعامل 17. وبعبارة أخرى، ليس المحرك الأكبر مجرّد نسخة مكبّرة من الصغير: فهو يحمل عزمًا أكبر لكل جرام فضلًا عن عزم مطلق أكبر، وهذا هو الاتجاه المعتاد لمحركات الدفع المباشر لأن العزم يتناسب مع نصف قطر الدوّار وحجم المغناطيسات لا مع الكتلة وحدها.
ويوضّح GL100 هذه النقطة عمليًا. عند 698 g يقدّم 3 Nm اسمي و 7.7 Nm أقصى، مع قدرة اسمية 41 W وسرعة اسمية 130 rpm - وهي الوحدة الأبطأ والأقوى في المجموعة. وفي الطرف الآخر GL30 تحمل 0.08 Nm عند 1990 rpm اسمية في حزمة بوزن 41 g مع قدرة اسمية 16 W. وهما ليستا بديلين عند أي حمل؛ بل تنتميان إلى كاميرات مختلفة ومواضع محاور مختلفة.
المحاور الصغيرة: GL30 و GL35
يغطي محركان الطرف الخفيف من الفئة، حيث يكون الحمل كاميرا صغيرة أو رأس مستشعر والأبعاد المتاحة للمحور ضيقة.
GL30: 41 g، 12 V
الطراز GL30 هو أصغر محرك في الفئة: 41 g في جسم Ø34.5 × 15.7 مم، مع 0.08 Nm اسمي و 0.28 Nm أقصى، وتيار 2.13 A اسمي و 7.4 A أقصى، وقدرة اسمية 16 W على 12 V. وهو تصميم بـ 7 أزواج أقطاب يعمل حتى 1990 rpm اسمية بسرعة 3060 rpm بدون حمل. وتستهدف نظمته في ToBMS أنظمة الجيمبال المدمجة للكاميرات، وهو الإطار الصحيح لمحرك بهذا الحجم: فعند 0.08 Nm مستمر يكون محورًا لأحمال صغيرة، وتهمّ هنا الكتلة المنخفضة لأنه المحور الأرجح للجلوس عند نهاية سلسلة من محركين.
GL35: 90 g مع عزم أقصى 0.46 Nm
الطراز GL35 يضاعف القطر والكتلة تقريبًا إلى Ø41.8 × 21 مم و 90 g، ويرفع العزم الاسمي إلى 0.15 Nm مع 0.46 Nm أقصى عند 16 V. والتيار الاسمي 1.3 A والأقصى 4 A، مع قدرة اسمية 13 W وسرعة اسمية 815 rpm. ومقاومة الملفات المسجّلة له هي 3.6 Ω - وهو تذكير بأن رقم المقاومة في الجيمبال يتعلق بالحرارة أثناء التثبيت، لا بالكفاءة عند السرعة. وتصفه ToBMS بأنه يقدّم عزم تسنين منخفضًا لتطبيقات الجيمبال الصغيرة والتوجيه بسلاسة.
الفئة المتوسطة: GL40 و GL40 II و GL60
هنا يقع معظم مثبِّتات الكاميرا، وتُظهر الطرازات الثلاثة كيف يغيّر تغييرٌ صغير في قيمة KV وعدد الأقطاب سلوك المحور.
GL40 و GL40 II: عزم اسمي 0.25 Nm بملفّين مختلفين
يتشابه الطراز GL40 مع الطراز GL40 II في عزم اسمي قدره 0.25 Nm، لكنهما يختلفان في ثابت السرعة والقدرة القصوى: فالطراز GL40 محرك بقيمة 63.5 KV و 14 زوجًا من الأقطاب عند 107 g بعزم أقصى 0.5 Nm وتيار 1.62 A اسمي و 3.3 A أقصى عند 16 V، بينما GL40 II وحدة بقيمة 82.5 KV عند 125 g بعزم أقصى أعلى يبلغ 0.68 Nm وتيار 1.88 A اسمي / 5.22 A أقصى. ويبلغ الجيل الثاني ذو قيمة KV الأعلى سرعة 1388 rpm بدون حمل مقابل 1015 rpm للطراز GL40. وللمحور الذي يجب أن ينتقل سريعًا بين المواضع تكون السرعة الإضافية مفيدة؛ أما للمحور الذي يثبّت في الغالب فالفارق أصغر من 18 g من الكتلة.
GL60: عزم أقصى 1.75 Nm عند 230 g
الطراز GL60 هو أول محرك في الفئة موجَّه إلى أحمال كاميرات أكبر: 230 g بعزم اسمي 0.6 Nm وعزم أقصى 1.75 Nm، وتيار 1.35 A اسمي و 4 A أقصى عند 24 V، في جسم Ø69 × 22.3 مم. وتهبط السرعة الاسمية إلى 310 rpm بسرعة 516 rpm بدون حمل، والمحرك تصميم بـ 14 زوجًا من الأقطاب. وتشير نظمته في ToBMS إلى أنظمة جيمبال احترافية تحمل أحمالًا أثقل، والجمع بين قيمة KV المنخفضة والقطر الكبير هو ما يجعل ذلك ممكنًا دون علبة تروس.
المحاور الكبيرة: GL60 II و GL80 و GL100
فوق 250 g تنتقل المحركات إلى نطاق كاميرات السينما ورؤوس المستشعرات، حيث على المحور أن يحمل كتلة حقيقية ضد الجاذبية لفترات طويلة.
GL60 II: تصميم 24N28P لعزم أكثر سلاسة
الطراز GL60 II هو الشاذّ بين المحركات الأكبر: جزء ثابت بتصميم 24N28P في جسم بقياس Ø70.5 × 33.6 مم ووزن 276 g، بعزم اسمي 0.6 Nm وعزم أقصى 1.5 Nm وتيار 1.54 A اسمي / 4.09 A أقصى. وسرعته الاسمية 319 rpm هي ثالث أدنى سرعة في الفئة. وتصميم 24N28P هو المواصفة الجديرة بالملاحظة - فزيادة الفتحات والأقطاب تعني عمومًا تسليم عزم أكثر سلاسة وخطوة تسنين أصغر، وهذا تحديدًا ما يتطلبه محور كاميرا يتحرك ببطء. وجهدها الاسمي 24 V مثبَّت في سجل ToBMS وظاهر في الجدول أعلاه.
GL80: عزم اسمي 1 Nm في جسم بوزن 312 g
الطراز GL80 يتجاوز عتبة 1 Nm المستمر عند 312 g: عزم اسمي 1 Nm وأقصى 2.9 Nm، وتيار 2.8 A اسمي و 8.2 A أقصى، وقدرة اسمية 48 W على 24 V، في أبعاد Ø87 × 22.3 مم بـ 21 زوجًا من الأقطاب. وهذا العدد من الأقطاب، مع سرعة اسمية 450 rpm، تكوين سلس عن قصد للمحاور المتوسطة والكبيرة في الجيمبال - والتيار الأقصى 8.2 A هو الأعلى في الفئة، وهو أمر مهم عند تحديد المشغّل.
GL100: طرف الفئة المخصّص للسينما
الطراز GL100 هو أكبر محرك هنا: 698 g، وعزم اسمي 3 Nm وأقصى 7.7 Nm، وتيار 2.9 A اسمي و 7.8 A أقصى، وقدرة اسمية 41 W عند 24 V في جسم Ø106.8 × 34.2 مم. وسرعته الاسمية 130 rpm وسرعته بدون حمل 223 rpm هي الأدنى في المجموعة، وقيمة KV لديه 9.3 هي الأدنى أيضًا - وهذا ببساطة ما يتطلبه محور دفع مباشر بعزم 3 Nm من تغذية 24 V. وهو محرك مثبِّت بمستوى السينما، وعند 698 g يكون الطراز الوحيد في هذه الفئة الذي ستشكّل كتلته تصميم الجيمبال كله لا محوره وحده.
أين تُستخدم محركات الجيمبال
في ToBMS يُربط كل محرك في هذه الفئة بتطبيق واحد، ويعكس مدى تخصّص هذه المهمة.
تثبيت الكاميرا على الأرض وفي الجو
أنظمة الجيمبال تشمل المثبِّتات المحمولة باليد، وحوامل الكاميرا المثبَّتة على الطائرات المسيّرة، ومنصات التوجيه الدقيقة. وفي كل حالة تكون المتطلبات هي الثلاثة نفسها: عزم مستمر لحمل الحمل ضد الجاذبية، وتسنين منخفض لحركة بطيئة سلسة، ولا ارتداد في أي موضع من المحور - ولهذا يكون الدفع المباشر هو الخيار الافتراضي لا مجرد تفضيل.
استخدامات مجاورة للفئة نفسها من المحركات
المحرك ذو الدفع المباشر وقيمة KV المنخفضة وعدد الأقطاب المرتفع مناسب أيضًا بشكل طبيعي للحركة البطيئة الدقيقة خارج عمل الكاميرات، والتشكيلة الأوسع في ToBMS تغطي المهام المرتبطة في فئتَي المشغّلات الروبوتية ومشغلات QDD، حيث يُطبَّق المبدأ نفسه - عزم سلس عند سرعة منخفضة - مع مرحلة تخفيض ووحدة تحكم متكاملة.
قائمة تحقّق للاختيار
محركات الجيمبال عادةً آخر المكوّنات التي يُختار لها، وأصعبها تغييرًا بعد تشكيل هندسة الحاضنة، لذا يستحقّ إجراء هذه الفحوص قبل إصدار المخططات.
العزم ومهمة التشغيل
- احسب العزم الساكن الذي يجب أن يحمله المحور مع الكاميرا في أسوأ وضع لها، بما في ذلك ذراع الرافعة من مركز المحور، وقارنه بالعزم الاسمي.
- افحص الحالة العابرة مقابل العزم الأقصى - عندما يوقف المثبِّت حركة أو يستجيب لهبّة - مع تذكّر أن الأقصى حدّ حراري لا ميكانيكي.
- تأكّد من التيار الاسمي والأقصى مقابل المشغّل، وافحص التيار المستمر مقابل تحمّل البطارية حيث يعمل الجيمبال بالبطارية.
الميكانيكا والتحكم
- افحص الأبعاد الخارجية مقابل المساحة المتاحة حول الكاميرا، مع تذكّر أن هذه المحركات عريضة وضحلة بحكم التصميم.
- اجمع الكتل على طول السلسلة من الكاميرا إلى الخارج؛ ففي جيمبال متعدد المحاور تحمل المحركات الكبيرة المحركات الصغيرة.
- تأكّد من عدد الأقطاب والسرعة القصوى مقابل قدرة وحدة التحكم على التبديل ومعدّل التحديث لديها.
- تحقّق من أن المحور دفع مباشر فعلًا. فأي تروس تُدخَل بين المحرك والحمل تُعيد الارتداد الذي اختيرت هذه الفئة لتجنّبه.
- خطِّط لمسار الكابلات قبل تجميد تصميم الحاضنة؛ فضفيرة تنثني مع كل حركة للمحور إنما هي عطل إجهاد ينتظر الحدوث.
الأسئلة الشائعة
سلماذا تكون محركات الجيمبال منخفضة KV؟
لأنها دفع مباشر وتدور ببطء. فملف بقيمة KV منخفضة يولّد عزمًا أكبر لكل أمبير، وهذا ما يحتاجه محور يتحرك أو يثبّت ببطء - إذ تستطيع وحدة التحكم إصدار أوامر بعزوم صغيرة بدقة عند تيار متواضع. وكل المحركات في هذه الفئة تعمل بين 9.3 و 255 KV بسرعات خرج اسمية من 130 إلى 1990 rpm، مقابل مئات الـ KV وعشرات آلاف الـ rpm في محرك الدفع. والكلفة عدد أقطاب مرتفع عند سرعة معيّنة وتردّد كهربائي أعلى، لذا يجب مطابقة وحدة التحكم بالمحرك رغم ذلك.
سما هو التسنين ولماذا يهم في محور الكاميرا؟
التسنين هو تباين العزم حين ينتقل الدوّار بين المواضع المغناطيسية المفضّلة. وفي محرك دفع سريع الدوران تتوسط هذه التباينات؛ أما على محور جيمبال يُؤمر بالحركة ببضع درجات في الثانية فيصبح اضطرابًا دوريًا صغيرًا يظهر في اللقطات ويُصعِّب ضبط الموضع الدقيق. وعمومًا يقلّله ارتفاع عدد الأقطاب والملفات الموزّعة، ولهذا تستخدم الطرازات الأكبر هنا 14 و 20 و 21 زوجًا من الأقطاب ويستخدم GL60 II جزءًا ثابتًا بتصميم 24N28P.
سهل تعاني محركات الجيمبال من الارتداد؟
لا - ليس في ذاتها. فكل طراز في هذه الفئة دفع مباشر، بلا علبة تروس بين الدوّار ومنصة الكاميرا، فلا حركة مفقودة عند العكس ولا ارتداد متراكم عبر المراحل. وهذا جزء كبير من سبب استخدام الدفع المباشر في التثبيت: فالمحور المزوّد بتروس يُدخل خطأ موضع لا تستطيع أي وحدة تحكم إزالته كاملًا. ولا يصبح الارتداد محل اعتبار إلا إذا أُضيفت مرحلة تخفيض بين المحرك والحمل، وعندها لم يعد المحور يتصرف كمحرك جيمبال.
سهل يمكن تشغيل محرك جيمبال عند عزمه الأقصى بشكل مستمر؟
لا. العزم الأقصى هو أقصى عزم خرج تحدّده المواصفات في ظروف تشغيل معيّنة، وهو محدود بدرجة حرارة الملفات وهوامش المغناطيسات لا بالقوة الميكانيكية. ومحور جيمبال يحمل كاميرا ضد الجاذبية إنما يقوم تحديدًا بنوع العمل المستمر الذي يجب تحجيمه وفق العزم الاسمي ضمن الحدود الحرارية - وهو في هذه المحركات من 0.08 إلى 3 Nm لا من 0.28 إلى 7.7 Nm. والعزم الأقصى للحالة العابرة: إيقاف حركة أو الاستجابة لاضطراب.
سأي محرك لجيمبال محمول باليد وأيها لجيمبال مثبَّت على طائرة مسيّرة؟
الحمل هو الفيصل لا المنصة. فالمثبِّت المحمول باليد الذي يحمل كاميرا مدمجة يقع في نطاق 41 إلى 125 g - وهي الطرازات GL30 وGL35 وGL40. وجيمبال الطائرة المسيّرة الذي يحمل كاميرا أكبر ينتقل إلى نطاق 230 إلى 312 g، حيث يقدّم GL60 وGL80 من 0.6 إلى 1 Nm مستمر. أما أحمال السينما فتحتاج GL100 وعزمه الاسمي 3 Nm. وفي كل حالة تحمل بنية الطائرة أو المشغّل كتلة المحركات المختارة، وهذا هو النصف الثاني من القرار.
سهل تحتاج هذه المحركات إلى وحدة تحكم خاصة؟
إنها تحتاج وحدة تحكم قادرة على التبديل عند عدد الأقطاب والسرعة التي يعمل بها المحرك، وتدعم حلقة التحكم التي يتطلبها المثبِّت - وهي عادةً تحكم موجَّه بالمجال مع تغذية راجعة عالية الدقة للموضع. وعدد الأقطاب هنا يبلغ 21، لذا يكون التردّد الكهربائي عند السرعة أضعاف التردّد الميكانيكي، ويجب أن يكون معدّل تحديث وحدة التحكم كافيًا. والتعامل مع محرك الجيمبال كبديل مباشر لمحرك دفع على أي وحدة ESC سبب شائع لاهتزاز لا تفسير له.
المصادر الرسمية
تنشر CubeMars قائمة المنتجات الكاملة التي تغطي مجموعة GL للجيمبال، ولكل طراز صفحة منتج رسمية تحوي مواصفاته الكاملة ورسمه ووثائق التحكم - ومن ذلك مجموعة محركات الجيمبال. وتبقى الشركة المصنّعة هي المرجع الموثوق لأرقام التسنين وتوصيات وحدة التحكم والبرنامج الثابت الحالي؛ وتُبقي ToBMS طبقة الاستكشاف قابلة للبحث والمقارنة.
إلى أين تتّجه بعد ذلك
إذا كان الهدف تكوين قائمة مختصرة لا البحث، فثلاث أدوات على المنصة تؤدي العمل بالتتابع. استكشف فئة محركات الجيمبال كاملة لرؤية كل طراز ومواصفاته جنبًا إلى جنب، ثم صفِّ المرشّحين حسب العزم والجهد والكتلة في اختيار، ثم ضعها مقابل بعضها في مقارنة المنتجات. وحيث يحتاج محور بطيء دقيق إلى وحدة تحكم ومرحلة تخفيض مدمجتين، فإن فئة مشغلات QDD هي النظير المتكامل لهذه المجموعة.
الخلاصة المختصرة: حجّم المحور على العزم المستمر في أسوأ وضع للحمل، وأكّد الحالة العابرة مقابل العزم الأقصى، وتحقق من أن عدد الأقطاب والسرعة يناسبان وحدة التحكم، ثم دع الحمل والأبعاد الخارجية يحدّدان الاختيار بين طرفَي الفئة عند 41 g و 698 g. وفي محور الدفع المباشر لا توجد تروس تصحّح خطأً وقع في أي من هذه الأربعة.
حين يكون السؤال المفتوح هو جهد الناقل لا المحور، محركات الجيمبال 16V مقابل 24V، وكيفية الاختيار بينهما يفصّل ما تحسمه لصاقة 16 V أو 24 V وما لا تحسمه في مجموعة GL نفسها.