
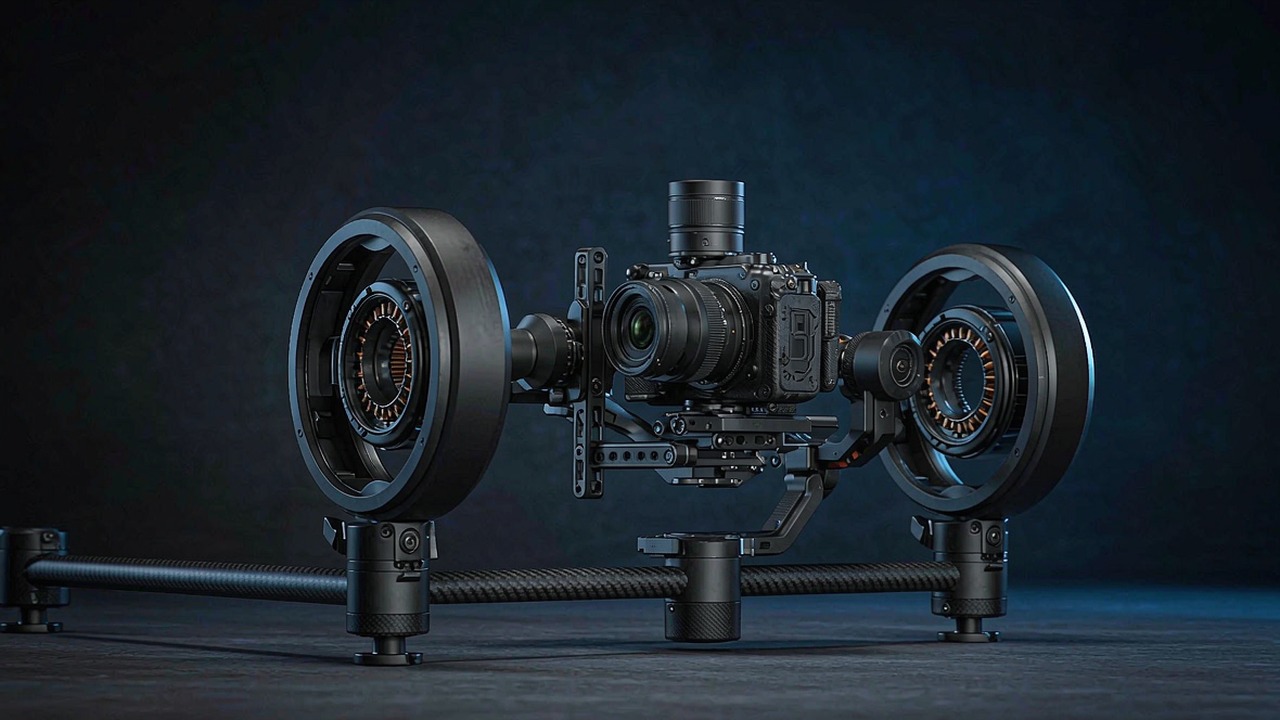
Un moteur de cardan doit faire quelque chose qu’un moteur de propulsion n’a pas à faire : maintenir un objet lourd immobile, ou le déplacer de quelques degrés par seconde, sans aucune des petites irrégularités tolérées sur un moteur de propulsion. Un à-coup invisible sur une hélice devient visible sur un axe de caméra, et toute la raison d’être de cette classe est que le couple soit lisse, reproductible et exempt des à-coups d’encoche qui apparaissent lorsqu’un moteur est conçu pour la vitesse.
Ce guide explique comment sont spécifiés les moteurs de cardan à entraînement direct à faible KV, quelles valeurs changent réellement une décision de conception, et comment se comparent les huit modèles actuellement référencés dans la catégorie Moteurs de nacelle de ToBMS. Chaque chiffre ci-dessous provient des données produits ToBMS ou de la spécification publiée par le fabricant ; aucune valeur n’est estimée.
Réponse rapide
Un moteur de cardan est un moteur brushless à entraînement direct, à faible KV et à nombre de pôles élevé, conçu pour un couple lisse à basse vitesse plutôt que pour la densité de puissance. Il se choisit principalement sur le couple continu et le comportement d’encoche, car un axe de stabilisation passe son temps à tenir une caméra contre la gravité et à corriger de petites perturbations, et non à accélérer. Le KV est bas, de 9.3 à 255 sur cette gamme, et les vitesses de sortie nominales sont corrélativement basses, de 130 à 1990 rpm. L’absence de réducteur supprime totalement le jeu du système, propriété qui rend un axe à entraînement direct utilisable comme étage de pointage de précision.
Ce qui distingue un moteur de cardan
Cinq propriétés séparent cette classe d’un moteur de propulsion ou d’articulation de masse comparable.
Encoche (cogging) et lissage du couple
L’encoche est la variation de couple lorsque le rotor passe d’une position magnétique préférentielle à la suivante. Sur un moteur d’hélice, elle est largement sans effet, car le moteur tourne assez vite pour que la variation se moyenne. Sur un axe de cardan, ce n’est pas le cas : un à-coup d’encoche visible devient une petite oscillation dans l’image lorsque l’axe reçoit l’ordre de se déplacer lentement, et il complique le contrôle fin de la position pour le contrôleur. Des nombres de pôles plus élevés et des bobinages distribués réduisent généralement l’amplitude de l’encoche, ce qui explique que les moteurs les plus grands de cette catégorie utilisent 14, 20 et 21 paires de pôles plutôt que les 7 des plus petites unités.
Entraînement direct et absence de jeu
Chaque modèle de cette catégorie est un moteur à entraînement direct : aucun réducteur ne s’intercale entre le rotor et la plateforme caméra. Cela mérite d’être dit explicitement, car cela supprime toute une classe d’erreurs : pas de mouvement perdu à l’inversion, pas de jeu accumulé d’un étage à l’autre, pas de frottement d’engrenage entre la consigne de couple du contrôleur et la charge. La contrepartie est que le moteur doit produire le couple complet de l’axe à son propre rotor, ce qui explique que ces moteurs soient grands en diamètre pour leurs valeurs de couple par rapport à un équivalent à réducteur.
KV bas et vitesse nominale basse
Le KV s’étend ici de 9.3 à 255 et les vitesses de sortie nominales de 130 à 1990 rpm. Un moteur à faible KV produit plus de couple par ampère de courant, exactement ce que demande un mouvement lent et fin : le contrôleur peut commander de petits couples avec précision à courant modeste. La conséquence est un nombre de pôles élevé à vitesse donnée et une fréquence électrique corrélativement élevée : le variateur doit donc lui aussi être appairé, et cette classe n’admet pas la substitution d’un ESC quelconque.
Géométrie plate et de grand diamètre
Ces moteurs sont larges et peu épais : Ø34.5 × 15.7 mm dans le bas de la gamme, Ø106.8 × 34.2 mm dans le haut. La géométrie découle de l’exigence : un rayon de rotor important développe le couple efficacement à faible courant, et l’encombrement plat s’adapte à l’espace réellement disponible autour d’une caméra. Cela signifie aussi que la masse est répartie sur un disque plutôt que concentrée, ce qui compte pour l’inertie que l’axe doit maîtriser.
Régime continu et limites thermiques
Un axe de stabilisation de caméra peut tenir une lourde caméra de cinéma contre la gravité pendant toute une prise. C’est un couple continu dans les limites thermiques, pas un transitoire, et cela fait du couple nominal et du courant nominal les valeurs de dimensionnement principales. La puissance nominale dans cette catégorie est modeste, de 12 à 48 W sur les unités qui la publient, parce que le régime consiste à tenir et à corriger plutôt qu’à fournir un travail à vitesse élevée.
Les caractéristiques qui déterminent réellement le choix
Les moteurs de cardan ont des fiches techniques courtes, et presque chaque ligne compte.
Couple nominal et couple de crête
Le couple nominal est ce que l’axe peut tenir en continu dans ses limites thermiques ; pour un cardan, c’est la valeur qui décide si une charge utile caméra peut être emportée sans risque. Le couple de crête est le maximum spécifié par le fabricant dans des conditions de fonctionnement définies ; utile pour vérifier le transitoire lorsqu’un stabilisateur doit arrêter un mouvement ou réagir à une rafale, il est cependant limité par la température du bobinage et les marges des aimants plutôt que par la résistance mécanique : il ne constitue donc ni une valeur de maintien en charge ni une limite mécanique. Sur ces modèles, le rapport entre les deux va d’environ 2:1 sur les plus grandes unités à 3.5:1 sur les plus petites.
Courant appelé au point de fonctionnement
Les courants nominal et de crête indiquent au contrôleur ce qu’il doit fournir et la quantité de chaleur que le bobinage générera en maintenant une pose. Sur l’ensemble de la catégorie, le courant nominal va de 1.3 A à 2.9 A et le courant de crête de 3.3 A à 8.2 A, des valeurs modestes en valeur absolue mais continues pendant la durée d’une prise. Lorsqu’un cardan est alimenté par batterie, c’est la valeur qui compte pour l’endurance ; lorsqu’il est alimenté par un câble, elle fixe les caractéristiques du câble et du pilote.
Tension et variateur
Ces moteurs sont spécifiés à 12, 16 ou 24 V. Contrairement à un moteur de propulsion, le choix de la tension ne porte pas sur la poussée : il fixe la plage de vitesse disponible et le courant nécessaire pour un couple donné. Le petit GL30 fonctionne en 12 V, la famille GL40 intermédiaire en 16 V, et les GL60, GL80 et GL100 plus grands en 24 V. Appairer le variateur au nombre de pôles et à la vitesse nominale du moteur fait partie intégrante de la sélection, ce n’est pas un point à traiter après coup.
Diamètre, épaisseur et masse
L’encombrement décide de l’élément autour duquel l’axe peut être construit, et la masse décide de ce que les autres axes doivent porter. C’est une catégorie où la masse se cumule : le moteur de l’axe de roulis se trouve à l’extrémité du bras de l’axe de tangage, lui-même entraîné par le moteur de l’axe de lacet, si bien que les grammes ajoutés du côté le plus petit sont portés en aval. L’écart est large ici, de 41 g à 698 g, et le choix entre eux est dicté d’abord par le couple de la charge utile, ensuite par l’encombrement.
Huit moteurs de cardan comparés
Le tableau couvre les moteurs à entraînement direct actuellement référencés dans la catégorie Moteurs de nacelle, classés du plus léger au plus lourd.
| Modèle | Couple nominal | Couple de crête | Tension nominale | Encombrement | Masse |
|---|---|---|---|---|---|
| GL30 | 0.08 Nm | 0.28 Nm | 12 V | Ø34.5 × 15.7 mm | 41 g |
| GL35 | 0.15 Nm | 0.46 Nm | 16 V | Ø41.8 × 21 mm | 90 g |
| GL40 | 0.25 Nm | 0.5 Nm | 16 V | Ø46.5 × 21.5 mm | 107 g |
| GL40 II | 0.25 Nm | 0.68 Nm | 16 V | Ø46.1 × 33.5 mm | 125 g |
| GL60 | 0.6 Nm | 1.75 Nm | 24 V | Ø69 × 22.3 mm | 230 g |
| GL60 II | 0.6 Nm | 1.5 Nm | 24 V | Ø70.5 × 33.6 mm | 276 g |
| GL80 | 1 Nm | 2.9 Nm | 24 V | Ø87 × 22.3 mm | 312 g |
| GL100 | 3 Nm | 7.7 Nm | 24 V | Ø106.8 × 34.2 mm | 698 g |
Couple nominal et couple de crête, tension nominale, encombrement et masse tels que publiés par le fabricant. La constante de vitesse KV enregistrée dans la fiche ToBMS diffère légèrement de la valeur figurant dans certains noms de produits ; pour un calcul de vitesse ou de courant, la fiche technique en vigueur du fabricant fait référence. La tension nominale est marquée "Non indiqué" lorsque aucune valeur n’est portée ; elle figure dans la fiche technique du fabricant.
La gamme est largement répartie. Le couple nominal passe de 0.08 Nm à 3 Nm sur les huit modèles, soit un facteur 37, tandis que la masse passe de 41 g à 698 g, soit un facteur 17. Autrement dit, le plus grand moteur n’est pas simplement une version agrandie du plus petit : il offre plus de couple par gramme en plus d’un couple absolu supérieur, ce qui est la direction habituelle pour les moteurs à entraînement direct, car le couple suit le rayon du rotor et le volume d’aimants plutôt que la seule masse.
Le GL100 illustre concrètement le propos. À 698 g, il offre 3 Nm en nominal et 7.7 Nm en crête, avec une puissance nominale de 41 W et une vitesse nominale de 130 rpm : l’unité la plus lente et la plus puissante de la série. À l’autre extrémité, le GL30 tient 0.08 Nm à 1990 rpm en nominal dans un ensemble de 41 g et 16 W de puissance nominale. Ils ne sont interchangeables pour aucune charge utile ; ils appartiennent à des caméras et à des positions d’axe différentes.
Petits axes : GL30 et GL35
Deux moteurs couvrent le bas de la gamme, là où la charge utile est une petite caméra ou une tête de capteur et où l’encombrement de l’axe est serré.
GL30 : 41 g, 12 V
Le GL30 est le plus petit moteur de la catégorie : 41 g dans un corps de Ø34.5 × 15.7 mm, avec 0.08 Nm de couple nominal et 0.28 Nm de couple de crête, 2.13 A de courant nominal et 7.4 A de courant de crête, et 16 W de puissance nominale sous 12 V. C’est une conception à 7 paires de pôles atteignant 1990 rpm en nominal, pour une vitesse à vide de 3060 rpm. Sa fiche ToBMS vise les cardans caméra compacts, ce qui est le bon cadre pour un moteur de cette taille : à 0.08 Nm en continu, il s’agit d’un axe à faible charge utile, et sa faible masse compte parce que c’est l’axe le plus susceptible de se trouver à l’extrémité d’une chaîne à deux moteurs.
GL35 : 90 g et 0.46 Nm de crête
Le GL35 fait à peu près doubler le diamètre et la masse, à Ø41.8 × 21 mm et 90 g, et porte le couple nominal à 0.15 Nm pour 0.46 Nm en crête sous 16 V. Le courant nominal est de 1.3 A et le courant de crête de 4 A, pour une puissance nominale de 13 W et une vitesse nominale de 815 rpm. Sa résistance de bobinage enregistrée est de 3.6 Ω ; rappel utile : sur un cardan, la valeur de résistance concerne la chaleur produite en maintien, non le rendement à vitesse élevée. ToBMS le décrit comme offrant un faible couple d’encoche pour des applications de cardan et de pointage de petite taille exigeant de la douceur.
Milieu de gamme : GL40, GL40 II et GL60
C’est là que se situent la plupart des stabilisateurs de caméra, et les trois modèles montrent comment un faible changement de KV et de nombre de pôles modifie l’axe.
GL40 et GL40 II : 0.25 Nm en nominal, deux bobinages
Le GL40 et le GL40 II partagent un couple nominal de 0.25 Nm mais diffèrent par la constante de vitesse et par la capacité de crête : le GL40 est un moteur de 63.5 KV à 14 paires de pôles, pesant 107 g, avec 0.5 Nm en crête, 1.62 A en nominal et 3.3 A en crête sous 16 V, tandis que le GL40 II est une unité de 82.5 KV à 125 g, avec une crête plus élevée de 0.68 Nm et des courants de 1.88 A en nominal et 5.22 A en crête. La seconde génération, à KV plus élevé, atteint une vitesse à vide de 1388 rpm, contre 1015 rpm pour le GL40. Pour un axe qui doit pivoter rapidement entre deux positions, la vitesse supplémentaire est utile ; pour un axe qui tient surtout une position, la différence pèse moins que les 18 g de masse.
GL60 : 1.75 Nm de crête à 230 g
Le GL60 est le premier moteur de la gamme destiné aux charges utiles caméra plus lourdes : 230 g, avec 0.6 Nm en nominal et 1.75 Nm en crête, 1.35 A en nominal et 4 A en crête sous 24 V, dans un corps de Ø69 × 22.3 mm. La vitesse nominale descend à 310 rpm pour une valeur à vide de 516 rpm, et le moteur est une conception à 14 paires de pôles. Sa fiche ToBMS renvoie aux systèmes de cardan professionnels emportant des charges plus lourdes, et c’est la combinaison d’un KV bas et d’un grand diamètre qui rend cela possible sans réducteur.
Grands axes : GL60 II, GL80 et GL100
Au-delà de 250 g, les moteurs entrent sur le territoire des caméras de cinéma et des têtes de capteur, là où l’axe doit tenir une masse réelle contre la gravité pendant de longues périodes.
GL60 II : 24N28P pour un couple plus lisse
Le GL60 II est l’original parmi les moteurs plus grands : un stator 24N28P dans un corps de Ø70.5 × 33.6 mm et 276 g, avec 0.6 Nm de couple nominal et 1.5 Nm de couple de crête, pour des courants de 1.54 A en nominal et 4.09 A en crête. Sa vitesse nominale de 319 rpm est la troisième plus basse de la catégorie. La configuration 24N28P est la caractéristique à retenir : plus d’encoches et plus de pôles signifient généralement une délivrance de couple plus lisse et une amplitude d’encoche plus faible, précisément l’exigence d’un axe caméra à déplacement lent. Sa tension nominale de 24 V est enregistrée dans la fiche ToBMS et figure dans le tableau ci-dessus.
GL80 : 1 Nm en nominal dans un corps de 312 g
Le GL80 franchit le seuil de 1 Nm en continu à 312 g : 1 Nm en nominal et 2.9 Nm en crête, 2.8 A en nominal et 8.2 A en crête, 48 W de puissance nominale sous 24 V, dans un encombrement de Ø87 × 22.3 mm avec 21 paires de pôles. Ce nombre de pôles, associé à une vitesse nominale de 450 rpm, constitue une configuration délibérément orientée vers la douceur pour les axes de cardan moyens et grands ; et le courant de crête de 8.2 A est le plus élevé de la catégorie, ce qui compte au moment de spécifier le pilote.
GL100 : l’extrémité cinéma de la gamme
Le GL100 est le plus grand moteur de cette sélection : 698 g, 3 Nm de couple nominal et 7.7 Nm de couple de crête, 2.9 A en nominal et 7.8 A en crête, 41 W de puissance nominale sous 24 V, dans un corps de Ø106.8 × 34.2 mm. Sa vitesse nominale de 130 rpm et sa vitesse à vide de 223 rpm sont les plus basses de la série, et son KV de 9.3 est également le plus bas, ce qui est simplement ce qu’un axe à entraînement direct de 3 Nm demande à une alimentation 24 V. C’est un moteur de stabilisation de niveau cinéma, et à 698 g c’est le seul modèle de cette catégorie dont la masse déterminera la conception du cardan entier, et non du seul axe concerné.
Où les moteurs de cardan sont utilisés
Sur ToBMS, chaque moteur de cette catégorie est associé à une application, ce qui reflète le caractère spécialisé de la tâche.
Stabilisation de caméra au sol et en vol
Systèmes de cardan couvre les stabilisateurs portatifs, les cardans caméra embarqués sur drone et les plateformes de pointage de précision. Dans chaque cas, les exigences sont les trois mêmes : un couple continu pour tenir la charge utile contre la gravité, une faible encoche pour un mouvement lent et lisse, et l’absence de jeu dans l’axe entier, ce qui explique que l’entraînement direct soit la règle plutôt qu’une préférence.
Usages voisins de la même classe de moteur
Un moteur à entraînement direct, à faible KV et à nombre de pôles élevé convient aussi naturellement aux mouvements lents et précis en dehors du domaine de la caméra ; la gamme plus large de ToBMS couvre les tâches apparentées dans les catégories Actionneurs robotisés et Actionneurs QDD, où le même principe de couple lisse à basse vitesse est appliqué avec un étage de réduction et un contrôleur intégré.
Liste de vérification pour la sélection
Les moteurs de cardan sont généralement les derniers composants choisis et les plus difficiles à changer une fois la géométrie de la cage usinée ; ces vérifications valent donc la peine d’être menées avant la diffusion des plans.
Couple et régime
- Calculer le couple statique que l’axe doit tenir, caméra dans son orientation la plus défavorable, bras de levier depuis le centre de l’axe inclus, et le comparer au couple nominal.
- Vérifier le cas transitoire sur le couple de crête, un stabilisateur qui arrête un mouvement ou réagit à une rafale, en gardant à l’esprit que la crête est une limite thermique et non mécanique.
- Confirmer les courants nominal et de crête vis-à-vis du pilote, et vérifier le courant continu au regard de l’endurance de la batterie lorsque le cardan est alimenté par batterie.
Mécanique et contrôle
- Vérifier l’encombrement au regard de l’espace disponible autour de la caméra, en gardant à l’esprit que ces moteurs sont larges et peu épais par conception.
- Additionner les masses le long de la chaîne, depuis la caméra vers l’extérieur ; sur un cardan multi-axes, les petits moteurs sont portés par les grands.
- Confirmer le nombre de pôles et la vitesse maximale au regard de la capacité de commutation et de la cadence de mise à jour du variateur.
- Vérifier que l’axe est réellement à entraînement direct. Toute démultiplication introduite entre le moteur et la charge utile réintroduit le jeu que cette classe était précisément censée éviter.
- Planifier le cheminement des câbles avant que la conception de la cage ne soit figée ; un faisceau qui fléchit à chaque mouvement d’axe est une rupture de fatigue en puissance.
Questions fréquentes
QPourquoi les moteurs de cardan ont-ils un KV bas ?
Parce qu’ils sont à entraînement direct et tournent lentement. Un bobinage à faible KV produit plus de couple par ampère, ce que demande un axe qui se déplace lentement ou qui maintient une position : le contrôleur peut commander de petits couples avec précision à courant modeste. Tous les moteurs de cette catégorie se situent entre 9.3 et 255 KV, avec des vitesses de sortie nominales de 130 à 1990 rpm, contre plusieurs centaines de KV et des dizaines de milliers de rpm pour un moteur de propulsion. Le prix à payer est un nombre de pôles élevé à vitesse donnée et une fréquence électrique plus élevée : le variateur doit donc lui aussi être appairé au moteur.
QQu’est-ce que l’encoche (cogging) et pourquoi importe-t-elle sur un axe caméra ?
L’encoche est la variation de couple lorsque le rotor se déplace entre des positions magnétiques préférentielles. Sur un moteur de propulsion tournant vite, elle se moyenne ; sur un axe de cardan commandé à quelques degrés par seconde, elle devient une petite perturbation périodique visible dans les images et complique le contrôle fin de la position. Des nombres de pôles plus élevés et des bobinages distribués la réduisent généralement, ce qui explique que les modèles les plus grands utilisent 14, 20 et 21 paires de pôles et que le GL60 II emploie un stator 24N28P.
QLes moteurs de cardan ont-ils du jeu ?
Non, pas en eux-mêmes. Chaque modèle de cette catégorie est à entraînement direct, sans réducteur entre le rotor et la plateforme caméra : il n’y a donc pas de mouvement perdu à l’inversion ni de jeu accumulé d’un étage à l’autre. C’est une grande part de la raison pour laquelle l’entraînement direct est retenu en stabilisation : un axe à engrenages introduirait une erreur de position qu’aucun contrôleur ne peut entièrement corriger. Le jeu ne redevient un sujet que si un étage de réduction est ajouté entre le moteur et la charge utile, auquel cas l’axe ne se comporte plus comme un moteur de cardan.
QUn moteur de cardan peut-il fonctionner en continu à son couple de crête ?
Non. Le couple de crête est le couple de sortie maximal spécifié dans des conditions de fonctionnement définies ; il est limité par la température du bobinage et les marges des aimants plutôt que par la résistance mécanique. Or un axe de cardan qui tient une caméra contre la gravité effectue précisément le type de travail continu qui doit être dimensionné sur le couple nominal dans les limites thermiques, ce qui, sur ces moteurs, signifie 0.08 à 3 Nm plutôt que 0.28 à 7.7 Nm. Le couple de crête concerne le cas transitoire : arrêter un mouvement ou réagir à une perturbation.
QQuel moteur pour un cardan portatif, et lequel pour un cardan embarqué sur drone ?
C’est la charge utile qui décide, non la plateforme. Un petit stabilisateur portatif emportant une caméra compacte se situe dans la plage 41 à 125 g : le GL30, le GL35 et le GL40. Un cardan de drone emportant une caméra plus grande passe dans la plage 230 à 312 g, où le GL60 et le GL80 délivrent 0.6 à 1 Nm en continu. Les charges utiles cinéma demandent le GL100 et ses 3 Nm de couple nominal. Dans tous les cas, la masse des moteurs retenus est portée par la cellule ou par l’opérateur, ce qui est la seconde moitié de la décision.
QCes moteurs nécessitent-ils un contrôleur spécifique ?
Ils nécessitent un variateur capable de commuter au nombre de pôles et à la vitesse de fonctionnement du moteur, et qui prenne en charge la boucle de régulation exigée par un stabilisateur, généralement une commande vectorielle (field-oriented control) avec un retour de position à haute résolution. Les nombres de pôles atteignent ici 21, si bien que la fréquence électrique en vitesse représente plusieurs fois la fréquence mécanique et que la cadence de mise à jour du variateur doit être à la hauteur. Traiter un moteur de cardan comme un remplacement direct d’un moteur de propulsion sur un ESC quelconque est une source fréquente de vibrations inexpliquées.
Ressources officielles
CubeMars publie une documentation produit complète couvrant la gamme de cardan GL, et chaque modèle dispose d’une page produit officielle avec sa spécification complète, son plan et la documentation de contrôle ; voir par exemple la gamme de moteurs de cardan. Le fabricant reste la référence pour les valeurs d’encoche, les recommandations de variateur et le micrologiciel en vigueur ; ToBMS maintient la couche de découverte interrogeable et comparable.
Pour aller plus loin
Si l’objectif est de présélectionner plutôt que de documenter, trois outils de la plateforme s’enchaînent. Explorer l’intégralité de la catégorie Moteurs de nacelle pour voir chaque modèle et chaque spécification côte à côte, filtrer les candidats par couple, tension et masse dans Sélection, puis les confronter dans Comparaison. Lorsqu’un axe lent et précis a besoin d’un contrôleur et d’un étage de réduction intégrés, la catégorie Actionneurs QDD est le pendant intégré de cette gamme.
En bref : dimensionner l’axe sur le couple continu dans l’orientation la plus défavorable, confirmer le transitoire sur le couple de crête, vérifier que le nombre de pôles et la vitesse conviennent au variateur, puis laisser la charge utile et l’encombrement trancher entre les extrémités 41 g et 698 g de la gamme. Sur un axe à entraînement direct, aucune démultiplication ne vient corriger une erreur commise dans l’une de ces quatre étapes.
Là où la question ouverte est la tension de bus plutôt que l’axe, Moteurs de nacelle 16V et 24V, comment choisir détaille ce qu’une étiquette 16 V ou 24 V tranche et ne tranche pas dans la même gamme GL.







