
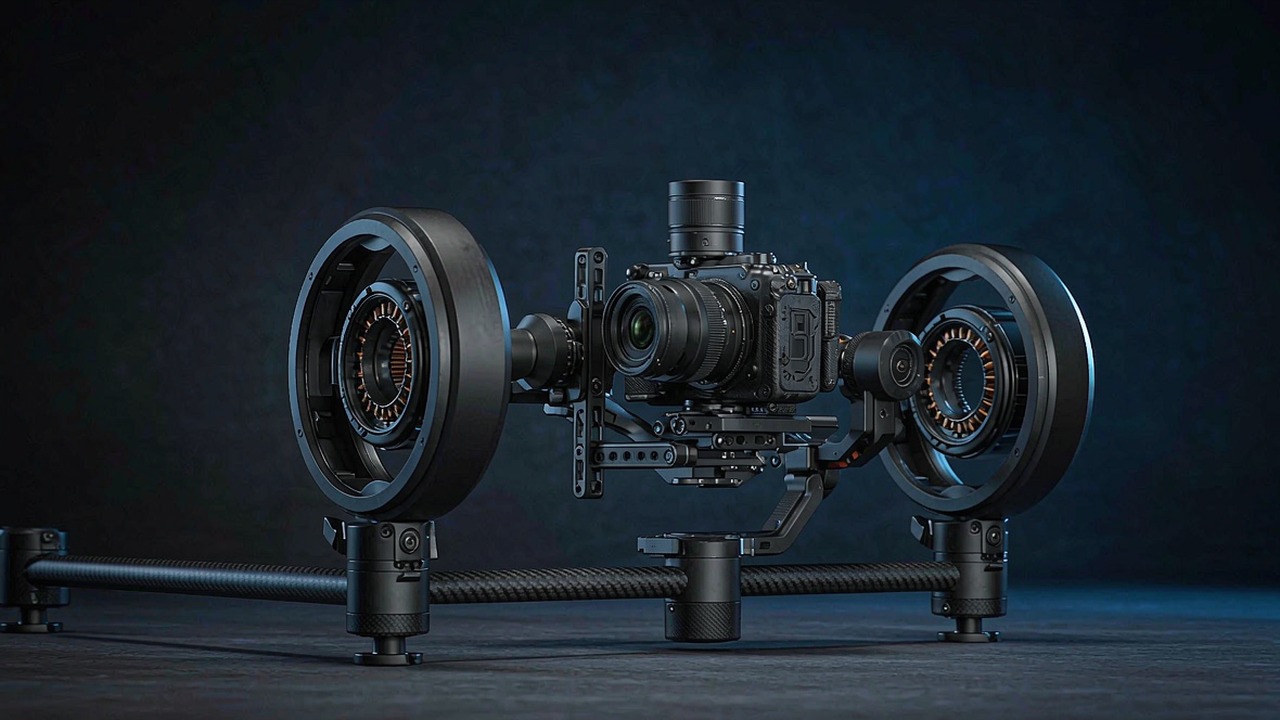
ジンバルモーターには、推進用モーターには課されないことが求められます。重い対象物を静止させて保持する、あるいは毎秒数度という速度で動かす際に、推進用モーターには許されるようなわずかな不規則性も一切あってはならないということです。プロペラでは見えないほどの微小な振動が、カメラの軸では目に見える形で現れます。速度ではなく平滑性を優先して設計されたモーターであり、コギングの段差がなく、トルクがなめらかで再現性に優れていることが、このクラスの存在意義です。
本ガイドでは、低KVダイレクトドライブのジンバルモーターがどのように仕様規定されているか、実際に設計判断を左右する数値はどれか、そして現在ToBMSの ジンバルモーター カテゴリに掲載されている八つのモデルがどのように比較されるかを扱います。以下に示す数値はすべてToBMSの製品データまたはメーカーの公表仕様から取得したものであり、推定値は含まれていません。
要点
ジンバルモーターは、出力密度ではなく低速域でのなめらかなトルクを目的に設計された、低KV・多極数のダイレクトドライブブラシレスモーターです。選定で重視されるのは主に連続トルクとコギング特性です。スタビライザーの軸は、加速するのではなく、カメラを重力に逆らって保持し、小さな外乱を補正し続ける役割を担うためです。KVは低く、このレンジでは9.3から255の範囲にあり、定格出力回転数もそれに応じて130から1990 rpmと低くなっています。ギアボックスがないためシステムにバックラッシが存在せず、この特性によってダイレクトドライブの軸を精密な指向ステージとして利用できます。
ジンバルモーター特有の点
五つの特性が、このクラスを同程度の質量の推進用モーターや関節用モーターと分けています。
コギングとトルクのなめらかさ
コギングとは、ロータが磁気的に安定な位置から次の位置へ移動する際に生じるトルクの変動です。プロペラ用モーターではほとんど問題になりません。回転が十分に速いため変動が平均化されるからです。ジンバルの軸ではそうはいきません。軸に低速での移動を指示した際、目に見えるコギングの段差が映像の小さな振動となり、コントローラによる細かな位置制御が難しくなります。極数を多くし、分布巻を採用することで一般にコギングの段差は小さくなるため、このカテゴリの大型モーターは最小ユニットに見られる7極対ではなく、14、20、21極対を採用しています。
ダイレクトドライブとバックラッシの不在
このカテゴリのモデルはすべてダイレクトドライブモーターであり、ロータとカメラプラットフォームの間にギアボックスはありません。この点は明示しておく価値があります。誤差の区分がまるごと一つ取り除かれるためです。反転時に失われる動作がなく、段をまたいだバックラッシの累積もなく、コントローラのトルク指令と負荷の間にギアの摩擦も介在しません。対価として、モーターは軸トルクの全量を自らのロータで発生させる必要があります。ギア付きの同等品と比べてトルク値の割に外径が大きいのは、そのためです。
低KVと低い定格回転数
このレンジのKVは9.3から255、定格出力回転数は130から1990 rpmです。低KVのモーターは電流あたりのトルクが大きく、これは低速で細かな動きにまさに必要な特性です。コントローラは小さな電流で小さなトルクを正確に指令できます。帰結として、所定の速度での極数が多くなり、それに応じて電気的周波数も高くなるため、ドライバの適合は依然として必要です。任意のESCを代わりに使えるクラスではありません。
扁平な大径形状
これらのモーターは幅広く薄い形状です。小さい側でØ34.5 × 15.7 mm、大きい側でØ106.8 × 34.2 mmです。この形状は要件に従ったものです。ロータ半径が大きいほど小さな電流で効率よくトルクを発生でき、扁平な外形はカメラの周囲にジンバルが実際に確保できる空間に収まります。また、質量が一点に集中せず円板状に分散することを意味し、軸が制御すべき慣性の観点で重要になります。
連続運転と熱的制限
カメラスタビライザーの軸は、撮影の全編を通じて重いシネマカメラを重力に逆らって保持し続けることがあります。これは過渡的な負荷ではなく熱的制限内での連続トルクであり、定格トルクと定格電流が主要なサイズ設定の数値となります。このカテゴリの定格出力は控えめで、公表されているユニットで12から48 Wです。高速で仕事をするのではなく、保持と補正が用途だからです。
実際に選定を左右する仕様
ジンバルモーターのデータシートは項目が少ないぶん、そのほぼすべての行が意味を持ちます。
定格トルクとピークトルク
定格トルクは、軸が熱的制限内で連続的に保持できる値であり、ジンバルにおいてはカメラのペイロードを安全に搭載して飛行できるかを決める数値です。ピークトルクは、メーカーが定めた動作条件の下で規定する最大値です。スタビライザーが動きを制止したり突風に反応したりする際の過渡状態を確認するには有用ですが、機械的強度ではなく巻線温度と磁石のマージンによって制限されるため、負荷保持の定格でも機械的限界でもありません。これらのモデルでは、両者の比は大型ユニットの約2:1から最小モデルの3.5:1までの範囲にあります。
動作点での消費電流
定格電流とピーク電流は、コントローラが供給すべき電流と、姿勢を保持している間に巻線が発生する熱の量を示します。このカテゴリ全体で、定格電流は1.3 Aから2.9 A、ピーク電流は3.3 Aから8.2 Aの範囲にあります。絶対値としては控えめですが、撮影の長さだけ持続します。バッテリ駆動のジンバルでは、この数値が連続使用時間を左右します。テザー給電の場合は、ケーブルとドライバの仕様を決定します。
電圧とドライバ
これらのモーターは12、16、24 Vで規定されています。推進用モーターとは異なり、電圧の選択は推力のためではありません。確保できる速度範囲と、所定のトルクに必要な電流を決めるものです。小型のGL30は12 V、中間のGL40ファミリは16 V、大型のGL60、GL80、GL100は24 Vで動作します。ドライバをモーターの極数と定格回転数に適合させることは、後付けの作業ではなく選定の一部です。
外径、厚さと質量
外形は軸を何を中心に構成できるかを決め、質量は他の軸が支えるべき荷重を決めます。質量が累積していくカテゴリです。ロール軸のモーターはチルト軸アームの先端に位置し、そのアームはパン軸のモーターで動かされます。そのため、小さい側で追加されたグラムは下流のすべてにのしかかります。この幅は広く、41 gから698 gまであり、両者の選択はまずペイロードトルク、次に外形によって決まります。
ジンバルモーター八機種の比較
以下の表は、現在 ジンバルモーター カテゴリに掲載されているダイレクトドライブモーターを、質量の軽い順に並べたものです。
| モデル | 定格トルク | ピークトルク | 定格電圧 | 外形 | 質量 |
|---|---|---|---|---|---|
| GL30 | 0.08 Nm | 0.28 Nm | 12 V | Ø34.5 × 15.7 mm | 41 g |
| GL35 | 0.15 Nm | 0.46 Nm | 16 V | Ø41.8 × 21 mm | 90 g |
| GL40 | 0.25 Nm | 0.5 Nm | 16 V | Ø46.5 × 21.5 mm | 107 g |
| GL40 II | 0.25 Nm | 0.68 Nm | 16 V | Ø46.1 × 33.5 mm | 125 g |
| GL60 | 0.6 Nm | 1.75 Nm | 24 V | Ø69 × 22.3 mm | 230 g |
| GL60 II | 0.6 Nm | 1.5 Nm | 24 V | Ø70.5 × 33.6 mm | 276 g |
| GL80 | 1 Nm | 2.9 Nm | 24 V | Ø87 × 22.3 mm | 312 g |
| GL100 | 3 Nm | 7.7 Nm | 24 V | Ø106.8 × 34.2 mm | 698 g |
メーカー公表による定格トルク、ピークトルク、定格電圧、外形、質量です。ToBMSレコードに保持されているKVは、一部の製品名の数値とはわずかに異なります。回転速度や電流の計算には、メーカーの最新データシートが確かな情報源となります。値がない場合、定格電圧は「Not listed」と記載され、メーカーのデータシートにあります。
このレンジは幅広く分散しています。八つのモデルで定格トルクは0.08 Nmから3 Nmへと上昇し、その差は37倍です。一方、質量は41 gから698 gへと17倍になります。言い換えれば、最大のモーターは単に小型機を拡大したものではありません。絶対トルクが大きいだけでなく、グラムあたりのトルクも大きくなっています。トルクは質量だけではなくロータ半径と磁石体積に依存して増大するため、これはダイレクトドライブモーターとして一般的な方向性です。
この点を具体的に示すのがGL100です。質量698 gで定格3 Nm、ピーク7.7 Nmを実現し、定格出力41 W、定格回転数130 rpmであり、このセットで最も低速かつ高トルクなユニットです。反対側の端にある GL30 は、41 gのパッケージで定格出力16 W、定格回転数1990 rpmにおいて0.08 Nmを保持します。どのようなペイロードであっても互いに代替できるものではなく、異なるカメラと異なる軸位置に属するモデルです。
小型軸向け: GL30 と GL35
このレンジの軽量側は二つのモーターが担っており、ペイロードが小型カメラやセンサヘッドで、軸の外形制約が厳しい用途に対応します。
GL30: 41 g、12 V
最小モデルの GL30 はこのカテゴリで最小のモーターです。外形Ø34.5 × 15.7 mmのボディに質量41 gで、定格0.08 Nm、ピーク0.28 Nmのトルク、定格2.13 A、ピーク7.4 Aの電流、12 Vで定格出力16 Wです。7極対の設計で、定格回転数1990 rpm、無負荷回転数3060 rpmです。ToBMSの概要ではコンパクトなカメラジンバルを対象としており、このサイズのモーターとしては適切な位置づけです。連続0.08 Nmでは小型ペイロード向けの軸であり、二つのモーターからなるチェーンの末端に配置される可能性が高い軸であるため、質量の小ささが意味を持ちます。
GL35: 90 gでピーク0.46 Nm
このクラスの GL35 は外径と質量をおおむね二倍にしてØ41.8 × 21 mm、90 gとし、16 Vで定格トルクを0.15 Nm、ピークを0.46 Nmへと引き上げています。定格電流は1.3 A、ピークは4 Aで、定格出力13 W、定格回転数815 rpmです。記録されている巻線抵抗は 3.6 Ω です。また、ジンバルにおいて抵抗値は速度域での効率ではなく、保持中の発熱に関する数値であることを思い起こさせます。ToBMSでは、小型ジンバルや指向用途をなめらかに動かすための低コギングトルクを備えたモデルとして紹介されています。
中間レンジ: GL40、GL40 II と GL60
大半のカメラ用スタビライザーが位置するのがこの帯域であり、KVと極数のわずかな違いが軸の性格をどう変えるかを、この三機種が示しています。
GL40とGL40 II: 定格0.25 Nm、二種類の巻線
定格トルク0.25 Nmで共通するのはGL40とGL40 IIであり、速度定数とピーク性能が異なります。GL40は63.5 KV、14極対、107 gで、ピークトルク0.5 Nm、定格電流1.62 A、ピーク電流3.3 A(16 V)です。一方のGL40 IIは82.5 KV、125 gで、ピークトルクはより高い0.68 Nm、定格電流1.88 A、ピーク電流5.22 Aとなります。KVの高い第二世代は無負荷回転速度1388 rpmに達し、GL40の1015 rpmを上回ります。位置間の素早いスルーが求められる軸ではこの速度の余裕が有用ですが、おおむね保持が中心の軸では、両者の差は18 gという質量差よりも小さな意味しか持ちません。
GL60: 230 gでピーク1.75 Nm
このレンジでより大きなカメラペイロードを対象とした最初のモータとなるのがGL60です。230 gで定格0.6 Nm、ピーク1.75 Nm、定格電流1.35 A、ピーク電流4 A(24 V)、本体はØ69 × 22.3 mmです。定格回転速度は310 rpmまで下がり、無負荷回転速度は516 rpm、モータは14極対設計です。ToBMSの概要では、より重いペイロードを搭載するプロ向けジンバルシステムが想定用途として示されており、低いKVと大きな直径の組み合わせによって、ギアボックスなしでそれを可能にしています。
大型軸向け: GL60 II、GL80、GL100
250 gを超えると、シネマカメラやセンサーヘッドの領域に入ります。軸が長時間にわたって実際の質量を重力に逆らって保持しなければならない領域です。
GL60 II: より滑らかなトルクのための24N28P
より大型のモーターの中で異色の存在となるのがGL60 IIです。Ø70.5 × 33.6 mm、276 gの本体に24N28Pステータを採用し、定格トルク0.6 Nm、ピークトルク1.5 Nm、定格電流1.54 A、ピーク電流4.09 Aです。定格回転速度の319 rpmは、このカテゴリで三番目に低い値です。注目すべき仕様はこの24N28P構成です。スロット数と極数が多いほど一般にトルクの出力が滑らかになり、コギングの刻みも小さくなりますが、それはゆっくり動くカメラ軸に求められる要件そのものです。定格電圧は24 Vで、ToBMSレコードに保持され、上の表にも記載されています。
GL80: 312 gの本体で定格1 Nm
312 gで連続1 Nmの領域に踏み込むのがGL80です。定格1 Nm、ピーク2.9 Nm、定格電流2.8 A、ピーク電流8.2 A、24 Vで定格出力48 W、外形はØ87 × 22.3 mm、極対数は21です。この極数と450 rpmの定格回転速度の組み合わせは、中・大型ジンバル軸に向けた滑らかさ重視の構成です。また8.2 Aというピーク電流はこのカテゴリで最も大きい値であり、ドライバを選定する際に効いてきます。
GL100: シネマ用途に対応するモデル
ここで取り上げる中で最大のモータとなるのがGL100です。698 g、定格トルク3 Nm、ピークトルク7.7 Nm、定格電流2.9 A、ピーク電流7.8 A、24 Vで定格出力41 W、本体はØ106.8 × 34.2 mmです。定格回転速度の130 rpmと無負荷回転速度の223 rpmはいずれもこのセット内で低い側の値であり、KVの9.3も同様です。これは24 V電源で3 Nmの直駆動軸を構成する場合に必要となる結果といえます。シネマグレードのスタビライザー用モータであり、698 gという質量は、このカテゴリの中で自らの軸だけでなくジンバル全体の設計を形作る機種となっています。
ジンバルモータの用途
ToBMSでは、このカテゴリの全モータに用途が一つずつ紐付いています。これは、その役割がいかに専門的であるかを表しています。
地上と空中でのカメラ安定化
ジンバルシステムには、手持ちスタビライザー、ドローン搭載のカメラジンバル、精密指向プラットフォームが含まれます。いずれの場合も要件は同じ三つです。ペイロードを重力に逆らって保持する連続トルク、滑らかな低速動作のための低コギング、そして軸のどこにもバックラッシがないことです。だからこそ直駆動は好みではなく標準的な選択となっています。
同じモータクラスの隣接用途
低KV・多極の直駆動モータは、カメラ用途以外の低速かつ精密な動作にも自然に適合します。ToBMSのより広いラインアップでは、関連する役割をロボット用アクチュエータおよび準ダイレクトドライブアクチュエータの各カテゴリで扱っています。そこでは低速での滑らかなトルクという同じ原理が、減速段と内蔵コントローラを組み合わせる形で適用されています。
選定チェックリスト
ジンバルモータは一般に最後に選ばれる部品であり、ケージの形状を加工してしまうと変更が難しくなります。そのため、図面を出図する前にここで挙げる確認を行っておく価値があります。
トルクとデューティ
- カメラが最悪の姿勢となる状態で軸が保持しなければならない静止トルクを、軸中心からのてこの長さを含めて算出し、定格トルクと比較します。
- 過渡的なケースをピークトルクと照合します。スタビライザーが動作を制止する場合や突風に反応する場合です。ピークは機械的な限界ではなく熱的な限界である点に注意してください。
- 定格電流とピーク電流をドライバと照合し、バッテリー駆動のジンバルでは連続電流をバッテリーの持続時間と照合します。
機械的要件と制御
- カメラ周辺の利用可能な空間と外形を照合します。これらのモータは設計上、直径が大きく奥行きが小さいことを念頭に置いてください。
- カメラから外側に向かって質量を積み上げて合計します。多軸ジンバルでは、小型のモータは大型のモータに支えられることになります。
- 極数と最高速度をドライブの転流能力および更新レートと照合します。
- その軸が本当に直駆動であることを確認します。モータとペイロードの間に歯車機構を入れると、このクラスを選んだ理由であるバックラッシの排除が崩れてしまいます。
- ケージの設計を凍結する前にハーネスの取り回しを計画します。軸の動作のたびに曲がるハーネスは、いわば疲労破壊の予備軍です。
よくある質問
QジンバルモータのKVが低いのはなぜですか。
直駆動で低速回転するためです。KVの低い巻線はアンペアあたりのトルクが大きく、これは低速で動く軸や保持を行う軸に求められる性質であり、コントローラは小さなトルクを控えめな電流で精度よく指令できます。このカテゴリのモータはすべて9.3から255 KVの範囲にあり、定格出力回転速度は130から1990 rpmです。推進用モータが数百KV、数万rpmであるのとは対照的です。その代償として、所与の速度での極数が多くなり電気的周波数も高くなるため、ドライブはモータに合わせて選定する必要があります。
Qコギングとは何か、カメラ軸でなぜ重要ですか。
コギングとは、ロータが磁気的に安定な位置の間を移動する際に生じるトルクの変動です。高速で回転する推進用モータでは平均化されて目立ちませんが、毎秒数度の移動を指令されるジンバル軸では、映像に表れる小さな周期的擾乱となり、細かな位置制御を難しくします。一般に極数を増やすことと分布巻を採用することで低減でき、ここで取り上げた大型機種が14、20、21極対を採用し、GL60 IIが24N28Pステータを採用しているのはそのためです。
Qジンバルモータにバックラッシはありますか。
いいえ、モータ単体ではありません。このカテゴリの全機種が直駆動で、ロータとカメラプラットフォームの間にギアボックスがないため、反転時の失われた動きも、段間で累積するバックラッシもありません。安定化に直駆動が用いられる理由の多くはここにあります。歯車機構を介した軸では、コントローラでは完全に取り除けない位置誤差が生じます。バックラッシが問題になるのは、モータとペイロードの間に減速段を追加した場合だけであり、その時点でその軸はジンバルモータとしての挙動ではなくなります。
Qジンバルモータをピークトルクで連続運転できますか。
いいえ。ピークトルクは、定められた動作条件下で規定される最大出力トルクであり、機械的強度ではなく巻線温度と磁石の余裕によって制限されます。カメラを重力に逆らって保持するジンバル軸は、まさに熱的制限内で定格トルクを基準に選定すべき連続的な仕事にあたります。これらのモータでは0.28から7.7 Nmではなく0.08から3 Nmがその範囲となります。ピークトルクは、動作の制止や外乱への反応といった過渡的なケースのための値です。
Q手持ちジンバルにはどのモータ、ドローン搭載にはどのモータが適しますか。
Qこれらのモータに専用のコントローラは必要ですか。
必要なのは、モータの極数と回転速度で転流でき、スタビライザーに求められる制御ループに対応したドライブです。一般的には高分解能の位置フィードバックを備えたベクトル制御です。ここでの極数は21に達するため、回転中の電気的周波数は機械的周波数の数倍となり、ドライブの更新レートはそれに見合うものでなければなりません。ジンバルモータを任意のESCで推進用モータの置き換えとして扱うと、原因不明の振動につながることが少なくありません。
公式リソース
CubeMarsは、GLジンバルシリーズを網羅した製品カタログを公開しており、各機種には完全な仕様、図面、制御ドキュメントを備えた公式製品ページがあります。例えばジンバルモータシリーズが該当します。コギングの数値、ドライブの推奨事項、現在のファームウェアについては、引き続きメーカーが信頼できる情報源です。ToBMSは、検索と比較ができる探索層を維持する役割を担います。
次のステップ
調査ではなく絞り込みが目的であれば、プラットフォーム上の三つのツールを順に使うことで作業が進みます。まずジンバルモーターカテゴリ全体で全機種と仕様を並べて確認し、製品選定でトルク、電圧、質量によって候補を絞り込み、製品比較でそれらを突き合わせます。低速かつ精密な軸にコントローラと減速段の内蔵が必要な場合は、準ダイレクトドライブアクチュエータカテゴリがこのレンジに対応する統合型の選択肢となります。
要点をまとめると、最悪の姿勢における連続トルクで軸を選定し、過渡的なケースをピークトルクと照合し、極数と速度がドライブに適しているかを確認したうえで、ペイロードと外形によって41 g側か698 g側かを決めます。直駆動の軸では、この四つのどこで判断を誤っても、それを補正してくれる歯車機構はありません。
未解決の問いが軸ではなくバス電圧にあるとき、16Vジンバル用モーターと24Vジンバル用モーターの選び方は、16 V または 24 V というラベルが同じ GLレンジで何を決め、何を決めないのかを明らかにする。







