
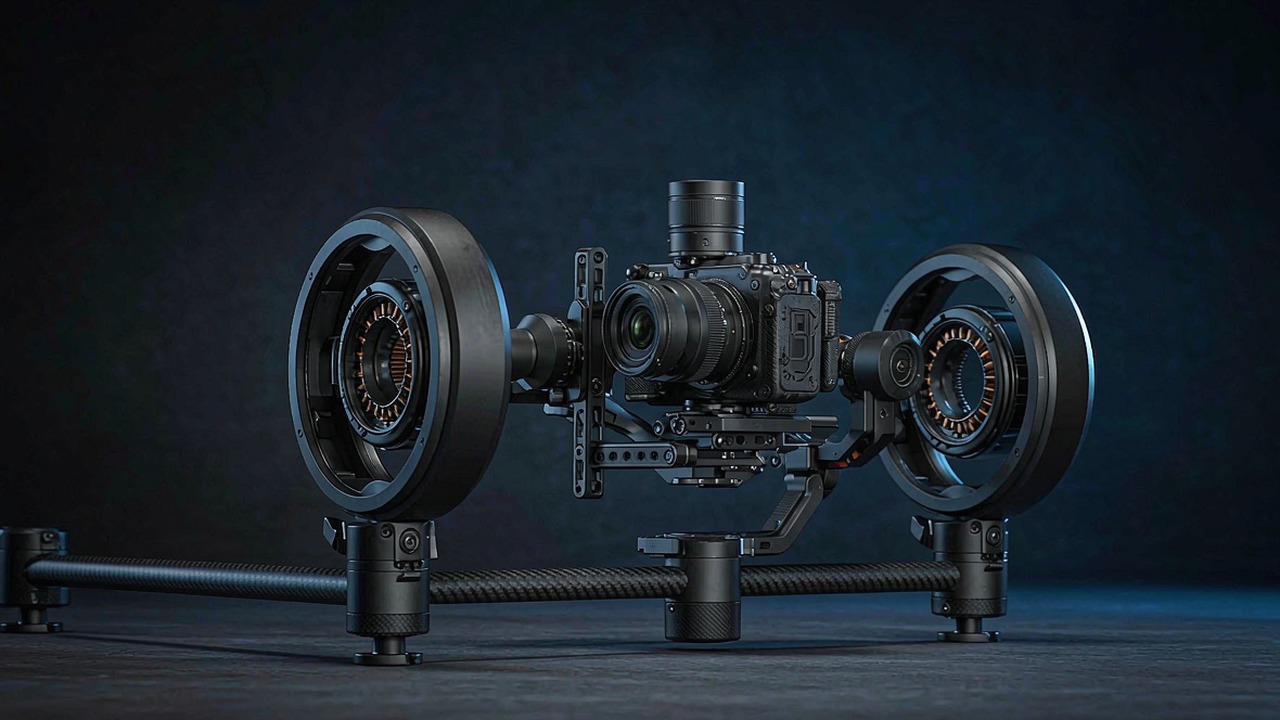
Um motor para gimbal precisa fazer algo que não se pede a um motor de propulsão: manter um objeto pesado parado, ou movê-lo a poucos graus por segundo, sem nenhuma das pequenas irregularidades que um motor de propulsão pode apresentar. Um tremor imperceptível em uma hélice torna-se visível em um eixo de câmera, e toda a razão de existir dessa classe é que o torque seja uniforme, repetível e livre dos degraus de cogging que aparecem quando um motor é projetado para velocidade.
Este guia aborda como motores para gimbal de acionamento direto e KV baixo são especificados, quais números realmente mudam uma decisão de projeto e como se comparam os oito modelos atualmente listados na categoria Motores de gimbal da ToBMS. Todos os números abaixo vêm dos dados de produto da ToBMS ou das especificações publicadas pelo fabricante — nenhum deles é estimado.
Resposta rápida
Um motor para gimbal é um motor brushless de acionamento direto, KV baixo e alta contagem de polos, projetado para torque uniforme em baixa velocidade, e não para densidade de potência. Sua seleção baseia-se principalmente no torque contínuo e no comportamento de cogging, porque um eixo de estabilização passa a vida mantendo uma câmera contra a gravidade e corrigindo pequenas perturbações, sem acelerar. O KV é baixo — de 9.3 a 255 nesta faixa — e as velocidades nominais de saída são correspondentemente baixas, de 130 a 1990 rpm. A ausência de caixa de engrenagens elimina a folga do sistema por completo, e é essa propriedade que torna um eixo de acionamento direto utilizável como estágio de apontamento de precisão.
O que diferencia um motor para gimbal
Cinco propriedades separam esta classe de um motor de propulsão ou de articulação de massa semelhante.
Cogging e uniformidade de torque
O cogging é a variação de torque quando o rotor passa de uma posição magnética preferencial para a seguinte. Em um motor de hélice é praticamente irrelevante, porque o motor gira rápido o suficiente para que a variação se dilua. Em um eixo de gimbal não é: um degrau de cogging visível torna-se uma pequena oscilação na imagem quando o eixo é comandado a se mover lentamente, e dificulta o controle fino de posição. Contagens de polos mais altas e enrolamentos distribuídos geralmente reduzem o degrau de cogging, e é por isso que os motores maiores desta categoria usam 14, 20 e 21 pares de polos, em vez dos 7 vistos nas menores unidades.
Acionamento direto e ausência de folga
Todos os modelos desta categoria são motores de acionamento direto — não há caixa de engrenagens entre o rotor e a plataforma da câmera. Vale afirmar isso explicitamente, porque elimina uma classe inteira de erros: nenhum movimento perdido na inversão, nenhuma folga acumulada ao longo de estágios e nenhum atrito de engrenagens entre o comando de torque do controlador e a carga. A contrapartida é que o motor precisa produzir todo o torque do eixo em seu próprio rotor, e é por isso que esses motores são grandes em diâmetro para seus valores de torque, em comparação com um equivalente com engrenagens.
KV baixo e velocidade nominal baixa
O KV nesta faixa vai de 9.3 a 255, e as velocidades nominais de saída, de 130 a 1990 rpm. Um motor de KV baixo produz mais torque por ampère de corrente, exatamente o que um movimento lento e fino exige: o controlador consegue comandar pequenos torques com precisão em corrente modesta. A consequência é uma contagem de polos alta para uma dada rotação e, correspondentemente, frequência elétrica elevada, de modo que o drive ainda precisa ser compatibilizado — esta não é uma classe em que um ESC qualquer possa ser substituído.
Geometria achatada e de grande diâmetro
Esses motores são largos e baixos: Ø34.5 × 15.7 mm na extremidade menor, Ø106.8 × 34.2 mm na maior. A geometria segue a exigência — um raio de rotor grande desenvolve torque com eficiência em corrente baixa, e o envelope achatado ocupa o espaço que um gimbal realmente tem ao redor de uma câmera. Isso também significa que a massa se distribui em um disco, em vez de se concentrar, o que importa para a inércia que o eixo precisa controlar.
Regime contínuo e limites térmicos
Um eixo de estabilização de câmera pode sustentar uma câmera cinematográfica pesada contra a gravidade durante uma tomada inteira. Isso é torque contínuo dentro de limites térmicos, e não um transiente, o que faz dos valores de torque nominal e corrente nominal os principais números de dimensionamento. A potência nominal nesta categoria é modesta — de 12 a 48 W nas unidades que a publicam —, porque o regime é de sustentar e corrigir, e não de realizar trabalho em velocidade.
Especificações que realmente decidem a escolha
Motores para gimbal têm folhas de dados curtas, e quase toda linha importa.
Torque nominal e de pico
O torque nominal é o que o eixo consegue sustentar continuamente dentro de seus limites térmicos e, para um gimbal, é o valor que decide se uma carga de câmera pode voar com segurança. O torque de pico é o máximo especificado pelo fabricante em condições de operação definidas — útil para verificar o transiente quando um estabilizador precisa interromper um movimento ou reagir a uma rajada —, mas é limitado pela temperatura do enrolamento e pelas margens dos ímãs, e não pela resistência mecânica, de modo que não é uma classificação de sustentação de carga nem um limite mecânico. Nesses modelos, a razão entre os dois varia de cerca de 2:1 nas unidades maiores a 3.5:1 na menor.
Consumo de corrente no ponto de operação
As correntes nominal e de pico indicam ao controlador o que ele precisa fornecer e quanto calor o enrolamento gerará ao manter uma posição. Nesta categoria, a corrente nominal vai de 1.3 A a 2.9 A e a de pico, de 3.3 A a 8.2 A, o que é modesto em termos absolutos, mas contínuo durante toda uma tomada. Quando o gimbal é alimentado por bateria, este é o valor que importa para a autonomia; quando é alimentado por cabo, define a especificação de cabo e driver.
Tensão e drive
Esses motores são especificados em 12, 16 ou 24 V. Diferentemente de um motor de propulsão, a escolha de tensão não se refere a empuxo — ela define a faixa de velocidade disponível e a corrente necessária para um dado torque. O pequeno GL30 opera em 12 V, a família GL40 intermediária em 16 V e os maiores GL60, GL80 e GL100 em 24 V. Compatibilizar o drive com a contagem de polos e a velocidade nominal do motor faz parte da seleção, e não é um detalhe posterior.
Diâmetro, espessura e massa
O envelope decide em torno de que o eixo pode ser construído, e a massa decide o que os outros eixos precisam carregar. É uma categoria em que a massa se acumula: o motor do eixo de rolagem fica na extremidade do braço do eixo de inclinação, que por sua vez é movido pelo motor do eixo panorâmico, de modo que os gramas acrescentados na extremidade menor são carregados adiante. A amplitude aqui é grande — de 41 g a 698 g — e a escolha entre eles é guiada primeiro pelo torque da carga útil e, em segundo lugar, pelo envelope.
Oito motores para gimbal comparados
A tabela cobre os motores de acionamento direto atualmente listados na categoria Motores de gimbal, ordenados do mais leve ao mais pesado.
| Modelo | Torque nominal | Torque de pico | Tensão nominal | Dimensões | Peso |
|---|---|---|---|---|---|
| GL30 | 0.08 Nm | 0.28 Nm | 12 V | Ø34.5 × 15.7 mm | 41 g |
| GL35 | 0.15 Nm | 0.46 Nm | 16 V | Ø41.8 × 21 mm | 90 g |
| GL40 | 0.25 Nm | 0.5 Nm | 16 V | Ø46.5 × 21.5 mm | 107 g |
| GL40 II | 0.25 Nm | 0.68 Nm | 16 V | Ø46.1 × 33.5 mm | 125 g |
| GL60 | 0.6 Nm | 1.75 Nm | 24 V | Ø69 × 22.3 mm | 230 g |
| GL60 II | 0.6 Nm | 1.5 Nm | 24 V | Ø70.5 × 33.6 mm | 276 g |
| GL80 | 1 Nm | 2.9 Nm | 24 V | Ø87 × 22.3 mm | 312 g |
| GL100 | 3 Nm | 7.7 Nm | 24 V | Ø106.8 × 34.2 mm | 698 g |
Torque nominal e de pico, tensão nominal, envelope e massa conforme publicado pelo fabricante. A constante de velocidade KV mantida no registro da ToBMS difere ligeiramente do valor presente em alguns nomes de produto; para cálculo de velocidade ou de corrente, a folha de dados atual do fabricante é a fonte autoritativa. A tensão nominal é marcada como "Não publicado" quando nenhum valor consta; ela figura na folha de dados do fabricante.
A faixa se estende por um intervalo amplo. O torque nominal sobe de 0.08 Nm a 3 Nm ao longo dos oito modelos — um fator de 37 —, enquanto a massa vai de 41 g a 698 g, um fator de 17. Em outras palavras, o maior motor não é simplesmente um pequeno ampliado: ele carrega mais torque por grama além de mais torque absoluto, o que é a direção usual em motores de acionamento direto, porque o torque escala com o raio do rotor e o volume de ímãs, e não apenas com a massa.
O GL100 ilustra o ponto de forma concreta. Com 698 g, oferece 3 Nm nominais e 7.7 Nm de pico, com 41 W de potência nominal e velocidade nominal de 130 rpm — a unidade mais lenta e mais forte do conjunto. Na outra extremidade, o GL30 sustenta 0.08 Nm a 1990 rpm nominais em um conjunto de 41 g, com 16 W de potência nominal. Eles não são substitutos para nenhuma carga útil; pertencem a câmeras diferentes e a posições de eixo diferentes.
Eixos pequenos: GL30 e GL35
Dois motores cobrem a extremidade leve da faixa, em que a carga útil é uma câmera pequena ou um cabeçote de sensores e o envelope do eixo é restrito.
GL30: 41 g, 12 V
O GL30 é o menor motor da categoria: 41 g em um corpo de Ø34.5 × 15.7 mm, com 0.08 Nm nominais e 0.28 Nm de torque de pico, 2.13 A nominais e 7.4 A de corrente de pico e 16 W de potência nominal em 12 V. É um projeto de 7 pares de polos que opera a 1990 rpm nominais, com velocidade sem carga de 3060 rpm. Sua visão geral na ToBMS é voltada a gimbais de câmera compactos, que é o enquadramento correto para um motor desse tamanho: com 0.08 Nm contínuos, é um eixo para carga útil pequena, e a massa baixa importa porque é o eixo com maior probabilidade de ficar na extremidade de uma cadeia de dois motores.
GL35: 90 g com 0.46 Nm de pico
O GL35 praticamente dobra o diâmetro e a massa, para Ø41.8 × 21 mm e 90 g, e eleva o torque nominal a 0.15 Nm, com 0.46 Nm de pico em 16 V. A corrente nominal é de 1.3 A e a de pico, 4 A, com 13 W de potência nominal e 815 rpm nominais. Sua resistência de enrolamento registrada é de 3.6 Ω — e lembra que, em um gimbal, a resistência se refere ao calor durante a sustentação, e não à eficiência em velocidade. A ToBMS o descreve como provedor de baixo torque de cogging para aplicações suaves de gimbal pequeno e de apontamento.
Faixa intermediária: GL40, GL40 II e GL60
É aqui que se situam a maioria dos estabilizadores de câmera, e os três modelos mostram como uma pequena mudança no KV e no número de polos altera o eixo.
GL40 e GL40 II: 0.25 Nm nominais, dois enrolamentos
O GL40 e o GL40 II compartilham um torque nominal de 0.25 Nm, mas diferem na constante de velocidade e na capacidade de pico: o GL40 é um motor de 63.5 KV e 14 pares de polos com 107 g, 0.5 Nm de pico, 1.62 A nominais e 3.3 A de pico a 16 V, enquanto o GL40 II é uma unidade de 82.5 KV com 125 g, pico maior de 0.68 Nm e 1.88 A nominais / 5.22 A de pico. A segunda geração, de KV mais alto, alcança 1388 rpm de velocidade sem carga contra 1015 rpm do GL40. Para um eixo que precisa girar rapidamente entre posições, a velocidade extra é útil; para um que na maior parte do tempo se mantém, a diferença é menor do que os 18 g de massa.
GL60: 1.75 Nm de pico a 230 g
O GL60 é o primeiro motor da linha voltado a cargas de câmera maiores: 230 g com 0.6 Nm nominais e 1.75 Nm de pico, 1.35 A nominais e 4 A de pico a 24 V, em um corpo de Ø69 × 22.3 mm. A velocidade nominal cai para 310 rpm, com 516 rpm sem carga, e o motor tem projeto de 14 pares de polos. Sua visão geral no ToBMS aponta para sistemas de estabilização profissionais que carregam cargas mais pesadas, e a combinação de KV baixo com diâmetro grande é o que torna isso possível sem redutor.
Eixos grandes: GL60 II, GL80 e GL100
Acima de 250 g, os motores entram no território das câmeras de cinema e das cabeças de sensor, onde o eixo precisa sustentar massa real contra a gravidade por longos períodos.
GL60 II: 24N28P para torque mais suave
O GL60 II é o diferente entre os motores maiores: um estator 24N28P em um corpo de Ø70.5 × 33.6 mm e 276 g, com 0.6 Nm nominais e 1.5 Nm de pico, 1.54 A nominais / 4.09 A de pico. Sua velocidade nominal de 319 rpm é a terceira mais baixa da categoria. O arranjo 24N28P é a especificação que vale destacar - mais ranhuras e polos geralmente significam entrega de torque mais suave e um degrau de cogging menor, que é exatamente o requisito em um eixo de câmera com movimento lento. Sua tensão nominal de 24 V consta no registro da ToBMS e aparece na tabela acima.
GL80: 1 Nm nominal em um corpo de 312 g
O GL80 cruza o limiar de 1 Nm contínuo com 312 g: 1 Nm nominal e 2.9 Nm de pico, 2.8 A nominais e 8.2 A de pico, 48 W de potência nominal em 24 V, em um envelope de Ø87 × 22.3 mm com 21 pares de polos. Esse número de polos, combinado com uma velocidade nominal de 450 rpm, é uma configuração deliberadamente suave para eixos de estabilização médios e grandes - e os 8.2 A de pico são os mais altos da categoria, o que importa na especificação do driver.
GL100: o extremo de cinema da linha
O GL100 é o maior motor desta seleção: 698 g, 3 Nm nominais e 7.7 Nm de pico, 2.9 A nominais e 7.8 A de pico, 41 W de potência nominal a 24 V em um corpo de Ø106.8 × 34.2 mm. Sua velocidade nominal de 130 rpm e a velocidade sem carga de 223 rpm são as mais baixas do conjunto, e seu KV de 9.3 também é o mais baixo - o que é simplesmente o que um eixo de acionamento direto de 3 Nm exige de uma alimentação de 24 V. É um motor de estabilizador de nível cinematográfico e, com 698 g, é o único modelo desta categoria cuja massa moldará o projeto de todo o estabilizador, e não apenas o de seu próprio eixo.
Onde os motores de estabilização são usados
No ToBMS, cada motor desta categoria está associado a uma única aplicação, o que reflete o quão especializada é a função.
Estabilização de câmera em terra e no ar
Sistema de gimbal abrangem estabilizadores de mão, estabilizadores de câmera montados em drones e plataformas de apontamento de precisão. Em cada caso, os requisitos são sempre os mesmos três: torque contínuo para sustentar a carga contra a gravidade, cogging baixo para um movimento lento e suave, e ausência de folga em qualquer ponto do eixo - e é por isso que o acionamento direto é o padrão, e não uma preferência.
Usos adjacentes da mesma classe de motor
Um motor de acionamento direto de KV baixo e alto número de polos também é uma escolha natural para movimento lento e preciso fora do trabalho com câmeras, e a linha mais ampla no ToBMS cobre as funções relacionadas nas categorias Atuadores Robóticos e Atuadores de acionamento quase direto, onde o mesmo princípio de torque suave em baixa velocidade é aplicado com um estágio de redução e um controlador integrado.
Lista de verificação para seleção
Os motores de estabilização costumam ser os últimos componentes escolhidos e os mais difíceis de trocar depois que a geometria da gaiola é usinada, por isso vale executar estas verificações antes de liberar os desenhos.
Torque e regime de trabalho
- Calcular o torque estático que o eixo precisa sustentar com a câmera na orientação mais desfavorável, incluindo o braço de alavanca a partir do centro do eixo, e compará-lo ao torque nominal.
- Verificar o caso transitório contra o torque de pico - um estabilizador que interrompe um movimento ou reage a uma rajada -, lembrando que o pico é um limite térmico e não mecânico.
- Confirmar a corrente nominal e a de pico contra o driver e verificar a corrente contínua contra a autonomia da bateria quando o estabilizador for alimentado por bateria.
Mecânica e controle
- Verificar o envelope contra o espaço disponível ao redor da câmera, lembrando que esses motores são largos e baixos por projeto.
- Somar a massa ao longo da cadeia, da câmera para fora; em um estabilizador multi-eixo, os motores pequenos são sustentados pelos grandes.
- Confirmar o número de polos e a velocidade máxima contra a capacidade de comutação e a taxa de atualização do drive.
- Verificar se o eixo é realmente de acionamento direto. Qualquer engrenamento introduzido entre o motor e a carga reintroduz a folga que esta classe foi escolhida para evitar.
- Planejar o caminho dos cabos antes de congelar o projeto da gaiola; um chicote que flexiona a cada movimento do eixo é uma falha por fadiga em potencial.
Perguntas frequentes
QPor que os motores de estabilização têm KV baixo?
Porque são de acionamento direto e giram devagar. Um enrolamento de KV baixo produz mais torque por ampère, que é o que um eixo de movimento lento ou de sustentação precisa - o controlador consegue comandar pequenos torques com precisão usando corrente moderada. Todos os motores desta categoria operam entre 9.3 e 255 KV, com velocidades nominais de saída de 130 a 1990 rpm, contra várias centenas de KV e dezenas de milhares de rpm de um motor de propulsão. O custo é um número de polos alto para uma dada velocidade e uma frequência elétrica mais elevada, de modo que o drive ainda precisa ser compatível com o motor.
QO que é cogging e por que isso importa em um eixo de câmera?
O cogging é a variação de torque à medida que o rotor se move entre posições magnéticas preferenciais. Em um motor de propulsão que gira rápido, ele se dilui na média; em um eixo de estabilização comandado a se mover alguns graus por segundo, torna-se uma pequena perturbação periódica que aparece nas imagens e dificulta o controle fino de posição. Números de polos mais altos e enrolamentos distribuídos geralmente o reduzem, e é por isso que os modelos maiores aqui usam 14, 20 e 21 pares de polos e o GL60 II usa um estator 24N28P.
QOs motores de estabilização têm folga?
Não - não por si mesmos. Todos os modelos desta categoria são de acionamento direto, sem redutor entre o rotor e a plataforma da câmera, portanto não há movimento perdido na inversão nem folga acumulada entre estágios. Isso explica em grande parte por que o acionamento direto é usado para estabilização: um eixo com engrenagens introduziria um erro de posição que nenhum controlador consegue remover por completo. A folga só se torna uma consideração se um estágio de redução for adicionado entre o motor e a carga, momento em que o eixo deixa de se comportar como um motor de estabilização.
QÉ possível operar um motor de estabilização em seu torque de pico continuamente?
Não. O torque de pico é o torque máximo de saída especificado sob condições de operação definidas e é limitado pela temperatura do enrolamento e pelas margens dos ímãs, e não pela resistência mecânica. Um eixo de estabilização que sustenta uma câmera contra a gravidade realiza exatamente o tipo de trabalho contínuo que precisa ser dimensionado pelo torque nominal dentro dos limites térmicos - o que, nesses motores, significa 0.08 a 3 Nm em vez de 0.28 a 7.7 Nm. O torque de pico é para o caso transitório: interromper um movimento ou reagir a uma perturbação.
QQual motor usar em um estabilizador de mão e qual em um montado em drone?
A carga decide, não a plataforma. Um pequeno estabilizador de mão que carrega uma câmera compacta fica na faixa de 41 a 125 g - os GL30, GL35 e GL40. Um estabilizador de drone que carrega uma câmera maior passa para a faixa de 230 a 312 g, onde os GL60 e GL80 entregam 0.6 a 1 Nm contínuos. Cargas de cinema exigem o GL100 e seu torque nominal de 3 Nm. Em todos os casos, a massa dos motores escolhidos é sustentada pela estrutura aérea ou pelo operador, que é a segunda metade da decisão.
QEsses motores precisam de um controlador especial?
Precisam de um drive capaz de comutar no número de polos e na velocidade em que o motor opera e que suporte o laço de controle exigido por um estabilizador - tipicamente controle orientado por campo com realimentação de posição de alta resolução. Os números de polos aqui chegam a 21, de modo que a frequência elétrica na velocidade de operação é várias vezes a frequência mecânica e a taxa de atualização do drive precisa ser adequada. Tratar um motor de estabilização como substituto direto de um motor de propulsão em um ESC qualquer é uma causa comum de vibração inexplicada.
Recursos oficiais
A CubeMars publica um Recursos completo que cobre a linha de estabilização GL, e cada modelo tem uma página de produto oficial com sua especificação completa, desenho e documentação de controle - por exemplo a linha de motores de estabilização. O fabricante continua sendo a fonte de referência para valores de cogging, recomendações de drive e firmware atual; o ToBMS mantém a camada de descoberta pesquisável e comparável.
Para onde ir em seguida
Se o objetivo é pré-selecionar em vez de pesquisar, três ferramentas da plataforma fazem o trabalho em sequência. A categoria completa Motores de gimbal pode ser explorada para ver todos os modelos e especificações lado a lado, os candidatos podem ser filtrados por torque, tensão e massa em Selecionar e depois colocados frente a frente em Comparar Produtos. Onde um eixo lento e preciso exige controlador e estágio de redução integrados, a categoria Atuadores de acionamento quase direto é a contraparte integrada desta linha.
Em resumo: dimensionar o eixo pelo torque contínuo na orientação mais desfavorável, confirmar o transitório contra o torque de pico, verificar se o número de polos e a velocidade são adequados ao drive e, por fim, deixar que a carga e o envelope decidam entre os extremos de 41 g e 698 g da linha. Em um eixo de acionamento direto não há engrenagens capazes de corrigir um erro cometido em qualquer um desses quatro pontos.
Onde a questão em aberto é a tensão de barramento e não o eixo, Motores de gimbal de 16V vs. 24V: como escolher percorre o que uma etiqueta de 16 V ou 24 V resolve e o que não resolve na mesma linha GL.







