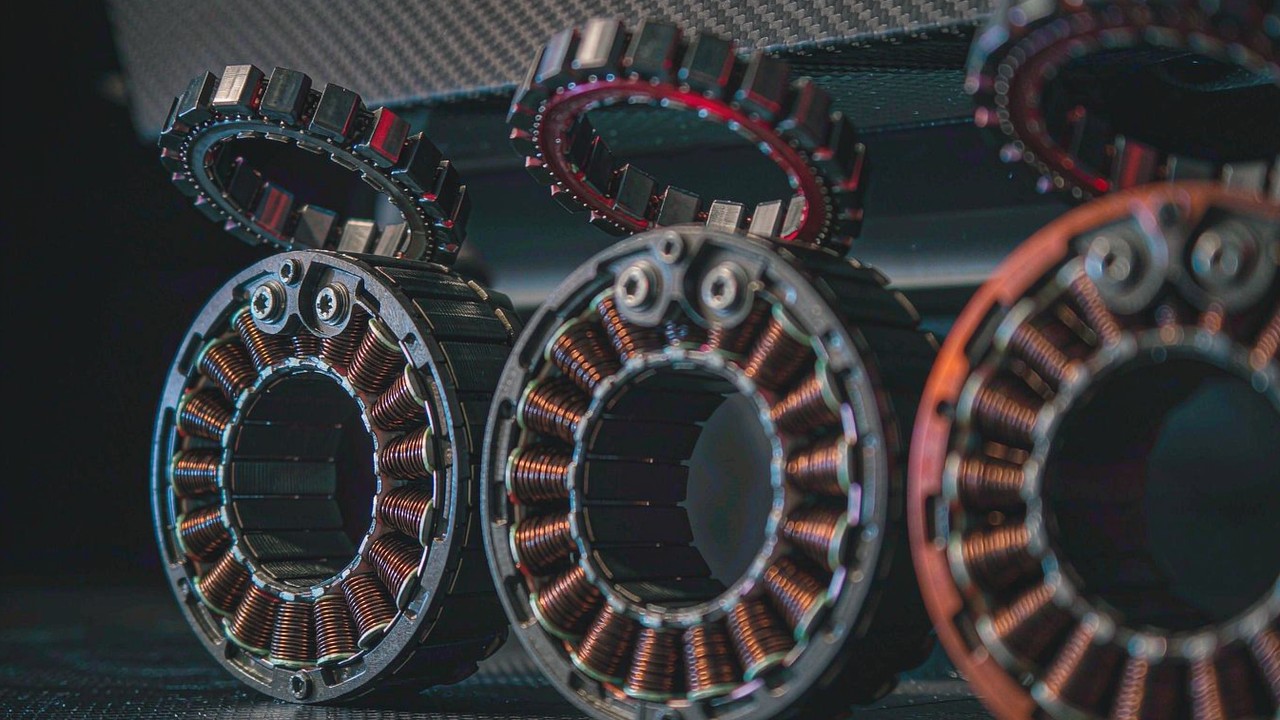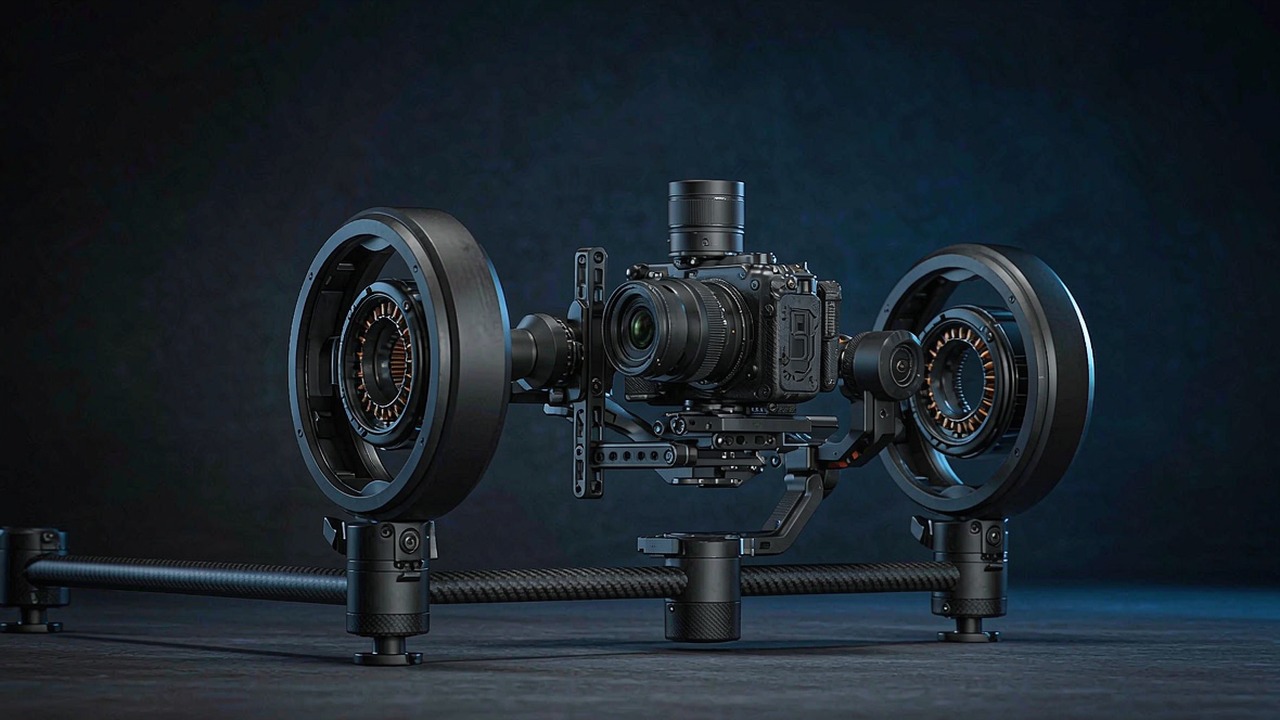
Ein Gimbal-Motor muss etwas leisten, das von einem Antriebsmotor nicht verlangt wird: ein schweres Objekt still halten oder es mit wenigen Grad pro Sekunde bewegen, und zwar ohne die kleinen Unregelmäßigkeiten, die einem Antriebsmotor zugestanden werden. Ein Ruckeln, das an einem Propeller unsichtbar bliebe, wird an einer Kameraachse sichtbar, und der ganze Sinn dieser Klasse besteht darin, dass das Drehmoment gleichmäßig, reproduzierbar und frei von den Raststufen ist, die auftreten, wenn ein Motor auf Drehzahl statt auf Gleichmäßigkeit ausgelegt wird.
Dieser Leitfaden behandelt, wie Direct-Drive-Gimbal-Motoren niedriger Drehzahlkonstante spezifiziert werden, welche Zahlen eine Auslegungsentscheidung tatsächlich verändern und wie sich die acht Modelle vergleichen, die derzeit in der ToBMS-Kategorie Gimbal-Motoren gelistet sind. Jede unten genannte Zahl stammt aus ToBMS-Produktdaten oder aus der veröffentlichten Spezifikation des Herstellers – nichts davon ist geschätzt.
Kurze Antwort
Ein Gimbal-Motor ist ein bürstenloser Direct-Drive-Motor mit niedriger Drehzahlkonstante und hoher Polzahl, ausgelegt auf gleichmäßiges Drehmoment bei niedriger Drehzahl statt auf Leistungsdichte. Die Auswahl erfolgt vor allem nach Dauerdrehmoment und Rastverhalten, weil eine Stabilisatorachse ihr Arbeitsleben damit verbringt, eine Kamera gegen die Schwerkraft zu halten und kleine Störungen auszuregeln, nicht zu beschleunigen. Die Drehzahlkonstante ist niedrig – 9.3 bis 255 in dieser Baureihe –, und die Nennausgangsdrehzahlen liegen entsprechend niedrig, von 130 bis 1990 rpm. Das Fehlen eines Getriebes nimmt dem System das Verdrehspiel vollständig, und genau diese Eigenschaft macht eine Direct-Drive-Achse als präzisen Richtantrieb nutzbar.
Was einen Gimbal-Motor ausmacht
Fünf Eigenschaften trennen diese Klasse von einem Antriebs- oder Gelenkmotor ähnlicher Masse.
Rastmoment und Drehmomentgleichmäßigkeit
Das Rastmoment ist die Schwankung des Drehmoments, während sich der Rotor von einer bevorzugten magnetischen Position zur nächsten bewegt. Bei einem Propellermotor ist das weitgehend belanglos, weil der Motor schnell genug läuft, dass sich die Schwankung mittelt. Bei einer Gimbal-Achse ist sie es nicht: Eine sichtbare Raststufe wird zu einer kleinen Schwingung im Bild, wenn die Achse zu einer langsamen Bewegung aufgefordert wird, und sie erschwert dem Regler die Feinpositionierung. Höhere Polzahlen und verteilte Wicklungen verringern die Raststufe im Allgemeinen, weshalb die größeren Motoren dieser Kategorie mit 14, 20 und 21 Polpaaren arbeiten statt mit den 7 der kleinsten Einheiten.
Direct Drive und die Abwesenheit von Verdrehspiel
Jedes Modell dieser Kategorie ist ein Direct-Drive-Motor – zwischen Rotor und Kameraplattform sitzt kein Getriebe. Das ausdrücklich zu sagen lohnt sich, weil damit eine ganze Klasse von Fehlern entfällt: keine Verlustbewegung beim Richtungswechsel, kein über Stufen aufsummiertes Verdrehspiel und keine Getriebereibung zwischen dem Drehmomentsollwert des Reglers und der Last. Der Preis dafür ist, dass der Motor das volle Achsdrehmoment an seinem eigenen Rotor aufbringen muss, weshalb diese Motoren für ihre Drehmomentwerte einen größeren Durchmesser haben als ein vergleichbar übersetztes Aggregat.
Niedrige Drehzahlkonstante und niedrige Nenndrehzahl
Die Drehzahlkonstante liegt in dieser Baureihe zwischen 9.3 und 255, die Nennausgangsdrehzahlen zwischen 130 und 1990 rpm. Ein Motor niedriger Drehzahlkonstante erzeugt mehr Drehmoment pro Ampere Strom, und genau das braucht eine langsame, feine Bewegung: Der Regler kann kleine Drehmomente bei maßvollem Strom genau vorgeben. Die Folge ist eine hohe Polzahl bei gegebener Drehzahl und eine entsprechend hohe elektrische Frequenz, sodass der Antrieb weiterhin abgestimmt werden muss – dies ist keine Klasse, in der sich ein beliebiger ESC einsetzen lässt.
Flache Geometrie mit großem Durchmesser
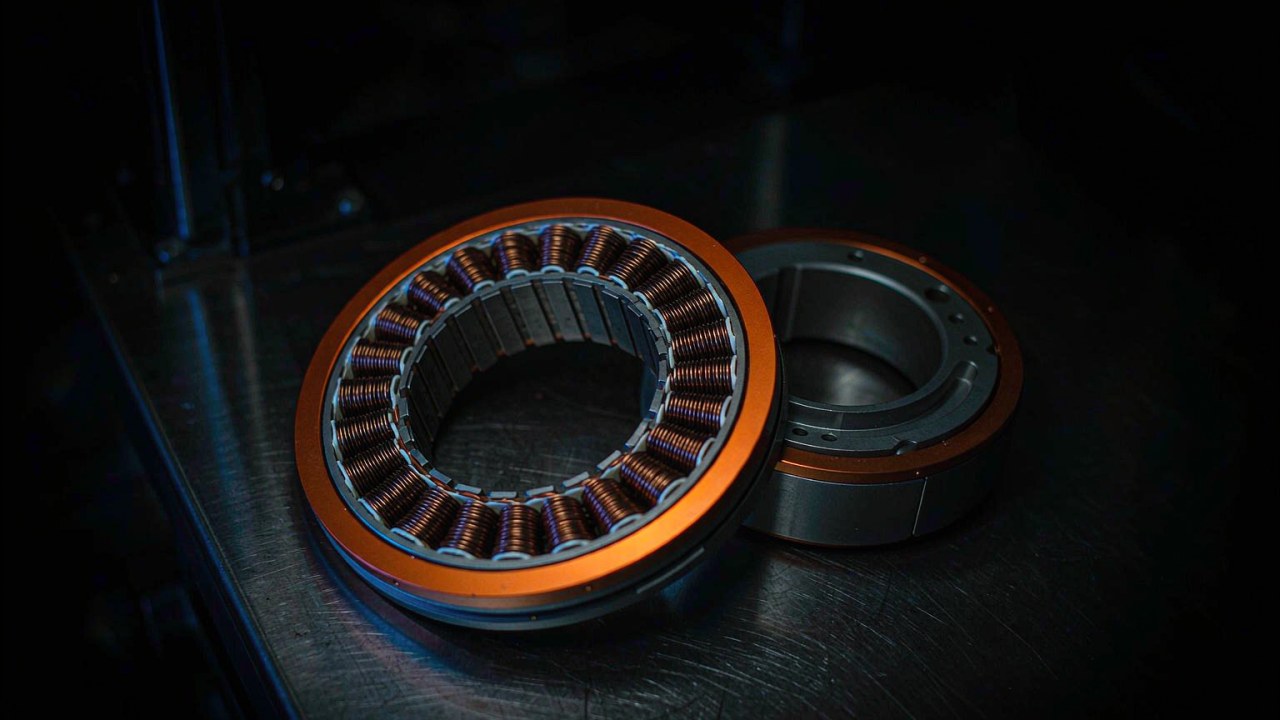
Diese Motoren sind breit und flach: Ø34.5 × 15.7 mm am unteren Ende, Ø106.8 × 34.2 mm am oberen Ende. Die Geometrie folgt der Anforderung – ein großer Rotorradius erzeugt Drehmoment wirkungsvoll bei niedrigem Strom, und die flache Hüllkurve passt in den Raum, den ein Gimbal um eine Kamera tatsächlich hat. Sie bedeutet zudem, dass die Masse über eine Scheibe verteilt ist statt konzentriert, was für die Trägheit zählt, die die Achse beherrschen muss.
Dauerbetrieb und thermische Grenzen
Eine Kamerastabilisatorachse muss unter Umständen eine schwere Kinokamera über eine gesamte Einstellung hinweg gegen die Schwerkraft halten. Das ist Dauerdrehmoment innerhalb thermischer Grenzen und kein Transient, und es macht die Angaben zu Nenndrehmoment und Nennstrom zu den maßgeblichen Dimensionierungszahlen. Die Nennleistung ist in dieser Kategorie bescheiden – 12 bis 48 W bei den Modellen, die sie veröffentlichen –, weil es bei der Beanspruchung um Halten und Korrigieren geht und nicht um Arbeitsleistung bei Drehzahl.
Kenngrößen, die die Auswahl tatsächlich entscheiden
Gimbal-Motoren haben kurze Datenblätter, und fast jede Zeile zählt.
Nenn- und Spitzendrehmoment
Das Nenndrehmoment ist das, was die Achse innerhalb ihrer thermischen Grenzen dauerhaft halten kann, und bei einem Gimbal ist es die Zahl, die entscheidet, ob eine Kameranutzlast sicher geflogen werden kann. Das Spitzendrehmoment ist der vom Hersteller unter definierten Betriebsbedingungen angegebene Maximalwert – nützlich, um den Transienten zu prüfen, wenn ein Stabilisator eine Bewegung abbremsen oder auf eine Böe reagieren muss –, doch es wird durch Wicklungstemperatur und Magnetreserven begrenzt statt durch mechanische Festigkeit; es ist also keine Haltebemessung und keine mechanische Grenze. Bei diesen Modellen reicht das Verhältnis zwischen beiden Werten von etwa 2:1 bei den größeren Einheiten bis 3.5:1 bei den kleinsten.
Stromaufnahme am Arbeitspunkt
Nenn- und Spitzenstrom sagen dem Regler, was er liefern muss und wie viel Wärme die Wicklung beim Halten einer Pose erzeugt. Über diese Kategorie hinweg reicht der Nennstrom von 1.3 A bis 2.9 A und der Spitzenstrom von 3.3 A bis 8.2 A – absolut betrachtet maßvoll, aber über die Dauer einer Einstellung kontinuierlich. Bei batteriebetriebenen Gimbals ist das die Zahl, die für die Ausdauer zählt; bei Versorgung über eine Tetherleitung legt sie Kabel- und Treiberspezifikation fest.
Spannung und Antrieb
Diese Motoren sind mit 12, 16 oder 24 V spezifiziert. Anders als bei einem Antriebsmotor geht es bei der Spannungswahl nicht um Schub – sie bestimmt den verfügbaren Drehzahlbereich und den für ein gegebenes Drehmoment nötigen Strom. Der kleine GL30 läuft an 12 V, die mittlere GL40-Familie an 16 V, die größeren GL60, GL80 und GL100 an 24 V. Die Abstimmung des Antriebs auf Polzahl und Nenndrehzahl des Motors ist Teil der Auswahl und kein nachgelagerter Schritt.
Durchmesser, Dicke und Masse
Die Hüllkurve entscheidet, worum die Achse gebaut werden kann, und die Masse entscheidet, was die übrigen Achsen tragen müssen. Dies ist eine Kategorie, in der sich Masse aufschaukelt: Der Motor der Rollachse sitzt am Ende des Arms der Neigungsachse, die wiederum vom Motor der Schwenkachse bewegt wird; am kleinen Ende hinzugefügte Gramme werden also nachgelagert mitgetragen. Die Spanne ist hier breit – 41 g bis 698 g –, und die Wahl zwischen ihnen wird zuerst vom Nutzlastdrehmoment bestimmt und danach vom Bauraum.
Acht Gimbal-Motoren im Vergleich
Die Tabelle umfasst die Direct-Drive-Motoren, die derzeit in der Kategorie Gimbal-Motoren gelistet sind, geordnet von der leichtesten zur schwersten Ausführung.
| Modell | Nenndrehmoment | Spitzendrehmoment | Nennspannung | Einbaumaß | Gewicht |
|---|---|---|---|---|---|
| GL30 | 0.08 Nm | 0.28 Nm | 12 V | Ø34.5 × 15.7 mm | 41 g |
| GL35 | 0.15 Nm | 0.46 Nm | 16 V | Ø41.8 × 21 mm | 90 g |
| GL40 | 0.25 Nm | 0.5 Nm | 16 V | Ø46.5 × 21.5 mm | 107 g |
| GL40 II | 0.25 Nm | 0.68 Nm | 16 V | Ø46.1 × 33.5 mm | 125 g |
| GL60 | 0.6 Nm | 1.75 Nm | 24 V | Ø69 × 22.3 mm | 230 g |
| GL60 II | 0.6 Nm | 1.5 Nm | 24 V | Ø70.5 × 33.6 mm | 276 g |
| GL80 | 1 Nm | 2.9 Nm | 24 V | Ø87 × 22.3 mm | 312 g |
| GL100 | 3 Nm | 7.7 Nm | 24 V | Ø106.8 × 34.2 mm | 698 g |
Nenn- und Spitzendrehmoment, Nennspannung, Einbaumaß und Masse gemäß Herstellerangaben. Die im ToBMS-Datensatz geführte KV, die von der Angabe in manchen Produktnamen leicht abweicht; für eine Drehzahl- oder Stromberechnung ist das aktuelle Datenblatt des Herstellers maßgeblich. Die Nennspannung ist mit „Nicht aufgeführt" gekennzeichnet, wo kein Wert geführt wird; sie steht im Datenblatt des Herstellers.
Die Baureihe ist breit gestaffelt. Das Nenndrehmoment steigt über die acht Modelle von 0.08 Nm auf 3 Nm – ein Faktor von 37 –, während die Masse von 41 g auf 698 g wächst, ein Faktor von 17. Mit anderen Worten: Der größte Motor ist nicht einfach ein vergrößerter kleiner Motor; er trägt mehr Drehmoment pro Gramm ebenso wie mehr absolutes Drehmoment, und das ist die übliche Richtung bei Direct-Drive-Motoren, weil das Drehmoment mit dem Rotorradius und dem Magnetvolumen skaliert und nicht allein mit der Masse.
Der GL100 macht diesen Punkt greifbar. Bei 698 g bietet er 3 Nm Nenn- und 7.7 Nm Spitzendrehmoment, bei 41 W Nennleistung und einer Nenndrehzahl von 130 rpm – die langsamste und stärkste Einheit der Auswahl. Am anderen Ende hält der GL30 0.08 Nm bei einer Nenndrehzahl von 1990 rpm in einem 41-g-Gehäuse mit 16 W Nennleistung. Bei keiner Nutzlast sind sie gegeneinander austauschbar; sie gehören zu unterschiedlichen Kameras und unterschiedlichen Achspositionen.
Kleine Achsen: GL30 und GL35
Zwei Motoren decken das leichte Ende der Baureihe ab, wo die Nutzlast eine kleine Kamera oder ein Sensorkopf ist und der Achsbauraum knapp bemessen ist.
GL30: 41 g, 12 V
Der GL30 ist der kleinste Motor der Kategorie: 41 g in einem Gehäuse von Ø34.5 × 15.7 mm, mit 0.08 Nm Nenn- und 0.28 Nm Spitzendrehmoment, 2.13 A Nenn- und 7.4 A Spitzenstrom sowie 16 W Nennleistung an 12 V. Es ist eine Auslegung mit 7 Polpaaren, die bis zu einer Nenndrehzahl von 1990 rpm läuft, bei einer Leerlaufdrehzahl von 3060 rpm. Die ToBMS-Übersicht nennt kompakte Kamera-Gimbals als Zielanwendung, was für einen Motor dieser Größe der richtige Rahmen ist: Mit 0.08 Nm im Dauerbetrieb ist es eine Achse für kleine Nutzlasten, und die geringe Masse zählt, weil dies die Achse ist, die am ehesten am Ende einer zweimotorigen Kette sitzt.
GL35: 90 g mit 0.46 Nm Spitze
Der GL35 verdoppelt Durchmesser und Masse in etwa auf Ø41.8 × 21 mm und 90 g und hebt das Nenndrehmoment auf 0.15 Nm bei 0.46 Nm Spitze an 16 V. Der Nennstrom beträgt 1.3 A, der Spitzenstrom 4 A, bei 13 W Nennleistung und einer Nenndrehzahl von 815 rpm. Sein erfasster Wicklungswiderstand beträgt 3.6 Ω – und eine Erinnerung daran, dass der Widerstandswert bei einem Gimbal die Wärme beim Halten beschreibt und nicht den Wirkungsgrad bei Drehzahl. ToBMS beschreibt ihn als Motor mit niedrigem Rastmoment für gleichmäßige kleine Gimbal- und Richtanwendungen.
Mittlerer Bereich: GL40, GL40 II und GL60
Hier liegen die meisten Kamerastabilisatoren, und die drei Modelle zeigen, wie eine kleine Änderung von Drehzahlkonstante und Polzahl die Achse verändert.
GL40 und GL40 II: 0.25 Nm Nennmoment, zwei Wicklungen
Der GL40 und der GL40 II teilen ein Nenndrehmoment von 0.25 Nm, unterscheiden sich aber in Drehzahlkonstante und Spitzenfähigkeit: Der GL40 ist ein Motor mit 63.5 KV und 14 Polpaaren bei 107 g mit 0.5 Nm Spitze, 1.62 A Nenn- und 3.3 A Spitzenstrom an 16 V, während der GL40 II eine Ausführung mit 82.5 KV bei 125 g ist, mit einer höheren Spitze von 0.68 Nm sowie 1.88 A Nenn- und 5.22 A Spitzenstrom. Die höher drehende zweite Generation erreicht eine Leerlaufdrehzahl von 1388 rpm gegenüber 1015 rpm beim GL40. Für eine Achse, die rasch zwischen Positionen schwenken muss, ist die zusätzliche Drehzahl nützlich; für eine Achse, die überwiegend hält, fällt der Unterschied gegenüber den 18 g Masse geringer aus.
GL60: 1.75 Nm Spitze bei 230 g
Der GL60 ist der erste Motor der Baureihe, der auf größere Kameranutzlasten zielt: 230 g mit 0.6 Nm Nenn- und 1.75 Nm Spitzendrehmoment, 1.35 A Nenn- und 4 A Spitzenstrom an 24 V, in einem Gehäuse von Ø69 × 22.3 mm. Die Nenndrehzahl sinkt auf 310 rpm bei einer Leerlaufdrehzahl von 516 rpm, und der Motor ist eine Auslegung mit 14 Polpaaren. Die ToBMS-Übersicht verweist auf professionelle Gimbal-Systeme mit schwereren Nutzlasten, und die Kombination aus niedriger Drehzahlkonstante und großem Durchmesser ist es, die das ohne Getriebe möglich macht.
Große Achsen: GL60 II, GL80 und GL100
Oberhalb von 250 g rücken die Motoren in den Bereich von Kinokameras und Sensorköpfen, wo die Achse über lange Zeiträume reale Masse gegen die Schwerkraft halten muss.
GL60 II: 24N28P für gleichmäßigeres Drehmoment
Der GL60 II ist der Sonderfall unter den größeren Motoren: ein 24N28P-Stator in einem Gehäuse von Ø70.5 × 33.6 mm bei 276 g, mit 0.6 Nm Nenn- und 1.5 Nm Spitzendrehmoment sowie 1.54 A Nenn- und 4.09 A Spitzenstrom. Seine Nenndrehzahl von 319 rpm ist die drittniedrigste der Kategorie. Die 24N28P-Anordnung ist die erwähnenswerte Kenngröße – mehr Nuten und Pole bedeuten im Allgemeinen eine gleichmäßigere Drehmomentabgabe und eine kleinere Raststufe, und genau das ist die Anforderung an eine sich langsam bewegende Kameraachse. Seine Nennspannung von 24 V wird im ToBMS-Datensatz geführt und ist in der Tabelle oben aufgeführt.
GL80: 1 Nm Nennmoment in einem 312-g-Gehäuse
Der GL80 überschreitet bei 312 g die Schwelle von 1 Nm im Dauerbetrieb: 1 Nm Nenn- und 2.9 Nm Spitzendrehmoment, 2.8 A Nenn- und 8.2 A Spitzenstrom, 48 W Nennleistung an 24 V, im Einbaumaß Ø87 × 22.3 mm mit 21 Polpaaren. Diese Polzahl ist zusammen mit einer Nenndrehzahl von 450 rpm eine bewusst auf Gleichmäßigkeit ausgelegte Konfiguration für mittlere und große Gimbal-Achsen – und der Spitzenstrom von 8.2 A ist der höchste der Kategorie, was bei der Auslegung des Treibers zählt.
GL100: das Kino-Ende der Baureihe
Der GL100 ist der größte Motor dieser Auswahl: 698 g, 3 Nm Nenn- und 7.7 Nm Spitzendrehmoment, 2.9 A Nenn- und 7.8 A Spitzenstrom, 41 W Nennleistung an 24 V in einem Gehäuse von Ø106.8 × 34.2 mm. Seine Nenndrehzahl von 130 rpm und die Leerlaufdrehzahl von 223 rpm sind die niedrigsten der Auswahl, und seine Drehzahlkonstante von 9.3 ist es ebenfalls – schlicht das, was eine Direct-Drive-Achse mit 3 Nm an einer 24-V-Versorgung verlangt. Es ist ein Stabilisatormotor für Kinoklasse, und mit 698 g ist er das einzige Modell dieser Kategorie, dessen Masse die Auslegung des gesamten Gimbals prägt und nicht nur die eigene Achse.
Wo Gimbal-Motoren eingesetzt werden
Auf ToBMS ist jedem Motor dieser Kategorie eine Anwendung zugeordnet, was die Spezialisierung der Aufgabe widerspiegelt.
Kamerastabilisierung am Boden und in der Luft
Gimbal-Systeme umfassen Handstabilisatoren, auf Drohnen montierte Kamera-Gimbals und präzise Richtplattformen. In jedem Fall sind dieselben drei Anforderungen maßgeblich: Dauerdrehmoment, um die Nutzlast gegen die Schwerkraft zu halten, niedriges Rastmoment für gleichmäßige langsame Bewegung und kein Verdrehspiel irgendwo in der Achse – weshalb Direct Drive der Regelfall ist und keine Vorliebe.
Benachbarte Verwendungen derselben Motorklasse
Ein Direct-Drive-Motor mit niedriger Drehzahlkonstante und hoher Polzahl passt ebenso zu langsamen, präzisen Bewegungen außerhalb der Kameraarbeit, und das breitere Angebot auf ToBMS deckt die verwandten Aufgaben in den Kategorien Roboteraktuatoren und Quasi-Direct-Drive-Aktuatoren ab, wo dasselbe Prinzip des gleichmäßigen Drehmoments bei niedriger Drehzahl mit einer Untersetzungsstufe und einem integrierten Regler angewendet wird.
Auswahlprüfliste
Gimbal-Motoren werden meist als letzte Komponenten gewählt und sind am schwersten zu ändern, sobald die Käfiggeometrie gefertigt ist; diese Prüfungen lohnen sich also, bevor Zeichnungen freigegeben werden.
Drehmoment und Beanspruchung
- Das statische Drehmoment berechnen, das die Achse bei der Worst-Case-Ausrichtung der Kamera halten muss, einschließlich des Hebelarms ab Achsmitte, und es mit dem Nenndrehmoment vergleichen.
- Den Transientenfall gegen das Spitzendrehmoment prüfen – ein Stabilisator, der eine Bewegung abbremst oder auf eine Böe reagiert – und dabei im Blick behalten, dass die Spitze eine thermische Grenze ist und keine mechanische.
- Nenn- und Spitzenstrom gegen den Treiber bestätigen und den Dauerstrom gegen die Batterieausdauer prüfen, wo der Gimbal batteriebetrieben ist.
Mechanik und Regelung
- Das Einbaumaß gegen den um die Kamera verfügbaren Raum prüfen und dabei im Blick behalten, dass diese Motoren konstruktionsbedingt breit und flach sind.
- Die Masse von der Kamera nach außen entlang der Kette aufsummieren; bei einem Mehrachsen-Gimbal werden die kleinen Motoren von den großen getragen.
- Polzahl und maximale Drehzahl gegen die Kommutierungsfähigkeit und die Aktualisierungsrate des Antriebs bestätigen.
- Verifizieren, dass die Achse tatsächlich im Direct Drive arbeitet. Jede zwischen Motor und Nutzlast eingefügte Übersetzung führt das Verdrehspiel wieder ein, dessentwegen diese Klasse gewählt wurde.
- Den Kabelweg planen, bevor die Käfigauslegung festgeschrieben wird; ein Kabelbaum, der bei jeder Achsbewegung mitbiegt, ist ein Ermüdungsausfall in Warteposition.
Häufig gestellte Fragen
QWarum haben Gimbal-Motoren eine niedrige Drehzahlkonstante?
Weil sie im Direct Drive arbeiten und langsam laufen. Eine Wicklung niedriger Drehzahlkonstante erzeugt mehr Drehmoment pro Ampere, und genau das braucht eine sich langsam bewegende oder haltende Achse – der Regler kann kleine Drehmomente bei maßvollem Strom genau vorgeben. Alle Motoren dieser Kategorie liegen zwischen 9.3 und 255 KV bei Nennausgangsdrehzahlen von 130 bis 1990 rpm, gegenüber mehreren hundert KV und Zehntausenden Umdrehungen pro Minute bei einem Antriebsmotor. Der Preis ist eine hohe Polzahl bei gegebener Drehzahl und eine höhere elektrische Frequenz, sodass der Antrieb weiterhin auf den Motor abgestimmt werden muss.
QWas ist das Rastmoment, und warum zählt es an einer Kameraachse?
Das Rastmoment ist die Schwankung des Drehmoments, während der Rotor zwischen bevorzugten magnetischen Positionen wechselt. Bei einem schnell drehenden Antriebsmotor mittelt sie sich heraus; bei einer Gimbal-Achse, die mit wenigen Grad pro Sekunde bewegt wird, wird daraus eine kleine periodische Störung, die im Bildmaterial sichtbar wird und die Feinpositionierung erschwert. Höhere Polzahlen und verteilte Wicklungen verringern sie im Allgemeinen, weshalb die größeren Modelle dieser Auswahl mit 14, 20 und 21 Polpaaren arbeiten und der GL60 II einen 24N28P-Stator verwendet.
QHaben Gimbal-Motoren Verdrehspiel?
Nein – nicht für sich genommen. Jedes Modell dieser Kategorie arbeitet im Direct Drive, ohne Getriebe zwischen Rotor und Kameraplattform, also gibt es keine Verlustbewegung beim Richtungswechsel und kein über Stufen aufsummiertes Verdrehspiel. Das ist ein wesentlicher Teil des Grundes, weshalb Direktantrieb zur Stabilisierung eingesetzt wird: Eine übersetzte Achse würde einen Positionsfehler einführen, den kein Regler vollständig beseitigen kann. Verdrehspiel wird erst dann wieder zu einem Thema, wenn zwischen Motor und Nutzlast eine Untersetzungsstufe eingefügt wird – und damit verhält sich die Achse nicht mehr wie ein Gimbal-Motor.
QKann ein Gimbal-Motor dauerhaft am Spitzendrehmoment betrieben werden?
Nein. Das Spitzendrehmoment ist das unter definierten Betriebsbedingungen angegebene maximale Ausgangsdrehmoment und wird durch Wicklungstemperatur und Magnetreserven begrenzt statt durch mechanische Festigkeit. Eine Gimbal-Achse, die eine Kamera gegen die Schwerkraft hält, leistet genau jene Art von Dauerarbeit, die gegen das Nenndrehmoment innerhalb der thermischen Grenzen dimensioniert werden muss – bei diesen Motoren also 0.08 bis 3 Nm statt 0.28 bis 7.7 Nm. Das Spitzendrehmoment ist für den Transientenfall da: eine Bewegung abbremsen oder auf eine Störung reagieren.
QWelcher Motor für einen Hand-Gimbal und welcher für einen drohnenmontierten?
Die Nutzlast entscheidet, nicht die Plattform. Ein kleiner Handstabilisator mit kompakter Kamera liegt im Bereich von 41 bis 125 g – der GL30, der GL35 und der GL40. Ein Drohnen-Gimbal mit größerer Kamera rückt in den Bereich von 230 bis 312 g, wo der GL60 und der GL80 0.6 bis 1 Nm im Dauerbetrieb liefern. Kinonutzlasten brauchen den GL100 und seine 3 Nm Nenndrehmoment. In jedem Fall wird die Masse der gewählten Motoren vom Luftfahrzeug oder von der Bedienperson getragen, und das ist die zweite Hälfte der Entscheidung.
QBrauchen diese Motoren einen besonderen Regler?
Sie brauchen einen Antrieb, der bei der Polzahl und der Drehzahl kommutieren kann, die der Motor fährt, und der den Regelkreis unterstützt, den ein Stabilisator verlangt – typischerweise feldorientierte Regelung mit hochauflösender Positionsrückführung. Die Polzahlen reichen hier bis 21, sodass die elektrische Frequenz bei Drehzahl ein Mehrfaches der mechanischen Frequenz beträgt und die Aktualisierungsrate des Antriebs ausreichen muss. Einen Gimbal-Motor als Austausch für einen Antriebsmotor an einem beliebigen ESC zu behandeln, ist eine häufige Quelle unerklärlicher Vibrationen.
Offizielle Ressourcen
CubeMars veröffentlicht eine vollständige Produktübersicht zur Gimbal-Baureihe GL, und jedes Modell hat eine offizielle Produktseite mit vollständiger Spezifikation, Zeichnung und Regelungsdokumentation – beispielsweise die Gimbal-Motor-Baureihe. Der Hersteller bleibt die maßgebliche Quelle für Rastmomentangaben, Antriebsempfehlungen und aktuelle Firmware; ToBMS hält die Entdeckungsebene durchsuchbar und vergleichbar.
Wie es weitergeht
Wenn das Ziel eine engere Auswahl statt eine Recherche ist, erledigen drei Werkzeuge auf der Plattform die Arbeit nacheinander. Die vollständige Kategorie Gimbal-Motoren erschließen, um jedes Modell und jede Kenngröße nebeneinander zu sehen, Kandidaten in Auswahl nach Drehmoment, Spannung und Masse filtern und sie dann in Produktvergleich gegeneinander stellen. Wo eine langsame, präzise Achse einen eingebauten Regler und eine Untersetzungsstufe braucht, ist die Kategorie Quasi-Direct-Drive-Aktuatoren das integrierte Gegenstück zu dieser Baureihe.
Kurz gefasst: die Achse auf das Dauerdrehmoment bei der Worst-Case-Ausrichtung dimensionieren, den Transienten gegen das Spitzendrehmoment bestätigen, prüfen, dass Polzahl und Drehzahl zum Antrieb passen, und dann Nutzlast sowie Bauraum zwischen dem 41-g- und dem 698-g-Ende der Baureihe entscheiden lassen. Bei einer Direct-Drive-Achse gibt es keine Übersetzung, die einen Fehler in einem dieser vier Punkte korrigieren könnte.
Wo die offene Frage die Busspannung und nicht die Achse ist, 16V vs. 24V Gimbal-Motoren: So wird gewählt arbeitet heraus, was ein Etikett mit 16 V oder 24 V innerhalb derselben GL-Baureihe entscheidet und was nicht.