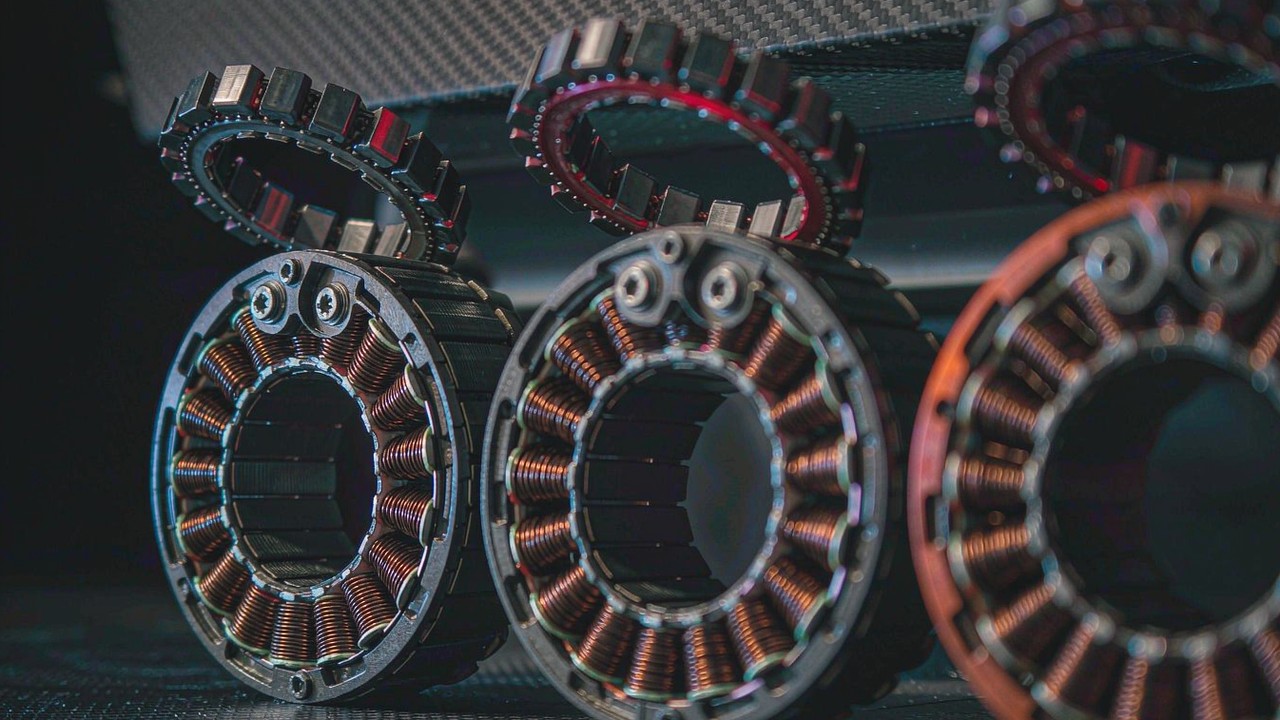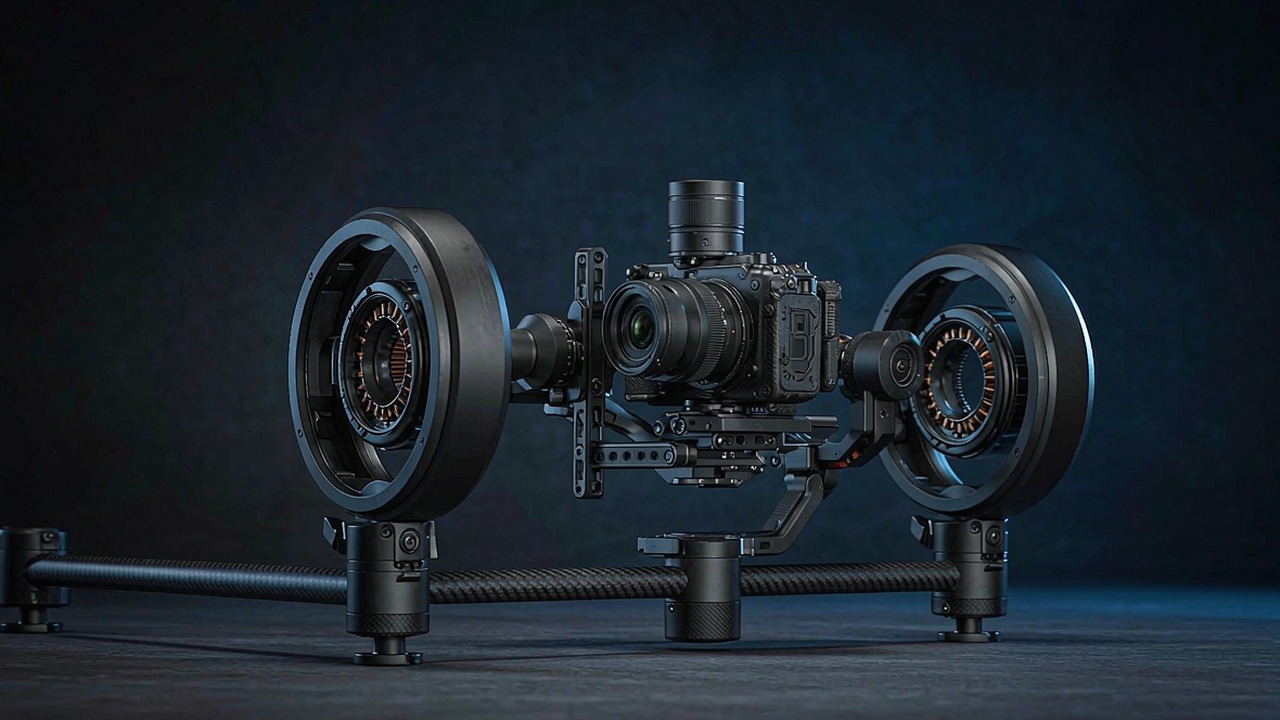
जिम्बल मोटर को ऐसा काम करना होता है जो प्रणोदन मोटर से नहीं कराया जाता: किसी भारी वस्तु को स्थिर थामे रखना, अथवा उसे प्रति सेकंड कुछ अंशों की गति से चलाना, बिना उन छोटी अनियमितताओं के जो प्रणोदन मोटर के लिए स्वीकार्य हैं। प्रोपेलर पर जो कँपन अदृश्य रहता, वह कैमरा अक्ष पर दिखने लगता है, और इस वर्ग का पूरा उद्देश्य यही है कि टॉर्क सहज, दोहराने योग्य तथा उन कॉगिंग स्टेपों से मुक्त हो जो मोटर को गति के लिए डिज़ाइन करने पर दिखते हैं।
यह मार्गदर्शिका बताती है कि कम-KV डायरेक्ट-ड्राइव जिम्बल मोटरों का विनिर्देश कैसे होता है, कौन-से आंकड़े वास्तव में डिज़ाइन निर्णय बदलते हैं, और ToBMS की Gimbal मोटर श्रेणी में वर्तमान में सूचीबद्ध आठ मॉडलों की तुलना कैसे होती है। नीचे दिया प्रत्येक आंकड़ा ToBMS उत्पाद डेटा अथवा निर्माता के प्रकाशित विनिर्देश से लिया गया है - इनमें से कुछ भी अनुमानित नहीं है।
संक्षिप्त उत्तर
जिम्बल मोटर कम-KV, उच्च-पोल-संख्या वाली डायरेक्ट-ड्राइव ब्रशलेस मोटर होती है, जो शक्ति-घनत्व के बजाय कम गति पर सहज टॉर्क के लिए डिज़ाइन की जाती है। इसका चयन मुख्यतः सतत टॉर्क और कॉगिंग व्यवहार के आधार पर होता है, क्योंकि स्टेबलाइज़र अक्ष अपना जीवन कैमरे को गुरुत्व के विरुद्ध थामने और छोटे विक्षोभों को सुधारने में बिताता है, त्वरित करने में नहीं। KV कम होता है - इस परास में 9.3 से 255 - और रेटेड आउटपुट गतियाँ भी उसी अनुपात में कम हैं, 130 से 1990 rpm। गियरबॉक्स का अभाव सिस्टम से बैकलैश पूरी तरह हटा देता है, और यही वह गुण है जो डायरेक्ट-ड्राइव अक्ष को परिशुद्ध निशाना-निर्देशन स्टेज के रूप में उपयोगी बनाता है।
जिम्बल मोटर को क्या अलग बनाता है
पाँच गुण इस वर्ग को समान द्रव्यमान की प्रणोदन अथवा जोड़-मोटर से अलग करते हैं।
कॉगिंग और टॉर्क की सहजता
कॉगिंग रोटर के एक पसंदीदा चुंबकीय स्थिति से दूसरी तक जाने पर टॉर्क में होने वाली भिन्नता है। प्रोपेलर मोटर पर यह अधिकतर अप्रासंगिक है, क्योंकि मोटर इतनी तेज़ चलती है कि भिन्नता औसत में समा जाती है। जिम्बल अक्ष पर यह अप्रासंगिक नहीं है: दिखने वाला कॉगिंग स्टेप अक्ष को धीमे चलाने का आदेश देने पर छवि में छोटा दोलन बन जाता है, और यह नियंत्रक के लिए सूक्ष्म स्थिति-नियंत्रण कठिन कर देता है। अधिक पोल संख्याएँ तथा वितरित वाइंडिंग सामान्यतः कॉगिंग स्टेप घटाती हैं, इसीलिए इस श्रेणी की बड़ी मोटरें सबसे छोटी इकाइयों में दिखने वाले 7 के बजाय 14, 20 और 21 पोल जोड़े उपयोग करती हैं।
डायरेक्ट ड्राइव और बैकलैश का अभाव
इस श्रेणी का प्रत्येक मॉडल डायरेक्ट-ड्राइव मोटर है - रोटर और कैमरा प्लेटफ़ॉर्म के बीच कोई गियरबॉक्स नहीं होता। यह स्पष्ट रूप से कहने योग्य है, क्योंकि इससे त्रुटियों का एक पूरा वर्ग ही हट जाता है: दिशा उलटने पर कोई खोई गति नहीं, चरणों में जुड़ता हुआ बैकलैश नहीं, और नियंत्रक के टॉर्क-आदेश तथा भार के बीच गियर घर्षण नहीं। समझौता यह है कि मोटर को पूरा अक्ष-टॉर्क अपने ही रोटर पर उत्पन्न करना पड़ता है, इसीलिए इन मोटरों का व्यास उनके टॉर्क आंकड़ों के अनुपात में गियरयुक्त समतुल्य की तुलना में बड़ा होता है।
कम KV और कम रेटेड गति
इस परास में KV 9.3 से 255 तक चलता है, और रेटेड आउटपुट गतियाँ 130 से 1990 rpm तक। कम KV मोटर प्रति एम्पीयर धारा अधिक टॉर्क देती है, और धीमे, सूक्ष्म संचलन के लिए ठीक यही चाहिए: नियंत्रक संयमित धारा पर छोटे टॉर्क सटीकता से दे सकता है। इसका परिणाम यह है कि दी गई गति पर पोल संख्या ऊँची होती है और उसी अनुपात में विद्युत आवृत्ति भी, इसलिए ड्राइव को मिलाना अब भी आवश्यक है - यह ऐसा वर्ग नहीं है जिसमें कोई भी ESC लगा दिया जाए।
चपटी, बड़े-व्यास वाली ज्यामिति
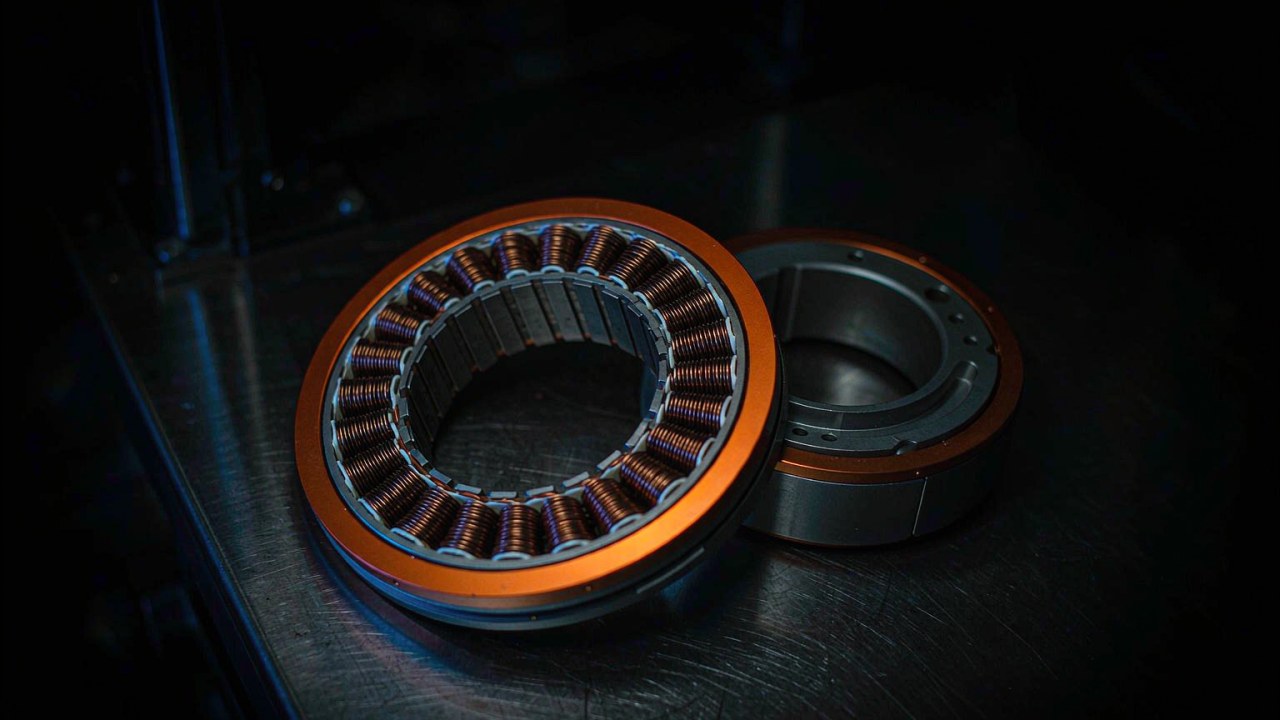
ये मोटरें चौड़ी और उथली होती हैं: छोटे सिरे पर Ø34.5 × 15.7 mm, बड़े सिरे पर Ø106.8 × 34.2 mm। ज्यामिति आवश्यकता के अनुसार है - बड़ी रोटर त्रिज्या कम धारा पर कुशलता से टॉर्क बनाती है, और चपटा लिफ़ाफ़ा उस जगह बैठता है जो जिम्बल के पास कैमरे के चारों ओर वास्तव में होती है। इसका यह भी अर्थ है कि द्रव्यमान किसी एक बिंदु पर नहीं, बल्कि एक चक्रिका पर फैला होता है, जो उस जड़त्व के लिए महत्वपूर्ण है जिसे अक्ष को नियंत्रित करना होता है।
सतत कार्यभार और तापीय सीमाएँ
कैमरा स्टेबलाइज़र अक्ष को पूरे टेक के दौरान भारी सिनेमा कैमरे को गुरुत्व के विरुद्ध थामे रखना पड़ सकता है। यह तापीय सीमाओं के भीतर सतत टॉर्क है, क्षणिक नहीं, और यही रेटेड टॉर्क तथा रेटेड धारा के आंकड़ों को प्राथमिक आकार-निर्धारक बनाता है। इस श्रेणी में रेटेड शक्ति संयमित है - जो इकाइयाँ इसे प्रकाशित करती हैं उन पर 12 से 48 W - क्योंकि कार्यभार गति पर काम करने के बजाय थामने और सुधारने का है।
वे विनिर्देश जो वास्तव में चयन तय करते हैं
जिम्बल मोटरों की डेटाशीट छोटी होती है, और लगभग हर पंक्ति मायने रखती है।
रेटेड और शिखर टॉर्क
रेटेड टॉर्क वह है जिसे अक्ष अपनी तापीय सीमाओं के भीतर सतत थाम सकता है, और जिम्बल के लिए यही वह आंकड़ा है जो तय करता है कि कैमरा पेलोड उड़ाने के लिए सुरक्षित है या नहीं। शिखर टॉर्क वह अधिकतम है जिसे निर्माता निर्धारित परिचालन स्थितियों में निर्दिष्ट करता है - यह उस क्षणिक अवस्था की जाँच के लिए उपयोगी है जब स्टेबलाइज़र को किसी संचलन को रोकना अथवा झोंके पर प्रतिक्रिया देनी हो - किंतु यह यांत्रिक सामर्थ्य के बजाय वाइंडिंग तापमान और चुंबक मार्जिन से सीमित होता है, इसलिए यह न भार-धारण रेटिंग है और न यांत्रिक सीमा। इन मॉडलों पर दोनों के बीच अनुपात बड़ी इकाइयों पर लगभग 2:1 से लेकर सबसे छोटी पर 3.5:1 तक है।
परिचालन बिंदु पर धारा खपत
रेटेड और शिखर धारा नियंत्रक को बताती हैं कि उसे कितनी आपूर्ति करनी है और मुद्रा थामे रखते हुए वाइंडिंग कितनी ऊष्मा बनाएगी। इस पूरी श्रेणी में रेटेड धारा 1.3 A से 2.9 A तक और शिखर 3.3 A से 8.2 A तक चलती है, जो निरपेक्ष रूप से संयमित है किंतु एक टेक की अवधि तक सतत रहती है। जहाँ जिम्बल बैटरी से चलता है, वहाँ सहनशक्ति के लिए यही आंकड़ा मायने रखता है; जहाँ वह टेदर से चलता है, वहाँ यह केबल और ड्राइवर का विनिर्देश तय करता है।
वोल्टेज और ड्राइव
ये मोटरें 12, 16 अथवा 24 V पर निर्दिष्ट हैं। प्रणोदन मोटर के विपरीत, वोल्टेज का चयन थ्रस्ट के बारे में नहीं है - यह उपलब्ध गति-परास तथा दिए गए टॉर्क के लिए आवश्यक धारा तय करता है। छोटी GL30 12 V पर चलती है, मध्य-परास का GL40 परिवार 16 V पर, और बड़ी GL60, GL80 तथा GL100 24 V पर। ड्राइव को मोटर की पोल संख्या और रेटेड गति से मिलाना चयन का ही भाग है, बाद का विचार नहीं।
व्यास, मोटाई और द्रव्यमान
लिफ़ाफ़ा तय करता है कि अक्ष किसके चारों ओर बनाया जा सकता है, और द्रव्यमान तय करता है कि बाकी अक्षों को क्या ढोना होगा। यह ऐसी श्रेणी है जिसमें द्रव्यमान चक्रवृद्धि करता है: रोल अक्ष की मोटर टिल्ट अक्ष की भुजा के सिरे पर बैठती है, जिसे पैन अक्ष की मोटर चलाती है, इसलिए छोटे सिरे पर जुड़े ग्राम आगे की हर कड़ी में ढोए जाते हैं। यहाँ विस्तार चौड़ा है - 41 g से 698 g - और इनके बीच चयन पहले पेलोड टॉर्क से और दूसरे लिफ़ाफ़े से तय होता है।
आठ जिम्बल मोटरों की तुलना
यह तालिका Gimbal मोटर श्रेणी में वर्तमान में सूचीबद्ध डायरेक्ट-ड्राइव मोटरों को कवर करती है, हल्के से भारी क्रम में।
| मॉडल | रेटेड टॉर्क | पीक टॉर्क | रेटेड वोल्टेज | लिफ़ाफ़ा | वजन |
|---|---|---|---|---|---|
| GL30 | 0.08 Nm | 0.28 Nm | 12 V | Ø34.5 × 15.7 mm | 41 g |
| GL35 | 0.15 Nm | 0.46 Nm | 16 V | Ø41.8 × 21 mm | 90 g |
| GL40 | 0.25 Nm | 0.5 Nm | 16 V | Ø46.5 × 21.5 mm | 107 g |
| GL40 II | 0.25 Nm | 0.68 Nm | 16 V | Ø46.1 × 33.5 mm | 125 g |
| GL60 | 0.6 Nm | 1.75 Nm | 24 V | Ø69 × 22.3 mm | 230 g |
| GL60 II | 0.6 Nm | 1.5 Nm | 24 V | Ø70.5 × 33.6 mm | 276 g |
| GL80 | 1 Nm | 2.9 Nm | 24 V | Ø87 × 22.3 mm | 312 g |
| GL100 | 3 Nm | 7.7 Nm | 24 V | Ø106.8 × 34.2 mm | 698 g |
रेटेड और शिखर टॉर्क, रेटेड वोल्टेज, लिफ़ाफ़ा और द्रव्यमान, जैसा निर्माता द्वारा प्रकाशित है। ToBMS रिकॉर्ड में दर्ज KV कुछ उत्पाद नामों के आंकड़े से थोड़ा भिन्न है; किसी गति अथवा धारा गणना के लिए निर्माता की वर्तमान डेटाशीट ही प्रामाणिक स्रोत है। जहाँ मान नहीं है वहाँ रेटेड वोल्टेज "सूचीबद्ध नहीं" अंकित है; यह निर्माता की डेटाशीट में है।
यह परास व्यापक रूप से फैला हुआ है। आठ मॉडलों में रेटेड टॉर्क 0.08 Nm से 3 Nm तक बढ़ता है - 37 गुना - जबकि द्रव्यमान 41 g से 698 g तक, यानी 17 गुना। दूसरे शब्दों में सबसे बड़ी मोटर केवल बड़ा किया हुआ छोटा मॉडल नहीं है: वह अधिक निरपेक्ष टॉर्क के साथ-साथ प्रति ग्राम अधिक टॉर्क भी ढोती है, और डायरेक्ट-ड्राइव मोटरों में दिशा सामान्यतः यही होती है क्योंकि टॉर्क केवल द्रव्यमान से नहीं, रोटर त्रिज्या और चुंबक आयतन से बढ़ता है।
GL100 यह बात ठोस रूप में सिद्ध करती है। 698 g पर यह रेटेड 3 Nm और शिखर 7.7 Nm देती है, 41 W रेटेड शक्ति तथा 130 rpm रेटेड गति के साथ - इस समूह की सबसे धीमी और सबसे बलवान इकाई। दूसरे सिरे पर GL30 41 g के पैकेज में 16 W रेटेड शक्ति के साथ 1990 rpm रेटेड पर 0.08 Nm थामती है। किसी भी पेलोड पर ये एक-दूसरे के विकल्प नहीं हैं; ये भिन्न कैमरों और भिन्न अक्ष-स्थितियों के लिए हैं।
छोटे अक्ष: GL30 और GL35
दो मोटरें परास का हल्का सिरा कवर करती हैं, जहाँ पेलोड छोटा कैमरा अथवा सेंसर हेड होता है और अक्ष का लिफ़ाफ़ा तंग।
GL30: 41 g, 12 V
यह GL30 इस श्रेणी की सबसे छोटी मोटर है: Ø34.5 × 15.7 mm के शरीर में 41 g, रेटेड 0.08 Nm और शिखर 0.28 Nm टॉर्क, रेटेड 2.13 A तथा शिखर 7.4 A धारा, और 12 V पर 16 W रेटेड शक्ति। यह 7 पोल-जोड़े का डिज़ाइन है जो 1990 rpm रेटेड तक चलता है, 3060 rpm नो-लोड गति के साथ। इसका ToBMS अवलोकन संक्षिप्त कैमरा जिम्बलों को लक्षित करता है, और इस आकार की मोटर के लिए यही उपयुक्त ढाँचा है: 0.08 Nm सतत पर यह छोटे पेलोड का अक्ष है, और कम द्रव्यमान महत्वपूर्ण है क्योंकि यही अक्ष दो-मोटर श्रृंखला के सिरे पर बैठने की सबसे अधिक संभावना रखता है।
GL35: 0.46 Nm शिखर के साथ 90 g
यह GL35 व्यास और द्रव्यमान लगभग दुगुने करके Ø41.8 × 21 mm तथा 90 g कर देती है, और रेटेड टॉर्क को 16 V पर 0.15 Nm तथा शिखर को 0.46 Nm तक ले जाती है। रेटेड धारा 1.3 A और शिखर 4 A है, 13 W रेटेड शक्ति तथा 815 rpm रेटेड गति के साथ। इसका दर्ज वाइंडिंग प्रतिरोध 3.6 Ω है - और यह स्मरण कराता है कि जिम्बल पर प्रतिरोध का आंकड़ा थामे रखते समय की ऊष्मा से जुड़ा है, गति पर दक्षता से नहीं। ToBMS इसे सहज छोटे जिम्बल तथा निशाना-निर्देशन अनुप्रयोगों के लिए कम कॉगिंग टॉर्क देने वाली बताता है।
मध्य-परास: GL40, GL40 II और GL60
यह वह क्षेत्र है जहाँ अधिकांश कैमरा स्टेबिलाइज़र आते हैं, और ये तीन मॉडल दिखाते हैं कि KV तथा पोल-संख्या में छोटा-सा बदलाव अक्ष को कैसे बदल देता है।
GL40 और GL40 II: 0.25 Nm रेटेड, दो वाइंडिंग
रेटेड टॉर्क के मामले में GL40 और GL40 II दोनों 0.25 Nm पर समान हैं, परंतु गति-स्थिरांक तथा पीक क्षमता में भिन्न हैं: GL40 एक 63.5 KV, 14 पोल-पेयर मोटर है जिसका द्रव्यमान 107 g, पीक टॉर्क 0.5 Nm, रेटेड करंट 1.62 A तथा 16 V पर पीक करंट 3.3 A है, जबकि GL40 II 82.5 KV की इकाई है जिसका द्रव्यमान 125 g, पीक टॉर्क अधिक यानी 0.68 Nm और रेटेड करंट 1.88 A / पीक करंट 5.22 A है। अधिक KV वाली दूसरी पीढ़ी 1388 rpm की नो-लोड गति तक पहुँचती है, जबकि GL40 1015 rpm देती है। जिस अक्ष को स्थितियों के बीच तेज़ी से घूमना पड़ता है, उसके लिए यह अतिरिक्त गति उपयोगी है; और जो अक्ष अधिकतर स्थिर रहता है, उसके लिए यह अंतर 18 g द्रव्यमान से भी कम मायने रखता है।
GL60: 230 g पर 1.75 Nm पीक
बड़े कैमरा पेलोड के लिए बनी इस श्रृंखला का पहला मोटर GL60 है: 230 g के साथ रेटेड 0.6 Nm और पीक 1.75 Nm, 1.35 A रेटेड तथा 24 V पर 4 A पीक करंट, और यह सब Ø69 × 22.3 mm के बॉडी में। रेटेड गति घटकर 310 rpm रह जाती है और नो-लोड आँकड़ा 516 rpm का है, तथा मोटर 14 पोल-पेयर की डिज़ाइन है। इसका ToBMS परिचय भारी पेलोड उठाने वाले पेशेवर जिम्बल सिस्टमों की ओर संकेत करता है, और कम KV तथा बड़े व्यास का यह संयोजन ही इसे गियरबॉक्स के बिना संभव बनाता है।
बड़े अक्ष: GL60 II, GL80 और GL100
250 g से ऊपर मोटरें सिनेमा-कैमरा और सेंसर-हेड के क्षेत्र में चली जाती हैं, जहाँ अक्ष को लंबे समय तक गुरुत्व के विरुद्ध वास्तविक द्रव्यमान थामे रखना पड़ता है।
GL60 II: अधिक सहज टॉर्क के लिए 24N28P
बड़ी मोटरों के बीच GL60 II अपने आप में अलग रहता है: Ø70.5 × 33.6 mm, 276 g के बॉडी में 24N28P स्टेटर, रेटेड 0.6 Nm और पीक टॉर्क 1.5 Nm तथा रेटेड करंट 1.54 A / पीक करंट 4.09 A। इसकी रेटेड गति 319 rpm है, और इस श्रेणी में केवल दो मॉडलों की रेटेड गति इससे कम है। ध्यान देने योग्य विशिष्टता यही 24N28P व्यवस्था है - अधिक स्लॉट और पोल आम तौर पर टॉर्क का वितरण अधिक सहज बनाते हैं और कॉगिंग का कदम छोटा करते हैं, जो धीरे चलने वाले कैमरा अक्ष की ठीक वही आवश्यकता है। इसका रेटेड वोल्टेज 24 V है, जो ToBMS रिकॉर्ड में दर्ज है और ऊपर की तालिका में दिखाई देता है।
GL80: 312 g के बॉडी में 1 Nm रेटेड
312 g के द्रव्यमान पर GL80 1 Nm के सतत स्तर को पार करता है: रेटेड 1 Nm और पीक 2.9 Nm, रेटेड करंट 2.8 A और पीक करंट 8.2 A, 24 V पर 48 W रेटेड पावर, Ø87 × 22.3 mm के लिफ़ाफ़े में, 21 पोल-पेयर के साथ। पोल की यह संख्या, 450 rpm की रेटेड गति के साथ मिलकर, मध्यम और बड़े जिम्बल अक्षों के लिए जानबूझकर बनाई गई सहज व्यवस्था है - और 8.2 A का पीक करंट इस श्रेणी में किसी भी अन्य मॉडल से अधिक है, जो ड्राइवर तय करते समय महत्वपूर्ण हो जाता है।
GL100: इस श्रृंखला का सिनेमा-छोर
इस समूह में आकार के आधार पर GL100 किसी भी अन्य मोटर से बड़ा है: 698 g, रेटेड 3 Nm और पीक टॉर्क 7.7 Nm, रेटेड करंट 2.9 A और पीक करंट 7.8 A, 24 V पर 41 W रेटेड पावर, Ø106.8 × 34.2 mm के बॉडी में। इसकी रेटेड गति 130 rpm और नो-लोड गति 223 rpm इस समूह में किसी भी अन्य मॉडल से कम हैं, और इसका KV भी 9.3 होकर किसी अन्य से कम है - जो 24 V आपूर्ति पर 3 Nm के डायरेक्ट-ड्राइव अक्ष की स्वाभाविक अपेक्षा ही है। यह सिनेमा-ग्रेड स्टेबिलाइज़र मोटर है, और 698 g के साथ यह इस श्रेणी का ऐसा मॉडल है जिसका द्रव्यमान केवल अपने अक्ष को नहीं बल्कि पूरे जिम्बल के डिज़ाइन को आकार देता है।
जिम्बल मोटरों का उपयोग कहाँ होता है
ToBMS पर इस श्रेणी का हर मोटर एक ही अनुप्रयोग से जुड़ा है, जो दर्शाता है कि यह कार्य कितना विशिष्ट है।
ज़मीन पर और हवा में कैमरा स्थिरीकरण
Gimbal सिस्टम में हैंडहेल्ड स्टेबिलाइज़र, ड्रोन-माउंटेड कैमरा जिम्बल और सटीक पॉइंटिंग प्लेटफ़ॉर्म शामिल हैं। हर मामले में आवश्यकताएँ वही तीन हैं: पेलोड को गुरुत्व के विरुद्ध थामे रखने के लिए सतत टॉर्क, धीमी और सहज गति के लिए कम कॉगिंग, तथा अक्ष में कहीं भी बैकलैश न होना - और इसीलिए डायरेक्ट ड्राइव यहाँ वरीयता नहीं बल्कि मूलभूत डिफ़ॉल्ट है।
इसी मोटर-वर्ग के निकटवर्ती उपयोग
कम KV और अधिक पोल-संख्या वाला डायरेक्ट-ड्राइव मोटर कैमरा-कार्य के बाहर भी धीमी, सटीक गति के लिए स्वाभाविक रूप से उपयुक्त है, और ToBMS पर मौजूद व्यापक श्रेणी इनसे जुड़े कार्यों को रोबोटिक एक्चुएटर और QDD एक्चुएटर श्रेणियों में समेटती है, जहाँ कम गति पर सहज टॉर्क का वही सिद्धांत रिडक्शन स्टेज तथा एकीकृत कंट्रोलर के साथ लागू किया जाता है।
चयन हेतु जाँच-सूची
जिम्बल मोटर आम तौर पर सबसे अंत में चुने जाने वाले घटक होते हैं और केज की ज्यामिति मशीन हो जाने के बाद इन्हें बदलना कठिन होता है, इसलिए ड्रॉइंग जारी होने से पहले ये जाँचें कर लेना उपयोगी होता है।
टॉर्क और ड्यूटी
- कैमरा को सबसे प्रतिकूल स्थिति में रखकर अक्ष को जो स्थैतिक टॉर्क थामे रखना पड़ता है, उसकी गणना की जाती है - जिसमें अक्ष-केंद्र से बनने वाली लीवर भुजा भी शामिल होती है - और उसकी तुलना रेटेड टॉर्क से की जाती है।
- क्षणिक स्थिति की जाँच पीक टॉर्क के विरुद्ध की जाती है - जैसे स्टेबिलाइज़र किसी गति को रोकता है या किसी झोंके पर प्रतिक्रिया देता है - और यह ध्यान रखा जाता है कि पीक यांत्रिक नहीं बल्कि तापीय सीमा है।
- रेटेड और पीक करंट की पुष्टि ड्राइवर के साथ की जाती है, और जहाँ जिम्बल बैटरी से चलता है वहाँ सतत करंट की जाँच बैटरी की सहन-क्षमता के विरुद्ध की जाती है।
मेकैनिक्स और नियंत्रण
- कैमरे के आसपास उपलब्ध स्थान के विरुद्ध लिफ़ाफ़े की जाँच की जाती है, यह ध्यान रखते हुए कि ये मोटरें डिज़ाइन से ही चौड़ी और उथली होती हैं।
- कैमरे से बाहर की ओर श्रृंखला में द्रव्यमान जोड़ा जाता है; बहु-अक्षीय जिम्बल में छोटी मोटरें बड़ी मोटरों पर टिकी होती हैं।
- पोल-संख्या और अधिकतम गति की पुष्टि ड्राइव की कम्युटेशन क्षमता तथा अपडेट रेट के साथ की जाती है।
- यह सत्यापित किया जाता है कि अक्ष वास्तव में डायरेक्ट ड्राइव है। मोटर और पेलोड के बीच लगाया गया कोई भी गियरिंग उस बैकलैश को फिर ले आता है जिससे बचने के लिए यह वर्ग चुना गया था।
- केज का डिज़ाइन तय होने से पहले केबल पथ की योजना बनाई जाती है; हर अक्ष-गति के साथ मुड़ने वाला हार्नेस थकान-विफलता की प्रतीक्षा जैसा होता है।
अक्सर पूछे जाने वाले प्रश्न
Qजिम्बल मोटरों का KV कम क्यों होता है?
क्योंकि ये डायरेक्ट ड्राइव होते हैं और धीरे चलते हैं। कम KV वाली वाइंडिंग प्रति एम्पीयर अधिक टॉर्क देती है, और धीरे चलने या स्थिर रहने वाले अक्ष को यही चाहिए - कंट्रोलर मामूली करंट पर छोटे टॉर्क सटीकता से दे सकता है। इस श्रेणी की सभी मोटरें 9.3 से 255 KV के बीच चलती हैं और उनकी रेटेड आउटपुट गति 130 से 1990 rpm तक है, जबकि प्रणोदन मोटर में यह कई सौ KV और दसियों हज़ार rpm होती है। इसकी कीमत चुकानी पड़ती है - दी गई गति पर अधिक पोल-संख्या और अधिक विद्युत आवृत्ति, इसलिए ड्राइव को मोटर के साथ मेल खाना ही पड़ता है।
Qकॉगिंग क्या है और कैमरा अक्ष पर यह क्यों मायने रखती है?
कॉगिंग रोटर के पसंदीदा चुंबकीय स्थितियों के बीच चलने पर टॉर्क में आने वाला उतार-चढ़ाव है। तेज़ी से घूमने वाले प्रणोदन मोटर में यह औसतन समाप्त हो जाता है; लेकिन कुछ डिग्री प्रति सेकंड चलने का आदेश पाने वाले जिम्बल अक्ष पर यह एक छोटा आवधिक व्यवधान बन जाता है जो फुटेज में दिखता है और सूक्ष्म स्थिति-नियंत्रण को कठिन बनाता है। अधिक पोल-संख्या और वितरित वाइंडिंग आम तौर पर इसे घटाती हैं, इसीलिए यहाँ के बड़े मॉडल 14, 20 और 21 पोल-पेयर तथा GL60 II 24N28P स्टेटर का उपयोग करते हैं।
Qक्या जिम्बल मोटरों में बैकलैश होता है?
नहीं - अपने आप में नहीं। इस श्रेणी का हर मॉडल डायरेक्ट ड्राइव है, रोटर और कैमरा प्लेटफ़ॉर्म के बीच कोई गियरबॉक्स नहीं, इसलिए उलटने पर कोई खोई हुई गति नहीं होती और चरणों में संचित बैकलैश नहीं बनता। स्थिरीकरण के लिए डायरेक्ट ड्राइव चुनने का यह एक बड़ा कारण है: गियर वाला अक्ष ऐसी स्थिति-त्रुटि ले आता जिसे कोई कंट्रोलर पूरी तरह हटा नहीं सकता। बैकलैश तभी विचारणीय बनता है जब मोटर और पेलोड के बीच कोई रिडक्शन स्टेज जोड़ा जाए, और तब अक्ष जिम्बल मोटर जैसा व्यवहार करना छोड़ देता है।
Qक्या जिम्बल मोटर को लगातार उसके पीक टॉर्क पर चलाया जा सकता है?
नहीं। पीक टॉर्क परिभाषित परिचालन स्थितियों के अंतर्गत निर्दिष्ट अधिकतम आउटपुट टॉर्क है और यह यांत्रिक सामर्थ्य से नहीं बल्कि वाइंडिंग के तापमान तथा चुंबकीय मार्जिन से सीमित होता है। कैमरे को गुरुत्व के विरुद्ध थामे हुए जिम्बल अक्ष बिल्कुल वही सतत कार्य कर रहा होता है जिसका आकार तापीय सीमाओं के भीतर रेटेड टॉर्क के हिसाब से तय होना चाहिए - इन मोटरों पर इसका अर्थ 0.28 से 7.7 Nm नहीं बल्कि 0.08 से 3 Nm है। पीक टॉर्क क्षणिक स्थिति के लिए है: किसी गति को रोकना या किसी व्यवधान पर प्रतिक्रिया देना।
Qहैंडहेल्ड जिम्बल के लिए कौन-सा मोटर और ड्रोन-माउंटेड के लिए कौन-सा?
फैसला प्लेटफ़ॉर्म नहीं, पेलोड करता है। कॉम्पैक्ट कैमरा ले जाने वाला छोटा हैंडहेल्ड स्टेबिलाइज़र 41 से 125 g के दायरे में आता है - GL30, GL35 और GL40। बड़ा कैमरा ले जाने वाला ड्रोन जिम्बल 230 से 312 g के दायरे में चला जाता है, जहाँ GL60 और GL80 0.6 से 1 Nm सतत देते हैं। सिनेमा पेलोड के लिए GL100 और उसका 3 Nm रेटेड टॉर्क चाहिए। हर मामले में चुने गए मोटरों का द्रव्यमान एयरफ़्रेम या ऑपरेटर उठाता है, और निर्णय का दूसरा आधा हिस्सा यही है।
Qक्या इन मोटरों के लिए विशेष कंट्रोलर चाहिए?
इन्हें ऐसा ड्राइव चाहिए जो मोटर की पोल-संख्या और गति पर कम्युटेशन कर सके और स्टेबिलाइज़र की ज़रूरत वाला नियंत्रण-लूप संभाल सके - आम तौर पर उच्च-विभेदन स्थिति-फ़ीडबैक वाला फ़ील्ड-ओरिएंटेड कंट्रोल। यहाँ पोल-संख्या 21 तक जाती है, इसलिए गति पर विद्युत आवृत्ति यांत्रिक आवृत्ति से कई गुना होती है और ड्राइव का अपडेट रेट पर्याप्त होना चाहिए। जिम्बल मोटर को किसी भी ESC पर प्रणोदन मोटर का सीधा विकल्प मान लेना बिना समझे आने वाले कंपन का आम स्रोत है।
आधिकारिक संसाधन
CubeMars GL जिम्बल श्रृंखला को समेटती एक पूरी उत्पाद सूचना प्रकाशित करता है, और हर मॉडल का एक आधिकारिक उत्पाद पृष्ठ है जिसमें उसकी पूरी विशिष्टता, ड्राइंग और नियंत्रण दस्तावेज़ शामिल हैं - उदाहरण के लिए जिम्बल मोटर श्रृंखला। कॉगिंग के आँकड़ों, ड्राइव संस्तुतियों और वर्तमान फ़र्मवेयर के लिए निर्माता ही विश्वसनीय स्रोत बना रहता है; ToBMS खोज-योग्य तथा तुलना-योग्य डिस्कवरी परत बनाए रखता है।
आगे का मार्ग
यदि लक्ष्य शोध नहीं बल्कि संभावित मॉडलों की छाँट है, तो प्लेटफ़ॉर्म के तीन उपकरण क्रम से यह काम कर देते हैं। पूरी Gimbal मोटर श्रेणी देखकर हर मॉडल और विशिष्टता साथ-साथ देखी जा सकती है, चयन में टॉर्क, वोल्टेज और द्रव्यमान के आधार पर उम्मीदवार छाँटे जा सकते हैं, और फिर उत्पाद तुलना में उन्हें एक-दूसरे के सामने रखा जा सकता है। जहाँ धीमे और सटीक अक्ष के लिए कंट्रोलर तथा रिडक्शन स्टेज अंदर ही चाहिए, वहाँ QDD एक्चुएटर श्रेणी इस श्रृंखला का एकीकृत विकल्प है।
संक्षेप में, अक्ष का आकार सबसे प्रतिकूल स्थिति पर सतत टॉर्क के आधार पर तय किया जाता है, क्षणिक स्थिति की पुष्टि पीक टॉर्क से की जाती है, यह जाँचा जाता है कि पोल-संख्या और गति ड्राइव के अनुकूल हैं, और फिर 41 g तथा 698 g की सीमाओं के बीच का चुनाव पेलोड और लिफ़ाफ़ा तय करते हैं। डायरेक्ट-ड्राइव अक्ष में ऐसी कोई गियरिंग नहीं होती जो इन चारों में से किसी भी एक में की गई गलती सुधार सके।
जहाँ खुला प्रश्न अक्ष नहीं बल्कि बस वोल्टेज है, 16V बनाम 24V gimbal मोटर, चुनाव कैसे करें उसी GL परास में यह रेखांकित करता है कि 16 V या 24 V का लेबल क्या तय करता है और क्या नहीं।