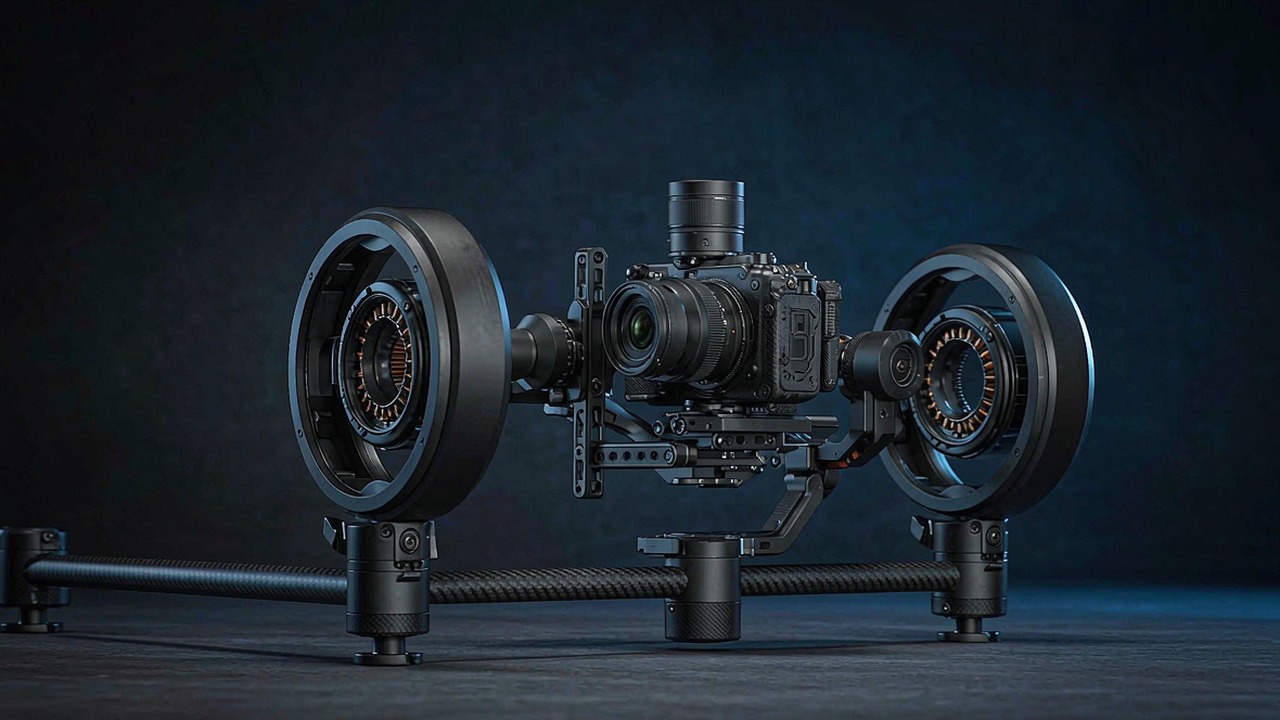
Bir gimbal motoru, bir tahrik motoruna sorulmayan bir şeyi yapmak zorundadır: ağır bir nesneyi hareketsiz tutmak veya saniyede birkaç dereceyle hareket ettirmek; üstelik bir tahrik motorunun sahip olmasına izin verilen küçük düzensizlikler olmadan. Pervanede görünmez kalacak bir titreme, kamera ekseninde görünür hâle gelir; bu sınıfın bütün amacı, torkun akıcı ve tekrarlanabilir olması ve motor hız için tasarlandığında ortaya çıkan kademeli geçişlerden arınmış bulunmasıdır.
Bu kılavuz, düşük KV'li doğrudan tahrikli gimbal motorlarının nasıl belirtildiğini, hangi değerlerin bir tasarım kararını gerçekten değiştirdiğini ve ToBMS Gimbal motorları kategorisinde şu anda listelenen sekiz modelin nasıl karşılaştırıldığını ele alıyor. Aşağıdaki her değer ToBMS ürün verilerinden veya üreticinin yayımladığı teknik özelliklerden alınmıştır; hiçbiri tahmin değildir.
Kısa Yanıt
Gimbal motoru, güç yoğunluğu için değil düşük hızda akıcı tork için tasarlanmış, düşük KV'li ve yüksek kutup sayılı bir doğrudan tahrikli fırçasız motordur. Seçimi esas olarak sürekli tork ve kademeli geçiş davranışına göre yapılır; çünkü bir dengeleyici eksen, ömrünü bir kamerayı yerçekimine karşı tutarak ve küçük bozucu etkileri düzelterek geçirir, hızlandırarak değil. KV düşüktür - bu aralıkta 9.3 ila 255 - ve anma çıkış hızları da buna bağlı olarak düşüktür: 130 ila 1990 rpm. Dişli kutusunun bulunmaması boşluğu sistemden tamamen kaldırır; doğrudan tahrikli bir ekseni hassas yönlendirme kademesi olarak kullanılabilir kılan özellik de budur.
Bir gimbal motorunu farklı kılan ne
Bu sınıfı benzer kütledeki bir tahrik veya eklem motorundan beş özellik ayırır.
Kademeli geçiş ve tork akıcılığı
Kademeli geçiş, rotorun bir tercih edilen manyetik konumdan sonrakine geçerken torkta oluşan değişimdir. Bir pervane motorunda bu büyük ölçüde önemsizdir; çünkü motor, değişimin ortalamada kaybolacağı kadar hızlı döner. Bir gimbal ekseninde ise önemsiz değildir: eksene yavaş hareket komutu verildiğinde görünür bir kademeli geçiş, görüntüde küçük bir salınıma dönüşür ve denetleyici için hassas konum kontrolünü zorlaştırır. Daha yüksek kutup sayıları ve dağıtılmış sargılar kademeli geçişi genellikle azaltır; bu kategorideki daha büyük motorların, en küçük ünitelerde görülen 7 yerine 14, 20 ve 21 kutup çifti kullanmasının nedeni de budur.
Doğrudan tahrik ve boşluğun bulunmaması
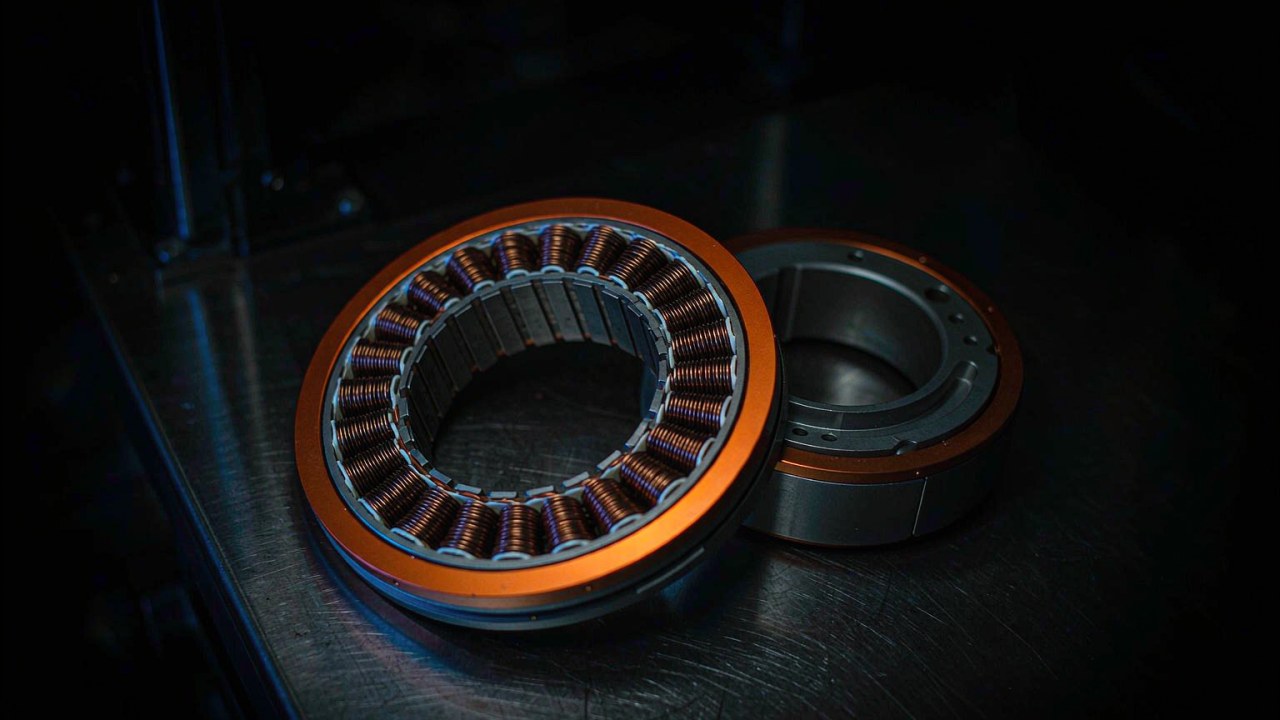
Bu kategorideki her model doğrudan tahrikli bir motordur; rotor ile kamera platformu arasında dişli kutusu yoktur. Bunun açıkça belirtilmesi gerekir; çünkü bütün bir hata sınıfını ortadan kaldırır: yön değişiminde kayıp hareket yoktur, kademeler boyunca biriken boşluk yoktur ve denetleyicinin tork komutu ile yük arasında dişli sürtünmesi yoktur. Karşılığında motorun tam eksen torkunu kendi rotoru üzerinde üretmesi gerekir; bu tür motorların tork değerlerine göre çaplarının, dişli kutulu bir eşdeğerine kıyasla büyük olmasının nedeni de budur.
Düşük KV ve düşük anma hızı
Bu aralıkta KV 9.3 ile 255 arasında, anma çıkış hızları ise 130 ile 1990 rpm arasında değişir. Düşük KV'li bir motor, akımın amperi başına daha fazla tork üretir; yavaş ve hassas bir hareketin ihtiyaç duyduğu tam olarak budur: denetleyici, ölçülü akımla küçük torkları doğru biçimde komut edebilir. Bunun sonucu, belirli bir hızda yüksek kutup sayısı ve buna bağlı olarak yüksek elektriksel frekanstır; dolayısıyla sürücünün yine eşleştirilmesi gerekir; bu, rastgele bir ESC'nin yerine konulabileceği bir sınıf değildir.
Yassı, büyük çaplı geometri
Bu motorlar geniş ve yassıdır: küçük uçta Ø34.5 × 15.7 mm, büyük uçta Ø106.8 × 34.2 mm. Geometri gereksinimi izler: büyük bir rotor yarıçapı düşük akımda verimli biçimde tork üretir ve yassı gövde ölçüsü, bir gimbalin kamera çevresinde gerçekte sahip olduğu alana sığar. Aynı zamanda kütlenin yoğunlaşmak yerine bir diske yayıldığı anlamına gelir; eksenin denetlemek zorunda olduğu atalet açısından bu önemlidir.
Sürekli görev ve termal sınırlar
Bir kamera dengeleyici ekseni, bütün bir çekim boyunca ağır bir sinema kamerasını yerçekimine karşı tutabilir. Bu, geçici bir durum değil termal sınırlar içinde sürekli bir torktur ve anma torku ile anma akım değerlerini birincil boyutlandırma sayıları yapan da budur. Bu kategoride anma güç ölçülüdür - yayımlayan ünitelerde 12 ila 48 W - çünkü görev, hızda iş yapmak değil tutmak ve düzeltmektir.
Seçimi gerçekten belirleyen teknik özellikler
Gimbal motorlarının veri sayfaları kısadır ve neredeyse her satır önemlidir.
Anma ve tepe tork
Anma torku, eksenin termal sınırları içinde sürekli tutabileceği değerdir ve bir gimbalde bir kamera faydalı yükünün uçurulmasının güvenli olup olmadığını belirleyen de budur. Tepe torku, üreticinin tanımlı çalışma koşullarında belirttiği maksimumdur; dengeleyicinin bir hareketi durdurması veya bir rüzgâr hamlesine tepki vermesi gerektiğinde geçiş durumunu kontrol etmek için faydalıdır; ancak mekanik dayanımdan değil sargı sıcaklığından ve mıknatıs paylarından sınırlanır, dolayısıyla ne bir yük tutma anma değeri ne de mekanik bir sınırdır. Bu modellerde ikisi arasındaki oran, daha büyük ünitelerde yaklaşık 2:1'den en küçükte 3.5:1'e kadar değişir.
Çalışma noktasındaki akım çekişi
Anma ve tepe akım, denetleyiciye ne sağlaması gerektiğini ve bir duruşu korurken sargının ne kadar ısı üreteceğini söyler. Bu kategoride anma akım 1.3 A ile 2.9 A, tepe akım ise 3.3 A ile 8.2 A arasında değişir; mutlak anlamda ölçülüdür ama bir çekimin süresi boyunca süreklidir. Gimbalin bataryayla beslendiği yerde dayanıklılık açısından önemli olan değer budur; kabloyla beslendiği yerde ise kablo ve sürücü teknik özelliklerini belirler.
Gerilim ve sürücü
Bu motorlar 12, 16 veya 24 V'ta belirtilmiştir. Bir tahrik motorundan farklı olarak gerilim seçimi itme kuvvetiyle ilgili değildir; kullanılabilir hız aralığını ve belirli bir tork için gereken akımı belirler. Küçük GL30 12 V'ta, orta aralıktaki GL40 ailesi 16 V'ta, daha büyük GL60, GL80 ve GL100 ise 24 V'ta çalışır. Sürücünün motorun kutup sayısına ve anma hızına eşleştirilmesi seçimin bir parçasıdır, sonradan akla gelen bir ayrıntı değil.
Çap, kalınlık ve kütle
Gövde ölçüsü eksenin neyin etrafında kurulacağını, kütle ise diğer eksenlerin neyi taşımak zorunda olduğunu belirler. Bu, kütlenin biriktiği bir kategoridir: roll ekseni motoru, pan ekseni motorunun hareket ettirdiği tilt ekseni kolunun ucunda yer alır; dolayısıyla küçük uçta eklenen gramlar akışın aşağısında taşınır. Buradaki yayılım geniştir - 41 g ile 698 g - ve aralarındaki seçimi önce faydalı yük torku, sonra gövde ölçüsü belirler.
Sekiz gimbal motorunun karşılaştırması
Tablo, Gimbal motorları kategorisinde şu anda listelenen doğrudan tahrikli motorları en hafiften en ağıra doğru sıralıyor.
| Model | Nominal Tork | Tepe Tork | Nominal Gerilim | Gövde ölçüsü | Ağırlık |
|---|---|---|---|---|---|
| GL30 | 0.08 Nm | 0.28 Nm | 12 V | Ø34.5 × 15.7 mm | 41 g |
| GL35 | 0.15 Nm | 0.46 Nm | 16 V | Ø41.8 × 21 mm | 90 g |
| GL40 | 0.25 Nm | 0.5 Nm | 16 V | Ø46.5 × 21.5 mm | 107 g |
| GL40 II | 0.25 Nm | 0.68 Nm | 16 V | Ø46.1 × 33.5 mm | 125 g |
| GL60 | 0.6 Nm | 1.75 Nm | 24 V | Ø69 × 22.3 mm | 230 g |
| GL60 II | 0.6 Nm | 1.5 Nm | 24 V | Ø70.5 × 33.6 mm | 276 g |
| GL80 | 1 Nm | 2.9 Nm | 24 V | Ø87 × 22.3 mm | 312 g |
| GL100 | 3 Nm | 7.7 Nm | 24 V | Ø106.8 × 34.2 mm | 698 g |
Anma ve tepe tork, anma gerilimi, gövde ölçüsü ve kütle üreticinin yayımladığı biçimde verilmiştir. ToBMS kaydında tutulan KV hız sabiti bazı ürün adlarındaki sayıdan biraz farklıdır; hız veya akım hesabı için yetkili kaynak üreticinin güncel veri sayfasıdır. Anma gerilimi, bir değer taşınmadığında "Listelenmemiş" olarak işaretlenmiştir; üreticinin veri sayfasında yer alır.
Değerler geniş bir aralığa yayılmıştır. Sekiz model boyunca anma torku 0.08 Nm'den 3 Nm'ye çıkar; bu 37 kattır. Kütle ise 41 g'dan 698 g'a, yani 17 kat artar. Başka bir deyişle en büyük motor, basitçe büyütülmüş küçük bir motor değildir: daha fazla mutlak torkun yanı sıra gram başına daha fazla tork da taşır; doğrudan tahrikli motorlarda olağan yön budur, çünkü tork yalnızca kütleyle değil rotor yarıçapı ve mıknatıs hacmiyle ölçeklenir.
GL100 bunu somut biçimde gösteriyor. 698 g ağırlığında 3 Nm anma ve 7.7 Nm tepe değer sunar; 41 W anma güç ve 130 rpm anma hızıyla kümedeki en yavaş ve en güçlü ünitedir. Diğer uçta ise GL30, 41 g'lık bir pakette 16 W anma güçle 1990 rpm anma hızında 0.08 Nm tutar. Hiçbir faydalı yükte birbirlerinin yerine geçmezler; farklı kameralara ve farklı eksen konumlarına aittirler.
Küçük eksenler: GL30 ve GL35
Aralığın hafif ucunu iki motor kapsıyor; burada faydalı yük küçük bir kamera ya da bir sensör kafasıdır ve eksen gövde ölçüsü dardır.
GL30: 41 g, 12 V
Kategorideki en küçük motor olan GL30, Ø34.5 × 15.7 mm gövdesinde 41 g ağırlığında olup 0.08 Nm anma ve 0.28 Nm tepe tork, 2.13 A anma ve 7.4 A tepe akım ve 12 V'ta 16 W anma güç sunar. 1990 rpm anma hızına ve 3060 rpm yüksüz hızına çıkan 7 kutup çiftli bir tasarımdır. ToBMS özeti kompakt kamera gimballerini hedefliyor; bu boyuttaki bir motor için doğru çerçeve budur: sürekli 0.08 Nm ile küçük faydalı yüklü bir eksendir ve düşük kütle önemlidir, çünkü iki motorlu bir zincirin ucunda yer alması en olası eksen budur.
GL35: 0.46 Nm tepe değerle 90 g
Çapı ve kütleyi kabaca ikiye katlayarak Ø41.8 × 21 mm ve 90 g'a çıkaran GL35, 16 V'ta anma torku 0.15 Nm'ye ve tepe değeri 0.46 Nm'ye yükseltir. Anma akım 1.3 A, tepe akım 4 A'dır; anma güç 13 W ve anma hız 815 rpm'dir. Kayıtlı sargı direnci 3.6 Ω değerindedir ve bir gimbalde direnç değerinin hızdaki verimle değil tutma sırasındaki ısıyla ilgili olduğunu hatırlatır. ToBMS onu akıcı küçük gimbal ve yönlendirme uygulamaları için düşük kademeli geçiş torku sunan bir motor olarak tanımlıyor.
Orta aralık: GL40, GL40 II ve GL60
Kamera dengeleyicilerinin çoğu bu aralıkta yer alır ve üç model, KV ile kutup sayısındaki küçük bir değişikliğin ekseni nasıl farklılaştırdığını gösterir.
GL40 ve GL40 II: 0.25 Nm nominal tork, iki sargı
Hem GL40 hem de GL40 II 0.25 Nm nominal tork değerini paylaşır, ancak hız sabiti ve tepe kapasitesi bakımından ayrılır: GL40, 107 g ağırlığında 63.5 KV ve 14 kutup çifti bir motordur; 16 V'ta 0.5 Nm tepe tork ile 1.62 A nominal ve 3.3 A tepe akım üretir. GL40 II ise 125 g ağırlığında 82.5 KV bir ünitedir ve daha yüksek olan 0.68 Nm tepe tork ile 1.88 A nominal / 5.22 A tepe akım sunar. KV değeri daha yüksek olan ikinci nesil, GL40'ın 1015 rpm değerine karşılık 1388 rpm yüksüz hıza ulaşır. Konumlar arasında hızla geçiş yapması gereken bir eksende bu ek hız işe yarar; çoğunlukla konumunu koruyan bir eksende ise fark, 18 g'lık kütle farkından daha küçüktür.
GL60: 230 g ağırlıkta 1.75 Nm tepe tork
Seride daha büyük kamera yüklerine yönelen ilk motor GL60'tır: 230 g ağırlıkla kamera yüklerine yönelen ilk motordur: 230 g ağırlıkla 0.6 Nm nominal ve 1.75 Nm tepe tork, 24 V'ta 1.35 A nominal ve 4 A tepe akım, Ø69 × 22.3 mm gövde. Nominal hız 310 rpm'e düşerken yüksüz hız 516 rpm olarak verilir ve motor 14 kutup çiftli bir tasarımdır. ToBMS genel bakışı, daha ağır yükler taşıyan profesyonel gimbal sistemlerini işaret eder; düşük KV ile büyük çapın birleşimi bunu şanzıman olmadan mümkün kılar.
Büyük eksenler: GL60 II, GL80 ve GL100
250 g üzerinde motorlar sinema kamerası ve sensör başlığı alanına girer; burada eksen, gerçek bir kütleyi yerçekimine karşı uzun süreler boyunca tutmak zorundadır.
GL60 II: daha düzgün tork için 24N28P
Orta segmentte yer alan GL60 II, daha büyük motorlar arasında ayrışan modeldir: Ø70.5 × 33.6 mm ve 276 g gövde içinde 24N28P stator, 0.6 Nm nominal ve 1.5 Nm tepe tork, 1.54 A nominal / 4.09 A tepe akım. 319 rpm'lik nominal hızı kategorideki üçüncü en düşük değerdir. Dikkat çeken spesifikasyon 24N28P düzenidir; daha fazla oluk ve kutup genellikle daha düzgün tork aktarımı ve daha küçük bir kademeli moment adımı anlamına gelir ve yavaş hareket eden bir kamera ekseninde tam olarak aranan şey budur. 24 V nominal gerilimi ToBMS kaydında tutulur ve yukarıdaki tabloda yer alır.
GL80: 312 g gövdede 1 Nm nominal tork
312 g ağırlıkta GL80, 312 g ağırlıkta 1 Nm sürekli tork eşiğini aşar: 1 Nm nominal ve 2.9 Nm tepe tork, 2.8 A nominal ve 8.2 A tepe akım, 24 V'ta 48 W nominal güç; 21 kutup çiftli Ø87 × 22.3 mm gövde. Bu kutup sayısı, 450 rpm'lik nominal hızla birlikte orta ve büyük gimbal eksenleri için bilinçli olarak düzgün bir yapılandırma oluşturur; 8.2 A tepe akım ise kategorideki en yüksek değerdir ve sürücü belirlenirken önem kazanır.
GL100: serinin sinema ucundaki model
Bu gruptaki en büyük motor GL100'dür: 698 g, 3 Nm nominal ve 7.7 Nm tepe tork, 2.9 A nominal ve 7.8 A tepe akım, Ø106.8 × 34.2 mm gövdede 24 V'ta 41 W nominal güç. 130 rpm'lik nominal hızı ile 223 rpm'lik yüksüz hızı grubun en düşük değerleridir; 9.3'lük KV değeri de aynı şekilde en düşüktür ve bu, 3 Nm'lik doğrudan tahrikli bir eksenin 24 V beslemeden beklediği değerdir. Sinema sınıfı bir dengeleyici motorudur ve 698 g ağırlığıyla bu kategoride kütlesi yalnızca kendi eksenini değil, tüm gimbalın tasarımını biçimlendiren tek modeldir.
Gimbal motorları nerelerde kullanılır
ToBMS'te bu kategorideki her motor tek bir uygulamayla ilişkilendirilir; bu, görevin ne kadar özelleşmiş olduğunu yansıtır.
Karada ve havada kamera stabilizasyonu
Gimbal sistemleri el tipi dengeleyicileri, drone üzerine monte edilen kamera gimballarını ve hassas yönlendirme platformlarını kapsar. Her durumda gereksinimler aynı üç başlıkta toplanır: yükü yerçekimine karşı tutmak için sürekli tork, yumuşak ve yavaş hareket için düşük kademeli moment ve eksenin hiçbir noktasında boşluk bulunmaması. Doğrudan tahrikin bir tercih değil varsayılan çözüm olmasının nedeni budur.
Aynı motor sınıfının komşu kullanım alanları
Düşük KV'li ve yüksek kutup sayılı bir doğrudan tahrikli motor, kamera işleri dışındaki yavaş ve hassas hareketler için de doğal bir seçimdir. ToBMS'teki daha geniş ürün aralığı, Robotik Aktüatörler ve Yarı Doğrudan Tahrik Aktüatörleri kategorilerindeki ilgili görevleri kapsar; bu kategorilerde düşük hızda düzgün tork ilkesi, bir indirgeme kademesi ve entegre bir kontrolcüyle birlikte uygulanır.
Seçim kontrol listesi
Gimbal motorları genellikle en son seçilen ve kafes geometrisi işlendikten sonra değiştirilmesi en zor bileşenlerdir; bu nedenle aşağıdaki kontrollerin çizimler yayımlanmadan önce yapılması yerinde olur.
Tork ve çalışma rejimi
- Kamera en olumsuz yönelimdeyken eksenin tutması gereken statik tork, eksen merkezinden gelen kuvvet kolu da hesaba katılarak hesaplanmalı ve nominal torkla karşılaştırılmalıdır.
- Geçici durum tepe torka göre kontrol edilmelidir; bir dengeleyicinin hareketi durdurması ya da ani bir hava akımına tepki vermesi bu kapsamdadır. Tepe değerin mekanik değil termal bir sınır olduğu unutulmamalıdır.
- Nominal ve tepe akım sürücüye göre doğrulanmalı; gimbal bataryayla çalışıyorsa sürekli akım, batarya dayanımına göre kontrol edilmelidir.
Mekanik ve kontrol
- Gövde ölçüleri, kamera çevresinde kullanılabilir alana göre kontrol edilmelidir; bu motorların tasarım gereği geniş ve alçak olduğu unutulmamalıdır.
- Kameradan dışa doğru zincir boyunca kütle toplanmalıdır; çok eksenli bir gimbalda küçük motorları büyük olanlar taşır.
- Kutup sayısı ve maksimum hız, sürücünün komütasyon kabiliyeti ve güncelleme hızına göre doğrulanmalıdır.
- Eksenin gerçekten doğrudan tahrikli olduğu doğrulanmalıdır. Motor ile yük arasına eklenen herhangi bir dişli aktarımı, bu sınıfın önlemek için seçildiği boşluğu yeniden devreye sokar.
- Kablo güzergâhı, kafes tasarımı kesinleşmeden önce planlanmalıdır; her eksen hareketiyle bükülen bir kablo demeti, gerçekleşmeyi bekleyen bir yorulma arızasıdır.
Sık sorulan sorular
SGimbal motorlarının KV değeri neden düşüktür?
Çünkü doğrudan tahrikli çalışır ve yavaş dönerler. Düşük KV'li bir sargı, amper başına daha fazla tork üretir; yavaş hareket eden veya konumunu koruyan bir eksenin ihtiyacı da budur ve kontrolcü, ölçülü akımla küçük torkları hassas biçimde verebilir. Bu kategorideki tüm motorlar 9.3 ile 255 KV arasında çalışır ve nominal çıkış hızları 130 ile 1990 rpm arasındadır; bir tahrik motorunda ise birkaç yüz KV ve on binlerce rpm görülür. Bunun bedeli, belirli bir hızda yüksek kutup sayısı ve daha yüksek elektriksel frekanstır; bu nedenle sürücünün yine motora uygun seçilmesi gerekir.
SKademeli moment nedir ve kamera ekseninde neden önemlidir?
Kademeli moment, rotorun tercih edilen manyetik konumlar arasında hareket etmesi sırasında torkta görülen dalgalanmadır. Hızlı dönen bir tahrik motorunda bu dalgalanma ortalamada kaybolur; saniyede birkaç derece hareket etmesi istenen bir gimbal ekseninde ise görüntüye yansıyan küçük ve periyodik bir bozulmaya dönüşerek hassas konum kontrolünü zorlaştırır. Yüksek kutup sayıları ve dağıtılmış sargılar bu etkiyi genellikle azaltır; buradaki büyük modellerin 14, 20 ve 21 kutup çifti, GL60 II'nin ise 24N28P stator kullanmasının nedeni budur.
SGimbal motorlarında boşluk var mıdır?
Hayır, kendi başına yoktur. Bu kategorideki her model doğrudan tahrikli çalışır; rotor ile kamera platformu arasında şanzıman bulunmaz, dolayısıyla yön değişiminde kayıp hareket ve kademeler arasında birikmiş boşluk oluşmaz. Stabilizasyonda doğrudan tahrikin kullanılmasının nedenlerinin büyük bir kısmı budur: dişli aktarımlı bir eksen, hiçbir kontrolcünün tamamen gideremeyeceği bir konum hatası yaratır. Boşluk, yalnızca motor ile yük arasına bir indirgeme kademesi eklendiğinde gündeme gelir; o noktada eksen artık gimbal motoru gibi davranmaz.
SBir gimbal motoru sürekli olarak tepe torkunda çalıştırılabilir mi?
Hayır. Tepe tork, tanımlı çalışma koşullarında belirtilen maksimum çıkış torkudur ve mekanik dayanımdan çok sargı sıcaklığı ile mıknatıs paylarıyla sınırlanır. Bir kamerayı yerçekimine karşı tutan gimbal ekseni, tam olarak termal sınırlar içinde nominal torka göre boyutlandırılması gereken sürekli işi yapar; bu motorlarda bu, 0.28 ile 7.7 Nm yerine 0.08 ile 3 Nm anlamına gelir. Tepe tork geçici durum içindir: bir hareketi durdurmak veya bir bozulmaya tepki vermek.
SEl tipi bir gimbal için hangi motor, drone üzerine monte edilen bir gimbal için hangisi?
Belirleyici olan platform değil, faydalı yüktür. Kompakt bir kamera taşıyan küçük el tipi dengeleyici 41 ile 125 g aralığında kalır: GL30, GL35 ve GL40. Daha büyük bir kamera taşıyan drone gimbalı 230 ile 312 g aralığına geçer; burada GL60 ve GL80 0.6 ile 1 Nm arası sürekli tork sağlar. Sinema yükleri ise GL100 ve onun 3 Nm'lik nominal torkunu gerektirir. Her durumda seçilen motorların kütlesini hava aracı gövdesi ya da operatör taşır; kararın ikinci yarısı da budur.
SBu motorlar özel bir kontrolcü gerektirir mi?
Motorun çalıştığı kutup sayısında ve hızda komütasyon yapabilen, ayrıca bir dengeleyicinin gerektirdiği kontrol döngüsünü destekleyen bir sürücü gerekir; bu genellikle yüksek çözünürlüklü konum geri bildirimiyle alan yönelimli kontroldür. Buradaki kutup sayıları 21'e kadar çıkar; dolayısıyla hız altında elektriksel frekans, mekanik frekansın birkaç katıdır ve sürücünün güncelleme hızı yeterli olmalıdır. Bir gimbal motorunu, herhangi bir ESC üzerinde tahrik motorunun yerine doğrudan takılabilecek bir parça gibi ele almak, açıklanamayan titreşimlerin yaygın bir nedenidir.
Resmî kaynaklar
CubeMars, GL gimbal serisini kapsayan eksiksiz bir Kaynaklar bölümü yayımlar ve her modelin tam spesifikasyonunu, çizimini ve kontrol dokümantasyonunu içeren resmî bir ürün sayfası bulunur; buna gimbal motor serisi örnek verilebilir. Kademeli moment değerleri, sürücü önerileri ve güncel yazılım için başvurulacak kaynak üreticidir; ToBMS ise keşif katmanını aranabilir ve karşılaştırılabilir tutar.
Sonraki adımlar
Amaç ayrıntılı inceleme değil de kısa bir liste oluşturmaksa, platformdaki üç araç bu işi sırayla yapar. Tüm modelleri ve spesifikasyonları yan yana görmek için Gimbal Motorları kategorisinin tamamı incelenebilir, adaylar Seç bölümünde tork, gerilim ve kütleye göre filtrelenebilir, ardından Ürünleri Karşılaştır bölümünde birbirleriyle kıyaslanabilir. Yavaş ve hassas bir eksenin entegre bir kontrolcüye ve indirgeme kademesine ihtiyaç duyduğu durumlarda Yarı Doğrudan Tahrik Aktüatörleri kategorisi bu serinin entegre karşılığıdır.
Kısa özet: eksen, en olumsuz yönelimdeki sürekli torka göre boyutlandırılmalı; geçici durum tepe torka göre doğrulanmalı; kutup sayısı ve hızın sürücüye uygunluğu kontrol edilmeli; son seçim ise faydalı yüke ve gövde ölçülerine bırakılarak serinin 41 g ile 698 g uçları arasında yapılmalıdır. Doğrudan tahrikli bir eksende, bu dört maddeden herhangi birinde yapılan hatayı düzeltecek bir dişli aktarımı yoktur.
Açık soru eksen değil de hat gerilimi olduğunda, 16V ve 24V gimbal motorları, nasıl seçilir aynı GL serisinde 16 V veya 24 V etiketinin neyi belirleyip neyi belirlemediğini ele alır.