
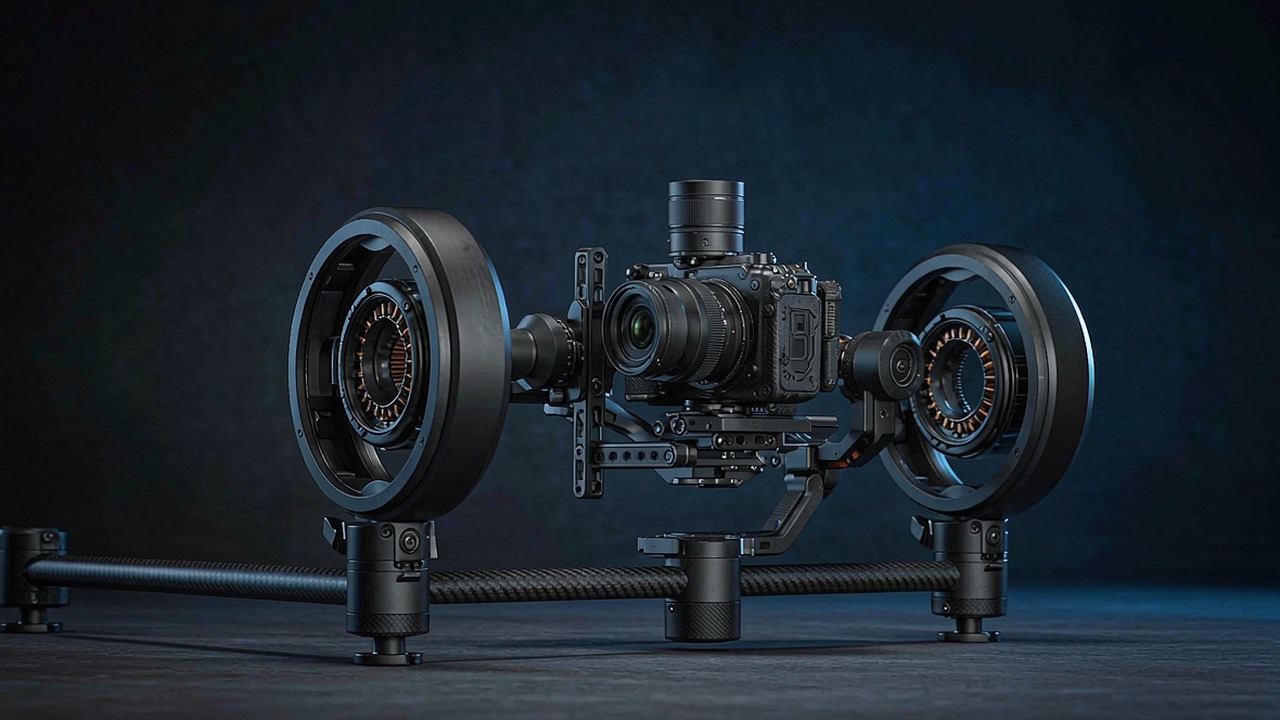
มอเตอร์กิมบอลต้องทำสิ่งที่มอเตอร์ขับเคลื่อนทั่วไปไม่ได้ถูกขอให้ทำ: ประคองวัตถุหนักให้นิ่ง หรือเคลื่อนมันด้วยความเร็วไม่กี่องศาต่อวินาที โดยไม่มีความไม่สม่ำเสมอเล็ก ๆ ที่มอเตอร์ขับเคลื่อนทั่วไปยอมรับได้ การสั่นที่มองไม่เห็นบนใบพัดจะมองเห็นได้บนแกนกล้อง และจุดสำคัญทั้งหมดของคลาสนี้คือแรงบิดที่ราบรื่น ทำซ้ำได้ และปราศจากขั้น cogging ที่ปรากฏเมื่อมอเตอร์ถูกออกแบบเพื่อความเร็ว
คู่มือนี้ครอบคลุมว่ามอเตอร์กิมบอลแบบขับตรง KV ต่ำถูกกำหนดสเปกอย่างไร ตัวเลขใดที่เปลี่ยนการตัดสินใจออกแบบจริง และมอเตอร์แปดรุ่นที่ปัจจุบันอยู่ในหมวดหมู่มอเตอร์กิมบอล ของ ToBMS เปรียบเทียบกันอย่างไร ตัวเลขทุกตัวด้านล่างนำมาจากข้อมูลผลิตภัณฑ์ของ ToBMS หรือข้อกำหนดที่ผู้ผลิตเผยแพร่ ไม่มีตัวเลขใดเป็นการประเมิน
คำตอบแบบรวบรัด
มอเตอร์กิมบอลคือมอเตอร์ไร้แปรงถ่านแบบขับตรงที่ KV ต่ำและมีจำนวนขั้วสูง ออกแบบเพื่อแรงบิดที่ราบรื่นที่ความเร็วต่ำ มากกว่าเพื่อความหนาแน่นของกำลัง เลือกใช้โดยอาศัยแรงบิดต่อเนื่องและพฤติกรรม cogging เป็นหลัก เพราะแกนกันสั่นใช้ชีวิตอยู่กับการประคองกล้องต้านแรงโน้มถ่วงและแก้การรบกวนเล็ก ๆ ไม่ใช่การเร่งความเร็ว KV ต่ำ โดยในช่วงนี้อยู่ระหว่าง 9.3 ถึง 255 และความเร็วขาออกพิกัดก็ต่ำตามไปด้วย คือ 130 ถึง 1990 rpm การไม่มีชุดเกียร์ขจัดค่าแบ็คแลชออกจากระบบทั้งหมด ซึ่งเป็นคุณสมบัติที่ทำให้แกนขับตรงใช้เป็นขั้นกำหนดทิศทางความแม่นยำสูงได้
อะไรทำให้มอเตอร์กิมบอลต่างออกไป
มีคุณสมบัติห้าข้อที่แยกคลาสนี้จากมอเตอร์ขับเคลื่อนหรือมอเตอร์ข้อต่อที่มีมวลใกล้เคียงกัน
Cogging และความราบรื่นของแรงบิด
Cogging คือการแปรผันของแรงบิดขณะ rotor เคลื่อนจากตำแหน่งแม่เหล็กที่มันชอบหนึ่งไปยังตำแหน่งถัดไป บนมอเตอร์ใบพัด ค่านี้แทบไม่มีความสำคัญ เพราะมอเตอร์หมุนเร็วพอที่การแปรผันจะเฉลี่ยหายไป บนแกนกิมบอลกลับไม่เป็นเช่นนั้น: ขั้น cogging ที่มองเห็นได้จะกลายเป็นการแกว่งเล็ก ๆ ในภาพเมื่อสั่งให้แกนเคลื่อนช้า และทำให้การควบคุมตำแหน่งอย่างละเอียดยากขึ้นสำหรับตัวควบคุม จำนวนขั้วที่สูงกว่าและการพันขดลวดแบบกระจายมักลดขั้น cogging ซึ่งเป็นเหตุผลว่าทำไมมอเตอร์ที่ใหญ่กว่าในหมวดนี้จึงใช้คู่ขั้ว 14, 20 และ 21 คู่ แทนที่จะเป็น 7 คู่ที่พบในหน่วยเล็กสุด
การขับตรงและการไม่มีค่าแบ็คแลช
ทุกรุ่นในหมวดนี้เป็นมอเตอร์ขับตรง คือไม่มีชุดเกียร์ระหว่าง rotor กับแท่นกล้อง เรื่องนี้ควรกล่าวให้ชัด เพราะขจัดความผิดพลาดไปทั้งประเภท: ไม่มีช่วงการเคลื่อนที่ที่สูญหายเมื่อกลับทิศ ไม่มีค่าแบ็คแลชสะสมข้ามขั้น และไม่มีแรงเสียดทานของชุดเกียร์ระหว่างคำสั่งแรงบิดของตัวควบคุมกับโหลด สิ่งที่ต้องแลกคือมอเตอร์ต้องผลิตแรงบิดของแกนทั้งหมดที่ rotor ของตัวเอง ซึ่งเป็นเหตุผลว่าทำไมมอเตอร์เหล่านี้มีเส้นผ่านศูนย์กลางใหญ่เมื่อเทียบกับตัวเลขแรงบิดของมัน เมื่อเทียบกับรุ่นที่มีชุดเกียร์ที่เทียบเท่ากัน
KV ต่ำและความเร็วพิกัดต่ำ
KV ในช่วงนี้อยู่ระหว่าง 9.3 ถึง 255 และความเร็วขาออกพิกัดระหว่าง 130 ถึง 1990 rpm มอเตอร์ KV ต่ำให้แรงบิดต่อแอมแปร์ของกระแสมากกว่า ซึ่งเป็นสิ่งที่การเคลื่อนไหวช้าและละเอียดต้องการพอดี: ตัวควบคุมสามารถสั่งแรงบิดน้อย ๆ ได้อย่างแม่นยำที่กระแสปานกลาง ผลที่ตามมาคือจำนวนขั้วสูงที่ความเร็วหนึ่ง ๆ และความถี่ทางไฟฟ้าที่สูงตามมา ไดรฟ์จึงยังต้องถูกจับคู่ให้เหมาะสม นี่ไม่ใช่คลาสที่สามารถแทนที่ ESC ตัวใดก็ได้
รูปทรงแบนและเส้นผ่านศูนย์กลางใหญ่
มอเตอร์เหล่านี้กว้างและตื้น: Ø34.5 × 15.7 mm ที่ปลายเล็ก และ Ø106.8 × 34.2 mm ที่ปลายใหญ่ รูปทรงเป็นไปตามข้อกำหนด กล่าวคือรัศมี rotor ที่ใหญ่ให้แรงบิดอย่างมีประสิทธิภาพที่กระแสต่ำ และซองแบนเข้ากับพื้นที่ที่กิมบอลมีจริงรอบกล้อง นอกจากนี้ยังหมายความว่ามวลกระจายเป็นแผ่นกลมแทนที่จะกระจุกอยู่ ซึ่งสำคัญต่อความเฉื่อยที่แกนต้องควบคุม
ภาระต่อเนื่องและขีดจำกัดทางความร้อน
แกนกันสั่นของกล้องอาจต้องประคองกล้องภาพยนตร์หนักต้านแรงโน้มถ่วงตลอดการถ่ายฉากหนึ่ง นั่นคือแรงบิดต่อเนื่องภายในขีดจำกัดทางความร้อน ไม่ใช่สภาวะชั่วขณะ จึงทำให้ตัวเลขแรงบิดพิกัดและกระแสพิกัดเป็นตัวเลขหลักในการกำหนดขนาด กำลังพิกัดในหมวดนี้อยู่ในระดับไม่สูง คือ 12 ถึง 48 W ในรุ่นที่มีระบุ เพราะภาระงานคือการประคองและแก้ไข มากกว่าการทำงานที่ความเร็ว
ข้อกำหนดที่ตัดสินการเลือกจริง ๆ
มอเตอร์กิมบอลมีเอกสารข้อมูลสั้น และแทบทุกบรรทัดมีความสำคัญ
แรงบิดพิกัดและแรงบิดสูงสุด
แรงบิดพิกัดคือสิ่งที่แกนประคองไว้ได้ต่อเนื่องภายในขีดจำกัดทางความร้อน และสำหรับกิมบอล นั่นคือตัวเลขที่ตัดสินว่าน้ำหนักบรรทุกกล้องปลอดภัยต่อการบินหรือไม่ แรงบิดสูงสุดคือค่าสูงสุดที่ผู้ผลิตระบุภายใต้สภาวะการทำงานที่กำหนด ซึ่งมีประโยชน์ในการตรวจสอบสภาวะชั่วขณะเมื่อระบบกันสั่นต้องหยุดการเคลื่อนไหวหรือตอบสนองต่อลมกระโชก แต่ถูกจำกัดด้วยอุณหภูมิขดลวดและระยะเผื่อแม่เหล็กมากกว่าความแข็งแรงทางกล จึงไม่ใช่พิกัดการคงโหลดและไม่ใช่ขีดจำกัดทางกล ในรุ่นเหล่านี้ อัตราส่วนระหว่างสองค่าอยู่ระหว่างราว 2:1 ในหน่วยที่ใหญ่กว่า ถึง 3.5:1 ในหน่วยที่เล็กที่สุด
กระแสที่ดึงที่จุดทำงาน
กระแสพิกัดและกระแสสูงสุดบอกตัวควบคุมว่าต้องจ่ายเท่าใด และขดลวดจะเกิดความร้อนมากเพียงใดขณะคงท่าทาง ในหมวดนี้กระแสพิกัดอยู่ระหว่าง 1.3 A ถึง 2.9 A และกระแสสูงสุดระหว่าง 3.3 A ถึง 8.2 A ซึ่งไม่สูงในเชิงค่าสัมบูรณ์ แต่ต่อเนื่องตลอดความยาวของการถ่ายฉากหนึ่ง ในกรณีที่กิมบอลใช้พลังงานแบตเตอรี่ นี่คือตัวเลขที่สำคัญต่อความอึดในการใช้งาน และในกรณีที่ใช้สายจ่ายไฟ เป็นตัวกำหนดสเปกของสายและไดรเวอร์
แรงดันไฟฟ้าและไดรฟ์
มอเตอร์เหล่านี้ระบุที่ 12, 16 หรือ 24 V ต่างจากมอเตอร์ขับเคลื่อน ทางเลือกของแรงดันไม่ได้เกี่ยวกับแรงขับ แต่กำหนดช่วงความเร็วที่มีและกระแสที่ต้องใช้สำหรับแรงบิดหนึ่งค่า GL30 ขนาดเล็กทำงานที่ 12 V ตระกูล GL40 ช่วงกลางที่ 16 V และ GL60, GL80 และ GL100 ที่ใหญ่กว่าที่ 24 V การจับคู่ไดรฟ์กับจำนวนขั้วและความเร็วพิกัดของมอเตอร์เป็นส่วนหนึ่งของการเลือก ไม่ใช่เรื่องคิดทีหลัง
เส้นผ่านศูนย์กลาง ความหนา และมวล
ขนาดเป็นตัวกำหนดว่าแกนสามารถสร้างขึ้นรอบอะไรได้ และมวลเป็นตัวกำหนดว่าแกนอื่นต้องแบกอะไร นี่เป็นหมวดที่มวลทบต้น: มอเตอร์แกน roll อยู่ปลายแขนของแกน tilt ซึ่งถูกเคลื่อนโดยมอเตอร์แกน pan กรัมที่เพิ่มที่ปลายเล็กจึงถูกแบกต่อไปยังปลายทาง การกระจายในที่นี้กว้าง คือ 41 g ถึง 698 g และการเลือกระหว่างกันขับเคลื่อนด้วยแรงบิดน้ำหนักบรรทุกก่อน แล้วจึงเป็นขนาด
เปรียบเทียบมอเตอร์กิมบอลแปดรุ่น
ตารางนี้ครอบคลุมมอเตอร์ขับตรงที่ปัจจุบันอยู่ในหมวดหมู่มอเตอร์กิมบอล เรียงจากเบาไปหนัก
| รุ่น | แรงบิดพิกัด | แรงบิดสูงสุด | แรงดันไฟฟ้าพิกัด | ขนาด | น้ำหนัก |
|---|---|---|---|---|---|
| GL30 | 0.08 Nm | 0.28 Nm | 12 V | Ø34.5 × 15.7 mm | 41 g |
| GL35 | 0.15 Nm | 0.46 Nm | 16 V | Ø41.8 × 21 mm | 90 g |
| GL40 | 0.25 Nm | 0.5 Nm | 16 V | Ø46.5 × 21.5 mm | 107 g |
| GL40 II | 0.25 Nm | 0.68 Nm | 16 V | Ø46.1 × 33.5 mm | 125 g |
| GL60 | 0.6 Nm | 1.75 Nm | 24 V | Ø69 × 22.3 mm | 230 g |
| GL60 II | 0.6 Nm | 1.5 Nm | 24 V | Ø70.5 × 33.6 mm | 276 g |
| GL80 | 1 Nm | 2.9 Nm | 24 V | Ø87 × 22.3 mm | 312 g |
| GL100 | 3 Nm | 7.7 Nm | 24 V | Ø106.8 × 34.2 mm | 698 g |
แรงบิดพิกัดและแรงบิดสูงสุด, แรงดันไฟฟ้าพิกัด, ขนาด และมวล ตามที่ผู้ผลิตเผยแพร่ KV ที่บันทึกไว้ในข้อมูลของ ToBMS ต่างจากตัวเลขในชื่อผลิตภัณฑ์บางรุ่นเล็กน้อย สำหรับการคำนวณความเร็วหรือกระแส เอกสารข้อมูลฉบับปัจจุบันของผู้ผลิตเป็นแหล่งอ้างอิงที่เชื่อถือได้ แรงดันไฟฟ้าพิกัดจะถูกทำเครื่องหมายว่า "ไม่ระบุ" ในกรณีที่ไม่มีค่า โดยอยู่ในเอกสารข้อมูลของผู้ผลิต
ช่วงนี้มีการกระจายตัวกว้าง แรงบิดพิกัดเพิ่มจาก 0.08 Nm เป็น 3 Nm ในแปดรุ่น คิดเป็น 37 เท่า ขณะที่มวลเพิ่มจาก 41 g เป็น 698 g คิดเป็น 17 เท่า กล่าวอีกนัยหนึ่ง มอเตอร์ที่ใหญ่ที่สุดไม่ใช่เพียงรุ่นเล็กที่ขยายขนาดขึ้น เพราะมันให้แรงบิดต่อกรัมมากกว่าพร้อมกับแรงบิดสัมบูรณ์ที่มากกว่า ซึ่งเป็นทิศทางปกติของมอเตอร์ขับตรง เพราะแรงบิดแปรผันตามรัศมี rotor และปริมาตรแม่เหล็ก ไม่ใช่ตามมวลเพียงอย่างเดียว
GL100 แสดงประเด็นนี้อย่างเป็นรูปธรรม ที่ 698 g ให้แรงบิดพิกัด 3 Nm และแรงบิดสูงสุด 7.7 Nm ด้วยกำลังพิกัด 41 W และความเร็วพิกัด 130 rpm ซึ่งเป็นหน่วยที่ช้าที่สุดและแข็งแรงที่สุดในชุด ที่อีกปลายหนึ่ง GL30 ประคองแรงบิด 0.08 Nm ที่ความเร็วพิกัด 1990 rpm ในแพ็กเกจ 41 g ด้วยกำลังพิกัด 16 W ทั้งสองไม่ใช่ตัวแทนกันได้ที่น้ำหนักบรรทุกใด ๆ แต่เป็นของกล้องคนละแบบและตำแหน่งแกนคนละจุด
แกนขนาดเล็ก: GL30 และ GL35
มีสองรุ่นที่ครอบคลุมปลายน้ำหนักเบาของช่วงนี้ ซึ่งน้ำหนักบรรทุกคือกล้องขนาดเล็กหรือหัวเซนเซอร์ และขนาดแกนคับแคบ
GL30: 41 g, 12 V
มอเตอร์ GL30 เป็นมอเตอร์ที่เล็กที่สุดในหมวดนี้: 41 g ในเรือนขนาด Ø34.5 × 15.7 mm ด้วยแรงบิดพิกัด 0.08 Nm และแรงบิดสูงสุด 0.28 Nm กระแสพิกัด 2.13 A และกระแสสูงสุด 7.4 A และกำลังพิกัด 16 W ที่ 12 V เป็นดีไซน์ 7 คู่ขั้วที่ทำงานถึงความเร็วพิกัด 1990 rpm ด้วยความเร็วไม่มีโหลด 3060 rpm ภาพรวมบน ToBMS มุ่งเป้าไปที่กิมบอลกล้องขนาดกะทัดรัด ซึ่งเป็นกรอบที่ถูกต้องสำหรับมอเตอร์ขนาดนี้: ที่แรงบิดต่อเนื่อง 0.08 Nm มันเป็นแกนสำหรับน้ำหนักบรรทุกขนาดเล็ก และมวลที่ต่ำก็สำคัญเพราะเป็นแกนที่มีแนวโน้มสูงสุดที่จะอยู่ปลายของโซ่มอเตอร์สองตัว
GL35: 90 g พร้อมแรงบิดสูงสุด 0.46 Nm
มอเตอร์ GL35 เพิ่มเส้นผ่านศูนย์กลางและมวลเป็นราวสองเท่าเป็น Ø41.8 × 21 mm และ 90 g และยกระดับแรงบิดพิกัดเป็น 0.15 Nm ด้วยแรงบิดสูงสุด 0.46 Nm ที่ 16 V กระแสพิกัด 1.3 A และกระแสสูงสุด 4 A ด้วยกำลังพิกัด 13 W และความเร็วพิกัด 815 rpm ความต้านทานขดลวดที่บันทึกไว้คือ 3.6 Ω และเตือนให้ระลึกว่าบนกิมบอล ตัวเลขความต้านทานเป็นเรื่องของความร้อนขณะประคอง ไม่ใช่ประสิทธิภาพที่ความเร็ว ToBMS อธิบายว่าให้แรงบิด cogging ต่ำเพื่อการใช้งานกิมบอลขนาดเล็กและการกำหนดทิศทางที่ราบรื่น
ช่วงกลาง: GL40, GL40 II และ GL60
นี่คือตำแหน่งที่ระบบกันสั่นของกล้องส่วนใหญ่อยู่ และทั้งสามรุ่นแสดงให้เห็นว่าการเปลี่ยนแปลงเล็กน้อยของค่า KV และจำนวนขั้วส่งผลต่อแกนอย่างไร
GL40 และ GL40 II: แรงบิดต่อเนื่อง 0.25 Nm สองขดลวด
ทั้ง GL40 และ GL40 II มีแรงบิดต่อเนื่องเท่ากันที่ 0.25 Nm แต่ต่างกันที่ค่าคงที่ความเร็วและความสามารถสูงสุด โดย GL40 เป็นมอเตอร์ 63.5 KV จำนวน 14 คู่ขั้ว น้ำหนัก 107 g ให้แรงบิดสูงสุด 0.5 Nm กระแสต่อเนื่อง 1.62 A และกระแสสูงสุด 3.3 A ที่ 16 V ส่วน GL40 II เป็นรุ่น 82.5 KV น้ำหนัก 125 g ให้แรงบิดสูงสุดที่สูงกว่าคือ 0.68 Nm พร้อมกระแสต่อเนื่อง 1.88 A / กระแสสูงสุด 5.22 A รุ่นที่สองซึ่งมี KV สูงกว่าทำความเร็วรอบไม่โหลดได้ 1388 rpm เทียบกับ 1015 rpm ของ GL40 สำหรับแกนที่ต้องหมุนเปลี่ยนตำแหน่งอย่างรวดเร็ว ความเร็วที่เพิ่มขึ้นมีประโยชน์ ส่วนแกนที่ส่วนใหญ่ยืนนิ่งอยู่ ความแตกต่างนี้ยังเล็กกว่าน้ำหนักที่ต่างกัน 18 g
GL60: แรงบิดสูงสุด 1.75 Nm ที่น้ำหนัก 230 g
มอเตอร์ GL60 เป็นรุ่นแรกในกลุ่มที่มุ่งเป้าไปที่โหลดกล้องขนาดใหญ่ขึ้น โดยมีน้ำหนัก 230 g แรงบิดต่อเนื่อง 0.6 Nm และแรงบิดสูงสุด 1.75 Nm กระแสต่อเนื่อง 1.35 A และกระแสสูงสุด 4 A ที่ 24 V ในตัวเรือนขนาด Ø69 × 22.3 mm ความเร็วรอบต่อเนื่องลดลงเหลือ 310 rpm โดยมีความเร็วรอบไม่โหลด 516 rpm และมอเตอร์เป็นแบบ 14 คู่ขั้ว ภาพรวมใน ToBMS ชี้ไปที่ระบบกันสั่นระดับมืออาชีพที่รับโหลดหนักขึ้น และการผสมกันของ KV ต่ำกับเส้นผ่านศูนย์กลางขนาดใหญ่คือสิ่งที่ทำให้ทำได้โดยไม่ต้องมีชุดเฟือง
แกนขนาดใหญ่: GL60 II, GL80 และ GL100
เหนือ 250 g ขึ้นไป มอเตอร์จะเข้าสู่ขอบเขตของกล้องซินีมาและหัวเซนเซอร์ ซึ่งแกนต้องยืนรับน้ำหนักจริงต้านแรงโน้มถ่วงเป็นเวลานาน
GL60 II: 24N28P เพื่อแรงบิดที่นุ่มนวลขึ้น
มอเตอร์ GL60 II เป็นรุ่นที่แตกต่างจากรุ่นอื่นในกลุ่มมอเตอร์ที่ใหญ่กว่า ใช้สเตเตอร์แบบ 24N28P ในตัวเรือนขนาด Ø70.5 × 33.6 mm น้ำหนัก 276 g ให้แรงบิดต่อเนื่อง 0.6 Nm และแรงบิดสูงสุด 1.5 Nm กระแสต่อเนื่อง 1.54 A / กระแสสูงสุด 4.09 A ความเร็วรอบต่อเนื่อง 319 rpm นับเป็นค่าที่ต่ำเป็นอันดับสามในหมวดนี้ โครงสร้าง 24N28P เป็นข้อกำหนดที่น่าสังเกต เพราะจำนวนสล็อตและขั้วที่มากขึ้นโดยทั่วไปหมายถึงการส่งแรงบิดที่นุ่มนวลขึ้นและขั้นคอกกิงที่เล็กลง ซึ่งตรงกับความต้องการของแกนกล้องที่เคลื่อนที่ช้า ๆ พอดี แรงดันไฟฟ้าพิกัด 24 V ถูกบันทึกไว้ในข้อมูล ToBMS และแสดงอยู่ในตารางด้านบน
GL80: แรงบิดต่อเนื่อง 1 Nm ในตัวเรือน 312 g
มอเตอร์ GL80 ข้ามเส้นแบ่งแรงบิดต่อเนื่องที่ 1 Nm ด้วยน้ำหนัก 312 g โดยให้แรงบิดต่อเนื่อง 1 Nm และแรงบิดสูงสุด 2.9 Nm กระแสต่อเนื่อง 2.8 A และกระแสสูงสุด 8.2 A กำลังไฟต่อเนื่อง 48 W ที่ 24 V ในขนาดตัวเรือน Ø87 × 22.3 mm พร้อม 21 คู่ขั้ว จำนวนขั้วดังกล่าวเมื่อรวมกับความเร็วรอบต่อเนื่อง 450 rpm ถือเป็นการออกแบบที่นุ่มนวลโดยตั้งใจสำหรับแกนกันสั่นขนาดกลางและขนาดใหญ่ และกระแสสูงสุด 8.2 A นับเป็นค่าที่สูงที่สุดในหมวดนี้ ซึ่งมีผลเมื่อต้องกำหนดสเปกของไดรเวอร์
GL100: ปลายทางระดับซินีมาของกลุ่มผลิตภัณฑ์
มอเตอร์ GL100 เป็นรุ่นใหญ่ที่สุดในที่นี้ โดยมีน้ำหนัก 698 g แรงบิดต่อเนื่อง 3 Nm และแรงบิดสูงสุด 7.7 Nm กระแสต่อเนื่อง 2.9 A และกระแสสูงสุด 7.8 A กำลังไฟต่อเนื่อง 41 W ที่ 24 V ในตัวเรือนขนาด Ø106.8 × 34.2 mm ความเร็วรอบต่อเนื่อง 130 rpm และความเร็วรอบไม่โหลด 223 rpm นับเป็นค่าต่ำที่สุดในกลุ่ม และค่า KV ที่ 9.3 ก็ต่ำที่สุดเช่นกัน ซึ่งเป็นสิ่งที่แกนไดรฟ์ตรงที่มีแรงบิด 3 Nm ต้องการจากแหล่งจ่าย 24 V ตามธรรมชาติ เป็นมอเตอร์กันสั่นระดับซินีมา และด้วยน้ำหนัก 698 g จึงเป็นรุ่นเดียวในหมวดนี้ที่น้ำหนักจะกำหนดรูปแบบการออกแบบของกิมบอลทั้งตัว ไม่ใช่แค่แกนของตัวเอง
การนำมอเตอร์กันสั่นไปใช้งาน
บน ToBMS มอเตอร์ทุกตัวในหมวดนี้เชื่อมโยงกับงานใช้งานเพียงอย่างเดียว ซึ่งสะท้อนว่าภาระงานนี้มีความเฉพาะทางเพียงใด
การกันสั่นของกล้องทั้งบนพื้นดินและในอากาศ
ระบบกิมบอล ครอบคลุมทั้งอุปกรณ์กันสั่นแบบถือด้วยมือ กิมบอลกล้องที่ติดตั้งบนโดรน และแท่นชี้ทิศทางความแม่นยำสูง ในทุกกรณีความต้องการมีสามข้อเหมือนกัน คือ แรงบิดต่อเนื่องเพื่อยืนรับโหลดต้านแรงโน้มถ่วง คอกกิงต่ำเพื่อการเคลื่อนที่ช้า ๆ ที่นุ่มนวล และไม่มีแบ็คแลชที่จุดใดในแกนเลย ซึ่งเป็นเหตุผลที่ไดรฟ์ตรงเป็นค่าตั้งต้นมากกว่าจะเป็นเพียงทางเลือกที่ชอบ
การใช้งานใกล้เคียงของมอเตอร์ประเภทเดียวกัน
มอเตอร์ไดรฟ์ตรงที่มี KV ต่ำและจำนวนขั้วสูงยังเหมาะอย่างเป็นธรรมชาติกับการเคลื่อนที่ช้าและแม่นยำนอกงานกล้อง และกลุ่มผลิตภัณฑ์ที่กว้างขึ้นบน ToBMS ครอบคลุมภาระงานที่เกี่ยวข้องในหมวด แอคชูเอเตอร์หุ่นยนต์ และ แอคชูเอเตอร์ QDD ซึ่งใช้หลักการเดียวกันคือแรงบิดที่นุ่มนวลที่ความเร็วต่ำ ร่วมกับชุดลดรอบและคอนโทรลเลอร์แบบผสานรวม
รายการตรวจสอบการเลือก
มอเตอร์กิมบอลมักเป็นชิ้นส่วนที่ถูกเลือกเป็นลำดับสุดท้ายและเป็นสิ่งที่แก้ไขได้ยากที่สุดเมื่อโครงยึดกล้องถูกกลึงขึ้นรูปแล้ว รายการตรวจสอบเหล่านี้จึงคุ้มค่าที่จะทำก่อนปล่อยแบบเขียนแบบ
แรงบิดและภาระงาน
- คำนวณแรงบิดสถิตที่แกนต้องยืนรับเมื่อกล้องอยู่ในทิศทางที่แย่ที่สุด รวมทั้งแขนโมเมนต์จากศูนย์กลางแกน แล้วนำไปเปรียบเทียบกับแรงบิดต่อเนื่อง เป็นหลัก
- ตรวจสอบกรณีชั่วขณะเทียบกับแรงบิดสูงสุด เช่น เมื่ออุปกรณ์กันสั่นหยุดการเคลื่อนไหวหรือตอบสนองต่อลมกระโชก โดยระลึกว่าแรงบิดสูงสุดเป็นขีดจำกัดด้านความร้อน ไม่ใช่ด้านกลไก
- ยืนยันกระแสต่อเนื่องและกระแสสูงสุดให้สอดคล้องกับไดรเวอร์ และตรวจสอบกระแสต่อเนื่องเทียบกับความอึดของแบตเตอรี่ในกรณีที่กิมบอลใช้พลังงานจากแบตเตอรี่
เชิงกลและการควบคุม
- ตรวจสอบขนาดตัวเรือนเทียบกับพื้นที่ว่างรอบกล้อง โดยระลึกว่ามอเตอร์เหล่านี้มีรูปทรงกว้างและแบนโดยการออกแบบ
- รวมน้ำหนักตามแนวโซ่จากกล้องออกไป บนกิมบอลหลายแกน มอเตอร์ขนาดเล็กจะถูกแบกโดยมอเตอร์ขนาดใหญ่
- ยืนยันจำนวนขั้วและความเร็วสูงสุดให้สอดคล้องกับความสามารถในการสับเปลี่ยนกระแสและอัตราการอัปเดตของไดรฟ์
- ตรวจสอบว่าแกนเป็นไดรฟ์ตรงจริง การใส่ชุดเฟืองใด ๆ ระหว่างมอเตอร์กับโหลดจะนำแบ็คแลชกลับมา ซึ่งเป็นสิ่งที่เลือกใช้ผลิตภัณฑ์กลุ่มนี้เพื่อหลีกเลี่ยง
- วางแผนเส้นทางเดินสายก่อนที่การออกแบบโครงยึดจะถูกกำหนดตายตัว เพราะชุดสายที่ต้องงอทุกครั้งที่แกนเคลื่อนไหวคือความล้าของวัสดุที่รอวันแตกหัก
คำถามที่พบบ่อย
Qเหตุใดมอเตอร์กิมบอลจึงมีค่า KV ต่ำ
เนื่องจากเป็นไดรฟ์ตรงและหมุนช้า ขดลวดที่มี KV ต่ำให้แรงบิดต่อแอมแปร์มากกว่า ซึ่งเป็นสิ่งที่แกนที่เคลื่อนช้าหรือยืนนิ่งต้องการ เพราะคอนโทรลเลอร์สามารถสั่งแรงบิดน้อย ๆ ได้อย่างแม่นยำที่กระแสระดับปานกลาง มอเตอร์ทุกตัวในหมวดนี้ทำงานระหว่าง 9.3 ถึง 255 KV โดยมีความเร็วรอบเอาต์พุตพิกัด 130 ถึง 1990 rpm เทียบกับมอเตอร์ขับเคลื่อนที่ใช้หลายร้อย KV และหลายหมื่น rpm ข้อแลกเปลี่ยนคือจำนวนขั้วสูงที่ความเร็วหนึ่ง ๆ และความถี่ไฟฟ้าที่สูงขึ้น ไดรฟ์จึงยังต้องจับคู่กับมอเตอร์ให้เหมาะสม
Qคอกกิงคืออะไร และเหตุใดจึงสำคัญกับแกนกล้อง
คอกกิงคือความแปรผันของแรงบิดขณะที่โรเตอร์เคลื่อนผ่านตำแหน่งแม่เหล็กที่มันเข้าล็อก บนมอเตอร์ขับเคลื่อนที่หมุนเร็ว ความแปรผันนี้จะเฉลี่ยหายไป แต่บนแกนกิมบอลที่ถูกสั่งให้เคลื่อนเพียงไม่กี่องศาต่อวินาที มันกลายเป็นการรบกวนแบบเป็นคาบขนาดเล็กที่ปรากฏในภาพและทำให้การควบคุมตำแหน่งอย่างละเอียดยากขึ้น จำนวนขั้วที่สูงขึ้นและขดลวดแบบกระจายโดยทั่วไปช่วยลดคอกกิงได้ ซึ่งเป็นเหตุผลที่รุ่นใหญ่ในที่นี้ใช้ 14, 20 และ 21 คู่ขั้ว และ GL60 II ใช้สเตเตอร์แบบ 24N28P
Qมอเตอร์กิมบอลมีแบ็คแลชหรือไม่
ไม่มี หากพิจารณาตัวมอเตอร์เพียงลำพัง ทุกรุ่นในหมวดนี้เป็นไดรฟ์ตรง โดยไม่มีชุดเฟืองระหว่างโรเตอร์กับแท่นกล้อง จึงไม่มีการเคลื่อนที่สูญเปล่าเมื่อกลับทิศ และไม่มีแบ็คแลชสะสมข้ามขั้น นั่นเป็นส่วนสำคัญที่ทำให้ไดรฟ์ตรงถูกใช้สำหรับงานกันสั่น เพราะแกนที่มีชุดเฟืองจะสร้างความคลาดเคลื่อนของตำแหน่งที่ไม่มีคอนโทรลเลอร์ใดกำจัดออกได้หมด แบ็คแลชจะกลายเป็นประเด็นก็ต่อเมื่อมีการเพิ่มชุดลดรอบระหว่างมอเตอร์กับโหลด ซึ่ง ณ จุดนั้นแกนก็ไม่ได้ทำงานเหมือนมอเตอร์กิมบอลอีกต่อไป
Qสามารถใช้งานมอเตอร์กิมบอลที่แรงบิดสูงสุดอย่างต่อเนื่องได้หรือไม่
ไม่ได้ แรงบิดสูงสุดคือแรงบิดเอาต์พุตสูงสุดที่ระบุไว้ภายใต้เงื่อนไขการทำงานที่กำหนด และถูกจำกัดด้วยอุณหภูมิของขดลวดและระยะเผื่อของแม่เหล็ก มากกว่าความแข็งแรงทางกล แกนกิมบอลที่ยืนประคองกล้องต้านแรงโน้มถ่วงกำลังทำงานแบบต่อเนื่องในลักษณะที่ต้องกำหนดขนาดตามแรงบิดต่อเนื่องภายในขีดจำกัดความร้อน ซึ่งสำหรับมอเตอร์เหล่านี้หมายถึง 0.08 ถึง 3 Nm ไม่ใช่ 0.28 ถึง 7.7 Nm แรงบิดสูงสุดมีไว้สำหรับกรณีชั่วขณะ เช่น การหยุดการเคลื่อนไหวหรือการตอบสนองต่อการรบกวน
Qควรใช้มอเตอร์ใดกับกิมบอลแบบถือด้วยมือ และมอเตอร์ใดกับกิมบอลที่ติดตั้งบนโดรน
โหลดเป็นตัวตัดสิน ไม่ใช่แพลตฟอร์ม อุปกรณ์กันสั่นแบบถือด้วยมือขนาดเล็กที่ประคองกล้องขนาดกะทัดรัดอยู่ในช่วง 41 ถึง 125 g ได้แก่ GL30, GL35 และ GL40 ส่วนกิมบอลบนโดรนที่ประคองกล้องใหญ่ขึ้นจะขยับเข้าสู่ช่วง 230 ถึง 312 g ซึ่ง GL60 และ GL80 ให้แรงบิดต่อเนื่อง 0.6 ถึง 1 Nm โหลดระดับซินีมาต้องการ GL100 และแรงบิดต่อเนื่อง 3 Nm ในทุกกรณี น้ำหนักของมอเตอร์ที่เลือกจะถูกแบกโดยโครงอากาศยานหรือผู้ใช้งาน ซึ่งเป็นครึ่งหลังของการตัดสินใจ
Qมอเตอร์เหล่านี้ต้องใช้คอนโทรลเลอร์พิเศษหรือไม่
ต้องใช้ไดรฟ์ที่สามารถสับเปลี่ยนกระแสที่จำนวนขั้วและความเร็วที่มอเตอร์ทำงานได้ และรองรับลูปควบคุมที่อุปกรณ์กันสั่นต้องการ ซึ่งโดยทั่วไปคือการควบคุมแบบ field-oriented พร้อมการป้อนกลับตำแหน่งความละเอียดสูง จำนวนขั้วในที่นี้สูงถึง 21 ความถี่ไฟฟ้าที่ความเร็วจึงเป็นหลายเท่าของความถี่ทางกล และอัตราการอัปเดตของไดรฟ์ต้องเพียงพอ การมองมอเตอร์กิมบอลเป็นอะไหล่ทดแทนมอเตอร์ขับเคลื่อนบน ESC ทั่วไปเป็นสาเหตุที่พบบ่อยของการสั่นสะเทือนที่อธิบายไม่ถูก
แหล่งข้อมูลทางการ
CubeMars เผยแพร่แหล่งรวมผลิตภัณฑ์ ฉบับเต็มที่ครอบคลุมกลุ่มกิมบอล GL และแต่ละรุ่นมีหน้าผลิตภัณฑ์อย่างเป็นทางการพร้อมข้อมูลจำเพาะ แบบเขียน และเอกสารการควบคุมครบถ้วน ตัวอย่างเช่น กลุ่มมอเตอร์กิมบอล ผู้ผลิตยังคงเป็นแหล่งอ้างอิงหลักสำหรับค่าคอกกิง คำแนะนำด้านไดรฟ์ และเฟิร์มแวร์ปัจจุบัน ส่วน ToBMS ทำหน้าที่เป็นชั้นสำหรับการค้นพบที่ค้นหาและเปรียบเทียบได้
ก้าวต่อไป
หากเป้าหมายคือการคัดตัวเลือกไว้สั้น ๆ มากกว่าการศึกษาค้นคว้า เครื่องมือสามรายการบนแพลตฟอร์มจะทำงานตามลำดับดังนี้ สำรวจหมวด มอเตอร์กิมบอล ทั้งหมดเพื่อดูทุกรุ่นและข้อมูลจำเพาะเคียงข้างกัน กรองตัวเลือกตามแรงบิด แรงดันไฟฟ้า และน้ำหนักได้ที่ การเลือก จากนั้นนำมาเทียบกันได้ใน เปรียบเทียบผลิตภัณฑ์ ในกรณีที่แกนที่เคลื่อนช้าและแม่นยำต้องการคอนโทรลเลอร์และชุดลดรอบในตัว หมวด แอคชูเอเตอร์ QDD ถือเป็นคู่ที่ผสานรวมของกลุ่มผลิตภัณฑ์นี้
ฉบับย่อ: กำหนดขนาดแกนจากแรงบิดต่อเนื่องที่ทิศทางแย่ที่สุด ยืนยันกรณีชั่วขณะด้วยแรงบิดสูงสุด ตรวจสอบว่าจำนวนขั้วและความเร็วเหมาะกับไดรฟ์ แล้วให้โหลดและขนาดตัวเรือนเป็นตัวตัดสินระหว่างปลายสองด้านของกลุ่มที่ 41 g กับ 698 g บนแกนไดรฟ์ตรงไม่มีชุดเฟืองใดมาชดเชยความผิดพลาดที่เกิดขึ้นจากทั้งสี่ข้อนั้นได้
เมื่อคำถามที่ยังเปิดอยู่คือแรงดันบัสไม่ใช่แกน มอเตอร์กิมบอล 16V กับ 24V เลือกอย่างไร จะไล่เรียงว่าฉลาก 16 V หรือ 24 V กำหนดสิ่งใดและไม่กำหนดสิ่งใดในกลุ่ม GL เดียวกัน







