
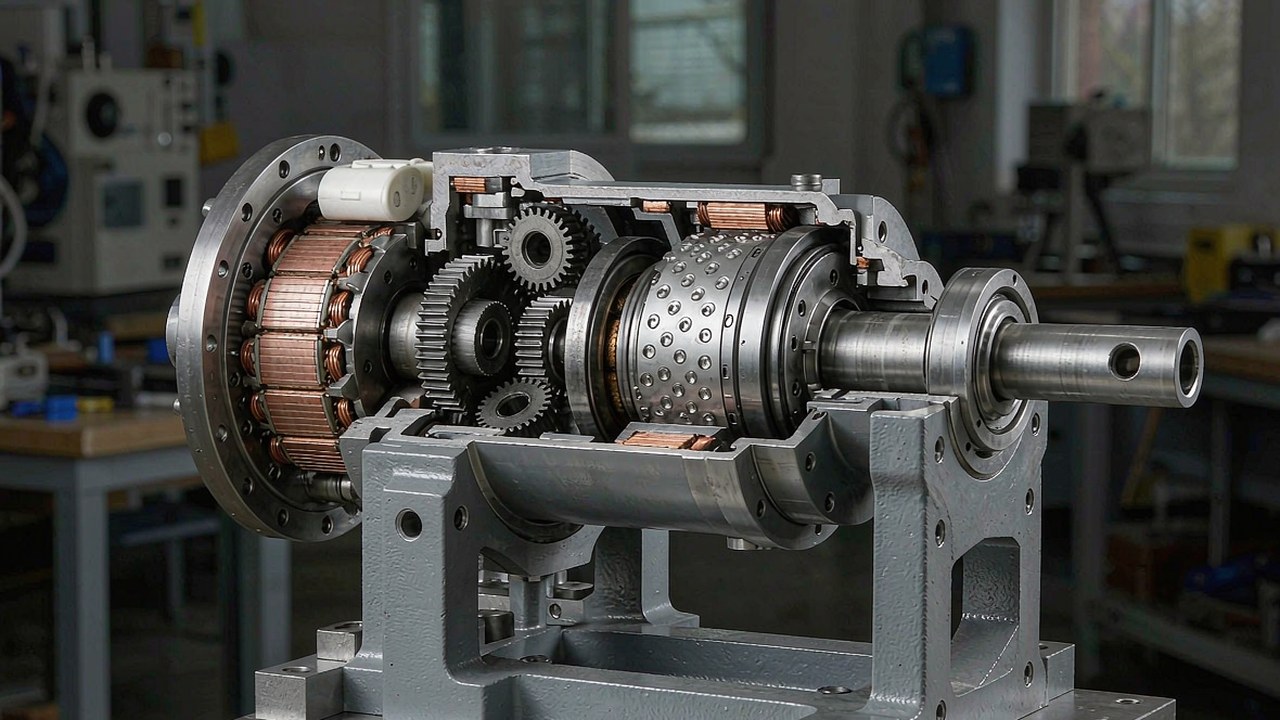
O quasi direct drive fica entre dois extremos. Um motor de acionamento direto não tem estágio de engrenagens entre o rotor e a carga, de modo que a transparência de torque e a retroacionabilidade são altas, mas precisa de um motor grande e pesado para produzir torque útil na junta; um atuador com engrenagens de razão alta produz esse torque a partir de um motor pequeno, mas esconde o que a carga está fazendo e resiste a ser empurrado. Um atuador quasi direct drive adota o caminho intermediário com um estágio de redução de razão baixa - nesta categoria, 8:1 - e aceita que nenhuma das duas propriedades seja ótima em troca de uma junta que se comporta como fonte de torque e ainda assim é compacta.
Este guia aborda o que uma razão de 8:1 realmente muda, quais números decidem a escolha e como se comparam os três modelos atualmente listados na categoria Atuadores de acionamento quase direto do ToBMS. Todos os números abaixo vêm dos dados de produto do ToBMS ou da especificação publicada pelo fabricante - nenhum deles é estimado.
Resposta rápida
Um atuador quasi direct drive é um módulo de junta integrado construído em torno de uma razão de redução baixa - 8:1 aqui - e não das 50:1 a 100:1 típicas de um atuador de posicionamento. A razão baixa mantém baixas a inércia refletida e o atrito das engrenagens, de modo que a junta permanece suficientemente transparente a torque para ser comandada em modo de impedância, enquanto a redução ainda multiplica o torque do motor em uma saída útil. Todos os três modelos desta categoria compartilham o mesmo estágio de 8:1, de modo que diferem principalmente em tamanho, torque e tensão: 5 Nm nominais em um corpo de 260 g em um extremo, 55 Nm nominais em um corpo de 1400 g no outro.
O que a razão de 8:1 realmente muda
A razão de redução é o número de maior impacto nesta categoria, e vale separar seus efeitos.
Inércia refletida e transparência de torque
A inércia refletida é a inércia do motor e da caixa de engrenagens vista a partir da saída, e ela escala aproximadamente com o quadrado da razão. É por isso que a razão importa muito mais do que pode parecer: um estágio de 8:1 reflete uma fração da inércia que um estágio de 64:1 refletiria, de modo que uma perturbação na carga é sentida no rotor e um comando de torque no rotor é sentido na carga. É essa propriedade que torna uma junta controlável como fonte de torque, e não apenas como eixo de posição, e é a razão pela qual módulos quasi direct drive são especificados para robôs com pernas e dispositivos de interação com humanos, e não para estágios de posicionamento lento.
Retroacionabilidade
Razões mais baixas geralmente melhoram a retroacionabilidade, porque menos atrito de engrenagens e menor inércia refletida ficam entre o rotor e a carga. Isso não é uma garantia - o comportamento real depende do projeto da caixa de engrenagens, do atrito, da folga, da eficiência de transmissão, da constante de torque do motor, da estratégia de controle e da própria carga -, mas a tendência é consistente, e um módulo de 8:1 geralmente é mais fácil de empurrar com a mão do que uma unidade de 64:1 com o mesmo torque de saída. Para uma junta que precisa acompanhar o movimento de uma pessoa, ou que precisa ser movida durante a montagem e a manutenção, isso é um requisito de projeto, e não uma conveniência.
Torque para um dado motor
Um estágio de 8:1 multiplica o torque do motor por oito, menos as perdas. Isso é suficiente para transformar um motor modesto em um atuador de junta útil, mas muito menos do que um estágio de razão alta faria. A consequência aparece nos valores de massa: entregar 55 Nm continuamente em 8:1 exige um motor maior, e portanto um módulo mais pesado, do que entregar o mesmo torque por um estágio de 64:1. Nesta categoria, essa troca é deliberada - o módulo não é otimizado para torque por quilograma, e sim para controlabilidade em um torque viável.
Folga e o que ela custa
Como a razão é baixa, o trem de engrenagens é curto, o que limita quanto de folga pode se acumular entre estágios. Essa é uma vantagem estrutural da topologia: um redutor de 8:1 de estágio único tem o movimento perdido de um único engrenamento, e não vários empilhados em série. Ele não elimina a folga - o valor publicado para os três modelos aqui é 9 arcmin, e os registros da plataforma não usam uma convenção de unidade consistente para esse campo, de modo que ele deve ser tratado como valor comparativo e confirmado com o fabricante em minutos de arco ou em graus antes que um orçamento de repetibilidade dependa dele. O que importa nessa razão é que tanto o controle fino de posição quanto o controle de impedância são viáveis.
Tensão de alimentação, corrente e calor
Dois dos três modelos operam em 48 V e um em 24 V, com correntes de pico de 12 a 72 A. Em 8:1, um torque de saída de 55 Nm exige torque de motor substancial e, portanto, corrente substancial - o AKE90-8 é especificado para 21 A contínuos e 72 A de pico. É no torque nominal, e não no de pico, que essa corrente precisa se manter dentro dos limites térmicos, e em um robô com pernas o ciclo de trabalho é o que decide se o módulo aquece: uma junta de quadril mantendo uma pose estática consome muito menos corrente do que um joelho absorvendo um pouso.
Especificações que realmente decidem a escolha
Com três modelos compartilhando uma mesma razão, as diferenças se concentram em poucos números.
Torque nominal e de pico
O torque nominal é o valor contínuo - o que o módulo consegue sustentar dentro de seus limites térmicos na temperatura ambiente e na condição de montagem declaradas. O torque de pico é o máximo especificado pelo fabricante sob condições de operação definidas, tipicamente por curtos períodos, e é limitado pela temperatura do enrolamento e pelas margens dos ímãs, e não pela resistência mecânica do estágio de saída ou dos rolamentos. Um pouso de salto ou um evento de impacto precisa ser verificado contra o que o estágio de saída consegue suportar, o que é uma questão separada do valor de pico publicado. Nesta categoria, o torque nominal vai de 5 a 55 Nm e o de pico de 12.5 a 170 Nm, uma elevação de aproximadamente 2.5 a 3.1 vezes em cada tamanho.
Densidade de torque e onde ela muda
Densidade de torque só significa algo quando a base é declarada. Em base nominal, os três modelos aqui operam a cerca de 19, 21 e 39 Nm/kg; em base de pico, a cerca de 48, 53 e 121 Nm/kg. O maior módulo é aproximadamente duas vezes mais denso que os dois menores - uma diferença real, não um artefato de arredondamento, e que reflete um projeto de motor e térmico diferente no topo da linha, e não um escalonamento da mesma máquina.
Velocidade de saída e KV
As velocidades nominais de saída são baixas - 120 a 180 rpm -, o que é a razão de ser de um módulo de junta, e não uma limitação. Vale converter um requisito expresso em radianos por segundo para rpm de saída antes de comparar, porque nessas velocidades as diferenças entre os três modelos são pequenas: uma junta que precisa se mover rápido é um problema diferente de uma que precisa sustentar uma carga. O KV vai de 30 a 80, e o KV mais alto pertence ao modelo de 24 V, o que é coerente com alcançar uma velocidade de saída comparável em uma tensão de barramento mais baixa.
Três atuadores quasi direct drive comparados
A tabela cobre os módulos integrados atualmente listados na categoria Atuadores de acionamento quase direto, ordenados do mais leve ao mais pesado.
| Modelo | Relação de redução | Torque nominal | Torque de pico | Tensão nominal | Folga | Peso |
|---|---|---|---|---|---|---|
| AKE60-8 KV80 | 8:1 | 5 Nm | 12.5 Nm | 24 V | 9 | 260 g |
| AKE80-8 KV30 | 8:1 | 12 Nm | 30 Nm | 48 V | 9 | 570 g |
| AKE90-8 KV35 | 8:1 | 55 Nm | 170 Nm | 48 V | 9 | 1400 g |
Razão de redução, torque nominal e de pico, tensão de alimentação, folga e massa conforme publicado pelo fabricante. A coluna de folga indica o valor em arcmin; os registros de folga da plataforma não usam uma única convenção de unidade em todas as categorias de produto, de modo que ela deve ser lida como valor comparativo e confirmada com o fabricante em minutos de arco ou graus antes de ser usada em um orçamento de repetibilidade.
Os três compartilham a mesma razão e o mesmo valor registrado de folga, o que significa que a linha é um único projeto escalonado em três tamanhos, e não três compromissos de engenharia distintos. O que muda é substancial: um aumento de massa de 5.4 vezes do menor para o maior compra um aumento de 11 vezes no torque contínuo. Lendo na direção oposta, o AKE90-8 é aproximadamente duas vezes mais denso em torque que o AKE60-8 em base nominal. O degrau entre o AKE60-8 e o AKE80-8 é o mais modesto - 260 g a 570 g para 5 a 12 Nm - e é o par mais frequentemente colocado em comparação quando um projeto de junta está no limite.
Os valores de corrente seguem o mesmo padrão, mas de forma mais acentuada. O AKE60-8 e o AKE80-8 são ambos especificados para 4.8 A contínuos e 12 A de pico, o que é uma coincidência marcante diante de uma diferença de torque de duas vezes: o módulo menor alcança 5 Nm nominais com a mesma corrente, e o maior alcança 12 Nm. Essa é a assinatura conjunta de um enrolamento de KV mais baixo e um rotor maior operando em um ponto diferente da curva de torque por ampère, e é exatamente o tipo de detalhe que importa quando o driver e a distribuição de energia já foram fixados por outro módulo do projeto.
AKE60-8 KV80: 5 Nm em 260 g
O AKE60-8 KV80 é o menor módulo da categoria: uma unidade de 260 g e 14 pares de polos que entrega 5 Nm nominais e 12.5 Nm de pico por um estágio planetário de 8:1 em 24 V, com velocidade nominal de saída de 180 rpm e corrente de 4.8 A nominais / 12 A de pico. Sua visão geral no ToBMS o posiciona para juntas compactas de humanoides e exoesqueletos, onde inércia baixa e complacência importam mais do que a saída bruta.
Por que a classificação de 24 V é a especificação notável
Operar um módulo de 8:1 em um barramento de 24 V é uma escolha deliberada em uma categoria cujas unidades maiores usam 48 V. Isso mantém uma junta pequena dentro da mesma arquitetura de energia do restante de um robô compacto, o que importa quando um dispositivo vestível precisa funcionar a partir de um único pacote de bateria e de uma única placa de distribuição. O custo é a corrente: com o mesmo torque de saída, um módulo de 24 V consome mais corrente que um de 48 V, de modo que o driver e a cablagem precisam ser especificados nessa condição. Para uma junta leve de exoesqueleto, em que o módulo é um entre vários, essa é geralmente uma troca aceitável; para uma junta com carga contínua pesada, não.
AKE80-8 KV30: o meio da linha
O AKE80-8 KV30 é o módulo mais frequentemente citado para trabalho com exoesqueletos e juntas de pernas: 570 g com 12 Nm nominais e 30 Nm de pico pelo mesmo estágio de 8:1, em 48 V, com velocidade nominal de saída de 150 rpm e corrente de 4.8 A nominais / 12 A de pico. Seus 21 pares de polos são os mais altos da categoria, compartilhados com o AKE90-8, e sua visão geral no ToBMS aponta para exoesqueletos, robôs de reabilitação e juntas de pernas - as três funções em que uma junta precisa ser forte o bastante para carregar uma pessoa ou uma máquina e complacente o bastante para ser segura perto de alguém.
Onde a massa extra traz algo em troca
Dobrar a massa do AKE60-8 para o AKE80-8 mais que dobra o torque contínuo enquanto a corrente nominal permanece a mesma, o que faz dele o módulo mais eficiente por ampère neste par - uma diferença significativa em um dispositivo vestível, em que a massa da bateria é carregada pelo usuário. O barramento de 48 V também reduz a corrente necessária para um dado torque, de modo que o módulo é mais fácil de integrar em uma arquitetura de distribuição projetada em torno do AKE90-8, maior. Onde um robô combina módulos de tamanhos de junta diferentes, compartilhar o barramento de 48 V e a mesma interface de controle em toda a linha vale mais do que a pequena economia de massa da unidade menor.
A filmagem do fabricante com os módulos quasi direct drive AKE80-8 e AKE60-8 acionando juntas compactas. Como todo o argumento desta classe é comportamental, e não numérico - inércia refletida baixa e retroacionabilidade -, ver como os módulos respondem à carga é mais informativo do que apenas os valores de torque.
Página de vídeo do ToBMSAssistir no YouTubeAKE90-8 KV35: 55 Nm nominais com 1400 g
O AKE90-8 KV35 é o maior módulo da categoria e aquele em que a ideia do quasi direct drive é levada ao limite: 55 Nm nominais e 170 Nm de pico por um estágio de 8:1 em 48 V, em um corpo de 1400 g e 21 pares de polos, com 21 A nominais e 72 A de pico e velocidade nominal de saída de 120 rpm. Sua visão geral no ToBMS tem como alvo pernas de humanoides, exoesqueletos e módulos de junta de alta dinâmica.
O que 55 Nm em 8:1 significa na prática
Entregar 55 Nm continuamente sem uma caixa de engrenagens de razão alta exige um motor que produza cerca de 7 Nm no rotor, e é por isso que este módulo tem 1400 g e por que sua corrente nominal é de 21 A. O ganho é uma junta de quadril ou de joelho que pode ser controlada em torque com uma fração da inércia refletida que um módulo de 50:1 apresentaria e que permanece retroacionável o suficiente para ser complacente - as duas propriedades que viabilizam a locomoção com pernas e a interação com humanos. Os 72 A de pico são o outro lado da mesma moeda: nessa escala, o driver, os conectores e a seção transversal dos cabos são parte do projeto tanto quanto o próprio módulo, e o valor de pico é o que o dimensionamento precisa acomodar, ainda que o regime de trabalho raramente o alcance.
Por que é o módulo mais denso da linha
Com cerca de 39 Nm/kg nominais e 121 Nm/kg de pico, o AKE90-8 tem aproximadamente o dobro da densidade de torque dos dois módulos menores. Isso não é um artefato de escalonamento: um raio de rotor maior produz mais torque por unidade de massa de ímã e de enrolamento, e é por isso que máquinas de acionamento direto e de razão baixa se beneficiam desproporcionalmente do tamanho. O mesmo efeito aparece nos dados mais amplos da plataforma - motores de estabilização de acionamento direto e kits frameless grandes mostram a mesma tendência - e é a razão pela qual um único módulo grande é muitas vezes a melhor escolha de engenharia do que dois menores quando o requisito de torque da junta está no topo da faixa.
Onde os atuadores quasi direct drive são usados
No ToBMS, os três módulos estão associados às mesmas quatro aplicações, o que é uma declaração clara sobre a função pretendida.
Máquinas com pernas e robótica vestível
Robôs humanoides, robôs quadrúpedes e exoesqueletos transmitem cargas de impacto pelas juntas e precisam que a máquina as absorva ou acompanhe, em vez de resistir. Inércia refletida baixa e retroacionabilidade são o que torna isso possível, e é a razão pela qual esta classe existe separadamente dos módulos de junta de razão alta.
Reabilitação e módulos de junta
Robôs de reabilitação e módulos de junta acrescentam um segundo requisito: a junta movimenta o membro de uma pessoa, de modo que o controle de torque precisa ser previsível e a folga precisa ser pequena o bastante para que os comandos de posição sejam repetíveis. Onde uma junta deve ser rígida e manter uma pose por longos períodos contra a gravidade, um módulo de razão mais alta costuma ser a ferramenta melhor, e a categoria Atuadores Robóticos cobre esse extremo da linha.
Lista de verificação para seleção
Módulos quasi direct drive são especificados pelo comportamento tanto quanto pelo torque, de modo que a lista é mais curta e as perguntas são mais incisivas do que para um atuador de posicionamento.
Comportamento e regime de trabalho
- Decidir se a junta precisa ser controlada em torque ou apenas em posição. Se o controle de impedância for necessário, um módulo de razão baixa é o ponto de partida, e não uma opção.
- Calcular o torque de saída no pior caso e verificá-lo contra o torque de pico com margem e, em seguida, confirmar separadamente qual choque o estágio de saída consegue suportar.
- Estimar o torque contínuo para o ciclo de trabalho real - um quadril mantendo uma pose estática é um caso de carga diferente de um joelho absorvendo um pouso - e compará-lo ao torque nominal dentro dos limites térmicos do módulo na condição de montagem.
- Converter a velocidade de junta necessária em rpm de saída antes de comparar módulos; com 120 a 180 rpm nominais, os três modelos estão mais próximos do que seus valores de torque sugerem.
Mecânica e integração
- Definir um orçamento de folga e confirmar o valor do fabricante em unidades consistentes - os registros da plataforma usam mais de uma convenção, de modo que um valor em minutos de arco ou em graus deve ser obtido antes que um orçamento de repetibilidade dependa dele.
- Verificar a massa em relação à posição do módulo na cadeia cinemática; um módulo de 1400 g em um elo distal tem de ser carregado por todas as juntas a montante.
- Confirmar a tensão de alimentação contra o barramento do robô e a corrente nominal e de pico contra o driver e a distribuição de energia.
- Verificar o padrão de montagem, o tipo de conector e o encaminhamento dos cabos antes de congelar o projeto da junta.
Perguntas frequentes
QO que significa "quasi direct drive"?
Descreve um atuador que usa uma razão de redução baixa - 8:1 nesta categoria, contra 50:1 a 100:1 de um atuador de posicionamento típico - para manter a inércia refletida e o atrito das engrenagens baixos o bastante para que a junta permaneça transparente a torque, ainda multiplicando o torque do motor em uma saída útil. Não é acionamento direto, porque existe um estágio de engrenagens e ele de fato introduz alguma folga e atrito. O ponto é que o estágio é curto o suficiente para que a junta continue se comportando como fonte de torque, e não apenas como eixo de posição, que é o que robôs com pernas e dispositivos de interação com humanos precisam.
QPor que 8:1 e não uma razão mais alta?
Porque a inércia refletida escala aproximadamente com o quadrado da razão. Um estágio de 8:1 apresenta uma pequena fração da inércia que um estágio de 64:1 apresentaria, de modo que o controlador consegue sentir e comandar torque na carga em vez de lutar contra a caixa de engrenagens, e a junta permanece retroacionável. O custo é a eficiência de massa: produzir 55 Nm em 8:1 exige um motor grande e pesado, e é por isso que o AKE90-8 pesa 1400 g para um torque que um módulo de razão alta conseguiria entregar em um conjunto muito mais leve. A escolha é entre controlabilidade e torque por quilograma.
QO torque de pico pode ser mantido continuamente?
Não. O torque de pico é o torque máximo de saída especificado sob condições de operação definidas, geralmente por curtos períodos, e é limitado pela temperatura do enrolamento e dos ímãs, e não pela resistência mecânica. O regime contínuo precisa ser dimensionado pelo torque nominal dentro dos limites térmicos na condição de montagem do módulo. Nesta categoria, isso significa 5, 12 e 55 Nm continuamente, e não 12.5, 30 e 170 Nm - e, em um robô com pernas, o ciclo de trabalho também decide se o módulo está sendo pré-selecionado pelo número correto, já que uma junta mantendo uma pose consome muito menos corrente do que uma absorvendo um pouso.
QEsses módulos têm folga?
Sim, embora se acumule menos folga do que em um redutor de razão alta de vários estágios, porque um trem de 8:1 é curto - tipicamente um engrenamento, e não vários em série. O valor publicado para os três modelos aqui é 9 arcmin, e os registros de folga da plataforma não usam uma única convenção de unidade entre categorias, de modo que ele deve ser tratado apenas como valor comparativo. Para qualquer projeto em que a repetibilidade de posição importe, deve ser obtido o valor do fabricante em minutos de arco ou graus, junto com a informação de se ele se refere ao eixo de saída, se foi medido com carga ou sem carga e se é um valor de unidade nova ou após o período de amaciamento.
QDeve-se escolher o módulo de 24 V ou o de 48 V?
Seguir a arquitetura de energia do robô. O AKE60-8 opera em 24 V e os outros dois em 48 V e, para o mesmo torque de saída, um módulo de 24 V consome mais corrente, o que eleva a especificação do driver e dos cabos. Em um dispositivo vestível compacto, em que todo o sistema compartilha um único pacote pequeno, 24 V pode ser a resposta mais simples; em um robô que já tem um barramento de 48 V, a corrente menor e a arquitetura compartilhada geralmente pesam mais do que a diferença de 310 g entre o módulo pequeno e o AKE80-8.
QQuando um atuador de razão alta é a escolha melhor?
Quando a junta precisa sustentar uma carga pesada contra a gravidade por longos períodos e não precisa ser movida à mão. Um módulo de razão alta produz muito mais torque de saída por quilograma, e é por isso que os módulos da categoria Atuadores Robóticos alcançam mais de 200 newton-metro a partir de menos de 1.5 kg. A troca é que a inércia refletida e o atrito das engrenagens aumentam, de modo que a junta se torna menos transparente a torque e mais difícil de retroacionar. Eixos de quadril e de joelho que na maior parte do tempo mantêm uma pose, ou eixos de sustentação de carga em dispositivos industriais, costumam pertencer a essa categoria, e não a esta.
Recursos oficiais
A CubeMars publica um Recursos completo que cobre a linha quasi direct drive AKE, e cada modelo tem uma página de produto oficial com sua especificação completa, desenho e documentação de controle - por exemplo a linha de atuadores quasi direct drive. O fabricante continua sendo a fonte de referência para valores de folga, classificações térmicas e firmware; o ToBMS mantém a camada de descoberta pesquisável e comparável.
Para onde ir em seguida
Se o objetivo é pré-selecionar em vez de pesquisar, três ferramentas da plataforma fazem o trabalho em sequência. A categoria completa Atuadores de acionamento quase direto pode ser explorada para ver todos os modelos e especificações lado a lado, os candidatos podem ser filtrados por torque, tensão e massa em Selecionar e depois colocados frente a frente em Comparar Produtos. Onde uma junta precisa ser rígida e sustentar uma carga pesada em vez de ser complacente, a categoria Atuadores Robóticos cobre a alternativa de razão mais alta, e Motores de torque sem carcaça é o ponto de partida quando a junta é construída em torno de um estator e um rotor nus.
Em resumo: escolher o quasi direct drive quando a junta precisa ser controlada em torque ou ser retroacionável, dimensionar o torque nominal pelo ciclo de trabalho e o torque de pico pelo caso transitório, confirmar a tensão de alimentação contra o barramento do robô e verificar o valor de folga em unidades consistentes antes que um orçamento de repetibilidade dependa dele. Todo o resto - conectores, modos de controle, montagem - decorre desses quatro pontos.







