
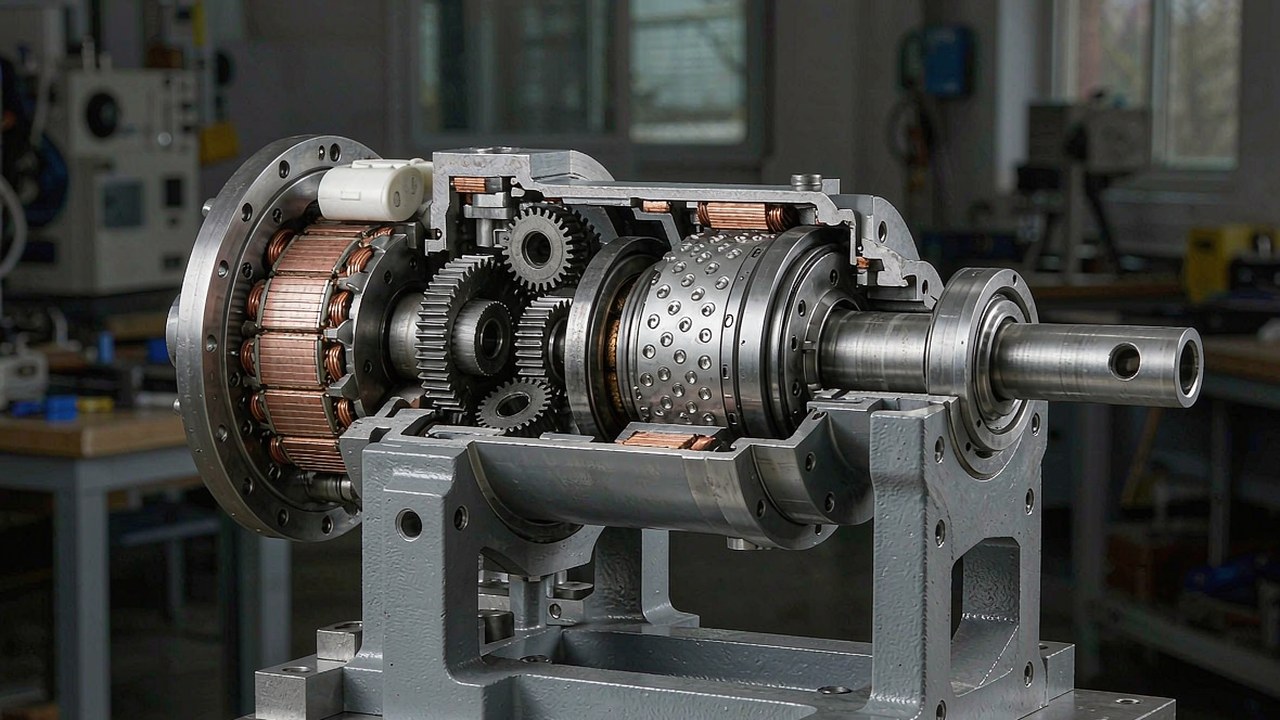
L’entraînement quasi direct se situe entre deux extrêmes. Un moteur à entraînement direct n’a pas d’étage de réduction entre le rotor et la charge, donc la transparence de couple et la réversibilité sont élevées, mais il exige un moteur grand et lourd pour produire un couple utile à l’articulation ; un actionneur à fort rapport produit ce couple à partir d’un petit moteur, mais masque ce que fait la charge et résiste lorsqu’il est poussé. Un actionneur à entraînement quasi direct prend la voie médiane avec un étage de réduction à faible rapport, 8:1 dans cette catégorie, et accepte qu’aucune des deux propriétés ne soit optimale en échange d’une articulation qui se comporte comme une source de couple tout en restant compacte.
Ce guide explique ce que change réellement un rapport de 8:1, quelles valeurs décident du choix, et comment se comparent les trois modèles actuellement référencés dans la catégorie Actionneurs QDD de ToBMS. Chaque chiffre ci-dessous provient des données produits ToBMS ou de la spécification publiée par le fabricant ; aucune valeur n’est estimée.
Réponse rapide
Un actionneur à entraînement quasi direct est un module d’articulation intégré construit autour d’un faible rapport de réduction, 8:1 ici, plutôt que du 50:1 à 100:1 typique d’un actionneur de positionnement. Le faible rapport maintient l’inertie réfléchie et le frottement d’engrenage à un niveau bas, si bien que l’articulation reste assez transparente en couple pour être commandée en mode impédance, tandis que la réduction multiplie tout de même le couple moteur en une sortie utile. Les trois modèles de cette catégorie partagent le même étage 8:1 : ils diffèrent donc principalement par la taille, le couple et la tension, de 5 Nm en nominal dans un corps de 260 g à une extrémité à 55 Nm en nominal dans un corps de 1400 g à l’autre.
Ce que le rapport 8:1 change réellement
Le rapport de réduction est la valeur la plus déterminante de cette catégorie, et ses effets méritent d’être distingués.
Inertie réfléchie et transparence de couple
L’inertie réfléchie est l’inertie du moteur et du réducteur telle qu’elle est vue depuis la sortie ; elle croît approximativement avec le carré du rapport. C’est pourquoi le rapport compte beaucoup plus qu’il n’y paraît : un étage 8:1 réfléchit une fraction de l’inertie que réfléchirait un étage 64:1, si bien qu’une perturbation à la charge est ressentie au rotor et qu’une consigne de couple au rotor est ressentie à la charge. C’est cette propriété qui rend une articulation pilotable comme une source de couple et non seulement comme un axe de position, et c’est la raison pour laquelle les modules quasi direct sont spécifiés pour les robots à pattes et les dispositifs en interaction avec l’humain plutôt que pour des étages de positionnement lents.
Réversibilité
Des rapports plus faibles améliorent généralement la réversibilité, parce qu’il y a moins de frottement d’engrenage et une inertie réfléchie plus faible entre le rotor et la charge. Ce n’est pas une garantie : le comportement réel dépend de la conception du réducteur, du frottement, du jeu, du rendement de transmission, de la constante de couple du moteur, de la stratégie de contrôle et de la charge elle-même ; mais la direction est constante, et un module 8:1 est généralement plus facile à pousser à la main qu’une unité 64:1 de même couple de sortie. Pour une articulation qui doit accompagner le mouvement d’une personne, ou qui doit être déplacée lors de la mise en service et de la maintenance, c’est une exigence de conception et non un simple confort.
Couple obtenu pour un moteur donné
Un étage 8:1 multiplie le couple moteur par huit, moins les pertes. C'est suffisant pour transformer un moteur modeste en un actionneur articulaire utile, mais bien moins qu'un étage à rapport élevé. La conséquence est visible dans les chiffres de masse : délivrer 55 Nm en continu à un rapport de 8:1 exige un moteur plus grand, donc un module plus lourd, que pour obtenir le même couple via un étage 64:1. Dans cette catégorie, cet arbitrage est délibéré - le module n'est pas optimisé pour le couple par kilogramme, il est optimisé pour la contrôlabilité à un couple exploitable.
Jeu mécanique et son coût
Le rapport étant faible, la chaîne d'engrenages est courte, ce qui limite le jeu susceptible de s'accumuler d'un étage à l'autre. C'est un avantage structurel de cette topologie : un réducteur mono-étage 8:1 présente le jeu d'un seul engrènement plutôt que plusieurs jeux additionnés en série. Cela n'élimine pas le jeu - la valeur publiée pour les trois modèles présentés ici est 9 arcmin, et les enregistrements de la plateforme n'utilisent pas une convention d'unité homogène pour ce champ ; cette valeur doit donc être traitée comme comparative et confirmée auprès du fabricant en minutes d'arc ou en degrés avant qu'un budget de répétabilité ne repose dessus. Ce qui compte à ce rapport, c'est que le contrôle fin de position et le contrôle d'impédance sont tous deux viables.
Tension d'alimentation, courant et chaleur
Deux des trois modèles fonctionnent sous 48 V et un sous 24 V, avec des courants de pointe de 12 à 72 A. À un rapport de 8:1, un couple de sortie de 55 Nm exige un couple moteur important et donc un courant important - l'AKE90-8 est donné pour 21 A en continu et 72 A en pointe. C'est le couple nominal, et non le couple de pointe, que ce courant doit permettre de maintenir dans les limites thermiques, et dans un robot à pattes c'est le cycle de service qui détermine si le module chauffe : une hanche maintenant une posture statique appelle bien moins de courant qu'un genou absorbant un atterrissage.
Les spécifications qui décident réellement du choix
Trois modèles partageant un même rapport : les différences se concentrent sur quelques valeurs.
Couple nominal et couple de pointe
Le couple nominal est la valeur en continu - ce que le module peut maintenir dans ses limites thermiques à la température ambiante et dans les conditions de montage indiquées. Le couple de pointe est la valeur maximale spécifiée par le fabricant dans des conditions de fonctionnement définies, généralement de courte durée ; il est limité par la température des bobinages et les marges magnétiques plutôt que par la résistance mécanique de l'étage de sortie ou des roulements. Un atterrissage après saut ou un choc doit être vérifié par rapport à ce que l'étage de sortie peut supporter, ce qui est une question distincte de la valeur de pointe publiée. Dans cette catégorie, le couple nominal s'étend de 5 à 55 Nm et le couple de pointe de 12.5 à 170 Nm, soit un rapport d'environ 2.5 à 3.1 fois pour chaque taille.
Densité de couple et ses variations
La densité de couple n'a de sens que si sa base de calcul est précisée. Sur une base nominale, les trois modèles présentés ici atteignent environ 19, 21 et 39 Nm/kg ; sur une base de pointe, environ 48, 53 et 121 Nm/kg. Le module le plus grand est environ deux fois plus dense que les deux plus petits - une différence réelle, et non un artefact d'arrondi, qui reflète une conception moteur et thermique différente au sommet de la gamme plutôt qu'une simple mise à l'échelle de la même machine.
Vitesse de sortie et KV
Les vitesses de sortie nominales sont faibles - 120 à 180 rpm - ce qui constitue la raison d'être d'un module articulaire plutôt qu'une limitation. Il est utile de convertir un besoin exprimé en radians par seconde en rpm de sortie avant toute comparaison, car à ces vitesses les écarts entre les trois modèles sont faibles : une articulation qui doit se déplacer rapidement relève d'un problème différent de celle qui doit maintenir une charge. Le KV s'étend de 30 à 80, et le KV le plus élevé appartient au modèle 24 V, ce qui est cohérent avec l'obtention d'une vitesse de sortie comparable sous une tension de bus plus basse.
Trois actionneurs quasi-direct-drive comparés
Le tableau couvre les modules intégrés actuellement répertoriés dans la catégorie Actionneurs QDD, classés du plus léger au plus lourd.
| Modèle | Rapport de réduction | Couple nominal | Couple de crête | Tension nominale | Jeu | Masse |
|---|---|---|---|---|---|---|
| AKE60-8 KV80 | 8:1 | 5 Nm | 12.5 Nm | 24 V | 9 | 260 g |
| AKE80-8 KV30 | 8:1 | 12 Nm | 30 Nm | 48 V | 9 | 570 g |
| AKE90-8 KV35 | 8:1 | 55 Nm | 170 Nm | 48 V | 9 | 1400 g |
Rapport de réduction, couple nominal et couple de pointe, tension d'alimentation, jeu et masse tels que publiés par le fabricant. La colonne du jeu indique la valeur en arcmin ; les enregistrements de jeu de la plateforme n'utilisent pas une convention d'unité unique pour toutes les catégories de produits, cette valeur doit donc être lue comme comparative et confirmée auprès du fabricant en minutes d'arc ou en degrés avant d'être utilisée dans un budget de répétabilité.
Les trois modèles partagent le même rapport et la même valeur de jeu enregistrée, ce qui signifie que la gamme correspond à une seule conception déclinée en trois tailles plutôt qu'à trois compromis techniques différents. Ce qui change est substantiel : une masse multipliée par 5.4 du plus petit au plus grand apporte un couple continu multiplié par 11. Lu dans l'autre sens, l'AKE90-8 est environ deux fois plus dense en couple que l'AKE60-8 sur une base nominale. L'écart entre l'AKE60-8 et l'AKE80-8 est plus modeste - 260 g à 570 g pour 5 à 12 Nm - et c'est la paire la plus souvent mise en balance lorsque la conception d'une articulation se situe à la limite.
Les valeurs de courant suivent la même logique, mais de façon plus marquée. L'AKE60-8 et l'AKE80-8 sont tous deux donnés pour 4.8 A en continu et 12 A en pointe, une coïncidence frappante pour un couple deux fois supérieur : le module le plus petit atteint 5 Nm nominaux avec le même courant, et le plus grand 12 Nm. C'est la signature conjointe d'un bobinage à KV plus faible et d'un rotor plus grand fonctionnant à un autre point de la courbe du couple par ampère, et c'est exactement le type de détail qui compte lorsque le variateur et la distribution d'énergie sont déjà fixés par un autre module de la conception.
AKE60-8 KV80 : 5 Nm pour 260 g
L'AKE60-8 KV80 est le plus petit module de la catégorie : une unité de 260 g à 14 paires de pôles délivrant 5 Nm nominaux et 12.5 Nm en pointe par l'intermédiaire d'un étage planétaire 8:1 sous 24 V, avec une vitesse de sortie nominale de 180 rpm et un courant de 4.8 A nominal / 12 A en pointe. Sa fiche de synthèse ToBMS le destine aux articulations compactes de robots humanoïdes et d'exosquelettes, où la faible inertie et la compliance importent davantage que la puissance brute.
Pourquoi la tension 24 V est la caractéristique marquante
Faire fonctionner un module 8:1 sur un bus 24 V est un choix délibéré dans une catégorie où les unités plus grandes utilisent 48 V. Cela maintient une petite articulation dans la même architecture d'alimentation que le reste d'un robot compact, ce qui compte lorsqu'un dispositif portable doit fonctionner à partir d'un seul bloc de batteries et d'une seule carte de distribution. Le coût se paie en courant : pour un même couple de sortie, un module 24 V appelle plus de courant qu'un module 48 V, et le variateur comme le câblage doivent être dimensionnés en conséquence. Pour une articulation légère d'exosquelette où le module n'est que l'un parmi plusieurs, ce compromis est généralement acceptable ; pour une articulation soumise à une charge continue lourde, il ne l'est pas.
AKE80-8 KV30 : le milieu de la gamme
L'AKE80-8 KV30 est le module le plus souvent cité pour les travaux sur les exosquelettes et les articulations à pattes : 570 g avec 12 Nm nominaux et 30 Nm de couple de pointe par le même étage 8:1, sous 48 V, avec une vitesse de sortie nominale de 150 rpm et un courant de 4.8 A nominal / 12 A en pointe. Ses 21 paires de pôles sont les plus nombreuses de la catégorie, à égalité avec l'AKE90-8, et sa fiche de synthèse ToBMS oriente vers les exosquelettes, les robots de rééducation et les articulations à pattes - les trois missions où une articulation doit être à la fois assez solide pour porter une personne ou une machine et assez compliante pour rester sûre à son contact.
Ce que la masse supplémentaire apporte
Doubler la masse entre l'AKE60-8 et l'AKE80-8 fait plus que doubler le couple continu, alors que l'intensité nominale reste identique, ce qui en fait le module le plus efficace par ampère dans cette paire - une différence significative sur un dispositif portable, où la masse de la batterie est portée par l'utilisateur. Le bus 48 V réduit également le courant nécessaire pour un couple donné, ce qui facilite l'intégration du module dans une architecture de distribution conçue autour de l'AKE90-8. Lorsqu'un robot associe des modules de tailles d'articulation différentes, le partage du bus 48 V et d'une même interface de commande sur toute la gamme vaut plus que la légère économie de masse offerte par l'unité plus petite.
Les séquences du fabricant montrant les modules quasi-direct-drive AKE80-8 et AKE60-8 entraînant des articulations compactes. L'argument de cette classe reposant sur le comportement plutôt que sur les chiffres - faible inertie réfléchie et rétro-entraînabilité - observer la réponse des modules à la charge est plus instructif que les seules valeurs de couple.
Page vidéo ToBMSRegarder sur YouTubeAKE90-8 KV35 : 55 Nm nominaux pour 1400 g
L'AKE90-8 KV35 est le plus grand module de la catégorie, celui où l'idée du quasi-direct-drive est poussée le plus loin : 55 Nm nominaux et 170 Nm de couple de pointe par un étage 8:1 sous 48 V, dans un corps de 1400 g à 21 paires de pôles, avec un courant de 21 A nominal et 72 A en pointe et une vitesse de sortie nominale de 120 rpm. Sa fiche de synthèse ToBMS cible les jambes de robots humanoïdes, les exosquelettes et les modules articulaires à forte dynamique.
Ce que 55 Nm à un rapport de 8:1 implique en pratique
Délivrer 55 Nm en continu sans réducteur à rapport élevé exige un moteur produisant environ 7 Nm au rotor, ce qui explique que ce module pèse 1400 g et que son courant nominal atteigne 21 A. Le bénéfice est une articulation de hanche ou de genou contrôlable en couple avec une fraction de l'inertie réfléchie qu'un module 50:1 présenterait, et qui reste suffisamment rétro-entraînable pour être compliante - les deux propriétés qui rendent viables la locomotion à pattes et l'interaction avec l'être humain. Le courant de pointe de 72 A est l'autre face de la même pièce : à cette échelle, le variateur, les connecteurs et la section des câbles font autant partie de la conception que le module lui-même, et la valeur de pointe est celle que le dimensionnement doit absorber, même si le service l'atteint rarement.
Pourquoi c'est le module le plus dense de la gamme
Avec environ 39 Nm/kg en nominal et 121 Nm/kg en pointe, l'AKE90-8 présente une densité de couple environ deux fois supérieure à celle des deux modules plus petits. Il ne s'agit pas d'un artefact de mise à l'échelle : un rayon de rotor plus grand produit davantage de couple par unité de masse d'aimants et de bobinage, ce qui explique pourquoi les machines à entraînement direct et à faible rapport bénéficient de manière disproportionnée de la taille. Le même effet apparaît dans les données élargies de la plateforme - les moteurs à cardan à entraînement direct et les grands kits sans cadre montrent la même tendance - et c'est la raison pour laquelle un seul module de grande taille constitue souvent un meilleur choix technique que deux modules plus petits lorsque le besoin en couple articulaire se situe au sommet de la gamme.
Où sont utilisés les actionneurs quasi-direct-drive
Sur ToBMS, les trois modules sont associés aux quatre mêmes applications, ce qui constitue une indication claire de la mission prévue.
Machines à pattes et robotique portable
Robots humanoïdes, robots quadrupèdes et exosquelettes soumettent tous les articulations à des charges de choc et exigent que la machine les absorbe ou s'y conforme plutôt que de les encaisser en résistant. Une faible inertie réfléchie et la rétro-entraînabilité sont ce qui rend cela possible, et c'est la raison pour laquelle cette classe existe indépendamment des modules articulaires à rapport élevé.
Rééducation et modules articulaires
Robots de rééducation et modules articulaires ajoutent une seconde exigence : l'articulation déplace le membre d'une personne, le contrôle du couple doit donc être prévisible et le jeu suffisamment faible pour que les consignes de position soient reproductibles. Lorsqu'une articulation doit être rigide et maintenir longuement une posture contre la gravité, un module à rapport plus élevé constitue généralement un meilleur outil, et la catégorie Actionneurs robotisés couvre cette extrémité de la gamme.
Liste de contrôle pour la sélection
Les modules quasi-direct-drive se choisissent autant pour leur comportement que pour leur couple : la liste de contrôle est donc plus courte et les questions plus précises que pour un actionneur de positionnement.
Comportement et cycle de service
- Déterminer si l'articulation doit être contrôlée en couple ou seulement en position. Si un contrôle d'impédance est requis, un module à faible rapport constitue le point de départ, et non une option.
- Calculer le couple de sortie en pire cas et le comparer au couple de pointe avec une marge, puis vérifier séparément quel choc l'étage de sortie peut supporter.
- Estimer le couple continu correspondant au cycle de service réel - une hanche maintenant une posture statique constitue un cas de charge différent d'un genou absorbant un atterrissage - et le comparer au couple nominal dans les limites thermiques du module pour la condition de montage.
- Convertir la vitesse articulaire requise en rpm de sortie avant de comparer les modules ; à 120 à 180 rpm nominaux, les trois modèles sont plus proches que ne le suggèrent leurs valeurs de couple.
Mécanique et intégration
- Fixer un budget de jeu et confirmer la valeur du fabricant dans des unités cohérentes - les enregistrements de la plateforme utilisent plus d'une convention, une valeur en minutes d'arc ou en degrés doit donc être obtenue avant qu'un budget de répétabilité ne repose dessus.
- Vérifier la masse en fonction de la position du module dans la chaîne cinématique ; un module de 1400 g placé sur un lien distal doit être porté par chaque articulation en amont.
- Confirmer la tension d'alimentation par rapport au bus du robot, ainsi que les courants nominal et de pointe par rapport au variateur et à la distribution d'énergie.
- Vérifier le schéma de fixation, le type de connecteurs et le cheminement des câbles avant de figer la conception de l'articulation.
Questions fréquentes
QQue signifie « quasi direct drive » ?
Cette expression désigne un actionneur qui utilise un faible rapport de réduction - 8:1 dans cette catégorie, contre 50:1 à 100:1 pour un actionneur de positionnement classique - afin de maintenir l'inertie réfléchie et le frottement des engrenages assez bas pour que l'articulation reste transparente au couple, tout en multipliant le couple moteur en une sortie utile. Il ne s'agit pas d'entraînement direct, car un étage d'engrenages existe et introduit effectivement un certain jeu et une certaine friction. L'essentiel est que cet étage soit assez court pour que l'articulation se comporte encore comme une source de couple et non seulement comme un axe de position, ce dont les robots à pattes et les dispositifs d'interaction avec l'être humain ont besoin.
QPourquoi 8:1 plutôt qu'un rapport plus élevé ?
Parce que l'inertie réfléchie évolue à peu près avec le carré du rapport. Un étage 8:1 ne présente qu'une faible fraction de l'inertie d'un étage 64:1 : le contrôleur peut donc ressentir et commander le couple au niveau de la charge au lieu de lutter contre le réducteur, et l'articulation reste rétro-entraînable. Le coût est une efficacité de masse moindre : produire 55 Nm à un rapport de 8:1 exige un moteur grand et lourd, ce qui explique que l'AKE90-8 pèse 1400 g pour un couple qu'un module à rapport élevé pourrait fournir dans un ensemble bien plus léger. Le choix se joue entre contrôlabilité et couple par kilogramme.
QLe couple de pointe peut-il être maintenu en continu ?
Non. Le couple de pointe est le couple de sortie maximal spécifié dans des conditions de fonctionnement définies, généralement de courte durée ; il est limité par la température des bobinages et des aimants plutôt que par la résistance mécanique. Le service continu doit être dimensionné sur le couple nominal dans les limites thermiques correspondant aux conditions de montage du module. Dans cette catégorie, cela signifie 5, 12 et 55 Nm en continu, et non 12.5, 30 et 170 Nm - et sur un robot à pattes, le cycle de service détermine aussi si le module est retenu sur la bonne valeur, car une articulation maintenant une posture appelle bien moins de courant qu'une articulation absorbant un atterrissage.
QCes modules présentent-ils du jeu mécanique ?
Oui, mais il s'en accumule moins que dans un réducteur multi-étages à rapport élevé, car une chaîne 8:1 est courte - généralement un seul engrènement plutôt que plusieurs en série. La valeur publiée pour les trois modèles présentés ici est 9 arcmin, et les enregistrements de jeu de la plateforme n'utilisent pas une convention d'unité homogène selon les catégories ; cette valeur ne doit donc être considérée que comme comparative. Pour toute conception où la répétabilité de position compte, il convient d'obtenir la valeur du fabricant en minutes d'arc ou en degrés, ainsi que de savoir si elle concerne l'arbre de sortie, si elle a été mesurée en charge ou à vide, et s'il s'agit d'une valeur sur unité neuve ou après rodage.
QFaut-il choisir le module 24 V ou le module 48 V ?
Le choix suit l'architecture d'alimentation du robot. L'AKE60-8 fonctionne sous 24 V et les deux autres sous 48 V ; pour un même couple de sortie, un module 24 V appelle plus de courant, ce qui alourdit les spécifications du variateur et du câblage. Sur un dispositif portable compact où l'ensemble du système partage un même petit bloc de batteries, le 24 V peut être la réponse la plus simple ; sur un robot déjà doté d'un bus 48 V, le courant plus faible et l'architecture partagée l'emportent généralement sur la différence de masse de 310 g entre le petit module et l'AKE80-8.
QQuand un actionneur à rapport élevé est-il préférable ?
Lorsque l'articulation doit maintenir une charge lourde contre la gravité pendant de longues périodes et n'a pas besoin d'être déplacée à la main. Un module à rapport élevé produit bien plus de couple de sortie par kilogramme, ce qui explique que les modules de la catégorie Actionneurs robotisés atteignent plus de 200 newton-mètres pour moins de 1.5 kg. Le compromis est une hausse de l'inertie réfléchie et du frottement des engrenages : l'articulation devient moins transparente au couple et plus difficile à rétro-entraîner. Les axes de hanche et de genou qui maintiennent surtout une posture, ou les axes de maintien de charge des dispositifs industriels, relèvent souvent de cette catégorie plutôt que de celle-ci.
Ressources officielles
CubeMars publie une Ressources couvrant la gamme quasi-direct-drive AKE, et chaque modèle dispose d'une page produit officielle réunissant sa fiche technique complète, son plan et sa documentation de commande - par exemple la gamme d'actionneurs quasi-direct-drive. Le fabricant reste la source de référence pour les valeurs de jeu, les caractéristiques thermiques et le micrologiciel ; ToBMS assure la couche de découverte, consultable et comparable.
Étapes suivantes
S'il s'agit de présélectionner plutôt que d'étudier en profondeur, trois outils de la plateforme interviennent successivement. Parcourir l'ensemble de la catégorie Actionneurs QDD pour voir chaque modèle et chaque spécification côte à côte, filtrer les candidats par couple, tension et masse dans Sélection, puis les confronter dans Comparaison. Lorsqu'une articulation doit être rigide et maintenir une charge lourde plutôt que de se conformer, la catégorie Actionneurs robotisés couvre l'alternative à rapport plus élevé, et Moteurs couple frameless constitue le point de départ lorsque l'articulation est construite autour d'un stator et d'un rotor nus.
En résumé : choisir le quasi-direct-drive lorsque l'articulation doit être contrôlée en couple ou rétro-entraînable, dimensionner le couple nominal sur le cycle de service et le couple de pointe sur le cas transitoire, confirmer la tension d'alimentation par rapport au bus du robot et vérifier la valeur de jeu dans des unités cohérentes avant qu'un budget de répétabilité ne repose dessus. Tout le reste - connecteurs, modes de commande, fixation - en découle.







