
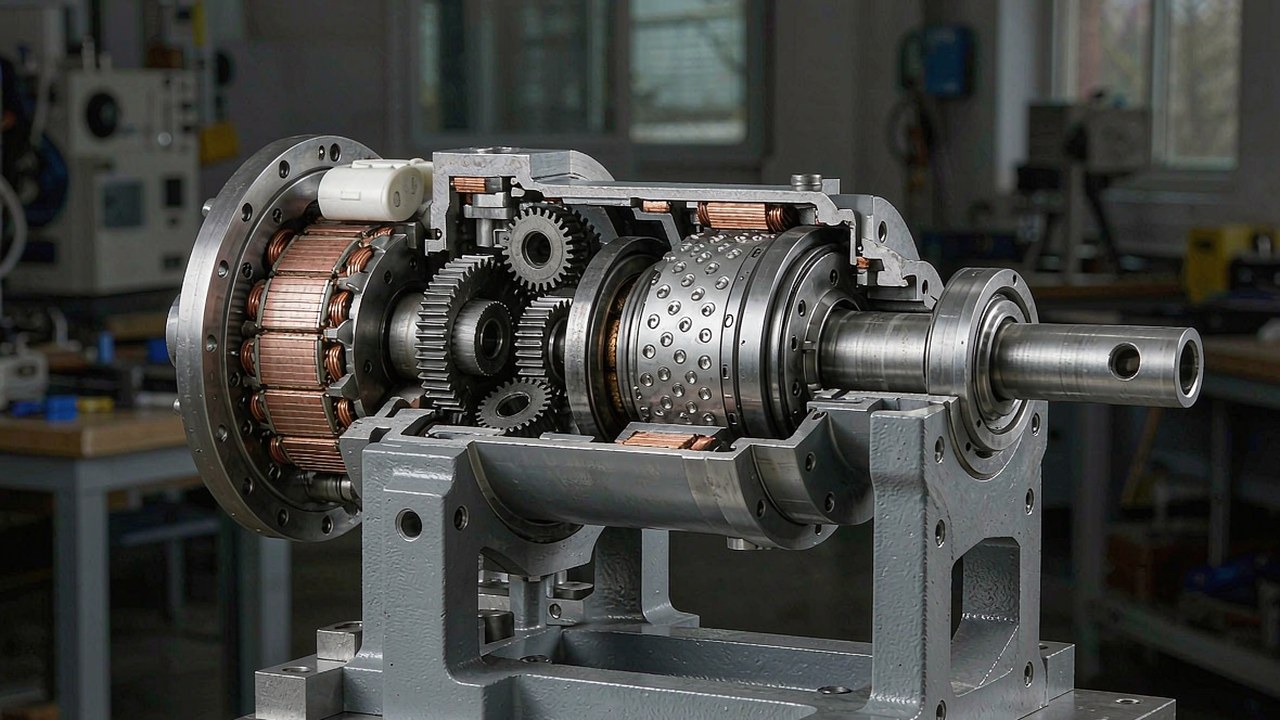
El accionamiento cuasi directo se sitúa entre dos extremos. Un motor de accionamiento directo no tiene etapa de engranajes entre el rotor y la carga, de modo que la transparencia de par y la capacidad de retroaccionamiento son altas, pero necesita un motor grande y pesado para generar un par articular útil; un actuador con engranajes de relación alta produce ese par a partir de un motor pequeño, pero oculta lo que está haciendo la carga y se resiste a ser empujado. Un actuador de accionamiento cuasi directo toma el camino intermedio con una etapa de reducción de relación baja (en esta categoría, 8:1) y acepta que ninguna de las dos propiedades sea óptima a cambio de una articulación que se comporta como una fuente de par y que sigue siendo compacta.
Esta guía repasa qué cambia realmente una relación de 8:1, qué cifras deciden la elección y cómo se comparan los tres modelos incluidos actualmente en la categoría Actuadores QDD de ToBMS. Todas las cifras que aparecen a continuación proceden de los datos de producto de ToBMS o de la especificación publicada por el fabricante; ninguna es estimada.
Respuesta rápida
Un actuador de accionamiento cuasi directo es un módulo articular integrado construido en torno a una relación de reducción baja (8:1 en este caso) en lugar de las 50:1 a 100:1 típicas de un actuador de posicionamiento. La relación baja mantiene reducidas la inercia reflejada y la fricción de los engranajes, de modo que la articulación sigue siendo lo bastante transparente al par como para recibir consignas en modo de impedancia, mientras que la reducción sigue multiplicando el par del motor hasta una salida útil. Los tres modelos de esta categoría comparten la misma etapa de 8:1, por lo que difieren sobre todo en tamaño, par y tensión: 5 Nm nominales en un cuerpo de 260 g en un extremo y 55 Nm nominales en un cuerpo de 1400 g en el otro.
Qué cambia realmente la relación de 8:1
La relación de reducción es la cifra más determinante de esta categoría, y conviene desglosar sus efectos.
Inercia reflejada y transparencia de par
La inercia reflejada es la inercia del motor y de la reductora vista desde la salida, y escala aproximadamente con el cuadrado de la relación. Por eso la relación importa mucho más de lo que puede parecer: una etapa de 8:1 refleja una fracción de la inercia que reflejaría una de 64:1, de modo que una perturbación en la carga se percibe en el rotor y una consigna de par en el rotor se percibe en la carga. Esta es la propiedad que hace que una articulación pueda controlarse como fuente de par y no solo como eje de posición, y es la razón por la que los módulos de accionamiento cuasi directo se especifican para robots con patas y dispositivos de interacción con personas en lugar de para etapas de posicionamiento lento.
Capacidad de retroaccionamiento
Las relaciones más bajas suelen mejorar la capacidad de retroaccionamiento porque entre el rotor y la carga hay menos fricción de engranajes y menos inercia reflejada. No es una garantía (el comportamiento real depende del diseño de la reductora, la fricción, el juego, la eficiencia de transmisión, la constante de par del motor, la estrategia de control y la propia carga), pero la tendencia es constante, y un módulo de 8:1 suele ser más fácil de empujar con la mano que una unidad de 64:1 del mismo par de salida. Para una articulación que deba acompañar el movimiento de una persona, o que tenga que moverse durante la puesta a punto y el mantenimiento, eso es un requisito de diseño y no una comodidad.
Par para un motor dado
Una etapa de 8:1 multiplica el par del motor por ocho menos las pérdidas. Eso basta para convertir un motor modesto en un actuador articular útil, pero es mucho menos de lo que aportaría una etapa de relación alta. La consecuencia se aprecia en las cifras de masa: entregar 55 Nm de forma continua con 8:1 exige un motor mayor, y por tanto un módulo más pesado, que entregar el mismo par a través de una etapa de 64:1. En esta categoría ese compromiso es deliberado: el módulo no está optimizado para el par por kilogramo, sino para la controlabilidad con un par manejable.
El juego y lo que cuesta
Como la relación es baja, el tren de engranajes es corto, lo que limita cuánto juego puede acumularse entre etapas. Esa es una ventaja estructural de la topología: un reductor de 8:1 de una sola etapa tiene el movimiento perdido de un solo engrane y no varios sumados en serie. No elimina el juego: la cifra publicada para los tres modelos es 9 arcmin, y los registros de la plataforma no emplean una convención de unidades coherente para ese campo, por lo que conviene tratarla como un valor comparativo y confirmarla con el fabricante en minutos de arco o en grados antes de que un presupuesto de repetibilidad dependa de ella. Lo que importa con esta relación es que tanto el control fino de posición como el control de impedancia son viables.
Tensión de alimentación, corriente y calor
Dos de los tres modelos funcionan a 48 V y uno a 24 V, con corrientes de pico de 12 a 72 A. Con 8:1, un par de salida de 55 Nm exige un par motor considerable y, por tanto, una corriente considerable: el AKE90-8 está especificado para 21 A continuos y 72 A de pico. Es el par nominal, y no el de pico, el que esa corriente debe sostener dentro de los límites térmicos, y en un robot con patas el ciclo de trabajo es lo que decide si el módulo se calienta: una articulación de cadera que mantiene una postura estática consume mucha menos corriente que una rodilla que absorbe un aterrizaje.
Las especificaciones que deciden de verdad la elección
Con tres modelos que comparten una misma relación, las diferencias se concentran en unas pocas cifras.
Par nominal y par de pico
El par nominal es la especificación continua: lo que el módulo puede sostener dentro de sus límites térmicos en las condiciones de ambiente y montaje indicadas. El par de pico es el máximo que especifica el fabricante bajo condiciones de funcionamiento definidas, normalmente durante periodos cortos, y está limitado por la temperatura del bobinado y los márgenes del imán, más que por la resistencia mecánica de la etapa de salida o de los rodamientos. Un aterrizaje tras un salto o un impacto debe comprobarse frente a lo que puede soportar la etapa de salida, que es una cuestión distinta de la cifra de pico publicada. En esta categoría el par nominal va de 5 a 55 Nm y el de pico de 12.5 a 170 Nm, una elevación de aproximadamente 2.5 a 3.1 veces en cada tamaño.
Densidad de par y en qué punto cambia
La densidad de par solo significa algo cuando se indica la base de cálculo. Sobre base nominal, los tres modelos se sitúan en torno a 19, 21 y 39 Nm/kg; sobre base de pico, en torno a 48, 53 y 121 Nm/kg. El módulo más grande es aproximadamente el doble de denso que los dos pequeños, una diferencia real y no un artefacto de redondeo, que refleja un motor y un diseño térmico distintos en la parte alta de la gama y no un simple escalado de la misma máquina.
Velocidad de salida y KV
Las velocidades nominales de salida son bajas, de 120 a 180 rpm, lo cual es la razón de ser de un módulo articular y no una limitación. Conviene convertir a rpm de salida cualquier requisito expresado en radianes por segundo antes de comparar, porque a estas velocidades las diferencias entre los tres modelos son pequeñas: una articulación que debe moverse rápido es un problema distinto de otra que debe sostener una carga. El KV va de 30 a 80, y el más alto corresponde al modelo de 24 V, lo que es coherente con alcanzar una velocidad de salida comparable partiendo de una tensión de bus más baja.
Tres actuadores de accionamiento cuasi directo comparados
La tabla recoge los módulos integrados incluidos actualmente en la categoría Actuadores QDD, ordenados del más ligero al más pesado.
| Modelo | Relación de reducción | Par nominal | Par máximo | Tensión nominal | Juego | Peso |
|---|---|---|---|---|---|---|
| AKE60-8 KV80 | 8:1 | 5 Nm | 12.5 Nm | 24 V | 9 | 260 g |
| AKE80-8 KV30 | 8:1 | 12 Nm | 30 Nm | 48 V | 9 | 570 g |
| AKE90-8 KV35 | 8:1 | 55 Nm | 170 Nm | 48 V | 9 | 1400 g |
Relación de reducción, par nominal y de pico, tensión de alimentación, juego y masa según lo publicado por el fabricante. La columna de juego indica el valor en arcmin; los registros de juego de la plataforma no emplean una única convención de unidades en todas las categorías de producto, por lo que debe leerse como una cifra comparativa y confirmarse con el fabricante en minutos de arco o en grados antes de utilizarla en un presupuesto de repetibilidad.
Los tres comparten la misma relación y la misma cifra de juego registrada, lo que significa que la gama es un único diseño escalado a tres tamaños y no tres compromisos de ingeniería distintos. Lo que cambia es sustancial: un aumento de masa de 5.4 veces del más pequeño al más grande aporta un aumento de 11 veces en el par continuo. Leído al revés, el AKE90-8 es aproximadamente el doble de denso en par que el AKE60-8 sobre base nominal. El salto entre el AKE60-8 y el AKE80-8 es el más moderado, de 260 g a 570 g para pasar de 5 a 12 Nm, y es la pareja que con más frecuencia se sopesa cuando un diseño articular está en el límite.
Las cifras de corriente siguen el mismo patrón, pero con más contraste. El AKE60-8 y el AKE80-8 están especificados ambos para 4.8 A continuos y 12 A de pico, una coincidencia llamativa para una diferencia de par de dos veces: el módulo pequeño alcanza 5 Nm nominales con la misma corriente, y el grande alcanza 12 Nm. Es la firma conjunta de un bobinado de KV más bajo y un rotor mayor trabajando en otro punto de la curva de par por amperio, y es justo el tipo de detalle que importa cuando el accionamiento y la distribución de potencia ya están fijados por otro módulo del diseño.
AKE60-8 KV80: 5 Nm en 260 g
El AKE60-8 KV80 es el módulo más pequeño de la categoría: una unidad de 260 g y 14 pares de polos que entrega 5 Nm nominales y 12.5 Nm de par de pico a través de una etapa planetaria de 8:1 a 24 V, con una velocidad nominal de salida de 180 rpm y 4.8 A nominales / 12 A de pico. Su descripción en ToBMS lo sitúa en articulaciones compactas de humanoides y exoesqueletos, donde la inercia baja y el comportamiento complaciente importan más que la salida bruta.
Por qué la tensión de 24 V es la especificación destacable
Hacer funcionar un módulo de 8:1 con un bus de 24 V es una elección deliberada en una categoría en la que las unidades mayores emplean 48 V. Mantiene una articulación pequeña dentro de la misma arquitectura de potencia que el resto de un robot compacto, algo que importa cuando un dispositivo wearable debe funcionar con un solo paquete de baterías y una sola placa de distribución. El coste es la corriente: para el mismo par de salida, un módulo de 24 V consume más corriente que uno de 48 V, por lo que el accionamiento y el cableado deben especificarse en consecuencia. Para una articulación ligera de exoesqueleto en la que el módulo es uno de varios, suele ser un compromiso aceptable; para una articulación con una carga continua elevada, no lo es.
AKE80-8 KV30: la parte media de la gama
El AKE80-8 KV30 es el módulo que se cita con más frecuencia para trabajo en exoesqueletos y articulaciones de robots con patas: 570 g con 12 Nm nominales y 30 Nm de par de pico a través de la misma etapa de 8:1, a 48 V, con una velocidad nominal de salida de 150 rpm y 4.8 A nominales / 12 A de pico. Sus 21 pares de polos son los más altos de la categoría, compartidos con el AKE90-8, y su descripción en ToBMS apunta a exoesqueletos, robots de rehabilitación y articulaciones para robots con patas, las tres funciones en las que una articulación debe ser lo bastante fuerte para cargar con una persona o una máquina y lo bastante complaciente para ser segura cerca de ellas.
Dónde la masa adicional aporta algo
Duplicar la masa del AKE60-8 al AKE80-8 más que duplica el par continuo mientras la especificación de corriente se mantiene igual, lo que lo convierte en el módulo más eficiente por amperio de esta pareja, una diferencia significativa en un wearable, donde la masa de la batería la soporta quien lo lleva. El bus de 48 V también reduce la corriente necesaria para un par dado, de modo que el módulo se integra más fácilmente en una arquitectura de distribución diseñada en torno al AKE90-8 mayor. Cuando un robot combina módulos de distintos tamaños de articulación, compartir el bus de 48 V y la misma interfaz de control en toda la gama vale más que el pequeño ahorro de masa de la unidad menor.
Imágenes del fabricante en las que los módulos de accionamiento cuasi directo AKE80-8 y AKE60-8 accionan articulaciones compactas. Dado que todo el argumento de esta clase de módulos es de comportamiento y no numérico (inercia reflejada baja y capacidad de retroaccionamiento), ver cómo responden los módulos a la carga resulta más informativo que las cifras de par por sí solas.
Página de vídeo de ToBMSVer en YouTubeAKE90-8 KV35: 55 Nm nominales con 1400 g
El AKE90-8 KV35 es el módulo más grande de la categoría y aquel en el que la idea del accionamiento cuasi directo se lleva más lejos: 55 Nm nominales y 170 Nm de par de pico a través de una etapa de 8:1 a 48 V, en un cuerpo de 1400 g y 21 pares de polos, con 21 A nominales y 72 A de pico y una velocidad nominal de salida de 120 rpm. Su descripción en ToBMS apunta a piernas de humanoides, exoesqueletos y módulos articulares de alta dinámica.
Qué significan 55 Nm con 8:1 en la práctica
Entregar 55 Nm de forma continua sin una reductora de relación alta exige un motor que produzca unos 7 Nm en el rotor, y por eso este módulo pesa 1400 g y su corriente nominal es de 21 A. La recompensa es una articulación de cadera o de rodilla que puede controlarse en par con una fracción de la inercia reflejada que presentaría un módulo de 50:1 y que sigue siendo lo bastante retroaccionable como para ser complaciente: las dos propiedades que hacen viables la locomoción con patas y la interacción con personas. Los 72 A de pico son la otra cara de la misma moneda: a esta escala, el accionamiento, los conectores y la sección del cable forman parte del diseño tanto como el propio módulo, y la cifra de pico es la que el dimensionamiento debe asumir aunque el servicio rara vez la alcance.
Por qué es el módulo más denso de la gama
Con unos 39 Nm/kg nominales y 121 Nm/kg de pico, el AKE90-8 ofrece aproximadamente el doble de densidad de par que los dos módulos pequeños. No es un artefacto de escalado: un radio de rotor mayor produce más par por unidad de masa de imán y de bobinado, y por eso las máquinas de accionamiento directo y de relación baja se benefician de forma desproporcionada del tamaño. El mismo efecto aparece en el resto de los datos de la plataforma (los motores de gimbal de accionamiento directo y los kits frameless grandes muestran la misma tendencia) y es la razón por la que un único módulo grande suele ser mejor decisión de ingeniería que dos pequeños cuando el requisito de par articular se sitúa en la parte alta de la gama.
Dónde se emplean los actuadores de accionamiento cuasi directo
En ToBMS, los tres módulos se asocian a las mismas cuatro aplicaciones, lo que constituye una declaración clara sobre el servicio previsto.
Máquinas con patas y robótica wearable
Robot humanoide, los robots cuadrúpedos y los exoesqueletos someten las articulaciones a cargas de impacto y necesitan que la máquina las absorba o las acompañe en lugar de resistirlas. La inercia reflejada baja y la capacidad de retroaccionamiento son lo que lo hace posible, y es la razón por la que esta clase de módulos existe por separado de los módulos articulares de relación alta.
Rehabilitación y módulos articulares
Robot de rehabilitación y los módulos articulares añaden un segundo requisito: la articulación mueve la extremidad de una persona, de modo que el control de par debe ser predecible y el juego debe ser lo bastante pequeño para que las consignas de posición sean repetibles. Cuando una articulación debe ser rígida y mantener una postura durante periodos prolongados contra la gravedad, un módulo de relación mayor suele ser la herramienta más adecuada, y la categoría Actuadores robóticos cubre ese extremo de la gama.
Lista de comprobación para la selección
Los módulos de accionamiento cuasi directo se especifican tanto por su comportamiento como por su par, así que la lista es más corta y las preguntas son más incisivas que en el caso de un actuador de posicionamiento.
Comportamiento y servicio
- Decidir si la articulación debe controlarse en par o solo en posición. Si se requiere control de impedancia, un módulo de relación baja es el punto de partida y no una opción.
- Calcular el par de salida en el caso más desfavorable y comprobarlo con margen frente al par de pico, y confirmar por separado qué choques puede soportar la etapa de salida.
- Estimar el par continuo para el ciclo de trabajo real (una cadera que mantiene una postura estática es un caso de carga distinto de una rodilla que absorbe un aterrizaje) y compararlo con el par nominal dentro de los límites térmicos del módulo en la condición de montaje.
- Convertir la velocidad articular requerida a rpm de salida antes de comparar módulos; con una velocidad nominal de 120 a 180 rpm, los tres modelos están más cerca de lo que sugieren sus cifras de par.
Mecánica e integración
- Fijar un presupuesto de juego y confirmar la cifra del fabricante en unidades coherentes: los registros de la plataforma usan más de una convención, por lo que conviene obtener un valor en minutos de arco o en grados antes de que un presupuesto de repetibilidad dependa de ella.
- Comprobar la masa frente a la posición del módulo en la cadena cinemática; un módulo de 1400 g en un eslabón distal tiene que ser soportado por todas las articulaciones anteriores.
- Confirmar la tensión de alimentación frente al bus del robot, y la corriente nominal y de pico frente al accionamiento y a la distribución de potencia.
- Comprobar el patrón de montaje, el tipo de conector y el trazado del cableado antes de congelar el diseño de la articulación.
Preguntas frecuentes
Q¿Qué significa «accionamiento cuasi directo»?
Describe un actuador que emplea una relación de reducción baja (8:1 en esta categoría, frente a 50:1 a 100:1 de un actuador de posicionamiento típico) para mantener la inercia reflejada y la fricción de los engranajes lo bastante bajas como para que la articulación siga siendo transparente al par, a la vez que multiplica el par del motor hasta una salida útil. No es accionamiento directo, porque existe una etapa de engranajes que introduce cierto juego y cierta fricción. La clave es que la etapa es lo bastante corta para que la articulación siga comportándose como una fuente de par y no solo como un eje de posición, que es lo que necesitan los robots con patas y los dispositivos de interacción con personas.
Q¿Por qué 8:1 y no una relación mayor?
Porque la inercia reflejada escala aproximadamente con el cuadrado de la relación. Una etapa de 8:1 presenta una pequeña fracción de la inercia que presentaría una de 64:1, de modo que el controlador puede percibir y ordenar par en la carga en lugar de pelearse con la reductora, y la articulación sigue siendo retroaccionable. El coste es la eficiencia de masa: producir 55 Nm con 8:1 requiere un motor grande y pesado, y por eso el AKE90-8 pesa 1400 g para un par que un módulo de relación alta podría entregar desde un conjunto mucho más ligero. La elección es entre controlabilidad y par por kilogramo.
Q¿Se puede mantener el par de pico de forma continua?
No. El par de pico es el par de salida máximo especificado bajo condiciones de funcionamiento definidas, normalmente durante periodos cortos, y está limitado por la temperatura del bobinado y de los imanes más que por la resistencia mecánica. El servicio continuo debe dimensionarse con el par nominal dentro de los límites térmicos en la condición de montaje del módulo. En esta categoría eso supone 5, 12 y 55 Nm continuos en lugar de 12.5, 30 y 170 Nm, y en un robot con patas el ciclo de trabajo también determina si el módulo se está preseleccionando con la cifra correcta, ya que una articulación que mantiene una postura consume mucha menos corriente que una que absorbe un aterrizaje.
Q¿Tienen juego estos módulos?
Sí, aunque se acumula menos que en una reductora de relación alta y varias etapas, porque un tren de 8:1 es corto: normalmente un solo engrane y no varios en serie. La cifra publicada para los tres modelos es 9 arcmin, y los registros de juego de la plataforma no emplean una única convención de unidades entre categorías, por lo que solo debe tratarse como un valor comparativo. Para cualquier diseño en el que importe la repetibilidad de posición, conviene obtener la cifra del fabricante en minutos de arco o en grados, junto con si se refiere al eje de salida, si se midió con carga o sin ella y si es un valor de unidad nueva o tras el rodaje.
Q¿Conviene elegir el módulo de 24 V o el de 48 V?
Hay que seguir la arquitectura de potencia del robot. El AKE60-8 funciona a 24 V y los otros dos a 48 V, y para el mismo par de salida un módulo de 24 V consume más corriente, lo que eleva la especificación del accionamiento y del cable. En un wearable compacto en el que todo el sistema comparte un único paquete pequeño, 24 V puede ser la respuesta más sencilla; en un robot que ya dispone de un bus de 48 V, la menor corriente y la arquitectura compartida suelen pesar más que los 310 g de diferencia de masa entre el módulo pequeño y el AKE80-8.
Q¿Cuándo es mejor opción un actuador de relación alta?
Cuando la articulación debe sostener una carga pesada contra la gravedad durante periodos prolongados y no necesita dejarse empujar. Un módulo de relación alta produce mucho más par de salida por kilogramo, y por eso los módulos de la categoría Actuadores robóticos alcanzan más de 200 newton-metro con menos de 1.5 kg. El compromiso es que aumentan la inercia reflejada y la fricción de los engranajes, de modo que la articulación resulta menos transparente al par y más difícil de retroaccionar. Los ejes de cadera y de rodilla que en su mayor parte mantienen una postura, o los ejes de retención de carga en dispositivos industriales, suelen pertenecer a esa categoría y no a esta.
Recursos oficiales
CubeMars publica una Recursos que abarca la gama de accionamiento cuasi directo AKE, y cada modelo tiene una página de producto oficial con su especificación completa, su plano y su documentación de control; sirva de ejemplo la gama de actuadores de accionamiento cuasi directo. El fabricante sigue siendo la fuente de referencia para las cifras de juego, las clasificaciones térmicas y el firmware; ToBMS mantiene la capa de descubrimiento con capacidades de búsqueda y comparación.
A dónde ir después
Si el objetivo es preseleccionar en lugar de investigar, tres herramientas de la plataforma hacen el trabajo en secuencia. Explorar la categoría completa de Actuadores QDD para ver cada modelo y cada especificación en paralelo, usar Seleccionar para filtrar candidatos por par, tensión y masa, y después enfrentarlos entre sí en Comparar productos. Cuando una articulación debe ser rígida y sostener una carga pesada en lugar de ceder, la categoría Actuadores robóticos cubre la alternativa de relación más alta, y Motores de par sin carcasa es el punto de partida cuando la articulación se construye en torno a un estator y un rotor desnudos.
La versión breve: elegir el accionamiento cuasi directo cuando la articulación deba controlarse en par o ser retroaccionable, dimensionar el par nominal con el ciclo de trabajo y el par de pico con el caso transitorio, confirmar la tensión de alimentación frente al bus del robot y comprobar la cifra de juego en unidades coherentes antes de que un presupuesto de repetibilidad dependa de ella. Todo lo demás (conectores, modos de control, montaje) se deriva de esos cuatro puntos.







