
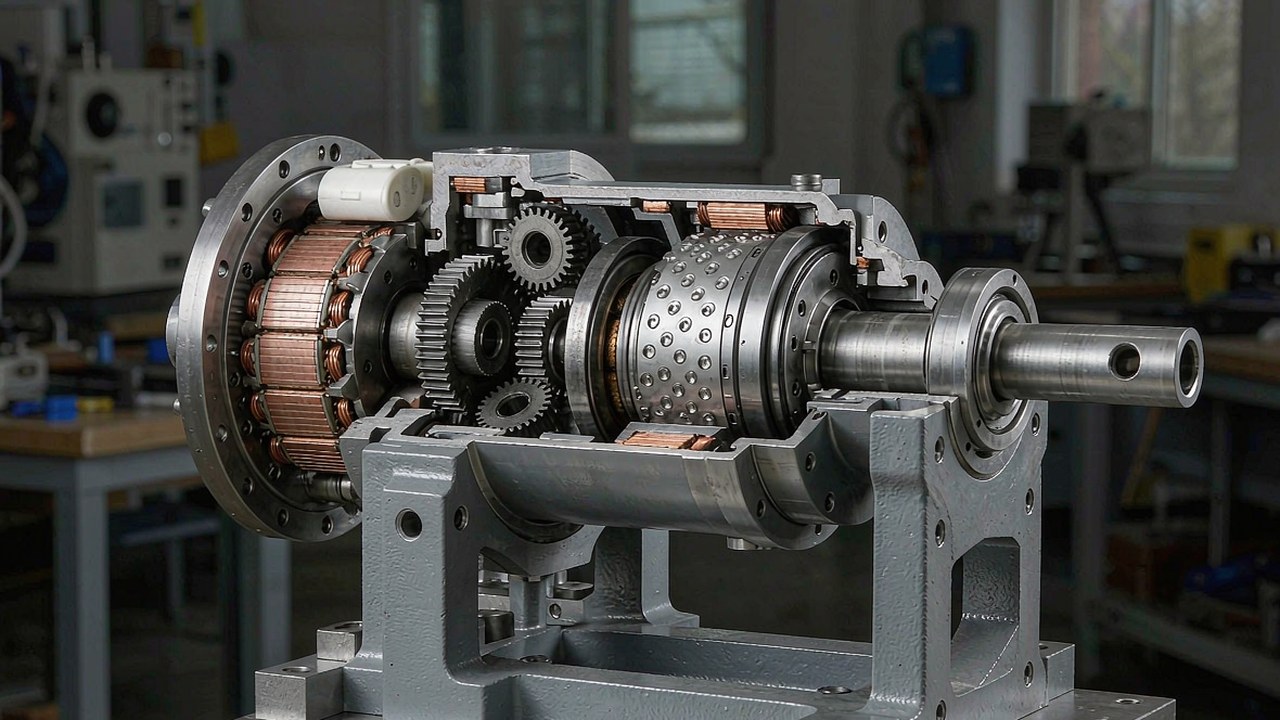
Quasi direct driveは両極の間に位置します。ダイレクトドライブのモータはロータと負荷の間に減速段がなく、トルク透過性とバックドライブ性は高くなりますが、実用的な関節トルクを得るには大型で重いモータが必要です。一方、高減速比のギアードアクチュエータは小型のモータからそのトルクを生み出せますが、負荷が何をしているのかが見えにくく、外から押されることに抵抗します。Quasi direct driveアクチュエータは低減速比の減速段、このカテゴリでは8:1を採用して中間の道を選びます。二つの性質のどちらも最適ではないことを受け入れる代わりに、コンパクトでありながらトルク源のように振る舞う関節を実現しています。
本ガイドでは、8:1という減速比が実際に何を変えるのか、どの数値が選択を左右するのか、そしてToBMSの準ダイレクトドライブアクチュエータカテゴリに現在掲載されている三機種がどのように比較されるのかを扱います。以下の数値はすべてToBMSの製品データまたはメーカー公表の仕様に基づくものであり、推定値は含まれていません。
簡潔な答え
Quasi direct driveアクチュエータは、位置決め用アクチュエータに一般的な50:1から100:1ではなく、このカテゴリでは8:1という低減速比を採用した一体型の関節モジュールです。低減速比であるため反射慣性とギアの摩擦が小さく保たれ、インピーダンスモードでの指令が可能なだけのトルク透過性が関節に残ります。それでも減速段はモータトルクを実用的な出力へと増幅します。このカテゴリの三機種は同じ8:1段を共有しているため、違いは主にサイズ、トルク、電圧に現れます。一方の端には260 gの本体で定格5 Nmのモデルがあり、もう一方の端には1400 gの本体で定格55 Nmのモデルがあります。
8:1という減速比が実際に変えるもの
減速比はこのカテゴリで影響の特に大きい数値であり、その効果は分けて考える価値があります。
反射慣性とトルク透過性
反射慣性とは、出力側から見たモータとギアボックスの慣性であり、おおむね減速比の二乗に比例して大きくなります。減速比が見た目以上に重要である理由がここにあります。8:1の段が反射する慣性は64:1の段のごく一部であるため、負荷側の外乱はロータに伝わり、ロータへのトルク指令は負荷に伝わります。この性質によって、関節を位置軸としてだけでなくトルク源として制御できるようになり、Quasi direct driveモジュールが低速の位置決めステージではなく脚式ロボットや人が接する機器に採用される理由にもなっています。
バックドライバビリティ
減速比が低いほど一般にバックドライバビリティは向上します。ロータと負荷の間に立ちはだかるギアの摩擦と反射慣性が小さくなるためです。ただしそれが保証されるわけではありません。実際の挙動はギアボックスの設計、摩擦、バックラッシ、伝達効率、モータのトルク定数、制御戦略、そして負荷自体に依存します。しかし傾向は一貫しており、同じ出力トルクであれば8:1のモジュールの方が64:1のユニットより手で動かしやすいのが一般的です。人の動きに追従しなければならない関節や、セットアップや保守の際に動かす必要のある関節では、これは利便性ではなく設計上の要件となります。
所与のモータで得られるトルク
8:1の段はモータトルクを損失分を差し引いて8倍にします。控えめなモータを実用的な関節アクチュエータに変えるには十分ですが、高減速比の段と比べればはるかに及びません。その結果は質量の数値にはっきり表れます。8:1で55 Nmを連続出力するには、64:1の段で同じトルクを出力する場合より大きなモータ、したがってより重いモジュールが必要になります。このカテゴリではその引き換えは意図的なものです。モジュールは単位質量あたりのトルクではなく、実用的なトルクでの制御性に最適化されています。
バックラッシとその代償
減速比が低いためギアトレーンが短く、段間で蓄積し得るバックラッシの量が限られます。これはこの方式の構造的な利点です。単段の8:1減速機であれば、直列に積み重なる複数段分ではなく、一つの噛み合い分の遊びしかありません。とはいえバックラッシがなくなるわけではありません。ここでの三機種の公表値はいずれも9 arcminであり、比較値として扱い、再現性のバジェットがそれに依存する前にメーカーのデータシートで確認する必要があります。この減速比で重要なのは、細かな位置制御とインピーダンス制御の両方が成立するという点です。
電源電圧、電流、熱
三機種のうち二機種が48 V、一機種が24 Vで動作し、ピーク電流は12から72 Aです。8:1において55 Nmの出力トルクを得るには相応のモータトルク、したがって相応の電流が必要であり、AKE90-8は連続21 A、ピーク72 Aと定格づけられています。その電流を熱的制限内で持続させなければならないのはピークではなく定格トルクであり、脚式ロボットではモジュールが高温で動作するかどうかを決めるのがデューティサイクルです。静止姿勢を保持する股関節が消費する電流は、着地を吸収する膝関節よりはるかに小さくなります。
実際に選定を左右する仕様
減速比が共通の三機種であるため、違いは少数の数値に集中しています。
定格トルクとピークトルク
定格トルクは連続定格であり、規定された周囲温度と取り付け条件のもとで熱的制限内に収めて保持できる値です。ピークトルクは、定められた動作条件下でメーカーが規定する最大値であり、通常は短時間の値です。また、出力段やベアリングの機械的強度ではなく、巻線温度と磁石の余裕によって制限されます。ジャンプの着地や衝撃事象は、出力段が耐えられるかどうかという観点で確認する必要があり、それは公表されたピーク値とは別の問題です。このカテゴリでは定格トルクが5から55 Nm、ピークトルクが12.5から170 Nmの範囲にあり、各サイズでおおむね2.5倍から3.1倍の引き上げとなります。
トルク密度とその変化点
トルク密度は、基準を明示して初めて意味を持ちます。定格基準では、ここでの三機種はおおむね19、21、39 Nm/kgです。ピーク基準ではおおむね48、53、121 Nm/kgとなります。最大のモジュールは小型の二機種の約二倍の密度を備えており、これは丸め誤差ではなく実際の差であり、同じ機械のスケール変更ではなくレンジ上位におけるモータと熱設計の違いを反映したものです。
出力回転速度とKV
定格出力回転速度は120から180 rpmと低い値ですが、これは制約ではなく関節モジュールとしての本質です。rad/sで表現された要求値は、比較の前に出力rpmへ変換しておく価値があります。この速度域では三機種の差は小さく、素早い動作が必要な関節と負荷の保持が必要な関節は別の問題になります。KVは30から80の範囲で、高い方のKVは24 Vモデルに割り当てられており、より低い母線電圧で同等の出力速度を得るという考え方と整合しています。
Quasi direct driveアクチュエータ三機種の比較
以下の表は、準ダイレクトドライブアクチュエータカテゴリに現在掲載されている一体型モジュールを、質量の軽い順に並べたものです。
| モデル | 減速比 | 定格トルク | ピークトルク | 定格電圧 | バックラッシ | 質量 |
|---|---|---|---|---|---|---|
| AKE60-8 KV80 | 8:1 | 5 Nm | 12.5 Nm | 24 V | 9 | 260 g |
| AKE80-8 KV30 | 8:1 | 12 Nm | 30 Nm | 48 V | 9 | 570 g |
| AKE90-8 KV35 | 8:1 | 55 Nm | 170 Nm | 48 V | 9 | 1400 g |
メーカー公表による減速比、定格トルクとピークトルク、電源電圧、バックラッシ、質量です。バックラッシの列は値をarcminで示します。比較値として読み取り、再現性のバジェットに用いる前にメーカーのデータシートで確認する必要があります。
三機種はいずれも同じ減速比と同じバックラッシの記録値を共有しており、このレンジは三つの異なる工学的な妥協ではなく、一つの設計を三つのサイズに展開したものといえます。しかし変化の中身は大きく、最小機から最大機へ5.4倍の質量増加が、連続トルクの11倍の増加をもたらします。逆に言えば、AKE90-8は定格基準でAKE60-8の約二倍のトルク密度です。AKE60-8とAKE80-8の間の差はより控えめであり、5から12 Nmに対して260 gから570 gとなります。関節設計が境界線上にある場合に、比較される機会の多い組み合わせでもあります。
電流の数値も同じ傾向に従いますが、より顕著です。AKE60-8とAKE80-8はどちらも連続4.8 A、ピーク12 Aと定格づけられており、二倍のトルク差がありながらこの一致は際立っています。小型モジュールは同じ電流から定格5 Nmを、大型モジュールは12 Nmを達成します。これはKVの低い巻線とより大きなロータが、アンペアあたりのトルク曲線上の異なる動作点で働いていることの組み合わせによる特徴であり、ドライバと電力分配が設計上の別モジュールによってすでに固定されている場合にまさに効いてくる種の情報です。
AKE60-8 KV80: 260 gで5 Nm
このカテゴリで最小のモジュールとなるのがAKE60-8 KV80です。260 g、14極対のユニットで、24 V、8:1の遊星段を介して定格5 Nm、ピーク12.5 Nmのトルクを出力し、定格出力回転速度は180 rpm、定格電流4.8 A、ピーク電流12 Aです。ToBMSの概要では、コンパクトなヒューマノイドやパワーアシストスーツの関節に位置づけられており、出力の大きさよりも低慣性とコンプライアンスが重視される用途に向けています。
24 V定格が注目すべき仕様である理由
大型機が48 Vを採用するこのカテゴリで、8:1のモジュールを24 V母線で動作させるのは意図的な選択です。小型の関節を、コンパクトなロボットの他の部分と同じ電源アーキテクチャのなかに収められます。これは、単一のバッテリーパックと単一の配電基板から動作しなければならないウェアラブル機器では重要な点です。その代償が電流です。同じ出力トルクであれば、24 Vモジュールは48 Vモジュールより多くの電流を消費するため、ドライバとケーブルはそれに合わせて選定する必要があります。モジュールが複数搭載される軽量なパワーアシストスーツの関節では、通常は許容できる引き換えですが、連続負荷の大きい関節ではそうはいきません。
AKE80-8 KV30: レンジの中間
パワーアシストスーツや脚式関節の用途で引用される機会の多いモジュールとなるのがAKE80-8 KV30です。570 gで、同じ8:1段を介して定格12 Nm、ピーク30 Nmのトルクを48 Vで出力し、定格出力回転速度は150 rpm、定格電流4.8 A、ピーク電流12 Aです。21極対という値はこのカテゴリで大きく、AKE90-8と共通しています。ToBMSの概要では、パワーアシストスーツ、リハビリロボット、脚式関節が想定用途として示されています。人や機械を支えるだけの力と、その周囲で安全に使えるだけのコンプライアンスを両立させなければならない三つの用途です。
追加の質量が価値を持つ場面
AKE60-8からAKE80-8へ質量を二倍にすると、連続トルクは二倍以上になりながら電流定格は変わりません。そのためこの二機種では、アンペアあたりの効率が高いモジュールとなります。バッテリーの質量を装着者が支えるウェアラブル機器では意味のある差です。また48 V母線は、所与のトルクに必要な電流を減らすため、より大型のAKE90-8を中心に設計された配電アーキテクチャにも組み込みやすくなります。関節サイズの異なるモジュールを混載するロボットでは、48 V母線と同じ制御インターフェースをレンジ全体で共有できることの方が、小型機によるわずかな質量削減より価値を持ちます。
メーカーによる映像で、AKE80-8とAKE60-8のQuasi direct driveモジュールがコンパクトな関節を駆動する様子が収められています。このクラスの存在理由は数値的なものではなく、反射慣性の小ささとバックドライバビリティという挙動にあるため、モジュールが負荷にどう応答するかを目で見ることは、トルクの数値だけを見るより多くの情報をもたらします。
ToBMSの動画ページYouTubeで視聴するAKE90-8 KV35: 1400 gで定格55 Nm
このカテゴリで最大のモジュールであり、Quasi direct driveの考え方が強く押し進められている機種となるのがAKE90-8 KV35です。48 V、8:1の段を介して定格55 Nm、ピーク170 Nmのトルクを、1400 g、21極対の本体で出力し、定格電流21 A、ピーク電流72 A、定格出力回転速度120 rpmです。ToBMSの概要では、ヒューマノイドの脚、パワーアシストスーツ、高動特性の関節モジュールが対象として示されています。
8:1での55 Nmが実際に意味するもの
高減速比のギアボックスなしで55 Nmを連続出力するには、ロータでおおむね7 Nmを発生させるモータが必要です。それがこのモジュールが1400 gである理由であり、定格電流が21 Aである理由でもあります。その見返りとして得られるのは、50:1のモジュールが提示する反射慣性の何分の一かでトルク制御ができ、かつコンプライアントに振る舞えるだけのバックドライバビリティを保った股関節または膝関節です。この二つの性質こそが、脚式移動と人との相互作用を成立させるものです。72 Aのピーク電流は同じことの裏面です。この規模では、ドライバ、コネクタ、ケーブルの断面積もモジュール自体と同じ程度に設計の一部となり、デューティがそこに達することは稀であっても、選定はこのピーク値に合わせて行う必要があります。
このレンジで高いトルク密度を持つ理由
定格でおおむね39 Nm/kg、ピークで121 Nm/kgというAKE90-8は、小型の二機種の約二倍のトルク密度を備えています。これはスケール変更による見かけの効果ではありません。ロータ半径が大きいほど磁石と巻線の単位質量あたりのトルクが増えるため、ダイレクトドライブ機や低減速比機ほどサイズの拡大による恩恵が大きくなります。同じ傾向はプラットフォームのより広いデータにも表れており、ダイレクトドライブのジンバルモータや大型のフレームレスキットにも見られます。関節のトルク要求がレンジの上限にある場合、小型機を二基使うより大型モジュール一基の方が工学的に適した選択となることが多いのはそのためです。
Quasi direct driveアクチュエータが使われる場所
ToBMSでは三機種すべてに同じ四つの用途が紐付いており、想定される役割について明確な示唆を与えています。
脚式ロボットとウェアラブルロボティクス
ヒューマノイドロボット、四脚ロボット、パワーアシストスーツはいずれも関節に衝撃荷重を通すため、機械がそれに抵抗するのではなく吸収または追従することが求められます。反射慣性の小ささとバックドライバビリティがそれを可能にする要素であり、このクラスが高減速比の関節モジュールとは別に存在する理由でもあります。
リハビリ用途と関節モジュール
リハビリロボットと関節モジュールには、もう一つの要件が加わります。関節が人の肢を動かすため、トルク制御は予測可能でなければならず、バックラッシは位置指令が再現できるだけ小さくなければなりません。関節を硬くして長時間重力に逆らって姿勢を保持させる必要がある場合は、通常はより高減速比のモジュールが適した道具となり、ロボット用アクチュエータカテゴリがその端のレンジを扱っています。
選定チェックリスト
Quasi direct driveモジュールはトルクと同じ程度に挙動を基準に選定されるため、位置決め用アクチュエータに比べてチェックリストは短く、問いかけは鋭くなります。
挙動とデューティ
- 関節をトルク制御にする必要があるのか、位置制御だけで十分なのかを判断します。インピーダンス制御が必要な場合、低減速比のモジュールは選択肢の一つではなく出発点となります。
- 最悪ケースの出力トルクを算出し、余裕を持たせてピークトルクと照合したうえで、出力段が耐えられる衝撃を別途確認します。
- 実際のデューティサイクルについて連続トルクを見積もります。静止姿勢を保持する股関節と、着地を吸収する膝関節では負荷ケースが異なります。そして取り付け条件におけるモジュールの熱的制限内で、定格トルクと比較します。
- モジュールを比較する前に、必要な関節速度を出力rpmに変換します。定格120から180 rpmでは、トルクの数値が示すより三機種は接近しています。
機械面と組み込み
- バックラッシのバジェットを設定し、メーカーの数値をデータシートで確認します。再現性のバジェットがそれに依存する前に、その確認を済ませておく必要があります。
- 運動学的チェーンにおけるモジュールの位置に対して質量を確認します。末端リンクの1400 gモジュールは、上流のすべての関節が支えることになります。
- 電源電圧をロボットの母線と、定格電流とピーク電流をドライバおよび電力分配に照らして確認します。
- 関節の設計を凍結する前に、取付パターン、コネクタの種類、ケーブルの取り回しを確認します。
よくある質問
Q"quasi direct drive"とはどういう意味でしょうか。
減速比の低いアクチュエータを指す言葉です。本カテゴリでは 8:1 で、一般的な位置決め用アクチュエータの 50:1 から 100:1 に対してこの値になります。反射慣性と歯車の摩擦を十分に小さく抑えて関節のトルク透過性を保ちながら、モータのトルクを実用的な出力へと増幅します。ギヤ段が存在し、ある程度のバックラッシと摩擦を伴うため、ダイレクトドライブとは異なります。要点は、その段が十分に短く、関節が単なる位置軸ではなくトルク源として振る舞う点にあります。脚式ロボットや人が接する機器に必要なのは、まさにこの特性です。
Qなぜより高い減速比ではなく 8:1 なのでしょうか。
反射慣性は概ね減速比の二乗に比例して大きくなるためです。8:1 の段が負荷側に見せる慣性は、64:1 の段の場合のごく一部にすぎません。そのためコントローラはギヤボックスと競合するのではなく、負荷側のトルクを感じ取って指令でき、関節のバックドライブ性も保たれます。代償となるのは質量の効率です。8:1 で 55 Nm を出力するには大型で重いモータが必要であり、AKE90-8 の質量が 1400 g なのはそのためです。これは高減速比のモジュールならるるかに軽いパッケージで供給できるトルクです。選択は、制御性と質量あたりのトルクのどちらを取るかという問題です。
Qピークトルクを連続して維持できるのでしょうか。
いいえ。ピークトルクは、規定された動作条件下で定められる最大出力トルクであり、通常は短時間の値です。機械的な強度ではなく、巻線温度と磁石温度によって制限されます。連続運転は、モジュールの取り付け条件における熱的制限の範囲内で、定格トルクに対して設計する必要があります。本カテゴリにおいてそれは、12.5、30、170 Nm ではなく 5、12、55 Nm が連続値になるということです。脚式ロボットでは、姿勢を保持する関節は着地の衝撃を吸収する関節よりはるかに少ない電流しか流さないため、デューティサイクルも、そのモジュールを適切な数値で検討しているかどうかを左右します。
Qこれらのモジュールにバックラッシはありますか。
はい。ただし多段の高減速比減速機ほど蓄積は大きくありません。8:1 の歯車列は短く、直列に複数の噛み合いを持つのではなく、通常は一つの噛み合いで構成されるためです。ここで取り上げた三機種の公表値はいずれも 9 arcmin で、比較値としてのみ扱うべきです。位置の再現性が重要となる設計では、メーカーのデータシートで数値を確認する必要があります。あわせて、それが出力シャフトに関する値か、負荷時と無負荷時のどちらで測定された値か、新品時と慣らし運転後のどちらの値かも確認します。
Q24 V と 48 V のどちらのモジュールを選ぶべきでしょうか。
ロボットの電源アーキテクチャに従って選びます。AKE60-8 は 24 V で動作し、他の二機種は 48 V です。同じ出力トルクを得る場合、24 V のモジュールの方が消費電流は多くなり、ドライバとケーブルの仕様を引き上げます。システム全体で一つの小型パックを共有するコンパクトなウェアラブルでは、24 V が最も簡潔な答えになります。すでに 48 V バスを備えているロボットでは、電流の少なさとアーキテクチャの共有が、小型モジュールと AKE80-8 の間の 310 g の質量差に勝ることが通常です。
Q高減速比のアクチュエータが適するのはどのような場合でしょうか。
関節が重力に逆らって重い負荷を長時間保持する必要があり、外から動かされる必要がない場合です。高減速比のモジュールは質量あたりの出力トルクがるるかに大きく、ロボット用アクチュエータ カテゴリのモジュールが 1.5 kg 未満から 200 Nm 超に達しているのはそのためです。一方で反射慣性と歯車の摩擦が増大するため、関節のトルク透過性は低下し、バックドライブは難しくなります。主に姿勢の保持を行う股関節や膝関節の軸、あるいは産業機器における負荷保持軸は、本カテゴリではなくこちらに属することが多くなります。
公式リソース
CubeMars は、AKE の quasi direct drive レンジを網羅した完全な 製品カタログ を公開しています。各機種には、完全な仕様、図面、制御ドキュメントを備えた公式製品ページがあり、例えば quasi direct drive アクチュエータのレンジ が該当します。バックラッシの数値、熱定格、ファームウェアについては、今もメーカーが一次情報源です。ToBMS は、検索可能で比較しやすい発見層を維持しています。
次のステップ
調査ではなく候補の絞り込みが目的であれば、プラットフォーム上の三つのツールを順に使うことで作業が進みます。すべてのモデルと仕様を並べて確認するには 準ダイレクトドライブアクチュエータ カテゴリ全体を見わたし、製品選定 でトルク、電圧、質量による絞り込みを行い、製品比較 で候補を並べて比較します。関節が柔軟に追従するのではなく高い剛性で重い負荷を保持する必要がある場合は、ロボット用アクチュエータ カテゴリが高減速比の選択肢を扱っています。関節をむき出しのステータとロータを中心に構成する場合は、フレームレストルクモーター が出発点になります。
要点をまとめます。関節をトルク制御またはバックドライブ可能な状態にする必要がある場合は quasi direct drive を選びます。定格トルクはデューティサイクルに対して、ピークトルクは過渡的な条件に対して設計し、電源電圧はロボットのバスに対して確認し、再現性の見積もりがバックラッシの値に依存する前にその単位の整合性を確認します。コネクタ、制御モード、取り付けといったその他の要素は、すべてこの四つから導かれます。







