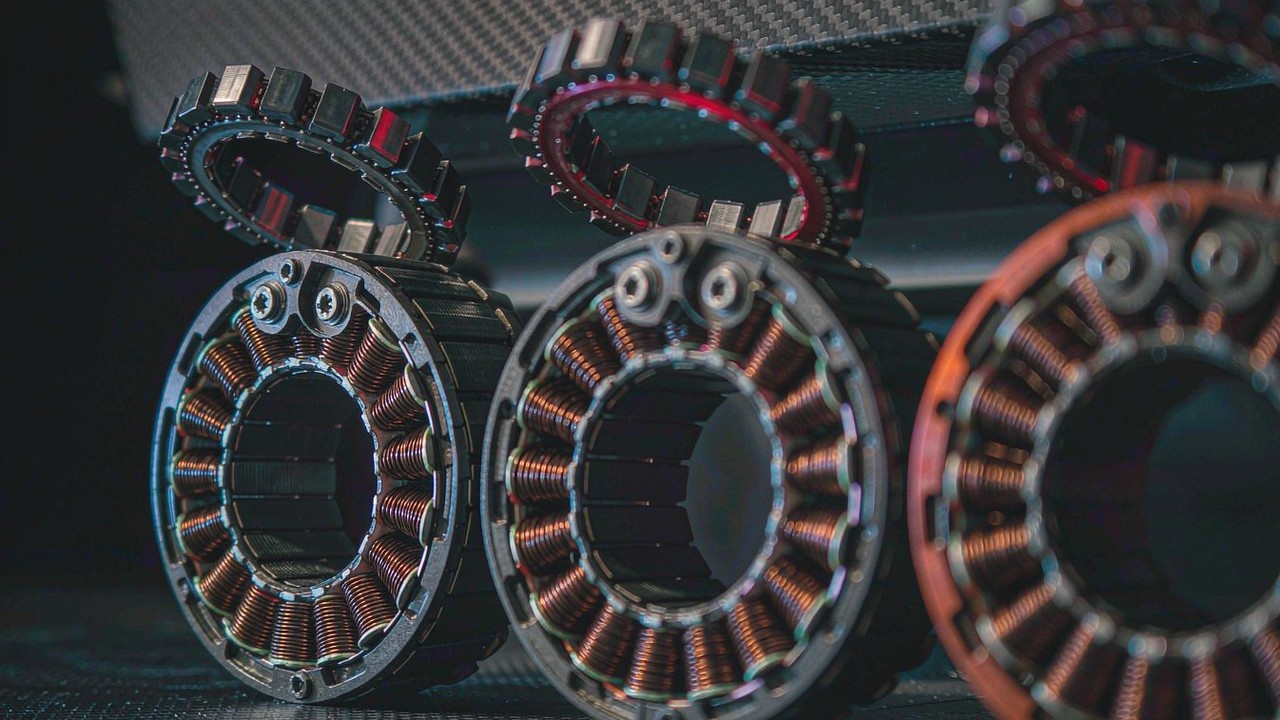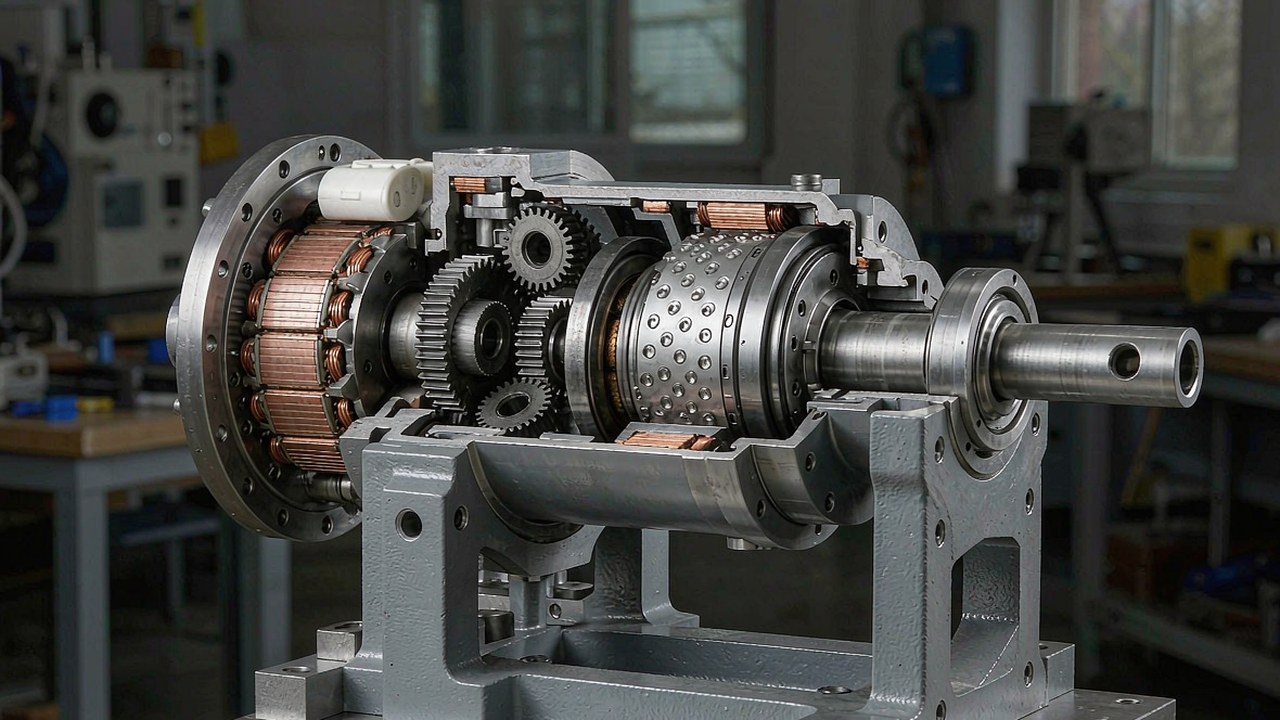
Napęd quasi direct drive zajmuje miejsce między dwiema skrajnościami. Silnik o napędzie bezpośrednim nie ma stopnia przekładni między wirnikiem a obciążeniem, dlatego transparentność momentu i odwracalność napędu są wysokie, ale do wytworzenia użytecznego momentu w przegubie potrzebuje dużego i ciężkiego silnika; siłownik o dużym przełożeniu wytwarza ten moment z małego silnika, lecz ukrywa to, co robi obciążenie, i stawia opór przy próbie popchnięcia. Siłownik quasi direct drive wybiera drogę pośrednią ze stopniem redukcyjnym o małym przełożeniu – w tej kategorii 8:1 – i godzi się na to, że żadna z tych właściwości nie jest optymalna, w zamian za przegub zachowujący się jak źródło momentu, a przy tym pozostający kompaktowy.
Ten przewodnik opisuje, co faktycznie zmienia przełożenie 8:1, które wartości rozstrzygają o wyborze oraz jak wypadają trzy modele aktualnie wymienione w kategorii ToBMS Siłowniki QDD. Każda wartość poniżej pochodzi z danych produktowych ToBMS lub z opublikowanej specyfikacji producenta – żadna nie jest szacowana.
Szybka odpowiedź
Siłownik quasi direct drive to zintegrowany moduł przegubu zbudowany wokół małego przełożenia – tutaj 8:1 – a nie wokół typowego dla siłownika pozycjonującego przełożenia od 50:1 do 100:1. Małe przełożenie utrzymuje niską bezwładność odbitą i małe tarcie przekładni, dzięki czemu przegub pozostaje wystarczająco transparentny momentowo, by sterować nim w trybie impedancyjnym, a jednocześnie stopień redukcyjny nadal przetwarza moment silnika na użyteczną wartość wyjściową. Wszystkie trzy modele w tej kategorii mają ten sam stopień 8:1, więc różnią się głównie rozmiarem, momentem i napięciem: od 5 Nm znamionowo w obudowie 260 g na jednym końcu do 55 Nm znamionowo w obudowie 1400 g na drugim.
Co faktycznie zmienia przełożenie 8:1
Przełożenie redukcyjne to najistotniejsza pojedyncza wartość w tej kategorii, a jego skutki warto rozdzielić.
Bezwładność odbita i transparentność momentu
Bezwładność odbita to bezwładność silnika i przekładni widziana od strony wyjścia; skaluje się w przybliżeniu z kwadratem przełożenia. Dlatego przełożenie ma znacznie większe znaczenie, niż mogłoby się wydawać: stopień 8:1 przenosi ułamek bezwładności, jaką przenosiłby stopień 64:1, więc zakłócenie na obciążeniu jest odczuwalne na wirniku, a zadany moment na wirniku jest odczuwalny na obciążeniu. To właśnie ta właściwość pozwala sterować przegubem jak źródłem momentu, a nie tylko jak osią pozycyjną, i dlatego moduły quasi direct drive dobiera się do robotów kroczących i urządzeń współpracujących z człowiekiem, a nie do powolnych stopni pozycjonujących.
Odwracalność napędu
Niższe przełożenia na ogół poprawiają odwracalność napędu, ponieważ między wirnikiem a obciążeniem stoi mniejsze tarcie przekładni i mniejsza bezwładność odbita. Nie jest to regułą – rzeczywiste zachowanie zależy od konstrukcji przekładni, tarcia, luzu, sprawności przenoszenia napędu, stałej momentu silnika, strategii sterowania i samego obciążenia – ale kierunek jest spójny, a moduł 8:1 jest na ogół łatwiejszy do popchnięcia ręką niż jednostka 64:1 o tym samym momencie wyjściowym. W przegubie, który ma poddawać się ruchowi człowieka, albo w takim, który trzeba przestawić podczas uruchamiania i konserwacji, jest to wymaganie projektowe, a nie udogodnienie.
Moment obrotowy dla danego silnika
Stopień 8:1 mnoży moment silnika przez osiem, pomniejszony o straty. To wystarczy, by przeciętny silnik zamienić w użyteczny siłownik przegubu, ale znacznie mniej niż stopień o dużym przełożeniu. Skutek widać w liczbach mas: dostarczanie 55 Nm w sposób ciągły przy 8:1 wymaga większego silnika, a więc cięższego modułu, niż uzyskanie tego samego momentu przez stopień 64:1. W tej kategorii ten kompromis jest świadomy – moduł nie jest optymalizowany pod moment na kilogram, lecz pod sterowalność przy realnym momencie.
Luz i jego konsekwencje
Ponieważ przełożenie jest małe, przekładnia jest krótka, co ogranicza ilość luzu sumującego się na kolejnych stopniach. To strukturalna zaleta tej topologii: jednostopniowy reduktor 8:1 ma ruch stracony jednego zazębienia, a nie kilka sumujących się szeregowo. Luzu to nie eliminuje – opublikowana wartość dla wszystkich trzech modeli wynosi tu 9 arcmin, a rekordy platformy nie stosują jednej konwencji jednostek dla tego pola, dlatego należy traktować ją jako wartość porównawczą i potwierdzić u producenta w minutach kątowych albo stopniach, zanim budżet powtarzalności będzie od niej zależał. Przy takim przełożeniu istotne jest to, że zarówno precyzyjne sterowanie pozycją, jak i sterowanie impedancyjne są wykonalne.
Napięcie zasilania, prąd i ciepło
Dwa z trzech modeli pracują na 48 V, jeden na 24 V, przy prądach szczytowych od 12 do 72 A. Przy 8:1 moment wyjściowy 55 Nm wymaga znacznego momentu silnika, a więc i znacznego prądu – AKE90-8 ma 21 A prądu ciągłego i 72 A szczytowego. To prąd znamionowy, a nie szczytowy, musi być utrzymywany w granicach termicznych, a w robocie kroczącym o tym, czy moduł się nagrzewa, decyduje cykl pracy: przegub biodra utrzymujący statyczną pozycję pobiera znacznie mniejszy prąd niż kolano amortyzujące lądowanie.
Parametry, które rzeczywiście decydują o wyborze
Mając trzy modele o jednym przełożeniu, różnice skupiają się na kilku wartościach.
Moment znamionowy i szczytowy
Moment znamionowy to wartość ciągła – to, co moduł może utrzymywać w granicach termicznych przy podanej temperaturze otoczenia i sposobie mocowania. Moment szczytowy to maksimum podane przez producenta dla określonych warunków pracy, zwykle na krótko, i ograniczają go temperatura uzwojenia oraz marginesy magnesów, a nie wytrzymałość mechaniczna stopnia wyjściowego czy łożysk. Lądowanie po skoku albo udar trzeba sprawdzić względem tego, co wytrzyma stopień wyjściowy, co jest odrębnym pytaniem od podanej wartości szczytowej. W tej kategorii moment znamionowy obejmuje od 5 do 55 Nm, a szczytowy od 12.5 do 170 Nm, czyli wzrost około 2.5 do 3.1 razy w każdym rozmiarze.
Gęstość momentu i gdzie się zmienia
Gęstość momentu coś znaczy tylko wtedy, gdy podana jest podstawa odniesienia. Na podstawie znamionowej trzy modele osiągają około 19, 21 i 39 Nm/kg; na podstawie szczytowej około 48, 53 i 121 Nm/kg. Największy moduł jest około dwa razy gęstszy od dwóch mniejszych – to realna różnica, a nie artefakt zaokrągleń, i odzwierciedla inną konstrukcję silnika oraz odmienne rozwiązania termiczne w górnej części zakresu, a nie skalowanie tej samej maszyny.
Prędkość wyjściowa i KV
Znamionowe prędkości wyjściowe są niskie – od 120 do 180 rpm – co jest istotą modułu przegubu, a nie ograniczeniem. Wymaganie wyrażone w radianach na sekundę warto przed porównaniem przeliczyć na prędkość wyjściową w rpm, ponieważ przy takich prędkościach różnice między trzema modelami są niewielkie: przegub, który ma się szybko poruszać, to inne zadanie niż ten, który ma utrzymywać obciążenie. KV mieści się między 30 a 80, a najwyższe KV należy do modelu 24 V, co jest spójne z osiąganiem porównywalnej prędkości wyjściowej przy niższym napięciu szyny.
Porównanie trzech siłowników quasi direct drive
Tabela obejmuje moduły zintegrowane aktualnie wymienione w kategorii Siłowniki QDD, uszeregowane od najlżejszego do najcięższego.
| Model | Przełożenie | Moment znamionowy | Moment szczytowy | Napięcie znamionowe | Luz | Waga |
|---|---|---|---|---|---|---|
| AKE60-8 KV80 | 8:1 | 5 Nm | 12.5 Nm | 24 V | 9 | 260 g |
| AKE80-8 KV30 | 8:1 | 12 Nm | 30 Nm | 48 V | 9 | 570 g |
| AKE90-8 KV35 | 8:1 | 55 Nm | 170 Nm | 48 V | 9 | 1400 g |
Przełożenie redukcyjne, moment znamionowy i szczytowy, napięcie zasilania, luz i masa według danych producenta. Kolumna luzu podaje wartość w arcmin; rekordy luzu na platformie nie stosują jednej konwencji jednostek we wszystkich kategoriach produktów, dlatego wartość tę należy czytać jako porównawczą i potwierdzić u producenta w minutach kątowych albo stopniach, zanim posłuży do budżetu powtarzalności.
Wszystkie trzy mają to samo przełożenie i tę samą zapisaną wartość luzu, co oznacza, że zakres jest jedną konstrukcją przeskalowaną na trzy rozmiary, a nie trzema różnymi kompromisami inżynierskimi. Zmienia się jednak wiele: 5.4-krotny wzrost masy od najmniejszego do największego daje 11-krotny wzrost momentu ciągłego. Czytając to w drugą stronę, AKE90-8 ma około dwa razy większą gęstość momentu niż AKE60-8 na podstawie znamionowej. Krok między AKE60-8 i AKE80-8 jest skromniejszy – od 260 g do 570 g za od 5 do 12 Nm – i to ta para jest najczęściej porównywana, gdy konstrukcja przegubu znajduje się na granicy.
Wartości prądu układają się w ten sam wzór, ale ostrzej. AKE60-8 i AKE80-8 mają jednakowo 4.8 A prądu ciągłego i 12 A szczytowego, co przy dwukrotnej różnicy momentu jest zaskakującą zbieżnością: mniejszy moduł osiąga 5 Nm znamionowo przy tym samym prądzie, a większy 12 Nm. To wspólny podpis uzwojenia o niższym KV i większego wirnika pracujących w innym punkcie krzywej momentu na amper – i dokładnie taki szczegół ma znaczenie, gdy sterownik i rozdział zasilania są już ustalone przez inny moduł w projekcie.
AKE60-8 KV80: 5 Nm w 260 g
Model AKE60-8 KV80 to najmniejszy moduł w kategorii: jednostka o masie 260 g i 14 parach biegunów, dostarczająca 5 Nm momentu znamionowego i 12.5 Nm szczytowego przez planetarny stopień 8:1 przy 24 V, z prędkością wyjściową 180 rpm znamionowo oraz 4.8 A prądu znamionowego / 12 A szczytowego. Jego opis w ToBMS wskazuje kompaktowe przeguby robotów humanoidalnych i egzoszkieletów, gdzie mała bezwładność i podatność znaczą więcej niż surowa moc wyjściowa.
Dlaczego parametr 24 V jest wart uwagi
Zasilanie modułu 8:1 z szyny 24 V to świadomy wybór w kategorii, w której większe jednostki pracują na 48 V. Pozwala utrzymać mały przegub w tej samej architekturze zasilania co reszta kompaktowego robota, co ma znaczenie, gdy urządzenie noszone ma pracować z jednego pakietu akumulatorów i jednej płytki rozdziału zasilania. Kompromisem jest prąd: przy tym samym momencie wyjściowym moduł 24 V pobiera większy prąd niż moduł 48 V, więc sterownik i okablowanie trzeba dobrać odpowiednio. W lekkim przegubie egzoszkieletu, gdzie moduł jest jednym z kilku, jest to zwykle akceptowalny kompromis; w przegubie z dużym obciążeniem ciągłym już nie.
AKE80-8 KV30: środek zakresu
Model AKE80-8 KV30 to moduł najczęściej wskazywany do egzoszkieletów i przegubów robotów kroczących: 570 g przy 12 Nm momentu znamionowego i 30 Nm szczytowego przez ten sam stopień 8:1, na 48 V, z prędkością wyjściową 150 rpm znamionowo oraz 4.8 A prądu znamionowego / 12 A szczytowego. Jego 21 par biegunów to najwięcej w kategorii, tyle samo co w AKE90-8, a opis w ToBMS wskazuje egzoszkielety, roboty rehabilitacyjne i przeguby robotów kroczących – trzy zadania, w których przegub musi być jednocześnie dość mocny, by przenieść człowieka lub maszynę, i dość podatny, by być bezpiecznym w ich otoczeniu.
Gdzie dodatkowa masa coś daje
Podwojenie masy z AKE60-8 do AKE80-8 daje ponad dwukrotny wzrost momentu ciągłego przy niezmienionym prądzie znamionowym, co czyni go wydajniejszym modułem na amper w tej parze – a to istotna różnica w urządzeniu noszonym, gdzie masę akumulatorów dźwiga użytkownik. Szyna 48 V zmniejsza też prąd potrzebny do uzyskania danego momentu, więc moduł łatwiej włączyć w architekturę rozdziału zasilania zaprojektowaną wokół większego AKE90-8. Tam, gdzie robot łączy moduły różnych rozmiarów, wspólna szyna 48 V i ten sam interfejs sterowania w całym zakresie znaczą więcej niż niewielka oszczędność masy mniejszej jednostki.
Materiał producenta, na którym moduły quasi direct drive AKE80-8 i AKE60-8 napędzają kompaktowe przeguby. Ponieważ cały sens tej klasy jest behawioralny, a nie liczbowy – mała bezwładność odbita i odwracalność napędu – obserwacja reakcji modułów na obciążenie mówi więcej niż same wartości momentu.
Strona wideo w ToBMSObejrzyj w YouTubeAKE90-8 KV35: 55 Nm znamionowo przy 1400 g
Model AKE90-8 KV35 jest największym modułem w kategorii i tym, w którym idea quasi direct drive jest doprowadzona najdalej: 55 Nm momentu znamionowego i 170 Nm szczytowego przez stopień 8:1 przy 48 V, w obudowie o masie 1400 g i z 21 parami biegunów, przy 21 A prądu znamionowego i 72 A szczytowego oraz prędkości wyjściowej 120 rpm znamionowo. Jego opis w ToBMS wskazuje nogi robotów humanoidalnych, egzoszkielety i wysoce dynamiczne moduły przegubów.
Co oznacza 55 Nm przy 8:1 w praktyce
Dostarczanie 55 Nm w sposób ciągły bez przekładni o dużym przełożeniu wymaga silnika wytwarzającego około 7 Nm na wirniku; dlatego moduł ten waży 1400 g i ma 21 A prądu znamionowego. Nagrodą jest przegub biodra albo kolana, którym można sterować momentowo przy ułamku bezwładności odbitej, jaką prezentowałby moduł 50:1, i który pozostaje dość odwracalny napędowo, by być podatny – te dwie właściwości czynią wykonalnym chód robotów i współpracę z człowiekiem. Prąd szczytowy 72 A to druga strona tego samego medalu: w tej skali sterownik, złącza i przekrój kabla są tak samo częścią konstrukcji jak sam moduł, a to właśnie wartość szczytowa wyznacza wymagania wymiarowania, nawet jeśli cykl pracy rzadko do niej dochodzi.
Dlaczego to moduł o najwyższej gęstości w zakresie
Przy około 39 Nm/kg znamionowo i 121 Nm/kg w szczycie AKE90-8 ma około dwa razy większą gęstość momentu niż dwa mniejsze moduły. To nie artefakt skalowania: większy promień wirnika daje większy moment na jednostkę masy magnesów i uzwojenia, dlatego maszyny o napędzie bezpośrednim i o małym przełożeniu korzystają z rozmiaru nieproporcjonalnie mocno. Ten sam efekt widać w szerszych danych platformy – silniki gimbalowe o napędzie bezpośrednim i duże zestawy bezramowe wykazują tę samą tendencję – i dlatego jeden duży moduł bywa lepszym wyborem inżynierskim niż dwa mniejsze, gdy wymagany moment przegubu znajduje się w górnej części zakresu.
Gdzie stosuje się siłowniki quasi direct drive
W ToBMS wszystkie trzy moduły są przypisane do tych samych czterech zastosowań, co jest wyraźnym określeniem przeznaczenia.
Maszyny kroczące i robotyka noszona
Roboty humanoidalne, Roboty czworonożne i egzoszkielety przenoszą przez przeguby obciążenia udarowe i wymagają, aby maszyna je pochłaniała albo im ustępowała, a nie się im opierała. Niska bezwładność odbita i odwracalność napędu właśnie to umożliwiają i dlatego ta klasa istnieje osobno od modułów przegubów o dużym przełożeniu.
Rehabilitacja i moduły przegubów
Roboty rehabilitacyjne i moduły przegubów dodają drugie wymaganie: przegub porusza kończyną człowieka, więc sterowanie momentem musi być przewidywalne, a luz dość mały, by polecenia pozycji były powtarzalne. Tam, gdzie przegub ma być sztywny i długo utrzymywać pozycję wbrew grawitacji, zwykle lepszym narzędziem jest moduł o większym przełożeniu, a ten koniec zakresu obejmuje kategoria Siłowniki robotyczne.
Lista kontrolna doboru
Moduły quasi direct drive dobiera się ze względu na zachowanie w równym stopniu co na moment, dlatego lista kontrolna jest krótsza, a pytania ostrzejsze niż w przypadku siłownika pozycjonującego.
Zachowanie i obciążenie
- Zdecyduj, czy przegub ma być sterowany momentowo, czy tylko pozycyjnie. Jeśli wymagane jest sterowanie impedancyjne, moduł o małym przełożeniu jest punktem wyjścia, a nie opcją.
- Oblicz najgorszy możliwy moment wyjściowy i porównaj go z zapasem z momentem szczytowym, a następnie osobno potwierdź, jaki udar wytrzyma stopień wyjściowy.
- Oszacuj moment ciągły dla rzeczywistego cyklu pracy – biodro utrzymujące statyczną pozycję to inny przypadek obciążenia niż kolano amortyzujące lądowanie – i porównaj go z momentem znamionowym w granicach termicznych modułu przy danym sposobie mocowania.
- Przelicz wymaganą prędkość przegubu na prędkość wyjściową w rpm, zanim porównasz moduły; przy prędkości znamionowej od 120 do 180 rpm trzy modele są bliżej siebie, niż sugerują ich wartości momentu.
Mechanika i integracja
- Ustal budżet luzu i potwierdź wartość podaną przez producenta w spójnych jednostkach – rekordy platformy stosują więcej niż jedną konwencję, dlatego przed oparciem na niej budżetu powtarzalności należy uzyskać wartość w minutach kątowych albo stopniach.
- Sprawdź masę względem położenia modułu w łańcuchu kinematycznym; moduł 1400 g na dystalnym ogniwie musi być przenoszony przez każdy przegub leżący bliżej podstawy.
- Potwierdź napięcie zasilania względem szyny robota oraz prąd znamionowy i szczytowy względem sterownika i rozdziału zasilania.
- Sprawdź układ mocowania, typ złączy i prowadzenie przewodów, zanim konstrukcja przegubu zostanie ustalona.
Najczęściej zadawane pytania
QCo oznacza „quasi direct drive"?
Opisuje siłownik o niskim przełożeniu redukcyjnym – 8:1 w tej kategorii, wobec 50:1 do 100:1 w typowym siłowniku pozycjonującym – dzięki czemu bezwładność odbita i tarcie przekładni pozostają na tyle niskie, że przegub zachowuje przejrzystość momentu, a jednocześnie moment silnika jest zwielokrotniany do użytecznej wartości wyjściowej. Nie jest to napęd bezpośredni, ponieważ stopień przekładni istnieje i wprowadza pewien luz oraz tarcie. Istotne jest to, że stopień ten jest na tyle krótki, że przegub nadal zachowuje się jak źródło momentu, a nie wyłącznie jak oś pozycjonująca – czego potrzebują roboty kroczące i urządzenia do interakcji z człowiekiem.
QDlaczego 8:1, a nie wyższe przełożenie?
Ponieważ bezwładność odbita rośnie w przybliżeniu z kwadratem przełożenia. Stopień 8:1 wnosi niewielki ułamek bezwładności, jaką wnosiłby stopień 64:1, dzięki czemu sterownik może wyczuwać i zadawać moment na obciążeniu, zamiast walczyć z przekładnią, a przegub pozostaje napędzalny wstecznie. Ceną jest efektywność masy: wytworzenie 55 Nm przy 8:1 wymaga dużego, ciężkiego silnika – dlatego AKE90-8 waży 1400 g przy momencie, który moduł o wysokim przełożeniu mógłby dostarczyć ze znacznie lżejszej obudowy. Wybór sprowadza się do sterowalności albo momentu na kilogram.
QCzy moment szczytowy można utrzymywać w sposób ciągły?
Nie. Moment szczytowy to maksymalny moment wyjściowy określony dla zdefiniowanych warunków pracy, zwykle krótkotrwały, ograniczony temperaturą uzwojenia i magnesów, a nie wytrzymałością mechaniczną. Praca ciągła musi być dobierana względem momentu znamionowego w granicach termicznych, przy warunkach montażu danego modułu. W tej kategorii oznacza to 5, 12 i 55 Nm w trybie ciągłym, a nie 12.5, 30 i 170 Nm – a w robocie kroczącym cykl pracy decyduje także o tym, czy moduł trafia na listę na podstawie właściwej wartości, ponieważ przegub utrzymujący pozycję pobiera znacznie mniejszy prąd niż przegub pochłaniający lądowanie.
QCzy te moduły mają luz?
Tak, choć kumuluje się go mniej niż w wielostopniowej przekładni o wysokim przełożeniu, ponieważ układ 8:1 jest krótki – zwykle jedno zazębienie, a nie kilka w szeregu. Opublikowana wartość dla wszystkich trzech modeli wynosi 9 arcmin, a rejestry luzu na platformie nie stosują jednej spójnej konwencji jednostek w różnych kategoriach, więc należy traktować ją wyłącznie jako wartość porównawczą. W każdym projekcie, w którym istotna jest powtarzalność pozycjonowania, trzeba pozyskać wartość od producenta, wyrażoną w minutach kątowych lub stopniach, wraz z informacją, czy dotyczy wału wyjściowego, czy została zmierzona pod obciążeniem czy bez obciążenia oraz czy odnosi się do nowej jednostki czy do wartości po dotarciu.
QKiedy wybrać moduł 24 V, a kiedy 48 V?
Decyduje architektura zasilania robota. AKE60-8 pracuje przy 24 V, a pozostałe dwa przy 48 V; przy tym samym momencie wyjściowym moduł 24 V pobiera większy prąd, co podnosi wymagania wobec sterownika i przewodów. W kompaktowym urządzeniu noszonym, w którym cały system korzysta z jednego małego akumulatora, 24 V bywa najprostszym rozwiązaniem; w robocie, który ma już magistralę 48 V, niższy prąd i wspólna architektura zwykle przeważają nad różnicą masy 310 g między małym modułem a AKE80-8.
QKiedy właściwym wyborem jest siłownik o wysokim przełożeniu?
Wtedy gdy przegub musi przez długi czas utrzymywać duże obciążenie wbrew grawitacji i nie wymaga się, aby można go było swobodnie przesuwać. Moduł o wysokim przełożeniu wytwarza znacznie większy moment wyjściowy na kilogram – dlatego moduły z kategorii siłowniki robotyczne osiągają ponad 200 niutonometrów przy masie poniżej 1.5 kg. Kompromis polega na tym, że rośnie bezwładność odbita i tarcie przekładni, więc przegub staje się mniej przejrzysty momentowo i trudniej go napędzać wstecznie. Osie biodra i kolana, które głównie utrzymują pozycję, albo osie podtrzymujące obciążenie w urządzeniach przemysłowych, często należą właśnie tam, a nie do tej kategorii.
Oficjalne materiały
CubeMars publikuje pełną ofertę produktów obejmującą rodzinę AKE quasi direct drive, a każdy model ma oficjalną stronę produktu z pełną specyfikacją, rysunkiem i dokumentacją sterowania – na przykład rodzinę siłowników quasi direct drive. Producent pozostaje źródłem prawdy w zakresie wartości luzu, parametrów termicznych i oprogramowania układowego; ToBMS utrzymuje warstwę wyszukiwania i porównywania.
Dalsze kroki
Jeśli celem jest zawężenie listy, a nie prowadzenie analizy, trzy narzędzia na platformie wykonują tę pracę po kolei. Kategoria Siłowniki QDD pozwala obejrzeć każdy model i każdą specyfikację obok siebie, w narzędziu Dobór można filtrować kandydatów według momentu, napięcia i masy, a następnie zestawić ich ze sobą w Porównanie produktów. Tam gdzie przegub ma być sztywny i utrzymywać duże obciążenie, a nie ustępować, alternatywę o wyższym przełożeniu obejmuje kategoria siłowniki robotyczne, a punktem wyjścia dla przegubu zbudowanego wokół samego stojana i wirnika są Silniki momentowe bezramowe.
W skrócie: quasi direct drive wybiera się wtedy, gdy przegub ma być sterowany momentem lub napędzalny wstecznie; moment znamionowy dobiera się do cyklu pracy, a szczytowy do stanu przejściowego; napięcie zasilania potwierdza się względem szyny robota; a wartość luzu sprawdza się w spójnych jednostkach, zanim od niej zależeć będzie budżet powtarzalności. Cała reszta – złącza, tryby sterowania, montaż – wynika z tych czterech punktów.