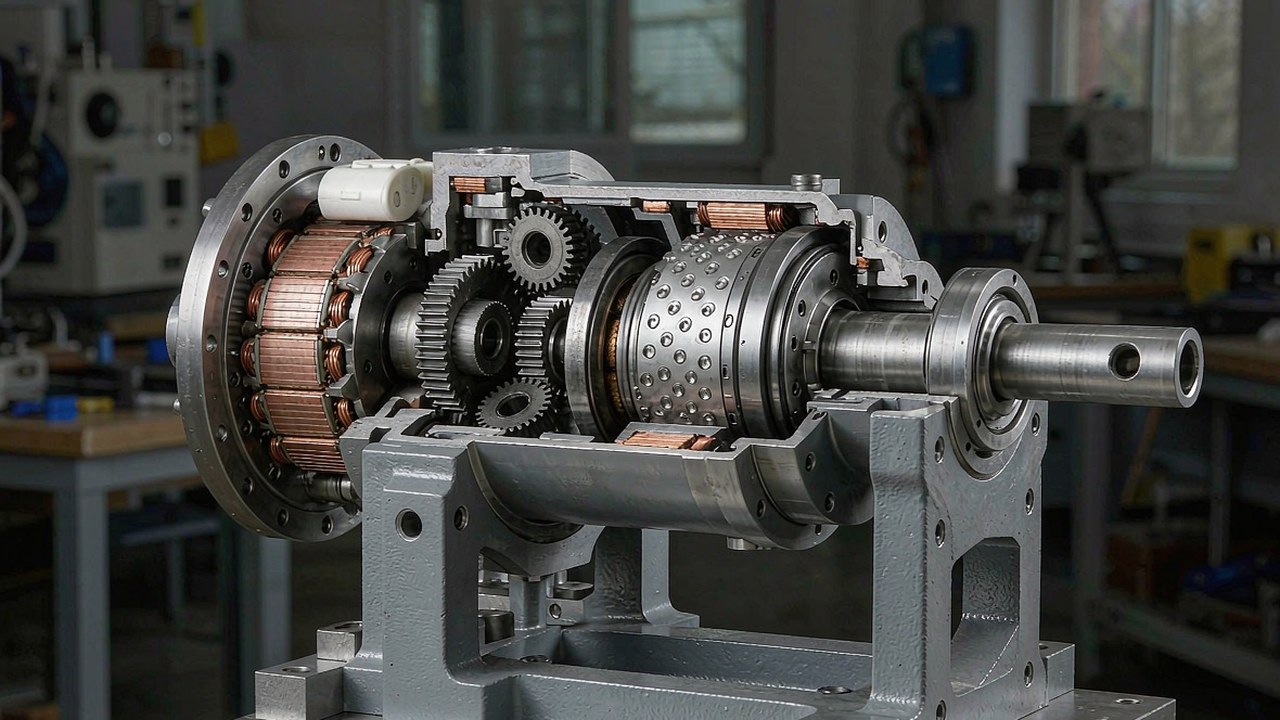
Yarı doğrudan tahrik, iki uç nokta arasında yer alır. Doğrudan tahrikli bir motorda rotor ile yük arasında dişli kademesi yoktur; bu nedenle tork şeffaflığı ve geri sürülebilirlik yüksektir, ancak eklem torku olarak işe yarar bir değer üretmek için büyük ve ağır bir motor gerektirir. Yüksek oranlı dişli bir aktüatör ise bu torku küçük bir motordan üretir, fakat yükün ne yaptığını gizler ve itmeye karşı direnç gösterir. Yarı doğrudan tahrikli aktüatör, düşük oranlı bir indirgeme kademesiyle - bu kategoride 8:1 - orta yolu izler ve her iki özelliğin de ideal olmadığını kabul eder; karşılığında kompakt kalırken tork kaynağı gibi davranan bir eklem elde edilir.
Bu kılavuz, 8:1 oranının gerçekte neyi değiştirdiğini, hangi değerlerin tercihi belirlediğini ve ToBMS Yarı Doğrudan Tahrik Aktüatörleri kategorisinde listelenen üç modelin nasıl karşılaştırıldığını ele alır. Aşağıdaki değerlerin tamamı ToBMS ürün verilerinden veya üreticinin yayımlanmış spesifikasyonundan alınmıştır; hiçbiri tahmin değildir.
Kısa yanıt
Yarı doğrudan tahrikli bir aktüatör, bir konumlandırma aktüatöründe tipik olan 50:1 ile 100:1 oranı yerine düşük bir indirgeme oranı - burada 8:1 - etrafında kurulmuş entegre bir eklem modülüdür. Düşük oran, yansıyan ataleti ve dişli sürtünmesini düşük tutar; böylece eklem, empedans modunda komut verilebilecek kadar tork şeffaflığını korurken indirgeme yine de motor torkunu işe yarar bir çıkışa dönüştürür. Bu kategorideki üç model de aynı 8:1 kademesini paylaşır; dolayısıyla esas olarak boyut, tork ve gerilim bakımından ayrılırlar: bir uçta 260 g gövdede 5 Nm nominal, diğer uçta 1400 g gövdede 55 Nm nominal.
8:1 oranı gerçekte neyi değiştirir
İndirgeme oranı bu kategorideki en belirleyici tek değerdir ve etkilerinin ayrı ayrı ele alınması yararlı olur.
Yansıyan atalet ve tork şeffaflığı
Yansıyan atalet, motorun ve dişli kutusunun çıkıştan görünen ataletidir ve kabaca oranın karesiyle ölçeklenir. Oranın göründüğünden çok daha belirleyici olmasının nedeni budur: 8:1 bir kademe, 64:1 bir kademenin yansıtacağı ataletin yalnızca küçük bir bölümünü yansıtır; böylece yükteki bir bozulma rotorda hissedilir ve rotordaki bir tork komutu yükte hissedilir. Bir eklemi yalnızca bir konum ekseni olarak değil, tork kaynağı olarak da kontrol edilebilir kılan özellik budur ve yarı doğrudan tahrik modüllerinin yavaş konumlandırma kademeleri yerine bacaklı robotlar ile insan etkileşimli cihazlar için spesifiye edilmesinin nedeni de budur.
Geri sürülebilirlik
Daha düşük oranlar genellikle geri sürülebilirliği iyileştirir; çünkü rotor ile yük arasında daha az dişli sürtünmesi ve daha düşük yansıyan atalet bulunur. Bu bir garanti değildir; gerçek davranış dişli kutusu tasarımına, sürtünmeye, boşluğa, aktarım verimine, motor tork sabitine, kontrol stratejisine ve yükün kendisine bağlıdır. Ancak eğilim tutarlıdır ve 8:1 bir modül, aynı çıkış torkundaki 64:1 bir üniteden genellikle elle daha kolay itilebilir. Bir kişinin hareketine uyum sağlaması gereken ya da kurulum ve bakım sırasında hareket ettirilmesi gereken bir eklem için bu, bir kolaylık değil tasarım gereğidir.
Belirli bir motor için tork
8:1 bir kademe, motor torkunu kayıplar düşüldükten sonra sekizle çarpar. Bu, mütevazı bir motoru işe yarar bir eklem aktüatörüne dönüştürmeye yeter; ancak yüksek oranlı bir kademenin sağlayacağından çok daha azdır. Bunun sonucu kütle değerlerinde görülür: 8:1 oranında sürekli 55 Nm üretmek, aynı torku 64:1 bir kademe üzerinden üretmekten daha büyük bir motor ve dolayısıyla daha ağır bir modül gerektirir. Bu kategoride bu takas bilinçlidir; modül kilogram başına tork için değil, çalışılabilir bir torkta kontrol edilebilirlik için optimize edilmiştir.
Boşluk ve bedeli
Oran düşük olduğu için dişli treni kısadır; bu da kademeler arasında birikebilecek boşluğu sınırlar. Bu, topolojinin yapısal bir avantajıdır: tek kademeli 8:1 bir redüktör, seri hâlde yığılmış birkaç kavrama yerine tek bir kavramanın kayıp hareketine sahiptir. Boşluğu tamamen ortadan kaldırmaz; buradaki üç modelin yayımlanan değeri 9 ark dakikasıdır ve platform kayıtları bu alan için tutarlı bir birim kuralı kullanmaz; dolayısıyla bu değer karşılaştırmalı bir değer olarak ele alınmalı ve tekrarlanabilirlik bütçesi buna dayandırılmadan önce üreticiden ark dakikası veya derece cinsinden doğrulanmalıdır. Bu oranda önemli olan, hassas konum kontrolünün ve empedans kontrolünün her ikisinin de uygulanabilir olmasıdır.
Besleme gerilimi, akım ve ısı
Üç modelden ikisi 48 V ile, biri 24 V ile çalışır; tepe akımları 12 ile 72 A arasındadır. 8:1 oranında 55 Nm'lik bir çıkış torku ciddi bir motor torku ve dolayısıyla ciddi bir akım gerektirir; AKE90-8 21 A sürekli ve 72 A tepe olarak sınıflandırılmıştır. Bu akımın termal sınırlar içinde sürdürülmesi gereken değer tepe tork değil nominal torktur ve bacaklı bir robotta modülün ısınıp ısınmayacağını belirleyen şey çalışma çevrimidir: statik bir duruşu koruyan bir kalça eklemi, inişi absorbe eden bir dizden çok daha az akım çeker.
Tercihi gerçekte belirleyen spesifikasyonlar
Üç model aynı oranı paylaştığı için farklar birkaç değerde toplanır.
Nominal ve tepe tork
Nominal tork, sürekli anma değeridir; belirtilen ortam ve montaj koşulunda modülün termal sınırları içinde tutabileceği torktur. Tepe tork ise üreticinin tanımlı çalışma koşullarında, genellikle kısa süreler için belirttiği maksimumdur ve çıkış kademesinin ya da rulmanların mekanik dayanımıyla değil, sargı sıcaklığı ve mıknatıs paylarıyla sınırlanır. Bir sıçrama inişi veya darbe olayı, yayımlanan tepe değerden ayrı bir soru olarak, çıkış kademesinin neyi atlatabildiğine göre kontrol edilmelidir. Bu kategoride nominal tork 5 ile 55 Nm, tepe tork ise 12.5 ile 170 Nm arasındadır; her boyutta kabaca 2.5 ile 3.1 katlık bir artış söz konusudur.
Tork yoğunluğu ve nerede değiştiği
Tork yoğunluğu ancak hangi temele göre verildiği belirtildiğinde anlam kazanır. Nominal temelde buradaki üç model yaklaşık 19, 21 ve 39 Nm/kg değerlerindedir; tepe temelde ise yaklaşık 48, 53 ve 121 Nm/kg. En büyük modül, iki küçük modelin kabaca iki katı yoğunluğa sahiptir; bu yuvarlamadan kaynaklanan bir yanılsama değil gerçek bir farktır ve aynı makinenin ölçeklenmesinden çok, serinin üst ucundaki farklı bir motor ve termal tasarımı yansıtır.
Çıkış hızı ve KV
Nominal çıkış hızları düşüktür - 120 ile 180 rpm - ve bu bir kısıt değil, bir eklem modülünün varlık nedenidir. Karşılaştırma yapmadan önce saniyedeki radyan cinsinden ifade edilen bir gereksinimin çıkış rpm değerine dönüştürülmesi yerinde olur; çünkü bu hızlarda üç model arasındaki farklar küçüktür: hızlı hareket etmesi gereken bir eklem ile yük tutması gereken bir eklem farklı problemlerdir. KV 30 ile 80 arasında değişir ve en yüksek KV değeri 24 V modeline aittir; bu da daha düşük bir bara geriliminde benzer bir çıkış hızına ulaşılmasıyla tutarlıdır.
Üç yarı doğrudan tahrikli aktüatörün karşılaştırması
Tablo, Yarı Doğrudan Tahrik Aktüatörleri kategorisinde listelenen entegre modülleri en hafiften en ağıra doğru sıralar.
| Model | İndirgeme Oranı | Nominal Tork | Tepe Tork | Nominal Gerilim | Boşluk | Ağırlık |
|---|---|---|---|---|---|---|
| AKE60-8 KV80 | 8:1 | 5 Nm | 12.5 Nm | 24 V | 9 | 260 g |
| AKE80-8 KV30 | 8:1 | 12 Nm | 30 Nm | 48 V | 9 | 570 g |
| AKE90-8 KV35 | 8:1 | 55 Nm | 170 Nm | 48 V | 9 | 1400 g |
İndirgeme oranı, nominal ve tepe tork, besleme gerilimi, boşluk ve üreticinin yayımladığı kütle. Boşluk sütunu değeri ark dakikası cinsinden belirtir; platformun boşluk kayıtları tüm ürün kategorilerinde tek bir birim kuralı kullanmaz, dolayısıyla bu değer karşılaştırmalı bir değer olarak okunmalı ve tekrarlanabilirlik bütçesinde kullanılmadan önce üreticiden ark dakikası veya derece cinsinden doğrulanmalıdır.
Üçü de aynı oranı ve aynı kayıtlı boşluk değerini paylaşır; bu da serinin üç farklı mühendislik uzlaşması değil, üç boyuta ölçeklenmiş tek bir tasarım olduğu anlamına gelir. Değişen şey ise azımsanmayacak düzeydedir: en küçükten en büyüğe 5.4 katlık kütle artışı, sürekli torkta 11 katlık bir artış sağlar. Tersinden okunduğunda AKE90-8, nominal temelde AKE60-8'in kabaca iki katı tork yoğunluğuna sahiptir. AKE60-8 ile AKE80-8 arasındaki geçiş daha ölçülüdür - 5 ile 12 Nm için 260 g'dan 570 g'a - ve bir eklem tasarımı sınırda kaldığında en sık karşılaştırılan ikili bu ikisidir.
Akım değerleri aynı örüntüyü izler, ancak daha keskin biçimde. AKE60-8 ve AKE80-8 ikisi de 4.8 A sürekli ve 12 A tepe olarak sınıflandırılmıştır; iki katlık bir tork farkı boyunca bu çarpıcı bir örtüşmedir: küçük modül aynı akımdan 5 Nm nominal torka, büyük olan ise 12 Nm'ye ulaşır. Bu, daha düşük KV'li bir sargının ve daha büyük bir rotorun, amper başına tork eğrisinin farklı bir noktasında çalışmasının ortak imzasıdır ve sürücü ile güç dağıtımı tasarımdaki başka bir modül tarafından zaten sabitlendiğinde önem taşıyan tam da bu tür bir ayrıntıdır.
AKE60-8 KV80: 260 g ağırlıkta 5 Nm
Serinin en küçük modülü AKE60-8 KV80'dir: 260 g ağırlığında, 14 kutup çiftli bir ünite; 24 V'ta 8:1 planet kademe üzerinden 5 Nm nominal ve 12.5 Nm tepe tork, 180 rpm nominal çıkış hızı ve 4.8 A nominal / 12 A tepe akım sunar. ToBMS genel bakışı bunu kompakt insansı ve dış iskelet eklemleri için konumlandırır; bu uygulamalarda düşük atalet ve uyumluluk, ham çıkıştan daha önemlidir.
24 V değerinin neden dikkat çekici olduğu
Daha büyük ünitelerin 48 V kullandığı bir kategoride 8:1 bir modülü 24 V barada çalıştırmak bilinçli bir tercihtir. Bu, küçük bir eklemi kompakt bir robotun geri kalanıyla aynı güç mimarisi içinde tutar; giyilebilir bir cihazın tek bir batarya paketinden ve tek bir dağıtım kartından beslenmesi gerektiğinde bu önemlidir. Bedeli akımdır: aynı çıkış torkunda 24 V bir modül, 48 V olandan daha fazla akım çeker; bu nedenle sürücü ve kablolama buna göre spesifiye edilmelidir. Modülün birkaç üniteden biri olduğu hafif bir dış iskelet ekleminde bu genellikle kabul edilebilir bir takastır; ağır ve sürekli yük taşıyan bir eklemde ise değildir.
AKE80-8 KV30: serinin ortası
Dış iskelet ve bacaklı eklem çalışmalarında en sık anılan modül AKE80-8 KV30'dur: 570 g ağırlığında; aynı 8:1 kademe üzerinden 48 V'ta 12 Nm nominal ve 30 Nm tepe tork, 150 rpm nominal çıkış hızı ve 4.8 A nominal / 12 A tepe akım. 21 kutup çifti kategorideki en yüksek değerdir ve AKE90-8 ile paylaşılır; ToBMS genel bakışı dış iskeletleri, rehabilitasyon robotlarını ve bacaklı eklemleri işaret eder. Bu üç görevde eklem, hem bir insanı ya da makineyi taşıyacak kadar güçlü hem de çevresindekiler için güvenli olacak kadar uyumlu olmak zorundadır.
Ek kütlenin karşılığında ne kazandırdığı
AKE60-8'den AKE80-8'e kütleyi ikiye katlamak, akım sınıfı aynı kalırken sürekli torku ikiden fazla artırır; bu da onu bu ikili içinde amper başına daha verimli modül yapar. Batarya kütlesini kullanıcının taşıdığı giyilebilir bir cihazda bu anlamlı bir farktır. 48 V bara ayrıca belirli bir tork için gereken akımı azaltır; böylece modülün, daha büyük AKE90-8 etrafında tasarlanmış bir dağıtım mimarisine entegre edilmesi kolaylaşır. Bir robotun eklem boyutları boyunca farklı modülleri karıştırdığı durumlarda, 48 V barayı ve aynı kontrol arayüzünü seri boyunca paylaşmak, küçük ünitenin sağladığı az miktarda kütle tasarrufundan daha değerlidir.
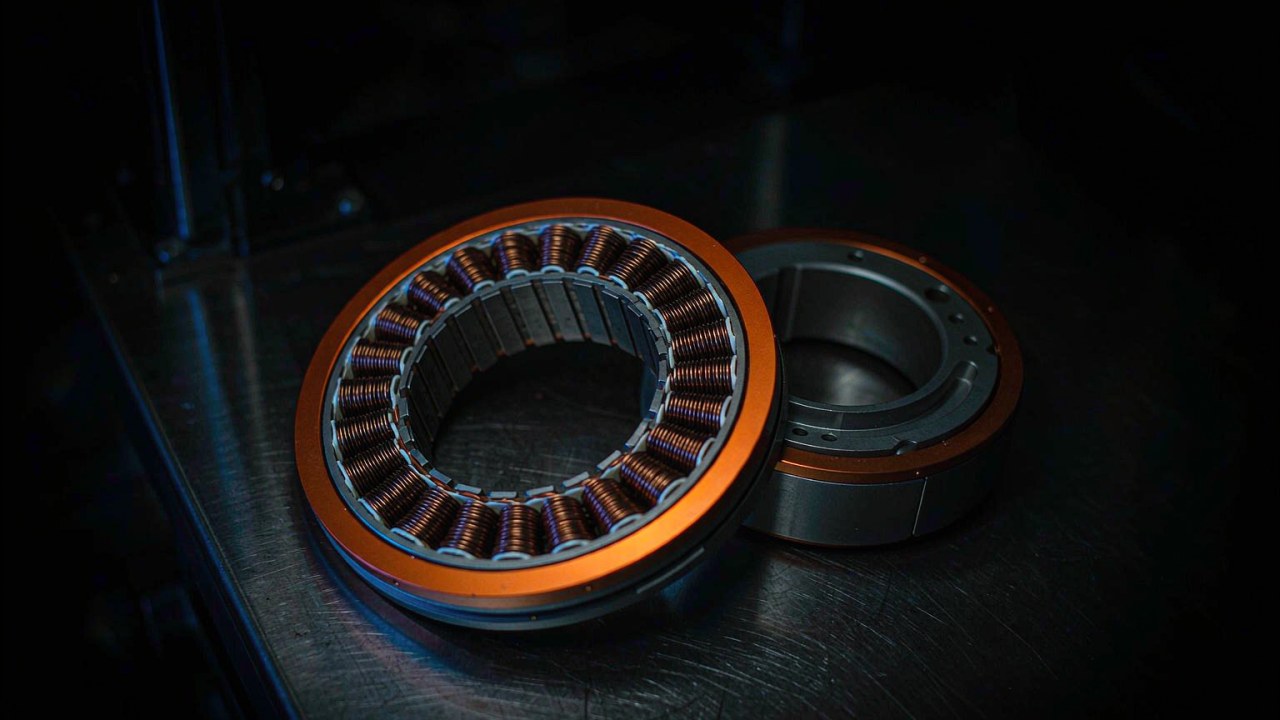
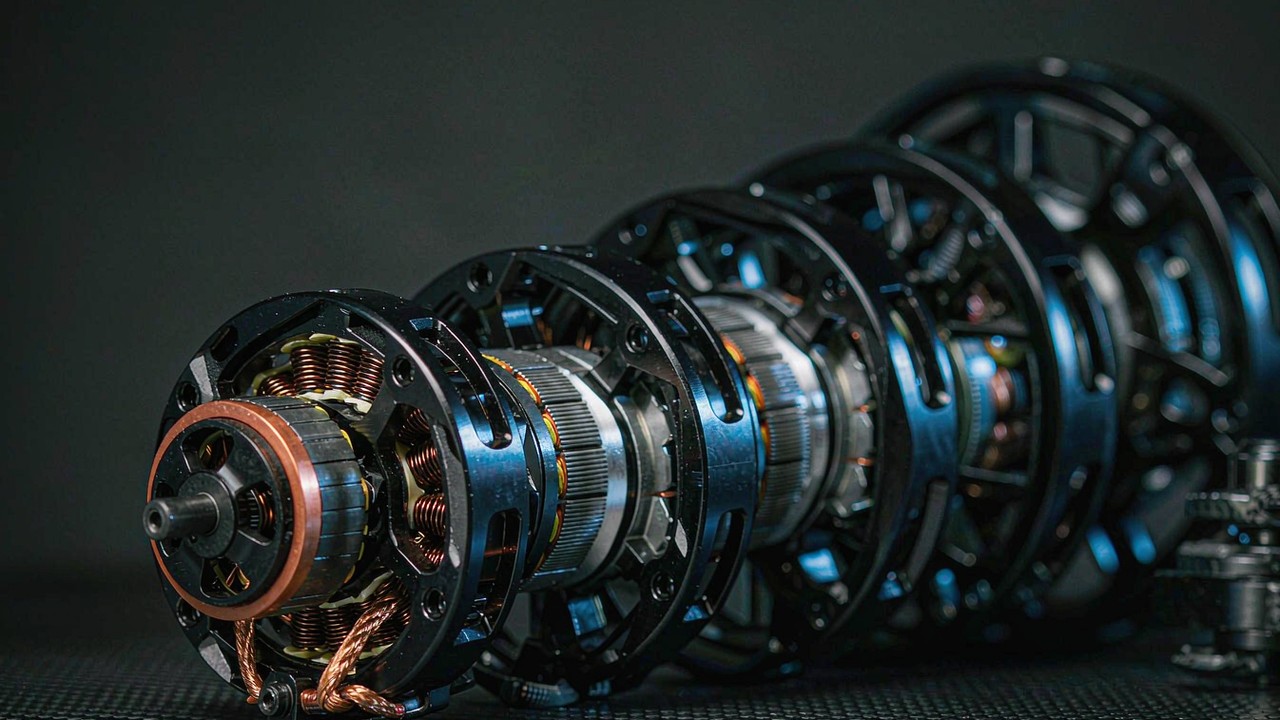
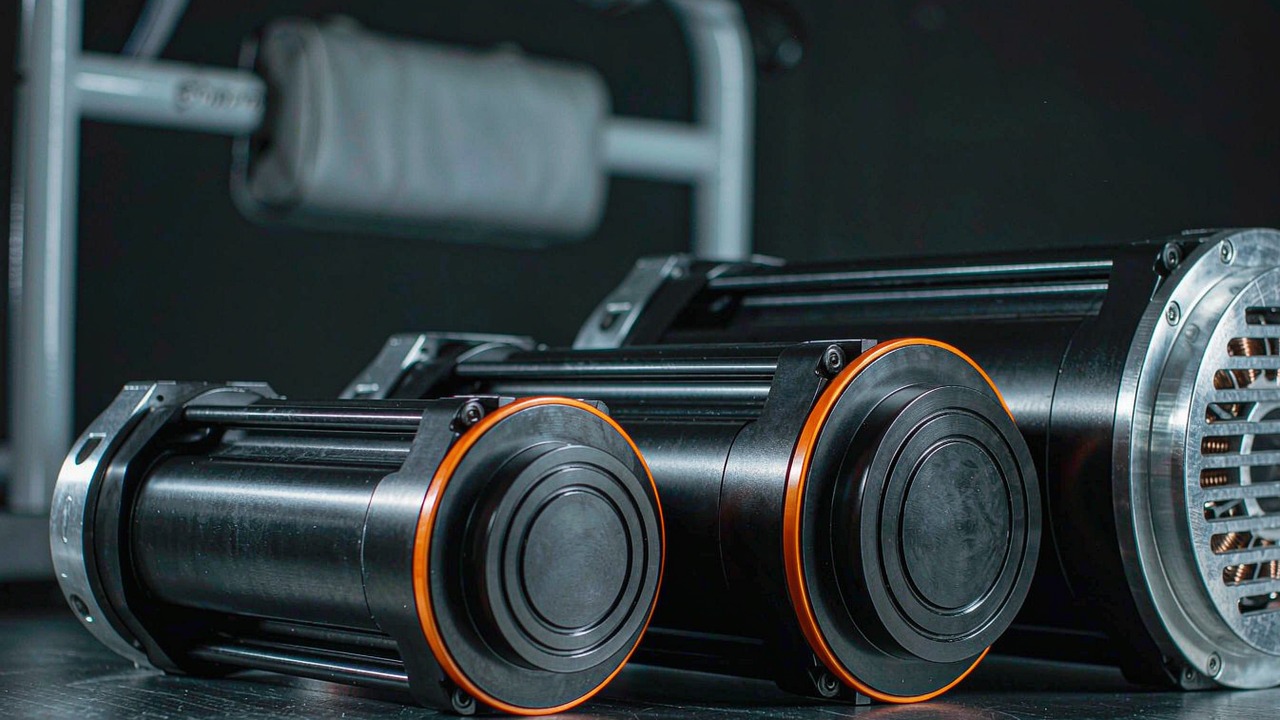
Üreticinin, kompakt eklemleri süren AKE80-8 ve AKE60-8 yarı doğrudan tahrikli modüllerine ait görüntüleri. Bu sınıfın tüm gerekçesi sayısal değil davranışsal olduğu için - düşük yansıyan atalet ve geri sürülebilirlik - modüllerin yüke nasıl tepki verdiğini görmek, tek başına tork değerlerinden daha bilgilendiricidir.
ToBMS video sayfasıYouTube bağlantısıAKE90-8 KV35: 1400 g ağırlıkta 55 Nm nominal
Kategorinin en büyük modülü olan AKE90-8 KV35, yarı doğrudan tahrik fikrinin en çok zorlandığı ünitedir: 48 V'ta 8:1 kademe üzerinden 55 Nm nominal ve 170 Nm tepe tork; 1400 g ağırlığında, 21 kutup çiftli bir gövde içinde 21 A nominal ve 72 A tepe akım ile 120 rpm nominal çıkış hızı. ToBMS genel bakışı insansı bacakları, dış iskeletleri ve yüksek dinamikli eklem modüllerini hedefler.
8:1 oranında 55 Nm pratikte ne anlama gelir
Yüksek oranlı bir dişli kutusu olmadan sürekli 55 Nm üretmek, rotorda kabaca 7 Nm üreten bir motor gerektirir; bu modülün 1400 g olmasının ve nominal akımının 21 A olmasının nedeni budur. Karşılığında, 50:1 bir modülün sunacağı yansıyan ataletin yalnızca küçük bir bölümüyle tork kontrolü yapılabilen ve uyumlu kalacak kadar geri sürülebilir bir kalça ya da diz eklemi elde edilir; bacaklı hareketi ve insan etkileşimini çalışır kılan iki özellik de bunlardır. 72 A tepe akım aynı madalyonun diğer yüzüdür: bu ölçekte sürücü, konnektörler ve kablo kesiti de en az modülün kendisi kadar tasarımın parçasıdır ve çalışma çevrimi bu değere nadiren yaklaşsa bile boyutlandırmanın karşılaması gereken değer tepe değerdir.
Serinin en yoğun modülü olmasının nedeni
Nominal temelde yaklaşık 39 Nm/kg ve tepe temelde 121 Nm/kg ile AKE90-8, iki küçük modülün kabaca iki katı tork yoğunluğu taşır. Bu bir ölçekleme yanılsaması değildir: daha büyük rotor yarıçapı, birim mıknatıs ve sargı kütlesi başına daha fazla tork üretir; doğrudan tahrikli ve düşük oranlı makinelerin boyuttan orantısız biçimde kazanç sağlamasının nedeni budur. Aynı etki daha geniş platform verilerinde de görülür - doğrudan tahrikli gimbal motorları ve büyük çerçevesiz kitler aynı eğilimi gösterir - ve eklem torku gereksinimi serinin üst ucunda yer aldığında tek bir büyük modülün iki küçük modülden sıklıkla daha iyi bir mühendislik tercihi olmasının nedeni de budur.
Yarı doğrudan tahrikli aktüatörler nerelerde kullanılır
ToBMS'te üç modül de aynı dört uygulamayla ilişkilendirilir; bu, hedeflenen görev konusunda açık bir ifadedir.
Bacaklı makineler ve giyilebilir robotik
İnsansı robotlar, Dört Ayaklı Robot ve dış iskeletler darbe yüklerini eklemler üzerinden iletir ve makinenin bunlara karşı koymak yerine absorbe etmesini ya da uyum sağlamasını gerektirir. Düşük yansıyan atalet ve geri sürülebilirlik bunu mümkün kılar ve bu sınıfın yüksek oranlı eklem modüllerinden ayrı olarak var olmasının nedeni de budur.
Rehabilitasyon ve eklem modülleri
Rehabilitasyon robotları ve eklem modülleri ikinci bir gereksinim ekler: eklem bir kişinin uzvunu hareket ettirdiği için tork kontrolü öngörülebilir olmalı ve boşluk, konum komutlarının tekrarlanabilir olmasını sağlayacak kadar küçük kalmalıdır. Bir eklemin rijit olması ve bir duruşu yerçekimine karşı uzun süre koruması amaçlandığında genellikle daha yüksek oranlı bir modül daha uygun araçtır ve Robotik Aktüatörler kategorisi serinin bu ucunu kapsar.
Seçim kontrol listesi
Yarı doğrudan tahrikli modüller tork kadar davranış için de spesifiye edilir; bu nedenle kontrol listesi bir konumlandırma aktüatörüne göre daha kısa, sorular ise daha keskindir.
Davranış ve çalışma rejimi
- Eklemde tork kontrolü mü yoksa yalnızca konum kontrolü mü gerektiği netleştirilmelidir. Empedans kontrolü gerekiyorsa düşük oranlı bir modül bir seçenek değil, başlangıç noktasıdır.
- En olumsuz çıkış torku hesaplanmalı ve pay bırakılarak tepe torka göre kontrol edilmeli; ardından çıkış kademesinin hangi darbeyi atlatabildiği ayrıca doğrulanmalıdır.
- Gerçek çalışma çevrimi için sürekli tork tahmin edilmeli - statik bir duruşu koruyan kalça ile inişi absorbe eden diz farklı yük durumlarıdır - ve montaj koşulunda modülün termal sınırları içinde nominal torkla karşılaştırılmalıdır.
- Modülleri karşılaştırmadan önce gereken eklem hızı çıkış rpm değerine dönüştürülmelidir; 120 ile 180 rpm nominal aralığında üç model, tork değerlerinin düşündürdüğünden birbirine daha yakındır.
Mekanik ve entegrasyon
- Bir boşluk bütçesi belirlenmeli ve üreticinin değeri tutarlı birimlerle doğrulanmalıdır; platform kayıtları birden fazla kural kullanır, bu nedenle tekrarlanabilirlik bütçesi buna dayandırılmadan önce ark dakikası veya derece cinsinden bir değer alınmalıdır.
- Kütle, modülün kinematik zincirdeki konumuna göre kontrol edilmelidir; distal bir bağlantıdaki 1400 g'lık modülü yukarı akıştaki her eklem taşımak zorundadır.
- Besleme gerilimi robotun barasına, nominal ve tepe akım ise sürücüye ve güç dağıtımına göre doğrulanmalıdır.
- Montaj düzeni, konnektör tipi ve kablo güzergâhı, eklem tasarımı kesinleşmeden önce kontrol edilmelidir.
Sık sorulan sorular
S"Yarı doğrudan tahrik" ne anlama gelir?
Düşük bir indirgeme oranı kullanan - bu kategoride 8:1, tipik bir konumlandırma aktüatöründe ise 50:1 ile 100:1 - ve böylece yansıyan ataleti ve dişli sürtünmesini, eklem tork şeffaflığını koruyacak kadar düşük tutarken motor torkunu yine işe yarar bir çıkışa dönüştüren bir aktüatörü tanımlar. Doğrudan tahrik değildir; çünkü ortada bir dişli kademesi vardır ve bu kademe bir miktar boşluk ile sürtünme getirir. Önemli olan, kademenin eklemin yalnızca bir konum ekseni gibi değil, hâlâ bir tork kaynağı gibi davranmasını sağlayacak kadar kısa olmasıdır; bacaklı robotların ve insan etkileşimli cihazların ihtiyacı da budur.
SNeden daha yüksek bir oran yerine 8:1?
Çünkü yansıyan atalet kabaca oranın karesiyle ölçeklenir. 8:1 bir kademe, 64:1 bir kademenin yansıtacağı ataletin küçük bir bölümünü sunar; böylece kontrolcü dişli kutusuyla boğuşmak yerine yükteki torku hissedebilir ve komut verebilir, eklem de geri sürülebilir kalır. Bedeli kütle verimliliğidir: 8:1 oranında 55 Nm üretmek büyük ve ağır bir motor gerektirir; AKE90-8'in, yüksek oranlı bir modülün çok daha hafif bir paketten verebileceği bir tork için 1400 g olmasının nedeni budur. Tercih, kontrol edilebilirlik ile kilogram başına tork arasındadır.
STepe tork sürekli olarak korunabilir mi?
Hayır. Tepe tork, tanımlı çalışma koşullarında, genellikle kısa süreler için belirtilen maksimum çıkış torkudur ve mekanik dayanımdan çok sargı ile mıknatıs sıcaklığıyla sınırlanır. Sürekli çalışma, modülün montaj koşulunda termal sınırlar içinde nominal torka göre boyutlandırılmalıdır. Bu kategoride bu, 12.5, 30 ve 170 Nm yerine sürekli olarak 5, 12 ve 55 Nm anlamına gelir; bacaklı bir robotta çalışma çevrimi ayrıca modülün doğru değere göre değerlendirilip değerlendirilmediğini belirler, çünkü bir duruşu koruyan eklem inişi absorbe edenden çok daha az akım çeker.
SBu modüllerde boşluk var mıdır?
Vardır; ancak çok kademeli ve yüksek oranlı bir redüktörde birikenden daha azdır, çünkü 8:1 bir dişli treni kısadır - genellikle seri hâlde birkaç kavrama değil tek bir kavrama. Buradaki üç modelin yayımlanan değeri 9 ark dakikasıdır ve platformun boşluk kayıtları kategoriler arasında tek bir tutarlı birim kuralı kullanmaz; bu nedenle yalnızca karşılaştırmalı bir değer olarak ele alınmalıdır. Konum tekrarlanabilirliğinin önemli olduğu her tasarım için üreticinin ark dakikası veya derece cinsinden değeri alınmalı; bunun çıkış miline mi ait olduğu, yüklü mü yüksüz mü ölçüldüğü ve yeni ünite mi yoksa alıştırma sonrası bir değer mi olduğu da netleştirilmelidir.
S24 V modül mü yoksa 48 V modül mü tercih edilmelidir?
Robotun güç mimarisi izlenmelidir. AKE60-8 24 V ile, diğer ikisi 48 V ile çalışır ve aynı çıkış torkunda 24 V bir modül daha fazla akım çeker; bu da sürücü ve kablo spesifikasyonunu yukarı çeker. Tüm sistemin tek bir küçük paketi paylaştığı kompakt bir giyilebilir cihazda 24 V en basit yanıt olabilir; 48 V barası zaten bulunan bir robotta ise daha düşük akım ve paylaşılan mimari, küçük modül ile AKE80-8 arasındaki 310 g'lık kütle farkından genellikle daha ağır basar.
SYüksek oranlı bir aktüatör ne zaman daha uygun tercihtir?
Eklem, ağır bir yükü yerçekimine karşı uzun süreler boyunca tutmak zorunda olduğunda ve itilip çekilmesi gerekmediğinde. Yüksek oranlı bir modül kilogram başına çok daha fazla çıkış torku üretir; Robotik Aktüatörler kategorisindeki modüllerin 1.5 kilogramın altından 200 newtonmetreyi aşan değerlere ulaşmasının nedeni budur. Takas, yansıyan atalet ve dişli sürtünmesinin artmasıdır; böylece eklem tork şeffaflığını yitirir ve geri sürülmesi zorlaşır. Çoğunlukla bir duruşu koruyan kalça ve diz eksenleri ya da endüstriyel cihazlardaki yük tutma eksenleri genellikle bu kategoriye değil, o kategoriye aittir.
Resmî kaynaklar
CubeMars, AKE yarı doğrudan tahrik serisini kapsayan eksiksiz bir Kaynaklar bölümü yayımlar ve her modelin tam spesifikasyonunu, çizimini ve kontrol dokümantasyonunu içeren resmî bir ürün sayfası bulunur; buna yarı doğrudan tahrikli aktüatör serisi örnek verilebilir. Boşluk değerleri, termal anma değerleri ve yazılım için başvurulacak kaynak üreticidir; ToBMS ise keşif katmanını aranabilir ve karşılaştırılabilir tutar.
Sonraki adımlar
Amaç ayrıntılı inceleme değil de kısa bir liste oluşturmaksa, platformdaki üç araç bu işi sırayla yapar. Tüm modelleri ve spesifikasyonları yan yana görmek için Yarı Doğrudan Tahrik Aktüatörleri kategorisinin tamamı incelenebilir, adaylar Seç bölümünde tork, gerilim ve kütleye göre filtrelenebilir, ardından Ürünleri Karşılaştır bölümünde birbirleriyle kıyaslanabilir. Bir eklemin uyum sağlamak yerine rijit olması ve ağır bir yükü tutması gerektiğinde Robotik Aktüatörler kategorisi daha yüksek oranlı alternatifi kapsar ve eklemin bunun yerine çıplak bir stator ile rotor etrafında kurulduğu durumlarda başlangıç noktası Çerçevesiz Tork Motorları olur.
Kısa özet: eklemin tork kontrollü ya da geri sürülebilir olması gerektiğinde yarı doğrudan tahrik seçilmeli; nominal tork çalışma çevrimine, tepe tork ise geçici duruma göre boyutlandırılmalı; besleme gerilimi robotun barasına göre doğrulanmalı ve boşluk değeri, tekrarlanabilirlik bütçesi buna dayandırılmadan önce tutarlı birimlerle kontrol edilmelidir. Geri kalan her şey - konnektörler, kontrol modları, montaj - bu dört maddeden türer.