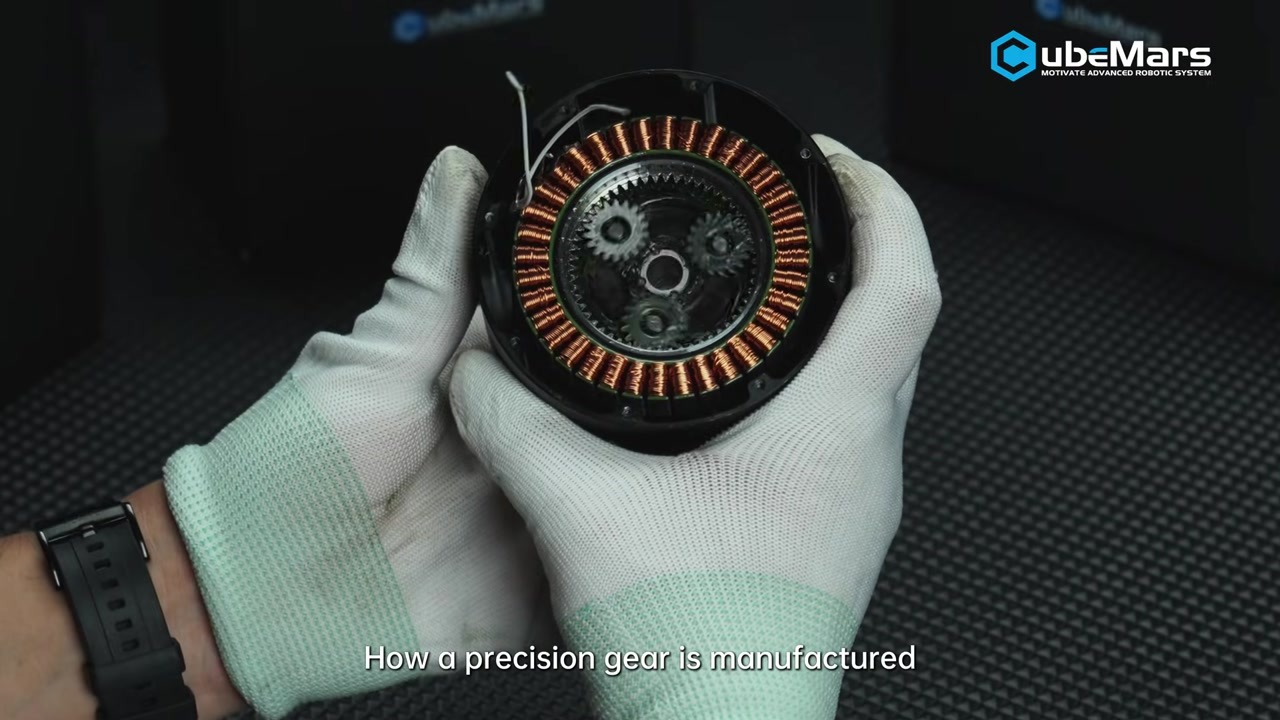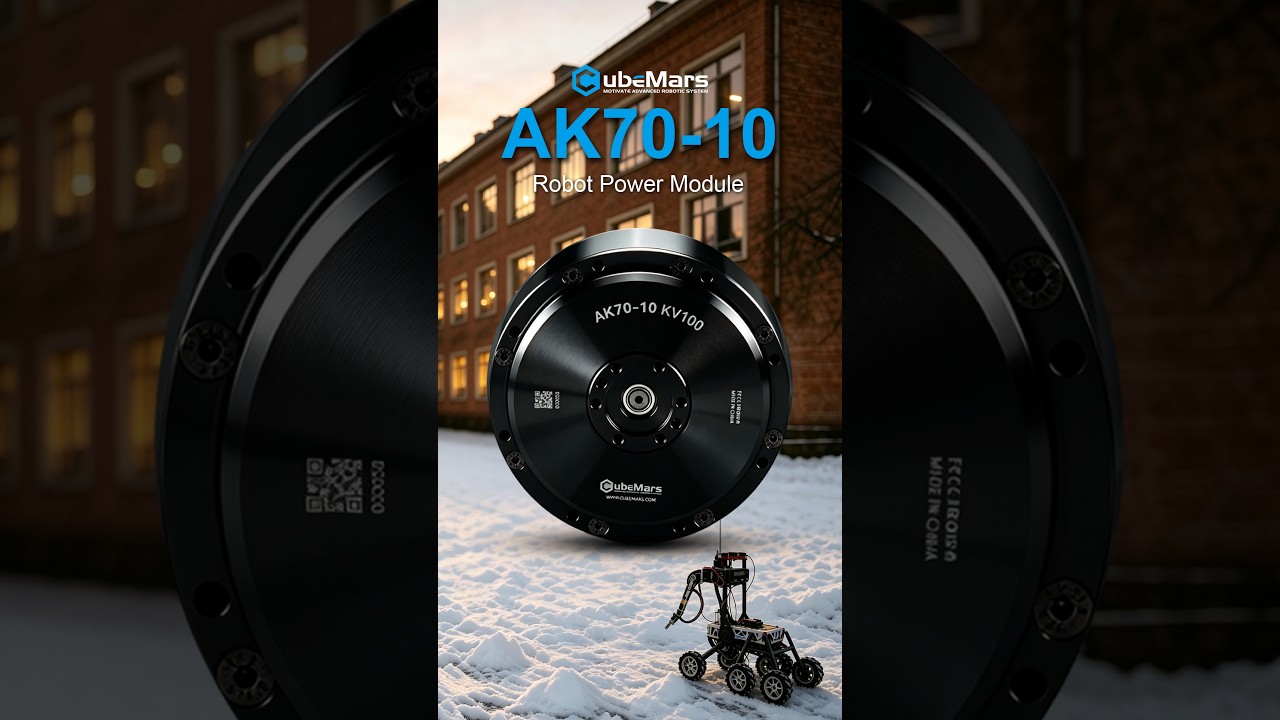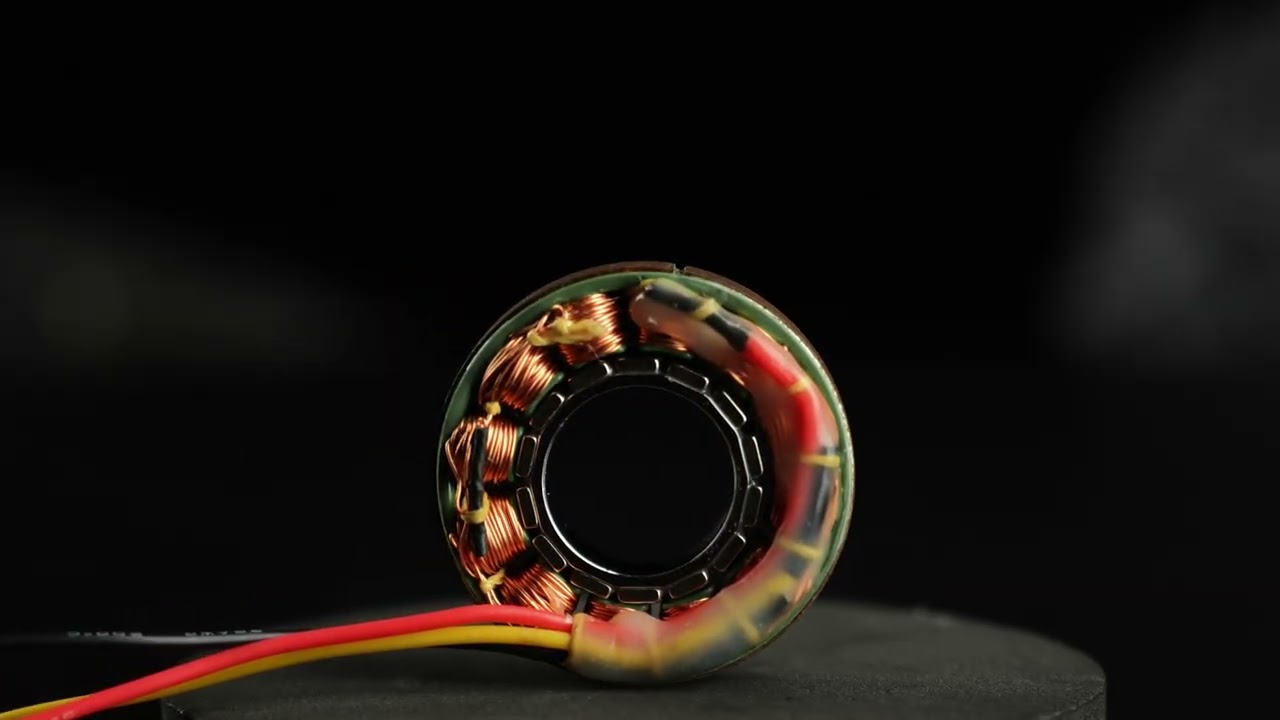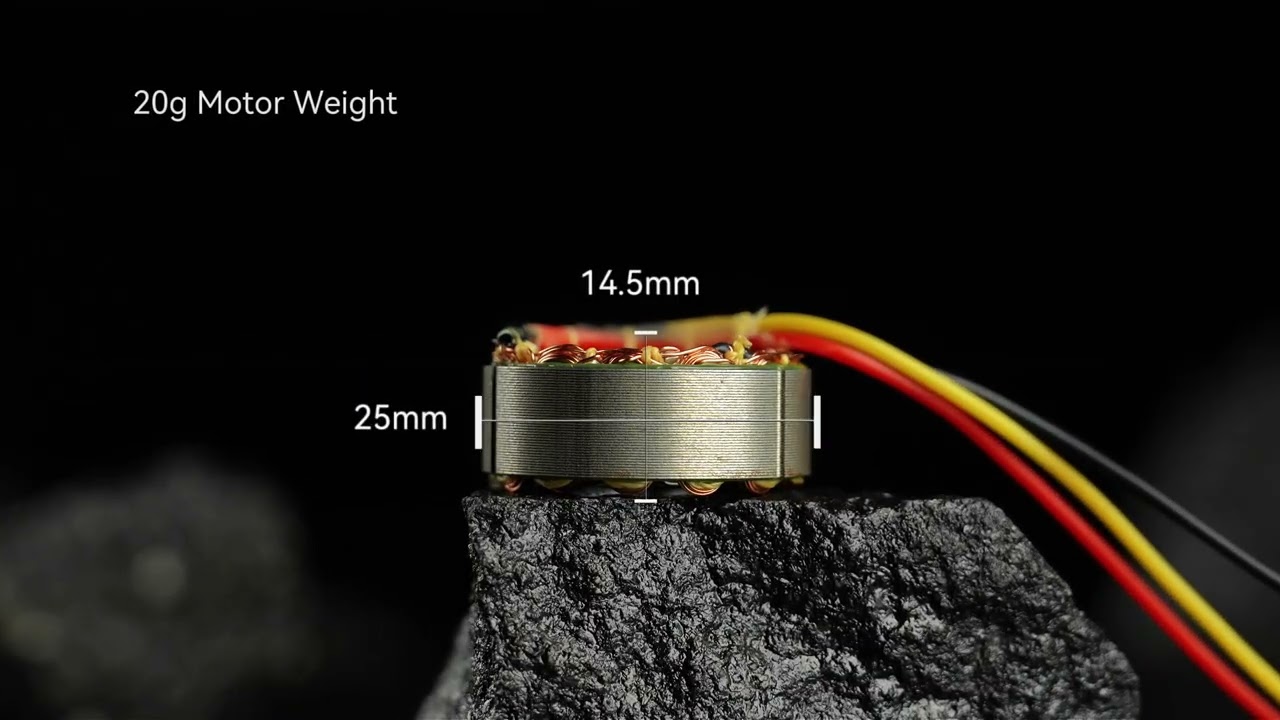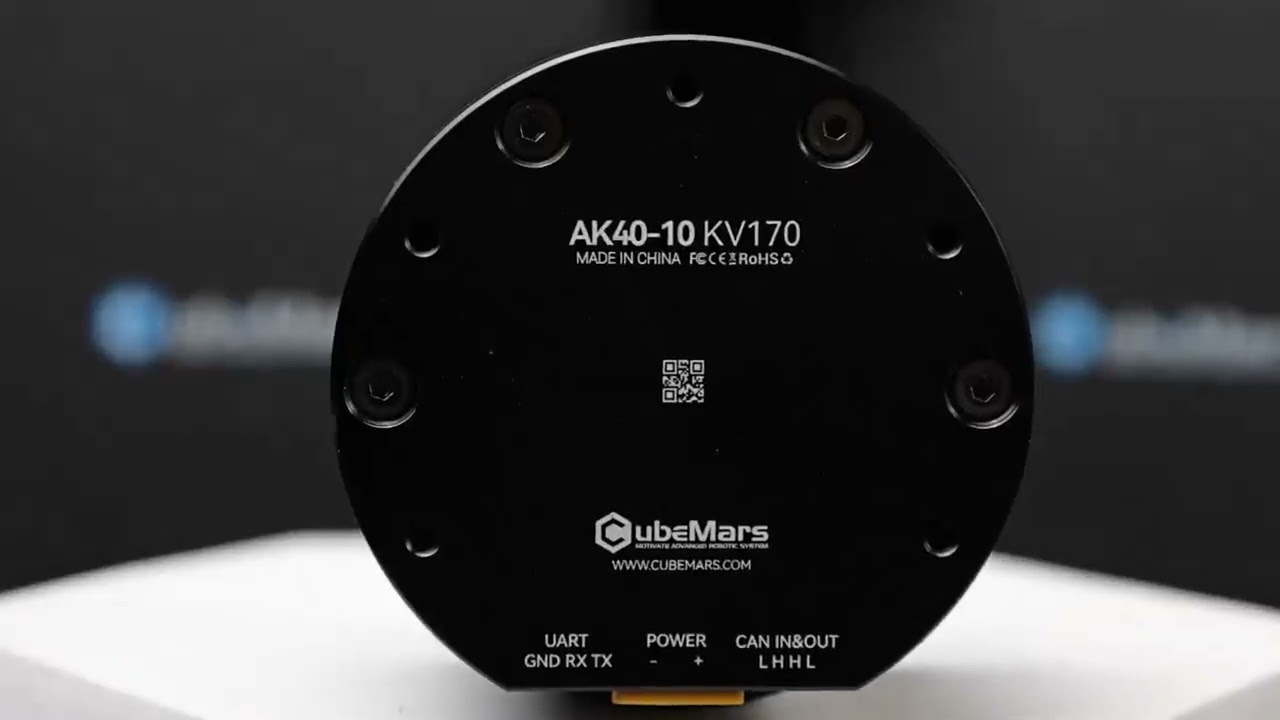
Was genau ist ein „AK-Leistungsmodul“? Die offizielle Erklärung von CubeMars führt durch die drei kompakten Familienmitglieder – AK40-10, AK45-10 und AK45-36 – und die gemeinsame Architektur: bürstenloser Motor, Planetengetriebe und eingebauter Treiber in einer gekapselten Einheit.
Was das Video zeigt
Das Video erläutert, wie die integrierte Architektur weiche, zuverlässige Bewegung für Anwendungen von kompakten Robotergelenken bis zu schweren Mechaniken ermöglicht und warum eine steckfertige Verdrahtung die Integrationsrechnung für kleine Teams verändert.
Originalvideo
Quelle: Offizieller YouTube-Kanal von CubeMars
Video: CubeMars AK-Leistungsmodule erklärt: AK40-10, AK45-10 und AK45-36
Die drei Module
Produktdetails
| Spezifikation | Details |
|---|---|
| Hersteller | CubeMars |
| AK40-10 V3.0 KV170 | 24 V / 1.3 Nm Nennwert / 4.1 Nm Spitze / 190 g |
| AK45-10 V3.0 KV75 | 24 V / 2.5 Nm Nennwert / 7 Nm Spitze / 262 g |
| AK45-36 V3.0 KV80 | 24 V / 8 Nm Nennwert / 24 Nm Spitze / 349 g |
| Untersetzungsverhältnisse | 10:1 (AK40-10, AK45-10) / 36:1 (AK45-36) |
| Architektur | BLDC + Planetengetriebe + Treiber, steckfertig |
| Anwendungen | Kompakte Robotergelenke, kleine Hochlastmechanismen |
Spezifikationen aus den offiziellen Produktdaten von CubeMars.
Technischer Kontext
Der interessante Wert ist hier die Spanne: von 4.1 Nm Spitze beim AK40-10 bis zu 24 Nm Spitze beim AK45-36 bei gleichem Einbauraum der Ø53 mm-Klasse, erreicht vor allem über die Getriebeübersetzung. Das erlaubt es einem Team, das Gelenkdrehmoment zu skalieren, ohne Verdrahtungskonventionen, Treiberwerkzeuge oder Bauform zu wechseln.
Auf ToBMS entdecken
- CubeMars AK40-10 V3.0 KV170 entdecken →
- CubeMars AK45-10 V3.0 KV75 entdecken →
- CubeMars AK45-36 V3.0 KV80 entdecken →
- BLDC-Motoren für Gelenkmodule entdecken →
- Das Herstellerprofil von CubeMars auf ToBMS ansehen →
Fazit
Für kompakte Roboter, die mehrere Gelenkklassen aus einem Ökosystem benötigen, deckt das Trio der AK-Leistungsmodule einen Drehmomentbereich von 6:1 in zueinander passenden Gehäusen ab – ein praktisches Argument für eine frühe Standardisierung.