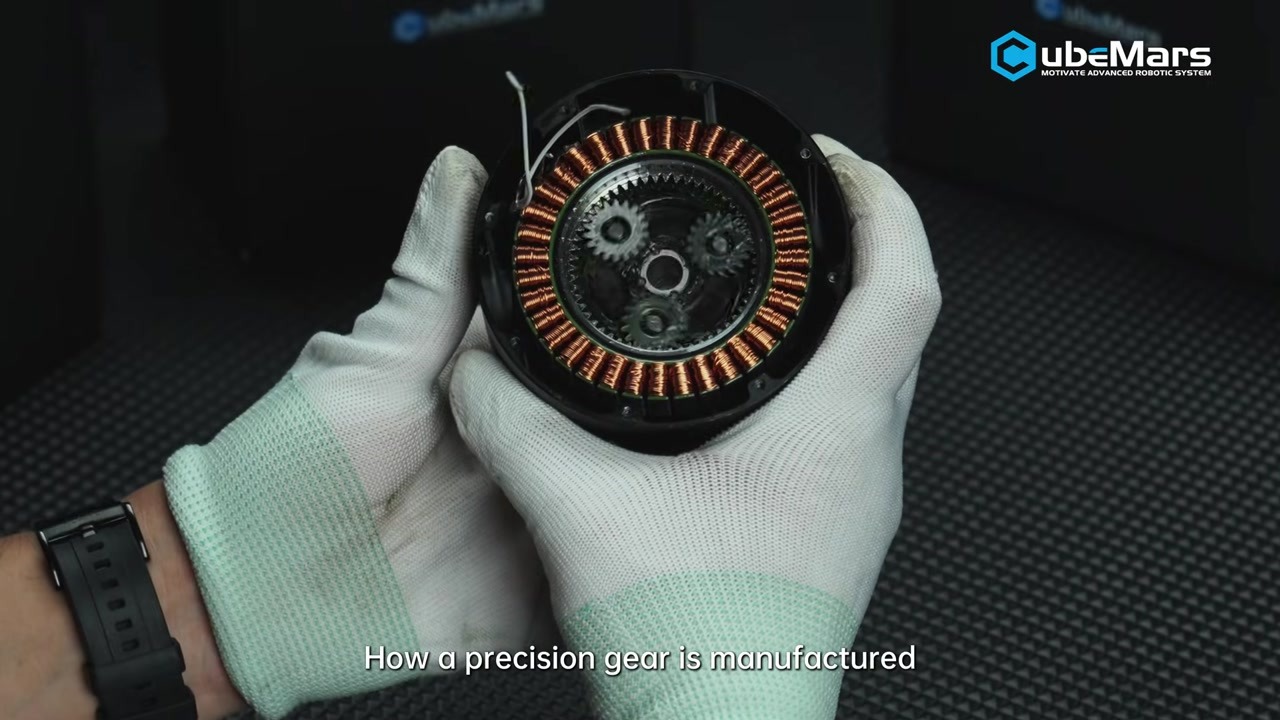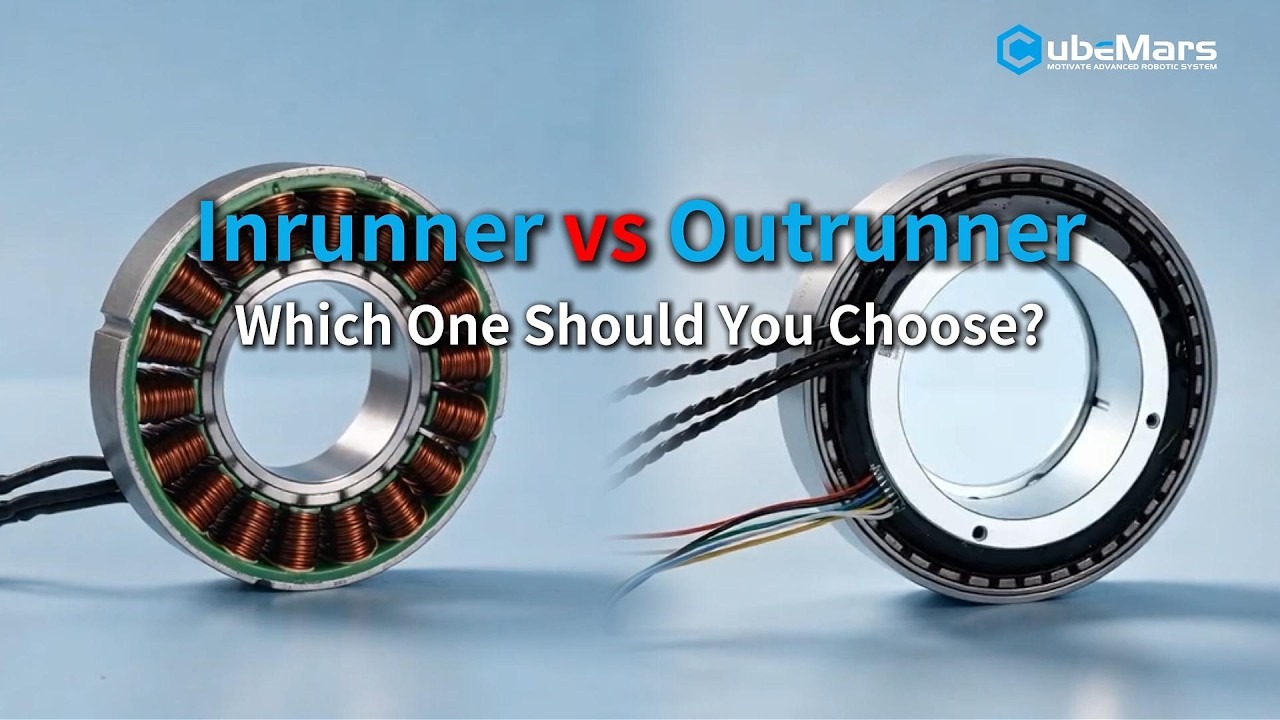
CubeMars structure sa gamme de moteurs couple frameless autour de deux architectures de rotor : la série RI, à rotor interne (inrunner), et la série RO, à rotor externe (outrunner). Les deux sont livrés sous forme de kit stator-rotor sans carter, roulements ni arbre, ce qui laisse l’enveloppe mécanique au concepteur de la machine. Cet article met côte à côte les données publiées par le fabricant pour les deux séries et explique où chaque architecture trouve sa place dans une articulation robotique.
Ce que montre la vidéo
CubeMars présente ce choix en 46 secondes comme une question d’architecture de rotor. L’inrunner garde le stator à l’extérieur, le rotor tournant au centre, ce qui donne une inertie de rotation plus faible et une réponse plus rapide ; le fabricant le destine aux articulations de précision qui démarrent et s’arrêtent fréquemment. L’outrunner place le stator au centre, le rotor tournant autour, et son bras de levier plus long produit plus de couple dans la même enveloppe. Le clip se termine sur les critères de choix : couple, vitesse, espace disponible, besoin d’arbre creux et intégration mécanique.
Vidéo originale
Source : chaîne YouTube officielle de CubeMars
Vidéo : Moteurs couple frameless CubeMars séries RI et RO
Ce que « frameless » signifie concrètement
Un moteur couple frameless est livré en deux pièces : un stator bobiné et une bague de rotor, sans carter, arbre de sortie ni roulements. L’ensemble est collé ou serré directement dans la structure de l’articulation, si bien que le diamètre extérieur du moteur devient celui de l’articulation, et que l’alésage creux le long de l’axe de rotation reste libre pour le câblage, les bagues collectrices ou l’arbre d’entrée d’un réducteur.
Les conséquences pratiques sont la compacité et la transparence mécanique : il n’y a pas de carter de réducteur à intégrer au dessin, et la raideur de l’articulation est fixée par la structure porteuse et non par une enveloppe de moteur. La contrepartie est que le support des roulements, l’alignement et la dissipation thermique incombent à l’intégrateur. Une conception frameless récompense les équipes qui maîtrisent déjà l’étude structurelle et thermique de l’articulation, et pénalise celles qui cherchent une unité prête à poser.
Série RI : moteurs couple frameless à rotor interne
La série RI constitue le versant à rotor interne de la gamme. Selon le fabricant, ces moteurs sont développés pour la robotique de haute précision et l’automatisation industrielle — exosquelettes, robots quadrupèdes et bras collaboratifs — et se caractérisent par une densité de couple élevée, un couple de détente faible et une résolution de commande descendant à 0,01°. Largeur et épaisseur sont étudiées pour les espaces d’installation restreints, et la série accepte les personnalisations.
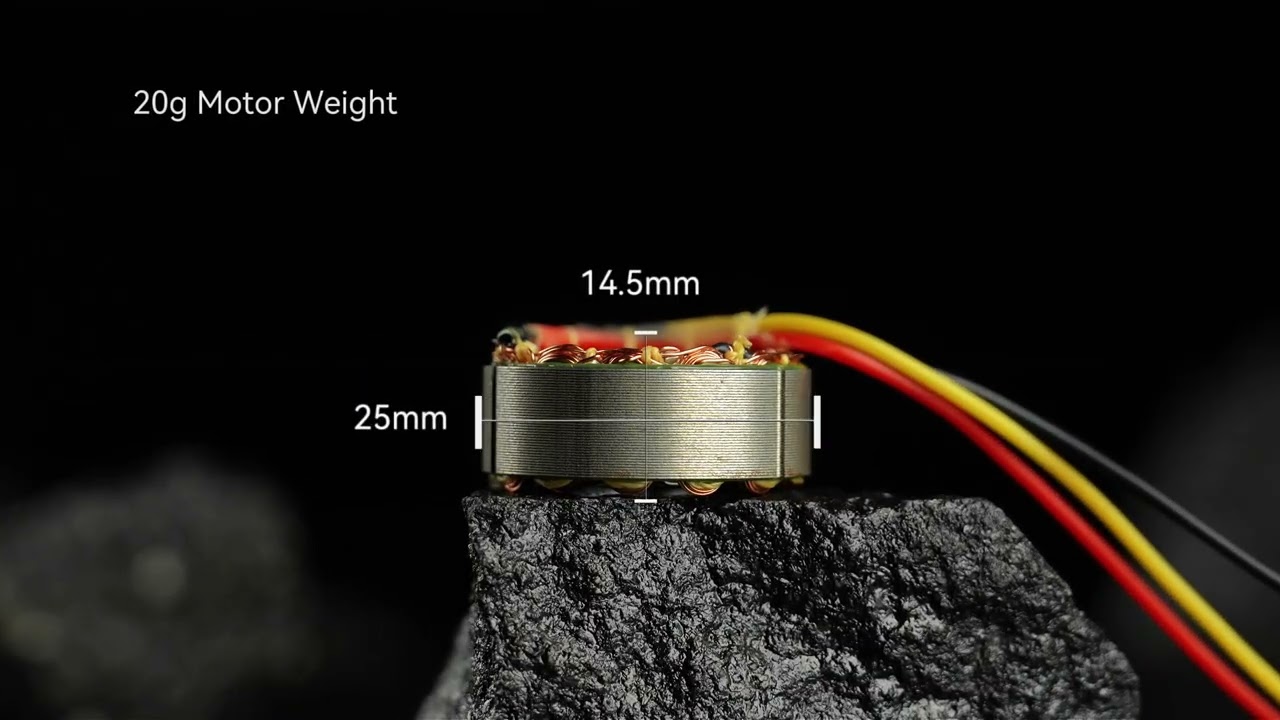
Le comparatif ci-dessous couvre sept modèles RI, de 20 g à 500 g, avec un couple de crête allant de 72 mN·m à 4,95 N·m. L’alésage croît régulièrement avec la taille de carcasse, de 11,6 mm sur le RI20 à 45 mm sur le RI100 ; c’est généralement ce paramètre qui décide si une articulation peut faire passer son faisceau à travers le moteur.
| Modèle | Dimensions | Alésage / arbre creux | Poids | Couple de crête |
|---|---|---|---|---|
| RI20 KV600 | Ø25 × 14,5 mm | 11,6 mm | 20 g | 72 mN·m |
| RI30 KV260 | Ø38 × 14 mm | 17 mm | 40 g | 230 mN·m |
| RI50 KV100 | Ø54 × 27 mm | 22 mm | 180,8 g | 1,67 N·m |
| RI60 KV120 | Ø60 × 23 mm | 30 mm | 155,9 g | 1,63 N·m |
| RI70 KV95 | Ø76 × 24 mm | 38 mm | 270,4 g | 2,68 N·m |
| RI80 V2.0 KV75 | Ø85 × 27 mm | 40,5 mm | 411 g | 4,1 N·m |
| RI100 KV105 | Ø104 × 26 mm | 45 mm | 500 g | 4,95 N·m |
Spécifications telles que publiées par le fabricant sur ses propres pages produit. L’alésage est donné comme diamètre de passage ou diamètre d’arbre creux selon le modèle.
Série RO : moteurs couple frameless à rotor externe
La série RO adopte l’approche inverse : le rotor tourne à l’extérieur du stator. CubeMars positionne cette gamme pour la robotique en mettant l’accent sur un large alésage creux, et décline chaque taille en deux versions : une version Standard livrée avec capteurs à effet Hall et une version Lite qui en est dépourvue. Cette distinction compte au moment de l’intégration, car une articulation qui a besoin d’un retour de commutation au démarrage exige la version équipée de capteurs Hall.
Cinq modèles RO sont présentés ci-dessous, du RO40 Lite de 60 g au RO100 de 710 g. Le couple de crête s’étend de 0,6 N·m à 12 N·m, et la vitesse à vide publiée diminue à mesure que la carcasse grandit, de 5520 rpm sur le RO60 à 2550 rpm sur le RO100 : la conséquence attendue d’un KV plus bas sur les modèles plus gros et plus coupleux.
| Modèle | Dimensions | Poids | Couple de crête | Vitesse à vide | Version |
|---|---|---|---|---|---|
| RO40 KV140 Lite | Ø46,3 × 13 mm | 60 g | 0,6 N·m | 3400 rpm | Lite (sans Hall) |
| RO50 KV108 Lite | Ø61,7 × 14,5 mm | 105 g | 0,9 N·m | 2600 rpm | Lite (sans Hall) |
| RO60 KV115 Standard | Ø73,8 × 23 mm | 248 g | 2,4 N·m | 5520 rpm | Standard (avec Hall) |
| RO80 KV105 Standard | Ø92,6 × 26,4 mm | 352 g | 4 N·m | 5040 rpm | Standard (avec Hall) |
| RO100 KV55 Standard | Ø113,5 × 36,2 mm | 710 g | 12 N·m | 2550 rpm | Standard (avec Hall) |
Spécifications telles que publiées par le fabricant sur ses propres pages produit. « Standard » et « Lite » désignent respectivement les versions avec et sans capteurs à effet Hall.
Rotor interne ou rotor externe : comment les architectures diffèrent
Le choix entre les deux séries est surtout une question d’enveloppe physique acceptable pour l’articulation. Un rotor interne concentre sa masse tournante près de l’axe, ce qui maintient l’inertie du rotor basse et convient aux articulations devant accélérer vite ; les chiffres RI publiés le reflètent, le plus grand modèle RI atteignant 4,95 N·m pour 500 g. Un rotor externe place le rotor à un rayon plus grand, ce qui favorise la production de couple à basse vitesse : le RO100 délivre 12 N·m, soit environ deux fois et demie la crête du RI100, pour 710 g.
| Caractéristique | RI100 KV105 | RO100 KV55 |
|---|---|---|
| Disposition du rotor | Rotor interne | Rotor externe |
| Diamètre extérieur | 104 mm | 113,5 mm |
| Longueur axiale | 26 mm | 36,2 mm |
| Poids | 500 g | 710 g |
| Couple de crête | 4,95 N·m | 12 N·m |
| Alésage | 45 mm | Large alésage creux |
| Retour de commutation | Selon le modèle | Hall sur les versions Standard |
Valeurs publiées par le fabricant. Les deux modèles sont les plus grands de leur série respective et ne sont pas des substituts directs.
La longueur axiale est le deuxième chiffre décisif. La série RI reste fine — de 13 mm à 27 mm sur toute la gamme — ce qui convient aux articulations où le moteur doit disparaître dans un segment de membre. La gamme RO est plus haute, et le RO100, avec ses 36,2 mm, demande plus de place axiale qu’un poignet ou une cheville compact n’en offre généralement.
Où chaque série trouve sa place
Les deux séries visent le même large ensemble de machines, mais les dimensions publiées les orientent vers des articulations différentes. La gamme RI, avec sa section fine et ses petits alésages en bas de gamme, convient aux articulations légères et à espace critique : le RI20 et le RI30, à 20 g et 40 g, trouvent naturellement leur place dans la hanche d’un exosquelette ou dans la patte d’un petit robot quadrupède, où chaque gramme est porté par l’utilisateur ou par le budget de charge utile. Les modèles RI plus grands passent sur les axes de bras collaboratifs, où l’alésage de 45 mm du RI100 laisse la place au faisceau qui doit traverser une articulation tournante.
La gamme RO se concentre sur les articulations qui échangent de l’espace axial contre du couple et un large alésage traversant. L’axe de base d’un bras de cobot, la hanche d’un gros robot quadrupède, ou une articulation d’exosquelette qui a besoin à la fois de couple et de dégagement pour le câblage sont des cas typiques pour les versions Standard. Les versions Lite, à 60 g et 105 g, sont l’option critique en masse lorsque l’articulation peut commuter sans retour Hall.
Remarques d’intégration
Trois points décident de la plupart des installations frameless. Le premier est le retour de commutation : les versions RO Standard sont livrées avec capteurs à effet Hall et les versions Lite sans, si bien qu’un contrôleur qui a besoin de la position du rotor au démarrage doit être apparié à la bonne version. Le deuxième est l’alésage : il doit laisser passer le faisceau, la bague collectrice ou l’arbre de réducteur réellement utilisés par l’articulation, et les alésages publiés vont de 11,6 mm à 45 mm sur la série RI. Le troisième est le chemin thermique. Sans carter, la chaleur du stator doit s’évacuer par la structure à laquelle il est collé, de sorte que la surface de montage fait partie de l’étude thermique.
Explorer sur ToBMS
Les modèles traités dans cet article sont les suivants et peuvent être comparés côte à côte :
- Moteur couple frameless à rotor interne CubeMars RI50 KV100
- Moteur couple frameless à rotor interne CubeMars RI80 V2.0 KV75
- Moteur couple frameless à rotor interne CubeMars RI100 KV105
- Moteur couple frameless CubeMars RO50 KV108 Lite
- Moteur couple frameless CubeMars RO100 KV55 Standard
Douze des modèles actuellement présents dans la catégorie des moteurs couple frameless appartiennent aux séries RI et RO, et la gamme complète est publiée par CubeMars.
Conclusion
Les séries RI et RO couvrent les deux architectures frameless standard chez un seul fabricant, ce qui rend la comparaison particulièrement claire : même marque, même format de données publiées, et une séparation nette entre des conceptions à rotor interne fines et légères et des conceptions à rotor externe qui échangent la longueur axiale contre du couple et un alésage généreux. Pour une articulation au budget axial serré, la série RI est le point de départ naturel. Pour une articulation qui a davantage besoin de couple et de dégagement de câblage que de finesse, la série RO — et en particulier les versions Standard équipées de capteurs Hall — est le meilleur point de départ.