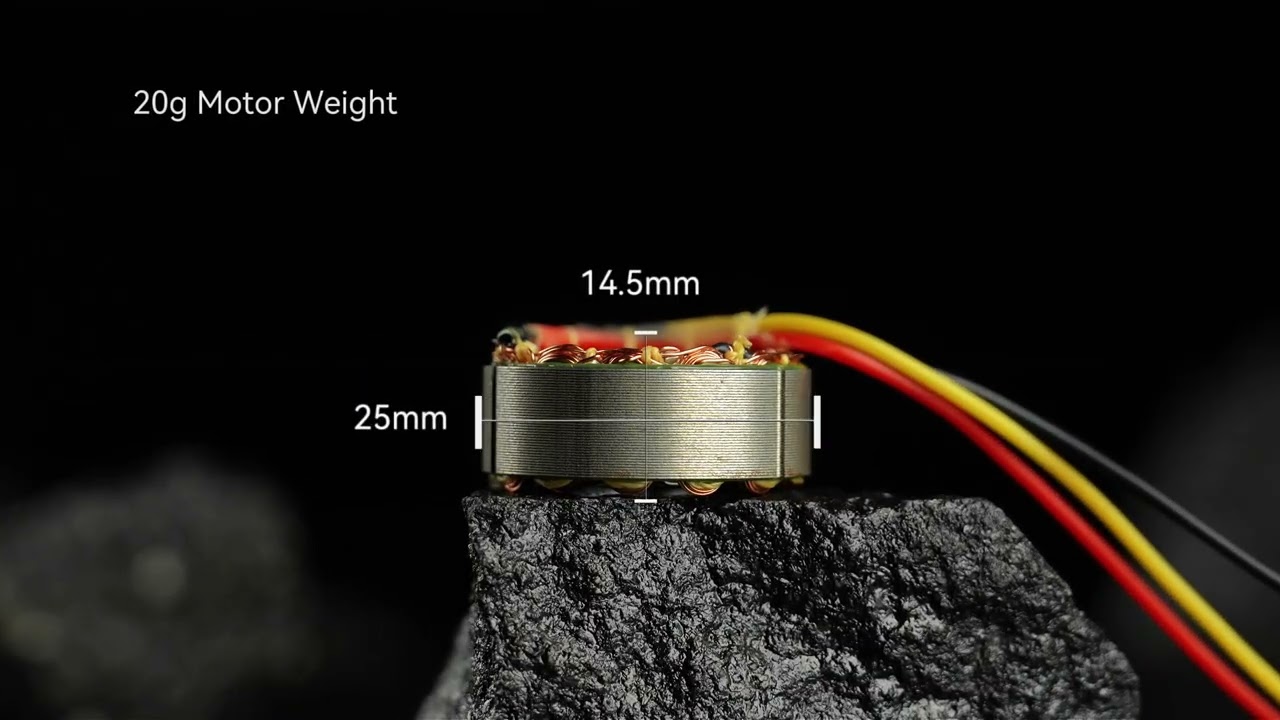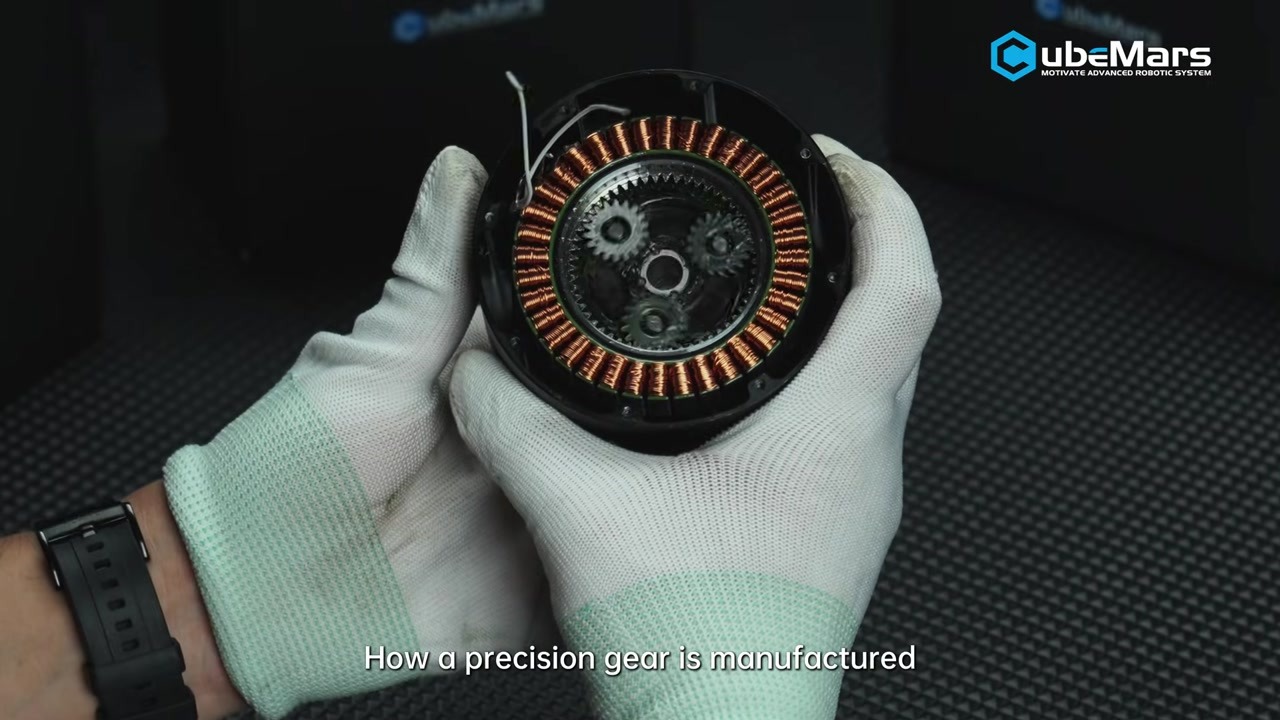
CubeMars a publié une courte vidéo de fabrication qui suit la production des engrenages de précision utilisés à l’intérieur de ses actionneurs robotisés, de la matière première à l’usinage puis à la finition. D’une durée de 2 minutes et 1 seconde, il s’agit d’un extrait d’atelier plutôt que d’un parcours de spécification, et son véritable sujet est la partie d’un actionneur intégré qu’aucun tableau de spécifications ne montre : l’étage d’engrenages qui transforme un moteur brushless rapide et à faible couple en une articulation lente et à couple élevé.
Cet article présente ce que montre la vidéo, pourquoi l’étage de réduction détermine davantage le comportement d’une articulation que le rapport imprimé à côté de son nom, et comment la plage de réduction de la gamme d’actionneurs robotisés CubeMars - 6:1 à l’extrémité rapide, 64:1 à l’extrémité lente - correspond aux articulations auxquelles chaque unité est destinée.
Ce que montre la vidéo
Publié sur la chaîne YouTube officielle de CubeMars le 19 septembre 2026, l’extrait dure 2 minutes et 1 seconde sous le titre « Comment les engrenages de précision CubeMars sont fabriqués | Processus de fabrication ». C’est un film de procédé : la séquence commence par la matière première et passe par l’usinage de précision pour aller vers la finition, l’accent étant mis sur la contribution de chaque étape à un engrenage qui se comporte de la même manière à chaque installation.
Cette présentation mérite d’être prise au pied de la lettre. Un étage d’engrenages dans une articulation de robot ne se juge pas sur un seul chiffre de crête ; il se juge sur la répétabilité de la sortie, sur le maintien du jeu en sortie à l’intérieur de la tolérance de la boucle de contrôle pendant toute la durée de service, et sur l’identité de comportement de deux unités du même modèle lorsque l’une remplace l’autre. Ces propriétés sont fixées par le processus de fabrication et non par le fichier de conception, ce qui explique qu’un fabricant filme cette partie de l’usine.
L’extrait ne contient ni données d’essai, ni valeurs de tolérance, ni matériaux d’engrenage, ni protocole de mesure ; il convient donc de le lire comme un aperçu de procédé. Les chiffres d’un actionneur donné restent ceux publiés pour ce modèle.
Vidéo d’origine
Source : Chaîne YouTube officielle de CubeMars
Vidéo : Comment les engrenages de précision CubeMars sont fabriqués | Processus de fabrication
Pourquoi l’étage de réduction détermine le comportement d’une articulation
Un actionneur intégré est une chaîne de compromis, et l’étage de réduction se trouve au centre de la plupart d’entre eux. Le moteur est choisi pour sa vitesse et sa densité de couple ; l’étage d’engrenages convertit cette vitesse en couple utilisable à l’articulation. Ce qui se produit entre les deux - rendement, jeu, rigidité, inertie réfléchie et usure - se décide à l’engrènement.
Le rapport est le chiffre facile
Un rapport indique de combien la vitesse de sortie est réduite et, dans le cas idéal, de combien le couple de sortie est multiplié. Il n’indique pas la quantité de couple perdue en chemin. Un étage planétaire restitue la majeure partie du couple qui lui est présenté, mais pas la totalité ; le reste s’échappe sous forme de chaleur dans le réducteur au lieu d’arriver sous forme de couple à la bride de sortie. Dans une articulation qui maintient une charge pendant des heures, ce chemin thermique pèse autant que le chiffre de couple lui-même.
Le rapport n’indique pas non plus la fenêtre dans laquelle s’applique une valeur de crête. Un couple de crête est transitoire ; la valeur nominale est celle que le bobinage et le lubrifiant supportent en continu. Dans les données publiées pour cette gamme d’actionneurs, le couple de crête se situe entre deux et environ trois fois et demie le couple nominal, modèle par modèle. Cet écart est normal pour cette classe de produits et utile au dimensionnement, car il définit la part d’un cycle de service qui peut être consacrée à l’accélération plutôt qu’au maintien.
Le jeu et la rigidité se jouent à l’engrènement
Le jeu est le débattement en sortie lorsque le sens de rotation s’inverse. Pour une articulation en boucle fermée, il constitue une limite de gain : le contrôleur ne peut pas distinguer une petite consigne d’une petite erreur tant que ce débattement n’est pas rattrapé, ce qui explique qu’une jambe dotée d’un réducteur présentant du jeu oscille au lieu de tenir une posture sous charge alternée. Les valeurs sont exprimées de manières différentes selon les acteurs du secteur - degrés ou minutes d’arc, mesurées à l’entrée ou à la sortie, sur une unité neuve ou après une période de rodage - et ces choix modifient le chiffre dans une large proportion. Lorsqu’une valeur de jeu est publiée pour cette gamme, elle se situe entre 0.15° et 0.55°, et quelques enregistrements laissent le champ vide : le fondement d’un chiffre compte donc autant que le chiffre.
Où se situe l’étage de réduction dans l’encombrement
L’étage de réduction décide aussi de la façon dont l’ensemble peut être câblé. Un arbre de sortie creux permet aux câbles d’alimentation et de capteur de traverser l’axe de rotation au lieu de le contourner, ce qui supprime de l’encombrement de l’articulation une boucle de service à durée de vie de flexion limitée. CubeMars construit deux modèles de ce type, l’AKH70-48 V1.0 et l’AKH70-16 V1.0, et cite un arbre creux parmi les caractéristiques de chacun.
Ce que CubeMars indique dans la vidéo
Les points suivants proviennent de la description officielle de la vidéo et sont attribués à CubeMars, et non à des essais indépendants :
- De la matière première à l’engrenage fini - l’extrait est présenté comme une séquence de production complète plutôt que comme une opération unique.
- Usinage de précision suivi de la finition - les deux étapes de production nommées dans la description.
- La constance comme objectif - l’objectif annoncé est une performance fiable et constante plutôt qu’une tolérance mise en avant.
- Conçus pour la robotique - les engrenages sont présentés comme des composants destinés à des applications robotiques exigeantes plutôt qu’à un usage général de transmission.
Les étages de réduction derrière la gamme d’actionneurs robotisés CubeMars
CubeMars construit ses actionneurs robotisés intégrés autour de quatre éléments réunis dans un seul boîtier : un moteur brushless DC, un étage de réduction planétaire, une carte de pilotage et un codeur. Le rapport de réduction distingue les modèles plus que tout autre chiffre pris isolément, et la gamme va de 6:1 à l’extrémité rapide à 64:1 à l’extrémité lente.
De 6:1 à 64:1
Le groupe à faible rapport échange la multiplication du couple contre la vitesse de sortie et la transparence du couple. Les modèles AK80-6 KV100 et AK60-6 utilisent un étage 6:1, l’AK80-8 KV60 un étage 8:1, et les modèles AK10-9, AK70-9 et AK80-9 un étage 9:1. Ce sont les unités qui conviennent aux articulations devant se déplacer rapidement ou être poussées à la main - axes distaux d’un bras, chevilles, et articulations les plus rapides d’une plate-forme à pattes.
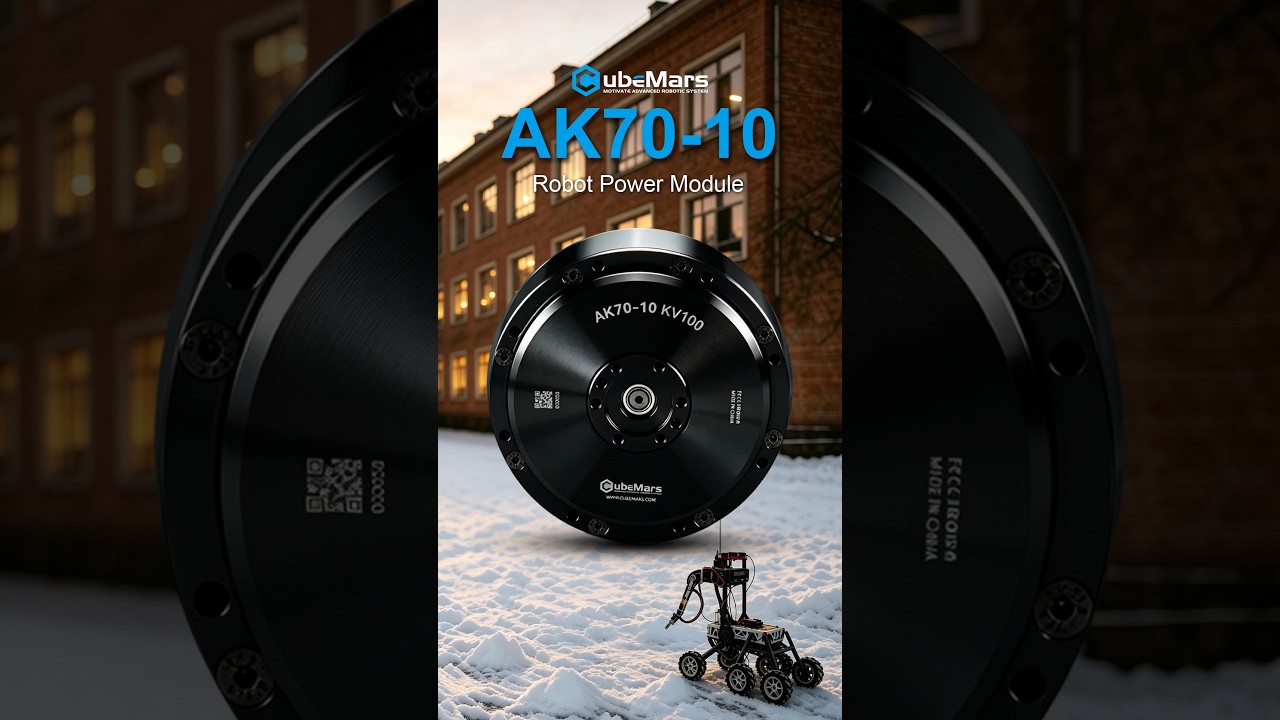
Le groupe à rapport intermédiaire se situe entre la transparence et la capacité de charge. Les AK40-10 et AK45-10 utilisent des étages 10:1, l’AK70-10 KV100 un étage 10:1 dans un boîtier de 621 g, et l’AKH70-16 un étage 16:1 sur un arbre creux. Ici, l’actionneur est généralement choisi pour le couple de maintien continu de l’articulation plutôt que pour sa vitesse maximale.
Le groupe à rapport élevé est conçu pour les articulations porteuses : l’AK45-36 à 36:1, l’AK60-39 à 39:1, l’AKH70-48 à 48:1 et l’AK80-64 à 64:1. Un étage 64:1 transforme un couple moteur modeste en 120 Nm en sortie, ce qu’exigent un genou, une hanche ou un axe de manipulateur lourd, au prix de la vitesse et de la transparence aux efforts externes.
Une famille se situe en dehors de ce classement. Les AKA60-6 et AKA10-9 sont des unités d’entraînement de roue ; elles présentent une capacité de charge radiale renforcée pour les efforts latéraux qu’une roue applique à un arbre de sortie, exigence différente des charges axiales et des moments que subit une articulation.
Détails du produit
| Modèle | Tension nominale | Rapport de réduction | Couple nominal | Couple de crête | Masse | Encombrement |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 10:1 | 1.3 Nm | 4.1 Nm | 190 g | Ø53 × 40.2 mm |
| AK45-10 V3.0 KV75 | 24 V | 10:1 | 2.5 Nm | 7 Nm | 262 g | Ø53 × 45.2 mm |
| AK45-36 V3.0 KV80 | 24 V | 36:1 | 8 Nm | 24 Nm | 349 g | Ø55 × 56.5 mm |
| AKH70-48 V1.0 KV41 | 48 V | 48:1 | 74 Nm | 222 Nm | 1396 g | Ø90 × 81.5 mm |
| AKH70-16 V1.0 KV41 | 48 V | 16:1 | 26 Nm | 78 Nm | 879 g | Ø90 × 60.5 mm |
| AK10-9 V3.0 KV60 | 48 V | 9:1 | 18 Nm | 53 Nm | 940 g | Ø98 × 61.7 mm |
| AK10-9 V2.0 KV60 | 24/48 V | 9:1 | 18 Nm | 48 Nm | 960 g | Ø98 × 61.7 mm |
| AK80-9 V3.0 KV100 | 48 V | 9:1 | 9 Nm | 22 Nm | 490 g | Ø98 × 38.5 mm |
| AK80-8 KV60 | 48 V | 8:1 | 10 Nm | 25 Nm | 570 g | Ø98 × 43.9 mm |
| AK80-6 KV100 | 48 V | 6:1 | 6 Nm | 12 Nm | 485 g | Ø98 × 38.5 mm |
| AK80-64 KV80 | 24/48 V | 64:1 | 48 Nm | 120 Nm | 850 g | Ø98 × 61.9 mm |
| AK70-10 KV100 | 24/48 V | 10:1 | 8.3 Nm | 24.8 Nm | 621 g | Ø89 × 50.25 mm |
| AK70-9 V3.0 KV60 | 48 V | 9:1 | 8.5 Nm | 29.2 Nm | 540 g | Ø89 × 49 mm |
| AK60-39 V3.0 KV80 | 48 V | 39:1 | 24 Nm | 72 Nm | 750 g | Ø79 × 67 mm |
| AK60-6 V3.0 KV80 | 24/48 V | 6:1 | 3 Nm | 9 Nm | 380 g | Ø79 × 43 mm |
| AK60-6 V1.1 KV140 | 24 V | 6:1 | 3 Nm | 9 Nm | 368 g | Ø79 × 39.5 mm |
| AKA60-6 KV80 | 24/48 V | 6:1 | 3 Nm | 9 Nm | 460 g | Ø80 × 51.2 mm |
| AKA10-9 KV60 | 48 V | 9:1 | 18 Nm | 53 Nm | 1060 g | Ø100 × 70 mm |
Spécifications issues des pages produit officielles des fabricants, telles qu’elles figurent dans les enregistrements produit ToBMS. Les valeurs de couple sont des valeurs en sortie ; la colonne de crête est une valeur transitoire, et la colonne du rapport indique la réduction nominale de l’étage planétaire.
Application et contexte technique
La plage de réduction correspond assez directement aux différentes plates-formes. Les travaux sur les machines à pattes et les robots humanoïdes se concentrent au milieu de la plage, où une articulation doit fournir assez de couple pour porter un corps tout en restant suffisamment rétro-entraînable pour rétablir l’équilibre ; les AK80-9, AK70-9 et AK10-9 s’y situent, et l’AK70-10 KV100 a fait l’objet d’un extrait de présentation CubeMars antérieur sur la même période. Les articulations d’exosquelette et de rééducation retiennent généralement les mêmes rapports pour la même raison, la masse et l’encombrement pesant davantage dans la décision que le couple.
Les axes industriels et de manipulateur lourd s’orientent vers les rapports élevés, où l’articulation maintient une charge pendant de longues périodes plutôt que de l’accélérer. Les modules d’entraînement d’AGV et de roue utilisent les rapports faibles avec un cas de charge encore différent : une charge radiale continue appliquée à un arbre de sortie plutôt qu’un moment autour d’une articulation.
Deux points pratiques découlent du sujet de la vidéo. D’abord, un étage d’engrenages fabriqué selon un processus constant est ce qui permet à une boucle de contrôle de rester réglée d’une unité à l’autre, point plus important en production en série que sur un prototype unique. Ensuite, les chiffres qui en décident ne figurent pas tous dans un tableau de spécifications : la fenêtre de service derrière une valeur de crête, la base de mesure d’une valeur de jeu et la vitesse à laquelle elle évolue au cours de la vie sont des questions à poser au fabricant. ToBMS conserve les chiffres publiés par modèle ; il ne remplace pas ces réponses.
Découvrir sur ToBMS
- Découvrir la catégorie Actionneurs robotisés →
- Actionneurs robotisés : choisir un actionneur intégré pour les articulations →
- Découvrir les moteurs BLDC pour robots humanoïdes →
- Découvrir les moteurs BLDC pour exosquelettes →
- Consulter le profil fabricant de CubeMars sur ToBMS →
À propos de CubeMars
CubeMars est une marque spécialisée dans la motorisation robotique, qui travaille sur des modules d’actionnement à forte intégration, des moteurs couple frameless et des moteurs de cardan. L’entreprise a contribué au projet MIT Mini Cheetah et a depuis constitué une gamme d’actionneurs de la série AK utilisée dans le développement de robots humanoïdes, de quadrupèdes, d’exosquelettes et de bras robotisés.
Conclusion
Un film de deux minutes sur la production d’engrenages rappelle que les chiffres figurant sur la page d’un actionneur sont le résultat d’un processus et non une donnée d’entrée. Le rapport, le couple nominal, la masse et l’encombrement réduisent rapidement le choix dans la gamme d’actionneurs robotisés CubeMars, des unités 6:1 conçues pour la vitesse à l’unité 64:1 conçue pour la charge ; ce qui se trouve derrière ces chiffres - la constance avec laquelle les engrenages sont fabriqués, et le comportement du jeu en sortie au cours d’une durée de service - est la partie que la vidéo entreprend de montrer et celle qu’il vaut la peine de consigner par écrit avant de commander une articulation.