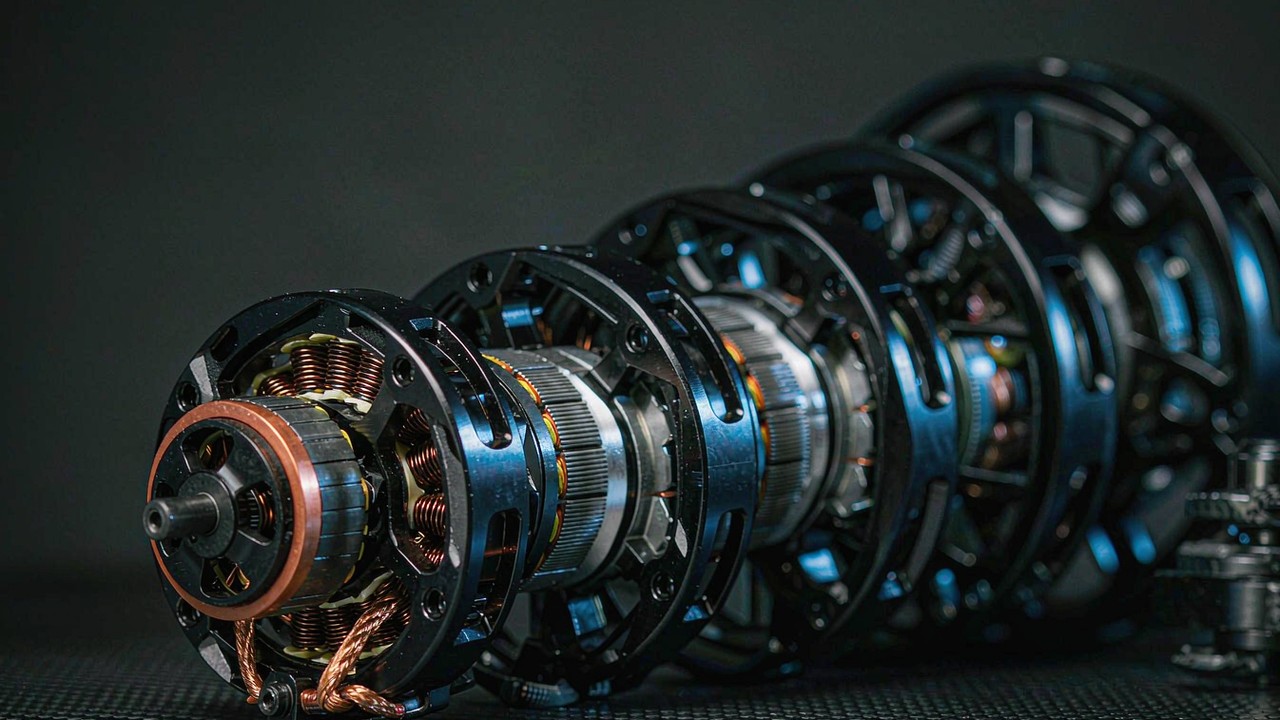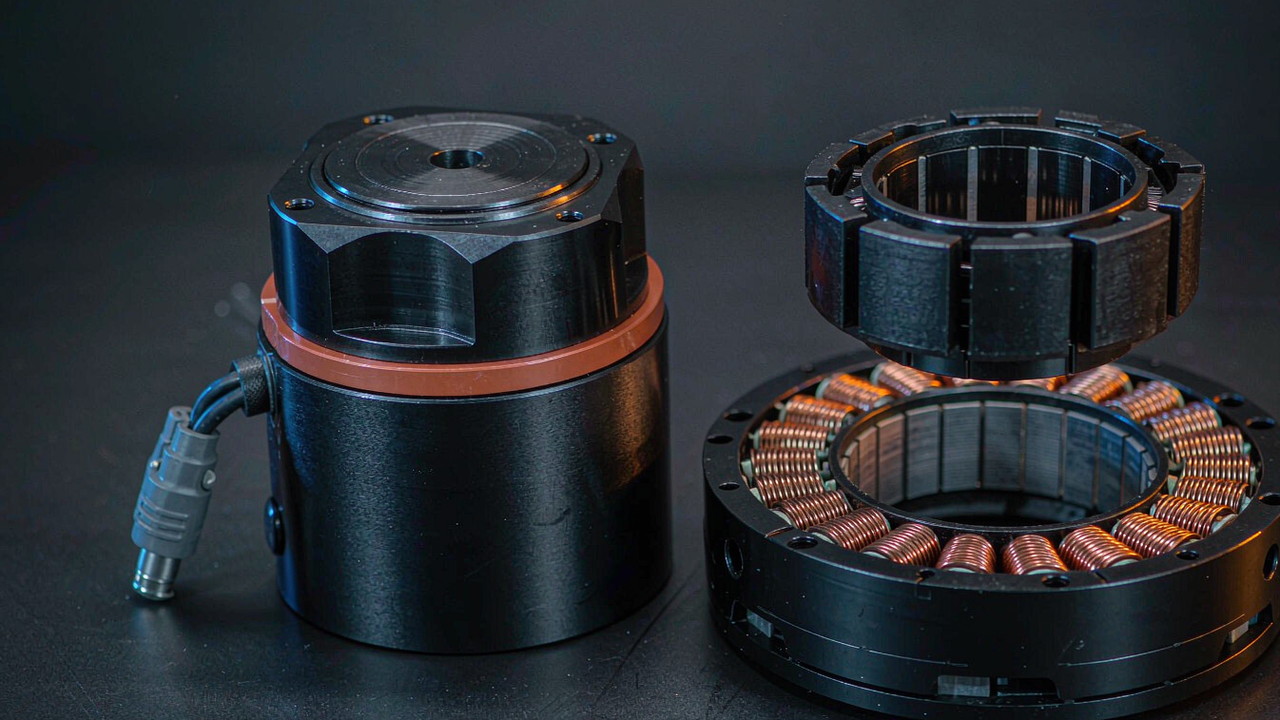
एक्सोस्केलेटन के लिए BLDC मोटर का डिज़ाइन आख़िरकार दो में से किसी एक जगह पहुँचता है, और यह दरार बहुत जल्दी पड़ जाती है। या तो जोड़ किसी फ्रेमलेस टॉर्क मोटर के इर्द-गिर्द जोड़ा जाता है — एक स्टेटर और एक रोटर, अलग-अलग पुर्ज़ों के रूप में दिए गए, जिनमें न कोई हाउसिंग होती है, न कोई बियरिंग और न कोई फ़ीडबैक — या फिर वह किसी इंटीग्रेटेड एक्चुएटर के इर्द-गिर्द बनाया जाता है, जो सीलबंद, गियरयुक्त और सीधे बोल्ट करने के लिए तैयार आता है। दोनों रास्तों के भीतर बहुत मिलती-जुलती ब्रशलेस मशीनें होती हैं, फिर भी किसी डिज़ाइन समीक्षा में वे एक-दूसरे की जगह नहीं ले सकतीं। एक रास्ता जोड़ की संरचना, बियरिंग का चयन, एनकोडर और ड्राइवर को इंजीनियरिंग टीम की तरफ़ रखता है; दूसरा उन्हें निर्माता द्वारा डिज़ाइन किए गए तैयार मॉड्यूल के भीतर रखता है। यह गाइड उन आवश्यकताओं पर दोनों आर्किटेक्चर की तुलना करता है जो पहनने योग्य जोड़ का फ़ैसला वास्तव में हिलाती हैं — अंग पर द्रव्यमान, कठोरता, तापीय पथ, आयतन और एकीकरण का श्रम — और इसके लिए सात दर्ज इकाइयाँ लेता है, जो फ्रेमलेस पक्ष पर 105 g से 710 g और इंटीग्रेटेड पक्ष पर 260 g से 570 g तक फैली हैं।
नीचे दी गई तुलना जान-बूझकर ऐसे उत्पाद मिलाती है जिन्हें गियरबॉक्स के एक ही पक्ष पर नहीं मापा गया है, क्योंकि यही बेमेल स्वयं निर्णय है। इस लेख का हर आँकड़ा उस इकाई के लिए ToBMS उत्पाद रिकॉर्ड में दर्ज निर्माता के प्रकाशित विनिर्देश से लिया गया है; सिवाय इकाई रूपांतरणों और घनत्व की गणित के, जिन्हें जहाँ-जहाँ वे आते हैं वहाँ व्युत्पन्न के रूप में चिह्नित किया गया है। यहाँ कुछ भी अनुमानित नहीं है, और जो मान दर्ज नहीं है उसे भरने के बजाय अनुपलब्ध बताया गया है।
संक्षिप्त उत्तर
पहले पहनने योग्य प्रोटोटाइप के लिए इंटीग्रेटेड एक्चुएटर आमतौर पर तेज़ रास्ता होता है और अक्सर कुल मिलाकर हल्का सिस्टम भी। AKE60-8 KV80 का वज़न 260 g है और यह 8:1 स्टेज के ज़रिए रेटेड 5 Nm तथा पीक 12.5 Nm देती है, जो एक 710 g वाली फ्रेमलेस मोटर अकेले जितना रेटेड टॉर्क देती है उससे अधिक है। इसके इर्द-गिर्द कुछ डिज़ाइन नहीं करना पड़ता: रिड्यूसर, बियरिंग सेट और ड्राइवर केन के भीतर ही होते हैं।
और फ्रेमलेस किट तब जीतती है जब बाधा टॉर्क की नहीं बल्कि ज्यामिति की हो। यदि जोड़ का आउटपुट ही जोड़ होना चाहिए — कूल्हे पर डायरेक्ट ड्राइव, जिसमें न रिड्यूसर होता है और इसलिए न बैकलैश — तो रेटेड 4 Nm वाली RO100 KV55 को गियरबॉक्स की ज़रूरत ही नहीं पड़ती। यदि केबल लूम को अक्ष से होकर गुज़रना है, या स्टेटर को ऐसी लिंक में बोल्ट करना है जो साथ-साथ हीटसिंक का काम भी करे, या हाउसिंग और अंग एक ही मशीन किया गया पुर्ज़ा हों, तो फ्रेमलेस किट ही एकमात्र रास्ता है जो यह संभव बनाती है। कीमत इंजीनियरिंग श्रम की है, और उस बियरिंग-तथा-एनकोडर डिज़ाइन की जिसका दायित्व अब टीम के पास आ जाता है।
दोनों रास्ते वास्तव में क्या देते हैं
विभाजन रेखा मोटर पर नहीं है। दोनों रास्ते फ़ील्ड-ओरिएंटेड कंट्रोल के तहत तीन-फ़ेज़ ब्रशलेस मशीनें इस्तेमाल करते हैं, और दोनों हाथ से लपेटे गए उन्हीं स्टेटरों के समूह से लेते हैं। फ़र्क़ यह है कि एक पूरी जोड़-मेकैनिज़्म के कौन-से पुर्ज़े डिब्बे में आते हैं।
फ्रेमलेस किट यानी स्टेटर, रोटर, और इनके बीच कुछ नहीं
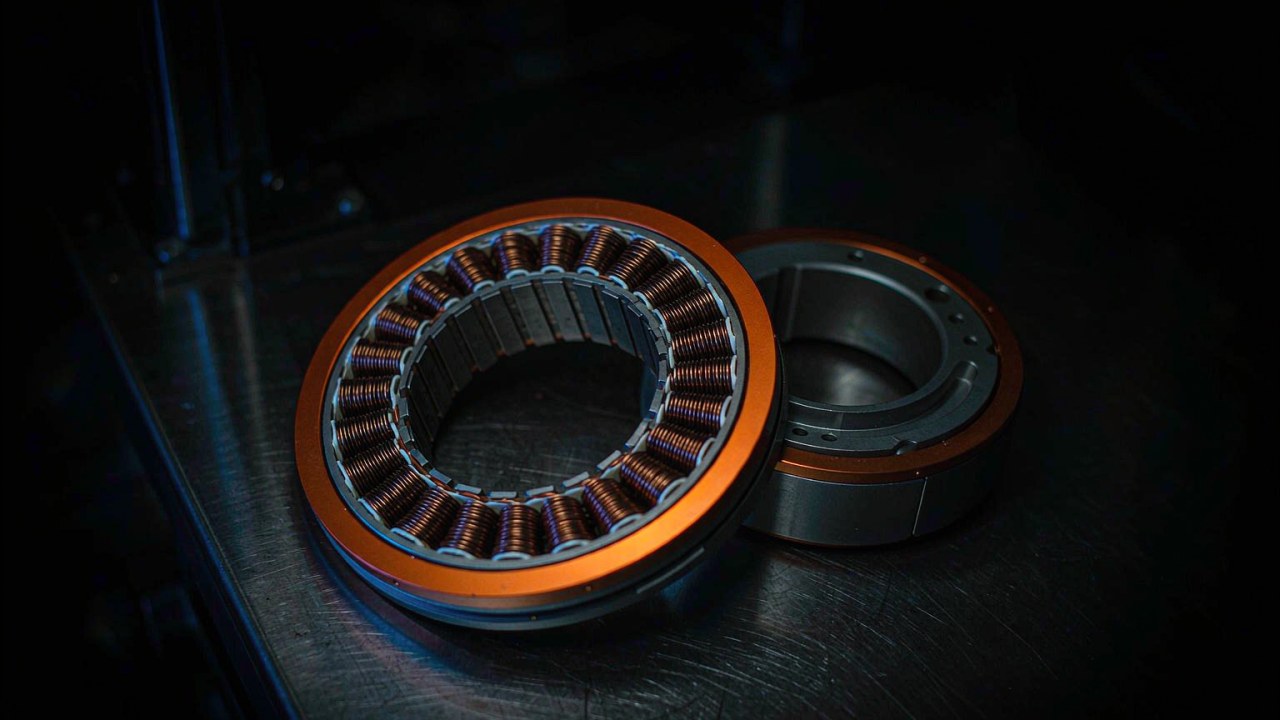
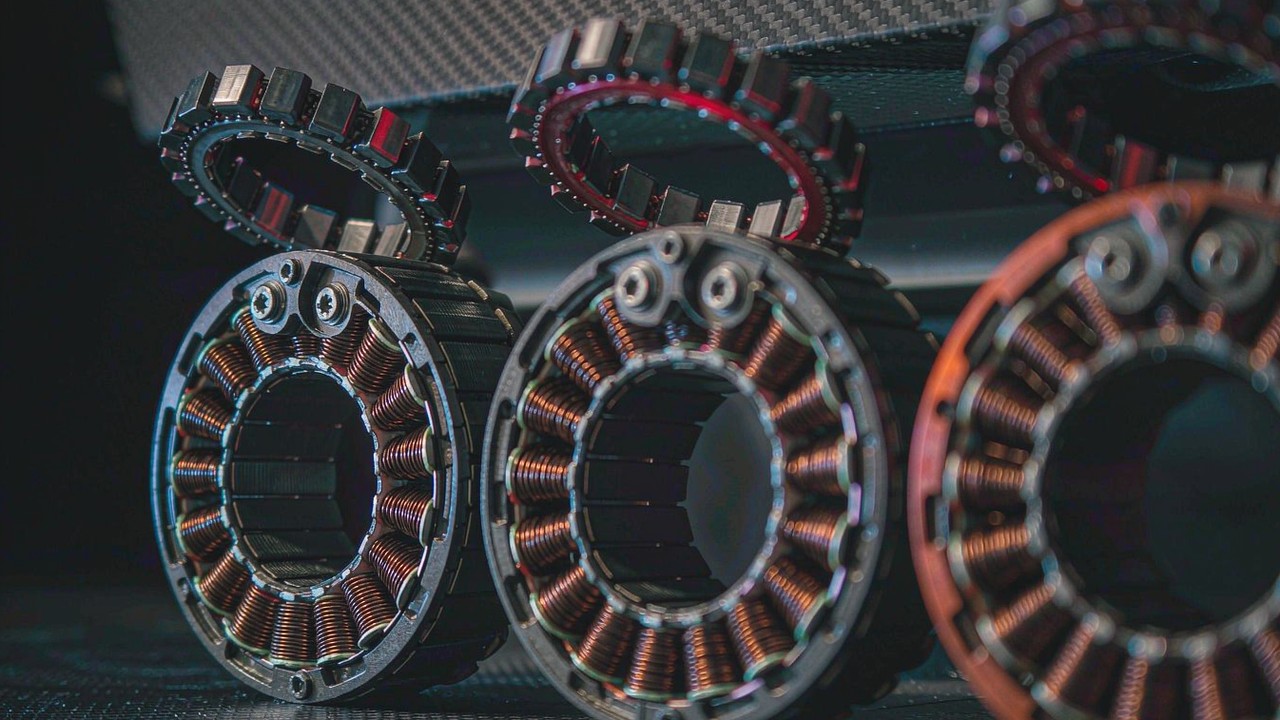
फ्रेमलेस टॉर्क मोटर दो ढीली असेम्बली के रूप में भेजी जाती है। स्टेटर में वाइंडिंग और लैमिनेशन होते हैं और यह डिज़ाइनर द्वारा दी गई जिस भी संरचना में हो, उसमें लग जाता है; रोटर में चुंबक होते हैं और यह उस शाफ़्ट पर लगता है जो डिज़ाइनर को भी स्वयं देना होता है। कोई हाउसिंग नहीं, कोई आउटपुट फ़्लैंज नहीं, कोई बियरिंग सेट नहीं, कोई एनकोडर नहीं और कोई ड्राइव इलेक्ट्रॉनिक्स नहीं। इसके बदले में किट वह हर इंटरफ़ेस हटा देती है जिस पर निर्माता को वरना समझौता करना पड़ता। केबल रूटिंग के लिए बड़ा खोखला शाफ़्ट उपलब्ध होता है — RI30 KV260 में 38 mm के बॉडी में 17 mm का बोर मिलता है — और माउंटिंग फ़ेस, ऊष्मा का पथ तथा अक्षीय लंबाई, ये सब दी हुई शर्तों के बजाय डिज़ाइन के चर बन जाते हैं।
इंटीग्रेटेड एक्चुएटर जुड़ा हुआ और सीलबंद आता है
इंटीग्रेटेड एक्चुएटर इसका उल्टा इंतज़ाम है। एक मोटर, एक प्लेनेटरी रिडक्शन स्टेज, एक फ़ीडबैक युक्ति और एक ड्राइवर बोर्ड, सब एक ही हाउसिंग में जोड़ दिए जाते हैं, जिसका आउटपुट इंटरफ़ेस और विद्युत कनेक्टर तय होता है। AK80-6 KV100 इसका साफ़ उदाहरण है: 6:1 रिडक्शन, रेटेड 6 Nm और पीक 12 Nm, 48 V पर 340 W रेटेड शक्ति, और यह सब 98 mm × 38.5 mm के 485 g वाले बॉडी के भीतर, जिसका दर्ज बैकलैश 0.22 है। इसका मूल्य उस सूची के किसी एक आँकड़े में नहीं है; वह यह है कि पूरी असेम्बली एक ही पार्ट नंबर है, जिसका एक ही माउंटिंग पैटर्न और एक ही टेस्ट डेटा सेट है।
वे पुर्ज़े जो किसी भी डिब्बे में नहीं होते
कोई भी रास्ता अकेले पूरा नहीं है, और कमियाँ व्यवस्थित हैं। फ्रेमलेस रास्ता बियरिंग, एनकोडर की माउंटिंग, रोटर-से-शाफ़्ट फ़िट, हाउसिंग, कूलिंग पथ और पूरी ड्राइव ट्रेन डिज़ाइन करने का काम इंजीनियरिंग टीम पर छोड़ देता है — यही वह काम है जो गियरमोटर निर्माता आमतौर पर उठाता है। इंटीग्रेटेड रास्ता टीम पर यह छोड़ देता है कि वह निर्माता का बैकलैश, निर्माता की बियरिंग आयु, निर्माता की तापीय डीरेटिंग और निर्माता का आयतन स्वीकार करे, और अंग को उनके इर्द-गिर्द डिज़ाइन करे, न कि उल्टा। जहाँ किसी डिज़ाइन में जोड़ के साथ-साथ रेडियल जगह कम हो, या ऐसी टॉर्क पारदर्शिता चाहिए जो प्लेनेटरी स्टेज दे न सके, वहाँ दूसरी कमी ही बाध्यकारी बन जाती है।
रास्ता तय करने वाली पाँच आवश्यकताएँ
दोनों परिवारों की विनिर्देश शीटें एक जैसी दिखती हैं और अलग-अलग सवालों के जवाब देती हैं। पहनने योग्य काम में पाँच आवश्यकताएँ लगातार इन्हें अलग करती हैं।
वह द्रव्यमान जहाँ पहनने वाला उसे वास्तव में महसूस करता है
द्रव्यमान की कीमत हर जोड़ पर एक जैसी नहीं होती। एक्सोस्केलेटन अनुप्रयोग पृष्ठ पर वही रेटेड टॉर्क आँकड़ा बहुत अलग-अलग वज़न की इकाइयों के सामने दिखता है, और यह अंतर समान रूप से बँटा नहीं होता: कूल्हे पर ढोया गया एक ग्राम धड़ पर टिकता है, जबकि घुटने से दूर वही एक ग्राम हर क़दम के साथ त्वरित और मंदित होता है। यही कारण है कि फ्रेमलेस परास का हल्का सिरा अपने टॉर्क आँकड़ों से ज़्यादा मायने रखता है। RO50 KV108 Lite का वज़न 105 g है और RI30 KV260 का 40 g, और इनमें से कोई भी जोड़ में रिड्यूसर, बियरिंग सेट या ड्राइवर नहीं ले जाती।
कठोरता, बैकलैश और जोड़ कैसा महसूस होता है
डायरेक्ट-ड्राइव फ्रेमलेस जोड़ में गियर मेश नहीं होता, इसलिए वह अपनी ओर से कोई बैकलैश नहीं जोड़ता। इंटीग्रेटेड एक्चुएटर अपने प्लेनेटरी स्टेज का बैकलैश ढोता है, और इस परास में दर्ज आँकड़े 0.15 से 0.22 तक चलते हैं। घिसे हुए जोड़ में बैकलैश आदेशित सहायता प्रोफ़ाइल और पहनने वाले को महसूस होने वाली बात के बीच हिस्टैरिसिस के रूप में दिखता है, और यह हर उस नियंत्रण नियम को जटिल बना देता है जो स्थिति की त्रुटि से आउटपुट टॉर्क का अनुमान लगाता है। इसके नीचे एक और सूक्ष्म असर भी बैठा है: रिडक्शन स्टेज रोटर इनर्शिया को आउटपुट पर लगभग अनुपात के वर्ग के बराबर गुणा कर देता है, इसलिए समान आउटपुट टॉर्क वाले डायरेक्ट-ड्राइव जोड़ की तुलना में गियरयुक्त मॉड्यूल अधिक रिफ्लेक्टेड इनर्शिया दिखाता है, और रिफ्लेक्टेड इनर्शिया उन पदों में से है जो तय करते हैं कि जोड़ कितना पारदर्शी महसूस होता है।
वाइंडिंग की ऊष्मा कहाँ जाती है
सतत टॉर्क एक तापीय कथन है, और दोनों रास्तों का तापीय पथ तेज़ी से अलग होता है। फ्रेमलेस स्टेटर आमतौर पर सीधे धातु की लिंक में बोल्ट कर दिया जाता है, इसलिए अंग की संरचना ही हीटसिंक का हिस्सा बन जाती है; निर्माता का रेटेड टॉर्क ऐसी शर्तें मान लेता है जिन्हें डिज़ाइनर को वास्तव में पैदा करना होता है। सीलबंद एक्चुएटर अपनी हाउसिंग के ज़रिए उस चीज़ में ऊष्मा छोड़ता है जिस पर वह लगा है — सुविधाजनक, पर तय। पहनने योग्य युक्ति में तापीय मामला और भी जटिल हो जाता है, क्योंकि जोड़ अक्सर किसी कपड़े या कफ़ के नीचे ढका रहता है। पीक आँकड़ा एक क्षणिक अवस्था बताता है, धारण अवस्था नहीं, और मुद्रा-सहायता जैसा ड्यूटी कभी-कभी कई मिनट तक रेटेड टॉर्क माँग सकता है।
रेडियल जगह बनाम अक्षीय जगह
ज्यामिति की दृष्टि से दोनों रास्ते अलग-अलग दिशाओं में विफल होते हैं। इस परास की इनरनर इकाइयाँ — जिनमें RI50 KV100 और RI80 V2.0 KV75 शामिल हैं — रोटर को स्टेटर के भीतर रखती हैं, इसलिए अक्षीय लंबाई स्टैक से तय होती है और रेडियल आकार फ़्रेम व्यास से; असेम्बली कितनी गहरी होगी, यह मोटर नहीं बल्कि मेकैनिज़्म तय करता है। सीलबंद मॉड्यूल लगभग एकरूपता से पैनकेक आकार के हैं, जिनमें रिडक्शन स्टेज मोटर अक्ष पर ढेर होता है, और AKE शृंखला 25 mm से 43.5 mm तक अक्षीय लंबाई दर्ज करती है, जिसके सामने 69 mm से 107.5 mm का व्यास है। शारीरिक अक्ष के साथ-साथ बग़ल में लगाया गया जोड़ — जो घुटने और कूल्हे पर सामान्य व्यवस्था है — इस आकार से अच्छी तरह काम चला लेता है, जबकि सँकरी और गहरी हाउसिंग नहीं चला पाती।
क्या-क्या अपने अंदर आ जाता है
आख़िरी आवश्यकता शायद ही कभी लिखी जाती है और अक्सर नतीजा तय कर देती है। इंटीग्रेटेड एक्चुएटर एक यांत्रिक डिज़ाइन, एक बियरिंग चयन, एक एनकोडर इंस्टॉलेशन और एक ड्राइव इलेक्ट्रॉनिक्स पैकेज को परियोजना से बाहर निकालकर निर्माता के पास पहुँचा देता है। फ्रेमलेस किट इन चारों को अंदर ले आती है, और उनके साथ रोटर बैलेंस, शाफ़्ट फ़िट, एनकोडर अलाइनमेंट तथा तापमान पर असेम्बली कैसा व्यवहार करेगी इसका दायित्व भी। एक अकेले प्रोटोटाइप के लिए यह दूसरा स्तंभ महँगा है; बड़ी मात्रा में, या जहाँ जोड़ की ज्यामिति ही उत्पाद हो, यह लक्ष्य तक पहुँचने का एकमात्र रास्ता हो सकता है।
फ्रेमलेस किट और इंटीग्रेटेड एक्चुएटर, आमने-सामने
यह तालिका दोनों आर्किटेक्चर से सात दर्ज इकाइयाँ इकट्ठा करती है, द्रव्यमान के क्रम में। टॉर्क और द्रव्यमान के मान वही हैं जो प्रत्येक ToBMS उत्पाद रिकॉर्ड में प्रकाशित हैं।
| मॉडल | आर्किटेक्चर | न्यूनीकरण अनुपात | रेटेड वोल्टेज | रेटेड टॉर्क | पीक टॉर्क | वजन |
|---|---|---|---|---|---|---|
| RO50 KV108 Lite | फ्रेमलेस किट | - | 24 V | 0.3 Nm | 0.9 Nm | 105 g |
| RI50 KV100 | फ्रेमलेस किट | - | 24/36/48 V | 0.58 Nm | 1.67 Nm | 180.8 g |
| AKE60-8 KV80 | इंटीग्रेटेड एक्चुएटर | 8:1 | 24 V | 5 Nm | 12.5 Nm | 260 g |
| RI80 V2.0 KV75 | फ्रेमलेस किट | - | 24/36/48 V | 1.45 Nm | 4.1 Nm | 411 g |
| AK80-6 KV100 | इंटीग्रेटेड एक्चुएटर | 6:1 | 48 V | 6 Nm | 12 Nm | 485 g |
| AKE80-8 KV30 | इंटीग्रेटेड एक्चुएटर | 8:1 | 48 V | 12 Nm | 30 Nm | 570 g |
| RO100 KV55 | फ्रेमलेस किट | - | 48 V | 4 Nm | 12 Nm | 710 g |
चारों फ्रेमलेस किट ToBMS की फ्रेमलेस टॉर्क मोटर श्रेणी में सूचीबद्ध हैं; तीनों सीलबंद इकाइयाँ रोबोटिक एक्चुएटर और QDD एक्चुएटर में बैठती हैं। फ्रेमलेस किटों के लिए रिडक्शन का स्तंभ खाली छोड़ा गया है, क्योंकि रिडक्शन मोटर का गुण नहीं है — वह वही स्टेज है जो डिज़ाइनर बोल्ट करता है। ToBMS रिकॉर्ड में AKE इकाइयों के लिए कोई रेटेड शक्ति आँकड़ा दर्ज नहीं है, इसलिए यहाँ कोई उद्धृत नहीं किया गया। स्तंभों की संख्या पठनीय बनी रहे, इसलिए आयतन के आयाम तालिका के बजाय पाठ में दिए गए हैं।
पहला पैटर्न वही है जिसे स्पष्ट करने के लिए यह लेख लिखा गया है। तालिका में द्रव्यमान के क्रम से नीचे पढ़ते जाने पर, 260 g वाला सीलबंद मॉड्यूल अपने ऊपर और नीचे की 411 g तथा 710 g वाली नंगी मोटरों से अधिक रेटेड टॉर्क देता है। यह मोटर की गुणवत्ता के बारे में कोई दावा नहीं है; यह रिडक्शन स्टेज का काम है। फ्रेमलेस मोटर का रेटेड टॉर्क मोटर-शाफ़्ट का आँकड़ा है, और सीलबंद मॉड्यूल का रेटेड टॉर्क गियरबॉक्स के बाद मापा गया आउटपुट-शाफ़्ट का आँकड़ा। दोनों संख्याएँ एक अनुपात के दो अलग पक्षों पर हैं और यह बताए बिना तुलनीय नहीं हैं कि कौन-सा पक्ष उद्धृत हो रहा है।
दूसरा पैटर्न वोल्टेज का बँटवारा है। सबसे हल्की तीन इकाइयाँ एक ही वोल्टेज दर्ज करती हैं — RO50 KV108 Lite के लिए 24 V, RI50 KV100 अपनी आधार रेटिंग पर 24 V, और AKE60-8 KV80 — और केवल RI50 KV100 ही 36 V और 48 V भी स्वीकार करती है। 485 g से ऊपर तालिका की हर इकाई 48 V दर्ज करती है, और यह वही संख्या है जो मोटर नहीं बल्कि बैटरी पैक तय करती है। पहनने योग्य युक्ति के लिए यह आमतौर पर जल्दी तय हो जाता है, क्योंकि यह मोटर के बजाय बैटरी की केमिस्ट्री और कपड़े के लिए पहले से चुने गए कनेक्टर सेट का अनुसरण करता है।
तीसरा पैटर्न यह है कि नंगी मोटरें आउटपुट गति में एक-दूसरे से कितनी कम भिन्न हैं। यहाँ की फ्रेमलेस इकाइयाँ किसी भी रिडक्शन से पहले 1090 rpm से 2100 rpm के बीच रेटेड गति दर्ज करती हैं, जबकि सीलबंद इकाइयाँ अपने रिडक्शन के बाद 150 rpm से 603 rpm दर्ज करती हैं। बायोमेकैनिक्स साहित्य से जो मेल खाती है वह जोड़ की गति है, मोटर शाफ़्ट की नहीं, और फ्रेमलेस पक्ष पर यह तभी उपलब्ध होती है जब रिडक्शन चुन लिया गया हो।
इस तुलना को निष्पक्षता से पढ़ना
तीन राशियाँ दोनों आर्किटेक्चरों में नियमित रूप से ऐसे उद्धृत की जाती हैं जैसे उनका अर्थ एक ही हो। है नहीं, और परिभाषाएँ अलग करते ही हर एक क्रम-व्यवस्था को उलट देती है।
प्रति किलोग्राम टॉर्क दो अलग राशियाँ हैं
रेटेड टॉर्क को द्रव्यमान से भाग देने पर जो आँकड़ा मिलता है वह पूरी तालिका में तुलनीय लगता है, पर है नहीं। अनुपात के मोटर पक्ष पर दर्ज मान लगभग ये हैं: RO50 KV108 Lite के लिए 2.9 Nm/kg, RI50 KV100 के लिए 3.2 Nm/kg, RI80 V2.0 KV75 के लिए 3.5 Nm/kg और RO100 KV55 के लिए 5.6 Nm/kg। आउटपुट पक्ष पर वही गणित AKE60-8 KV80 के लिए लगभग 19 Nm/kg रेटेड देता है, AKE80-8 KV30 के लिए 21 Nm/kg और AK80-6 KV100 के लिए 12 Nm/kg, जो पीक टॉर्क पर क्रमशः 48, 53 और 25 Nm/kg तक पहुँचते हैं। ये सब यहाँ दर्ज टॉर्क को दर्ज द्रव्यमान से भाग देकर निकाले गए हैं। दोनों समूहों में लगभग चार से छह गुना का अंतर है, और उस अंतर का एक भी अंश डिज़ाइन मार्जिन के रूप में उपलब्ध नहीं है — वह घनत्व के रूप में लिखा गया रिडक्शन अनुपात है।
गति रिड्यूसर के आमने-सामने वाले पक्षों पर मापी जाती है
दर्ज गति के आँकड़े उसी विषमता की पुष्टि करते हैं। AKE60-8 KV80 आउटपुट पर रेटेड 180 rpm और नो-लोड 240 rpm घूमती है, जो लगभग 1080 और 1440 डिग्री प्रति सेकंड है; AKE80-8 KV30 150 और 195 rpm दर्ज करती है, यानी लगभग 900 और 1170 डिग्री प्रति सेकंड। तेज़ 6:1 स्टेज वाली AK80-6 KV100 रेटेड 603 rpm और नो-लोड 800 rpm दर्ज करती है, जो आउटपुट पर मोटे तौर पर 3620 और 4800 डिग्री प्रति सेकंड है। फ्रेमलेस इकाइयाँ एक कोटि अधिक मोटर गति दर्ज करती हैं — RO100 KV55 रेटेड 2000 rpm पर घूमती है, लगभग 12000 डिग्री प्रति सेकंड — पर वह गति जोड़ पर तभी उपलब्ध होती है जब डिज़ाइन डायरेक्ट ड्राइव या बहुत उथला रिडक्शन इस्तेमाल करे। यहाँ सभी रूपांतरण दर्ज rpm को छह से गुणा करके निकाले गए हैं और प्रकाशित नहीं बल्कि व्युत्पन्न हैं।
धारा पावर स्टेज की है
इस तुलना की हर इकाई के लिए रेटेड और पीक धारा दर्ज है, और वे अकेले मोटर का वर्णन नहीं करतीं। AKE60-8 KV80 और AKE80-8 KV30 दोनों रेटेड 4.8 A तथा पीक 12 A दर्ज करती हैं, जबकि वे क्रमशः रेटेड 5 Nm और 12 Nm देती हैं — यह वाइंडिंग का नहीं बल्कि अलग बस वोल्टेज का असर है। RO100 KV55 रेटेड 20 A और पीक 62 A दर्ज करती है। फ्रेमलेस किट की धारा के आँकड़े वाइंडिंग के लिए उद्धृत होते हैं, और हार्नेस, ड्राइवर तथा तापीय डिज़ाइन सब इंजीनियरिंग टीम ही देती है, इसलिए धारा का बजट पढ़ा नहीं जा सकता, बनाना पड़ता है। जहाँ सीलबंद इकाइयों की तरह ड्राइवर बोर्ड शामिल हो, वहाँ दर्ज धारा उस बोर्ड की क्षमता का भी कथन है।
पहनने योग्य जोड़ के लिए चार फ्रेमलेस किट
फ्रेमलेस परास 20 g से 710 g तक फैली है, और उसके भीतर चार इकाइयाँ दूरस्थ जोड़ों से लेकर निकट जोड़ों तक का पहनने योग्य मामला कवर करती हैं।
RI50 KV100 और RO50 KV108 Lite — हल्का, तेज़ सिरा
RI50 KV100 एक इनरनर है जो 24 V से 48 V सिस्टम के लिए दी जाती है: रेटेड 0.58 Nm और पीक 1.67 Nm, 66 W रेटेड शक्ति, 180.8 g और 54 mm व्यास का 27 mm गहरा बॉडी, तथा 24 V पर दर्ज रेटेड गति 1090 rpm। इसका अवलोकन एक्सोस्केलेटन को क्वाड्रुपेड और रोबोटिक आर्म जोड़ों के साथ सीधे नाम लेकर गिनाता है। इसे जोड़ के लिए दिलचस्प बनाने वाली गणित वही है जो तालिका छिपा देती है: 8:1 का स्टेज लगाने पर रेटेड टॉर्क लगभग 4.6 Nm हो जाता है, मोटे तौर पर 136 rpm पर, रिड्यूसर के नुकसान से पहले — जो उसी रिडक्शन पर 260 g वाले सीलबंद मॉड्यूल के आउटपुट के क़रीब है। नंगी मोटर मॉड्यूल से हल्की है; रिड्यूसर, बियरिंग, एनकोडर और ड्राइवर ही वह अंतर हैं, और वे सब परियोजना के अंदर आ जाते हैं।
RO50 Lite का निर्माता-परिचय — सहयोगी रोबोट, एक्सोस्केलेटन और सटीक ऑटोमेशन के लिए बनी एक फ्रेमलेस मोटर, यानी वह मामला जहाँ जोड़ अपने चारों ओर सीलबंद केन नहीं उठा सकता।
ToBMS वीडियो पृष्ठYouTube पर देखेंRO50 KV108 Lite इसी रास्ते के सबसे हल्के सिरे पर बैठती है — 105 g, 61.7 mm × 14.5 mm के बॉडी में, 24 V बस पर रेटेड 0.3 Nm और पीक 0.9 Nm, तथा 66 W रेटेड शक्ति। पहनने योग्य काम में दो ब्यौरे मायने रखते हैं: इसका 61.7 mm का बॉडी केवल 14.5 mm गहरा है, और इसके अपने विवरण में बड़े खोखले शाफ़्ट का ज़िक्र जोड़ की अक्ष से होकर जाने वाली केबल रूटिंग की ओर इशारा करता है। दोनों इकाइयाँ अपना फ़ीडबैक नहीं लातीं — RO40 KV140 और RO50 KV108 Lite वेरिएंट स्पष्ट रूप से हॉल सेंसर के बिना दिए जाते हैं, और ToBMS रिकॉर्ड में एनकोडर विनिर्देश का कोई फ़ील्ड ही नहीं है — इसलिए फ्रेमलेस पक्ष पर फ़ीडबैक युक्ति एक डिज़ाइन निर्णय है, ठीक उसी तरह जैसे सीलबंद पक्ष पर वह एक तय गुण है।
RI80 V2.0 KV75 — इनरनर परास का मध्य
RI80 V2.0 KV75 85 mm व्यास के 411 g वाले बॉडी से रेटेड 1.45 Nm और पीक 4.1 Nm तक पहुँचती है, चयनित 24/36/48 V बस पर 172 W रेटेड शक्ति और 24 V पर 1135 rpm की रेटेड गति के साथ। इसका अवलोकन ह्यूमनॉइड रोबोट, एक्सोस्केलेटन, क्वाड्रुपेड और भारी जोड़ मॉड्यूल गिनाता है। रिकॉर्ड 27.6 A की शिखर धारा और 9.4 A की रेटेड धारा देता है, तथा 172 W की रेटेड शक्ति - सीलबंद इकाइयों के विपरीत यहाँ कोई रेटेड शक्ति आँकड़ा अनुपलब्ध नहीं है, इसलिए सतत बजट कम से कम रिकॉर्ड से शुरू किया जा सकता है।
RO100 KV55 — जब जोड़ स्वयं हाउसिंग बन जाए
RO100 KV55 इस तुलना की सबसे बड़ी इकाई है: रेटेड 4 Nm और पीक 12 Nm, 48 V पर 838 W रेटेड शक्ति, 113.5 mm × 36.2 mm के बॉडी में 710 g, 21 पोल पेयर, तथा रेटेड और पीक धारा 20 A और 62 A। यह इस लेख की केंद्रीय अदला-बदली को सबसे साफ़ दिखाती है। डायरेक्ट-ड्राइव जोड़ के रूप में यह बिना किसी गियर मेश के, और इसलिए रिडक्शन द्वारा जोड़े गए बैकलैश के बिना, लगातार 4 Nm देती है, और रेटेड 2000 rpm पर घूमती है — लगभग 12000 डिग्री प्रति सेकंड — जो तालिका की किसी भी गियरयुक्त इकाई से कहीं अधिक आउटपुट गति है। इसके मुक़ाबले इसका वज़न 710 g है और यह 260 g वाले सीलबंद मॉड्यूल से थोड़ा ही कम रेटेड टॉर्क देती है, तथा इसे बियरिंग सेट, एनकोडर और ड्राइवर चाहिए जो सीलबंद मॉड्यूल में पहले से होते हैं। जहाँ जोड़ को कठोर, तेज़ और शांत होना ही है वहाँ यह सही जवाब है, और जहाँ अंग पर द्रव्यमान हावी हो वहाँ यह ग़लत जवाब है।
तीन इंटीग्रेटेड एक्चुएटर, जिनमें एक के पास दर्ज तैनाती है
तुलना का सीलबंद पक्ष उन्हीं जोड़-स्थितियों को बहुत कम एकीकरण श्रम में कवर करता है, और कीमत निर्माता का आयतन, बैकलैश तथा तापीय डीरेटिंग है।
AKE60-8 KV80 — तुलना का सबसे छोटा सीलबंद मॉड्यूल
AKE60-8 KV80 69 mm × 25 mm के बॉडी में 260 g है, जो 24 V बस पर 8:1 स्टेज के ज़रिए रेटेड 5 Nm और पीक 12.5 Nm देती है, रेटेड 180 rpm और नो-लोड 240 rpm पर, रेटेड 4.8 A और पीक 12 A तथा दर्ज बैकलैश 0.15 के साथ। इसका अवलोकन इसे कॉम्पैक्ट ह्यूमनॉइड और एक्सोस्केलेटन जोड़ों पर रखता है। दो गुण इसे उन फ्रेमलेस किटों से अलग करते हैं जिनकी जगह यह दूरस्थ जोड़ पर लेती है: यह इस तुलना की एकमात्र इकाई है जो केवल 24 V रेटिंग पर है, और इसके 14 पोल पेयर बड़े मॉड्यूलों में दर्ज 21 से अलग हैं, जो कम्युटेशन की आवश्यकताएँ बदल देता है। इसे किसी 48 V निकट इकाई के साथ मिलाने का मतलब दो अलग वितरण हैं।
AK80-6 KV100 — दर्ज एक्सोस्केलेटन निर्माण में लगा मॉड्यूल
AK80-6 KV100 यहाँ की वह अकेली इकाई है जिसकी किसी पहनने योग्य प्लेटफ़ॉर्म पर तैनाती दर्ज है। यह 6:1 रिडक्शन से रेटेड 6 Nm और पीक 12 Nm तक पहुँचती है, 48 V पर 340 W रेटेड शक्ति के साथ, रेटेड 603 rpm और नो-लोड 800 rpm पर, रेटेड 9.7 A और पीक 20 A, 98 mm × 38.5 mm के बॉडी में 485 g वज़न, और दर्ज बैकलैश 0.22। इसका अवलोकन एक्सोस्केलेटन और क्वाड्रुपेड रोबोट गिनाता है, और निर्माता ने एक प्रदर्शन प्रकाशित किया है जिसमें यह इकाई जॉर्जिया इंस्टीट्यूट ऑफ़ टेक्नोलॉजी में विकसित एक द्विपक्षीय निचले-अंग एक्सोस्केलेटन चलाती है। इंटीग्रेटेड रास्ते को तौलती किसी टीम के लिए यह ऐसा डेटा बिंदु है जिसकी बराबरी इस तुलना की फ्रेमलेस किटें नहीं कर सकतीं: यह मॉड्यूल लक्ष्य अनुप्रयोग में चल चुका है।
AK80-6 KV100 द्वारा जॉर्जिया टेक में बने एक द्विपक्षीय निचले-अंग एक्सोस्केलेटन को चलाने का दो मिनट का प्रदर्शन — इस तुलना में इंटीग्रेटेड रास्ते के संदर्भ-निर्माण के सबसे क़रीब यही बात है।
ToBMS वीडियो पृष्ठYouTube पर देखेंAKE80-8 KV30 — जब पीक 30 Nm ही आवश्यकता हो
AKE80-8 KV30 सीलबंद पक्ष को 570 g के 87 mm × 32 mm बॉडी से रेटेड 12 Nm और पीक 30 Nm तक उठा देती है, 48 V बस पर, रेटेड 150 rpm और नो-लोड 195 rpm के साथ, रेटेड 4.8 A और पीक 12 A तथा वही दर्ज बैकलैश 0.15। इसका अवलोकन इसे एक्सोस्केलेटन, पुनर्वास रोबोट और पैरों वाले जोड़ों पर रखता है, और इसका अपना विनिर्देश सीधे टॉर्क घनत्व का आँकड़ा देता है। यह वह बिंदु है जहाँ इंटीग्रेटेड रास्ता कॉम्पैक्ट विकल्प होना छोड़कर शक्तिशाली विकल्प बनने लगता है: तालिका के फ्रेमलेस आधे हिस्से में कुछ भी बिना रिड्यूसर के पीक 30 Nm तक नहीं पहुँचता, और वहाँ की सबसे बड़ी नंगी मोटर 710 g से पीक 12 Nm देती है।
दोनों रास्ते आख़िर कहाँ इस्तेमाल होते हैं
वही सात इकाइयाँ पहनने योग्य विभिन्न श्रेणियों में दिखती हैं, और रास्तों का बँटवारा प्लेटफ़ॉर्म के बजाय जोड़ का अनुसरण करता है।
शक्ति-सहायित चाल और भार ढुलाई
कूल्हा-घुटना-टखना सहायक युक्तियाँ सीलबंद मॉड्यूलों का प्रमुख उपयोग-मामला हैं, और पैटर्न निकट-से-दूरस्थ चलता है: सबसे सघन इकाई कूल्हे पर, मध्यम इकाई घुटने पर, सबसे हल्की टखने पर। तर्क अलग-अलग जोड़ों की अलग-अलग टॉर्क माँग नहीं, बल्कि दूरस्थ द्रव्यमान की संचयी उपापचयी लागत है। ठीक इसी कारण एक्सोस्केलेटन एक्चुएटर आमतौर पर दूरस्थ सिरे से पीछे की ओर चुने जाते हैं, और फ्रेमलेस किट टखने तथा घुटने पर तस्वीर में आती हैं — जहाँ अंग को स्टेटर ढोने लायक मशीन किया जा सकता है और जोड़ की ज्यामिति अपने पास रखने लायक होती है।
क्लिनिक आधारित पुनर्वास सेटअप
स्थिर सेटअप बैटरी को पहनने वाले से हटा देता है, जिससे द्रव्यमान का तर्क और बस वोल्टेज का फ़ैसला एक साथ ढीले पड़ जाते हैं। जो बचता है वह है सहजता, बल की निष्ठा, और यह कि जोड़ ऐसे रोगी के सामने कैसा व्यवहार करता है जो शायद इसमें सहयोग ही न कर सके। फ्रेमलेस रास्ता इस मामले के लिए अच्छी तरह उपयुक्त है, क्योंकि स्टेटर को ऐसे बड़े ज़मीन-आधारित फ़्रेम में बोल्ट किया जा सकता है जो साथ-साथ हीटसिंक का काम करे, और क्योंकि डायरेक्ट ड्राइव उस बैकलैश हिस्टैरिसिस से बचा लेता है जो टॉर्क अनुमान को जटिल बनाता है। सीलबंद मॉड्यूल यहाँ भी दिखते हैं; उनके अवलोकन एक्सोस्केलेटन के साथ पुनर्वास को भी गिनाते हैं, और व्यापक पुनर्वास रोबोट क्षेत्र इससे निकट जुड़ी युक्तियों को कवर करता है।
ऊपरी अंग और हाथ के इंटरफ़ेस
कंधे और कोहनी की सहायता पहनने योग्य काम की सबसे कठिन पैकेजिंग समस्या को एक जगह केंद्रित कर देती है: जिस जोड़ को सहायता चाहिए वह शरीर से सटा होता है, और उस पर लगी हर चीज़ तुरंत बोझ लगने लगती है। 100 g से कम वाली फ्रेमलेस इकाइयाँ स्वाभाविक चयन हैं, और 17 mm बोर वाली RI30 KV260 कंधे की अक्ष से केबल रूटिंग की समस्या को सीधे संबोधित करती है। जहाँ युक्ति को ऊपरी शरीर की कई स्वतंत्रता-कोटियों पर सहायता चाहिए, वहाँ व्यापक ह्यूमनॉइड रोबोट क्षेत्र उन्हीं जोड़-श्रेणियों को दूसरे रूपों में कवर करता है, और जॉइंट मॉड्यूल का चयन सीलबंद रास्ते को और आगे बढ़ाता है।
चयन जाँच-सूची
रास्ता आमतौर पर मोटर से बहुत पहले तय हो जाता है, क्योंकि एक्सोस्केलेटन जोड़ की ज्यामिति और उसके इर्द-गिर्द हार्नेस का मार्ग इसी उत्तर के इर्द-गिर्द डिज़ाइन किए जाते हैं। ये जाँचें उस जमने वाले बिंदु से पहले की हैं।
मोटर से पहले जोड़ का निर्धारण
- यह लिख लेना चाहिए कि रिडक्शन अनुपात डिज़ाइन का चर है या दिया हुआ। यदि वह दिया हुआ है, तो वह निर्णय इंटीग्रेटेड रास्ता पहले ही ले चुका है; यदि वह चर है, तो जब तक कोई अनुपात उस पर न लगाया जाए, किसी भी फ्रेमलेस टॉर्क आँकड़े का कोई अर्थ नहीं है।
- बैकलैश का बजट और वह क्या ख़रीदता है, यह तय किया जाना चाहिए। डायरेक्ट ड्राइव गियर मेश से कोई बैकलैश नहीं जोड़ता, इस परास का प्लेनेटरी स्टेज 0.15 से 0.22 दर्ज करता है, और व्यापक एक्चुएटर परास में उस फ़ील्ड की इकाई एक जैसी नहीं है — निर्माता से पुष्टि की जानी चाहिए कि वह आर्कमिनट है या डिग्री, किस टॉर्क पर।
- सतत टॉर्क की आवश्यकता क्षणिक के नहीं बल्कि धारण अवस्था के सामने तय की जानी चाहिए, और पूरी धारण अवधि के लिए उसे रेटेड टॉर्क के सामने रखा जाना चाहिए।
क्या-क्या अपने अंदर आ जाता है
- फ्रेमलेस किट में शामिल न होने वाले हर पुर्ज़े की सूची बनाई जानी चाहिए — बियरिंग सेट, एनकोडर, शाफ़्ट फ़िट, हाउसिंग, तापीय पथ, ड्राइवर — और लागत में सिर्फ़ पुर्ज़े नहीं, इंजीनियरिंग का समय भी जोड़ा जाना चाहिए।
- स्टेटर की माउंटिंग सतह को तापीय रेटिंग के सामने जाँचा जाना चाहिए। डेटाशीट का रेटेड आँकड़ा ऐसा ऊष्मा-पथ मान लेता है जिसे डिज़ाइन को वास्तव में देना होता है।
- यह तय किया जाना चाहिए कि रोटर बैलेंस, एनकोडर अलाइनमेंट और तापमान पर असेम्बली का व्यवहार किसका दायित्व है, और फिर उसे इंटरफ़ेस परिभाषा में लिख दिया जाना चाहिए।
निर्माता के साथ रिकॉर्ड के अंतराल भरना
- AKE60-8 KV80 और AKE80-8 KV30 कोई रेटेड शक्ति आँकड़ा दर्ज ही नहीं करतीं, इसलिए सीलबंद मॉड्यूलों का सतत शक्ति बजट डेटाशीट से आना होगा; AK80-6 KV100 में वह दर्ज है, 340 W पर।
- इस तुलना की सीलबंद शृंखला के लिए कोई शाफ़्ट, बोर या थ्रेड आयाम दर्ज नहीं है, इसलिए बोल्ट पैटर्न और लीवर आर्म केवल रिकॉर्ड से तय नहीं किए जा सकते।
- RI80 V2.0 KV75 27.6 A की शिखर धारा और 9.4 A की रेटेड धारा दर्ज करती है; पावर स्टेज तय करने से पहले शिखर धारा के आँकड़े के पीछे की कार्यभार-खिड़की की पुष्टि निर्माता के विनिर्देश से की जानी चाहिए।
अक्सर पूछे जाने वाले प्रश्न
Q260 g का इंटीग्रेटेड एक्चुएटर 710 g की फ्रेमलेस मोटर से अधिक टॉर्क क्यों देता है?
क्योंकि दोनों आँकड़े गियरबॉक्स के आमने-सामने वाले पक्षों पर मापे गए हैं। फ्रेमलेस मोटर का 4 Nm मोटर-शाफ़्ट की रेटिंग है; सीलबंद मॉड्यूल का 5 Nm 8:1 स्टेज के बाद मापी गई आउटपुट-शाफ़्ट की रेटिंग है। फ्रेमलेस मोटर पर वही 8:1 स्टेज लगाने से उसका आउटपुट रिड्यूसर के नुकसान से पहले लगभग 32 Nm हो जाता, जो सीलबंद मॉड्यूल के 5 Nm से ऊपर है — पर उसमें वे रिड्यूसर, बियरिंग सेट, एनकोडर और ड्राइवर भी जुड़ जाते हैं जो सीलबंद मॉड्यूल में पहले से हैं। लगभग 5.6 Nm/kg और लगभग 19 Nm/kg के बीच का घनत्व-अंतर तुलना के रूप में लिखा गया रिडक्शन अनुपात है, मार्जिन नहीं।
Qएक्सोस्केलेटन जोड़ के लिए फ्रेमलेस किट कब बेहतर रास्ता है?
जब बाध्यकारी अड़चन टॉर्क नहीं बल्कि ज्यामिति, कठोरता या एकीकरण का मार्ग हो। डायरेक्ट ड्राइव गियर मेश हटा देता है और इसलिए उसके जोड़े गए बैकलैश को भी; धातु की लिंक में बोल्ट किया गया स्टेटर अंग की संरचना को ही हीटसिंक बना देता है; बड़ा खोखला शाफ़्ट लूम को जोड़ की अक्ष से गुज़रने देता है; और वह जोड़ जिसकी हाउसिंग और लिंक एक ही मशीन किया गया पुर्ज़ा हों, सीलबंद केन के इर्द-गिर्द बनाया ही नहीं जा सकता। कीमत यह है कि बियरिंग सेट, एनकोडर, ड्राइवर और तापीय डिज़ाइन सब अपने अंदर आ जाते हैं।
Qक्या कम रिडक्शन अनुपात का मतलब हमेशा बेहतर बैकड्राइव क्षमता होता है?
कम अनुपात आमतौर पर गियर ट्रेन को ऊँचे अनुपात की तुलना में आउटपुट पक्ष से चलाना आसान बनाता है, और वह रोटर इनर्शिया को छोटे गुणक से गुणा करता है — इसीलिए कम-अनुपात स्टेज पहनने योग्य काम में बार-बार दिखते हैं। यह अकेला पद नहीं है: रिडक्शन में घर्षण, बियरिंग का खिंचाव, और बिना शक्ति के समय ड्राइवर का व्यवहार, सब मायने रखते हैं, और इनमें से कुछ भी इस तुलना की इकाइयों के लिए दर्ज नहीं है। डायरेक्ट-ड्राइव फ्रेमलेस जोड़ रिडक्शन वाला पद पूरी तरह हटा देता है, पर बाक़ी तीन रह जाते हैं।
Qसीलबंद इकाइयाँ कितना बैकलैश दर्ज करती हैं?
AKE60-8 KV80, AKE80-8 KV30 और AKE90-8 KV35 सब 0.15 दर्ज करती हैं, AK80-6 KV100 0.22 दर्ज करती है और AK70-10 KV100 0.2। ToBMS का बैकलैश फ़ील्ड व्यापक एक्चुएटर परास में एक ही इकाई में दर्ज नहीं है, इसलिए इन्हें सत्यापित आर्कमिनट मानों के बजाय सांकेतिक माना जाना चाहिए। यह पुष्टि की जानी चाहिए कि निर्माता आर्कमिनट बताता है या डिग्री, किस टॉर्क पर, और रन-इन से पहले या बाद में।
Qपहले प्रोटोटाइप के लिए कौन-सा रास्ता उपयुक्त है?
ज़्यादातर मामलों में इंटीग्रेटेड एक्चुएटर। यह एक यांत्रिक डिज़ाइन, एक बियरिंग चयन, एक एनकोडर इंस्टॉलेशन और एक ड्राइव पैकेज को समय-सारणी से हटा देता है, और प्रकाशित टेस्ट डेटा के साथ आता है। फ्रेमलेस किट उस अतिरिक्त श्रम के लायक तब होती है जब जोड़ की ज्यामिति उन चीज़ों में से हो जिन्हें परियोजना साबित करना चाह रही है, जब अंग वैसे भी मशीन किया जा रहा हो, या जब डिज़ाइन उस मुक़ाम तक पहुँच चुका हो जहाँ निर्माता का आयतन, बैकलैश या तापीय डीरेटिंग ही बाध्यकारी अड़चन बन गई हो।
Qइन इकाइयों के लिए क्या निर्माता की डेटाशीट में है?
ख़ास तौर पर तीन चीज़ें। AKE मॉड्यूलों के लिए कोई रेटेड शक्ति आँकड़ा दर्ज नहीं है, इसलिए सतत शक्ति का बजट डेटाशीट से आना होगा। सीलबंद शृंखला के लिए कोई शाफ़्ट, बोर या थ्रेड आयाम दर्ज नहीं है, इसलिए यांत्रिक इंटरफ़ेस रिकॉर्ड से नहीं खींचा जा सकता। और न फ्रेमलेस किटों के लिए न AKE शृंखला के लिए कोई एनकोडर विनिर्देश दर्ज है, इसलिए कंट्रोलर चुनने से पहले फ़ीडबैक का रिज़ॉल्यूशन, प्रोटोकॉल और मल्टिप्लिकेशन निर्माता से पुष्ट किया जाना चाहिए। जो मान अनुपलब्ध था उसे भरने के बजाय पाठ में नाम लेकर बताया गया है।
आधिकारिक संसाधन
CubeMars हर मोटर और मॉड्यूल के लिए एक विनिर्देश पृष्ठ प्रकाशित करता है, और तापीय रेटिंग, फ़ीडबैक विवरण, यांत्रिक चित्र तथा वर्तमान फ़र्मवेयर के लिए वही पृष्ठ — तीसरे पक्ष के सारांश नहीं — संदर्भ हैं। यहाँ चर्चा की गई इकाइयों के निर्माता पृष्ठ फ्रेमलेस पक्ष पर RI50 KV100, RI80 V2.0 KV75 और RO100 KV55 हैं, तथा सीलबंद पक्ष पर AKE60-8 KV80, AK80-6 KV100 और AKE80-8 KV30। जहाँ ToBMS रिकॉर्ड चुप है — रेटेड शक्ति, इंटरफ़ेस आयाम, फ़ीडबैक विनिर्देश, बैकलैश की इकाई — वहाँ वही पृष्ठ या संबंधित डेटाशीट अंतराल भरने की जगह है।
आगे कहाँ जाएँ
पढ़ने से एक छोटी सूची तक पहुँचने के लिए तीन साधन क्रम से काम करते हैं: फ्रेमलेस किट फ्रेमलेस टॉर्क मोटर श्रेणी में बैठती हैं, सीलबंद इकाइयाँ रोबोटिक एक्चुएटर और QDD एक्चुएटर में, उम्मीदवारों को चयन में टॉर्क, वोल्टेज और द्रव्यमान के आधार पर छोटा किया जा सकता है, और चुनी गई इकाइयों को उत्पाद तुलना में एक-दूसरे के सामने रखा जा सकता है।
चार ToBMS गाइड यहाँ से बग़ल में फैलती हैं। फ्रेमलेस टॉर्क मोटर: रोबोट जोड़ों के लिए stator और rotor किट का चयन पूरी स्टेटर-और-रोटर परास को कवर करती है, एक्सोस्केलेटन एक्चुएटर: 260 g से 1.4 kg तक तीन CubeMars QDD एक्चुएटर सीलबंद कम-अनुपात वाले रास्ते को कूल्हे, घुटने और टखने से होकर ले जाती है, क्वाज़ी डायरेक्ट ड्राइव एक्चुएटर: 8:1 अनुपात से क्या मिलता है समझाती है कि रिडक्शन स्टेज स्वयं क्या बदलता है, और जॉइंट मॉड्यूल कैसे चुनें: 190 g से 1.4 kg तक पाँच CubeMars एक्चुएटर इन इकाइयों के आसपास के व्यापक सीलबंद परिवारों को कवर करती है। किसी एक परास से आगे की तुलनाओं के लिए, एक्सोस्केलेटन के लिए BLDC मोटर पूरे उत्पाद परास में दर्ज मिलानों को इकट्ठा करता है।
छोटा संस्करण: पहले यह तय किया जाना चाहिए कि रिडक्शन अनुपात दिया हुआ है या चर, क्योंकि यही एक उत्तर रास्ता चुन देता है। यदि वह दिया हुआ है, तो निर्णय इंटीग्रेटेड एक्चुएटर पहले ही ले चुका है और बाक़ी काम अंग को उसके आयतन, बैकलैश और तापीय डीरेटिंग के इर्द-गिर्द फ़िट करना है। यदि वह चर है, तो केवल मोटर-पक्ष के आँकड़ों की तुलना मोटर-पक्ष के आँकड़ों से की जानी चाहिए, टॉर्क तुलना से पहले दोनों पक्षों पर अनुपात जोड़ा जाना चाहिए, और बियरिंग सेट, एनकोडर तथा ड्राइवर को फ्रेमलेस विकल्प की लागत में गिना जाना चाहिए।