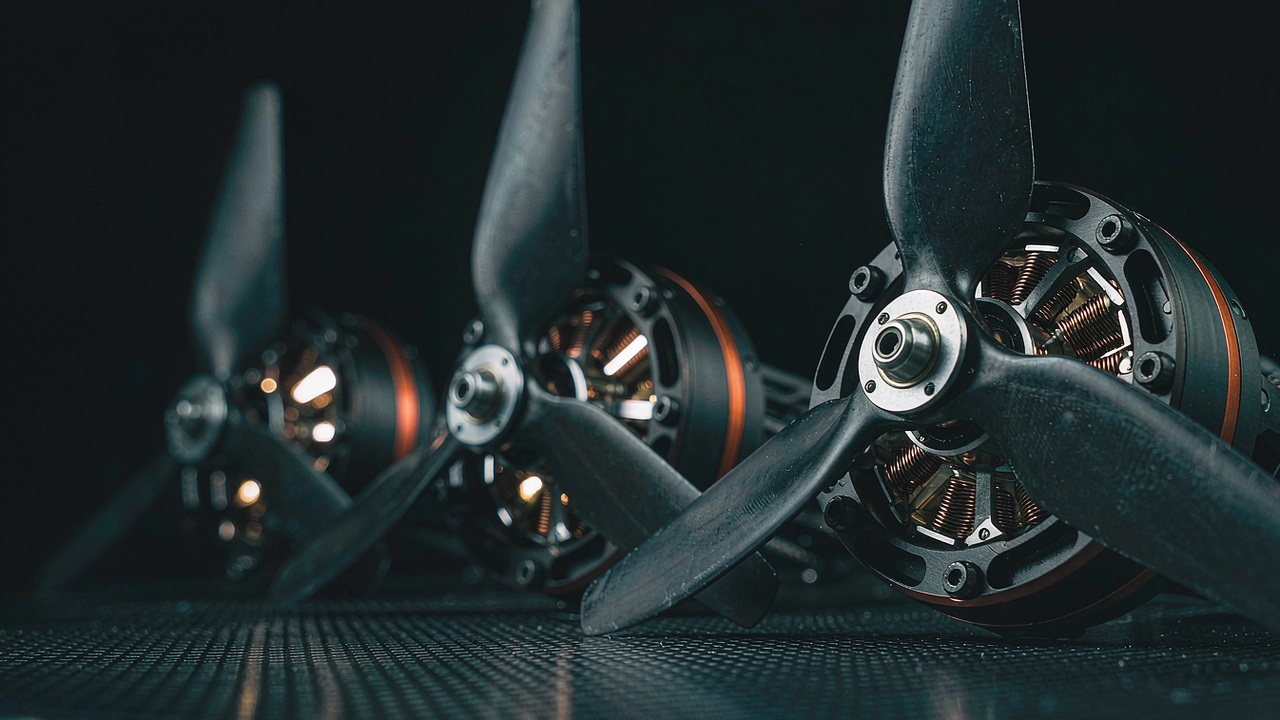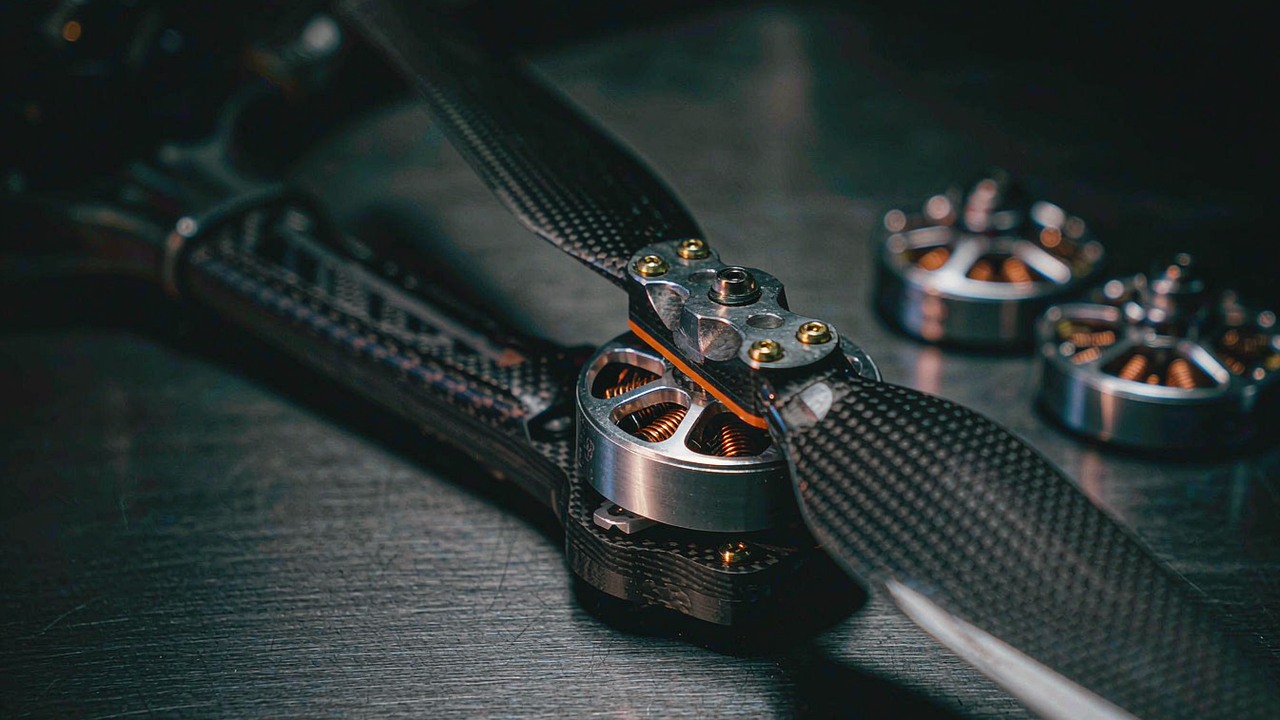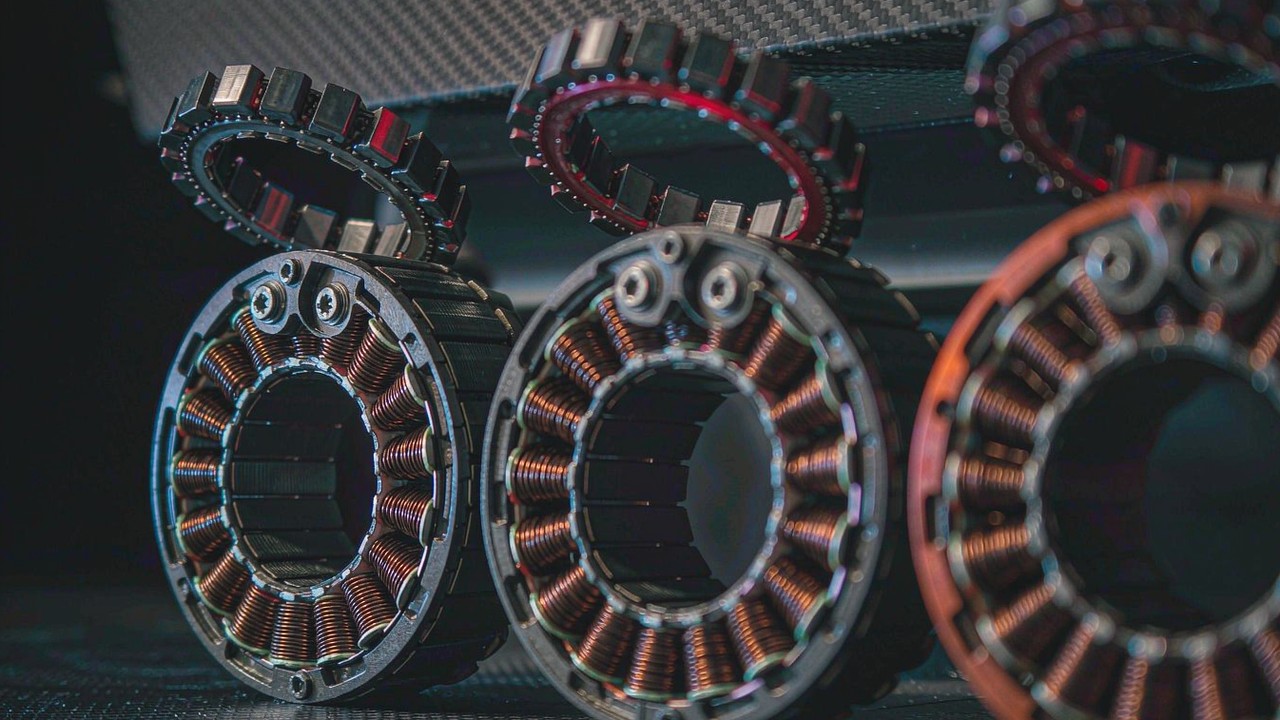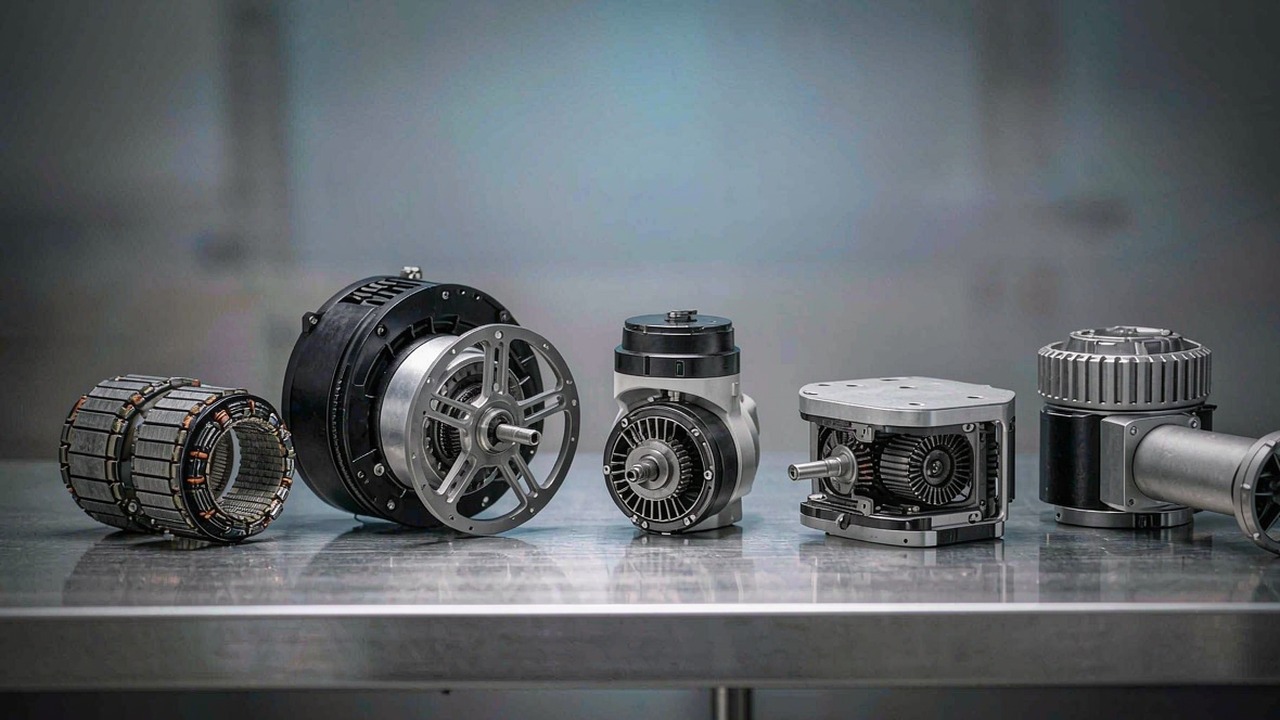
"BLDC मोटर" ब्रशलेस DC मोटर है: एक स्थायी-चुंबक रोटर, एक वाइंडेड स्टेटर और एक इलेक्ट्रॉनिक कंट्रोलर जो वह कम्युटेशन करता है जो पहले ब्रश किया करते थे। यही एक बदलाव कारण है कि BLDC मोटरें अब रोबोट जोड़ों, मल्टीरोटर एयरफ़्रेम, कैमरा जिम्बल और सबसी थ्रस्टरों के भीतर बैठती हैं - घिसने के लिए कोई ब्रश नहीं, चिंगारी के लिए कोई कम्युटेटर नहीं, और टॉर्क वक्र इतना अनुमेय है कि उसे सॉफ़्टवेयर में नियंत्रित किया जा सके। यही कारण है कि "BLDC मोटर" अब एक अकेला क्रय-निर्णय नहीं रह गया है: वही विद्युत-चुंबकीय सिद्धांत सात अलग तरीकों से पैकेज किया जाता है, और पैकेजिंग ही लगभग सब कुछ तय करती है कि मोटर की विशिष्टताएँ कैसे तय होंगी।
इस गाइड में समझाया गया है कि ब्रशलेस DC मोटर कैसे काम करती है, कौन-सी विशिष्टताएँ वास्तव में कोई निर्णय बदलती हैं, और ToBMS की सात मोटर श्रेणियाँ किस तरह भिन्न हैं। हर श्रेणी पर वही तीन प्रश्न पूछे जाते हैं - वह क्या है, चुनाव क्या तय करता है, और वह कहाँ फिट होती है - इसलिए यह अनुभाग अलग से भी पढ़ा जा सकता है और दूसरों से तुलना करके भी। हर आँकड़ा ToBMS उत्पाद डेटा या निर्माता की प्रकाशित विशिष्टता से लिया गया है; यहाँ कुछ भी अनुमानित नहीं है।
संक्षिप्त उत्तर
ब्रश वाली मोटर के यांत्रिक कम्युटेटर की जगह BLDC मोटर इलेक्ट्रॉनिक कम्युटेटर लगाती है, इसलिए यह कंट्रोलर तय करता है - ब्रश नहीं - कि कौन-सी स्टेटर कॉइल को और कब ऊर्जित किया जाए। इसके व्यावहारिक परिणाम हैं अधिक दक्षता, बहुत लंबी सेवा-आयु, प्रति इकाई द्रव्यमान बेहतर टॉर्क, और ऐसा टॉर्क-गति व्यवहार जिसे कंट्रोलर सॉफ़्टवेयर में ढाल सकता है। कीमत यह है कि ब्रशलेस DC मोटर कभी अकेला घटक नहीं होती: वह केवल ऐसे ड्राइवर के साथ चलती है जो रोटर की स्थिति जानता हो या अनुमान लगा सकता हो।
चुनाव करना दो-चरणीय समस्या है। पहले वह श्रेणी चुनी जाती है जो यांत्रिक कार्य से मेल खाती हो - नंगा फ़्रेमलेस किट यदि मशीन की संरचना ही हाउसिंग बननी है, एकीकृत एक्चुएटर यदि जोड़ सीलबंद मॉड्यूल के रूप में आना चाहिए, प्रणोदन मोटर यदि आउटपुट शाफ़्ट-टॉर्क नहीं बल्कि थ्रस्ट है, डायरेक्ट-ड्राइव जिम्बल मोटर यदि आउटपुट सहज कम-गति गति है, या सीलबंद थ्रस्टर यदि मोटर को पानी के नीचे काम करना है। फिर उस श्रेणी के भीतर KV का आकार बस वोल्टेज और आवश्यक गति के हिसाब से, रेटेड टॉर्क का आकार ड्यूटी-साइकल के हिसाब से, और पीक टॉर्क का आकार क्षणिक स्थिति के हिसाब से तय किया जाता है। यह जाने बिना कि कोई विशिष्टता किस श्रेणी की है, उसे पढ़ना ही संभावित मॉडलों की छाँट बिगड़ने का सबसे आम कारण है।
ब्रशलेस DC मोटर क्या है
ब्रश की जगह लेने वाले हिस्से
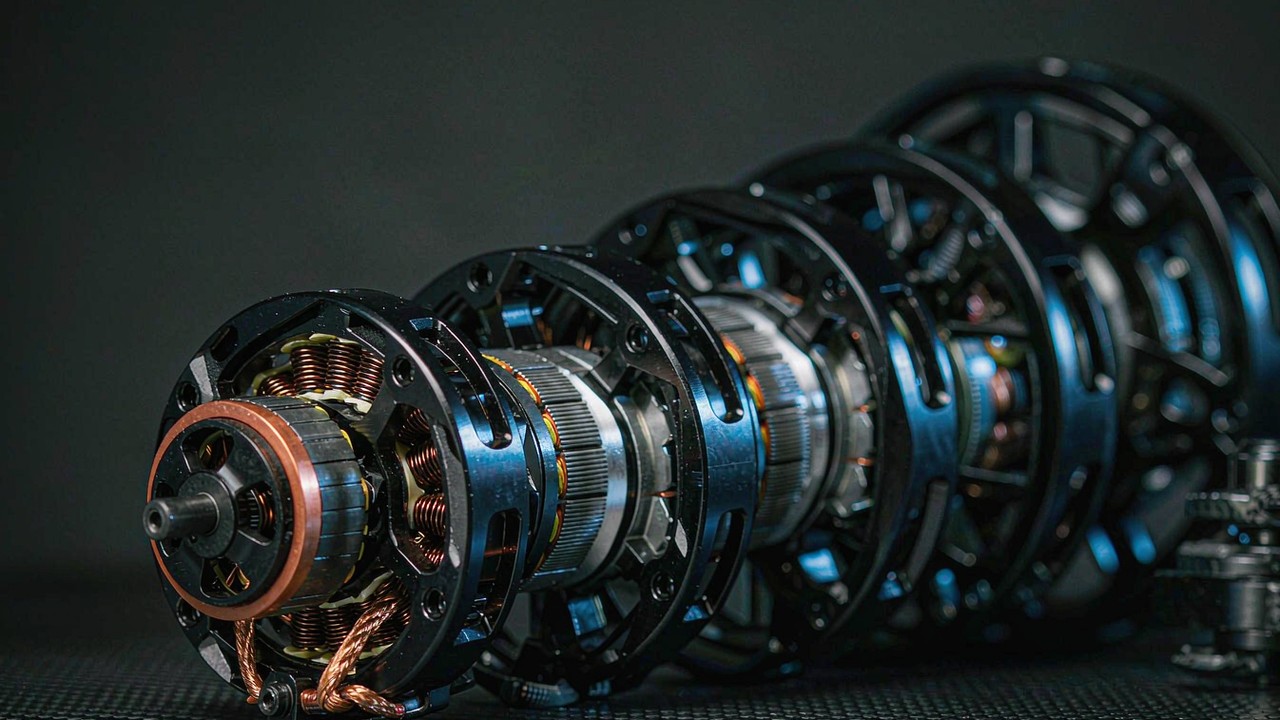
हर BLDC मोटर में वही तीन कार्यात्मक समूह होते हैं। स्टेटर वाइंडिंग उठाता है - आम तौर पर स्लॉटेड लैमिनेशन स्टैक में तीन फ़ेज़ - और स्थिर रहता है। रोटर स्थायी चुंबक उठाता है, आम तौर पर स्टील हब पर बॉन्डेड या इनसेट नियोडिमियम खंड। कंट्रोलर फ़ेज़ को क्रम से ऊर्जित करता है ताकि घूमता स्टेटर क्षेत्र हमेशा रोटर क्षेत्र से उस कोण आगे रहे जो अधिकतम टॉर्क देता है। ब्रश वाली मोटर में कार्बन ब्रश और खंडित कम्युटेटर यह स्विचिंग यांत्रिक तरीके से करते हैं; ब्रशलेस मोटर में इन्वर्टर यह इलेक्ट्रॉनिक तरीके से करता है, सेकंड में हज़ारों बार।
इसके दो परिणाम सीधे निकलते हैं। चूँकि कुछ भी रगड़ता नहीं, रखरखाव-बजट का घिसाव-घटक व्यावहारिक रूप से समाप्त हो जाता है, और मोटर सीलबंद की जा सकती है - यही अंडरवॉटर थ्रस्टर और IP-रेटेड जोड़-मॉड्यूल संभव बनाता है। और चूँकि स्विचिंग सॉफ़्टवेयर के नियंत्रण में है, टॉर्क एक कमांड किया गया मान होता है, उभरकर आने वाला नहीं, और इसीलिए वही हार्डवेयर किसी अनुप्रयोग में कठोर स्थिति-सर्वो बन सकता है और किसी अन्य में अनुरूप बल-स्रोत।
कंट्रोलर इस चर्चा का हिस्सा क्यों है
ब्रशलेस DC मोटर की अपने ड्राइवर के बिना कोई अर्थपूर्ण विशिष्टता नहीं होती। कम्युटेशन के लिए रोटर की स्थिति चाहिए, और उसे पाने के दो रास्ते हैं: सेंसर से मापना, या घूमते समय मोटर द्वारा ही उत्पन्न वोल्टेज तथा करंट से अनुमान लगाना। ट्रैपेज़ॉइडल (छह-चरणीय) ड्राइव सरल है और प्रोपेलर तथा पंपों के लिए पर्याप्त। फ़ील्ड-ओरिएंटेड कंट्रोल, यानी FOC, करंट को टॉर्क उत्पन्न करने वाले और क्षेत्र उत्पन्न करने वाले घटकों में बाँटकर उन्हें इष्टतम कोण पर बनाए रखता है, और यही कम गति पर सहज टॉर्क तथा पूरे दायरे में उच्च दक्षता देता है - और यही केवल गति-नियंत्रण के बजाय टॉर्क-नियंत्रण को व्यावहारिक बनाता है।
यही कारण है कि एकीकृत रोबोटिक एक्चुएटर एक श्रेणी हैं, केवल एक मोटर नहीं: मोटर, रिड्यूसर, एनकोडर और FOC ड्राइवर एक सेट के रूप में मेल खाते हैं, और निर्माता टॉर्क के आँकड़े उस सेट के लिए प्रकाशित करता है, केवल मोटर के लिए नहीं। उन आँकड़ों की तुलना नंगी मोटर के आँकड़ों से करना अलग-अलग चीज़ों की तुलना करना है।
सेंसरयुक्त, सेंसररहित और भार के विरुद्ध शुरुआत
हॉल सेंसर विरामावस्था से ही पूर्ण कम्युटेशन-स्थिति देते हैं, जो तब मायने रखता है जब मोटर को शून्य या लगभग शून्य गति पर टॉर्क देना हो - मुद्रा थामे रोबोट जोड़, झोंके का विरोध करता जिम्बल, दिशा बदलता थ्रस्टर। सेंसररहित नियंत्रण बैक-EMF से स्थिति का अनुमान लगाता है, जो मोटर के घूमने पर ही मौजूद होता है; यह प्रोपेलर और पंखों के लिए अच्छा काम करता है, जहाँ भार अनुमेय और प्रारंभिक टॉर्क कम होता है, और ऐसी किसी भी चीज़ के लिए खराब, जिसे भार के विरुद्ध शुरू होना है या शून्य से सहज ढंग से दिशा बदलनी है। अनेक डिज़ाइनों में नियंत्रण के लिए आउटपुट-पक्ष एनकोडर का उपयोग होता है जबकि ड्राइवर हॉल सेंसर पर कम्युटेशन करता है, जिससे कम्युटेशन मज़बूत और नियंत्रण सटीक, दोनों एक साथ रहते हैं।
इनरनर और आउटरनर
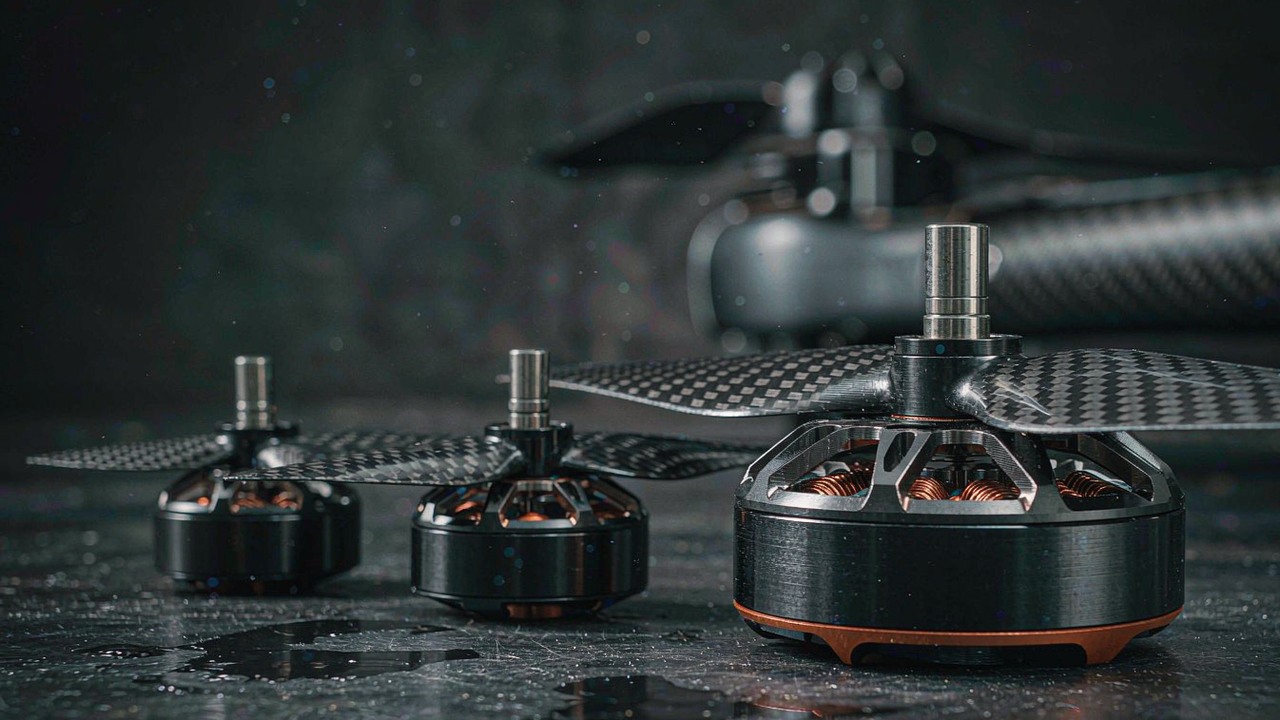
एक इनरनर में रोटर स्टेटर के भीतर घूमता है; चुंबक शाफ़्ट के पास रहते हैं, जड़त्व कम होता है, और स्थिर बाहरी हाउसिंग के ज़रिए मोटर को ठंडा करना आसान होता है। एक आउटरनर में रोटर एक घंटी होती है जो स्टेटर के चारों ओर घूमती है, इसलिए चुंबक बड़ी त्रिज्या पर बैठते हैं और उसी चुंबकीय लोडिंग पर अधिक टॉर्क देते हैं - यही ज्यामिति प्रणोदन पर हावी है, जहाँ प्रोपेलर सीधे घंटी पर बोल्ट किया जाता है और किसी गियरबॉक्स की आवश्यकता नहीं रहती। ToBMS की फ्रेमलेस टॉर्क मोटर श्रेणी के फ़्रेमलेस किट में दोनों लेआउट शामिल हैं, और यही एक कारण है कि उनके टॉर्क-घनत्व आँकड़ों की तुलना कुलों के आर-पार सीधे नहीं की जा सकती।
वे विशिष्टताएँ जो चुनाव तय करती हैं
KV, और यह गुणवत्ता का अंक क्यों नहीं है
KV मोटर वेग स्थिरांक है: मोटे तौर पर लागू प्रति वोल्ट नो-लोड rpm। 22 V पैक पर 380 KV की मोटर बिना भार लगभग 8000 rpm घूमती है; उसी पैक पर 29 KV की मोटर करीब 640 rpm तक पहुँचती है। KV वाइंडिंग तय करती है - पतले तार के अधिक फेरे कम KV, प्रति एम्पीयर अधिक टॉर्क और कम अधिकतम गति देते हैं; मोटे तार के कम फेरे अधिक KV, अधिक गति और प्रति एम्पीयर कम टॉर्क देते हैं। अधिक KV बेहतर KV नहीं होती। सही मान वही है जो उपलब्ध बस वोल्टेज पर आवश्यक गति दे, और साथ ही करंट - और इसलिए ऊष्मा - को उसी सीमा में रखे जो वाइंडिंग और ड्राइवर झेल सकते हैं।
रेटेड टॉर्क और पीक टॉर्क
रेटेड टॉर्क वह है जो मोटर निर्माता द्वारा निर्दिष्ट माउंटिंग और कूलिंग व्यवस्था में अपनी तापीय सीमाओं के भीतर लगातार उत्पन्न कर सकती है। पीक टॉर्क थोड़े समय का आँकड़ा है - वह क्षणिक मान जो मोटर कुछ सेकंड के लिए दे सकती है, और जो वाइंडिंग के तापमान, चुंबक के तापमान तथा ड्राइवर की करंट-सीमा से बँधा होता है, किसी यांत्रिक टूटने के बिंदु से नहीं। पीक को कामकाजी संख्या मान लेना उस मोटर तक पहुँचने का सबसे तेज़ रास्ता है जो सेवा में चुपचाप डी-रेट होती जाती है। इसका सह-निष्कर्ष उतना ही महत्वपूर्ण है: पीक आँकड़ा यह भी नहीं बताता कि यांत्रिकी कितना झेल सकती है। गियरबॉक्स की झटका-सीमा, बेयरिंग भार और शाफ़्ट की मज़बूती अलग प्रश्न हैं, और जहाँ ये डिज़ाइन तय करते हैं वहाँ निर्माता से पुष्टि कर लेनी चाहिए।
Nm/kg में टॉर्क घनत्व
टॉर्क घनत्व तुलना का साधन है, विशिष्टता नहीं - और इसे दो बार बताना पड़ता है, क्योंकि रेटेड और पीक अलग-अलग कहानी कहते हैं। रेटेड टॉर्क को द्रव्यमान से भाग देने पर पता चलता है कि द्रव्यमान-बजट कितना सतत आउटपुट दिलाता है, जो चलते रोबोट या लंबी सहन-क्षमता वाले एयरफ़्रेम को महसूस होता है। पीक टॉर्क को द्रव्यमान से भाग देने पर पता चलता है कि कितनी क्षणिक क्षमता ढोई जा रही है, जो उस पैर के लिए मायने रखता है जिसे लैंडिंग सोखनी है या उस भुजा के लिए जिसे स्टिक्शन तोड़ना है। फ़्रेमलेस श्रृंखला में यह फैलाव चौड़ा है: छोटे इनरनर किट और बड़े आउटर-रोटर स्टैंडर्ड दोनों मापदंडों पर अलग-अलग जगह बैठते हैं, जो गुणवत्ता की रैंकिंग नहीं बल्कि एक डिज़ाइन-निर्णय है। जहाँ ToBMS पर किसी श्रृंखला का आँकड़ा Nm/kg में दिया गया है, वहाँ दोनों संख्याएँ सूचीबद्ध हैं ताकि तुलना उसी मापदंड पर हो सके जो ड्यूटी से मेल खाता हो।
गियरिंग, बैक-ड्राइवेबिलिटी और बैकलैश
गियरबॉक्स गति के बदले टॉर्क देता है और साथ ही आउटपुट का स्वरूप भी बदल देता है। उच्च रिडक्शन अनुपात आम तौर पर आउटपुट टॉर्क बढ़ाता है और बैक-ड्राइवेबिलिटी घटाता है, क्योंकि घर्षण और परावर्तित जड़त्व स्टेज से होकर कई गुना हो जाते हैं; कम अनुपात आम तौर पर बैक-ड्राइवेबिलिटी और टॉर्क-पारदर्शिता सुधारता है, टॉर्क-गुणन छोड़कर। बैक-ड्राइवेबिलिटी ही वह गुण है जिससे जोड़ झटका सोख सकता है, टीचिंग के दौरान हाथ से हिलाया जा सकता है, और लोड सेल के बजाय मोटर करंट से बल का अनुमान लगाया जा सकता है - यही QDD एक्चुएटर श्रेणी का 8:1 पर पूरा आधार है।
बैकलैश गियर-ट्रेन में खोई हुई गति है, और इसके बारे में स्पष्ट रूप से पूछना उपयोगी होता है: यह सीधे स्थिति की दोहराव-क्षमता और नियंत्रण की कठोरता सीमित करता है। बिना इकाई का कोई आँकड़ा तुलनीय नहीं है, इसलिए डिज़ाइन-इनपुट मानने से पहले निर्माता की डेटाशीट से मान की पुष्टि कर लेनी चाहिए।
तापीय सीमाएँ और ड्यूटी-साइकल
मोटर को आम तौर पर टॉर्क नहीं बल्कि ऊष्मा रोकती है। कॉपर-हानि करंट के वर्ग के अनुपात में बढ़ती है, इसलिए जो ड्यूटी-साइकल करंट दुगना करता है वह हानि के उस घटक को चार गुना कर देता है; रेटिंग एक विशिष्ट माउंटिंग, विशिष्ट परिवेश तापमान और विशिष्ट ड्यूटी को दर्शाती है। बड़ी एल्युमिनियम हाउसिंग में क्लैंप की गई फ़्रेमलेस मोटर उसी मोटर से बहुत अधिक झेलती है जो खुली हवा में हो, और जिस प्रणोदन मोटर पर प्रोप-वॉश पड़ता है वह बेंच पर रखी उसी मोटर से अधिक झेलती है। जहाँ किसी आँकड़े पर भरोसा करना हो, वहाँ मुख्य संख्या के बजाय निर्माता की तापीय परिस्थितियों को संदर्भ बनाना चाहिए।
वोल्टेज, करंट और ड्राइवर
बस वोल्टेज किसी दी गई KV के लिए गति की ऊपरी सीमा तय करता है; करंट टॉर्क तय करता है। बाध्यकारी सीमाएँ आम तौर पर मोटर की नहीं बल्कि ड्राइवर की करंट-सीमा तथा इंसुलेशन और कनेक्टर की रेटिंग होती हैं। तीनों को - पैक वोल्टेज, KV और ड्राइवर करंट - सूचीबद्ध विकल्पों की तुलना से पहले मेल बैठाने से ज़्यादातर गलत उम्मीदवार शुरुआत में ही हट जाते हैं। यह भी जाँचने योग्य है कि ड्राइवर को क्या जानना चाहिए: जिस सेंसरयुक्त मोटर को शून्य गति पर टॉर्क थामे रखना है, उसके लिए ऐसा कंट्रोलर चाहिए जो उन सेंसरों को पढ़ता हो, और जो FOC ड्राइव एनकोडर की अपेक्षा करता है वह केवल-हॉल इंटरफ़ेस स्वीकार नहीं करेगा।
सात BLDC मोटर श्रेणियों की तुलना
नीचे दी गई तालिका इस गाइड का सही अनुभाग खोजने का तेज़ रास्ता है। टॉर्क और थ्रस्ट के आँकड़े ToBMS पर इस समय सूचीबद्ध हर श्रेणी के प्रकाशित रेटेड और पीक मान हैं; गतियाँ एक अकेली संख्या के बजाय KV दायरा हैं, क्योंकि आउटपुट गति चुने गए बस वोल्टेज पर निर्भर करती है।
| श्रेणी | किस काम के लिए बनी | टॉर्क या थ्रस्ट | गति (KV) | रेटेड वोल्टेज | एकीकरण किसका | यहाँ से शुरुआत |
|---|---|---|---|---|---|---|
| फ्रेमलेस टॉर्क मोटर | मशीन की संरचना में बनाया गया स्टेटर-और-रोटर किट | 0.024-4 Nm रेटेड, 0.072-12 Nm पीक | 55-600 | 16-48 V | हाउसिंग, शाफ़्ट, बेयरिंग, एनकोडर | रोबोट जोड़ |
| रोबोटिक एक्चुएटर | मोटर, रिड्यूसर, एनकोडर और ड्राइव एक ही सीलबंद इकाई में | 1.3-74 Nm रेटेड, 222 Nm पीक तक | 41-170 | 24-48 V | केवल माउंटिंग और बस | लेग्ड रोबोट, भुजाएँ |
| UAV मोटर | ऐसे एयरफ़्रेम के लिए आउटरनर प्रणोदन जिन्हें हवा में बने रहना है | थ्रस्ट में रेटेड, टॉर्क में नहीं | 29-700 | 3-24S | प्रोपेलर, ESC, कूलिंग | मल्टीरोटर, हैवी लिफ़्ट |
| ड्रोन मोटर | FPV, रेसिंग, फ़िक्स्ड-विंग और VTOL प्रणोदन | थ्रस्ट में रेटेड, टॉर्क में नहीं | 180-2150 | 2-12S | प्रोपेलर, ESC, फ़्रेम | FPV, फ़िक्स्ड विंग, VTOL |
| Gimbal मोटर | सहज, शांत, कम-गति डायरेक्ट ड्राइव | 0.08-3 Nm रेटेड, 0.28-7.7 Nm पीक | 9.3-255 | 12-24 V | IMU और नियंत्रण-लूप | कैमरा स्थिरीकरण |
| Underwater thruster | सीलबंद, द्वि-दिशात्मक सबसी प्रणोदन | 7-25 kgf मूरिंग थ्रस्ट | प्रकाशित नहीं | 36-48 V | हल इंटरफ़ेस और केबलिंग | ROV, AUV |
| QDD एक्चुएटर | टॉर्क-पारदर्शिता के लिए बने कम-अनुपात मॉड्यूल | 5-55 Nm रेटेड, 12.5-170 Nm पीक | 30-80 | 24-48 V | केवल माउंटिंग और बस | बल-नियंत्रण, अनुरूप जोड़ |
सात श्रेणियाँ, हर एक का अपना आउटपुट-सम्मेलन। टॉर्क के आँकड़े निर्माता द्वारा प्रकाशित रेटेड और पीक मान हैं; KV दायरे हर श्रेणी में जैसे सूचीबद्ध हैं वैसे ही हैं; थ्रस्ट प्रकाशित अधिकतम मूरिंग थ्रस्ट है। जो श्रेणियाँ टॉर्क के बजाय थ्रस्ट प्रकाशित करती हैं वे कमतर नहीं हैं - वे अलग प्रश्न का उत्तर दे रही हैं, और दोनों के बीच बदलाव के लिए प्रोपेलर तथा ऑपरेटिंग बिंदु चाहिए।
पहला विभाजन उन श्रेणियों के बीच है जो शाफ़्ट-टॉर्क प्रकाशित करती हैं और उनके बीच जो थ्रस्ट प्रकाशित करती हैं। फ़्रेमलेस मोटर, रोबोटिक एक्चुएटर, जिम्बल मोटर और QDD मॉड्यूल टॉर्क-उपकरण हैं: आउटपुट एक शाफ़्ट है, और भार Nm में परिभाषित होता है। UAV मोटर, ड्रोन मोटर और अंडरवॉटर थ्रस्टर थ्रस्ट-उपकरण हैं: आउटपुट एक बहता हुआ तरल है, और अर्थपूर्ण आँकड़ा किसी दिए गए प्रोपेलर तथा वोल्टेज पर थ्रस्ट है। दोनों को एक ही तुलना में मिला देना विशिष्टता से जुड़ी सबसे आम गलती है।
दूसरा विभाजन यह है कि खरीदार से कितना योगदान अपेक्षित है। फ़्रेमलेस किट मानकर चलता है कि हाउसिंग, बेयरिंग व्यवस्था और तापीय पथ मशीन की संरचना देगी, और बदले में वह उस काम को न्यूनतम द्रव्यमान तथा सबसे छोटी अक्षीय लंबाई से पुरस्कृत करता है। एकीकृत एक्चुएटर या थ्रस्टर उल्टा मानकर चलता है: सब कुछ मेल खाता और सीलबंद होता है, और इंजीनियरिंग का श्रम सॉफ़्टवेयर तथा माउंट पर चला जाता है। दोनों में से कोई अधिक उन्नत नहीं है; वे अलग टीमों और अलग मात्राओं के अनुकूल हैं।
फ़्रेमलेस टॉर्क मोटर
वह क्या है
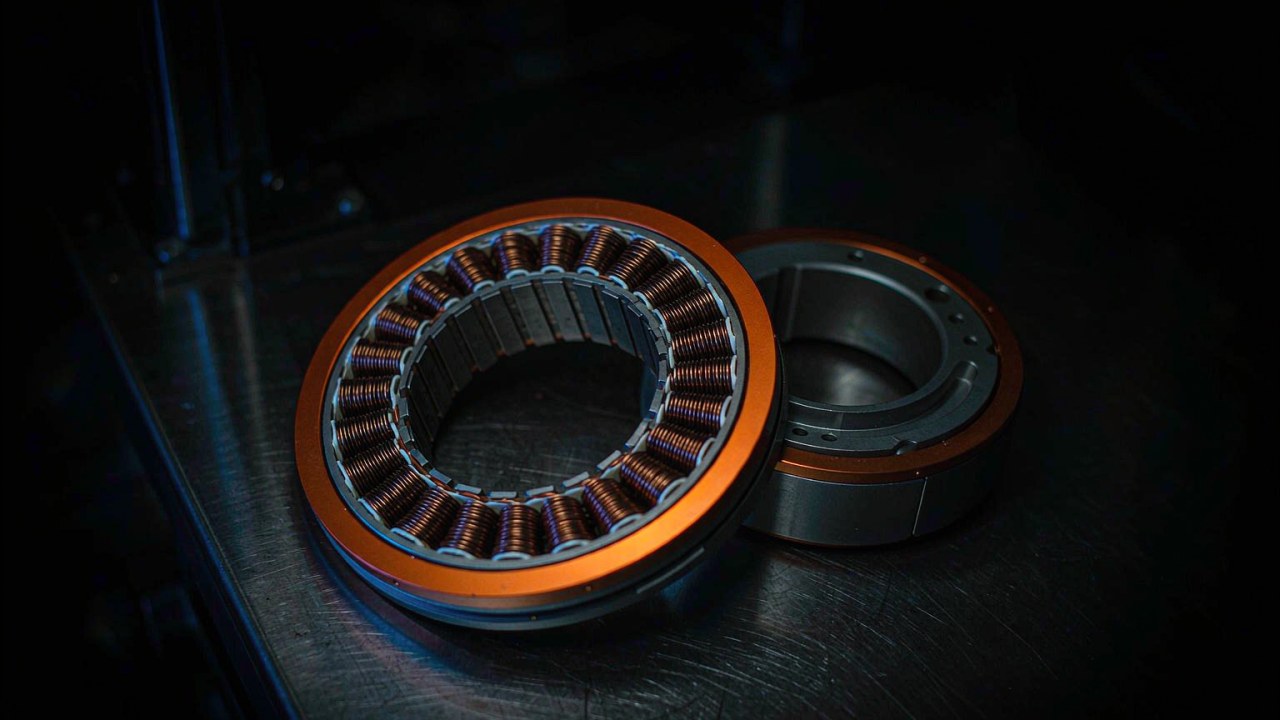
फ़्रेमलेस मोटर एक ब्रशलेस DC मोटर है जो दो हिस्सों में बेची जाती है - एक वाइंडेड स्टेटर और चुंबक उठाने वाला रोटर - बिना हाउसिंग, बिना शाफ़्ट, बिना बेयरिंग और बिना एंड कैप। ये हिस्से मशीन-निर्माता देता है। चूँकि मोटर का अपना कोई लिफ़ाफ़ा नहीं होता, उसे संरचना के रूप में जोड़ में बनाया जा सकता है, जिससे हाउसिंग का द्रव्यमान और लंबाई हट जाती है और बेयरिंग व्यवस्था को कीनेमैटिक्स के इर्द-गिर्द डिज़ाइन किया जा सकता है।
चुनाव क्या तय करता है
पहले लिफ़ाफ़ा: स्टेटर को उपलब्ध व्यास और स्टैक लंबाई में फिट होना है, और यह बंधन टॉर्क से अधिक उम्मीदवार हटाता है। फिर बस वोल्टेज और आवश्यक गति के विरुद्ध KV, फिर ड्यूटी-साइकल के विरुद्ध रेटेड टॉर्क, और फिर क्षणिक स्थिति के विरुद्ध पीक। चूँकि हाउसिंग ग्राहक की होती है, तापीय पथ एक डिज़ाइन-चर है - वही स्टेटर बड़े एल्युमिनियम जोड़ में क्लैंप होकर खुली हवा की तुलना में कहीं अधिक सतत टॉर्क झेलता है। फ़ीडबैक ही बचा हुआ दोराहा है: कम्युटेशन के लिए हॉल सेंसर, नियंत्रण के लिए आउटपुट-पक्ष एनकोडर, या दोनों।
वह कहाँ फिट होता है
फ़्रेमलेस किट उन जोड़-मॉड्यूलों के लिए डिफ़ॉल्ट हैं जहाँ द्रव्यमान और अक्षीय लंबाई पर खींचतान होती है, उन ह्यूमनॉइड रोबोट और क्वाड्रुपेड के लिए जहाँ हर ग्राम लीवर के सिरे पर बैठता है, और उन एक्सोस्केलेटन तथा पुनर्वास रोबोट के लिए जहाँ मोटर को तंत्र में विलीन हो जाना चाहिए। यह श्रृंखला RI20 KV600 से शुरू होती है - 20 g और 0.024 Nm रेटेड - और RO100 KV55 Standard तक जाती है, जो 710 g और 4 Nm रेटेड है, और बीच का हिस्सा RO60 KV115 समेटता है। पूरा चयन-तर्क फ़्रेमलेस टॉर्क मोटर गाइड में है।
निर्माता 40 g के किट को एक जोड़-असेंबली में चलाता है, जो दिखाता है कि तैयार तंत्र का कितना हिस्सा निर्माता द्वारा दी जाने वाली संरचना है, मोटर नहीं।
ToBMS वीडियो पृष्ठYouTube पर देखेंरोबोटिक एक्चुएटर
वह क्या है
एकीकृत रोबोटिक एक्चुएटर एक ही बोल्ट-ऑन इकाई में BLDC मोटर, प्लेनेटरी रिड्यूसर, आउटपुट बेयरिंग, स्थिति-संवेदन और FOC ड्राइवर है। निर्माता मोटर को रिड्यूसर से मेल बैठाता है और आउटपुट फ़्लैंज पर टॉर्क प्रकाशित करता है, इसलिए खरीदार मोटर नहीं बल्कि जोड़ की विशिष्टता तय करता है।
चुनाव क्या तय करता है
रिडक्शन अनुपात पहला निर्णय है, क्योंकि वह आउटपुट टॉर्क और जोड़ का स्वरूप, दोनों तय करता है। 6:1 और 8:1 जैसे कम अनुपात गति, बैक-ड्राइवेबिलिटी और टॉर्क-पारदर्शिता को बढ़ावा देते हैं; 64:1 जैसे उच्च अनुपात टॉर्क को कई गुना करते हैं और आम तौर पर आउटपुट को धकेलना कठिन बना देते हैं, जो भार थामने वाले जोड़ों के अनुकूल है। जहाँ हार्नेस को जोड़ से होकर गुज़रना हो वहाँ खोखले शाफ़्ट मायने रखते हैं - AKH70-48 74 Nm रेटेड पर 48:1 स्टेज के साथ केबल-मार्ग जोड़ता है। बैकलैश की पुष्टि उसकी इकाई सहित करनी चाहिए, क्योंकि दर्ज मानों के पीछे की मापन शर्त नहीं बताई गई है।
वह कहाँ फिट होता है
एकीकृत मॉड्यूल उन टीमों के अनुकूल हैं जो बेयरिंग-प्रीलोड पर नहीं बल्कि नियंत्रण पर इंजीनियरिंग-समय खर्च करना पसंद करती हैं - सहयोगी रोबोट भुजाएँ, क्वाड्रुपेड पैर, व्हील रोबोट और AGV। यह श्रेणी AK40-10 V3.0 से शुरू होती है - 190 g और 1.3 Nm रेटेड - और 1396 g पर 74 Nm रेटेड तक जाती है, बीच में 6:1 से 64:1 के स्टेज के साथ।
निर्माता AK40-10, AK45-10 और AK45-36 को साथ-साथ समझाता है, जो एक ही कुल के भीतर अनुपात और द्रव्यमान का सौदा कैसे होता है, इसका सबसे स्पष्ट उदाहरण है।
ToBMS वीडियो पृष्ठYouTube पर देखेंUAV मोटर
वह क्या है
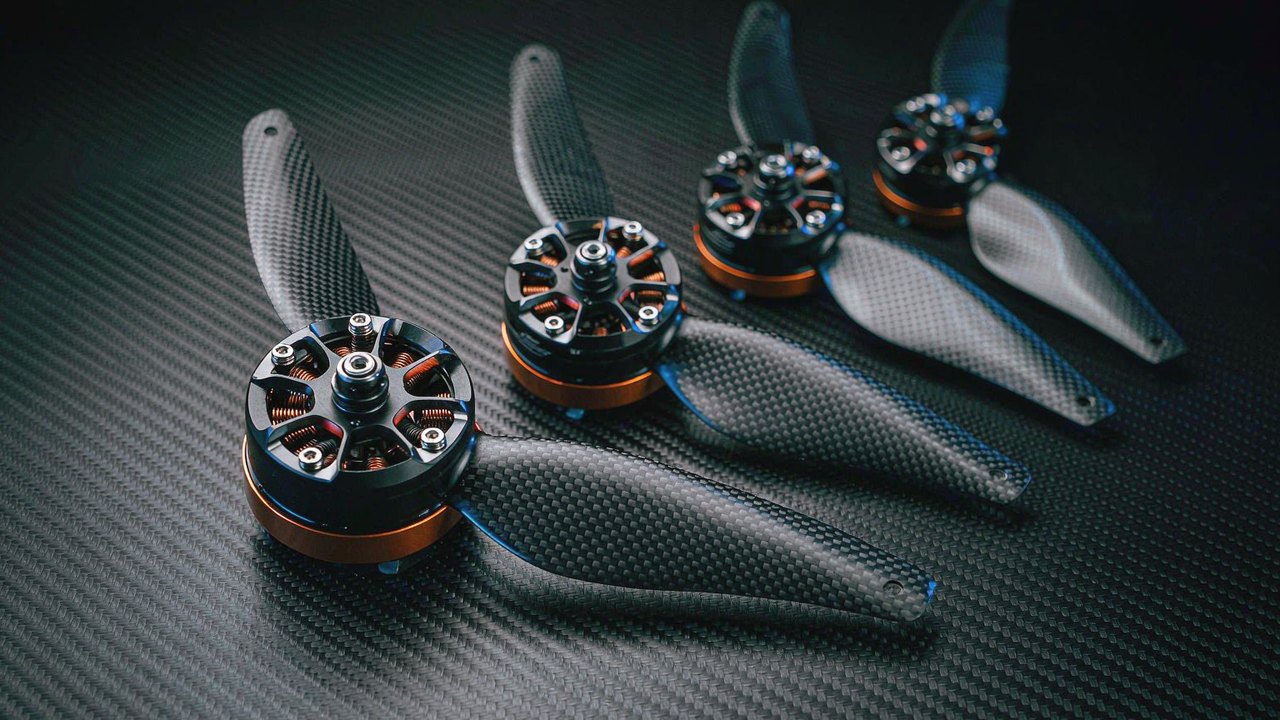
UAV मोटर ऐसे एयरफ़्रेम के लिए आउटरनर प्रणोदन इकाइयाँ हैं जिन्हें हवा में बने रहना है - मल्टीरोटर, हैवी-लिफ़्ट प्लेटफ़ॉर्म और अलग लिफ़्ट-सेट वाले VTOL विमान। घंटी सीधे प्रोपेलर उठाती है, इसलिए कोई गियरबॉक्स नहीं होता और विशिष्टता शाफ़्ट-टॉर्क के बजाय थ्रस्ट, KV, पावर और द्रव्यमान में लिखी जाती है।
चुनाव क्या तय करता है
पहले प्रोपेलर और सेल-संख्या: प्रकाशित थ्रस्ट हमेशा किसी विशिष्ट प्रॉप और वोल्टेज का होता है, और उनके बिना क्रम में रखा गया मोटर तुलनीय नहीं होता। फिर पैक के विरुद्ध KV - दक्षता और हैवी लिफ़्ट के लिए बड़े प्रॉप के साथ कम KV, प्रतिक्रिया के लिए छोटे प्रॉप के साथ उच्च KV। फिर 180 सेकंड की पावर संख्या, जो किसी झोंक के आँकड़े के बजाय सतत क्षमता है, और द्रव्यमान, जिसकी कीमत मल्टीरोटर पर दो बार चुकानी पड़ती है क्योंकि वह ऐसा पेलोड भी है जो नहीं ढोया जा सकता। स्टेटर-विन्यास (12N14P से 36N42P तक) सहजता के लिए मायने रखता है और इसके लिए भी कि आंशिक थ्रॉटल पर मोटर कैसा व्यवहार करती है।
वह कहाँ फिट होता है
यह श्रेणी औद्योगिक UAV और निरीक्षण एयरफ़्रेम, कृषि स्प्रेयर, हवाई फ़ोटोग्राफ़ी, हैवी लिफ़्ट और मानवयुक्त विमान प्रोपल्शन को समेटती है। हल्के छोर पर MN4006 KV380 68 g में 380 W देता है; शीर्ष पर U15XXL KV29 और U15 II KV80 कई किलोग्राम के एयरफ़्रेम ढोते हैं, और P80 III Pin कृषि-पेलोड समेटता है।
MN श्रृंखला के लिए निर्माता की रिलीज़ फ़ुटेज, जो यह आँकने में उपयोगी है कि 68 g से 171 g की मोटर एयरफ़्रेम द्वारा दिए गए डिस्क-क्षेत्र से मेल खाती है या नहीं।
ToBMS वीडियो पृष्ठYouTube पर देखेंड्रोन मोटर
वह क्या है
ड्रोन मोटर हवाई प्रणोदन का छोटा और तेज़ छोर हैं: दसियों ग्राम में मापी जाने वाली FPV तथा रेसिंग इकाइयाँ, एक ही कुशल ऑपरेटिंग बिंदु के लिए बनी फ़िक्स्ड-विंग और ग्लाइडर मोटरें, और ऐसी VTOL लिफ़्ट मोटरें जो बड़ी डिस्क पर भारी एयरफ़्रेम उठाती हैं। UAV मोटरों की तरह ये भी थ्रस्ट-उपकरण हैं, लेकिन इनके डिज़ाइन-बिंदु कहीं अधिक अलग-अलग हैं और ड्यूटी-साइकल छोटे तथा बहुत अधिक उग्र हैं।
चुनाव क्या तय करता है
FPV में बाध्यकारी बंधन प्रतिक्रिया और द्रव्यमान हैं: T-Hobby F30 FPV ड्रोन मोटर 3-इंच बिल्ड पर और 33.5 g की इकाई 5-इंच बिल्ड पर इस आधार पर चुनी जाती है कि वे कितनी तेज़ी से थ्रस्ट बदल सकती हैं, दक्षता के आधार पर नहीं। KV ऊँची रहती है - 1300 से 2150 - क्योंकि प्रॉप छोटा है और पैक 4S से 6S तक। फ़िक्स्ड-विंग और लंबी-दूरी का काम उल्टे छोर पर बैठता है: AT4130 KV230 और F90 KV1300 लगातार बने रहने वाले क्रूज़-पॉइंट के लिए चुने जाते हैं। VTOL लिफ़्ट मोटरें जैसे V505 KV260 इन दोनों के बीच बैठती हैं, और उनका आकार किसी क्षणिक स्थिति के बजाय उस हॉवर के लिए तय होता है जिसे एयरफ़्रेम को थामे रखना है।
वह कहाँ फिट होता है
FPV रेसिंग और फ़्रीस्टाइल, Fixed-wing मॉडल, लंबी सहन-क्षमता वाले प्लेटफ़ॉर्म और VTOL ड्रोन जो हॉवर तथा अग्र-उड़ान के बीच संक्रमण करते हैं। जहाँ एयरफ़्रेम भारी, धीमा और लंबे समय तक हवा में रहने वाला हो, वहाँ UAV मोटर श्रेणी आम तौर पर बेहतर प्रारंभिक बिंदु होती है।
जिम्बल मोटर
वह क्या है
जिम्बल मोटर बहुत कम गति पर सहज गति के लिए बनी कम-KV, बड़े-व्यास वाली डायरेक्ट-ड्राइव BLDC मोटर है। इसमें कोई गियरबॉक्स नहीं होता: मोटर अक्ष को सीधे चलाती है, क्योंकि ड्राइव-ट्रेन में कोई भी बैकलैश या कॉगिंग छवि में दिखने वाली कँपकँपी बनकर उभरती है। इसलिए प्राथमिकताएँ हर दूसरी श्रेणी से अलग हैं - कॉगिंग टॉर्क, टॉर्क रिपल और कम-गति सहजता टॉर्क घनत्व से ऊपर हैं।
चुनाव क्या तय करता है
पहले पेलोड द्रव्यमान और अक्ष-जड़त्व, क्योंकि मोटर को कैमरे को गुरुत्व तथा वाहन-गति के विरुद्ध थामना और त्वरित करना होता है। फिर उस पेलोड को सबसे प्रतिकूल लीवर भुजा पर थामने के लिए आवश्यक टॉर्क, जिसकी जाँच पीक के बजाय रेटेड के विरुद्ध होती है - जिम्बल लगातार थामे रहता है, और रेटेड टॉर्क ठीक उसी स्थिति का वर्णन करता है। KV डिज़ाइन से ही कम होती है: पूरी श्रृंखला में 9.3 से 255, जिसमें भारी सिनेमा-पेलोड के लिए बड़ा GL100 3 Nm रेटेड पर है और छोटे कैमरा-अक्ष के लिए GL30 0.08 Nm पर। खोखले शाफ़्ट मायने रखते हैं क्योंकि वायरिंग को अक्ष से होकर गुज़रना होता है।
वह कहाँ फिट होती है
Gimbal सिस्टम UAV पर, हैंडहेल्ड स्टेबिलाइज़र, वाहन पर लगे कैमरा-रिग और हर वह अनुप्रयोग जहाँ सेंसर को अपने माउंट के हिलने पर भी एक ही दिशा में टिके रहना है। मध्य श्रेणी का GL60 KV25 0.6 Nm रेटेड पर एकल-अक्षीय काम समेटता है।
अंडरवॉटर थ्रस्टर
वह क्या है
अंडरवॉटर थ्रस्टर एक सीलबंद ब्रशलेस प्रणोदन इकाई है: एक ही हाउसिंग में मोटर, एकीकृत ESC, डक्टेड प्रोपेलर और दबाव-सहिष्णु या दबाव-संतुलित सीलिंग। भीतर की BLDC मोटर परंपरागत है; उसके आसपास का सब कुछ पानी को बाहर रखने और थ्रस्ट को उत्क्रमणीय तथा अनुपात-योग्य बनाने के लिए है।
चुनाव क्या तय करता है
पहले थ्रस्ट, जिसे अधिकतम मूरिंग थ्रस्ट के रूप में व्यक्त किया जाता है - वह खिंचाव जो थ्रस्टर शून्य गति पर उत्पन्न करता है, और स्टेशन बनाए रखने के लिए यही ईमानदार संख्या है। फिर बस: पूरी श्रृंखला में 36 V या 48 V, रेटेड पावर 360 W से 1315 W तक। फिर गहराई-रेटिंग, और यहीं दोनों कुल अलग होते हैं: SW श्रृंखला 0-30 m तक रेटेड है जबकि DW श्रृंखला 0-350 m के रूप में सूचीबद्ध है, और गहरा निर्माण शुरू करने से पहले जैसे प्रकाशित हैं वैसे ही मानों की पुष्टि निर्माता से करनी चाहिए। द्रव्यमान और व्यास तय करते हैं कि हल कितनी इकाइयाँ उठा सकता है।
वह कहाँ फिट होता है
ROV thruster निरीक्षण तथा हस्तक्षेप के लिए, AUV प्रणोदन, और हर उस सबसी वाहन के लिए जिसे वेक्टर किया गया थ्रस्ट चाहिए। SW7 700 g और 360 W पर छोटे निरीक्षण वाहनों के लिए उपयुक्त है; DW25 25 kgf और 1315 W पर वर्कहॉर्स छोर है, और DW10 मध्यम आकार के हल समेटता है।
निर्माता DW कुल की सबसे बड़ी इकाई को एक टैंक में चलाता है, जिसमें डक्ट, उत्क्रमणीय थ्रस्ट और वह सीलिंग-व्यवस्था दिखती है जो इस श्रेणी को हर दूसरी ब्रशलेस मोटर से अलग करती है।
ToBMS वीडियो पृष्ठYouTube पर देखेंक्वासी डायरेक्ट ड्राइव एक्चुएटर
वह क्या है
क्वासी डायरेक्ट ड्राइव एक्चुएटर जानबूझकर कम रिडक्शन अनुपात वाला एकीकृत मॉड्यूल है - इस पूरी श्रेणी में 8:1 - जो डायरेक्ट-ड्राइव मोटर और परंपरागत उच्च-अनुपात एक्चुएटर के बीच बैठता है। यह उतना गियरिंग रखता है कि उपयोगी टॉर्क तक पहुँच सके, और साथ ही वह टॉर्क-पारदर्शिता बचाए रखता है जिससे लोड सेल के बिना बल-नियंत्रण संभव होता है।
चुनाव क्या तय करता है
QDD चुनने का कारण बैक-ड्राइवेबिलिटी है: कम अनुपात आम तौर पर इसे सुधारता है, क्योंकि स्टेज से होकर कम घर्षण और जड़त्व परावर्तित होता है। यही वह गुण है जिससे जोड़ झटका सोख सकता है, टीचिंग के दौरान हाथ से पीछे धकेला जा सकता है, और मोटर करंट से संपर्क-बल का अनुमान लगाया जा सकता है। कीमत यह है कि प्रति इकाई मोटर-टॉर्क पर आउटपुट टॉर्क कम होता है, इसलिए उसी आउटपुट के लिए मोटर बड़ी करनी पड़ती है - और इसीलिए AKE90-8 55 Nm रेटेड तक पहुँचने के लिए 1400 g ढोता है जबकि 64:1 वाला रोबोटिक एक्चुएटर तुलनीय टॉर्क किसी छोटे पैकेज में दे देता है। बैकलैश के मान ToBMS पर दर्ज हैं, पर उनके पीछे की मापन शर्त नहीं बताई गई है; आँकड़े पर निर्भर करने से पहले उनकी पुष्टि कर लेनी चाहिए।
वह कहाँ फिट होता है
लेग्ड रोबोट जिन्हें अनुरूप संपर्क चाहिए, बल-नियंत्रित असेंबली करती भुजाएँ, एक्सोस्केलेटन और पुनर्वास रोबोट जहाँ मोटर को उपयोगकर्ता के आगे झुकना पड़ता है, और वे शोध-प्लेटफ़ॉर्म जहाँ टॉर्क-पारदर्शिता पीक आउटपुट से अधिक मायने रखती है। हल्के जोड़ों के लिए AKE60-8 260 g और 5 Nm रेटेड पर है; AKE80-8 12 Nm पर मध्य में बैठता है।
निर्माता 8:1 मॉड्यूलों को जोड़-असेंबली में प्रदर्शित करता है, जिसमें वह बैक-ड्राइविंग व्यवहार भी शामिल है जो इस श्रेणी की पहचान है।
ToBMS वीडियो पृष्ठYouTube पर देखेंश्रेणियाँ कहाँ एक-दूसरे को ढकती हैं
फ़्रेमलेस मोटर, एकीकृत एक्चुएटर या QDD मॉड्यूल
तीनों एक घूमते जोड़ पर समाप्त होते हैं, और चुनाव इस बात का है कि एकीकरण कौन करेगा। फ़्रेमलेस किट न्यूनतम द्रव्यमान और सबसे छोटी अक्षीय लंबाई देता है, लेकिन हाउसिंग, बेयरिंग और तापीय पथ माँगता है। एकीकृत रोबोटिक एक्चुएटर मेल खाती, सीलबंद इकाई और मेल खाता ड्राइवर देता है, कीमत के रूप में तय लिफ़ाफ़ा और उसी टॉर्क के लिए अधिक द्रव्यमान। QDD मॉड्यूल उस टॉर्क घनत्व का कुछ हिस्सा टॉर्क-पारदर्शिता और अनुरूप व्यवहार के बदले छोड़ता है। जहाँ जोड़ की ज्यामिति अभी बदल रही हो, वहाँ फ़्रेमलेस आम तौर पर अधिक सहनशील विकल्प है; जहाँ ज्यामिति तय हो और समय-सारिणी छोटी हो, वहाँ एकीकृत मॉड्यूल।
UAV मोटर या ड्रोन मोटर
दोनों हवाई श्रेणियाँ जानबूझकर एक-दूसरे को ढकती हैं: दोनों आउटरनर प्रणोदन हैं, और हल्का औद्योगिक क्वाड संभवतः इनमें से कोई भी उपयोग कर सकता है। व्यावहारिक भेद ड्यूटी और एयरफ़्रेम-वर्ग का है। UAV मोटर सतत पावर, बड़ी डिस्क और कई किलोग्राम के एयरफ़्रेम के विरुद्ध प्रलेखित हैं; ड्रोन मोटर FPV, फ़िक्स्ड-विंग और VTOL कार्यों को समेटते हैं जहाँ ऑपरेटिंग बिंदु लंबे हॉवर के बजाय कोई झोंका या क्रूज़ होता है। यदि विशिष्टता-पत्र 180 सेकंड की पावर संख्या और प्रति रोटर द्रव्यमान-बजट के लिए पढ़ा जा रहा है, तो शुरुआत UAV से की जाती है; यदि वह थ्रॉटल-प्रतिक्रिया और प्रॉप-आकार के लिए पढ़ा जा रहा है, तो ड्रोन से।
जिम्बल मोटर और बाकी सब
जिम्बल मोटर ही वह अकेली श्रेणी है जहाँ सहजता घनत्व से ऊपर है, और इसीलिए उनके KV मान कम हैं तथा व्यास बड़े हैं। टॉर्क का आँकड़ा पर्याप्त लगने पर प्रणोदन मोटर लगा देना ऐसा अक्ष बनाता है जो कम गति पर कॉग करता और हठाता है। उल्टा विकल्प भी विफल होता है: जिम्बल मोटर में प्रणोदन के लिए न गति-दायरा है न तापीय डिज़ाइन।
थ्रस्टर: वही मोटर, अलग माध्यम
अंडरवॉटर थ्रस्टर के भीतर एक साधारण ब्रशलेस DC मोटर होती है। इसे अलग श्रेणी बनाने वाला सब कुछ शाफ़्ट के बाद का है: सीलिंग, दबाव-सहिष्णुता, डक्टेड प्रोपेलर, उत्क्रमणीय द्वि-दिशात्मक ड्राइव और संक्षारण-प्रतिरोध। विशिष्टता का सम्मेलन भी उसी हिसाब से बदल जाता है - Nm में टॉर्क के बजाय kgf में थ्रस्ट - और हवाई मोटर से कोई भी तुलना मोटर से नहीं बल्कि प्रोपेलर और तरल से होकर जानी चाहिए।
चयन हेतु जाँच-सूची
इन्हें क्रम से चलाया जाता है। हर चरण ऐसे उम्मीदवार हटाता है जिन्हें किसी भी मात्रा में विशिष्टता पढ़कर वापस नहीं लाया जा सकता।
भार और ड्यूटी
- आउटपुट को परिभाषित किया जाता है: Nm में शाफ़्ट-टॉर्क, या किसी नामित प्रोपेलर तथा वोल्टेज पर kgf में थ्रस्ट। यह अकेला ही श्रेणी-समूह चुन देता है।
- सतत स्थिति को क्षणिक स्थिति से अलग किया जाता है, और रेटेड टॉर्क का आकार पहली के हिसाब से तथा पीक टॉर्क का आकार दूसरी के हिसाब से तय किया जाता है - यह ध्यान रखते हुए कि पीक तापमान तथा ड्राइवर करंट से बँधा है, किसी यांत्रिक सीमा से नहीं।
- ड्यूटी-साइकल की जाँच मुख्य पावर आँकड़े के बजाय निर्माता की तापीय परिस्थितियों के विरुद्ध की जाती है।
- पुष्टि की जाती है कि जोड़ या अक्ष को शून्य गति पर टॉर्क थामना है या नहीं; यदि थामना है, तो सेंसर तथा उन्हें पढ़ने वाले ड्राइवर की योजना बनाई जाती है।
मेकैनिक्स और एकीकरण
- टॉर्क की तुलना से पहले लिफ़ाफ़ा तय किया जाता है - व्यास, स्टैक लंबाई या हल-स्थान।
- यह तय किया जाता है कि हाउसिंग, बेयरिंग, शाफ़्ट और तापीय पथ कौन देगा। यदि उत्तर "हम" है, तो फ़्रेमलेस किट विचार में आता है; यदि "आपूर्तिकर्ता", तो एकीकृत मॉड्यूल।
- रिडक्शन अनुपात केवल टॉर्क नहीं बल्कि चाहे गए व्यवहार के लिए चुना जाता है: भार थामने के लिए उच्च अनुपात, बैक-ड्राइवेबिलिटी तथा बल-पारदर्शिता के लिए कम अनुपात।
- बैकलैश उसकी इकाई सहित माँगा जाता है, और डिज़ाइन-इनपुट मानने से पहले डेटाशीट से पुष्टि की जाती है।
इलेक्ट्रॉनिक्स और नियंत्रण
- पहले बस वोल्टेज तय किया जाता है, फिर KV ऐसी चुनी जाती है कि आवश्यक गति उस वोल्टेज के भीतर आए, बाहर नहीं।
- ड्राइवर के सतत और पीक करंट की जाँच माँगे गए टॉर्क के विरुद्ध की जाती है, और पुष्टि की जाती है कि कम्युटेशन इंटरफ़ेस - हॉल, एनकोडर या सेंसररहित - मोशन प्रोफ़ाइल की आवश्यकता से मेल खाता है।
- ड्राइवर पर उपलब्ध नियंत्रण मोड की पुष्टि की जाती है: अनुरूप जोड़ों और बल-अनुमान के लिए टॉर्क-नियंत्रण आवश्यकता है, कोई अतिरिक्त सुविधा नहीं।
- डिज़ाइन तय होने से पहले आपूर्तिकर्ता के प्रकाशित आँकड़ों की पुष्टि वर्तमान डेटाशीट पर की जाती है; बैकलैश जैसी मात्राओं के दर्ज मान हमेशा मापन शर्त नहीं बताते।
अक्सर पूछे जाने वाले प्रश्न
Qक्या BLDC मोटरें AC हैं या DC?
दोनों, यह इस पर निर्भर करता है कि माप कहाँ लिया जाए। आपूर्ति DC है - कोई बैटरी या DC बस - और कंट्रोलर उसे तीन-फ़ेज़ तरंग में काटकर स्टेटर वाइंडिंग्स तक पहुँचाता है, इसलिए मोटर स्वयं व्यावहारिक रूप से इलेक्ट्रॉनिक कम्युटेटर वाली सिंक्रोनस AC मशीन है। व्यावहारिक अर्थ यह है कि ब्रशलेस DC मोटर को सीधे किसी DC आपूर्ति से जोड़कर नहीं चलाया जा सकता; ड्राइवर अनिवार्य है, और उसकी करंट-सीमा तथा नियंत्रण मोड मोटर की वास्तविक विशिष्टता का हिस्सा हैं।
QKV का अर्थ क्या है, और क्या अधिक KV बेहतर है?
KV मोटे तौर पर प्रति वोल्ट नो-लोड rpm है। यह वाइंडिंग का गुण है, गुणवत्ता का अंक नहीं: अधिक फेरे कम KV देते हैं और प्रति एम्पीयर अधिक टॉर्क, कम फेरे अधिक KV देते हैं और अधिक गति तथा प्रति एम्पीयर कम टॉर्क। सही KV वही है जो उपलब्ध बस वोल्टेज पर आवश्यक गति दे, और साथ ही करंट - तथा ऊष्मा - को वाइंडिंग तथा ड्राइवर की सीमाओं के भीतर रखे। उसी वोल्टेज पर अधिक KV का अर्थ अधिक गति और आम तौर पर शाफ़्ट पर कम उपयोगी टॉर्क होता है।
Qरेटेड टॉर्क और पीक टॉर्क में क्या अंतर है?
रेटेड टॉर्क वह है जो मोटर निर्माता द्वारा निर्दिष्ट माउंटिंग और कूलिंग व्यवस्था में अपनी तापीय सीमाओं के भीतर लगातार उत्पन्न कर सकती है। पीक टॉर्क थोड़े समय का क्षणिक मान है, जो वाइंडिंग तथा चुंबक के तापमान और ड्राइवर की करंट-सीमा से बँधा होता है। पीक कोई यांत्रिक टूटने का बिंदु नहीं है और उसे वैसा नहीं मानना चाहिए; यदि गियरबॉक्स या शाफ़्ट की मज़बूती डिज़ाइन तय करती है, तो उसकी पुष्टि निर्माता से अलग से करनी पड़ती है। ड्यूटी-साइकल का आकार रेटेड के हिसाब से और क्षणिक स्थिति का आकार पीक के हिसाब से तय किया जाता है।
Qकुछ BLDC मोटरों में गियरबॉक्स होता है और कुछ में नहीं, क्यों?
गियरिंग टॉर्क को कई गुना करती है और गति घटाती है, इसलिए वह छोटी, तेज़ मोटर से उपयोगी आउटपुट टॉर्क निकालने देती है - और इसी तरह एकीकृत रोबोटिक एक्चुएटर दसियों Nm तक पहुँचते हैं। डायरेक्ट ड्राइव में कोई गियर-ट्रेन होती ही नहीं, जिससे बैकलैश और परावर्तित जड़त्व हट जाते हैं और असाधारण रूप से सहज तथा बैक-ड्राइवेबल आउटपुट मिलता है - इसीलिए जिम्बल मोटर तथा फ़्रेमलेस जोड़-किट डायरेक्ट ड्राइव हैं, और इसीलिए क्वासी डायरेक्ट ड्राइव मॉड्यूल जानबूझकर 8:1 पर रुक जाते हैं। सौदा केवल संख्याओं का नहीं बल्कि व्यवहार का भी है: उच्च अनुपात आम तौर पर आउटपुट को धकेलना कठिन बनाता है, कम अनुपात आम तौर पर उसे पारदर्शी बनाए रखता है।
Qक्या ब्रशलेस DC मोटर सेंसर के बिना चल सकती है?
हाँ, यदि भार अनुमेय हो और मोटर को शून्य गति पर अर्थपूर्ण टॉर्क देने की आवश्यकता न हो। सेंसररहित नियंत्रण बैक-EMF से रोटर की स्थिति का अनुमान लगाता है, जो मोटर के घूमने पर ही मौजूद होता है - प्रोपेलर, पंखों और पंपों के लिए ठीक, पर मुद्रा थामे जोड़, झोंके का विरोध करते जिम्बल या शून्य से दिशा बदलते थ्रस्टर के लिए सबसे कमज़ोर। जिन अनुप्रयोगों को विरामावस्था पर टॉर्क थामना है, या भार के विरुद्ध शुरू होना है, उन्हें हॉल सेंसर या एनकोडर चाहिए।
Qविभिन्न श्रेणियों की मोटरों की तुलना कैसे की जाती है?
पहले आउटपुट-सम्मेलन की तुलना की जाती है। जो श्रेणियाँ शाफ़्ट-टॉर्क प्रकाशित करती हैं - फ़्रेमलेस मोटर, रोबोटिक एक्चुएटर, जिम्बल मोटर और QDD मॉड्यूल - उन्हें रेटेड और पीक Nm, द्रव्यमान तथा लिफ़ाफ़े के आधार पर एक-दूसरे के सामने रखा जा सकता है। जो श्रेणियाँ थ्रस्ट प्रकाशित करती हैं - UAV मोटर, ड्रोन मोटर और अंडरवॉटर थ्रस्टर - उनकी तुलना केवल प्रोपेलर, वोल्टेज और ऑपरेटिंग बिंदु साथ रखकर ही की जा सकती है। थ्रस्ट और टॉर्क के बीच बदलाव के लिए प्रॉप तथा तरल चाहिए; एक टॉर्क आँकड़ा और एक kgf आँकड़ा एक ही स्तंभ में नहीं रह सकते।
QBLDC मोटर को कितना छोटा बनाया जा सकता है, इसे क्या सीमित करता है?
ऊष्मा और टॉर्क घनत्व, इसी क्रम में। कॉपर-हानि करंट के वर्ग के अनुपात में बढ़ती है, इसलिए टॉर्क बनाए रखते हुए मोटर को छोटा करने का अर्थ है करंट-घनत्व बढ़ाना और इसलिए तापमान; हर श्रेणी का छोटा छोर इसी से बँधा है कि वाइंडिंग कितनी ऊष्मा निकाल सकती है। चुंबक का आयतन ही सबसे पहले उपलब्ध टॉर्क तय करता है, और इसीलिए सबसे छोटे फ़्रेमलेस किट - लगभग 20 g - Nm के अंशों पर बैठते हैं जबकि 700 g की इकाई कई Nm तक पहुँचती है। जहाँ द्रव्यमान बाध्यकारी बंधन हो, वहाँ प्रति किलोग्राम रेटेड टॉर्क देखा जाता है, और फिर तापीय व्यवस्था की पुष्टि निर्माता से की जाती है।
आधिकारिक संसाधन
टॉर्क-सम्मेलन, तापीय रेटिंग, बैकलैश की इकाइयों और वर्तमान फ़र्मवेयर के लिए निर्माता का दस्तावेज़ीकरण ही विश्वसनीय स्रोत बना रहता है। CubeMars अपनी फ़्रेमलेस, एक्चुएटर तथा थ्रस्टर श्रृंखलाएँ cubemars.com पर प्रकाशित करता है, और T-Motor अपनी UAV, ड्रोन तथा प्रणोदन श्रृंखलाएँ tmotor.com पर। ToBMS दोनों के आर-पार खोज-योग्य तथा तुलना-योग्य डिस्कवरी परत बनाए रखता है।
आगे का मार्ग
शुरुआत उस श्रेणी से की जाती है जो यांत्रिक काम से मेल खाती हो, और फिर उसी के भीतर छाँटा जाता है। पूरी श्रृंखला - हर मॉडल और विशिष्टता साथ-साथ - उत्पाद में है; सातों श्रेणियों का अपना पृष्ठ है: फ्रेमलेस टॉर्क मोटर, रोबोटिक एक्चुएटर, UAV मोटर, ड्रोन मोटर, Gimbal मोटर, Underwater thruster और QDD एक्चुएटर। टॉर्क, वोल्टेज और द्रव्यमान के आधार पर उम्मीदवार चयन में छाँटे जाते हैं, और फिर अंतिम चुने गए मॉडल उत्पाद तुलना में एक-दूसरे के सामने रखे जाते हैं।
हर श्रेणी के पास इस अवलोकन से अधिक गहराई में जाने वाली अपनी समर्पित गाइड भी है: फ़्रेमलेस टॉर्क मोटर, रोबोटिक एक्चुएटर, UAV मोटर, ड्रोन मोटर, जिम्बल मोटर, अंडरवॉटर थ्रस्टर और क्वाज़ी डायरेक्ट ड्राइव एक्चुएटर: 8:1 अनुपात से क्या मिलता है। श्रेणियों के बजाय अनुप्रयोगों की दृष्टि से ह्यूमनॉइड रोबोट, क्वाड्रुपेड, ROV और जिम्बल पृष्ठ उन कार्यों के लिए पहले से मेल किए गए मोटर सूचीबद्ध करते हैं। और ToBMS पर ब्रशलेस DC मोटरों की पूरी श्रृंखला होमपेज से एक क्लिक की दूरी पर है। इन श्रेणी-गाइडों के अलावा, UAV और ड्रोन मोटरों के मानवयुक्त सिरे की अपनी तुलना है। मानवयुक्त विमान प्रोपल्शन प्रणालियाँ: तीन T-Motor U15 मोटरों का चयन में U15 II, U15XL और U15XXL को साथ रखा गया है।
संक्षेप में, श्रेणी यांत्रिक काम से चुनी जाती है, लिफ़ाफ़ा तय किया जाता है, KV बस वोल्टेज और आवश्यक गति से चुनी जाती है, रेटेड टॉर्क का आकार ड्यूटी-साइकल के हिसाब से और पीक का आकार क्षणिक स्थिति के हिसाब से तय किया जाता है, और शुरुआत में ही यह तय किया जाता है कि जोड़ को शून्य गति पर टॉर्क थामना है या नहीं। BLDC मोटर की विशिष्टता में बाकी सब कुछ इन पाँचों से निकलता है।