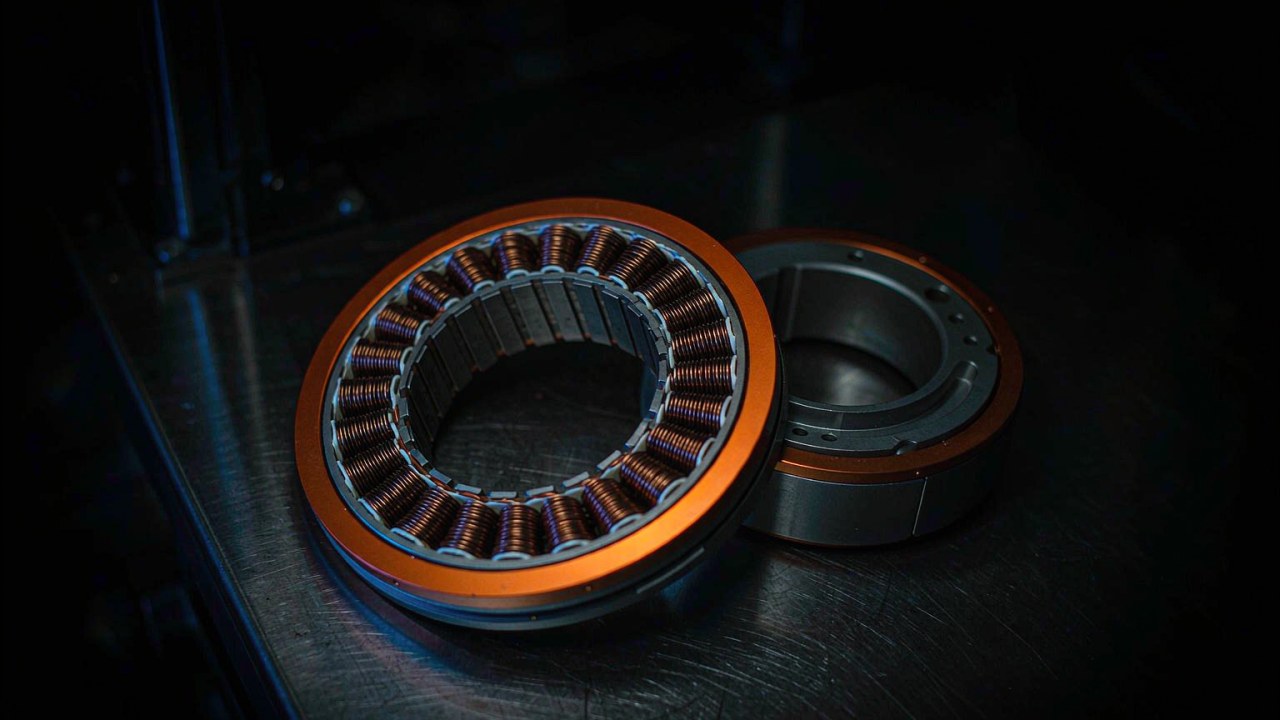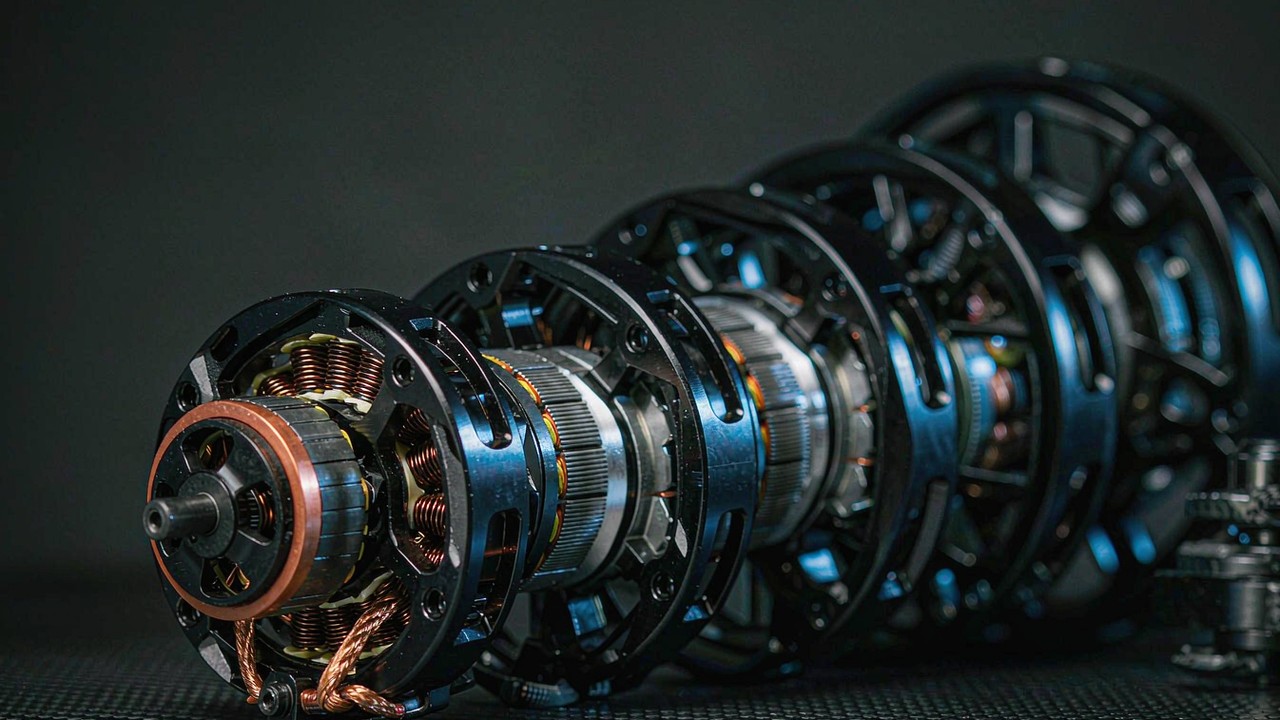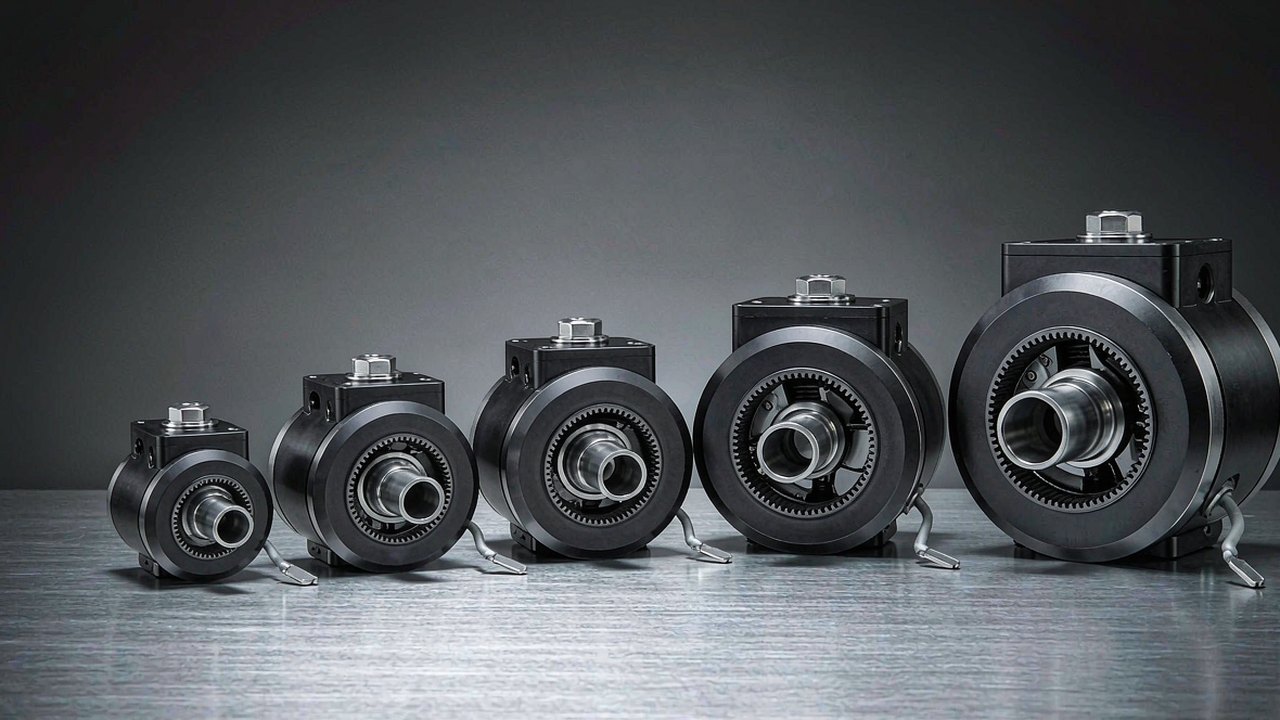
एक जॉइंट मॉड्यूल एक पूरी रोबोट अक्ष है जो एक ही भाग के रूप में मिलती है: एक BLDC मोटर, एक रिडक्शन स्टेज, फीडबैक इलेक्ट्रॉनिक्स और - अधिकांश आधुनिक यूनिट्स पर - ड्राइवर, एक ऐसी हाउसिंग में सीलबंद जो सीधे दो लिंक के बीच बोल्ट हो जाती है। इसका चयन शायद ही कभी सबसे बड़ा टॉर्क नंबर खोजने के बारे में होता है। यह इस बारे में है कि अक्ष बिना खुद को तपाए लगातार कितना टॉर्क संभाल सकती है, लिंक कितनी तेज़ी से चल सकता है, अंग के सिरे पर कितना द्रव्यमान बैठता है, केबल हाउसिंग से कैसे निकलते हैं, और गियरबॉक्स इनपुट तथा आउटपुट फ्लैंज के बीच कितना प्ले रहता है। यह गाइड पाँच CubeMars मॉड्यूल्स पर चलती है जो 190 g से 1.4 kg और 4.1 Nm से 222 Nm पीक टॉर्क तक फैले हैं, और समझाती है कि प्रत्येक जॉइंट पोज़िशन पर वास्तव में कौन-सा स्पेसिफिकेशन चयन तय करता है।
नीचे दी गई पाँचों यूनिट्स एक ही फैमिली आइडिया की हैं - एक BLDC मोटर जो इंटीग्रेटेड पोज़िशन फीडबैक के साथ प्लेनेटरी स्टेज चलाती है - फिर भी ये अलग-अलग कामों के लिए बनी हैं। तीन 24 V बस पर 10:1 और 36:1 रिडक्शन के साथ चलती हैं; दो 48 V पर 16:1 और 48:1 रिडक्शन तथा खोखला आउटपुट शाफ्ट लेकर चलती हैं। इन्हें साथ पढ़ना यह समझने का सबसे तेज़ तरीका है कि जॉइंट मॉड्यूल वास्तव में क्या है, क्योंकि ट्रेड-ऑफ़ मार्केटिंग श्रेणियों के बजाय संख्याओं के रूप में सामने आते हैं। इस लेख का प्रत्येक आँकड़ा ToBMS प्रोडक्ट रिकॉर्ड या निर्माता की प्रकाशित स्पेसिफिकेशन से लिया गया है; यहाँ कुछ भी अनुमानित नहीं है, और जहाँ कोई मान दर्ज नहीं है वहाँ उसे भरने के बजाय ऐसा ही चिह्नित किया गया है।
संक्षिप्त उत्तर
जॉइंट मॉड्यूल का निर्धारण मोटर से आगे की ओर नहीं, बल्कि जॉइंट से पीछे की ओर काम करते हुए किया जाता है। अक्ष को जो सबसे खराब स्थिति का टॉर्क उत्पन्न करना है, लिंक को जो कोणीय वेग चाहिए, किनेमैटिक चेन में उस पोज़िशन पर द्रव्यमान का बजट, और तंत्र जो व्यास स्वीकार कर सकता है - ये सब तय करें, फिर सबसे हल्का वह मॉड्यूल चुनें जिसका कंटीन्यूअस (रेटेड) टॉर्क वास्तविक ड्यूटी साइकल को कवर करता हो और जिसका पीक टॉर्क ट्रांजिएंट को कवर करता हो, तथा बस वोल्टेज को रोबोट के शेष पावर सिस्टम के अनुरूप चुनें।
इन पाँच मॉड्यूल्स पर लागू करने पर यह तर्क एक सीधी सीढ़ी बनाता है। 190 g वाला AK40-10 V3.0 डिस्टल-जॉइंट यूनिट है - हाथ, कलाई, छोटे जिम्बल और हल्के आर्म सेगमेंट, जहाँ लीवर के सिरे पर द्रव्यमान प्रमुख लागत होती है। 262 g वाला AK45-10 V3.0 उसी 24 V बस पर हल्के से मध्यम जॉइंट्स को लगभग दोगुने पीक टॉर्क के साथ कवर करता है। 349 g वाला AK45-36 V3.0 गति के बदले रिडक्शन देकर 24 Nm पीक तक पहुँचता है, जो इसे मध्यम आकार की भुजा की कोहनी या घुटने के लिए स्वाभाविक रूप से उपयुक्त बनाता है। 879 g वाला AKH70-16 V1.0 और 1.4 kg वाला AKH70-48 V1.0 48 V, 90 mm एनवलप और खोखले शाफ्ट की ओर बढ़ते हैं, जो उन्हें हिप, बेस और भारी लोड के क्षेत्र में रखता है, जहाँ अक्ष के भीतर से केबल रूटिंग का महत्व टॉर्क जितना ही है।
जॉइंट मॉड्यूल किन चीज़ों से बनता है
इसके पुर्ज़े कोई विदेशी नहीं हैं। जॉइंट मॉड्यूल को अलग-अलग खरीदी गई मोटर और गियरबॉक्स से अलग यह बनाता है कि उन पुर्ज़ों के बीच के इंटरफ़ेस पहले से तय हैं - रोटर को गियरबॉक्स इनपुट बेयरिंग का सहारा मिलता है, एन्कोडर ऐसे डेटम पर लगा है जो गियरबॉक्स लोड पथ को सहन करता है, और हाउसिंग पूरी असेंबली को बंद कर देती है। यही वह मूल्य है जो खरीदा जाता है।
मोटर
पाँचों यूनिट्स एक BLDC आउटरनर मोटर का उपयोग करती हैं, और इस स्तर पर उन्हें अलग करने वाला आँकड़ा KV है - मोटर का गति स्थिरांक, rpm प्रति वोल्ट में। AK40-10 V3.0 में KV170 वाइंडिंग है, AK45-10 V3.0 में KV75, AK45-36 V3.0 में KV80, और दोनों AKH70 मॉड्यूल्स में KV41। उच्च-KV वाइंडिंग प्रति वोल्ट अधिक गति और प्रति एम्पीयर कम टॉर्क देती है; कम-KV वाइंडिंग इसका उल्टा करती है। यह एक चुनाव पूरे डिज़ाइन में आगे तक असर डालता है, और यही कारण है कि इस समूह के सबसे छोटे मॉड्यूल का KV सबसे अधिक और सबसे बड़े का सबसे कम है। दोनों AKH70 मॉड्यूल्स में तीन AK यूनिट्स के 14 की तुलना में 21 पोल पेयर भी दर्ज हैं, जो किसी दी गई मैकेनिकल गति पर ड्राइवर को जिस विद्युत आवृत्ति पर कम्यूट करना है उसे बढ़ा देता है।
रिडक्शन स्टेज
प्रत्येक मॉड्यूल एक प्लेनेटरी गियरबॉक्स को एकीकृत करता है: AK40-10 और AK45-10 पर 10:1, AK45-36 पर 36:1, और दो AKH70 यूनिट्स पर 16:1 तथा 48:1। यह स्टेज मोटर के उच्च-गति, कम-टॉर्क आउटपुट को जॉइंट के निम्न-गति, उच्च-टॉर्क आउटपुट में बदलती है, और यह भी तय करती है कि लिंक लोड का कितना हिस्सा वापस मोटर में धकेल सकता है। 10:1 स्टेज सामान्यतः जॉइंट को बैक-ड्राइव करने में अधिक आसान छोड़ती है, जो कंप्लायंट कंट्रोल और कोलैबोरेटिव आर्म को हाथ से गाइड करने के लिए उपयोगी है; 48:1 स्टेज सामान्यतः टॉर्क को और अधिक गुणा करती है और बैक-ड्राइवेबिलिटी घटा देती है, परंतु वास्तविक परिणाम गियरबॉक्स दक्षता, मोटर के टॉर्क स्थिरांक और लिंक द्वारा प्रस्तुत परावर्तित जड़त्व पर निर्भर करता है - अकेला रिडक्शन अनुपात इसे तय नहीं करता।
फीडबैक और ड्राइव इलेक्ट्रॉनिक्स
पोज़िशन फीडबैक ही मोटर और गियरबॉक्स को सर्वो जॉइंट बनाता है। AK40-10 V3.0 का ToBMS विवरण यूनिट को एक BLDC मोटर, 10:1 प्लेनेटरी गियरबॉक्स और ड्राइवर को एकीकृत करने वाला बताता है, और दोनों AKH70 मॉड्यूल्स ड्राइविंग विधि के रूप में FOC (फील्ड-ओरिएंटेड कंट्रोल) दर्ज करते हैं। कंट्रोलर बोर्ड भौतिक रूप से मॉड्यूल के भीतर है या उसके साथ अलग दिया जाता है, यह फैमिली के अनुसार बदलता है, इसलिए वायरिंग हार्नेस डिज़ाइन करने से पहले निर्माता से डिलीवरी कॉन्फ़िगरेशन की सटीक पुष्टि करें। यही बात एन्कोडर इंटरफ़ेस पर भी लागू होती है: रिज़ॉल्यूशन, प्रोटोकॉल और यह कि सेंसर एब्सोल्यूट है या इंक्रीमेंटल - ये सभी ऐसे निर्णय हैं जो रोबोट की कंट्रोल आर्किटेक्चर तक असर डालते हैं।
जो अभी भी इंटीग्रेटर को देना होगा
जॉइंट मॉड्यूल एक तैयार अक्ष नहीं है। दोनों तरफ़ का माउंटिंग इंटरफ़ेस, केबल रूटिंग और स्ट्रेन रिलीफ़, हाउसिंग से बाहर निकलने वाला थर्मल पथ, पावर सप्लाई और उसका करंट हेडरूम, तथा कंट्रोलर में लागू सुरक्षा सीमाएँ - ये सब अब भी इंटीग्रेटर की ज़िम्मेदारी हैं। लाभ यह है कि हाउसिंग के भीतर का मैकेनिकल और मैग्नेटिक डिज़ाइन पहले ही एक इकाई के रूप में मिलाया और परखा जा चुका है।
चयन तय करने वाले पाँच आँकड़े
जॉइंट मॉड्यूल्स की स्पेसिफिकेशन तालिकाएँ लंबी होती हैं, परंतु डिज़ाइन निर्णय केवल कुछ ही प्रविष्टियाँ बदलती हैं। ये वही पाँच हैं जो मायने रखती हैं, और प्रत्येक को ईमानदारी से कैसे पढ़ें।
पीक टॉर्क कोई कार्यशील टॉर्क नहीं है
पीक टॉर्क वह आउटपुट है जो मॉड्यूल थोड़े समय के लिए दे सकता है - त्वरण के झटके, किसी प्रभाव, या गति के अंत में टॉर्क स्पाइक के दौरान। यह अल्पकालिक आँकड़ा है और यह न गियरबॉक्स की मैकेनिकल सीमा है, न वह लोड जिसे जॉइंट अनिश्चित काल तक थाम सकता है। पीक टॉर्क को कंटीन्यूअस मानकर डिज़ाइन करना जॉइंट मॉड्यूल को नष्ट करने का सबसे आम तरीका है, क्योंकि सबसे पहले आने वाली सीमा मैकेनिकल नहीं बल्कि थर्मल होती है। पीक को ट्रांजिएंट्स के लिए हेडरूम मानें और गियरबॉक्स तथा ढाँचे का आकार उससे अलग रखकर तय करें।
रेटेड टॉर्क एक थर्मल कथन है
रेटेड टॉर्क वह है जिसे मॉड्यूल अपनी थर्मल सीमाओं के भीतर बनाए रख सकना चाहिए, और यही वह संख्या है जिसकी तुलना किसी एक सबसे खराब स्थिति से नहीं बल्कि वास्तविक ड्यूटी साइकल से की जानी चाहिए। AKH70-48 V1.0 में 222 Nm पीक के मुकाबले 74 Nm रेटेड दर्ज है; AK40-10 V3.0 में 4.1 Nm के मुकाबले 1.3 Nm। ये दोनों जोड़े एक ही तरह के कथन नहीं हैं, और इनके बीच का अनुपात कोई ऐसा मार्जिन नहीं है जिसे खर्च किया जा सके - यह उस तापमान वृद्धि के बीच का अंतर है जिसे हाउसिंग निकाल सकती है और जिसे वह नहीं निकाल सकती। रेटेड टॉर्क परिवेश के तापमान, माउंटिंग और ड्यूटी पर भी निर्भर करता है, इसलिए खुली हवा में लिया गया कंटीन्यूअस रेटिंग किसी अंग के भीतर दबे मॉड्यूल के लिए आशावादी होता है।
आउटपुट गति, मोटर गति नहीं
मायने रखने वाली गति आउटपुट फ्लैंज की गति है, और वह गियरबॉक्स द्वारा पहले ही घटाई जा चुकी है। AK40-10 V3.0 370 rpm रेटेड और 435 rpm नो-लोड मान के साथ दर्ज है; AK45-10 V3.0 120 और 180 rpm पर; AK45-36 V3.0 40 और 52 rpm पर; AKH70-16 V1.0 90 और 105 rpm पर; AKH70-48 V1.0 28 और 35 rpm पर। जॉइंट के शब्दों में बदलने पर 370 rpm यानी 2220 डिग्री प्रति सेकंड और 28 rpm यानी 168 डिग्री प्रति सेकंड, जो एक ऐसी कलाई जो फ़्लिक कर सकती है और एक ऐसे हिप के बीच का अंतर है जो धीरे-धीरे झूलता है। वास्तव में उपलब्ध बस वोल्टेज पर आवश्यक लिंक वेग जाँचें, क्योंकि एक वोल्टेज पर बताया गया मॉड्यूल दूसरे पर वही नो-लोड गति नहीं देता।
गियर अनुपात टॉर्क-गति का संतुलन तय करता है
अनुपात तालिका में सबसे दिखाई देने वाली संख्या है और गलत पढ़ने में सबसे आसान, क्योंकि यह गुणवत्ता का माप नहीं बल्कि एक ट्रेड-ऑफ़ का विवरण है। 48:1 स्टेज तुलनीय मोटर पर बनी 10:1 स्टेज की तुलना में प्रति एम्पीयर अधिक आउटपुट टॉर्क और धीमा आउटपुट देती है, और यह बदल देती है कि जब कोई बाहरी चीज़ लिंक को धकेलती है तो जॉइंट कैसा महसूस होता है। केवल अनुपात पर दो मॉड्यूल्स की तुलना इस तथ्य को छिपा देती है कि मोटर वाइंडिंग भी अलग हैं - AKH70 मॉड्यूल्स KV41 पर चलते हैं जबकि AK45 यूनिट्स KV75 और KV80 पर, इसलिए दोनों प्रभाव संयुक्त हो जाते हैं।
द्रव्यमान, एनवलप और टॉर्क घनत्व
डिस्टल जॉइंट पर द्रव्यमान ही प्रमुख पैरामीटर होता है, क्योंकि ऊपर की ओर की हर चीज़ को उसे पूरे मोशन एनवलप में ढोना पड़ता है। Nm प्रति किलोग्राम में टॉर्क घनत्व तुलना को स्पष्ट करता है, और इसे रेटेड तथा पीक आउटपुट के लिए अलग-अलग बताना पड़ता है: AK40-10 V3.0 लगभग 6.8 Nm/kg रेटेड और 21.6 Nm/kg पीक निकलता है; AK45-10 V3.0 9.5 और 26.7; AK45-36 V3.0 22.9 और 68.8; AKH70-16 V1.0 29.6 और 88.7; और AKH70-48 V1.0 53 और 159। ये आँकड़े प्रत्येक प्रोडक्ट रिकॉर्ड के द्रव्यमान और टॉर्क मानों से निकाले गए हैं, और ये ऊपर की सीढ़ी के संकेत की पुष्टि करते हैं - भारी मॉड्यूल्स अपना द्रव्यमान प्रति किलोग्राम टॉर्क में वापस कमा लेते हैं। एनवलप साथी बाधा है: 53 mm व्यास वाला बॉडी ऐसे आर्म लिंक में फिट हो जाता है जिसमें 90 mm का मॉड्यूल बिल्कुल भी नहीं घुस सकता, चाहे टॉर्क का आँकड़ा कुछ भी कहे।
बैकलैश और जॉइंट पर इसका असर
बैकलैश गियरबॉक्स इनपुट और आउटपुट फ्लैंज के बीच की खोई हुई गति है, और पोज़िशन-नियंत्रित जॉइंट पर यह एक छोटे क्षेत्र के रूप में दिखता है जहाँ आदेशित कोण बदलता है पर आउटपुट नहीं हिलता। इसका सबसे अधिक महत्व वहाँ है जहाँ जॉइंट लोड के तहत दिशा बदलता है, और मल्टी-स्टेज प्लेनेटरी डिज़ाइनों में यह स्टेजों के आर-पार जमा होता है। इस समूह के प्रत्येक प्रोडक्ट रिकॉर्ड में बैकलैश मान दर्ज है - AK40-10 V3.0 और AK45-10 V3.0 पर 0.3, AK45-36 V3.0 और दोनों AKH70 मॉड्यूल्स पर 0.2 - इन संख्याओं को संकेतात्मक मानें और इस पर डिज़ाइन करने से पहले निर्माता की डेटाशीट पर मान की पुष्टि करें।
पाँच CubeMars जॉइंट मॉड्यूल्स की तुलना
नीचे की तालिका पाँच मॉड्यूल्स को द्रव्यमान के क्रम में संग्रहित करती है, जो उन्हें आउटपुट टॉर्क के क्रम में भी रखता है। टॉर्क मान निर्माता द्वारा प्रकाशित आँकड़े हैं जैसे ToBMS उत्पाद डेटा में दर्ज हैं, और प्रत्येक मॉडल इस चयन से बाहर KV वेरिएंट भी प्रदान करता है।
| मॉडल | रेटेड वोल्टेज | न्यूनीकरण अनुपात | रेटेड टॉर्क | पीक टॉर्क | वजन | एनवलप |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 10:1 | 1.3 Nm | 4.1 Nm | 190 g | Ø53 × 40.2 mm |
| AK45-10 V3.0 KV75 | 24 V | 10:1 | 2.5 Nm | 7 Nm | 262 g | Ø53 × 45.2 mm |
| AK45-36 V3.0 KV80 | 24 V | 36:1 | 8 Nm | 24 Nm | 349 g | Ø55 × 56.5 mm |
| AKH70-16 V1.0 KV41 | 48 V | 16:1 | 26 Nm | 78 Nm | 879 g | Ø90 × 60.5 mm |
| AKH70-48 V1.0 KV41 | 48 V | 48:1 | 74 Nm | 222 Nm | 1396 g | Ø90 × 81.5 mm |
पाँचों मॉड्यूल्स ToBMS की रोबोटिक एक्चुएटर श्रेणी में सूचीबद्ध हैं। टॉर्क, द्रव्यमान और एनवलप के मान प्रत्येक प्रोडक्ट रिकॉर्ड से लिए गए हैं; स्थानीय इकाइयाँ जैसी प्रकाशित हैं वैसी ही हैं (1396 g को 1396 के रूप में दर्ज किया गया है)। दोनों AKH70 मॉड्यूल्स के लिए रेटेड पावर मान निर्माता की डेटाशीट में है, इसलिए यहाँ वह नहीं दिया गया है - यदि पावर बजट के लिए वह आँकड़ा चाहिए तो वही डेटाशीट देखें।
दो पैटर्न स्पष्ट दिखते हैं। पहला यह कि द्रव्यमान रिडक्शन अनुपात से तेज़ बढ़ता है परंतु पीक टॉर्क से धीमा: 349 g के AK45-36 V3.0 से 1.4 kg के AKH70-48 V1.0 तक जाने पर द्रव्यमान चार गुना और पीक टॉर्क नौ गुना से अधिक हो जाता है। दूसरा यह कि सप्लाई वोल्टेज समूह को साफ़-साफ़ दो हिस्सों में बाँटता है - तीन AK मॉड्यूल्स 24 V पर और दोनों AKH70 मॉड्यूल्स 48 V पर चलते हैं - जिसका आमतौर पर अर्थ है कि जब तक पूरा प्लेटफ़ॉर्म एक ही बस पर मानकीकृत न हो, एक ही रोबोट पर दो पावर रेल और दो ड्राइवर फैमिली रहेंगी।
दोनों AKH70 मॉड्यूल्स एक ही 90 mm व्यास, एक ही KV41 वाइंडिंग, एक ही 21 पोल पेयर और एक ही बैकलैश मान साझा करते हैं, और लगभग पूरी तरह केवल रिडक्शन स्टेज तथा स्टैक की लंबाई में भिन्न हैं: 879 g पर 60.5 mm बॉडी में 16:1, या 1.4 kg पर 81.5 mm बॉडी में 48:1। किसी कैटलॉग में गियर अनुपात की कीमत का इससे अधिक साफ़ प्रदर्शन शायद ही मिलता है, और इसका अर्थ है कि गति तथा टॉर्क की आवश्यकता बदलने पर ये दोनों एक ही मैकेनिकल एनवलप में एक-दूसरे की जगह ले सकते हैं।
पाँच जॉइंट मॉड्यूल, पाँच काम
ऊपर का क्रम द्रव्यमान और टॉर्क के अनुसार है। नीचे का क्रम उस काम के अनुसार है जिसके लिए प्रत्येक मॉड्यूल उपयुक्त है, और चयन वास्तव में इसी तरह किया जाता है।
AK40-10 V3.0 KV170 - हाथ, कलाई और डिस्टल अक्ष
190 g द्रव्यमान, 53 mm व्यास और 40.2 mm लंबाई के साथ यह वह मॉड्यूल है जिसे तब चुनना चाहिए जब द्रव्यमान लीवर के सिरे पर लटका हो। यह 10:1 स्टेज के माध्यम से 4.1 Nm पीक और 1.3 Nm रेटेड उत्पन्न करता है, 24 V बस पर, 370 rpm रेटेड गति के साथ - कलाई या उँगली समूह के तेज़ी से पोज़िशन बदलने के लिए पर्याप्त तेज़। इसकी ToBMS प्रविष्टि इसे निपुण रोबोट कार्य के लिए उपयुक्त बताती है, और रिकॉर्ड से जुड़े एप्लिकेशन लिंक जॉइंट मॉड्यूल, पुनर्वास रोबोट, कोलैबोरेटिव आर्म और ह्यूमनॉइड उपयोग की ओर संकेत करते हैं। ध्यान में रखने वाली सीमा रेटेड टॉर्क है: 1.3 Nm कंटीन्यूअस एक मामूली बजट है, इसलिए पेलोड को स्थिर रूप से थामे रखने वाली डिस्टल अक्ष को भी पीक-टॉर्क जाँच के बजाय ड्यूटी विश्लेषण की आवश्यकता होती है।
AK45-10 V3.0 KV75 - हल्की मध्य श्रेणी
वही 24 V बस, वही 10:1 अनुपात, वही 53 mm व्यास - परंतु 45.2 mm लंबा, 262 g, और 2.5 Nm रेटेड के मुकाबले 7 Nm पीक। KV75 वाइंडिंग उस टॉर्क के बदले रेटेड गति को 120 rpm और नो-लोड गति को 180 rpm तक घटा देती है, जो ठीक वही ट्रेड-ऑफ़ है जो एक हल्के आर्म सेगमेंट को चाहिए। रिकॉर्ड में 39 W रेटेड पावर दर्ज है, जो इसे इस समूह की दो 10:1 यूनिट्स में अपने रेटेड ऑपरेटिंग पॉइंट पर अधिक दक्ष बनाता है, और इसका विवरण कॉम्पैक्ट रोबोट जॉइंट्स तथा पुनर्वास उपकरणों की ओर इशारा करता है। AK40-10 के मुकाबले यह वह स्वाभाविक अगला कदम है जब डिस्टल जॉइंट को छोटी यूनिट के सहने से अधिक होल्डिंग टॉर्क चाहिए हो।
AK45-36 V3.0 KV80 - निम्न-गति, उच्च-टॉर्क का कदम
सीढ़ी में पहला वास्तविक चरित्र-परिवर्तन। 36:1 स्टेज उसी 24 V फैमिली को 40 rpm रेटेड और 52 rpm नो-लोड पर 8 Nm रेटेड, 24 Nm पीक यूनिट में बदल देती है - आउटपुट पर 240 डिग्री प्रति सेकंड, जो तेज़ के बजाय जानबूझकर बनाया गया लोड-होल्डिंग जॉइंट है। यह 349 g पर ही रहता है और केवल 55 mm व्यास तथा 56.5 mm लंबाई तक बढ़ता है, इसलिए यह अब भी एक लिंक के भीतर फिट हो जाता है। इसका ToBMS विवरण इसे उच्च रिडक्शन चाहने वाले जॉइंट मॉड्यूल्स के लिए अभियांत्रित बताता है, और रिकॉर्ड पर मुख्य-उत्पाद (main-product) फ़्लैग है, जो दर्शाता है कि यह प्रति-ग्राम टॉर्क का बिंदु इस रेंज के लिए कितना केंद्रीय है। अनुपात की कीमत गति और बैक-ड्राइवेबिलिटी है: 36:1 पर जॉइंट बाहरी धक्के के प्रति दोनों 10:1 यूनिट्स की तुलना में काफ़ी अधिक कठोर महसूस होगा।
निर्माता AK40-10, AK45-10 और AK45-36 को साथ-साथ चलाता है, जो यह आँकने का सबसे स्पष्ट तरीका है कि 10:1 और 36:1 स्टेज आउटपुट गति में कैसे भिन्न हैं और तीनों एनवलप हाथ में कैसे तुलना करते हैं।
ToBMS वीडियो पेजYouTube पर देखेंAKH70-16 V1.0 KV41 - केबल बोर के साथ टॉर्क
48 V और 90 mm बॉडी पर छलांग 90 rpm रेटेड पर 26 Nm रेटेड और 78 Nm पीक दिलाती है - 540 डिग्री प्रति सेकंड, जो सबसे बड़े व्यास के बावजूद इस समूह का दूसरा सबसे तेज़ आउटपुट है। KV41 वाइंडिंग वाइंडिंग रेंज का निम्न-गति, उच्च-टॉर्क सिरा है, और 21 पोल पेयर पर ड्राइव को समान आउटपुट गति के लिए AK यूनिट्स की तुलना में ऊँची विद्युत आवृत्ति पर कम्यूट करना पड़ता है। खोखला शाफ्ट वह संरचनात्मक विशेषता है जो बदल देती है कि रोबोट कैसे बनाया जाता है: पावर और सेंसर केबल जॉइंट के चारों ओर लूप बनाने के बजाय घूर्णन अक्ष के साथ जा सकते हैं, जो हर जोड़ से एक चलते हुए सर्विस लूप को हटा देता है। इस मॉड्यूल के ToBMS रिकॉर्ड में बोर व्यास शामिल नहीं है, इसलिए हार्नेस की योजना बनाने से पहले निर्माता से मैकेनिकल ड्रॉइंग प्राप्त करें। इसका विवरण इसे क्वाड्रुपेड के घुटनों, रोबोटिक आर्म जॉइंट्स और व्हील वाले प्लेटफ़ॉर्म्स पर रखता है, और संबद्ध एप्लिकेशन ह्यूमनॉइड, एक्सोस्केलेटन और AGV कार्यों तक फैले हैं।
AKH70-48 V1.0 KV41 - भारी जॉइंट
यहाँ सबसे बड़ा मॉड्यूल अपनी लगभग सारी गति टॉर्क के बदले दे देता है: उसी KV41 मोटर और 48 V बस पर 48:1 स्टेज 28 rpm रेटेड पर 74 Nm रेटेड और 222 Nm पीक देती है, यानी 168 डिग्री प्रति सेकंड। 90 mm व्यास, 81.5 mm लंबाई और 1.4 kg पैकेज में यह 53 Nm/kg रेटेड और 159 Nm/kg पीक है - समूह में सबसे ऊँचा टॉर्क घनत्व, बड़े अंतर से, और AKH70-16 के रेटेड घनत्व का लगभग दोगुना। रेटेड करंट 18 A पीक के मुकाबले 6 A है, इसलिए ड्राइवर और पावर डिस्ट्रिब्यूशन का आकार ट्रांजिएंट के लिए तय करना पड़ता है जबकि कंटीन्यूअस थर्मल पथ को केवल कम मान ढोना होता है। इसका ToBMS विवरण भारी लेग्ड रोबोट्स और AGV कार्यों का नाम लेता है, और रिकॉर्ड से जुड़े एप्लिकेशन में AGV के साथ-साथ ह्यूमनॉइड, क्वाड्रुपेड और एक्सोस्केलेटन भी शामिल हैं। किसी दिए गए कंट्रोलर के लिए 48:1 अनुपात जॉइंट को स्वीकार्य रूप से बैक-ड्राइवेबल छोड़ता है या नहीं, यह प्रश्न निर्माता के साथ हल करना है, क्योंकि यह अकेले अनुपात पर नहीं बल्कि दक्षता और परावर्तित जड़त्व पर निर्भर करता है।
मॉड्यूल 40 kg द्रव्यमान को पूरा एक चक्कर घुमाता है, जो वीडियो लाइब्रेरी में उपलब्ध इस बात का सबसे सीधा प्रमाण है कि 48:1 स्टेज टेस्ट बेंच के बजाय आउटपुट फ्लैंज पर लटके वास्तविक लोड के साथ कैसा व्यवहार करती है।
ToBMS वीडियो पेजYouTube पर देखेंइन जॉइंट मॉड्यूल्स का उपयोग कहाँ होता है
ये पाँचों मॉड्यूल बहुत अलग-अलग मशीनों में दिखते हैं, और किसका चयन होता है इसका पैटर्न इतना सुसंगत है कि एक उपयोगी शुरुआती परिकल्पना के रूप में काम आ सके।
ह्यूमनॉइड की भुजाएँ और पैर
ह्यूमनॉइड इन सभी ट्रेड-ऑफ़्स को एक ही मशीन में केंद्रित करता है। भुजा के जॉइंट्स किनेमैटिक चेन के सिरे पर होते हैं और वह सबसे हल्का मॉड्यूल चाहते हैं जो पेलोड थाम सके, जो 190 g और 262 g यूनिट्स की ओर संकेत करता है; हिप और घुटने पूरे शरीर को ढोते हैं, जो 48 V मॉड्यूल्स की ओर संकेत करता है। व्यापक चयन दृष्टिकोण के लिए ह्यूमनॉइड रोबोट के लिए BLDC मोटर देखें।
क्वाड्रुपेड के घुटने और हिप
लेग्ड रोबोट्स जॉइंट्स पर गुरुत्वाकर्षण के साथ-साथ ज़मीन के प्रभाव का भी भार डालते हैं, इसलिए पीक टॉर्क हेडरूम और संरचनात्मक कठोरता प्रमुख हो जाते हैं। 879 g वाला AKH70-16 V1.0 और 1.4 kg वाला AKH70-48 V1.0 क्वाड्रुपेड रोबोट के लिए BLDC मोटर जॉइंट्स के लिए दर्ज मेल हैं, और खोखला शाफ्ट ऐसे पैर पर हार्नेस को सरल बनाता है जिसे मुड़ना पड़ता है।
कोलैबोरेटिव रोबोट आर्म
Cobot आर्म को हाथ से गाइड किए जाने लायक बैक-ड्राइवेबल और किसी व्यक्ति के पास सुरक्षित रहने लायक हल्का होना चाहिए, जो कम अनुपातों को लाभ देता है। 10:1 यूनिट्स Cobot आर्म के लिए दर्ज उपयुक्त हैं, और 36:1 मॉड्यूल वे जॉइंट्स लेता है जिन्हें अनुपालन के बजाय पोज़िशन थामे रखना होता है।
एक्सोस्केलेटन और पुनर्वास रोबोट
ये मशीनें पहनी जाती हैं या किसी व्यक्ति से निकटता से जुड़ी होती हैं, इसलिए अंग पर द्रव्यमान और जॉइंट का अनुभव दोनों पीक आउटपुट से अधिक मायने रखते हैं। दोनों AKH70 मॉड्यूल्स एक्सोस्केलेटन और पुनर्वास एप्लिकेशन दर्ज करते हैं, और हल्के AK मॉड्यूल्स पुनर्वास रोबोट तथा एक्सोस्केलेटन के लिए BLDC मोटर प्रविष्टियों में दिखते हैं। इस उपयोग के लिए बने तीन CubeMars QDD मॉड्यूल एक्सोस्केलेटन एक्चुएटर: 260 g से 1.4 kg तक तीन CubeMars QDD एक्चुएटर में साथ-साथ तुलना किए गए हैं।
AGV और व्हील वाले प्लेटफ़ॉर्म
व्हील वाले ड्राइव जॉइंट को बैक-ड्राइवेबिलिटी की कम और प्रति किलोग्राम टॉर्क तथा निरंतर स्टीयर करने वाले व्हील के लिए अक्ष के भीतर से केबल निकाल पाने की क्षमता की अधिक चिंता होती है। AKH70 मॉड्यूल्स AGV एप्लिकेशन लिंक रखते हैं, और AGV और AMR के लिए BLDC मोटर व्यापक समूह को संग्रहित करता है।
चयन चेकलिस्ट
जॉइंट मॉड्यूल आमतौर पर शेष तंत्र के स्थिर होने से पहले तय किए जाते हैं, इसलिए ये जाँचें ज्यामिति तय होने के बाद के बजाय पहले करना उचित है।
ड्यूटी और टॉर्क
- लीवर आर्म, पेलोड और डायनामिक प्रभावों सहित सबसे खराब स्थिति का आउटपुट टॉर्क गणना करें, और उसे पीक टॉर्क से जाँचें - फिर निर्माता से अलग से पुष्टि करें कि गियरबॉक्स और आउटपुट बेयरिंग शॉक में क्या झेल सकते हैं, क्योंकि पीक अल्पकालिक आँकड़ा है, मैकेनिकल सीमा नहीं।
- वास्तविक ड्यूटी साइकल के लिए कंटीन्यूअस टॉर्क का अनुमान लगाएँ और उसकी तुलना रेटेड टॉर्क से करें, यह याद रखते हुए कि रेटिंग एक थर्मल कथन है और माउंटिंग तथा परिवेश की स्थितियाँ उसे बदल देती हैं।
- आवश्यक लिंक वेग को उस बस वोल्टेज पर आउटपुट rpm में बदलें जिस पर वास्तव में चलाया जाएगा, नो-लोड मान को ऊपरी सीमा और रेटेड मान को आकार तय करने के लिए उपयोग करते हुए।
मैकेनिक्स और केबलिंग
- टॉर्क की तुलना करने से पहले एनवलप को लिंक की ज्यामिति से जाँचें: 90 mm बॉडी और 53 mm बॉडी अंतर्विनिमेय नहीं हैं, चाहे संख्याएँ कैसे भी पढ़ी जाएँ।
- केबल मार्ग जल्दी तय करें - जॉइंट के चारों ओर, या जहाँ मॉड्यूल देता हो वहाँ खोखले शाफ्ट के भीतर से। ToBMS रिकॉर्ड बोर व्यास सूचीबद्ध नहीं करते, इसलिए निर्माता से ड्रॉइंग की पुष्टि करें।
- दोनों फलकों पर माउंटिंग इंटरफ़ेस और लोड पथ की योजना बनाएँ, और पोज़िशन लूप डिज़ाइन करने से पहले बैकलैश तथा उसकी इकाई की निर्माता के डेटाशीट से पुष्टि करें।
कंट्रोल और इंटीग्रेशन
- पुष्टि करें कि मॉड्यूल के भीतर क्या आता है - मोटर, रिड्यूसर, एन्कोडर और ड्राइवर का साथ आना गारंटीशुदा नहीं है - और फीडबैक प्रोटोकॉल को कंट्रोलर से मिलाएँ।
- पोल पेयर और अधिकतम गति को ड्राइव की कम्यूटेशन क्षमता से मिलाएँ; उच्च आउटपुट गति पर 21 पोल पेयर विद्युत आवृत्ति को काफ़ी बढ़ा देते हैं।
- पावर सप्लाई और ड्राइवर का आकार पीक करंट के लिए तय करें जबकि थर्मल पथ का आकार रेटेड करंट के लिए, और दोनों बजट अलग रखें।
अक्सर पूछे जाने वाले प्रश्न
Qजॉइंट मॉड्यूल में ठीक-ठीक क्या शामिल होता है?
कम से कम एक BLDC मोटर, एक रिडक्शन स्टेज और पोज़िशन फीडबैक, दोनों फलकों पर माउंटिंग इंटरफ़ेस वाली हाउसिंग में पैक। ड्राइवर इलेक्ट्रॉनिक्स भी अक्सर एकीकृत होते हैं - AK40-10 V3.0 का ToBMS विवरण कहता है कि ड्राइवर शामिल है, और दोनों AKH70 मॉड्यूल्स FOC को ड्राइविंग विधि के रूप में दर्ज करते हैं। मॉड्यूल में जो कभी शामिल नहीं होता वह आसपास का काम है: माउंटिंग स्ट्रक्चर, केबल मैनेजमेंट, थर्मल पथ, पावर सप्लाई और कंट्रोलर में कॉन्फ़िगर की गई सुरक्षा सीमाएँ।
Qक्या जॉइंट मॉड्यूल अपना पीक टॉर्क लगातार थाम सकता है?
नहीं। पीक टॉर्क त्वरण के झटकों और ट्रांजिएंट्स के लिए अल्पकालिक आउटपुट है, और यह गियरबॉक्स की मैकेनिकल सीमा नहीं है। निरंतर संचालन रेटेड टॉर्क से सीमित होता है, जो बताई गई शर्तों के तहत हाउसिंग के भीतर तापमान वृद्धि के बारे में एक थर्मल कथन है। स्थिर पेलोड थामे रखने वाले जॉइंट को पीक के बजाय पूरे ड्यूटी साइकल के लिए रेटेड टॉर्क से जाँचना चाहिए।
QAKH70 मॉड्यूल्स 48 V का उपयोग क्यों करते हैं जबकि AK श्रृंखला 24 V का?
उच्च बस वोल्टेज कम करंट में वही पावर प्राप्त करने देता है, और आउटपुट पर टॉर्क KV41 वाइंडिंग वाली 48:1 या 16:1 स्टेज के माध्यम से उत्पन्न होता है। व्यवहार में यह विभाजन मॉड्यूल से अधिक रोबोट के लिए मायने रखता है: 24 V और 48 V मॉड्यूल्स मिलाने का अर्थ है दो पावर रेल, दो ड्राइवर फैमिली और दो सुरक्षा सीमा-समूह, जब तक प्लेटफ़ॉर्म एक ही बस पर मानकीकृत न हो। AKH70-48 V1.0 और AKH70-16 V1.0 दोनों 48 V पर सूचीबद्ध हैं।
Qरोबोट जॉइंट पर खोखला शाफ्ट वास्तव में क्या देता है?
घूर्णन अक्ष के साथ केबल रूटिंग। सामान्य जॉइंट पर प्रत्येक सेंसर और पावर केबल को एक चलती दरार पार करनी पड़ती है, आमतौर पर एक सर्विस लूप के रूप में जिसे लाखों फ़्लेक्स साइकल झेलने होते हैं। खोखला आउटपुट शाफ्ट हार्नेस को सीधे जॉइंट के केंद्र से गुज़रने देता है, जो रास्ता छोटा करता है और लूप को मैकेनिकल डिज़ाइन से हटा देता है। यह बेयरिंग और सीलिंग की व्यवस्था भी बदल देता है, इसलिए यह उपसाधन के बजाय एक संरचनात्मक निर्णय है।
Qइन मॉड्यूल्स से कितना बैकलैश अपेक्षित करूँ?
इस समूह के प्रत्येक रिकॉर्ड में मान दर्ज है - दोनों 10:1 यूनिट्स पर 0.3 और 36:1 तथा दोनों AKH70 मॉड्यूल्स पर 0.2 - इन आँकड़ों को संकेतात्मक माना जाना चाहिए। पोज़िशन लूप या कठोरता का दावा इस संख्या पर आधारित करने से पहले निर्माता की डेटाशीट से मान, और किस लोड पर — इनकी पुष्टि करें।
Qक्या 10:1 और 48:1 मॉड्यूल्स एक ही रोबोट पर उपयोग किए जा सकते हैं?
हाँ, और यह सामान्य है - डिस्टल जॉइंट्स को कम अनुपात और हल्के मॉड्यूल चाहिए जबकि प्रॉक्सिमल जॉइंट्स को रिडक्शन और टॉर्क। व्यावहारिक बाधाएँ पावर बस (यहाँ 10:1 यूनिट्स 24 V की हैं, 48:1 यूनिट 48 V की) और कंट्रोल मॉडल हैं, क्योंकि अत्यधिक रिड्यूस्ड जॉइंट और लगभग डायरेक्ट-ड्राइव जॉइंट टॉर्क कमांड तथा बाहरी बलों पर काफ़ी अलग प्रतिक्रिया देते हैं। कंट्रोल आर्किटेक्चर की योजना इस अंतर के अनुसार बनाएँ, हर अक्ष को एक जैसा मानकर नहीं।
Qपहला लेग प्रोटोटाइप किस मॉड्यूल से शुरू करना चाहिए?
मध्यम आकार के लेग्ड प्रोटोटाइप के लिए सबसे आम शुरुआती बिंदु खोखले शाफ्ट वाला 48 V मॉड्यूल है, क्योंकि पैरों को टॉर्क, केबल पास-थ्रू और ज़मीन के संपर्क को झेलने लायक कठोरता चाहिए; 26 Nm रेटेड और 90 rpm पर AKH70-16 V1.0 बहुत धीमे उच्च-टॉर्क विकल्प और हल्के 24 V यूनिट्स के बीच बैठता है। टॉर्क बजट के अलावा निर्णायक कारक आमतौर पर यह होता है कि डिज़ाइन 90 mm एनवलप समा सकता है या नहीं - यदि नहीं, तो 55 mm वाला AK45-36 V3.0 सबसे बड़ा मॉड्यूल है जो फिट होगा।
आधिकारिक स्रोत
CubeMars प्रत्येक मॉड्यूल के लिए एक स्पेसिफिकेशन पेज प्रकाशित करता है, और थर्मल रेटिंग, एन्कोडर विवरण, मैकेनिकल ड्रॉइंग तथा नवीनतम फ़र्मवेयर के लिए वही पेज - तीसरे पक्ष के सारांश नहीं - संदर्भ हैं। यहाँ चर्चा किए गए यूनिट्स के निर्माता पेज हैं AK40-10 V3.0 KV170, AK45-10 V3.0 KV75, AK45-36 V3.0 KV80, AKH70-16 V1.0 KV41 और AKH70-48 V1.0 KV41। जहाँ ToBMS रिकॉर्ड चुप है - AKH70 मॉड्यूल्स की रेटेड पावर, बोर व्यास, बैकलैश की इकाई - वहाँ निर्माता का पेज या डेटाशीट ही इस अंतर को भरने की जगह है।
आगे कहाँ जाएँ
यदि लक्ष्य पढ़ने के बजाय शॉर्टलिस्ट बनाना है, तो तीन उपकरण क्रम से यह काम करते हैं: रोबोटिक एक्चुएटर श्रेणी में हर मॉडल देखें, BLDC मोटर चयन में टॉर्क, वोल्टेज और द्रव्यमान के आधार पर उम्मीदवारों को छाँटें, फिर उन्हें BLDC मोटर की तुलना में एक-दूसरे के सामने रखें। जहाँ जॉइंट को सीलबंद डिलीवर करने के बजाय मशीन में एकीकृत करना हो, वहाँ फ्रेमलेस टॉर्क मोटर श्रेणी वैकल्पिक मार्ग है, और रोबोटिक एक्चुएटर: रोबोट जोड़ों के लिए एकीकृत एक्चुएटर का चयन इन पाँच मॉड्यूल्स के आसपास की व्यापक एक्चुएटर रेंज को कवर करती है।
संक्षेप में: लिंक की ज्यामिति से एनवलप तय करें, आवश्यक आउटपुट गति और टॉर्क से रिडक्शन चुनें, थर्मल सीमाओं के भीतर ड्यूटी साइकल के अनुसार रेटेड टॉर्क और ट्रांजिएंट स्थिति के अनुसार पीक टॉर्क का आकार तय करें, फिर तंत्र के स्थिर होने से पहले बस वोल्टेज और केबल मार्ग तय करें। जॉइंट मॉड्यूल के बारे में बाकी सब कुछ इन चार बातों से निकलता है।