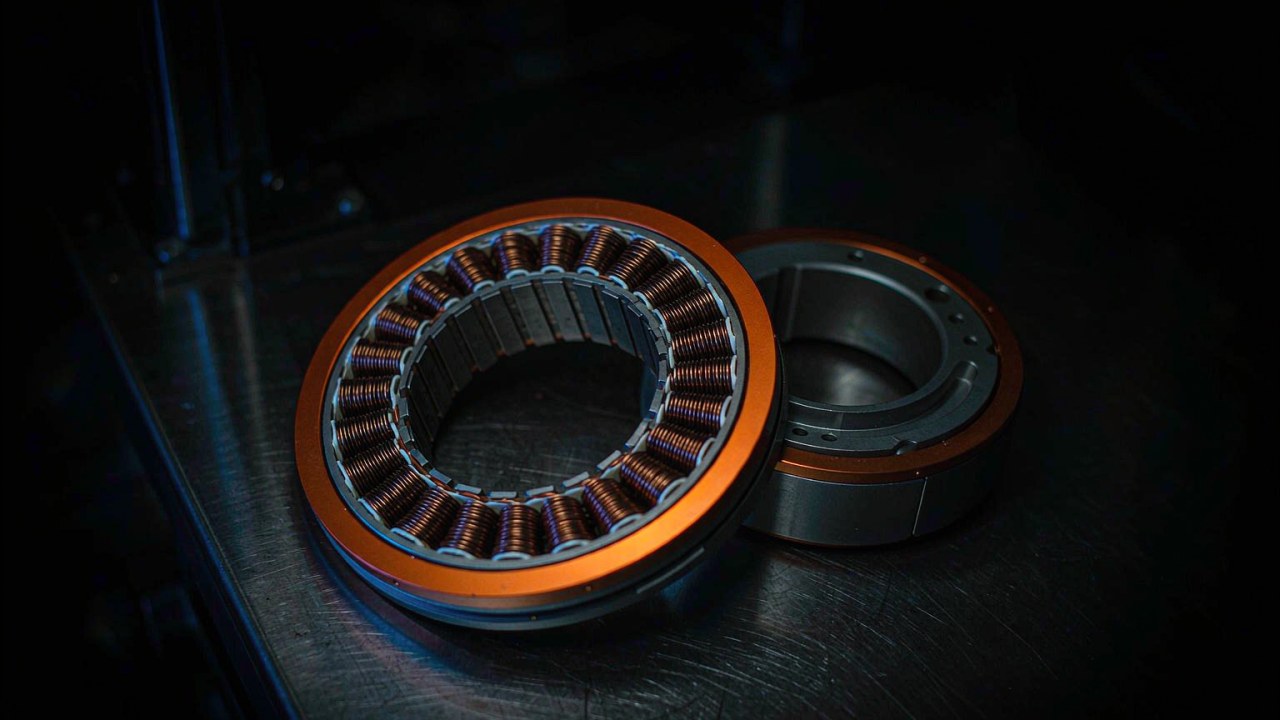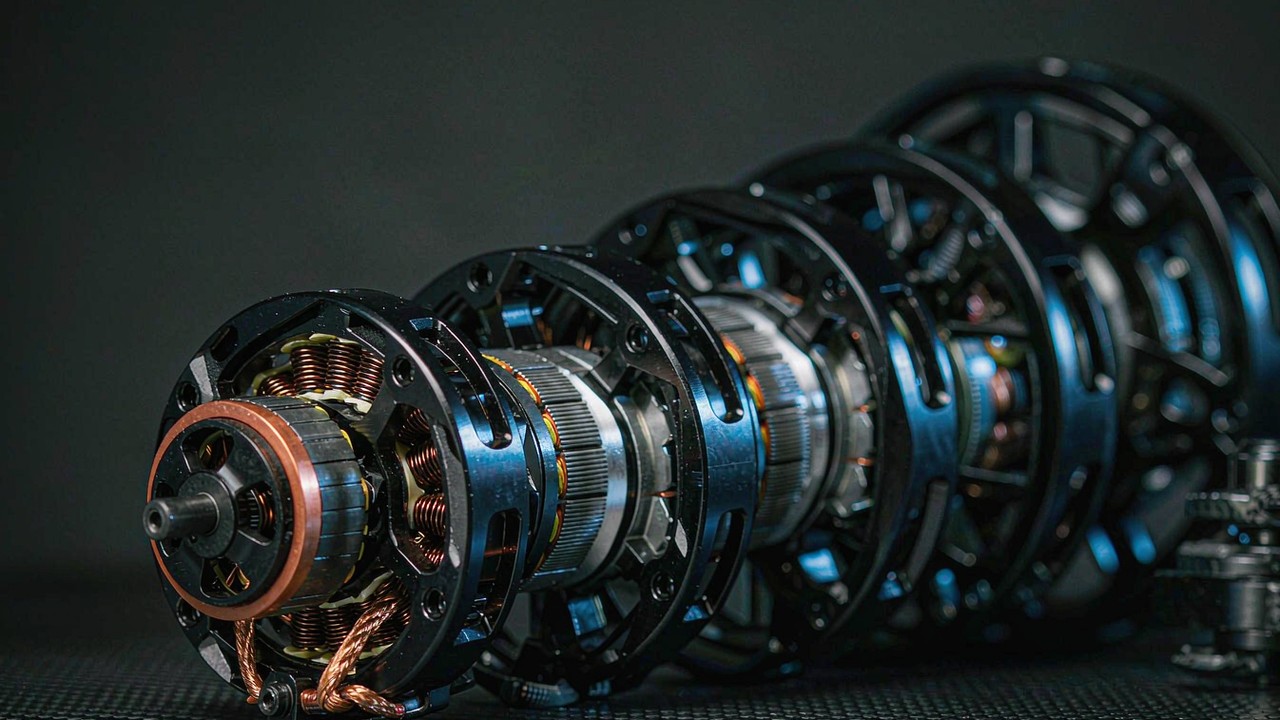
एक ROV थ्रस्टर ऐसा मोटर नहीं है जिस पर प्रोपेलर कस दिया गया हो। वह एक दाब-सीमा है जो संयोग से थ्रस्ट उत्पन्न करती है, और इससे जो इंजीनियरिंग-क्रम निकलता है वह वायु-शीतलित ड्राइव के ठीक उलटा है: सबसे पहले वाहन का लोड-केस तय होता है, दूसरे सीलिंग की अवधारणा तय होती है, और उसके बाद ही विद्युत मशीन चुनी जाती है जो उसके भीतर फिट बैठे। यह क्रम गड़बड़ा जाए तो नतीजा आम तौर पर धीमा वाहन नहीं बल्कि पानी से भरा वाहन होता है।
यह इंजीनियरिंग गाइड उन पाँच निर्णयों को क्रम से खोलती है जो वास्तव में तय करते हैं कि कोई थ्रस्टर किसी वाहन के लिए उपयुक्त है या नहीं - थ्रस्ट और पावर का आकार-निर्धारण, वॉटरप्रूफिंग और सीलिंग, सबसी BLDC विशिष्टता, प्रोपेलर और Kort नोज़ल डिज़ाइन, तथा ESC एकीकरण - और अंत में तीन विफलता-प्रकारों पर बंद होती है जिन्हें सबसी थ्रस्टर प्रणालियों में विशेष रूप से ध्यान देने योग्य माना जाता है और जिनमें से हर एक को कैसे रोका जाता है। नीचे दिया गया हर आँकड़ा या तो ToBMS उत्पाद रिकॉर्ड से लिया गया है या निर्माता की प्रकाशित विशिष्टता से, और हर व्युत्पन्न मान को उन आँकड़ों पर की गई अंकगणितीय गणना के रूप में चिह्नित किया गया है।
संक्षिप्त उत्तर
किसी ROV थ्रस्टर का आकार-निर्धारण उस सबसे ऊँचे स्थायी भार से शुरू होता है जिसे वाहन को थामे रखना या पार करना होता है - आम तौर पर टेदर-ड्रैग सहित धारा के विरुद्ध स्टेशन बनाए रखना - और वहाँ से थ्रस्ट, रेटेड पावर तथा बस करंट के रास्ते पीछे की ओर चलकर इकाइयों की संख्या और फ़्रेम के लिफ़ाफ़े तक पहुँचता है। गहराई-रेटिंग उसी समय तय होती है, क्योंकि वह सीलिंग प्रणाली और हाउसिंग का गुण है और खरीद के बाद सुधारी नहीं जा सकती। इसके बाद सीलिंग, प्रोपेलर डक्टिंग और ड्राइव इलेक्ट्रॉनिक्स उन दो निर्णयों के परिणाम के रूप में आते हैं, स्वतंत्र विकल्पों के रूप में नहीं। ToBMS के ROV thruster अनुप्रयोग में सूचीबद्ध थ्रस्टर 7 से 25 kgf, 360 से 1315 W तथा दो गहराई-वर्गों, 0-30 m और 0-350 m, में फैले हैं, और इस गाइड के आँकड़े सितंबर 2026 में दर्ज आँकड़े हैं।
ROV थ्रस्टर की विशिष्टता वायु-मोटर से उलटे क्रम में क्यों तय होती है
एक वायु-शीतलित मोटर बलाघूर्ण-गति की आवश्यकता के अनुसार चुनी जाती है, और माउंटिंग बाद की बात होती है। सबसी थ्रस्टर इसे उलट देता है: माउंटिंग और दाब-सीमा मिशन द्वारा तय होती हैं, और उसके बाद विद्युत मशीन चुनी जाती है जो उनके भीतर रह सके।
वाहन की आवश्यकता पहले, घटक सबसे बाद में
किसी थ्रस्टर के प्रकाशित आँकड़े - थ्रस्ट, रेटेड पावर, वोल्टेज, द्रव्यमान, लिफ़ाफ़ा, गहराई - सब उस वाहन-स्तरीय निर्णय के परिणाम हैं जो पहले ही लिया जा चुका होता है। यही कारण है कि एक ही कुल की दो 15 kgf इकाइयाँ द्रव्यमान में भिन्न हो सकती हैं, और यही कारण है कि घटक-पहले वाली चयन-प्रक्रिया आम तौर पर ऐसे वाहन पर पहुँचती है जो या तो अपने लिफ़ाफ़े के छोरों पर कमज़ोर पड़ जाता है या ऐसा सीलिंग हार्डवेयर ढोता है जिसकी कभी ज़रूरत ही नहीं थी।
आसपास का दबाव ही तापीय पथ है
हवा में मोटर अपनी ऊष्मा बहती वायु-धारा में छोड़ देती है, जो कुचालक है परंतु हिलाना आसान है। पानी के नीचे स्थिति उलट जाती है: समुद्री जल हवा की तुलना में ऊष्मा बहुत बेहतर चालित करता है, परंतु मोटर उससे एक सीलबंद हाउसिंग, वाइंडिंग फ़िल तथा हवा या तेल की परत द्वारा अलग रहती है। व्यावहारिक नतीजा यह है कि कोई सबसी BLDC आम तौर पर समान वायु-मोटर की तरह जल्दी वाइंडिंग-ताप से सीमित नहीं होती, बल्कि वह हर उस चीज़ से सीमित होती है जो वाइंडिंग और पानी के बीच खड़ी है। हाउसिंग ही ऊष्मा-सिंक है, और हाउसिंग ही दाब-सीमा भी है - और यही सीलिंग तथा तापीय डिज़ाइन को एक ही चर्चा बना देता है।
शून्य-गति थ्रस्ट वह संख्या है जिससे हर आकार-गणना शुरू होती है
इस अनुप्रयोग-श्रेणी में थ्रस्ट अधिकतम मूरिंग थ्रस्ट के रूप में प्रकाशित किया जाता है: शून्य अग्र-गति पर उत्पन्न स्थैतिक मान। यही वह स्थिति है जो स्टेशन थामे रखने, गाद-तल से निकलने या टेदर के विरुद्ध गतिशीलता शुरू करने के लिए मायने रखती है, और यही वह अधिकतम थ्रस्ट है जो इकाई उत्पन्न करेगी। वाहन के चलते ही थ्रस्ट घटने लगता है, क्योंकि प्रोपेलर को बढ़ता प्रवाह मिलने लगता है। थ्रस्टरों के बीच कोई भी तुलना - और कोई भी आकार-गणना - केवल उसी शून्य-गति स्थिति में अर्थपूर्ण होती है।
एक ही हाउसिंग मोटर, ड्राइव और प्रोपेलर तीनों उठाती है
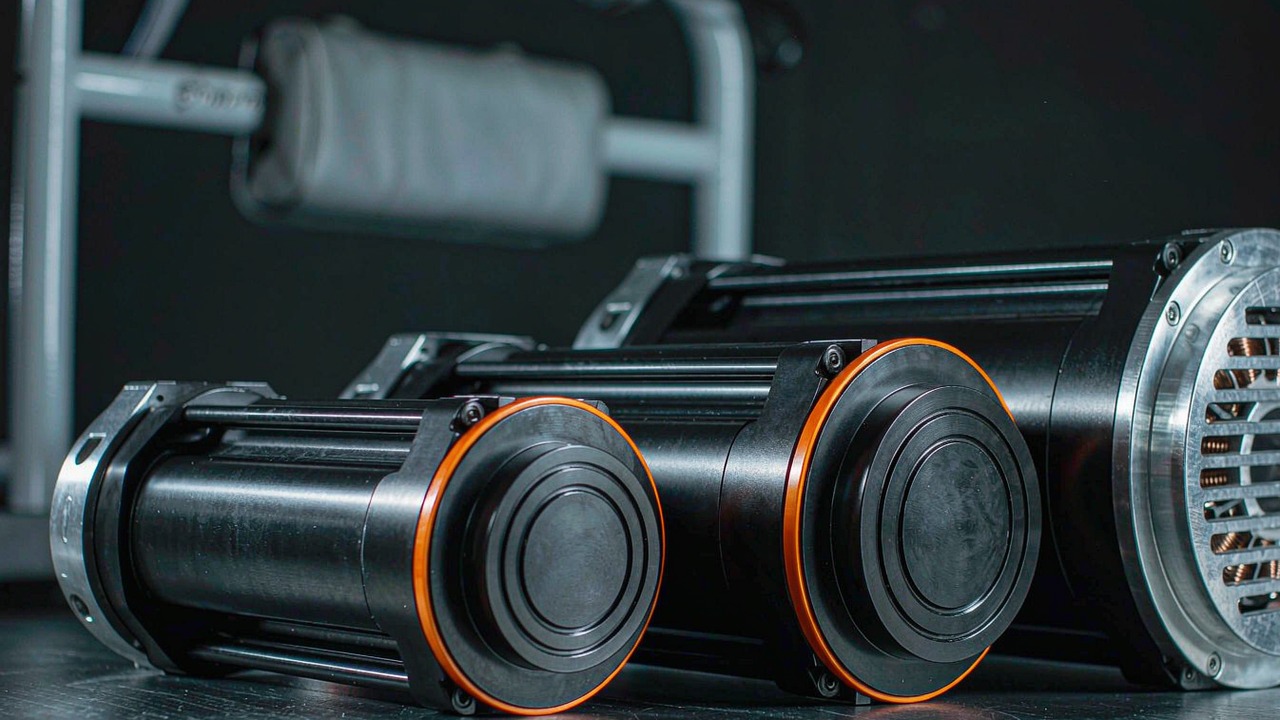
ToBMS इस अनुप्रयोग-श्रेणी को एकीकृत ESC और द्वि-दिशात्मक ड्राइव वाले सीलबंद थ्रस्टर के रूप में दर्ज करता है। व्यवहार में इसका अर्थ है कि कम्युटेशन इलेक्ट्रॉनिक्स मोटर के साथ वही दाब-सीमा साझा करते हैं, इकाई को फ़ेज़-दर-फ़ेज़ तारों के बजाय थ्रस्ट या गति के सेटपॉइंट से निर्देशित किया जाता है, और दिशा रिवर्सिंग तंत्र के बजाय विद्युत रूप से संभाली जाती है। इसका यह भी अर्थ है कि करंट और तापीय सीमाएँ पूरी सीलबंद इकाई की प्रणालीगत सीमाएँ हैं, बेंच पर मापी गई मोटर-सीमाएँ नहीं।
चरण 1: ROV की थ्रस्ट और पावर आवश्यकताओं की गणना
आकार-गणना इस प्रक्रिया का वह एक हिस्सा है जो कोई हार्डवेयर सामने आने से पहले ही की जा सकती है, और यही वह हिस्सा है जो अक्सर उलटी दिशा में किया जाता है - वाहन से भीतर की ओर आने के बजाय किसी उम्मीदवार थ्रस्टर से बाहर की ओर।
घटक-सूची से पहले लोड-केस बनाया जाता है
उन सभी स्थितियों की सूची बनाई जाती है जिन्हें वाहन को पूरा करना है, और हर एक के लिए वह बल लिखा जाता है जो उसके विरुद्ध खड़ा है: धारा के विरुद्ध स्टेशन थामे रखना, दो बिंदुओं के बीच पारगमन, टेदर के खिंचाव का प्रतिरोध, किसी भुजा या उपकरण द्वारा प्रतिक्रिया लगाने पर अभिविन्यास बनाए रखना, तथा फँसे प्रोपेलर से उबरना। इनमें से सबसे बड़ी स्थिति, औसत नहीं, थ्रस्ट की आवश्यकता तय करती है। मिशन-प्रोफ़ाइल उतनी ही मायने रखती है जितना शिखर मान, क्योंकि जो वाहन एक घंटे तक स्टेशन बनाए रखता है वह अपने थ्रस्टरों को गतिशीलता के छोटे दौरों में नहीं बल्कि निरंतर चलाता है।
ड्रैग धारा और टेदर से आता है, किसी लक्ष्य-गति से नहीं
स्टेशन-कीपिंग की माँग पर दो पद हावी रहते हैं। पहला है फ़्रेम और पेलोड पर लगने वाला द्रव-गतिकीय ड्रैग, जो सापेक्ष जल-गति के वर्ग के साथ बढ़ता है; दूसरा है टेदर-ड्रैग, जो केबल की लंबाई, धारा तथा केबल द्वारा बनाई गई श्रृंखलाकृति के साथ बढ़ता है। दोनों वाहन के सामने आने वाले क्षेत्रफल के अनुपात में बढ़ते हैं, और यही कारण है कि कोई बड़ा उपकरण-पैकेज थ्रस्टर की आवश्यकता को थ्रस्टर-मॉडल बदलने से भी अधिक बदल सकता है। चूँकि ड्रैग गति के वर्ग के साथ बढ़ता है, डिज़ाइन-धारा बढ़ाते ही आवश्यकता तेज़ी से बढ़ती है, और डिज़ाइन-धारा में थोड़ी कमी थ्रस्ट तथा पावर में अनुपात से अधिक कमी ला देती है।
कुल थ्रस्ट से रेटेड पावर और बस करंट तक
कुल थ्रस्ट-आवश्यकता तय हो जाने पर रेटेड पावर उस दक्षता-पट्टी से निकलती है जो वह कुल वास्तव में हासिल करता है। ToBMS पर सूचीबद्ध सातों इकाइयों में यह मान एक जैसा रहता है: रेटेड पावर के प्रति किलोवाट लगभग 18.5 से 23.1 kgf अधिकतम मूरिंग थ्रस्ट, जो प्रकाशित थ्रस्ट और रेटेड पावर मानों से परिकलित है। यह एकरूपता उपयोगी है - इसका अर्थ है कि पावर-बजट केवल थ्रस्ट-आवश्यकता से, किसी मॉडल के चुने जाने से पहले, अनुमानित किया जा सकता है, और जो भी उम्मीदवार इस पट्टी से काफ़ी बाहर पड़ता है उसके आँकड़ों के उद्धरण पर दूसरी नज़र डालने लायक है।
इसके बाद बस करंट केवल अंकगणित है: रेटेड पावर को बस वोल्टेज से भाग देना, रेटेड ऑपरेटिंग बिंदु पर और केबल-हानि से पहले। इस श्रेणी के दो वोल्टेज-वर्ग इस पैमाने का अंदाज़ा देते हैं - 360 W और 540 W वाली 36 V इकाइयाँ क्रमशः लगभग 10 A और 15 A खींचती हैं, और 48 V का कुल 520 W पर लगभग 11 A से 1315 W पर लगभग 27 A तक जाता है। ये करंट ही पेनिट्रेटर की रेटिंग, केबल का गेज और, बैटरी-वाहन पर, दाब-हाउसिंग का आंतरिक अनुप्रस्थ-काट तय करते हैं।
कितनी इकाइयाँ, और कौन-सा लेआउट
- सबसे पहले स्वतंत्रता-कोटियाँ: अलग क्षैतिज और ऊर्ध्वाधर थ्रस्टरों वाला वाहन छह अक्षों को नियंत्रित करता है; कम इकाइयाँ द्रव्यमान, केबलिंग और विफलता-पथों के बदले चपलता छोड़ती हैं।
- दूसरे विफलता-स्थिति: जिस वाहन को एक थ्रस्टर खोने के बाद भी गोता पूरा करना है उसे केवल थ्रस्ट की गणना से मिलने वाली संख्या से अधिक इकाइयाँ चाहिए, क्योंकि बची हुई इकाइयों को खोया हुआ हिस्सा अपनी सीमाओं को पार किए बिना उठाना पड़ता है।
- तीसरे अतिरेक-मार्जिन: एक इकाई खोने के बाद प्रति इकाई जो अतिरिक्त थ्रस्ट बचता है, वही इस बात का वास्तविक माप है कि वाहन कितना पुनःप्राप्य है।
- मॉडल सबसे अंत में: संख्या और लेआउट तय हो जाने पर मॉडल फ़्रेम के लिफ़ाफ़े और पावर-बजट में फिट बैठने के लिए चुना जाता है।
दर्ज आँकड़ों पर एक हल किया गया आकार-उदाहरण
मान लीजिए एक छह-थ्रस्टर निरीक्षण वाहन को कुल 40 kgf अधिकतम मूरिंग थ्रस्ट चाहिए और वह 48 V बस पर चलता है। ऊपर की दक्षता-पट्टी का उपयोग करते हुए - जो निर्माता के आंकड़े के बजाय हमारा अनुमान है - इसके लिए लगभग 1.7 kW से 2.2 kW रेटेड थ्रस्टर-पावर चाहिए, जो 48 V बस पर कुल मिलाकर लगभग 36 A से 45 A बनता है। छह इकाइयों में बाँटने पर प्रति इकाई आवश्यकता लगभग 6.7 kgf होती है।
इस आवश्यकता को दायरे के उथले छोर से दो उम्मीदवार पूरा करते हैं। SW7, जो 360 W से कम से कम 7 kgf पर प्रकाशित है, इसे मामूली मार्जिन से पूरा करती है और 6 × 360 W = 2.16 kW खर्च करती है - परिकलित पट्टी का ऊपरी छोर, और प्रति किलोवाट लगभग 19 kgf पर वह उसके अनुकूल हिस्से में बैठती है। DW10, जो 540 W से 10 kgf पर प्रकाशित है, वही 6.7 kgf आवश्यकता नियंत्रण-लूप को काम करने की जगह देते हुए पूरी करती है, परंतु 6 × 540 W = 3.24 kW खर्च करती है। इसलिए 350 m वाली इकाई चुनने पर उसी वाहन-स्तरीय आवश्यकता के लिए लगभग 1.08 kW और लगभग 840 g अतिरिक्त प्रणोदन-द्रव्यमान की लागत आती है। ये प्रकाशित आँकड़ों पर की गई अंकगणितीय गणना हैं, कोई सिफ़ारिश नहीं - यह निर्णय मिशन-गहराई का है।
चरण 2: वॉटरप्रूफिंग और सीलिंग तकनीकों का मूल्यांकन
सीलिंग वही जगह है जहाँ सबसी थ्रस्टर जीतता या हारता है, क्योंकि यही एक ऐसी उपप्रणाली है जो लगातार क्षय होती रहती है, और इसकी विफलता क्षमता घटने के रूप में नहीं बल्कि पूर्ण नुकसान के रूप में होती है।
घूमता शाफ़्ट दाब-सीमा का एकमात्र गतिशील जोड़ है
एक सीलबंद थ्रस्टर में एक ही दाब-सीमा होती है और उसके आर-पार भेजने के लिए एक ही गति। बाकी सब कुछ - हाउसिंग के जोड़, केबल-प्रवेश, सेंसर-पोर्ट - स्थैतिक बनाया जा सकता है और इसलिए सीधा-सरल रहता है। प्रोपेलर शाफ़्ट अपवाद है, और यही कारण है कि मोटर-तकनीक के बजाय शाफ़्ट-सीलिंग तकनीक एक वर्ग के थ्रस्टर को दूसरे से अलग करती है।
स्थैतिक फ़ेस सील, गतिशील शाफ़्ट सील और हर एक की सहन-सीमा
स्थैतिक जोड़ इलास्टोमर O-ring या बंद खाँचे में गैसकेट से बंद किए जाते हैं, और उनका प्रदर्शन गति पर नहीं बल्कि खाँचे की ज्यामिति, सतह की फ़िनिश और संपीड़न पर निर्भर करता है। घूमते शाफ़्ट की गतिशील सीलिंग कठिन है: सील को शाफ़्ट पर सरकते हुए दबाव थामे रखना होता है, और दो प्रचलित कुल अलग-अलग तरह से समझौते करते हैं। लिप तथा रेडियल शाफ़्ट सील सरल और सुसंहत होती हैं परंतु स्नेहक के रूप में पानी की पतली परत पर निर्भर रहती हैं, इसलिए घिसती हैं और गाद तथा सूखे चलने के प्रति संवेदनशील होती हैं। मेकैनिकल फ़ेस सील दो लैप की गई सतहों को एक-दूसरे के विरुद्ध चलाती हैं और अधिक दाबांतर तथा गति सह लेती हैं, परंतु इसके लिए आकार, संरेखण-सहनशीलता और ऊँची कीमत चुकानी पड़ती है। तीसरा तरीका जोड़ को ही हटा देता है और स्थिर दीवार के आर-पार चुंबकीय रूप से बलाघूर्ण भेजता है, जिससे गतिशील सील समाप्त हो जाती है परंतु डिज़ाइन जितना बलाघूर्ण भेज सकता है वह सीमित हो जाता है।
दाब क्षतिपूर्ति, तेल-भरण और इनसे क्या बदलता है
गहराई पर कठोर सीलबंद हाउसिंग को पूरा बाहरी दबाव उसकी दीवारों के आर-पार दाबांतर के रूप में झेलना पड़ता है, जिससे मोटे खंड और भारी एंड-कैप अनिवार्य हो जाते हैं। दाब क्षतिपूर्ति (pressure compensation) खाली स्थान को असंपीड्य द्रव से भर देती है और उसे एक लचीली झिल्ली या ब्लैडर के ज़रिए आसपास के पानी से जोड़ देती है, जिससे सीलों और हाउसिंग के आर-पार दाबांतर लगभग शून्य रह जाता है। लाभ यह है कि हाउसिंग बहुत पतली और हल्की हो जाती है और सीलों के लिए काम करने की परिस्थितियाँ कोमल हो जाती हैं। कीमत यह चुकानी पड़ती है कि द्रव को वाइंडिंग-इन्सुलेशन और इलेक्ट्रॉनिक्स के अनुकूल होना चाहिए, झिल्ली को हाउसिंग जितनी ही गहराई झेलनी होती है, और किसी भी हस्तक्षेप के बाद रखरखाव की प्रक्रिया ठीक वैसी ही अपनानी पड़ती है।
संक्षारण, असमान धातुएँ और गैल्वेनिक एनोड
समुद्री जल एक विद्युत-अपघट्य है, इसलिए उसके संपर्क में आने वाली कोई भी दो असमान धातुएँ गैल्वेनिक सेल बना देती हैं और कम कुलीन धातु क्षय हो जाती है। डिज़ाइन पर इसके नतीजे विचित्र नहीं बल्कि व्यावहारिक होते हैं: हाउसिंग आम तौर पर एल्युमिनियम मिश्रातु, स्टेनलेस स्टील या बहुलक-मिश्रित सामग्री की होती हैं; फ़ास्नर और शाफ़्ट इस तरह चुने जाते हैं कि गैल्वेनिक श्रेणी में हाउसिंग-धातु के नज़दीक रहें; अलग-अलग कुलों के बीच धात्विक संपर्क जहाँ टाला नहीं जा सकता वहाँ रोधक वॉशर या स्लीव से तोड़ा जाता है; और बलि-एनोड अलग-अलग घटकों पर नहीं बल्कि पूरी असेंबली पर लगाए जाते हैं, ताकि पूरी असेंबली की सबसे कम कुलीन धातु ही वह हो जो जान-बूझकर क्षय की जाए।
गहराई-रेटिंग क्या वादा करती है और क्या नहीं
गहराई-रेटिंग सीलिंग प्रणाली और हाउसिंग के बारे में कथन है, मोटर के बारे में नहीं, और यह इस श्रेणी की वह एकमात्र विशिष्टता है जिसे खरीद के बाद बदला नहीं जा सकता। इसे विस्फोट-मान के बजाय योग्य लिफ़ाफ़े के रूप में पढ़ा जाना चाहिए: ToBMS पर सूचीबद्ध इकाइयाँ उथले कुल के लिए 0-30 m और गहरे कुल के लिए 0-350 m के रूप में प्रकाशित हैं, और यह अंतर एक डिज़ाइन-व्यवस्था है, कोई टॉलरेंस नहीं। 30 m वाली इकाई 5 m पर चलाई जा सकती है, परंतु 350 m वाली इकाई केवल मज़बूत बनाई गई 30 m इकाई नहीं है - सीलिंग की अवधारणा, हाउसिंग की संरचना और इसीलिए द्रव्यमान अलग होते हैं। आकार तय करते समय परिचालन-लिफ़ाफ़े की तुलना रेटिंग से इस तरह की जानी चाहिए कि योजना के सबसे गहरे बिंदु, कभी-कभार होने वाली अधिक-गहराई, तथा गतिशील लॉन्च या रिकवरी के साथ आने वाले दाब-क्षणिक के लिए मार्जिन बचा रहे।
चरण 3: सबसी वातावरण के लिए BLDC मोटर विशिष्टताएँ
लोड-केस और दाब-सीमा तय हो जाने पर मोटर को प्रोपेलर से मेल खाने और हाउसिंग के भीतर टिकने के लिए चुना जाता है।
kV और बलाघूर्ण-स्थिरांक प्रोपेलर का मेल तय करते हैं
वेग-स्थिरांक kV और उसका व्युत्क्रम, बलाघूर्ण-स्थिरांक, एक ही मशीन-गुण को दो दिशाओं से बताते हैं: kV प्रति वोल्ट लगाए जाने पर गति देता है, और बलाघूर्ण-स्थिरांक प्रति एम्पियर बलाघूर्ण देता है। सबसी थ्रस्टर तुलनात्मक रूप से बड़ा प्रोपेलर धीरे घुमाता है, इसलिए उसे कम kV वाली और उच्च बलाघूर्ण-स्थिरांक वाली मशीन चाहिए - वही समझौता जो डायरेक्ट-ड्राइव और जिम्बल मोटरों में दिखता है। उसी प्रोपेलर के लिए उच्च kV वाली मोटर चुनने पर समान बलाघूर्ण के लिए करंट बढ़ जाता है, जिससे केबल और ड्राइव की हानियाँ बढ़ती हैं, ऐसी हाउसिंग के भीतर ऊष्मा जुड़ती है जो उसे आसानी से बाहर नहीं निकाल सकती, और आर्मेचर की वह आयु घट जाती है जिसकी रक्षा आकार-गणना को करनी थी। जहाँ कई प्रोपेलर-व्यासों के लिए एक श्रृंखला उपलब्ध हो, वहाँ प्रोपेलर बड़ा होने के साथ kV घटना चाहिए, ताकि भार में बदलाव यांत्रिक के बजाय विद्युत रूप से सोखा जाए।
कॉगिंग बलाघूर्ण और कम-गति पर स्थिति-निर्धारण
कॉगिंग चुंबकों और स्टेटर-दाँतों की परस्पर क्रिया से उत्पन्न आवधिक बलाघूर्ण-स्पंदन है। स्वतंत्र रूप से घूमते प्रोपेलर में यह ज़्यादातर शोर तथा कम गति पर दक्षता की छोटी हानि के रूप में दिखती है; जिस वाहन में बहुत कम थ्रस्ट पर सटीक दिशा बनाए रखनी होती है उसमें यह सीमा-चक्र के रूप में दिखती है - नियंत्रक का निर्देश और स्पंदन एक-दूसरे से लड़ते हैं। स्लॉट-पोल संयोजन, चुंबक-तिर्यकता और स्टेटर-आकारण सामान्य उपाय हैं, और ये डिज़ाइन के समय ही तय हो जाते हैं, इसलिए कॉगिंग को चयन-मानदंड माना जाना चाहिए, ऐसी चीज़ नहीं जिसे ड्राइव ट्यून करके हटा सके।
सीलबंद हाउसिंग के भीतर स्थिति-फ़ीडबैक
हॉल सेंसर ड्राइव को मोटा निरपेक्ष स्थिति देते हैं और भरोसेमंद स्टार्ट तथा कम-गति नियंत्रण को सीधा बना देते हैं, परंतु इसके लिए सेंसर-सेट, वायरिंग हार्नेस और सीलबंद आयतन के भीतर एक पेनिट्रेटर चाहिए। सेंसररहित कम्युटेशन इन सबको हटा देता है और प्रतिविद्युतवाहक बल (back-EMF) के अनुमान पर निर्भर रहता है, जो गति पर अच्छा काम करता है परंतु उन बहुत कम गतियों पर सबसे कमज़ोर हो जाता है जहाँ स्टेशन थामे रखने वाला वाहन अपना अधिकांश समय बिताता है। व्यवहार में चुनाव कार्य-स्वरूप का अनुसरण करता है: जिस वाहन को लगभग शून्य गति से चिकना थ्रस्ट देना हो उसे फ़ीडबैक से लाभ होता है, जबकि गति पर चलने वाले वाहन को सरल सीलबंद असेंबली से। किसी भी स्थिति में फ़ीडबैक उपकरण स्वयं दाब-सीमा के भीतर का घटक है और वाइंडिंग जैसे ही संक्षारण तथा तापीय वातावरण के अधीन है।
वाइंडिंग-इन्सुलेशन, फ़िल और वह जल-शीतलित आवरण जो वैकल्पिक नहीं है
वाइंडिंग को अपनी और हाउसिंग की, दोनों की ऊष्मा झेलनी पड़ती है, और बाहर निकलने का एकमात्र रास्ता चालन है। इसलिए इन्सुलेशन-श्रेणी, वाइंडिंग फ़िल तथा खाँचे से हाउसिंग तक का तापीय पथ वायु-शीतलित मशीन की तुलना में अधिक मायने रखते हैं, और जो हाउसिंग ऊष्मा निकालती है वही हिस्सा दबाव का प्रतिरोध भी करता है। यही कारण है कि हाउसिंग की सामग्री या दीवार की मोटाई बदलना यांत्रिक के साथ-साथ मोटर-चयन का भी बदलाव है, और यही कारण है कि अनुमेय निरंतर करंट नंगी-मोटर वक्र से नहीं बल्कि सीलबंद असेंबली के लिए निर्माता से लिया जाना चाहिए।
इस कुल के लिए कौन-से आँकड़े प्रकाशित हैं
इस अनुप्रयोग-श्रेणी के ToBMS रिकॉर्ड में वे प्रणाली-स्तरीय आँकड़े हैं जो वाहन-डिज़ाइनर को सबसे पहले चाहिए: अधिकतम मूरिंग थ्रस्ट, रेटेड पावर, रेटेड वोल्टेज, द्रव्यमान, लिफ़ाफ़ा और गहराई-रेटिंग, और नीचे दी गई ROV thruster तुलना इन्हीं आँकड़ों पर आधारित है। जहाँ किसी परियोजना को गहरे मशीन-आँकड़े चाहिए - kV, फ़ेज़-प्रतिरोध, बलाघूर्ण-स्थिरांक, तापीय समय-स्थिरांक - वे उस विशिष्ट मॉडल के लिए निर्माता के अपने उत्पाद दस्तावेज़ से आते हैं, और उन्हें कुल से अनुमान लगाने के बजाय प्रति मॉडल लिया जाना चाहिए। चयन-आँकड़े और मशीन-आँकड़े अलग-अलग प्रश्नों के उत्तर देते हैं, और इन्हें मिला देना ही बेमेल प्रोपेलर तक पहुँचने का सामान्य रास्ता है।
चरण 4: प्रोपेलर और Kort नोज़ल डिज़ाइन
प्रोपेलर वही जगह है जहाँ विद्युत इनपुट थ्रस्ट बनता है, और इस अनुप्रयोग-श्रेणी में वह लगभग हमेशा एक डक्ट के भीतर घिरा रहता है।
सबसी प्रणोदक डक्ट वाले क्यों होते हैं
डक्ट, या Kort नोज़ल, प्रोपेलर के चारों ओर एयरफ़ॉइल काट का एक छल्ला होता है। यह कम अग्र-गतियों पर अपना अतिरिक्त थ्रस्ट पैदा करता है और ब्लेडों में प्रवाह सुधारता है, जिससे दिए गए ब्लेड-व्यास और पावर पर मूरिंग थ्रस्ट (bollard pull) - वही शून्य-गति थ्रस्ट जिस पर आकार-गणना टिकी होती है - बढ़ जाता है। समझौता लिफ़ाफ़े के दूसरे छोर पर है: डक्ट का अपना ड्रैग गति के साथ बढ़ता है, इसलिए डक्ट वाला प्रणोदक कम गति पर अधिक दक्ष और तेज़ पारगमन-गति पर उसी व्यास के खुले प्रोपेलर से कम दक्ष होता है। स्टेशन थामे रखने वाले ROV के लिए यह अनुकूल समझौता है; लंबी दूरी के सर्वेक्षण AUV के लिए, जो लगातार क्रूज़ पर चलता है, नहीं - यही कारण है कि क्षेत्र में डक्ट वाले थ्रस्टर और खुले प्रोपेलर दोनों बने रहते हैं।
डक्ट की ज्यामिति: अंतराल, कॉर्ड और शीर्ष-गति के विरुद्ध समझौता
डक्ट की आंतरिक रूपरेखा, ब्लेड-कॉर्ड के सापेक्ष उसका कॉर्ड, तथा ब्लेड-टिप और डक्ट के भीतरी भाग के बीच टिप-क्लीयरेंस - तीनों यह तय करते हैं कि डक्ट का कितना लिफ़्ट प्रवाह तक उपयोगी थ्रस्ट के रूप में पहुँचता है। इनमें टिप-क्लीयरेंस सबसे संवेदनशील है: बहुत अधिक हो तो टिप-भँवर अंतराल से रिस जाता है, डक्ट का योगदान चला जाता है और शोर बढ़ता है; बहुत कम हो तो असेंबली मलबे, तापीय विस्तार और निर्माण-विचलन के प्रति असहिष्णु हो जाती है। डक्ट-कॉर्ड कम-गति थ्रस्ट और उच्च-गति ड्रैग के बीच संतुलन तय करता है, इसलिए दो अलग डक्टों में वही प्रोपेलर दो अलग प्रणोदक होते हैं। इनमें से कुछ भी क्षेत्र में सीलबंद इकाई पर दोबारा ट्यून नहीं किया जा सकता, और यही एक कारण है कि माउंटिंग-लिफ़ाफ़ा - असेंबली का दर्ज व्यास और लंबाई - थ्रस्ट तथा पावर के साथ विशिष्टता में शामिल होना चाहिए।
ब्लेड-संख्या, पिच और द्वि-दिशात्मक काट
चूँकि ये इकाइयाँ द्वि-दिशात्मक हैं, ब्लेड-काट को दोनों ओर से आने वाले प्रवाह के साथ काम करना होता है। सममित या लगभग-सममित काट यह काम एक ही दिशा के लिए अनुकूलित कैंबर्ड काट की तुलना में शिखर-दक्षता की थोड़ी हानि पर कर पाते हैं, और यह उस वाहन के लिए स्वीकार्य समझौता है जिसे ब्रेक लगाने तथा सँकरी जगह से पीछे निकलने के लिए रिवर्स थ्रस्ट चाहिए। ब्लेड-संख्या चिकनाई का मुकाबला ड्रैग और भार से करती है, और पिच सबसे प्रभावशाली एकल चुनाव है: मोटा पिच उच्च-गति संचालन के पक्ष में जाता है और महीन पिच मूरिंग थ्रस्ट के पक्ष में, ठीक वैसे ही जैसे किसी भी प्रोपेलर पर होता है। प्रकाशित अधिकतम मूरिंग थ्रस्ट मान इन तीनों निर्णयों का परिणाम है, इसलिए थ्रस्ट की संख्या को मोटर-रेटिंग के बजाय प्रणाली-परिणाम के रूप में पढ़ा जाना चाहिए।
कैविटेशन, गहराई और थ्रस्ट-वक्र की सीमाएँ
कैविटेशन (cavitation) वहाँ होता है जहाँ ब्लेड की सतह पर स्थानीय दबाव पानी के वाष्प-दबाव से नीचे चला जाता है, और यह थ्रस्ट को नष्ट करता है तथा ब्लेड को भी क्षय करता है। दो चर यह तय करते हैं कि कोई प्रणोदक उस स्थिति के कितना निकट चलता है: ब्लेड-लोडिंग, जो प्रति इकाई ब्लेड-क्षेत्रफल थ्रस्ट के साथ बढ़ती है, और आसपास का दबाव, जो गहराई के साथ बढ़ता है। इसका नतीजा ROV कार्य के लिए स्पष्ट रूप से कहने लायक है: एक डक्ट वाला थ्रस्टर 3 m की तुलना में 300 m पर कैविटेशन अधिक सह लेता है, क्योंकि आसपास का दबाव उन वाष्प-गुहिकाओं को दबा देता है जिन्हें उसी पावर पर उथले पानी में चलने से बनने दिया जाता। इसका यह भी अर्थ है कि सतह के नज़दीक किसी टैंक में मापा गया थ्रस्ट-वक्र गहराई पर उसी इकाई का स्वतः रूढ़िवादी विवरण नहीं होता - उथला मापन ही कठिन स्थिति है, और यही वह स्थिति है जिसे उथले निरीक्षण-कार्य के लिए योग्य ठहराया जाना चाहिए, जहाँ वाहन कुछ मीटर पानी में पूरे थ्रस्ट पर चलता है।
चरण 5: इलेक्ट्रॉनिक स्पीड कंट्रोलर (ESC) एकीकरण
इस अनुप्रयोग-श्रेणी में ड्राइव कोई अलग बॉक्स नहीं है। वह दाब-सीमा के भीतर बैठता है, जिससे यह भी बदल जाता है कि वह क्या कर सकता है और यह भी कि उसकी सीमाओं का क्या अर्थ है।
इस कुल में ड्राइव दाब-सीमा के भीतर क्यों बैठता है
ToBMS इस अनुप्रयोग-श्रेणी को एकीकृत ESC और द्वि-दिशात्मक ड्राइव वाले सीलबंद थ्रस्टर के रूप में दर्ज करता है, जिससे कम्युटेशन इलेक्ट्रॉनिक्स मोटर की ही हाउसिंग के भीतर आ जाते हैं और अलग पेनिट्रेटर, अलग सीलबंद बंद डिब्बे तथा सीमा पार करने वाली फ़ेज़-केबलिंग की आवश्यकता हट जाती है। इंटरफ़ेस का वाहन-पक्ष तीन फ़ेज़-चालकों और स्थिति-सेंसर हार्नेस के बजाय एक पावर-युग्म और एक कमांड-लिंक बन जाता है। डिज़ाइन पर इसका नतीजा यह है कि ड्राइव को वाइंडिंग जैसा ही तापीय और दाब-वातावरण झेलना पड़ता है, और यह कि इकाई की करंट तथा तापीय सीमाएँ पूरी असेंबली का वर्णन करती हैं।
कम गति पर और दोनों दिशाओं में कम्युटेशन
कम्युटेशन-रणनीति एक प्रणाली-निर्णय है, ड्राइव का कोई ब्यौरा नहीं। सेंसर-युक्त कम्युटेशन नियंत्रक को शून्य गति पर स्थिति-संदर्भ देता है, जिससे विराम से चिकना थ्रस्ट संभव हो जाता है और स्टार्टिंग बलाघूर्ण पूर्वानुमेय रहता है। सेंसररहित अनुमान प्रतिविद्युतवाहक बल पर और इसलिए गति पर निर्भर करता है, इसलिए जिस सेंसररहित इकाई से धारा के विरुद्ध बहुत कम थ्रस्ट थामने को कहा जाए वह उसी क्षेत्र में चल रही होती है जहाँ उसका अनुमान सबसे कमज़ोर है। द्वि-दिशात्मक संचालन एक दूसरी शर्त जोड़ता है: दिशा-परिवर्तन स्विच करके नहीं बल्कि क्रमशः बढ़ाकर किया जाना चाहिए, क्योंकि प्रोपेलर और खिंचे हुए पानी का स्तंभ बड़ी जड़ता दर्शाते हैं और सीधे चरण-निर्देश का उत्तर करंट-स्पाइक के रूप में मिलेगा। दोनों व्यवहार थ्रस्टर की डेटाशीट में नहीं, वाहन के स्वीकृति-मानदंड में होने चाहिए।
करंट-सीमन, तापीय डीरेटिंग और रुकावट पर व्यवहार
सबसे आम सुरक्षा-प्रश्न यह है कि जब प्रोपेलर घूमना बंद कर दे तो क्या होता है - हब के चारों ओर फँसा टेदर, खरपतवार, या गाद का अवरोध। रुका हुआ BLDC कम मान के प्रतिरोधक जैसा व्यवहार करता है, इसलिए करंट भार से नहीं बल्कि ड्राइव से सीमित होता है, और ड्राइव की प्रतिक्रिया तय करती है कि इकाई बचेगी या नहीं। उपयोगी व्यवहार है एक प्रोग्रामेबल करंट-सीमा जो तेज़ी से पीछे हट जाए, एक तापीय मॉडल जो हाउसिंग के गर्म होने पर निरंतर करंट को डीरेट करे, तथा एक रिपोर्ट की गई खराबी जिस पर वाहन का नियंत्रण-तंत्र कार्रवाई कर सके - आम तौर पर अवरोध हटाने के लिए थोड़ी देर उलटा चलाकर, और अधिक ज़ोर लगाकर नहीं। जो ड्राइव हर रुकावट के बाद पूरा आउटपुट बहाल कर देती है, बिना डीरेटिंग और बिना टेलीमेट्री के, वह एक सुधार्य अवरोध को पिघली हुई वाइंडिंग में बदल देती है।
कंट्रोल इंटरफ़ेस, टेलीमेट्री और टेदर-शोर
ड्राइव के सीलबंद हाउसिंग के भीतर पहुँच जाने के बाद सीमा पार करने वाले एकमात्र संकेत टेदर पर होते हैं, और समुद्री जल में लंबी केबलें विद्युत रूप से शोरग्रस्त वातावरण होती हैं। डिफ़रेंशियल सिग्नलिंग, गैल्वेनिक आइसोलेशन और कमांड-लिंक पर मज़बूत फ़्रेमिंग-योजना कच्ची बैंडविड्थ से अधिक मायने रखते हैं, और मीटरों लंबी केबल पर चलाया गया पुल-अप या पुश-पुल लॉजिक ऐसी रुक-रुक कर आने वाली खराबियों का आम स्रोत है जो केवल गहराई पर और केवल लंबे टेदरों पर दिखती हैं। टेलीमेट्री दूसरा आधा हिस्सा है: थ्रस्ट-सेटपॉइंट, बस करंट, तापमान और खराबी की स्थिति वे मान हैं जो किसी संचालक को गोता के दौरान, बाद में नहीं, फँसे प्रोपेलर और खराब होते पेनिट्रेटर में अंतर करने देते हैं।
ROV थ्रस्टर विफल होने के शीर्ष 3 कारण (और उन्हें कैसे रोकें)
सेवा में विफलताएँ तीन बिंदुओं के आसपास जमा होती हैं। इनमें से कोई भी मोटर-विफलता नहीं है, और यही बात विशिष्टता-समीक्षा में साथ ले जाने लायक है।
1. शाफ़्ट-सील पर पानी का प्रवेश
गतिशील सील दाब-सीमा का एकमात्र घिसने वाला हिस्सा है, और उसका क्षय इस अनुपात में होता है कि वाहन कितनी गाद, रेत और निलंबित मलबे में काम करता है। लक्षण आम तौर पर क्रमिक होते हैं - बढ़ता इन्सुलेशन-रिसाव, फिर अनियमित कम्युटेशन, फिर बेकार इकाई - और इसलिए उसे इलेक्ट्रॉनिक्स का दोष मान लेना आसान हो जाता है।
- सीलिंग की अवधारणा को केवल गहराई के बजाय कार्य-वातावरण से मेल खिलाया जाता है; साफ़ गहरे जल-स्तंभ की तुलना में अपघर्षक और तलछट-भरे बंदरगाह में लिप सील पर अधिक दबाव पड़ता है।
- सील को प्रोपेलर की अपनी मलबा-धारा से बचाया जाता है, और बलि-एनोड शाफ़्ट तथा सील-हार्डवेयर के पास रखे जाते हैं ताकि सील-हाउसिंग ही वह धातु न बने जो क्षय हो।
- गतिशील सीलों का निरीक्षण और नवीनीकरण तलछट में चले परिचालन-घंटों से तय अंतराल पर किया जाता है, कैलेंडर-समय से नहीं, और हाउसिंग खोलने के हर अवसर को उन्हें बदलने का कारण माना जाता है।
- इन्सुलेशन-प्रतिरोध को गोता-पूर्व जाँच के हिस्से के रूप में दर्ज किया जाता है, ताकि खराबी बाढ़ बनने से पहले क्षय की प्रवृत्ति दिख जाए।
2. फँसाव, रुकावट और करंट-सीमा तक पहुँचना
पानी में प्रोपेलर चीज़ें जमा कर लेते हैं: टेदर, मछली-रस्सी, खरपतवार, और स्वयं थ्रस्टरों द्वारा उठाई गई गाद। फँसा प्रोपेलर रुक जाता है, ड्राइव अपनी करंट-सीमा लगभग शून्य गति वाले रोटर में झोंक देती है, और हाउसिंग पर न हवा का प्रवाह रहता है न पानी का, क्योंकि वाहन अब चल नहीं रहा, इसलिए वाइंडिंग गर्म हो जाती है।
- ड्राइव की करंट-सीमा ऐसी तय की जाती है जिसे सीलबंद असेंबली अनिश्चित काल तक थाम सके, और लैच होकर ट्रिप करने के बजाय स्वतः पीछे हटने की व्यवस्था माँगी जाती है।
- अवरोध के प्रति मानक प्रतिक्रिया में थोड़ी देर उलटा चलाना शामिल किया जाता है; द्वि-दिशात्मक इकाई अक्सर सतह पर आए बिना अपना हब साफ़ कर लेती है।
- वाहन के नियंत्रण-तंत्र को खराबी की जानकारी दी जाती है, ताकि थ्रस्ट रुकी हुई इकाई पर थामे रखने के बजाय बची हुई इकाइयों में बाँटा जा सके।
- थ्रस्टर-लेआउट ऐसा डिज़ाइन किया जाता है कि सँकरी जगहों में इकाइयाँ एक-दूसरे के डक्टों में सीधे गाद न उड़ाएँ - फँसाव का स्रोत अक्सर पड़ोसी थ्रस्टर ही होता है।
3. कनेक्टर और केबल-प्रवेश की विफलताएँ
सीलबंद थ्रस्टर पर पेनिट्रेटर दाब-सीमा का दूसरा पार-बिंदु है, और टेदर वाले वाहनों पर यही वह जगह है जहाँ यांत्रिक भार, पानी और असमान धातुएँ एक साथ मिलते हैं। कनेक्टर पर लगा टेदर-तनाव, मामूली रूप से बैठाया गया पेनिट्रेटर, तथा क्षेत्र में जोड़ा गया गीला कनेक्टर - ये तीन सबसे आम कारण हैं।
- फ़्रेम पर टेदर को तनाव-मुक्त किया जाता है, ताकि केबल का कोई तनाव पेनिट्रेटर या कनेक्टर-बॉडी तक न पहुँचे।
- पेनिट्रेटरों की संख्या वास्तुकला जितनी अनुमति दे उतनी कम रखी जाती है; हर जोड़ा गया फ़ीड-थ्रू एक और सीलिंग-इंटरफ़ेस और एक और गैल्वेनिक युग्म है।
- गीले-जोड़ कनेक्टर केवल वहीं चुने जाते हैं जहाँ पानी के भीतर जोड़ना वास्तव में आवश्यक हो; जहाँ सेवा से पहले वाहन हमेशा सतह पर वापस लाया जाता है, वहाँ तनाव-मुक्त पिगटेल से सुरक्षित सूखे-जोड़ कनेक्टर अधिक भरोसेमंद रहता है।
- कनेक्टर की अपनी गहराई और करंट-रेटिंग की जाँच थ्रस्टर के सामान्य ऑपरेटिंग बिंदु से नहीं बल्कि वाहन की सबसे कठिन स्थिति से की जाती है।
ToBMS पर सूचीबद्ध सात ROV थ्रस्टर, एक विशिष्टता-समुच्चय के रूप में
यह तालिका ROV thruster अनुप्रयोग में इस समय सूचीबद्ध इकाइयों को समेटती है और उन्हें प्रकाशित अधिकतम मूरिंग थ्रस्ट के क्रम में रखती है। थ्रस्ट अधिकतम मूरिंग मान है, पावर दिए गए बस वोल्टेज पर रेटेड मान है, और लिफ़ाफ़ा हाउसिंग का दर्ज व्यास तथा लंबाई है।
| मॉडल | अधिकतम मूरिंग थ्रस्ट | रेटेड शक्ति | रेटेड वोल्टेज | जल गहराई | लिफ़ाफ़ा | वजन |
|---|---|---|---|---|---|---|
| SW7 | ≥7 kgf | 360 W | 36 V | 0-30 m | Ø100 × 125.5 mm | 700 g |
| DW10 | 10 kgf | 540 W | 36 V | 0-350 m | Ø100 × 148 mm | 840 g |
| SW12 | ≥12 kgf | 520 W | 48 V | 0-30 m | Ø130.6 × 151.5 mm | 1180 g |
| DW15 | 15 kgf | 750 W | 48 V | 0-350 m | Ø130.6 × 174.5 mm | 1260 g |
| SW17 | ≥17 kgf | 870 W | 48 V | 0-30 m | Ø130.6 × 163.5 mm | 1350 g |
| DW20 | 20 kgf | 910 W | 48 V | 0-350 m | Ø152 × 182 mm | 1630 g |
| DW25 | 25 kgf | 1315 W | 48 V | 0-350 m | Ø152 × 191 mm | 1790 g |
निर्माता द्वारा प्रकाशित अधिकतम मूरिंग थ्रस्ट (शून्य अग्र-गति पर मापा गया), दिए गए बस वोल्टेज पर रेटेड पावर, गहराई-रेटिंग, लिफ़ाफ़ा तथा द्रव्यमान। SW श्रृंखला के थ्रस्ट आँकड़े सटीक मानों के बजाय न्यूनतम मानों के रूप में प्रकाशित किए जाते हैं, इसीलिए वे "≥" उपसर्ग के साथ दिखाई देते हैं।
एक समुच्चय के रूप में पढ़ने पर सातों इकाइयाँ 7 से 25 kgf की एक थ्रस्ट-सीढ़ी बनाती हैं जिस पर दो गहराई-वर्ग बिछे हैं। प्रति इकाई द्रव्यमान पर थ्रस्ट आकार के साथ बढ़ता है - 700 g की SW7 पर लगभग 10.0 kgf/kg, DW10 और DW15 में लगभग 11.9 kgf/kg, और 1790 g की DW25 पर लगभग 14.0 kgf/kg - क्योंकि बड़ी हाउसिंग अपनी दबाव-रोधी संरचना और अपना डक्ट छोटी की तुलना में अधिक कुशलता से उठाती है। जिस फ़्रेम का माउंटिंग-लिफ़ाफ़ा तय हो, उसके लिए यह प्रवणता उस सबसे बड़ी इकाई के पक्ष में तर्क है जिसे संरचना सह सके, बशर्ते पावर-बजट और विफलता-स्थिति अनुमति दें।
प्रति किलोवाट थ्रस्ट अधिक सपाट वक्र है और नियोजन के लिए अधिक उपयोगी मान भी: सातों इकाइयाँ प्रति किलोवाट 18.5 से 23.1 kgf के बीच बैठती हैं, जो सब प्रकाशित थ्रस्ट और रेटेड पावर मानों से परिकलित हैं। दो इकाइयाँ अलग-अलग आकारों में वही 36 V बस साझा करती हैं - 360 W पर SW7 और 540 W पर DW10 - और पाँच 48 V साझा करती हैं, 520 W से 1315 W तक। चूँकि दक्षता-पट्टी सँकरी है, किसी वाहन का पावर-बजट किसी मॉडल के चुने जाने से पहले उसकी थ्रस्ट-आवश्यकता से अनुमानित किया जा सकता है, और तब कुलों के बीच चुनाव अधिक दक्ष इकाई की खोज पर नहीं बल्कि गहराई, लिफ़ाफ़े और द्रव्यमान पर आकर ठहरता है।
दो गहराई-वर्ग आकार का क्रम नहीं हैं। SW कुल 700 से 1350 g पर 7 से 17 kgf तक चलता है, और DW कुल 840 से 1790 g पर 10 से 25 kgf तक, इसलिए दोनों कुल थ्रस्ट-दायरे के अधिकांश हिस्से में एक-दूसरे पर चढ़ते हैं और किसी दिए गए थ्रस्ट पर अंतर उतना द्रव्यमान है जितना गहरी सीलिंग-व्यवस्था की लागत है। DW10 और SW7 के बीच अतिव्यापन सीधा है: तुलनीय थ्रस्ट पर 350 m वाली इकाई भारी है और उसी काम के लिए अधिक पावर खींचती है। क्या यह कीमत चुकाने लायक है, यह पूरी तरह इस पर निर्भर है कि मिशन कभी 30 m से आगे जाता है या नहीं - और यह प्रश्न, जैसा ऊपर का सीलिंग अनुभाग बताता है, फ़्रेम का चित्र बनने के बाद नहीं बल्कि उससे पहले तय हो जाना चाहिए।
हर कुल वाहन-स्तर पर क्या देता है
दोनों कुल एकीकृत ESC और द्वि-दिशात्मक ड्राइव वाली सीलबंद इकाइयों के रूप में दर्ज हैं, इसलिए उनके बीच अंतर दबाव-व्यवस्था है और वह सब कुछ जो उससे निकलता है।
30 m वाले तीन: 700 g से 1350 g
उथला कुल किसी भी दिए गए थ्रस्ट पर हल्का विकल्प है और उन वाहन-श्रेणियों को समेटता है जो जल-स्तंभ का ऊपरी हिस्सा कभी नहीं छोड़तीं - टैंक और फ़्ल्यूम कार्य, बंदरगाह और नदी निरीक्षण, जलकृषि तथा उथला सर्वेक्षण। SW7 प्रवेश-बिंदु है: 36 V बस पर 360 W से कम से कम 7 kgf थ्रस्ट, Ø100 × 125.5 mm की 700 g हाउसिंग में; इसका मामूली करंट-खिंचाव उस माइक्रो-ROV पर पेनिट्रेटर और केबल की आवश्यकताओं को सरल बनाए रखता है जिसका टेदर संभवतः सबसे बड़ा विद्युत भार हो। SW12 48 V बस पर चली जाती है, जिसमें 520 W से कम से कम 12 kgf थ्रस्ट Ø130.6 × 151.5 mm की 1180 g इकाई में मिलता है, और यही वह वोल्टेज-कदम है जो लंबे टेदरों को व्यावहारिक बनाता है। SW17 सबसे बड़ी उथले-पानी की इकाई है, जो 870 W से कम से कम 17 kgf थ्रस्ट देती है, उसी 130.6 mm व्यास में परंतु SW12 से 12 mm लंबी और 170 g भारी - यही वह बिंदु है जहाँ फ़्रेम की कठोरता और माउंटिंग हार्डवेयर थ्रस्टर-निर्णय का हिस्सा बन जाते हैं।
350 m वाले चार: 840 g से 1790 g
गहरा कुल वह दबाव-व्यवस्था उठाता है जिसकी माँग अपतटीय निरीक्षण, सर्वेक्षण और हस्तक्षेप कार्य करता है, और उसका सबसे हल्का सदस्य ही वह है जो छोटे वाहन की विशिष्टता का स्वरूप बदल देता है। DW10, जो 540 W से 10 kgf थ्रस्ट Ø100 × 148 mm की 840 g हाउसिंग में देती है - यानी उथली 7 kgf इकाई के लगभग उसी द्रव्यमान और व्यास में 350 m की रेटिंग, परंतु 36 V बस पर 180 W तथा अधिक करंट-खिंचाव की कीमत पर। DW15 और DW20 दायरे के मध्य को क्रमशः 750 W और 910 W से 15 kgf तथा 20 kgf पर समेटती हैं, Ø130.6 × 174.5 mm और Ø152 × 182 mm हाउसिंग में। DW25 इस समुच्चय में सबसे ऊपर है - 1315 W से 25 kgf, Ø152 × 191 mm की 1790 g इकाई में - और समूह में सर्वाधिक थ्रस्ट-से-द्रव्यमान अनुपात लगभग 14.0 kgf/kg के साथ रखती है। निर्माता ने इसके लिए एक समर्पित परिचय-वीडियो प्रकाशित किया है, जो नीचे एम्बेड है।
DW25 का निर्माता-परिचय, जिसमें सीलबंद इकाई को पानी में चलते हुए दिखाया गया है। चूँकि थ्रस्ट के आँकड़े स्थैतिक मूरिंग मानों के रूप में प्रकाशित होते हैं, इकाई को वास्तव में पानी हिलाते हुए दिखाने वाली फ़ुटेज यह आँकने का सबसे सीधा तरीका है कि 25 kgf की रेटिंग वाहन-गति में कैसे बदलती है।
ToBMS वीडियो पृष्ठYouTube पर देखेंदोनों कुल थ्रस्ट में कहाँ एक-दूसरे पर चढ़ते हैं
अतिव्यापन दायरे का वह हिस्सा है जहाँ इंजीनियरिंग-निर्णय वास्तव में होता है। लगभग 10 kgf पर चुनाव 36 V की गहरी इकाई और 36 V की उथली इकाई के बीच है, जो मुख्यतः द्रव्यमान और करंट में भिन्न हैं; 12 से 17 kgf पर उथला कुल समान थ्रस्ट वाली गहरी इकाइयों से द्रव्यमान पर मुकाबला करता है; और 17 kgf से ऊपर इस समुच्चय में गहरा कुल ही एकमात्र विकल्प है। चरण 1 के हल किए गए आकार-उदाहरण के साथ पढ़ने पर व्यावहारिक नियम यह है कि कुल मिशन-गहराई से चुना जाता है और मॉडल थ्रस्ट-आवश्यकता से - यह क्रम उलटने पर या तो अतिरिक्त सीलिंग-द्रव्यमान निकलता है या ऐसा परिचालन-लिफ़ाफ़ा जिसका वाहन के पूरे जीवनकाल तक पालन करना पड़ता है।
ये थ्रस्टर अंततः कहाँ काम करते हैं
इस अनुप्रयोग-श्रेणी की हर इकाई ToBMS पर एक ही अनुप्रयोग से जुड़ी है, जो दर्शाता है कि यह कार्य कितना विशिष्ट है: ROV thruster अनुप्रयोग उन वाहनों को समेटता है जिनके लिए प्रणोदन सहायक उपकरण नहीं बल्कि डिज़ाइन की मुख्य बाध्यता है।
निरीक्षण और अवलोकन वाहन
निरीक्षण-श्रेणी के वाहन तब भी धारा के विरुद्ध स्थिति थामे रखते हैं जब कोई संचालक किसी संरचना, पतवार या पाइपलाइन का अध्ययन कर रहा हो, जिसका अर्थ है कि उनके थ्रस्टर गतिशीलता के छोटे दौरों में नहीं बल्कि निरंतर चलते हैं। निरंतर कार्य ही हाउसिंग से गुज़रने वाले तापीय पथ को बाध्यकारी सीमा बना देता है, और यही वह कार्य है जहाँ दक्षता-पट्टी सबसे अधिक मायने रखती है: जो इकाई प्रति किलोवाट अधिक थ्रस्ट देती है वह उपलब्ध पावर का अधिक हिस्सा प्रकाश, कैमरों और सेंसरों के लिए छोड़ देती है।
वर्क-क्लास और हस्तक्षेप वाहन
हस्तक्षेप-कार्य एक ऐसा प्रतिक्रिया-भार जोड़ता है जिसका जल-प्रवाह से कोई संबंध नहीं है - किसी संरचना के विरुद्ध धकेलती मैनिपुलेटर भुजा वाहन को पीछे धकेलती है, और तब थ्रस्टर-समुच्चय को अभिविन्यास थामे रखना होता है। यह आवश्यकता बड़ी इकाइयों से नहीं बल्कि अधिक इकाइयों में बाँटे गए थ्रस्ट-मार्जिन से पूरी होती है, और यहीं लेआउट-निर्णय में विफलता-स्थिति प्रमुख पद बन जाती है। गहराई-वर्ग यहीं तय होता है: अपतटीय हस्तक्षेप-कार्य ही वह कारण है जिससे 350 m का कुल मौजूद है, और प्रति इकाई अतिरिक्त द्रव्यमान उस व्यवस्था की कीमत है।
AUV, हाइब्रिड और बैटरी-चालित प्लेटफ़ॉर्म
जो वाहन अपनी बैटरी स्वयं ढोता है उसे उसे दबाव-रेटेड हाउसिंग के भीतर रखना पड़ता है, जिससे वोल्टेज-वास्तुकला विद्युत के साथ-साथ द्रव्यमान का भी निर्णय बन जाती है: ऊँची बस दी गई पावर के लिए कम करंट खींचती है, जिसका अर्थ है हाउसिंग के भीतर पतले चालक और छोटा पेनिट्रेटर। इस समुच्चय की 48 V इकाइयाँ 520 W से 1315 W तक समेटती हैं, इसलिए बहु-इकाई लेआउट वाला बैटरी-वाहन आम तौर पर उसी बस के इर्द-गिर्द डिज़ाइन किया जाता है। जहाँ वही वाहन लंबे स्टेशन-कीपिंग दौरों के लिए टेदर पर भी चलता है, वहाँ इन इकाइयों की डक्ट वाली, द्वि-दिशात्मक वास्तुकला हार्डवेयर बदले बिना दोनों प्रकारों के अनुकूल रहती है।
उथले पानी और टैंक का कार्य
पूल, फ़्ल्यूम, बंदरगाह और नदी का कार्य वह जगह है जहाँ उथला कुल समझौता नहीं बल्कि सही उत्तर है, और यही वह व्यवस्था भी है जहाँ कैविटेशन-व्यवहार एक अलग कारण से ध्यान देने योग्य है: आसपास का दबाव ऊपरी कुछ मीटरों में सबसे कम होता है, इसलिए सतह के पास पूरी शक्ति पर चलाया गया डक्ट वाला प्रोपेलर अपनी कैविटेशन-सीमा के सबसे निकट होता है। इससे उथला कार्य गहरे कार्य की तुलना में योग्य ठहराने की दृष्टि से कठिन स्थिति बन जाता है, और यह इस बात का तर्क है कि थ्रस्ट-मार्जिन लिफ़ाफ़े के उथले छोर पर बनाए रखा जाए, न कि पूरा बजट गहराई में स्टेशन-कीपिंग क्षमता पर खर्च कर दिया जाए।
अक्सर पूछे जाने वाले प्रश्न
Qकिसी ROV की थ्रस्ट-आवश्यकता की गणना कैसे की जाती है?
उस सबसे बड़े स्थायी भार से जिसे वाहन को थामना या पार करना होता है, जो आम तौर पर टेदर-ड्रैग सहित डिज़ाइन-धारा के विरुद्ध स्टेशन बनाए रखना है, तथा उस प्रतिक्रिया-भार से भी जो कोई उपकरण या भुजा लगाती है। द्रव-गतिकीय ड्रैग सापेक्ष जल-गति के वर्ग के साथ बढ़ता है और टेदर-ड्रैग केबल की लंबाई तथा धारा के साथ, इसलिए दोनों पद वाहन के सामने आने वाले क्षेत्रफल के अनुपात में बढ़ते हैं। प्रकाशित थ्रस्ट शून्य-गति का मूरिंग मान है, इसलिए पारगमन-स्थिति की गणना अलग से करनी पड़ती है। फिर कुल को कुल की दक्षता-पट्टी से भाग दिया जाता है - ToBMS पर सूचीबद्ध इकाइयों में प्रति किलोवाट 18.5 से 23.1 kgf - जिससे रेटेड पावर मिलती है, और उसे दोबारा बस वोल्टेज से भाग देकर वह करंट मिलता है जो टेदर, पेनिट्रेटर और आपूर्ति को ढोना होता है।
QKort नोज़ल थ्रस्ट के बारे में क्या बदलता है?
यह मूरिंग थ्रस्ट - स्टेशन बनाए रखने के लिए प्रयुक्त शून्य-गति थ्रस्ट - को बढ़ाता है, क्योंकि दिए गए ब्लेड-व्यास और पावर पर यह कम अग्र-गतियों पर अपना थ्रस्ट उत्पन्न करता है और ब्लेडों में प्रवाह सुधारता है। समझौता गति-दायरे के दूसरे छोर पर दिखता है, क्योंकि डक्ट का अपना ड्रैग गति के साथ बढ़ता है। यही कारण है कि डक्ट वाला प्रणोदक स्टेशन थामे रखने वाले ROV के लिए उपयुक्त है और खुला प्रोपेलर लगातार क्रूज़ पर चलने वाले सर्वेक्षण AUV के लिए, और यही कारण है कि क्षेत्र में दोनों व्यवस्थाएँ बनी रहती हैं, एक दूसरी को हटा नहीं देती।
Qबड़े ROV थ्रस्टरों के लिए 48 V आम बस क्यों है?
क्योंकि केबल का गेज, पेनिट्रेटर का आकार और सीलबंद हाउसिंग के भीतर चालक का अनुप्रस्थ-काट करंट तय करता है, पावर नहीं। रेटेड ऑपरेटिंग बिंदु पर इस समुच्चय की 36 V इकाइयाँ 360 W और 540 W पर लगभग 10 A और 15 A खींचती हैं, जबकि 48 V का कुल 520 W पर लगभग 11 A से 1315 W पर लगभग 27 A तक जाता है। इसलिए ऊँची बस थ्रस्ट बढ़ने पर करंट को काबू में रखती है, और यह बैटरी-वाहन पर सबसे अधिक मायने रखता है जहाँ चालक दाब-सीमा के भीतर बैठते हैं। वोल्टेज थ्रस्टर का नहीं बल्कि पूरे सिस्टम का निर्णय है, और उसे वाहन की पावर-वास्तुकला का अनुसरण करना चाहिए।
Qसबसी थ्रस्टर में दाब क्षतिपूर्ति क्या बदलती है?
यह हाउसिंग के आर-पार दाबांतर को लगभग शून्य कर देती है, क्योंकि आंतरिक खाली स्थानों को असंपीड्य द्रव से भर देती है और उसे लचीली झिल्ली के ज़रिए आसपास के पानी से जोड़ देती है। नतीजा यह होता है कि हाउसिंग बहुत पतली और हल्की हो जाती है और सीलों के लिए काम करने की परिस्थितियाँ कोमल हो जाती हैं। कीमत यह है कि द्रव को वाइंडिंग-इन्सुलेशन और इलेक्ट्रॉनिक्स के अनुकूल होना चाहिए, झिल्ली को हाउसिंग जितनी ही गहराई झेलनी होती है, और किसी भी हस्तक्षेप के बाद पुनः-असेंबली की प्रक्रिया ठीक वैसी ही अपनानी पड़ती है - यानी लाभ यांत्रिक है, जबकि जुड़ी हुई अनुशासन-प्रक्रिया है।
Qगहराई-रेटिंग का कैविटेशन से क्या संबंध है?
आसपास का दबाव गहराई के साथ बढ़ता है, और कैविटेशन वहाँ शुरू होता है जहाँ ब्लेड की सतह पर स्थानीय दबाव पानी के वाष्प-दबाव से नीचे चला जाता है। इसलिए समान पावर पर डक्ट वाला थ्रस्टर 3 m की तुलना में 300 m पर कैविटेशन अधिक सह लेता है, क्योंकि आसपास का दबाव उन वाष्प-गुहिकाओं को दबा देता है जिन्हें उथले संचालन में बनने दिया जाता। व्यावहारिक नतीजा यह है कि उथला कार्य योग्य ठहराने की दृष्टि से कठिन स्थिति है, और यह कि सतह के नज़दीक किसी टैंक में मापा गया थ्रस्ट-वक्र गहराई पर उसी इकाई का स्वतः रूढ़िवादी विवरण नहीं होता।
Qघूमता शाफ़्ट-सील ही सबसे आम विफलता-बिंदु क्यों है?
क्योंकि यही दाब-सीमा का एकमात्र हिस्सा है जो हिलता है। स्थैतिक जोड़ों को सील करके भुलाया जा सकता है, परंतु घूमते शाफ़्ट को सरकते हुए दबाव थामना होता है, और लिप सील स्नेहक के रूप में पानी की पतली परत पर निर्भर रहती हैं जबकि मेकैनिकल फ़ेस सील दो लैप की गई सतहों के संरेखण में बने रहने पर। साफ़ जल-स्तंभ की तुलना में तलछट-भरे पानी में दोनों जल्दी क्षय होती हैं, और दोनों क्रमशः विफल होती हैं - पहले इन्सुलेशन-रिसाव, फिर अनियमित कम्युटेशन, फिर बेकार इकाई - और इसीलिए इन्सुलेशन-प्रतिरोध का पाठ गोता-पूर्व जाँच-सूची में शामिल होना चाहिए और सील-नवीनीकरण का अंतराल तलछट में चले परिचालन-घंटों से तय होना चाहिए, कैलेंडर-समय से नहीं।
Qक्या ROV थ्रस्टर को ज़रूरत से बड़ा रखना लाभदायक है?
अतिरिक्त थ्रस्ट रखना लाभदायक है, परंतु उसे उसी फ़्रेम में बड़ी इकाई के रूप में नहीं बल्कि आकार-गणना में मार्जिन के रूप में खरीदा जाना चाहिए। प्रति इकाई अतिरिक्त थ्रस्ट लेआउट की हर इकाई पर द्रव्यमान, करंट और पावर की लागत लगाता है, और बैटरी-वाहन पर यह सीधे सहन-क्षमता में से जाता है; अतिरिक्त इकाइयाँ वही तीन चीज़ें लागत में लगाती हैं परंतु साथ ही विफलता-पथ और स्वतंत्रता-कोटियाँ भी जोड़ती हैं, और हस्तक्षेप-कार्य को यही चाहिए। जहाँ फ़्रेम का व्यास दो मॉडलों के बीच साझा हो, जैसे इस समुच्चय की 152 mm वाली गहरी इकाइयों में है, वहाँ उसी माउंटिंग-जगह में बाद में उन्नयन संभव है - और आम तौर पर पहले ही गोता से अतिरिक्त जगह ढोने के बजाय इस तरह खरीदना बेहतर होता है।
आधिकारिक संसाधन
CubeMars SW और DW थ्रस्टर श्रृंखलाओं को समेटता उत्पाद दस्तावेज़ प्रकाशित करता है, जो प्लेटफ़ॉर्म के संसाधन अनुभाग में संग्रहित हैं, और हर मॉडल का एक आधिकारिक उत्पाद पृष्ठ है जिसमें उसकी पूरी विशिष्टता, प्रदर्शन-वक्र और माउंटिंग ड्रॉइंग शामिल हैं - अंडरवॉटर थ्रस्टर श्रृंखला प्रवेश-बिंदु है। थ्रस्ट-वक्रों, सीलिंग विशिष्टताओं, दबाव-योग्यता और ड्राइव-विन्यास के लिए निर्माता ही सत्य का स्रोत बना रहता है; ToBMS खोज-योग्य तथा तुलना-योग्य डिस्कवरी-परत बनाए रखता है।
आगे का मार्ग
इस गाइड का घटक-स्तरीय समानांतर अंडरवॉटर thruster: थ्रस्ट, पावर और गहराई रेटिंग का मिलान है, जो Underwater thruster श्रेणी की सातों इकाइयों को मॉडल-दर-मॉडल उठाकर उनके प्रकाशित आँकड़ों को एक-दूसरे के सामने पढ़ता है। यह गाइड एक स्तर और बाहर से शुरू होती है - वाहन के लोड-केस और दबाव-व्यवस्था से - और उन्हीं सात इकाइयों तक अलग रास्ते से पहुँचती है; यह तब उपयोगी है जब प्रश्न यह हो कि वाहन को क्या चाहिए, न कि यह कि कौन-सा मॉडल बड़ा है, और जब छाँट किसी एक मॉडल-कुल से नहीं बल्कि ROV thruster अनुप्रयोग से निकालनी हो।
शोध के बजाय छाँट बनानी हो तो प्लेटफ़ॉर्म के उपकरण क्रम से चलते हैं: चयन में उम्मीदवारों को थ्रस्ट, वोल्टेज, द्रव्यमान और गहराई के आधार पर छाँटा जाता है, और फिर उत्पाद तुलना में उन्हें एक-दूसरे के सामने रखा जाता है। जहाँ प्रणोदन के बजाय घूमते जोड़ के लिए वही सीलबंद वास्तुकला चाहिए, वहाँ रोबोटिक एक्चुएटर श्रेणी उस दायरे को समेटती है।
संक्षेप में: सबसे पहले लोड-केस और दबाव-व्यवस्था तय की जाती है, क्योंकि फ़्रेम का चित्र बनने के बाद इनमें से कोई भी बदला नहीं जा सकता; थ्रस्ट-आवश्यकता को प्रति किलोवाट 18.5 से 23.1 kgf की पट्टी का उपयोग करके पावर और करंट में बदला जाता है; और फिर लिफ़ाफ़ा, द्रव्यमान तथा विफलता-स्थिति 30 m और 350 m के कुलों में तथा उनके भीतर के मॉडलों में चुनाव करा देते हैं। सीलिंग, डक्टिंग और ड्राइव इलेक्ट्रॉनिक्स उन तीन निर्णयों के परिणाम हैं, स्वतंत्र विकल्प नहीं - और क्षेत्र में हावी रहने वाले तीनों विफलता-प्रकार दाब-सीमा पर ही बैठे हैं, और विशिष्टता-समीक्षा ठीक वहीं समाप्त होनी चाहिए।