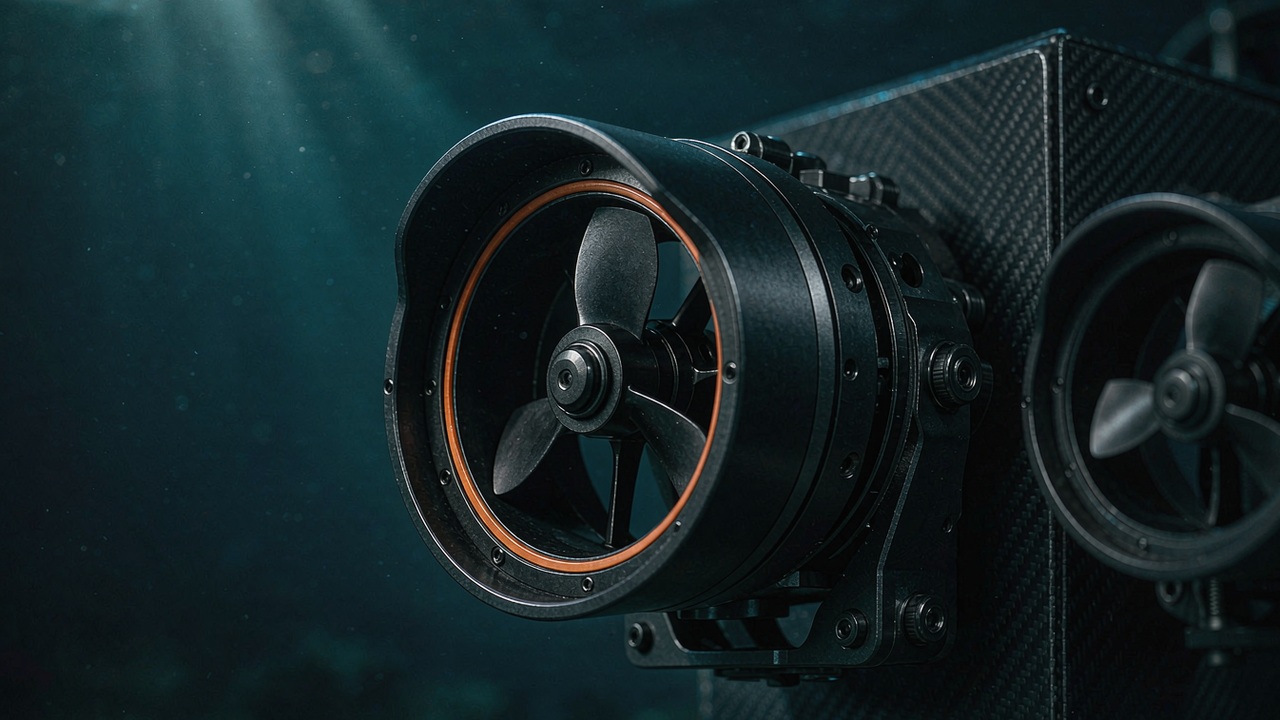
Ein ROV-Thruster ist kein Motor, an den ein Propeller geschraubt wurde. Er ist eine Druckgrenze, die nebenbei Schub erzeugt, und die technische Reihenfolge, die sich daraus ergibt, ist das Gegenteil eines luftgekühlten Antriebs: Zuerst wird der Lastfall des Fahrzeugs festgelegt, dann das Dichtungskonzept, und erst danach wird die elektrische Maschine gewählt, die hineinpasst. Wird diese Reihenfolge verletzt, ist das Ergebnis meist kein langsames Fahrzeug, sondern ein geflutetes.
Dieser technische Leitfaden arbeitet die fünf Entscheidungen durch, die tatsächlich darüber bestimmen, ob ein Thruster zu einem Fahrzeug passt – Schub- und Leistungsauslegung, Wasserfestigkeit und Abdichtung, die Spezifikation des Unterwasser-BLDC, Propeller- und Kortdüsen-Design sowie die ESC-Integration – und schließt mit drei Ausfallarten, die in Unterwasser-Thruster-Systemen besonders zu berücksichtigen sind, und damit, wie jede von ihnen verhindert wird. Jede unten genannte Zahl stammt entweder aus ToBMS-Produktdaten oder aus der veröffentlichten Spezifikation des Herstellers, und jeder abgeleitete Wert ist als Rechenoperation auf diesen Zahlen gekennzeichnet.
Kurze Antwort
Die Auslegung eines ROV-Thrusters beginnt bei der höchsten stationären Last, die das Fahrzeug halten oder überwinden muss – üblicherweise das Halten der Position gegen die Strömung einschließlich Tetherwiderstand – und arbeitet rückwärts über Schub, Nennleistung und Busstrom zu einer Stückzahl und einem Rahmenbauraum. Das Tiefenrating wird gleichzeitig entschieden, denn es ist eine Eigenschaft des Dichtungssystems und des Gehäuses und lässt sich nach dem Kauf nicht mehr verbessern. Abdichtung, Propellerummantelung und Antriebselektronik folgen dann als Konsequenz aus diesen beiden Entscheidungen und nicht als unabhängige Wahl. Die in der ToBMS-Anwendung ROV-Thruster gelisteten Thruster umfassen 7 bis 25 kgf, 360 bis 1315 W und zwei Tiefenklassen, 0-30 m und 0-350 m, und die Zahlen in diesem Leitfaden sind die im September 2026 dokumentierten.
Warum ein ROV-Thruster von einem luftgekühlten Motor aus rückwärts spezifiziert wird
Ein luftgekühlter Motor wird gegen eine Drehmoment-Drehzahl-Anforderung ausgewählt, und die Montage ist ein Nachgedanke. Ein Unterwasserthruster kehrt das um: Die Montage und die Druckgrenze werden von der Mission festgelegt, und die elektrische Maschine wird dann so gewählt, dass sie darin lebt.
Die Fahrzeuganforderung kommt zuerst, die Komponente zuletzt
Die von einem Thruster veröffentlichten Zahlen – Schub, Nennleistung, Spannung, Masse, Einbaumaß, Tiefe – sind alle Konsequenzen einer bereits auf Fahrzeugebene getroffenen Entscheidung. Deshalb können sich zwei 15-kgf-Einheiten derselben Familie in der Masse unterscheiden, und deshalb endet ein komponentenorientierter Auswahlprozess tendenziell mit einem Fahrzeug, das an den Extremen seines Betriebsbereichs entweder untermotorisiert ist oder Dichtungshardware mitführt, die es nie gebraucht hätte.
Der Umgebungsdruck ist der thermische Pfad
In Luft gibt ein Motor Wärme an einen bewegten Luftstrom ab, der ein schlechter Leiter, aber leicht zu bewegen ist. Unter Wasser kehrt sich die Lage um: Meerwasser leitet Wärme weit besser als Luft, doch der Motor ist davon durch ein abgedichtetes Gehäuse, eine Wicklungsfüllung und einen Luft- oder Ölspalt getrennt. Die praktische Folge ist, dass ein Unterwasser-BLDC meist nicht so schnell durch die Wicklungstemperatur begrenzt wird wie ein vergleichbarer Luftmotor, sondern durch alles, was zwischen der Wicklung und dem Wasser steht. Das Gehäuse ist die Wärmesenke, und das Gehäuse ist zugleich die Druckgrenze – was Abdichtung und Thermik-Design zum selben Gespräch macht.
Der Schub bei Drehzahl null ist die Zahl, von der jede Auslegungsrechnung ausgeht
Schub wird in dieser Anwendungsklasse als maximaler Festmachschub veröffentlicht: der statische Wert, der bei Vorwärtsgeschwindigkeit null erzeugt wird. Genau das ist der Zustand, der für das Halten der Position, das Herausbrechen aus einem Schlickbett oder das Einleiten eines Manövers gegen einen Tether zählt, und es ist der höchste Schub, den die Einheit erzeugt. Sobald sich das Fahrzeug bewegt, fällt der Schub ab, weil der Propeller eine steigende Anströmung sieht. Jeder Vergleich zwischen Thrustern – und jede Auslegungsrechnung – ist nur bei diesem gleichen Nullgeschwindigkeitszustand sinnvoll.
Ein Gehäuse trägt Motor, Antrieb und Propeller
ToBMS führt diese Anwendungsklasse als gekapselte Thruster mit integriertem ESC und bidirektionalem Antrieb. Praktisch bedeutet das, dass die Kommutierungselektronik die Druckgrenze mit dem Motor teilt, die Einheit über einen Schub- oder Drehzahlsollwert angesteuert wird, statt Phase für Phase verdrahtet zu sein, und die Richtung elektrisch statt über eine Wendemechanik gehandhabt wird. Es bedeutet außerdem, dass die Strom- und Temperaturgrenzen Systemgrenzen der kompletten gekapselten Einheit sind und nicht am Prüfstand gemessene Motorgrenzen.
Schritt 1: Schub- und Leistungsbedarf des ROV berechnen
Die Auslegungsrechnung ist der einzige Teil des Prozesses, der erledigt werden kann, bevor irgendeine Hardware auf dem Tisch liegt, und sie ist der Teil, der am häufigsten in die falsche Richtung läuft – von einem Kandidaten-Thruster nach außen statt vom Fahrzeug nach innen.
Den Lastfall vor der Komponentenliste erstellen
Jeden Zustand auflisten, den das Fahrzeug erfüllen muss, und für jeden die Kraft notieren, die ihm entgegenwirkt: die Position gegen eine Strömung halten, zwischen zwei Punkten verfahren, dem Tetherzug widerstehen, die Lage halten, während ein Arm oder ein Werkzeug eine Reaktionskraft aufbringt, und sich von einem verhedderten Propeller erholen. Der größte dieser Werte, nicht der Durchschnitt, legt den Schubbedarf fest. Das Missionsprofil zählt ebenso viel wie der Spitzenwert, denn ein Fahrzeug, das eine Stunde lang die Position hält, betreibt seine Thruster kontinuierlich und nicht in Manöverstößen.
Widerstand aus Strömung und Tether, nicht aus einer Zielgeschwindigkeit
Der Bedarf für das Positionshalten wird von zwei Termen dominiert. Der erste ist der hydrodynamische Widerstand von Rahmen und Nutzlast, der mit dem Quadrat der relativen Wassergeschwindigkeit steigt; der zweite ist der Tetherwiderstand, der mit Kabellänge, Strömung und der Kettenlinie wächst, die das Kabel bildet. Beide skalieren mit der Stirnfläche, die das Fahrzeug bietet, weshalb ein großes Instrumentenpaket den Thrusterbedarf stärker verändern kann als ein Wechsel des Thruster-Modells. Weil der Widerstand mit dem Quadrat der Geschwindigkeit steigt, wächst der Bedarf schnell, sobald die Auslegungsströmung erhöht wird, und eine kleine Verringerung der Auslegungsströmung erkauft eine überproportionale Verringerung von Schub und Leistung.
Vom Gesamtschub zu Nennleistung und Busstrom
Sobald der Gesamtschubbedarf feststeht, folgt die Nennleistung aus dem Effizienzband, das die Familie tatsächlich erreicht. Über die sieben bei ToBMS gelisteten Einheiten ist der Wert konsistent: zwischen etwa 18.5 und 23.1 kgf maximaler Festmachschub pro Kilowatt Nennleistung, berechnet aus den veröffentlichten Schub- und Nennleistungswerten. Diese Konsistenz ist nützlich – sie bedeutet, dass das Leistungsbudget allein aus dem Schubbedarf geschätzt werden kann, bevor ein Modell gewählt wird, und jeder Kandidat, der deutlich außerhalb des Bands liegt, ist einen zweiten Blick darauf wert, wie seine Zahlen angegeben wurden.
Der Busstrom ist dann Rechenarbeit: Nennleistung geteilt durch Zwischenkreisspannung, am Nennbetriebspunkt und vor Kabelverlusten. Die beiden Spannungsklassen in dieser Kategorie vermitteln ein Gefühl für den Maßstab – die 36-V-Einheiten bei 360 W und 540 W ziehen rund 10 A bzw. 15 A, und die 48-V-Familie reicht von etwa 11 A bei 520 W bis etwa 27 A bei 1315 W. Diese Ströme legen die Durchführungsbemessung, den Kabelquerschnitt und bei einem Batteriefahrzeug den Innenquerschnitt des Druckgehäuses fest.
Wie viele Einheiten und welches Layout
- Zuerst die Freiheitsgrade: Ein Fahrzeug mit getrennten horizontalen und vertikalen Thrustern steuert sechs Achsen; weniger Einheiten tauschen Agilität gegen Masse, Verkabelung und Fehlerpfade.
- Zweitens der Ausfallfall: Ein Fahrzeug, das einen Tauchgang nach dem Verlust eines Thrusters abschließen muss, braucht mehr Einheiten, als die Schubarithmetik allein nahelegt, weil die verbleibenden dessen Anteil übernehmen müssen, ohne ihre eigenen Grenzen zu überschreiten.
- Drittens die Redundanzmarge: Der überschüssige Schub pro Einheit, der nach einem einzelnen Verlust verbleibt, ist das eigentliche Maß dafür, wie bergungsfähig das Fahrzeug ist.
- Zuletzt das Modell: Mit fixierter Anzahl und fixiertem Layout wird das Modell so gewählt, dass es in Rahmenbauraum und Leistungsbudget passt.
Ein durchgerechnetes Auslegungsbeispiel auf dokumentierten Zahlen
Ein Inspektionsfahrzeug mit sechs Thrustern, das insgesamt 40 kgf maximalen Festmachschub benötigt, läuft an einem 48-V-Bus. Beim oben genannten Effizienzband - nach unserer Schätzung und keiner Herstellerangabe - erfordert das etwa 1.7 kW bis 2.2 kW Nennleistung der Thruster, was an einem 48-V-Bus insgesamt rund 36 A bis 45 A entspricht. Auf sechs Einheiten verteilt, beträgt der Bedarf pro Einheit etwa 6.7 kgf.
Zwei Kandidaten erfüllen diese Anforderung vom flachen Ende des Bereichs aus. Der SW7, veröffentlicht mit einem Mindestwert von 7 kgf bei 360 W, erfüllt sie mit knapper Marge und verbraucht 6 × 360 W = 2.16 kW – das obere Ende des berechneten Bands, und mit etwa 19 kgf pro Kilowatt liegt er im günstigen Teil davon. Der DW10, veröffentlicht mit 10 kgf bei 540 W, erfüllt dieselbe Anforderung von 6.7 kgf mit Spielraum für den Regelkreis, verbraucht aber 6 × 540 W = 3.24 kW. Die Wahl der 350-m-Einheit kostet daher etwa 1.08 kW und etwa 840 g zusätzlicher Antriebsmasse für dieselbe Anforderung auf Fahrzeugebene. Das sind Rechenoperationen auf veröffentlichten Zahlen, keine Empfehlung – die Entscheidung gehört zur Missionstiefe.
Schritt 2: Wasserfestigkeit und Dichtungstechnologien bewerten
Die Abdichtung ist der Punkt, an dem ein Unterwasserthruster gewonnen oder verloren wird, denn sie ist das einzige Teilsystem, das kontinuierlich altert und das in einen Totalverlust mündet statt in eine verringerte Fähigkeit.
Die rotierende Welle ist die einzige bewegliche Verbindung in der Druckgrenze
Ein gekapselter Thruster hat eine Druckgrenze und eine Bewegung, die durch sie hindurch übertragen werden muss. Alles andere – Gehäuseverbindungen, Kabeleinführungen, Sensoranschlüsse – lässt sich statisch und damit unkompliziert ausführen. Die Propellerwelle ist die Ausnahme, und sie ist der Grund, warum die Wellendichtungstechnik und nicht die Motorentechnik eine Klasse von Thruster von einer anderen trennt.
Statische Flächendichtungen, dynamische Wellendichtungen und was jede toleriert
Statische Verbindungen werden mit Elastomer-O-Ringen oder Dichtungen in einer gefassten Nut verschlossen, und ihre Leistung hängt von Nutgeometrie, Oberflächenbeschaffenheit und Stauchung ab statt von Bewegung. Die dynamische Abdichtung einer rotierenden Welle ist schwieriger: Die Dichtung muss Druck halten, während sie gegen eine Welle gleitet, und die beiden gängigen Familien handeln unterschiedlich. Lippen- und Radialwellendichtungen sind einfach und kompakt, beruhen aber auf einem dünnen Wasserfilm als Schmierstoff, sodass sie verschleißen und gegenüber Schlick und Trockenlauf empfindlich sind. Gleitringdichtungen lassen zwei geläppte Flächen gegeneinander laufen und tolerieren höheren Differenzdruck und höhere Geschwindigkeit, auf Kosten von Baugröße, Ausrichtungsgenauigkeit und einem höheren Preis. Ein dritter Ansatz beseitigt die Verbindung ganz, indem das Drehmoment magnetisch durch eine stehende Wand übertragen wird, was die dynamische Dichtung eliminiert, aber das übertragbare Drehmoment begrenzt.
Druckausgleich, Ölfüllung und was sie verändern
Ein starres gekapseltes Gehäuse erfährt in der Tiefe den vollen Außendruck als Differenz über seine Wände, was dicke Querschnitte und schwere Endkappen erzwingt. Der Druckausgleich füllt den Hohlraum mit einer inkompressiblen Flüssigkeit und verbindet ihn über eine nachgiebige Membran oder Blase mit dem umgebenden Wasser, sodass der Differenzdruck über Dichtungen und Gehäuse auf nahezu null zusammenfällt. Der Nutzen ist ein deutlich dünneres, leichteres Gehäuse und sanftere Arbeitsbedingungen für die Dichtungen. Die Kosten sind eine Flüssigkeit, die mit der Wicklungsisolierung und der Elektronik kompatibel sein muss, eine Membran, die dieselbe Tiefe überstehen muss wie das Gehäuse, und ein Wartungsverfahren, das nach jedem Eingriff exakt befolgt werden muss.
Korrosion, ungleiche Metalle und Opferanoden
Meerwasser ist ein Elektrolyt, sodass zwei beliebige ungleiche Metalle, die damit in Kontakt stehen, eine galvanische Zelle bilden und das unedlere verbraucht wird. Die konstruktiven Folgen sind praktisch und nicht exotisch: Gehäuse sind meist aus Aluminiumlegierung, Edelstahl oder einem Polymerverbund; Befestigungselemente und Wellen werden so gewählt, dass sie in der galvanischen Spannungsreihe nahe am Gehäusemetall liegen; metallischer Kontakt zwischen verschiedenen Familien wird, wo er nicht vermieden werden kann, durch Isolierscheiben oder Hülsen unterbrochen; und Opferanoden werden an der Baugruppe statt an einzelnen Komponenten angebracht, damit das unedelste Material der gesamten Baugruppe dasjenige ist, das absichtlich verbraucht wird.
Was das Tiefenrating verspricht und was nicht
Ein Tiefenrating ist eine Aussage über das Dichtungssystem und das Gehäuse, nicht über den Motor, und es ist die einzige Kenngröße in dieser Kategorie, die sich nach dem Kauf nicht ändern lässt. Es sollte als qualifizierter Betriebsbereich statt als Berstdruck gelesen werden: Die bei ToBMS gelisteten Einheiten sind mit 0-30 m für die flache Familie und 0-350 m für die tiefe Familie veröffentlicht, und der Unterschied ist ein Konstruktionsregime, keine Toleranz. Eine 30-m-Einheit kann bei 5 m betrieben werden, aber eine 350-m-Einheit ist nicht einfach eine verstärkte 30-m-Einheit – Dichtungskonzept, Gehäusearchitektur und folglich die Masse sind anders. Bei der Auslegung sollte der Betriebsbereich gegen das Rating verglichen werden, mit Reserve für den tiefsten Punkt des Plans, gelegentliche Übertiefe und die Drucktransiente, die ein dynamischer Start oder eine Bergung mit sich bringt.
Schritt 3: BLDC-Motorspezifikationen für Unterwasserumgebungen
Mit fixiertem Lastfall und fixierter Druckgrenze wird der Motor so gewählt, dass er zum Propeller passt und im Gehäuse überlebt.
kV und Drehmomentkonstante legen die Propelleranpassung fest
Die Drehzahlkonstante kV und ihr Kehrwert, die Drehmomentkonstante, beschreiben dieselbe Maschineneigenschaft aus zwei Richtungen: kV gibt die Drehzahl pro angelegtem Volt an, und die Drehmomentkonstante gibt das Drehmoment pro Ampere an. Ein Unterwasserthruster dreht einen verhältnismäßig großen Propeller langsam, weshalb er eine Maschine mit niedrigem kV und hoher Drehmomentkonstante will – derselbe Kompromiss wie bei Direktantrieb- und Gimbal-Motoren. Die Wahl eines Motors mit hohem kV für denselben Propeller erhöht den Strom für dasselbe Drehmoment, was Kabel- und Antriebsverluste erhöht, Wärme in einem Gehäuse hinzufügt, das sie nicht leicht abführen kann, und die Ankerlebensdauer verkürzt, die die Auslegung schützen sollte. Wo über mehrere Propellerdurchmesser eine Reihe angeboten wird, sollte das kV fallen, wenn der Propeller wächst, damit die Änderung der Belastung elektrisch statt mechanisch aufgenommen wird.
Rastmoment und Positionierung bei niedriger Drehzahl
Das Rastmoment ist die periodische Drehmomentwelligkeit, die durch das Zusammenspiel von Magneten und Statorzähnen entsteht. Bei einem frei laufenden Propeller zeigt es sich meist als Geräusch und als kleiner Effizienzverlust bei niedriger Drehzahl; bei einem Fahrzeug, das bei sehr niedrigem Schub einen präzisen Kurs hält, zeigt es sich als Grenzzyklus – der Reglerbefehl und die Welligkeit kämpfen gegeneinander. Nut-Pol-Kombinationen, Magnetschränkung und Statorformgebung sind die üblichen Hebel, und sie werden zur Auslegungszeit fixiert, sodass das Rastmoment als Auswahlkriterium behandelt werden sollte und nicht als etwas, das der Antrieb herausregeln kann.
Positionsrückmeldung in einem gekapselten Gehäuse
Hallsensoren geben dem Antrieb eine grobe absolute Position und machen zuverlässiges Anlaufen und eine Regelung bei niedriger Drehzahl unkompliziert, auf Kosten eines Sensorsatzes, eines Kabelbaums und einer Durchführung im gekapselten Volumen. Die sensorlose Kommutierung beseitigt all das und stützt sich auf eine EMK-Schätzung, die bei Drehzahl gut funktioniert, aber bei den sehr niedrigen Drehzahlen am schwächsten wird, bei denen ein positionshaltendes Fahrzeug einen Großteil seiner Zeit verbringt. In der Praxis folgt die Wahl dem Einsatzzweck: Ein Fahrzeug, das aus nahezu Nullgeschwindigkeit einen gleichmäßigen Schub erzeugen muss, profitiert von der Rückmeldung, während ein Fahrzeug, das mit Drehzahl läuft, von der einfacheren gekapselten Baugruppe profitiert. So oder so ist die Rückmeldeeinrichtung selbst eine Komponente innerhalb der Druckgrenze und derselben Korrosions- und Thermikumgebung ausgesetzt wie die Wicklung.
Wicklungsisolierung, Füllung und das wassergekühlte Gehäuse, das nicht optional ist
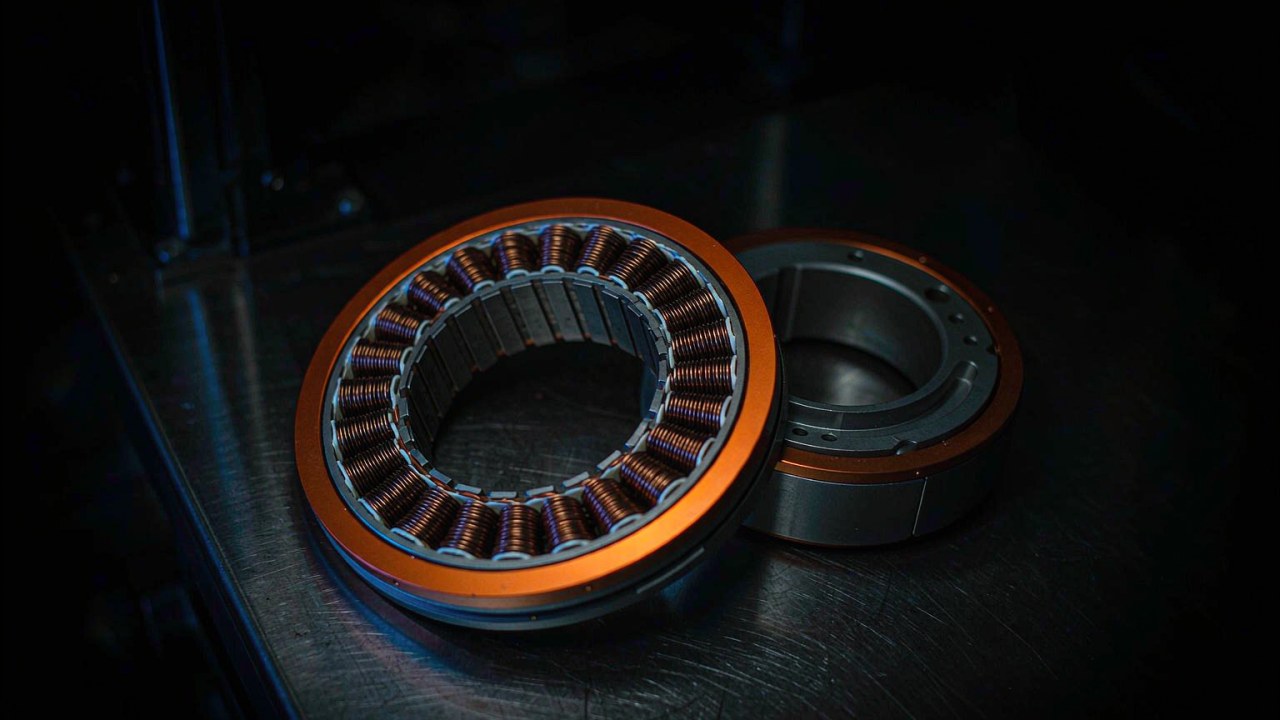
Die Wicklung sieht ihre eigene Wärme und die des Gehäuses, und der einzige Weg nach draußen ist Konduktion. Isolierstoffklasse, Wicklungsfüllung und der thermische Pfad von der Nut zum Gehäuse sind daher wichtiger als bei einer luftgekühlten Maschine, und das Gehäuse, das die Wärme abführt, ist zugleich das Teil, das dem Druck widersteht. Deshalb ist eine Änderung von Gehäusematerial oder Wandstärke ebenso eine Motorauswahländerung wie eine mechanische, und deshalb sollte der zulässige Dauerstrom für die gekapselte Baugruppe beim Hersteller eingeholt werden und nicht aus einer Nacktmotor-Kurve.
Welche Zahlen für diese Familie veröffentlicht sind
Die ToBMS-Datensätze für diese Anwendungsklasse führen die systembezogenen Zahlen, die ein Fahrzeugkonstrukteur zuerst braucht: maximaler Festmachschub, Nennleistung, Nennspannung, Masse, Einbaumaß und Tiefenrating, und sie sind die Zahlen hinter dem ROV-Thruster-Vergleich weiter unten. Wo ein Projekt die tieferen Maschinendaten benötigt – kV, Phasenwiderstand, Drehmomentkonstante, thermische Zeitkonstante –, stammen diese aus der eigenen Produktdokumentation des Herstellers für das jeweilige Modell, und sie sollten pro Modell erhoben und nicht aus der Familie abgeleitet werden. Auswahlzahlen und Maschinendaten beantworten unterschiedliche Fragen, und sie zu vermischen ist der übliche Weg zu einem nicht passenden Propeller.
Schritt 4: Propeller- und Kortdüsen-Design
Der Propeller ist der Ort, an dem elektrischer Input zu Schub wird, und in dieser Anwendungsklasse ist er fast immer in einen Dukt eingeschlossen.
Warum Unterwasser-Propulsoren ummantelt sind
Ein Dukt, oder Kortdüse, ist ein Ring mit Profilquerschnitt um den Propeller. Er erzeugt bei niedrigen Anströmgeschwindigkeiten eigenen Zusatzschub und verbessert die Strömung in die Blätter, was den Festmachschub (bollard pull) – den Nullgeschwindigkeits-Schub, auf dem die Auslegungsrechnung aufbaut – für einen gegebenen Blattdurchmesser und eine gegebene Leistung erhöht. Der Kompromiss liegt am anderen Ende des Betriebsbereichs: Der Widerstand des Dukts selbst wächst mit der Geschwindigkeit, sodass ein ummantelter Propulsor bei niedriger Geschwindigkeit effizienter und bei hoher Transitgeschwindigkeit weniger effizient ist als ein offener Propeller gleichen Durchmessers. Für ein positionshaltendes ROV ist das ein günstiger Kompromiss; für einen langstreckenden Vermessungs-AUV, der kontinuierlich im Reiseflug läuft, ist er es nicht, weshalb ummantelte Thruster und offene Propeller im Feld beide fortbestehen.
Duktgeometrie: Spalt, Sehne und der Kompromiss gegenüber der Höchstgeschwindigkeit
Das Innenprofil des Dukts, seine Sehne relativ zur Blattsehne und der Spitzenspalt zwischen Blattspitze und Duktinnenwand bestimmen alle, wie viel vom Auftrieb des Dukts als nutzbarer Schub in die Strömung gelangt. Der Spitzenspalt ist der empfindlichste der drei: zu groß, und der Spitzenwirbel leckt durch den Spalt, wodurch der Beitrag des Dukts verloren geht und Geräusch hinzukommt; zu klein, und die Baugruppe toleriert Verschmutzung, Wärmedehnung und Fertigungsstreuung nicht mehr. Die Duktsehne legt das Gleichgewicht zwischen Schub bei niedriger Geschwindigkeit und Widerstand bei hoher Geschwindigkeit fest, sodass derselbe Propeller in zwei verschiedenen Dukten zwei verschiedene Propulsoren ist. Nichts davon lässt sich an einer gekapselten Einheit im Feld neu abstimmen, was einer der Gründe ist, warum der Montagebauraum – der dokumentierte Durchmesser und die Länge der Baugruppe – neben Schub und Leistung in die Spezifikation gehört.
Blattzahl, Steigung und bidirektionale Profile
Weil diese Einheiten bidirektional sind, muss das Blattprofil mit der Strömung arbeiten, die von beiden Seiten ankommt. Symmetrische oder nahezu symmetrische Profile erreichen das mit einem kleinen Einbruch bei der Spitzeneffizienz im Vergleich zu einem für eine Richtung optimierten gewölbten Profil, was der akzeptierte Kompromiss für ein Fahrzeug ist, das Rückwärtsschub zum Bremsen und zum Herausfahren aus einem engen Raum braucht. Die Blattzahl handelt Glattheit gegen Widerstand und Gewicht, und die Steigung ist die einflussreichste Einzelwahl: Eine grobe Steigung begünstigt den Hochgeschwindigkeitslauf, eine feine Steigung begünstigt den Festmachschub, genau wie bei jedem Propeller. Die veröffentlichte Zahl des maximalen Festmachschubs ist das Ergebnis aller drei Entscheidungen, weshalb eine Schubzahl als Systemresultat und nicht als Motorbemessung gelesen werden sollte.
Kavitation, Tiefe und die Grenzen einer Schubkurve
Kavitation tritt auf, wo der lokale Druck auf der Blattoberfläche unter den Dampfdruck des Wassers fällt, und sie zerstört den Schub ebenso wie sie das Blatt erodiert. Zwei Variablen bestimmen, wie nahe ein Propulsor an diesen Zustand heranläuft: die Blattbelastung, die mit dem Schub pro Blattfläche steigt, und der Umgebungsdruck, der mit der Tiefe steigt. Die Konsequenz ist für die ROV-Arbeit ausdrücklich wert, festgehalten zu werden: Ein ummantelter Thruster ist bei 300 m kavitationstoleranter als bei 3 m, weil der umgebende Druck die Dampfkavernen unterdrückt, die ein Flachwasserlauf bei gleicher Leistung entstehen ließe. Es bedeutet auch, dass eine in einem Tank nahe der Oberfläche gemessene Schubkurve nicht automatisch eine konservative Beschreibung derselben Einheit in der Tiefe ist – die flache Messung ist der schwerere Fall, und sie ist der Fall, der für flache Inspektionsarbeit qualifiziert werden sollte, bei der das Fahrzeug in wenigen Metern Wasser mit vollem Schub arbeitet.
Schritt 5: Integration elektronischer Drehzahlregler (ESC)
Der Antrieb ist in dieser Anwendungsklasse keine separate Box. Er sitzt innerhalb der Druckgrenze, was sowohl ändert, was er kann, als auch, was seine Grenzen bedeuten.
Warum der Antrieb in dieser Familie innerhalb der Druckgrenze sitzt
ToBMS führt diese Anwendungsklasse als gekapselte Thruster mit integriertem ESC und bidirektionalem Antrieb, was die Kommutierungselektronik in dasselbe Gehäuse wie den Motor legt und die Notwendigkeit einer separaten Durchführung, eines separaten gekapselten Gehäuses und von Phasenverkabelung beseitigt, die die Grenze überqueren muss. Die Fahrzeugseite der Schnittstelle wird zu einem Leistungspaar plus einer Befehlsschnittstelle statt zu drei Phasenleitern und einem Positionssensorkabelbaum. Die konstruktive Folge ist, dass der Antrieb dieselbe Thermik- und Druckumgebung überstehen muss wie die Wicklung, und dass die Strom- und Temperaturgrenzen der Einheit die komplette Baugruppe beschreiben.
Kommutierung bei niedriger Drehzahl und in beide Richtungen
Die Kommutierungsstrategie ist eine Systementscheidung, kein Antriebsdetail. Die sensorbehaftete Kommutierung gibt dem Regler eine Positionsreferenz bei Drehzahl null, was gleichmäßigen Schub aus dem Stand und ein vorhersehbares Anlaufdrehmoment ermöglicht. Die sensorlose Schätzung beruht auf der EMK und damit auf der Drehzahl, sodass eine sensorlose Einheit, die einen sehr niedrigen Schub gegen eine Strömung halten soll, in dem Bereich arbeitet, in dem ihre Schätzung am schwächsten ist. Der bidirektionale Betrieb fügt eine zweite Anforderung hinzu: Die Umkehr muss hochgefahren und nicht geschaltet werden, weil ein Propeller und eine Säule mitgerissenen Wassers eine große Trägheit darstellen und ein Sprungbefehl mit einer Stromspitze beantwortet wird. Beide Verhaltensweisen gehören in die Abnahmekriterien des Fahrzeugs, nicht in das Datenblatt des Thrusters.
Strombegrenzung, thermisches Derating und Blockierverhalten
Die häufigste Schutzfrage ist, was passiert, wenn der Propeller aufhört zu drehen – ein um die Nabe verhedderter Tether, Seegras oder ein Schlickblock. Ein blockierter BLDC verhält sich wie ein niederohmiger Widerstand, sodass der Strom eher vom Antrieb als von der Last begrenzt wird, und die Reaktion des Antriebs entscheidet, ob die Einheit überlebt. Nützliches Verhalten ist eine programmierbare Strombegrenzung, die schnell zurückfährt, ein Thermikmodell, das den Dauerstrom herabstuft, während das Gehäuse warm wird, und ein gemeldeter Fehler, auf den das Steuerungssystem des Fahrzeugs reagieren kann – typischerweise durch kurzes Umkehren zum Freimachen der Blockierung statt durch stärkeres Drücken. Ein Antrieb, der nach jeder Blockierung die volle Leistung wiederherstellt, ohne Derating und ohne Telemetrie, verwandelt eine behebbare Blockierung in eine geschmolzene Wicklung.
Steuerschnittstelle, Telemetrie und Tetherrauschen
Sobald der Antrieb im gekapselten Gehäuse sitzt, sind die einzigen Signale, die die Grenze überqueren, auf dem Tether, und lange Kabel in Meerwasser sind eine elektrisch rauschige Umgebung. Differenzielle Signalübertragung, galvanische Trennung und ein robustes Rahmenformat auf der Befehlsschnittstelle zählen mehr als rohe Bandbreite, und Pull-up- oder Push-Pull-Logik, die über Meter von Kabel getrieben wird, ist eine häufige Quelle intermittierender Fehler, die nur in der Tiefe und nur auf langen Tethern auftreten. Die Telemetrie ist die andere Hälfte: Schubsollwert, Busstrom, Temperatur und Fehlerstatus sind die Werte, die einen Bediener während eines Tauchgangs statt danach einen verhedderten Propeller von einer versagenden Durchführung unterscheiden lassen.
Die 3 häufigsten Ursachen für ROV-Thruster-Ausfälle (und wie man sie verhindert)
Ausfälle im Betrieb konzentrieren sich auf drei Punkte. Keiner davon ist ein Motorausfall, was der Punkt ist, der in eine Spezifikationsprüfung mitgenommen werden sollte.
1. Wassereintritt an der Wellendichtung
Eine dynamische Dichtung ist das einzige Verschleißteil in der Druckgrenze, und sie altert im Verhältnis dazu, wie viel Schlick, Sand und suspendierte Partikel das Fahrzeug durcharbeitet. Das Symptom ist meist allmählich – steigender Isolationsleckstrom, dann unregelmäßige Kommutierung, dann eine tote Einheit –, was es leicht macht, es der Elektronik zuzuschreiben.
- Das Dichtungskonzept auf die Arbeitsumgebung abstimmen, nicht auf die Tiefe allein; ein abrasiver, sedimentbeladener Hafen ist für eine Lippendichtung härter als eine saubere tiefe Wassersäule.
- Die Dichtung vor dem eigenen Trümmerstrom des Propellers schützen und Opferanoden nahe an Welle und Dichtungshardware halten, damit das Dichtungsgehäuse nicht das Metall ist, das korrodiert.
- Dynamische Dichtungen in einem Intervall prüfen und erneuern, das durch Betriebsstunden in Sediment und nicht durch Kalenderzeit festgelegt wird, und jede Gehäuseöffnung als Anlass betrachten, sie zu ersetzen.
- Den Isolationswiderstand als Teil einer Prüfung vor dem Tauchgang erfassen, damit der Alterungstrend sichtbar wird, bevor der Fehler zu einer Flutung wird.
2. Verheddern, Blockieren und erreichte Stromgrenze
Propeller im Wasser sammeln Dinge: Tether, Angelschnur, Seegras, Schlick, der von den Thrustern selbst aufgewirbelt wird. Ein verhedderter Propeller blockiert, der Antrieb liefert seine Stromgrenze in einen Rotor mit nahezu Nullgeschwindigkeit, und die Wicklung heizt sich auf, ohne Luftströmung und ohne Wasserströmung über das Gehäuse, weil das Fahrzeug sich nicht mehr bewegt.
- Eine Antriebsstromgrenze setzen, die die gekapselte Baugruppe dauerhaft halten kann, und automatisches Zurückfahren statt einer verriegelten Abschaltung verlangen.
- Kurzes Umkehren zum Standardreaktionsteil bei einer Blockierung machen; eine bidirektionale Einheit kann ihre Nabe oft ohne Auftauchen freimachen.
- Das Steuerungssystem des Fahrzeugs über den Fehler informiert halten, damit der Schub auf die verbleibenden Einheiten umverteilt werden kann, statt auf der blockierten zu verharren.
- Das Thruster-Layout so gestalten, dass Einheiten in engen Räumen nicht Schlick direkt in die Dukte der jeweils anderen blasen – die Verunreinigungsquelle ist oft der benachbarte Thruster.
3. Ausfälle von Steckverbindern und Kabeleinführungen
Die Durchführung ist die zweite Druckgrenzenquerung an einem gekapselten Thruster, und bei getheterten Fahrzeugen ist sie der Ort, an dem mechanische Last, Wasser und ungleiche Metalle gleichzeitig zusammentreffen. Tetherzug auf einen Steckverbinder, eine gerade eben sitzende Durchführung und ein nasser Steckverbinder, der im Feld gesteckt wurde, sind die drei häufigsten Ursachen.
- Den Tether am Rahmen zugentlasten, damit keine Kabelspannung die Durchführung oder den Steckverbinderkörper erreicht.
- Die Anzahl der Durchführungen so niedrig halten, wie es die Architektur zulässt; jede zusätzliche Durchführung ist eine weitere Dichtungsschnittstelle und ein weiteres galvanisches Paar.
- Nass steckbare Verbinder nur wählen, wo ein Stecken im Wasser wirklich erforderlich ist; ein trocken steckbarer Verbinder, der durch ein zugentlastetes Pigtail geschützt ist, ist zuverlässiger, wo das Fahrzeug vor jedem Service immer geborgen wird.
- Die eigenen Tiefen- und Stromnennwerte des Steckverbinders gegen den Worst Case des Fahrzeugs prüfen, nicht gegen den typischen Betriebspunkt des Thrusters.
Die sieben bei ToBMS gelisteten ROV-Thruster als ein Spezifikationssatz
Die Tabelle deckt die derzeit in der ToBMS-Anwendung ROV-Thruster gelisteten Einheiten ab, geordnet nach dem veröffentlichten maximalen Festmachschub. Schub ist der maximale Festmachwert, Leistung ist der Nennwert bei der angegebenen Zwischenkreisspannung, und das Einbaumaß ist der dokumentierte Gehäusedurchmesser und die Länge.
| Modell | Max. Halteschub | Nennleistung | Nennspannung | Einsatztiefe | Einbaumaß | Gewicht |
|---|---|---|---|---|---|---|
| SW7 | ≥7 kgf | 360 W | 36 V | 0-30 m | Ø100 × 125.5 mm | 700 g |
| DW10 | 10 kgf | 540 W | 36 V | 0-350 m | Ø100 × 148 mm | 840 g |
| SW12 | ≥12 kgf | 520 W | 48 V | 0-30 m | Ø130.6 × 151.5 mm | 1180 g |
| DW15 | 15 kgf | 750 W | 48 V | 0-350 m | Ø130.6 × 174.5 mm | 1260 g |
| SW17 | ≥17 kgf | 870 W | 48 V | 0-30 m | Ø130.6 × 163.5 mm | 1350 g |
| DW20 | 20 kgf | 910 W | 48 V | 0-350 m | Ø152 × 182 mm | 1630 g |
| DW25 | 25 kgf | 1315 W | 48 V | 0-350 m | Ø152 × 191 mm | 1790 g |
Maximaler Festmachschub, gemessen bei Vorwärtsgeschwindigkeit null, Nennleistung bei der angegebenen Zwischenkreisspannung, Tiefenrating, Einbaumaß und Masse gemäß Herstellerangaben. Die Schubwerte der SW-Serie sind als Mindestwerte statt als exakte Werte veröffentlicht, weshalb sie mit einem ≥-Präfix erscheinen.
Als ein Satz gelesen, beschreiben die sieben Einheiten eine Schubleiter von 7 bis 25 kgf mit zwei quer dazu liegenden Tiefenklassen. Der Schub pro Einheit Masse steigt mit der Baugröße – etwa 10.0 kgf/kg beim 700 g schweren SW7, etwa 11.9 kgf/kg über DW10 und DW15 hinweg und etwa 14.0 kgf/kg beim 1790 g schweren DW25 –, weil ein größeres Gehäuse seine druckwiderstehende Struktur und seinen Dukt effizienter trägt als ein kleines. Für einen Rahmen mit festem Montagebauraum ist dieser Gradient das Argument für die größte Einheit, die die Struktur aufnehmen kann, sofern Leistungsbudget und Ausfallfall es erlauben.
Der Schub pro Kilowatt ist die flachere Kurve und die nützlichere Planungszahl: Die sieben Einheiten liegen zwischen 18.5 und 23.1 kgf pro Kilowatt, alle berechnet aus den veröffentlichten Schub- und Nennleistungswerten. Zwei Einheiten teilen sich den gleichen 36-V-Bus in unterschiedlichen Größen – der SW7 bei 360 W und der DW10 bei 540 W –, und fünf teilen sich 48 V, von 520 W bis 1315 W. Weil das Effizienzband schmal ist, kann das Leistungsbudget eines Fahrzeugs aus seinem Schubbedarf geschätzt werden, bevor ein Modell gewählt wird, und die Wahl zwischen den Familien reduziert sich dann auf Tiefe, Einbaumaß und Masse statt auf die Suche nach einer effizienteren Einheit.
Die beiden Tiefenklassen sind keine Größenordnung. Die SW-Familie reicht bei 700 bis 1350 g von 7 bis 17 kgf, und die DW-Familie bei 840 bis 1790 g von 10 bis 25 kgf, sodass sich die Familien über den größten Teil des Schubbereichs überlappen und der Unterschied bei einem gegebenen Schub die Masse ist, die das tiefere Dichtungsregime kostet. Zwischen DW10 und SW7 ist die Überlappung direkt: Bei vergleichbarem Schub ist die 350-m-Einheit schwerer und zieht für dieselbe Aufgabe mehr Leistung. Ob das den Preis wert ist, hängt ganz davon ab, ob die Mission jemals 30 m überschreitet – eine Frage, die, wie der obige Dichtungsabschnitt darlegt, vor dem Zeichnen des Rahmens und nicht danach beantwortet werden muss.
Was jede Familie auf Fahrzeugebene bringt
Beide Familien sind als gekapselte Einheiten mit integriertem ESC und bidirektionalem Antrieb dokumentiert, sodass der Unterschied zwischen ihnen das Druckregime und alles ist, was daraus folgt.
Die drei für 30 m: 700 g bis 1350 g
Die flache Familie ist bei jedem gegebenen Schub die leichtere Option und deckt die Fahrzeugklassen ab, die die obersten Meter der Wassersäule nie verlassen – Tank- und Kanalarbeit, Hafen- und Flussinspektion, Aquakultur und Flachwasservermessung. Der SW7 ist der Einstiegspunkt, mit einem veröffentlichten Mindestwert von 7 kgf bei 360 W an einem 36-V-Bus in einem Ø100 × 125.5 mm großen, 700 g schweren Gehäuse; seine bescheidene Stromaufnahme hält die Anforderungen an Durchführung und Kabel bei einem Mikro-ROV einfach, dessen Tether die dominierende elektrische Last sein kann. Der SW12 wechselt auf einen 48-V-Bus mit einem veröffentlichten Mindestwert von 12 kgf bei 520 W in einer Ø130.6 × 151.5 mm großen, 1180 g schweren Einheit, was der Spannungsschritt ist, der längere Tether praktikabel macht. Der SW17 ist die größte Flachwassereinheit mit einem veröffentlichten Mindestwert von 17 kgf bei 870 W, im gleichen Durchmesser von 130.6 mm, aber 12 mm länger und 170 g schwerer als der SW12 – der Punkt, an dem Rahmensteifigkeit und Montagehardware Teil der Thruster-Entscheidung werden.
Die vier für 350 m: 840 g bis 1790 g
Die tiefe Familie trägt das Druckregime, das Offshore-Inspektions-, Vermessungs- und Interventionsarbeit verlangt, und ihr leichtestes Mitglied ist dasjenige, das die Spezifikation eines kleinen Fahrzeugs verändert. Der DW10 liefert 10 kgf aus 540 W in einem Ø100 × 148 mm großen, 840 g schweren Gehäuse – ein 350-m-Rating in ungefähr der Masse und dem Durchmesser der flachen 7-kgf-Einheit, auf Kosten von 180 W und einer tieferen Stromaufnahme am 36-V-Bus. Der DW15 und der DW20 decken die Mitte des Bereichs mit 15 kgf und 20 kgf aus 750 W bzw. 910 W ab, in Ø130.6 × 174.5 mm und Ø152 × 182 mm großen Gehäusen. Der DW25 führt den Satz mit 25 kgf aus 1315 W in einer Ø152 × 191 mm großen, 1790 g schweren Einheit an, und er trägt das höchste Schub-zu-Masse-Verhältnis der Gruppe mit etwa 14.0 kgf/kg. Der Hersteller hat dafür ein eigenes Einführungsvideo veröffentlicht, das unten eingebettet ist.
Die Einführung des Herstellers zum DW25, die die gekapselte Einheit im Wasser laufend zeigt. Weil die Schubwerte als statische Festmachwerte veröffentlicht sind, ist Filmmaterial der Einheit, die tatsächlich Wasser bewegt, der unmittelbarste Weg zu beurteilen, wie sich ein Rating von 25 kgf in Fahrzeugbewegung übersetzt.
ToBMS-VideoseiteAuf YouTube ansehenWo sich die beiden Familien im Schub überlappen
Die Überlappung ist der Teil des Bereichs, in dem die technische Entscheidung tatsächlich stattfindet. Bei etwa 10 kgf liegt die Wahl zwischen einer tiefen 36-V-Einheit und einer flachen 36-V-Einheit, die sich hauptsächlich in Masse und Strom unterscheiden; bei 12 bis 17 kgf konkurriert die flache Familie bei der Masse mit tiefen Einheiten ähnlichen Schubs; und oberhalb von 17 kgf ist die tiefe Familie die einzige Option in diesem Satz. Zusammen mit dem durchgerechneten Auslegungsbeispiel in Schritt 1 gelesen, lautet die praktische Regel, dass die Familie nach der Missionstiefe und das Modell nach dem Schubbedarf gewählt wird – eine Umkehr dieser Reihenfolge erzeugt entweder überschüssige Dichtungsmasse oder einen Betriebsbereich, der über die Lebensdauer des Fahrzeugs eingehalten werden muss.
Wo diese Thruster am Ende arbeiten
Jede Einheit in dieser Anwendungsklasse ist auf ToBMS derselben Anwendung zugeordnet, was widerspiegelt, wie spezifisch der Einsatzzweck ist: Die Anwendung ROV-Thruster deckt Fahrzeuge ab, für die der Antrieb die primäre Konstruktionsvorgabe und nicht ein Zubehör ist.
Inspektions- und Beobachtungsfahrzeuge
Fahrzeuge der Inspektionsklasse halten die Position gegen eine Strömung, während ein Bediener eine Struktur, einen Rumpf oder eine Pipeline untersucht, was bedeutet, dass ihre Thruster kontinuierlich laufen und nicht in Manöverstößen. Der Dauerbetrieb ist es, der den thermischen Pfad durch das Gehäuse zur bindenden Randbedingung macht, und er ist der Einsatzzweck, bei dem das Effizienzband am meisten zählt: Eine Einheit, die mehr Schub pro Kilowatt erzeugt, lässt mehr der verfügbaren Leistung für Beleuchtung, Kameras und Sensoren übrig.
Arbeitsklasse- und Interventionsfahrzeuge
Interventionsarbeit fügt eine Reaktionslast hinzu, die nichts mit Wasserströmung zu tun hat – ein Manipulator, der gegen eine Struktur drückt, drückt das Fahrzeug zurück, und der Thrustersatz muss die Lage halten, während er das tut. Diese Anforderung wird mit Schubreserve erfüllt, die über mehr Einheiten verteilt ist, statt mit größeren Einheiten, und dort wird der Ausfallfall in der Layoutentscheidung zum dominierenden Term. Die Tiefenklasse wird hier entschieden: Offshore-Interventionsarbeit ist der Grund, warum die 350-m-Familie existiert, und die zusätzliche Masse pro Einheit ist der Preis des Regimes.
AUVs, Hybride und batteriebetriebene Plattformen
Ein Fahrzeug, das seine eigene Batterie mitführt, muss sie in einem druckfesten Gehäuse mitführen, was die Spannungsarchitektur ebenso zu einer Masseentscheidung macht wie zu einer elektrischen: Ein höherer Bus zieht bei gegebener Leistung weniger Strom, was dünnere Leiter im Gehäuse und eine kleinere Durchführung bedeutet. Die 48-V-Einheiten in diesem Satz decken 520 W bis 1315 W ab, sodass ein Batteriefahrzeug mit Mehreinheiten-Layout üblicherweise um diesen Bus herum ausgelegt wird. Wo dasselbe Fahrzeug für lange Perioden des Positionshaltens auch an einem Tether läuft, passt die ummantelte, bidirektionale Architektur dieser Einheiten zu beiden Modi ohne Hardwarewechsel.
Flachwasser- und Tankarbeit
Pool-, Kanal-, Hafen- und Flussarbeit ist der Bereich, in dem die flache Familie die richtige Antwort statt ein Kompromiss ist, und es ist zugleich das Regime, in dem das Kavitationsverhalten aus einem anderen Grund Aufmerksamkeit verdient: Der Umgebungsdruck ist in den obersten Metern am niedrigsten, sodass ein ummantelter Propeller, der nahe der Oberfläche mit voller Leistung läuft, am nächsten an seiner Kavitationsgrenze arbeitet. Das macht den flachen Einsatzzweck zu einem schwereren Fall für die Qualifizierung als einen tiefen, und es ist ein Argument dafür, die Schubreserve am flachen Ende des Betriebsbereichs zu behalten, statt das ganze Budget für die Fähigkeit zum Positionshalten in der Tiefe auszugeben.
Häufig gestellte Fragen
QWie wird der Schubbedarf für ein ROV berechnet?
Aus der größten stationären Last, die das Fahrzeug halten oder überwinden muss, was normalerweise das Halten der Position gegen die Auslegungsströmung einschließlich Tetherwiderstand ist, plus der Reaktionslast, die ein Werkzeug oder Arm aufbringt. Der hydrodynamische Widerstand steigt mit dem Quadrat der relativen Wassergeschwindigkeit und der Tetherwiderstand mit Kabellänge und Strömung, sodass beide Terme mit der Stirnfläche skalieren, die das Fahrzeug bietet. Der veröffentlichte Schub ist ein Festmachwert bei Drehzahl null, sodass der Transitfall gesondert berechnet werden muss. Die Summe wird dann durch das Effizienzband der Familie geteilt – 18.5 bis 23.1 kgf pro Kilowatt über die bei ToBMS gelisteten Einheiten –, um die Nennleistung zu ergeben, und erneut durch die Zwischenkreisspannung geteilt, um den Strom zu ergeben, den Tether, Durchführung und Versorgung tragen müssen.
QWas ändert eine Kortdüse am Schub?
Sie erhöht den Festmachschub – den Nullgeschwindigkeits-Schub, der für das Halten der Position genutzt wird –, indem sie bei niedrigen Anströmgeschwindigkeiten eigenen Schub erzeugt und die Strömung in die Blätter verbessert, für einen gegebenen Blattdurchmesser und eine gegebene Leistung. Der Kompromiss zeigt sich am anderen Ende des Geschwindigkeitsbereichs, weil der Widerstand des Dukts selbst mit der Geschwindigkeit wächst. Deshalb passt ein ummantelter Propulsor zu einem positionshaltenden ROV und ein offener Propeller zu einem Vermessungs-AUV, der kontinuierlich im Reiseflug läuft, und deshalb bestehen beide Anordnungen im Feld fort, statt dass eine die andere ersetzt.
QWarum ist 48 V der übliche Bus für größere ROV-Thruster?
Weil der Strom und nicht die Leistung den Kabelquerschnitt, die Größe der Durchführung und den Leiterquerschnitt im gekapselten Gehäuse festlegt. Am Nennbetriebspunkt ziehen die 36-V-Einheiten in diesem Satz rund 10 A und 15 A bei 360 W und 540 W, während die 48-V-Familie von etwa 11 A bei 520 W bis etwa 27 A bei 1315 W reicht. Ein höherer Bus hält den Strom daher beherrschbar, während der Schub steigt, was bei einem Batteriefahrzeug am meisten zählt, wo die Leiter innerhalb der Druckgrenze sitzen. Die Spannung ist eine Systementscheidung und keine Thruster-Entscheidung, und sie sollte der Leistungsarchitektur des Fahrzeugs folgen.
QWas ändert der Druckausgleich in einem Unterwasserthruster?
Er ersetzt den Differenzdruck über das Gehäuse durch einen nahezu null, indem er innere Hohlräume mit einer inkompressiblen Flüssigkeit füllt, die über eine nachgiebige Membran mit dem umgebenden Wasser verbunden ist. Das Ergebnis ist ein deutlich dünneres und leichteres Gehäuse und sanftere Arbeitsbedingungen für die Dichtungen. Die Kosten sind eine Flüssigkeit, die mit der Wicklungsisolierung und der Elektronik kompatibel sein muss, eine Membran, die dieselbe Tiefe überstehen muss wie das Gehäuse, und ein Wiedermontageverfahren, das nach jedem Eingriff exakt befolgt werden muss – der Nutzen ist also mechanisch, während die zusätzliche Disziplin verfahrenstechnisch ist.
QWie verhält sich das Tiefenrating zur Kavitation?
Der Umgebungsdruck steigt mit der Tiefe, und die Kavitation beginnt dort, wo der lokale Druck auf der Blattoberfläche unter den Dampfdruck des Wassers fällt. Ein ummantelter Thruster ist daher bei gleicher Leistung bei 300 m kavitationstoleranter als bei 3 m, weil der umgebende Druck die Dampfkavernen unterdrückt, deren Entstehung ein flacher Lauf zuließe. Die praktische Folge ist, dass der flache Einsatzzweck der schwerere Fall für die Qualifizierung ist und dass eine in einem Tank nahe der Oberfläche gemessene Schubkurve nicht automatisch eine konservative Beschreibung derselben Einheit in der Tiefe ist.
QWarum ist die rotierende Wellendichtung der häufigste Ausfallpunkt?
Weil sie der einzige Teil der Druckgrenze ist, der sich bewegt. Statische Verbindungen können abgedichtet und vergessen werden, aber eine rotierende Welle muss Druck halten, während sie gleitet, und Lippendichtungen beruhen auf einem dünnen Wasserfilm als Schmierstoff, während Gleitringdichtungen darauf beruhen, dass zwei geläppte Flächen in Ausrichtung bleiben. Beide altern in sedimentbeladenem Wasser schneller als in einer sauberen Wassersäule, und beide versagen fortschreitend – zuerst Isolationsleckstrom, dann unregelmäßige Kommutierung, dann eine tote Einheit –, weshalb eine Isolationswiderstandsmessung in die Checkliste vor dem Tauchgang gehört und weshalb Erneuerungsintervalle für Dichtungen durch Betriebsstunden in Sediment und nicht durch Kalenderzeit festgelegt werden sollten.
QLohnt es sich, einen ROV-Thruster zu überdimensionieren?
Überschüssiger Schub ist erstrebenswert, aber er sollte als Reserve in der Auslegungsrechnung gekauft werden und nicht als größere Einheit im selben Rahmen. Zusätzlicher Schub pro Einheit kostet Masse, Strom und Leistung an jeder Einheit im Layout, und bei einem Batteriefahrzeug geht das direkt von der Ausdauer ab; zusätzliche Einheiten kosten dieselben drei Dinge, fügen aber auch Fehlerpfade und Freiheitsgrade hinzu, was Interventionsarbeit braucht. Wo der Rahmendurchmesser zwischen zwei Modellen geteilt wird, wie es bei den 152-mm-Tiefeneinheiten in diesem Satz der Fall ist, ist ein späteres Upgrade im selben Montageraum möglich – was üblicherweise ein besserer Weg ist, Reserve zu kaufen, als sie vom ersten Tauchgang an mitzuführen.
Offizielle Ressourcen
CubeMars veröffentlicht Produktdokumentation zu den Thruster-Baureihen SW und DW, die im Ressourcen-Bereich der Plattform gesammelt ist, und jedes Modell hat eine offizielle Produktseite mit vollständiger Spezifikation, Leistungskurve und Montagezeichnung – die Unterwasserthruster-Baureihe ist der Einstiegspunkt. Der Hersteller bleibt die maßgebliche Quelle für Schubkurven, Dichtungsspezifikationen, Druckqualifikation und Antriebskonfiguration; ToBMS hält die Entdeckungsebene durchsuchbar und vergleichbar.
Wie es weitergeht
Das komponentenbezogene Gegenstück zu diesem Leitfaden ist Unterwasser-Thruster: Schub, Leistung und Einsatztiefe abstimmen, der die sieben Einheiten in der Kategorie Unterwasser-Thruster Modell für Modell behandelt und ihre veröffentlichten Zahlen gegeneinander liest. Dieser Leitfaden setzt eine Ebene weiter außen an, beim Lastfall und Druckregime des Fahrzeugs, und gelangt über einen anderen Weg zu denselben sieben Einheiten – nützlich, wenn die Frage lautet, was das Fahrzeug braucht, statt welches Modell größer ist, und wenn die Auswahlliste aus der Anwendung ROV-Thruster statt aus einer einzelnen Modellfamilie kommen muss.
Um auszuwählen statt zu recherchieren, laufen die Werkzeuge der Plattform nacheinander: Kandidaten in Auswahl nach Schub, Spannung, Masse und Tiefe filtern und sie dann in Produktvergleich gegeneinander stellen. Wo dieselbe gekapselte Architektur für ein rotierendes Gelenk statt für den Antrieb gebraucht wird, deckt die Kategorie Roboteraktuatoren diesen Bereich ab.
Die Kurzfassung: Zuerst Lastfall und Druckregime fixieren, weil keines von beiden geändert werden kann, nachdem der Rahmen gezeichnet ist; den Schubbedarf mit dem Band von 18.5 bis 23.1 kgf pro Kilowatt in Leistung und Strom umrechnen; dann Einbaumaß, Masse und Ausfallfall zwischen den 30-m- und den 350-m-Familien und zwischen den Modellen innerhalb dieser entscheiden lassen. Abdichtung, Ummantelung und Antriebselektronik sind Konsequenzen dieser drei Entscheidungen, keine unabhängigen Wahlen – und die drei Ausfallarten, die das Feld dominieren, sitzen alle an der Druckgrenze, genau dort, wo eine Spezifikationsprüfung enden sollte.