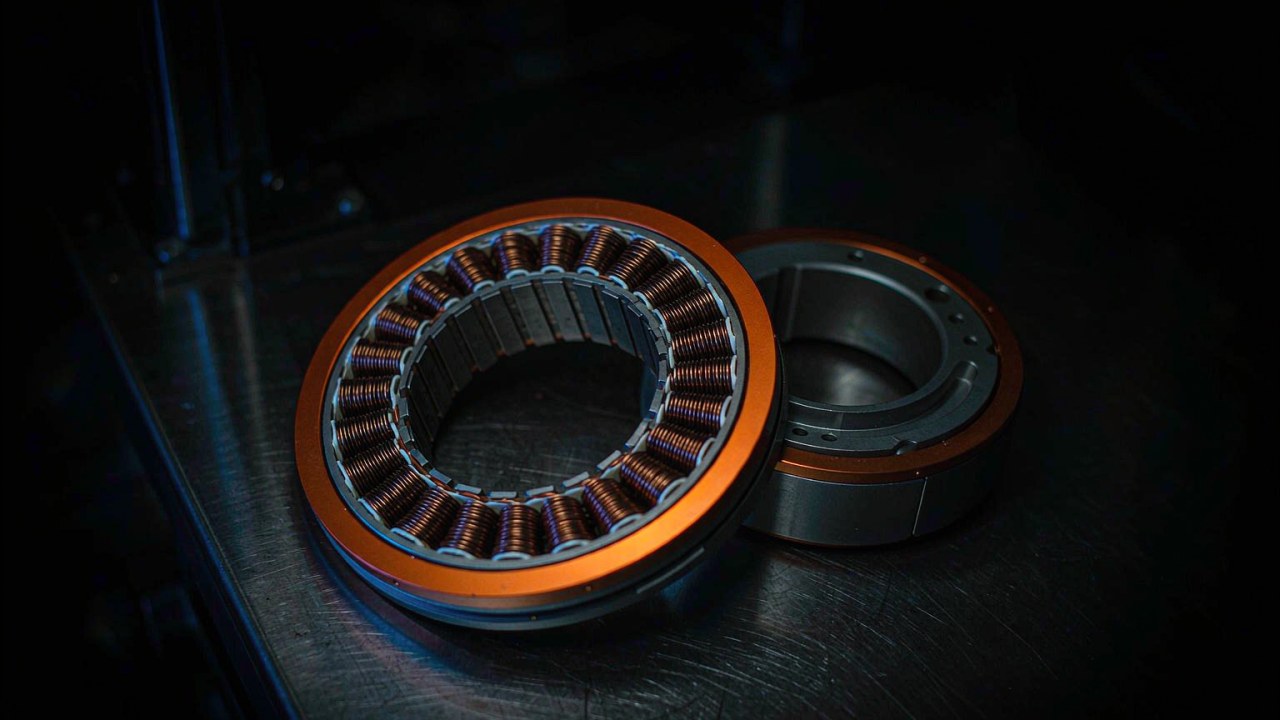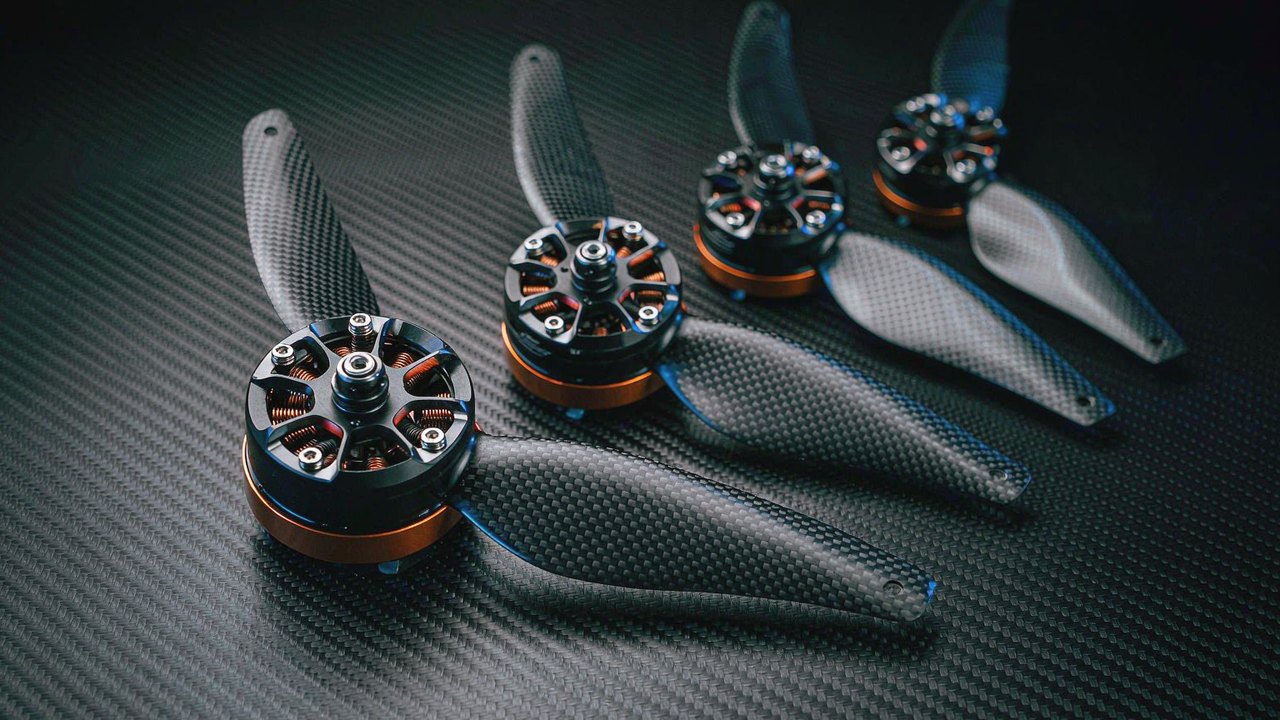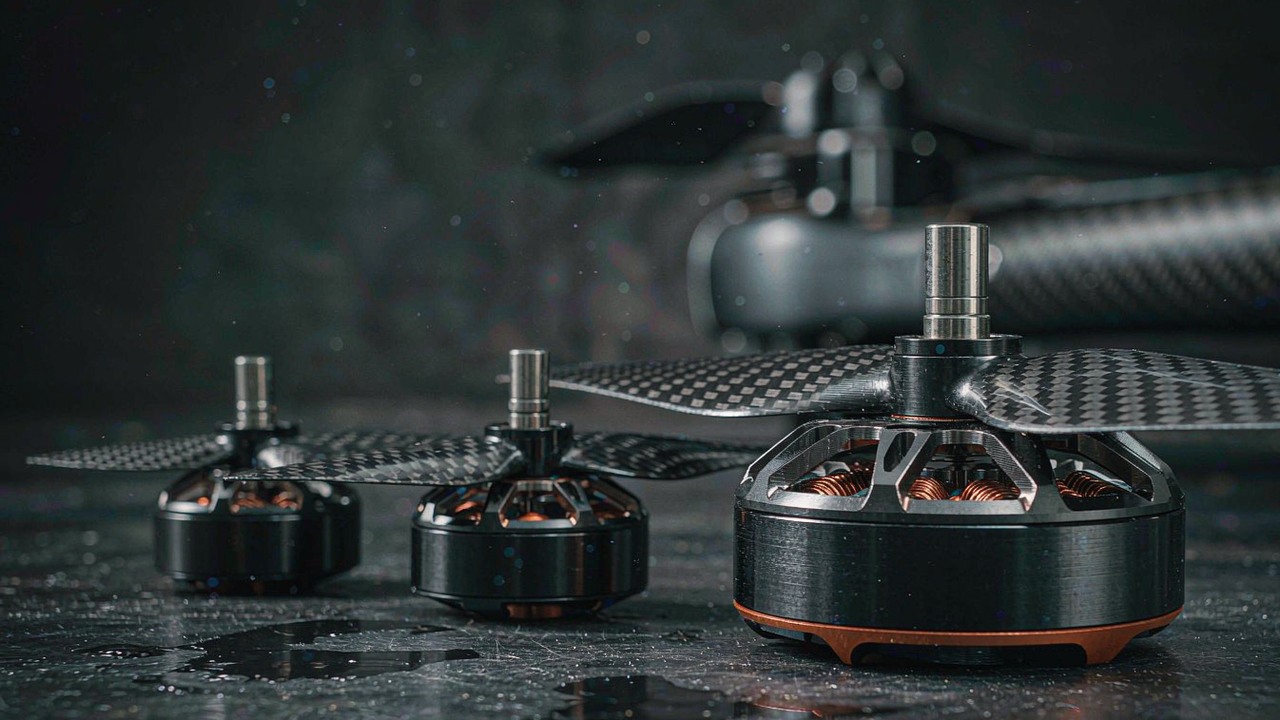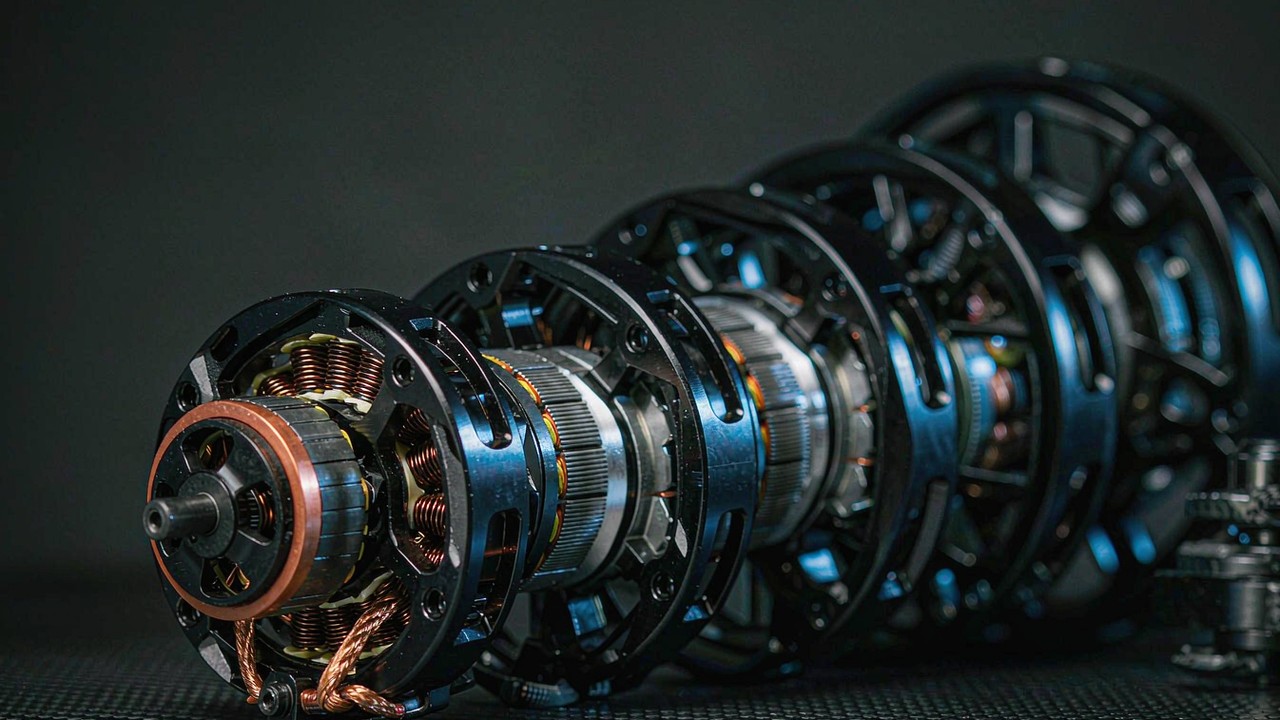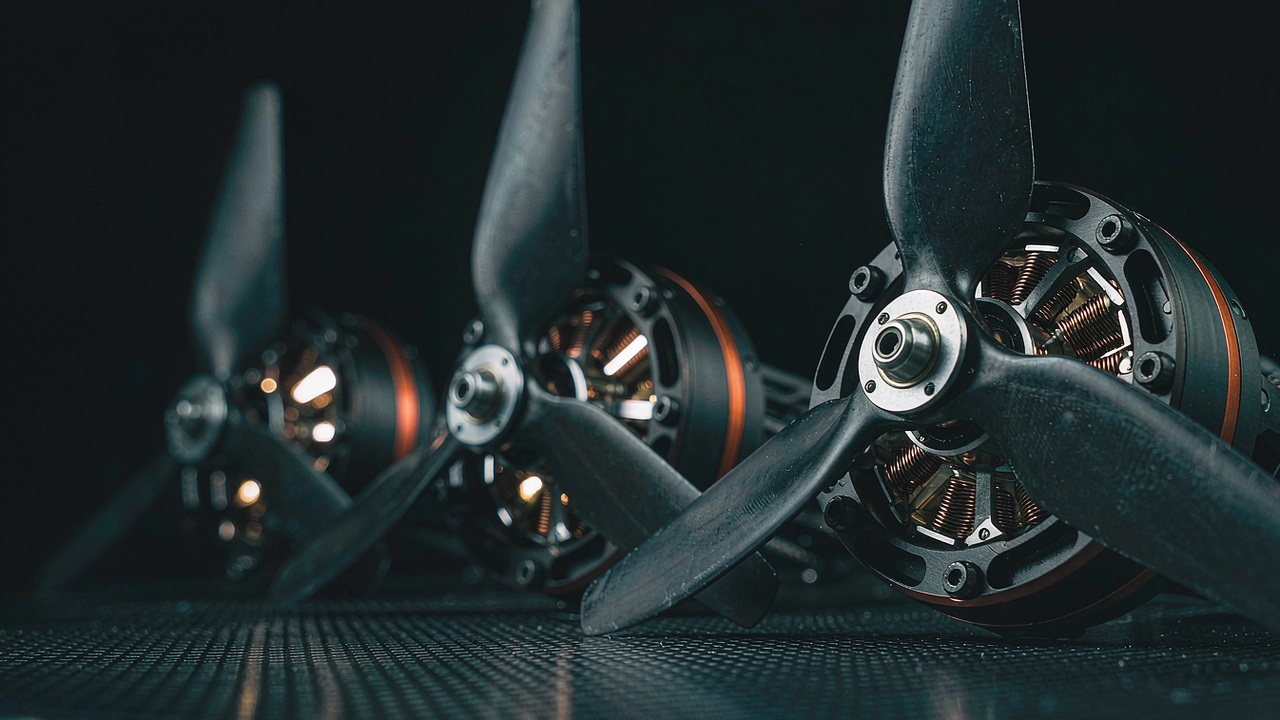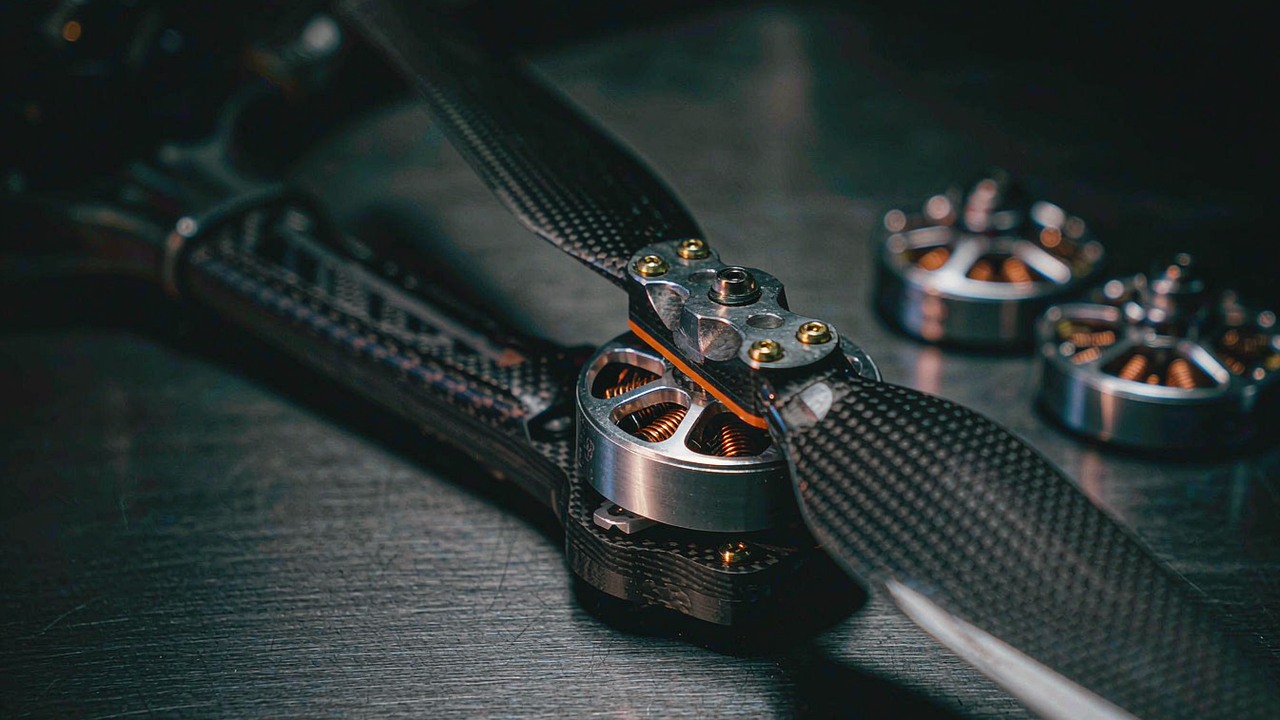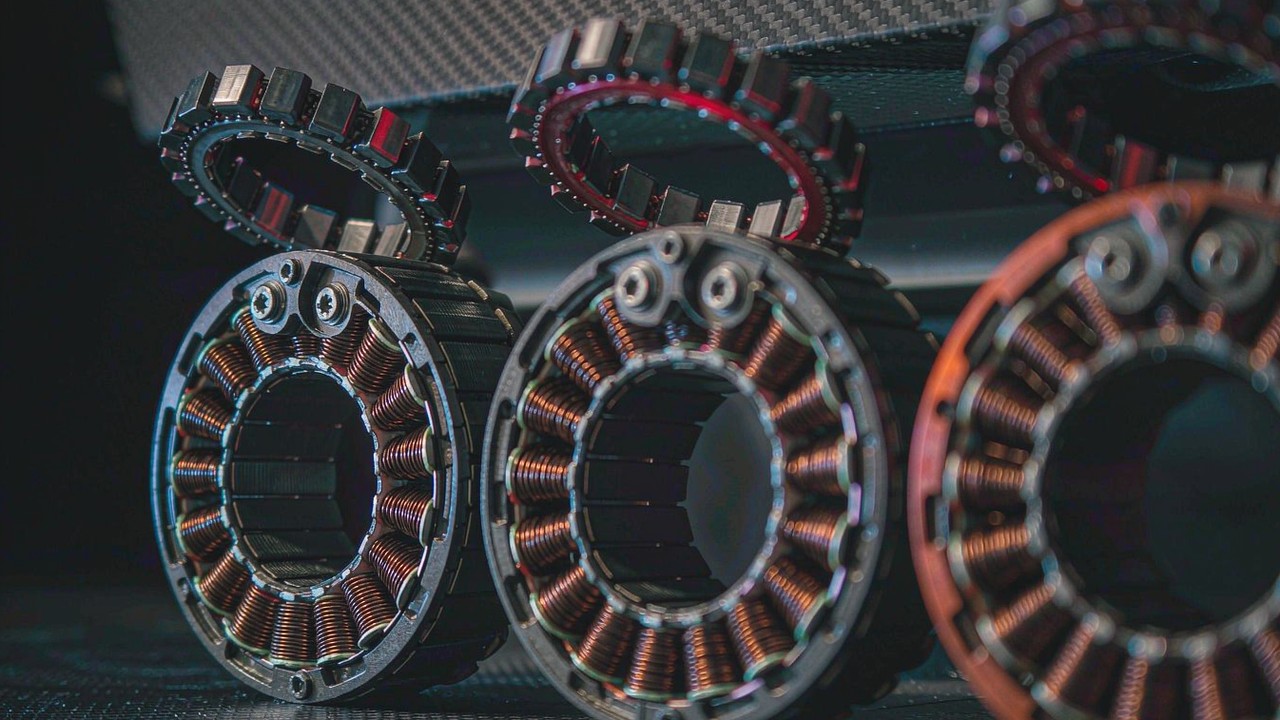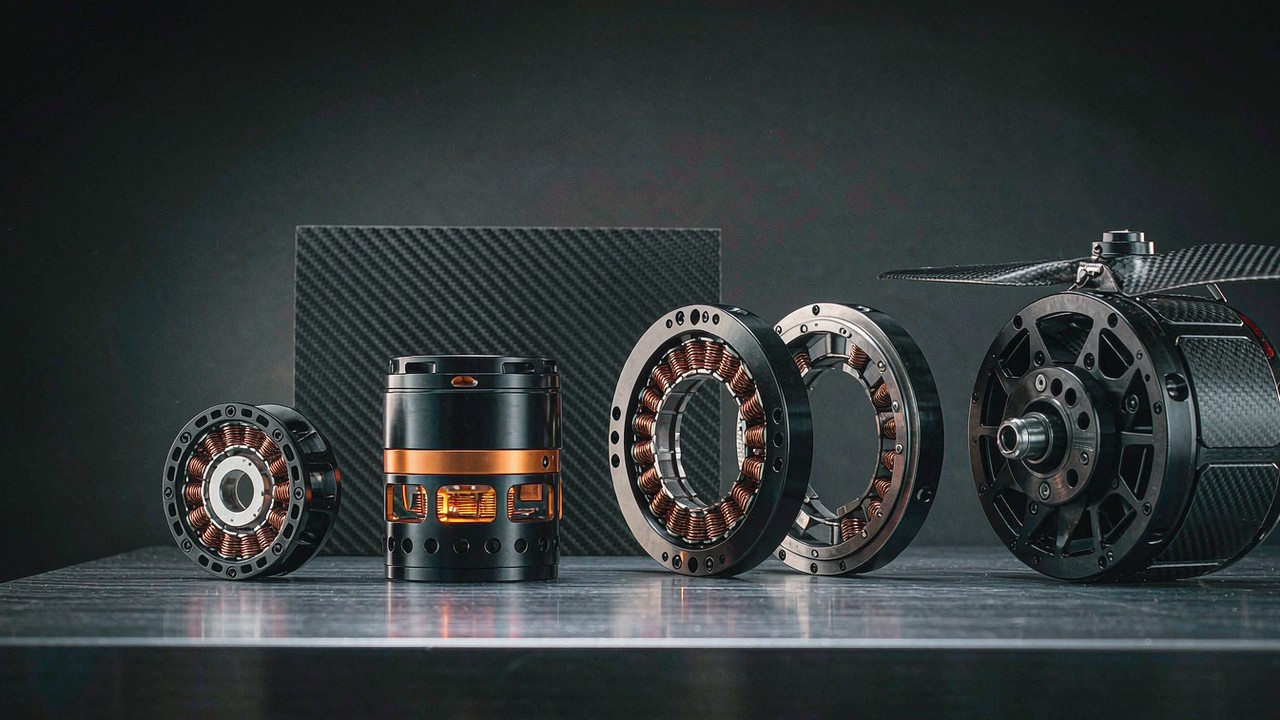
एक BLDC मोटर एक ब्रशलेस DC मोटर है: एक स्थायी-चुंबक रोटर, एक वाइंडेड स्टेटर, और एक इलेक्ट्रॉनिक कंट्रोलर जो वही कम्युटेशन करता है जो पहले ब्रश किया करते थे। यही एक प्रतिस्थापन कारण है कि ब्रशलेस मोटर आज रोबोट जॉइंट्स, मल्टीरोटर एयरफ़्रेम, कैमरा जिम्बल और सबसी थ्रस्टर के भीतर बैठती है - घिसने के लिए कोई ब्रश नहीं है और चिंगारी के लिए कोई कम्युटेटर नहीं है, तथा मशीन जो टॉर्क उत्पन्न करती है उसे किसी स्थिर कर्व के रूप में स्वीकार करने के बजाय सॉफ़्टवेयर में आकार दिया जा सकता है। यही कारण यह भी है कि “BLDC मोटर” अब एक ही खरीद निर्णय नहीं रह गई है। वही विद्युत-चुंबकीय सिद्धांत बाज़ार में फ्रेमलेस स्टेटर-और-रोटर किट, सीलबंद इंटीग्रेटेड एक्चुएटर, प्रणोदन आउटरनर, कम-गति वाली Gimbal मोटर और गहराई-रेटेड थ्रस्टर के रूप में पहुँचता है, और ये पैकेज सात उत्पाद श्रेणियों में दर्ज हैं जिनके विनिर्देश स्तंभ उतने ही भिन्न हैं जितने उनके यांत्रिक आकार। यह गाइड बताती है कि मशीन टॉर्क कैसे उत्पन्न करती है, 2026-2027 के लिए चयन तय करने वाले विनिर्देश स्तंभ कौन-से हैं, अभिलेखों में प्रकाशित होने वाली बातों में पहले से दिख रहे बदलाव क्या हैं, पाँच-चरणीय चयन क्रम क्या है, और कौन-सी एप्लिकेशन क्लासें प्रत्येक पैकेज को काम पर लगाती हैं।
नीचे दिया गया प्रत्येक आँकड़ा अनुमान के बजाय संबंधित प्रोडक्ट अभिलेख से लिया गया है। जहाँ कोई मान दर्ज मानों से परिकलित किया गया है - कोई अनुपात, कोई योग, या सेल रसायन से निकाला गया कोई आँकड़ा - वहाँ उसे उसी स्थान पर व्युत्पन्न (derived) के रूप में चिह्नित किया गया है। जहाँ किसी अभिलेख में कोई मान ही नहीं है, वहाँ उस अंतराल को पड़ोसी मॉडल से भरने के बजाय नामित किया गया है, और जिन श्रेणियों में कोई स्तंभ संरचनात्मक रूप से अनुपस्थित है उन्हें स्पष्ट कहा गया है, क्योंकि कौन-सा स्तंभ अनुपस्थित है यह जानना भी चयन का ही हिस्सा है। श्रेणी और एप्लिकेशन लिंक उन पृष्ठों पर ले जाते हैं जो दर्ज मेलों को समूहित करते हैं; पूरी उत्पाद श्रृंखला सात श्रेणियों में संगठित है, और चयन तथा उत्पाद तुलना उपकरण उन्हीं दर्ज स्तंभों पर काम करते हैं।
संक्षिप्त उत्तर
BLDC मोटर के चयन में पहला प्रश्न यह नहीं है कि कौन-सी मोटर सर्वोत्तम है, बल्कि यह है कि आउटपुट क्या होना चाहिए। एक जॉइंट से शाफ़्ट पर टॉर्क माँगा जाता है, एक एयरफ़्रेम से प्रोपेलर से थ्रस्ट माँगा जाता है, एक स्थिरीकृत कैमरा से शून्य के निकट गति पर समरूपता माँगी जाती है, और एक सबसी वाहन से दबाव झेल सकने वाला थ्रस्ट माँगा जाता है। इन चारों माँगों को चार भिन्न तरीकों से पैक की गई मशीनें पूरा करती हैं, और जैसे ही आउटपुट का सम्मेलन तय हो जाता है, शॉर्टलिस्ट का अधिकांश हिस्सा पहले ही तय हो चुका होता है।
जहाँ आउटपुट जॉइंट पर टॉर्क है, वहाँ उम्मीदवार रोबोटिक एक्चुएटर में बैठते हैं, जहाँ अभिलेख में 1.3 Nm से 74 Nm तक रेटेड टॉर्क और 6:1 से 64:1 तक रिडक्शन अनुपात दर्ज है, या QDD एक्चुएटर में, जहाँ सभी तीन दर्ज यूनिट्स वही 8:1 अनुपात और वही 0.15 बैकलैश मान उपयोग करती हैं, इसलिए रेटेड टॉर्क ही एकमात्र वास्तविक चर है। जहाँ मशीन को किसी मौजूदा संरचना पर बोल्ट करने के बजाय उसके भीतर बनाया जाना है, वहाँ फ्रेमलेस टॉर्क मोटर बिना हाउसिंग के वही विद्युत-चुंबकीय पुर्ज़े 20 g से 710 g तक देती हैं।
जहाँ आउटपुट थ्रस्ट है, वहाँ चुनाव पैमाने पर बँट जाता है। UAV मोटर 3S से 24S तक की बसों पर 1220 g से 101449 g तक थ्रस्ट दर्ज करती हैं, और ड्रोन मोटर 2S से 12S तक की बसों पर 351 g से 9749 g तक थ्रस्ट दर्ज करती हैं, इसलिए इन दोनों श्रेणियों के बीच की सीमा अकेले थ्रस्ट से नहीं बल्कि द्रव्यमान और सेल संख्या से खिंचती है। जहाँ आउटपुट सहज पॉइंटिंग है, वहाँ Gimbal मोटर 12 V से 24 V पर पथ में किसी गियरबॉक्स के बिना 0.08 Nm से 3 Nm तक रेटेड टॉर्क दर्ज करती हैं। जहाँ आउटपुट को पानी में टिकना है, वहाँ Underwater thruster 30 m या 350 m की गहराई रेटिंग पर 7 kgf से 25 kgf तक अधिकतम मूरिंग थ्रस्ट दर्ज करते हैं।
इन चारों के साथ दो सावधानियाँ जुड़ी हैं। पीक आँकड़ा छोटी विंडो का कथन है, सतत क्षमता नहीं, और यहाँ कोई भी श्रेणी अनिश्चितकालीन पावर या टॉर्क रेटिंग प्रकाशित नहीं करती। और प्रकाशित अधिकतम किसी परीक्षण शर्त से लिया गया ऊपरी बिंदु है, परिचालन बिंदु नहीं, इसलिए जो डिज़ाइन अपने मार्जिन के निकट बैठता है उसे यह अंतर शीर्षक संख्या से नहीं बल्कि निर्माता के परीक्षण डेटा से भरना पड़ता है।
BLDC मोटर क्या है और यह कैसे काम करती है?
मशीन स्वयं सरल है, और ब्रशलेस मोटर का लगभग सारा व्यवहार ब्रश हटाने के एक ही परिणाम से निकलता है: धारा को मोटर के बाहर किसी चीज़ से स्विच करना पड़ता है, और उस चीज़ को पता होना चाहिए कि रोटर क्या कर रहा है।
रोटर उस क्षेत्र का अनुसरण करता है जो कंट्रोलर बनाता है
स्टेटर पर फ़ेज़ों में व्यवस्थित वाइंडिंग कॉइल्स होती हैं, और कंट्रोलर उन फ़ेज़ों को एक क्रम में ऊर्जित करता है। ऊर्जित करने का प्रत्येक चरण एक चुंबकीय क्षेत्र उत्पन्न करता है जो किसी विशेष दिशा की ओर संकेत करता है, और स्थायी-चुंबक रोटर उसके साथ संरेखित होने के लिए घूमता है। क्रम को आगे बढ़ाने से क्षेत्र घूमता है और रोटर लगातार उसका अनुसरण करता है। इसलिए पूरा मोटर कंट्रोल इस प्रश्न का विषय है कि कब स्विच करना है और कितनी धारा धकेलनी है, और ये दोनों मशीन में नहीं बल्कि इलेक्ट्रॉनिक्स में तय होते हैं। यही संरचनात्मक कारण है कि ब्रशलेस मोटर के टॉर्क कर्व को सॉफ़्टवेयर में आकार दिया जा सकता है: कंट्रोलर कोई स्थिर कम्युटेटर नहीं है, वह एक सक्रिय भागीदार है, और स्विचिंग की गुणवत्ता ही तय करती है कि आउटपुट कितना समरूप है और वाइंडिंग की कितनी ऊष्मा उपयोगी काम में बदलती है।
कंट्रोलर को पता होना चाहिए कि रोटर कहाँ है
गलत क्षण पर किसी फ़ेज़ को स्विच करने से गलत दिशा में टॉर्क बनता है, इसलिए कंट्रोलर को रोटर की स्थिति चाहिए। दो तरीके सामान्यतः प्रचलित हैं और उनका अंतर उत्पाद नामों में दिखता है। हॉल सेंसर लगी मोटर स्थिति सीधे बताती है और शून्य गति से ही टॉर्क विकसित कर सकती है, जो वहाँ मायने रखता है जहाँ किसी भार को गुरुत्वाकर्षण के विरुद्ध थामना या शुरू करना होता है। बिना हॉल सेंसर वाली मोटर घूमते रोटर के उत्पन्न बैक इलेक्ट्रोमोटिव बल से स्थिति का अनुमान लगाती है, जो सरल है और शाफ़्ट घूमने लगने पर अच्छी तरह काम करता है, परंतु जब वह नहीं घूम रहा हो तो पढ़ने के लिए कुछ नहीं होता। यह अंतर निहित नहीं बल्कि दर्ज है: CubeMars RO40 KV140 Lite और RO50 KV108 Lite बिना हॉल सेंसर के नामित हैं, जबकि RO60 KV115, RO80 KV105 और RO100 KV55 Standard हॉल सेंसर के साथ नामित हैं, इसलिए यह चुनाव कोई विनिर्देश स्तंभ खोलने से पहले ही दिख जाता है।
जहाँ ड्राइव को इंटीग्रेटर पर छोड़ने के बजाय उत्पाद में बनाया गया है, वहाँ अभिलेख कंट्रोल विधि भी बताता है। फ़ील्ड-ओरिएंटेड कंट्रोल विधि उन फ्रेमलेस मोटरों पर दर्ज है जिनमें ड्राइव आता है, रोबोटिक एक्चुएटरों पर, Gimbal मोटरों पर और सभी तीन QDD एक्चुएटरों पर - अंग्रेज़ी सेट में 31 अभिलेख। यह ध्यान देने योग्य है क्योंकि इससे कंट्रोल विधि इंटीग्रेशन की धारणा नहीं बल्कि उत्पाद का तथ्य बन जाती है।
इनरनर और आउटरनर एक ही मशीन हैं, बस चुंबक अपनी जगह बदल लेते हैं
दोनों यांत्रिक व्यवस्थाएँ केवल इस बात में भिन्न हैं कि घूमता द्रव्यमान कहाँ बैठता है। इनरनर में चुंबक स्थिर स्टेटर के भीतर घूमते हैं, जो छोटे व्यास और उच्च गति के लिए उपयुक्त है; CubeMars RI श्रृंखला इसी तरह बनी है, और उत्पाद नाम यही कहते हैं - RI50 KV100, RI60 KV120, RI70 KV95, RI80 V2.0 KV75 और RI100 KV105 सभी फ्रेमलेस इनरनर टॉर्क मोटर के रूप में दर्ज हैं। आउटरनर में चुंबक एक ऐसी बेल में लगे होते हैं जो स्टेटर के बाहर घूमती है, जिससे समान द्रव्यमान पर बड़ा टॉर्क त्रिज्या मिलता है और यह धीमे घूमने वाले, ज़ोर से खींचने वाले प्रोपेलरों के लिए उपयुक्त है; साइट का पूरा UAV और ड्रोन पक्ष इसी तरह बना है। फ्रेमलेस श्रेणी के भीतर RO श्रृंखला RI श्रृंखला का आउटर-रोटर समकक्ष है, इसलिए एक ही श्रेणी में दोनों व्यवस्थाएँ मौजूद हैं और सीधे तुलना की जा सकती हैं।
ब्रश हटाने से बोझ कहाँ चला जाता है
ब्रश वाली मोटर कम्युटेटर और ब्रशों पर घिसती है, और वही घिसाव रखरखाव का मद है। ब्रशलेस मोटर उसी बोझ को ड्राइव में डाल देती है: स्विचिंग का दायित्व अब इलेक्ट्रॉनिक्स पर है, पूरी गति श्रेणी में समय-निर्धारण सही होना चाहिए, और इनके बिना मोटर बिल्कुल चल ही नहीं सकती। किसी चयन के लिए इससे बदल जाता है कि क्या निर्दिष्ट करना है। ब्रश वाली मोटर अकेले टॉर्क और वोल्टेज पर चुनी जा सकती थी; ब्रशलेस मोटर एक ही निर्णय में ड्राइव, कंट्रोल विधि, फीडबैक व्यवस्था और थर्मल सीमा ले आती है, और जहाँ ड्राइव उत्पाद में एकीकृत है वहाँ ये मदें डिज़ाइन नोट की धारणाओं के बजाय अभिलेख में स्तंभ बन जाती हैं।
चयन तय करने वाले प्रमुख BLDC मोटर विनिर्देश
मानों के छह समूह BLDC मोटर के चयन का लगभग पूरा भार उठाते हैं, और वे हर श्रेणी में एक जैसा व्यवहार नहीं करते। उनमें से तीन लगभग हर जगह प्रकाशित होते हैं; शेष तीन चुनिंदा रूप से प्रकाशित होते हैं, और कौन-से अनुपस्थित हैं यही तय करता है कि तुलना कहाँ तक हो सकती है।
KV, जो तय करता है कि दी गई बस कितनी गति देगी
KV वह नो-लोड गति है जो मशीन लगाए गए बस वोल्टेज के प्रति वोल्ट पर पाती है, इसलिए यह गुणवत्ता नहीं बल्कि एक वाइंडिंग का वर्णन करता है। ठीक इसी कारण साइट पर इसका परास बहुत चौड़ा है: फ्रेमलेस मोटरों पर 55 से 600, रोबोटिक एक्चुएटरों पर 41 से 170, UAV मोटरों पर 29 से 700, ड्रोन मोटरों पर 180 से 2150, Gimbal मोटरों पर 9.3 से 255 और QDD एक्चुएटरों पर 30 से 80। इन संख्याओं में जो पैटर्न है वही उपयोगी हिस्सा है। कम KV मान बड़े, धीमे घूमने वाले, उच्च-टॉर्क कामों के साथ बैठते हैं और उच्च मान तेज़ घूमने वाले छोटे प्रोपेलरों के साथ, इसलिए अकेले KV पर दो मोटरों की तुलना दो अलग प्रश्नों के दो उत्तरों की तुलना है। एक श्रेणी ऐसी है जहाँ यह स्तंभ बिल्कुल मौजूद नहीं है: किसी भी Underwater thruster में KV मान दर्ज नहीं है, क्योंकि वे उत्पाद शाफ़्ट गति पर नहीं बल्कि थ्रस्ट और गहराई पर निर्दिष्ट होते हैं।
रेटेड टॉर्क और पीक टॉर्क दो अलग वादे हैं
रेटेड टॉर्क वह है जिसे मशीन अपनी थर्मल सीमाओं के भीतर बनाए रख सकती है, और पीक टॉर्क वह जो वह थोड़े समय के लिए उत्पन्न कर सकती है। जहाँ भी गियरबॉक्स मौजूद है वहाँ ये दोनों बहुत दूर हो जाते हैं, और यही वह जगह है जहाँ यह भेद अपनी उपयोगिता कमाता है। रोबोटिक एक्चुएटर 1.3 Nm से 74 Nm तक रेटेड टॉर्क के विरुद्ध 4.1 Nm से 222 Nm तक पीक टॉर्क दर्ज करते हैं; QDD एक्चुएटर 12.5 Nm से 170 Nm तक पीक के विरुद्ध 5 Nm से 55 Nm तक रेटेड दर्ज करते हैं; Gimbal मोटर 0.28 Nm से 7.7 Nm तक पीक के विरुद्ध 0.08 Nm से 3 Nm तक रेटेड दर्ज करती हैं। इनमें से प्रत्येक जोड़ी में पीक मान बड़ी संख्या है और वही जिसे कोई शीर्षक उद्धृत करेगा, इसीलिए वही संख्या ऐसी भी है जिस पर कोई सतत ड्यूटी नहीं बनाई जा सकती। जहाँ कोई ड्यूटी किसी भार को क्षणों के बजाय मिनटों तक थामती है, वहाँ रेटेड आँकड़ा ही मशीन का वर्णन करता है।
टॉर्क घनत्व, और वह द्रव्यमान जिससे वह विभाजित होता है
टॉर्क घनत्व एक व्युत्पन्न आँकड़ा है - टॉर्क को द्रव्यमान से विभाजित करने पर - और यह तब तक निरर्थक है जब तक टॉर्क आँकड़ा और इकाई दोनों न बताए जाएँ। केबल के बिना किसी द्रव्यमान से विभाजित पीक आँकड़ा ऐसी संख्या देता है जिसके विरुद्ध कोई सतत ड्यूटी योजनाबद्ध नहीं की जा सकती। एक ही श्रेणी के भीतर द्रव्यमान का परास इतना चौड़ा है कि यह भेद अकादमिक नहीं रह जाता: फ्रेमलेस मोटर 20 g से 710 g तक चलती हैं, रोबोटिक एक्चुएटर 190 g से 1396 g तक और QDD एक्चुएटर 260 g से 1400 g तक, और इस परास के भीतर जो डिज़ाइन किसी अंग के सिरे पर न्यूनतम द्रव्यमान चाहता है वह उस डिज़ाइन से अलग गणना कर रहा है जिसे किसी स्थिर आधार पर अधिकतम टॉर्क चाहिए। द्रव्यमान स्तंभ की एक परिपाटी भी जानने योग्य है: जहाँ निर्माता केबल के बिना द्रव्यमान बताता है, वहाँ अभिलेख दोनों को अलग रखता है। चार UAV मोटरें दोनों मान रखती हैं, और यह अंतर वास्तविक है - MN3110 KV470 केबल सहित 98 g और उसके बिना 80 g दर्ज है, MN3510 KV360117 g और 97 g, MN4014 KV400171 g और 150 g, तथा U5 KV400195 g और 156 g। गलत स्तंभ पढ़ने से उन यूनिट्स पर द्रव्यमान बजट 20 प्रतिशत तक खिसक जाता है।
बस वोल्टेज, धारा और वाइंडिंग प्रतिरोध
बस वोल्टेज गति परास का ऊपरी सिरा तय करता है और उम्मीदवारों की सूची भी, क्योंकि एक निश्चित सेल संख्या के लिए वाइंड और रेटेड मोटर को परिचालन बिंदु बदले बिना किसी दूसरे पैक पर नहीं ले जाया जा सकता। साइट बस को दो परिपाटियों में दर्ज करती है और वे एक-दूसरे के लिए विनिमेय नहीं हैं: प्रणोदन श्रेणियों के लिए सेल संख्या के रूप में, जहाँ UAV मोटर 3S से 24S तक और ड्रोन मोटर 2S से 12S तक फैली हैं, और शेष के लिए वोल्टेज के रूप में, जहाँ फ्रेमलेस मोटर 16 V से 48 V, रोबोटिक तथा QDD एक्चुएटर 24 V से 48 V, Gimbal मोटर 12 V से 24 V और थ्रस्टर 36 V से 48 V दर्ज करते हैं। सेल संख्या श्रेणी में जुड़े सेलों की गिनती है, वोल्टेज नहीं, और 24S केवल मानक 3.7 V प्रति सेल परिपाटी से लगभग 88.8 V बनता है - यह व्युत्पन्न आँकड़ा है, और मोटर विनिर्देश नहीं बल्कि एक परिपाटी है।
धारा वह है जो चालक महसूस करता है, इसलिए यही आँकड़ा लीड, कनेक्टर और ड्राइव का आकार तय करता है। UAV मोटर 16 A से 210 A तक, ड्रोन मोटर 23 A से 75 A तक और रोबोटिक एक्चुएटर 5 A से 32 A तक पीक धारा दर्ज करते हैं, परंतु इस स्तंभ की पूर्णता तेज़ी से बदलती है। प्रत्येक UAV मोटर वाइंडिंग प्रतिरोध दर्ज करती है - श्रेणी में 17 mΩ से 194 mΩ तक - जबकि उनमें से केवल आधे पीक धारा दर्ज करती हैं, जिसका अर्थ है कि जिन यूनिट्स की धारा रेटिंग प्रकाशित नहीं है उनके लिए किसी दी गई धारा पर ताम्र हानि का अनुमान लगाया जा सकता है। यह तुलना सावधानी से करनी पड़ती है और अकेले अभिलेख से पूरी नहीं की जा सकती।
फीडबैक रिज़ॉल्यूशन, रिडक्शन अनुपात और बैकलैश
ये तीन स्तंभ केवल वहीं मौजूद हैं जहाँ मापने के लिए कुछ है या घटाने के लिए कुछ है, इसलिए ये एक्चुएशन श्रेणियों में दिखते हैं और प्रणोदन श्रेणियों में अनुपस्थित हैं। रिडक्शन अनुपात रोबोटिक एक्चुएटरों पर 6:1 से 64:1 तक दर्ज है और सभी तीन QDD यूनिट्स पर स्थिर 8:1 पर, और यह अनुपात जॉइंट के व्यवहार पर सबसे बड़ा एकल प्रभाव डालता है: ऊँचा अनुपात टॉर्क दिलाता है और पारदर्शिता छीन लेता है, कम अनुपात जॉइंट को बैक-ड्राइव करने में आसान रखता है और मोटर से अधिक धारा माँगता है। बैकलैश एक्चुएटरों पर 0.15 से 0.55 के बीच और QDD यूनिट्स पर 0.15 दर्ज है, उसी इकाई में जिसे साइट का फ़िल्टर डिग्री के रूप में प्रस्तुत करता है, और यही वह स्तंभ है जो तय करता है कि कोई जॉइंट किसी स्थिति को सटीकता से थाम सकता है या नहीं। फीडबैक रिज़ॉल्यूशन संख्यात्मक स्तंभ के बजाय उत्पाद विवरण में उद्धृत है, और वह समान दिखने वाले मॉडलों के बीच भी बदलता है: AK70-10 KV100 का वर्णन उसके 10:1 स्टेज को एकल 14-बिट चुंबकीय एन्कोडर के साथ जोड़ने के रूप में है, AKA10-9 KV60 का एकल 16-बिट चुंबकीय एन्कोडर के साथ, जबकि AK10-9 V2.0 तथा V3.0 और AK70-9 V3.0 का वर्णन दोहरे एन्कोडर रखने के रूप में है। समान नाम, भिन्न फीडबैक व्यवस्थाएँ - इसलिए यह स्तंभ फैमिली के बजाय प्रति मॉडल पढ़ने वाला है।
ड्यूटी विंडो एक स्तंभ है, फुटनोट नहीं
कोई पावर आँकड़ा तभी उपयोगी होता है जब वह विंडो साथ लगी हो जिसके दौरान उसे मापा गया। प्रणोदन श्रेणियाँ ठीक यही दर्ज करती हैं: 14 में से 12 UAV मोटरें और 14 में से 10 ड्रोन मोटरें 180 s विंडो पर बताया गया अधिकतम पावर आँकड़ा रखती हैं, और मान UAV पक्ष पर 380 W से 8580 W तक तथा ड्रोन पक्ष पर 250 W से 2100 W तक चलते हैं, जबकि एक छोटा समूह उसी विंडो पर अधिकतम सतत धारा रखता है। एक्चुएशन और स्थिरीकरण श्रेणियाँ कोई पावर आँकड़ा बिल्कुल दर्ज नहीं करतीं। इन दो तथ्यों को साथ पढ़ने पर वह बात निकलती है जो कोई शीर्षक नहीं बता सकता: 180 s का आँकड़ा किसी परीक्षण के बारे में थर्मल कथन है, रेटिंग नहीं, और जहाँ कोई आँकड़ा प्रकाशित नहीं है वहाँ मशीन का सतत व्यवहार अभिलेख में बिल्कुल दर्ज नहीं है। जिस चयन को सतत परिचालन बिंदु चाहिए उसे वह पीक से अनुमान लगाने के बजाय निर्माता से प्राप्त करना पड़ता है।
BLDC एक्चुएशन तकनीक में 2026-2027 के नवाचार
तकनीक की वर्तमान स्थिति पढ़ने का सबसे उपयोगी तरीका यह देखना है कि अभिलेखों ने क्या प्रकाशित करना शुरू किया है। स्तंभों में ही तीन बदलाव दिखते हैं, और वे इलेक्ट्रोमैग्नेटिक्स में नहीं बल्कि इस बात में बदलाव हैं कि खरीदार क्या निर्दिष्ट कर सकता है।
ड्राइव इलेक्ट्रॉनिक्स एक्चुएटर के भीतर चले गए
सबसे स्पष्ट बदलाव यह है कि ड्राइव अब अलग निर्णय नहीं रहा। जहाँ उत्पाद में वह शामिल है, वहाँ अभिलेख अब कंट्रोल विधि बताता है: फ़ील्ड-ओरिएंटेड कंट्रोल सभी तीन QDD एक्चुएटरों पर, 18 में से 14 रोबोटिक एक्चुएटरों पर, 8 में से 7 Gimbal मोटरों पर और 12 में से 7 फ्रेमलेस मोटरों पर दर्ज है, और शेष फ्रेमलेस यूनिट्स स्टेटर-और-रोटर किट हैं जो ड्राइव इंटीग्रेटर पर छोड़ देती हैं। यह बाज़ार में एक वास्तविक विभाजन है, कोई ब्यौरा नहीं - भीतर ड्राइव वाली सीलबंद यूनिट टॉर्क, बस और इंटरफ़ेस पर चुनी जा सकती है, जबकि किट को इंटीग्रेटर द्वारा दिए गए ड्राइव से मिलाना पड़ता है, और दोनों अलग विफलता-विधियों के साथ आती हैं। 2026-2027 के लिए व्यावहारिक परिणाम यह है कि कंट्रोल विधि टॉर्क के साथ-साथ शॉर्टलिस्ट में होनी चाहिए, क्योंकि समान टॉर्क और समान अनुपात वाले दो उत्पाद ड्राइव शामिल होने पर एक-दूसरे के विकल्प न भी हों।
फीडबैक रिज़ॉल्यूशन एक प्रकाशित चयन-तथ्य बन गया
कुछ वर्ष पहले फीडबैक सिस्टम-स्तर का ब्यौरा था। वर्तमान अभिलेखों में यह उत्पाद-स्तर का तथ्य है, जो टॉर्क के समान स्तर पर उद्धृत है: एक एक्चुएटर पर एकल 14-बिट चुंबकीय एन्कोडर, दूसरे पर एकल 16-बिट चुंबकीय एन्कोडर, तीसरे पर दोहरे एन्कोडर, सब एक ही सामान्य फैमिली के भीतर और सब एक ही रिडक्शन-अनुपात पट्टी के भीतर। इससे जो मिलता है वह ऐसा जॉइंट है जिसकी स्थिति को अधिक सूक्ष्मता से आदेशित और सत्यापित किया जा सकता है, और यही बल-नियंत्रण तथा अनुपालनकारी अंतःक्रिया को संभव बनाता है। इसकी कीमत यह है कि संख्या और रिज़ॉल्यूशन प्रति मॉडल पढ़ने पड़ते हैं - फैमिली नाम फीडबैक के बारे में कोई वादा नहीं है, और AK70-10 KV100, AKA10-9 KV60, AK10-9 V2.0 तथा AK70-9 V3.0 मिलकर तीनों व्यवस्थाएँ कवर कर लेते हैं।
बस ऊपर गई जबकि अनुपात नीचे आया
यात्रा की दो दिशाएँ एक साथ दिखती हैं। प्रणोदन पक्ष पर बस ऊपर चली गई है: UAV श्रेणी के भीतर दर्ज विंडो भारी यूनिट्स पर 24S तक पहुँचती है, जहाँ उसी श्रेणी में 3S से 6S एयरफ़्रेमों के लिए बनी मोटरें भी हैं, और अधिक सेल संख्या समान पावर के लिए कम धारा की अनुमति देती है, जिससे भारी मोटर से बाहर निकाली जाने वाली ताम्र हानि घटती है। इसीलिए इसके साथ पढ़ने योग्य स्तंभ वाइंडिंग प्रतिरोध बन गया है, जो श्रेणी की प्रत्येक UAV मोटर के लिए प्रकाशित है। एक्चुएशन पक्ष पर अनुपात नीचे आया है: तीनों QDD यूनिट्स 0.15 बैकलैश मान के साथ 8:1 पर बैठी हैं, जबकि रोबोटिक एक्चुएटर श्रेणी अब भी 6:1 से 64:1 तक फैली है। समान आउटपुट टॉर्क पर कम अनुपात का अर्थ है बड़ी, भारी मोटर जो अधिक धारा चलाती है, और यह सौदा पारदर्शिता का है - ऐसा जॉइंट जिसे परिवेश धकेल सके, केवल वही धकेलता रहे नहीं। दोनों हलचलें एक ही दिशा में संकेत करती हैं: अधिक धारा, अधिक थर्मल डिज़ाइन, और उन मानों में अधिक सटीकता जो बताते हैं कि मशीन वास्तव में क्या कर रही है।
अभिलेख अब भी क्या प्रकाशित नहीं करते
उन तीन बदलावों का ईमानदार प्रतिरूप वह है जो अब भी अनकहा है, क्योंकि 2026-2027 का कोई चयन जो यह मान ले कि ये मान मौजूद हैं, गलत होगा। कोई श्रेणी अनिश्चितकालीन सतत रेटिंग प्रकाशित नहीं करती। कोई श्रेणी दक्षता मैप प्रकाशित नहीं करती, इसलिए परिचालन परास में दक्षता की तुलना अभिलेख से नहीं की जा सकती, केवल उसी एक बिंदु पर जहाँ संयोग से कोई परीक्षित मान मौजूद हो। थ्रस्टर कोई KV और कोई टॉर्क स्तंभ बिल्कुल दर्ज नहीं करते, इसलिए उस श्रेणी की तुलना केवल थ्रस्ट, गहराई, बस और द्रव्यमान पर हो सकती है। UAV मोटर प्रत्येक यूनिट के लिए प्रतिरोध दर्ज करती हैं परंतु केवल आधे के लिए पीक धारा, इसलिए शॉर्टलिस्ट में ताम्र-हानि की तुलना अक्सर अपूर्ण रहती है। और जहाँ निर्माता किसी मान के बजाय थ्रस्ट को निचली सीमा के रूप में बताता है - SW7, SW12 और SW17 थ्रस्टर क्रमशः कम से कम 7, 12 और 17 kgf दर्ज हैं - वहाँ अभिलेख उसे सुरक्षित रखता है, जो किसी गोल किए गए अंक से अधिक उपयोगी ईमानदारी है।
सात एप्लिकेशन क्लासें और प्रत्येक किसे बाँधती है
नीचे की तालिका सात श्रेणियों को उस एप्लिकेशन के माध्यम से पढ़ती है जिसकी प्रत्येक सेवा करती है, और वह अवरोध बताती है जो वास्तव में चयन तय करता है। प्रत्येक मान संबंधित प्रोडक्ट अभिलेखों में जैसा प्रकाशित है वैसा ही है, और जो स्तंभ पतला या अनुपस्थित है उसे छोड़ने के बजाय नामित किया गया है।
| एप्लिकेशन क्लास | बाध्यकारी अवरोध | निर्णायक विनिर्देश | सेवा देने वाली श्रेणी | दर्ज आउटपुट परास | जहाँ अभिलेख पतला है | समूहन |
|---|---|---|---|---|---|---|
| रोबोट जॉइंट और मैनिपुलेटर | बार-बार दिशा बदलने वाले जॉइंट पर सतत टॉर्क | रेटेड टॉर्क, रिडक्शन अनुपात, बैकलैश | रोबोटिक एक्चुएटर | 1.3-74 Nm रेटेड, 4.1-222 Nm पीक, 6:1-64:1 | कोई सतत रेटिंग प्रकाशित नहीं | जॉइंट मॉड्यूल |
| ह्यूमनॉइड, लेग्ड और पहनने योग्य प्लेटफ़ॉर्म | अंग के सिरे पर ढोया जाने वाला द्रव्यमान | रेटेड बिंदु पर टॉर्क-से-द्रव्यमान | फ्रेमलेस टॉर्क मोटर | 0.024-4 Nm रेटेड, 20-710 g से | घनत्व व्युत्पन्न करना पड़ता है, और इकाई बतानी पड़ती है | ह्यूमनॉइड रोबोट |
| बल-नियंत्रित और अनुपालनकारी जॉइंट | पारदर्शिता, ताकि जॉइंट बैक-ड्राइव किया जा सके | रिडक्शन अनुपात और बैकलैश | QDD एक्चुएटर | 5-55 Nm रेटेड, 12.5-170 Nm पीक, 8:1, 0.15 बैकलैश | अनुपात स्थिर है, इसलिए टॉर्क परास ही एकमात्र चर है | Cobot आर्म |
| मल्टीरोटर एयरफ़्रेम | बताए गए परिचालन बिंदु पर, प्रति इकाई द्रव्यमान थ्रस्ट | अधिकतम थ्रस्ट, KV, सेल संख्या | UAV मोटर | 1220-101449 g थ्रस्ट, 29-700 KV, 3-24S | पीक धारा केवल आधे यूनिट्स के लिए प्रकाशित | Heavy-lift ड्रोन |
| FPV, fixed-wing और VTOL मॉडल | उच्च शाफ़्ट गति पर प्रतिक्रिया, या क्रूज़ पर दक्षता | KV, वाइंडिंग प्रतिरोध, द्रव्यमान | ड्रोन मोटर | 351-9749 g थ्रस्ट, 180-2150 KV, 2-12S | कोई टॉर्क स्तंभ बिल्कुल मौजूद नहीं | FPV रेसिंग ड्रोन |
| कैमरा स्थिरीकरण और पॉइंटिंग | गियरबॉक्स के बिना शून्य के निकट गति पर समरूपता | कम गति वाली वाइंडिंग, रेटेड टॉर्क, वोल्टेज | Gimbal मोटर | 0.08-3 Nm रेटेड, 0.28-7.7 Nm पीक, 12-24 V | कोई अनुपात स्तंभ नहीं और कोई थ्रस्ट स्तंभ नहीं | Gimbal सिस्टम |
| सबसी वाहन और निरीक्षण | बताई गई गहराई पर सीलबंद द्विदिश थ्रस्ट | मूरिंग थ्रस्ट, गहराई रेटिंग, बस | Underwater thruster | 7-25 kgf मूरिंग थ्रस्ट, 0-350 m, 36-48 V | कोई KV स्तंभ नहीं और कोई टॉर्क स्तंभ नहीं | ROV thruster |
परास प्रत्येक श्रेणी में अंग्रेज़ी उत्पाद सेट में दर्ज मानों का विस्तार हैं: रेटेड और पीक टॉर्क जैसा प्रकाशित, अनुपात और बैकलैश जैसा प्रकाशित और उसी इकाई में जिसे साइट का फ़िल्टर डिग्री के रूप में प्रस्तुत करता है, थ्रस्ट अभिलेख में ग्राम में संग्रहित और यहाँ जैसा दर्ज है वैसा दिखाया गया, तथा सेल संख्या वोल्ट के बजाय श्रेणी में जुड़े सेलों के रूप में बताई गई। थ्रस्ट और टॉर्क अलग आउटपुट सम्मेलन हैं और प्रोपेलर तथा परिचालन बिंदु के बिना परिवर्तनीय नहीं हैं। अंतिम स्तंभ प्रत्येक श्रेणी में पतले या अनुपस्थित स्तंभ का नाम देता है, क्योंकि वही अंतराल तय करता है कि अकेले अभिलेख से कौन-सी तुलनाएँ पूरी की जा सकती हैं।
पहला पैटर्न यह है कि बाध्यकारी अवरोध और निर्णायक विनिर्देश सामान्यतः एक ही चीज़ नहीं होते, और उनके बीच का अंतराल ही वह जगह है जहाँ चयन गलत होते हैं। एक मल्टीरोटर एयरफ़्रेम प्रति इकाई द्रव्यमान थ्रस्ट से बँधा है, परंतु निर्णायक विनिर्देश सेल संख्या है, क्योंकि पैक परिचालन बिंदु तय करता है और फिर KV को ऐसे प्रोपेलर से मिलाना पड़ता है जो उपयोगी गति पर घूमे। एक रोबोट जॉइंट सतत टॉर्क से बँधा है, परंतु निर्णायक विनिर्देश रिडक्शन अनुपात है, क्योंकि अनुपात ही छोटी मोटर को बड़े टॉर्क में बदलता है और साथ ही तय करता है कि जॉइंट बैक-ड्राइव किया जा सकेगा या नहीं। अवरोध पढ़कर फिर उसी संख्या पर खरीदना जिसे शीर्षक उभारता है, शॉर्टलिस्ट को गलत निष्कर्ष तक पहुँचाने का सबसे आम तरीका है।
दूसरा पैटर्न यह है कि अभिलेख की पूर्णता निर्माता के बजाय श्रेणी का अनुसरण करती है। श्रेणी की प्रत्येक UAV मोटर वाइंडिंग प्रतिरोध और सेल संख्या दर्ज करती है, और केवल आधे पीक धारा दर्ज करती हैं। प्रत्येक रोबोटिक और QDD एक्चुएटर अनुपात दर्ज करता है, और बैकलैश मान 18 में से 15 एक्चुएटरों पर तथा सभी तीन QDD यूनिट्स पर दर्ज है। थ्रस्टर थ्रस्ट, गहराई, बस और द्रव्यमान दर्ज करते हैं और विद्युत या टॉर्क दिशा में कुछ और नहीं। ये पैटर्न इस बात का गुण हैं कि प्रत्येक श्रेणी किस पर निर्दिष्ट होती है, इसलिए श्रेणियों के आर-पार जाने वाली शॉर्टलिस्ट में खाली कोष्ठक हमेशा होंगे - और सही प्रतिक्रिया यह है कि डिज़ाइन समीक्षा से पहले उन्हें नामित किया जाए, न कि उनके आर-पार अंतर्वेशन किया जाए।
तीसरा पैटर्न यह है कि श्रेणियाँ कहाँ अतिव्याप्त होती हैं, क्योंकि वहीं तर्क की दो पंक्तियाँ एक ही उत्पाद पर पहुँचती हैं। एक ह्यूमनॉइड या एक्सोस्केलेटन जॉइंट इंटीग्रेटर द्वारा दिए गए ड्राइव के साथ फ्रेमलेस किट से, एक सीलबंद रोबोटिक एक्चुएटर से, या एक कम-अनुपात QDD यूनिट से बनाया जा सकता है, और तीनों एक ही प्लेटफ़ॉर्मों के सामने दिखते हैं। इनके बीच निर्णायक प्रश्न टॉर्क नहीं है - तीनों तुलनीय आउटपुट पर मिल सकते हैं - बल्कि यह है कि परियोजना इंटीग्रेशन का कितना हिस्सा स्वयं रखना चाहती है: किट का अर्थ है हाउसिंग, शाफ़्ट, बेयरिंग, फीडबैक और ड्राइव का डिज़ाइन करना; सीलबंद एक्चुएटर का अर्थ है माउंटिंग और बस का डिज़ाइन करना; QDD यूनिट का अर्थ है स्थिर 8:1 अनुपात और अधिक चौड़े अनुपात के बीच चुनना। उसी जॉइंट को एक्सोस्केलेटन के माध्यम से और क्वाड्रुपेड रोबोट के माध्यम से पढ़ने पर उत्पाद उसी कारण भिन्न रूप से समूहित होते हैं, और दोनों समूहनों की तुलना किसी श्रेणी पृष्ठ से करना अक्सर ही आर्किटेक्चर तय कर देता है।
सही BLDC मोटर का चयन कैसे करें: चरण-दर-चरण मार्गदर्शिका
पाँच चरण BLDC मोटर के चयन की ज़मीन कवर कर लेते हैं, और वे इसी क्रम में काम करते हैं क्योंकि प्रत्येक अगले के लिए क्षेत्र सँकरा करता है और किसी पहले लिए गए निर्णय को फिर से खोलने की ज़रूरत नहीं पड़ती।
टॉर्क से नहीं, ड्यूटी से शुरू करें
कोई भी मोटर देखने से पहले लिख लें कि मशीन से क्या करने को कहा जा रहा है: क्या भार थामा जाता है, एक बार हिलाया जाता है, या मिनटों तक चक्र में चलाया जाता है; क्या जॉइंट लगातार दिशा बदलता है; क्या शाफ़्ट हल्के भार पर तेज़ घूमता है या भारी भार पर धीमे। ड्यूटी तय करती है कि कौन-सा स्तंभ बाध्यकारी है, और यह किसी उत्पाद की तुलना से पहले तय कर देती है। जो ड्यूटी किसी भार को मिनटों तक थामती है उसे रेटेड आँकड़ा चाहिए; जो ड्यूटी किसी द्रव्यमान को क्षण भर त्वरित करती है उसका आकार पीक पर तय किया जा सकता है। इन दोनों को मिला देना वही भूल है जिसका न्योता प्रकाशित पीक आँकड़ा देता है, क्योंकि पीक हमेशा बड़ी और अधिक प्रभावशाली संख्या होती है और सतत ड्यूटी उस पर कभी नहीं बनाई जा सकती।
बस और परिचालन बिंदु तय करें
शॉर्टलिस्ट बनाने से पहले पैक या सप्लाई तय करें, क्योंकि बस गति परास तय करती है और उम्मीदवारों को उतनी ही दृढ़ता से हटा देती है जितनी टॉर्क। जहाँ डिज़ाइन अब भी दोहराया जा रहा है, वहाँ निश्चित संख्या के बजाय विंडो दर्ज करने वाली श्रेणी एक बिंदु दर्ज करने वाली से अधिक मूल्यवान है - UAV मोटरों में 3-6S, 4-8S और 12-24S पर दर्ज यूनिट्स शामिल हैं, इसलिए कम वोल्टेज वाला परीक्षण कार्यक्रम ज़रूरी नहीं कि मोटर बदलने पर मजबूर करे। जहाँ दर्ज मान सेल संख्या है, वहाँ उसे गिनती ही मानें और केवल बताई गई सेल रसायन परिपाटी से परिवर्तित करें, कभी भी ऐसे नहीं जैसे वह संख्या वोल्ट हो।
उन्हीं पैकेजों तक सीमित करें जो यह दे सकते हैं
ड्यूटी और बस तय होने पर क्षेत्र उन श्रेणियों तक घट जाता है जिनका आउटपुट सम्मेलन एप्लिकेशन से मेल खाता है - शाफ़्ट पर टॉर्क, प्रोपेलर से थ्रस्ट, कम गति पर समरूपता, या गहराई पर सीलबंद थ्रस्ट। चुनी गई श्रेणी के भीतर उन एक-दो स्तंभों पर छानें जिन्हें ड्यूटी ने बाध्यकारी बनाया: जॉइंट के लिए रेटेड टॉर्क और अनुपात, एयरफ़्रेम के लिए अधिकतम थ्रस्ट और द्रव्यमान, स्थिरीकृत अक्ष के लिए रेटेड टॉर्क और वोल्टेज। यही वह चरण है जहाँ चयन उपकरण अधिकांश काम कर देता है, क्योंकि फ़िल्टर उन्हीं दर्ज स्तंभों से बने हैं जो श्रेणी पृष्ठ प्रदर्शित करते हैं।
केवल प्रकाशित स्तंभों पर तुलना करें
दो या तीन बचे हुए उम्मीदवारों को उत्पाद तुलना में साथ रखें और केवल वही तुलना करें जो वास्तव में दर्ज है। जहाँ कोई स्तंभ एक उम्मीदवार पर खाली है और दूसरे पर भरा हुआ, वहाँ उस स्तंभ की तुलना पूरी नहीं की जा सकती, और यह तथ्य किसी धारणा से भरने के बजाय टिप्पणियों में जाना चाहिए। जहाँ कोई आँकड़ा व्युत्पन्न है - कोई टॉर्क घनत्व, किसी सेट का कुल थ्रस्ट, पावर आँकड़े और सामान्य बस वोल्टेज से निकाली गई धारा - वहाँ उसे व्युत्पन्न के रूप में चिह्नित करें, क्योंकि दर्ज मान की तरह आगे ढोया गया व्युत्पन्न अंक ही वह जगह है जहाँ कोई इंस्टॉलेशन गलत हो जाता है।
प्रतिबद्ध होने से पहले अंतराल बंद करें
शॉर्टलिस्ट की गई यूनिट्स के लिए अभिलेख जो-जो स्तंभ खाली छोड़ता है उनकी सूची बनाएँ और पुर्ज़ा तय करने से पहले वे प्रश्न निर्माता तक ले जाएँ: जहाँ ड्यूटी को सतत रेटिंग चाहिए वहाँ वह, जहाँ हार्नेस का आकार तय करना है वहाँ पीक धारा, जहाँ जॉइंट को सटीकता से आदेशित करना है वहाँ फीडबैक गिनती, और जहाँ वाहन गोता लगाता है वहाँ मार्जिन सहित गहराई रेटिंग। ये अंतराल उत्पादों में कोई दोष नहीं हैं, वे इस बात का गुण हैं कि प्रत्येक श्रेणी क्या प्रकाशित करती है, और उन्हें बंद करने की लागत पुनर्डिज़ाइन नहीं बल्कि निर्माता से पूछा गया एक प्रश्न है।
- पहले ड्यूटी प्रोफ़ाइल लिखें - थामा गया, एक बार हिलाया गया, या चक्र में चलाया गया - और तय करें कि रेटेड आँकड़ा बाध्यकारी है या पीक आँकड़ा।
- मोटर से पहले बस तय करें, और दर्ज सेल संख्या को वोल्ट के बजाय श्रेणी में जुड़े सेलों की गिनती मानें।
- उस श्रेणी तक सीमित करें जिसका आउटपुट सम्मेलन एप्लिकेशन से मेल खाता हो, फिर उन एक-दो स्तंभों पर छानें जिन्हें ड्यूटी ने बाध्यकारी बनाया।
- केवल उन स्तंभों की तुलना करें जो पूरी शॉर्टलिस्ट में प्रकाशित हैं, और दर्ज करें कि कौन-से स्तंभ खाली हैं।
- टॉर्क घनत्व केवल बताए गए टॉर्क आँकड़े और बताई गई इकाई के विरुद्ध व्युत्पन्न करें, और प्रत्येक व्युत्पन्न मान को व्युत्पन्न के रूप में चिह्नित करें।
- जाँचें कि अभिलेख में पावर आँकड़े के साथ ड्यूटी विंडो है या नहीं, और 180 s के मान को कभी सतत रेटिंग न मानें।
- हार्नेस, कनेक्टर और ड्राइव का आकार दर्ज पीक धारा के विरुद्ध तय करें जहाँ वह मौजूद है, और उसकी अनुपस्थिति को खुला प्रश्न मानें।
- शॉर्टलिस्ट की गई यूनिट्स के प्रत्येक खाली स्तंभ को लिख लें ताकि चयन तय करने से पहले निर्माता का परीक्षण दस्तावेज़ उन्हें बंद कर सके।
2026 में BLDC मोटरों के प्रमुख एप्लिकेशन
वही विद्युत-चुंबकीय मशीन एप्लिकेशन समूहों के माध्यम से काम पर पहुँचती है जिनकी बाध्यताएँ इतनी भिन्न हैं कि उनके बीच विनिर्देश का ज़ोर बदल जाता है। नीचे के पृष्ठ दर्ज मेलों को विनिर्देश के बजाय प्लेटफ़ॉर्म के अनुसार समूहित करते हैं, और उनमें से दो को साथ पढ़ना अक्सर आर्किटेक्चर तय कर देता है।
रोबोट जॉइंट और मैनिपुलेटर
यह वह समूह है जहाँ शाफ़्ट पर टॉर्क ही पूरा प्रश्न है, और जहाँ अनुपात अधिकांश निर्णय करता है। जिस जॉइंट को गुरुत्वाकर्षण के विरुद्ध भार थामना है उसे रेटेड आँकड़ा चाहिए, और जो जॉइंट लगातार दिशा बदलता है उसे यह जानना चाहिए कि वह ड्यूटी कितनी ऊष्मा बनाती है। जॉइंट मॉड्यूल और Cobot आर्म समूहन उन्हीं एक्चुएटरों को अलग-अलग शॉर्टलिस्ट में खींचते हैं, पहला जॉइंट कार्य से और दूसरा आर्म आर्किटेक्चर से, और रोबोटिक एक्चुएटर चयन गाइड उसी परास को एप्लिकेशन के बजाय अनुपात और फीडबैक के माध्यम से पढ़ती है।
मोबाइल, लेग्ड और पहनने योग्य प्लेटफ़ॉर्म
यहाँ बाधा टॉर्क से द्रव्यमान की ओर खिसक जाती है, क्योंकि एक्चुएटर अंग के सिरे पर ढोया जाता है और वहाँ का प्रत्येक ग्राम हर कदम में त्वरित होता है। इसी कारण इस समूह पर फ्रेमलेस किट हावी हैं, क्योंकि हाउसिंग और बेयरिंग को अंग में जोड़ने के बजाय उसी में डिज़ाइन किया जा सकता है, और कम-अनुपात QDD यूनिट्स वहाँ दिखती हैं जहाँ जॉइंट को पहनने वाले या चलने की सतह का विरोध करने के बजाय उसके अनुसार झुकना होता है। ह्यूमनॉइड रोबोट, क्वाड्रुपेड रोबोट, एक्सोस्केलेटन और पुनर्वास रोबोट समूहन चारों रूप कवर करते हैं, और फ्रेमलेस टॉर्क मोटर चयन गाइड उसी निर्णय का किट वाला पक्ष कवर करती है।
वे एयरफ़्रेम जिन्हें हवा में बने रहना है
प्रणोदन समूह अकेले थ्रस्ट से नहीं बल्कि इस बात से अलग होते हैं कि एयरफ़्रेम से कैसे उड़ने को कहा जाता है। ऊँचाई बनाए रखने वाला मल्टीरोटर थ्रस्ट और थर्मल मार्जिन से बँधा है; क्रूज़ पर दक्षता से बँधे fixed-wing मॉडल को कम वाइंडिंग प्रतिरोध और बड़ा धीमा प्रोपेलर चाहिए; प्रतिक्रिया से बँधे FPV एयरफ़्रेम को उच्च KV और कम द्रव्यमान चाहिए। Heavy-lift ड्रोन, VTOL ड्रोन, औद्योगिक UAV, निरीक्षण UAV और एरियल फोटोग्राफी UAV समूहन मल्टीरोटर पक्ष कवर करते हैं, जबकि FPV रेसिंग ड्रोन, Fixed-wing मॉडल और कृषि UAV शेष को। जहाँ पेलोड के बजाय कोई व्यक्ति ढोया जाता है, वहाँ बाधा का आकार पूरी तरह बदल जाता है, और मानवयुक्त विमान प्रोपल्शन गाइड उससे निकलने वाली विफलता-स्थिति से निपटती है।
कैमरा स्थिरीकरण और पॉइंटिंग
स्थिरीकृत अक्ष ही वह एक जगह है जहाँ समरूपता टॉर्क से अधिक मायने रखती है। Gimbal मोटर कम गति के लिए वाइंड की जाती है, किसी गियरबॉक्स से नहीं घटाई जाती, और इस आधार पर चुनी जाती है कि वह जिस छवि को थामे है उसे कितना कम विचलित करती है, जो निर्णय में KV से आगे रेटेड टॉर्क और वोल्टेज रखता है। Gimbal सिस्टम समूहन दर्ज मेलों को एकत्र करता है, और Gimbal मोटर चयन गाइड उसी परास को कम-गति डायरेक्ट ड्राइव पक्ष से पढ़ती है।
सबसी वाहन और निरीक्षण
पानी के नीचे माध्यम अपने ऊपर का सब कुछ बदल देता है: यूनिट सीलबंद होती है, थ्रस्ट द्विदिश होता है, और उम्मीदवारों को हटाने वाला विनिर्देश टॉर्क नहीं बल्कि गहराई है। यह श्रेणी दो गहराई वर्ग दर्ज करती है, 30 m और 350 m, और वह अकेला स्तंभ थ्रस्ट आँकड़े से अधिक वाहन की आर्किटेक्चर तय करता है, क्योंकि सीलिंग सिस्टम को मैदान में उन्नत नहीं किया जा सकता। ROV thruster समूहन कामकाजी वाहनों को कवर करता है, और अंडरवॉटर thruster चयन गाइड उन्हीं यूनिट्स की DW और SW फैमिली में तुलना करती है।
अक्सर पूछे जाने वाले प्रश्न
Qक्या BLDC मोटर और ब्रशलेस मोटर एक ही चीज़ हैं?
हाँ। BLDC बस ब्रशलेस DC का संक्षिप्त रूप है, और यह शब्द वही बनावट बताता है: एक स्थायी-चुंबक रोटर, एक वाइंडेड स्टेटर और कम्युटेशन करता एक इलेक्ट्रॉनिक कंट्रोलर। संबंधित शब्द स्थायी-चुंबक तुल्यकालिक मशीन (permanent-magnet synchronous machine) उसी भौतिक व्यवस्था का वर्णन कंट्रोल-थ्योरी के पक्ष से करता है, और दोनों नामों का अंतर बनावट का नहीं बल्कि परिपाटी का विषय है। दोनों यहाँ उन्हीं सात श्रेणियों के भीतर दर्ज हैं, और अंतर इस बात से तय होता है कि प्रत्येक पैकेज क्या आउटपुट देने के लिए बना है, न कि उस पर कौन-सा नाम लगाया गया है।
Qक्या अधिक KV का अर्थ बेहतर मोटर है?
नहीं। KV बताता है कि कोई वाइंडिंग प्रति वोल्ट पर कितनी नो-लोड गति देती है, इसलिए यह बताता है कि परिचालन बिंदु कहाँ बैठता है, यह नहीं कि मशीन कितनी सक्षम है। यहाँ की श्रेणियों में यह 9.3 से 2150 KV तक चलता है, और कम मान बड़े धीमे घूमने वाले कामों के हैं जबकि उच्च मान तेज़ घूमने वाले छोटे प्रोपेलरों के। उच्च-KV मोटर शाफ़्ट गति के प्रश्न का सही उत्तर है और टॉर्क के प्रश्न का गलत उत्तर, और अकेले KV पर दो मोटरों की तुलना दो अलग प्रश्नों के दो उत्तरों की तुलना है।
Qसबसे पहले कौन-सा विनिर्देश जाँचना चाहिए?
आउटपुट सम्मेलन - शाफ़्ट पर टॉर्क, प्रोपेलर से थ्रस्ट, कम गति पर समरूपता, या गहराई पर सीलबंद थ्रस्ट - क्योंकि यह किसी उत्पाद की तुलना से पहले पूरी श्रेणियाँ हटा देता है। उसके बाद ड्यूटी तय करती है कि रेटेड आँकड़ा बाध्यकारी है या पीक, और बस तय करती है कि कौन-से उम्मीदवार सूची में बचते हैं। इस क्रम में काम करने पर सामान्यतः प्रत्येक श्रेणी में दो या तीन यूनिट्स की शॉर्टलिस्ट बचती है, सातों श्रेणियों के आर-पार जाने वाली शॉर्टलिस्ट नहीं।
Qकुछ अभिलेख थ्रस्ट मान के बजाय निचली सीमा क्यों दिखाते हैं?
क्योंकि मान उसी रूप में प्रकाशित हुआ था। SW7, SW12 और SW17 थ्रस्टर अधिकतम मूरिंग थ्रस्ट के रूप में क्रमशः कम से कम 7, 12 और 17 kgf दर्ज हैं, जबकि DW10, DW15, DW20 और DW25 एकल मान के रूप में 10, 15, 20 और 25 kgf दर्ज हैं। सीमा और मान के बीच का यह भेद बनाए रखना उसे गोल कर देने से अधिक उपयोगी है, क्योंकि सीमा वाला आँकड़ा डिज़ाइनर को बताता है कि दर्ज संख्या विनिर्देश की तल है, उसका मध्य नहीं।
Qक्या 180 s का पावर आँकड़ा सतत रेटिंग है?
नहीं। 180 s विंडो पर मापा गया आँकड़ा इस बात का कथन है कि यूनिट ने परीक्षण बेंच पर उस पावर को कितनी देर थामे रखा, जो थर्मल क्षमता का उपयोगी संकेत है और यह परिभाषा नहीं कि अनिश्चितकाल तक क्या थामा जा सकता है। UAV मोटर उस विंडो पर 380 W से 8580 W तक और ड्रोन मोटर 250 W से 2100 W तक पावर आँकड़े दर्ज करती हैं, तथा एक्चुएशन और Gimbal श्रेणियाँ कोई पावर आँकड़ा बिल्कुल दर्ज नहीं करतीं। जहाँ ड्यूटी को सतत परिचालन बिंदु चाहिए, वहाँ वह आँकड़ा निर्माता के परीक्षण दस्तावेज़ से ही आना चाहिए।
Qक्या ब्रशलेस मोटरों को एन्कोडर या हॉल सेंसर चाहिए?
हमेशा नहीं, परंतु कंट्रोलर को रोटर की स्थिति कहीं से तो चाहिए। हॉल सेंसर लगी मोटर इसे सीधे बताती है और शून्य गति से ही टॉर्क दे सकती है; बिना हॉल सेंसर वाली मोटर इसे घूमते रोटर के बैक इलेक्ट्रोमोटिव बल से अनुमानित करती है, जो शाफ़्ट घूमने लगने पर अच्छा काम करता है और स्थिर होने पर पढ़ने के लिए कुछ नहीं देता। यह साइट यह दर्ज करती है कि कोई उत्पाद कौन-सी व्यवस्था उपयोग करता है, वह भी उसके नाम में - RO40 KV140 Lite और RO50 KV108 Lite बिना हॉल सेंसर दर्ज हैं और RO60 KV115, RO80 KV105 तथा RO100 KV55 Standard उनके साथ - और जहाँ ड्राइव एकीकृत है वहाँ कंट्रोल विधि भी दर्ज है, धारणा पर नहीं छोड़ी गई।
Qक्या एक ही एप्लिकेशन की सेवा एक से अधिक श्रेणियाँ कर सकती हैं?
अक्सर, और वह अतिव्यापन ही वह जगह है जहाँ इंटीग्रेशन का निर्णय रहता है। पहनने योग्य या ह्यूमनॉइड जॉइंट परियोजना द्वारा दिए गए ड्राइव के साथ फ्रेमलेस स्टेटर-और-रोटर किट से, सीलबंद रोबोटिक एक्चुएटर से, या कम-अनुपात QDD मॉड्यूल से बनाया जा सकता है, और तीनों एक ही प्लेटफ़ॉर्मों के सामने दर्ज हैं। निर्णायक प्रश्न टॉर्क नहीं है, क्योंकि हर एक में तुलनीय आउटपुट मौजूद है, बल्कि यह है कि परियोजना हाउसिंग, शाफ़्ट, बेयरिंग, फीडबैक और ड्राइव डिज़ाइन का कितना हिस्सा स्वयं रखना चाहती है। उसी जॉइंट की दो अलग एप्लिकेशन समूहनों के माध्यम से तुलना करना ही सामान्यतः उस चुनाव को स्पष्ट कर देता है।
आधिकारिक संसाधन
जिन निर्माताओं के उत्पाद यहाँ दर्ज हैं वे वह परीक्षण डेटा और दस्तावेज़ प्रकाशित करते हैं जिन्हें अभिलेख पुनरुत्पादित नहीं करते - उनमें सतत रेटिंग, दक्षता डेटा, हॉवर-रेटेड थ्रस्ट और फीडबैक गिनतियाँ शामिल हैं। CubeMars अपनी फ्रेमलेस और एक्चुएटर श्रृंखलाएँ CubeMars आधिकारिक साइट के माध्यम से प्रकाशित करता है, और T-Motor अपनी प्रणोदन श्रृंखला T-Motor आधिकारिक साइट तथा अपने आधिकारिक स्टोर के माध्यम से। जहाँ कोई अभिलेख किसी स्तंभ को खाली छोड़ता है - दर्ज परास में कहीं भी सतत रेटिंग, अधिकांश UAV और ड्रोन मोटरों पर पीक धारा, थ्रस्टरों पर KV मान, एक्चुएशन और स्थिरीकरण श्रेणियों पर पावर आँकड़ा - वे वही पृष्ठ हैं जहाँ पुर्ज़ा तय करने से पहले अंतराल बंद करना पड़ता है।
आगे कहाँ जाएँ
इतना पढ़ने पर निर्णय के बजाय एक शॉर्टलिस्ट बनती है, और तीन उपकरण उस शॉर्टलिस्ट को निर्णय में बदल देते हैं। यहाँ चर्चा किया गया प्रत्येक उत्पाद सात उत्पाद श्रेणियों में से एक में बैठता है, उम्मीदवारों को चयन में दर्ज स्तंभों पर सँकरा किया जा सकता है, और दो या तीन यूनिट्स को उत्पाद तुलना में एक-दूसरे के सामने रखा जा सकता है। उसी निर्णय का एप्लिकेशन पक्ष जॉइंट मॉड्यूल तथा एयरफ़्रेम समूहनों में एकत्र है, जो दर्ज मेलों को विनिर्देश के बजाय प्लेटफ़ॉर्म के अनुसार क्रम देते हैं।
चार मौजूदा गाइड यहाँ से बग़ल में फैलती हैं। BLDC मोटर: पूर्ण मार्गदर्शिका सातों पैकेजों को एक वर्गीकरण के रूप में सामने रखती है, उनके लिए जिन्हें काम की प्रक्रिया से पहले प्रकार चाहिए। रोबोटिक एक्चुएटर चयन गाइड और क्वाज़ी डायरेक्ट ड्राइव एक्चुएटर चयन गाइड जॉइंट पक्ष की दोनों श्रेणियों को गहराई से लेती हैं, और UAV मोटर चयन गाइड वही काम उस प्रणोदन परास के लिए करती है जहाँ KV, थ्रस्ट और द्रव्यमान मुख्य विचार हैं।
संक्षिप्त रूप: पहले आउटपुट सम्मेलन तय करें, फिर ड्यूटी, फिर बस; केवल उन स्तंभों की तुलना करें जो पूरी शॉर्टलिस्ट में प्रकाशित हैं; प्रत्येक पीक आँकड़े को क्षमता के बजाय किसी विंडो के बारे में वादा मानें; और खाली स्तंभों को लिख लें ताकि पुर्ज़ा तय करने से पहले उन्हें बंद किया जा सके। इस दर्ज परास पर यह क्रम सामान्यतः जॉइंट को सीलबंद एक्चुएटर या कम-अनुपात मॉड्यूल पर, अंग को फ्रेमलेस किट पर, एयरफ़्रेम को सेल संख्या और प्रोपेलर से तय आकार वाली प्रणोदन मोटर पर, और सीलबंद वाहन को उस गहराई रेटिंग पर लाता है जिसे उसका सीलिंग सिस्टम वास्तव में थाम सकता है।