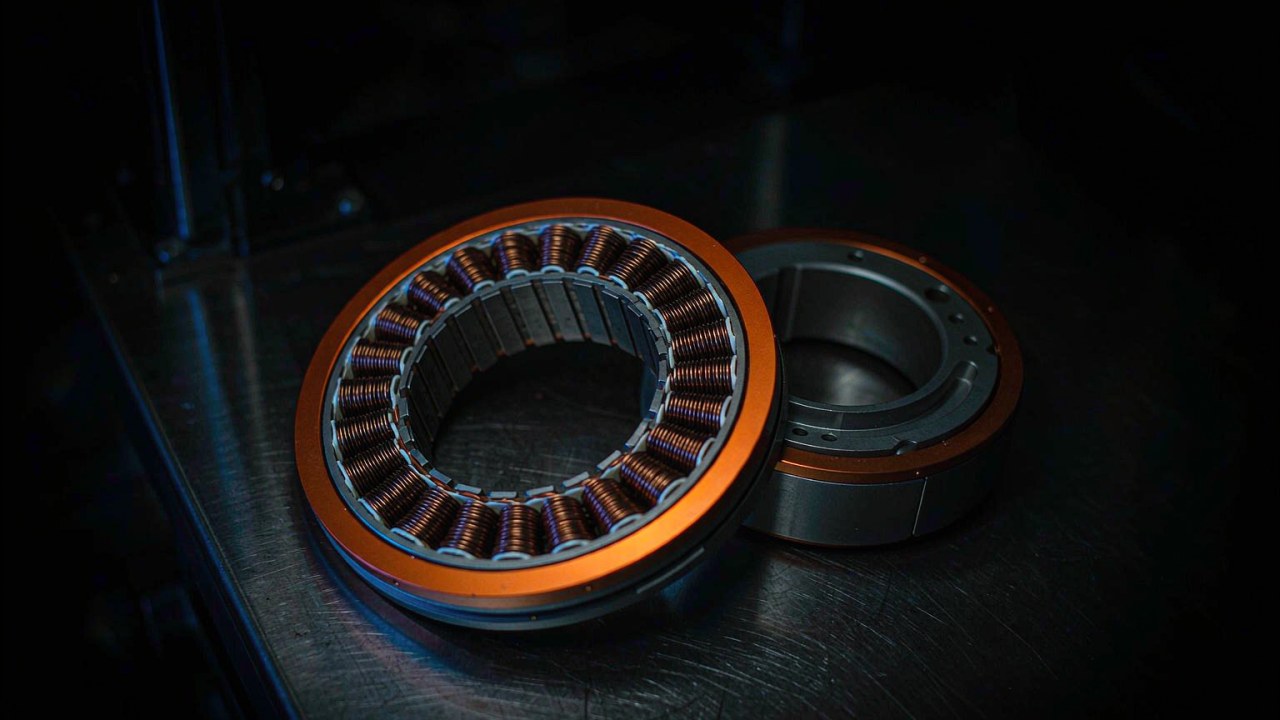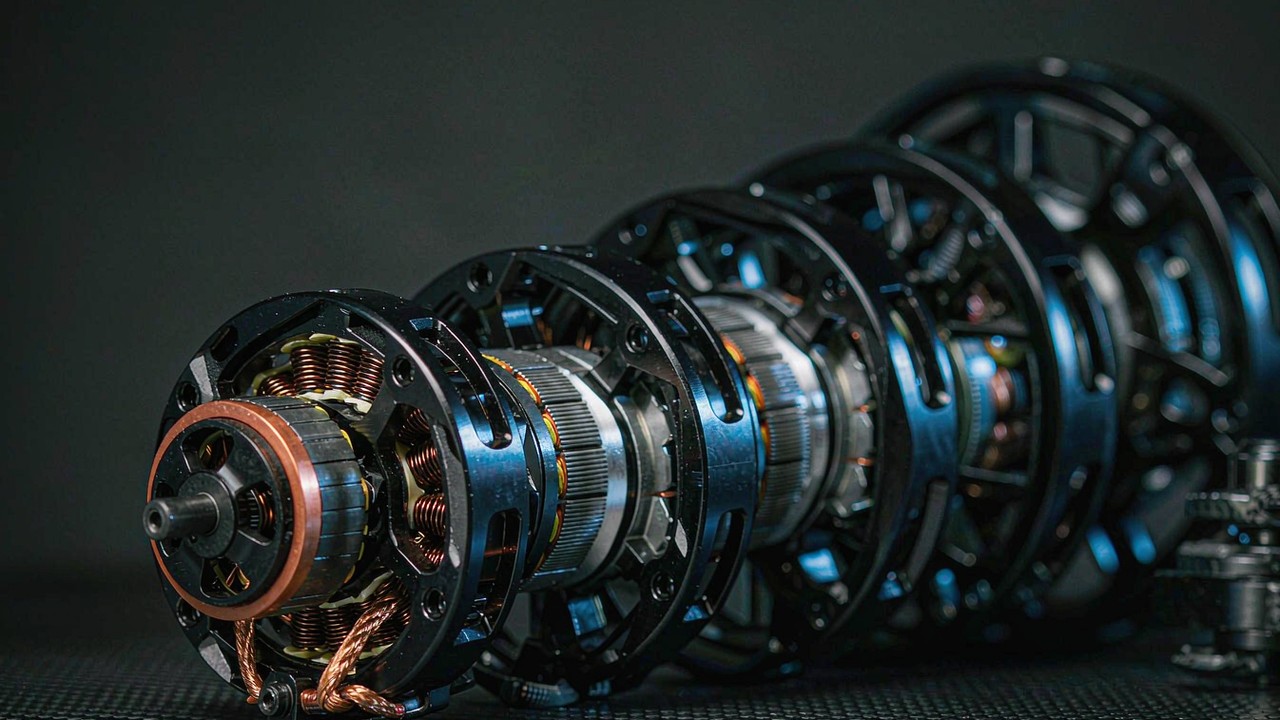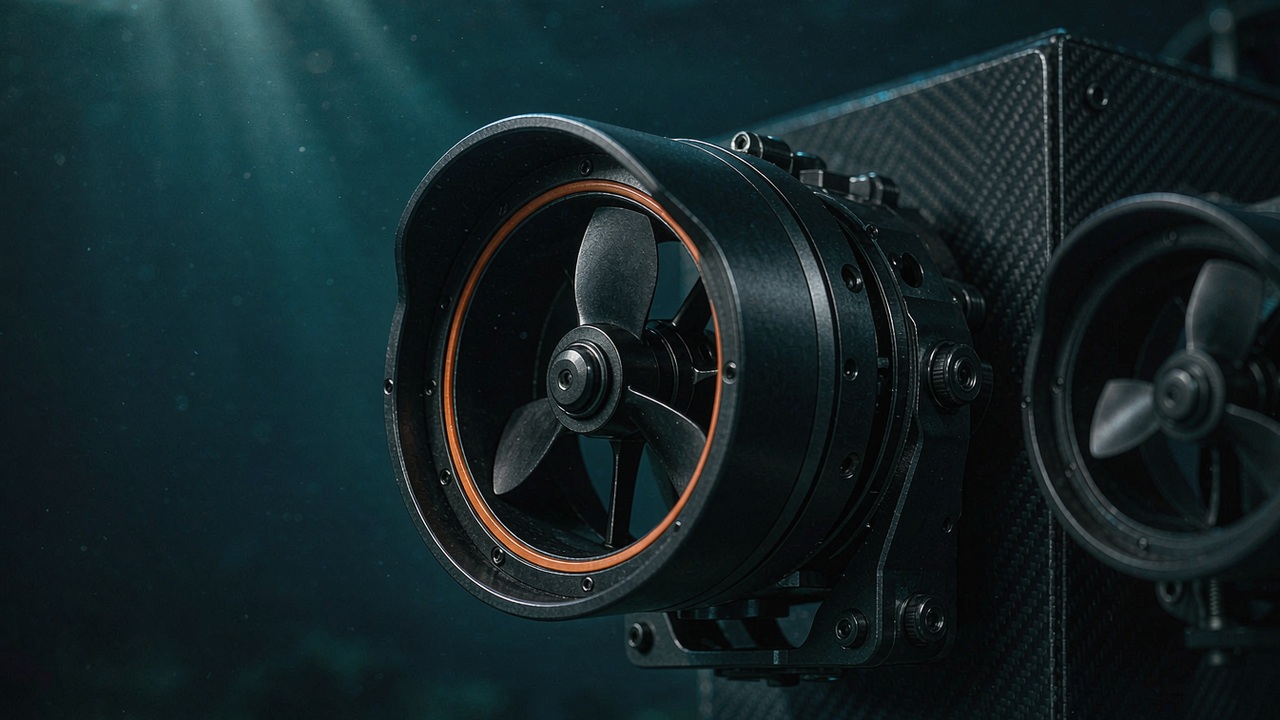
Bir ROV iticisi, üzerine pervane cıvatalanmış bir motor değildir. İtme kuvveti üretmesinin yanı sıra bir basınç sınırıdır ve bundan doğan mühendislik sırası, hava soğutmalı bir tahrikin tam tersidir: önce aracın yük durumu sabitlenir, ikinci olarak sızdırmazlık konsepti belirlenir ve ancak ondan sonra bunların içine sığacak elektrik makinesi seçilir. Bu sıra ters kurulursa sonuç genellikle yavaş bir araç değil, su almış bir araçtır.
Bu mühendislik kılavuzu, bir iticinin bir araca uygun olup olmadığını gerçekten belirleyen beş kararı ele alır - itme kuvveti ve güç boyutlandırması, su geçirmezlik ve sızdırmazlık, su altı BLDC spesifikasyonu, pervane ve Kort kanal tasarımı ile ESC entegrasyonu - ve su altı itici sistemlerinde özellikle dikkate alınması gereken üç arıza modunu ve her birinin nasıl önlendiğini ele alarak sona erer. Aşağıda aktarılan her değer ya ToBMS ürün kayıtlarından ya da üreticinin yayımlanmış spesifikasyonundan alınmıştır ve türetilmiş her değer, bu değerler üzerinden yapılan aritmetik olarak belirtilmiştir.
Kısa yanıt
Bir ROV iticisinin boyutlandırılması, aracın koruması ya da karşı koyması gereken en yüksek kararlı yükten başlar - genellikle bağlantı halatı sürtünmesi dâhil olmak üzere akıntıya karşı konum koruma - ve itme kuvveti, nominal güç ve bara akımı üzerinden geriye doğru ünite sayısına ve kafes gövde ölçüsüne iner. Derinlik sınıfı da aynı anda belirlenir; çünkü sızdırmazlık sisteminin ve gövdenin bir özelliğidir ve satın alma sonrasında iyileştirilemez. Sızdırmazlık, pervane kanalı ve sürücü elektroniği ise bağımsız seçimler olarak değil, bu iki kararın sonucu olarak ortaya çıkar. ToBMS ROV İticisi uygulamasında listelenen iticiler 7 ile 25 kgf, 360 ile 1315 W ve 0-30 m ile 0-350 m olmak üzere iki derinlik sınıfını kapsar ve bu kılavuzdaki değerler Eylül 2026'da kayıtlı olan değerlerdir.
Bir ROV iticisi hava motoruna göre neden ters yönde spesifiye edilir
Hava soğutmalı bir motor, bir tork-hız gereksinimine göre seçilir ve montaj sonradan düşünülen bir ayrıntıdır. Bir su altı iticisi bunu tersine çevirir: montaj ve basınç sınırı görev tarafından sabitlenir ve elektrik makinesi daha sonra bunların içinde yaşayacak şekilde seçilir.
Araç gereksinimi önce gelir, bileşen en sonda
Bir iticinin yayımlanmış değerleri - itme kuvveti, nominal güç, gerilim, kütle, gövde ölçüsü, derinlik - hâlihazırda verilmiş araç düzeyinde bir kararın sonuçlarıdır. Aynı seriden iki 15 kgf ünitenin kütle bakımından farklı olabilmesinin ve bileşenden başlayan bir seçim sürecinin genellikle ya çalışma zarfının uçlarında yetersiz kalan ya da hiç ihtiyaç duymadığı sızdırmazlık donanımını taşıyan bir araçla sonuçlanmasının nedeni budur.
Ortam basıncı ısı yoludur
Havada motor, zayıf bir iletken olan ama kolayca hareket ettirilebilen bir hava akımına ısı atar. Su altında durum tersine döner: deniz suyu ısıyı havadan çok daha iyi iletir, ancak motor ondan sızdırmaz bir gövde, bir sargı dolgusu ve bir hava veya yağ boşluğuyla ayrılır. Bunun pratik sonucu, bir su altı BLDC'nin genellikle sargı sıcaklığıyla karşılaştırılabilir bir hava motoru kadar hızlı sınırlanmaması, ancak sargı ile su arasında duran her şeyle sınırlanmasıdır. Gövde ısı emicidir ve gövde aynı zamanda basınç sınırıdır - sızdırmazlık ile termal tasarımı aynı sohbet hâline getiren de budur.
Sıfır hız itme kuvveti, her boyutlandırma hesabının başladığı değerdir
Bu uygulama sınıfında itme kuvveti, maksimum bağlama itme kuvveti olarak yayımlanır: sıfır ileri hızda üretilen statik değer. Bu, tam olarak konumu korumak, bir tortu yatağından kurtulmak veya bir bağlantı halatına karşı manevraya başlamak için önemli olan koşuldur ve ünitenin üreteceği en yüksek itme kuvvetidir. Araç hareket etmeye başlar başlamaz, pervane yükselen bir giriş akışı gördüğü için itme kuvveti düşer. İticiler arasındaki her karşılaştırma - ve her boyutlandırma hesabı - yalnızca aynı sıfır hız koşulunda anlamlıdır.
Bir gövde motoru, sürücüyü ve pervaneyi taşır
ToBMS bu uygulama sınıfını, entegre ESC ve çift yönlü tahrike sahip sızdırmaz iticiler olarak kaydeder. Pratikte bu, komütasyon elektroniğinin basınç sınırını motorla paylaştığı, üniteye faz faz kablolanmak yerine bir itme kuvveti veya hız hedefiyle komut verildiği ve yönün bir geri dönüş mekanizmasıyla değil elektriksel olarak yönetildiği anlamına gelir. Aynı zamanda akım ve termal sınırların bir tezgâhta ölçülen motor sınırları değil, komple sızdırmaz ünitenin sistem sınırları olduğu anlamına gelir.
Adım 1: ROV'un itme kuvveti ve güç gereksinimlerini hesaplama
Boyutlandırma hesabı, sürecin herhangi bir donanım ortaya konmadan önce yapılabilen tek bölümüdür ve en sık yanlış yönde yapılan bölümdür - aracın içinden dışarı doğru değil, aday bir iticiden dışarı doğru.
Yük durumu bileşen listesinden önce kurulmalı
Aracın sağlaması gereken her koşul listelenmeli ve her biri için karşı koyan kuvvet yazılmalıdır: akıntıya karşı konumu koruma, iki nokta arasında seyir, bağlantı halatı çekmesine direnme, bir kol veya alet tepki kuvveti uygularken konumu koruma ve sarılmış bir pervaneden kurtulma. İtme kuvveti gereksinimini ortalama değil, bunların en büyüğü belirler. Görev profili, tepe değer kadar önemlidir; çünkü bir saat boyunca konum koruyan bir araç, iticilerini manevra patlamaları hâlinde değil sürekli çalıştırır.
Sürtünme direnci hedef hızdan değil, akıntıdan ve bağlantı halatından gelir
Konum koruma talebine iki terim hâkimdir. Birincisi, göreli su hızının karesiyle artan kafes ve faydalı yük üzerindeki hidrodinamik sürtünme direncidir; ikincisi, kablo uzunluğu, akıntı ve kablonun oluşturduğu zincir eğrisiyle büyüyen bağlantı halatı sürtünme direncidir. Her ikisi de aracın sunduğu ön alanla ölçeklenir; bu yüzden büyük bir enstrüman paketi, itici gereksinimini bir itici modeli değişikliğinden daha fazla değiştirebilir. Sürtünme direnci hızın karesiyle arttığı için, tasarım akıntısı yükseltildiğinde gereksinim hızla büyür ve tasarım akıntısındaki küçük bir azalma, itme kuvveti ve güçte orantısız bir azalma sağlar.
Toplam itme kuvvetinden nominal güce ve bara akımına
Toplam itme kuvveti gereksinimi sabitlendiğinde, nominal güç serinin gerçekte ulaştığı verim bandından çıkar. ToBMS'te listelenen yedi ünite genelinde değer tutarlıdır: yayımlanmış itme kuvveti ve nominal güç değerlerinden hesaplanan, nominal gücün kilovatı başına yaklaşık 18.5 ile 23.1 kgf maksimum bağlama itme kuvveti. Bu tutarlılık işe yarar - bir model seçilmeden önce güç bütçesinin yalnızca itme kuvveti gereksiniminden tahmin edilebileceği ve bandın belirgin biçimde dışında kalan her adayın, değerlerinin nasıl bildirildiğine bir kez daha bakmayı hak ettiği anlamına gelir.
Bara akımı ise aritmetiktir: nominal gücün bara gerilimine bölünmesi, nominal çalışma noktasında ve kablo kayıplarından önce. Bu kategorideki iki gerilim sınıfı ölçek hakkında bir fikir verir - 360 W ve 540 W'taki 36 V üniteler sırasıyla yaklaşık 10 A ve 15 A çeker ve 48 V serisi 520 W'ta yaklaşık 11 A'dan 1315 W'ta yaklaşık 27 A'ya kadar uzanır. Bu akımlar geçiş elemanı sınıfını, kablo kesitini ve bir bataryalı araçta basınç gövdesinin iç kesitini belirler.
Kaç ünite ve hangi yerleşim
- Önce serbestlik dereceleri: yatay ve düşey iticileri ayrı olan bir araç altı ekseni kontrol eder; daha az ünite, çevikliği kütle, kablolama ve arıza yolları karşılığında takas eder.
- İkinci olarak arıza senaryosu: bir iticisini kaybettikten sonra dalışı tamamlaması gereken bir araç, yalnızca itme kuvveti aritmetiğinin öngördüğünden daha fazla üniteye ihtiyaç duyar; çünkü kalan üniteler, kaybedilen payı kendi sınırlarını aşmadan üstlenmek zorundadır.
- Üçüncü olarak yedeklilik payı: tek bir kayıptan sonra kalan ünite başına fazla itme kuvveti, aracın ne kadar kurtarılabilir olduğunun gerçek ölçüsüdür.
- Model en sonda: sayı ve yerleşim sabitlendikten sonra model, kafes gövde ölçüsüne ve güç bütçesine uyacak şekilde seçilir.
Kayıtlı değerler üzerinden işlenmiş bir boyutlandırma örneği
Örnek olarak, toplam 40 kgf maksimum bağlama itme kuvvetine ihtiyaç duyan ve 48 V bara üzerinde çalışan altı iticili bir muayene aracı ele alınabilir. Yukarıdaki verim bandı - üreticinin bir değeri değil, bizim tahminimiz - esas alındığında bu, yaklaşık 1.7 kW ile 2.2 kW arasında nominal itici gücü gerektirir; 48 V bara üzerinde bu, toplamda kabaca 36 A ile 45 A'dır. Altı üniteye bölündüğünde ünite başına gereksinim yaklaşık 6.7 kgf olur.
Aralığın sığ ucundan iki aday bu gereksinime uyar. 360 W'tan minimum 7 kgf değeriyle yayımlanan SW7, bu gereksinimi ince bir payla karşılar ve 6 × 360 W = 2.16 kW tüketir - hesaplanan bandın üst ucu - ve kilovat başına yaklaşık 19 kgf ile bandın elverişli kısmında yer alır. 540 W'tan 10 kgf değeriyle yayımlanan DW10 ise aynı 6.7 kgf gereksinimini, kontrol çevrimine çalışacak alan bırakacak şekilde karşılar, ancak 6 × 540 W = 3.24 kW tüketir. Dolayısıyla 350 m ünitesini seçmek, aynı araç düzeyindeki gereksinim için yaklaşık 1.08 kW ve yaklaşık 840 g ek tahrik kütlesine mal olur. Bunlar yayımlanmış değerler üzerinden yapılan aritmetiktir, bir öneri değildir - karar görev derinliğine aittir.
Adım 2: Su geçirmezlik ve sızdırmazlık teknolojilerini değerlendirme
Sızdırmazlık, bir su altı iticisinin kazanıldığı ya da kaybedildiği yerdir; çünkü sürekli bozulan tek alt sistemdir ve azalmış bir kabiliyete değil, tam bir kayba dönüşerek arızalanır.
Dönen mil, basınç sınırındaki tek hareketli bağlantıdır
Sızdırmaz bir iticinin bir basınç sınırı ve bu sınır üzerinden iletilecek bir hareketi vardır. Diğer her şey - gövde bağlantıları, kablo girişleri, sensör portları - statik ve dolayısıyla basit hâle getirilebilir. Pervane mili istisnadır ve bir itici sınıfını diğerinden ayıran şeyin motor teknolojisi değil mil sızdırmazlığı teknolojisi olmasının nedeni budur.
Statik yüzey keçeleri, dinamik mil keçeleri ve her birinin tolere ettikleri
Statik bağlantılar, yuvalanmış bir kanal içinde elastomer O-ring veya contalarla kapatılır ve performansları harekete değil, kanal geometrisine, yüzey pürüzlülüğüne ve sıkıştırmaya bağlıdır. Dönen bir milin dinamik sızdırmazlığı daha zordur: keçe, bir mile karşı kayarken basıncı tutmak zorundadır ve yaygın iki aile farklı şekilde takas yapar. Dudak keçeleri ve radyal mil keçeleri basit ve kompakttır, ancak yağlayıcı olarak ince bir su filmine dayanır; bu nedenle aşınır ve tortuya ve kuru çalışmaya karşı hassastır. Mekanik yüzey keçeleri iki alıştırılmış yüzeyi birbirine karşı çalıştırır ve daha yüksek basınç farkını ve hızı tolere eder; bunun bedeli boyut, hizalama toleransı ve daha yüksek fiyattır. Üçüncü bir yaklaşım, torku sabit bir duvar üzerinden manyetik olarak ileterek bağlantıyı tamamen ortadan kaldırır; bu, dinamik keçeyi ortadan kaldırır ancak tasarımın iletebileceği torku kısıtlar.
Basınç dengeleme, yağ dolgusu ve değiştirdikleri
Derinlikte rijit sızdırmaz bir gövde, tam dış basıncı duvarları boyunca bir basınç farkı olarak hisseder; bu da kalın kesitleri ve ağır uç kapaklarını zorunlu kılar. Basınç dengeleme, boşluğu sıkıştırılamaz bir akışkanla doldurur ve onu esnek bir zar veya balon aracılığıyla çevredeki suya bağlar; böylece keçeler ve gövde boyunca basınç farkı neredeyse sıfıra iner. Faydası, çok daha ince ve hafif bir gövde ile keçeler için daha yumuşak çalışma koşullarıdır. Bedelleri ise sargı yalıtımı ve elektronikle uyumlu olması gereken bir akışkan, gövdeyle aynı derinliğe dayanması gereken bir zar ve her müdahaleden sonra tam olarak uygulanması gereken bir bakım prosedürüdür.
Korozyon, farklı metaller ve galvanik anotlar
Deniz suyu bir elektrolittir; bu nedenle onunla temas eden herhangi iki farklı metal bir galvanik hücre oluşturur ve daha az soy olan tükenir. Tasarım sonuçları egzotik değil pratiktir: gövdeler genellikle alüminyum alaşımı, paslanmaz çelik veya bir polimer kompozittir; bağlantı elemanları ve miller, galvanik seride gövde metaline yakın duracak şekilde seçilir; farklı metaller arasındaki metalik temas, kaçınılamadığı yerlerde yalıtkan pullar veya burçlarla kesilir; ve feda anotları tek tek bileşenlere değil montaja takılır; böylece tüm montajdaki en az soy malzeme kasıtlı olarak tüketilen malzeme olur.
Derinlik sınıfının vaat ettiği ve etmediği şey
Derinlik sınıfı, motorla değil sızdırmazlık sistemi ve gövdeyle ilgili bir ifadedir ve bu kategoride satın alma sonrasında değiştirilemeyen tek değerdir. Patlama değeri olarak değil, nitelendirilmiş bir çalışma zarfı olarak okunmalıdır: ToBMS'te listelenen üniteler sığ seri için 0-30 m ve derin seri için 0-350 m olarak yayımlanmıştır ve aradaki fark bir tolerans değil, bir tasarım rejimidir. 30 m'lik bir ünite 5 m'de çalıştırılabilir, ancak 350 m'lik bir ünite basitçe güçlendirilmiş bir 30 m ünitesi değildir - sızdırmazlık konsepti, gövde mimarisi ve dolayısıyla kütle farklıdır. Boyutlandırma yaparken, çalışma zarfı, planın en derin noktası, ara sıra aşırı derinlik ve dinamik bir denize indirme ya da kurtarmayla gelen basınç geçici durumu için pay bırakılarak sınıfla karşılaştırılmalıdır.
Adım 3: Su altı ortamları için BLDC motor spesifikasyonları
Yük durumu ve basınç sınırı sabitlendiğinde, motor pervaneyle eşleşecek ve gövdenin içinde dayanacak şekilde seçilir.
kV ve tork sabiti pervane eşleşmesini belirler
Hız sabiti kV ve onun tersi olan tork sabiti, aynı makine özelliğini iki yönden tanımlar: kV uygulanan volt başına hızı, tork sabiti ise amper başına torku verir. Bir su altı iticisi görece büyük bir pervaneyi yavaş döndürür; bu nedenle yüksek tork sabitine sahip düşük kV'luk bir makine ister - doğrudan tahrikli motorlarda ve gimbal motorlarında görülen aynı takas. Aynı pervane için yüksek kV'luk bir motor seçmek, aynı tork için akımı yükseltir; bu da kablo ve sürücü kayıplarını artırır, ısıyı kolayca atamayan bir gövdenin içine ısı ekler ve boyutlandırmanın koruması gereken armatür ömrünü kısaltır. Birkaç pervane çapı boyunca bir aralık sunulduğunda, kV pervane büyüdükçe düşmelidir; böylece yükleme değişimi mekanik yerine elektriksel olarak emilir.
Kogging torku ve düşük hızda konumlama
Kogging (cogging) torku, mıknatıslar ile stator dişleri arasındaki etkileşimin ürettiği periyodik tork dalgalanmasıdır. Serbest dönen bir pervanede çoğunlukla gürültü ve düşük hızda küçük bir verim cezası olarak ortaya çıkar; çok düşük itme kuvvetinde hassas bir rota tutan bir araçta ise bir limit çevrimi olarak belirir - kontrolcü komutu ile dalgalanma birbirleriyle çatışır. Oluk-kutup kombinasyonları, mıknatıs eğimi ve stator şekillendirme olağan kaldıraçlardır ve tasarım aşamasında sabitlenir; bu nedenle kogging, sürücünün ayarla giderebileceği bir şey değil, bir seçim kriteri olarak ele alınmalıdır.
Sızdırmaz bir gövde içinde konum geri bildirimi
Hall sensörleri, sürücüye kaba bir mutlak konum verir ve güvenilir kalkış ile düşük hız kontrolünü kolaylaştırır; bunun bedeli bir sensör seti, bir kablo demeti ve sızdırmaz hacmin içinde bir geçiş elemanıdır. Sensörsüz komütasyon tüm bunları ortadan kaldırır ve hızda iyi çalışan ancak konum koruyan bir aracın zamanının çoğunu geçirdiği çok düşük hızlarda en zayıf hâle gelen zıt EMK kestirimine dayanır. Pratikte seçim göreve göre yapılır: sıfıra yakın hızdan itibaren düzgün itme kuvveti üretmesi gereken bir araç geri bildirimden fayda görürken, hızda çalışan bir araç daha basit sızdırmaz montajdan fayda görür. Her iki durumda da geri bildirim cihazının kendisi basınç sınırının içindeki bir bileşendir ve sargıyla aynı korozyon ve termal ortama maruzdur.
Sargı yalıtımı, dolgu ve isteğe bağlı olmayan su soğutmalı gövde
Sargı, hem kendi ısısını hem de gövdenin ısısını görür ve dışarı çıkışın tek yolu iletimdir. Bu nedenle yalıtım sınıfı, sargı dolgusu ve oluktan gövdeye giden termal yol, hava soğutmalı bir makinedekinden daha fazla önem taşır ve ısıyı uzaklaştıran gövde aynı zamanda basınca direnen parçadır. Gövde malzemesindeki veya duvar kalınlığındaki bir değişikliğin mekanik olduğu kadar bir motor seçimi değişikliği olmasının ve izin verilen sürekli akımın çıplak motor eğrisinden değil, sızdırmaz montaj için üreticiden alınması gerektiğinin nedeni budur.
Bu seri için hangi değerler yayımlanır
Bu uygulama sınıfına ilişkin ToBMS kayıtları, bir araç tasarımcısının ilk önce ihtiyaç duyduğu sistem düzeyindeki değerleri taşır: maksimum bağlama itme kuvveti, nominal güç, nominal gerilim, kütle, gövde ölçüsü ve derinlik sınıfı; aşağıdaki ROV İticisi karşılaştırmasının arkasındaki değerler de bunlardır. Bir projenin daha derin makine verisine ihtiyaç duyduğu yerlerde - kV, faz direnci, tork sabiti, termal zaman sabiti - bu veriler belirli model için üreticinin kendi ürün dokümantasyonundan gelir ve seriden çıkarılmak yerine model bazında alınmalıdır. Seçim değerleri ile makine verileri farklı soruları yanıtlar ve bunları karıştırmak, uyumsuz bir pervaneye giden olağan yoldur.
Adım 4: Pervane ve Kort lülesi tasarımı
Pervane, elektrik girdisinin itme kuvvetine dönüştüğü yerdir ve bu uygulama sınıfında neredeyse her zaman bir kanal içine alınmıştır.
Su altı tahrik üniteleri neden kanallıdır
Bir kanal ya da Kort lülesi, pervanenin çevresindeki bir kanat profilli halkadır. Düşük ilerleme hızlarında kendi başına ek itme kuvveti üretir ve kanatçıklara giden akışı iyileştirir; bu da belirli bir kanat çapı ve güç için bağlama itme kuvvetini (bollard pull) - boyutlandırma hesabının üzerine kurulduğu sıfır hız itme kuvvetini - yükseltir. Takas, çalışma zarfının diğer ucundadır: kanalın kendi sürtünme direnci hızla büyür; bu nedenle kanallı bir tahrik ünitesi, aynı çaptaki açık bir pervaneye göre düşük hızda daha verimli, yüksek seyir hızında ise daha az verimlidir. Konum koruyan bir ROV için bu elverişli bir takastır; sürekli seyir hızında çalışan uzun menzilli bir araştırma AUV'si için ise değildir; sahada hem kanallı iticilerin hem de açık pervanelerin varlığını sürdürmesinin nedeni budur.
Kanal geometrisi: boşluk, veter uzunluğu ve tepe hıza karşı takas
Kanalın iç profili, kanat veterine göre veteri ve kanat ucu ile kanal iç yüzeyi arasındaki uç boşluğu, kanalın kaldırma kuvvetinin ne kadarının faydalı itme kuvveti olarak akışa ulaştığını belirler. Uç boşluğu üçü arasında en hassas olandır: çok büyükse uç girdabı boşluktan sızar, kanalın katkısını kaybeder ve gürültü ekler; çok küçükse montaj döküntüye, termal büyümeye ve üretim değişkenliğine toleranssız hâle gelir. Kanal veteri, düşük hız itme kuvveti ile yüksek hız sürtünme direnci arasındaki dengeyi belirler; bu nedenle iki farklı kanal içindeki aynı pervane, iki farklı tahrik ünitesidir. Bunların hiçbiri sahada sızdırmaz bir ünite üzerinde yeniden ayarlanamaz; montaj gövde ölçüsünün - montajın kayıtlı çapı ve uzunluğunun - itme kuvveti ve gücün yanında spesifikasyona girmesinin bir nedeni de budur.
Kanat sayısı, hatve ve çift yönlü kesitler
Bu üniteler çift yönlü olduğu için kanat kesiti, her iki taraftan gelen akışla da çalışmak zorundadır. Simetrik veya simetriğe yakın kesitler bunu, tek bir yön için optimize edilmiş kavisli bir kesite kıyasla tepe verimde küçük bir ceza karşılığında başarır; bu, frenleme ve sınırlı bir alandan geri çıkma için ters itme kuvvetine ihtiyaç duyan bir araç için kabul görmüş bir uzlaşmadır. Kanat sayısı, düzgünlüğü sürtünme direnci ve ağırlık karşılığında takas eder ve hatve tek başına en etkili seçimdir: kalın hatve yüksek hızda çalışmayı, ince hatve bağlama itme kuvvetini destekler; tıpkı her pervanede olduğu gibi. Yayımlanmış maksimum bağlama itme kuvveti değeri, bu üç kararın sonucudur; bu yüzden bir itme kuvveti sayısı bir motor sınıfı olarak değil, bir sistem sonucu olarak okunmalıdır.
Kavitasyon, derinlik ve bir itme kuvveti eğrisinin sınırları
Kavitasyon (cavitation), kanat yüzeyindeki yerel basıncın suyun buhar basıncının altına düştüğü yerde oluşur ve kanadı aşındırdığı gibi itme kuvvetini de yok eder. Bir tahrik ünitesinin bu koşula ne kadar yakın çalıştığını iki değişken belirler: birim kanat alanı başına itme kuvvetiyle artan kanat yüklemesi ve derinlikle artan ortam basıncı. Sonuç, ROV çalışması için açıkça belirtilmeye değer: kanallı bir itici, 300 m'de 3 m'ye göre kavitasyona daha toleranslıdır; çünkü çevredeki basınç, aynı güçte sığ suda bir çalışmanın oluşmasına izin vereceği buhar boşluklarını bastırır. Bu aynı zamanda, yüzeye yakın bir tankta ölçülen bir itme kuvveti eğrisinin, aynı ünitenin derinlikteki hâli için otomatik olarak ihtiyatlı bir tanım olmadığı anlamına gelir - sığ ölçüm daha zor durumdur ve aracın birkaç metre suda tam itme kuvvetiyle çalıştığı sığ muayene işleri için nitelendirilmesi gereken durum da budur.
Adım 5: Elektronik hız kontrolörleri (ESC) entegrasyonu
Bu uygulama sınıfında sürücü ayrı bir kutu değildir. Basınç sınırının içinde yer alır; bu da hem neler yapabileceğini hem de sınırlarının ne anlama geldiğini değiştirir.
Bu seride sürücü neden basınç sınırının içinde yer alır
ToBMS bu uygulama sınıfını, entegre ESC ve çift yönlü tahrike sahip sızdırmaz iticiler olarak kaydeder; bu, komütasyon elektroniğini motorla aynı gövdenin içine yerleştirir ve ayrı bir geçiş elemanı, ayrı bir sızdırmaz muhafaza ve sınırı geçmesi gereken faz kablolaması ihtiyacını ortadan kaldırır. Arayüzün araç tarafı, üç faz iletkeni ve bir konum sensörü demeti yerine bir güç çifti ve bir komut bağlantısı hâline gelir. Tasarım sonucu, sürücünün sargıyla aynı termal ve basınç ortamına dayanması gerektiği ve ünitenin akım ve termal sınırlarının komple montajı tanımladığıdır.
Düşük hızda ve her iki yönde komütasyon
Komütasyon stratejisi bir sürücü ayrıntısı değil, bir sistem kararıdır. Sensörlü komütasyon, kontrolcüye sıfır hızda bir konum referansı verir; bu da duruştan itibaren düzgün itme kuvvetini mümkün ve kalkış torkunu öngörülebilir kılar. Sensörsüz kestirim zıt EMK'ye ve dolayısıyla hıza bağlıdır; bu nedenle bir akıntıya karşı çok düşük itme kuvveti tutması istenen sensörsüz bir ünite, kestiriminin en zayıf olduğu bölgede çalışır. Çift yönlü çalışma ikinci bir gereksinim ekler: geri dönüş, anahtarlanmak yerine kademeli olarak yapılmalıdır; çünkü bir pervane ve sürüklenen bir su sütunu büyük bir eylemsizlik oluşturur ve basamaklı bir komut, bir akım sıçramasıyla karşılanır. Her iki davranış da iticinin veri sayfasına değil, aracın kabul kriterlerine aittir.
Akım sınırlama, termal düşürme ve blokaj davranışı
En yaygın koruma sorusu, pervanenin dönmesi durduğunda ne olduğudur - göbek çevresine dolanmış bir bağlantı halatı, yosun ya da bir tortu tıkacı. Bloke olmuş bir BLDC, düşük değerli bir direnç gibi davranır; bu nedenle akım yükten değil sürücüden sınırlanır ve ünitenin hayatta kalıp kalmayacağına sürücünün tepkisi karar verir. İşe yarar davranış; hızla geri çekilen programlanabilir bir akım sınırı, gövde ısındıkça sürekli akımı düşüren bir termal model ve aracın kontrol sisteminin üzerinde işlem yapabileceği bildirilmiş bir arızadır - genellikle daha fazla zorlamak yerine tıkanıklığı açmak için kısa süreliğine geri dönerek. Her blokajdan sonra, düşürme ve telemetri olmadan tam çıkışı geri getiren bir sürücü, kurtarılabilir bir tıkanıklığı erimiş bir sargıya dönüştürür.
Kontrol arayüzü, telemetri ve bağlantı halatı gürültüsü
Sürücü sızdırmaz gövdenin içine girdiğinde, sınırı geçen tek sinyaller bağlantı halatı üzerindedir ve deniz suyundaki uzun kablolar elektriksel olarak gürültülü bir ortamdır. Diferansiyel sinyalleşme, galvanik yalıtım ve komut bağlantısında sağlam bir çerçeveleme şeması, ham bant genişliğinden daha önemlidir ve metreklerce kablo üzerinden sürülen pull-up veya push-pull lojiği, yalnızca derinlikte ve yalnızca uzun bağlantı halatlarında ortaya çıkan aralıklı arızaların yaygın bir kaynağıdır. Telemetri diğer yarıdır: itme kuvveti hedefi, bara akımı, sıcaklık ve arıza durumu, bir operatörün bir dalış sırasında sarılmış bir pervaneyi arızalanan bir geçiş elemanından dalıştan sonra değil de dalış sırasında ayırt etmesini sağlayan değerlerdir.
ROV iticilerinin arızalanmasının ilk 3 nedeni (ve bunlar nasıl önlenir)
Sahadaki arızalar üç noktada toplanır. Hiçbiri bir motor arızası değildir; bir spesifikasyon incelemesine taşınmaya değer nokta da budur.
1. Mil keçesinde su girişi
Dinamik keçe, basınç sınırındaki tek aşınan parçadır ve aracın ne kadar tortu, kum ve asılı döküntü içinde çalıştığıyla orantılı olarak bozulur. Belirti genellikle kademelidir - artan yalıtım kaçağı, ardından düzensiz komütasyon, sonra ölü bir ünite - bu da onu elektroniğe atfetmeyi kolaylaştırır.
- Sızdırmazlık konsepti yalnızca derinliğe değil, çalışma ortamına göre eşleştirilmelidir; aşındırıcı ve tortu yüklü bir liman, bir dudak keçesi için temiz bir derin su sütunundan daha zordur.
- Keçe, pervanenin kendi döküntü akışından korunmalı ve feda anotları mil ile keçe donanımına yakın tutulmalıdır; böylece korozyona uğrayan metal keçe gövdesi olmaz.
- Dinamik keçeler takvim süresine göre değil, tortu içindeki çalışma saatlerine göre belirlenen aralıklarla denetlenmeli ve yenilenmelidir; her gövde açılışı, onları değiştirmek için bir neden olarak görülmelidir.
- Yalıtım direnci, dalış öncesi kontrolün bir parçası olarak kaydedilmelidir; böylece bozulma eğilimi arıza bir su baskınına dönüşmeden önce görünür olur.
2. Sarılma, blokaj ve ulaşılan akım sınırı
Sudaki pervaneler bir şeyler toplar: bağlantı halatı, olta ipi, yosun, iticilerin kendilerinin kaldırdığı tortu. Sarılmış bir pervane bloke olur, sürücü akım sınırını neredeyse sıfır hızlı bir rotora verir ve araç artık hareket etmediği için gövde üzerinde hava akışı ve su akışı olmadan sargı ısınır.
- Sızdırmaz montajın süresiz olarak taşıyabileceği bir sürücü akım sınırı belirlenmeli ve kilitli bir açmaya değil otomatik geri çekilmeye ihtiyaç duyulmalıdır.
- Kısa süreli geri dönüş, bir tıkanıklığa verilen standart tepkinin parçası yapılmalıdır; çift yönlü bir ünite genellikle yüzeye çıkmadan kendi göbeğini temizleyebilir.
- Aracın kontrol sistemi arızadan haberdar tutulmalıdır; böylece itme kuvveti bloke olan ünite üzerinde tutulmak yerine kalan ünitelere yeniden dağıtılabilir.
- İtici yerleşimi, sınırlı alanlarda ünitelerin tortuyu doğrudan birbirlerinin kanallarına üflemeyeceği şekilde tasarlanmalıdır - sarılma kaynağı genellikle komşu iticidir.
3. Konektör ve kablo girişi arızaları
Geçiş elemanı, sızdırmaz bir iticide ikinci basınç sınırı geçişidir ve bağlantı halatlı araçlarda mekanik yükün, suyun ve farklı metallerin aynı anda buluştuğu yerdir. Bir konektöre uygulanan bağlantı halatı gerilmesi, tam oturmamış bir geçiş elemanı ve sahada birleştirilmiş ıslak bir konektör, en sık görülen üç nedendir.
- Bağlantı halatı kafes üzerinde gerilme giderici ile sabitlenmelidir; böylece hiçbir kablo gerilmesi geçiş elemanına veya konektör gövdesine ulaşmaz.
- Geçiş elemanı sayısı mimarinin izin verdiği kadar düşük tutulmalıdır; eklenen her geçiş, bir sızdırmazlık arayüzü ve bir galvanik çift daha demektir.
- Islak birleşmeli konektörler yalnızca su içinde birleştirme gerçekten gerektiğinde seçilmelidir; aracın servis öncesi her zaman kurtarıldığı yerlerde, gerilme giderici bir kısa kabloyla korunan kuru birleşmeli bir konektör daha güvenilirdir.
- Konektörün kendi derinlik ve akım sınıfları iticinin tipik çalışma noktasına değil, aracın en kötü durumuna göre kontrol edilmelidir.
ToBMS'te listelenen yedi ROV iticisi, tek bir spesifikasyon seti olarak
ROV İticisi uygulamasında hâlihazırda listelenen üniteleri kapsayan tablo, yayımlanmış maksimum bağlama itme kuvvetine göre sıralanmıştır. İtme kuvveti maksimum bağlama değeri, güç belirtilen bara gerilimindeki nominal değer, gövde ölçüsü ise kayıtlı gövde çapı ve uzunluğudur.
| Model | Maksimum Bağlama İtkisi | Nominal Güç | Nominal Gerilim | Su Derinliği | Gövde ölçüsü | Ağırlık |
|---|---|---|---|---|---|---|
| SW7 | ≥7 kgf | 360 W | 36 V | 0-30 m | Ø100 × 125.5 mm | 700 g |
| DW10 | 10 kgf | 540 W | 36 V | 0-350 m | Ø100 × 148 mm | 840 g |
| SW12 | ≥12 kgf | 520 W | 48 V | 0-30 m | Ø130.6 × 151.5 mm | 1180 g |
| DW15 | 15 kgf | 750 W | 48 V | 0-350 m | Ø130.6 × 174.5 mm | 1260 g |
| SW17 | ≥17 kgf | 870 W | 48 V | 0-30 m | Ø130.6 × 163.5 mm | 1350 g |
| DW20 | 20 kgf | 910 W | 48 V | 0-350 m | Ø152 × 182 mm | 1630 g |
| DW25 | 25 kgf | 1315 W | 48 V | 0-350 m | Ø152 × 191 mm | 1790 g |
Maksimum bağlama itme kuvveti sıfır ileri hızda ölçülür; nominal güç belirtilen bara geriliminde, derinlik sınıfı, gövde ölçüsü ve kütle ise üreticinin yayımladığı şekildedir. SW serisi itme kuvveti değerleri kesin değerler olarak değil, alt sınır olarak yayımlanır; bu yüzden "≥" ön ekiyle görünürler.
Bir bütün olarak okunduğunda, yedi ünite 7 ile 25 kgf arasında, üzerine iki derinlik sınıfı yayılmış bir itme kuvveti merdiveni tanımlar. Birim kütle başına itme kuvveti boyutla birlikte artar - 700 g'lık SW7'de yaklaşık 10.0 kgf/kg, DW10 ve DW15 genelinde yaklaşık 11.9 kgf/kg ve 1790 g'lık DW25'te yaklaşık 14.0 kgf/kg - çünkü büyük bir gövde, basınca direnen yapısını ve kanalını küçük olandan daha verimli taşır. Montaj gövde ölçüsü sabit olan bir kafes için bu gradyan, güç bütçesi ve arıza senaryosu izin verdiği sürece yapının alabileceği en büyük ünite lehine bir argümandır.
Kilovat başına itme kuvveti daha düz bir eğridir ve daha kullanışlı bir planlama değeridir: yedi ünite, tamamı yayımlanmış itme kuvveti ve nominal güç değerlerinden hesaplanan kilovat başına 18.5 ile 23.1 kgf arasında yer alır. İki ünite farklı boyutlarda aynı 36 V barayı paylaşır - 360 W'taki SW7 ve 540 W'taki DW10 - beşi ise 520 W’tan 1315 W’a kadar 48 V’u paylaşır. Verim bandı dar olduğu için, herhangi bir model seçilmeden önce bir aracın güç bütçesi itme kuvveti gereksiniminden tahmin edilebilir ve seriler arasındaki seçim, daha verimli bir ünite arayışına değil derinlik, gövde ölçüsü ve kütleye indirgenir.
İki derinlik sınıfı bir boyut sıralaması değildir. SW serisi 700 ile 1350 g arasında 7 ile 17 kgf aralığını, DW serisi ise 840 ile 1790 g arasında 10 ile 25 kgf aralığını kapsar; bu nedenle seriler itme kuvveti aralığının çoğunda örtüşür ve belirli bir itme kuvvetindeki fark, daha derin sızdırmazlık rejiminin maliyeti olan kütledir. DW10 ile SW7 arasındaki örtüşme doğrudandır: karşılaştırılabilir bir itme kuvvetinde 350 m ünitesi daha ağırdır ve aynı iş için daha fazla güç çeker. Bunun ödemeye değip değmeyeceği tamamen görevin 30 m'yi aşıp aşmadığına bağlıdır - yukarıdaki sızdırmazlık bölümünün ortaya koyduğu gibi, kafes çizildikten sonra değil, çizilmeden önce yanıtlanması gereken bir sorudur.
Her serinin araç düzeyinde ne kazandırdığı
Her iki seri de entegre ESC ve çift yönlü tahrike sahip sızdırmaz üniteler olarak kaydedilmiştir; bu nedenle aralarındaki fark, basınç rejimi ve ondan doğan her şeydir.
30 m'lik üçlü: 700 g ile 1350 g
Sığ seri, herhangi bir itme kuvvetinde daha hafif seçenektir ve su sütununun üstünden hiç ayrılmayan araç sınıflarını kapsar - tank ve kanal çalışmaları, liman ve nehir muayenesi, su ürünleri yetiştiriciliği ve sığ araştırma. SW7 giriş noktasıdır; 36 V barada 360 W'tan minimum 7 kgf değeriyle, Ø100 × 125.5 mm ölçülerinde 700 g'lık bir gövdede yayımlanır; ölçülü akım çekişi, bağlantı halatının baskın elektriksel yük olabileceği bir mikro ROV'da geçiş elemanı ve kablo gereksinimlerini basit tutar. SW12, 48 V baraya geçer; Ø130.6 × 151.5 mm ölçülerinde 1180 g'lık bir ünitede 520 W'tan minimum 12 kgf değeriyle yayımlanır; bu, daha uzun bağlantı halatlarını pratik kılan gerilim adımıdır. SW17 ise 870 W'tan minimum 17 kgf değeriyle en büyük sığ su ünitesidir; aynı 130.6 mm çapta, ancak SW12'den 12 mm daha uzun ve 170 g daha ağırdır - kafes rijitliğinin ve montaj donanımının itici kararının parçası hâline geldiği nokta budur.
350 m'lik dörtlü: 840 g ile 1790 g
Derin seri, açık deniz muayenesi, araştırma ve müdahale işlerinin gerektirdiği basınç rejimini taşır ve en hafif üyesi, küçük bir aracın spesifikasyonunun şeklini değiştiren üyedir. DW10, Ø100 × 148 mm ölçülerinde 840 g'lık bir gövdede 540 W'tan 10 kgf sağlar - sığ 7 kgf ünitesinin kütlesi ve çapına yakın bir değerde 350 m sınıfı; bunun bedeli 36 V barada 180 W ve daha derin bir akım çekişidir. DW15 ve DW20, sırasıyla 750 W ve 910 W'tan 15 kgf ve 20 kgf ile aralığın ortasını, Ø130.6 × 174.5 mm ve Ø152 × 182 mm gövdelerde kapsar. DW25, Ø152 × 191 mm ölçülerinde 1790 g'lık bir ünitede 1315 W'tan 25 kgf ile setin zirvesindedir ve gruptaki en yüksek itme kuvveti/kütle oranını yaklaşık 14.0 kgf/kg ile taşır. Üretici bunun için özel bir tanıtım videosu yayımlamıştır; aşağıda yer almaktadır.
Üreticinin DW25 tanıtımı; sızdırmaz üniteyi su içinde çalışırken gösterir. İtme kuvveti değerleri statik bağlama değerleri olarak yayımlandığı için, ünitenin suyu gerçekten hareket ettirdiği bir görüntü, 25 kgf'lik bir değerin araç hareketine nasıl dönüştüğünü değerlendirmenin en doğrudan yoludur.
ToBMS video sayfasıYouTube bağlantısıİki serinin itme kuvvetinde örtüştüğü yer
Örtüşme, mühendislik kararının gerçekten verildiği aralık kısmıdır. Kabaca 10 kgf'de seçim, esas olarak kütle ve akım bakımından farklılaşan 36 V derin bir ünite ile 36 V sığ bir ünite arasındadır; 12 ile 17 kgf arasında sığ seri, benzer itme kuvvetindeki derin ünitelerle kütle üzerinden yarışır; 17 kgf'nin üzerinde ise bu sette tek seçenek derin seridir. Adım 1'deki işlenmiş boyutlandırma örneğiyle birlikte okunduğunda pratik kural, serinin görev derinliğine ve modelin itme kuvveti gereksinimine göre seçilmesidir - bu sırayı tersine çevirmek, ya fazladan sızdırmazlık kütlesi ya da aracın ömrü boyunca saygı gösterilmesi gereken bir çalışma zarfı üretir.
Bu iticiler sonunda nerelerde çalışır
Bu uygulama sınıfındaki her ünite ToBMS'te aynı uygulamayla ilişkilendirilir; bu da görevin ne kadar özel olduğunu yansıtır: ROV İticisi uygulaması, tahrikin bir aksesuar değil birincil tasarım kısıtı olduğu araçları kapsar.
Muayene ve gözlem araçları
Muayene sınıfı araçlar, bir operatör bir yapıyı, bir tekne gövdesini veya bir boru hattını incelerken akıntıya karşı konumlarını korur; bu da iticilerinin manevra patlamaları hâlinde değil sürekli çalıştığı anlamına gelir. Sürekli görev, gövde boyunca termal yolu bağlayıcı kısıt hâline getiren şeydir ve verim bandının en çok önem taşıdığı görevdir: kilovat başına daha fazla itme kuvveti üreten bir ünite, mevcut gücün daha fazlasını aydınlatmaya, kameralara ve sensörlere bırakır.
İş sınıfı ve müdahale araçları
Müdahale işi, su akışıyla hiçbir ilgisi olmayan bir tepki yükü ekler - bir yapıya karşı iten bir manipülatör aracı geri iter ve itici seti bu sırada konumunu korumak zorundadır. Bu gereksinim, daha büyük ünitelerle değil daha fazla üniteye dağıtılmış itme kuvveti payıyla karşılanır; yerleşim kararındaki arıza senaryosunun baskın terim hâline geldiği yer de burasıdır. Derinlik sınıfına burada karar verilir: açık deniz müdahale işi, 350 m serisinin var olma nedenidir ve ünite başına ek kütle, bu rejimin bedelidir.
AUV'ler, hibritler ve bataryalı platformlar
Kendi bataryasını taşıyan bir araç, onu basınca dayanıklı bir gövdenin içinde taşımak zorundadır; bu da gerilim mimarisini elektriksel olduğu kadar bir kütle kararı hâline getirir: daha yüksek bir bara, belirli bir güç için daha az akım çeker; bu da gövde içinde daha ince iletkenler ve daha küçük bir geçiş elemanı anlamına gelir. Bu setteki 48 V üniteler 520 W ile 1315 W aralığını kapsar; bu nedenle çok üniteli bir yerleşime sahip bataryalı bir araç genellikle o bara etrafında tasarlanır. Aynı araç uzun konum koruma dönemleri için bağlantı halatıyla da çalıştığında, bu ünitelerin kanallı ve çift yönlü mimarisi, donanım değişikliği olmadan her iki moda da uygundur.
Sığ su ve tank çalışmaları
Havuz, kanal, liman ve nehir çalışmaları, sığ serinin bir uzlaşma değil doğru yanıt olduğu yerdir ve kavitasyon davranışının farklı bir nedenle dikkat hak ettiği rejim de burasıdır: ortam basıncı en üst birkaç metrede en düşüktür; bu nedenle yüzeye yakın tam güçte çalıştırılan kanallı bir pervane, kavitasyon sınırına en yakın çalışan pervanedir. Bu, sığ görevi derin bir görevden nitelendirmesi daha zor bir durum hâline getirir ve tüm bütçeyi derinlikte konum koruma kabiliyetine harcamak yerine itme kuvveti payını çalışma zarfının sığ ucunda tutmak lehine bir argümandır.
Sık sorulan sorular
QBir ROV için itme kuvveti gereksinimi nasıl hesaplanır?
Aracın koruması veya karşı koyması gereken en büyük kararlı yükten; bu genellikle bağlantı halatı sürtünmesi dâhil olmak üzere tasarım akıntısına karşı konum korumadır, ayrıca herhangi bir alet veya kolun uyguladığı tepki yükü eklenir. Hidrodinamik sürtünme direnci göreli su hızının karesiyle, bağlantı halatı sürtünme direnci ise kablo uzunluğu ve akıntıyla artar; bu nedenle her iki terim de aracın sunduğu ön alanla ölçeklenir. Yayımlanmış itme kuvveti sıfır hızda bir bağlama değeridir; bu nedenle seyir durumu ayrıca hesaplanmalıdır. Toplam daha sonra nominal gücü vermek için serinin verim bandına - ToBMS'te listelenen üniteler genelinde kilovat başına 18.5 ile 23.1 kgf - bölünür ve bara gerilimine bir kez daha bölünerek bağlantı halatının, geçiş elemanının ve beslemenin taşıması gereken akımı verir.
QBir Kort lülesi itme kuvveti konusunda neyi değiştirir?
Belirli bir kanat çapı ve güç için, düşük ilerleme hızlarında kendi itme kuvvetini üreterek ve kanatçıklara giden akışı iyileştirerek bağlama itme kuvvetini (bollard pull) - konum koruma için kullanılan sıfır hız itme kuvvetini - yükseltir. Takas, hız aralığının diğer ucunda ortaya çıkar; çünkü kanalın kendi sürtünme direnci hızla büyür. Konum koruyan bir ROV'a kanallı bir tahrik ünitesinin, sürekli seyir hızında çalışan bir araştırma AUV'sine ise açık bir pervanenin uygun olmasının ve sahada birinin diğerinin yerini alması yerine her iki düzenlemenin de varlığını sürdürmesinin nedeni budur.
QDaha büyük ROV iticileri için neden yaygın bara 48 V'tur?
Çünkü sızdırmaz bir gövdenin içinde kablo kesitini, geçiş elemanı boyutunu ve iletken kesitini güç değil akım belirler. Nominal çalışma noktasında bu setteki 36 V üniteler 360 W ve 540 W'ta yaklaşık 10 A ve 15 A çekerken, 48 V serisi 520 W'ta yaklaşık 11 A'dan 1315 W'ta yaklaşık 27 A'ya kadar uzanır. Bu nedenle daha yüksek bir bara, itme kuvveti arttıkça akımı yönetilebilir tutar; bu en çok, iletkenlerin basınç sınırının içinde yer aldığı bir bataryalı araçta önemlidir. Gerilim, bir itici kararı değil bir sistem kararıdır ve aracın güç mimarisini izlemelidir.
QBir su altı iticisinde basınç dengeleme neyi değiştirir?
İç boşlukları, esnek bir zar aracılığıyla çevredeki suya bağlı sıkıştırılamaz bir akışkanla doldurarak gövde boyunca basınç farkını neredeyse sıfır olan bir değerle değiştirir. Sonuç, çok daha ince ve hafif bir gövde ile keçeler için daha yumuşak çalışma koşullarıdır. Bedelleri ise sargı yalıtımı ve elektronikle uyumlu olması gereken bir akışkan, gövdeyle aynı derinliğe dayanması gereken bir zar ve her müdahaleden sonra tam olarak uygulanması gereken bir yeniden montaj prosedürüdür - yani fayda mekanik, eklenen disiplin ise prosedüreldir.
QDerinlik sınıfı kavitasyonla nasıl ilişkilidir?
Ortam basıncı derinlikle artar ve kavitasyon, kanat yüzeyindeki yerel basıncın suyun buhar basıncının altına düştüğü yerde başlar. Bu nedenle kanallı bir itici, aynı güç için 3 m'ye göre 300 m'de kavitasyona daha toleranslıdır; çünkü çevredeki basınç, sığ bir çalışmanın oluşmasına izin vereceği buhar boşluklarını bastırır. Pratik sonuç, sığ görevin nitelendirmesi daha zor durum olması ve yüzeye yakın bir tankta ölçülen bir itme kuvveti eğrisinin, aynı ünitenin derinlikteki hâli için otomatik olarak ihtiyatlı bir tanım olmamasıdır.
QDönen mil keçesi neden en yaygın arıza noktasıdır?
Çünkü basınç sınırının hareket eden tek parçasıdır. Statik bağlantılar sızdırmaz yapılıp unutulabilir, ancak dönen bir mil kayarken basıncı tutmak zorundadır; dudak keçeleri yağlayıcı olarak ince bir su filmine, mekanik yüzey keçeleri ise hizada kalan iki alıştırılmış yüzeye dayanır. Her ikisi de tortu yüklü suda temiz bir su sütunundakinden daha hızlı bozulur ve her ikisi de kademeli olarak arızalanır - önce yalıtım kaçağı, ardından düzensiz komütasyon, sonra ölü bir ünite - bu yüzden bir yalıtım direnci okuması dalış öncesi kontrol listesine aittir ve keçe yenileme aralıkları takvim süresine göre değil, tortu içindeki çalışma saatlerine göre belirlenmelidir.
QBir ROV iticisini aşırı boyutlandırmaya değer mi?
Fazla itme kuvvetine sahip olmakta fayda vardır, ancak bu aynı kafeste daha büyük bir ünite olarak değil, boyutlandırma hesabında pay olarak satın alınmalıdır. Ünite başına ek itme kuvveti, yerleşimdeki her ünitede kütle, akım ve güce mal olur ve bir bataryalı araçta bu doğrudan dayanıklılıktan düşülür; ek üniteler de aynı üç şeye mal olur, ancak buna ek olarak arıza yolları ve serbestlik dereceleri ekler ki müdahale işinin ihtiyaç duyduğu şey budur. Kafes çapının iki model arasında paylaşıldığı, bu setteki 152 mm derin ünitelerde olduğu gibi durumlarda, aynı montaj alanında sonradan bir yükseltme mümkündür - bu genellikle ilk dalıştan itibaren taşımaktan daha iyi bir ferahlık satın alma yoludur.
Resmî kaynaklar
CubeMars, SW ve DW itici serilerini kapsayan ürün dokümantasyonu yayımlar; bu dokümantasyon platformun Kaynaklar bölümünde toplanmıştır ve her modelin eksiksiz spesifikasyonunu, performans eğrisini ve montaj çizimini içeren resmî bir ürün sayfası vardır - su altı itici serisi giriş noktasıdır. İtme kuvveti eğrileri, sızdırmazlık spesifikasyonları, basınç yeterliliği ve sürücü yapılandırması için başvurulacak kaynak üreticidir; ToBMS ise keşif katmanını aranabilir ve karşılaştırılabilir tutar.
Sonraki adımlar
Bu kılavuzun bileşen düzeyindeki karşılığı, Sualtı İticileri: İtme, Güç ve Derinlik Derecesinin Eşleştirilmesi yazısıdır; bu yazı Sualtı İticileri kategorisindeki yedi üniteyi model model ele alır ve yayımlanmış değerlerini birbirine karşı okur. Bu kılavuz ise bir düzey daha dışarıdan, aracın yük durumundan ve basınç rejiminden başlar ve aynı yedi üniteye farklı bir yoldan ulaşır - sorunun hangi modelin daha büyük olduğu değil aracın neye ihtiyaç duyduğu olduğu durumlarda ve kısa listenin tek bir model serisinden değil ROV İticisi uygulamasından çıkması gerektiğinde işe yarar.
Araştırma yapmak yerine kısa liste oluşturmak için platform araçları sırayla çalışır: adaylar Seçim bölümünde itme kuvveti, gerilim, kütle ve derinliğe göre filtrelenir, ardından Ürün Karşılaştırma bölümünde birbirlerine karşı yerleştirilir. Aynı sızdırmaz mimarinin tahrik yerine dönen bir eklem için gerektiği durumlarda Robotik Aktüatörler kategorisi bu aralığı kapsar.
Kısa özet: önce yük durumu ve basınç rejimi sabitlenmelidir, çünkü ikisi de kafes çizildikten sonra değiştirilemez; itme kuvveti gereksinimi, kilovat başına 18.5 ile 23.1 kgf bandı kullanılarak güce ve akıma dönüştürülmelidir; ardından 30 m ve 350 m serileri ile bunların içindeki modeller arasındaki seçim gövde ölçüsüne, kütleye ve arıza senaryosuna bırakılmalıdır. Sızdırmazlık, kanal ve sürücü elektroniği bu üç kararın sonuçlarıdır, bağımsız seçimler değildir - ve sahaya hâkim olan üç arıza modunun tamamı basınç sınırında yer alır; bir spesifikasyon incelemesinin bitmesi gereken yer de tam olarak burasıdır.