
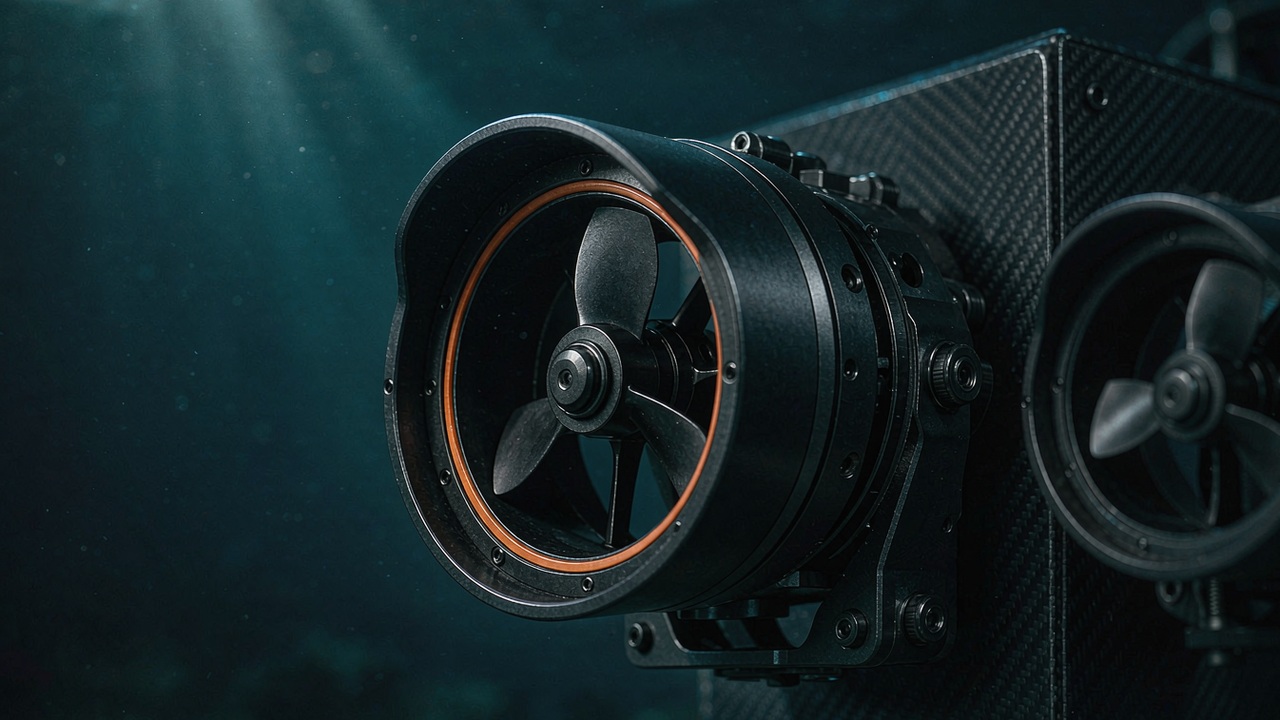
ROVスラスタは、モータにプロペラをボルト留めしたものではありません。それは、たまたま推力を生み出す耐圧境界であり、そこから導かれる設計の順序は空冷ドライブの場合と逆になります。まず機体の荷重条件を確定し、次に密封の概念を確定し、そのうえで初めて、その内側に収まる電気機械を選ぶのです。この順序を誤ると、結果は通常、低速な機体ではなく浸水した機体になります。
本ガイドでは、スラスタが機体に適合するかどうかを実際に左右する五つの判断、すなわち推力と出力のサイジング、防水と密封、海中向けBLDCの仕様、プロペラとKortノズルの設計、ESCの統合を順に扱い、最後に海中スラスタシステムで特に考慮すべき三つの故障モードとその防止方法を示します。以下に引用する数値はすべて、ToBMSの製品記録またはメーカーが公表した仕様によるものであり、推定値はすべてそれら公表値に基づく算術として明示しています。
簡潔な答え
ROVスラスタのサイジングは、機体が保持または克服しなければならない最大の定常荷重、通常はテザーの抵抗を含めた潮流に逆らった定点保持から始まり、推力、定格出力、母線電流を逆算して搭載台数とフレーム外形に至ります。耐圧深度は同時に決まります。密封システムとハウジングの性質であり、購入後に改善できないためです。密封、プロペラのダクト、駆動エレクトロニクスは、独立した選択ではなく、これら二つの判断の結果として続いて決まります。ToBMSのROVスラスタ用途に掲載されているスラスタは、7から25 kgf、360から1315 W、そして0-30 mと0-350 mの二つの深度クラスにまたがっており、本ガイドの数値は2026年に記録されたものです。
ROVスラスタが空冷モータと逆の順序で仕様化される理由
空冷モータはトルクと回転数の要件に対して選定され、取り付けは後から考えます。海中スラスタはこれを逆転させます。取り付けと耐圧境界はミッションによって定まり、電気機械はその内側で動作するものとして選ばれるのです。
機体の要件が先にあり、部品は最後に来る
スラスタの公表値、すなわち推力、定格出力、電圧、質量、外形、深度は、いずれもすでに下された機体レベルの判断の結果です。同じファミリの15 kgfの二機種が質量を異にすることがあるのはそのためであり、部品から先に選定を進めると、運用範囲の極端な条件で出力不足に陥るか、不要な密封ハードウェアを積んだままになる機体に終わりがちなのもそのためです。
周囲圧力が熱の経路となる
空気中では、モータは熱を移動する空気流に放出します。空気は熱を伝えにくいものの、動かすのは容易です。水中では状況が逆転します。海水は空気よりはるかに熱を伝えますが、モータは密封ハウジング、巻線の充填材、そして空気または油の隙間によって海水から隔てられています。実際的な帰結として、海中向けBLDCは、同等の空冷モータほど速く巻線温度で制限されることは通常ありませんが、巻線と水の間に存在するすべてのものによって制限されます。ハウジングはヒートシンクであり、同時に耐圧境界でもあります。だからこそ、密封と熱設計は同じ議論になるのです。
ゼロ速度推力があらゆるサイジング計算の出発点となる
この用途クラスの推力は最大係留推力として公表されています。前進速度ゼロで発生する静止推力です。これは、定点保持、堆積物からの離脱、テザーに抗した操縦の開始といった場面で問題となる条件そのものであり、ユニットが発生し得る最大の推力でもあります。機体が動き出した瞬間から、プロペラに流入する流れが増えるため推力は低下します。スラスタ同士の比較も、サイジング計算も、同じゼロ速度条件でのみ意味を持ちます。
一つのハウジングがモータ、ドライブ、プロペラを担う
ToBMSはこの用途クラスを、内蔵ESCと双方向駆動を備えた密封型スラスタとして記録しています。実際には、転流用の電子回路がモータと同じ耐圧境界を共有し、ユニットは相ごとに配線されるのではなく推力または回転速度の設定値で指令され、方向は逆転機構ではなく電気的に扱われるということです。また、電流と熱の限界は、ベンチで測定したモータの限界ではなく、密封ユニット全体のシステム限界であるということでもあります。
ステップ1:ROVの推力と出力の要件を算出する
サイジング計算は、ハードウェアが何も手元にない段階で行える唯一の工程であり、最も頻繁に逆方向に進められる工程でもあります。機体から内側へではなく、候補となるスラスタから外側へと進めてしまうのです。
部品表より先に荷重条件を組み立てる
機体が満たすべきすべての条件を列挙し、それぞれについて対抗する力を書き出します。潮流に逆らった定点保持、二点間の移動、テザーの引っ張りへの抵抗、アームやツールが反力を加えている間の姿勢維持、そしてプロペラが絡まった状態からの復帰です。推力要件を決めるのはこれらの平均ではなく最大値です。ミッションの内容はピーク値と同じくらい重要です。一時間にわたって定点保持する機体は、操縦時の断続的な稼働ではなくスラスタを連続的に運転しているからです。
抵抗を決めるのは目標速度ではなく潮流とテザー
定点保持の要求は二つの項に支配されます。一つはフレームとペイロードに働く流体抵抗で、相対的な水流速度の二乗に比例して増加します。もう一つはテザーの抵抗で、ケーブル長、潮流、そしてケーブルが描くカテナリーとともに大きくなります。いずれも機体が前面にさらす面積に比例して増えるため、大型の計測機器パッケージは、スラスタのモデルを変更するよりも推力要件を大きく変え得ます。抵抗は速度の二乗で増えるため、設計潮流を引き上げると要件は急速に膨らみ、逆に設計潮流を少し下げるだけで推力と出力を著しく削減できます。
全推力から定格出力と母線電流へ
全推力の要件が確定すると、定格出力はファミリが実際に達成する効率帯域から決まります。ToBMSに掲載される七つのユニットでは、この数値は一貫しています。定格出力あたりの最大係留推力はおおむね18.5から23.1 kgfで、これは公表された推力と定格出力の値から算出したものです。この一貫性は有用です。モデルを選ぶ前に推力要件だけから電力バジェットを見積もることができるからであり、この帯域から大きく外れる候補があれば、その数値の示し方を確認する価値があります。
母線電流はそこから算術で求まります。定格動作点における定格出力を母線電圧で割った値で、ケーブル損失は含みません。このカテゴリの二つの電圧クラスがその規模感を与えます。36 Vの360 Wと540 Wのユニットはそれぞれ約10 Aと15 Aを、48 Vのファミリは520 Wの約11 Aから1315 Wの約27 Aまでを消費します。これらの電流は、貫通コネクタの定格、ケーブルの太さ、そしてバッテリー機体では耐圧ハウジング内部の断面積を決めます。
何台を、どの配置で
- まず自由度です。水平用と垂直用のスラスタを分けて持つ機体は六軸を制御します。台数を減らせば、質量、配線、故障経路を抑えられる代わりに機動性を犠牲にします。
- 次に故障時のケースです。スラスタを一基失っても潜水を完遂しなければならない機体は、推力の計算だけが必要とする台数より多くのユニットを必要とします。残ったユニットが、自身の限界を超えずに失われた分を負担しなければならないからです。
- 第三に冗長余裕です。一基を失った後に残る一基あたりの余剰推力こそが、機体の復帰可能性を測る本当の指標です。
- モデルは最後です。台数と配置を確定したうえで、フレーム外形と電力バジェットに収まるモデルを選びます。
記録値に基づくサイジングの計算例
48 V母線で動作し、合計で40 kgfの最大係留推力を必要とする六基構成の検査用機体を考えます。上で求めた効率帯域——これはメーカー値ではなく本稿の推定です——では、必要なスラスタ定格出力はおよそ1.7 kWから2.2 kWとなり、48 V母線では合計でおよそ36 Aから45 Aになります。これを六基に分けると、一基あたりの要件は約6.7 kgfです。
この要件には、レンジの浅い側から二つの候補が適合します。360 Wから最小7 kgfを公表しているSW7は、余裕は薄いものの要件を満たし、6 × 360 W = 2.16 kWを消費します。これは算出した帯域の上端にあたり、1 kWあたり約19 kgfで帯域の有利な側に位置します。540 Wから10 kgfを公表しているDW10は、同じ6.7 kgfの要件を制御ループが働く余裕をもって満たしますが、6 × 540 W = 3.24 kWを消費します。したがって350 m対応のユニットを選ぶことは、同じ機体レベルの要件に対して約1.08 kWと約840 gの推進系質量の追加を意味します。これらは公表値に基づく算術であり、推奨ではありません。判断はミッションの深度に属します。
ステップ2:防水と密封技術を評価する
密封こそが海中スラスタの成否を分けます。連続的に劣化する唯一のサブシステムであり、能力の低下ではなく全損につながる形で故障するからです。
回転軸は耐圧境界における唯一の可動接合部
密封型スラスタには一つの耐圧境界があり、それを貫いて伝える運動も一つだけです。それ以外、すなわちハウジングの接合部、ケーブルの引き込み部、センサポートはすべて静止させることができ、したがって単純にできます。例外はプロペラシャフトであり、モータ技術ではなくシャフト密封技術がスラスタのクラスを分ける理由もここにあります。
静止面シール、動的シャフトシール、それぞれが許容するもの
静止接合部は、溝に収めたエラストマー製のO-ringまたはガスケットで閉じられ、その性能は動きではなく、溝の形状、表面仕上げ、つぶし量に依存します。回転軸の動的密封はより難しく、シールはシャフトに対して摺動しながら圧力を保持しなければならず、代表的な二つの方式は異なるトレードオフを持ちます。リップシールやラジアルシャフトシールは単純でコンパクトですが、潤滑剤として薄い水膜に頼るため摩耗し、堆積物や空運転に敏感です。メカニカルフェイスシールは二つの研磨面を互いに摺動させ、差圧と速度に対する耐性が高い代わりに、寸法、芯出し公差、そして価格が増します。第三の方式は、静止壁を介して磁気的にトルクを伝えることで接合部そのものをなくします。動的シールは不要になりますが、設計が伝達できるトルクが制約されます。
圧力補償、オイル充填、そしてそれらが変えるもの
深度において剛性の密封ハウジングは、外部圧力の全量を壁をまたぐ差圧として受けるため、厚い肉厚と重いエンドキャップを強いられます。圧力補償は内部の空隙を非圧縮性流体で満たし、柔軟な膜またはブラダーを介して周囲の水とつなぐことで、シールとハウジングにかかる差圧をほぼゼロにします。利点は、はるかに薄く軽いハウジングと、シールにとって穏やかな使用条件です。代償は、巻線の絶縁と電子回路に適合しなければならない流体、ハウジングと同じ深度に耐えなければならない膜、そして何らかの作業の後に正確に守らなければならない保守手順です。
腐食、異種金属、犠牲陽極
海水は電解質であるため、海水に接する二つの異種金属はガルバニック電池を形成し、より卑な方が消費されます。設計上の帰結は実際的であり、奇抜なものではありません。ハウジングは通常アルミニウム合金、ステンレス鋼、またはポリマー複合材であり、締結具とシャフトはガルバニック系列においてハウジング金属に近いものが選ばれ、異なる系統間の金属接触は避けられない箇所で絶縁ワッシャーやスリーブによって断たれ、犠牲陽極は個々の部品ではなく組み立て品に取り付けられ、組み立て品全体で最も卑な材料が意図的に消費されるようにします。
耐圧深度が約束するものと、しないもの
耐圧深度はモータについての記述ではなく、密封システムとハウジングについての記述であり、このカテゴリで購入後に変更できない唯一の数値です。これは破壊値ではなく、限定された運用範囲として読むべきです。ToBMSに掲載されるユニットは、浅海ファミリが0-30 m、深海ファミリが0-350 mとして公表されており、その違いは公差ではなく設計領域です。30 mのユニットは5 mで運用できますが、350 mのユニットは単に30 mのユニットを強化したものではありません。密封の概念、ハウジングの構成、そして結果としての質量が異なります。サイジングの際は、運用範囲を定格と比較し、計画の最深点、偶発的な超過深度、そして動的な投入や回収に伴う圧力過渡に対して余裕を残すべきです。
ステップ3:海中環境向けBLDCモータの仕様
荷重条件と耐圧境界が確定したところで、モータはプロペラに適合し、ハウジングの内側で耐えるものとして選ばれます。
kVとトルク定数がプロペラとの適合を決める
速度定数kVとその逆数であるトルク定数は、同じ機械の性質を二つの方向から表します。kVは印加電圧あたりの回転数を、トルク定数は電流あたりのトルクを与えます。海中スラスタは比較的大きなプロペラを低速で回すため、低いkVと高いトルク定数を持つ機械を求めます。ダイレクトドライブやジンバルモータで見られるのと同じトレードオフです。同じプロペラに対して高いkVのモータを選ぶと、同じトルクを得るのに必要な電流が増え、ケーブルとドライブの損失が増し、熱を逃がしにくいハウジング内部に熱がこもり、サイジングが守るはずだった電機子の寿命を縮めます。複数のプロペラ径にわたってレンジが用意されている場合、kVはプロペラが大きくなるにつれて下がるべきであり、負荷の変化は機械的ではなく電気的に吸収されます。
コギングトルクと低速での位置決め
コギングは、磁石とステータの歯の相互作用によって生じる周期的なトルクリップルです。自由に回転するプロペラでは、主に騒音と低速時のわずかな効率低下として現れますが、非常に低い推力で正確な方位を保持する機体ではリミットサイクルとして現れ、コントローラの指令とリップルが互いに打ち消し合います。スロットとポールの組み合わせ、磁石のスキュー、ステータの形状が通常の調整手段であり、いずれも設計時に固定されるため、コギングはドライブが調整で消せるものではなく、選定基準として扱うべきです。
密封ハウジング内部での位置フィードバック
ホールセンサはドライブに粗い絶対位置を与え、確実な始動と低速制御を容易にしますが、その代償として密封領域の内部にセンサ群、配線ハーネス、貫通コネクタが必要になります。センサレス転流はそれらすべてを不要にし、逆起電力の推定に頼ります。これは高速では良好に機能しますが、定点保持の機体が多くの時間を費やす極低速では最も弱くなります。実際には、選択はデューティに従います。ほぼゼロ速度から滑らかな推力を生み出す必要がある機体にはフィードバックが有利であり、高速で運転する機体にはより単純な密封アセンブリが有利です。いずれの場合も、フィードバック素子自体が耐圧境界の内側にある部品であり、巻線と同じ腐食環境と熱環境にさらされます。
巻線の絶縁、充填材、そして省略できない水冷の筐体
巻線は自身の発熱とハウジングの発熱を受け、唯一の逃げ道は伝導です。したがって、絶縁階級、巻線の充填材、スロットからハウジングへの熱経路は、空冷機の場合よりも重要であり、熱を逃がすハウジングは同時に圧力に抗する部品でもあります。ハウジング材や肉厚の変更が機械的な変更であると同時にモータの選定変更でもあるのはそのためであり、許容連続電流は裸のモータの曲線からではなく、密封アセンブリについてメーカーから取得すべきである理由でもあります。
このファミリについて公表されている数値
この用途クラスについてのToBMSの記録には、機体設計者がまず必要とするシステムレベルの数値、すなわち最大係留推力、定格出力、定格電圧、質量、外形、耐圧深度が含まれており、これらが下のROVスラスタ比較表の背景にある数値です。より深い機械データ、すなわちkV、相抵抗、トルク定数、熱時定数が必要なプロジェクトでは、それは特定モデルについてメーカー自身の製品ドキュメントから取得すべきであり、ファミリから推測するのではなくモデルごとに取得すべきです。選定用の数値と機械データは異なる問いに答えるものであり、両者を混同することがプロペラのミスマッチにつながる通常の経路です。
ステップ4:プロペラとKortノズルの設計
プロペラは電気入力が推力に変わる場所であり、この用途クラスではほぼ常にダクトに収められています。
海中の推進器がダクト式である理由
ダクト、すなわちKortノズルは、プロペラを囲む翼型断面の環です。低い前進速度でそれ自体が追加の推力を生み、ブレードへの流れを改善するため、所与のブレード径と出力に対して、最大係留推力(bollard pull)、すなわちサイジング計算の基礎となるゼロ速度推力を高めます。トレードオフは運用範囲の反対側に現れます。ダクト自身の抵抗は速度とともに増えるため、ダクト式推進器は低速では効率的ですが、高速の航走速度では同径の開放型プロペラより効率が劣ります。定点保持型のROVにとっては有利なトレードオフであり、巡航で連続運転する長距離調査AUVにとってはそうではありません。現場でダクト式スラスタと開放型プロペラの双方が生き残っているのはそのためです。
ダクト形状:ギャップ、コード、最高速度とのトレードオフ
ダクトの内面形状、ブレードコードに対するダクトコード、そしてブレード先端とダクト内面の間のチップクリアランスが、ダクトの揚力のうちどれだけが有効な推力として流れに伝わるかを左右します。三つのうち最も敏感なのはチップクリアランスです。大きすぎると先端渦が隙間から漏れ、ダクトの寄与が失われて騒音が増します。小さすぎると、アセンブリが異物、熱膨張、製造ばらつきに対して寛容でなくなります。ダクトコードは低速推力と高速抵抗のバランスを決めるため、同じプロペラでも二つの異なるダクトに入れば二つの異なる推進器になります。これらはいずれも現場で密封ユニットに対して再調整できるものではなく、取り付け外形、すなわちアセンブリの記録された直径と全長が、推力や出力と並んで仕様に含まれるべき理由の一つです。
ブレード枚数、ピッチ、双方向翼型
これらのユニットは双方向であるため、ブレード断面はどちら側から来る流れにも対応しなければなりません。対称またはほぼ対称の断面は、一方向に最適化したキャンバ付き断面と比べてピーク効率がわずかに低下する代わりにこれを実現します。制動や狭い空間からの後退のために逆推力が必要な機体にとって、これは受け入れられた妥協です。ブレード枚数は滑らかさと抵抗および重量のトレードオフであり、ピッチは最も影響の大きい選択です。粗いピッチは高速運転に、細かいピッチは最大係留推力に有利で、これはどのプロペラでも同じです。公表される最大係留推力はこれら三つの判断の結果であり、推力の数値はモータの定格ではなくシステムの結果として読むべき理由もここにあります。
キャビテーション、深度、推力曲線の限界
キャビテーション(cavitation)は、ブレード表面の局所圧力が水の蒸気圧を下回る場所で発生し、ブレードを侵食するだけでなく推力を破壊します。推進器がその条件にどれだけ近づくかを左右する変数は二つあります。単位ブレード面積あたりの推力とともに増える翼面荷重と、深度とともに増える周囲圧力です。その帰結はROVの作業について明示する価値があります。ダクト式スラスタは、同じ出力なら3 mより300 mの方がキャビテーションに強いのです。周囲圧力が、浅水での運転なら形成を許してしまう蒸気空洞を抑制するからです。これはまた、水面近くの水槽で測定した推力曲線が、同じユニットの深度での挙動を自動的に保守的に記述するものではないことも意味します。浅い測定こそが厳しいケースであり、機体が数メートルの水中で全推力運転する浅海検査作業では、そのケースを検証しておくべきです。
ステップ5:電子速度制御器(ESC)の統合
この用途クラスでは、ドライブは別体のボックスではありません。耐圧境界の内側にあり、それができることと限界の意味の両方を変えます。
このファミリでドライブが耐圧境界の内側にある理由
ToBMSはこの用途クラスを、内蔵ESCと双方向駆動を備えた密封型スラスタとして記録しており、転流用の電子回路がモータと同じハウジングの内側に置かれ、別体の貫通コネクタ、別体の密封筐体、境界を横切る相ケーブルが不要になります。インターフェースの機体側は、三相導体と位置センサハーネスではなく、電力のペアと指令リンクになります。設計上の帰結として、ドライブは巻線と同じ熱環境と圧力環境に耐えなければならず、ユニットの電流と熱の限界はアセンブリ全体を表すものになります。
低速時および両方向での転流
転流方式はドライブの細部ではなくシステムの判断です。センサ付き転流はゼロ速度でもコントローラに位置の基準を与え、静止状態からの滑らかな推力と予測可能な始動トルクを実現します。センサレス推定は逆起電力に依存し、したがって速度に依存するため、潮流に逆らって非常に低い推力を保持するよう求められたセンサレスユニットは、推定が最も弱くなる領域で動作することになります。双方向運転は第二の要件を加えます。逆転は切り替えではなくランプ状に行う必要があります。プロペラと巻き込まれた水柱は大きな慣性を表し、ステップ状の指令は電流スパイクで応じられるからです。どちらの挙動もスラスタのデータシートではなく、機体側の受け入れ基準に属します。
電流制限、熱による低減、ストール時の挙動
最も一般的な保護の問いは、プロペラが回転を止めたときに何が起こるかです。テザーがハブに絡まる、海藻、堆積物の詰まりなどです。ストールしたBLDCは低い抵抗値の抵抗器のように振る舞うため、電流は負荷ではなくドライブによって制限され、ドライブの応答がユニットが生き残るかどうかを決めます。有用な挙動は、素早く折り返すプログラム可能な電流制限、ハウジングが暖まるにつれて連続電流を低減する熱モデル、そして機体の制御システムが対応できる形で報告される故障です。通常は、より強く押すのではなく、障害物を取り除くために短時間逆転させます。各ストール後に低減もテレメトリもなく全出力を復帰させるドライブは、回復可能な障害を溶けた巻線に変えてしまいます。
制御インターフェース、テレメトリ、テザーのノイズ
ドライブが密封ハウジングの内側に入ると、境界を横切る信号はテザー上のものだけになり、海水中の長いケーブルは電気的にノイズの多い環境です。差動信号、ガルバニック絶縁、指令リンクの堅牢なフレーミング方式は、生の帯域幅よりも重要であり、数メートルのケーブルを介して駆動されるプルアップまたはプッシュプルのロジックは、深度でのみ、しかも長いテザーでのみ現れる断続的な故障の一般的な原因です。テレメトリは残りの半分です。推力の設定値、母線電流、温度、故障状態は、潜水の最中に、あるいは後になって、操作者がプロペラの絡まりと貫通コネクタの故障を区別できるようにする値です。
ROVスラスタが故障する三大要因(とその防止方法)
実運用での故障は三つの点に集中します。いずれもモータの故障ではなく、この点こそ仕様レビューに持ち込む価値があります。
1. シャフトシールからの浸水
動的シールは耐圧境界における唯一の摩耗部品であり、機体がどれだけの堆積物、砂、浮遊物の中で作業するかに比例して劣化します。症状は通常、緩やかです。絶縁漏れ電流が増え、次に転流が不安定になり、最後にユニットが停止します。そのため電子回路の問題と見なされがちです。
- 密封の概念は深度だけでなく作業環境に合わせます。研磨性の堆積物が多い港湾は、清浄な深い水柱よりもリップシールにとって過酷です。
- プロペラ自身が生む異物の流れからシールを保護し、犠牲陽極をシャフトとシールの部品の近くに置いて、シールハウジングが腐食する金属にならないようにします。
- 動的シールの点検と交換は、暦時間ではなく堆積物中での運転時間で決めた間隔で行い、ハウジングを開けるたびに交換する理由があるものとして扱います。
- 絶縁抵抗を潜水前チェックの一部として記録し、故障が浸水になる前に劣化の傾向が見えるようにします。
2. 絡まり、ストール、電流制限への到達
水中のプロペラはさまざまなものを集めます。テザー、釣り糸、海藻、スラスタ自身が巻き上げた堆積物です。絡まったプロペラはストールし、ドライブはほぼゼロ速度のローターに電流制限を流し込み、機体がもはや動いていないためハウジングに空気も水の流れもなく巻線が加熱します。
- 密封アセンブリが無期限に保持できるドライブ電流制限を設定し、ラッチ式のトリップではなく自動的な折り返しを要求します。
- 障害物への標準的な対応の一部に短時間の逆転を組み込みます。双方向ユニットは浮上せずに自分のハブを解消できることがよくあります。
- 機体の制御システムが故障を認識できるようにし、ストールしたユニットに推力を保持し続けるのではなく、残りのユニットに推力を再配分できるようにします。
- 狭い空間でユニットが互いのダクトに直接堆積物を吹き込まないようにスラスタ配置を設計します。絡まりの原因は隣のスラスタであることが少なくありません。
3. コネクタとケーブル引き込み部の故障
貫通コネクタは密封型スラスタにおける第二の耐圧境界の交差部であり、テザー接続の機体では機械的負荷、水、異種金属が同時に集まる場所です。コネクタに加わるテザーの張力、不完全に装着された貫通コネクタ、現場で接続された湿式コネクタが、最も多い三つの原因です。
- フレーム上でテザーの張力を逃がし、ケーブルの張力が貫通コネクタやコネクタ本体に及ばないようにします。
- 貫通コネクタの数はアーキテクチャが許す限り少なく保ちます。追加のフィードスルーはそれぞれが新たな密封インターフェースであり、新たなガルバニック対です。
- 湿式接続コネクタは、水中での接続が本当に必要な場合にのみ選びます。整備前に必ず機体を回収する運用では、張力を逃がしたピグテールで保護された乾式接続コネクタの方が信頼性が高いです。
- コネクタ自身の深度と電流の定格は、スラスタの典型的な動作点ではなく、機体の最悪ケースに対して確認します。
ToBMSに掲載された七つのROVスラスタを一つの仕様セットとして見る
この表は、ROVスラスタ用途に現在掲載されているユニットを、公表された最大係留推力の順に並べたものです。推力は最大係留推力、出力は記載された母線電圧における定格値、外形は記録されたハウジングの直径と全長です。
| モデル | 最大係留推力 | 定格出力 | 定格電圧 | 耐水深 | 外形 | 質量 |
|---|---|---|---|---|---|---|
| SW7 | ≥7 kgf | 360 W | 36 V | 0-30 m | Ø100 × 125.5 mm | 700 g |
| DW10 | 10 kgf | 540 W | 36 V | 0-350 m | Ø100 × 148 mm | 840 g |
| SW12 | ≥12 kgf | 520 W | 48 V | 0-30 m | Ø130.6 × 151.5 mm | 1180 g |
| DW15 | 15 kgf | 750 W | 48 V | 0-350 m | Ø130.6 × 174.5 mm | 1260 g |
| SW17 | ≥17 kgf | 870 W | 48 V | 0-30 m | Ø130.6 × 163.5 mm | 1350 g |
| DW20 | 20 kgf | 910 W | 48 V | 0-350 m | Ø152 × 182 mm | 1630 g |
| DW25 | 25 kgf | 1315 W | 48 V | 0-350 m | Ø152 × 191 mm | 1790 g |
最大係留推力は前進速度ゼロで計測した値、定格出力は記載された母線電圧における値で、耐圧深度、外形、質量はメーカー公表によるものです。SWシリーズの推力は正確な値ではなく最小値として公表されているため、先頭に「≥」が付いています。
一つのセットとして読むと、七つのユニットは7から25 kgfにわたる推力のはしごを描き、その上に二つの深度クラスが横たわっています。単位質量あたりの推力はサイズとともに上昇します。700 gのSW7で約10.0 kgf/kg、DW10とDW15で約11.9 kgf/kg、1790 gのDW25で約14.0 kgf/kgです。これは、大型のハウジングが耐圧構造とダクトを小型のものより効率的に担うためです。取り付け外形が固定されたフレームにとって、この勾配は、電力バジェットと故障時のケースが許す限り、構造が受け入れられる最大のユニットを選ぶ根拠となります。
kWあたりの推力はより平坦な曲線であり、より有用な計画値です。七つのユニットはkWあたり18.5から23.1 kgfの間に位置し、いずれも公表された推力と定格出力の値から算出したものです。二つのユニットが異なるサイズで同じ36 V母線を共有し、SW7が360 W、DW10が540 Wです。五つが48 Vを共有し、520 Wから1315 Wにわたります。効率帯域が狭いため、機体の電力バジェットはモデルを選ぶ前に推力要件から見積もることができ、ファミリ間の選択は、より効率の高いユニットを探すことではなく、深度、外形、質量に帰着します。
二つの深度クラスはサイズの順序ではありません。SWファミリは700から1350 gで7から17 kgf、DWファミリは840から1790 gで10から25 kgfにわたり、両ファミリは推力範囲の大部分で重なり合っています。ある推力における違いは、より深い密封方式が要する質量です。DW10とSW7の間では重なりは直接的です。同等の推力では、350 mのユニットの方が重く、同じ仕事により多くの電力を消費します。それが支払う価値があるかどうかは、ミッションが30 mを超えるかどうかに完全にかかっています。これは、上の密封の節で述べたとおり、フレームを図面化する前に答えなければならない問いであり、後で答えるものではありません。
各ファミリが機体レベルでもたらすもの
どちらのファミリも、内蔵ESCと双方向駆動を備えた密封型ユニットとして記録されているため、両者の違いは圧力領域とそこから続くすべてにあります。
30 mの三機種:700 gから1350 g
浅海ファミリは、ある推力においてより軽量な選択肢であり、水柱の上部を離れない機体クラス、すなわち水槽や水路での作業、港湾や河川の検査、養殖、浅海調査を担います。SW7は入り口となる機種で、36 V母線で360 Wから最小7 kgfを公表し、Ø100 × 125.5 mm、700 gのハウジングに収まります。控えめな消費電流は、テザーが主要な電気負荷になり得る超小型ROVにおいて、貫通コネクタとケーブルの要件を単純に保ちます。SW12は48 V母線に移行し、520 Wから最小12 kgfを公表し、Ø130.6 × 151.5 mm、1180 gのユニットです。この電圧の段差がより長いテザーを現実的にします。SW17は浅海向けの最大機種で、870 Wから最小17 kgfを公表し、SW12と同じ130.6 mmの直径ながら12 mm長く170 g重いユニットです。フレームの剛性と取り付けハードウェアがスラスタの判断の一部になるのはこの点です。
350 mの四機種:840 gから1790 g
深海ファミリは、洋上検査、調査、介入作業が要求する圧力領域を担い、その中で最も軽い機種が小型機体の仕様の形を変える機種です。DW10は540 Wから10 kgfをØ100 × 148 mm、840 gのハウジングで実現します。浅海の7 kgfユニットとほぼ同じ質量と直径で350 mの定格を得る代わりに、36 V母線で180 Wとより深い消費電流を要します。DW15とDW20は、それぞれ750 Wと910 Wから15 kgfと20 kgfでレンジの中間をカバーし、外形はØ130.6 × 174.5 mmとØ152 × 182 mmです。DW25は1315 Wから25 kgfでこのセットの頂点に立ち、Ø152 × 191 mm、1790 gのユニットで、約14.0 kgf/kgというグループ内で最も高い推力対質量比を持ちます。メーカーはこのモデルの専用紹介動画を公開しており、以下に埋め込みます。
メーカーによるDW25の紹介映像で、密封ユニットが水中で稼働する様子を収めています。推力は静的な係留値として公表されているため、ユニットが実際に水を動かしている映像は、25 kgfという定格が機体の動きにどうつながるかを判断する最も直接的な手段です。
ToBMSの動画ページYouTubeで視聴する両ファミリが推力で重なる範囲
重なりは、設計上の判断が実際に行われる範囲です。およそ10 kgfでは、主に質量と電流が異なる36 Vの深海ユニットと36 Vの浅海ユニットの間の選択になります。12から17 kgfでは、浅海ファミリが同程度の推力の深海ユニットと質量で競合します。17 kgfを超えると、このセットでは深海ファミリが唯一の選択肢です。ステップ1のサイジング計算例と併せて読むと、実務上の原則は、ファミリはミッション深度で、モデルは推力要件で選ぶというものです。この順序を逆にすると、余剰な密封質量か、機体の寿命を通じて尊重しなければならない運用範囲のどちらかが生じます。
これらのスラスタが使われる場所
この用途クラスのすべてのユニットは、ToBMS上で同じ用途に関連付けられています。これはその役割がいかに限定的であるかを反映しています。ROVスラスタ用途は、推進が付属品ではなく主要な設計制約である機体を対象としています。
検査・観察用の機体
検査クラスの機体は、操作者が構造物、船体、パイプラインを観察する間、潮流に逆らって位置を保持します。つまりスラスタは操縦時の断続ではなく連続的に稼働します。連続運転こそがハウジングを通る熱経路を支配的な制約とし、効率帯域が最も重要になる運転です。kWあたりより多くの推力を生むユニットは、照明、カメラ、センサにより多くの電力を残します。
作業級・介入用の機体
介入作業は水流とは無関係の反力荷重を加えます。マニピュレータが構造物を押すと機体は押し返され、その間スラスタ群は姿勢を保持しなければなりません。この要件は、より大型のユニットではなく、より多くのユニットに分散した推力余裕で満たされ、配置の判断における故障時のケースが支配的な項になるのはここです。深度クラスもここで決まります。洋上の介入作業が350 mファミリの存在理由であり、一基あたりの余分な質量はその領域の代価です。
AUV、ハイブリッド、バッテリー搭載プラットフォーム
自らバッテリーを搭載する機体は、それを耐圧定格のハウジングの内側に収めなければならず、電圧アーキテクチャは電気的な判断であると同時に質量の判断になります。母線電圧が高ければ所与の電力に対する電流が小さくなり、ハウジング内部の導体を細く、貫通コネクタを小さくできます。このセットの48 Vユニットは520 Wから1315 Wをカバーするため、複数ユニット構成のバッテリー機体は通常その母線を中心に設計されます。同じ機体が長い定点保持のためにテザー給電でも動作する場合、これらのユニットのダクト式で双方向のアーキテクチャは、ハードウェアを変えずに両方のモードに適します。
浅海および水槽での作業
プール、水路、港湾、河川での作業は、浅海ファミリが妥協ではなく正解となる領域であり、別の理由からキャビテーションの挙動に注意を払うべき領域でもあります。周囲圧力は上の数メートルで最も低いため、水面近くで全出力運転するダクト式プロペラは、キャビテーション限界に最も近い状態で動作しています。そのため浅海の運転は深海より検証が難しいケースであり、運用範囲の浅い側に推力余裕を残し、深度での定点保持能力にバジェットを使い切らないことが合理的である理由になります。
よくある質問
QROVの推力要件はどのように算出しますか。
機体が保持または克服しなければならない最大の定常荷重から求めます。通常はテザーの抵抗を含めた設計潮流に逆らった定点保持に、ツールやアームが加える反力荷重を加えたものです。流体抵抗は相対的な水流速度の二乗で、テザー抵抗はケーブル長と潮流で増えるため、いずれの項も機体が前面にさらす面積に比例して増えます。公表されている推力はゼロ速度の係留値であるため、航走時のケースは別途計算する必要があります。合計をファミリの効率帯域、ToBMSに掲載されるユニットでkWあたり18.5から23.1 kgfで割ると定格出力が求まり、さらに母線電圧で割るとテザー、貫通コネクタ、電源が担う電流が求まります。
QKortノズルは推力について何を変えますか。
所与のブレード径と出力に対して、低い前進速度でそれ自体が推力を生み、ブレードへの流れを改善することで、定点保持に用いられるゼロ速度推力である最大係留推力を高めます。トレードオフは速度範囲の反対側に現れます。ダクト自身の抵抗が速度とともに増えるからです。ダクト式推進器が定点保持型のROVに適し、開放型プロペラが巡航で連続運転する調査AUVに適する理由であり、一方が他方を置き換えるのではなく、両方の方式が現場に残っている理由でもあります。
Qより大型のROVスラスタで48 Vが一般的な母線である理由は何ですか。
ケーブルの太さ、貫通コネクタのサイズ、密封ハウジング内部の導体断面積を決めるのは電力ではなく電流だからです。定格動作点において、このセットの36 Vユニットは360 Wと540 Wで約10 Aと15 Aを消費し、48 Vファミリは520 Wの約11 Aから1315 Wの約27 Aにわたります。したがって母線電圧が高いほど、推力が増えても電流を扱いやすい範囲に保てます。これは導体が耐圧境界の内側にあるバッテリー機体で最も重要です。電圧はスラスタの判断ではなくシステムの判断であり、機体の電力アーキテクチャに従うべきです。
Q海中スラスタで圧力補償は何を変えますか。
内部の空隙を、柔軟な膜を介して周囲の水とつながった非圧縮性流体で満たすことで、ハウジングをまたぐ差圧をほぼゼロに置き換えます。その結果、はるかに薄く軽いハウジングと、シールにとって穏やかな使用条件が得られます。代償は、巻線の絶縁と電子回路に適合しなければならない流体、ハウジングと同じ深度に耐えなければならない膜、そして何らかの作業の後に正確に守らなければならない再組み立て手順です。つまり利点は機械的であり、追加される規律は手順上のものです。
Q耐圧深度はキャビテーションとどのように関係しますか。
周囲圧力は深度とともに上昇し、キャビテーションはブレード表面の局所圧力が水の蒸気圧を下回る場所で始まります。したがってダクト式スラスタは、同じ出力なら3 mより300 mの方がキャビテーションに強いのです。周囲圧力が、浅水での運転なら形成を許してしまう蒸気空洞を抑制するからです。実際的な帰結として、浅海の運転は検証が難しいケースであり、水面近くの水槽で測定した推力曲線が、同じユニットの深度での挙動を自動的に保守的に記述するものではありません。
Q回転シャフトシールが最も一般的な故障点である理由は何ですか。
耐圧境界の中で動く唯一の部分だからです。静止接合部は密封して忘れることができますが、回転シャフトは摺動しながら圧力を保持しなければならず、リップシールは潤滑剤として薄い水膜に依存し、メカニカルフェイスシールは二つの研磨面が芯出しを保つことに依存します。どちらも清浄な水柱より堆積物の多い水中で速く劣化し、どちらも段階的に故障します。まず絶縁漏れ、次に転流の不安定、そしてユニットの停止です。絶縁抵抗の測定値が潜水前チェックリストに属し、シールの交換間隔を暦時間ではなく堆積物中での運転時間で決めるべき理由もここにあります。
QROVスラスタを過大に選定する価値はありますか。
余剰推力を持つ価値はありますが、それは同じフレームでより大型のユニットを選ぶことではなく、サイジング計算における余裕として確保すべきです。一基あたりの推力を増やすと、配置内のすべてのユニットで質量、電流、電力が増え、バッテリー機体ではそれが直接的に航続時間から差し引かれます。ユニットを増やす場合も同じ三つが増えますが、さらに故障経路と自由度が加わります。これは介入作業が必要とするものです。このセットの152 mmの深海ユニットのようにフレーム径が二つのモデルで共有されている場合、同じ取り付けスペースのまま後から換装できます。これは通常、最初の潜水から余裕を持ち運ぶよりも良い余裕の買い方です。
公式リソース
CubeMarsは、SWおよびDWスラスタシリーズを扱う製品ドキュメントを公開しており、プラットフォームの資料セクションにまとめられています。各モデルには、完全な仕様、性能曲線、取付図面を備えた公式製品ページがあり、水中スラスタシリーズがその入り口です。推力曲線、密封仕様、耐圧の認定、ドライブ構成について、メーカーが引き続き信頼できる情報源です。ToBMSは、発見のための層を検索可能かつ比較可能に保ちます。
次のステップ
本ガイドの部品レベルの対応物は水中スラスタ:推力、出力、耐水深の合わせ方であり、水中スラスタカテゴリの七つのユニットをモデルごとに取り上げ、公表値を互いに照らし合わせて読みます。本ガイドはさらに一段外側、機体の荷重条件と圧力領域から始まり、別の道筋で同じ七つのユニットに到達します。これは、問いがどのモデルが大きいかではなく機体が何を必要とするかである場合や、候補リストを単一のモデルファミリからではなくROVスラスタ用途から出す必要がある場合に有用です。
調査ではなく候補の絞り込みが目的であれば、プラットフォームのツールを順に使います。まず製品選定で推力、電圧、質量、深度によって候補を絞り込み、次に製品比較でそれらを互いに突き合わせます。推進ではなく回転軸に同じ密封アーキテクチャが必要な場合は、ロボット用アクチュエータカテゴリがそのレンジを扱っています。
要点をまとめると、まず荷重条件と圧力領域を確定します。どちらもフレームを図面化した後には変更できないからです。次に18.5から23.1 kgf/kWの帯域を用いて推力要件を電力と電流に換算します。そして外形、質量、故障時のケースによって、30 mと350 mのファミリの間、およびその内部のモデル間を選びます。密封、ダクト、駆動エレクトロニクスはこれら三つの判断の結果であり、独立した選択ではありません。そして現場を支配する三つの故障モードはいずれも耐圧境界にあり、まさにそこが仕様レビューの終点であるべき場所です。







