
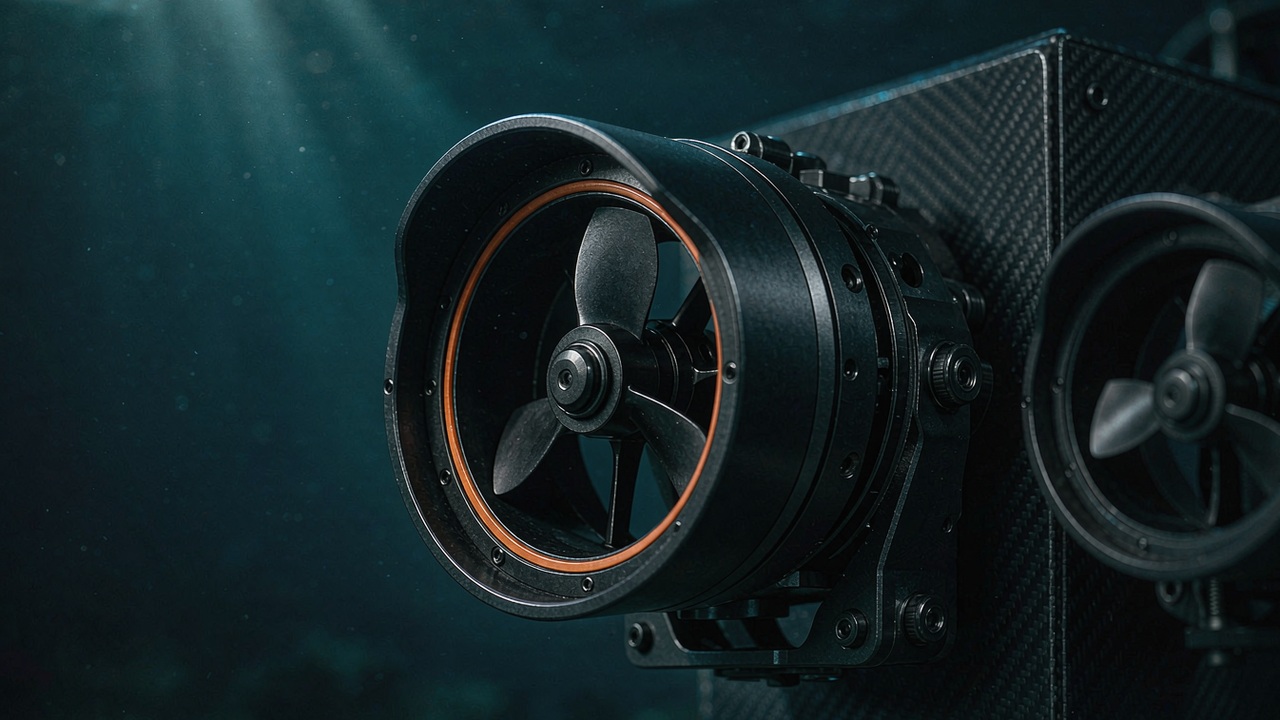
ทรัสเตอร์ ROV ไม่ใช่มอเตอร์ที่ประกอบใบพัดติดเข้าไป แต่เป็นขอบเขตความดันที่บังเอิญผลิตแรงขับได้ และลำดับทางวิศวกรรมที่ตามมาจากข้อเท็จจริงนี้กลับกันกับการขับเคลื่อนแบบระบายความร้อนด้วยอากาศ นั่นคือ กำหนดกรณีภาระของยานก่อน กำหนดแนวคิดการซีลเป็นลำดับที่สอง และเลือกเครื่องกลไฟฟ้าให้พอดีกับสิ่งที่อยู่ภายในเป็นลำดับสุดท้าย หากสลับลำดับนี้ ผลลัพธ์มักไม่ใช่ยานที่วิ่งช้า แต่เป็นยานที่น้ำท่วม
คู่มือวิศวกรรมนี้ไล่เรียงการตัดสินใจห้าข้อที่กำหนดจริงว่าทรัสเตอร์เหมาะกับยานหรือไม่ ได้แก่ การกำหนดขนาดแรงขับและกำลัง การกันน้ำและการซีล ข้อกำหนด BLDC สำหรับใต้ทะเล การออกแบบใบพัดและท่อนำ Kort และการผสานรวม ESC แล้วปิดท้ายด้วยรูปแบบความล้มเหลวสามแบบที่ควรพิจารณาเป็นพิเศษในระบบทรัสเตอร์ใต้ทะเล พร้อมวิธีป้องกันแต่ละแบบ ตัวเลขทุกค่าที่อ้างถึงด้านล่างนำมาจากบันทึกผลิตภัณฑ์ของ ToBMS หรือจากข้อมูลจำเพาะที่ผู้ผลิตเผยแพร่ และค่าที่คำนวณได้ทุกค่าจะระบุว่าเป็นการคำนวณเลขคณิตจากตัวเลขเหล่านั้น
คำตอบสั้น
การกำหนดขนาดทรัสเตอร์ ROV เริ่มจากภาระคงที่สูงสุดที่ยานต้องรักษาไว้หรือเอาชนะให้ได้ ซึ่งโดยทั่วไปคือการรักษาตำแหน่งต้านกระแสน้ำโดยรวมแรงต้านของสายเคเบิลด้วย แล้วย้อนกลับผ่านแรงขับ กำลังพิกัด และกระแสบัส ไปสู่จำนวนยูนิตและขนาดตัวเรือน ระดับความลึกถูกตัดสินในเวลาเดียวกัน เพราะเป็นคุณสมบัติของระบบซีลและตัวเรือน และไม่สามารถปรับปรุงได้หลังการซื้อ การซีล ท่อนำใบพัด และอิเล็กทรอนิกส์ขับเคลื่อนจึงตามมาในฐานะผลที่เกิดจากการตัดสินใจสองข้อนั้น ไม่ใช่ทางเลือกอิสระ ทรัสเตอร์ที่ระบุในงานใช้งาน ทรัสเตอร์ ROV ของ ToBMS ครอบคลุมช่วง 7 ถึง 25 kgf, 360 ถึง 1315 W และสองระดับความลึกคือ 0-30 m และ 0-350 m และตัวเลขในคู่มือนี้คือค่าที่บันทึกไว้ ณ เดือนกันยายน 2026
เหตุใดทรัสเตอร์ ROV จึงถูกกำหนดสเปกย้อนทางจากมอเตอร์ระบายอากาศ
มอเตอร์ที่ระบายความร้อนด้วยอากาศถูกเลือกเทียบกับข้อกำหนดแรงบิด–ความเร็ว โดยการติดตั้งเป็นเรื่องที่คิดทีหลัง ทรัสเตอร์ใต้ทะเลกลับด้านกระบวนการนี้ การติดตั้งและขอบเขตความดันถูกกำหนดโดยภารกิจ แล้วจึงเลือกเครื่องกลไฟฟ้าให้อยู่ภายในนั้น
ข้อกำหนดของยานมาก่อน ชิ้นส่วนมาทีหลัง
ตัวเลขที่ทรัสเตอร์เผยแพร่ ทั้งแรงขับ กำลังพิกัด แรงดันไฟฟ้า น้ำหนัก ขนาดตัวเรือน และความลึก ล้วนเป็นผลจากการตัดสินใจระดับยานที่ได้กระทำไปแล้ว นั่นคือเหตุผลที่ยูนิต 15 kgf สองตัวจากตระกูลเดียวกันมีน้ำหนักต่างกันได้ และเหตุผลที่กระบวนการเลือกโดยเริ่มจากชิ้นส่วนมักจบลงด้วยยานที่มีกำลังไม่พอที่ขอบเขตสุดของช่วงการทำงาน หรือแบกฮาร์ดแวร์ซีลที่ไม่ได้จำเป็นเลย
ความดันแวดล้อมคือเส้นทางระบายความร้อน
ในอากาศ มอเตอร์ระบายความร้อนสู่อากาศที่เคลื่อนที่ ซึ่งนำความร้อนได้แย่แต่พาไปได้ง่าย ใต้น้ำสถานการณ์กลับกัน น้ำทะเลนำความร้อนได้ดีกว่าอากาศมาก แต่มอเตอร์ถูกแยกออกจากน้ำด้วยตัวเรือนที่ปิดผนึก สารเติมช่องขดลวด และช่องอากาศหรือน้ำมัน ผลในทางปฏิบัติคือ BLDC ใต้ทะเลมักไม่ถูกจำกัดด้วยอุณหภูมิขดลวดเร็วเท่ามอเตอร์ในอากาศที่เทียบเท่ากัน แต่ถูกจำกัดด้วยทุกสิ่งทุกอย่างที่คั่นระหว่างขดลวดกับน้ำ ตัวเรือนคือฮีตซิงก์ และตัวเรือนก็คือขอบเขตความดันด้วย ซึ่งเป็นเหตุให้การซีลกับการออกแบบความร้อนเป็นบทสนทนาเดียวกัน
แรงขับที่ความเร็วศูนย์คือตัวเลขที่ทุกการคำนวณขนาดเริ่มต้นจาก
แรงขับในชั้นงานใช้งานนี้เผยแพร่เป็นแรงขับสูงสุดขณะยึดตำแหน่ง ซึ่งเป็นค่าเชิงสถิตที่ผลิตได้เมื่อความเร็วไปข้างหน้าเป็นศูนย์ นั่นคือสภาวะที่สำคัญพอดีสำหรับการรักษาตำแหน่ง การหลุดออกจากชั้นตะกอน หรือการเริ่มเคลื่อนตัวต้านแรงดึงของสายเคเบิล และเป็นแรงขับสูงสุดที่ยูนิตจะผลิตได้ ทันทีที่ยานเคลื่อนที่ แรงขับจะลดลงเมื่อใบพัดเจอกระแสน้ำไหลเข้าเพิ่มขึ้น การเปรียบเทียบระหว่างทรัสเตอร์ และการคำนวณขนาดใด ๆ จะมีความหมายก็ต่อเมื่ออยู่ที่สภาวะความเร็วศูนย์เดียวกันเท่านั้น
ตัวเรือนเดียวบรรจุมอเตอร์ ไดรฟ์ และใบพัด
ToBMS บันทึกชั้นงานใช้งานนี้ว่าเป็นทรัสเตอร์แบบซีลที่มี ESC ผสานรวมและการขับสองทิศทาง ในทางปฏิบัติหมายความว่าอิเล็กทรอนิกส์คอมมิวเทชันใช้ขอบเขตความดันร่วมกับมอเตอร์ ยูนิตถูกสั่งด้วยค่าตั้งแรงขับหรือความเร็วแทนการต่อสายทีละเฟส และทิศทางถูกจัดการทางไฟฟ้าแทนกลไกกลับทิศ นอกจากนี้ยังหมายความว่าขีดจำกัดด้านกระแสและความร้อนเป็นขีดจำกัดระดับระบบของยูนิตแบบซีลทั้งชุด ไม่ใช่ขีดจำกัดมอเตอร์ที่วัดบนแท่นทดสอบ
ขั้นที่ 1: คำนวณความต้องการแรงขับและกำลังของ ROV
การคำนวณขนาดเป็นส่วนเดียวของกระบวนการที่ทำได้ก่อนจะมีฮาร์ดแวร์วางบนโต๊ะ และเป็นส่วนที่มักทำผิดทิศทางบ่อยที่สุด คือเริ่มจากทรัสเตอร์ที่เป็นตัวเลือกแล้วแผ่ขยายออกไป แทนที่จะเริ่มจากยานเข้ามาข้างใน
สร้างกรณีภาระก่อนรายการชิ้นส่วน
ระบุทุกสภาวะที่ยานต้องผ่าน และสำหรับแต่ละสภาวะให้เขียนแรงที่ต้านมันไว้ ได้แก่ การรักษาตำแหน่งต้านกระแสน้ำ การเคลื่อนที่ระหว่างสองจุด การต้านแรงดึงของสายเคเบิล การรักษาทิศทางขณะแขนกลหรือเครื่องมือออกแรงต้าน และการฟื้นตัวจากใบพัดที่พันติด ค่าสูงสุดในบรรดาเหล่านี้ ไม่ใช่ค่าเฉลี่ย เป็นตัวกำหนดข้อกำหนดแรงขับ โปรไฟล์ภารกิจสำคัญพอ ๆ กับค่าสูงสุด เพราะยานที่รักษาตำแหน่งเป็นเวลาหนึ่งชั่วโมงจะเดินทรัสเตอร์อย่างต่อเนื่อง ไม่ใช่แบบกระตุกเฉพาะตอนจัดท่าทาง
แรงต้านจากกระแสน้ำและสายเคเบิล ไม่ใช่จากความเร็วเป้าหมาย
ความต้องการในการรักษาตำแหน่งถูกครอบงำด้วยสองพจน์ พจน์แรกคือแรงต้านทางอุทกพลศาสตร์ของโครงและน้ำหนักบรรทุก ซึ่งเพิ่มขึ้นตามกำลังสองของความเร็วน้ำสัมพัทธ์ พจน์ที่สองคือแรงต้านของสายเคเบิล ซึ่งเพิ่มขึ้นตามความยาวสาย กระแสน้ำ และแนวโค้งที่สายก่อตัว ทั้งสองแปรตามพื้นที่หน้าตัดที่ยานปะทะ ซึ่งเป็นเหตุให้ชุดเครื่องมือวัดขนาดใหญ่เปลี่ยนข้อกำหนดทรัสเตอร์ได้มากกว่าการเปลี่ยนรุ่นทรัสเตอร์ เพราะแรงต้านเพิ่มตามกำลังสองของความเร็ว ข้อกำหนดจึงเพิ่มขึ้นอย่างรวดเร็วเมื่อออกแบบกระแสน้ำให้สูงขึ้น และการลดกระแสน้ำออกแบบลงเล็กน้อยก็ช่วยลดแรงขับและกำลังลงได้อย่างไม่สมส่วน
จากแรงขับรวมสู่กำลังพิกัดและกระแสบัส
เมื่อข้อกำหนดแรงขับรวมถูกกำหนดแล้ว กำลังพิกัดจะตามมาจากช่วงประสิทธิภาพที่ตระกูลนั้นทำได้จริง เมื่อเทียบทั้งเจ็ดยูนิตที่ระบุใน ToBMS ตัวเลขมีความสม่ำเสมอ คืออยู่ระหว่างประมาณ 18.5 ถึง 23.1 kgf ของแรงขับสูงสุดขณะยึดตำแหน่งต่อหนึ่งกิโลวัตต์ของกำลังพิกัด ซึ่งคำนวณจากค่าแรงขับและกำลังพิกัดที่เผยแพร่ ความสม่ำเสมอนี้มีประโยชน์ เพราะหมายความว่าสามารถประมาณงบกำลังได้จากข้อกำหนดแรงขับเพียงอย่างเดียว ก่อนเลือกรุ่น และตัวเลือกใดที่ต่ำกว่าช่วงนี้มากก็ควรตรวจดูว่าตัวเลขของมันถูกอ้างไว้อย่างไร
กระแสบัสก็คือเลขคณิตตรง ๆ คือกำลังพิกัดหารด้วยแรงดันไฟฟ้าบัส ที่จุดปฏิบัติการพิกัดและก่อนหักความสูญเสียในสาย แรงดันสองชั้นในหมวดนี้พอให้เห็นขนาดได้ ยูนิต 36 V ที่ 360 W และ 540 W ดึงกระแสประมาณ 10 A และ 15 A ตามลำดับ ส่วนตระกูล 48 V อยู่ในช่วงประมาณ 11 A ที่ 520 W ถึงประมาณ 27 A ที่ 1315 W กระแสเหล่านี้เป็นตัวกำหนดพิกัดตัวผ่านสายเคเบิล ขนาดสาย และในยานที่ใช้แบตเตอรี่คือพื้นที่หน้าตัดภายในของตัวเรือนรับความดัน
ต้องใช้กี่ยูนิต และจัดวางแบบใด
- องศาอิสระก่อน: ยานที่มีทรัสเตอร์แนวนอนและแนวดิ่งแยกกันควบคุมได้หกแกน ส่วนยูนิตที่น้อยลงจะแลกความคล่องตัวกับน้ำหนัก สายไฟ และเส้นทางความล้มเหลว
- กรณีความล้มเหลวเป็นลำดับที่สอง: ยานที่ต้องดำน้ำให้เสร็จแม้สูญเสียทรัสเตอร์ไปหนึ่งตัวต้องใช้ยูนิตมากกว่าที่เลขคณิตแรงขับเพียงอย่างเดียวชี้ไว้ เพราะยูนิตที่เหลือต้องรับภาระส่วนที่หายไปโดยไม่เกินขีดจำกัดของตนเอง
- ระยะเผื่อสำรองเป็นลำดับที่สาม: แรงขับส่วนเกินต่อยูนิตที่เหลืออยู่หลังการสูญเสียหนึ่งตัวคือตัววัดจริงว่ายานกู้คืนได้เพียงใด
- เลือกรุ่นเป็นลำดับสุดท้าย: เมื่อกำหนดจำนวนและรูปแบบการจัดวางแล้ว จึงเลือกรุ่นให้พอดีกับขนาดตัวเรือนของโครงและงบกำลัง
ตัวอย่างการคำนวณขนาดจากตัวเลขที่บันทึกไว้
สมมติยานตรวจสอบที่มีทรัสเตอร์หกตัว ต้องการแรงขับสูงสุดขณะยึดตำแหน่งรวม 40 kgf ทำงานบนบัส 48 V ที่ช่วงประสิทธิภาพข้างต้น ซึ่งเป็นค่าประมาณของบทความนี้ ไม่ใช่ตัวเลขจากผู้ผลิต ต้องใช้กำลังพิกัดของทรัสเตอร์ประมาณ 1.7 kW ถึง 2.2 kW ซึ่งบนบัส 48 V คิดเป็นกระแสรวมประมาณ 36 A ถึง 45 A เมื่อเฉลี่ยต่อหกยูนิต ข้อกำหนดต่อยูนิตคือประมาณ 6.7 kgf
มีสองตัวเลือกที่เข้าข้อกำหนดนี้จากปลายน้ำตื้นของช่วง SW7 เผยแพร่ที่ค่าต่ำสุด 7 kgf จาก 360 W ผ่านข้อกำหนดแบบมีระยะเผื่อบาง ๆ และกินกำลัง 6 × 360 W = 2.16 kW ซึ่งเป็นปลายบนของช่วงที่คำนวณได้ และที่ประมาณ 19 kgf ต่อกิโลวัตต์ก็อยู่ในส่วนที่ได้เปรียบของช่วงนั้น ส่วน DW10 เผยแพร่ที่ 10 kgf จาก 540 W ผ่านข้อกำหนด 6.7 kgf เดียวกันโดยมีที่ให้ลูปควบคุมทำงาน แต่กินกำลัง 6 × 540 W = 3.24 kW การเลือกยูนิต 350 m จึงมีต้นทุนเพิ่มประมาณ 1.08 kW และมวลขับเคลื่อนเพิ่มประมาณ 840 g สำหรับข้อกำหนดระดับยานเดียวกัน นี่คือเลขคณิตจากตัวเลขที่เผยแพร่ ไม่ใช่คำแนะนำ การตัดสินใจเป็นของความลึกภารกิจ
ขั้นที่ 2: ประเมินเทคโนโลยีการกันน้ำและการซีล
การซีลคือจุดที่ทรัสเตอร์ใต้ทะเลจะชนะหรือแพ้ เพราะเป็นระบบย่อยเดียวที่เสื่อมสภาพอย่างต่อเนื่อง และเมื่อล้มเหลวจะกลายเป็นความเสียหายทั้งหมด ไม่ใช่แค่สมรรถนะที่ลดลง
เพลาที่หมุนได้คือข้อต่อเคลื่อนที่เดียวในขอบเขตความดัน
ทรัสเตอร์แบบซีลมีขอบเขตความดันหนึ่งขอบเขตและมีการเคลื่อนที่หนึ่งอย่างที่ต้องส่งผ่านมัน ส่วนอื่นทั้งหมด ทั้งข้อต่อตัวเรือน ทางเข้าสายเคเบิล และพอร์ตเซนเซอร์ ทำให้อยู่นิ่งได้จึงตรงไปตรงมา เพลาของใบพัดเป็นข้อยกเว้น และเป็นเหตุผลที่เทคโนโลยีการซีลเพลา ไม่ใช่เทคโนโลยีมอเตอร์ เป็นตัวแยกทรัสเตอร์ชั้นหนึ่งออกจากอีกชั้นหนึ่ง
ซีลหน้าสัมผัสแบบนิ่ง ซีลเพลาแบบไดนามิก และแต่ละแบบทนอะไรได้
ข้อต่อแบบนิ่งปิดด้วยโอริงอีลาสโตเมอร์หรือปะเก็นในร่องที่กักไว้ และสมรรถนะขึ้นอยู่กับรูปทรงร่อง ผิวสำเร็จ และการอัด มากกว่าการเคลื่อนที่ การซีลแบบไดนามิกของเพลาที่หมุนได้ยากกว่า ซีลต้องกักความดันขณะเลื่อนไถลไปบนเพลา และสองตระกูลที่พบทั่วไปแลกเปลี่ยนกันต่างกัน ซีลริมฝีปากและซีลเพลาแบบเรเดียลนั้นเรียบง่ายและกะทัดรัด แต่ต้องอาศัยฟิล์มน้ำบาง ๆ เป็นสารหล่อลื่น จึงสึกหรอและไวต่อตะกอนและต่อการทำงานแบบแห้ง ซีลหน้าสัมผัสเชิงกลใช้ผิวขัดเรียบสองผิวทำงานเสียดสีกัน และทนแรงดันต่างและความเร็วได้สูงกว่า โดยแลกกับขนาด ความคลาดเคลื่อนในการวางแนว และราคาที่สูงขึ้น แนวทางที่สามขจัดข้อต่อออกไปเลยด้วยการส่งแรงบิดผ่านผนังนิ่งด้วยสนามแม่เหล็ก ซึ่งกำจัดซีลไดนามิกได้ แต่จำกัดแรงบิดที่การออกแบบส่งได้
การชดเชยแรงดัน การเติมน้ำมัน และสิ่งที่มันเปลี่ยนไป
ตัวเรือนแบบซีลแข็งที่ความลึกต้องรับความดันภายนอกเต็มจำนวนเป็นแรงดันต่างคร่อมผนัง ซึ่งบังคับให้ใช้หน้าตัดหนาและฝาปิดปลายที่หนัก การชดเชยแรงดันเติมของเหลวที่อัดตัวไม่ได้ลงในช่องว่างและเชื่อมมันกับน้ำโดยรอบผ่านเมมเบรนหรือถุงยืดหยุ่น แรงดันต่างคร่อมซีลและตัวเรือนจึงลดลงจนเกือบเป็นศูนย์ ข้อดีคือตัวเรือนที่บางและเบากว่ามาก และสภาวะการทำงานที่นุ่มนวลกว่าสำหรับซีล ข้อเสียคือของเหลวที่ต้องเข้ากันได้กับฉนวนขดลวดและอิเล็กทรอนิกส์ เมมเบรนที่ต้องทนความลึกเดียวกับตัวเรือน และขั้นตอนบำรุงรักษาที่ต้องทำตามอย่างเคร่งครัดหลังการเข้าแทรกแซงใด ๆ
การกัดกร่อน โลหะต่างชนิด และแอโนดแบบกัลวานิก
น้ำทะเลเป็นอิเล็กโทรไลต์ โลหะต่างชนิดกันสองชนิดที่สัมผัสน้ำทะเลจึงเกิดเซลล์กัลวานิกและโลหะที่มีศักย์ต่ำกว่าถูกกัดกิน ผลในทางออกแบบเป็นเรื่องปฏิบัติมากกว่าแปลกใหม่ ตัวเรือนมักเป็นอะลูมิเนียมอัลลอย เหล็กกล้าไร้สนิม หรือคอมโพสิตพอลิเมอร์ ตัวยึดและเพลาถูกเลือกให้อยู่ใกล้โลหะตัวเรือนในอนุกรมกัลวานิก การสัมผัสกันของโลหะต่างตระกูลถูกตัดด้วยแหวนหรือปลอกฉนวนในจุดที่เลี่ยงไม่ได้ และแอโนดสละได้ถูกติดตั้งบนชุดประกอบโดยรวม ไม่ใช่บนชิ้นส่วนแต่ละชิ้น เพื่อให้วัสดุที่มีศักย์ต่ำที่สุดในชุดประกอบทั้งหมดเป็นชิ้นที่ถูกกัดกินโดยเจตนา
ระดับความลึกให้คำมั่นอะไร และไม่ให้คำมั่นอะไร
ระดับความลึกเป็นข้อความเกี่ยวกับระบบซีลและตัวเรือน ไม่ใช่เกี่ยวกับมอเตอร์ และเป็นตัวเลขเดียวในหมวดนี้ที่เปลี่ยนหลังการซื้อไม่ได้ ควรอ่านเป็นขอบเขตที่มีเงื่อนไข ไม่ใช่ตัวเลขแตกระเบิด ยูนิตที่ระบุใน ToBMS เผยแพร่เป็น 0-30 m สำหรับตระกูลน้ำตื้น และ 0-350 m สำหรับตระกูลน้ำลึก และความต่างนี้เป็นระบอบการออกแบบ ไม่ใช่ค่าความคลาดเคลื่อน ยูนิต 30 m ใช้งานที่ 5 m ได้ แต่ยูนิต 350 m ไม่ใช่แค่ยูนิต 30 m ที่เสริมความแข็งแรง แนวคิดการซีล สถาปัตยกรรมตัวเรือน และมวลที่ตามมาจึงต่างกัน เมื่อกำหนดขนาด ควรเทียบขอบเขตการปฏิบัติงานกับพิกัดโดยเหลือระยะเผื่อไว้สำหรับจุดที่ลึกที่สุดของแผน ความลึกเกินเป็นครั้งคราว และทรานเซียนต์ความดันที่มาพร้อมการปล่อยหรือกู้คืนแบบไดนามิก
ขั้นที่ 3: ข้อกำหนดมอเตอร์ BLDC สำหรับสภาพแวดล้อมใต้ทะเล
เมื่อกำหนดกรณีภาระและขอบเขตความดันแล้ว จึงเลือกมอเตอร์ให้เข้ากับใบพัดและให้อยู่รอดภายในตัวเรือน
kV และค่าคงที่แรงบิดเป็นตัวกำหนดการจับคู่กับใบพัด
ค่าคงที่ความเร็ว kV และส่วนกลับของมันคือค่าคงที่แรงบิด อธิบายคุณสมบัติของเครื่องกลเดียวกันจากสองทิศทาง kV ให้ความเร็วต่อโวลต์ที่ป้อน และค่าคงที่แรงบิดให้แรงบิดต่อแอมแปร์ ทรัสเตอร์ใต้ทะเลหมุนใบพัดที่ค่อนข้างใหญ่ด้วยความเร็วต่ำ จึงต้องการเครื่อง kV ต่ำที่มีค่าคงที่แรงบิดสูง ซึ่งเป็นการแลกเปลี่ยนเดียวกับที่เห็นในมอเตอร์ไดรฟ์ตรงและมอเตอร์กิมบอล การเลือกมอเตอร์ kV สูงสำหรับใบพัดเดียวกันจะเพิ่มกระแสสำหรับแรงบิดเท่ากัน ซึ่งเพิ่มความสูญเสียในสายและไดรฟ์ เพิ่มความร้อนภายในตัวเรือนที่ระบายออกได้ยาก และย่ออายุขดลวดที่การกำหนดขนาดควรจะปกป้องไว้ ในกรณีที่มีให้เลือกช่วงค่าตามเส้นผ่านศูนย์กลางใบพัดหลายขนาด kV ควรลดลงเมื่อใบพัดใหญ่ขึ้น เพื่อให้การเปลี่ยนแปลงของภาระถูกดูดซับทางไฟฟ้าแทนทางกล
แรงบิดค็อกกิ้ง (cogging) และการจัดตำแหน่งที่ความเร็วต่ำ
ค็อกกิ้งคือระลอกแรงบิดเป็นคาบที่เกิดจากอันตรกิริยาระหว่างแม่เหล็กกับฟันสเตเตอร์ ในใบพัดที่หมุนอิสระ มันมักปรากฏเป็นเสียงรบกวนและเป็นค่าปรับโทษประสิทธิภาพเล็กน้อยที่ความเร็วต่ำ ในยานที่รักษาทิศทางอย่างแม่นยำที่แรงขับต่ำมาก มันปรากฏเป็นลิมิตไซเคิล กล่าวคือคำสั่งของตัวควบคุมกับระลอกแรงบิดต่อสู้กันเอง การจัดคู่สล็อต–ขั้ว การเอียงแม่เหล็ก และการปรับรูปทรงสเตเตอร์เป็นเครื่องมือที่ใช้กันทั่วไป และถูกกำหนดไว้ตั้งแต่ขั้นออกแบบ ค็อกกิ้งจึงควรถูกมองเป็นเกณฑ์การเลือก ไม่ใช่สิ่งที่ไดรฟ์ปรับออกได้
การป้อนกลับตำแหน่งภายในตัวเรือนที่ปิดผนึก
เซนเซอร์ฮอลล์ให้ตำแหน่งสัมบูรณ์แบบหยาบแก่ไดรฟ์ และทำให้การสตาร์ตที่เชื่อถือได้และการควบคุมความเร็วต่ำตรงไปตรงมา โดยแลกกับชุดเซนเซอร์ ชุดสายไฟ และตัวผ่านสายเคเบิลหนึ่งตัวภายในปริมาตรที่ปิดผนึก การคอมมิวเทชันแบบไร้เซนเซอร์ขจัดทั้งหมดนั้นและอาศัยการประมาณแรงดันย้อนกลับ ซึ่งทำงานได้ดีที่ความเร็วสูงแต่ที่ความเร็วต่ำมากจะอ่อนแอที่สุดซึ่งยานที่รักษาตำแหน่งใช้เวลาส่วนใหญ่ ในทางปฏิบัติ ทางเลือกเป็นไปตามภาระงาน ยานที่ต้องผลิตแรงขับราบเรียบจากความเร็วใกล้ศูนย์ได้ประโยชน์จากการป้อนกลับ ขณะที่ยานที่ทำงานที่ความเร็วได้ประโยชน์จากชุดประกอบซีลที่เรียบง่ายกว่า ไม่ทางใดก็ทางหนึ่ง อุปกรณ์ป้อนกลับเองก็เป็นชิ้นส่วนภายในขอบเขตความดัน และต้องเผชิญสภาพการกัดกร่อนและความร้อนเดียวกับขดลวด
ฉนวนขดลวด สารเติม และเปลือกที่ระบายความร้อนด้วยน้ำซึ่งไม่ใช่ตัวเลือกเสริม
ขดลวดเผชิญทั้งความร้อนของตัวเองและของตัวเรือน และทางออกเดียวคือการนำความร้อน ชั้นฉนวน สารเติมขดลวด และเส้นทางความร้อนจากสล็อตสู่ตัวเรือนจึงสำคัญกว่าที่จะเป็นในเครื่องระบายความร้อนด้วยอากาศ และตัวเรือนที่ระบายความร้อนออกก็เป็นชิ้นส่วนที่ต้านความดันในเวลาเดียวกัน นั่นคือเหตุผลที่การเปลี่ยนวัสดุตัวเรือนหรือความหนาผนังเป็นการเปลี่ยนการเลือกมอเตอร์พอ ๆ กับการเปลี่ยนทางกล และเหตุผลที่กระแสต่อเนื่องที่อนุญาตควรนำมาจากผู้ผลิตสำหรับชุดประกอบแบบซีล ไม่ใช่จากเส้นโค้งของมอเตอร์เปล่า
ตระกูลนี้เผยแพร่ตัวเลขใดบ้าง
บันทึกของ ToBMS สำหรับชั้นงานใช้งานนี้มีตัวเลขระดับระบบที่ผู้ออกแบบยานต้องการก่อน ได้แก่ แรงขับสูงสุดขณะยึดตำแหน่ง กำลังพิกัด แรงดันไฟฟ้าพิกัด มวล ขนาดตัวเรือน และระดับความลึก และเป็นตัวเลขที่อยู่เบื้องหลังการเปรียบเทียบ ทรัสเตอร์ ROV ด้านล่าง ในกรณีที่โครงการต้องการข้อมูลเครื่องเชิงลึก ได้แก่ kV ความต้านทานเฟส ค่าคงที่แรงบิด และค่าคงที่เวลาความร้อน ข้อมูลนั้นมาจากเอกสารผลิตภัณฑ์ของผู้ผลิตเองสำหรับรุ่นเฉพาะ และควรนำมาเป็นรายรุ่น ไม่ใช่สรุปจากตระกูล ตัวเลขสำหรับการเลือกและข้อมูลเครื่องตอบคำถามต่างกัน และการนำมาปนกันคือเส้นทางปกติที่นำไปสู่ใบพัดที่ไม่เข้าคู่กัน
ขั้นที่ 4: การออกแบบใบพัดและท่อนำ Kort
ใบพัดคือจุดที่อินพุตทางไฟฟ้ากลายเป็นแรงขับ และในชั้นงานใช้งานนี้มันเกือบทุกครั้งถูกห่อหุ้มด้วยท่อ
เหตุใดตัวขับใต้ทะเลจึงถูกห่อด้วยท่อ
ท่อ หรือท่อนำ Kort คือวงแหวนหน้าตัดแอโรฟอยล์รอบใบพัด มันผลิตแรงขับเพิ่มเองที่ความเร็วเคลื่อนที่ไปข้างหน้าต่ำ และปรับปรุงการไหลเข้าสู่ใบพัด ซึ่งเพิ่มแรงขับสูงสุดขณะยึดตำแหน่ง (bollard pull) ซึ่งเป็นแรงขับที่ความเร็วศูนย์ที่การคำนวณขนาดสร้างขึ้นมา สำหรับเส้นผ่านศูนย์กลางใบพัดและกำลังที่กำหนด การแลกเปลี่ยนอยู่ที่ปลายอีกด้านของขอบเขต แรงต้านของท่อเองเพิ่มขึ้นตามความเร็ว ตัวขับที่ห่อด้วยท่อจึงมีประสิทธิภาพดีกว่าที่ความเร็วต่ำและแย่กว่าที่ความเร็วเคลื่อนที่สูงเมื่อเทียบกับใบพัดเปิดที่เส้นผ่านศูนย์กลางเดียวกัน สำหรับ ROV ที่รักษาตำแหน่ง นี่คือการแลกเปลี่ยนที่ได้เปรียบ สำหรับ AUV สำรวจพิสัยไกลที่วิ่งต่อเนื่องด้วยความเร็วครูซ ไม่ใช่เช่นนั้น ซึ่งเป็นเหตุให้ทั้งทรัสเตอร์ที่ห่อด้วยท่อและใบพัดเปิดยังคงมีอยู่ในภาคสนาม
เรขาคณิตท่อ: ช่องว่าง คอร์ด และการแลกกับความเร็วสูงสุด
โปรไฟล์ด้านในของท่อ คอร์ดของมันเมื่อเทียบกับคอร์ดใบพัด และช่องว่างปลายระหว่างปลายใบพัดกับด้านในท่อ ล้วนกำหนดว่าแรงยกของท่อส่วนใดไปถึงการไหลในรูปของแรงขับที่มีประโยชน์ ช่องว่างปลายเป็นตัวที่ไวที่สุดในสามตัว ใหญ่เกินไปแล้วกระแสน้ำวนปลายรั่วผ่านช่องว่าง ทำให้สูญเสียส่วนที่ท่อช่วยและเพิ่มเสียงรบกวน เล็กเกินไปแล้วชุดประกอบจะทนไม่ได้ต่อเศษขยะ การขยายตัวจากความร้อน และความแปรผันจากการผลิต คอร์ดท่อกำหนดสมดุลระหว่างแรงขับที่ความเร็วต่ำกับแรงต้านที่ความเร็วสูง ใบพัดเดียวกันในท่อสองแบบจึงเป็นตัวขับสองแบบที่ต่างกัน ทั้งหมดนี้ปรับจูนใหม่บนยูนิตแบบซีลในภาคสนามไม่ได้ ซึ่งเป็นเหตุผลหนึ่งที่ขนาดการติดตั้ง ซึ่งก็คือเส้นผ่านศูนย์กลางและความยาวที่บันทึกของชุดประกอบ ควรอยู่ในข้อกำหนดควบคู่กับแรงขับและกำลัง
จำนวนใบ พิทช์ และหน้าตัดแบบสองทิศทาง
เนื่องจากยูนิตเหล่านี้ขับได้สองทิศทาง หน้าตัดใบจึงต้องทำงานกับการไหลที่มาจากทั้งสองด้าน หน้าตัดสมมาตรหรือเกือบสมมาตรทำได้เช่นนั้นโดยมีค่าปรับโทษเล็กน้อยด้านประสิทธิภาพสูงสุดเมื่อเทียบกับหน้าตัดโค้งที่ปรับให้เหมาะกับทิศทางเดียว ซึ่งเป็นข้อประนีประนอมที่ยอมรับได้สำหรับยานที่ต้องใช้แรงขับถอยสำหรับการเบรกและการถอยออกจากพื้นที่จำกัด จำนวนใบแลกความราบเรียบกับแรงต้านและน้ำหนัก และพิทช์เป็นทางเลือกที่มีอิทธิพลมากที่สุด พิทช์หยาบเอื้อความเร็วสูง พิทช์ละเอียดเอื้อแรงขับสูงสุดขณะยึดตำแหน่ง เช่นเดียวกับใบพัดใด ๆ ตัวเลขแรงขับสูงสุดขณะยึดตำแหน่งที่เผยแพร่เป็นผลลัพธ์ของการตัดสินใจทั้งสามข้อ ซึ่งเป็นเหตุให้ตัวเลขแรงขับควรอ่านเป็นผลลัพธ์ระดับระบบ ไม่ใช่พิกัดของมอเตอร์
คาวิเทชัน ความลึก และขีดจำกัดของเส้นโค้งแรงขับ
คาวิเทชันเกิดขึ้นเมื่อความดันเฉพาะที่บนผิวใบพัดลดลงต่ำกว่าความดันไอของน้ำ และมันทำลายแรงขับพอ ๆ กับที่กัดกร่อนใบพัด ตัวแปรสองตัวกำหนดว่าตัวขับเข้าใกล้สภาวะนั้นแค่ไหน คือภาระใบพัด ซึ่งเพิ่มตามแรงขับต่อพื้นที่ใบพัดหนึ่งหน่วย และความดันแวดล้อม ซึ่งเพิ่มตามความลึก ผลที่ตามมาควรกล่าวไว้อย่างชัดเจนสำหรับงาน ROV กล่าวคือ ทรัสเตอร์ที่ห่อด้วยท่อทนคาวิเทชันได้ดีที่ 300 m มากกว่าที่ 3 m เพราะความดันโดยรอบยับยั้งโพรงไอที่การวิ่งในน้ำตื้นด้วยกำลังเท่ากันจะปล่อยให้ก่อตัวขึ้น มันยังหมายความว่าเส้นโค้งแรงขับที่วัดในถังใกล้ผิวน้ำไม่ใช่คำบรรยายแบบอนุรักษ์นิยมของยูนิตเดียวกันที่ความลึกโดยอัตโนมัติ การวัดที่ตื้นคือกรณีที่ยากกว่า และเป็นกรณีที่ควรได้รับการรับรองสำหรับงานตรวจสอบน้ำตื้นที่ยานทำงานด้วยแรงขับเต็มในน้ำไม่กี่เมตร
ขั้นที่ 5: การผสานรวมตัวควบคุมความเร็วอิเล็กทรอนิกส์ (ESC)
ไดรฟ์ไม่ใช่กล่องแยกต่างหากในชั้นงานใช้งานนี้ มันอยู่ภายในขอบเขตความดัน ซึ่งเปลี่ยนทั้งสิ่งที่มันทำได้และความหมายของขีดจำกัดของมัน
เหตุใดไดรฟ์จึงอยู่ภายในขอบเขตความดันในตระกูลนี้
ToBMS บันทึกชั้นงานใช้งานนี้ว่าเป็นทรัสเตอร์แบบซีลที่มี ESC ผสานรวมและการขับสองทิศทาง ซึ่งวางอิเล็กทรอนิกส์คอมมิวเทชันไว้ในตัวเรือนเดียวกับมอเตอร์ และขจัดความจำเป็นของตัวผ่านสายเคเบิลแยก กล่องปิดผนึกแยก และสายเฟสที่ต้องข้ามขอบเขต ด้านยานของอินเทอร์เฟซจึงกลายเป็นคู่สายไฟเลี้ยงและลิงก์คำสั่ง แทนที่จะเป็นตัวนำสามเฟสและชุดสายเซนเซอร์ตำแหน่ง ผลในทางออกแบบคือไดรฟ์ต้องทนสภาพความร้อนและความดันเดียวกับขดลวด และขีดจำกัดด้านกระแสและความร้อนของยูนิตบรรยายถึงชุดประกอบทั้งหมด
คอมมิวเทชันที่ความเร็วต่ำและในทั้งสองทิศทาง
กลยุทธ์คอมมิวเทชันเป็นการตัดสินใจระดับระบบ ไม่ใช่รายละเอียดของไดรฟ์ คอมมิวเทชันแบบมีเซนเซอร์ให้ตัวควบคุมมีจุดอ้างอิงตำแหน่งที่ความเร็วศูนย์ ซึ่งทำให้แรงขับราบเรียบจากสภาวะนิ่งเป็นไปได้และแรงบิดเริ่มต้นคาดเดาได้ การประมาณแบบไร้เซนเซอร์อาศัยแรงดันย้อนกลับจึงอาศัยความเร็ว ยูนิตไร้เซนเซอร์ที่ถูกขอให้รักษาแรงขับต่ำมากต้านกระแสน้ำจึงทำงานในย่านที่การประมาณของมันอ่อนแอที่สุด การทำงานสองทิศทางเพิ่มข้อกำหนดที่สอง การกลับทิศต้องทำแบบค่อยเป็นค่อยไป ไม่ใช่สับเปลี่ยน เพราะใบพัดและมวลน้ำที่พาไปด้วยมีแรงเฉื่อยมาก และคำสั่งแบบขั้นจะเจอกับสไปก์กระแส พฤติกรรมทั้งสองควรอยู่ในเกณฑ์การยอมรับของยาน ไม่ใช่ในดาต้าชีตของทรัสเตอร์
การจำกัดกระแส การลดพิกัดตามความร้อน และพฤติกรรมเมื่อใบพัดติด
คำถามเรื่องการป้องกันที่พบบ่อยที่สุดคือเกิดอะไรขึ้นเมื่อใบพัดหยุดหมุน เช่น สายเคเบิลพันรอบดุม วัชพืช หรือตะกอนอุดตัน BLDC ที่ติดขัดมีพฤติกรรมเหมือนตัวต้านทานค่าต่ำ กระแสจึงถูกจำกัดโดยไดรฟ์ ไม่ใช่โดยภาระ และการตอบสนองของไดรฟ์เป็นตัวตัดสินว่ายูนิตจะรอดหรือไม่ พฤติกรรมที่มีประโยชน์คือขีดจำกัดกระแสที่ตั้งโปรแกรมได้ซึ่งลดลงอย่างรวดเร็ว แบบจำลองความร้อนที่ลดพิกัดกระแสต่อเนื่องเมื่อตัวเรือนอุ่นขึ้น และการรายงานความผิดพลาดที่ระบบควบคุมของยานนำไปใช้ได้ โดยทั่วไปคือการกลับทิศชั่วครู่เพื่อไล่สิ่งอุดตัน แทนที่จะดันแรงขึ้น ไดรฟ์ที่คืนกำลังเต็มหลังการติดขัดทุกครั้ง โดยไม่มีการลดพิกัดและไม่มีการส่งข้อมูลทางไกล จะเปลี่ยนสิ่งอุดตันที่กู้คืนได้ให้กลายเป็นขดลวดที่ละลาย
อินเทอร์เฟซควบคุม การส่งข้อมูลทางไกล และสัญญาณรบกวนในสายเคเบิล
เมื่อไดรฟ์อยู่ภายในตัวเรือนที่ปิดผนึก สัญญาณเดียวที่ข้ามขอบเขตคือสัญญาณบนสายเคเบิล และสายยาวในน้ำทะเลเป็นสภาพแวดล้อมที่มีสัญญาณรบกวนทางไฟฟ้า การส่งสัญญาณแบบดิฟเฟอเรนเชียล การแยกกัลวานิก และรูปแบบการจัดเฟรมที่ทนทานบนลิงก์คำสั่งสำคัญกว่าความกว้างแบนด์ดิบ และลอจิกแบบ pull-up หรือ push-pull ที่ขับผ่านสายหลายเมตรเป็นแหล่งความผิดพลาดเป็นครั้งคราวที่พบบ่อย ซึ่งปรากฏเฉพาะที่ความลึกและเฉพาะบนสายยาว การส่งข้อมูลทางไกลเป็นอีกครึ่งหนึ่ง ค่าตั้งแรงขับ กระแสบัส อุณหภูมิ และสถานะความผิดพลาดคือค่าที่ทำให้ผู้ปฏิบัติงานแยกได้ว่าใบพัดพันติดหรือตัวผ่านสายเคเบิลกำลังเสีย ระหว่างการดำน้ำ ไม่ใช่หลังการดำน้ำ
3 เหตุผลอันดับต้นที่ทรัสเตอร์ ROV ล้มเหลว (และวิธีป้องกัน)
ความล้มเหลวในการใช้งานกระจุกตัวอยู่ที่สามจุด ไม่มีข้อใดเป็นการล้มเหลวของมอเตอร์ ซึ่งเป็นประเด็นที่ควรนำเข้าสู่การทบทวนข้อกำหนด
1. น้ำเข้าที่ซีลเพลา
ซีลไดนามิกเป็นชิ้นส่วนสึกหรอเพียงชิ้นเดียวในขอบเขตความดัน และมันเสื่อมสภาพตามปริมาณตะกอน ทราย และเศษแขวนลอยที่ยานทำงานอยู่ด้วย อาการมักค่อยเป็นค่อยไป คือกระแสรั่วของฉนวนเพิ่มขึ้น แล้วคอมมิวเทชันผิดปกติ แล้วยูนิตตาย ซึ่งทำให้ง่ายต่อการโยนความผิดให้อิเล็กทรอนิกส์
- จับคู่แนวคิดการซีลกับสภาพแวดล้อมการทำงาน ไม่ใช่กับความลึกเพียงอย่างเดียว ท่าเรือที่มีฤทธิ์กัดกร่อนและมีตะกอนหนักหน่วงกว่าต่อซีลริมฝีปากมากกว่ามวลน้ำลึกที่สะอาด
- ปกป้องซีลจากกระแสเศษขยะของใบพัดเอง และวางแอโนดสละได้ให้ใกล้เพลาและฮาร์ดแวร์ซีล เพื่อให้ตัวเรือนซีลไม่ใช่โลหะที่ถูกกัดกิน
- ตรวจสอบและเปลี่ยนซีลไดนามิกตามช่วงเวลาที่กำหนดจากชั่วโมงทำงานในตะกอน ไม่ใช่จากเวลาตามปฏิทิน และถือว่าทุกครั้งที่เปิดตัวเรือนเป็นเหตุผลในการเปลี่ยนซีล
- บันทึกความต้านทานฉนวนเป็นส่วนหนึ่งของการตรวจก่อนดำน้ำ เพื่อให้เห็นแนวโน้มการเสื่อมสภาพก่อนที่ความผิดพลาดจะกลายเป็นน้ำท่วม
2. การพันติด ใบพัดติด และการชนขีดจำกัดกระแส
ใบพัดในน้ำเก็บสิ่งต่าง ๆ ได้แก่ สายเคเบิล เบ็ดตกปลา วัชพืช และตะกอนที่ถูกทรัสเตอร์เองกวนขึ้นมา ใบพัดที่พันติดจะหยุดหมุน ไดรฟ์จ่ายกระแสถึงขีดจำกัดให้กับโรเตอร์ที่หมุนเกือบศูนย์ และขดลวดร้อนขึ้นโดยไม่มีการไหลของอากาศและการไหลของน้ำผ่านตัวเรือน เพราะยานไม่เคลื่อนที่แล้ว
- ตั้งขีดจำกัดกระแสของไดรฟ์ให้ชุดประกอบแบบซีลทนได้อย่างไม่มีกำหนด และกำหนดให้ลดกำลังอัตโนมัติแทนการตัดแล้วล็อกค้าง
- ให้การกลับทิศชั่วครู่เป็นส่วนหนึ่งของการตอบสนองมาตรฐานต่อสิ่งอุดตัน เพราะยูนิตที่ขับสองทิศทางมักไล่ดุมของตัวเองได้โดยไม่ต้องขึ้นสู่ผิวน้ำ
- ให้ระบบควบคุมของยานรับรู้ความผิดพลาด เพื่อให้กระจายแรงขับไปยังยูนิตที่เหลือแทนการคงไว้บนยูนิตที่ติดขัด
- ออกแบบการจัดวางทรัสเตอร์ไม่ให้ยูนิตพัดตะกอนเข้าไปในท่อของกันและกันโดยตรงในพื้นที่จำกัด เพราะแหล่งที่มาของการพันติดมักเป็นทรัสเตอร์ข้างเคียง
3. ความล้มเหลวของขั้วต่อและทางเข้าสายเคเบิล
ตัวผ่านสายเคเบิลเป็นจุดข้ามขอบเขตความดันจุดที่สองบนทรัสเตอร์แบบซีล และบนยานที่มีสายเคเบิล มันคือจุดที่ภาระทางกล น้ำ และโลหะต่างชนิดมาบรรจบกันพร้อมกัน แรงดึงของสายที่กระทำต่อขั้วต่อ ตัวผ่านสายเคเบิลที่สวมไม่สนิท และขั้วต่อเปียกที่ประกอบในภาคสนาม เป็นสามสาเหตุที่พบบ่อยที่สุด
- ทำ strain relief ให้สายเคเบิลบนโครง เพื่อไม่ให้แรงดึงของสายไปถึงตัวผ่านสายเคเบิลหรือตัวขั้วต่อ
- ให้จำนวนตัวผ่านสายเคเบิลน้อยที่สุดเท่าที่สถาปัตยกรรมยอมให้ เพราะทุกจุดผ่านที่เพิ่มขึ้นคืออินเทอร์เฟซซีลอีกจุดและคู่กัลวานิกอีกคู่
- เลือกขั้วต่อแบบ wet-mate เฉพาะที่จำเป็นต้องต่อในน้ำจริง ๆ เท่านั้น ขั้วต่อแบบ dry-mate ที่ได้รับการปกป้องด้วยสาย pigtail ที่ทำ strain relief เชื่อถือได้มากกว่าในกรณีที่กู้ยานขึ้นก่อนซ่อมบำรุงเสมอ
- ตรวจสอบพิกัดความลึกและกระแสของขั้วต่อเองเทียบกับกรณีเลวร้ายที่สุดของยาน ไม่ใช่เทียบกับจุดปฏิบัติการทั่วไปของทรัสเตอร์
ทรัสเตอร์ ROV ทั้งเจ็ดรุ่นที่ระบุใน ToBMS ในฐานะชุดข้อมูลจำเพาะชุดเดียว
ตารางครอบคลุมยูนิตที่ระบุอยู่ในงานใช้งาน ทรัสเตอร์ ROV ขณะนี้ เรียงตามแรงขับสูงสุดขณะยึดตำแหน่งที่เผยแพร่ แรงขับคือค่าแรงขับสูงสุดขณะยึดตำแหน่ง กำลังคือค่าพิกัดที่แรงดันไฟฟ้าบัสที่ระบุ และขนาดตัวเรือนคือเส้นผ่านศูนย์กลางและความยาวของตัวเรือนที่บันทึกไว้
| รุ่น | แรงขับยึดสูงสุด | กำลังไฟฟ้าพิกัด | แรงดันไฟฟ้าพิกัด | ความลึกน้ำ | ขนาดตัวเรือน | น้ำหนัก |
|---|---|---|---|---|---|---|
| SW7 | ≥7 kgf | 360 W | 36 V | 0-30 m | Ø100 × 125.5 mm | 700 g |
| DW10 | 10 kgf | 540 W | 36 V | 0-350 m | Ø100 × 148 mm | 840 g |
| SW12 | ≥12 kgf | 520 W | 48 V | 0-30 m | Ø130.6 × 151.5 mm | 1180 g |
| DW15 | 15 kgf | 750 W | 48 V | 0-350 m | Ø130.6 × 174.5 mm | 1260 g |
| SW17 | ≥17 kgf | 870 W | 48 V | 0-30 m | Ø130.6 × 163.5 mm | 1350 g |
| DW20 | 20 kgf | 910 W | 48 V | 0-350 m | Ø152 × 182 mm | 1630 g |
| DW25 | 25 kgf | 1315 W | 48 V | 0-350 m | Ø152 × 191 mm | 1790 g |
แรงขับสูงสุดขณะยึดตำแหน่งวัดที่ความเร็วไปข้างหน้าเป็นศูนย์ กำลังพิกัดที่แรงดันไฟฟ้าบัสที่ระบุ ระดับความลึก ขนาดตัวเรือน และน้ำหนัก ตามที่ผู้ผลิตเผยแพร่ ตัวเลขแรงขับของซีรีส์ SW เผยแพร่เป็นค่าต่ำสุด ไม่ใช่ค่าที่แน่นอน จึงปรากฏโดยมีเครื่องหมาย "≥" นำหน้า
เมื่ออ่านเป็นชุดเดียว ทั้งเจ็ดยูนิตบรรยายบันไดแรงขับจาก 7 ถึง 25 kgf โดยมีสองระดับความลึกพาดผ่าน แรงขับต่อมวลหนึ่งหน่วยเพิ่มขึ้นตามขนาด คือประมาณ 10.0 kgf/kg ที่ SW7 น้ำหนัก 700 g ประมาณ 11.9 kgf/kg ทั้ง DW10 และ DW15 และประมาณ 14.0 kgf/kg ที่ DW25 น้ำหนัก 1790 g เพราะตัวเรือนที่ใหญ่กว่ารับโครงสร้างต้านความดันและท่อของมันได้อย่างมีประสิทธิภาพมากกว่าตัวเรือนเล็ก สำหรับโครงที่มีขนาดการติดตั้งตายตัว ความลาดชันนี้คือข้อโต้แย้งให้เลือกยูนิตที่ใหญ่ที่สุดที่โครงสร้างรับได้ โดยมีเงื่อนไขว่างบกำลังและกรณีความล้มเหลวยอมให้
แรงขับต่อกิโลวัตต์เป็นเส้นโค้งที่แบนกว่าและเป็นตัวเลขวางแผนที่มีประโยชน์กว่า ทั้งเจ็ดยูนิตอยู่ระหว่าง 18.5 ถึง 23.1 kgf ต่อกิโลวัตต์ ซึ่งคำนวณจากค่าแรงขับและกำลังพิกัดที่เผยแพร่ทั้งหมด สองยูนิตใช้บัส 36 V ร่วมกันที่ขนาดต่างกัน คือ SW7 ที่ 360 W และ DW10 ที่ 540 W และห้ายูนิตใช้ 48 V ตั้งแต่ 520 W ถึง 1315 W เพราะช่วงประสิทธิภาพแคบ งบกำลังของยานจึงประมาณได้จากข้อกำหนดแรงขับก่อนเลือกรุ่นใด ๆ และการเลือกระหว่างตระกูลก็ขึ้นอยู่กับความลึก ขนาดตัวเรือน และน้ำหนัก แทนที่จะเป็นการค้นหายูนิตที่มีประสิทธิภาพมากกว่า
สองระดับความลึกไม่ใช่การจัดอันดับตามขนาด ตระกูล SW ครอบคลุม 7 ถึง 17 kgf ที่ 700 ถึง 1350 g และตระกูล DW ครอบคลุม 10 ถึง 25 kgf ที่ 840 ถึง 1790 g ตระกูลทั้งสองจึงทับซ้อนกันในแทบทุกช่วงแรงขับ และความต่างที่แรงขับหนึ่ง ๆ คือมวลที่ระบอบการซีลที่ลึกกว่าต้องแลกไป ระหว่าง DW10 กับ SW7 การทับซ้อนเป็นแบบตรง ยูนิต 350 m หนักกว่าและดึงกำลังมากกว่าสำหรับงานเดียวกันที่แรงขับใกล้เคียงกัน คุ้มหรือไม่ขึ้นอยู่กับว่าภารกิจเคยเกิน 30 m หรือไม่ ซึ่งเป็นคำถามที่ตามที่ส่วนการซีลข้างต้นวางไว้ ต้องตอบก่อนวาดโครง ไม่ใช่หลัง
แต่ละตระกูลได้อะไรในระดับยาน
ทั้งสองตระกูลถูกบันทึกว่าเป็นยูนิตแบบซีลที่มี ESC ผสานรวมและการขับสองทิศทาง ความต่างระหว่างกันจึงอยู่ที่ระบอบความดันและทุกอย่างที่ตามมา
สามรุ่น 30 m: 700 g ถึง 1350 g
ตระกูลน้ำตื้นเป็นตัวเลือกที่เบากว่าที่แรงขับหนึ่ง ๆ และครอบคลุมชั้นยานที่ไม่เคยออกจากผิวบนของมวลน้ำ ได้แก่งานในถังและรางน้ำ งานตรวจท่าเรือและแม่น้ำ การเพาะเลี้ยงสัตว์น้ำ และการสำรวจน้ำตื้น SW7 เป็นจุดเริ่มต้น ด้วยค่าต่ำสุดที่เผยแพร่ 7 kgf จาก 360 W บนบัส 36 V ในตัวเรือน Ø100 × 125.5 mm น้ำหนัก 700 g การดึงกระแสที่ไม่มากของมันทำให้ข้อกำหนดตัวผ่านสายเคเบิลและสายไฟเรียบง่ายบนไมโคร ROV ที่สายเคเบิลอาจเป็นภาระทางไฟฟ้าหลัก SW12 ขยับไปใช้บัส 48 V ด้วยค่าต่ำสุดที่เผยแพร่ 12 kgf จาก 520 W ในยูนิต Ø130.6 × 151.5 mm น้ำหนัก 1180 g ซึ่งเป็นการก้าวขึ้นแรงดันที่ทำให้สายเคเบิลยาวขึ้นทำได้จริง SW17 เป็นยูนิตน้ำตื้นที่ใหญ่ที่สุดด้วยค่าต่ำสุดที่เผยแพร่ 17 kgf จาก 870 W ในเส้นผ่านศูนย์กลาง 130.6 mm เดียวกัน แต่ยาวกว่า 12 mm และหนักกว่า 170 g เมื่อเทียบกับ SW12 ซึ่งเป็นจุดที่ความแข็งของโครงและฮาร์ดแวร์ติดตั้งกลายเป็นส่วนหนึ่งของการตัดสินใจเลือกทรัสเตอร์
สี่รุ่น 350 m: 840 g ถึง 1790 g
ตระกูลน้ำลึกรับระบอบความดันที่งานตรวจสอบ สำรวจ และแทรกแซงนอกชายฝั่งต้องการ และสมาชิกที่เบาที่สุดของมันเป็นตัวที่เปลี่ยนรูปโฉมสเปกของยานขนาดเล็ก DW10 ให้แรงขับ 10 kgf จาก 540 W ในตัวเรือน Ø100 × 148 mm น้ำหนัก 840 g ซึ่งเป็นพิกัด 350 m ที่มวลและเส้นผ่านศูนย์กลางประมาณเดียวกับยูนิตน้ำตื้น 7 kgf โดยแลกกับ 180 W และกระแสที่ดึงลึกขึ้นบนบัส 36 V DW15 และ DW20 ครอบคลุมช่วงกลางที่ 15 kgf และ 20 kgf จาก 750 W และ 910 W ตามลำดับ ในตัวเรือน Ø130.6 × 174.5 mm และ Ø152 × 182 mm DW25 ครองอันดับสูงสุดของชุดที่ 25 kgf จาก 1315 W ในยูนิต Ø152 × 191 mm น้ำหนัก 1790 g และมีอัตราส่วนแรงขับต่อมวลสูงสุดในกลุ่มที่ประมาณ 14.0 kgf/kg ผู้ผลิตเผยแพร่วิดีโอแนะนำโดยเฉพาะสำหรับรุ่นนี้ ฝังไว้ด้านล่าง
วิดีโอแนะนำ DW25 จากผู้ผลิต แสดงยูนิตแบบซีลที่กำลังทำงานอยู่ในน้ำ เนื่องจากตัวเลขแรงขับเผยแพร่เป็นค่าสถิตขณะยึดตำแหน่ง ภาพของยูนิตที่กำลังดันน้ำจริงจึงเป็นวิธีที่ตรงที่สุดในการประเมินว่าพิกัด 25 kgf แปลออกมาเป็นการเคลื่อนที่ของยานอย่างไร
หน้าวิดีโอใน ToBMSรับชมบน YouTubeจุดที่สองตระกูลทับซ้อนกันในด้านแรงขับ
การทับซ้อนคือส่วนของช่วงที่การตัดสินใจทางวิศวกรรมเกิดขึ้นจริง ที่ประมาณ 10 kgf ทางเลือกคือระหว่างยูนิตลึก 36 V กับยูนิตตื้น 36 V ที่ต่างกันหลัก ๆ ที่มวลและกระแส ที่ 12 ถึง 17 kgf ตระกูลน้ำตื้นแข่งขันกันที่มวลกับยูนิตน้ำลึกที่มีแรงขับใกล้เคียง และเหนือ 17 kgf ตระกูลน้ำลึกเป็นตัวเลือกเดียวในชุดนี้ เมื่ออ่านควบคู่กับตัวอย่างการคำนวณขนาดในขั้นที่ 1 กฎในทางปฏิบัติคือเลือกตระกูลจากความลึกภารกิจ และเลือกรุ่นจากข้อกำหนดแรงขับ การสลับลำดับนี้จะให้มวลซีลส่วนเกินหรือขอบเขตการปฏิบัติงานที่ต้องเคารพตลอดอายุของยาน
ทรัสเตอร์เหล่านี้ไปทำงานที่ใด
ยูนิตทุกตัวในชั้นงานใช้งานนี้เชื่อมโยงบน ToBMS กับงานใช้งานเดียวกัน ซึ่งสะท้อนว่าภาระงานนี้เจาะจงเพียงใด งานใช้งาน ทรัสเตอร์ ROV ครอบคลุมยานที่การขับเคลื่อนเป็นข้อจำกัดการออกแบบหลัก ไม่ใช่ของเสริม
ยานตรวจสอบและเฝ้าสังเกต
ยานชั้นตรวจสอบรักษาตำแหน่งต้านกระแสน้ำขณะผู้ปฏิบัติงานศึกษาโครงสร้าง ตัวเรือ หรือท่อ ส่งผลให้ทรัสเตอร์ทำงานต่อเนื่อง ไม่ใช่แบบกระตุกเฉพาะตอนจัดท่าทาง ภาระงานต่อเนื่องคือสิ่งที่ทำให้เส้นทางความร้อนผ่านตัวเรือนเป็นข้อจำกัดที่ผูกมัด และเป็นภาระงานที่ช่วงประสิทธิภาพสำคัญที่สุด ยูนิตที่ผลิตแรงขับต่อกิโลวัตต์ได้มากกว่าจะเหลือกำลังที่มีให้แสงสว่าง กล้อง และเซนเซอร์มากกว่า
ยานชั้นงานหนักและยานแทรกแซง
งานแทรกแซงเพิ่มภาระปฏิกิริยาที่ไม่เกี่ยวกับการไหลของน้ำ แขนกลที่ดันโครงสร้างจะดันยานกลับ และชุดทรัสเตอร์ต้องรักษาทิศทางขณะทำเช่นนั้น ข้อกำหนดนี้ตอบสนองด้วยระยะเผื่อแรงขับที่กระจายไปยังยูนิตจำนวนมากกว่า ไม่ใช่ยูนิตที่ใหญ่กว่า ซึ่งเป็นจุดที่กรณีความล้มเหลวในการตัดสินใจจัดวางกลายเป็นพจน์หลัก ชั้นความลึกถูกตัดสินที่นี่ งานแทรกแซงนอกชายฝั่งเป็นเหตุผลที่ตระกูล 350 m มีอยู่ และมวลส่วนเพิ่มต่อยูนิตคือราคาของระบอบนี้
AUV แบบผสม และแพลตฟอร์มที่ใช้แบตเตอรี่
ยานที่พกแบตเตอรี่เองต้องพกไว้ในตัวเรือนที่ได้พิกัดความดัน ซึ่งทำให้สถาปัตยกรรมแรงดันไฟฟ้าเป็นการตัดสินใจด้านมวลพอ ๆ กับด้านไฟฟ้า บัสที่สูงกว่าดึงกระแสน้อยกว่าสำหรับกำลังที่กำหนด ซึ่งหมายถึงตัวนำที่บางกว่าในตัวเรือนและตัวผ่านสายเคเบิลที่เล็กกว่า ยูนิต 48 V ในชุดนี้ครอบคลุม 520 W ถึง 1315 W ยานที่ใช้แบตเตอรี่ซึ่งมีการจัดวางหลายยูนิตจึงมักออกแบบรอบบัสนั้น ในกรณีที่ยานเดียวกันยังทำงานบนสายเคเบิลเป็นช่วงรักษาตำแหน่งยาวนาน สถาปัตยกรรมแบบห่อด้วยท่อและขับสองทิศทางของยูนิตเหล่านี้เข้ากับทั้งสองโหมดโดยไม่ต้องเปลี่ยนฮาร์ดแวร์
งานน้ำตื้นและงานในถัง
งานในสระ รางน้ำ ท่าเรือ และแม่น้ำคือที่ที่ตระกูลน้ำตื้นเป็นคำตอบที่ถูกต้อง ไม่ใช่ข้อประนีประนอม และยังเป็นระบอบที่พฤติกรรมคาวิเทชันควรได้รับความสนใจด้วยเหตุผลอีกประการ ความดันแวดล้อมต่ำที่สุดในไม่กี่เมตรบนสุด ใบพัดที่ห่อด้วยท่อซึ่งเดินด้วยกำลังเต็มใกล้ผิวน้ำจึงทำงานใกล้ขีดจำกัดคาวิเทชันของมันมากที่สุด นั่นทำให้ภาระงานน้ำตื้นเป็นกรณีที่รับรองยากกว่ากรณีน้ำลึก และเป็นข้อโต้แย้งให้คงระยะเผื่อแรงขับไว้ที่ปลายน้ำตื้นของขอบเขต แทนที่จะใช้งบประมาณทั้งก้อนไปกับความสามารถในการรักษาตำแหน่งที่ความลึก
คำถามที่พบบ่อย
Qข้อกำหนดแรงขับของ ROV คำนวณอย่างไร
จากภาระคงที่สูงสุดที่ยานต้องรักษาไว้หรือเอาชนะให้ได้ ซึ่งโดยปกติคือการรักษาตำแหน่งต้านกระแสน้ำออกแบบโดยรวมแรงต้านของสายเคเบิล บวกภาระปฏิกิริยาที่เครื่องมือหรือแขนกลใด ๆ ก่อขึ้น แรงต้านทางอุทกพลศาสตร์เพิ่มตามกำลังสองของความเร็วน้ำสัมพัทธ์ และแรงต้านของสายเคเบิลเพิ่มตามความยาวสายและกระแสน้ำ ทั้งสองพจน์จึงแปรตามพื้นที่หน้าตัดที่ยานปะทะ แรงขับที่เผยแพร่เป็นค่าแรงขับสูงสุดขณะยึดตำแหน่งที่ความเร็วศูนย์ กรณีเคลื่อนที่จึงต้องคำนวณแยก จากนั้นนำผลรวมหารด้วยช่วงประสิทธิภาพของตระกูล คือ 18.5 ถึง 23.1 kgf ต่อกิโลวัตต์สำหรับยูนิตที่ระบุใน ToBMS เพื่อให้ได้กำลังพิกัด และหารด้วยแรงดันไฟฟ้าบัสอีกครั้งเพื่อให้ได้กระแสที่สายเคเบิล ตัวผ่านสายเคเบิล และแหล่งจ่ายต้องแบก
Qท่อนำ Kort เปลี่ยนอะไรเกี่ยวกับแรงขับ
มันเพิ่มแรงขับสูงสุดขณะยึดตำแหน่ง ซึ่งเป็นแรงขับที่ความเร็วศูนย์ที่ใช้รักษาตำแหน่ง โดยผลิตแรงขับเองที่ความเร็วเคลื่อนที่ต่ำและปรับปรุงการไหลเข้าสู่ใบพัด สำหรับเส้นผ่านศูนย์กลางใบพัดและกำลังที่กำหนด การแลกเปลี่ยนปรากฏที่ปลายอีกด้านของช่วงความเร็ว เพราะแรงต้านของท่อเองเพิ่มตามความเร็ว นั่นคือเหตุผลที่ตัวขับแบบห่อด้วยท่อเหมาะกับ ROV ที่รักษาตำแหน่ง และใบพัดเปิดเหมาะกับ AUV สำรวจที่วิ่งต่อเนื่องด้วยความเร็วครูซ และเหตุผลที่ทั้งสองรูปแบบยังคงมีอยู่ในภาคสนาม แทนที่แบบหนึ่งจะแทนที่อีกแบบ
Qเหตุใด 48 V จึงเป็นบัสทั่วไปสำหรับทรัสเตอร์ ROV ขนาดใหญ่
เพราะกระแส ไม่ใช่กำลัง เป็นตัวกำหนดขนาดสาย ขนาดตัวผ่านสายเคเบิล และพื้นที่หน้าตัดตัวนำภายในตัวเรือนที่ปิดผนึก ที่จุดปฏิบัติการพิกัด ยูนิต 36 V ในชุดนี้ดึงกระแสประมาณ 10 A และ 15 A ที่ 360 W และ 540 W ขณะที่ตระกูล 48 V อยู่ในช่วงประมาณ 11 A ที่ 520 W ถึงประมาณ 27 A ที่ 1315 W บัสที่สูงกว่าจึงทำให้กระแสจัดการได้เมื่อแรงขับเพิ่มขึ้น ซึ่งสำคัญที่สุดบนยานที่ใช้แบตเตอรี่ที่ตัวนำอยู่ภายในขอบเขตความดัน แรงดันไฟฟ้าเป็นการตัดสินใจระดับระบบ ไม่ใช่การตัดสินใจของทรัสเตอร์ และควรตามสถาปัตยกรรมกำลังของยาน
Qการชดเชยแรงดันเปลี่ยนอะไรในทรัสเตอร์ใต้ทะเล
มันแทนแรงดันต่างคร่อมตัวเรือนด้วยค่าที่เกือบเป็นศูนย์ โดยเติมของเหลวที่อัดตัวไม่ได้ลงในช่องว่างภายในและเชื่อมกับน้ำโดยรอบผ่านเมมเบรนที่ยืดหยุ่นได้ ผลลัพธ์คือตัวเรือนที่บางและเบากว่ามาก และสภาวะการทำงานที่นุ่มนวลกว่าสำหรับซีล ข้อเสียคือของเหลวที่ต้องเข้ากันได้กับฉนวนขดลวดและอิเล็กทรอนิกส์ เมมเบรนที่ต้องทนความลึกเดียวกับตัวเรือน และขั้นตอนการประกอบกลับที่ต้องทำตามอย่างเคร่งครัดหลังการเข้าแทรกแซงใด ๆ ประโยชน์จึงเป็นทางกล ขณะที่วินัยที่เพิ่มขึ้นเป็นเรื่องขั้นตอน
Qระดับความลึกสัมพันธ์กับคาวิเทชันอย่างไร
ความดันแวดล้อมเพิ่มตามความลึก และคาวิเทชันเริ่มเมื่อความดันเฉพาะที่บนผิวใบพัดลดลงต่ำกว่าความดันไอของน้ำ ทรัสเตอร์ที่ห่อด้วยท่อจึงทนคาวิเทชันได้ดีที่ 300 m มากกว่าที่ 3 m ด้วยกำลังเท่ากัน เพราะความดันโดยรอบยับยั้งโพรงไอที่การวิ่งในน้ำตื้นจะปล่อยให้ก่อตัว ผลในทางปฏิบัติคือภาระงานน้ำตื้นเป็นกรณีที่รับรองยากกว่า และเส้นโค้งแรงขับที่วัดในถังใกล้ผิวน้ำไม่ใช่คำบรรยายแบบอนุรักษ์นิยมของยูนิตเดียวกันที่ความลึกโดยอัตโนมัติ
Qเหตุใดซีลเพลาที่หมุนได้จึงเป็นจุดล้มเหลวที่พบบ่อยที่สุด
เพราะมันเป็นส่วนเดียวของขอบเขตความดันที่เคลื่อนที่ ข้อต่อแบบนิ่งทำให้ปิดผนึกแล้วลืมได้ แต่เพลาที่หมุนได้ต้องกักความดันขณะเลื่อนไถล และซีลริมฝีปากต้องอาศัยฟิล์มน้ำบางเป็นสารหล่อลื่น ขณะที่ซีลหน้าสัมผัสเชิงกลต้องอาศัยผิวขัดเรียบสองผิวที่คงการวางแนว ทั้งสองเสื่อมสภาพเร็วขึ้นในน้ำที่มีตะกอนหนักกว่าน้ำสะอาด และทั้งสองล้มเหลวแบบค่อยเป็นค่อยไป คือกระแสรั่วของฉนวนก่อน แล้วคอมมิวเทชันผิดปกติ แล้วยูนิตตาย ซึ่งเป็นเหตุให้ค่าอ่านความต้านทานฉนวนควรอยู่ในรายการตรวจก่อนดำน้ำ และเหตุให้ช่วงเวลาการเปลี่ยนซีลควรกำหนดจากชั่วโมงทำงานในตะกอน ไม่ใช่จากเวลาตามปฏิทิน
Qการเลือกทรัสเตอร์ ROV ให้ใหญ่เกินคุ้มหรือไม่
แรงขับส่วนเกินนั้นคุ้มที่จะมี แต่ควรซื้อเป็นระยะเผื่อในการคำนวณขนาด ไม่ใช่เป็นยูนิตที่ใหญ่กว่าในโครงเดิม แรงขับเพิ่มต่อยูนิตมีต้นทุนเป็นมวล กระแส และกำลังบนทุกยูนิตในการจัดวาง และบนยานที่ใช้แบตเตอรี่มันหักจากความอึดโดยตรง ยูนิตเพิ่มมีต้นทุนสามอย่างเดียวกันแต่ยังเพิ่มเส้นทางความล้มเหลวและองศาอิสระ ซึ่งเป็นสิ่งที่งานแทรกแซงต้องการ ในกรณีที่เส้นผ่านศูนย์กลางโครงใช้ร่วมกันระหว่างสองรุ่น ดังเช่นยูนิตน้ำลึก 152 mm ในชุดนี้ การอัปเกรดในภายหลังทำได้ในพื้นที่ติดตั้งเดิม ซึ่งมักเป็นวิธีซื้อระยะเผื่อที่ดีกว่าการแบกมันไว้ตั้งแต่การดำน้ำครั้งแรก
แหล่งข้อมูลทางการ
CubeMars เผยแพร่เอกสารผลิตภัณฑ์ที่ครอบคลุมกลุ่มทรัสเตอร์ SW และ DW ซึ่งรวบรวมไว้ในส่วน แหล่งข้อมูล ของแพลตฟอร์ม และแต่ละรุ่นมีหน้าผลิตภัณฑ์อย่างเป็นทางการพร้อมข้อมูลจำเพาะครบถ้วน กราฟสมรรถนะ และแบบเขียนการติดตั้ง โดยมี กลุ่มทรัสเตอร์ใต้น้ำ เป็นจุดเริ่มต้น ผู้ผลิตยังคงเป็นแหล่งอ้างอิงหลักสำหรับกราฟแรงขับ ข้อกำหนดการซีล การรับรองความดัน และการกำหนดค่าไดรฟ์ ส่วน ToBMS ดูแลชั้นการค้นพบให้ค้นหาและเปรียบเทียบได้
ก้าวต่อไป
คู่มือระดับชิ้นส่วนที่คู่กับคู่มือนี้คือ ทรัสเตอร์ใต้น้ำ: การจับคู่แรงขับ, กำลัง และระดับความลึก ซึ่งพายูนิตทั้งเจ็ดในหมวด ทรัสเตอร์ใต้น้ำ ไปทีละรุ่นและอ่านตัวเลขที่เผยแพร่ของมันเทียบกัน คู่มือนี้เริ่มจากระดับที่ไกลออกไปอีกขั้น จากกรณีภาระและระบอบความดันของยาน และไปถึงยูนิตทั้งเจ็ดเดียวกันผ่านเส้นทางอีกแบบ ซึ่งมีประโยชน์เมื่อคำถามคือยานต้องการอะไร ไม่ใช่ว่ารุ่นใดใหญ่กว่า และเมื่อรายการตัวเลือกต้องออกมาจากงานใช้งาน ทรัสเตอร์ ROV ไม่ใช่ออกจากตระกูลรุ่นเดียว
หากเป้าหมายคือคัดตัวเลือกไว้สั้น ๆ มากกว่าการศึกษาค้นคว้า เครื่องมือของแพลตฟอร์มทำงานตามลำดับ กรองตัวเลือกตามแรงขับ แรงดันไฟฟ้า น้ำหนัก และความลึกได้ที่ การเลือก จากนั้นนำมาเทียบกันได้ใน เปรียบเทียบผลิตภัณฑ์ ในกรณีที่ต้องใช้สถาปัตยกรรมแบบซีลเดียวกันกับข้อต่อที่หมุนได้แทนการขับเคลื่อน หมวด แอคชูเอเตอร์หุ่นยนต์ ครอบคลุมกลุ่มผลิตภัณฑ์นั้น
ฉบับย่อ: กำหนดกรณีภาระและระบอบความดันก่อน เพราะทั้งสองเปลี่ยนไม่ได้หลังวาดโครง แปลงข้อกำหนดแรงขับเป็นกำลังและกระแสโดยใช้ช่วง 18.5 ถึง 23.1 kgf ต่อกิโลวัตต์ แล้วให้ขนาดตัวเรือน มวล และกรณีความล้มเหลวเลือก ระหว่างตระกูล 30 m กับ 350 m และระหว่างรุ่นภายในตระกูลเหล่านั้น การซีล ท่อนำ และอิเล็กทรอนิกส์ขับเคลื่อนเป็นผลที่เกิดจากการตัดสินใจสามข้อนั้น ไม่ใช่ทางเลือกอิสระ และรูปแบบความล้มเหลวสามแบบที่ครอบงำภาคสนามล้วนอยู่ที่ขอบเขตความดัน ซึ่งเป็นจุดที่การทบทวนข้อกำหนดควรจบลง







